Cómo grabar demostraciones multivista en reBot Arm
Configura una o dos cámaras, identifica dispositivos, graba demostraciones de LeRobot, visualiza y reproduce datasets, y añade o elimina episodios.
- Configuración de la cámara
- Grabación de datos
- Visualización y reproducción
- Añadir y eliminar episodios
Configuraciones de una y dos cámaras
-
Una cámara: usa solo la cámara cenital. Esto es útil para una comprobación inicial del entorno porque elimina una variable del proceso de depuración.
-
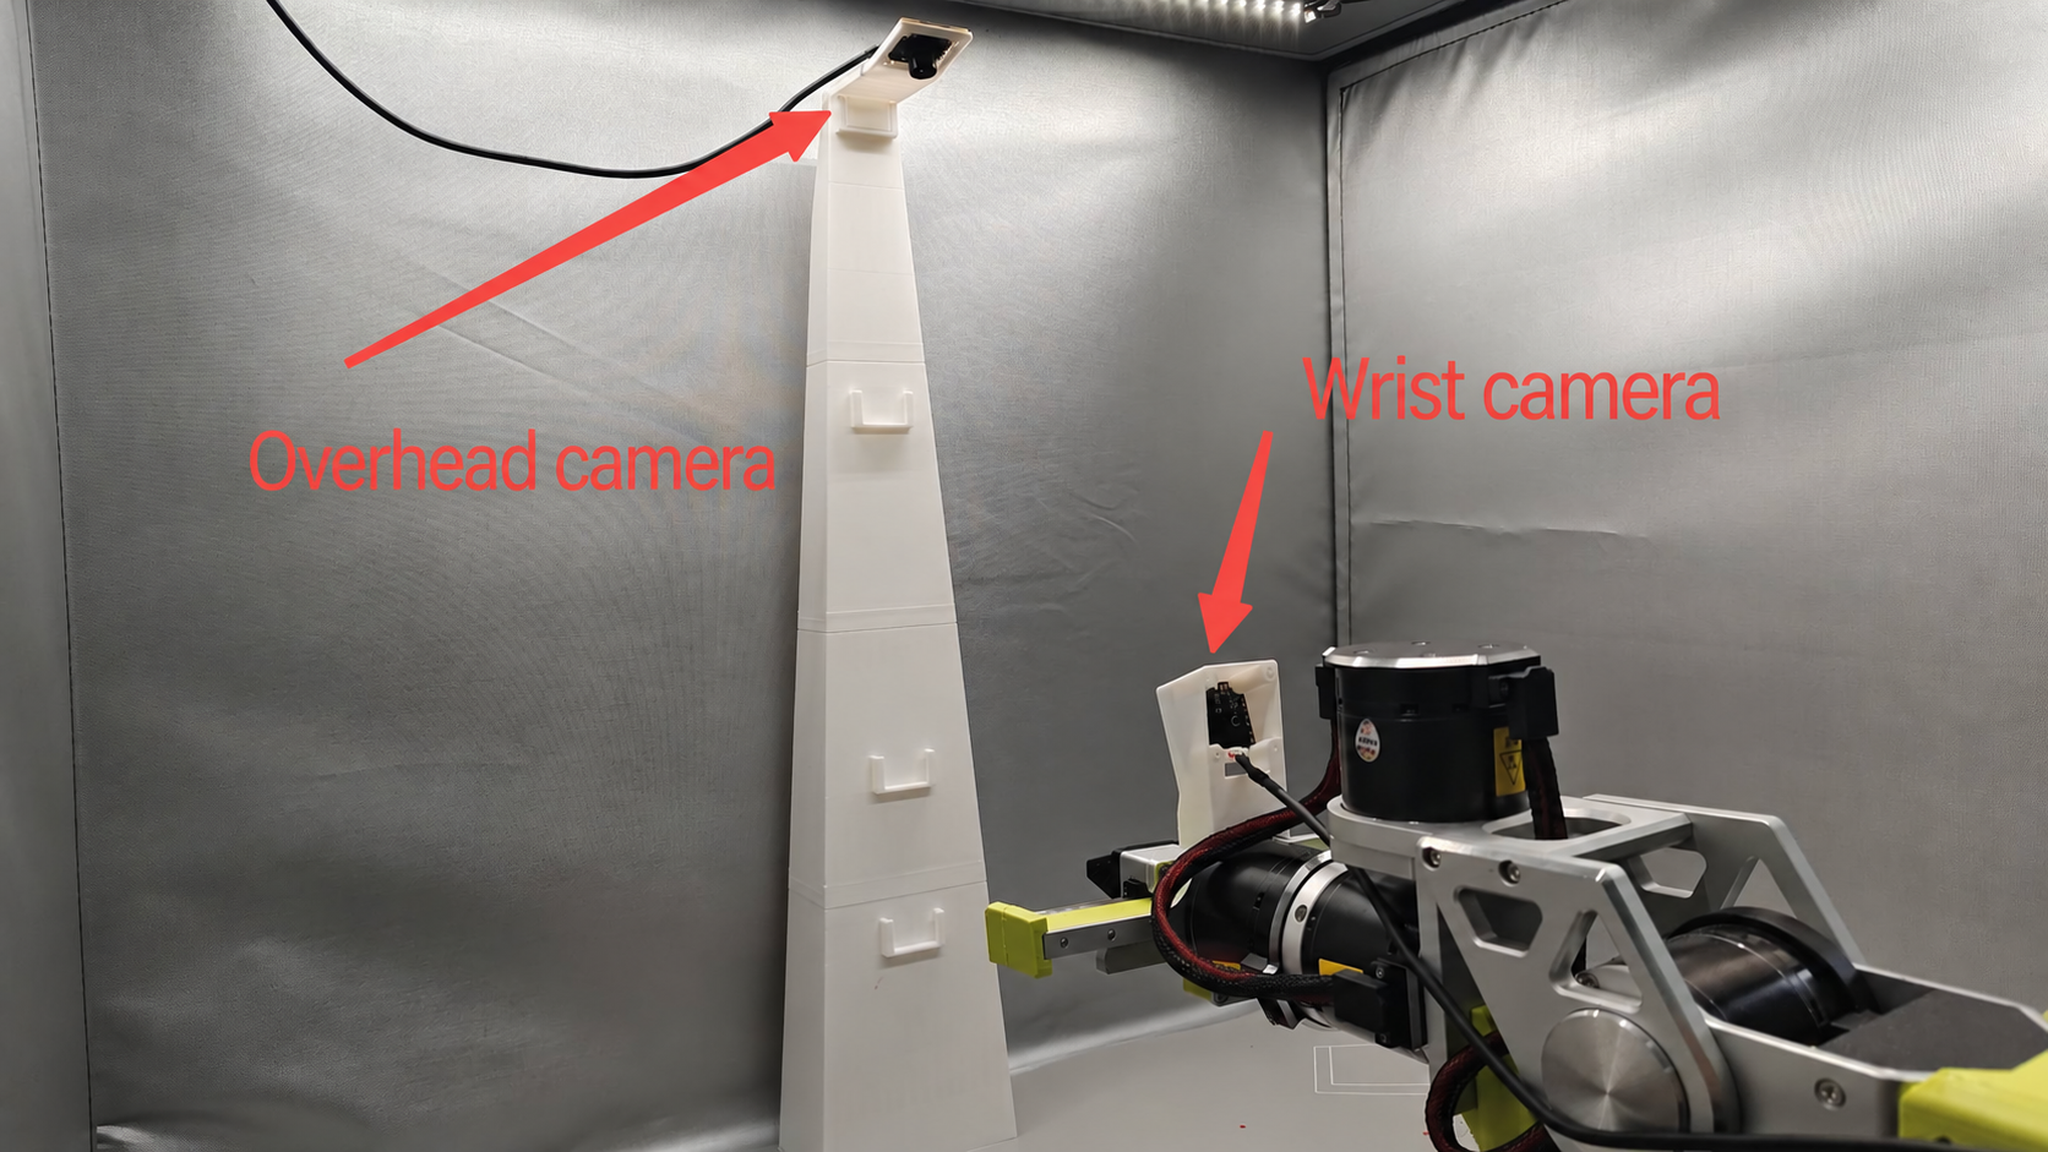
Dos cámaras (la configuración principal para este curso): cenital + muñeca. La configuración de ACT también usa estas dos entradas por defecto.
- Una vista cenital + lateral es otra opción.
También puedes recopilar datos y entrenar con tres o cuatro cámaras. ACT en sí no impone un número fijo de cámaras: cada vista pasa por una backbone ResNet18 compartida para producir una secuencia de tokens de características, y las secuencias se concatenan para el codificador Transformer. La configuración bimanual ALOHA del artículo original de ACT usaba cuatro cámaras: dos cenitales y dos en la muñeca.
- Coste: la memoria y el cómputo de la GPU crecen aproximadamente de forma lineal con el número de cámaras, y las vistas adicionales pueden aumentar los requisitos de datos. Mantén cada vista sincronizada y su posición de montaje fija.
Cámaras cenital y de muñeca
-
Cámara cenital (
front): fijada en un soporte sobre el área de trabajo, mostrando al modelo dónde está el objetivo y la configuración general del brazo. -
Cámara de muñeca (
wrist): montada cerca del efector final y moviéndose con la garra, mostrando su posición relativa al objetivo y cuándo debe cerrarse.
Encontrar los IDs de los dispositivos de cámara
Primero, ejecuta el siguiente comando para encontrar los índices de las cámaras:
lerobot-find-cameras opencv
La salida muestra Id: 0; aquí, 0 es el índice de la cámara.
--- Detected Cameras ---
Camera #0:
  Name: OpenCV Camera @ 0
  Type: OpenCV
  Id: 0
  Backend api: AVFOUNDATION
  Default stream profile:
    Format: 16.0
    Width: 1920
    Height: 1080
    Fps: 15.0
--------------------
(more cameras ...)
El comando lista el nombre, ID y resolución predeterminada de cada cámara. Las imágenes capturadas se guardan en ~/rebot_lerobot/outputs/captured_images/. Inspecciónalas para comprobar la posición y el encuadre de la cámara.
En un portátil, el escaneo también detecta su cámara integrada, a menudo en el índice 0. Desconecta y vuelve a conectar las cámaras externas para identificar los índices correctos de la cenital y la de muñeca.
-
Reconectar las cámaras puede cambiar sus índices. Una cámara que hoy es 0 puede recibir un índice diferente la próxima vez. Ejecuta
lerobot-find-camerasantes de cada sesión de grabación para confirmarlo. -
Conecta las cámaras USB directamente al ordenador. Evita los hubs: la contención de ancho de banda en un hub sin alimentación puede provocar pérdida de imágenes y fotogramas. Si es posible, conecta las dos cámaras a diferentes controladores USB.
Sincronizar imágenes y acciones
- Para una cámara:
Versión RS:
lerobot-teleoperate \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true
Versión DM:
lerobot-teleoperate \
    --robot.type=seeed_b601_dm_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=follower1 \
    --robot.can_adapter=damiao \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true
Versión SO-ARM:
lerobot-teleoperate \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=my_awesome_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/ttyACM1 \
    --teleop.id=my_awesome_leader_arm \
    --display_data=true
Para añadir más cámaras, edita --robot.cameras. Establece index_or_path usando el ID de la cámara informado por python -m lerobot.find_cameras opencv.
- Para dos cámaras:
Versión RS:
lerobot-teleoperate \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true
Versión DM:
lerobot-teleoperate \
    --robot.type=seeed_b601_dm_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=follower1 \
    --robot.can_adapter=damiao \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true
Versión SO-ARM:
lerobot-teleoperate \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=my_awesome_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.port=/dev/ttyACM1 \
    --teleop.id=my_awesome_leader_arm \
    --display_data=true
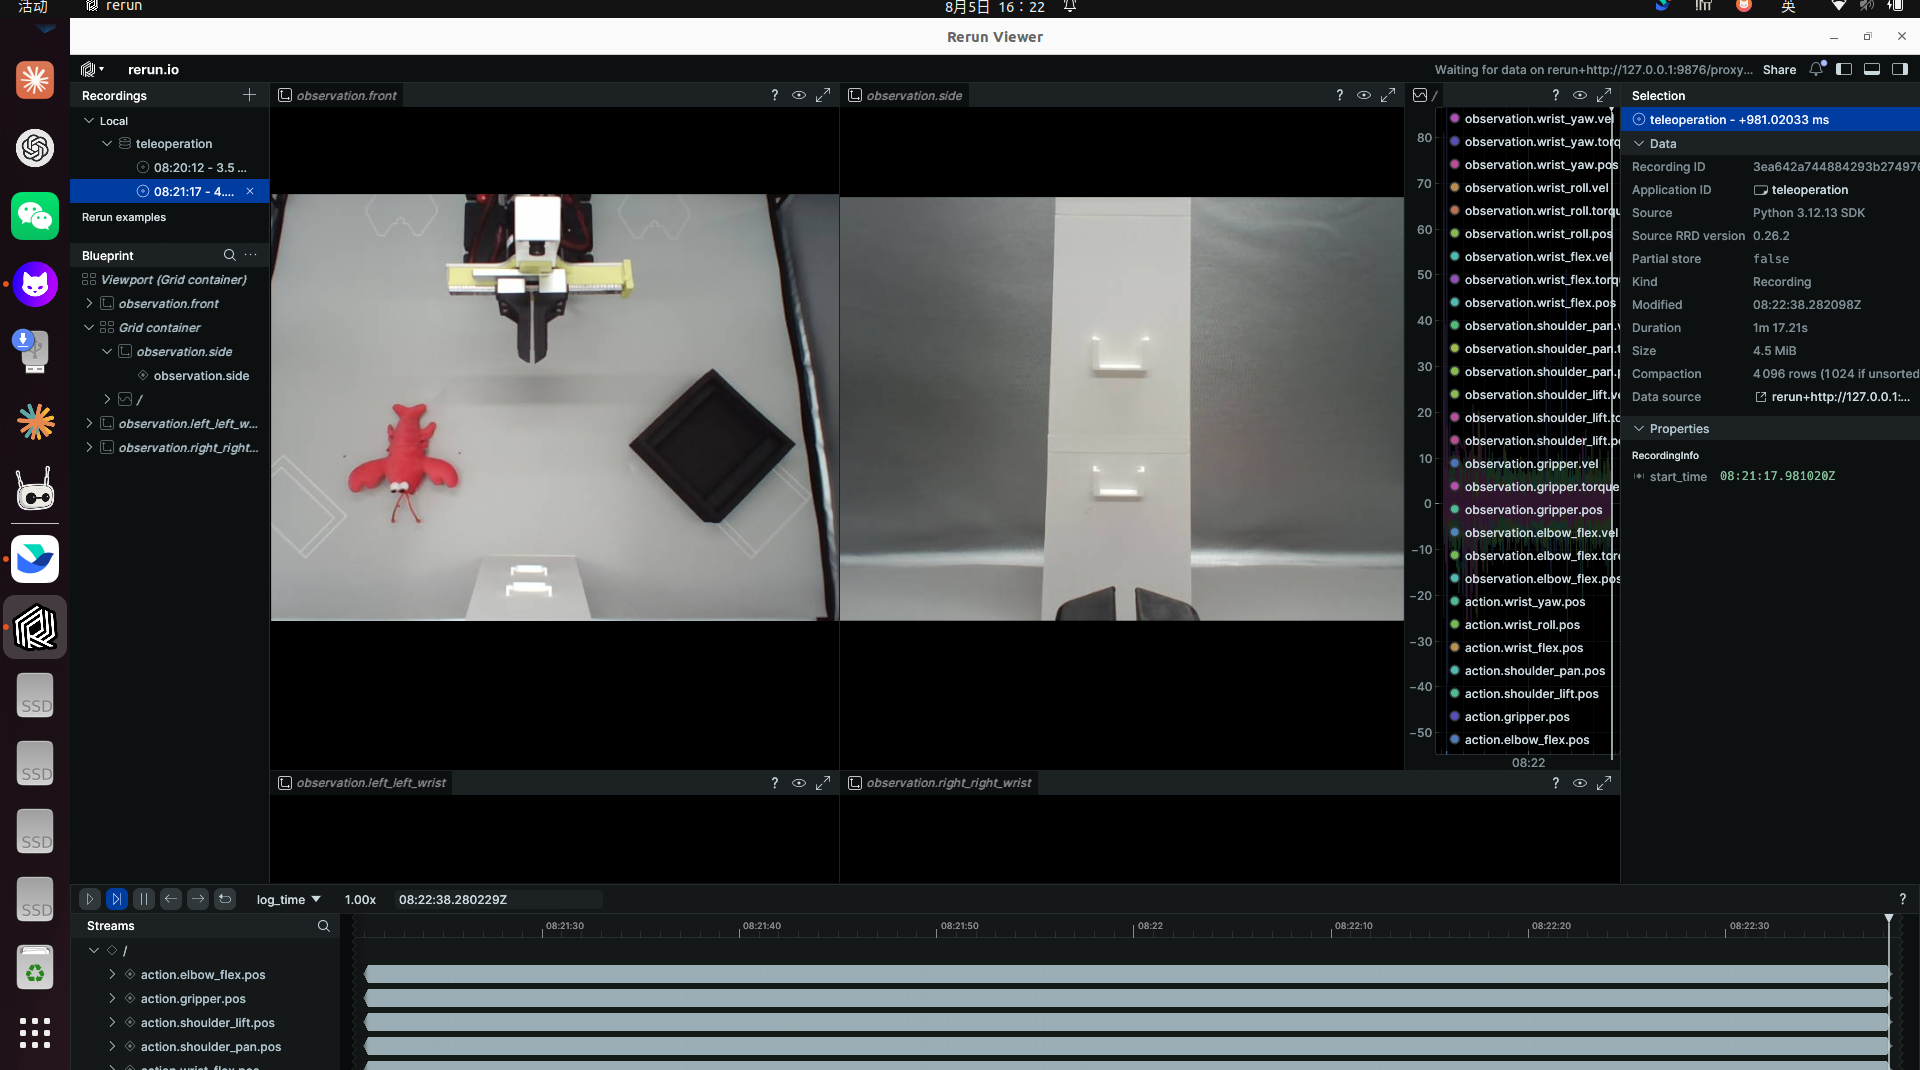
La vista previa muestra las vistas de las cámaras dentro del sandbox de recopilación.
Ajustes recomendados: 640 × 480 a 30 fps, fourcc: "MJPG". Cada ajuste tiene un propósito:
-
La resolución 640 × 480 equilibra detalle y rendimiento en tiempo real. Doblar ambas dimensiones cuadruplica el ancho de banda USB y el coste de almacenamiento, mientras que el modelo redimensiona las entradas de todos modos, limitando el beneficio.
-
30 fps: iguala la tasa de recopilación (la Sección 12.3 explica las marcas de tiempo lógicas). Si la cámara funciona más lentamente, la grabación reutilizará repetidamente fotogramas antiguos.
-
fourcc: "MJPG"comprime las imágenes antes de la transferencia y reduce sustancialmente el uso de ancho de banda USB. Puedes probarYUYV, pero sus mayores requisitos de ancho de banda pueden obligar a usar menor resolución o tasa de fotogramas y causar tirones. La configuración descrita aquí admite tres cámaras a1920*1080y30FPSconMJPG.
Crear un dataset de LeRobot
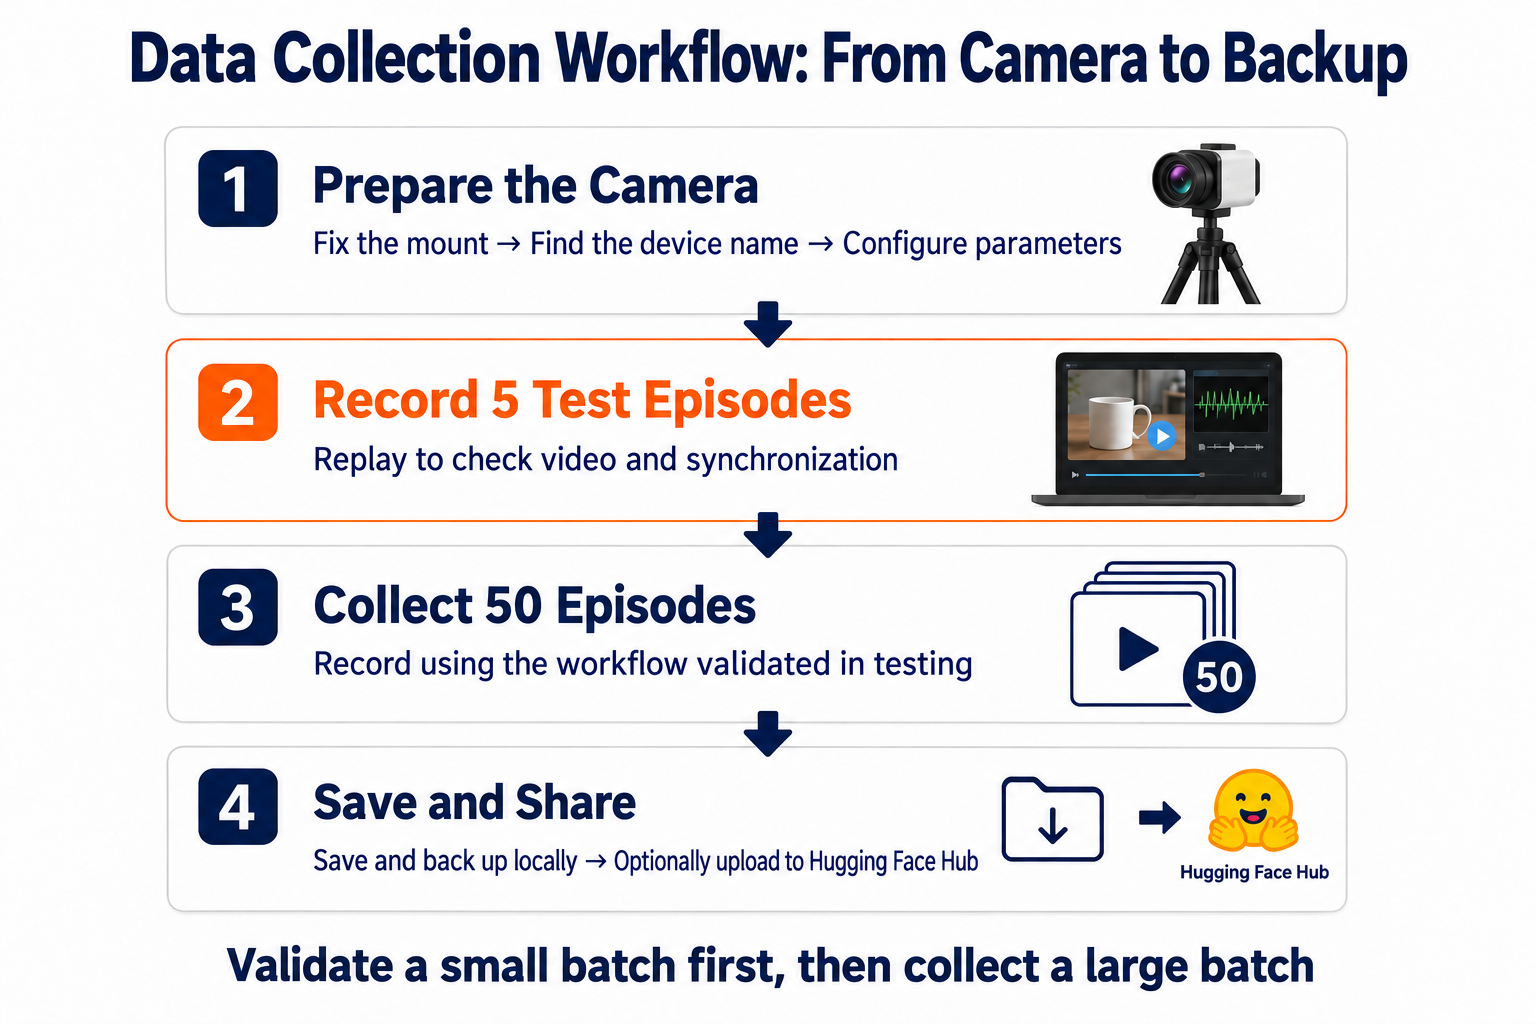
Prepárate para demostrar la tarea antes de ejecutar el siguiente comando. Un aviso de audio indica la grabación; si el sonido no está disponible, observa la terminal para ver cuándo comienza la grabación.
Versión RS:
lerobot-record \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true \
    --dataset.repo_id=seeed_rebot_b601_rs/test \
    --dataset.num_episodes=5 \
    --dataset.single_task="Grab the crayfish into the box" \
    --dataset.push_to_hub=false \
    --dataset.episode_time_s=30 \
    --dataset.reset_time_s=20
Versión DM:
lerobot-record \
    --robot.type=seeed_b601_dm_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=follower1 \
    --robot.can_adapter=damiao \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true \
    --dataset.repo_id=seeed_rebot_b601_dm/test \
    --dataset.num_episodes=5 \
    --dataset.single_task="Grab the crayfish into the box" \
    --dataset.push_to_hub=false \
    --dataset.episode_time_s=30 \
    --dataset.reset_time_s=20
Versión SO-ARM:
lerobot-record \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=my_awesome_follower_arm \
    --robot.can_adapter=damiao \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/ttyACM1 \
    --teleop.id=my_awesome_leader_arm \
    --display_data=true \
    --dataset.repo_id=seeed_soarm101/test \
    --dataset.num_episodes=5 \
    --dataset.single_task="Grab the crayfish into the box" \
    --dataset.push_to_hub=false \
    --dataset.episode_time_s=30 \
    --dataset.reset_time_s=20
Los siguientes parámetros controlan el conjunto de datos y la sesión de grabación:
| Parámetro | Significado | Recomendación |
|---|---|---|
--dataset.repo_id | Nombre del conjunto de datos y nombre de la carpeta local | Usa nombres separados para pruebas y producción, como rebot_b601/grab_cube_test y rebot_b601/grab_cube_v1. |
--dataset.single_task | Descripción de la tarea almacenada en el conjunto de datos | Escribe una descripción precisa en inglés. |
--dataset.num_episodes | Número de episodios a grabar | Usa 5 para una prueba y 50 para la colección completa; 50 es el valor predeterminado. |
--dataset.push_to_hub | Si se sube o no después de grabar | false mantiene el conjunto de datos en local. |
--dataset.episode_time_s=30 | Tiempo de grabación por episodio | Ajusta según la complejidad de la tarea. |
--dataset.reset_time_s=20 | Tiempo para restablecer la escena entre episodios | Deja tiempo suficiente para restaurar la escena inicial. |
--display_data=true | Mostrar las vistas de la cámara en vivo |
El conjunto de datos se almacena en ~/.cache/huggingface/lerobot, en la carpeta especificada, como seeed_rebot_b601_rs/test.
Subir al Hugging Face Hub (Opcional)
Para gestionar conjuntos de datos en Hugging Face Hub, inicia sesión con un token que tenga permiso de escritura. Crea uno en Hugging Face settings.
huggingface-cli login --token ${HUGGINGFACE_TOKEN} --add-to-git-credential
Guarda tu nombre de usuario de Hugging Face en una variable para usarlo en comandos posteriores:
HF_USER=$(huggingface-cli whoami | head -n 1)
echo $HF_USER
Ejecuta de nuevo el comando de colección con dos cambios: --dataset.repo_id=${HF_USER}/grab_cube_v1 y --dataset.push_to_hub=true. La grabación subirá entonces el resultado a tu repositorio en el Hub. Usa ese nombre de repositorio con lerobot-dataset-viz --repo-id para visualizarlo.
Consejo: Subir es opcional. Los conjuntos de datos locales grabados con
push_to_hub=falsepueden usarse directamente para el entrenamiento en el Capítulo 16. Subir solo cambia dónde viven los datos, no si se pueden usar para entrenar.
Grabar, detener y volver a grabar episodios
Grabación
Controles de teclado durante la colección:
| Tecla | Acción |
|---|---|
| → (Flecha derecha) | Termina el episodio actual antes de tiempo y pasa al reinicio / siguiente episodio. |
| ← (Flecha izquierda) | Descarta el episodio actual y vuelve a grabarlo. |
| ESC | Termina la sesión de colección, codifica los vídeos, calcula estadísticas y guarda el conjunto de datos. |
Si las teclas no responden, la versión de pynput puede ser la causa. Haz un downgrade con pip install pynput==1.6.8.
Volver a grabar
Después de grabar cinco episodios de prueba y comprobar que la reproducción funciona, comienza la colección completa. Cambia repo_id al nombre final del conjunto de datos y establece num_episodes=50. Sigue el método de cinco puntos marcado con lápiz del Capítulo 12: un episodio por punto, cinco puntos por ronda y diez rondas.
Detener la grabación
Usa Esc, en lugar de Ctrl+C, para detener la grabación; interrumpir con Ctrl+C puede causar una salida anómala.
Visualizar y reproducir un conjunto de datos
Visualizar el conjunto de datos
Si subiste el conjunto de datos, visualízalo localmente con:
echo ${HF_USER}/rebot_test
lerobot-dataset-viz \
  --repo-id ${HF_USER}/rebot_test \
  --episode-index 0 \
  --display-compressed-images=false
Si usaste --dataset.push_to_hub=false, visualiza el conjunto de datos local con:
Versión RS:
lerobot-dataset-viz \
  --repo-id seeed_rebot_b601_rs/test \
  --episode-index 0 \
  --display-compressed-images=false
Versión DM:
lerobot-dataset-viz \
  --repo-id seeed_rebot_b601_dm/test \
  --episode-index 0 \
  --display-compressed-images=false
Versión SO-ARM:
lerobot-dataset-viz \
  --repo-id seeed_soarm101/test \
  --episode-index 0 \
  --display-compressed-images=false
Aquí, seeed_rebot_b601_rs/test es el repo_id elegido durante la grabación.
Reproducir un conjunto de datos
Ahora reproduce el primer episodio en tu robot. --dataset.episode=0 selecciona el primer episodio grabado; incrementa el índice para reproducir otros.
Versión RS:
lerobot-replay \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.can_adapter=socketcan \
    --robot.id=follower1 \
    --dataset.repo_id=seeed_rebot_b601_rs/test \
    --dataset.episode=0
Versión DM:
lerobot-replay \
    --robot.type=seeed_b601_dm_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.can_adapter=damiao \
    --robot.id=follower1 \
    --dataset.repo_id=seeed_rebot_b601_dm/test \
    --dataset.episode=0
Versión SO-ARM:
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=my_awesome_follower_arm \
    --dataset.repo_id=seeed_soarm101/test \
    --dataset.episode=0
El robot debería reproducir los movimientos grabados durante la teleoperación.
Añadir y eliminar episodios
-
Los checkpoints se crean automáticamente durante la grabación.
-
Añade
--resume=trueal comando original para seguir grabando datos adicionales. -
Al reanudar, establece
--dataset.num_episodesen el número de episodios adicionales, en lugar del tamaño total deseado del conjunto de datos. -
Para empezar de nuevo, elimina manualmente el directorio del conjunto de datos.
Usa los siguientes comandos para eliminar episodios seleccionados. --operation.episode_indices "[0]" elimina el primer episodio; cambia los índices según sea necesario. Sustituye el nombre del conjunto de datos y deja tiempo para que la operación termine.
Versión RS:
lerobot-edit-dataset \
  --repo_id seeed_rebot_b601_rs/test \
  --operation.type delete_episodes \
  --operation.episode_indices "[0]"
Versión DM:
lerobot-edit-dataset \
  --repo_id seeed_rebot_b601_dm/test \
  --operation.type delete_episodes \
  --operation.episode_indices "[0]"
Versión SO-ARM:
lerobot-edit-dataset \
  --repo_id seeed_soarm101/test \
  --operation.type delete_episodes \
  --operation.episode_indices "[0]"