Cómo validar la calidad del dataset para robótica
Comprende los archivos de video, Parquet y metadatos de LeRobot, luego verifica la sincronización temporal, la calidad de imagen y la completitud de las demostraciones.
- Estructura del dataset
- Sincronización temporal
- Verificaciones de calidad
- Resolución de problemas
Estructura del Dataset
Un dataset grabado como seed_rebot_b601_rs/test tiene la siguiente estructura:
~/.cache/huggingface/lerobot/seed_rebot_b601_rs/test/
├── data/
│   └── chunk-000/
│       └── file-000.parquet          ← Numerical frames: state / action / timestamps
├── videos/
│   ├── observation.images.front/
│   │   └── chunk-000/
│   │       └── file-000.mp4          ← Front camera: concatenated video for 50 episodes
│   └── observation.images.wrist/
│       └── chunk-000/
│           └── file-000.mp4          ← Wrist camera: the same arrangement
└── meta/
    ├── info.json                     ← Version, fps, frame count, and feature definitions
    ├── stats.json                    ← Mean, variance, and extrema for each feature
    ├── tasks.parquet                 ← Task descriptions
    └── episodes/
        └── chunk-000/
            └── file-000.parquet      ← Per-episode records
Tres formatos contienen tres tipos de información:
| Formato | Contenido | ¿Por qué usarlo? |
|---|---|---|
| Video MP4 | Todos los fotogramas de imagen de ambas cámaras | Las imágenes representan más del 90% del tamaño del dataset; la compresión de video puede ahorrar entre uno y dos órdenes de magnitud en comparación con archivos de imagen individuales. |
| Tablas Parquet | Estado por fotograma, acción, marcas de tiempo e índices | El almacenamiento columnar te permite leer, por ejemplo, todos los valores de la articulación 3 sin cargar la tabla completa. |
| Metadatos | Estructura, estadísticas, tareas e índices de episodios | Los cargadores y programas de entrenamiento leen esto primero para interpretar los demás archivos. |
Marcas de Tiempo y Sincronización
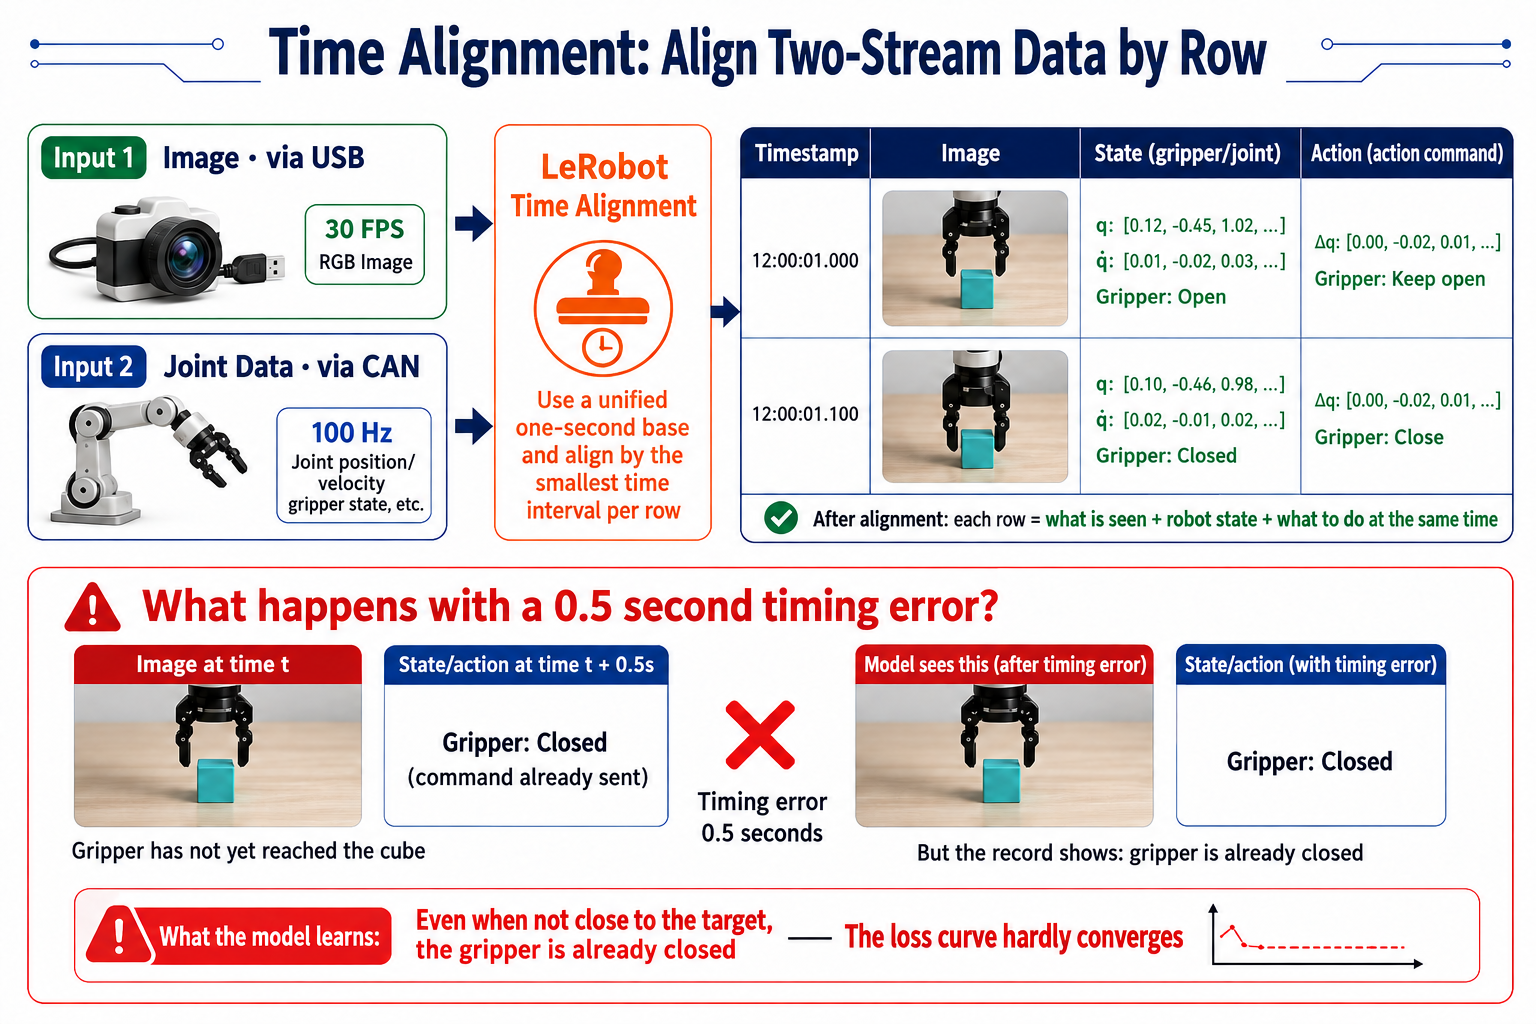
- Las imágenes viajan por USB, mientras que los datos de las articulaciones viajan por CAN, por lo que naturalmente llegan al ordenador en momentos distintos. LeRobot asigna marcas de tiempo para alinear imágenes, estados y acciones que representan el mismo instante lógico en una fila.
Evaluar la Calidad Global del Dataset
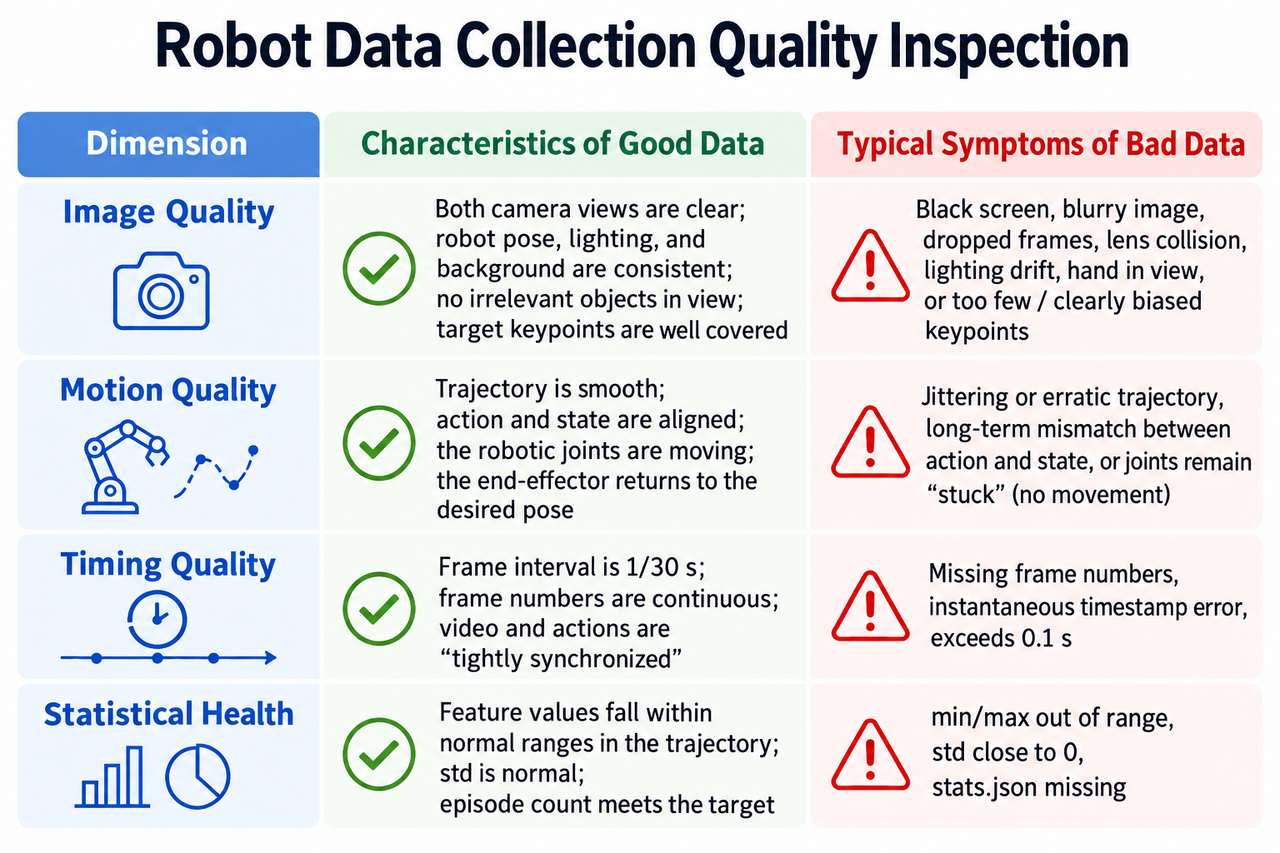
Revisa cuatro dimensiones antes de usar un dataset para entrenamiento:
Reproducir e Inspeccionar Imágenes
Usa lerobot-dataset-viz para visualización y lerobot-replay para reproducir en el robot, como se describió antes. Inspecciona al menos el episodio 0, un episodio intermedio y el episodio final. El primero verifica el flujo de trabajo, el intermedio verifica la deriva y el último a menudo revela pérdida de calidad por fatiga del operador.
Durante la reproducción, verifica que:
-
Ambas vistas de cámara estén presentes, sin fotogramas negros, imágenes corruptas ni una secuencia congelada.
-
Las imágenes sean nítidas y estén correctamente expuestas, con el bloque y la pinza visibles en todo momento.
-
Las acciones y las imágenes estén alineadas: cuando la pinza se cierra, la imagen muestra que está contactando con el bloque.
-
El episodio comienza en la postura inicial estándar y termina con la condición de parada satisfecha.
Qué Hacer Cuando Aparecen Problemas
Gestiona los problemas según su alcance:
-
Unos pocos episodios defectuosos, como imágenes borrosas en los episodios 3 y 17: elimina esos dos y graba dos episodios de reemplazo.
-
Problemas generalizados, como cambios de iluminación en la mitad de los episodios o un lote completo con video y acciones desalineados: vuelve a grabar el dataset. Un mosaico de correcciones inconsistentes puede ser peor que tener menos datos.
Tras la eliminación, la herramienta reconstruye el dataset automáticamente: los índices de episodios se vuelven consecutivos y stats.json se vuelve a calcular. Tanto si eliminas como si añades episodios, las herramientas regeneran los metadatos; no necesitas editarlos manualmente.