24. Cinemática directa, cinemática inversa y el Jacobiano
Capítulo 24 del Curso de Introducción a la IA Física de Seeed: espacio articular frente a espacio cartesiano, cinemática directa a partir de parámetros DH y URDF, cinemática inversa y sus soluciones múltiples o inexistentes, el Jacobiano y la cinemática de velocidades, singularidades y mínimos cuadrados amortiguados, y CI analítica frente a numérica.
24.1 Temas principales
- Espacio articular vs. espacio cartesiano
- Cinemática directa (FK)
- Cinemática inversa (IK)
- Múltiples soluciones, sin solución y espacio de trabajo
- Límites articulares
- Matriz Jacobiana
- Cinemática de velocidades
- Singularidades
- CI numérica y CI en lazo cerrado
24.2 Objetivos de aprendizaje
Explicar cómo el brazo calcula la pose del efector final a partir de los ángulos articulares, y cómo resolver los ángulos articulares dada una pose objetivo.
24.3 Espacio articular vs. espacio cartesiano
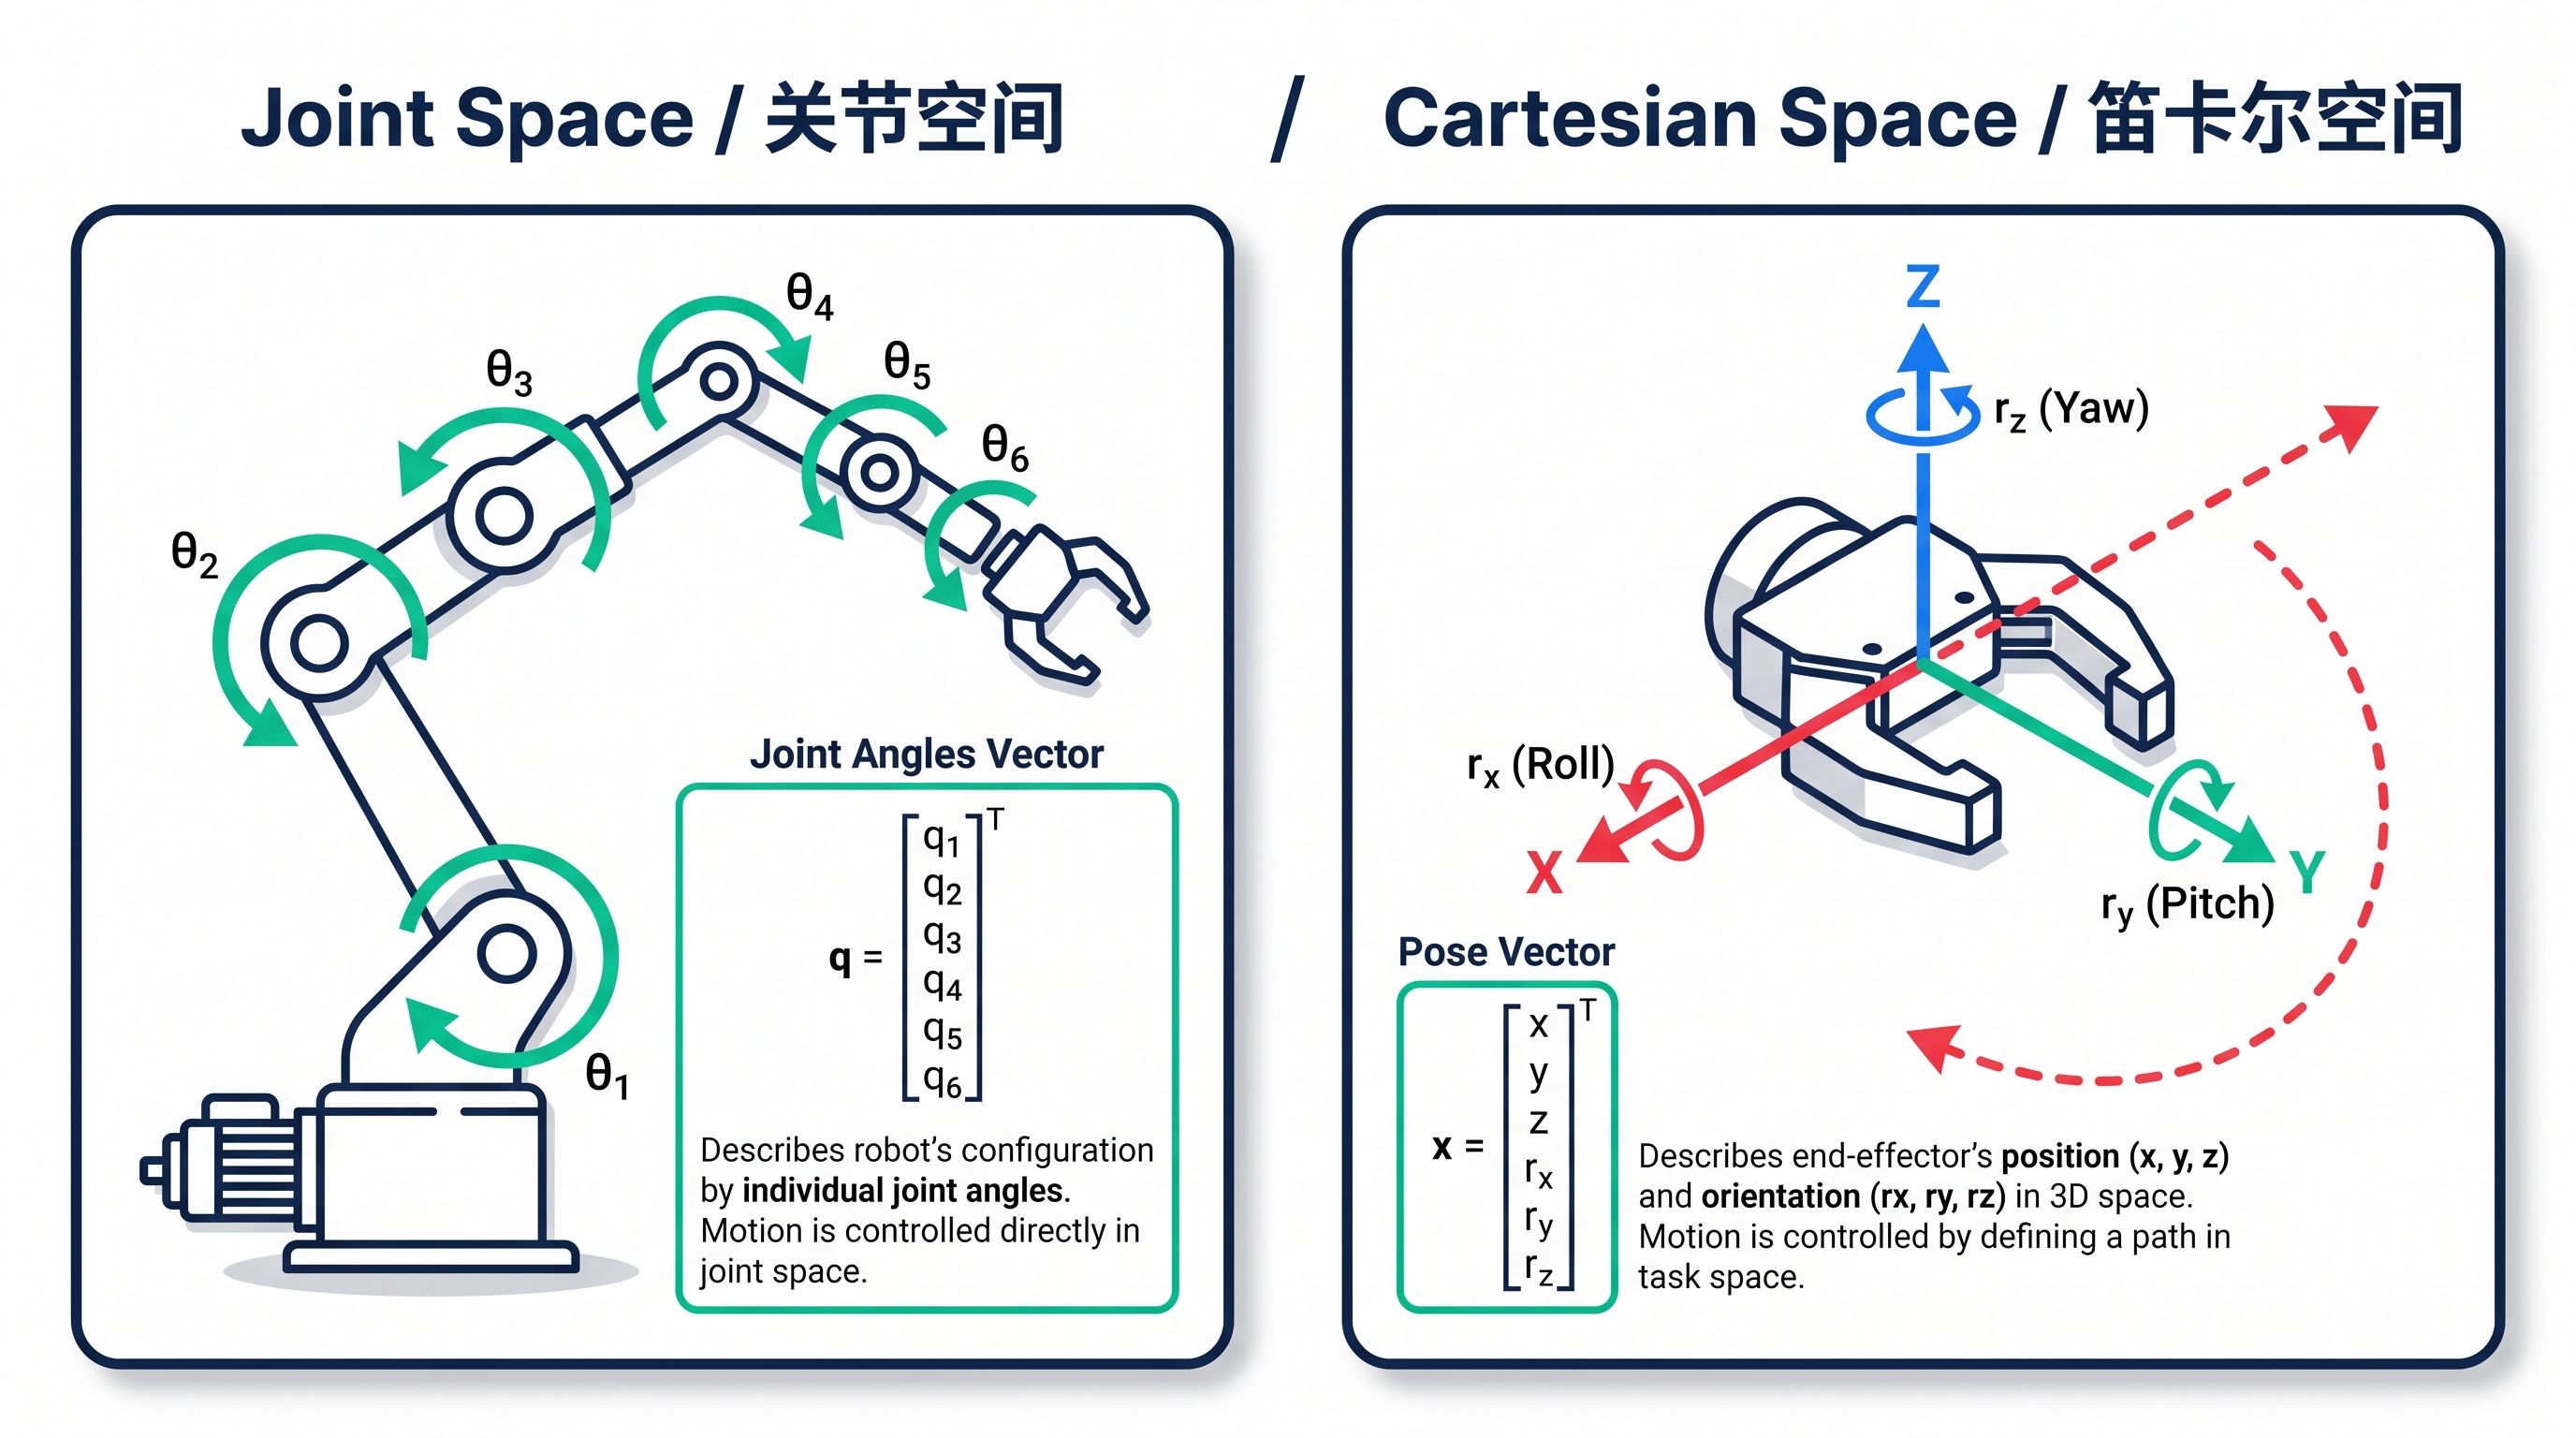
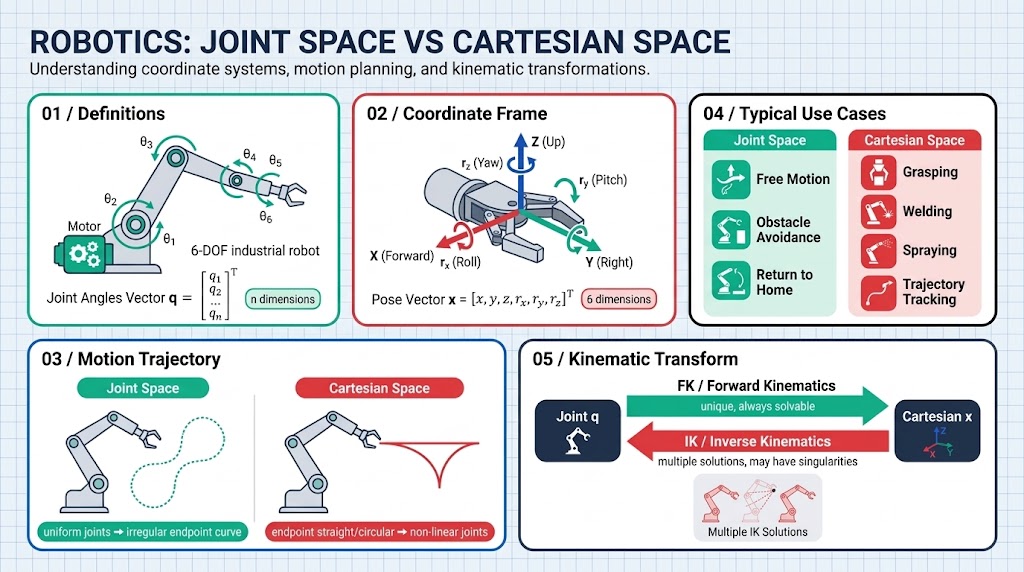
| Espacio articular | Espacio cartesiano | |
|---|---|---|
| Descripción | Ángulos articulares | Pose del efector final |
| Dimensión | n (número de articulaciones) | 6 (3 de posición + 3 de orientación) |
| Significado físico | Cómo giran los motores | Dónde está el extremo y hacia dónde apunta |
| Trayectoria del movimiento | Velocidad articular constante -> curva irregular del efector final | Trayectoria recta/arco del extremo -> movimiento articular no lineal |
| Dificultad de control | Directo (se envía a los motores) | Indirecto (primero hay que resolver la CI para los ángulos, luego enviar a los motores) |
| Usos típicos | Movimiento libre, evitación de obstáculos, homing | Agarre, soldadura, pintura, seguimiento de trayectorias |
Ejemplo 1: robot que escribe
| Tarea | Qué espacio |
|---|---|
| Girar el motor 1 en 30°, el motor 2 en 45° | Espacio articular (enviar ángulos directamente) |
| Hacer que la punta del bolígrafo trace los trazos de un carácter en líneas rectas | Espacio cartesiano (calcular ángulos articulares para cada punto) |
Ejemplo 2: coger una taza (ignorando la trayectoria)
| Fase | Qué espacio |
|---|---|
| Mover desde home hasta cerca de la taza | Espacio articular (simple, velocidad constante, seguro) |
| Últos pocos centímetros para alinearse con precisión con el borde de la taza | Espacio cartesiano (debe aproximarse en XYZ) |
| Levantarla y colocarla en la estantería | Espacio articular (no se requiere trayectoria en línea recta) |
Ejemplo 3: soldar un coche
| Tarea | Qué espacio |
|---|---|
| La antorcha de soldadura sigue la junta en línea recta | Espacio cartesiano (línea recta = junta de soldadura) |
| Levantar la antorcha y moverla al siguiente punto | Espacio articular (lo que importa es ir rápido) |
24.4 Cinemática directa vs. cinemática inversa
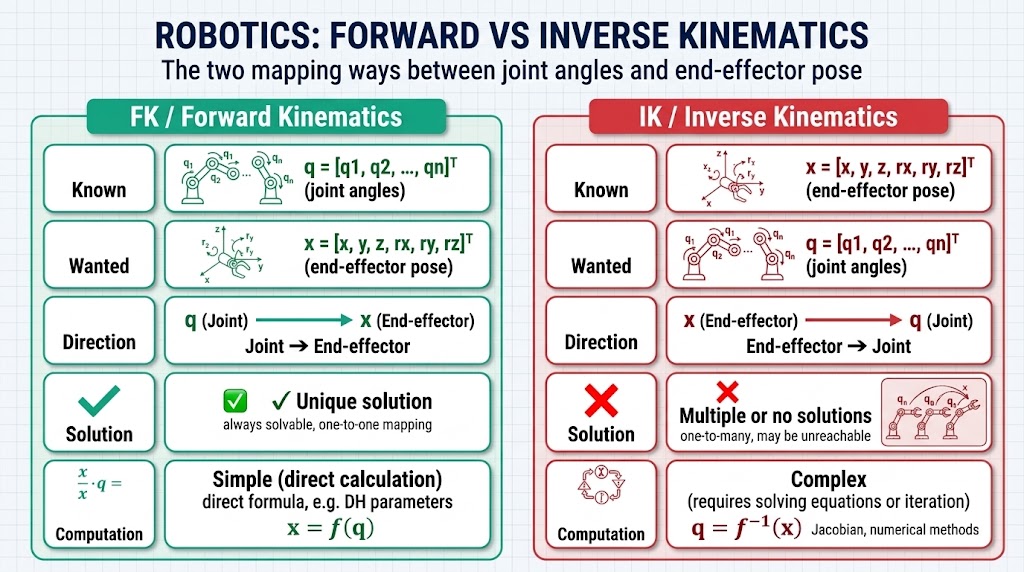
| Cinemática directa (FK) | Cinemática inversa (IK) | |
|---|---|---|
| Conocido | Ángulos articulares | Pose del efector final |
| Resolver | Pose del efector final | Ángulos articulares |
| Dirección | Articulaciones -> efector final | Efector final -> articulaciones |
| Solución | Única | Múltiples / ninguna |
| Cálculo | Simple (aplicar fórmulas directamente) | Complejo (resolver ecuaciones / iterar) |
Para qué se usa la FK
- Visualización: representar los ángulos articulares en vivo como un modelo 3D (ROS RViz, personajes de juegos)
- Verificación: comprobar si la pose del efector final calculada es correcta
- Calibración: comparar la pose teórica con la pose real
- Control sencillo: moverse siguiendo una secuencia de ángulos predefinida
Para qué se usa la IK
- Agarre: la cámara ve el objeto -> se resuelven los ángulos articulares -> se controla el brazo
- Soldadura/pintura: el extremo debe seguir una trayectoria especificada
- Humanoide: los pies deben aterrizar en puntos de suelo especificados
- Cualquier escenario de "ir a un lugar"
24.5 Cinemática directa
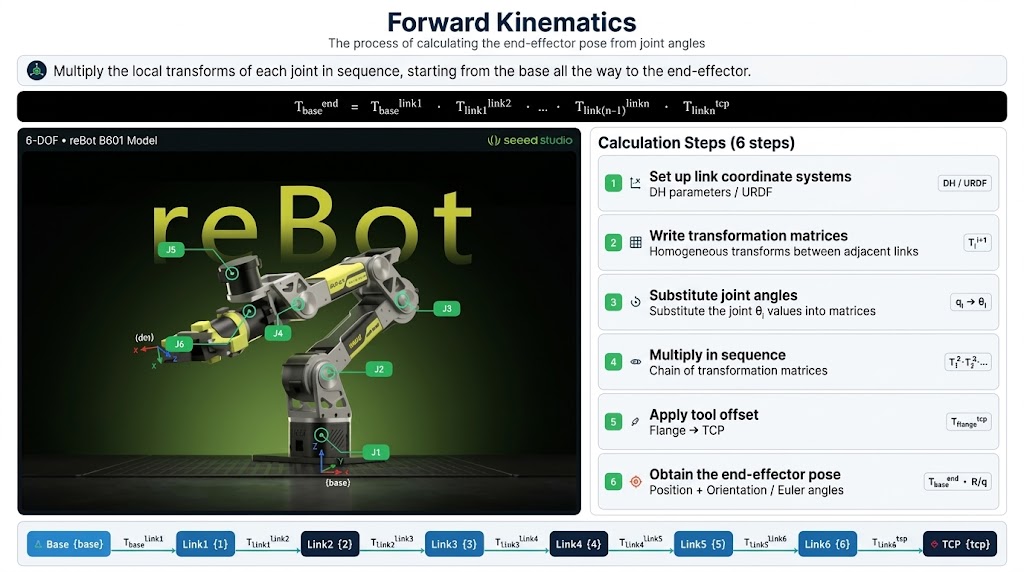
El proceso de calcular la pose del efector final a partir de los ángulos articulares
Versión en una frase
Multiplicar la transformación local de cada articulación en secuencia, desde la base hasta el efector final.
Pasos de cálculo (6 pasos)
- Establecer los marcos de los eslabones: construir un marco local en cada articulación (parámetros DH / URDF)
- Escribir la matriz de transformación de cada eslabón (traslación + rotación respecto a la articulación anterior)
- Sustituir los ángulos articulares (la rotación usa , la traslación viene de la tabla DH)
- Multiplicar en secuencia
- Multiplicar por el desplazamiento de la herramienta
- Obtener — que contiene posición y orientación ( o o ángulos de Euler)
Conceptos relacionados en un solo diagrama
Joint angles (q)
   |
DH params / URDF  ← describe link geometry (a, alpha, d, theta)
   |
Homogeneous transform (4x4)  ← translation + rotation combined
   |
   +-- rotation matrix R (3x3, SO(3))
   |      +-- rotation representation: Euler / quaternion / axis-angle
   +-- translation vector t (3x1)
   |
Matrix chain multiplication (chain rule)
   |
End-effector pose T_base^end (SE(3))
   |
   +-- position (x, y, z)  ← FK output
   +-- orientation (R / q / rpy)  ← orientation representation
   |
Cartesian-space trajectory / Jacobian (velocity mapping)
   |
Visualization (RViz / simulation)
Lista de comprobación de conceptos clave
| Concepto | Función |
|---|---|
| Parámetros DH | Codifican los de cada eslabón como 4 números |
| Transformación homogénea | Empaqueta traslación + rotación en una matriz 4x4 para encadenar fácilmente |
| Regla de la cadena | La esencia de multiplicar muchas matrices |
| Representación de la rotación | Salida de la orientación como: ángulos de Euler / cuaternión / matriz de rotación |
| Trigonometría | La expansión de matrices es todo |
| Jacobiano | La FK da la pose; J da la velocidad (usado al revés por la IK) |
| URDF | El archivo real de descripción del robot; fuente de los números de la FK |
Un pequeño ejemplo (2 articulaciones)
FK = descripción DH + matrices homogéneas + multiplicación en cadena, traduciendo "ángulos articulares" en "dónde está el extremo".
Imprescindible saber por el camino: DH, transformaciones 4x4, multiplicación de matrices, representaciones de rotación (Euler/cuaternión), URDF.
24.6 Cinemática inversa
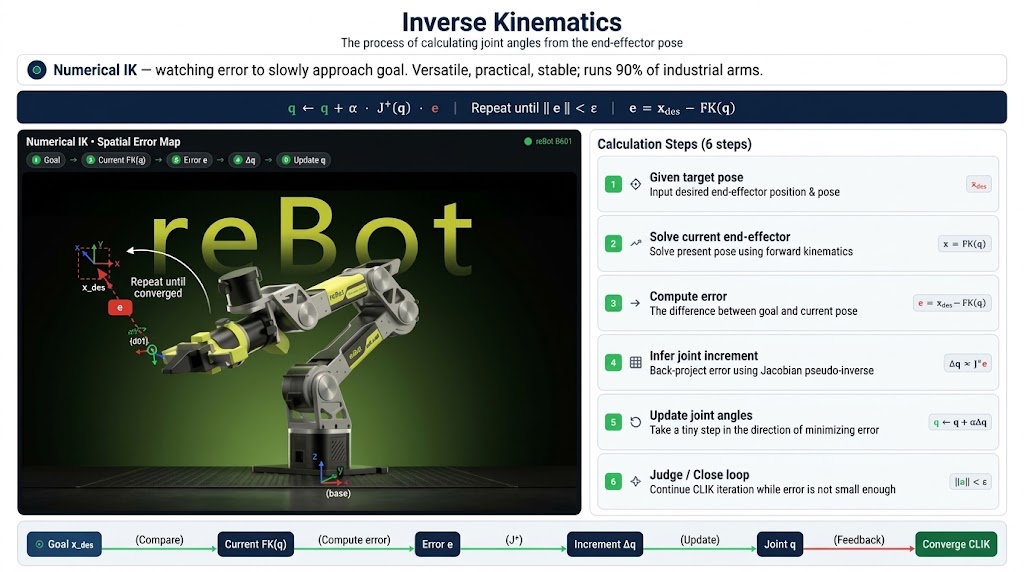
El proceso de calcular los ángulos articulares a partir de la pose del efector final. En la práctica casi siempre se hace de forma numérica: en lugar de resolver la ecuación de la pose en un solo paso, el solucionador se aproxima gradualmente al objetivo.
Piensa en alcanzar un libro en una estantería: miras cuán lejos está todavía tu mano del libro, decides en qué dirección moverte, ajustas un poco tus articulaciones y repites hasta tocarlo. Un robot hace exactamente lo mismo.
El bucle — cada iteración hace tres cosas:
- Mirar el error: cuán lejos está todavía el efector final de la pose objetivo
- Inferir la dirección: cómo debe moverse cada articulación para reducir ese error
- Dar un paso: mover las articulaciones una vez, luego volver al paso 1
Repetir hasta que el error sea lo suficientemente pequeño.
Por qué se usa tan ampliamente
- Universal: el mismo bucle sirve para 6 ejes, 7 ejes, manos y brazos tipo serpiente
- Sin fórmulas que derivar: es un programa, no una página de álgebra
- Precisión ajustable: ¿quieres más exactitud? Ejecuta más iteraciones
En la industria el lazo se cierra alrededor de las posiciones articulares medidas, de modo que el controlador sigue observando el error y corrigiendo incluso cuando el modelo es ligeramente erróneo. Esta versión de "mirar mientras se mueve" es CLIK (Closed-Loop IK), el estándar de facto en los brazos de fábrica.
En una frase: CI numérica = vigilar el error y acercarse al objetivo poco a poco — universal, efectiva y estable.
24.7 Matriz Jacobiana
El Jacobiano convierte "resolver la pose" en "resolver la velocidad".
La ecuación de la pose es no lineal y normalmente no tiene solución en forma cerrada:
Al derivarla en el actual se obtiene el Jacobiano, y en primera aproximación el problema se vuelve lineal:
El bucle iterativo
- actual -> calcular la pose del efector final
- Error:
- Velocidad del efector final:
- Velocidad articular:
- Actualización:
- Volver al 1, hasta que sea lo suficientemente pequeño
En una frase: el Jacobiano "aplana localmente" la ecuación de IK no lineal en una lineal; resolver la velocidad e integrarla converge a la pose objetivo.
24.8 Singularidades
En una singularidad el brazo pierde la capacidad de mover el efector final en una o más direcciones: sin importar cómo se muevan las articulaciones, el extremo no puede moverse en esa dirección.
- Brazo completamente extendido: no puede alcanzar más lejos; se pierde la dirección hacia afuera
- Dos articulaciones de muñeca colineales: dos ejes de rotación coinciden, por lo que desaparece un grado de libertad
Qué ocurre en una singularidad
| Situación | Síntoma |
|---|---|
| El Jacobiano "falla" | El mapeo de articulaciones a extremo ya no se puede invertir |
| La solución de IK explota | La velocidad articular calculada tiende a infinito |
| Sacudidas en las articulaciones | Los motores vibran violentamente |
| Oscilación de control | El extremo salta de un lado a otro |
Esencia: algunas entradas de ese mapeo se vuelven — indefinidas, no simplemente grandes.
Cómo detectarla — cuando el Jacobiano se degenera, un número tiende a cero:
Supervisa ese número y lanza una alarma cuando se acerque a cero.
Cómo manejarla
| Solución | Idea |
|---|---|
| Mínimos cuadrados amortiguados (DLS) | Añadir algo de "fricción" para que la solución no pueda explotar: |
| Cambiar la trayectoria | Planificar con antelación para evitar regiones singulares |
| Reducir la velocidad | Desacelerar cerca de una singularidad para darte tiempo de reacción |
| Cambiar la pose | Para la misma pose objetivo, elegir una solución no singular |
Dos tipos de singularidades
- Frontera del espacio de trabajo: extendido hasta el punto más lejano; se pierden direcciones
- Interior del espacio de trabajo: muñeca colineal / codo recto; se reducen los grados de libertad
24.9 IK analítica vs. IK numérica
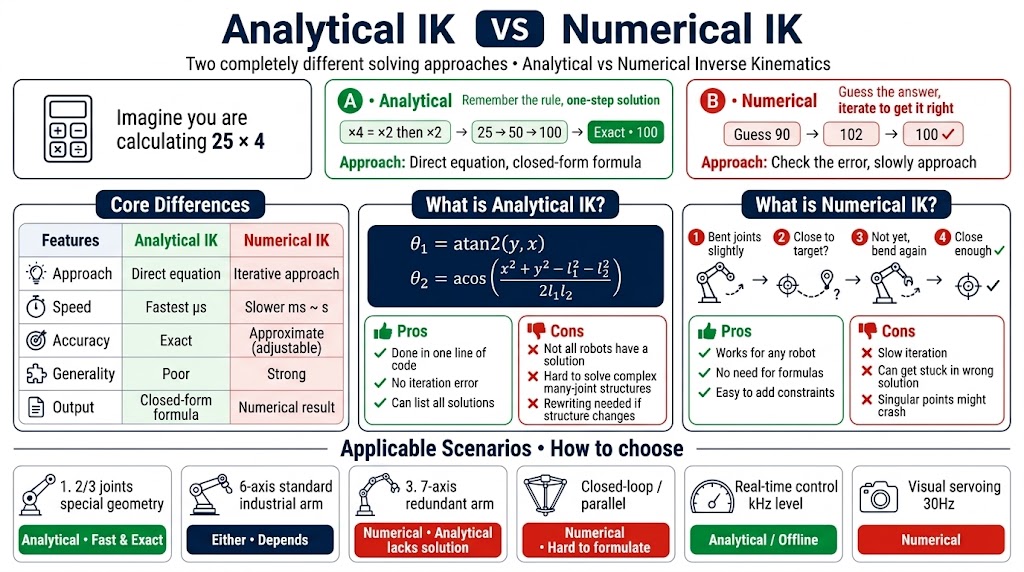
La IK analítica resuelve la ecuación directamente; la IK numérica itera hacia la respuesta. La misma tarea — calcular — hecha de ambas formas:
| Analítica | Numérica | |
|---|---|---|
| Idea | "×4 significa ×2 y luego ×2": calcular , luego | Adivinar 90, notar que falta 10, adivinar 102, luego 100 — ajustar hasta que coincida |
| Resultado | Un paso, exacto | Unas pocas iteraciones, suficientemente cercano |
Diferencias clave
| Dimensión | IK analítica | IK numérica |
|---|---|---|
| Enfoque | Resolver la ecuación directamente | Aproximación iterativa |
| Velocidad | La más rápida (microsegundos) | Más lenta (ms~s) |
| Precisión | Exacta | Aproximada (ajustable) |
| Generalidad | Pobre | Alta |
| Salida | Fórmula en forma cerrada | Resultado numérico |
IK analítica — resuelve la ecuación de una vez por todas, y obtienes fórmulas como
| Ventajas | Desventajas |
|---|---|
| Se calcula en una línea de código; sin error de iteración; puede listar todas las soluciones | No todos los robots tienen solución en forma cerrada; con muchas articulaciones y una estructura compleja la ecuación no se puede resolver; una vez que el robot cambia, cada fórmula debe reescribirse |
IK numérica — sin fórmula alguna, solo repetir "doblar un poco las articulaciones, comprobar si el extremo se acercó, si no doblar un poco más" hasta que esté lo bastante cerca.
| Ventajas | Desventajas |
|---|---|
| Funciona para cualquier robot; no hay ecuaciones que derivar; fácil de añadir restricciones | Lenta (necesita iteración); puede atascarse en una solución incorrecta; explota en singularidades |
Escenarios de aplicación
| Escenario | Elegir |
|---|---|
| 2 articulaciones, 3 articulaciones, geometría especial | Analítica (rápida, exacta) |
| Brazo industrial estándar de 6 ejes | Cualquiera, depende del escenario |
| Brazo redundante de 7 ejes | Numérica (sin solución analítica) |
| Cerrado / paralelo | Numérica (la analítica es difícil de derivar) |
| Control en tiempo real (kHz) | Solución analítica o solución analítica generada offline |
| Servo visual (30 Hz) | Numérica |
Puntos clave
- El espacio articular es lo que entienden los motores; el espacio cartesiano es lo que entiende la tarea.
- La FK es única, barata y siempre resoluble; la IK puede tener varias soluciones, una solución o ninguna.
- El Jacobiano convierte la velocidad articular en velocidad del efector final, y es cómo se resuelve realmente la IK.
- Las singularidades son poses donde el Jacobiano pierde rango; detéctalas (valor singular más pequeño) y amortígualas (DLS).
- Próximo capítulo: una vez que puedes producir una pose, aún tienes que llegar a ella de forma suave y segura.