25. Planificación de Trayectorias y Control del Brazo Robótico
Capítulo 25 del Curso de Introducción a la IA Física de Seeed: trayectoria frente a recorrido, interpolación en espacio articular y en espacio cartesiano, polinomios lineales, cúbicos y quínticos, y la orden de par construida a partir de feedforward (modelo y gravedad) más corrección de error por feedback.
25.1 Objetivos de Aprendizaje
Ayudar al usuario a entender cómo el brazo genera un movimiento continuo, suave y seguro a partir de una pose objetivo.
Después de este capítulo deberías ser capaz de:
- Separar un movimiento en un recorrido (forma) y una trayectoria (tiempo), y decir cuál de los dos restringe una tarea.
- Elegir entre interpolación en espacio articular y en espacio cartesiano.
- Explicar la diferencia entre interpolación lineal, cúbica y quíntica, y por qué el comportamiento de arranque/parada importa.
- Explicar feedforward, feedback y compensación de gravedad, y cómo se compone la orden de par.
25.2 Recorrido vs. Trayectoria
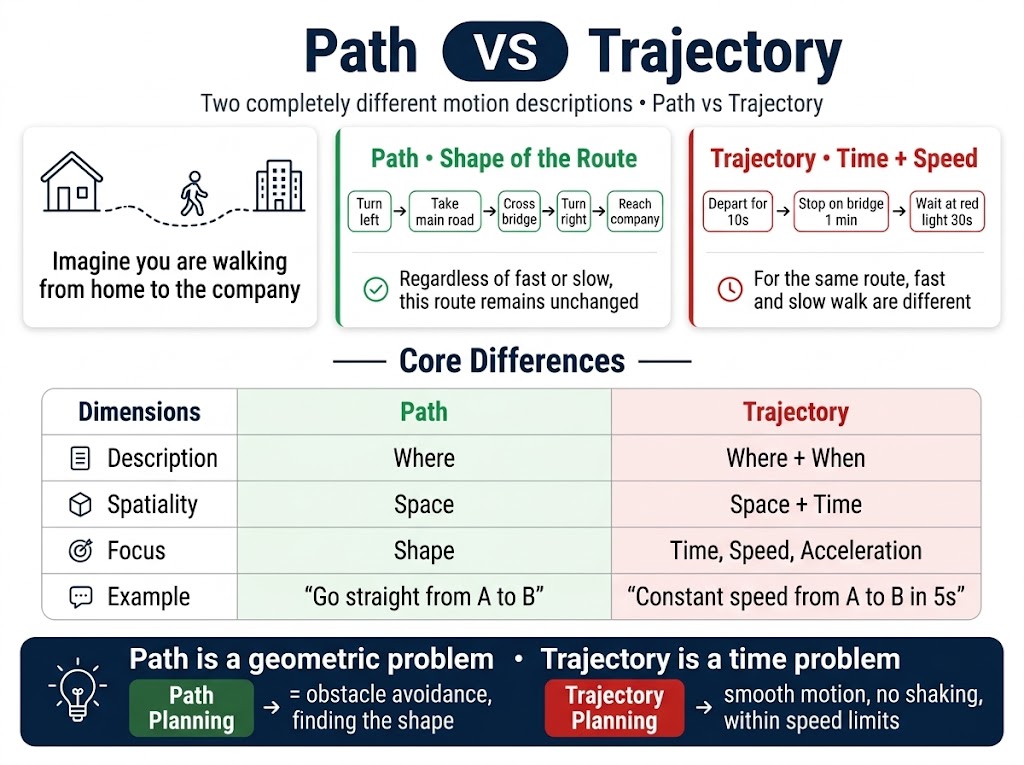
Imagina caminar desde casa hasta la oficina.
Recorrido = la ruta que tomas (forma)
Gira a la izquierda al salir por la puerta, toma la carretera principal, cruza el puente, gira a la derecha, llega a la oficina
No importa lo rápido o lento que camines, esta ruta permanece igual.
Trayectoria = el ritmo al que caminas (tiempo + velocidad)
Sal por la puerta en 10 segundos, haz una pausa en el puente durante 1 minuto, espera en el semáforo en rojo de abajo durante 30 segundos
Misma carretera, cambia si caminas rápido o despacio.
Diferencia clave
| Dimensión | Recorrido | Trayectoria |
|---|---|---|
| Descripción | Dónde | Dónde + cuándo |
| Dominio | Espacio | Espacio + tiempo |
| Se ocupa de | Forma | Tiempo, velocidad, aceleración |
| Ejemplo | "Ve en línea recta de A a B" | "Ve de A a B a velocidad constante en 5 segundos" |
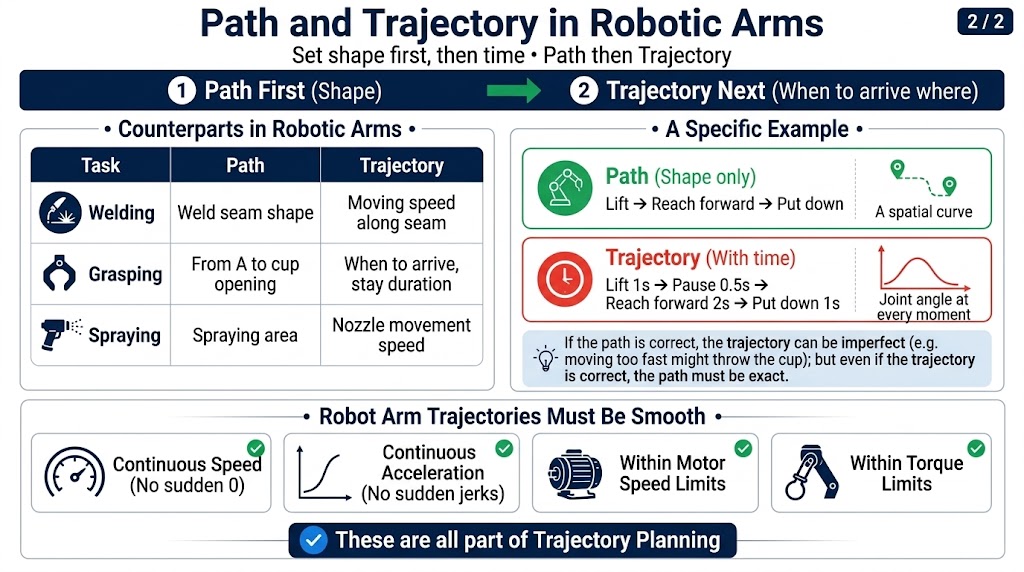
Correspondencia en el brazo robótico
| Tarea | Recorrido | Trayectoria |
|---|---|---|
| Soldadura | Forma del cordón de soldadura | Velocidad de movimiento a lo largo del cordón |
| Agarre | De A al borde de la taza | Cuándo llegar, cuánto tiempo sujetar |
| Pintura | Zona a pintar | Velocidad de movimiento del pulverizador |
Orden de planificación:
Primero define el recorrido (forma)
Luego define la trayectoria (cuándo estar en cada lugar)
Un ejemplo concreto
El brazo mueve una taza desde el punto A al punto B.
Recorrido (solo forma):
Elevar -> extender hacia delante -> bajar
(una curva espacial)
Trayectoria (con tiempo):
Elevar 1 s -> pausa 0,5 s -> extender 2 s -> bajar 1 s
(ángulos articulares en cada instante)
El recorrido puede ser correcto mientras que la trayectoria es incorrecta (por ejemplo, demasiado agresiva, la taza sale volando); para que la trayectoria sea correcta, primero el recorrido debe ser correcto (un recorrido erróneo hace inútil una trayectoria precisa).
Por qué se tratan por separado
| Etapa | Se ocupa de |
|---|---|
| Planificación del recorrido | Evitar obstáculos, encontrar una forma factible |
| Planificación de la trayectoria | Hacer el movimiento suave, sin sacudidas ni exceso de velocidad |
El recorrido es un problema geométrico; la trayectoria es un problema de temporización.
La trayectoria del brazo debe ser "suave"
No solo "de A a B", sino también:
- Velocidad continua (sin saltos bruscos hacia/desde 0)
- Aceleración continua (sin tirones repentinos)
- Dentro de los límites de velocidad del motor
- Dentro de los límites de par
Todo esto pertenece a la planificación de la trayectoria.
25.3 Trayectorias en Espacio Articular y en Espacio Cartesiano
| Dimensión | Trayectoria en espacio articular | Trayectoria en espacio cartesiano |
|---|---|---|
| Objeto interpolado | Ángulos articulares | Pose del efector final |
| Función de interpolación | Polinomio | Línea / arco / geodésica |
| Propiedad de velocidad | Velocidad articular constante | Velocidad constante del efector final |
Así que "articular vs. cartesiano" se discute en ambos niveles, pero lo que más se pregunta suele ser a nivel de recorrido — porque eso es la clave para que el brazo "haga cosas diferentes".
Por qué el recorrido recibe más atención
| Tarea | Qué recorrido elegir | Motivo |
|---|---|---|
| Soldadura | Cartesiano (línea recta) | El cordón de soldadura es una línea recta |
| Pintura | Cartesiano (curva específica) | La superficie a pintar debe cubrirse |
| Paletizado | Cualquiera, espacio articular | El recorrido final no importa |
| Transporte libre | Espacio articular | No hace falta preocuparse por el recorrido final |
| Colocar después de recoger | Espacio articular | No hay requisito de línea recta |
Una trayectoria en espacio cartesiano es la forma natural de describir una tarea, pero es la forma costosa de ejecutarla: cada pose muestreada necesita una solución de IK. Planifica en espacio cartesiano y luego comprueba que la trayectoria articular resultante respeta los límites articulares y se mantiene alejada de las singularidades — o genera el recorrido en espacio cartesiano y la temporización en espacio articular.
25.4 Interpolación Lineal
Trayectoria en espacio articular:
La articulación pasa suavemente de 0° a 90°, tomando un valor cada 10% del recorrido.
Trayectoria en espacio de posición:
El extremo se mueve en línea recta de a ; una posición intermedia es , donde la razón va de 0 a 1.
Pros y contras
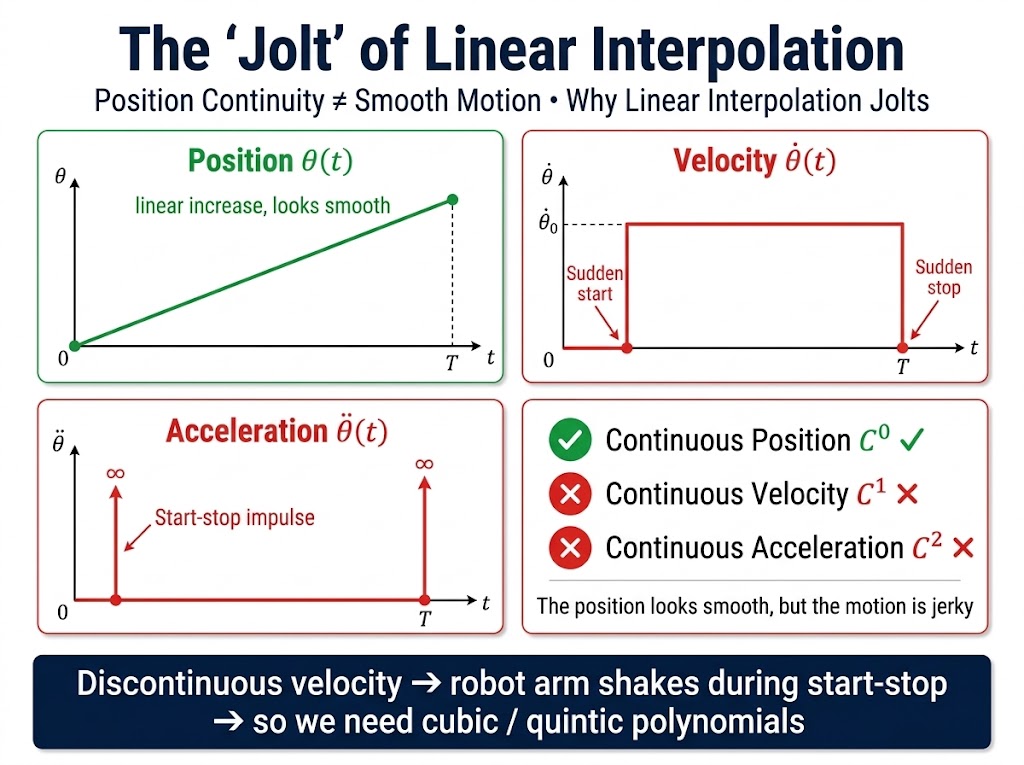
El problema es el perfil de velocidad: la articulación se mueve a una velocidad constante distinta de cero y luego se detiene instantáneamente.
Ventajas:
- Simple y fácil de calcular
- Se hace en una sola línea de código
- Alto rendimiento en tiempo real
Desventajas:
- La velocidad salta al inicio y al final (no es cero ahí)
- El brazo "da un tirón" al arrancar/parar
- No es adecuada para tareas de alta precisión
El "tirón" de arranque/parada es el problema central — por eso las trayectorias más finas usan polinomios cúbicos/quínticos.
25.5 Interpolación Polinómica
Por qué se necesitan polinomios
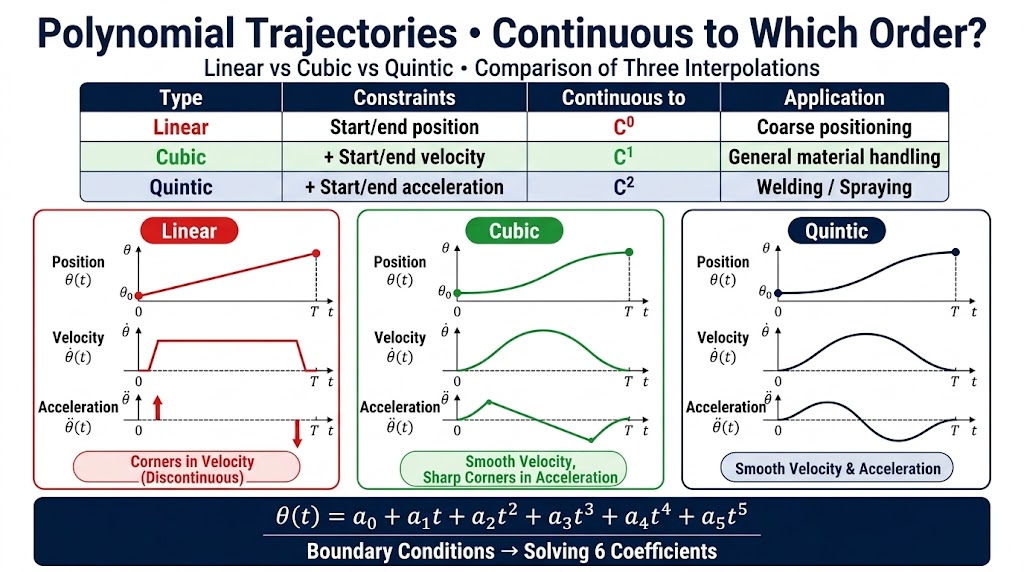
Diferencias clave
| Dimensión | Lineal | Cúbico | Quíntico |
|---|---|---|---|
| Velocidad de arranque/parada | Salto | 0 | 0 |
| Aceleración de arranque/parada | Salto | Salto | 0 |
| Suavidad | Pobre | Media | Buena |
| Carga de cálculo | Mínima | Media | Media |
| Mejor para | Movimiento burdo | Uso general | Alta precisión |
Aplicaciones en brazos robóticos
| Escenario | Cuál usar |
|---|---|
| Transporte burdo, paletizado | Cúbico |
| Soldadura, ensamblaje | Quíntico |
| Robots colaborativos | Quíntico (deben ser estables alrededor de humanos) |
| Movimiento a alta velocidad | Cúbico (suficiente) |
| Investigación / demostración | Quíntico (el más suave) |
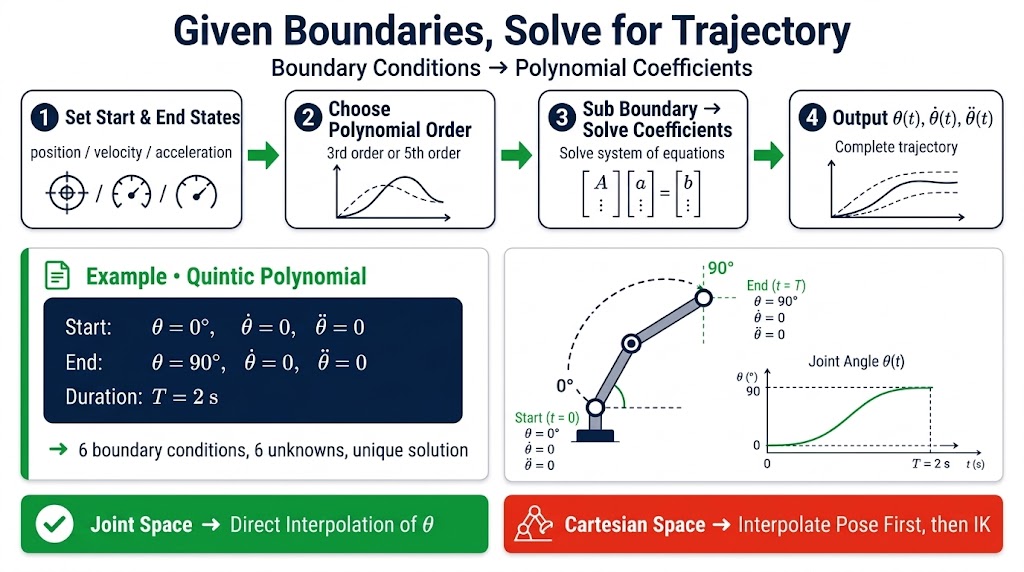
Quíntico con condiciones de contorno de reposo a reposo — el brazo arranca en reposo y se detiene en reposo:
Seis condiciones, seis incógnitas — una solución única.
25.6 Feedforward, Feedback y Compensación de Gravedad
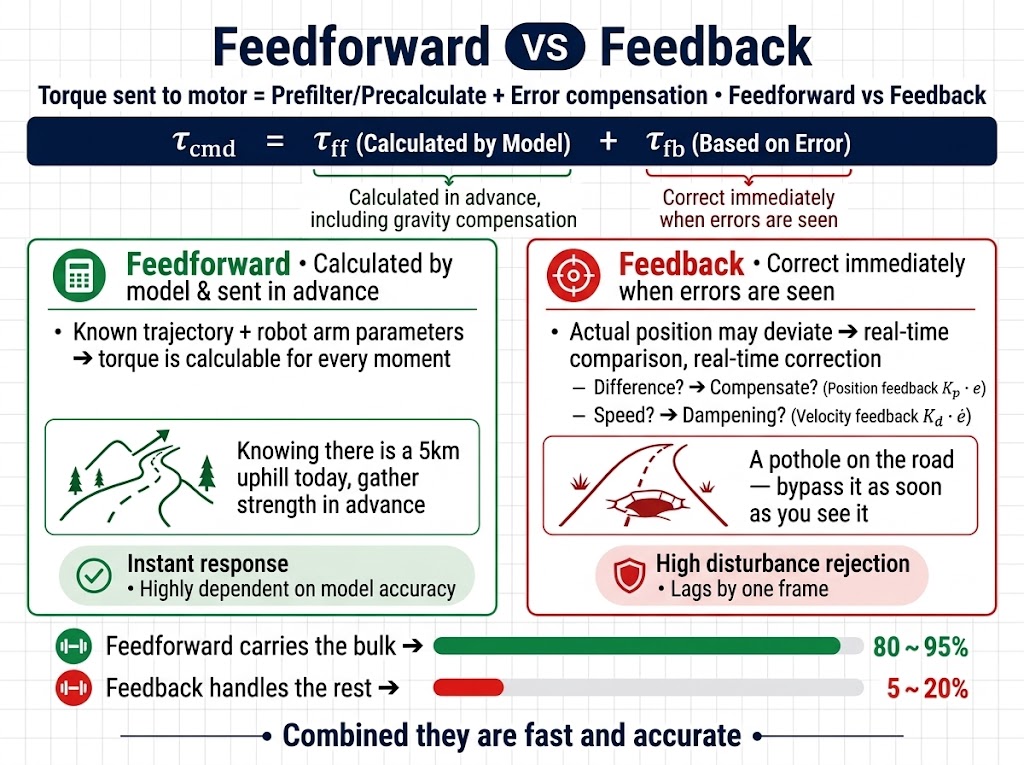
El par enviado al motor es la suma de dos cosas:
Feedforward: enviar por adelantado basándose en el modelo
Dada la trayectoria y los parámetros del brazo, se puede calcular cuánto par se necesita en cada instante:
| El modelo contiene | Propósito |
|---|---|
| Término de inercia | Vencer la inercia al acelerar |
| Término de Coriolis | Contrarrestar el acoplamiento al girar |
| Término de gravedad | Presente incluso cuando el brazo está quieto; cancela directamente la gravedad |
El término de gravedad es especialmente importante — el brazo debe enviarlo incluso estando parado, de lo contrario la gravedad lo hace caer.
Analogía: sabiendo que hoy hay una subida de 5 km, aumentar el esfuerzo por adelantado.
Feedback: corregir cuando algo va mal
Por muy preciso que sea el modelo, hay errores y perturbaciones externas -> la posición real se desvía.
El feedback es comparación en tiempo real y corrección en tiempo real:
- Cuánto se desvía -> añadir esa cantidad (feedback de posición)
- A qué velocidad se desvía -> amortiguar esa cantidad (feedback de velocidad)
Analogía: sabiendo que hoy hay una subida, pero hay baches en la carretera — esquívalos cuando los veas.
Cómo trabajan juntos
| Fuente | Papel | Proporción (típica) |
|---|---|---|
| Feedforward | La mayor parte del par | 80~95% |
| Feedback | Compensar pequeños errores | 5~20% |
El feedforward maneja la mayor parte, el feedback maneja el pequeño resto — juntos son rápidos y precisos.
Comparación
| Dimensión | Feedforward | Feedback |
|---|---|---|
| Tiempo | Calcular por adelantado | Corregir en tiempo real |
| Depende de | Precisión del modelo | Lecturas de los sensores |
| Respuesta | Inmediata | Se retrasa un fotograma |
| Rechazo de perturbaciones | Pobre | Fuerte |
| Incluye | Incluye compensación de la gravedad | No lo hace |
Cómo se ve realmente el controlador
La gravedad está dentro del feedforward — no hace falta calcularla por separado.
En una frase
Feedforward envía el par por adelantado basándose en el modelo (incluida la gravedad); el feedback compensa en tiempo real basándose en el error; no es necesario mencionar la gravedad por separado — es el sub-término en el feedforward que debe calcularse incluso cuando el brazo está quieto.
- Ruta = geometría, trayectoria = temporización; primero planifica la ruta, luego la temporización.
- La interpolación en el espacio articular es barata y libre de singularidades; la interpolación en el espacio cartesiano es lo que normalmente exige la tarea.
- La interpolación lineal sacude; la cúbica elimina el salto de velocidad y la quíntica también elimina el salto de aceleración.
- El par de mando es feedforward (modelo + gravedad) más feedback (corrección de error); la gravedad vive dentro del feedforward.
- Próximo capítulo: ejecutar todo esto en el modelo real del reBot Arm con Pinocchio y MeshCat.