26. Pinocchio y MeshCat
Capítulo 26 del Curso de Introducción a la IA Física de Seeed — práctica con Pinocchio y MeshCat en el reBot Arm: instalación de uv, carga del URDF y ejecución de las demos de cinemática directa, cinemática inversa (mínimos cuadrados amortiguados con búsqueda en línea) y planificación de trayectorias (geodésica en SE(3) más CLIK).
26.1 Objetivos de aprendizaje
Aplicar transformaciones de coordenadas, teoría de cinemática y planificación de trayectorias en un framework real de desarrollo de robots.
Aprender a usar Pinocchio y MeshCat
26.2 Qué te ofrecen Pinocchio y MeshCat
Pinocchio es una biblioteca de código abierto para análisis y optimización de la dinámica de robots. Proporciona cinemática directa/inversa eficiente, cálculo de dinámica y planificación de trayectorias. MeshCat es una herramienta de visualización 3D basada en la web que puede mostrar en tiempo real el estado del robot y las trayectorias de movimiento.
Leyendo el modelo URDF del robot, Pinocchio puede hacer lo siguiente.
| Capacidad | Llamada de Pinocchio | Usado en este capítulo |
|---|---|---|
| Construir el modelo cinemático desde el URDF | pin.buildModelFromUrdf() | Cargar reBot-DevArm_fixend.urdf |
| Cinemática directa (todas las poses de los eslabones) | pin.forwardKinematics() | Demo de FK, iteración de IK |
| Actualizar las colocaciones de los frames | pin.updateFramePlacements() | Leer la pose de end_link |
| Jacobiano del frame | pin.getFrameJacobian() | IK de mínimos cuadrados amortiguados |
| Exponencial / logaritmo en SE(3) | pin.exp6() / pin.log6() | Error de pose 6D, interpolación geodésica |
| Utilidades de rotación | pin.rpy.rpyToMatrix(), matrixToRpy() | Lectura e impresión de poses |
A continuación, usa el repositorio de control de reBot para probarlo.
26.3 Descarga la demo y configura el entorno
Siguiendo el tutorial, primero completa la inicialización del brazo.
26.4 Instalar uv (si no está instalado)
curl -LsSf https://astral.sh/uv/install.sh | sh
26.5 Sincronizar el entorno (instalar todas las dependencias)
git clone https://github.com/Seeed-Projects/reBotArm_control_py.git
cd reBotArm_control_py
uv sync
uv sync crea el entorno virtual e instala Pinocchio, MeshCat y las dependencias de reBot. Compruébalo antes de continuar:
uv run python -c "import pinocchio, meshcat; print(pinocchio.__version__)"
Cómo cambiar entre las configuraciones de motor Damiao y Robostride
Modifica el archivo de configuración config/rebotarm_dm.yaml (Damiao) o config/rebotarm_rs.yaml (Robostride), y carga la configuración correspondiente en el código.
| Versión | Archivo de configuración | Bus del motor | Frame del efector final |
|---|---|---|---|
| B601-DM (Damiao) | config/rebotarm_dm.yaml | Serie Damiao | end_link (desde la configuración) |
| B601-RS (Robostride) | config/rebotarm_rs.yaml | SocketCAN | end_link (desde la configuración) |
config/rebotarm.yaml es el punto de entrada: apunta a la configuración de hardware (rebotarm_dm.yaml /
rebotarm_rs.yaml), que a su vez apunta al URDF (reBot-DevArm_fixend.urdf). Si una demo no puede
encontrar el modelo, revisa primero esta cadena.
26.6 Demo de visualización de cinemática directa en MeshCat
uv run ./example/sim/fk_sim.py

#Open the arm model visualization web address as prompted in the terminal

#Enter angles as prompted
45 -30 15 -60 90 -180

#The arm model moves accordingly
26.7 Explicación paso a paso de la demo de cinemática directa
fk_sim.py es una tubería de cinemática directa de paso directo: ángulos articulares -> FK de Pinocchio -> pose del efector final + renderizado en MeshCat.
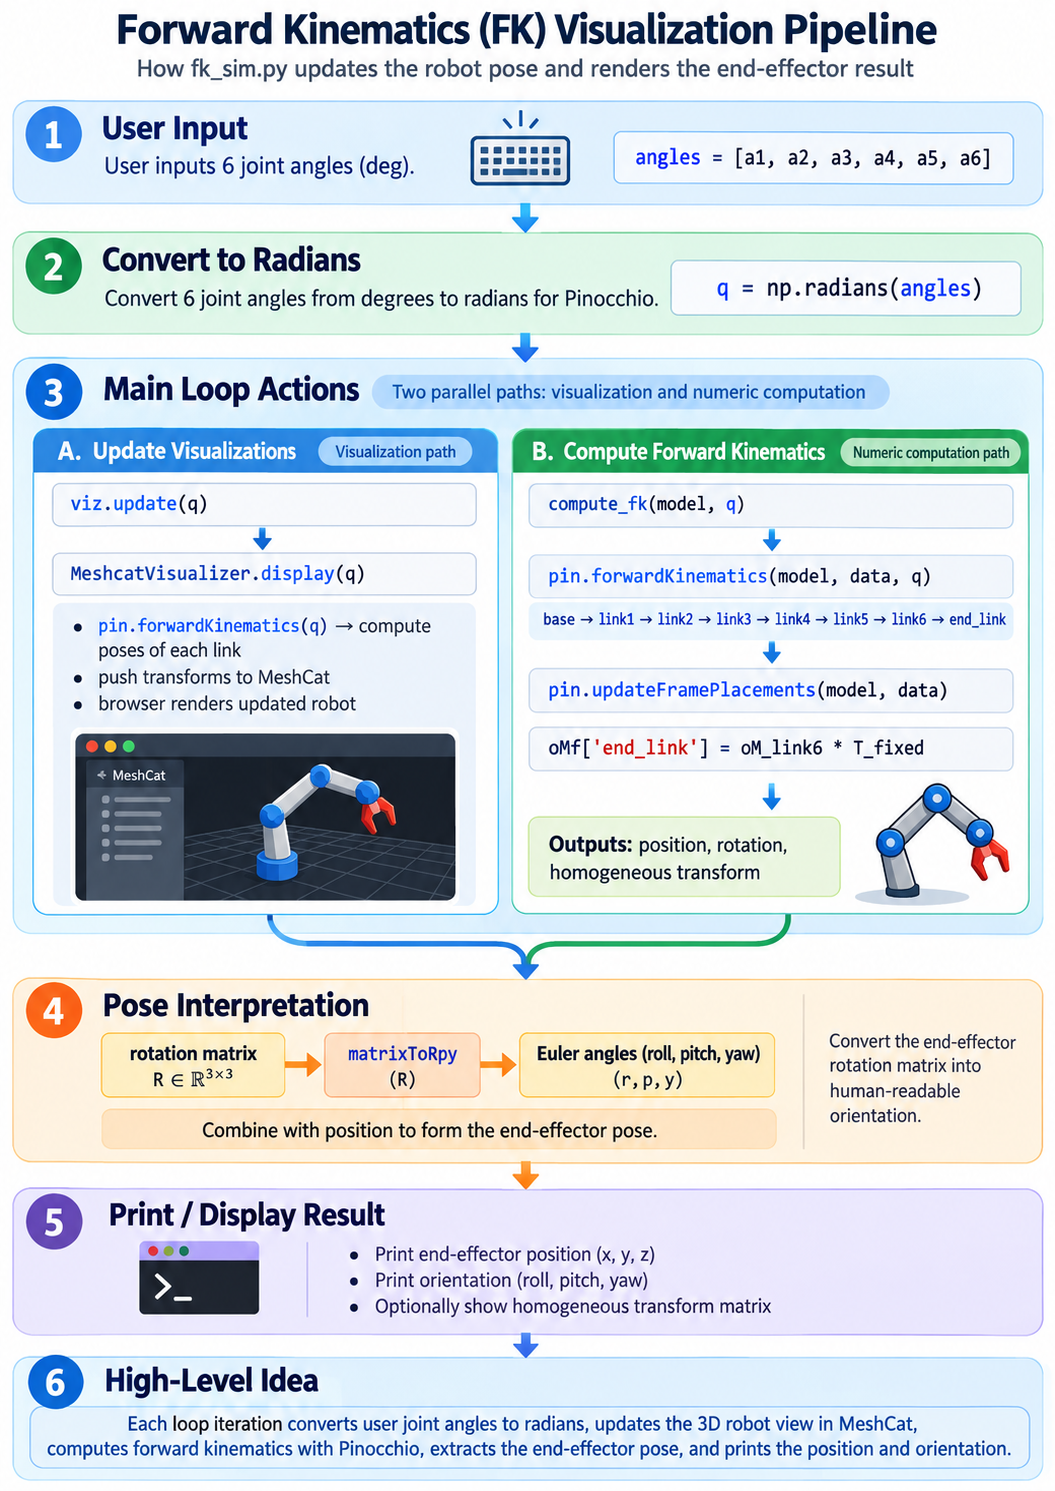
La razón por la que esta demo es un buen punto de partida: es el camino más corto posible desde "seis números" hasta "un modelo 3D que se mueve", sin IK, sin dinámica y sin hardware de por medio.
26.8 Demo de visualización de cinemática inversa en MeshCat
uv run ./example/sim/ik_sim.py

#Open the arm model visualization web address as prompted in the terminal

#Enter position and orientation as prompted

0.25 0.0 0.25              # position only

0.25 0.0 0.25 0 0 0        # position + orientation
26.9 Explicación paso a paso de la demo de cinemática inversa
-
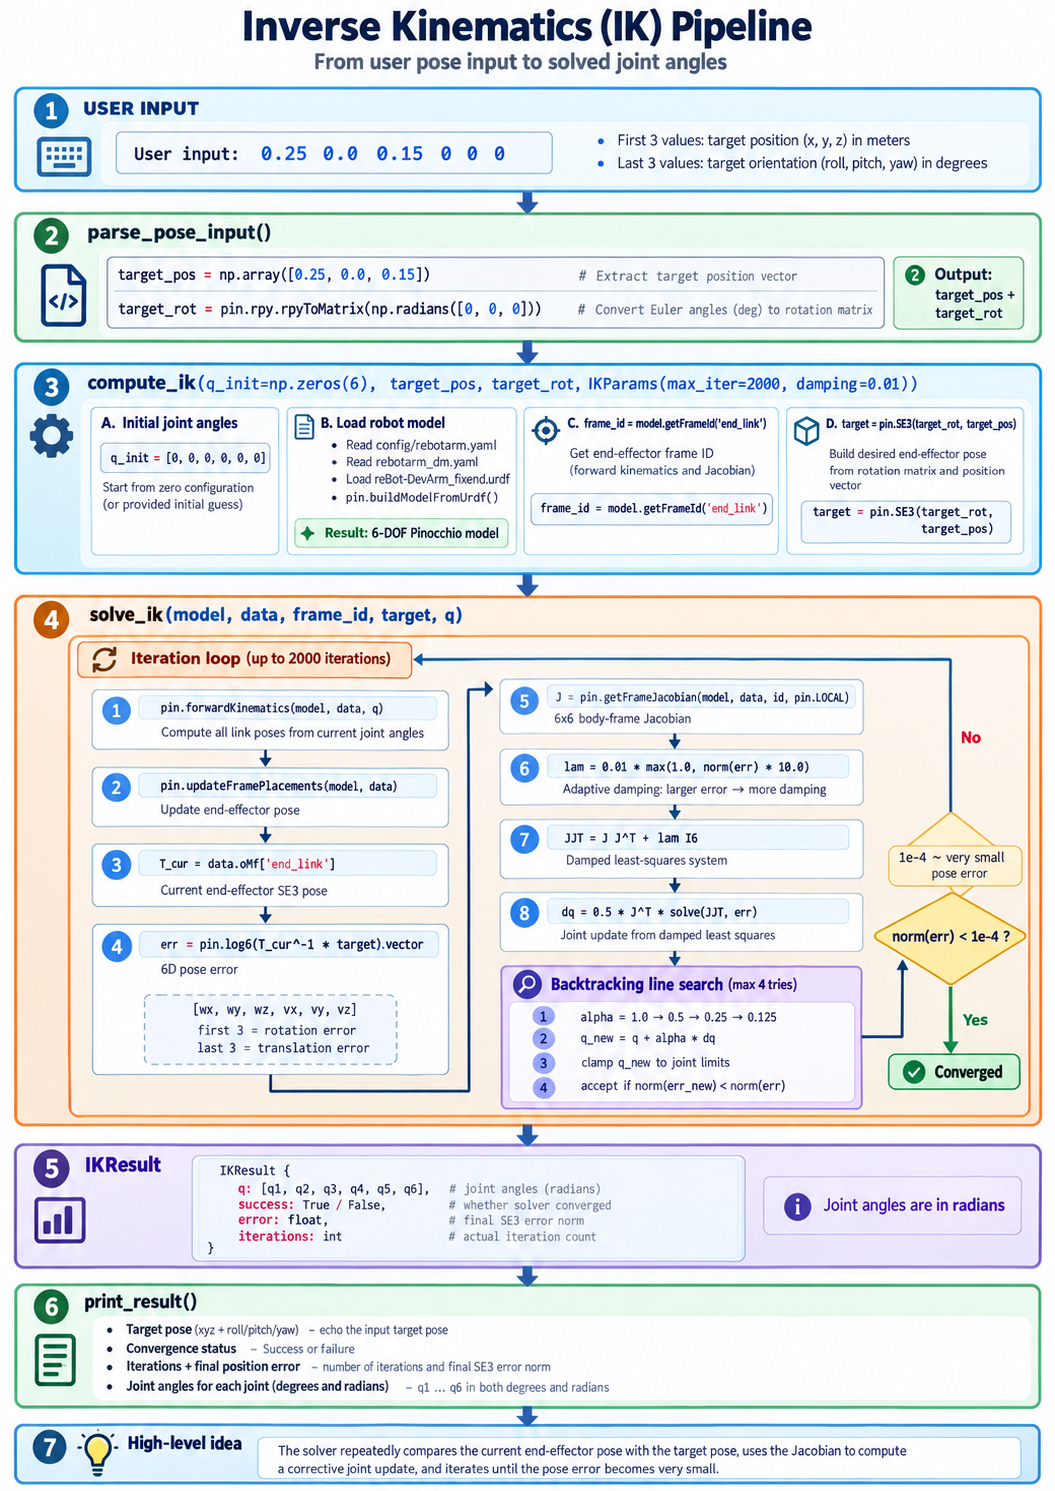
Objetivo de entrada: el usuario da la posición (xyz) y orientación (roll/pitch/yaw) deseadas del efector final; el programa las construye en un objeto de pose SE3.
-
Cargar el modelo: leer el URDF desde el archivo de configuración, construir el modelo cinemático del robot y determinar en qué frame está el efector final.
-
Cinemática directa: con base en los ángulos articulares actuales, calcular la pose SE3 real del extremo en el frame del mundo.
-
Calcular la brecha: usar
log6para mapear logarítmicamente el SE3 actual y el SE3 objetivo, obteniendo un error de 6 dimensiones (cuánta diferencia hay en rotación y cuánta en traslación). -
Inferir la corrección: a través del Jacobiano, "traducir" el error del extremo en cuánto debe girar cada articulación; resolver con mínimos cuadrados amortiguados para evitar saltos en las articulaciones.
-
Iterar hasta converger: repetir los pasos 3->5, con búsqueda en línea cada vez para asegurar que el error disminuye, hasta que el error esté por debajo de un umbral (~0,1 mm), momento en el que se considera alcanzado.
-
Resultado de salida: devolver los ángulos articulares resueltos (radianes), si ha convergido y el error final, para el control posterior.
26.10 Demo de visualización de planificación de trayectorias en MeshCat
uv run python example/sim/traj_sim.py

#Open the arm model visualization web address as prompted in the terminal

#Enter position and orientation as prompted

0.25 0.0 0.25              # position only

0.25 0.0 0.25 0 0 0        # position + orientation
26.11 Explicación paso a paso de la demo de planificación de trayectorias
Pose en SE(3)
Qué es
SE(3) = posición + orientación, la descripción completa del "estado actual" de un cuerpo rígido 3D.
- S — special: la parte de rotación es una rotación propia,
- E — Euclidean: se conservan longitudes y ángulos
- 3 — el espacio es tridimensional
Analogía
Un coche en un aparcamiento:
- Posición = en la plaza P3
- Orientación = con el morro hacia afuera
- Estas dos juntas son la pose SE(3) actual del coche
Grados de libertad
- Posición: 3 números (arriba/abajo, izquierda/derecha, delante/detrás)
- Orientación: 3 números (cómo está girado)
- En total 6 GDL
Forma matricial (matriz homogénea 4x4)
- Bloque superior izquierdo = , la matriz de rotación (orientación)
- Columna superior derecha = , el vector de traslación (posición)
- La fila inferior es un marcador fijo
Ejemplo: cambia la posición -> cambia ; cambia la orientación -> cambia .
Generación de trayectorias
El muestreador genera una línea de tiempo densa de poses SE(3).
El trabajo se hace en tres capas:
-
Capa geométrica: usar
log6/exp6en la variedad curva SE(3) para calcular una geodésica (camino más corto): la rotación sigue slerp (gran círculo), la traslación sigue una línea recta en el frame local del extremo. Fórmula , donde es la fracción del camino. -
Capa temporal: elegir un perfil para determinar , con : LINEAR velocidad constante, MIN_JERK polinomio quíntico (por defecto, velocidad y aceleración nulas al inicio y al final), TRAPEZOID aceleración/deceleración trapezoidal.
-
Capa de muestreo: con (50 Hz) cortar frames a pasos iguales; cada frame es , salida como
CartesianTrajectory: .
Idea central: la geometría (camino) y el tiempo (ritmo) están desacoplados; la salida es todo SE(3), sin información articular, que se deja para que CLIK la resuelva al revés.
Coche en P3 (posición ), morro hacia el este (sin rotación)
Coche movido: P3 sin cambios, el morro ahora apunta al norte (rotado alrededor de )
CLIK
Paso 4: error log6 -> señal de realimentación
- Calcular la distancia entre "dónde está el extremo" y "adónde debería ir el extremo" como un giro de 6 dimensiones
- Estas 6 dimensiones son la señal de error en CLIK, equivalente a la desviación en un sistema de control
- Los ángulos de Euler no se restan directamente, para evitar que el envolvimiento de haga explotar el cálculo del error
Paso 5: resolución de Jacobiano DLS -> controlador
- Este es el papel de "controlador" en CLIK
- Traduce el error 6D del extremo en cuánto debería moverse cada articulación
- DLS: , equivalente a minimizar
- El término de amortiguamiento evita que explote cuando se aproxima a una singularidad (la seudoinversa tiende a infinito en las singularidades)
Paso 6: iteración + búsqueda en línea -> estructura en lazo cerrado
- Este paso da su nombre a "lazo cerrado"
- Cada ronda vuelve a calcular FK -> vuelve a calcular el error -> vuelve a calcular , formando un bucle de realimentación
- La búsqueda en línea garantiza que cada actualización realmente reduzca el error, evitando la oscilación
- Mismo patrón que el control PID: medir el error -> calcular el control -> aplicar -> medir de nuevo
26.12 Control de cinemática inversa para trayectorias suaves en robots reales (8_arm_traj_control.py)
Usando cinemática inversa (IK) en modo MIT, dentro de un tiempo objetivo planifica automáticamente una trayectoria de movimiento a velocidad constante o con aceleración/desaceleración suave, evitando sacudidas violentas en las articulaciones.
Formato de entrada:
- Solo posición:
<x> <y> <z>(metros) - Posición + orientación:
<x> <y> <z> <roll> <pitch> <yaw>(grados) - Posición + orientación + tiempo (por defecto 2.0):
<x> <y> <z> <roll> <pitch> <yaw> <time>(grados) - Introduce
state: ver los radianes actuales reales de cada articulación. - Introduce
end_state: ver las coordenadas reales del extremo (m) y los ángulos de Euler (rad) en el espacio.
Cómo ejecutar:
uv run python example/8_arm_traj_control.py

*#Usage A*
> 0.3 0.0 0.4 *#position only, orientation defaults to 0, move time defaults to 2.0 s*

*#Usage B*
> 0.3 0.0 0.4 0.0 0.0 0.5 *#control position and orientation together: move to the target position while rotating the wrist yaw by 0.5 rad; move time defaults to 2.0 s*

*#Usage C*
> 0.3 0.0 0.4 0.0 0.0 0.0 5.0 *#move the arm to a specific position, taking 5.0 s to ease over there. (Note: if you input a time, the preceding orientation parameters 0 0 0 cannot be omitted)*

> ctrl + c *# exit the system*
26.13 Solución de problemas de las demostraciones
| Síntoma | Causa probable | Qué hacer |
|---|---|---|
ModuleNotFoundError: pinocchio | Entorno no sincronizado | Vuelve a ejecutar uv sync dentro de reBotArm_control_py |
| La página de MeshCat se abre pero permanece vacía | El navegador bloqueó el websocket local | Usa la URL impresa en la terminal, prueba con otro navegador |
FileNotFoundError: ...urdf | Directorio de trabajo incorrecto | Ejecuta desde la raíz del repositorio, como se muestra en los comandos |
IK devuelve success: False | Objetivo fuera del espacio de trabajo, o una pose singular | Acerca el objetivo a la base, o aumenta el amortiguamiento |
| Las articulaciones se bloquean en un límite durante IK | El objetivo requiere una orientación inalcanzable | Reduce la exigencia de orientación, o cambia la suposición inicial q_init |
- Pinocchio convierte el URDF en un modelo cinemático; FK, Jacobianos y utilidades SE(3) provienen de una sola biblioteca.
- MeshCat te da una vista en el navegador de los mismos números que usa el controlador — inestimable para depurar.
- Las tres demostraciones son la teoría de los Capítulos 23–25 hecha ejecutable: FK (pose a partir de ángulos), IK (ángulos a partir de la pose, DLS + búsqueda en línea), planificación de trayectoria (geodésica + perfil temporal + CLIK).
- En el brazo real,
8_arm_traj_control.pymuestra el mismo flujo impulsando motores reales mediante IK en modo MIT.