30. Interacción por voz y multimodal
Capítulo 30 del Curso de Introducción a la IA Física de Seeed: un proyecto optativo de interacción por voz y multimodal: una matriz de micrófonos reSpeaker con seguimiento DOA de la fuente de sonido más reconocimiento de voz Whisper de Groq y comprensión de intención con Llama para controlar por voz el reBot Arm, desde el cableado de hardware hasta la referencia de línea de comandos.
30.1 Resumen del capítulo
Usa un reSpeaker para controlar por voz el reBot Arm. Este documento te guía paso a paso, desde cero, para construir un sistema de brazo inteligente que "puede oír y puede moverse".
Este es un sistema de control de brazo inteligente impulsado por voz.
Cuando dices "hola", el brazo gira hacia ti y asiente; cuando dices "baila", se balancea felizmente; si aplaudes al otro lado de la habitación, "oye" la dirección del sonido y gira para mirarte.
El sistema hace tres cosas:
- Oír: captura audio a través de la matriz de micrófonos y estima la dirección del sonido
- Entender: reconoce el habla con IA e infiere la intención
- Moverse: controla el brazo para ejecutar la acción correspondiente
Este proyecto demuestra un sistema completo de "colaboración dispositivo-nube + fusión de múltiples sensores":
- Borde (en el dispositivo): localización de sonido DOA, control de movimiento, animación en reposo
- Nube: reconocimiento de voz (Whisper), comprensión de intención (Llama)
Ventajas de esta arquitectura:
- DOA es una tarea en tiempo real (< 100 ms) y debe ejecutarse localmente
- El reconocimiento de voz necesita un modelo grande y debe ejecutarse en la nube
- El control de movimiento es un bucle de seguridad y debe ejecutarse localmente
Dos modos de interacción
| Modo | Nombre | Método de interacción | Escenarios aplicables | ¿Requiere Internet? |
|---|---|---|---|---|
| Modo 1 | Seguimiento de fuente de sonido DOA | Detecta automáticamente la dirección de la fuente de sonido y gira hacia ella | Demostraciones en exposiciones, instalaciones interactivas | No |
| Modo 2 | Control por comandos de voz | Mantén pulsada la tecla Enter para controlar | Asistente de voz, demostraciones didácticas | Sí (Groq API) |
Arquitectura del sistema
You speak / make a sound
      v
[ reSpeaker ]  4-mic array + XVF3800 chip
      v
[ Ubuntu ]  Python 3.10 main program
      v
   two paths:
   |--> DOA mode: compute sound direction locally -> turn the arm
   +--> Voice mode: upload to Groq cloud AI -> Whisper STT + Llama NLU -> control the arm
      v
[ reBot Arm ]  7-DoF arm executes
- Arquitectura por capas
- Capa de hardware (dispositivos que puedes tocar):
- reSpeaker (matriz de 4 micrófonos con controlador XIAO ESP32S3)
- reBot Arm B601-DM (brazo de 6 GDL + pinza)
- PC con Ubuntu 22.04 (ejecuta el programa principal)
- Capa de controladores (hace que el hardware se comunique):
- Audio USB (pyusb / libusb): conecta la matriz de micrófonos
- Comunicación serie (MotorBridge): conecta el brazo
- Web API (Groq Cloud): conecta los servicios de IA en la nube
- Capa de algoritmos (el "cerebro" que procesa los datos):
- Localización de sonido DOA (local, en tiempo real)
- Reconocimiento de voz Whisper (Groq Cloud)
- Comprensión de intención con Llama-3.3 (Groq Cloud)
- Planificación de interpolación de movimiento (local, control suave)
- Capa de aplicación (efectos que puedes ver):
- Modo de seguimiento DOA
- Modo de control por voz
- Animación de respiración en reposo
- Difusión por voz
- Capa de hardware (dispositivos que puedes tocar):
30.2 Preparación de hardware
Qué preparar
| Componente | Modelo | Cant. | Función general | Recomendación de compra |
|---|---|---|---|---|
| Brazo robótico | reBot Arm B601-DM | 1 | El "cuerpo" que ejecuta los movimientos | Official Seeed Studio |
| Matriz de micrófonos | reSpeaker XVF3800 | 1 | Captura sonido y detecta la dirección | Official Seeed Studio |
| PC host | PC con Ubuntu 22.04 | 1 | El "cerebro" que ejecuta los programas | Arquitectura x86_64 |
| Cable USB | USB-A a USB-C | 2 | Conexión de dispositivos | Normalmente incluido con el dispositivo |
| Sargento de carpintería | 3 pulgadas o mayor | 2 | Fijar la base del brazo robótico | Official Seeed Studio |
| Fuente de alimentación | 24V 15A (conector XT30) | 1 | Alimentar el brazo robótico | Official Seeed Studio |
Por qué este hardware
- El reSpeaker XVF3800 es una matriz de 4 micrófonos de Seeed Studio y XMOS:
- Chip DSP XVF3800 integrado, que admite de forma nativa DOA, cancelación de eco y supresión de ruido
- No se necesita desarrollo adicional de algoritmos; la localización de sonido se realiza a nivel de hardware
- USB plug-and-play
El reBot Arm B601-DM es un brazo de sobremesa de 7 GDL:
- 7 GDL significa un movimiento muy flexible (cercano al brazo humano)
- B601-DM es la versión con motor DM (la otra es la versión con servos RS); los motores DM tienen mayor precisión
- Compatibilidad integrada con la biblioteca de cinemática Pinocchio
Visión general del hardware
Matriz de micrófonos reSpeaker
Un módulo de procesamiento de audio inteligente con 4 micrófonos:
| Característica | Detalle |
|---|---|
| Diseño dividido | La placa principal y la placa de la matriz de micrófonos pueden separarse para un despliegue flexible |
| Captación de 360° | Cuatro micrófonos dispuestos en anillo, capturando sonido desde todas las direcciones |
| Procesamiento inteligente integrado | Chip XMOS XVF3800 con cancelación de eco, supresión de ruido y localización de sonido (DOA) |
| Interfaces USB dobles | Conector USB-C y conector de bloqueo PH2.0 |
| Amplificador integrado | Controla directamente un altavoz de 10 W (a través del conector JST) |
En una frase: un "oído que todo lo oye": cuatro "oídos" para escuchar el sonido desde todas las direcciones, más la capacidad de calcular la dirección y filtrar el ruido.
PC con Ubuntu 22.04
| Elemento | Requisito |
|---|---|
| SO | Ubuntu 22.04 LTS (64 bits) |
| Arquitectura | x86_64 (PC Intel/AMD normal) |
| Mínimo | CPU de 4 núcleos / 8 GB de RAM / 50 GB de disco / acceso a Internet |
Opciones para usuarios de Windows:
- Instalar un sistema de arranque dual (recomendado)
- Usar una máquina virtual (VMware; pérdida de rendimiento; no recomendado para este proyecto)
Diagrama de cableado del hardware
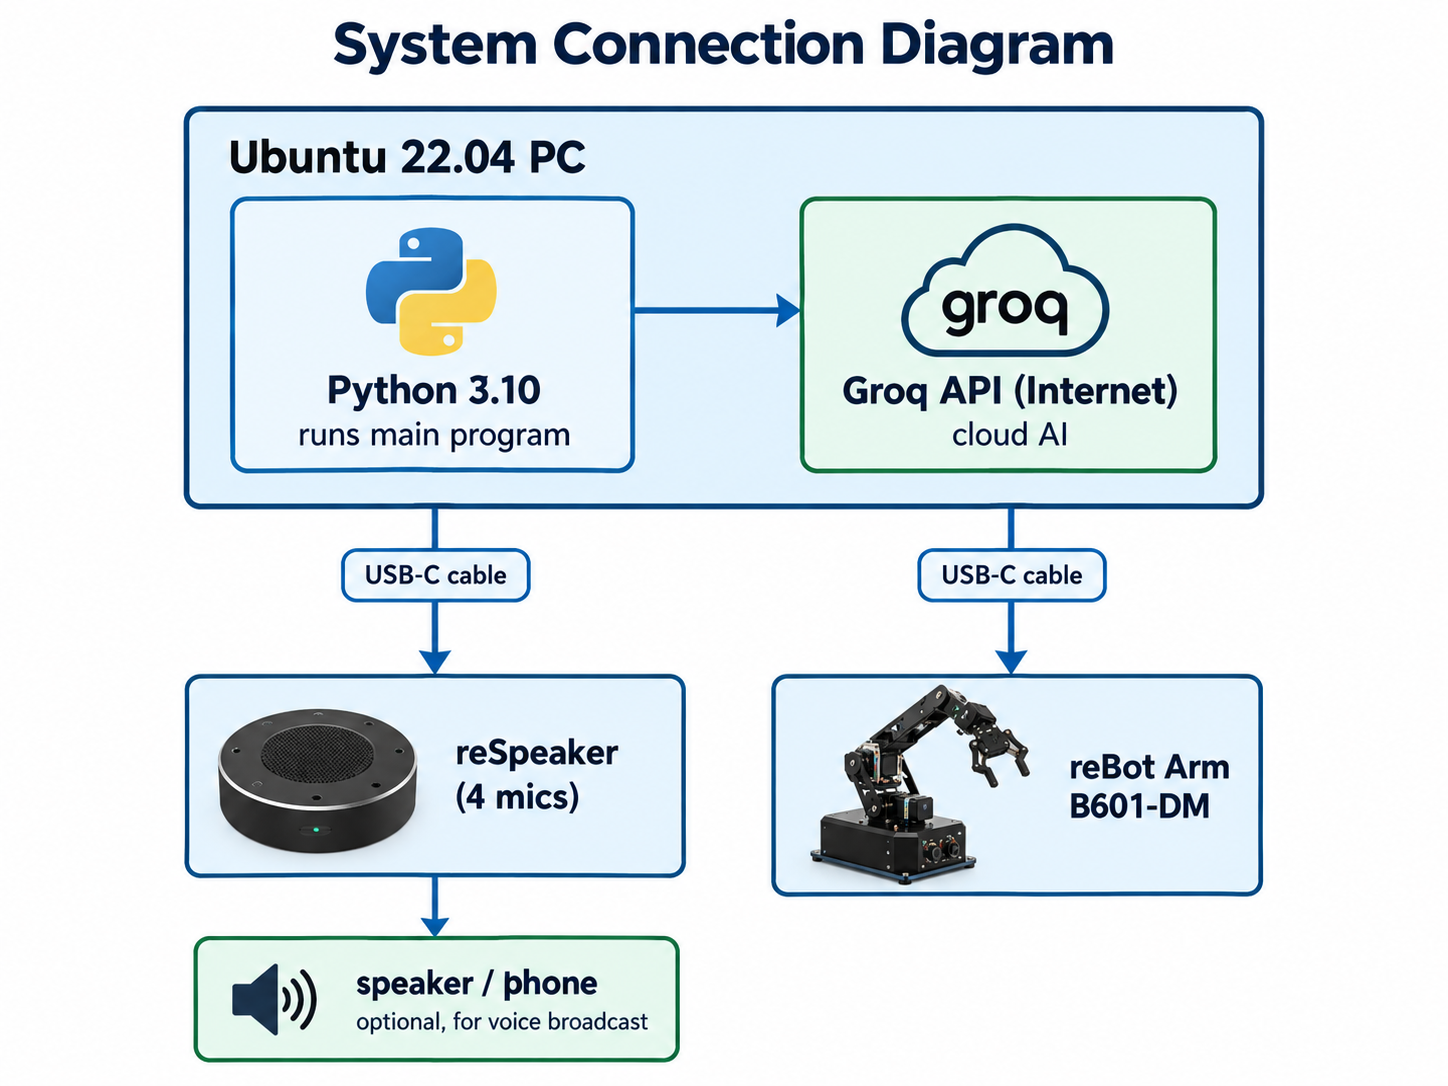
Pasos de cableado:
- Conecta el reSpeaker al PC con un cable USB-C
- Conecta el reBot Arm al PC con un cable USB-C
- (Opcional) conecta un altavoz o auriculares a la salida de audio del reSpeaker
- Asegúrate de que el PC tenga conexión a Internet
30.3 Configuración del entorno
Instalar Miniforge
wget "https://github.com/conda-forge/miniforge/releases/latest/download/Miniforge3-$(uname)-$(uname -m).sh"
bash Miniforge3-$(uname)-$(uname -m).sh
Por qué Miniforge en lugar de Python del sistema
- Aislamiento: cada proyecto tiene su propio entorno de Python, independiente de los demás
- Versiones flexibles: puedes fijar una versión específica de Python para el proyecto (por ejemplo, 3.10.2)
- Gestión de dependencias: conda resuelve dependencias binarias complejas (por ejemplo, las bibliotecas C++ de Pinocchio)
Indicaciones del instalador:
- Pulsa Enter para ver la licencia
- Escribe
yespara aceptar - Pulsa Enter para confirmar la ruta de instalación (por defecto
~/miniforge3) - Escribe
yespara inicializar conda (recomendado)
Cuando termine, cierra y vuelve a abrir la terminal:
conda --version
# expected: conda 24.x.x
Clonar el código del proyecto
git clone https://github.com/xr686/reBot-Arm-reSpeaker-Flex.git
cd reBot-Arm-reSpeaker-Flex
Si la red es lenta, usa un mirror: git clone https://ghproxy.com/https://github.com/xr686/reBot-Arm-reSpeaker-Flex.git
Crear el entorno Conda
conda env create -f environment.yml
Esto tarda unos 10-30 minutos y hará lo siguiente:
- Crear un entorno Python 3.10.2 llamado
flex - Instalar pinocchio, numpy, pyusb y otras dependencias
El éxito se ve así:
Executing transaction: ... done
# To activate this environment, use
#     $ conda activate flex
Por qué pinocchio
- Pinocchio es una biblioteca rápida de cinemática de cuerpos rígidos en C++
- Proporciona cinemática directa (FK), cinemática inversa (IK) y dinámica
- Es la dependencia principal para el control de movimiento del brazo en este proyecto
Activar el entorno Conda
conda activate flex
Activación correcta: (flex) aparece antes del prompt
(flex) user@computer:~/reBot-Arm-reSpeaker-Flex$
Vuelve a activar esto cada vez que abras una nueva terminal.
Instalar dependencias del sistema
sudo apt-get update && sudo apt-get install -y ffmpeg
Qué hace ffmpeg
- ffmpeg es una herramienta de procesamiento de audio/vídeo; este proyecto la usa para posprocesar archivos de audio después de TTS: convertir el formato de audio, ajustar la frecuencia de muestreo y unir/recortar audio.
Instalar uv
curl -LsSf https://astral.sh/uv/install.sh | sh
Por qué se necesita uv
- uv es un gestor de paquetes de Python extremadamente rápido (10-100 veces más rápido que pip)
- La biblioteca
motorbridgedel proyecto debe instalarse mediante uv - El archivo uv.lock fija versiones exactas de dependencias
Después de la instalación, cierra y vuelve a abrir la terminal.
Clonar la biblioteca de control del brazo
git clone https://github.com/vectorBH6/reBotArm_control_py.git
cd reBotArm_control_py
uv sync
Salida esperada: progreso de instalación sin errores.
Configurar PYTHONPATH
export PYTHONPATH="$PWD:$PYTHONPATH"
Qué significa esto
-
Cuando Python importa una biblioteca, busca en las rutas de
sys.path. Este comando le dice a Python: "además de las rutas de búsqueda por defecto, busca en este directorio". -
⚠ Este ajuste se pierde cuando cierras la terminal. Opción permanente:
echo 'export PYTHONPATH="'$PWD':$PYTHONPATH"' >> ~/.bashrc
source ~/.bashrc
Por qué no usar pip install
reBotArm_control_pyes una biblioteca en desarrollo, no un paquete estable publicado en PyPI- Una instalación editable es más flexible
- Apuntar PYTHONPATH directamente al directorio de código fuente también funciona
Configurar permisos del puerto serie
sudo chmod 666 /dev/ttyACM*
Por qué
- Linux tiene una gestión estricta de permisos para dispositivos de hardware. De forma predeterminada, los usuarios normales no pueden acceder directamente a los dispositivos serie; este comando permite que todos los usuarios lean y escriban en estos dispositivos.
Este ajuste se pierde después de reiniciar. Opción permanente:
sudo usermod -a -G dialout $USER
# log out and back in to take effect
- Principio:
dialoutes el grupo de Linux con acceso a dispositivos serie; unirse a él otorga al usuario lectura/escritura en los dispositivos propiedad de ese grupo.
Configurar la clave de API de Groq
Obtener la clave de API:
- Visita https://console.groq.com/keys
- Regístrate / inicia sesión (correo electrónico o cuenta de GitHub)
- Haz clic en "Create API Key"
- Copia la clave (formato
gsk_xxxxxxxxxxxx)
Configúrala en el código:
cd ~/reBot-Arm-reSpeaker-Flex
nano sound_tracking_arm.py
Busca VOICE_CFG:
VOICE_CFG = {
    "api_key": "12345678",   # ←- replace with your API key
    ...
}
Cámbialo a:
"api_key": "gsk_aBcDeFgHiJkLmNoPqRsTuVwXyZ",
- Guardar: Ctrl O -> Enter -> Ctrl X
Recordatorio de seguridad:
- No compartas la clave de API en repositorios públicos
- No publiques capturas de pantalla en redes sociales
- Si se filtra, elimínala inmediatamente y regénérala en la consola de Groq
30.4 Conexión y montaje del hardware
Conexión de hardware
- Paso 1: conectar reSpeaker
- Conecta reSpeaker al PC con un cable USB-C
- El LED de reSpeaker debería encenderse
lsusbdebería mostrar el dispositivo Seeed Studio
- Paso 2: conectar el reBot Arm
- Sujeta la base del brazo a una mesa con una abrazadera de carpintero
- Conecta el brazo al PC con un cable USB-C
- Conecta la alimentación de 24 V (XT30); aún no enciendas
- Lista de comprobación de seguridad previa al encendido:
- Base del brazo asegurada
- Sin obstáculos en el rango de movimiento
- Sin personas cerca del rango de movimiento
- Cable USB conectado
- Cable de alimentación conectado correctamente
- Paso 3: encender la alimentación
- Tras confirmar, enciende la fuente de 24 V
- El brazo emite un suave sonido de encendido del motor
ls /dev/ttyUSB*debería mostrar/dev/ttyUSB0
Verificar conexiones de hardware
arecord -l
Esperado: card 2: XVF3800 [reSpeaker XVF3800], device 0: USB Audio [USB Audio]
ls -la /dev/ttyUSB0
Esperado: crw-rw-rw- 1 root dialout ... /dev/ttyUSB0
30.5 Primera ejecución
Verificación previa a la ejecución
Comprobación 1: dependencias de Python
conda activate flex
cd ~/reBot-Arm-reSpeaker-Flex
python -c "import usb.core; import numpy; print('pyusb + numpy OK')"
Esperado: pyusb + numpy OK
Comprobación 2: biblioteca del brazo
export PYTHONPATH="$HOME/reBotArm_control_py:$PYTHONPATH"
python -c "from reBotArm_control_py.actuator import RobotArm; print('Robot Arm Library OK')"
- Esperado:
Robot Arm Library OK
Comprobación 3: micrófono
arecord -D plughw:2,0 -c 6 -r 16000 -f S16_LE -d 3 /tmp/test.wav
aplay -D plughw:2,0 /tmp/test.wav
- Escuchar el audio grabado = el micrófono funciona.
Inicio
cd ~/reBot-Arm-reSpeaker-Flex
python sound_tracking_arm.py
Salida esperada:
==================================================
  reBot Arm B601-DM + reSpeaker Flex
  Please select the operating mode:
==================================================
  [1] DOA Interaction Mode (Sound Source Tracking + Standby Animation)
  [2] Voice control mode (button trigger + AI LLM control)
==================================================
Please enter the mode number (1 or 2):
- Introduce
1: modo de seguimiento de fuente de sonido DOA - Introduce
2: modo de control por voz
Iniciar directamente en un modo dado:
python sound_tracking_arm.py --mode doa    # DOA mode
python sound_tracking_arm.py --mode voice  # voice mode
Prueba de la primera ejecución
Prueba del modo DOA
- El programa: inicializa USB -> conecta el brazo -> entra en reposo
- Método de prueba: ponte al lado del brazo y habla o aplaude
- Observa si el brazo gira hacia ti, asiente y vuelve al reposo
Prueba del modo de voz
- Pulsa Enter; verás el aviso de "recording"
- Di "hello" o "say hello"
- Espera unos 5 segundos
- Observa si reconoce el habla, el brazo realiza la acción y se reproduce una respuesta por voz
30.6 Detalles de las funciones
Modo 1: Seguimiento de fuente de sonido DOA
Qué es DOA
- DOA = Direction of Arrival
- Estimar de qué dirección viene el sonido (como los oídos juzgando de dónde viene un sonido)
Flujo de trabajo
Start the system
    v
Initialize USB device
    v
Connect reSpeaker  ←->  Connect reBot Arm
    v
Loop:
    |- Read DOA angle data (0 deg~360 deg)
    |- Is a valid sound source detected?
    |   |- No -> Breathing idle animation -> keep reading
    |   +- Yes -> 4-frame angle buffer queue -> compute weighted average angle
    |           -> cosine-similarity smoothing filter
    |           -> angle change > trigger threshold?
    |               |- No -> keep reading
    |               +- Yes -> arm turns toward the target direction
    |                       -> performs a nod
    |                       -> enters cooldown
    |                       -> keep reading
    v
Exit (Press Ctrl+C)
Detalles del algoritmo principal
-
Cola de búfer de ángulos de 4 fotogramas
-
Problema: los ángulos DOA de un solo fotograma tiemblan (+/-5°~10°); si se controla el brazo directamente, provoca un temblor constante.
-
Solución: un búfer circular almacena los últimos 4 fotogramas de datos DOA (~200 ms).
[diagram: ring buffer]

     new frame written
        v
  [F4] [F3] [F2] [F1]
   |              |
   +---- average --+
        v
smoothed angle -
Por qué 4 fotogramas:
- Muy pocos: suavizado insuficiente (el temblor sigue siendo visible)
- Demasiados: retardo en la respuesta (el brazo reacciona lentamente)
- 4 fotogramas es un valor empírico que equilibra suavidad y capacidad de respuesta
Filtro de suavizado por similitud de coseno
-
Problema: el micrófono puede juzgar mal la dirección (ruido repentino, sonido reflejado).
-
Solución: comprobar la coherencia del ángulo entre fotogramas recientes; demasiada diferencia se trata como ruido.
import numpy as np

def is_consistent(angles, threshold_deg=30):
    """Check whether recent angles are consistent."""
    if len(angles) < 2:
        return True
    # compute angle differences between adjacent frames (handle 360 deg wrap)
    diffs = []
    for i in range(len(angles) - 1):
        diff = abs(angles[i+1] - angles[i])
        # the diff may wrap around 360; take the smaller
        diff = min(diff, 360 - diff)
        diffs.append(diff)

    # consistent only when the max diff is below the threshold
return max(diffs) < threshold_deg -
Umbral de activación
- Justificación para los 15° predeterminados:
- Los oídos humanos juzgan la dirección del sonido con un error de aproximadamente +/-10°~15°
- El umbral es ligeramente mayor que el error del oído para evitar responder a pequeñas fluctuaciones
- Umbral demasiado grande -> respuesta lenta
- Umbral demasiado pequeño -> activaciones falsas frecuentes
- Justificación para los 15° predeterminados:
Justificación del tiempo de enfriamiento (3 segundos por defecto)
- Girar + asentir lleva unos 2-3 segundos
- Durante el enfriamiento, se ignoran los nuevos sonidos para que una acción no se interrumpa a mitad de ejecución
- El enfriamiento debe ser ligeramente más largo que la duración de una sola acción
Animación de respiración en reposo
- Ciclo de unos 4 segundos
- Los ángulos de las articulaciones oscilan lentamente +/-5 grados de forma sinusoidal
- Efecto visual: como una persona respirando
- Muestra que el sistema está en funcionamiento y da confianza al usuario
Modo 2: Control por comandos de voz
Bucle completo de interacción
- Grabar -> reconocer -> entender -> ejecutar -> anunciar
Flujo de trabajo
The user presses Enter.
    v
arecord starts recording (6 channels, 16kHz, 5 seconds)
    v
User releases Enter -> stop recording
    v
NumPy audio normalization (extract first channel + gain amplification)
    v
Upload to Groq API
    v
Whisper model performs speech-to-text (STT)
    v
Text command obtained (e.g. "turn left")
    v
Send to Llama-3.3-70B large language model
    v
LLM understands intent + outputs JSON structured result
    v
Parse result
    |- Invalid -> broadcast "Sorry, I didn't catch that. Could you please repeat?"
    +- Valid -> execute the corresponding arm action
              v
         Edge-TTS voice broadcast of the result
              v
         Return to idle
Detalles del procesamiento de audio
# 6-channel capture
audio_data = arecord(... -c 6 -r 16000 ...)  # 6 channels, 16kHz
# take channel 1 (XVF3800 has already beamformed)
single_channel = audio_data[:, 0]

# normalize + gain
normalized = single_channel / np.max(np.abs(single_channel))
amplified = normalized * 0.9  # leave 10% headroom to avoid clipping
# save as WAV
scipy.io.wavfile.write("output.wav", 16000, (amplified * 32767).astype(np.int16))
Comandos de voz compatibles
Cómo la IA entiende tus palabras
- Usa prompt engineering: se le da a la IA una plantilla de instrucciones detallada:
- Qué acciones se pueden ejecutar
- El significado de cada acción
Formato de salida requerido (JSON)
-
Por ejemplo, "help me turn my head to the left" se analiza como:
{"action": "turn_left", "params": {"angle": 45}, "reply": "Okay, turning left."}
Ventaja: no se necesitan palabras de comando fijas; simplemente habla de forma natural como si charlaras.
-
Ejemplo de diseño de prompt
SYSTEM_PROMPT = """
You are a robotic arm voice-control assistant. The user will say what they want the arm to do.
Choose the best-matching action from the list below and output it as JSON:

Available actions:
- turn_left: turn left, param angle (default 45)
- turn_right: turn right, param angle (default 45)
- say_hello: greet, nod twice in a row
- wave: wave, sway left and right twice
- reset: return to initial position
- stop: stop immediately

Output format (strict JSON):
{"action": "<action_name>", "params": {<params>}, "reply": "<voice reply to user>"}

Do not output anything else; output only JSON.
"""
30.7 Argumentos de línea de comandos
Tabla completa de argumentos
python sound_tracking_arm.py [arguments]
Ejemplos de uso
Uso básico
python sound_tracking_arm.py                    # DOA tracking mode (default)
python sound_tracking_arm.py --mode voice       # voice control mode
Ajustar la sensibilidad de DOA
# raise the trigger threshold (larger angle change needed, fewer false triggers)
python sound_tracking_arm.py --threshold 25

# lower the trigger threshold (more sensitive, but more false triggers)
python sound_tracking_arm.py --threshold 10

# extend cooldown
python sound_tracking_arm.py --cooldown 5

# adjust multiple at once
python sound_tracking_arm.py --threshold 20 --cooldown 5
Especificar dispositivos de hardware
# arm on a different serial port
python sound_tracking_arm.py --port /dev/ttyACM0

# pass the API key on the command line (overrides code config)
python sound_tracking_arm.py --mode voice --groq-key gsk_xxxxxxxxxxx
Cambiar la voz de TTS
# Chinese male voice (Yunjian)
python sound_tracking_arm.py --mode voice --tts-voice zh-CN-YunjianNeural

# Chinese female voice (Xiaoxiao, default)
python sound_tracking_arm.py --mode voice --tts-voice zh-CN-XiaoxiaoNeural

# Chinese female voice (Xiaoxiao, multilingual, multi-emotion)
python sound_tracking_arm.py --mode voice --tts-voice zh-CN-XiaoxiaoMultilingualNeural
-
Habilitar depuración
python sound_tracking_arm.py --debug
Nota: parte de este contenido fue generado con Doubao AI.