33. Integración ROS2 del reBot Arm
Capítulo 33 del Curso de Introducción a la IA Física de Seeed: integración práctica de ROS2 con el reBot Arm: creación del espacio de trabajo ROS2, encapsulado del SDK de Python en un nodo driver, lanzamiento y visualización del brazo en RViz, control mediante interfaces de Topic / Service / Action y parada segura con resolución de problemas.
33.1 Creación del espacio de trabajo ROS2 de reBot
Preparación: entorno y hardware
Antes de comenzar oficialmente, asegúrate de que el hardware esté correctamente conectado y de que el entorno de software esté listo. Esta es la base de todos los pasos posteriores.
- Cableado de hardware: conecta el
USB2CAN/ puerto serie con la placa adaptadora de bus CAN del brazo. Después de encender, conecta elUSB2CANal host y confirma que el sistema reconoce el dispositivo CAN/serie. - Sistema operativo: se recomienda usar Ubuntu 24.04 con ROS2 Jazzy, o Ubuntu 22.04 con ROS2 Humble.
RS:
sudo ip link set can0 down 2>/dev/null || true
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up
DM:
sudo chmod 666 /dev/ttyACM*
Espacio de trabajo principal
Este es el repositorio de código principal de todo el trabajo de integración; contiene todos los componentes necesarios para encapsular el reBot Arm como un robot ROS2 estándar.
- Obtener el código: clona el espacio de trabajo desde el repositorio oficial:
#RS:
git clone https://github.com/Yang-Ci/ReBot_Arm_DigitalTwin_RS.git ~/ReBot_Arm_DigitalTwin_RS

#DM:
git clone https://github.com/Yang-Ci/ReBot_Arm_DigitalTwin_DM.git ~/ReBot_Arm_DigitalTwin_DM
Estructura del espacio de trabajo: las versiones RS y DM usan diferentes nombres de directorio de espacio de trabajo (RS es rebotarm_ros2_RS, DM es rebotarm_ros2_DM). Contiene siete paquetes ROS2 principales:
rebotarm_msgs: interfaces personalizadas de mensajes, servicios y acciones.rebotarmcontroller: el nodo driver, que contiene el controlador principalreBotArmController.rebotarm_bringup: archivos launch, archivos de configuración, modelos URDF y recursos de RViz.rebotarm_moveit_config: archivos de configuración de MoveIt 2.rebotarm_moveit_demos: programas de ejemplo de MoveIt 2.rebotarm_mujoco: nodo de sincronización de simulación MuJoCo de la versión DM (nombre del paqueterebotarm_mujoco; la versión RS esrebotarm_mujoco_rs).rebotarm_agent: nodo Agent de alto nivel de la versión DM.
33.2 El puente entre el SDK de Python y el driver ROS2
reBotArm_control_py es la biblioteca de control de bajo nivel en Python, y el papel del espacio de trabajo rebotarm_ros2 es "encapsularla" en interfaces ROS2 estándar.
- Instalar el SDK de bajo nivel:
En el directorio third_party del espacio de trabajo, obtén esta biblioteca de bajo nivel (RS está bajo rebotarm_ros2/third_party; DM la empareja automáticamente—setup.sh comprueba en orden las tres rutas candidatas reBotArmController_ROS2-main/third_party, reBotArmController_ROS2-main/sdk y ~/reBotArm_control_py):
git clone https://github.com/Seeed-Projects/reBotArm_control_py.git third_party/reBotArm_control_py

#reBotArm_control_py's default yaml config is dm; change the one in /reBotArm_control_py/config to the matching option

#RS:
hardware_yaml: "rebotarm_rs.yaml"

#DM:
hardware_yaml: "rebotarm_dm.yaml"
- Instalar motorbridge: este es el middleware clave que conecta los motores y el software de alto nivel; instálalo mediante pip:
python3 -m pip install motorbridge

#verify
motorbridge -v
#output
motorbridge 0.5.0
33.3 Lanzamiento y visualización
- Verifica los puntos de entrada ejecutables:
RS:
cd ~/ReBot_Arm_DigitalTwin_RS/rebotarm_ros2
source install/setup.bash
ros2 pkg executables rebotarmcontroller
DM:
cd ~/ReBot_Arm_DigitalTwin_DM/rebotarm_ros2
source install/setup.bash
ros2 pkg executables rebotarmcontroller
- Deberías esperar ver al menos:
rebotarmcontroller GravityCompensation
rebotarmcontroller GripperControl
rebotarmcontroller MoveTo
rebotarmcontroller MoveToPose
rebotarmcontroller reBotArmController
La versión RS tiene dos puntos de entrada ejecutables adicionales:
rebotarmcontroller FakeRsDriver        # RS-only: MuJoCo simulation fake driver (fake_rs_driver.py)
rebotarmcontroller CancelAction        # RS-only: cancel an executing Action goal
La versión DM tiene un punto de entrada ejecutable adicional:
rebotarmcontroller FakeReBotArmDriver # DM-only: MuJoCo simulation fake driver (fake_driver.py)
Nota: la versión RS también incluye los dos archivos de planificación de movimiento motion_profiles.py y trajectory_profiles.py; la versión DM no los incluye.
- Después de compilar el espacio de trabajo, puedes lanzar el sistema completo con un solo comando, conectando el control del brazo, la publicación de estado y la visualización.
# Build the workspace
source /opt/ros/${ROS_DISTRO}/setup.bash
colcon build --symlink-install
source install/setup.bash

# Launch the full system and enable RViz visualization
# RS:
cd ~/ReBot_Arm_DigitalTwin_RS/rebotarm_ros2
ros2 launch rebotarm_bringup bringup.launch.py model:=rs channel:=can0 use_rviz:=true

# DM:
cd ~/ReBot_Arm_DigitalTwin_DM
./rebotarm start dm use_rviz:=true
- Publicación de estado: después del lanzamiento, el nodo
reBotArmControllerpublica continuamente el estado del brazo, por ejemplo, estados de las articulaciones (/rebotarm/joint_states) y estado general (/rebotarm/arm_status).
#show active topic names
ros2 topic list
#list topics and their message types; adding the -t flag also shows each topic's message type:
ros2 topic list -t
#example output:
/client_count
/connected_clients
/goal_pose
/initialpose
/parameter_events
/rebotarm/arm_status
/rebotarm/control_reference
/rebotarm/control_target
/rebotarm/gripper/cmd/mit
/rebotarm/gripper/cmd/pos_vel
/rebotarm/gripper/state
/rebotarm/joint_states
/rebotarm/joints/joint1/cmd/mit
/rebotarm/joints/joint1/cmd/pos_vel
/rebotarm/joints/joint1/state
/rebotarm/joints/joint2/cmd/mit
/rebotarm/joints/joint2/cmd/pos_vel
/rebotarm/joints/joint2/state
/rebotarm/joints/joint3/cmd/mit
/rebotarm/joints/joint3/cmd/pos_vel
/rebotarm/joints/joint3/state
/rebotarm/joints/joint4/cmd/mit
/rebotarm/joints/joint4/cmd/pos_vel
/rebotarm/joints/joint4/state
/rebotarm/joints/joint5/cmd/mit
/rebotarm/joints/joint5/cmd/pos_vel
/rebotarm/joints/joint5/state
/rebotarm/joints/joint6/cmd/mit
/rebotarm/joints/joint6/cmd/pos_vel
/rebotarm/joints/joint6/state
/rebotarm/mujoco/object_states
/rebotarm/mujoco/overhead_rgb/image_raw
/rebotarm/sim/animation_event
/rebotarm/vision/color_blocks/detections
/robot_description
/rosout
/tf
/tf_static
- Visualización en RViz: a través de RViz, puedes observar el movimiento del brazo basado en URDF en tiempo real, logrando un efecto de monitorización "lo que ves es lo que obtienes".
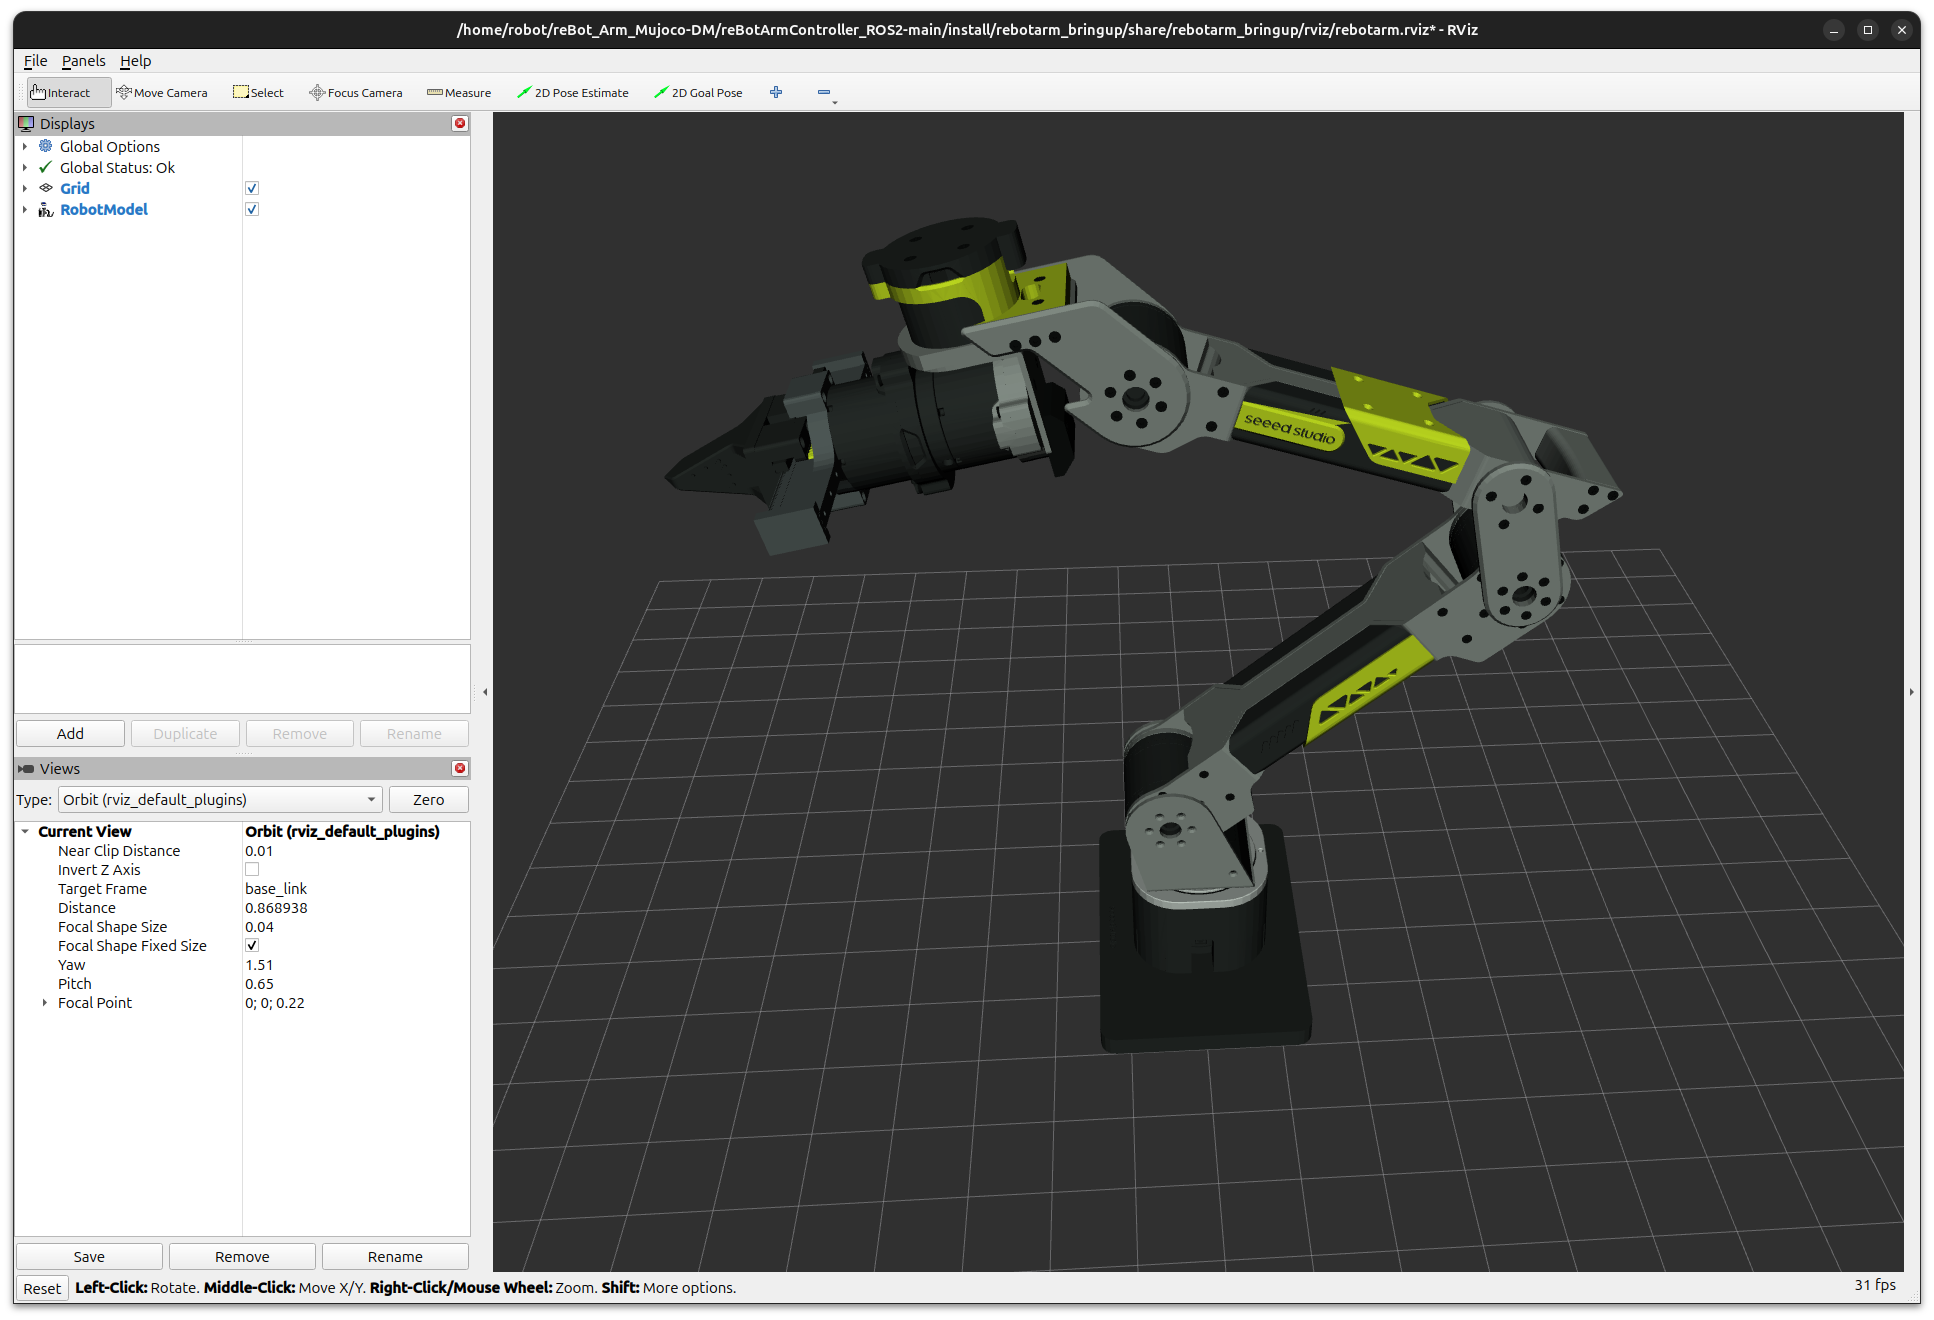
Después del lanzamiento, el nodo reBotArmController publica continuamente el estado del brazo. La publicación de estado se gestiona de forma unificada mediante la clase JointStatePublisher (ros_publishers.py), impulsada por un temporizador a una frecuencia configurable (100 Hz por defecto), sin necesidad de disparadores externos.
Resumen de los topics publicados:
| Topic | Tipo de mensaje | Descripción |
|---|---|---|
/rebotarm/joint_states | sensor_msgs/msg/JointState | Posición, velocidad y par de las 6 articulaciones, más el efector finger_left |
/rebotarm/arm_status | rebotarm_msgs/msg/ArmStatus | Modo de control, estado de habilitación, máquina de estados, códigos de estado por articulación, códigos de error (QoS latched) |
/rebotarm/joints/<joint>/state | rebotarm_msgs/msg/JointMotorState | Estado a nivel de motor de una sola articulación; <joint> es de joint1 a joint6 |
/rebotarm/gripper/state | rebotarm_msgs/msg/JointMotorState | Estado a nivel de motor de la pinza; no se publica cuando no hay pinza configurada |
El mensaje ArmStatus usa durabilidad TRANSIENT_LOCAL (QoS latched), lo que significa que los suscriptores que se unan tarde reciben inmediatamente la instantánea de estado más reciente; esto es adecuado para que componentes de interfaz de usuario y monitorización de salud sincronicen el estado:
# View joint states
ros2 topic echo /rebotarm/joint_states --once

# View overall status (including state machine and error codes)
ros2 topic echo /rebotarm/arm_status --once

# View a single joint's motor state
ros2 topic echo /rebotarm/joints/joint1/state --once
Campos del mensaje ArmStatus:
std_msgs/Header header
string mode               # current control mode: mit / pos_vel / vel
bool enabled              # whether the arm is enabled
bool control_loop_active  # whether the internal pos_vel control loop is running
string state_machine      # state machine: IDLE / TRAJ_RUNNING / LOWLEVEL_STREAMING / GRAVITY_COMP
string[] joint_names      # list of joint names
uint8[] per_joint_status_code  # status code of each joint motor
string[] error_codes     # list of error codes
33.4 Control mediante Topic, Service y Action
rebotarm_ros2 proporciona una variedad de interfaces de control estándar de ROS2 para elegir según el escenario de aplicación. Todas las interfaces están bajo el espacio de nombres /rebotarm por defecto, que se puede sobrescribir mediante el parámetro de launch arm_namespace.
Unifica las unidades antes del control: ángulos en radianes (rad); tiempo en segundos.
Flujo de ejemplo para control mediante Topic, Service y Action
#1 Power on and enable the motors
ros2 service call /rebotarm/enable std_srvs/srv/Trigger
#2 Return to the safe home (verify the zero position is correct)
ros2 service call /rebotarm/safe_home std_srvs/srv/Trigger
# Now you can send move_to_pose / follow_joint_trajectory action goals
# ...execute motion...
# Disable after finishing
ros2 service call /rebotarm/disable std_srvs/srv/Trigger
Topic: paso directo de bajo nivel para un solo motor
Para depuración y experimentos de control de bajo nivel, motor_passthrough.py proporciona topics de comandos en crudo dispersos por articulación:
| Topic | Tipo de mensaje | Descripción |
|---|---|---|
/rebotarm/joints/<joint>/cmd | rebotarm_msgs/msg/JointMotorCmd | Comando en crudo disperso para una sola articulación |
/rebotarm/gripper/cmd | rebotarm_msgs/msg/JointMotorCmd | Comando en crudo disperso para la pinza |
JointMotorCmd usa un diseño de flags dispersos: solo los campos cuyos use_pos, use_vel, use_kp, use_kd, use_tau, use_vlim son true sobrescriben los valores predeterminados. mode puede ser 0 (MIT), 1 (POS_VEL), 2 (VEL).
# Single-joint MIT mode command
ros2 topic pub --once /rebotarm/joints/joint1/cmd/mit \
  rebotarm_msgs/msg/JointMitCmd \
  "{pos: 0.2, vel: 0.0, kp: 80.0, kd: 4.0, tau: 0.0}"
Durante la ejecución de trayectorias, el comando de bajo nivel se rechaza por defecto (cmd_arbitration:=reject). Para una anulación preventiva, pasa cmd_arbitration:=preempt al lanzar.
Service: control de tipo disparo
Service es adecuado para operaciones de tipo disparo como habilitar/deshabilitar, homing seguro y cambio de modo. Está definido en la clase ArmServices de ros_services.py.
| Service | Tipo | Descripción |
|---|---|---|
/rebotarm/enable | std_srvs/srv/Trigger | Habilita el brazo y la pinza, inicia el bucle de control pos_vel |
/rebotarm/disable | std_srvs/srv/Trigger | Detiene el bucle de control y deshabilita el brazo |
/rebotarm/safe_home | std_srvs/srv/Trigger | Vuelve a cero a una velocidad segura (articulaciones + pinza) |
/rebotarm/set_zero | rebotarm_msgs/srv/SetZero | Establece la posición cero de todas o de las articulaciones especificadas |
/rebotarm/move_to_pose_ik | rebotarm_msgs/srv/MoveToPoseIK | Solo realiza la resolución IK y actualiza los ángulos objetivo de las articulaciones |
/rebotarm/gripper/set | rebotarm_msgs/srv/SetGripper | Establece la distancia de apertura de la pinza y el par máximo |
/rebotarm/gravity_compensation/start | std_srvs/srv/Trigger | Inicia el bucle cerrado de compensación de gravedad interno del controlador |
/rebotarm/gravity_compensation/stop | std_srvs/srv/Trigger | Detiene el bucle cerrado de compensación de gravedad |
/rebotarm/gravity_compensation/status | std_srvs/srv/Trigger | Consulta el estado de la compensación de gravedad; success=true significa en ejecución |
Ejemplos de comandos comunes:
# Enable
ros2 service call /rebotarm/enable std_srvs/srv/Trigger

# Safe homing
ros2 service call /rebotarm/safe_home std_srvs/srv/Trigger

# IK solve (!!! note the arm moves very fast)
ros2 service call /rebotarm/move_to_pose_ik rebotarm_msgs/srv/MoveToPoseIK \
  "{target_pose: {position: {x: 0.30, y: 0.0, z: 0.30}, orientation: {w: 1.0}}}"

# Send a Cartesian pose goal (3 s total motion time)
ros2 action send_goal /rebotarm/move_to_pose rebotarm_msgs/action/MoveToPose \
  "{target_pose: {position: {x: 0.30, y: 0.0, z: 0.30}, orientation: {w: 1.0}}, duration: 3.0}"

# Set the gripper opening (rad; 0-5)
ros2 service call /rebotarm/gripper/set rebotarm_msgs/srv/SetGripper \
  "{position: 2.5, max_effort: 0.5}"

# DM
ros2 service call /rebotarm/gripper/set \
  rebotarm_msgs/srv/SetGripper "{position: -1.0, max_effort: 0.0}"
Action: control orientado a procesos
Action es adecuado para movimientos de larga duración que requieren retroalimentación y cancelación, como la ejecución de trayectorias. Está definido en la clase ArmActions de ros_actions.py.
| Action | Tipo | Descripción |
|---|---|---|
/rebotarm/move_to_pose | rebotarm_msgs/action/MoveToPose | Trayectoria de pose cartesiana del efector final; internamente usa ArmEndPos.move_to_traj() |
/rebotarm/follow_joint_trajectory | control_msgs/action/FollowJointTrajectory | Interfaz estándar de trayectoria de articulaciones; interfaz estándar de MoveIt2 |
/rebotarm/gripper/command | control_msgs/action/GripperCommand | Acción estándar de pinza |
Ejemplo de move_to_pose: envía un objetivo de movimiento al servicio Action del reBot Arm: mueve el brazo a una pose especificada, mantiene el tiempo total de movimiento en 3 segundos e imprime la retroalimentación en tiempo real durante el movimiento.
ros2 action send_goal /rebotarm/move_to_pose rebotarm_msgs/action/MoveToPose \
  "{target_pose: {position: {x: 0.30, y: 0.0, z: 0.30}, orientation: {w: 1.0}}, duration: 3.0}" \
  --feedback
Ver la definición del mensaje de Action
ros2 interface show rebotarm_msgs/action/MoveToPose
#You can see the complete Goal / Feedback / Result fields.
Ejemplos de demostración
Todos los ejemplos asumen que reBotArmController ya ha sido lanzado:
cd ~/seeed/rebotarm_ros2
source /opt/ros/jazzy/setup.bash
source install/setup.bash
ros2 launch rebotarm_bringup bringup.launch.py channel:=/dev/ttyACM0
Los ejemplos están registrados como puntos de entrada ejecutables de ROS2 y se pueden invocar directamente con ros2 run. Los archivos fuente están bajo src/rebotarmcontroller/rebotarmcontroller/examples/.
Ejemplo de pose del efector final
move_to_pose.py — movimiento de la pose del efector final. El script envía un objetivo geometry_msgs/Pose a través de la acción /rebotarm/move_to_pose; el nodo de control gestiona internamente el cambio de modo y la ejecución de la trayectoria. Corresponde a la cadena de capacidades ArmEndPos.move_to_traj() del SDK de bajo nivel. Es una demo de una sola acción y no realiza automáticamente safe_home ni disable.
ros2 run rebotarmcontroller MoveToPose -- --x 0.30 --y 0.0 --z 0.30 --qw 1.0 --duration 2.0
Ejemplo de compensación de gravedad
gravity_compensation.py — un ejemplo de bloqueo por compensación de gravedad. El script no reescribe el bucle de control; llama directamente al servicio de compensación de gravedad dentro de reBotArmController; el bucle cerrado real de compensación de gravedad se ejecuta dentro del proceso del controlador, usando el SDK RobotArm.get_positions/get_velocities/mit.
ros2 run rebotarmcontroller GravityCompensation
Cuando el script se inicia, primero llama a /rebotarm/enable, luego inicia la compensación de gravedad. Al salir con Ctrl+C, el script llama secuencialmente a /rebotarm/gravity_compensation/stop → /rebotarm/safe_home → /rebotarm/disable, por lo que el brazo primero detiene la compensación de gravedad, luego vuelve a la posición cero segura y se deshabilita.
33.5 Parada segura y resolución de problemas
La seguridad es la primera prioridad en la operación de robots. rebotarm_ros2 proporciona mecanismos de seguridad en múltiples niveles.
safe_home service: mediante el servicio /rebotarm/safe_home, el brazo vuelve a la posición cero preestablecida a una velocidad segura.
Internamente, este servicio primero detiene la compensación de gravedad, luego cambia al modo pos_vel y después ejecuta el homing:
ros2 service call /rebotarm/safe_home std_srvs/srv/Trigger
disable service: detiene el bucle de control y deshabilita el brazo; es la primera opción para la parada de emergencia
ros2 service call /rebotarm/disable std_srvs/srv/Trigger
hold_current_position: cuando se cancela una trayectoria o se produce una excepción, el controlador llama automáticamente a este método para bloquear las posiciones actuales de las articulaciones, evitando que el brazo caiga libremente.
Monitorización de la máquina de estados
El campo state_machine en el topic /rebotarm/arm_status refleja el estado de ejecución actual y es el primer punto de entrada para la resolución de problemas:
| Estado | Significado |
|---|---|
IDLE | Inactivo, esperando comandos |
TRAJ_RUNNING | Ejecutando una trayectoria |
LOWLEVEL_STREAMING | Transmitiendo comandos de bajo nivel para un solo motor |
GRAVITY_COMP | Bucle cerrado de compensación de gravedad en ejecución |
# Continuously monitor the state machine
ros2 topic echo /rebotarm/arm_status --field state_machine
Resolución de problemas mediante códigos de error
Los campos per_joint_status_code y error_codes en el mensaje ArmStatus se usan para la localización de fallos:
per_joint_status_code: código de estado (uint8) de cada motor de articulación, proveniente de motor.get_state().status_code del SDK de bajo nivel; un valor distinto de cero significa que el motor es anómalo. error_codes: cadenas de códigos de error a nivel de controlador
# View the full status (including error codes)
ros2 topic echo /rebotarm/arm_status --once
33.6 FAQ: Problemas comunes y resolución
Puerto serie no encontrado: al lanzar, aparece open serial port /dev/ttyACM0 failed; usa ls /dev/ttyACM*
para ver el dispositivo real y luego sobrescribe con channel:=/dev/ttyACM1.
Permisos insuficientes: si el puerto serie existe pero no tienes permiso, ejecuta sudo usermod -a -G dialout $USER,
y surtirá efecto después de volver a iniciar sesión.
Modelo de RViz no mostrado: confirma que la ruta de la malla URDF es package://rebotarm_bringup/description/meshes/....
Fallo en la ejecución de la trayectoria: comprueba si el primer punto de la trayectoria está cerca de los ángulos articulares actuales (la desviación debe ser menor que 0.10 rad),
y el error de posición final debe ser menor que 0.03 rad. Puedes usar ros2 topic echo /rebotarm/joint_states --once
para ver los ángulos articulares actuales.