36. Ejecución del reBot Arm en MuJoCo
Capítulo 36 del Curso de iniciación a la IA Física de Seeed — ejecución del reBot Arm en MuJoCo: instalación del entorno de desarrollo de MuJoCo, lectura de la estructura del modelo MJCF, importación del modelo del reBot Arm a través de los paquetes de ROS2, lanzamiento de la simulación completa y accionamiento de las articulaciones desde la interfaz gráfica de deslizadores de ROS2.
El capítulo 35 cubrió la teoría de simulación; este capítulo es práctico. El objetivo es sencillo: hacer que el reBot Arm se ejecute en MuJoCo, verlo moverse y comprender la relación entre el modelo, las articulaciones y las órdenes de control.
Objetivo didáctico: permitir que los usuarios completen la primera ejecución del reBot Arm en MuJoCo y comprendan la relación entre el modelo del robot,
las articulaciones y las órdenes de control.
36.1 Instalación del entorno de desarrollo de MuJoCo
Los bindings de Python de MuJoCo se instalan mediante pip; no es necesaria la compilación de bibliotecas en C. El espacio de trabajo del reBot Arm
usa un entorno virtual (.venv) para gestionar las dependencias de Python, y MuJoCo se instala dentro de él.
Método 1: usar el entorno virtual integrado del espacio de trabajo (recomendado)
#RS:
cd ~/ReBot_Arm_DigitalTwin_RS
source scripts/rs_env.sh
python3 -c "import mujoco; print(mujoco.__version__)"

#DM:
cd ~/ReBot_Arm_DigitalTwin_DM/reBotArmController_ROS2-main
source scripts/source_rebotarm_env.sh
python3 -c "import mujoco; print(mujoco.__version__)"
Si la salida es algo como 3.10.0, MuJoCo está listo. source_rebotarm_env.sh carga automáticamente ROS2, el entorno virtual y PYTHONPATH; todos los comandos posteriores necesitan hacer source de este script primero.
Método 2: instalación manual
Si no estás en el entorno virtual del espacio de trabajo, puedes instalar con pip directamente:
pip3 install mujoco
#MuJoCo 3.x is a pure pip package with built-in binary libraries; no extra system dependencies needed. After installation, `import mujoco` and `mujoco.viewer` are ready to use.
Verificar la instalación de mujoco
python3 -c "
import mujoco
print('MuJoCo version:', mujoco.version)
print('GPU rendering:', mujoco.GL_CONTEXT_BACKENDS if hasattr(mujoco, 'GL_CONTEXT_BACKENDS') else 'auto')
"
Resultado esperado
- Éxito: si el entorno está configurado correctamente, verás una salida similar a la siguiente (el número de versión puede variar):
MuJoCo version: 3.2.0
GPU rendering: ['egl', 'glfw']
- O
GPU rendering: auto(dependiendo de las opciones de compilación). - Fallo: si
mujocono está instalado o la ruta no está configurada, se lanzará unModuleNotFoundError, lo que indica un problema de instalación.
36.2 Comprender la estructura del modelo MJCF
MJCF (MuJoCo XML) es el formato de modelo nativo de MuJoCo. Un archivo MJCF consta de los siguientes elementos de nivel superior:
| Element | Role | Embodiment in the reBot Arm |
|---|---|---|
<compiler> | Opciones de compilación: unidad de ángulo, sistema de coordenadas, ruta de mallas | angle="radian" coordinate="local" meshdir="../meshes" |
<option> | Parámetros físicos: paso de tiempo, gravedad, solver | timestep="0.001" gravity="0 0 -9.81" |
<visual> | Parámetros de renderizado: luces, niebla, vista global | headlight, azimuth="135" |
<asset> | Declaraciones de recursos: mallas, materiales, texturas | 10 mallas STL + múltiples materiales |
<default> | Valores por defecto: amortiguamiento de articulaciones, colisión de geoms | damping="0.8" armature="0.01" |
<worldbody> | Cuerpo mundo: suelo, luces, cámaras, robot | Mesa, objetos, cadena cinemática del brazo |
Los archivos MJCF del reBot Arm se encuentran en:
RS version (rebotarm_mujoco_rs package):
src/rebotarm_mujoco_rs/models/
  rs_arm.xml                   # physics model (STL mesh + full inertia + 7 actuators)
  rs_grasp_scene.xml            # grasping scene (with objects)
DM version (rebotarm_mujoco package):
src/rebotarm_mujoco/models/
  rebotarm_b601_stl.xml        # physics model (STL mesh + full inertia)
  rebotarm_b601_kinematic.xml  # kinematics model (simplified geometry + no inertia)
  rebotarm_b601_stl.xml         # physics model (STL mesh + full inertia, with scene objects)
  rebotarm_b601_kinematic.xml   # kinematics model (simplified geometry + no inertia)
  rebotarm_b601_colored.xml     # colored model (multi-material STL)
  simple_rebotarm.xml           # simplified model (primitive geometries)
Los dos modelos comparten la misma estructura cinemática (nombres de articulaciones, ejes, límites). Las diferencias son:
| Feature | STL model | Kinematics model |
|---|---|---|
| Visual | Malla STL (detallada) | cápsula/esfera/cilindro (simplificado) |
| Inertial | Definida para cada eslabón | Mayormente omitida |
| Collision | La garra tiene colisión tipo caja | Sin colisión |
| timestep | 0.001 s | 0.002 s |
| Use | Simulación física, real2sim | Visualización ligera |
Este capítulo utiliza el modelo STL, porque se ve bien y admite simulación física.
36.3 Importar el modelo del reBot Arm en MuJoCo
Compilar los paquetes de ROS2
#RS:
cd ~/ReBot_Arm_DigitalTwin_RS/rebotarm_ros2
source /opt/ros/jazzy/setup.bash
colcon build --symlink-install
source install/setup.bash

#DM:
cd ~/ReBot_Arm_DigitalTwin_DM/reBotArmController_ROS2-main
source /opt/ros/jazzy/setup.bash
colcon build --symlink-install
source install/setup.bash
Después de compilar, el directorio share del paquete de MuJoCo contendrá los archivos de modelo y las mallas STL:
# Verify the share directory (RS)
ros2 pkg prefix rebotarm_mujoco_rs
# output: ~/ReBot_Arm_DigitalTwin_RS/rebotarm_ros2/install/rebotarm_mujoco_rs
ls $(ros2 pkg prefix rebotarm_mujoco_rs)/share/rebotarm_mujoco_rs/models/
# meshes/  rs_arm.xml  rs_grasp_scene.xml

# Verify the share directory (DM)
ros2 pkg prefix rebotarm_mujoco
ls $(ros2 pkg prefix rebotarm_mujoco)/share/rebotarm_mujoco/models/
# rebotarm_b601_stl.xml  rebotarm_b601_kinematic.xml  rebotarm_b601_colored.xml  simple_rebotarm.xml
Iniciar mediante launch
#RS:
ros2 launch rebotarm_mujoco_rs mujoco_rs.launch.py use_viewer:=true
#DM:
ros2 launch rebotarm_mujoco real2sim.launch.py
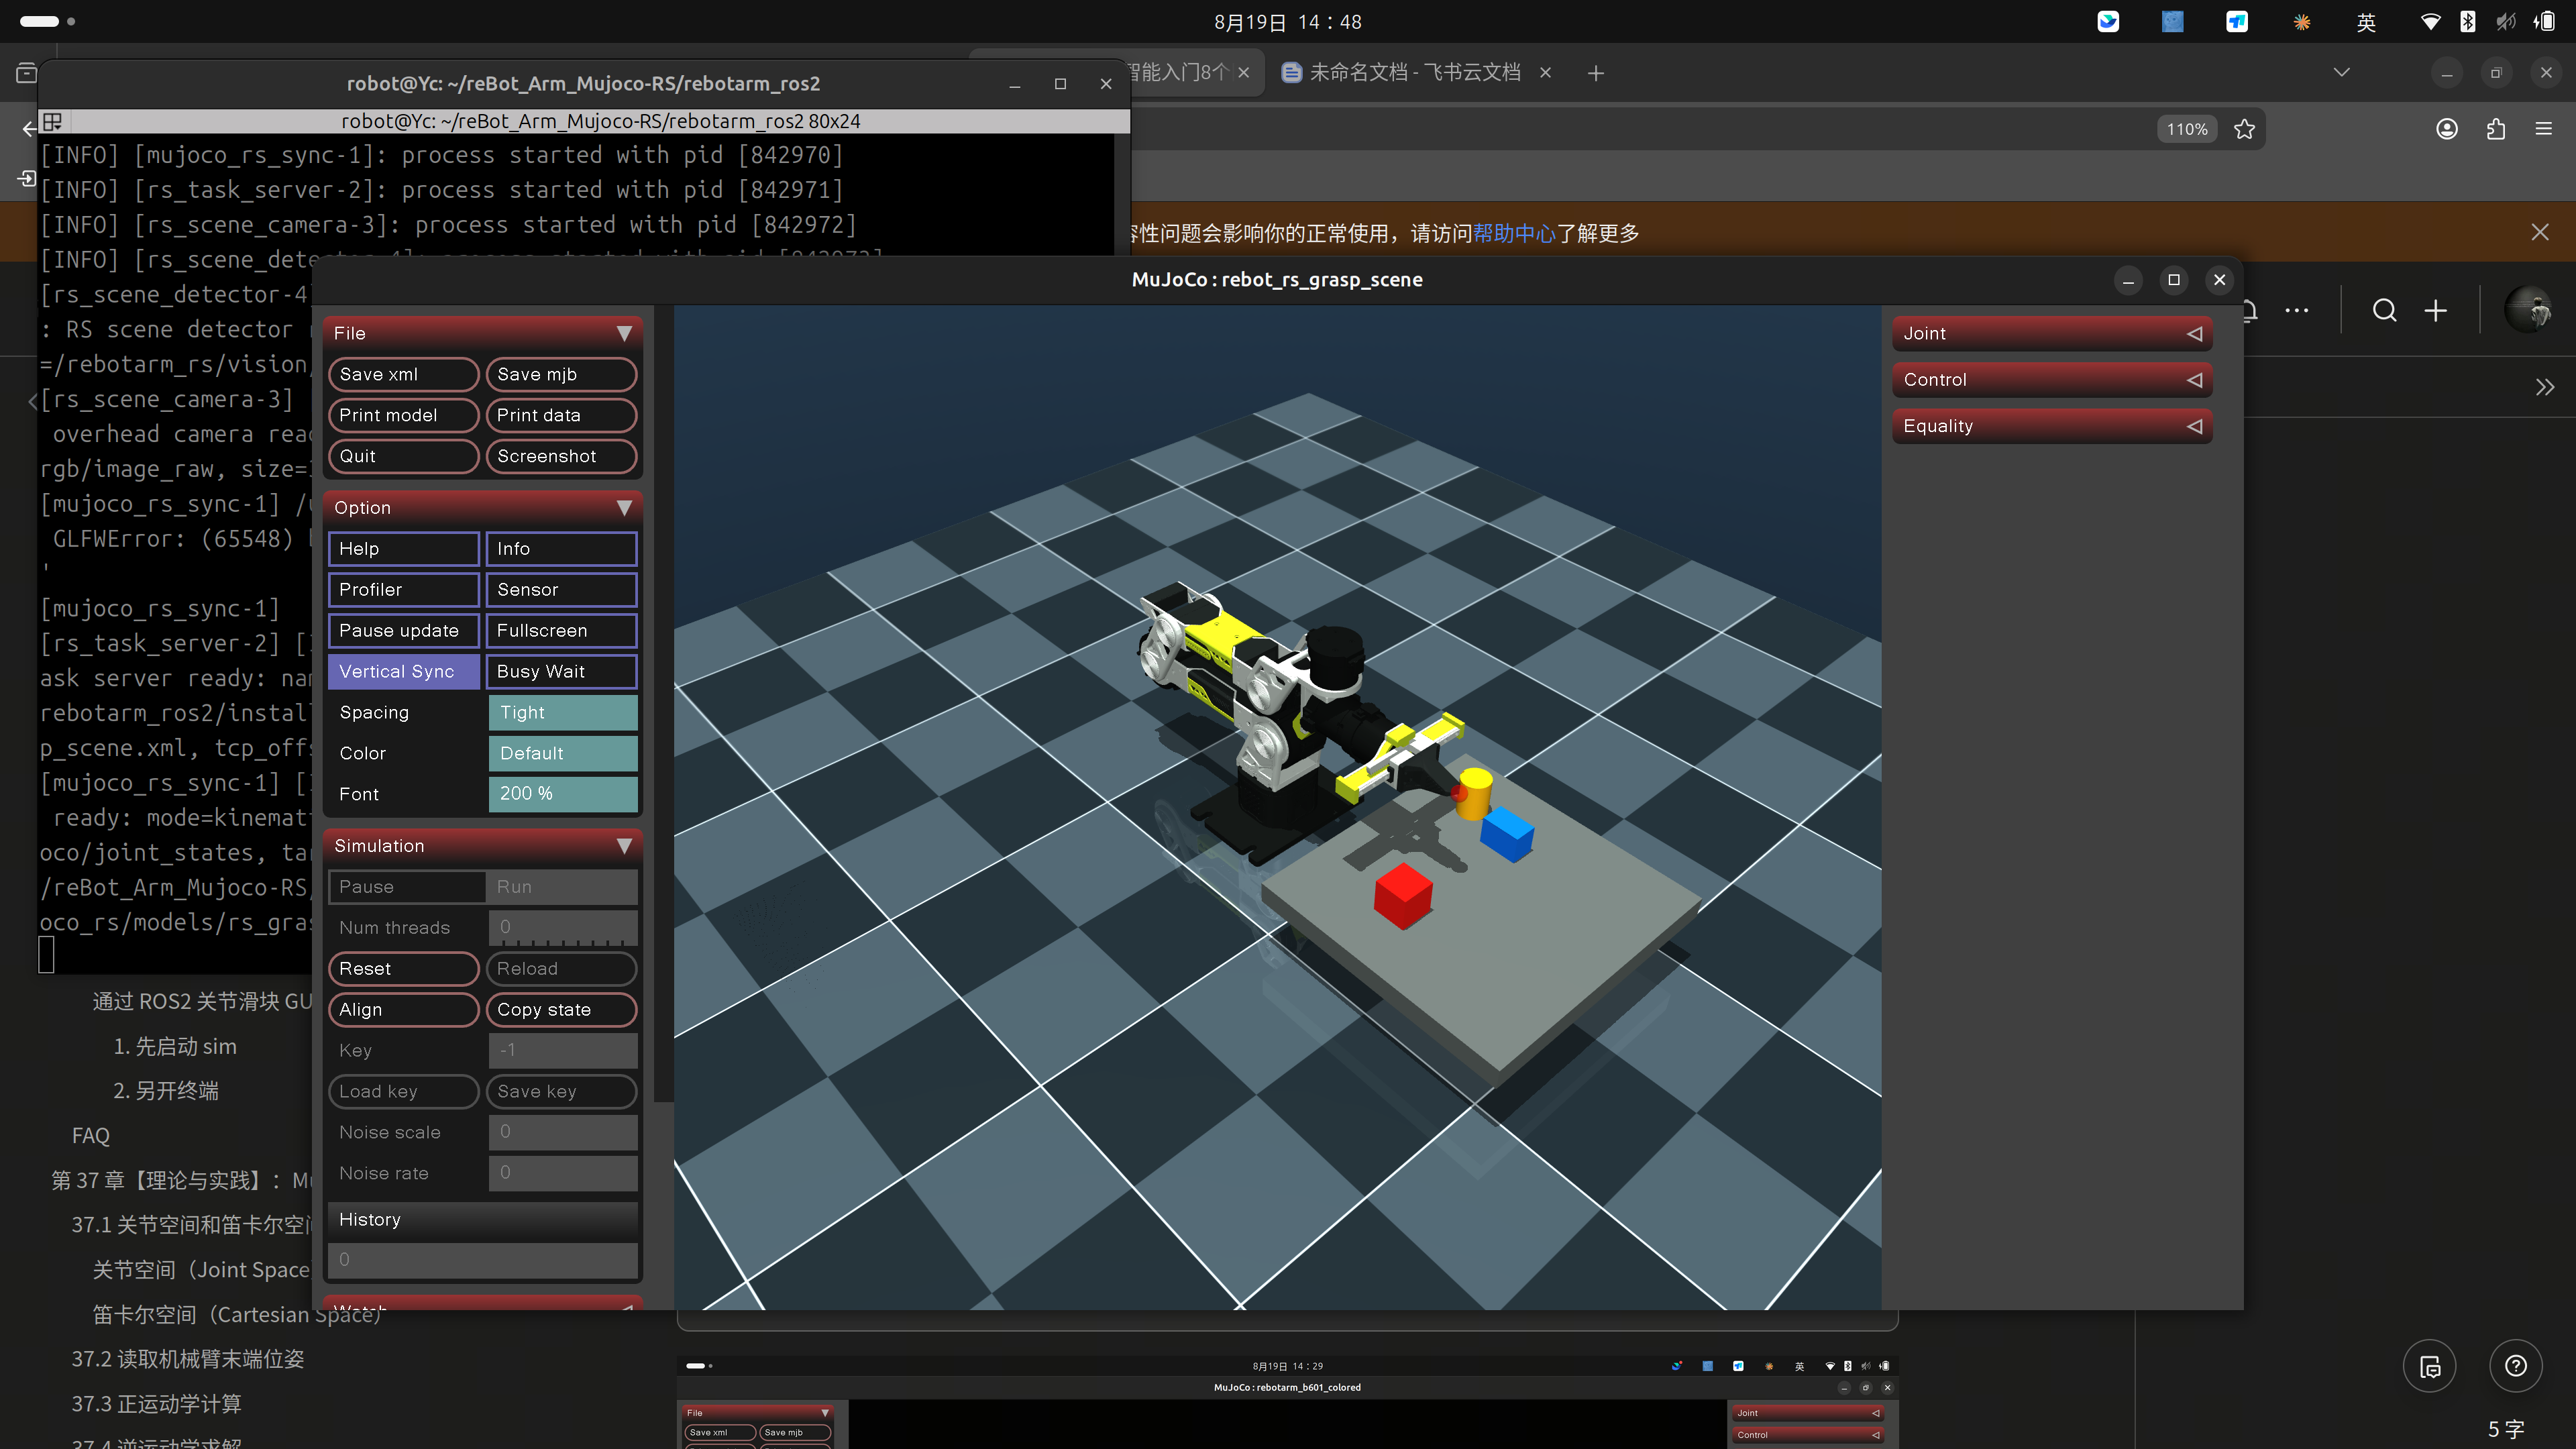
Iniciar mediante ROS2 launch (con el entorno completo)
#RS:
./scripts/start_rs_sim.sh
#DM:
./rebotarm start sim
or call the script directly:
~/ReBot_Arm_DigitalTwin_DM/reBotArmController_ROS2-main/scripts/start_rebot_mujoco_all.sh
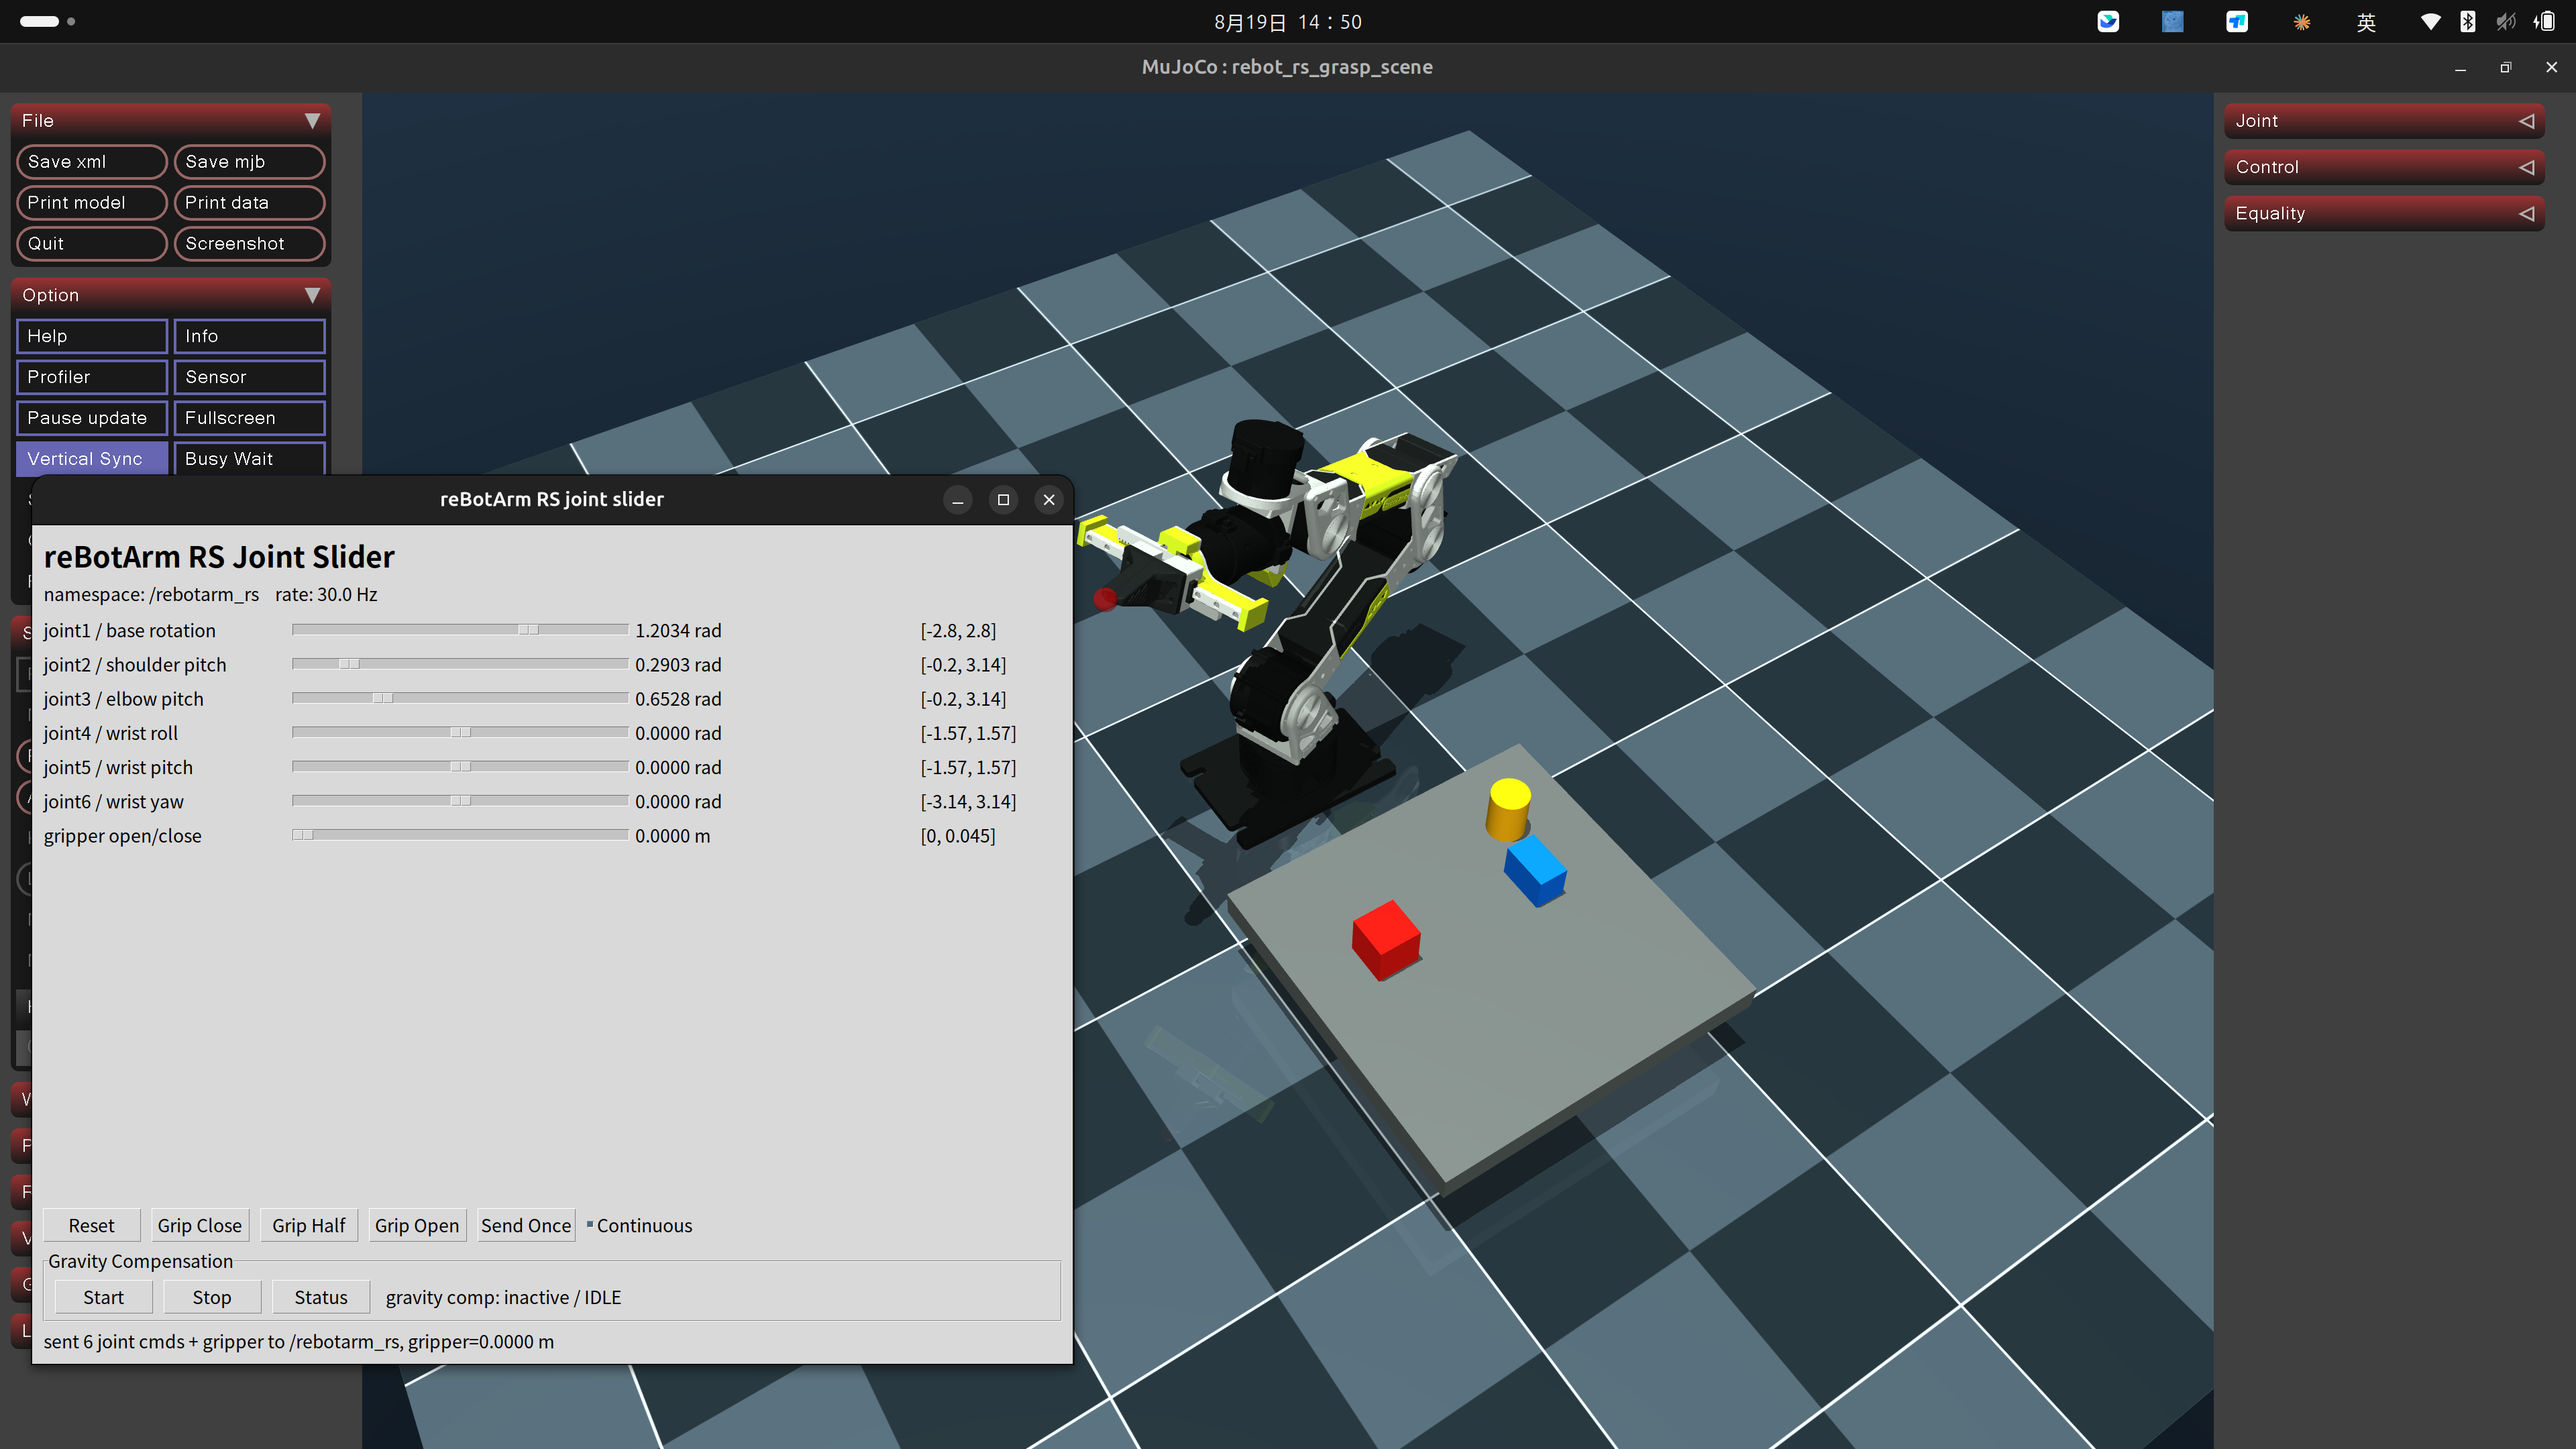
Control mediante la interfaz gráfica de deslizadores de articulaciones de ROS2
El reBot Arm proporciona una interfaz gráfica de deslizadores de articulaciones en Tkinter (joint_slider_gui.py) para controlar cada articulación a través de una interfaz gráfica:
1. Inicia primero la simulación
#1. First start the sim (full physics simulation)
#RS:
cd ~/ReBot_Arm_DigitalTwin_RS
./scripts/start_rs_sim.sh
#DM:
cd ~/ReBot_Arm_DigitalTwin_DM
./rebotarm start sim
2. Abre otra terminal
#The slider GUI defines 7 joint controls:
#RS:
source /opt/ros/jazzy/setup.bash
source ~/ReBot_Arm_DigitalTwin_RS/rebotarm_ros2/install/setup.bash
ros2 launch rebotarm_mujoco_rs joint_slider_gui.launch.py

#DM:
source /opt/ros/jazzy/setup.bash
source ~/ReBot_Arm_DigitalTwin_DM/reBotArmController_ROS2-main/install/setup.bash
ros2 launch rebotarm_mujoco joint_slider_gui.launch.py
36.4 Preguntas frecuentes
P1: El visor de MuJoCo muestra una pantalla negra o se bloquea después de abrirse. ¿Qué debo hacer?
Normalmente se trata de un problema de renderizado por GPU. Intenta configurar el backend de renderizado:
export MUJOCO_GL=egl    # use EGL (recommended, no display needed)
export MUJOCO_GL=glfw    # use GLFW (requires a desktop environment)
export MUJOCO_GL=osmesa  # use software rendering (slowest but most compatible)
En servidores sin pantalla (por ejemplo, vía SSH), usa egl u osmesa.
P2: "mesh file not found" al cargar MJCF. ¿Qué debo hacer?
En MJCF, meshdir="../meshes" es una ruta relativa. Si ejecutas el script desde otro directorio, los archivos de malla
pueden no encontrarse. Soluciones:
- Después de compilar los paquetes de ROS2, carga desde el directorio share (recomendado): ros2 pkg prefix rebotarm_mujoco_rs (RS) o ros2 pkg prefix rebotarm_mujoco (DM)
- O asegúrate de ejecutar el script desde el directorio models/ (su directorio padre contiene meshes/)
- El mujoco_sync.py de RS resuelve automáticamente las rutas de malla; DM necesita cargar desde el directorio install
P3: Después de arrastrar la interfaz gráfica de deslizadores de articulaciones, el brazo en MuJoCo no se mueve. ¿Qué debo hacer?
Comprueba los tres enlaces:
- ¿Está ejecutándose el driver falso? RS: ros2 topic echo /rebotarm_rs/joint_states --once; DM: ros2 topic echo /rebotarm/joint_states --once
- ¿El nodo de sincronización está suscrito al tópico correcto? RS se suscribe a /rebotarm_rs/joint_states por defecto; DM se suscribe a /rebotarm/joint_states por defecto
- ¿Está abierto el visor? La terminal debería mostrar que el nodo de sincronización está listo
Si el nombre del tópico no coincide, especifícalo con un parámetro:
RS: REAL2SIM_JOINT_STATE_TOPIC=/rebotarm_rs/joint_states ./scripts/start_rs_sim.sh
DM: REAL2SIM_JOINT_STATE_TOPIC=/rebotarm/joint_states ./rebotarm start sim
P4: Solo se mueve un lado de la garra. ¿Qué debo hacer?
RS: comprueba si la restricción equality está configurada correctamente (joint_left y joint_right deben seguir a joint7).
DM: verifica si tanto finger_left como finger_right reciben comandos. Si solo se envía finger_left sin un target para finger_right, solo se moverá un lado.
P5: Los objetos salen volando en el modo de agarre con física. ¿Qué debo hacer?
Es posible que los parámetros PD sean demasiado agresivos. Intenta reducir arm_kp y arm_kd:
RS: ros2 launch rebotarm_mujoco_rs mujoco_rs.launch.py simulation_mode:=physics arm_torque_limit:=10.0
DM: ros2 launch rebotarm_mujoco mujoco_physics_grasp.launch.py arm_torque_limit:=10.0
Reducir el límite de par desde el valor predeterminado de 30.0 a 10.0 evita que los objetos sean expulsados por pares articulares excesivos. También puedes reducir control_hz para disminuir la agresividad del bucle de control.