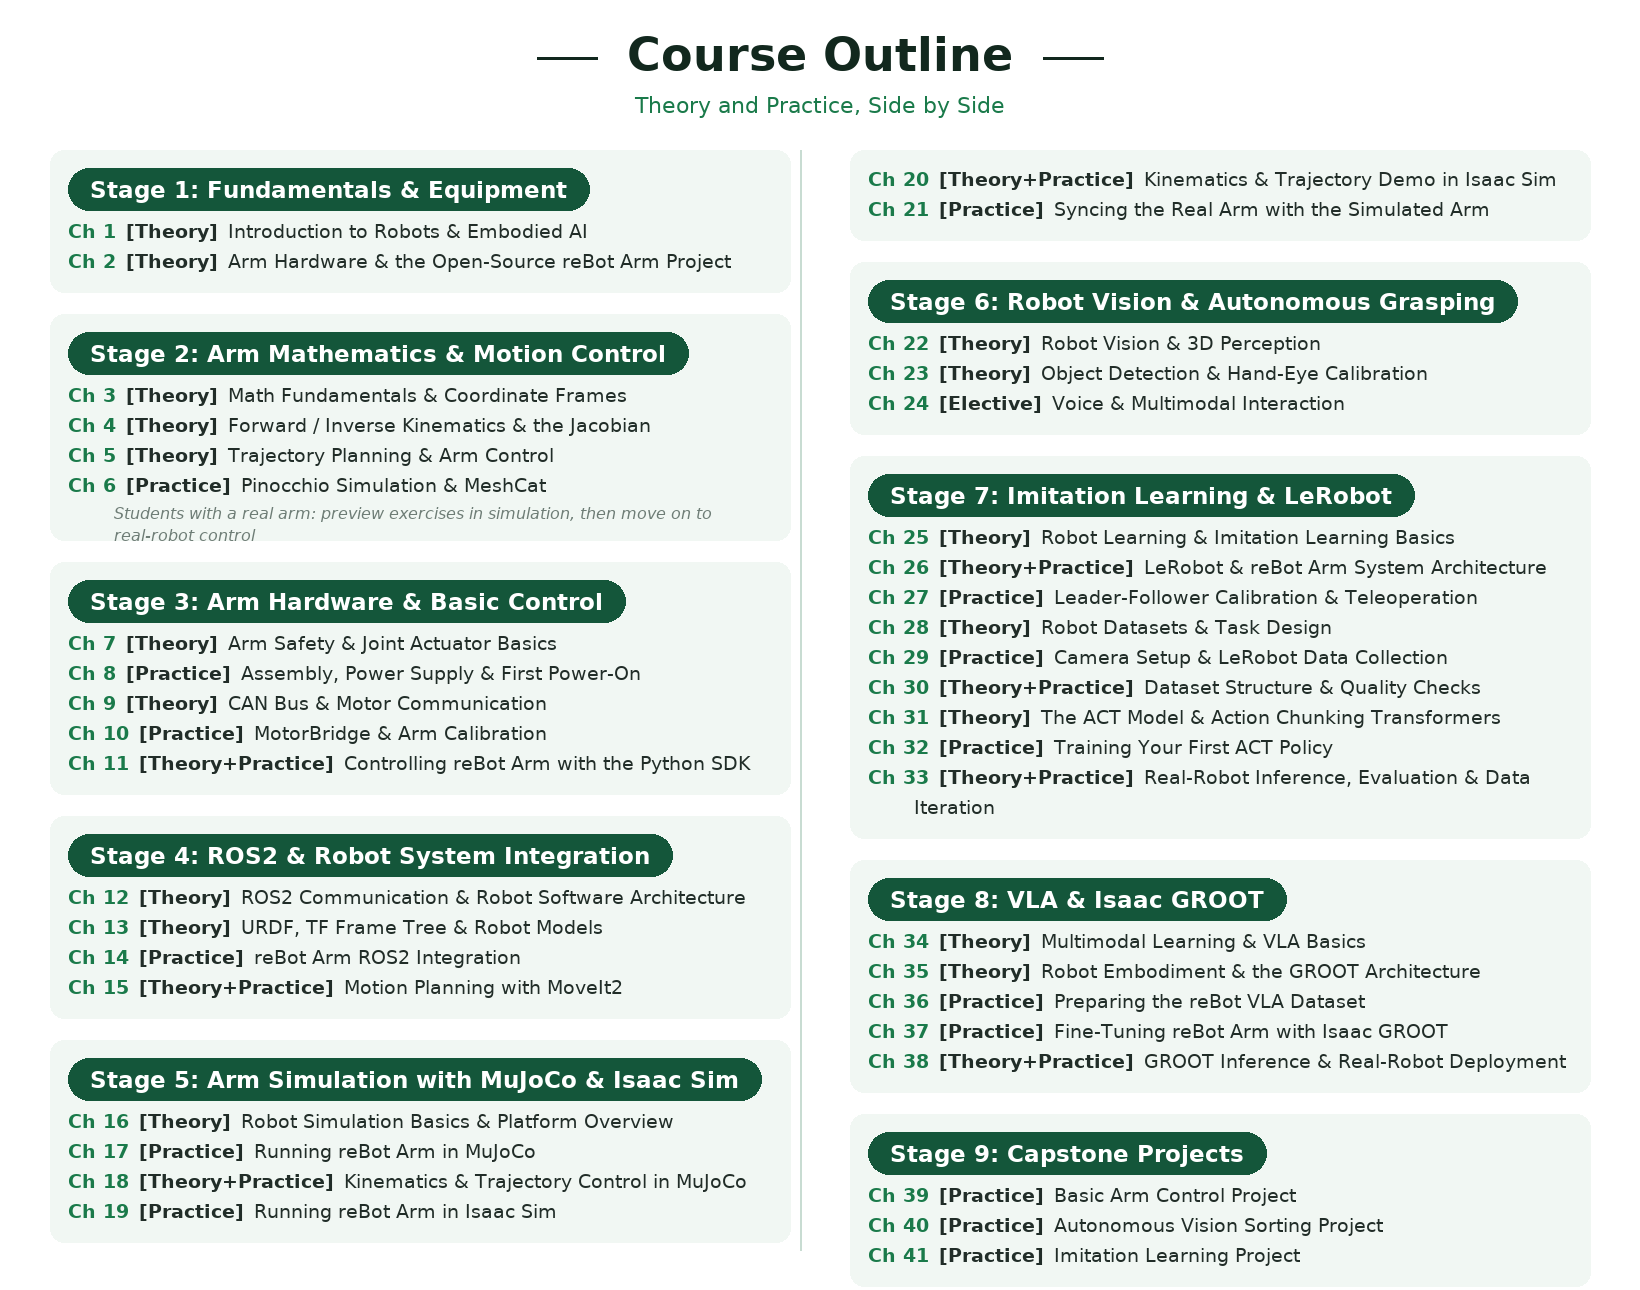
8 etapas, 39 capítulos — gratis y práctico
Una guía gratuita y práctica para construir y aprender con el brazo robótico reBot, 100% de código abierto. Los capítulos publicados te llevan desde los conceptos básicos, el montaje y el control de motores, pasando por el aprendizaje por imitación con LeRobot y la VLA con Isaac GR00T, hasta las matemáticas del brazo robótico y el control de movimiento que hay detrás de todo — y luego a la visión robótica, el agarre autónomo, la integración del sistema robótico con ROS2 y la simulación.
Este curso fue creado y compartido de forma gratuita por el equipo de IA Robótica de Seeed Studio, para ofrecer a estudiantes de robótica, alumnos, buscadores de empleo y makers una ruta de aprendizaje clara y sistemática. Puedes aprender con él y compartirlo con otros, pero se prohíbe la copia no autorizada, la redistribución comercial o el uso indebido del contenido — los derechos de autor pertenecen a Seeed Studio (Shenzhen) Co., Ltd.
Está construido en torno a reBot, un brazo robótico 100% de código abierto, reproducible y apto para uso comercial, y combina teoría con práctica para cubrir el control de brazos robóticos, los algoritmos tradicionales de robótica y la IA encarnada moderna basada en VLA. El curso es completamente gratuito — si te resulta útil, apoya el proyecto dando una estrella a reBot-DevArm en GitHub ⭐, donde también están disponibles los planos de hardware, archivos BOM y otros recursos de código abierto. Los usuarios con experiencia pueden ir directamente a nuestra Wiki de Robótica para ver tutoriales y ejemplos. El enfoque está en la comprensión práctica más que en la derivación matemática profunda, para que puedas construir una base sólida rápidamente y prepararte para estudios más avanzados. La Etapa 5 sí introduce los fundamentos matemáticos — marcos de coordenadas, cinemática, el Jacobiano y la planificación de trayectorias — pero está escrita como material de referencia que puedes leer una vez y luego consultar mientras trabajas en el capítulo práctico. La Etapa 6 sigue el mismo patrón: los Capítulos 27 y 28 son teoría de visión, y el Capítulo 29 es la práctica de agarre visual. La Etapa 7 hace lo mismo de nuevo — los Capítulos 31 y 32 tratan los conceptos de ROS2, y los Capítulos 33 y 34 ponen el brazo en un sistema ROS2 real. La Etapa 8 cierra el curso poniendo el brazo dentro de un ordenador: el Capítulo 35 es teoría de simulación, los Capítulos 36 y 37 ejecutan el brazo en MuJoCo, el Capítulo 38 lo construye en Isaac Sim y el Capítulo 39 sincroniza el brazo real con la simulación.
Grupos de la comunidad
Discord
Principios de diseño del curso
Este curso utiliza los reBot Arm B601-DM y B601-RS como plataformas prácticas, combinando la teoría de brazos robóticos, la teoría del aprendizaje en robótica y la práctica con hardware real. El esquema del curso es el siguiente: