1. Conociendo los robots y la IA Física
Capítulo 1 del curso para principiantes de SO-ARM Physical AI — entiende qué son los robots y los brazos robóticos, los grados de libertad, y la diferencia entre control tradicional, aprendizaje por imitación y VLA.
1.1 Objetivos de aprendizaje
1.1 Objetivos de aprendizaje
Al completar este capítulo, deberías ser capaz de:
- Explicar los conceptos básicos de robots y brazos robóticos.
- Identificar articulaciones, eslabones, grados de libertad y efectores finales en un brazo robótico.
- Entender la percepción, la toma de decisiones y el control en un sistema robótico.
- Distinguir entre brazos robóticos industriales y de inteligencia encarnada.
- Distinguir entre control programado tradicional, aprendizaje por imitación y VLA.
- Describir la composición de un sistema completo de brazo robótico con inteligencia encarnada.
- Entender el papel del SO-ARM en todo el sistema de inteligencia encarnada.
1.2 ¿Qué es un robot?
1.2 ¿Qué es un robot?
Un robot no es simplemente una máquina con forma humana. Desde una perspectiva funcional, un robot es un sistema que puede:
- Adquirir información sobre sí mismo o su entorno;
- Realizar cómputo o toma de decisiones basándose en objetivos;
- Cambiar su propio estado o el entorno mediante actuadores.
Un sistema robótico suele abstraerse así:
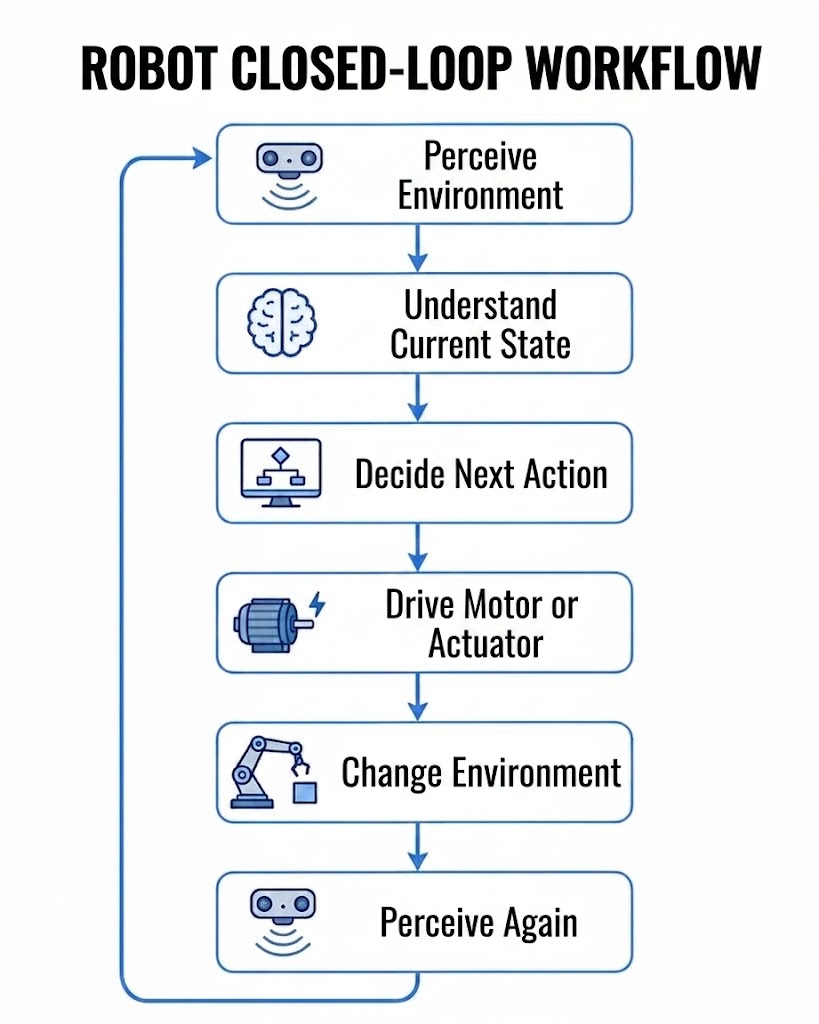
Por ejemplo, un robot de escritorio de agarre necesita completar el siguiente proceso:
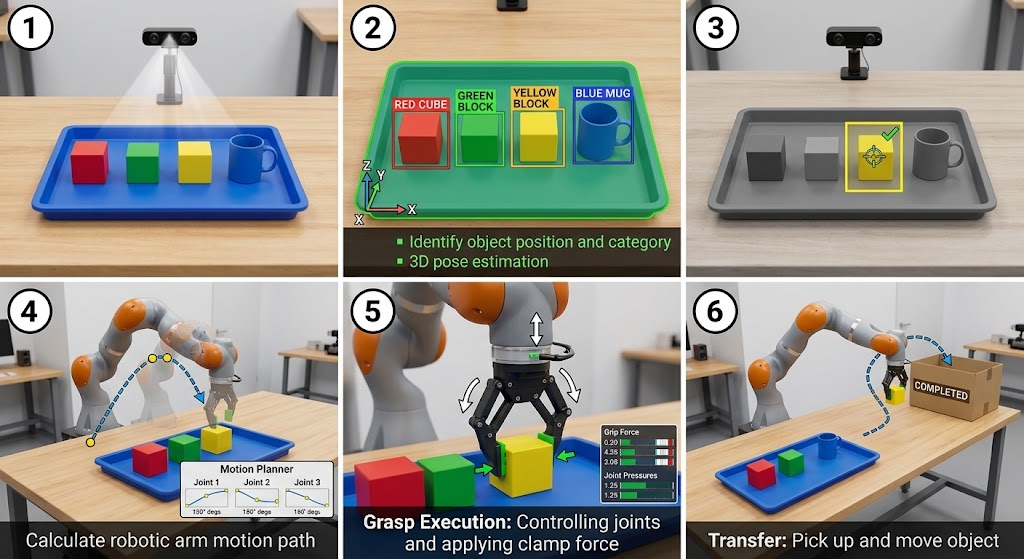
Por tanto, un robot no solo debe "poder moverse", sino también formar un bucle cerrado que funcione de forma continua.
La diferencia entre robots y máquinas comunes
Las máquinas comunes suelen funcionar de forma fija. Por ejemplo:
- Un ventilador sigue girando tras encenderse;
- Una cinta transportadora corre a velocidad fija;
- Un motor común gira al recibir voltaje.
Los robots, en cambio, suelen tener mayor percepción de estado, control programático y capacidad de ejecución de tareas. Por ejemplo, un brazo robótico puede controlar varias articulaciones para moverse a distintas posturas según posiciones objetivo diferentes.
1.3 ¿Qué es un brazo robótico?
1.3 ¿Qué es un brazo robótico?
Un brazo robótico es un mecanismo compuesto por múltiples articulaciones y eslabones. Mediante el movimiento coordinado de varias articulaciones, lleva el efector final a una posición y orientación específicas, completando tareas de agarre, manipulación, ensamblaje, pulido y soldadura.
Un brazo robótico puede entenderse simplemente como:
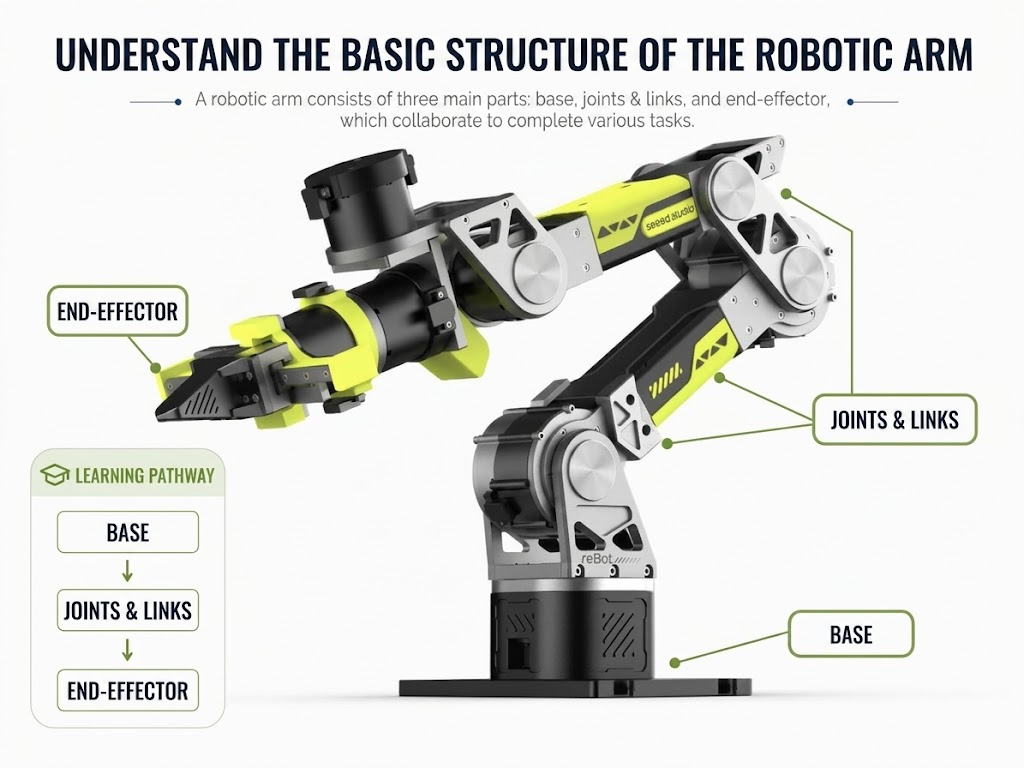
Los brazos robóticos comparten ciertas similitudes con los brazos humanos, pero no necesariamente imitan la anatomía humana — su número de articulaciones, disposición y espacio de trabajo se diseñan según los requisitos de la tarea.
Qué son los grados de libertad
Los grados de libertad suelen abreviarse como DOF (Degree of Freedom). El DOF describe el número de direcciones independientes en las que puede moverse un sistema mecánico.
En el espacio tridimensional, la pose completa de un cuerpo rígido incluye:
- Traslación a lo largo de los ejes X, Y y Z;
- Rotación alrededor de los ejes X, Y y Z.
Por tanto, un objeto en el espacio 3D tiene como máximo 6 grados de libertad.
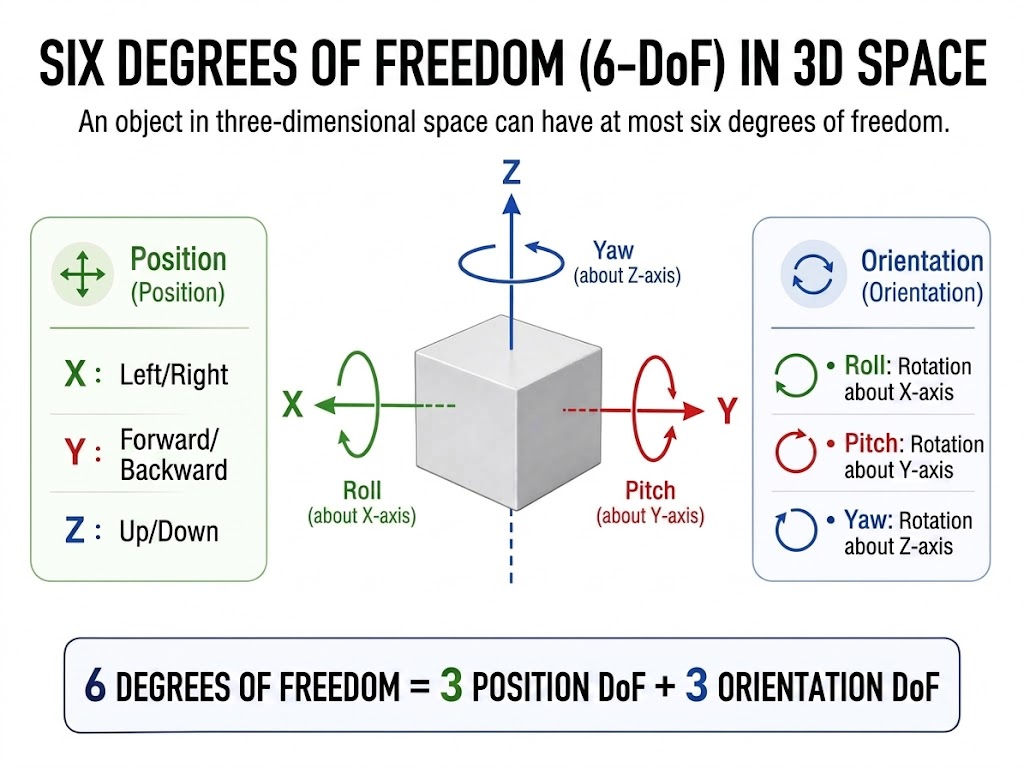
Un brazo de seis grados de libertad suele poder controlar tanto la posición como la orientación del efector final en el espacio 3D. El SO-ARM100 / SO-ARM101 de este curso impulsa 5 articulaciones del brazo más una pinza con 6 servos de bus — 5 grados de libertad de rotación bastan para alcanzar cualquier punto de agarre en una mesa, y la pinza añade el grado de libertad de "agarrar / soltar".
Cinco grados de libertad no significa que el brazo pueda alcanzar cualquier posición con cualquier orientación. Un brazo robótico también está limitado por longitudes de eslabones, límites de articulación, singularidades y colisiones.
1.4 Control tradicional, aprendizaje por imitación y VLA
1.4 Control tradicional, aprendizaje por imitación y VLA
Un brazo robótico puede obtener acciones por distintos métodos.
Control programado tradicional
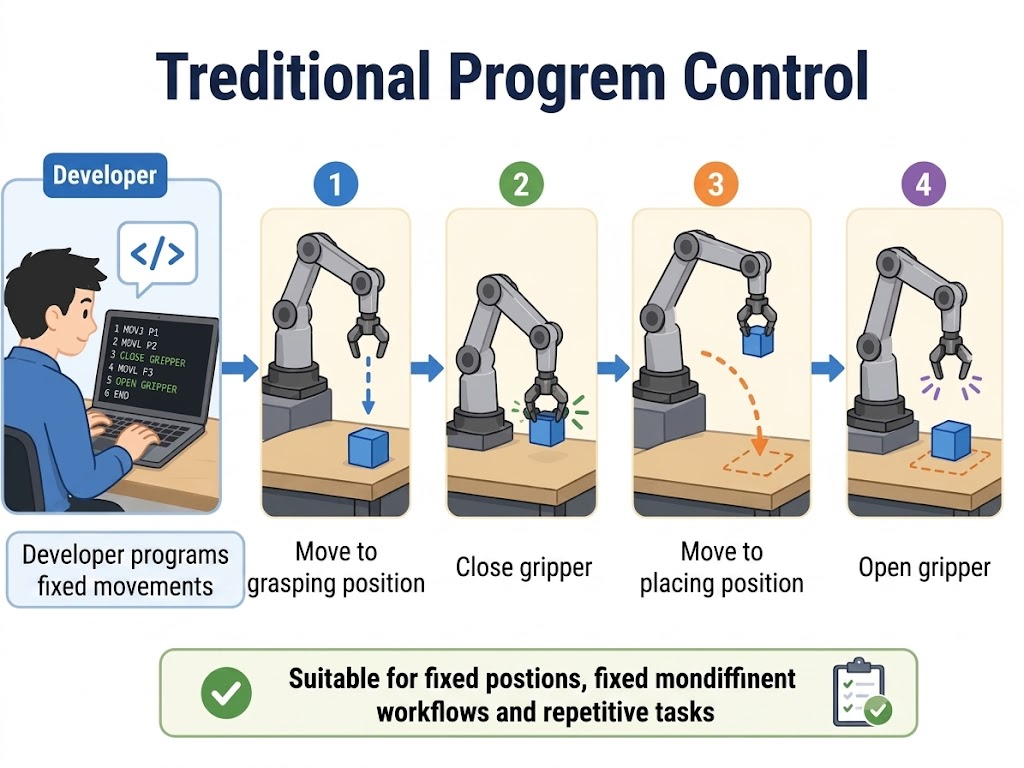
Adecuado para posiciones fijas, flujos fijos y tareas repetitivas.
Aprendizaje por imitación
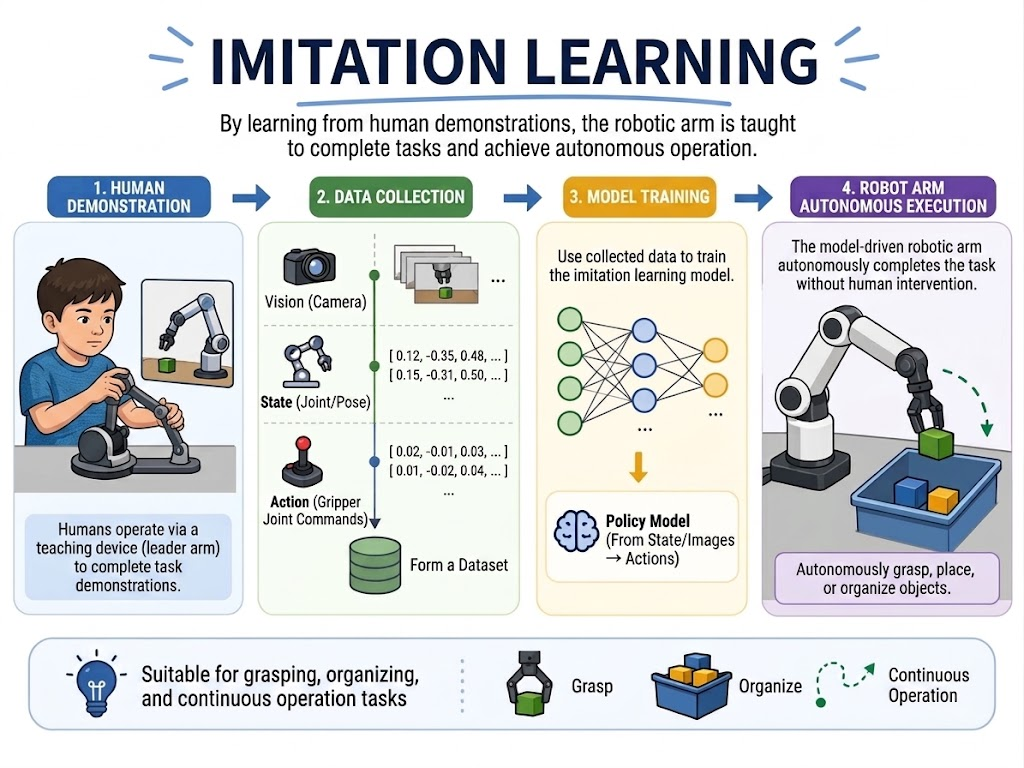
Una persona teleopera el brazo para completar una tarea y luego un modelo aprende de los datos de demostración. Adecuado para tareas de agarre, organización y operación continua.
VLA
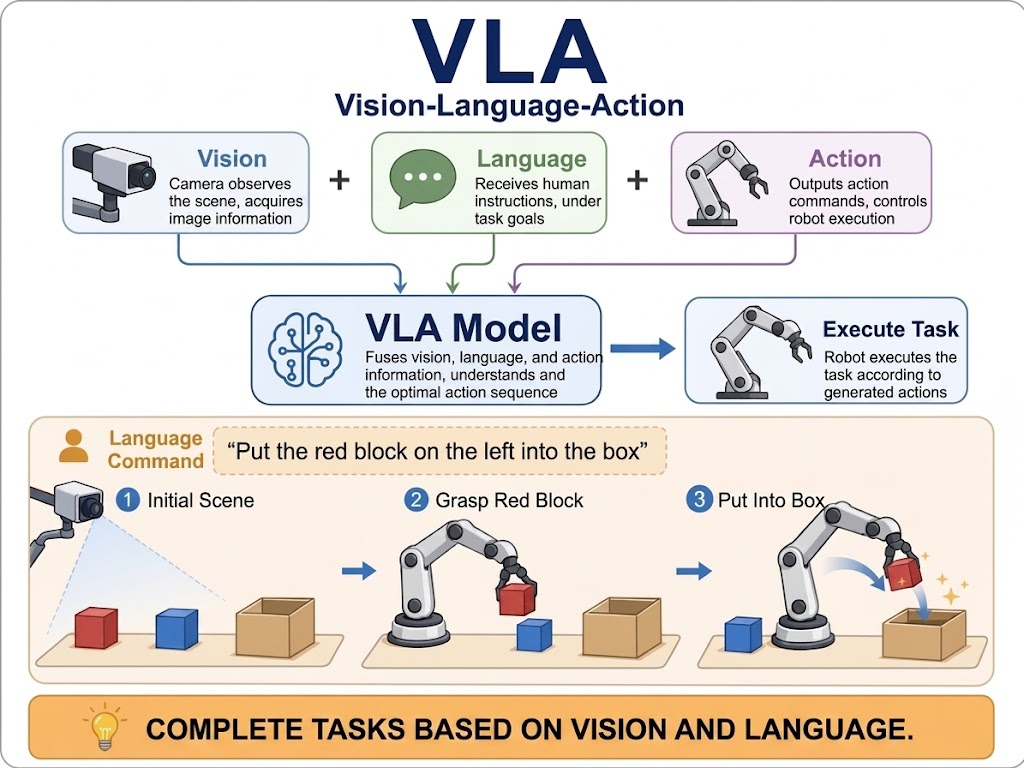
VLA usa información visual, lingüística y de acción para que el brazo complete tareas a partir de lenguaje natural.
Por ejemplo:
Pon el bloque rojo de la izquierda dentro de la caja.
1.5 El papel del SO-ARM en el curso
1.5 El papel del SO-ARM en el curso
El SO-ARM es la plataforma práctica unificada de todo el curso. Más adelante la usaremos para:
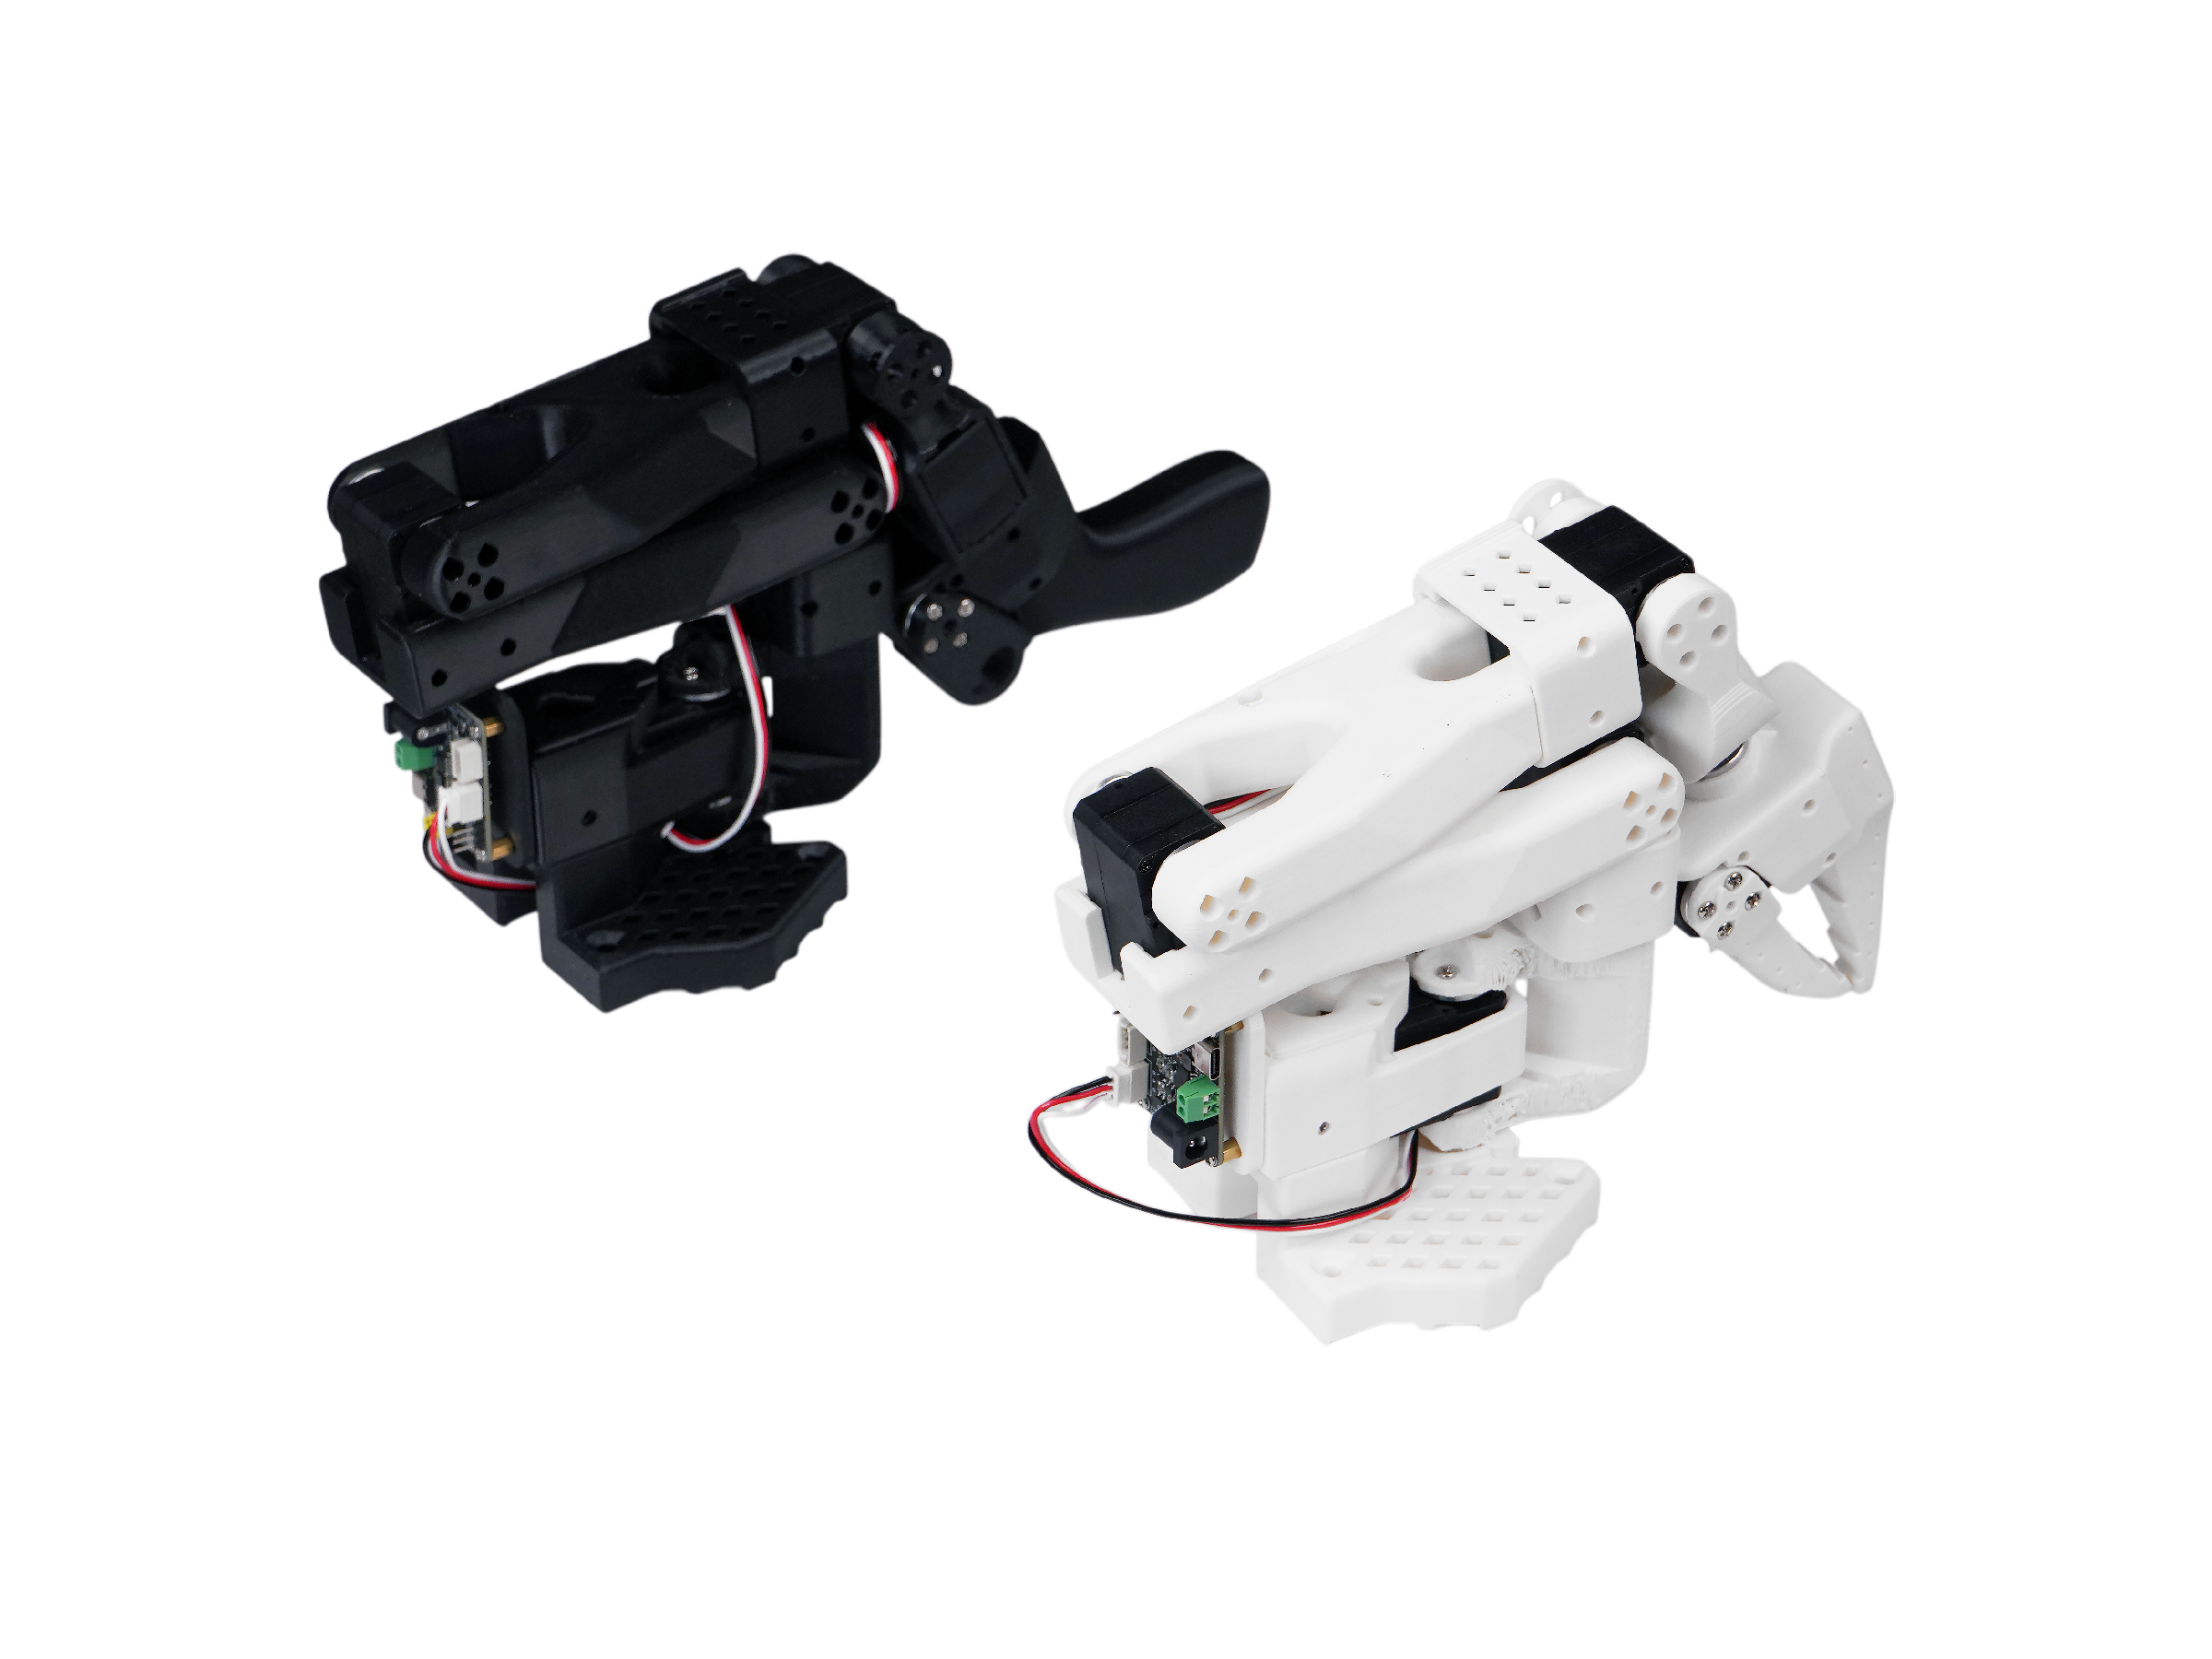
- Ensamblaje, cableado y configuración de servos de bus (Etapa 2);
- Calibración y teleoperación de líder y seguidor (Etapa 3);
- Recolección de datos de demostración con cámaras (Etapa 3);
- Entrenamiento e implementación de aprendizaje por imitación ACT (Etapa 3);
- Entrenamiento cooperativo de doble brazo (Etapa 3, optativo);
- Ajuste fino e inferencia de VLA con Isaac GR00T (Etapa 4);
- VLA sin código en la plataforma SenseCraft Robotics (Etapa 4).