11. Datasets de robótica y diseño de tareas
Capítulo 11 del curso para principiantes de SO-ARM Physical AI — qué es un Episode, qué hay en un registro de datos, marcas de tiempo y sincronización, condiciones de inicio/fin, consistencia vs. diversidad, cantidad vs. calidad, y un ejemplo completo de agarre y colocación de A a B.
11.1 ¿Qué es un Episode?
11.1 ¿Qué es un Episode?
A partir de este capítulo, cada operación que haces implica un cambio de papel — ya no eres el "conductor", eres el "profesor". Cada acción tuya se grabará y será el libro de texto del modelo. La unidad básica de ese libro es el Episode.
Un Episode es una demostración completa de la tarea. Desde que el brazo está en su postura inicial y la tarea comienza, hasta que se completa, todos los datos grabados continuamente por el sistema constituyen un Episode.
11.2 ¿Qué hay exactamente en un registro de datos?
11.2 ¿Qué hay exactamente en un registro de datos?
Recuerda el Capítulo 8 — debería resultarte familiar: Observación, Estado, Acción.
En el SO-ARM, un fotograma grabado contiene:
- Observación: las dos imágenes de cámara (frontal + lateral);
- Estado: las 6 lecturas de articulación del seguidor (5 articulaciones + pinza);
- Acción: los 6 valores objetivo derivados del líder.
Nota el origen de la Acción: registra la acción objetivo dada (vía el líder), no la posición que el seguidor alcanzó después. Eso coincide exactamente con la definición de clonación de comportamiento — el modelo aprende "con esta observación y estado, qué quería hacer el humano en ese momento".
11.3 Marcas de tiempo y sincronización
11.3 Marcas de tiempo y sincronización
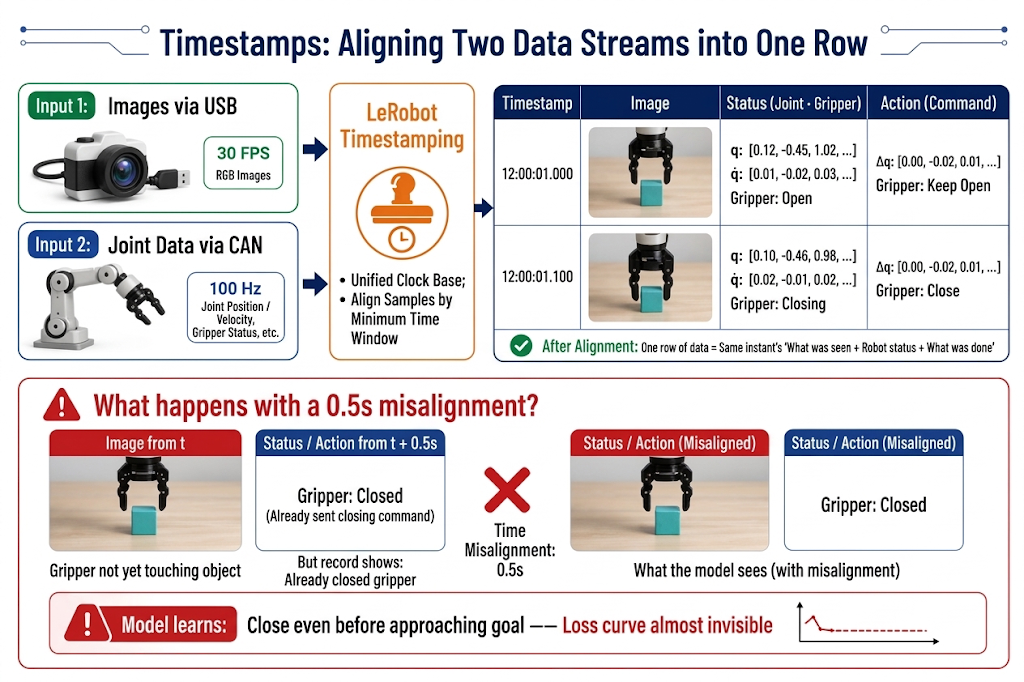
Las imágenes van por USB y los datos de articulación por el bus serie — las dos corrientes llegan al ordenador en momentos distintos. LeRobot sella cada fotograma, alineando imágenes, estados y acciones del "mismo instante" en una fila.
11.4 Diseño de la tarea: condiciones de inicio y fin
11.4 Diseño de la tarea: condiciones de inicio y fin
Antes de recolectar, escribe la definición de la tarea con claridad. Una buena definición responde dos preguntas: ¿Dónde empieza? ¿Cuándo está lista?
Condición de inicio: un "punto de partida fijo" para el modelo
- Postura inicial fija: cada Episode parte de la misma postura segura (p. ej. la postura base calibrada). Si los inicios varían mucho, el primer paso del modelo será aprender "cómo entrar a la tarea desde cualquier postura", añadiendo dificultad innecesaria.
Condición de fin: una "línea de meta" clara
- Fin exitoso: objetivo logrado (p. ej. "objeto soltado en B, pinza abierta, brazo retirado");
- Fin por fallo: situación irrecuperable (objeto caído, fuera del tapete, brazo en postura peligrosa) — detén inmediatamente la grabación de ese Episode.
11.5 Consistencia vs. diversidad
11.5 Consistencia vs. diversidad: la tensión central del diseño de datos
La sección más crítica del capítulo. Los datos de demostración de alta calidad deben satisfacer dos requisitos aparentemente contradictorios.
Consistencia: enseñar "una sola forma de hacerlo"
- Estilo de operación consistente: para la misma tarea, todos los Episodes usan la misma estrategia (p. ej. siempre aproximarse por encima del objeto, agarrar y colocar en B). Si la mitad agarra por la izquierda y la mitad por la derecha, el modelo aprende el "promedio" de dos enfoques — a menudo una trayectoria rara que no agarra nada.
- Ritmo consistente: velocidad y pausas aproximadamente estables — si defines 20–30 segundos, complétalo en 20–30 segundos. Datos de velocidad variable vuelven inestable la velocidad del modelo.
- Flujo consistente: cada pasada recorre "acercarse → agarrar → transportar → colocar → retraer" sin saltos.
- Escena inicial controlada: objetos dentro de un área designada (puede ser grande, pero con límites claros); retira lo ajeno del espacio de trabajo.
- Cámara fija: no mover cámaras durante la recolección — para el modelo, moverla 5 cm significa que el mundo cambió.
Diversidad: suficiente "variación" vista
- Posiciones objetivo diversas: objetos en varias posiciones del espacio (cobertura en cuadrícula, no dispersión aleatoria).
- Posturas iniciales diversas: orientación del objeto y posición relativa a obstáculos con variación.
11.6 Criterios de éxito y fracaso
11.6 Criterios de éxito y fracaso
"Tarea completa" debe ser un estado objetivamente determinable, no "parece que sí". Buenos criterios:
| Estándar no apto (ambiguo) | Estándar apto (medible) |
|---|---|
| "Con tal de que agarre más o menos." | "La pinza cierra por completo y agarra el centro del objeto." |
| "Con tal de que lo deje en B." | "El objeto queda dentro del área marcada de B, sin quedar colgando." |
| "Recogerlo y soltarlo ya está." | "El movimiento es fluido y la duración de cada episodio se mantiene consistente." |
Para los segmentos fallidos durante la grabación, el principio es simple: vuelve a grabar ese Episode. No conserves datos fallidos esperando que "quizá el modelo aprenda de ellos" — aprenderá, incluidos los fallos.
11.7 Cantidad de datos vs. calidad
11.7 Cantidad de datos vs. calidad
Referencia empírica (tarea única de escritorio en escena limpia y consistente):
| Cantidad | Efecto esperado |
|---|---|
| 20–30 Episodes | Primera política utilizable para A→B fijo (nivel inicial) |
| 50 Episodes | El pipeline funciona; el modelo empieza a operar en el área cubierta |
| 50–100 Episodes | Tasa de éxito en rango utilizable; punto dulce de la mayoría de experimentos de tarea única |
| 100+ Episodes | Rendimientos decrecientes, salvo tarea compleja o exigencia de éxito muy alta |
Para multitarea, aumenta proporcionalmente a la complejidad. Por supuesto, puedes añadir datos tras entrenar — si el modelo rinde poco, se añade.
Pero pon estas frases delante de los números:
- 50 Episodes de alta calidad valen más que 200 descuidados.
- Si algo sale mal durante la recolección, no dudes — regraba ese Episode de inmediato.
- Para una generalización fuerte necesitarás cientos o miles de Episodes.
Estrategia práctica por lotes (la misma del flujo sin código del Capítulo 22): graba unos 10 episodios por tanda; tras 2–3 tandas conserva 20–30 válidos para el primer entrenamiento; añade datos de variantes difíciles según los resultados.
11.8 Dataset de tarea única vs. multitarea
11.8 Dataset de tarea única vs. multitarea
- Dataset de tarea única: contiene una sola tarea (p. ej. "objeto de A a B"). Objetivo único, poca exigencia de datos, tasa de éxito alcanzable. Tu primer modelo debe empezar por aquí.
- Dataset multitarea: contiene varias tareas; cada Episode lleva un
task_indexque indica a cuál pertenece. Mayor aprovechamiento y camino hacia políticas generales, pero las tareas compiten por la capacidad del modelo y cada una necesita más datos.
11.9 Iteración de la recolección
11.9 Iteración de la recolección
Recolecta por lotes con validación iterativa: 50 → entrenar → evaluar en robot real → recolectar más donde falle → reentrenar. Si la dirección general es correcta pero falta precisión, añadir datos ayuda; si el comportamiento es erróneo por completo, el problema es del diseño de tarea o de datos, y ningún volumen extra lo arreglará.
11.10 Ejemplo de creación de datos: agarre y colocación de A a B
11.10 Ejemplo de creación de datos: agarre y colocación de A a B
La tarea de ejemplo del resto de la etapa: recoger el objeto en A y colocarlo en B — la misma del Capítulo 22 sin código, para comparar ambas rutas directamente.
Diseño de escena
- Marca dos posiciones fijas en el tapete: A para el inicio del objeto, B para su destino. Prepara un objeto de tamaño adecuado y fácil de agarrar, como un bloque pequeño.
- Asegúrate de que A, B, ambos brazos y el objeto sean visibles en las dos vistas y sin obstrucción. Fija las cámaras, mantén la luz y saca al líder del campo visual.
El problema más molesto de los principiantes es "cómo colocar objetos para practicar a fondo" — la colocación aleatoria o se agrupa (el modelo solo reconoce esa zona) o se dispersa sin orden (unas zonas sobrepracticadas, otras intactas). Método simple y normalizado:
- Marca puntos: con lápiz, 5 puntos en el área, en cruz — uno al centro, uno arriba, abajo, izquierda y derecha;
- Espaciado: entre puntos adyacentes, 5–10 cm, todos dentro del espacio de trabajo y visibles en ambas cámaras;
- Asignación: 10 Episodes por punto; 5 × 10 = 50 Episodes, objetivo cumplido. No grabes 10 seguidos en cada punto; graba 1 por punto (5 puntos = 1 ronda) y haz 10 rondas.
Diseño de agarre y colocación
- Posición inicial: brazo en postura base; objeto en A;
- Agarrar:
- Moverse justo encima del objeto (siempre a la misma altura sobre su centro);
- Abrir la pinza a distancia fija (¿por qué fija? Para no golpear el objeto al abrirla y desplazarlo);
- Agarrar cada vez con la misma fuerza y velocidad;
- Colocar:
- Moverse justo encima del centro de B;
- Abrir la pinza a velocidad constante y elevar — el objeto debe asentarse dentro del área marcada;
- Devolver el brazo a la postura base.
Listo — un Episode perfecto completado. Ahora repítelo 50 veces.
Preguntas de diseño
¿Por qué no mover el tapete, las cámaras, los objetos o cambiar la luz?
- Desmontando el mito: "moverlo todo libremente" produce ruido, no diversidad.
- Teoría del presupuesto de generalización: con datos limitados, la variación gastada en una dimensión enseña esa dimensión — gastarla en posiciones enseña a agarrar en varios puntos; gastarla en variaciones de cámara obliga a aprender agarre y cambio de punto de vista a la vez, requiriendo mucho más datos y con peor resultado.
- Si de verdad necesitas variación: no es "no fijar" durante la grabación, sino la iteración posterior de datos — expandir conscientemente las fronteras para lograr la generalización buscada.