13. Estructura del dataset e inspección de calidad
Capítulo 13 del curso para principiantes de SO-ARM Physical AI — el aspecto de un dataset LeRobot en disco, cuatro criterios de calidad, visualización y reproducción, y el kit de herramientas lerobot-edit-dataset para borrar, dividir, fusionar y convertir a video.
13.1 Estructura del dataset: qué hay realmente en disco
13.1 Estructura del dataset: qué hay realmente en disco
Un dataset local grabado en el Capítulo 12 vive en ~/.cache/huggingface/lerobot/<repo_id>/:
├── meta/
│   ├── info.json          ← robot, fps, características, claves de cámara
│   ├── episodes/          ← metadatos por episodio
│   ├── stats/             ← estadísticas por característica (¡necesarias para entrenar!)
│   └── tasks/             ← descripciones de tarea
├── data/                  ← fotogramas parquet: observación / estado / acción
└── videos/                ← flujos de cámara codificados (si video=true)
Tres hechos que conviene interiorizar:
- Las claves de cámara son parte del contrato de datos.
frontysidese convierten enobservation.images.front/observation.images.side. Entrenamiento y evaluación deben usar las mismas claves. - Las estadísticas se calculan al terminar la grabación. Por eso no hay que matar una sesión a mitad.
- La cadena de
single_taskse guarda enmeta/tasks— la anotación lingüística de la Etapa 4 se construye exactamente sobre ese campo.
13.2 Qué cuenta como "buenos" datos: cuatro criterios
13.2 Qué cuenta como "buenos" datos: cuatro criterios
- Integridad: cada episodio recorre el flujo completo "acercarse → agarrar → transportar → colocar → retraer", sin finales truncados.
- Consistencia: misma estrategia, velocidad y ritmo en todos; cámaras y escena intactas.
- Cobertura: posiciones objetivo repartidas por la cuadrícula, no apiñadas en una esquina.
- Limpieza: sin agarres fallados dentro, sin fotogramas donde el objeto sale del encuadre, sin el líder tapando las cámaras.
13.3 Visualizar y reproducir
13.3 Visualizar y reproducir
Visualizar un dataset
En línea — si grabaste con --dataset.push_to_hub=true, pega tu repo id en el visualizador oficial de datasets.
Local — el mismo visor funciona sin conexión:
lerobot-dataset-viz \
    --repo-id seeedstudio123/test \
    --mode local \
    --episode-index 0
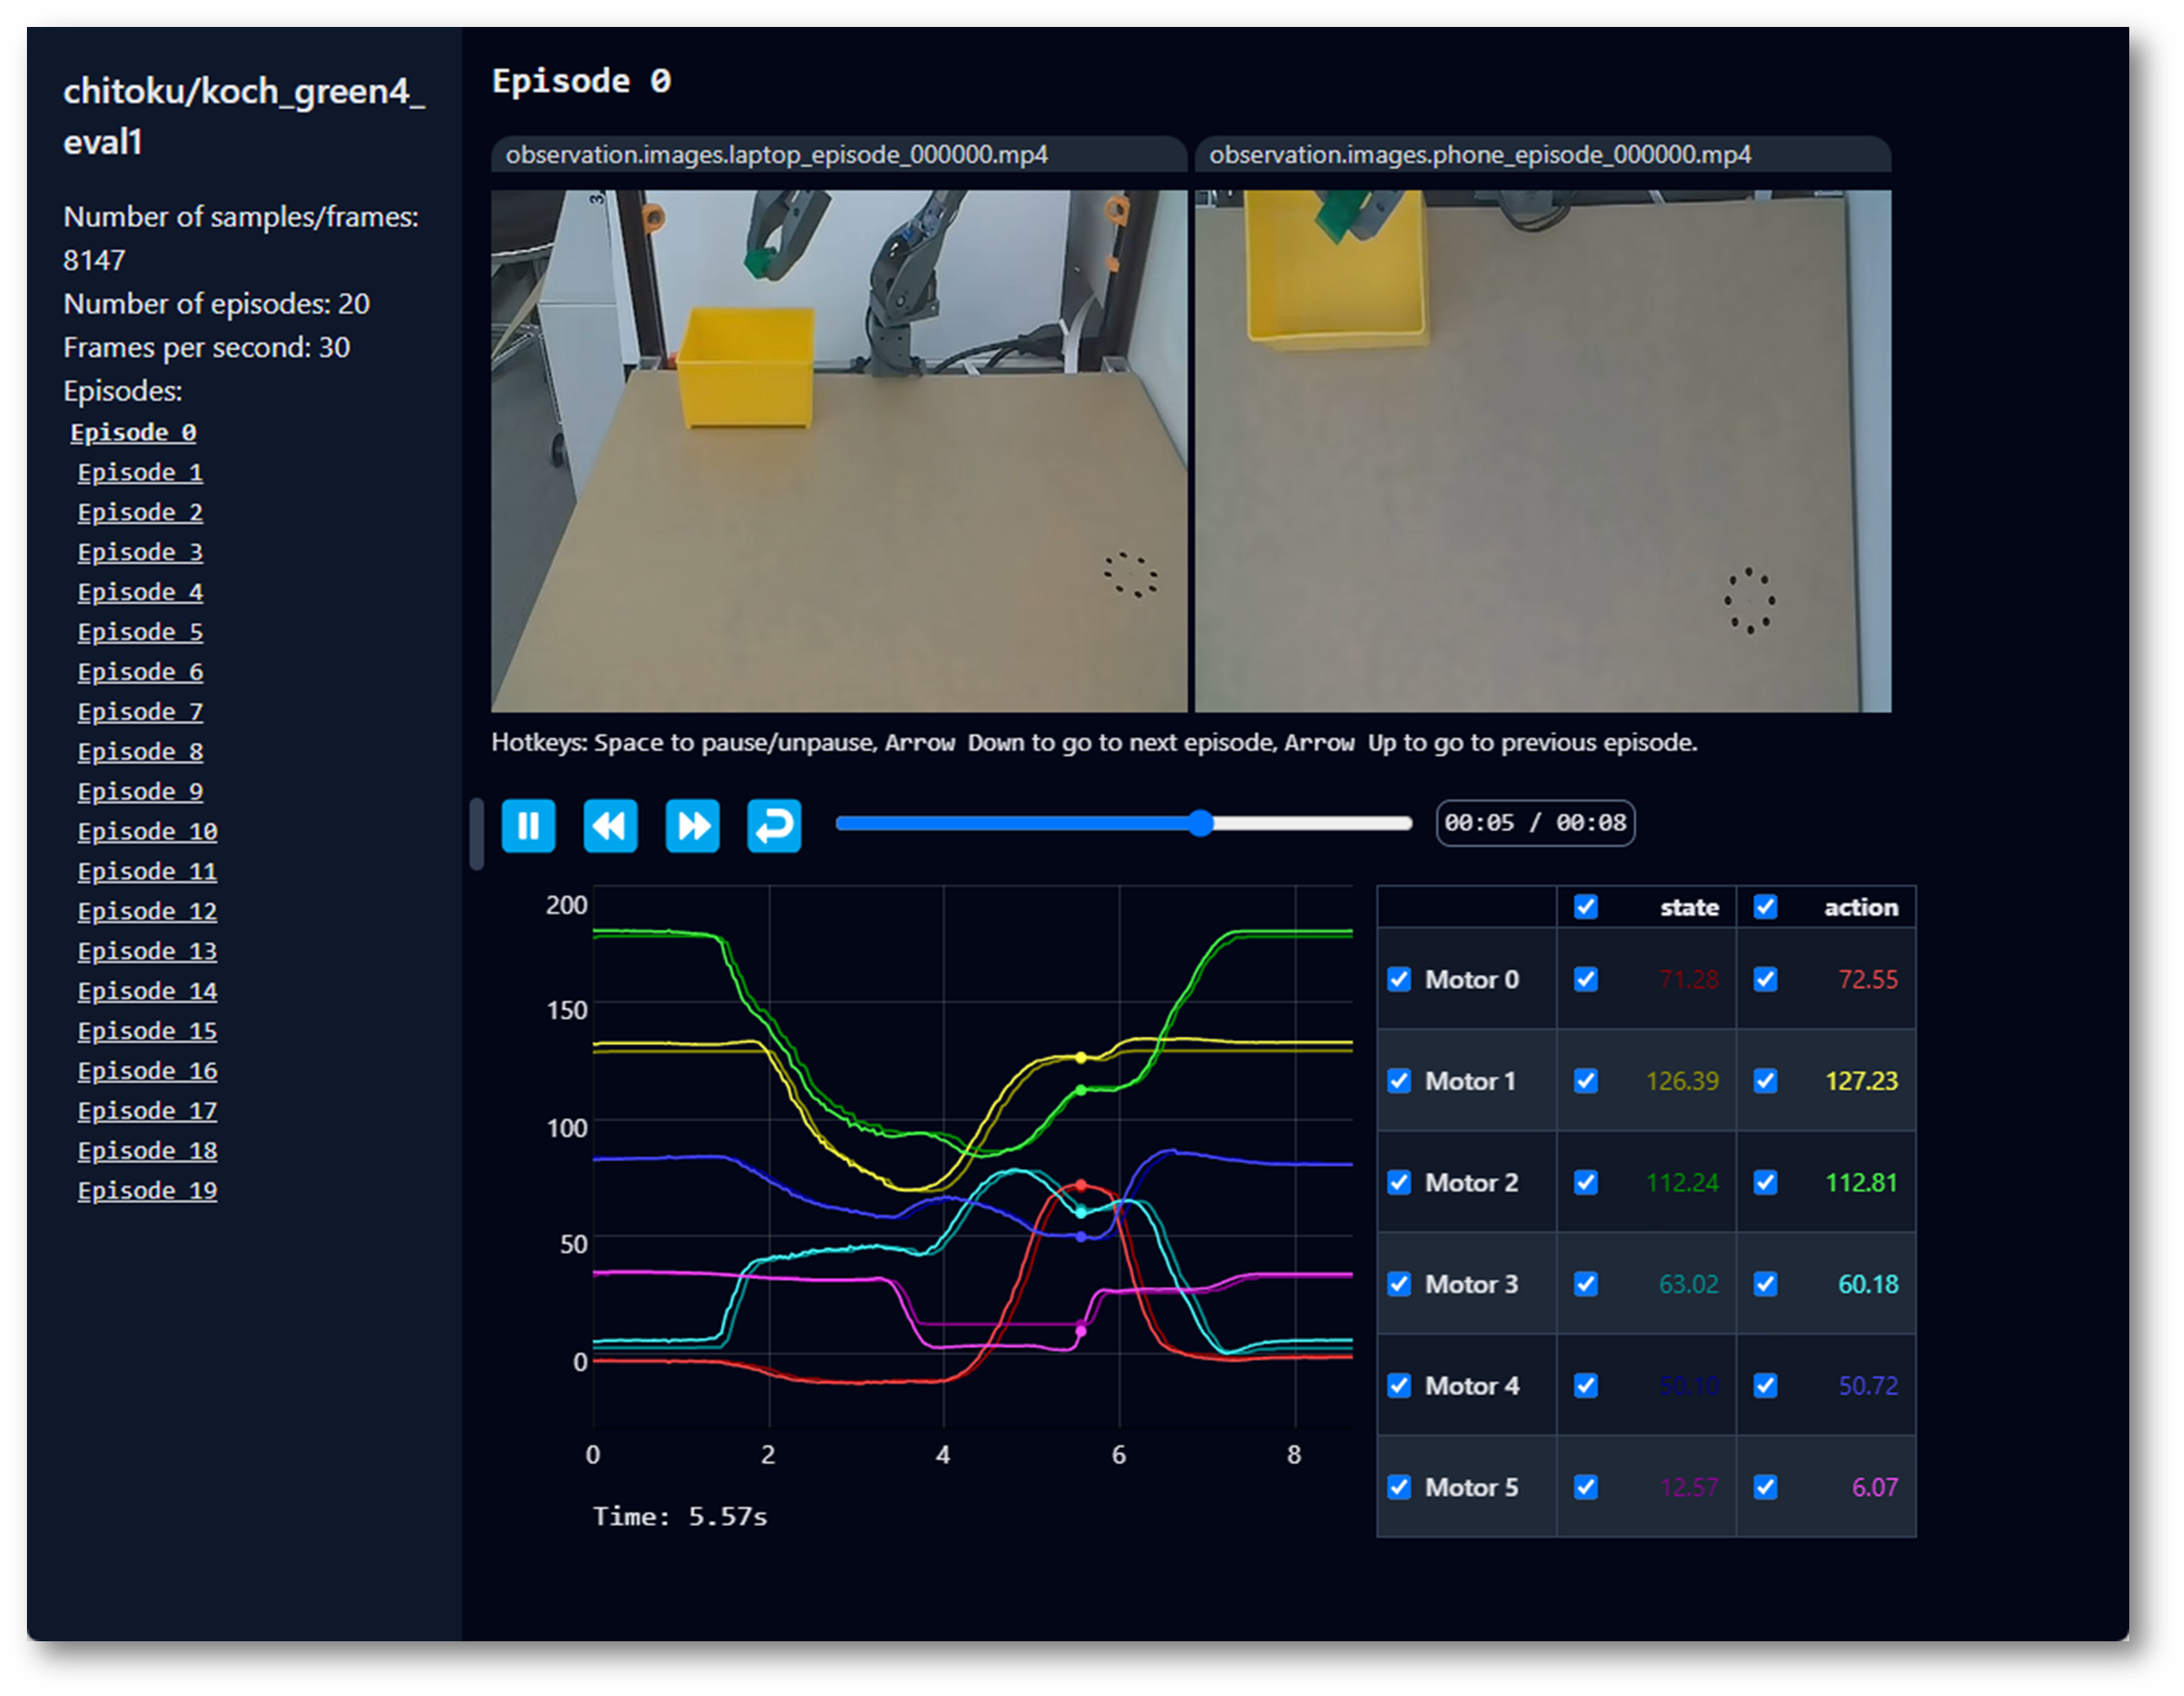
Reproducir un episodio en el brazo real
La reproducción mueve el seguidor real según acciones grabadas. Despeja el espacio y aleja las manos antes de empezar.
La función replay reproduce cualquier episodio grabado en el brazo real — la mejor comprobación de consistencia y transferibilidad:
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=my_awesome_follower_arm \
    --dataset.repo_id=seeedstudio123 \
    --dataset.root=~/.cache/huggingface/lerobot/seeedstudio123 \
    --dataset.episode=0
dataset.root es la ruta física; repo_id el nombre definido al recolectar; episode es un índice basado en 0. El brazo debería replicar lo grabado — si se desvía mucho, sospecha primero de la deriva de calibración, luego de los datos.
Qué hacer al encontrar problemas
- Episodio malo (caída, agarre fallido, obstrucción): bórralo — siguiente sección.
- Problema sistemático (cada episodio agarra distinto): problema de diseño de datos — corrige el protocolo y regraba; borrar episodios no ayuda.
- Estadísticas raras (infinito/NaN en la visualización): suele ser un episodio roto; borra y regenera.
13.4 El kit de herramientas: lerobot-edit-dataset
13.4 El kit de herramientas: lerobot-edit-dataset
Toda la cirugía de datasets se hace con lerobot-edit-dataset y el --operation.type adecuado.
Borrar episodios
Borra episodios malos (aquí 0, 2 y 5):
lerobot-edit-dataset \
    --repo_id seeedstudio123/test \
    --operation.type delete_episodes \
    --operation.episode_indices "[0, 2, 5]"
O guarda el resultado como dataset nuevo, preservando el original:
lerobot-edit-dataset \
    --repo_id seeedstudio123/test \
    --new_repo_id seeedstudio123/test_clean \
    --operation.type delete_episodes \
    --operation.episode_indices "[0, 2, 5]"
Tras el borrado en el sitio, los datos originales se respaldan en una carpeta _old junto al dataset (p. ej. .../test_old/). Verificado el nuevo, puedes borrar el respaldo.
Dividir un dataset
Por fracciones (p. ej. 80% entrenamiento / 10% test / 10% val) — crea test_train, test_test, test_val:
lerobot-edit-dataset \
    --repo_id seeedstudio123/test \
    --operation.type split \
    --operation.splits '{"train": 0.8, "test": 0.1, "val": 0.1}'
O por índices explícitos:
lerobot-edit-dataset \
    --repo_id seeedstudio123/test \
    --operation.type split \
    --operation.splits '{"task1": [0, 1, 2, 3], "task2": [4, 5]}'
Fusionar datasets
Combina tandas de varias sesiones (las descripciones de tarea deben coincidir exactamente):
lerobot-edit-dataset \
    --repo_id seeedstudio123/test_merged \
    --operation.type merge \
    --operation.repo_ids "['seeedstudio123/test_batch1', 'seeedstudio123/test_batch2']"
Eliminar características
Descarta una cámara que ya no quieres entrenar (p. ej. conserva solo la de muñeca):
lerobot-edit-dataset \
    --repo_id seeedstudio123/test \
    --operation.type remove_feature \
    --operation.feature_names "['observation.images.side']"
Convertir imágenes a video
Convierte un dataset de imágenes a formato video — menos almacenamiento y carga más rápida al entrenar:
lerobot-edit-dataset \
    --repo_id seeedstudio123/test_image \
    --new_repo_id seeedstudio123/test_video \
    --operation.type convert_image_to_video \
    --operation.vcodec libsvtav1 \
    --operation.pix_fmt yuv420p \
    --operation.g 2 \
    --operation.crf 30
Opciones útiles: --operation.output_dir (ruta de salida), --operation.num_workers 8 (codificación paralela), --operation.max_episodes_per_batch / --operation.max_frames_per_batch (máquinas con poca memoria). El resultado es un LeRobotDataset completo y estándar — videos bajo videos/, metadatos preservados.
13.5 FAQ del capítulo
13.5 FAQ del capítulo
- ¿Qué repositorio de LeRobot? El verificado del Capítulo 5:
https://github.com/Seeed-Projects/lerobot.git. El oficial se actualiza sin parar y puede cambiar versiones de dataset o sintaxis de comandos. - La operación parece atascada. Pulsa Enter para refrescar la salida. El nuevo formato comprimido hace las operaciones lentas — mira la barra de progreso y ten paciencia.
- Referencia: Using dataset tools en la documentación oficial.