2. Conociendo el hardware de SO-ARM y el proyecto de código abierto
Capítulo 2 del curso para principiantes de SO-ARM Physical AI — conoce el proyecto de código abierto SO-ARM, la diferencia entre SO-ARM100 y SO-ARM101, las ediciones Standard y Pro, y su hardware y software de código abierto.
2.1 Qué es SO-ARM
2.1 Qué es SO-ARM
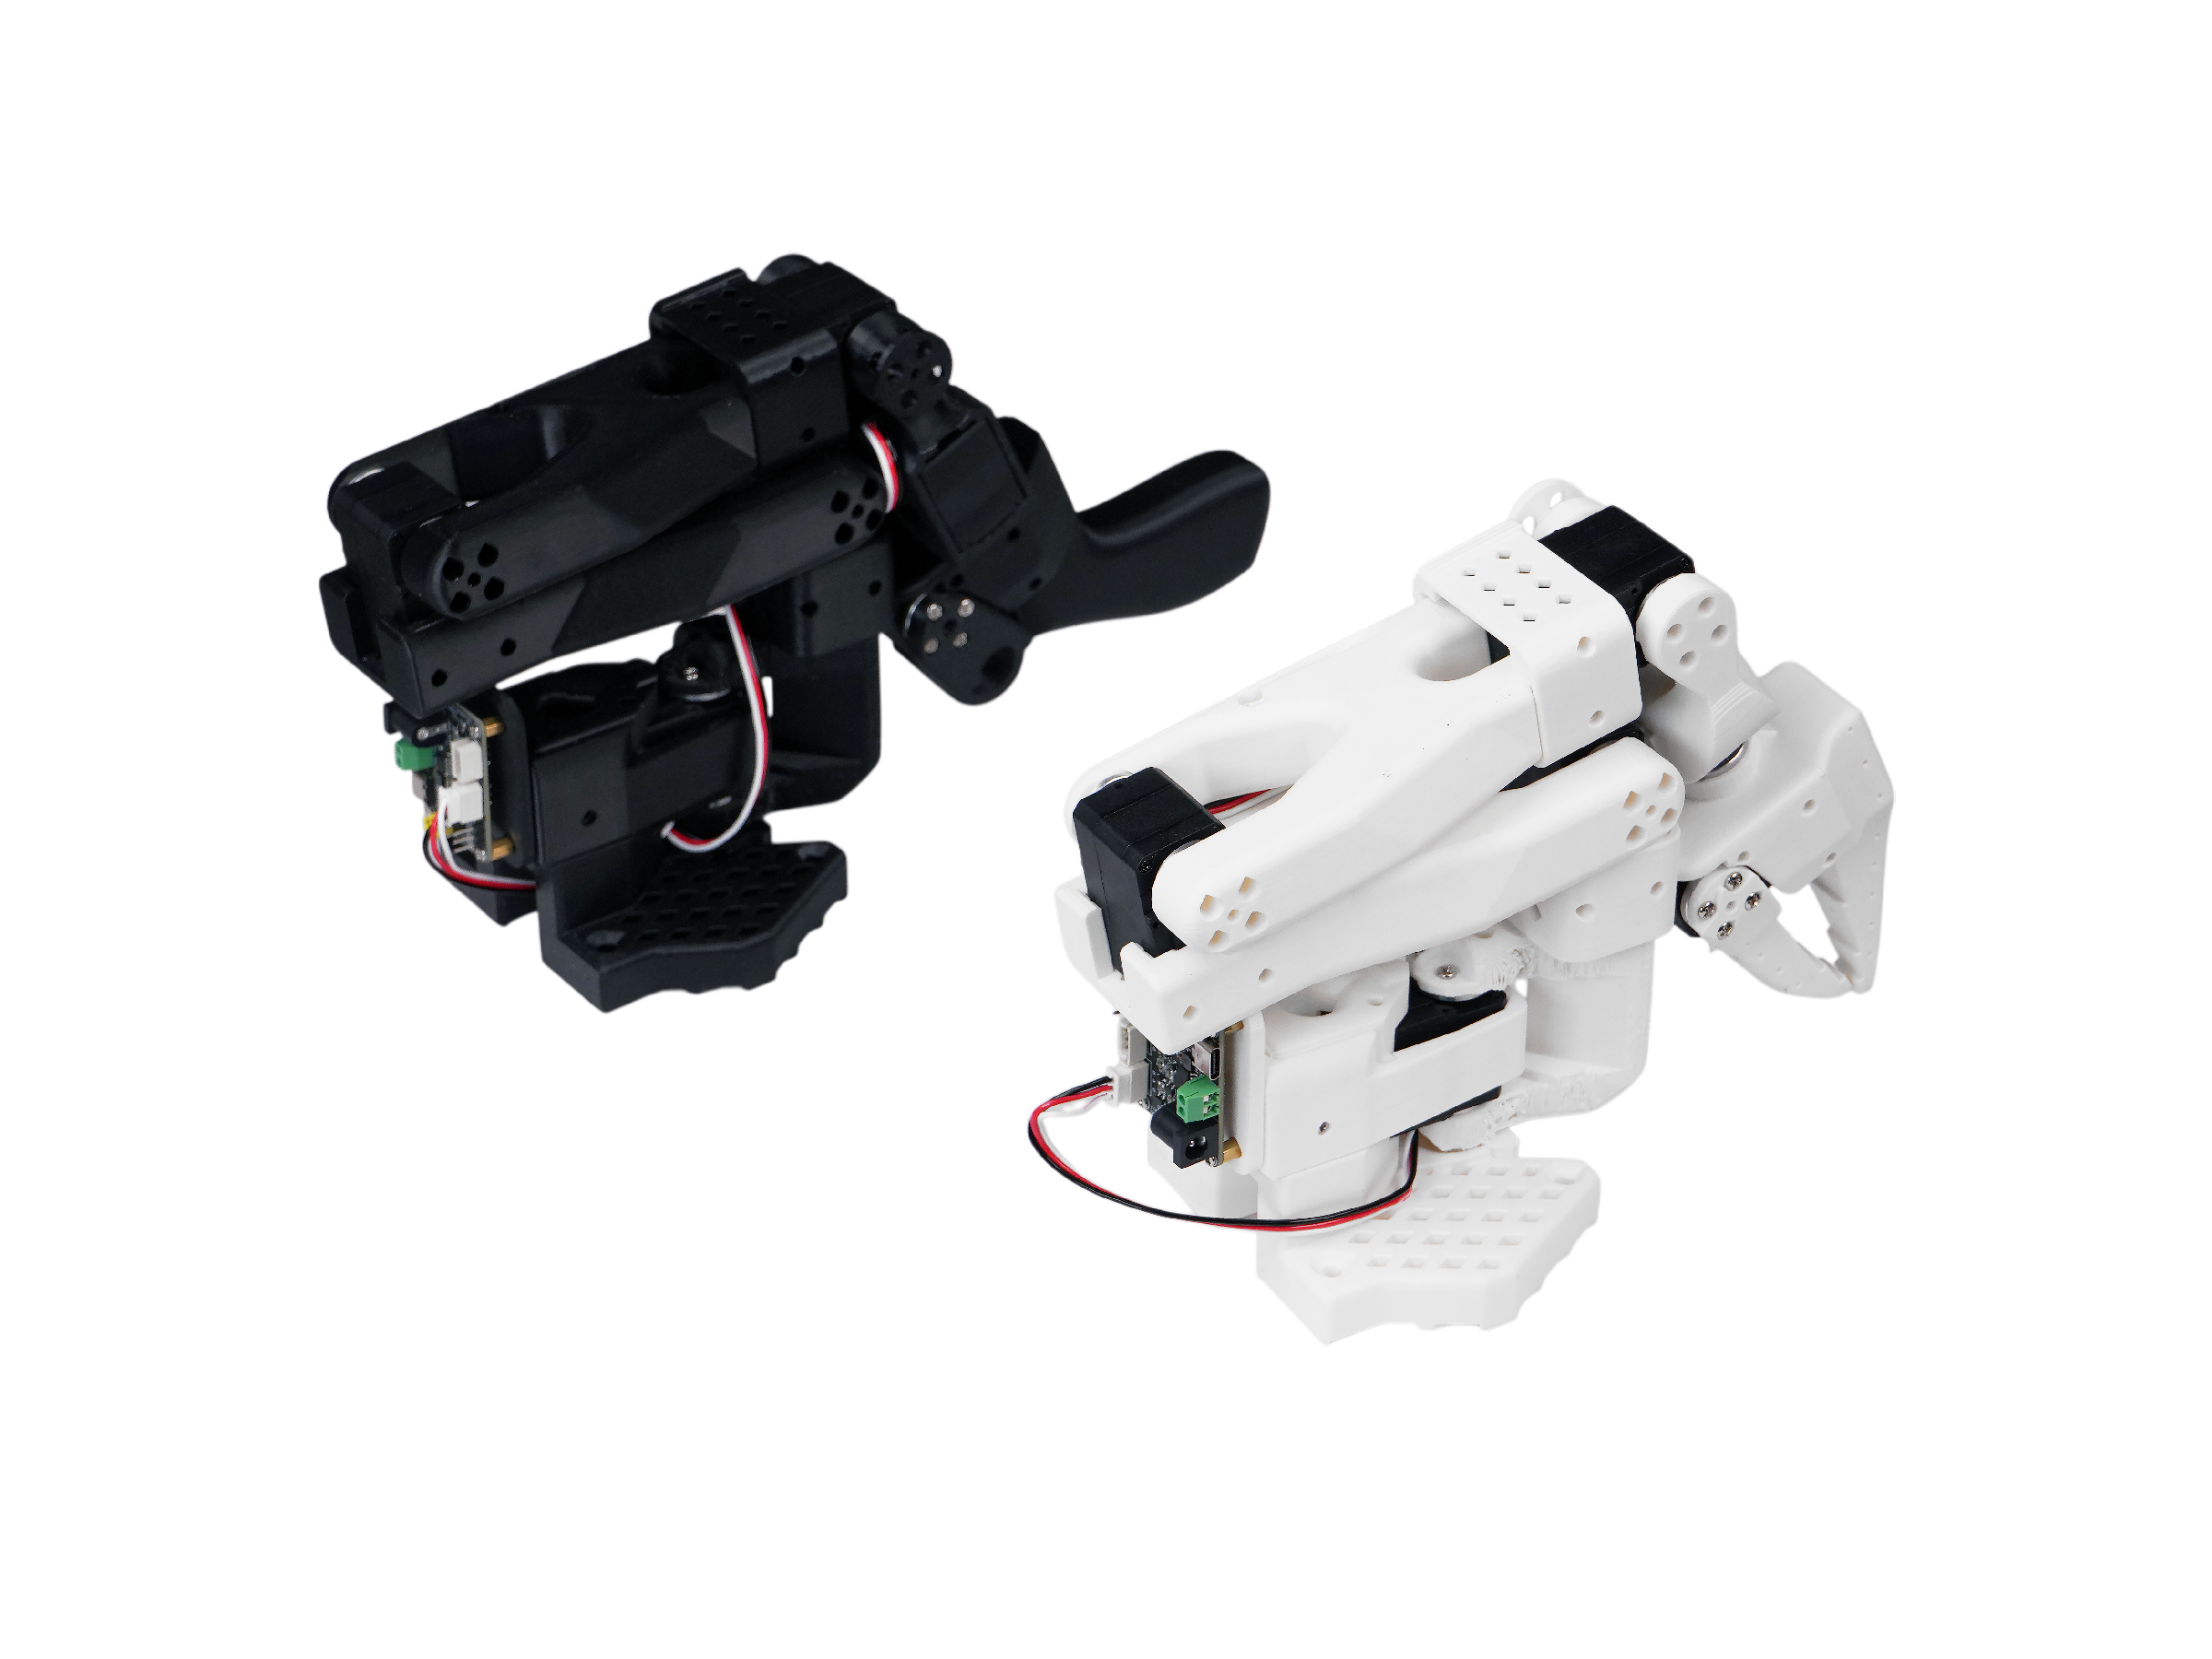
SO-ARM es un brazo robótico de bajo costo y 100% de código abierto diseñado para el aprendizaje de IA y robótica. El SO-ARM100 original fue creado por TheRobotStudio como brazo líder-seguidor de referencia del proyecto LeRobot de Hugging Face, y Seeed Studio lo convierte en kits completos — SO-ARM100 y el más nuevo SO-ARM101 — con piezas impresas en 3D verificadas, servos de bus Feetech STS3215, placas de control de servo y soporte completo de wiki.
Un kit SO-ARM siempre contiene dos brazos:
- Un brazo líder (negro): el brazo de enseñanza ligero que sostienes en la mano. Sus servos solo leen posiciones — es el "dispositivo de entrada" de las demostraciones.
- Un brazo seguidor (blanco): el brazo de ejecución. Sus servos se alimentan a plena tensión y realmente agarran y mueven objetos.
Cada brazo se impulsa con 6 servos de bus serie STS3215 (5 articulaciones + 1 pinza), encadenados en un bus de 3 hilos y conectados al ordenador mediante una placa USB de control de servos. De este proyecto de código abierto puedes aprender desde cero:
- Impresión 3D, ensamblaje y configuración de servos de bus;
- Asignación de IDs de servo, calibración y depuración;
- Teleoperación maestro-esclavo;
- Recolección, visualización y gestión de datasets LeRobot;
- Entrenamiento y evaluación en robot real de ACT, SmolVLA y políticas de difusión;
- Entrenamiento cooperativo de doble brazo;
- Ajuste fino de VLA con NVIDIA Isaac GR00T y despliegue en Jetson;
- VLA sin código en la plataforma SenseCraft Robotics.
Su objetivo principal es permitir aprender y validar algoritmos de inteligencia encarnada con hardware verdaderamente económico, abierto y reproducible.
2.2 SO-ARM100 vs. SO-ARM101
2.2 SO-ARM100 vs. SO-ARM101
Hay dos generaciones del brazo:
- SO-ARM100 — la versión original, que hizo famoso el diseño;
- SO-ARM101 — la versión actual, con clips de cable para un cableado más ordenado y un brazo líder rediseñado.
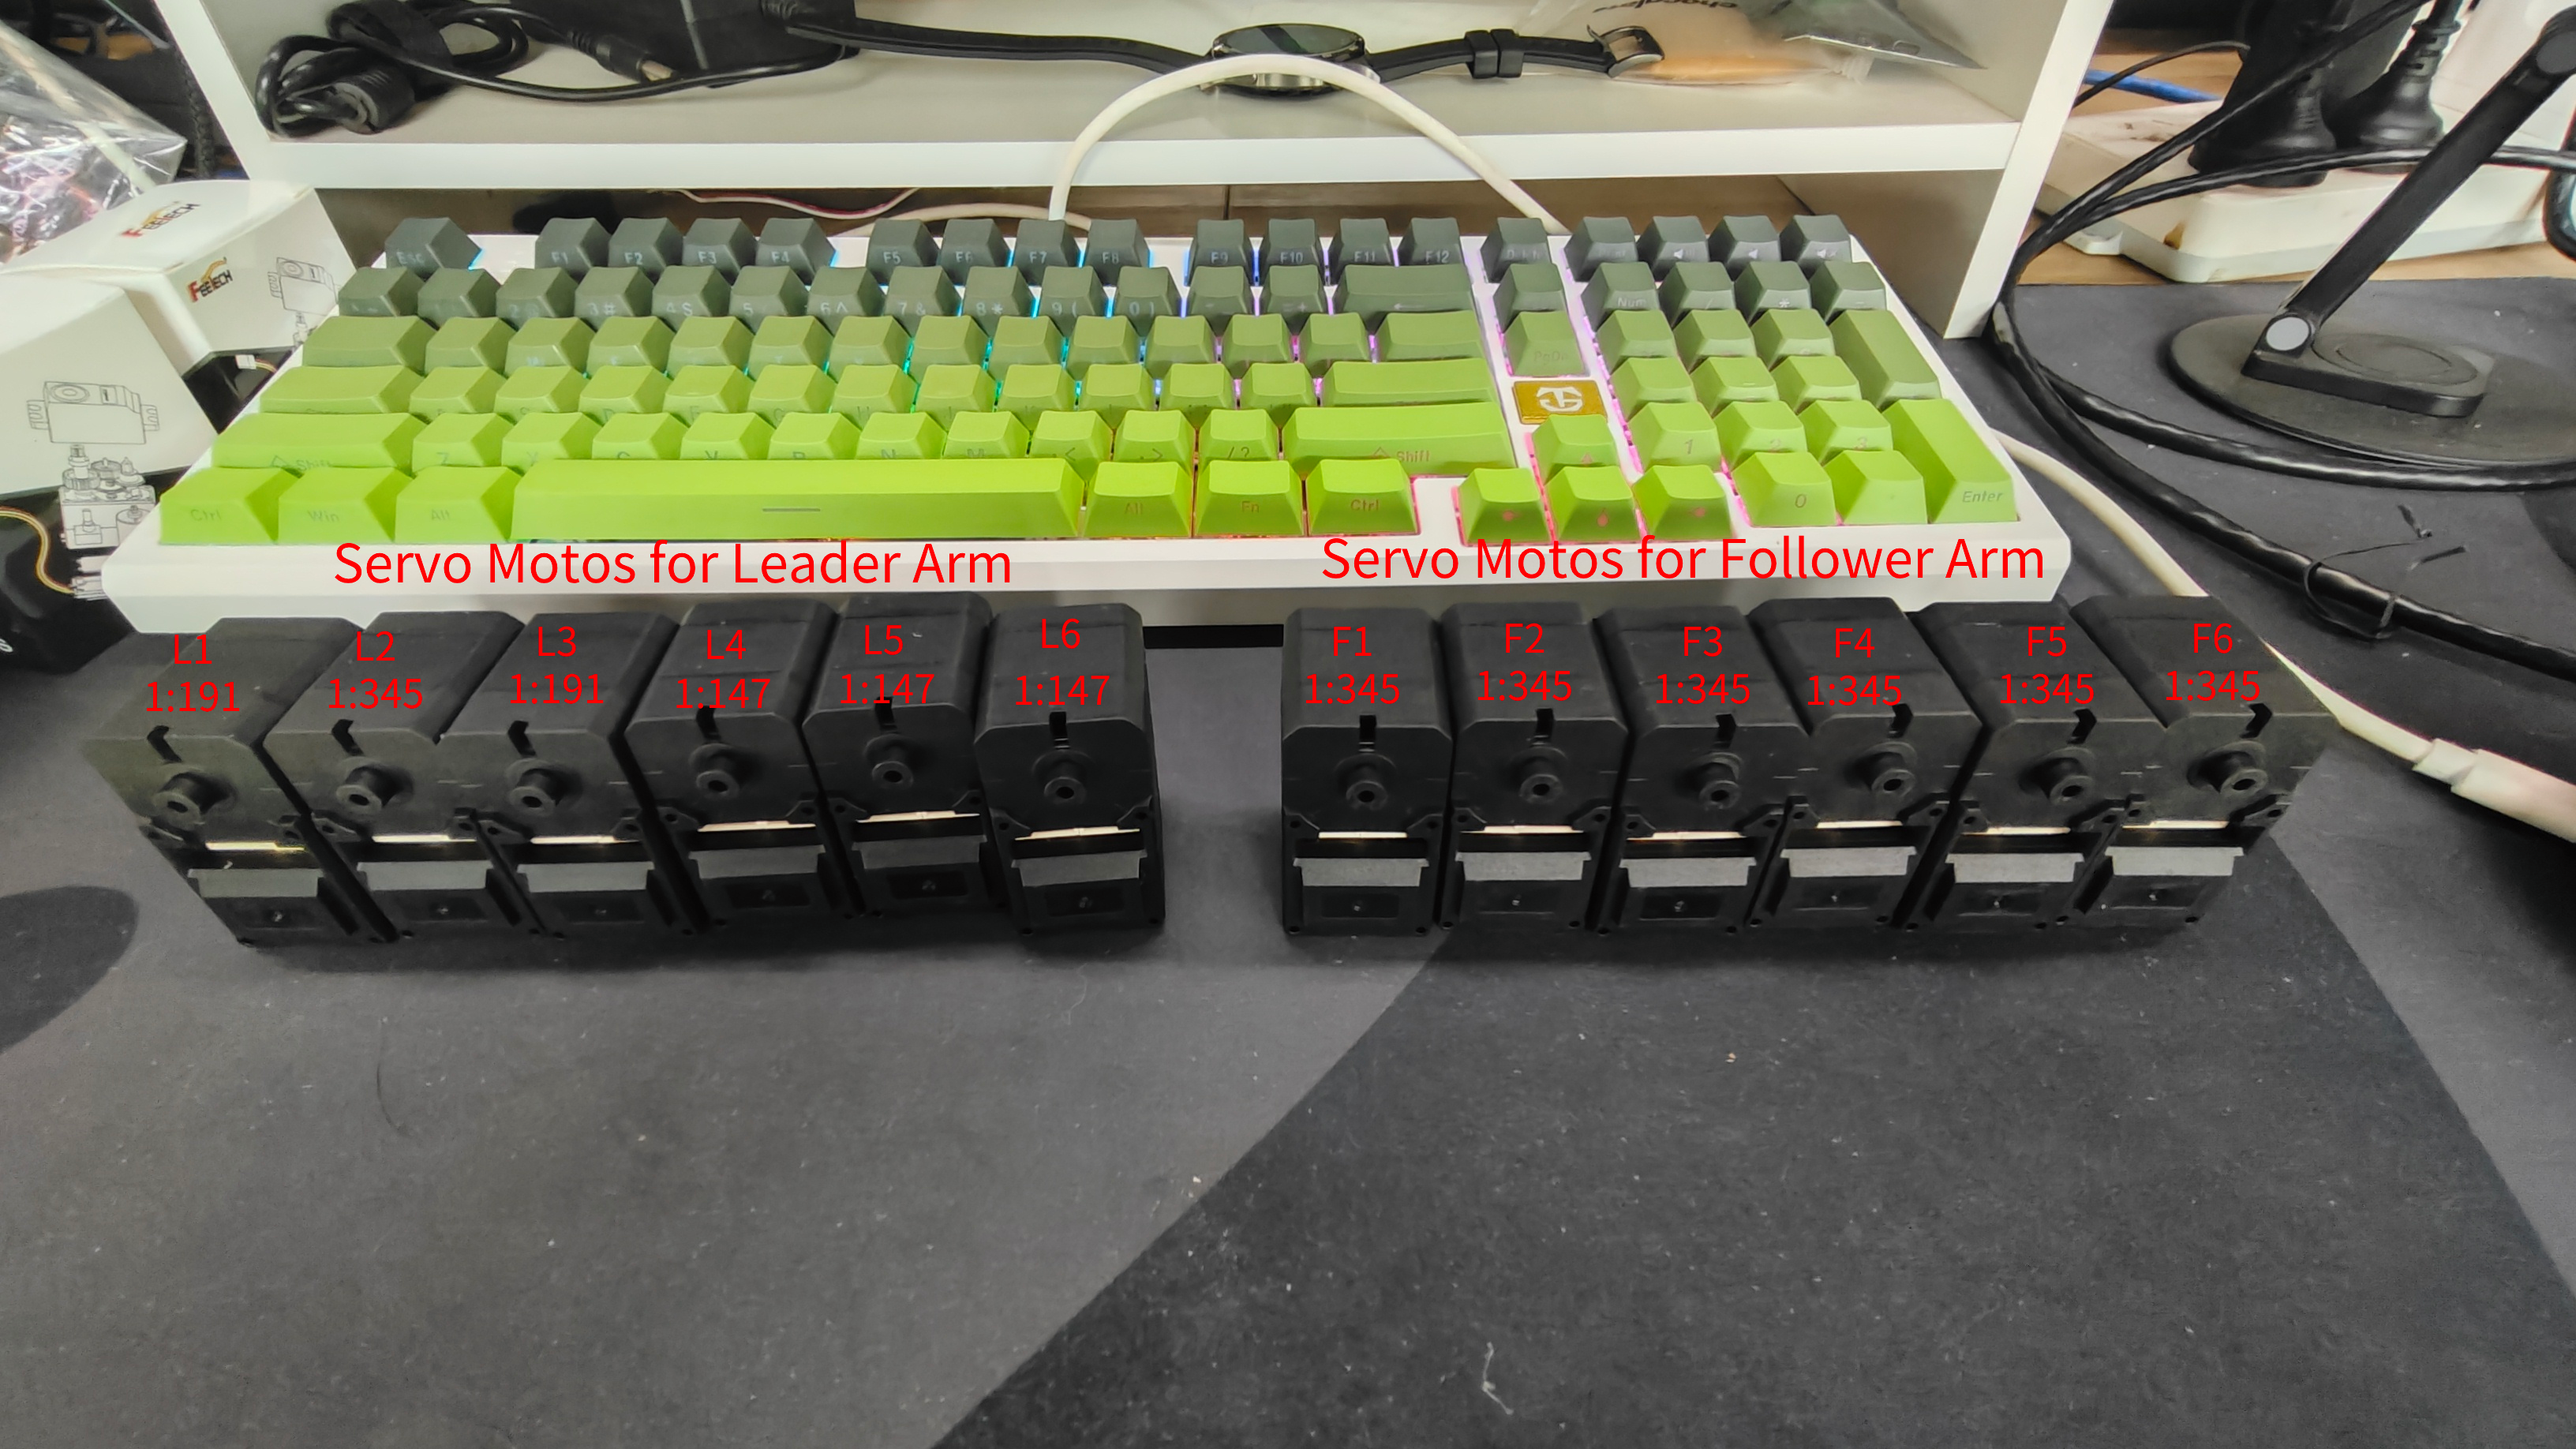
Las dos versiones son muy compatibles:
El kit recomendado hoy es el SO-ARM101. Los códigos de SO100 y SO101 son compatibles — los usuarios de SO100 pueden usar directamente los parámetros y comandos de SO101 (so101_follower / so101_leader en LeRobot), y los archivos de impresión de SO101 son totalmente compatibles con la instalación del kit de motores de SO100.
La diferencia clave a cuidar es la relación de engranajes de los servos del brazo líder: las tres primeras articulaciones (L1-L3) del líder de SO-ARM101 usan relaciones distintas a las de SO-ARM100, por lo que la configuración de servos debe seguir la tabla de tu versión (ver Capítulo 6).
2.3 Edición Standard vs. Pro
2.3 Edición Standard vs. Pro
El kit SO-ARM101 viene en dos ediciones que comparten estructura y difieren en par de servos y alimentación:
| Edición | Servos del seguidor | Servos del líder | Alimentación |
|---|---|---|---|
| SO101 Standard | ST-3215-C001 7.4V (relación 1:345) ×6 | serie ST-3215 7.4V | Ambos brazos a 5V |
| SO101 Pro | serie ST-3215 12V (más par, p. ej. C018 / C047) | serie ST-3215 7.4V | Líder 5V, seguidor 12V |
Las reglas de alimentación importan. La edición Standard alimenta ambos brazos a 5V. En la Pro, el líder debe usar siempre 5V y el seguidor siempre 12V — conectar el voltaje equivocado puede quemar los servos. Verifica la etiqueta del adaptador antes de cada encendido.
2.4 Parámetros principales
2.4 Parámetros principales
| Producto | Kit SO-ARM100 | Kit SO-ARM101 |
|---|---|---|
| Enlace de compra | Bazaar | Bazaar |
| Grados de libertad | 5 + pinza | 5 + pinza |
| Actuadores | Servo de bus Feetech STS3215 ×6 por brazo | Servo de bus Feetech STS3215 ×6 por brazo |
| Comunicación | Bus serie (TTL) vía placa USB | Bus serie (TTL) vía placa USB |
| Alimentación | 5V (Standard) / 5V+12V (Pro) | 5V (Standard) / 5V+12V (Pro) |
| Estructura | Piezas impresas en PLA+, STL abierto | Piezas impresas con clips de cable, STL abierto |
| Ecosistema | LeRobot, GR00T, SenseCraft Robotics | LeRobot, GR00T, SenseCraft Robotics |
2.5 Hardware y software de código abierto
2.5 Hardware y software de código abierto
SO-ARM es abierto desde la estructura imprimible hasta la pila de software:
- Diseño del brazo y archivos STL: TheRobotStudio/SO-ARM100
- Fork verificado de LeRobot usado en este curso: Seeed-Projects/lerobot
- Framework original: huggingface/lerobot
- Herramienta de depuración de servos: Seeed-Projects/Seeed_RoboController
- Modelo base VLA: NVIDIA Isaac GR00T en Hugging Face
Este curso instala LeRobot desde el fork de Seeed-Projects, verificado con los kits SO-ARM. El repositorio original cambia rápido — argumentos de comandos, formatos de dataset y dependencias pueden diferir de los capítulos de aquí.