6. Configurar motores y ensamblar los brazos
Capítulo 6 del curso para principiantes de SO-ARM Physical AI — imprime las piezas en 3D, cablea y alimenta el bus de servos, graba IDs y baud rates con lerobot-setup-motors, y luego ensambla los brazos líder y seguidor paso a paso.
Antes de ejecutar cualquier programa que pueda mover el brazo, retira objetos de valor, frágiles, herramientas, cables y elementos ajenos a menos de 1 metro del espacio de trabajo. Durante la depuración y operación, mantén a las personas alejadas del rango de movimiento del brazo.
- No toques articulaciones, motores, eslabones, la pinza o herramientas del extremo con el brazo encendido.
- Antes de configurar servos, calibrar, teleoperar, grabar datos, reproducir o evaluar políticas, asegúrate de que el brazo esté bien fijado.
- Mantén al menos 1 metro de distancia de seguridad y asegúrate de que los presentes sepan que el brazo puede moverse repentinamente.
- Si hay movimiento anormal, ruido, vibración, cables sueltos, mal contacto de alimentación o pérdida de comunicación, detén el programa inmediatamente y apaga antes de revisar.
- Apaga antes de conectar o desconectar cables de servo, USB, conectores de corriente o cables de la placa de control.
Si compraste un brazo robótico pre-ensamblado, sáltate este capítulo y ve directamente al Capítulo 10 (calibración del brazo completo).
6.1 Guía de impresión 3D (versión kit)
6.1 Guía de impresión 3D (versión kit)
Si compraste la versión kit (servos y hardware sin piezas impresas), imprime primero la estructura. Los archivos STL se imprimen en impresoras FDM corrientes:
- Material: PLA+
- Boquilla / altura de capa: boquilla 0.4mm con capa de 0.2mm, o boquilla 0.6mm con capa de 0.4mm
- Relleno: 15%
- Soportes: en todas partes, ignorando pendientes superiores a 45° respecto a la horizontal; sin soportes en los agujeros de tornillo horizontales
Todas las piezas del líder o del seguidor vienen en un único STL, ya orientadas con z hacia arriba para minimizar soportes:
- Cama de 220mm × 220mm (p. ej. Ender): Seguidor · Líder
- Cama de 205mm × 250mm (p. ej. Prusa / Up): Seguidor · Líder
Tras la actualización oficial de SO101, los archivos fuente de SO100 ya no se mantienen, pero siguen disponibles en nuestro Makerworld. Para quienes compraron SO100, los tutoriales y métodos de instalación siguen siendo compatibles — la impresión de SO101 es totalmente compatible con la instalación del kit de motores de SO100.
Opcional: imprime una pinza suave (dedos de TPU, piezas PLA) para objetos blandos, frágiles o irregulares, y el inserto del soporte de cámara si necesitas montar una. Los archivos están en el repositorio soarm_soft_gripper.
6.2 Planificar los motores: etiquetas, IDs y relaciones
6.2 Planificar los motores: etiquetas, IDs y relaciones
Designa un adaptador de bus y 6 motores para el brazo líder, y otro adaptador y 6 motores para el seguidor. Etiqueta cada motor F1–F6 (articulaciones 1–6 del seguidor) o L1–L6 (articulaciones 1–6 del líder) — escribirlo en la carcasa del servo ahorra horas de depuración.
| Modelo de servo | Relación | Articulaciones |
|---|---|---|
| ST-3215-C044 (7.4V) | 1:191 | L1 |
| ST-3215-C001 (7.4V) | 1:345 | L2 |
| ST-3215-C044 (7.4V) | 1:191 | L3 |
| ST-3215-C046 (7.4V) | 1:147 | L4–L6 |
| ST-3215-C001 (7.4V) / C018 (12V) / C047 (12V) | 1:345 | F1–F6 |
Alimenta el bus de motores con la fuente que coincida: 5V para los STS3215 de 7.4V y 12V para los de 12V. El brazo líder siempre usa motores de 7.4V — revisa el adaptador antes de conectar si tienes ambos tipos, ¡o podrías quemar los motores! El cable USB no alimenta: la fuente y el USB deben estar ambos conectados.
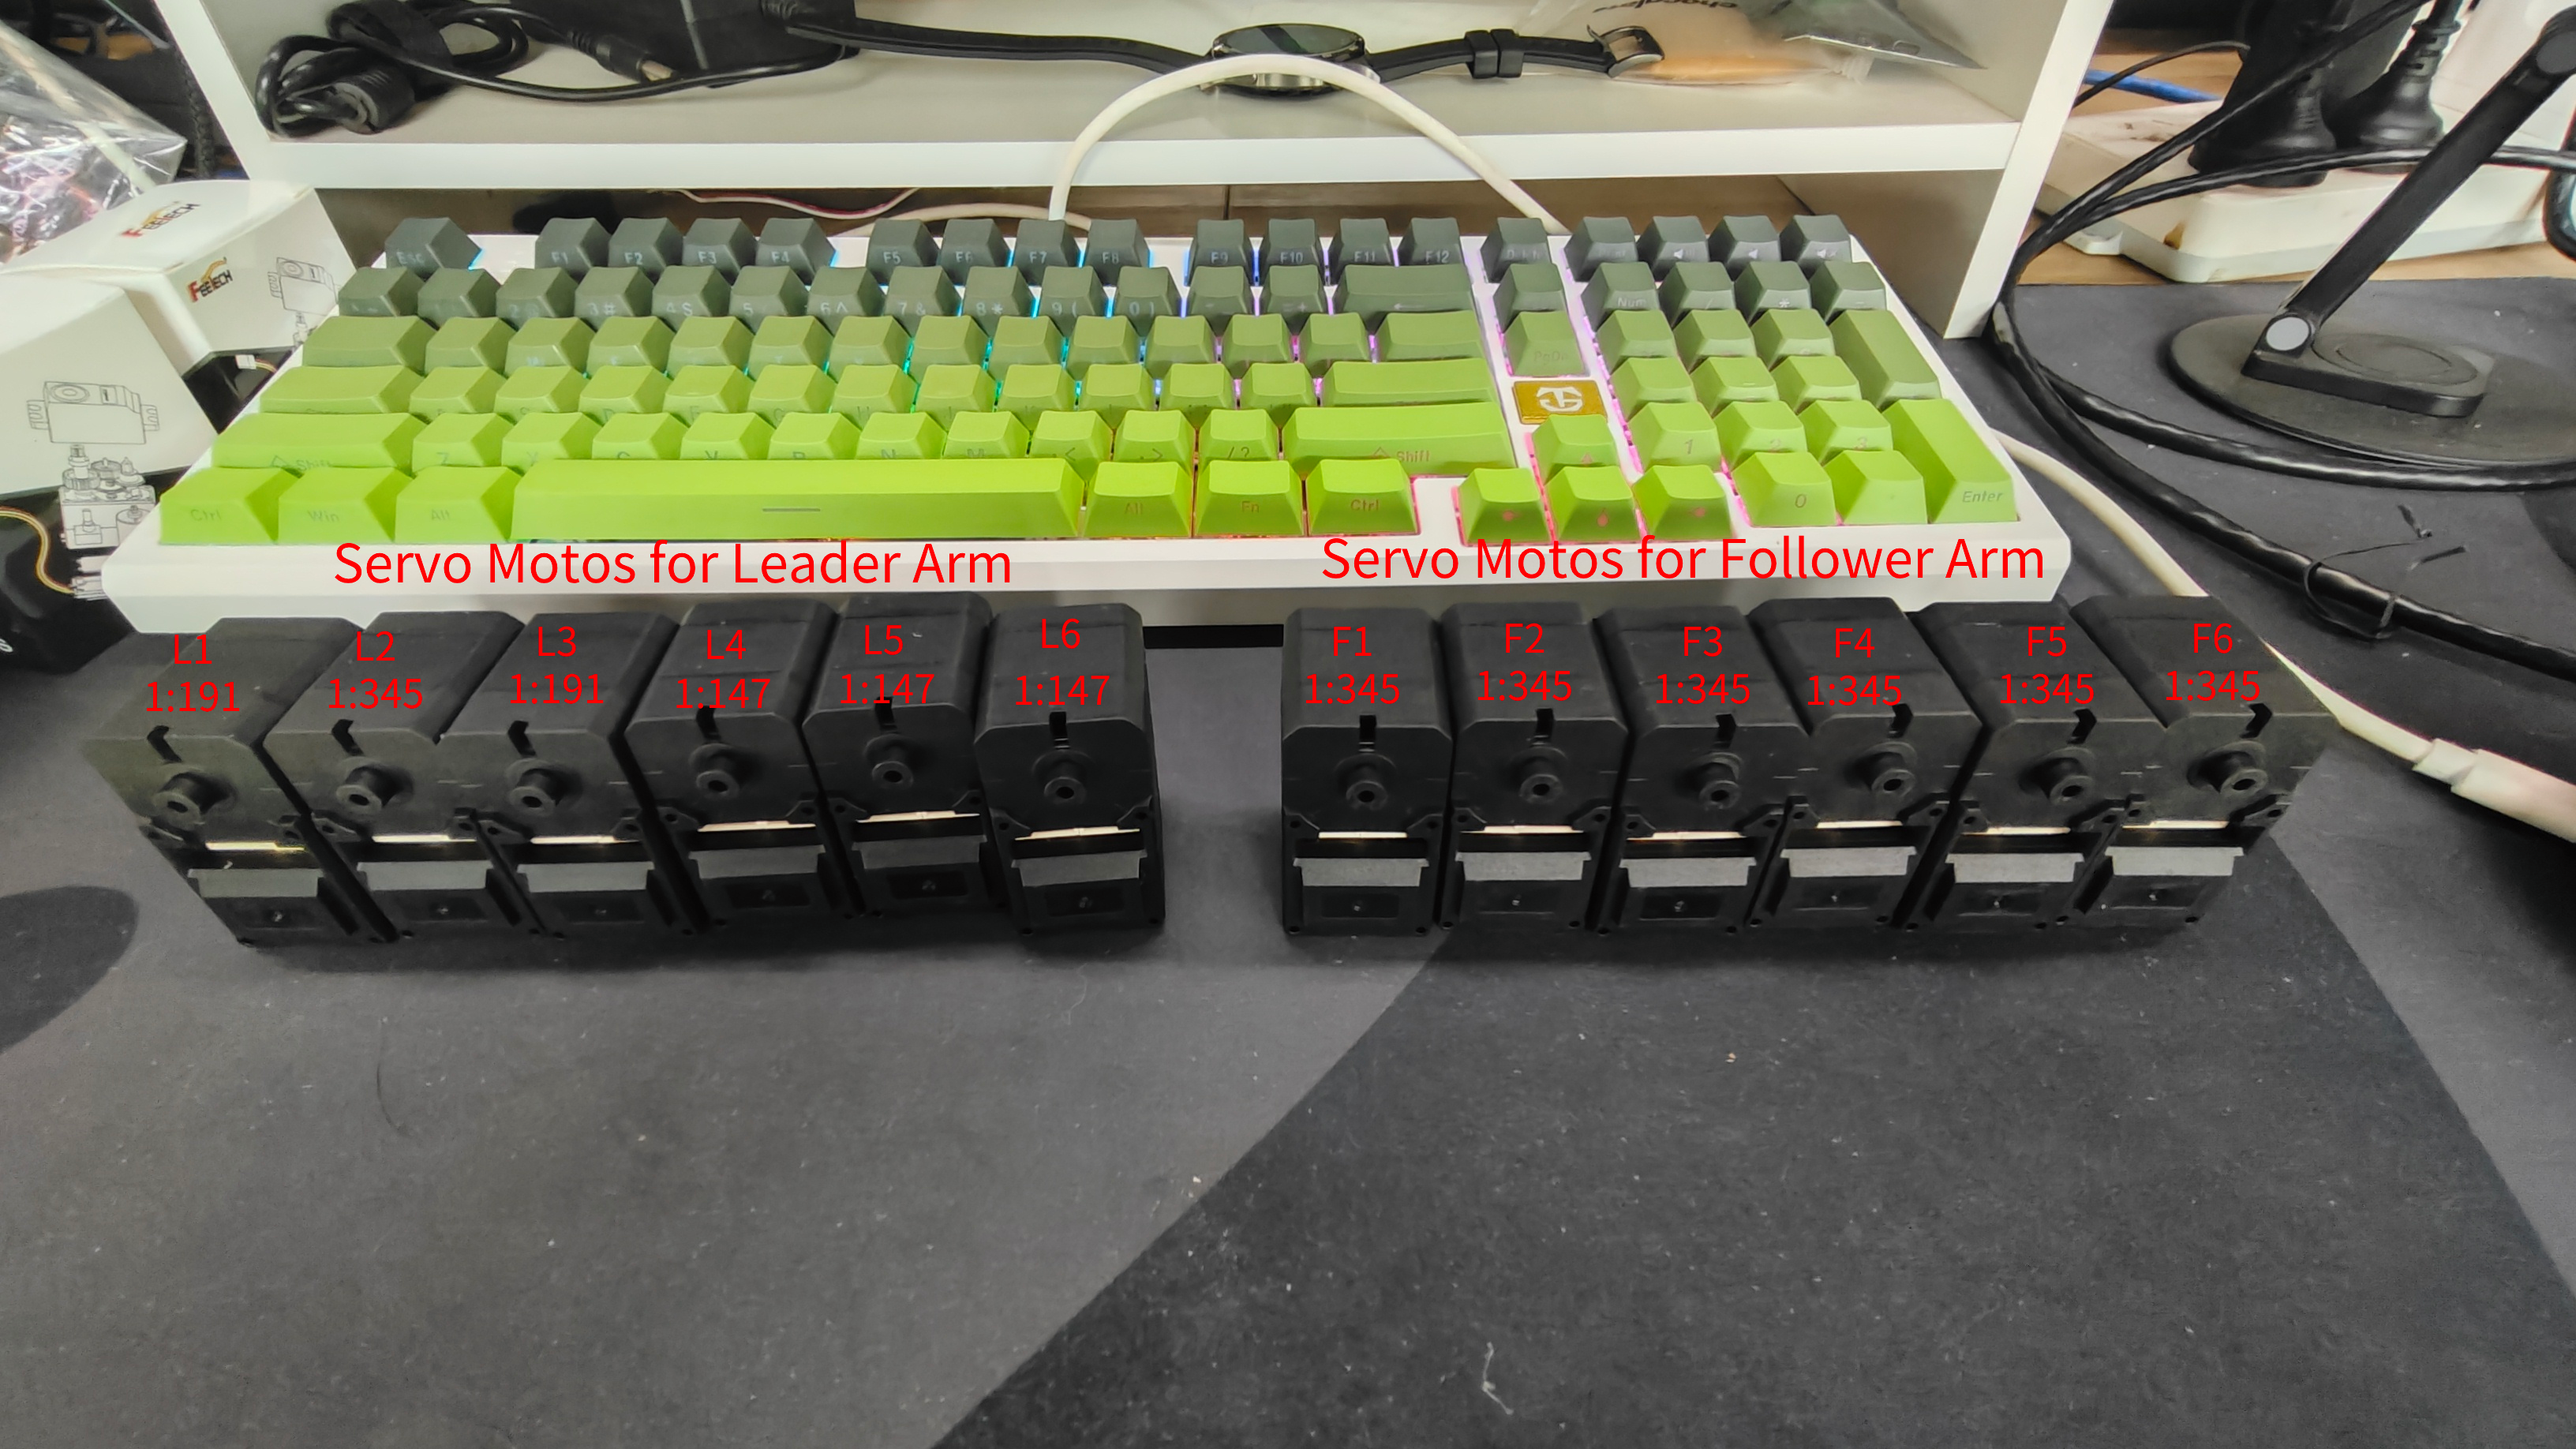
El proceso de calibración e inicialización de servos del SO-ARM101 es idéntico al del SO-ARM100 en método y código — pero las relaciones de las tres primeras articulaciones del líder de SO-ARM101 difieren de las de SO-ARM100, así que distínguelas y configúralas con cuidado.
6.3 Encontrar los puertos USB
6.3 Encontrar los puertos USB
Ejecuta la utilidad para averiguar qué puerto serie ocupa la placa de cada brazo:
lerobot-find-port
Ejemplo de salida:
Finding all available ports for the MotorBus.
['/dev/ttyACM0', '/dev/ttyACM1']
Remove the usb cable from your MotorsBus and press Enter when done.

[...Disconnect corresponding leader or follower arm and press Enter...]

The port of this MotorsBus is /dev/ttyACM1
Reconnect the USB cable.
Consejos que ahorran tiempo:
- Recuerda retirar realmente el USB cuando se te pida, de lo contrario no se detecta la interfaz.
- En Linux y Jetson, el primer dispositivo conectado se mapea a
ttyACM0(normalmente el seguidor), el segundo attyACM1(líder). - Si LeRobot luego reporta
Could not connect on port '/dev/ttyACM0', concede permisos y revisa:
sudo chmod 666 /dev/ttyACM*
6.4 Configurar IDs y baud rates
6.4 Configurar IDs y baud rates
La herramienta graba el ID y baud rate correctos en cada servo, de a un servo por vez (el Capítulo 4 explicó por qué: todos comparten el bus y un ID duplicado se reescribiría en todos).
Usa estas fotos de referencia para la postura estándar de cableado de cada articulación antes de calibrar:
Imágenes de referencia para la calibración de servos del líder
| Articulación 6 | Articulación 5 | Articulación 4 | Articulación 3 | Articulación 2 | Articulación 1 |
|---|---|---|---|---|---|
 |  |  |  |  |  |
Imágenes de referencia para la calibración de servos del seguidor
| Articulación 6 | Articulación 5 | Articulación 4 | Articulación 3 | Articulación 2 | Articulación 1 |
|---|---|---|---|---|---|
 |  |  |  |  |  |
Calibrar los servos del seguidor. Conecta el cable USB y la alimentación a la placa del seguidor y ejecuta:
lerobot-setup-motors \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0  # <- pega aquí el puerto del paso anterior
La herramienta te guía articulación por articulación:
Connect the controller board to the 'gripper' motor only and press enter.
Conecta únicamente el motor de la pinza (F6) a la placa, pulsa Enter, y el script fija su ID y baud rate automáticamente:
'gripper' motor id set to 6
Luego:
Connect the controller board to the 'wrist_roll' motor only and press enter.
Puedes dejar el cable de 3 hilos anterior conectado al motor de la pinza en su extremo; añade un nuevo cable al motor de rotación de muñeca y conecta solo ese a la placa. Repite para cada motor como se indique — siempre exactamente uno conectado.
Revisa el cableado antes de cada Enter — el cable de alimentación tiende a soltarse mientras manipulas la placa.
Cuando el script termina, encadena los motores: conecta el cable de 3 hilos de cada motor al siguiente, y el del primer motor (rotación de hombro, ID 1) a la placa, que ya puede fijarse a la base del brazo.
Calibrar los servos del líder igual:
lerobot-setup-motors \
    --teleop.type=so101_leader \
    --teleop.port=/dev/ttyACM0  # <- pega aquí el puerto del paso anterior
Usuarios de SO100: los códigos de SO100 y SO101 son compatibles — usad los mismos tipos so101_leader / so101_follower y parámetros.
6.5 Ensamblaje
6.5 Ensamblaje
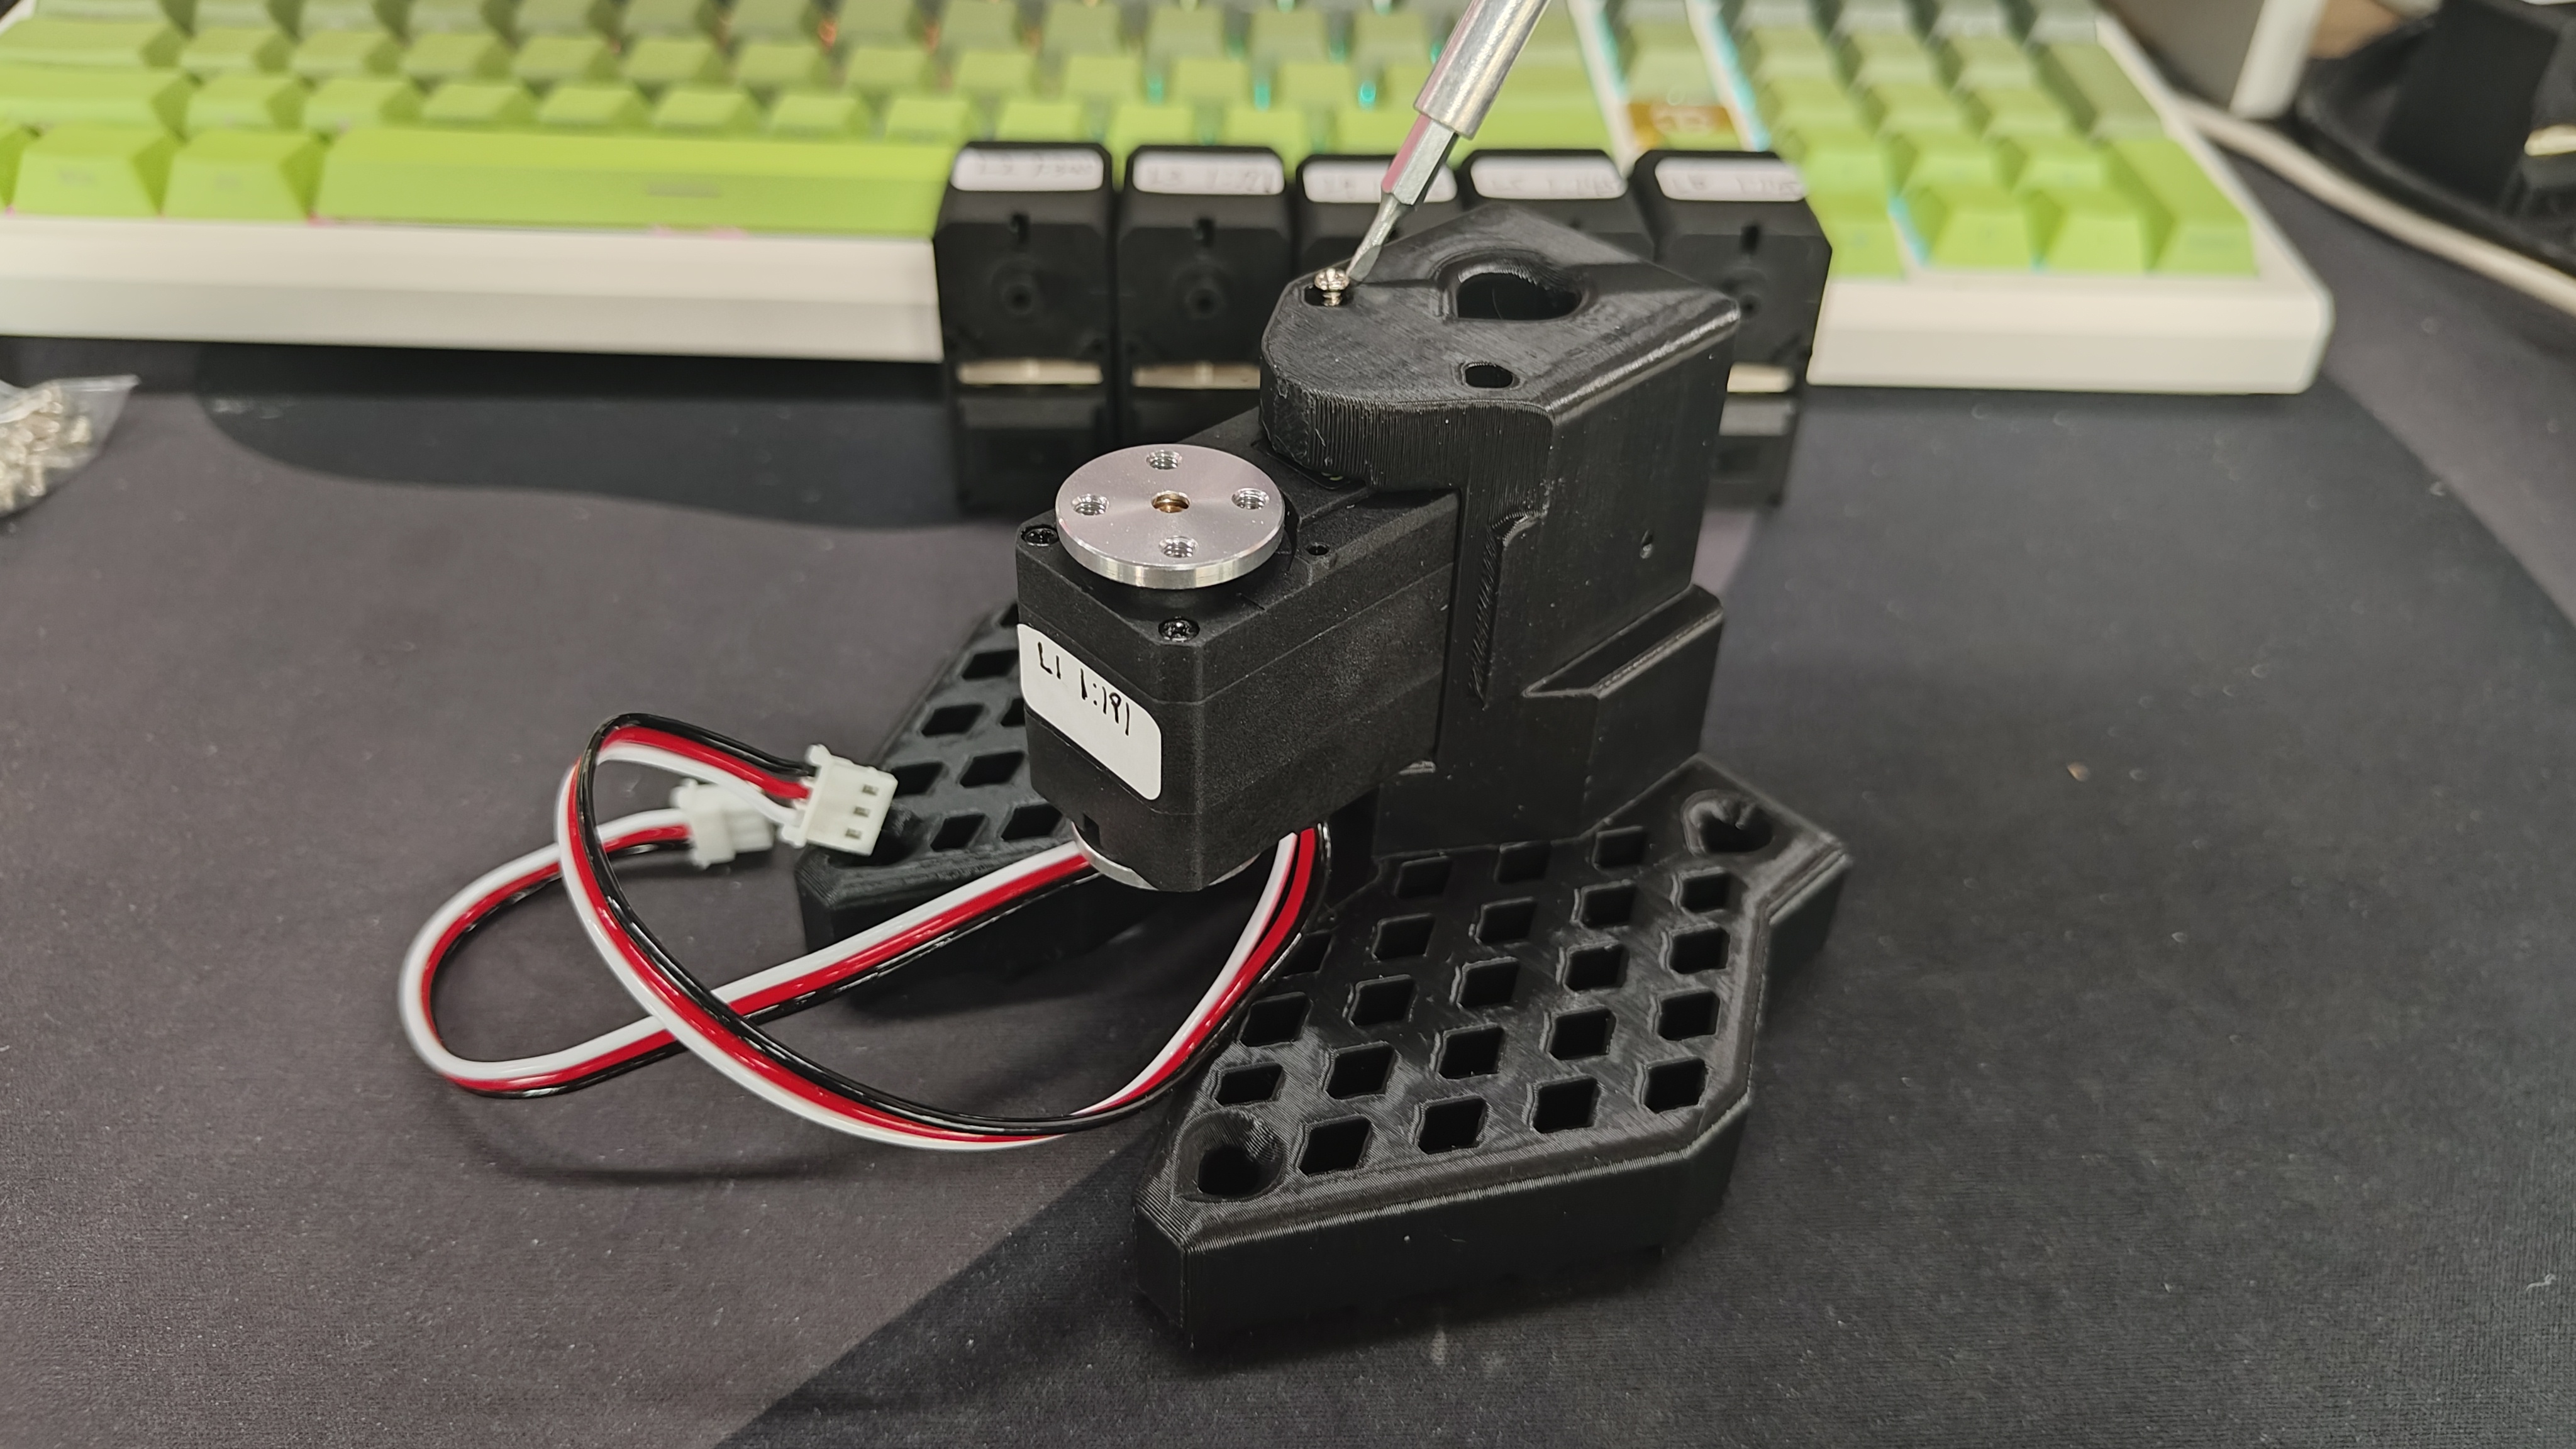
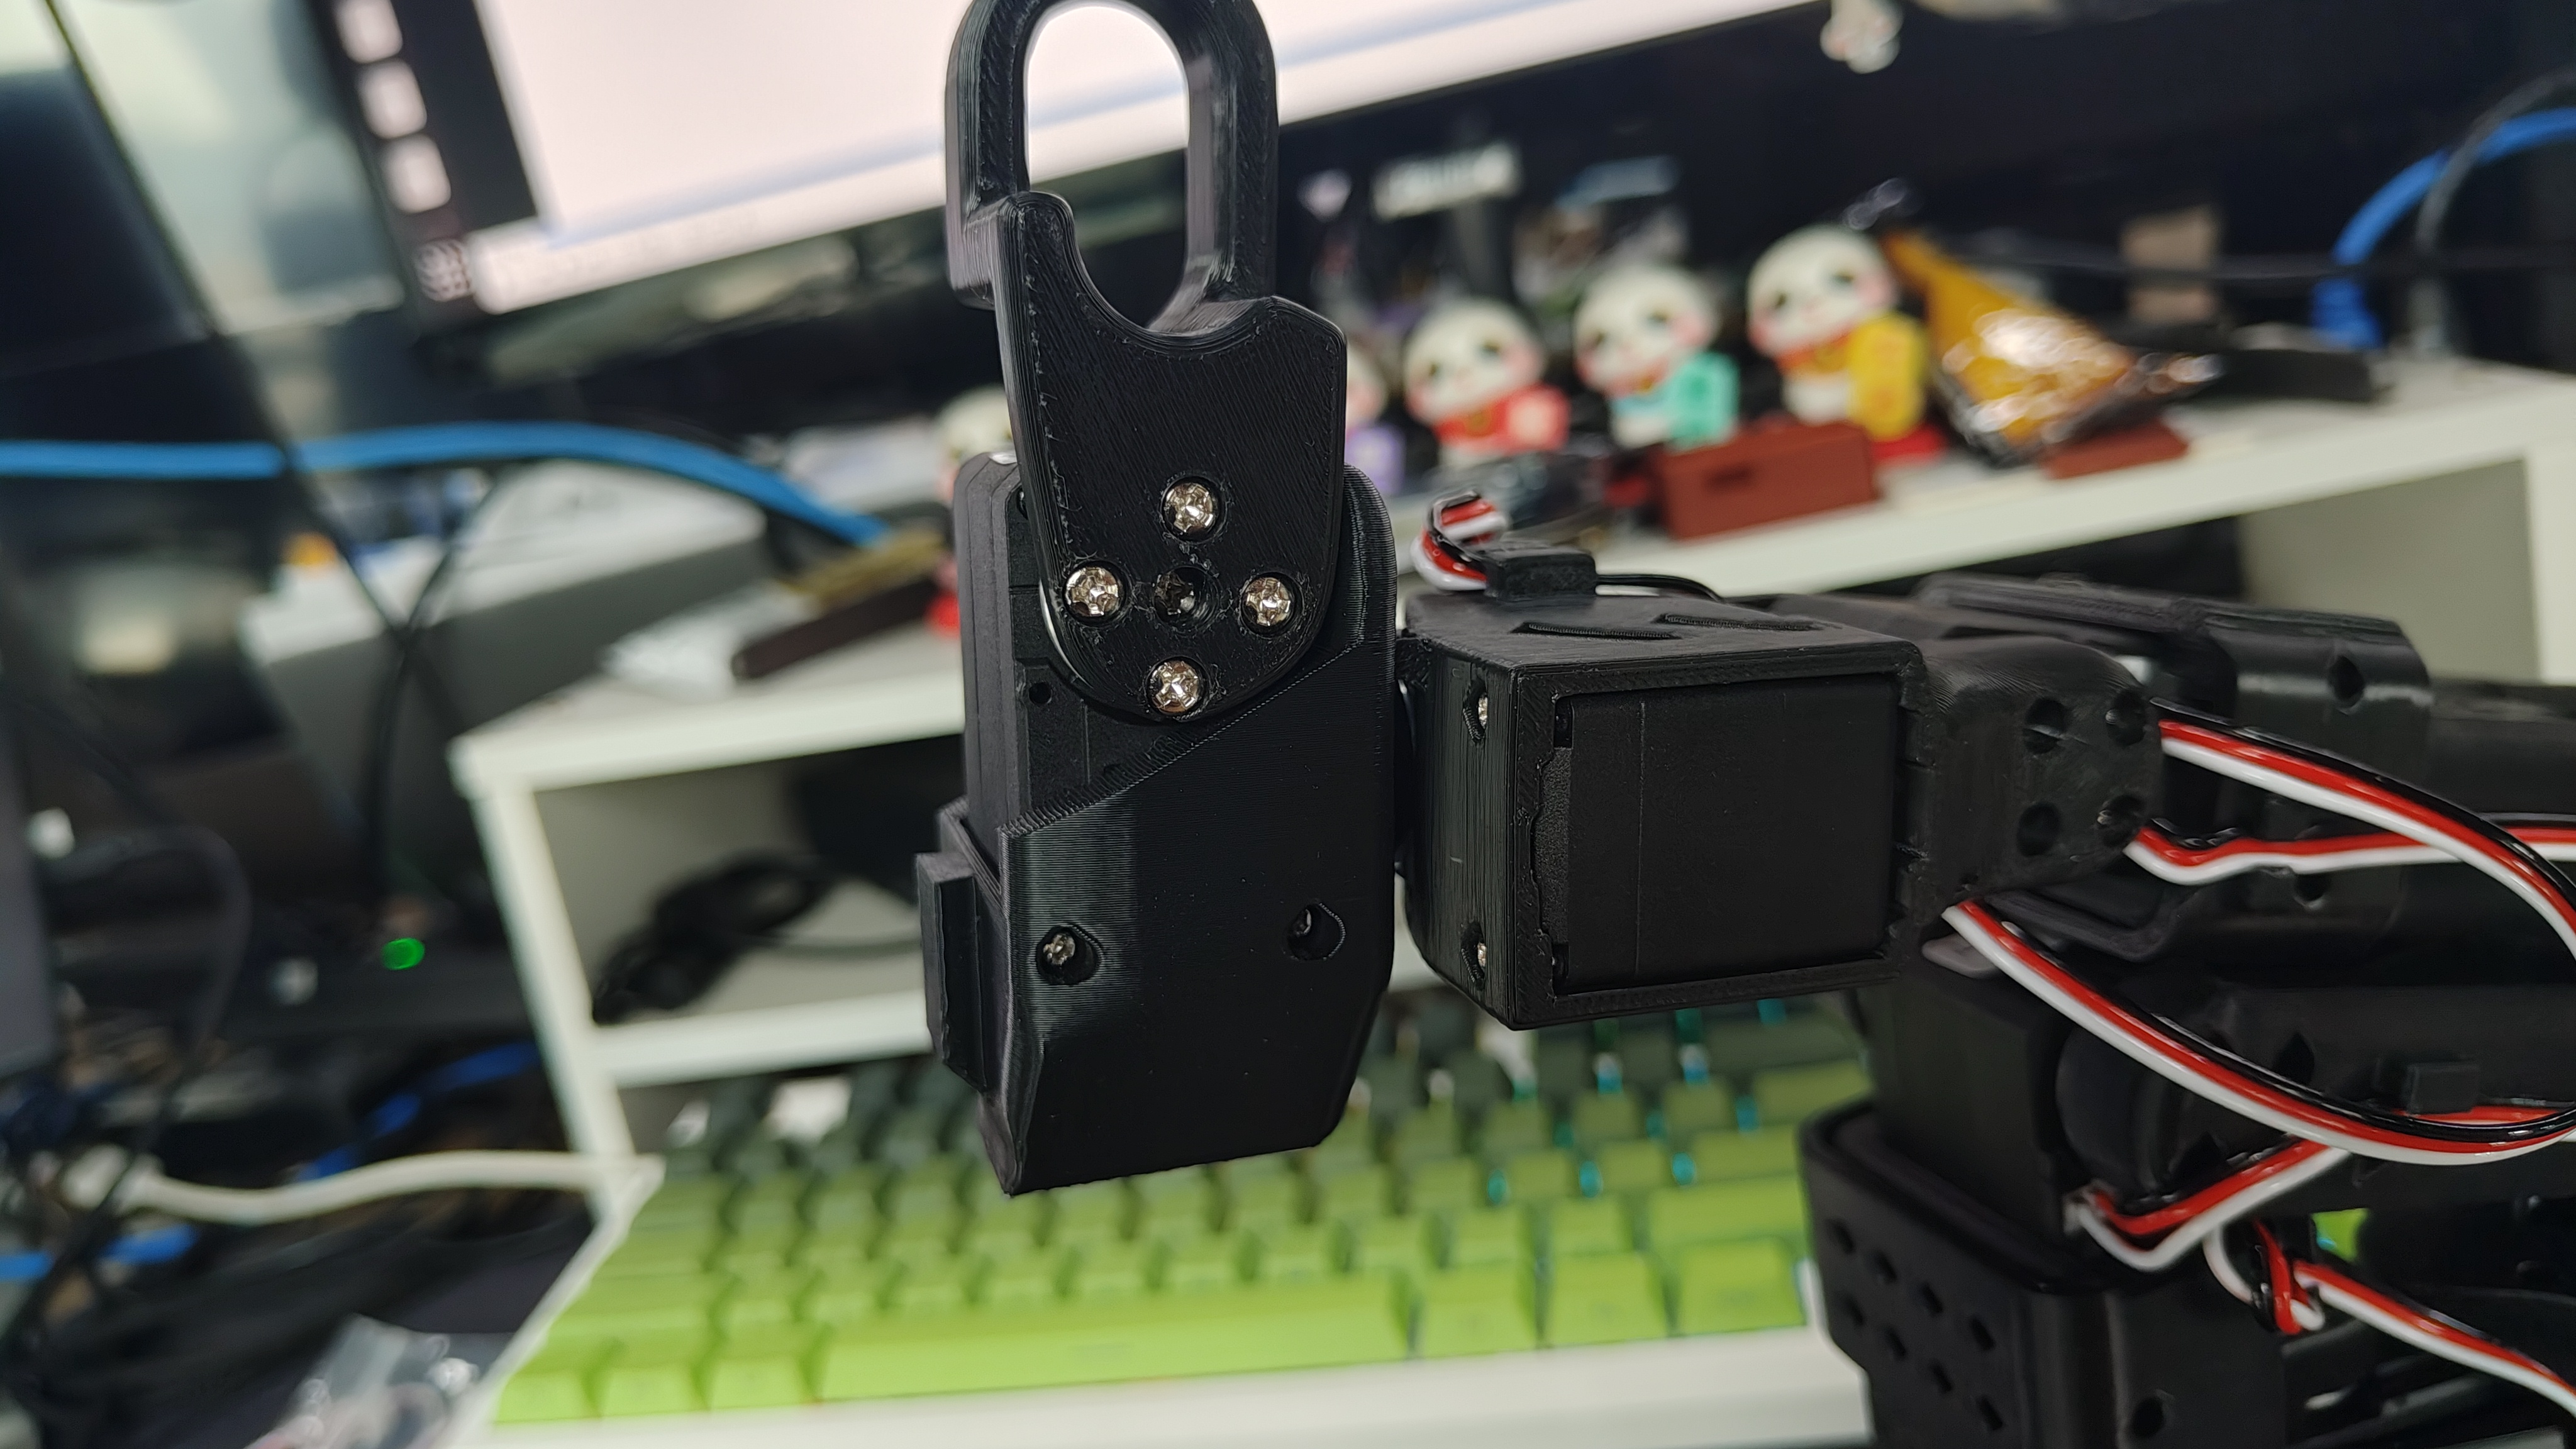
El ensamblaje de doble brazo del SO-ARM101 es igual al del SO-ARM100 — las únicas diferencias son los clips de cable del SO-ARM101 y las relaciones distintas de los servos del líder. Tanto SO100 como SO101 pueden ensamblarse con los pasos siguientes. Antes de ensamblar, revisa de nuevo modelos de motor, relaciones y voltaje contra la tabla de la sección 6.2.
Ensamblar el brazo líder
| Paso 1 | Paso 2 | Paso 3 | Paso 4 | Paso 5 | Paso 6 |
|---|---|---|---|---|---|
 |  |  |  |  |  |
| Paso 7 | Paso 8 | Paso 9 | Paso 10 | Paso 11 | Paso 12 |
 |  |  |  |  |  |
| Paso 13 | Paso 14 | Paso 15 | Paso 16 | Paso 17 | Paso 18 |
 |  |  |  |  |  |
| Paso 19 | Paso 20 | ||||
 |  |
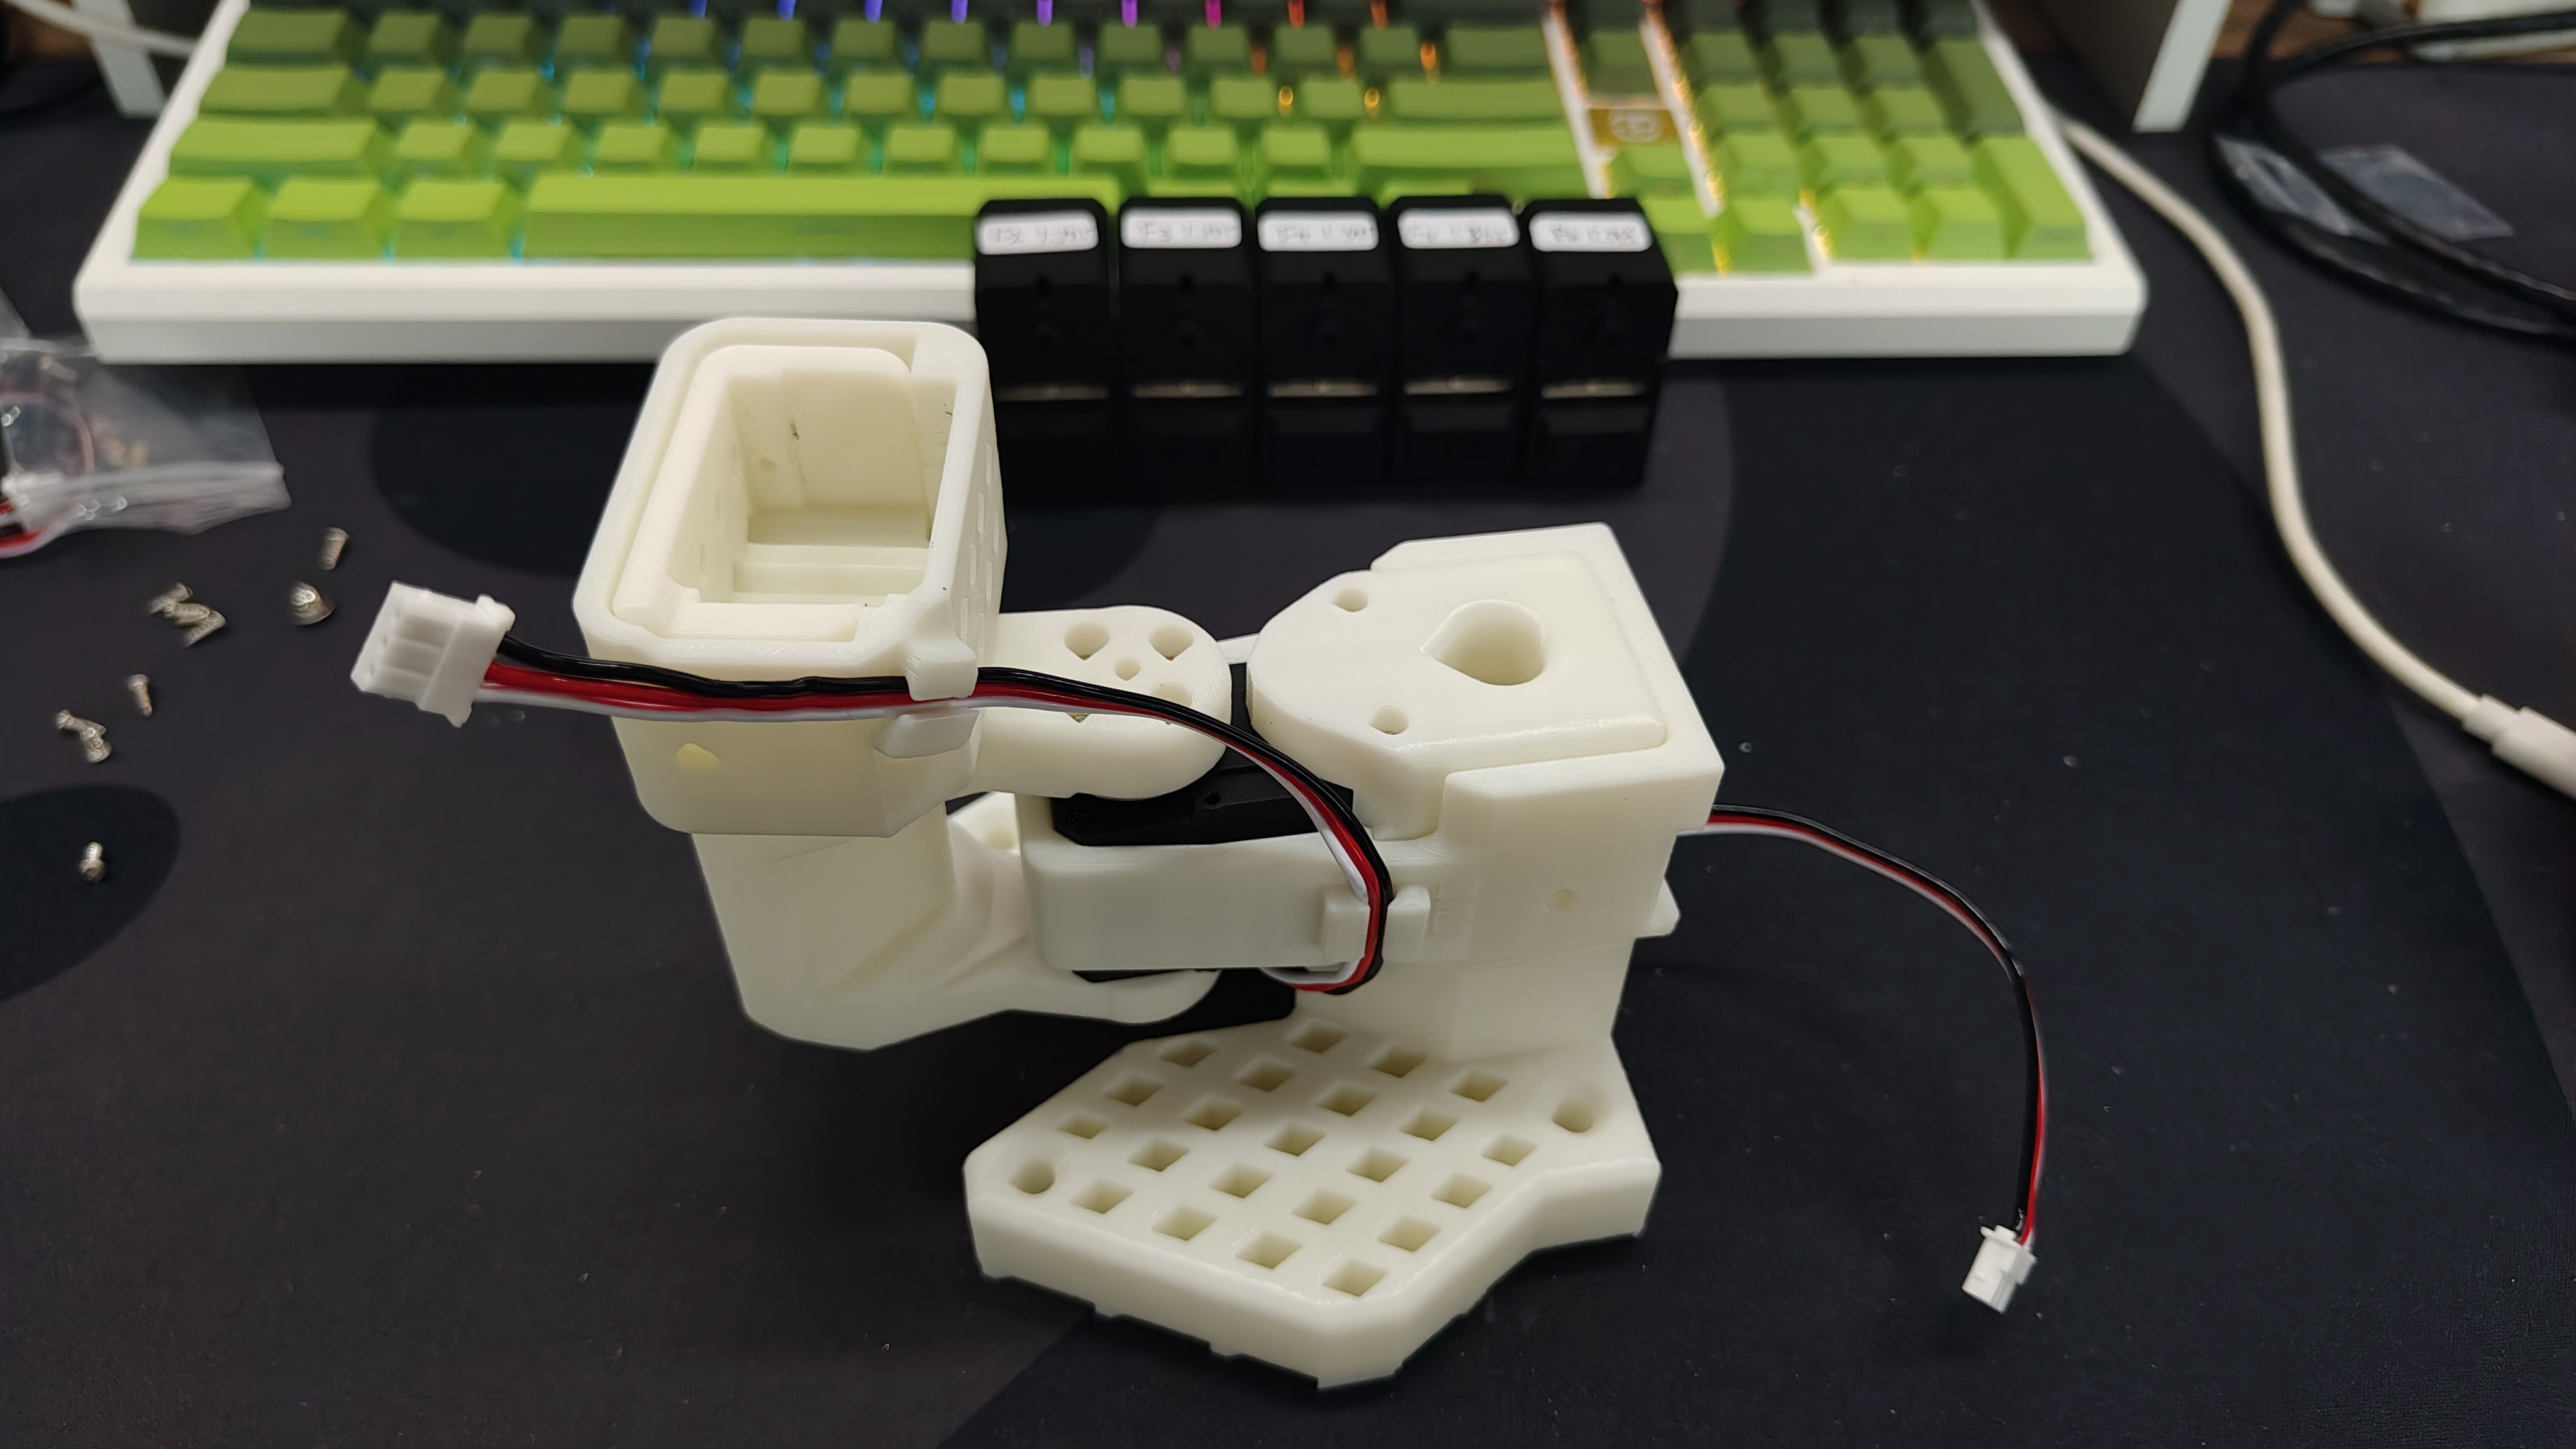
Ensamblar el brazo seguidor
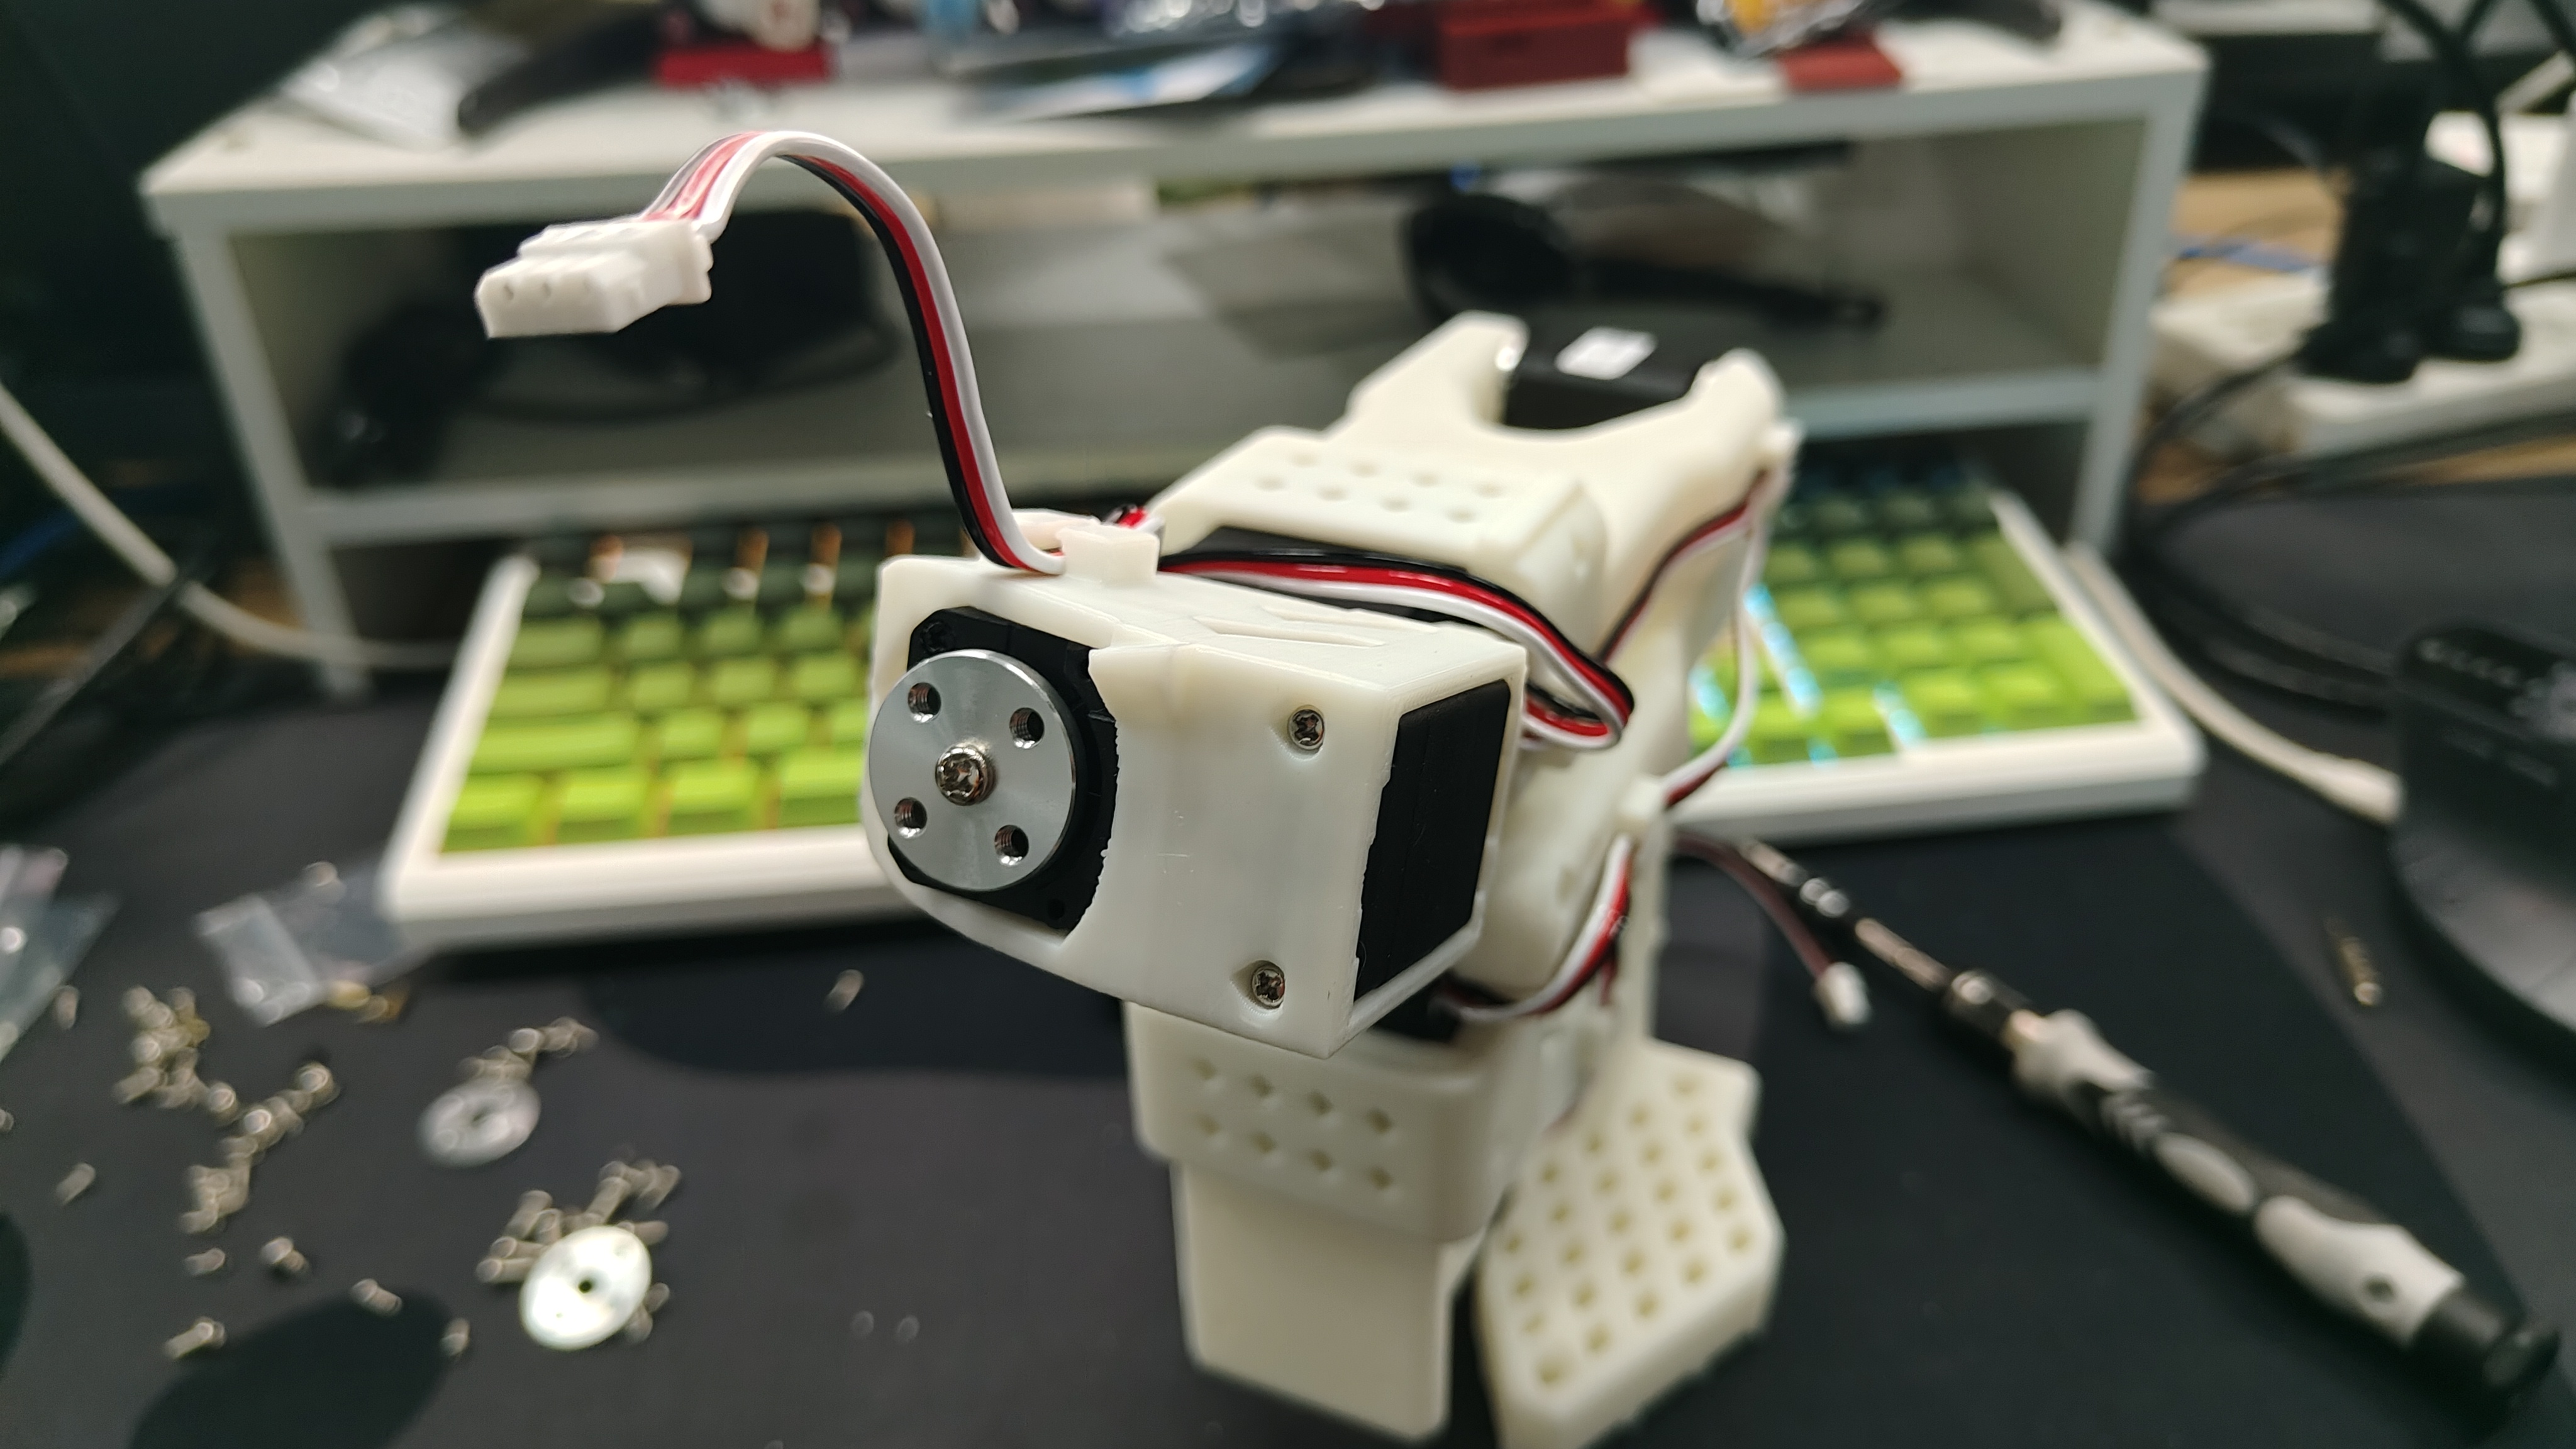
El ensamblaje del seguidor es en general igual al del líder. La única diferencia es la instalación del efector final (pinza y mango) tras el paso 12.
| Paso 1 | Paso 2 | Paso 3 | Paso 4 | Paso 5 | Paso 6 |
|---|---|---|---|---|---|
 |  |  |  |  |  |
| Paso 7 | Paso 8 | Paso 9 | Paso 10 | Paso 11 | Paso 12 |
 |  |  |  |  |  |
| Paso 13 | Paso 14 | Paso 15 | Paso 16 | Paso 17 | |
 |  |  |  |  |
6.6 Lista de verificación antes de continuar
6.6 Lista de verificación antes de continuar
- Ambos brazos ensamblados; cada servo responde con su ID esperado (verifícalo con la herramienta del Capítulo 7);
- Los voltajes coinciden con las reglas de la edición (Standard: ambos 5V; Pro: líder 5V, seguidor 12V);
- Ambas placas aparecen como
/dev/ttyACM0y/dev/ttyACM1; - Cables bien asentados, sin dobleces agudos y fuera del rango de movimiento de las articulaciones.
Si algunos servos no se detectan, los IDs parecen duplicados o el neutro se ve mal, la herramienta de depuración del próximo capítulo resuelve exactamente estos problemas.