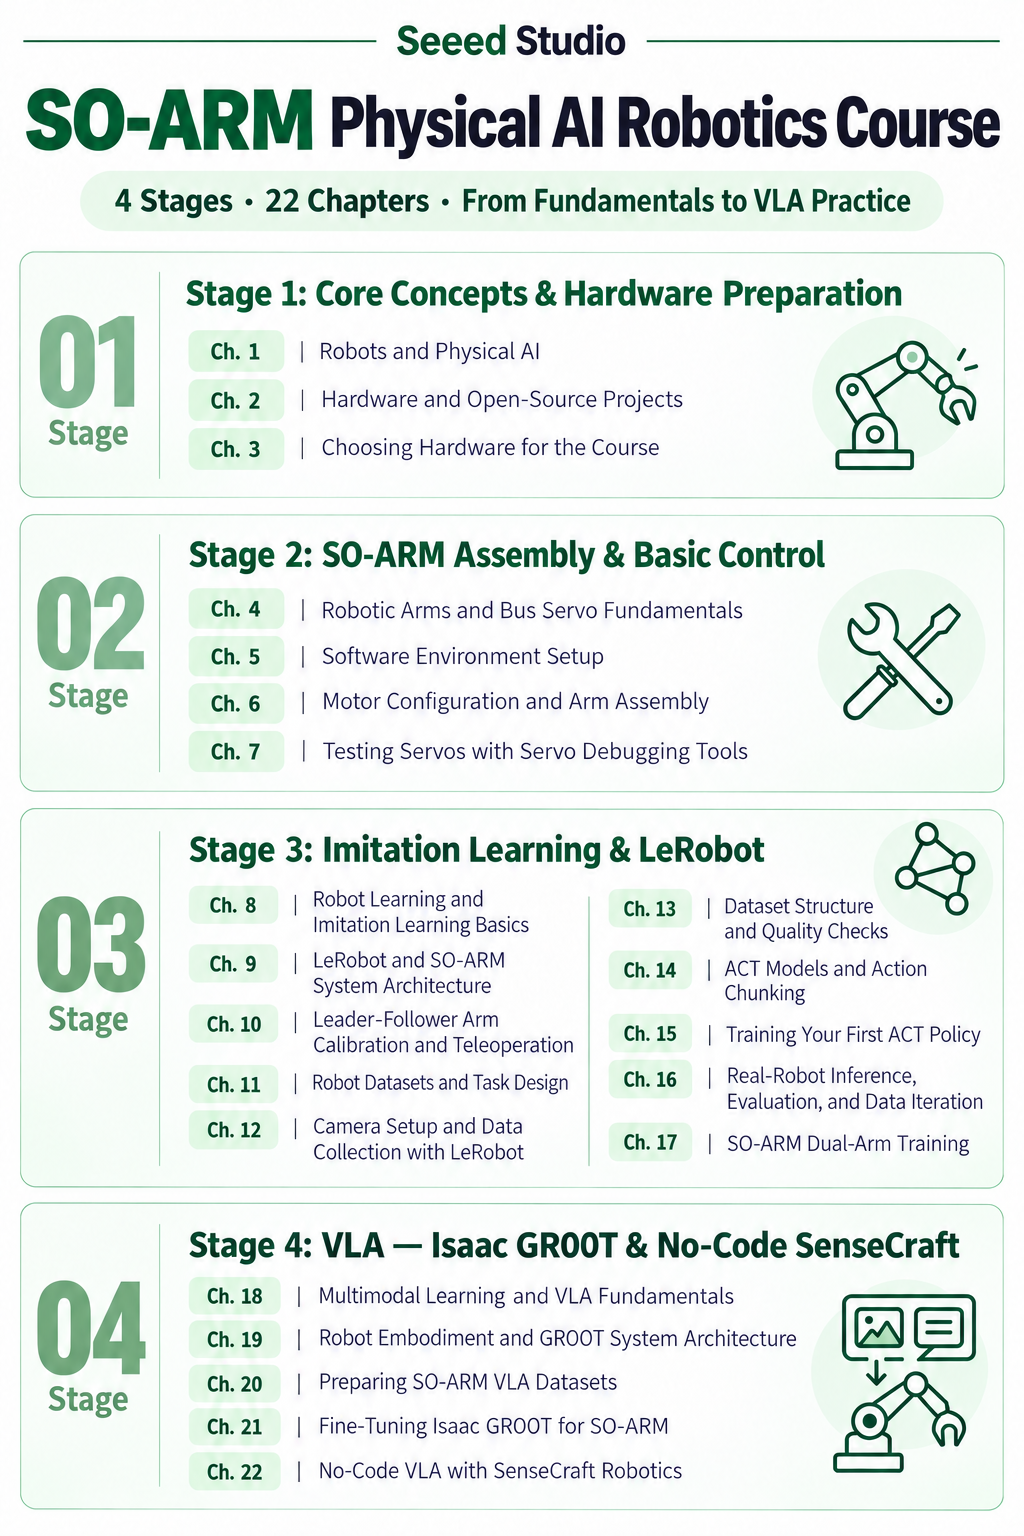
4 stages, 22 capítulos — gratis y práctico
Una guía gratuita y práctica para construir y aprender con el brazo robótico de código abierto SO-ARM100 / SO-ARM101. Los capítulos publicados van desde conceptos básicos, ensamblaje y control de servos, pasando por el aprendizaje por imitación con LeRobot y el entrenamiento de doble brazo, hasta el ajuste fino de VLA con Isaac GR00T — y terminan con la ruta VLA sin código en la plataforma SenseCraft Robotics.
Este curso fue creado y compartido gratuitamente por el equipo de AI Robotics de Seeed Studio para ofrecer a estudiantes de robótica, universitarios, buscadores de empleo y makers una ruta de aprendizaje clara y sistemática. Eres bienvenido a aprenderlo y compartirlo, pero está prohibida la copia no autorizada, la redistribución comercial o el mal uso del contenido — los derechos de autor pertenecen a Seeed Studio (Shenzhen) Co., Ltd.
Gira en torno a SO-ARM100 / SO-ARM101, el brazo robótico líder-seguidor de código abierto diseñado originalmente por TheRobotStudio y convertido en kits completos por Seeed Studio, y combina teoría con práctica para cubrir el control de brazos robóticos, el ecosistema de aprendizaje por imitación de LeRobot y la IA encarnada moderna basada en VLA. El curso es completamente gratuito — si te resulta útil, apoya el proyecto dejando una Star a SO-ARM100 en GitHub ⭐, donde también están los archivos STL y otros recursos abiertos. Los usuarios con experiencia pueden ir directamente a nuestro Wiki de Robótica. El enfoque es la comprensión práctica más que la derivación matemática profunda. El Stage 2 ensambla y configura los brazos paso a paso; el Stage 3 recorre el bucle completo de LeRobot — calibración, teleoperación, datasets, entrenamiento ACT, inferencia en robot real — y cierra con un capítulo optativo de doble brazo; el Stage 4 explica la teoría VLA y la arquitectura de GR00T, ajusta GR00T con un dataset de SO-ARM, y termina con la ruta sin código de SenseCraft Robotics para lectores sin GPU de entrenamiento.
Grupos de la comunidad
Discord
Principios de diseño del curso
Este curso usa los kits líder-seguidor SO-ARM100 / SO-ARM101 como plataformas prácticas, combinando teoría de brazos robóticos, teoría del aprendizaje en robótica y práctica con hardware real. El esquema del curso es el siguiente: