Alertas de seguridad en el borde: zonas restringidas, cruce de línea y merodeo en el edge
Solo alerta asistida. No es un producto de seguridad certificado ni un sustituto de las rondas de vigilancia o de un sistema de control de acceso.
Qué hace esta solución
Dibuja una zona restringida o un cable trampa en la vista de la cámara; entrar o cruzar dispara una alerta, y permanecer dentro demasiado tiempo añade una alerta de merodeo. La detección, el veredicto, la evidencia y la distribución suceden todos en el host de borde en el sitio. El vídeo nunca sale, y sigue funcionando sin conexión a internet; el editor de reglas y el muro también obtienen su imagen del dispositivo in situ, con el navegador hablando con el host local.
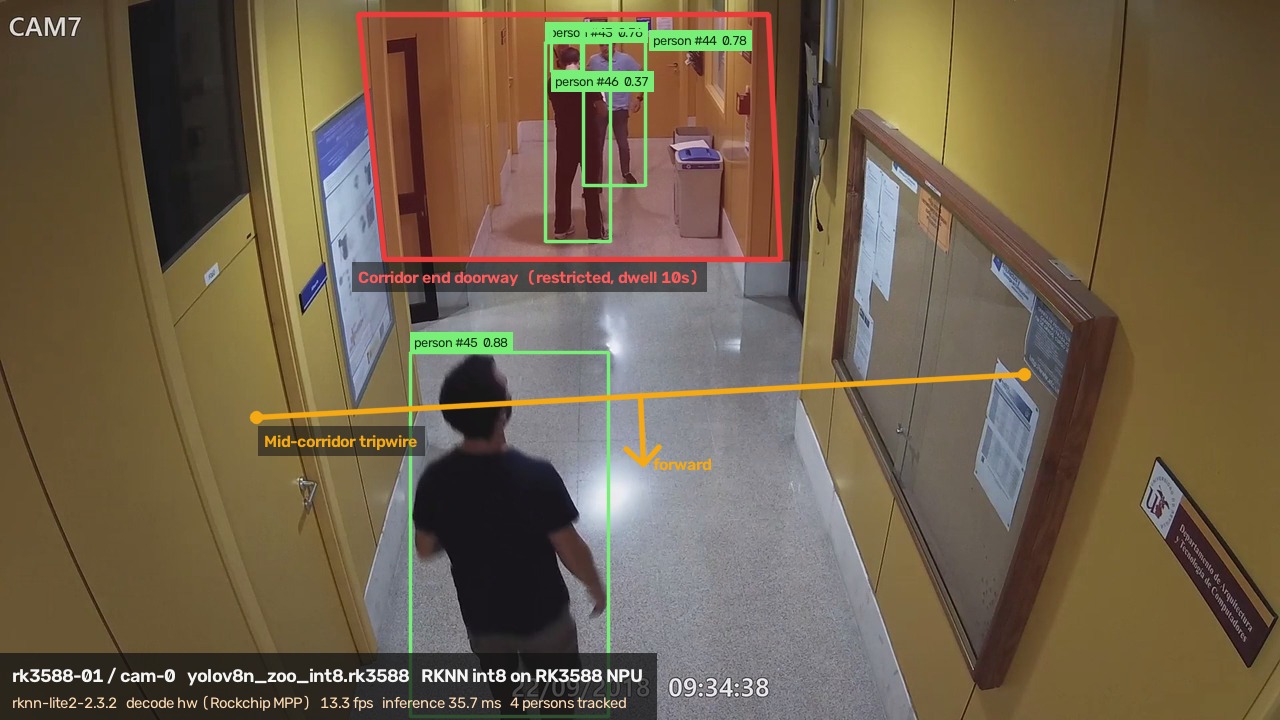
Las tres reglas:
| Regla | Se dispara cuando |
|---|---|
| Zona restringida | el centroide de una persona rastreada entra en el polígono que dibujaste |
| Merodeo | esa persona permanece dentro más allá del tiempo de permanencia que configuraste: se suma a la alerta de intrusión en lugar de reemplazarla |
| Cruce de línea | la trayectoria de esa persona cruza la línea que dibujaste; la línea puede contar solo en una dirección, así que el paso en sentido contrario permanece en silencio |
Las reglas se almacenan en coordenadas normalizadas, por lo que un cambio de resolución no requiere volver a dibujar. Mover la cámara sí lo requiere, porque las reglas se dibujan sobre esa vista.
El sistema son dos procesos. El detector realiza la detección de personas y el seguimiento por persona, y publica por MQTT en un formato de mensaje publicado. El hub se suscribe, evalúa las reglas, almacena las alertas y sirve el banco de trabajo. Una placa nueva solo necesita un detector nuevo, sin cambiar nada en la parte del veredicto.
Alcance: solo personas — vehículos, paquetes y herramientas necesitan un modelo de detección diferente y una validación nueva. Cada alerta almacena un fotograma, no un clip de vídeo; no hay grabación con valor probatorio.
- Implementación de código abierto: github.com/suharvest/edge-security-kit
- Selección de hardware y despliegue: página de diseño de referencia
Veredictos en el edge, el vídeo permanece en el sitio
La detección, el seguimiento y los veredictos de zona suceden en la caja local. Las alertas y las instantáneas cruzan el cable; el vídeo en bruto nunca sale.
Las cámaras RTSP existentes se aprovechan
Ingiere flujos estándar RTSP H.264. Despliega sin reemplazar el hardware de cámara existente ni tender nuevo cable.
Autónomo, sin servidor en la nube
El broker, el motor de reglas y el banco de trabajo web se ejecutan en la caja. Se gestiona mediante navegador local sin suscripciones ni servidores en la nube.
Multiplataforma y de código abierto
Compatible con Jetson (TensorRT), RK3588 (RKNN) y Hailo-8 (HailoRT). Los scripts de contenedores compose y de modelos son totalmente abiertos.
El banco de trabajo
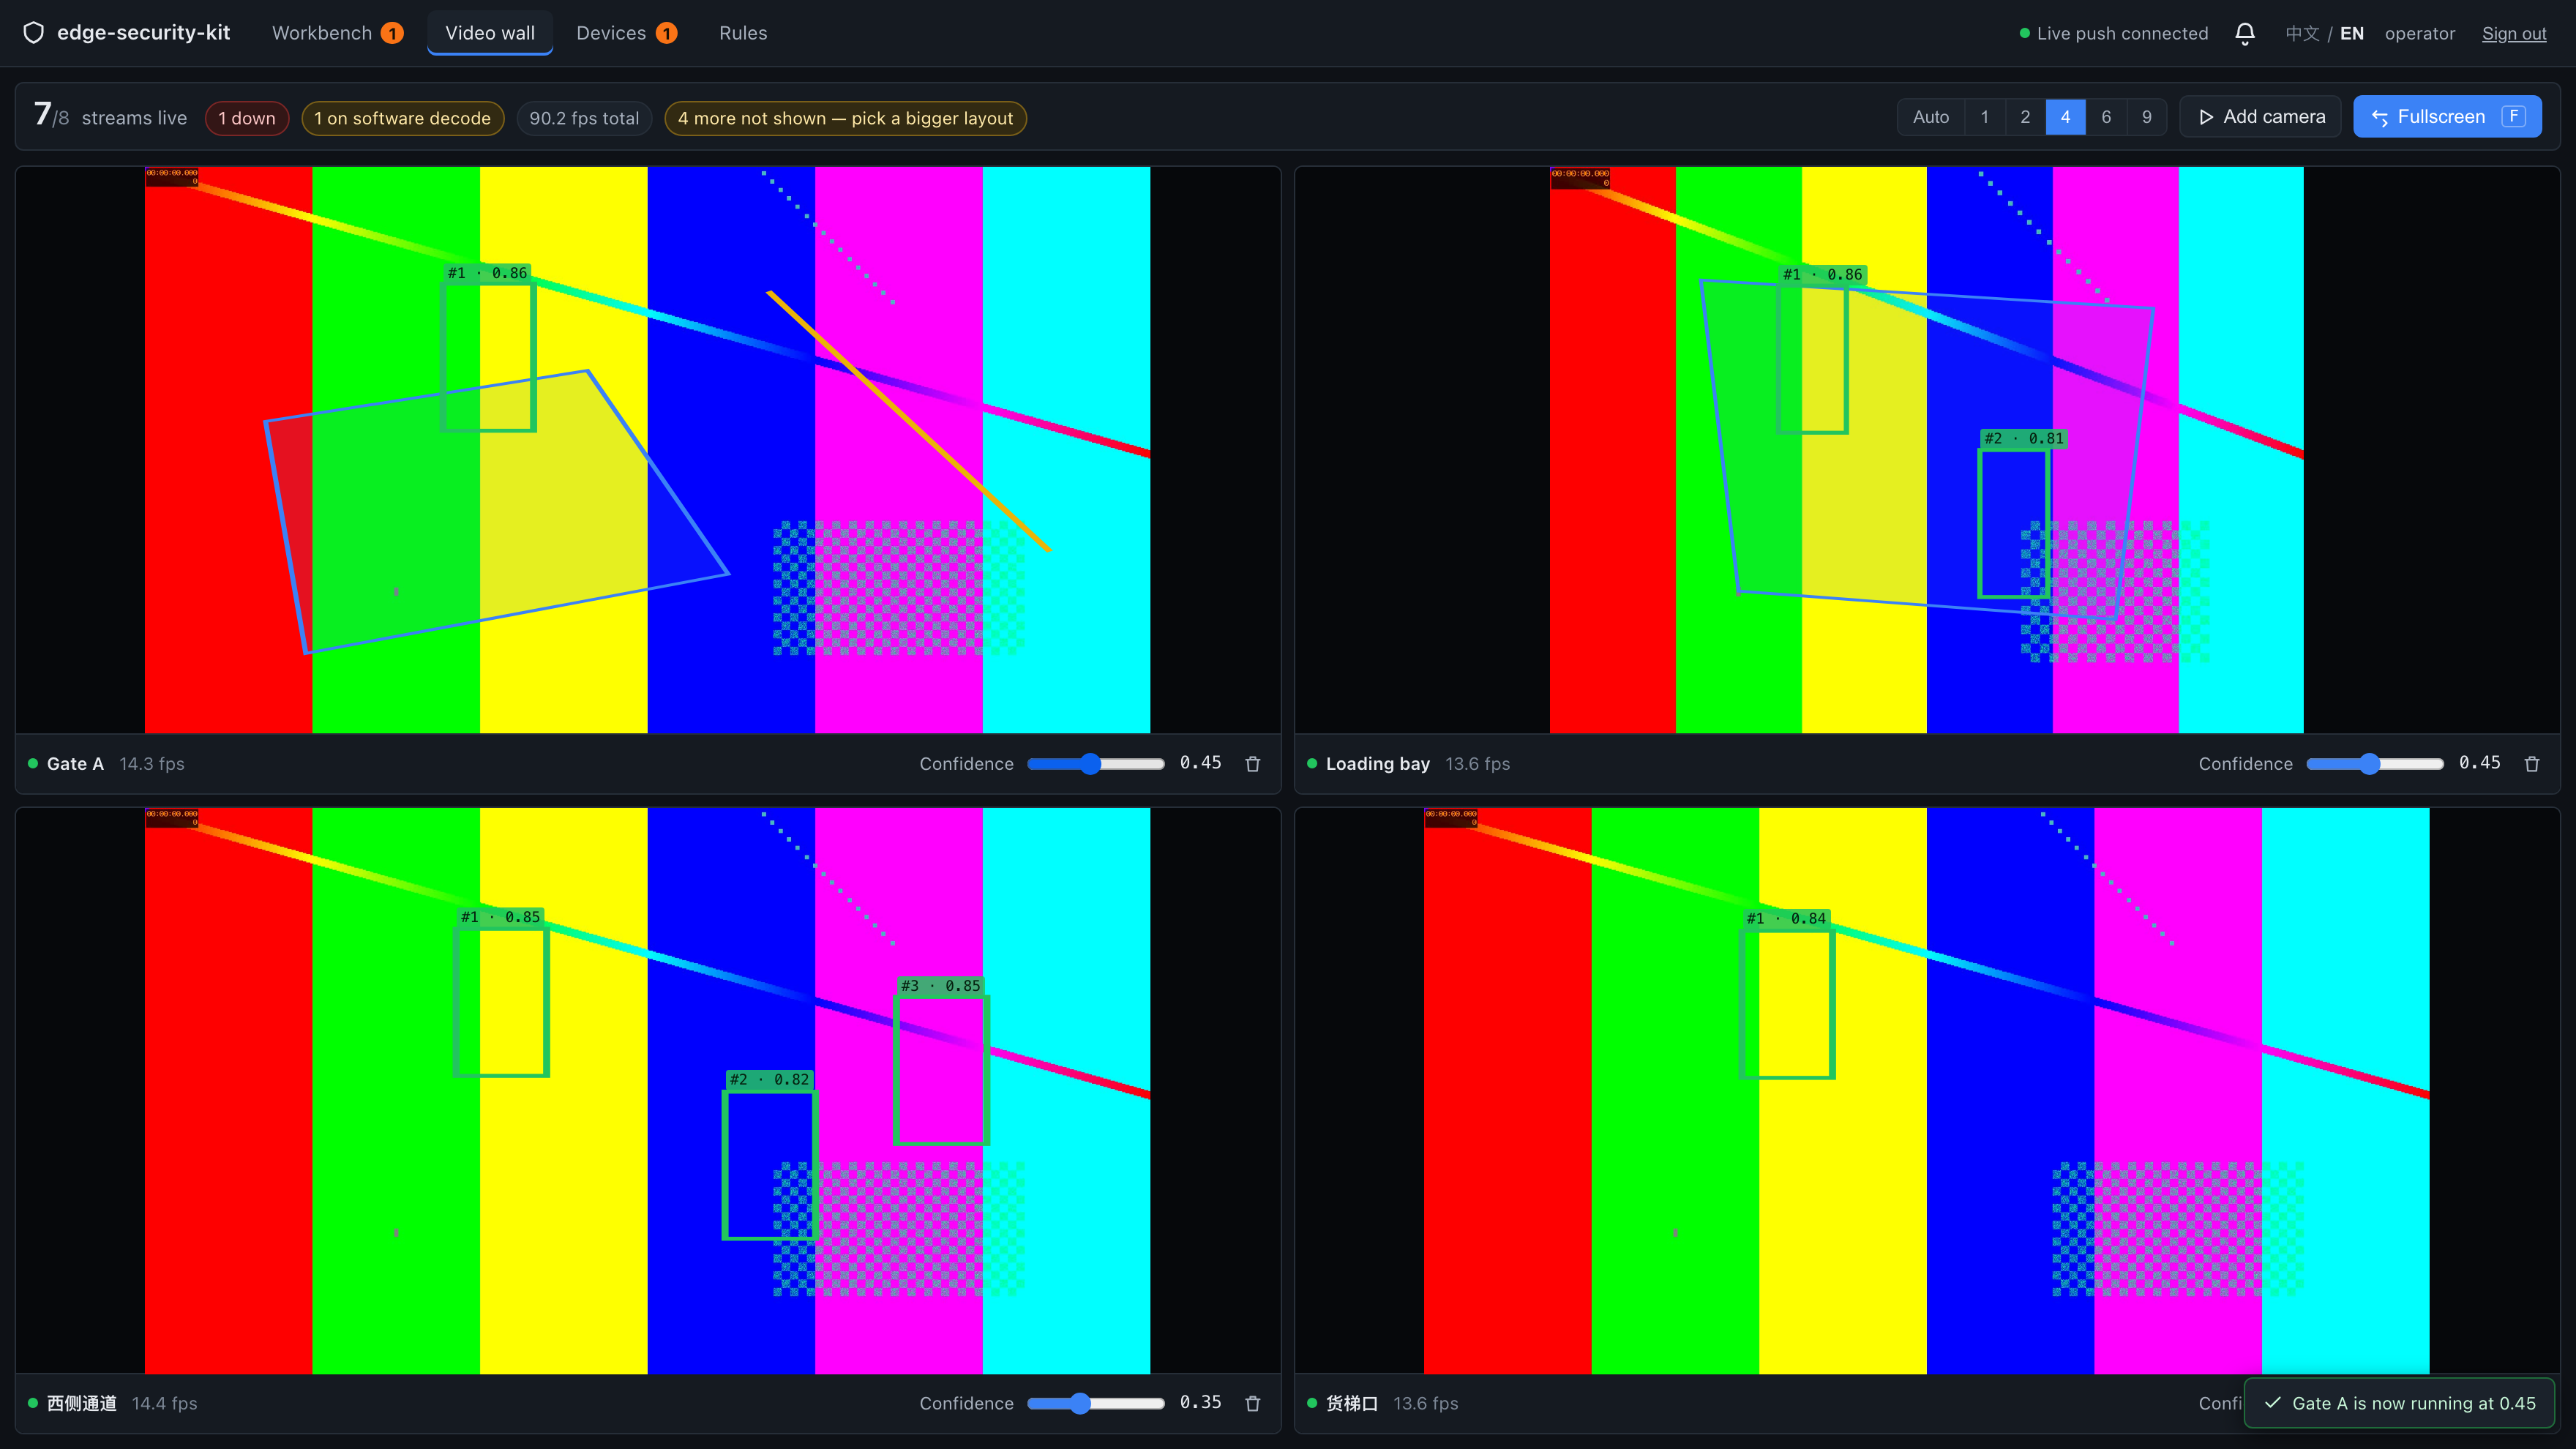
Muro de vídeo: la imagen en vivo de cada flujo se organiza en una cuadrícula, con cajas de detección (id de pista y puntuación), el polígono de zona y la línea dirigida dibujados encima; una franja inferior cuenta los flujos en línea y las alertas pendientes y reconocidas.
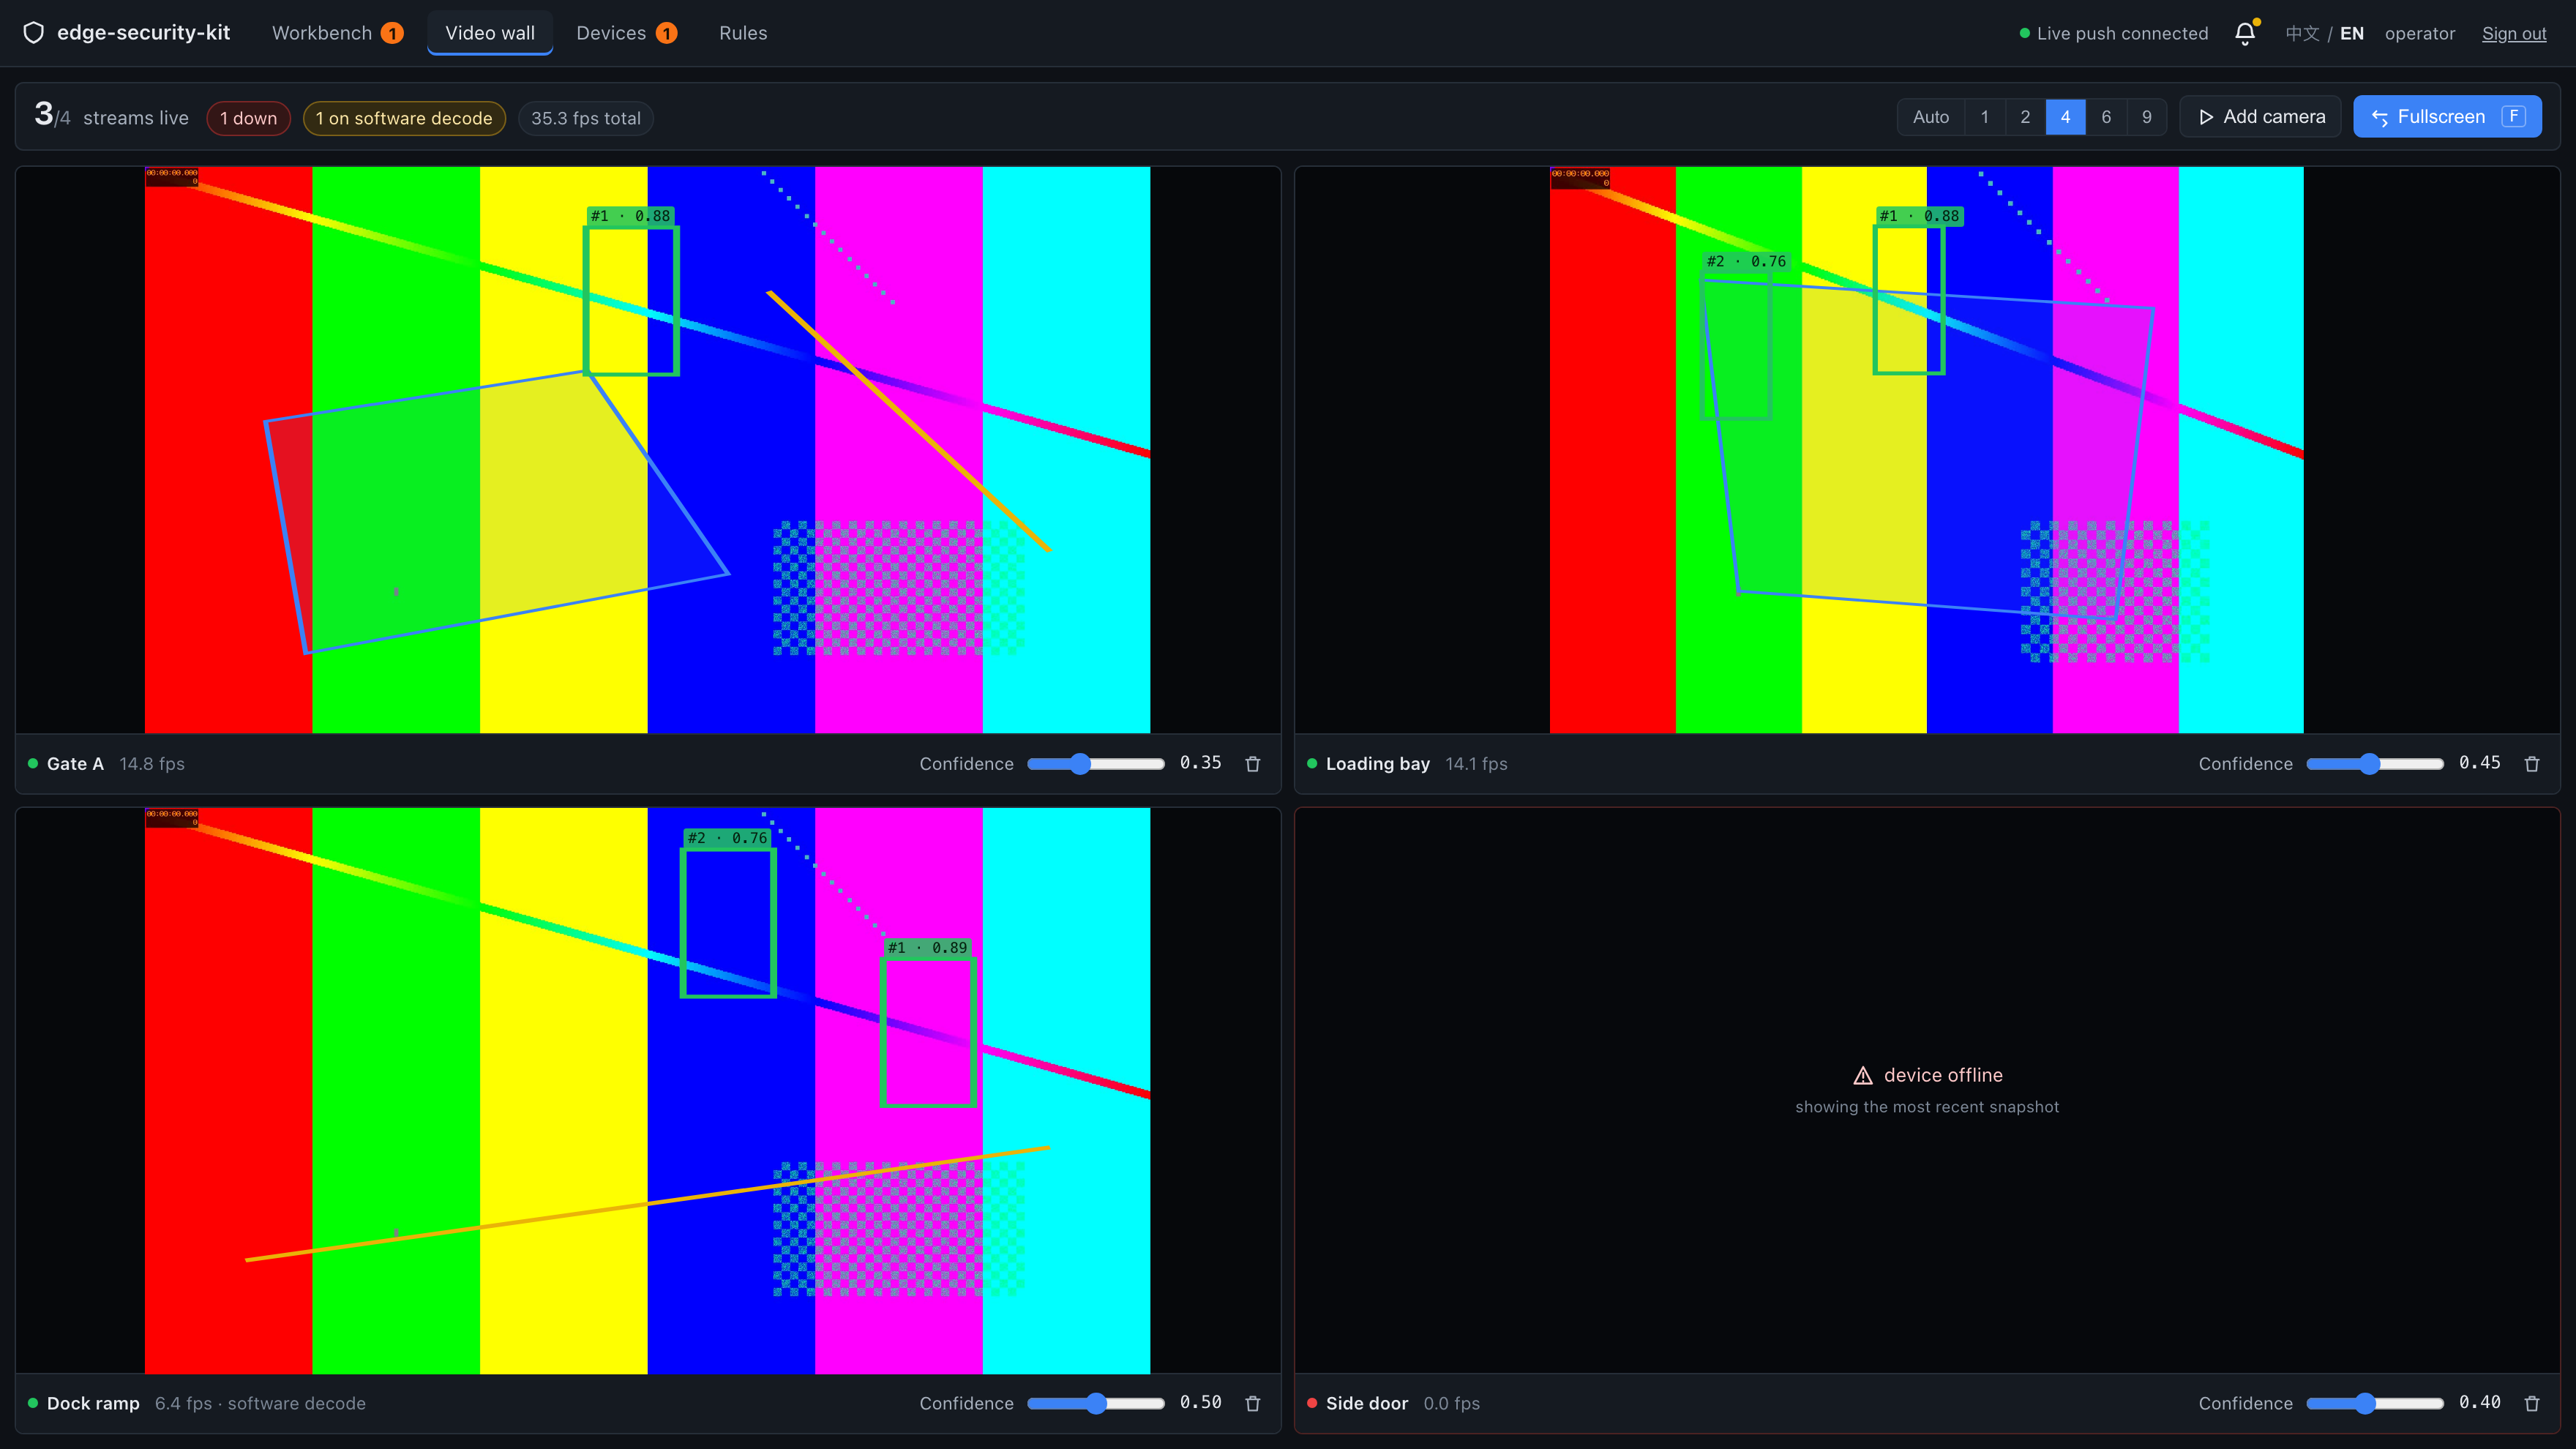
Captura de demostración: la fuente de vídeo es la fuente de barras de color del repositorio, usada para mostrar la interfaz, las superposiciones y los números.
La cuadrícula se adapta al número de flujos, pasando a 3x3 por encima de cuatro.
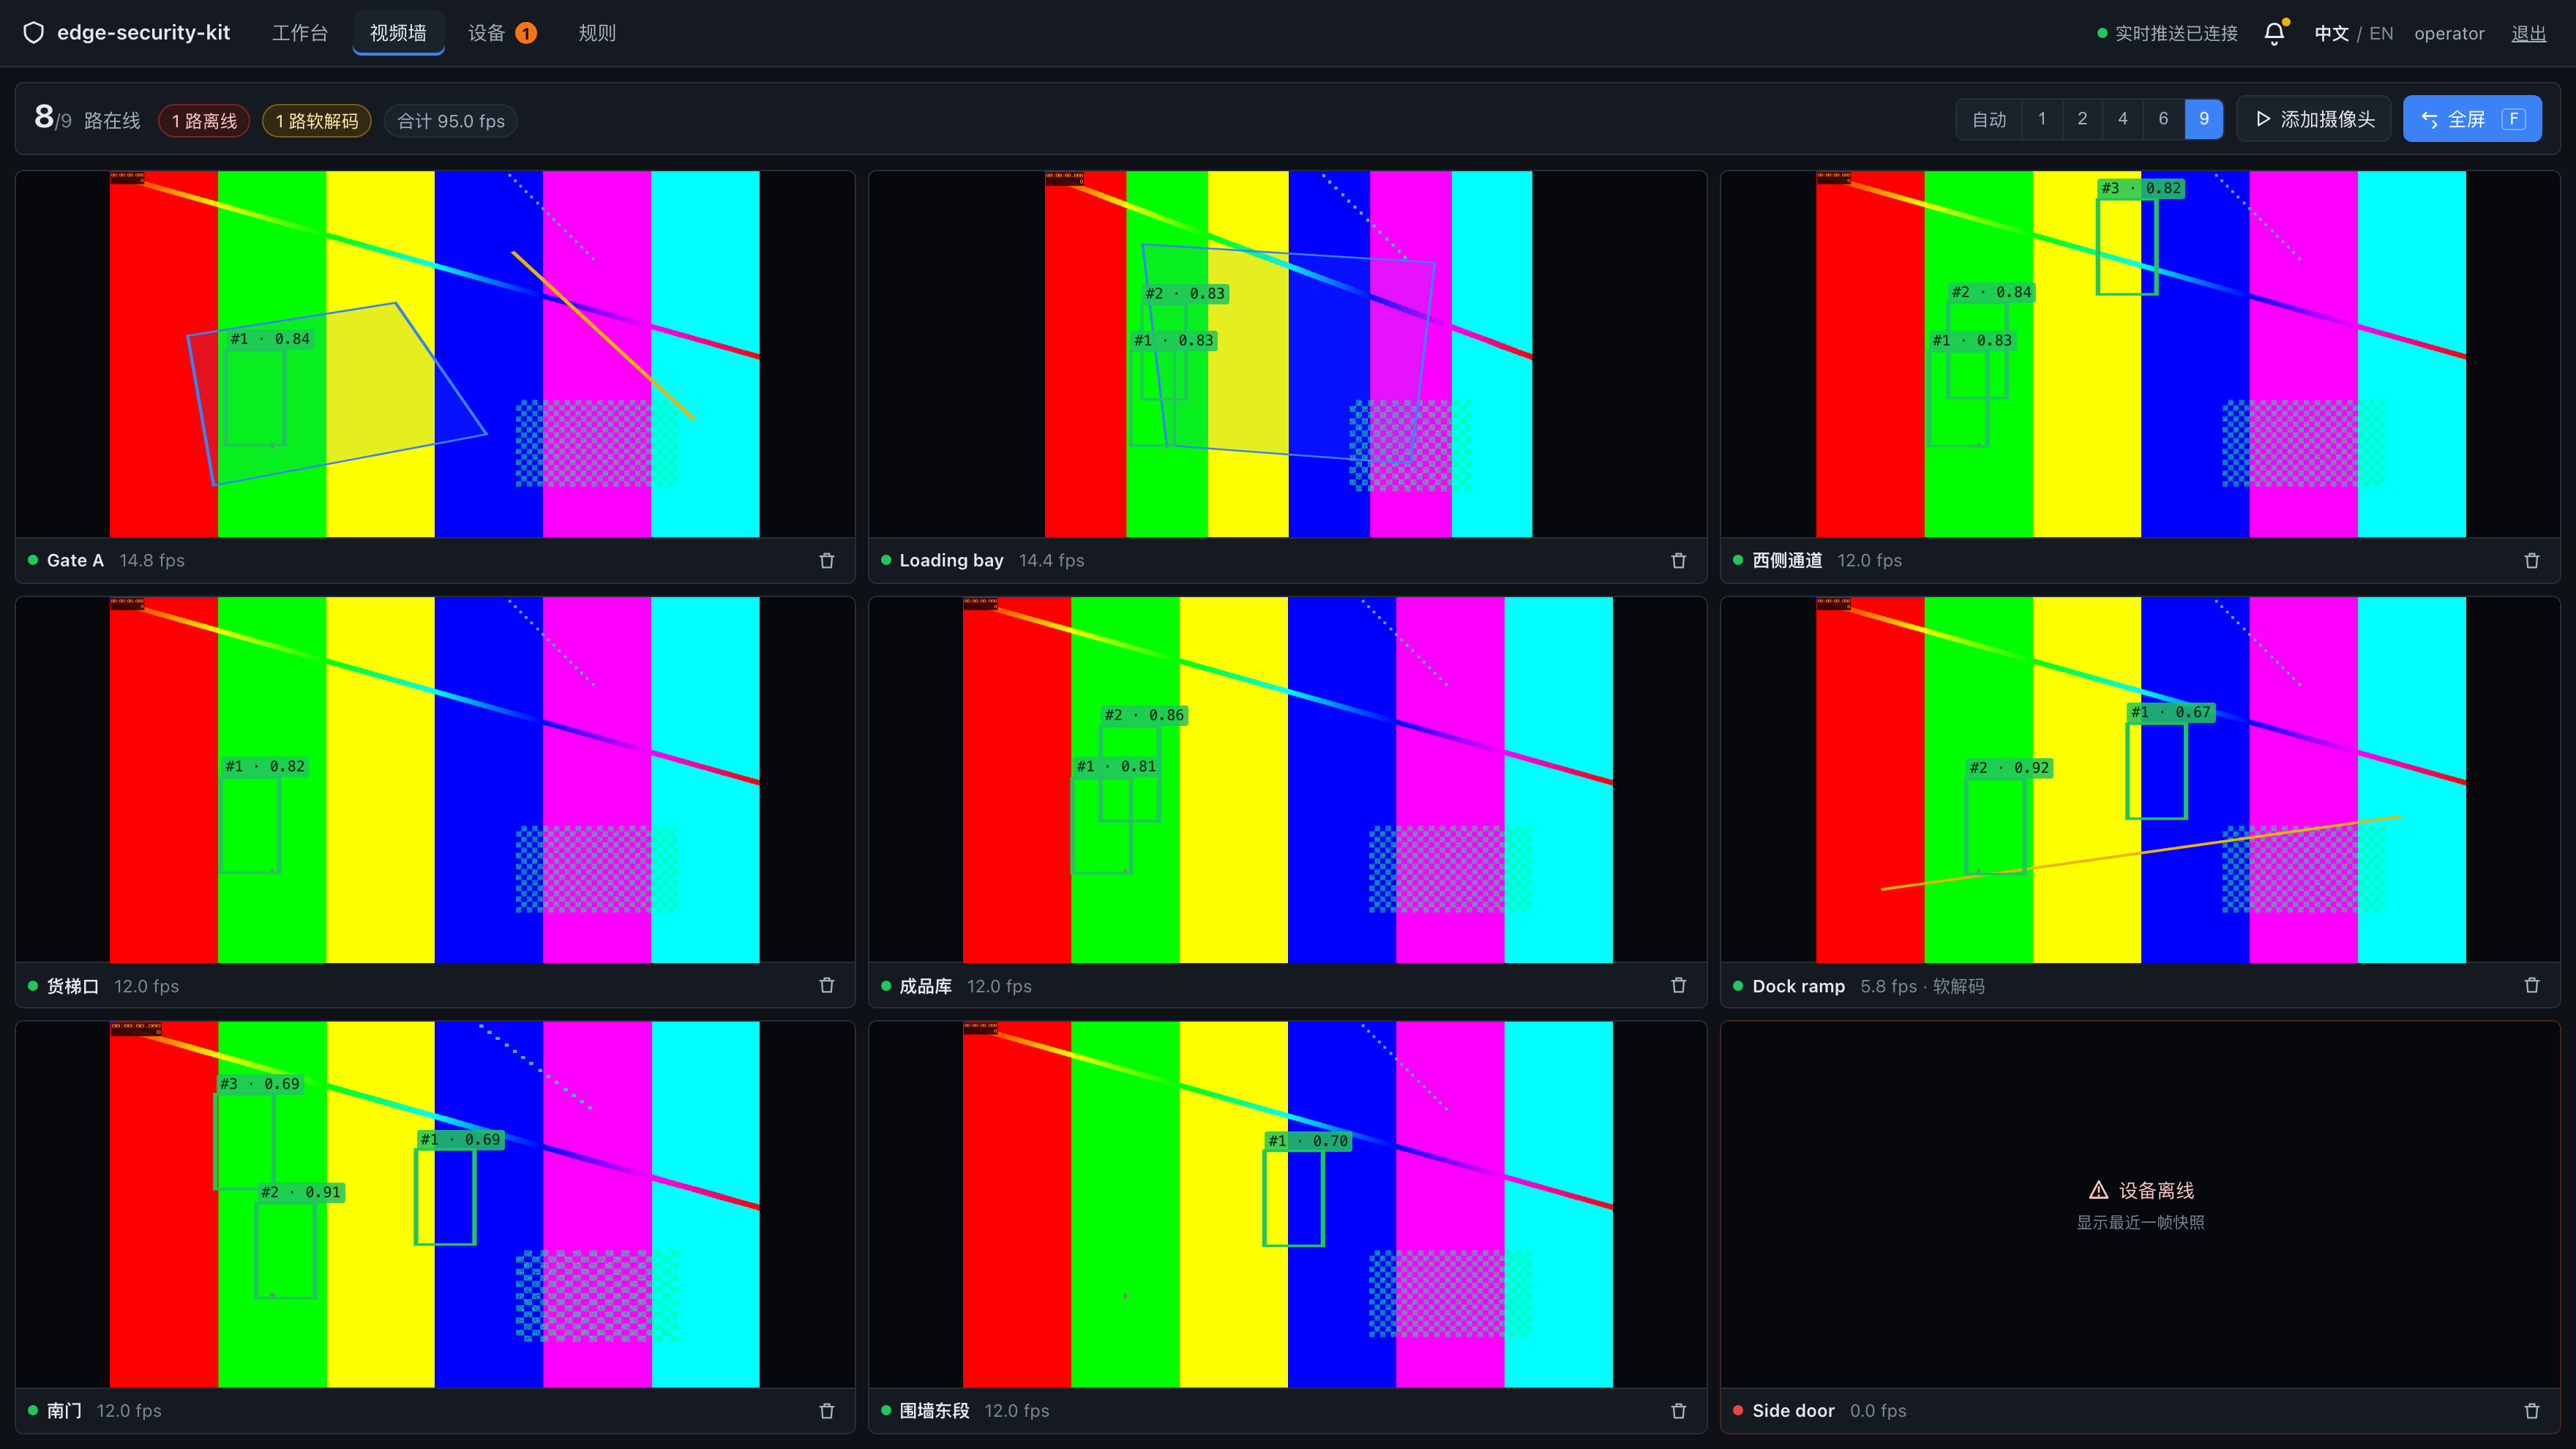
Captura de demostración.
Pulsa F para pantalla completa: la barra superior se pliega y los mosaicos llenan la pantalla, para una pantalla HDMI en una sala de control.
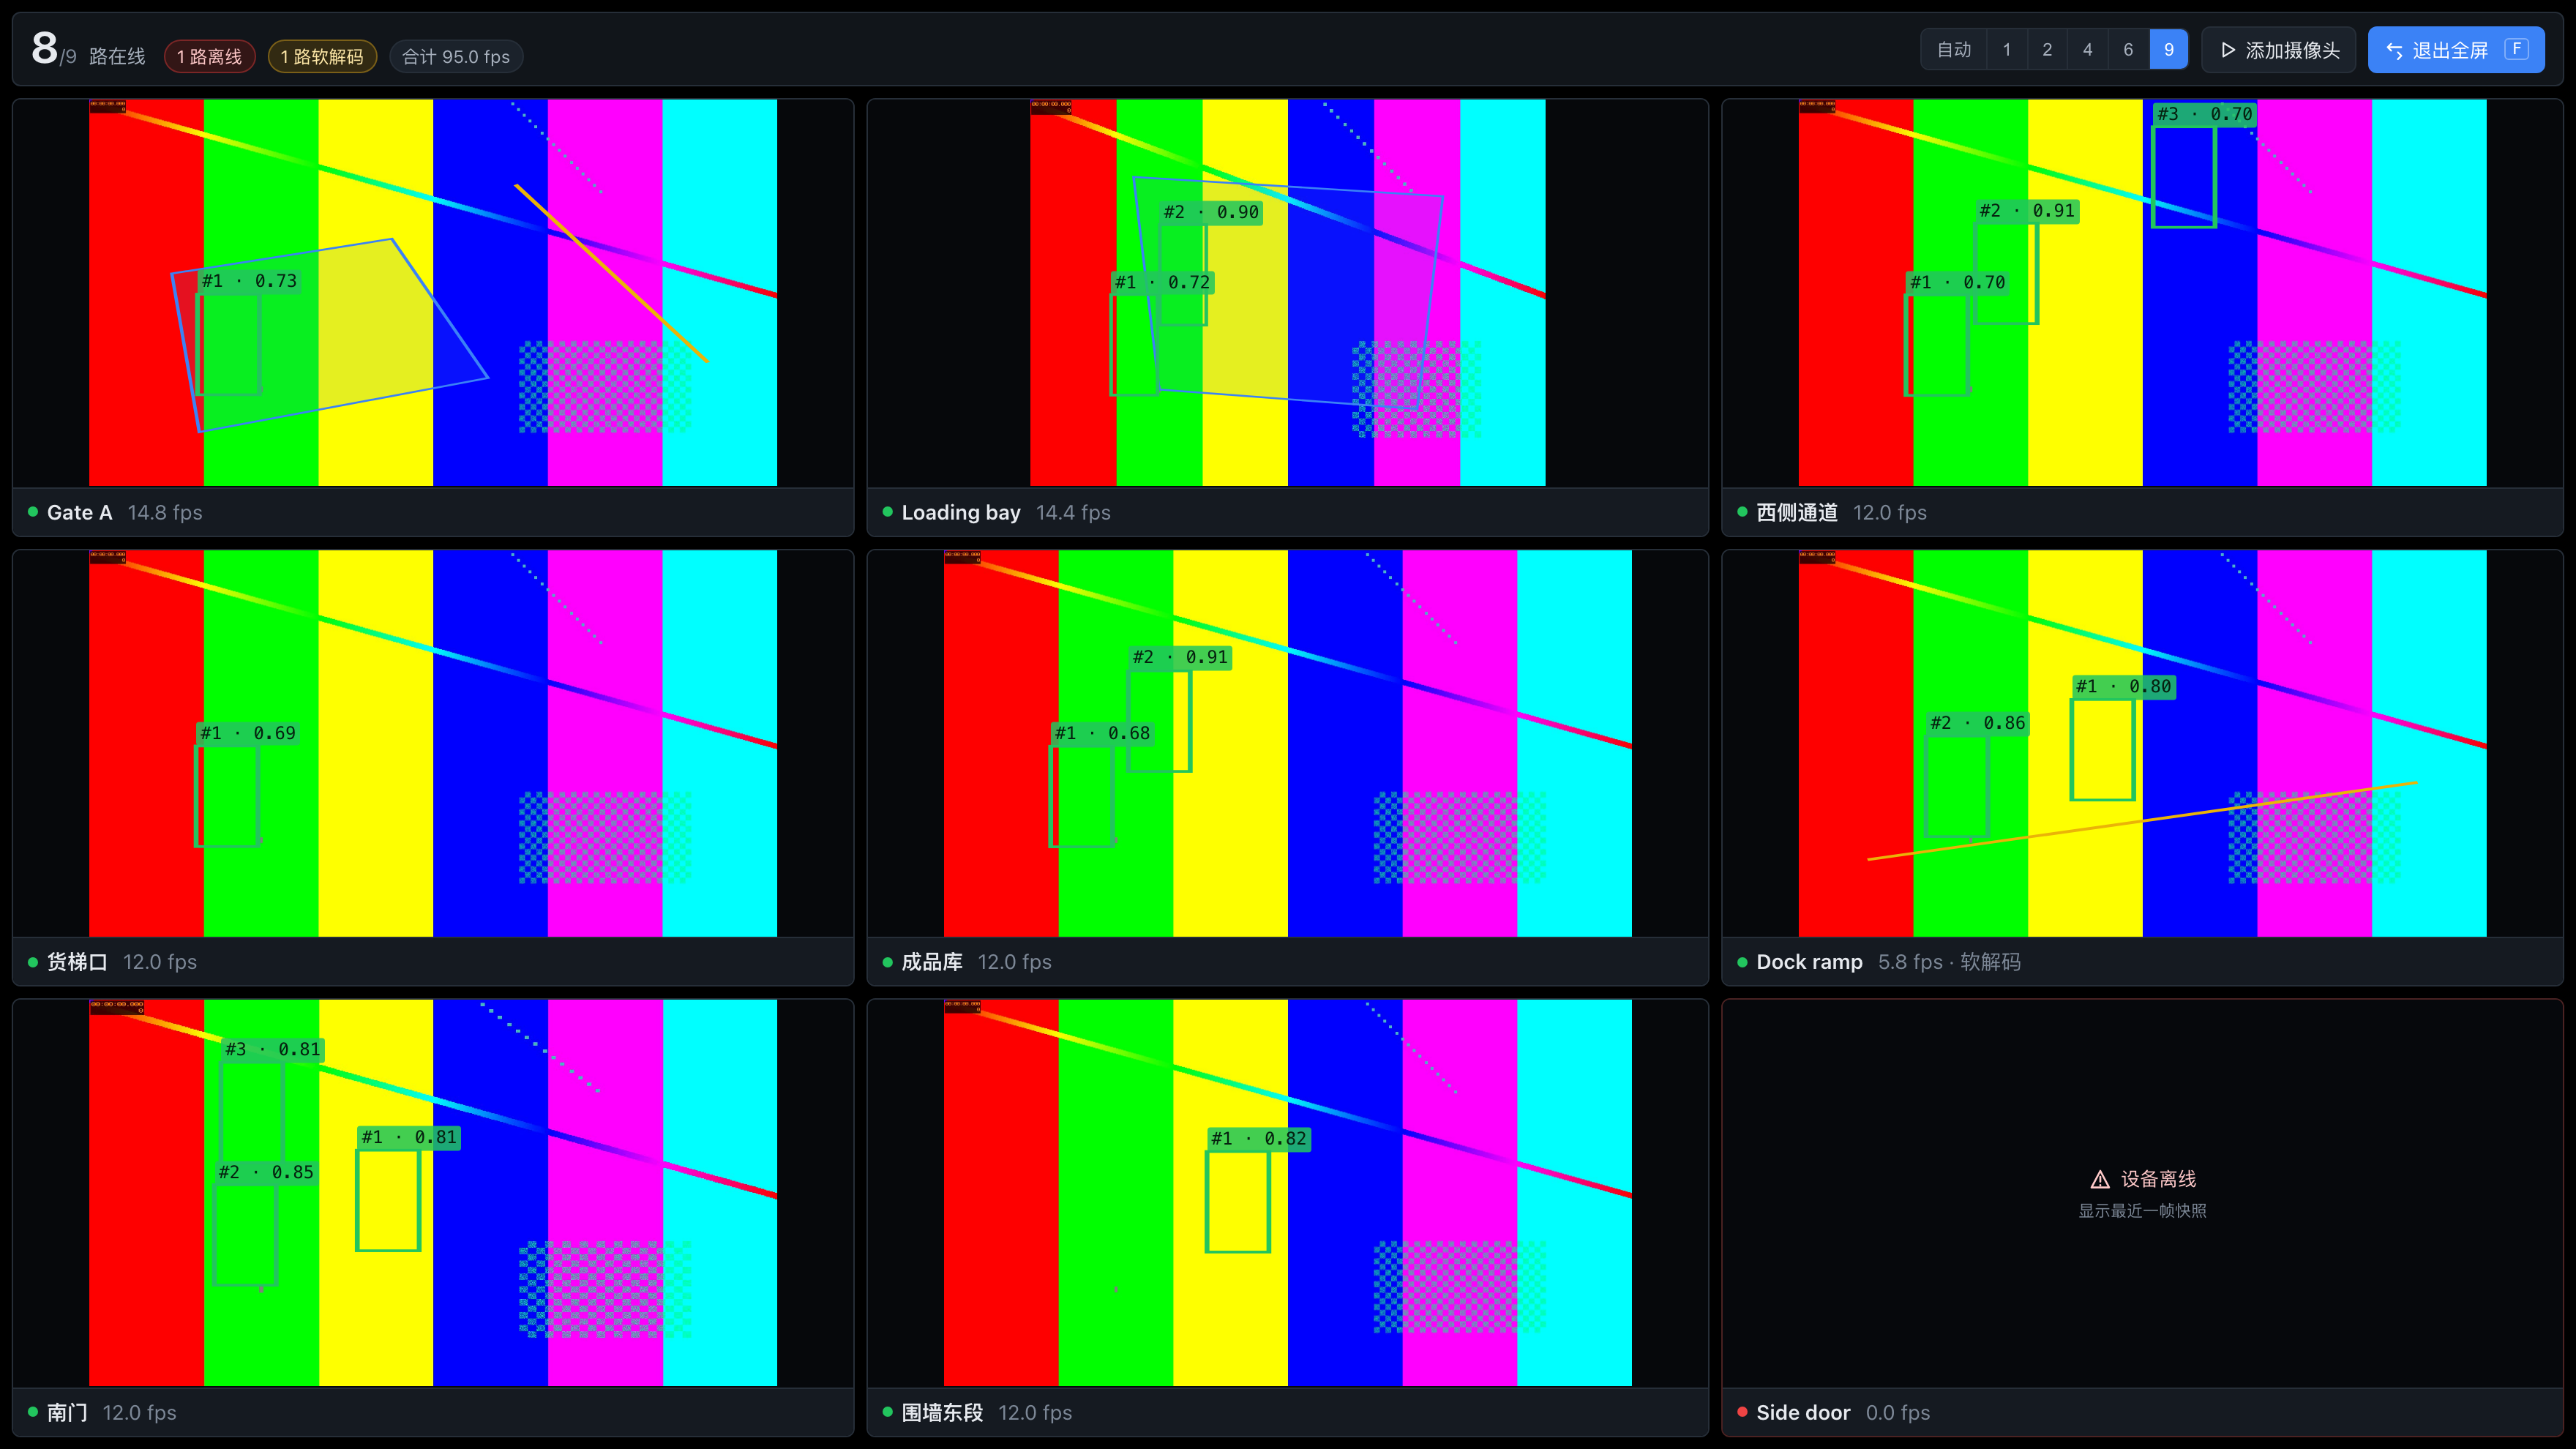
Captura de demostración.
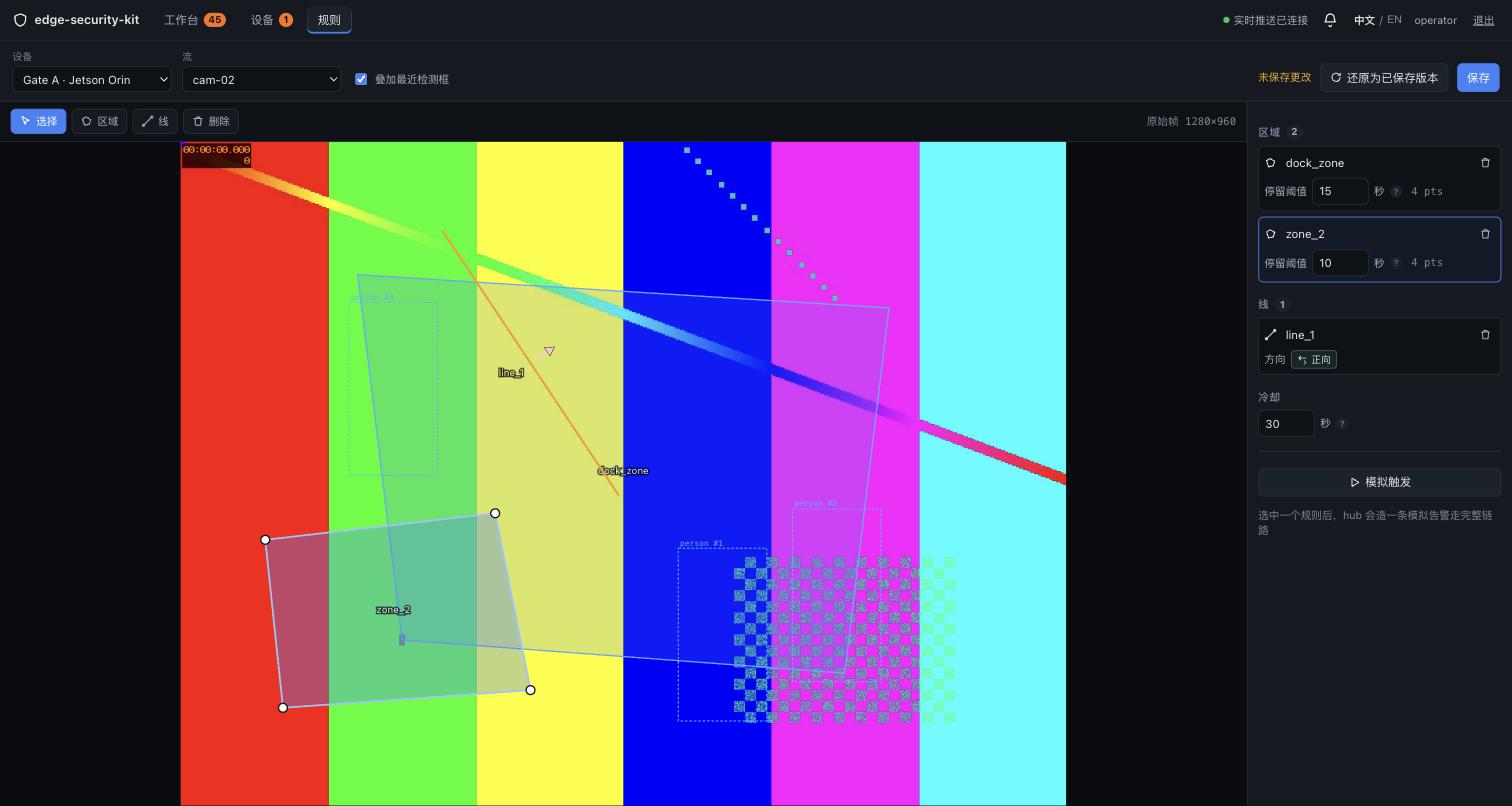
Dibujar reglas: el fondo de la página de reglas es la propia imagen de la cámara, reenviada por el hub desde el endpoint de vista previa del detector, de modo que el límite que dibujas y el fotograma que el detector evalúa comparten el mismo espacio de coordenadas. Haz clic varias veces para cerrar un polígono (una zona restringida) o dos veces para trazar una línea; una línea cuenta en ambos sentidos, solo hacia adelante o solo hacia atrás. El merodeo es el tiempo de permanencia configurado en la zona. El botón Simulate ejecuta una alerta a través de toda la cadena (almacenada y enviada); las alertas simuladas se marcan y omiten el enfriamiento.
Ajustar de nuevo la confianza: el umbral de cada flujo se cambia en el muro, sin editar un archivo de configuración ni reiniciar. 200 significa que el detector ya lo está usando; un rechazo explícito es 409; sin acuse de recibo a tiempo es 504, y la interfaz no se redibuja como si hubiera funcionado.
Captura de demostración.
Añadir una cámara: el cuadro de diálogo Add Camera adjunta un nuevo flujo en tiempo de ejecución, sin re-despliegue. El hub bloquea un id de flujo duplicado antes de que se envíe nada; un detector de flujo único responde con ok:false y la interfaz informa 409 con el motivo; cuando no llega acuse de recibo, el cuadro de diálogo permanece abierto y dice que el resultado es desconocido.
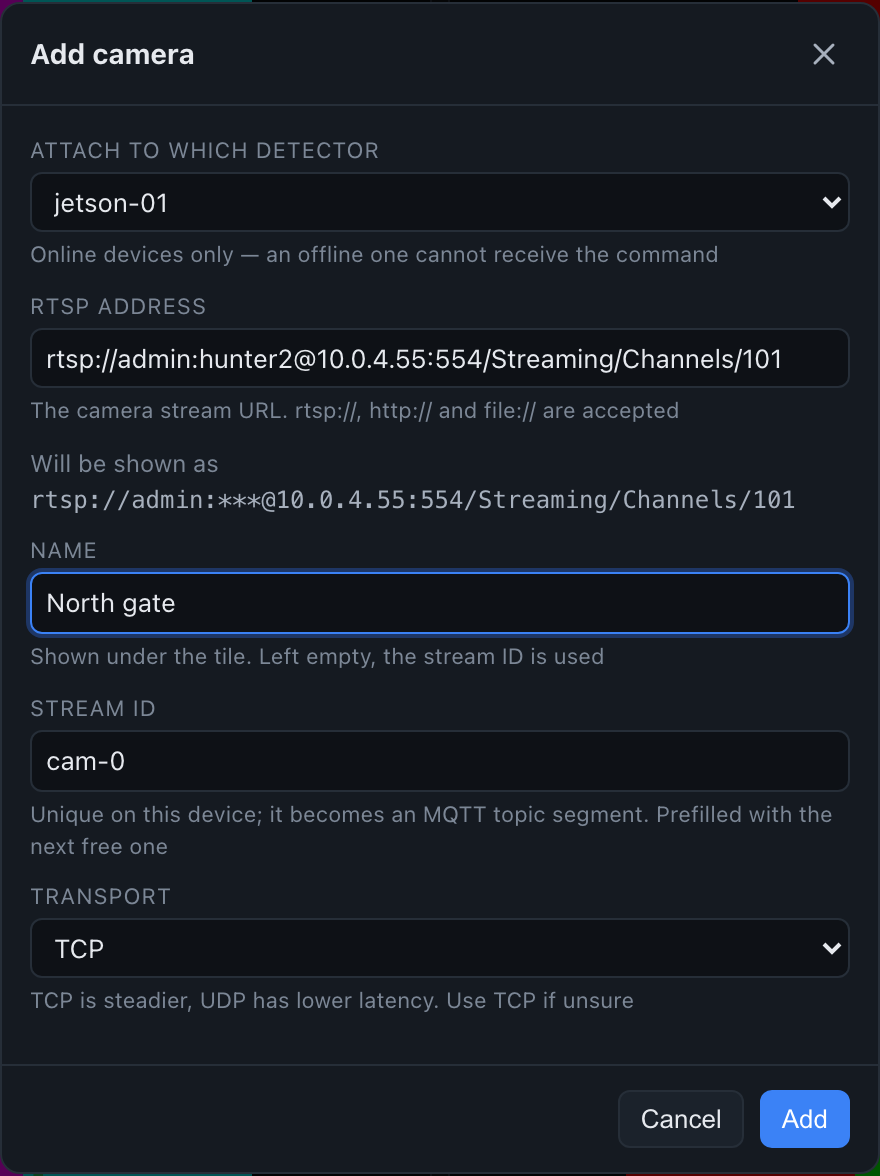
Captura de demostración.
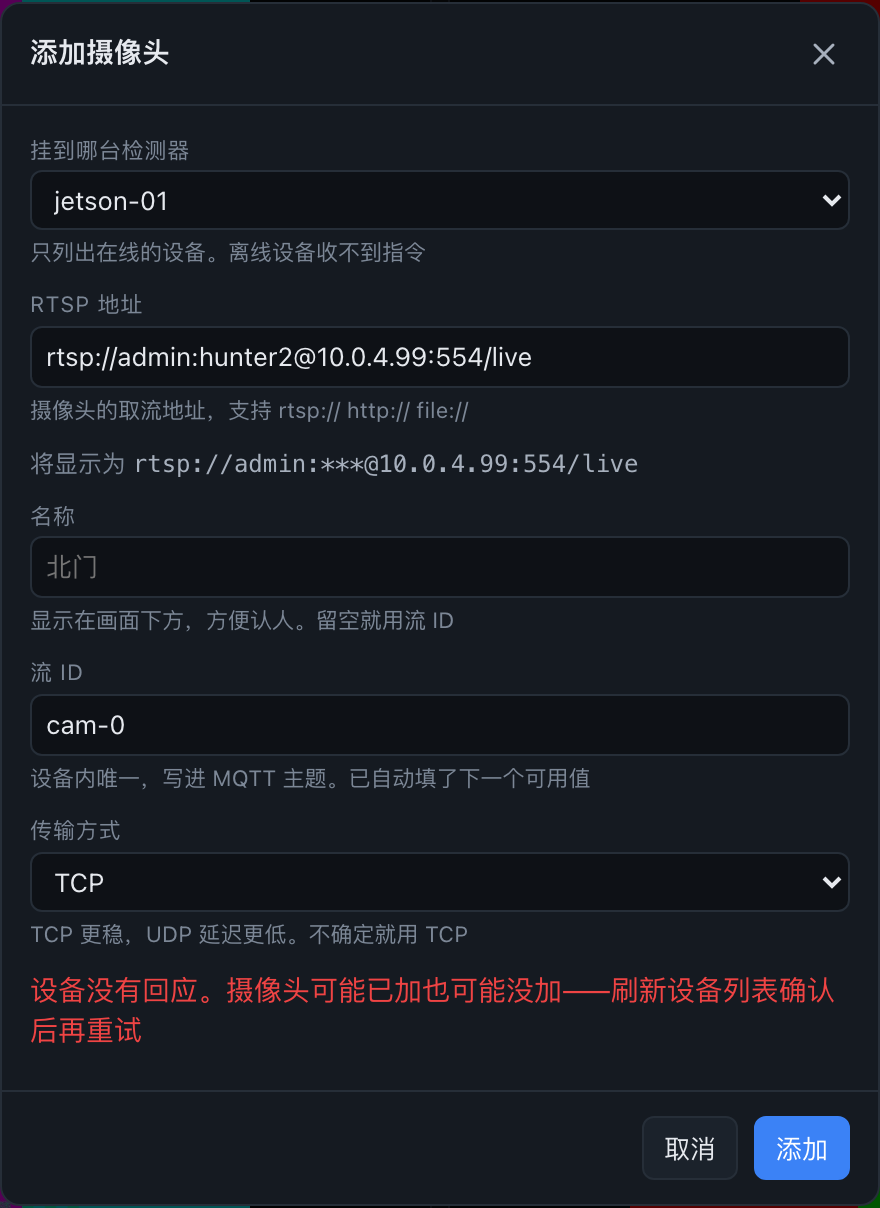
Captura de demostración.
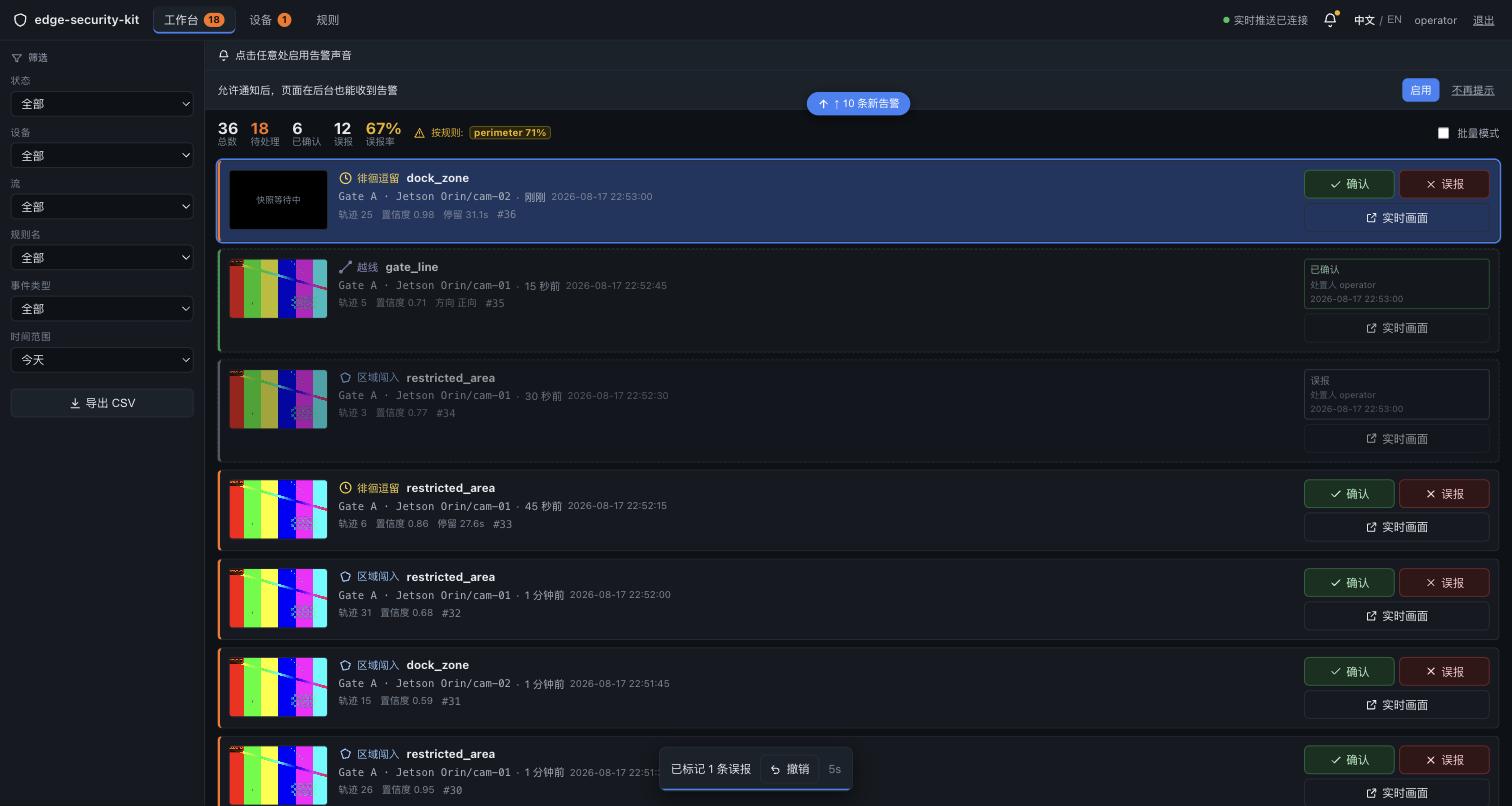
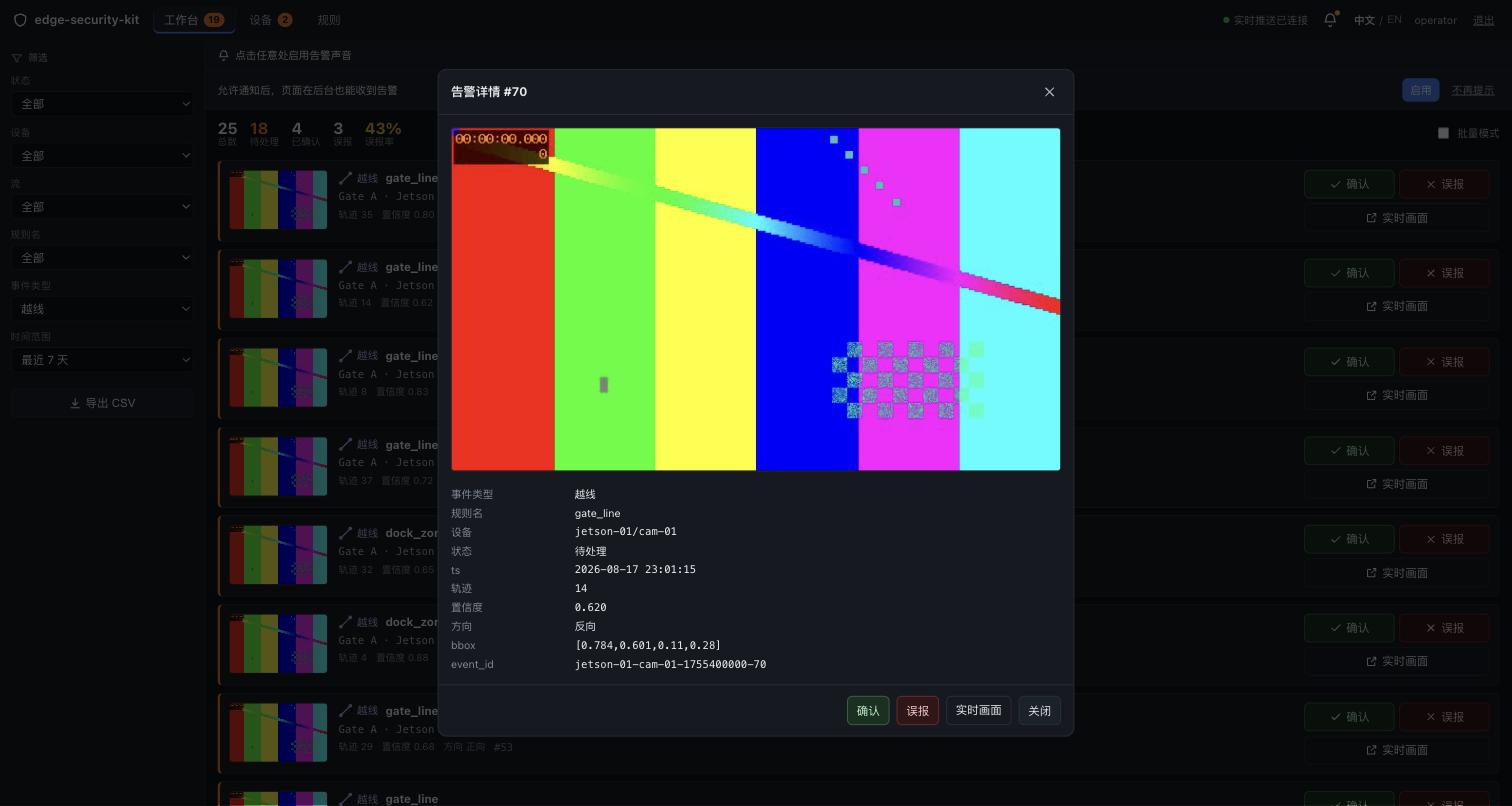
Gestionar las alertas: la lista se ejecuta de la más reciente a la más antigua, cada fila con el fotograma capturado cuando se disparó más dispositivo, flujo, nombre de regla, id de pista y puntuación. El reconocimiento registra el operador y la hora; la lista se filtra por dispositivo, flujo, nombre de regla y rango de tiempo, y las filas filtradas se exportan a CSV.
Qué hardware necesitas
La cámara
Una cámara IP de montaje fijo por flujo, y debe producir H.264: la ruta de decodificación de cada canal está construida para ello. RTSP estándar, así que las cámaras que ya posees se quedan donde están.
El host
Una sola máquina es suficiente: la detección, los veredictos y el banco de trabajo se ejecutan todos en ella.
| Host | Acelerador | Decodificación de vídeo | Puertos usados | Disco libre | |
|---|---|---|---|---|---|
 | reComputer J3011 / J4012 Módulo Jetson Orin | GPU Jetson (TensorRT) | Decodificación por hardware NVDEC | 8090 / 1883 / 8099 | ~10 GB, incluida la construcción del motor |
 | reComputer RK3588 Series NPU Rockchip | NPU Rockchip (RKNN) | Decodificación por hardware MPP integrada | 8090 / 1883 / 8099 | ~6 GB |
 | reComputer Industrial R2035-12 Caja industrial sin ventilador | Hailo-8 (HailoRT) | Decodificación por software en CPU | 8090 / 1883 / 8099 | ~6 GB |
Requisitos previos específicos de la ruta:
- Jetson: el detector carga un motor TensorRT compilado en el propio dispositivo de destino, y el primer despliegue lo compila allí — medido en 361 s. La decodificación va por NVDEC, así que un host que no sea Jetson falla en las comprobaciones previas y no recurre a decodificación por software.
- RK3588: la placa necesita
/usr/lib/librknnrt.so, unpython3que pueda importarrknn_toolkit_lite2, y el nodo de decodificación por hardware/dev/mpp_service. Si falta cualquiera de ellos, la fase de despliegue falla de inmediato. - Hailo-8: HailoRT debe coincidir con el driver (medido en 4.21.0). Los contextos del acelerador son exclusivos: ningún otro proceso puede mantener
/dev/hailo0.
Una lista de alertas para varios sitios: despliega el preset de hub compartido — broker, motor de reglas y workbench en una máquina siempre encendida sin detector propio — y luego apunta el mqtt_host de cada detector hacia él. Los detectors no tienen que coincidir.
El hub no necesita un servidor propio: se midió en 3.7% de un núcleo y 52.8 MB de RSS en una placa RK3588 que también llevaba un detector.
Límites de selección negativa
- Número de flujos y carga: para más de 8 canales de 1080p o 16 canales de 720p con seguimiento de fotograma completo, evita el J3011 de entrada; elige J4012 o RK3588 con decodificadores de vídeo por hardware.
- Riesgo del enlace inalámbrico: la analítica de vídeo perimetral es sensible a la pérdida de paquetes; evita Wi‑Fi monobanda para subidas RTSP multi‑flujo y asegúrate de tener Ethernet Gigabit por cable.
Cómo desplegar en el sitio
Montaje: la puerta, pasillo o zona que estás protegiendo queda completamente dentro del encuadre, y una persona que pasa no queda oculta durante mucho tiempo detrás de estanterías, armarios o un pilar. Una vez ajustada, la cámara no debe moverse.
Los cuatro presets (caja única Jetson, caja única RK3588, caja única Hailo, hub compartido) son dos pasos: desplegar el stack y luego abrir el workbench. Las opciones completas de configuración y los paquetes están en la página del diseño de referencia:
Paso 1: desplegar el stack
Introduce la dirección del host y la URL RTSP de la cámara. Se levantan tres contenedores: mosquitto (broker), hub (motor de reglas y workbench) y detector.
El paso imprime la respuesta de salud del hub y la contraseña de administrador generada en el primer arranque — no hay un valor predeterminado fijo. La generada también se escribe en /data/initial-password.txt dentro del contenedor del hub. Luego imprime la ruta de decodificación que el detector negoció realmente; la decodificación por hardware es lo que quieres: mppvideodec en RK3588, nvv4l2decoder en Jetson.
Paso 2: abrir el workbench
Navega a http://<host>:8090, inicia sesión como admin con la contraseña impresa y establece una nueva cuando se te solicite.
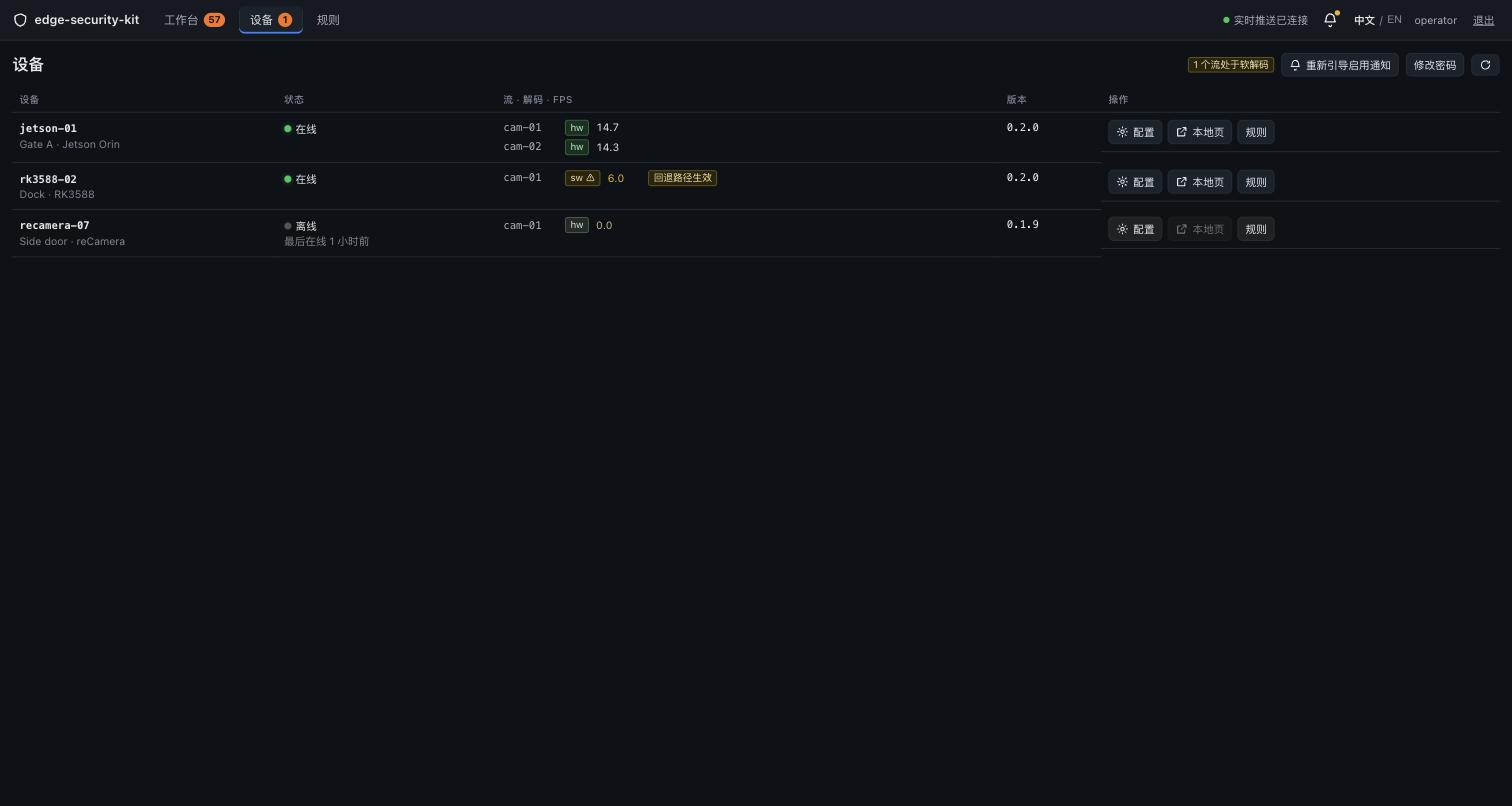
En la página Devices, confirma que el host está en línea y que la columna de decodificación muestra hw. El detector lee ese valor de las caps de GStreamer negociadas por el pipeline en vivo, no de un archivo de configuración.
Qué interfaces expone
Tres formas de entrar:
- Usar el workbench: la sala de control vigila el muro y gestiona las alertas; la lista de alertas filtrada se exporta a CSV (
/api/alerts/export.csv). - Extraer alertas a un sistema de negocio: llama al endpoint REST del hub
GET /api/alerts, filtrando por estado, dispositivo, flujo, nombre de regla y rango de tiempo;after_idrecupera de forma incremental. - Traer tu propio detector o suscribirte a las detecciones: los detectores publican
sensecraft.detection/1sobre MQTT; el control en tiempo de ejecución usacmd/control/cmd/ack.
En los presets de caja única el broker está ligado a loopback. Un suscriptor externo necesita que se abra el puerto y que se añada un archivo de contraseñas; ambos son obligatorios.
El enlace ascendente de detección
Cada detector publica sensecraft.detection/1: las coordenadas son frame_norm (normalizadas al fotograma original); track_id empieza en 1, y dado que la permanencia y el cruce son estado por pista, un detector sin seguimiento no puede alimentar reglas del lado del hub; session_id cambia en cada inicio de proceso, de modo que el hub puede identificar un dispositivo reiniciado y restablecer el estado de sus reglas.
{
  "version": "1.0",
  "device_id": "edge-sec-j4012-01",
  "stream_id": "camera_gate_north",
  "session_id": "sess_8f2a9c10",
  "timestamp": 1729000000.123,
  "detections": [
    {
      "track_id": 14,
      "class": "person",
      "confidence": 0.92,
      "bbox_norm": [0.42, 0.35, 0.58, 0.82]
    }
  ]
}
El enlace descendente de control en tiempo de ejecución
La confianza de un flujo y las cámaras que un detector vigila pueden cambiarse en tiempo de ejecución sin reinicio. Los comandos viajan como sensecraft.command/1 en cmd/control y se responden con sensecraft.ack/1 en cmd/ack.
command | params requeridos | Efecto |
|---|---|---|
set_conf_threshold | stream_id, conf_threshold (0-1) | el detector del flujo funciona al nuevo umbral a partir de su siguiente fotograma |
add_stream | stream_id, source; opcionales name, rtsp_transport | se inicia un nuevo flujo y aparece en el siguiente mensaje de estado |
remove_stream | stream_id | ese flujo se detiene y desaparece del mensaje de estado |
Semántica de los acks:
ok: truesignifica que el cambio está en vigor; un cambio que solo surte efecto tras reiniciar responde conok: falseindicando el motivo.- Las peticiones y los acks se emparejan por
request_id; unrequest_idrepetido se aplica una vez y se confirma dos veces, de modo que un comando QoS 1 reentregado no añade un flujo dos veces. appliedes autoritativo: el detector informa de lo que realmente hizo;persistedindica si el cambio se escribió de vuelta a la configuración y sobrevive a un reinicio.- La ausencia de respuesta cuenta como fallo: la capa REST del hub responde 504.
cmd/controles opcional, así que un detector sin canal de control aún puede conectarse; un detector que implemente solo algunos comandos confirma los demás conok: false, indicando la capacidad que falta.
El API REST del hub
| Método | Ruta | Notas |
|---|---|---|
| GET | /api/alerts | Filtra por state, device_id, stream_id, event_type, rule_name y un rango de fechas; 50 filas por defecto, las más recientes primero. Con after_id devuelve ids superiores en orden ascendente, de modo que una reconexión WebSocket pueda ponerse al día |
| GET | /api/alerts/export.csv | El mismo análisis de parámetros, como CSV UTF-8 con BOM |
| PUT | /api/rules/{device_id}/{stream_id} | Guarda reglas; el rev se incrementa |
| POST | /api/rules/{device_id}/{stream_id}/simulate | Ejecuta una alerta marcada como simulada a través de toda la cadena, omitiendo el cooldown y sin solicitar snapshot |
| PUT | /api/devices/{device_id}/streams/{stream_id}/conf | Retoca el umbral, con la semántica 200 / 409 / 504 anterior |
| POST | /api/devices/{device_id}/streams | Adjunta un flujo en tiempo de ejecución; 201 en caso de éxito |
| DELETE | /api/devices/{device_id}/streams/{stream_id} | Desadjunta un flujo |
| GET | /api/devices/{device_id}/streams/{stream_id}/preview.jpg | Proxy de previsualización de un solo fotograma, en caché 1.5 s. Un dispositivo inalcanzable o un cuerpo que no sea JPEG es un 502, no un marcador gris |
Todo excepto /api/health y la ruta de inicio de sesión requiere una sesión por cookie. La tabla de sesiones se persiste, por lo que las sesiones que no han expirado sobreviven a un reinicio del hub.
Rendimiento y datos medidos
Tiempos de reglas
| Host de detección | Error de cruce de línea | Error de zona restringida | Error de merodeo | Dirección | Snapshots |
|---|---|---|---|---|---|
| reComputer J40 Serie (J4012, Orin NX 16GB) | 0.109-0.268 s | 0.090 s | 0.090-0.290 s | 8/8 correctas | 8/8 decodificables |
| reComputer RK3588 Serie | 0.085-0.248 s | 0.056-0.057 s | 0.080-0.233 s | 8/8 correctas | 8/8 decodificables |
| reComputer R2000 Serie (R2135-12, Hailo-8) | 0.006-0.189 s | 0.001 s | 0.004-0.200 s | 8/8 correctas | 8/8 decodificables |
Condiciones: los tres hosts ejecutaron la misma fuente de verdad H.264 de 1280x720 a 5 fps durante una ventana de observación de 130 s; el error es la diferencia entre la alerta y el instante de verdad, con una tolerancia de +/-0.5 s. Ningún host disparó en la dirección equivocada.
Reproducir: edge-security-kit.
| Métrica | Valor | Condiciones |
|---|---|---|
| Fotograma juzgado a alerta almacenada | p50 23.8 ms / p95 206.2 ms | reComputer R2000 Serie |
| Fotograma juzgado a alerta almacenada | p50 117.4 ms / p95 297.0 ms | reComputer J40 Serie |
| Alineación de trayectoria (cajas normalizadas frente a la trayectoria de verdad) | media 0.00115, máx. 0.00298 | reComputer J40 Serie |
| Alineación de trayectoria (cajas normalizadas frente a la trayectoria de verdad) | media 0.00204, p95 0.00322, máx. 0.00463 | reComputer RK3588 Serie |
Rendimiento de un solo flujo
| Host de detección | Inferencia p50 | p95 | Pipeline completo p50 | CPU del detector | RSS | Decodificación |
|---|---|---|---|---|---|---|
| reComputer J40 Serie (J4012, Orin NX 16GB) | 4.16 ms | 4.19 ms | 6.99 ms | 5.5% de un núcleo | 310 MB | NVDEC, confirmado en kernel |
| reComputer RK3588 Serie | 36.2-44.5 ms | 55.8-56.2 ms | 38.1-46.3 ms | 16.4-17.9% de un núcleo | 214 MB | Rockchip MPP, confirmado en kernel |
| reComputer R2000 Serie (R2135-12, Hailo-8) | 7.7 ms | 8.4 ms | 9.5 ms | 8.7-13.0% de un núcleo | 127-131 MB | Decodificación por software en CPU |
Condiciones: 30 s de calentamiento y luego una muestra de 120 s; inference_time_ms y pipeline_ms se leen de los campos del mensaje, con definiciones idénticas en todas las plataformas; la CPU es un porcentaje de un núcleo en ventanas de 5 s. El reComputer R2000 Serie no tiene decodificador H.264 por hardware, por lo que sus cifras de pipeline completo y CPU incluyen decodificación por software: la columna de inferencia se compara con los otros dos hosts, la columna de pipeline completo no, y la diferencia se amplía con la resolución. La latencia de un bucle de benchmark a máxima carga resulta optimista: el bucle es un 8% más rápido que el pipeline real en Jetson y entre un 6% y un 66% más rápido en RK3588.
Reproducir: edge-security-kit.
Multitransmisión
Se midió la reComputer RK3588 Serie hasta 32 transmisiones:
| Transmisiones (720p @ 5 fps) | Resultado |
|---|---|
| 16 | Tasa de origen completa, peor p95 46.9 ms, NPU al 41% de su capacidad de tres núcleos, 1.4 de ocho núcleos de CPU, 7.3 GB de RAM libre |
| 24 | 119.9 inferencias/s, cuatro transmisiones pierden de uno a tres fotogramas; los tres núcleos de la NPU leen 79.5 / 61.3 / 42.6% |
| 32 | 157 de 160 solicitadas entregadas, catorce transmisiones pierden fotogramas, la p50 de inferencia sube de 33 a 99 ms |
- RGA se satura antes que la NPU. La pérdida de fotogramas a 32 transmisiones es
RGA_BLIT failen el escalador en tiempo de decodificación, y el recuento de fallos por transmisión coincide con las transmisiones que pierden fotogramas. La decodificación por hardware nunca hizo fallback; las 32 transmisiones se ejecutaron enmppvideodec. - Las implementaciones multitransmisión están limitadas por la memoria. Los procesos recién iniciados ocupan 173-226 MB, pero los ciclos de referencia de rknnlite hacen que un proceso crezca: un detector que había estado ejecutándose durante dos días midió 1839 MB, y dieciséis de esos no caben en 16 GB. Usa el backend ctypes o un
gc.collect()periódico para multitransmisión. - Dos detectores concurrentes es la configuración más grande medida en un único hub compartido.
Tiempos de ejecución y parámetros clave
El tiempo de ejecución y la ruta de decodificación de cada host están en la tabla de hosts bajo "Qué hardware necesitas". Parámetros que cambian el comportamiento de la implementación:
require_hw_decode(activado por defecto): el detector rechaza la decodificación por CPU. Una página de dispositivo que muestra decodificaciónswsignifica que se desactivó.conf_thresholdpor transmisión (0-1, ajustable en la pared en tiempo de ejecución): cuando un modelo int8 produce cajas adicionales de baja confianza, sube primero el umbral y vuelve a fp16 solo si eso no es suficiente.preview_advertise_host: debe ser la dirección LAN del host para que el hub pueda hacer proxy de un fotograma desde el puerto 8099; de lo contrario, el fondo de la página de reglas es gris.
Degradación conocida
- La p50 de inferencia de la reComputer RK3588 Serie varía alrededor de 8 ms entre ejecuciones; la p95 es reproducible.
- Cuando el detector no puede seguir el ritmo de la transmisión, el rastreador sigue emitiendo nuevos IDs de seguimiento y una persona estacionaria genera alertas repetidas. Compara la tasa de detección en la página del dispositivo con la tasa de fotogramas de la cámara.
Fuentes de datos y recursos
- El clip de verdad de temporización de reglas se compone mediante un script a partir de una trayectoria definida en segundos, por lo que los instantes reales de cruce y entrada se conocen antes de la ejecución.
- La fuente de vídeo en las capturas de pantalla del banco de trabajo es la fuente de prueba de barras de color del repositorio.
- El código de tiempo de ejecución puede incorporarse a un producto comercial, pero los modelos de detección de personas mantienen sus propios términos. Confirma que la licencia de los pesos de detección que uses se ajusta a tu producto, o sustituye por un modelo con licencia compatible.