Inspección de Defectos Superficiales en el Borde: Seis Clases, Modbus y MQTT
Los pesos NEU-DET preempaquetados (ONNX / HEF) sirven como puntos de referencia de diseño de referencia para evaluación y verificación del flujo. Para producción comercial, recomendamos reentrenar o recalibrar los modelos con imágenes de defectos específicas del sitio. Este no es un instrumento certificado de calidad ni de seguridad.
Qué hace esta solución
Una cámara fija observa una tira de acero o una pieza. El dispositivo decide fotograma a fotograma si la superficie tiene un defecto y envía el veredicto OK/NG por dos rutas a la vez: una bobina Modbus TCP que un PLC puede enclavar, y un mensaje JSON MQTT por fotograma que transporta cada caja de detección en ese fotograma.
-
Seis clases de defectos: craquelado, inclusión, parches, superficie picada, cascarilla laminada, arañazos.
-
La detección, la regla OK/NG y ambas salidas se ejecutan en el dispositivo. Las imágenes permanecen en el dispositivo. El broker MQTT, el servidor Modbus TCP y una página de depuración de solo lectura se ejecutan en el mismo host.
-
Opciones de detector y acelerador. En Jetson: YOLOX-Tiny (predeterminado), D-FINE-S o RT-DETRv2-S; en la reComputer Serie R2000 (Hailo-8): YOLOX-Tiny INT8.
-
Código fuente del empaquetado y guía de despliegue: sensecraft-solutions / solutions/edge_inspection_surface
-
Elegir una configuración y desplegar: página de diseño de referencia
Listo para ejecutarse en el dispositivo
Instala el paquete de la aplicación en una reComputer Serie J30 / J40 y se ejecuta; un primer despliegue tarda unos 40 minutos. Medido en Orin NX 16GB: desde la captura del fotograma hasta la escritura de la bobina P50 9,3 ms, ninguna de 3000 muestras por encima de 20 ms.
Código abierto
El código de tiempo de ejecución es Apache-2.0; el detector predeterminado es YOLOX (Apache-2.0), y no se utiliza código ni pesos de Ultralytics en ningún lugar.
Tu propia cámara, PLC y MES
Cualquier cámara RTSP. El PLC lee bobinas y registros directamente en Modbus TCP unidad 1 y el MES se suscribe mediante MQTT, sin middleware.
Se ejecuta completamente en el sitio
Las imágenes permanecen en el dispositivo; la cadena principal no necesita acceso a internet.
Qué muestra la demo
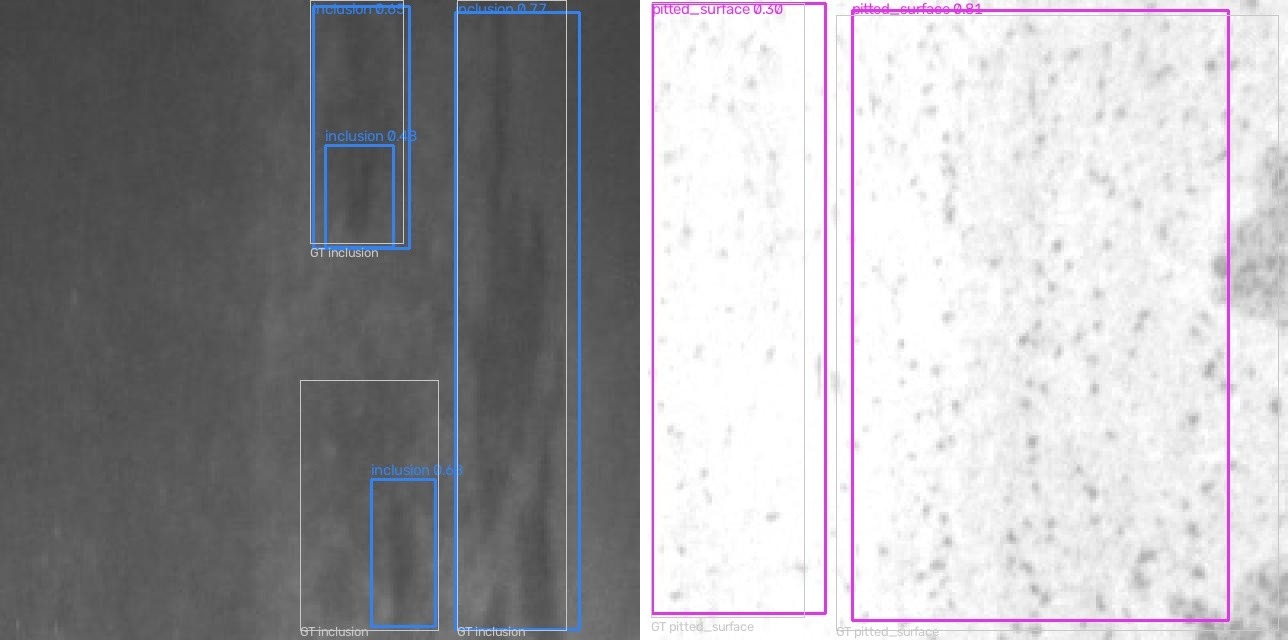
El paquete no incluye imágenes derivadas de conjuntos de datos. Su único recurso es un diagrama dibujado para esta solución (ruta de datos, nombres de dispositivos, nombres de protocolos y números de puerto), sin fotografías ni salida del detector.
Para ver la salida del detector, abre la página de depuración incluida con tu propio metraje: /preview.mjpg en el puerto 8080 dibuja las cajas sobre un flujo MJPEG en vivo, y /events lista los veredictos recientes.
Qué hardware necesitas
Dos elementos en el sitio: una cámara y un host.
① Una cámara RTSP: fija sobre la tira o la pieza, con los defectos ocupando una parte utilizable del fotograma. Todos los datos medidos se tomaron a 640×640, 10 FPS. La iluminación debe ser estable: el modelo se entrenó solo bajo la iluminación de un conjunto de datos.
② Host de inspección: decide cuántas cámaras puedes ejecutar y qué detectores puedes elegir:
| Host | Flujos medidos | Cuándo elegirlo | |
|---|---|---|---|
 | reComputer J3011 (Jetson Orin Nano 8GB) Host de entrada para una sola cámara | 1–2 estables | Una cámara, sensible al coste. Captura→bobina medida P50 10,56 ms |
 | reComputer J4012 (Jetson Orin NX 16GB) El host medido | 8 estables | Más de una cámara; todos los datos siguientes se midieron en este host |
 | reComputer Industrial J4012 (Orin NX 16GB, sin ventilador) | igual que J4012 | El host va en un armario de control; mismo módulo y tiempo de ejecución, carcasa diferente |
Un tercer host es la reComputer Serie R2000 con un Hailo-8. Existen pasos de despliegue para ella; el configurador aún no la cotiza.
La capacidad de flujo se midió en Orin NX 16GB, 640² / 10 FPS por flujo: 8 estables, 12 degradando, 24 fallando. A partir de 12 flujos, el rendimiento total se mantiene en 110–112 FPS: el contexto del acelerador no es seguro para subprocesos y la inferencia se ejecuta en serie, por lo que más cómputo no añade flujos.
También necesitas un PLC o controlador de línea en la misma red que pueda actuar como maestro Modbus TCP (opcional; el mapa de registros está fijado en la unidad 1), y alimentación de red junto a la línea o en el armario. La cadena principal no necesita acceso a internet.
Límites de selección negativa
- Límite de concurrencia y memoria: Si conectas más de 2 cámaras industriales o encadenas modelos de clasificación de defectos, evita el J3011 de 8GB. Elige el J4012 de 16GB para evitar OOM en el búfer de vídeo.
- Compatibilidad del operador: En la reComputer R2000 con Hailo-8, los operadores ONNX personalizados no estándar no compatibles con Hailo volverán al CPU del host, añadiendo una latencia significativa.
Cómo desplegar en el sitio
Fija primero la cámara y la iluminación, luego instala el software.
Uno: instala primero el hardware, la cámara y la luz
Los datos de entrenamiento provienen de un conjunto de datos bajo una sola condición de iluminación. La precisión bajo una lámpara, ángulo o acabado de superficie diferente no se ha evaluado, y ningún umbral lo compensa. Mantén la cámara y la fuente de luz tal como se instalaron.
Requisitos de encuadre:
- Los defectos deben ocupar una parte utilizable del fotograma 640×640. En un campo de visión amplio un arañazo tiene unos pocos píxeles de ancho, y los datos de precisión siguientes no aplican.
- Montaje fijo. Reorientar o reenfocar cambia la escala que asumieron las mediciones.
- Velocidad de línea configurada en 10 FPS. El tiempo de ejecución puede ir más rápido; la precisión y la latencia se midieron a 10 FPS.
Dos: instala el software
Los pasos por dispositivo están en la página de diseño de referencia; esta sección enumera el flujo.
- Elige una configuración: cuántas cámaras por host y si el host se sitúa junto a la línea o en un armario. Estas dos respuestas deciden el módulo y la carcasa.
- Instala el paquete de la aplicación: la imagen de contenedor, el modelo y el umbral de puntuación congelado (0,35) están todos en el paquete. En Jetson el primer despliegue construye el motor TensorRT en el dispositivo, medido en 291 s en Orin NX 16GB + TensorRT 10.3; el motor está ligado a la arquitectura de la GPU y a la versión de TensorRT y no se distribuye por separado. La reComputer Serie R2000 descarga un HEF INT8, sin compilación en la placa.
- Rellena la configuración: URL RTSP,
device_nameystream_id(para distinguir las fuentes cuando varias líneas comparten un broker o un mismo host ejecuta varias cámaras), frecuencia de fotogramas de la fuente, id de unidad Modbus y, en Jetson, el Detector Track: YOLOX-Tiny (predeterminado, con datos medidos), D-FINE-S o RT-DETRv2-S. El umbral de puntuación tiene tres pasos, 0.25 / 0.35 / 0.45; 0.35 es el valor de despliegue, calibrado para YOLOX. - Verifica: abre
/preview.mjpgen el puerto 8080 y confirma que aparecen cajas en tu propio metraje; luego comprueba el tiempo de inferencia, la latencia captura→bobina y los contadores MQTT / Modbus en/healthz.
Deja 40 minutos para un primer despliegue. En Orin, la mayor parte es la construcción del motor; la ruta Hailo tiene tres prerrequisitos: una versión menor de Python coincidente; HailoRT 4.21.x en la misma versión en el driver, la biblioteca y los bindings de Python; y el parámetro de kernel hailo_pci force_desc_page_size=4096. Los pasos de despliegue comprueban cada uno.
Qué interfaces están disponibles
Todos los datos los sirve el propio host de inspección: Modbus TCP 502, MQTT 1883, HTTP 8080. No hay paso en la nube en la cadena principal.
- PLC o controlador de línea: lee directamente la unidad Modbus TCP 1. La bobina 0 es NG, la bobina 1 es OK, mutuamente excluyentes. Los registros se actualizan de forma atómica antes de que se escriba la bobina, así que cuando el PLC ve que la bobina cambia, los HR 0–7 ya contienen la clase, el recuento de defectos, la caja primaria y el latido del mismo fotograma. Sondea primero los registros y usa la bobina como disparador.
- MES o historiador: suscríbete a
<device-name>/inspection/<stream-id>/results. Un JSON por fotograma, con veredicto, motivo, recuento de defectos y todas las cajas de ese fotograma en una sola carga útil. Con varios flujos en un mismo host, esta es la única fuente por flujo: Modbus solo mantiene el último veredicto escrito. - Portátil de puesta en marcha o panel de planta: el puerto 8080 sirve
/preview.mjpg(MJPEG con cajas),/healthz(tiempo de inferencia, latencia captura→bobina, contadores MQTT y Modbus) y/events(veredictos recientes), solo lectura.
<device-name> y <stream-id> se establecen en los pasos de despliegue; stream_id también está en la carga útil, así que el código aguas abajo no analiza el tema.
Tabla completa de interfaces
| Tema / puerto | Contenido | retenido |
|---|---|---|
| Modbus TCP 502, unidad 1, bobinas 0–1 | Bobina 0 = NG, bobina 1 = OK, mutuamente excluyentes, se escribe después de los registros | n/a (estado de los registros) |
| Modbus TCP 502, unidad 1, HR 0–7 | HR 0 id de clase primaria; HR 1 recuento de defectos; HR 2–5 caja primaria cx/cy/w/h normalizada ×10000; HR 6–7 latido, segundos Unix como una palabra alta y baja uint32 | n/a |
<device-name>/inspection/<stream-id>/results | type, version, device, stream_id, frame_id, verdict, verdict_reason, defect_count, primary_class_id, coordinate_space, inference_time_ms, pipeline_ms, detections[] (slot, class_id, class_name, score, bbox) | no |
HTTP 8080 /preview.mjpg /healthz /events /snapshot.jpg | Vista previa MJPEG con cajas, contadores de estado, veredictos recientes, captura de un solo fotograma | n/a |
Dos campos a tener en cuenta: slot es el índice dentro del fotograma, ordenado por puntuación; la canalización no hace seguimiento, así que slot 0 en dos fotogramas adyacentes no es necesariamente el mismo defecto físico. Con el módulo opcional de anomalías activado, anomaly_score es un campo adicional separado y no alimenta el verdict de nivel superior.
Cada mensaje MQTT se valida contra el esquema de contrato en la ruta de publicación; los fallos se cuentan y se descartan. El broker empaquetado está configurado con allow_anonymous true; apunta una línea de producción a un broker con credenciales.
Rendimiento y datos medidos
Velocidad y latencia
| Dispositivo | Modelo / precisión | Rendimiento del detector | Canalización completa | Captura de extremo a extremo → bobina Modbus |
|---|---|---|---|---|
| reComputer J40 series (J4012, Orin NX 16GB) | YOLOX-Tiny 640², TensorRT 10.3 FP16 | 113.7 FPS (detect() P50 8.797 ms, P95 9.097, P99 9.223) | 9.999 FPS con 0 perdidos cuando se limita a 10 FPS; 76.5–104.3 FPS sin limitar | P50 9.298 / P95 9.441 / P99 9.549 ms; 3000 muestras, máximo 9.926 ms |
| reComputer J30 series (J3011, Orin Nano 8GB) | YOLOX-Tiny 640², TensorRT 10.3 FP16 | 105.2 FPS (cómputo puro 198.5 FPS, GPU 5.03 ms) | 9.999 FPS con 0 perdidos cuando se limita a 10 FPS; 75.3 FPS sin limitar | P50 10.56 / P95 10.82 / P99 11.10 ms; cadencia estable, 18.2 W MAXN |
| reComputer R2000 series + Hailo-8 | YOLOX-Tiny 640², HailoRT INT8 HEF | Hardware 106.75 FPS (hailortcli run, latencia de hardware 8.47 ms); aplicación 91.49 FPS (P50 10.93 ms, P95 13.19 ms) | 46.14 FPS sin limitar | P50 11.61 / P95 14.99 / P99 16.63 ms |
Condiciones: la entrada es un vídeo sintético ensamblado a partir de 290 imágenes de validación a 640×640 / 10 FPS, sin continuidad temporal entre fotogramas. Las cifras del detector en Orin son 500 llamadas a detect() sobre 60 fotogramas predecodificados, incluyendo letterbox, ejecución y NMS en CPU; la ejecución del motor es de unos 5.0–5.6 ms (unos 178–198 FPS) de eso. Sin limitar, la captura→bobina P50 sube a 35.90 ms (J4012) / 41.3 ms (J3011); los ~26–30 ms adicionales son cola en una cola de profundidad 2. Las cifras de la aplicación Hailo se midieron sobre metal desnudo, no en el contenedor, RSS unos 126 MB.
| Nivel multifuente | Flujos | FPS por flujo | Perdidos | Latencia P95 |
|---|---|---|---|---|
| Estable | 8 | 9.989 | 0.02% | 72.3 ms |
| Degradando | 12 | 9.306 | 6.83% | 104.0 ms |
Multifuente: reComputer J40 series, 640² / 10 FPS por flujo, cinco minutos por nivel. 24 flujos es el nivel de fallo: 4.593 FPS por flujo y 53.95% perdidos. El proceso no se bloquea, pero se descarta silenciosamente más de la mitad de la entrada y esas partes nunca se inspeccionan.
Reproducir: solutions/edge_inspection_surface/evaluation/runs/2026-09-05-m2-orin/results.md (Orin), evaluation/runs/2026-09-06-rpi-hailo/results.md (Hailo-8)
Precisión de detección
| Métrica | Valor | Condiciones |
|---|---|---|
| mAP50, reComputer J40 series, TensorRT FP16 | 0.7577 | 290 imágenes de validación / 706 cajas, una sola pasada de inferencia a puntuación 0.01 |
| Precisión / recall en el umbral de despliegue 0.35 | P 0.7652 / R 0.6969 | Postfiltrado de la misma pasada. TP 492 / FP 151 / FN 214; 7 de 290 fotogramas no producen ninguna salida |
| Recall en el umbral 0.6 | 0.5807 | FN 214 → 296, fotogramas totalmente perdidos 7 → 39 (13.4%); la precisión sube a 0.865 |
| Recall en el umbral 0.9 | 0.0241 | 273 de 290 fotogramas no producen nada (94%); recall de crazing y rolled-in scale 0 |
| TensorRT FP16 vs CPU onnxruntime, caja por caja | Diferencia de mAP50 0.0003 | 643 pares emparejados, IoU media 0.9972 (mín 0.8311), diferencia media de puntuación 0.0011; no cambió el veredicto de ningún fotograma |
| mAP50, reComputer R2000 series + Hailo-8, INT8 HEF | 0.7091 | Las mismas 290 imágenes; referencia CPU 0.7574, −0.0483 |
| Tasa de coincidencia de cajas Hailo vs referencia CPU | 86.66% | 523 de 684 cajas coincidieron con IoU ≥ 0.5 |
| mAP50, emulador Hailo Dataflow Compiler, INT8 nivel-1 (compilación distribuida) | 0.7266 | 20 imágenes de validación / 45 cajas, CPU en el mismo subconjunto 0.7228; no directamente comparable con las filas de 290 imágenes |
Conjunto de datos: NEU6 (una copia realojada de NEU-DET, licencia al final de la página), dividido 70/15/15 agrupado por fuente para que fotogramas adyacentes de una tira nunca crucen una división. Las filas de umbral son postfiltros de una pasada, no pruebas separadas.
AP50 por clase de la misma pasada:
| Clase | Cajas | AP50 | Recall a 0.35 |
|---|---|---|---|
| scratches | 95 | 0.9685 | 0.9263 |
| pitted_surface | 70 | 0.9301 | 0.8857 |
| patches | 122 | 0.9065 | 0.8689 |
| inclusion | 184 | 0.7658 | 0.6902 |
| rolled-in_scale | 104 | 0.6149 | 0.5481 |
| crazing | 131 | 0.3603 | 0.3969 |
Reproducir: solutions/edge_inspection_surface/evaluation/runs/
Comparación de pistas de detectores
| Detector | mAP50 | P / R a 0.35 congelado | Fotogramas totalmente perdidos |
|---|---|---|---|
| YOLOX-Tiny (predeterminado) | 0.7574 | 0.7632 / 0.6983 | 7/290 |
| D-FINE-S | 0.7499 | 0.4956 / 0.8017 | 0/290 |
| RT-DETRv2-S | 0.7317 | 0.4575 / 0.7847 | 1/290 |
Condiciones: referencia CPU onnxruntime, no una cifra de dispositivo; las mismas 290 imágenes de validación, entrada estática 640×640 batch-1, una semilla por pista. El umbral 0.35 está calibrado sobre la distribución de puntuaciones obj × cls de YOLOX; las puntuaciones de DETR se distribuyen de forma diferente, de ahí el P/R desequilibrado. A precisión igualada (P ≈ 0.81–0.87), el recall de D-FINE está 2–7 puntos por encima de YOLOX y los fotogramas totalmente perdidos caen de 38 a 20.
Reproducir: solutions/edge_inspection_surface/evaluation/runs/
Módulo opcional de anomalías (EfficientAD-S)
| Métrica | Valor | Condiciones |
|---|---|---|
| Pixel AUROC | 0.8752 | DeepPCB división OK/anomalía pcb: 205 OK val + 213 OK test + 213 defect test |
| Pixel AUPRO (FPR ≤ 0.30) | 0.6494 | La misma ejecución, 1177 regiones de defecto conectadas |
| Image AUROC | 0.5201 | La misma ejecución; 0.5 es azar |
| Recall en clases de defecto no vistas (leave-one-out, nivel píxel/región) | 0.225 – 0.955 | Amplia dispersión por clase (open 0.955, spur 0.225) |
| Sobrecarga de latencia de doble ruta (detector + EfficientAD, referencia CPU) | +139 ms P95 por fotograma | queue=2, timeout 500 ms (valores predeterminados del paquete); 120/120 fotogramas fusionados |
La puntuación a nivel de píxel/región es utilizable, la de nivel de imagen no: doce formas de reducir el mapa de calor a una sola puntuación dan todas un Image AUROC 0.495–0.530. El conjunto OK anterior (plantillas escaneadas) y el conjunto de defectos (fotos de placas reales) proceden de fuentes diferentes.
Reproducir: solutions/edge_inspection_surface/evaluation/runs/
Huella de despliegue
| Elemento | Valor | Condiciones |
|---|---|---|
| Construcción del motor TensorRT en el dispositivo | 291 s | reComputer J40 series, JetPack 6.2, TensorRT 10.3, YOLOX-Tiny 640² FP16, forma estática |
| Imagen Jetson | 375 MB | TensorRT y CUDA del host se montan en el contenedor, no se empaquetan en la imagen |
| Huella añadida en la reComputer R2000 series | unos 452 MB | Imagen de runtime de 443 MB + 8.9 MB HEF + configuración |
Tiempos de ejecución y parámetros clave
| Dispositivo | Modelo | Precisión | Tiempo de ejecución | Cómo llega el modelo al dispositivo |
|---|---|---|---|---|
| Serie reComputer J30 / J40 | YOLOX-Tiny 640² (opcional D-FINE-S, RT-DETRv2-S) | FP16 | TensorRT 10.3 | Motor generado en el dispositivo en el primer despliegue (medidos 291 s), ligado a la arquitectura de la GPU y a la versión de TensorRT, no se distribuye por separado |
| Serie reComputer R2000 + Hailo-8 | YOLOX-Tiny 640² | INT8 | HailoRT 4.21.0 | HEF compilado fuera del dispositivo con Dataflow Compiler 3.31.0 con optimization_level=1, descargado en el momento del despliegue |
D-FINE-S y RT-DETRv2-S solo están disponibles en Jetson: Hailo Dataflow Compiler 3.31.0 no admite sus operadores de atención deformable (GridSample, GatherElements, TopK).
min_score: valor de despliegue 0.35; el paso de despliegue ofrece 0.25 / 0.35 / 0.45min_defects: valor predeterminado 1; un fotograma con al menos esta cantidad de detecciones es NGanomaly.enabled: valor predeterminadofalse;anomaly_scorees un campo MQTT independiente y no entra en elverdictde nivel superior
Degradaciones conocidas
- Cambia la iluminación y las cifras anteriores dejan de aplicar: el modelo se entrenó y evaluó bajo la iluminación de un único conjunto de datos.
- El AP50 de crazing está entre 0.30 y 0.36 en las tres arquitecturas (YOLOX 0.360, D-FINE 0.302, RT-DETRv2 0.310) y no se mueve con el umbral ni con la cabeza del detector; una línea cuyo defecto principal sea crazing necesita reentrenarse con sus propias imágenes.
- INT8 en la serie reComputer R2000 pierde 0.0483 mAP50; las mayores pérdidas son las dos clases más débiles (crazing AP50 0.3873, rolled-in_scale 0.4483).
- El techo de flujo de vídeo está en el bucle de inferencia: a partir de 12 flujos el rendimiento total se mantiene en 110–112 FPS; el contexto del acelerador no es seguro para subprocesos y la inferencia se ejecuta en serie, por lo que más cómputo no añade flujos.
- Todos los flujos comparten un único bloque de registros Modbus, y el último veredicto prevalece; los resultados por flujo llegan por MQTT.
- Las puntuaciones de anomalía a nivel de imagen están cerca del azar. Antes de activar
anomaly.enabled, recopila tus propias imágenes OK con la cámara de inspección real y recalibraanomaly.thresholdsobre ellas.
Próximos pasos
- Volver a ejecutar la comparación de detectores con tres semillas por pista para confirmar la ventaja de recall de D-FINE-S a precisión igualada.
Fuentes de datos y recursos
- NEU-DET (base de datos de defectos de superficie de la Northeastern University), vía copia de Roboflow: datos de entrenamiento y validación para el detector base incluido y fuente de las cifras de precisión anteriores. Los pesos de modelo preconvertidos se alojan en el CDN oficial para la evaluación del diseño de referencia y la verificación de la canalización de extremo a extremo. Los despliegues en producción deben reentrenar los modelos con imágenes reales de la línea para ajustarse a las piezas objetivo y a las condiciones de iluminación.
- DeepPCB —— github.com/tangsanli5201/DeepPCB, licencia MIT. Usado solo por la pista opcional de anomalías no supervisadas, y distinto de NEU-DET. La licencia MIT permite la redistribución y el uso comercial y exige que el aviso de copyright acompañe a las copias y a las obras derivadas.
- YOLOX —— github.com/Megvii-BaseDetection/YOLOX, Apache-2.0. La columna vertebral de detección predeterminada, elegida en lugar de Ultralytics para evitar los términos AGPL. No se utiliza código ni pesos de Ultralytics en ninguna parte de esta solución.
- D-FINE —— github.com/Peterande/D-FINE, Apache-2.0, y RT-DETRv2 —— github.com/lyuwenyu/RT-DETR, Apache-2.0. Las dos pistas de detectores opcionales, ajustadas únicamente a partir de sus checkpoints con licencia COCO. No se descargan ni distribuyen pesos entrenados en Objects365, ya que la propia fuente indica que esa licencia no está confirmada. El fijado de licencia y commits está en
tracks/detector/PROVENANCE.md. - anomalib EfficientAD-S —— Apache-2.0, incluidos sus pesos de teacher preentrenados (
tracks/anomaly/PROVENANCE.md, anomaliblib/v2.6.0). - Diagrama de arquitectura —— elaborado a partir del catálogo de dispositivos del paquete y de las interfaces de salida; no contiene contenido de conjuntos de datos.
El código de tiempo de ejecución está bajo Apache-2.0. Los pesos incluidos sirven como bases de referencia de evaluación; los despliegues en producción deben reentrenarse con datos específicos del sitio.