Clasificación de Residuos en el Borde: Clases de Material, la Categoría China en Cuatro Vías y MQTT
La asignación china en cuatro vías es una tabla mantenida por este proyecto, no una resolución de ninguna autoridad, y las normas de cada ciudad difieren; la salida no debe ser la única base para tasas, sanciones o decisiones de cumplimiento.
Qué hace esta solución
Un disparo (un botón, una llamada HTTP o movimiento en el encuadre) hace que el dispositivo tome una imagen, clasifique el objeto en una de ocho clases de material, busque la categoría china de residuos domésticos en cuatro vías a partir de esa clase y publique un mensaje MQTT. Una devolución de llamada asíncrona recibe el resultado de cuatro vías al mismo tiempo, de modo que una compuerta, un relé o un indicador de carril pueda actuar en función de él.
- Una cabeza, dos niveles de respuesta. El modelo predice ocho clases: papel, cartón, vidrio, metal, plástico, textil, orgánico, residual. La categoría en cuatro vías (reciclable / residuos de cocina / peligrosos / otros) es una búsqueda en tabla sobre el argmax de ocho clases, por lo que adaptarse a una norma local significa editar la tabla, no reentrenar.
- Un disparo, una captura. Botón, HTTP o detección de movimiento con un rebote de 800 ms; un disparo que llega mientras el anterior aún se está ejecutando se fusiona, no se pone en cola. También existe un modo continuo; está limitado en frecuencia y solo publica después de que tres fotogramas consecutivos coincidan en el top-1.
- Las cargas útiles se validan antes de publicarse. Cada carga útil pasa el esquema de eventos, más dos reglas que JSON Schema no puede expresar:
categorydebe ser igual atop3[0], yconfidencedebe ser igual atop3[0].confidence. Los fallos se cuentan y se descartan. - Una vía opcional de vocabulario abierto. Una torre de visión SigLIP 2 evaluada frente a prototipos de texto constantes, seleccionada en el despliegue con
model.track: open_vocab. Añade clases sin reentrenar, responde en chino o inglés a partir de la misma incrustación de imagen y produce una puntuación de "no está en mi vocabulario". - Interfaz de actuador sin vinculación de pines. El tiempo de ejecución devuelve la llamada con una categoría; qué pin se acciona se decide en el código de integración, por lo que una sola build se ejecuta en placas con diferentes cabeceras.
Los bytes de imagen nunca salen del dispositivo; la carga útil solo transporta una ruta o un URI de almacén de objetos.
- Código fuente del empaquetado y guía de despliegue: sensecraft-solutions / solutions/edge_waste_sorting
- Elegir una configuración y desplegar: página de diseño de referencia
Listo para ejecutarse en el dispositivo
Instala el paquete de la aplicación y se ejecuta; un primer despliegue tarda unos 35 minutos. Medido en reComputer R2000 Serie (R2035-12, Hailo-8) sobre 7417 imágenes de validación: top-1 de material 0.8889, top-1 de cuatro vías 0.9507 (consulta rendimiento y datos medidos).
Código abierto
El código de tiempo de ejecución es Apache-2.0; los datos de entrenamiento, TrashNet (MIT) y GC3 (CC BY 4.0), ambos permiten la redistribución.
Tu propia cámara, sistemas y actuadores
Cámara USB / RTSP o una fuente de archivos; los resultados salen por MQTT,
POST /triggerpuede ser llamado por un kiosco o una pasarela PLC, y una devolución de llamada GPIO acciona una compuerta o un indicador.Se ejecuta completamente in situ
La captura, la clasificación, la búsqueda y el broker MQTT se ejecutan todos en el host; las imágenes permanecen en el dispositivo y la cadena principal no necesita acceso a internet.
Cómo se ve ejecutándose en un dispositivo
A continuación se muestra el encuadre del área de entrega visto por una reCamera PoE después de instalar el paquete de aplicación waste-sorting. No se coloca nada delante de la cámara; la imagen es solo una referencia de encuadre.
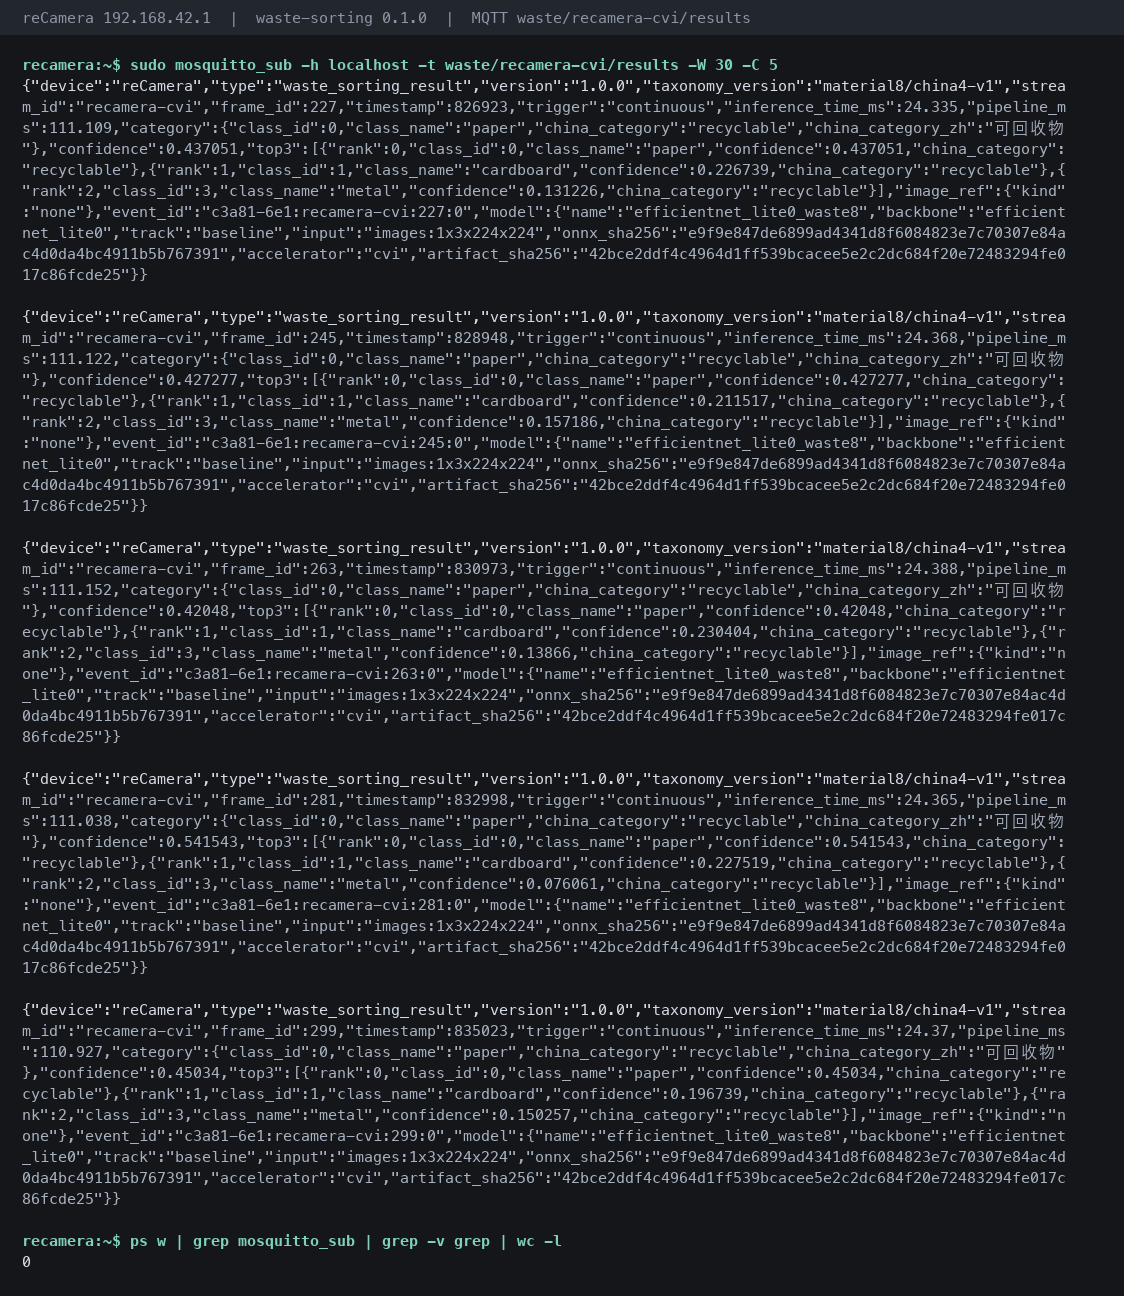
Los resultados de clasificación van directamente a MQTT. A continuación se muestran eventos consecutivos capturados suscribiéndose a waste/recamera-cvi/results:
Qué hardware necesitas
Tres cosas en el punto de entrega: un disparador, una cámara, un host. Con reCamera o reCamera Pro, la cámara y el host de clasificación son el mismo dispositivo.
① Disparador: un botón cableado al host, POST /trigger en el puerto 8080, o movimiento en el encuadre. Los tres comparten un único rebote de 800 ms, producen el mismo evento y se distinguen por el campo trigger en la carga útil.
② Cámara: cualquier fuente USB, RTSP o de archivos que mire hacia abajo al área de entrega; cualquier modelo sirve. Un solo objeto debe ocupar una parte utilizable del encuadre, con solo un objeto a la vista. Los objetos demasiado pequeños reducen la calidad de la clasificación, y ninguno de los valores en rendimiento y datos medidos procede de ese tipo de encuadre.
③ Host de clasificación: determina qué rutas de modelo puedes usar.
| Host de clasificación | Acelerador | Clasificador desplegado | Vía de vocabulario abierto | Cuándo elegirlo | |
|---|---|---|---|---|---|
 | reComputer Super J3011 (Jetson Orin Nano 8GB) Host de IA de entrada | Orin GPU | EfficientNet-Lite0 224², TensorRT FP16 | No disponible | Un punto de entrega, solo clasificador básico |
 | reComputer Super J4012 (Jetson Orin NX 16GB) Host de IA de alto rendimiento | Orin GPU | EfficientNet-Lite0 224², TensorRT FP16 | Disponible (la única clase de dispositivo que lo ofrece) | Esperas añadir clases de objetos más adelante sin reentrenar |
 | reComputer Industrial R2035-12 (Hailo-8) Caja industrial sin ventilador | Hailo-8 | EfficientNet-Lite0 224², INT8 HEF | No disponible | Ya hay una cámara y el host va en un armario; el HEF se compila fuera del dispositivo y se descarga en el momento del despliegue, y las versiones del runtime de Hailo deben coincidir |
 | reComputer RK3588 Serie Placa edge rentable | RK3588 NPU | EfficientNet-Lite0 224², INT8 | No disponible | Ya hay una cámara, coste de hardware mínimo, host en la carcasa del contenedor o en un kiosco; el modelo se convierte fuera del dispositivo y no se construye ningún motor en el dispositivo |
 | reCamera 2002 (SG2002) Cámara inteligente todo en uno | El propio TPU de la cámara | EfficientNet-Lite0 224², BF16 | No disponible | Aún no hay cámara en el punto de entrega, coste de hardware mínimo; el clasificador se ejecuta en la cámara, sin host separado |
 | reCamera Pro Cámara inteligente de alto rendimiento | El propio NPU de la cámara (RV1126B) | EfficientNet-Lite0 224², INT8 | No disponible | Aún no hay cámara y el coste no es la primera preocupación; el clasificador se ejecuta en la cámara |
Ambos modelos de reComputer vienen en una carcasa industrial sin ventilador (reComputer Industrial J3011 / J4012) con el mismo módulo y runtime, para un armario de control o carcasa exterior.
La columna de vocabulario abierto proviene de las notas de recursos en el catálogo de dispositivos: la torre de visión SigLIP 2 es un ONNX de 371 MB con p50 de 66,93 ms por imagen como referencia offline de onnxruntime en CPU y necesita un acelerador.
④ Todo lo demás: un consumidor MQTT (el paquete ejecuta un broker local en el puerto 1883); si el diseño tiene una compuerta o un indicador de carril, el hardware del controlador más el código de integración para la devolución de llamada GPIO, que se entrega sin estar vinculado a ningún pin. La cadena principal no necesita acceso a Internet.
Límites de selección negativa
- Vocabulario abierto Zero-Shot: Si necesitas añadir nuevas categorías de residuos de forma dinámica sin reentrenar, no elijas J3011 (pista no compatible); elige J4012 (16 GB).
- Desenfoque de movimiento en la cinta transportadora: Si la cinta se mueve a más de 1,5 m/s, las cámaras con obturador rodante producen desenfoque de movimiento; usa cámaras industriales con obturador global.
Cómo desplegar in situ
Define primero el encuadre y el disparo, luego instala el software. Clasificado como intermedio, alrededor de 35 minutos para un primer despliegue.
Uno: instala el hardware, el encuadre y el disparo
No hay detector en esta cadena. Dos elementos en un mismo fotograma producen una sola respuesta, y qué elemento describe es indefinido; los elementos que ocupan una parte demasiado pequeña del fotograma se clasifican peor. Monta la cámara mirando hacia abajo al área de caída para que un solo elemento llene una parte utilizable del fotograma, y decide antes del despliegue si el disparo será un botón, HTTP o detección de movimiento.
Dos: instala el software
Los pasos por dispositivo están en la página del diseño de referencia, donde elegir una configuración para tu sitio también te da el paquete de aplicación correspondiente para descargar.
Hay cinco preajustes: Camera + reComputer J30 / J40 (Orin), Camera + reComputer R2000 series (R2035-12, Hailo-8), Camera + reComputer RK3588, reCamera (SG2002) y reCamera Pro. Los pasos siguientes cubren los preajustes Orin y Hailo-8; los pasos para los otros tres están en la página de despliegue.
- Elige un preajuste y un host.
Camera + reComputer J30 / J40 (Orin)oCamera + reComputer R2000 series (R2035-12, Hailo-8). - Despliega el runtime de clasificación de residuos (obligatorio). En Orin el motor TensorRT se construye en el dispositivo durante el despliegue (68 s en J4012); el motor está ligado a la arquitectura de la GPU y a la versión de TensorRT y no puede precompilarse para su distribución. En Hailo los pasos de despliegue comprueban tres puertas ABI de Hailo y luego descargan el HEF.
- Observa la clasificación en vivo (opcional). El panel local en el puerto 8080 tiene una vista previa MJPEG, contadores de estado y el top-3 de resultados recientes. Confirma aquí el encuadre antes de cablear nada.
- Cablea el disparo y confirma una clasificación (obligatorio). Una pulsación de botón, llamada HTTP o evento de movimiento debe producir exactamente un mensaje MQTT en
waste/<stream-id>/results, concategoryyconfidencecoincidiendo contop3[0]. - Cambia a la pista de vocabulario abierto (opcional, solo Orin). Establece
model.track: open_vocaben el momento del despliegue.
Qué interfaces están disponibles
El host de clasificación expone dos interfaces y una devolución de llamada en proceso, todas servidas por el propio host.
- Sistema de operaciones o registro: suscríbete a
waste/<stream-id>/resultsen el puerto 1883. Un JSON por clasificación. - Interfaz de kiosco, pasarela PLC o script de prueba:
POST /triggeren el puerto 8080 dispara una captura y clasificación;/eventsdevuelve resultados recientes con su top-3. - Compuerta, relé o indicador de carril: una devolución de llamada GPIO asíncrona transporta el resultado de cuatro vías. No está vinculada a ningún pin; el código de vinculación forma parte del trabajo de integración.
Tabla completa de interfaces
| Tipo | Dónde | Contenido | Notas |
|---|---|---|---|
mqtt | 1883, waste/<stream-id>/results | type, version, taxonomy_version, device, stream_id, frame_id, timestamp, trigger, inference_time_ms, pipeline_ms, category (class_id, class_name, china_category, china_category_zh), confidence, top3[], image_ref, model (name, backbone, input, onnx_sha256, accelerator) | Uno por clasificación. Validado contra el esquema de eventos antes de publicar |
http | 8080, /trigger /preview.mjpg /healthz /events | POST /trigger dispara una captura y clasificación (el disparo se registra como http); MJPEG en vivo; un endpoint de estado con tiempo de inferencia, recuentos de disparo y antirrebote y recuentos MQTT; resultados recientes con top-3 | Panel local, sin autenticación |
| Devolución de llamada GPIO | En proceso | Resultado de cuatro vías, de forma asíncrona | actuator.enabled es false por defecto. No está vinculado a ningún pin |
Dos cosas a tener en cuenta al leer los campos:
- La imagen nunca está en la carga útil.
image_ref.kindesnone,localuobject_store. Los bytes de imagen en Base64 en una carga útil violan el contrato y se rechazan antes de publicar. categorysiempre es igual atop3[0], yconfidencesiempre es igual atop3[0].confidence. Ambos se comprueban antes de publicar y las cargas útiles que fallen se contabilizan y descartan, por lo que los consumidores no necesitan reconciliarlos.
{
  "type": "waste_classification",
  "version": "1.0.0",
  "device": "waste-sorting-station-01",
  "stream_id": "cam_inlet_01",
  "timestamp": 1729000000.789,
  "trigger": "sensor",
  "inference_time_ms": 3.53,
  "pipeline_ms": 4.12,
  "category": {
    "class_id": 3,
    "class_name": "plastic_bottle",
    "china_category": "recyclable",
    "china_category_zh": "可回收物"
  },
  "confidence": 0.942,
  "top3": [
    {"class_id": 3, "class_name": "plastic_bottle", "confidence": 0.942},
    {"class_id": 5, "class_name": "glass_bottle", "confidence": 0.038},
    {"class_id": 1, "class_name": "metal_can", "confidence": 0.012}
  ]
}
El broker MQTT incluido permite conexiones anónimas para la puesta en marcha local; usa un broker con credenciales en un despliegue en producción.
Rendimiento y datos medidos
Medido en el dispositivo: clasificador base (EfficientNet-Lite0)
| Dispositivo | Precisión | Imágenes de validación | Top-1 de material | Top-1 de cuatro vías | Diferencia respecto a CPU fp32 en las mismas imágenes | Inferencia p50 / p95 |
|---|---|---|---|---|---|---|
| reComputer R2000 series (R2035-12) + Hailo-8 | INT8 (HEF con entrada uint8) | 7417 | 0.8889 | 0.9507 | +0.12 pp | 3.166 ms / 3.249 ms |
| reComputer RK3588 series | INT8 (calib256+mmse) | 7417 | 0.8882 | 0.9507 | +0.05 pp | 3.165 ms / 3.857 ms |
| reComputer RK3588 series | fp16 | 7417 | 0.8882 | 0.9505 | +0.05 pp | 5.962 ms / 12.566 ms |
| reCamera Pro (RV1126B NPU) | INT8 | 1060 | 0.8764 | 0.9566 | +0.19 pp | 5.824 ms / 6.047 ms |
| reCamera (SG2002 TPU) | BF16 | 1060 | 0.8792 | 0.9566 | +0.47 pp | 24.276 ms / 24.323 ms |
Condiciones: solo inferencia, excluyendo captura y preprocesamiento, una sola secuencia consecutiva; el preprocesamiento es lado más corto 256 → recorte centrado 224, con la normalización integrada en el modelo para que el dispositivo reciba uint8. 7417 imágenes es el conjunto completo de validación; 1060 imágenes es cada séptima imagen, un subconjunto en el que el top-1 de CPU fp32 es 0.8745 (0.8877 en el conjunto completo), así que compara el top-1 entre conjuntos de imágenes a través de la columna "diferencia respecto a CPU fp32". reCamera Pro se midió con la aplicación integrada de la cámara detenida; reCamera alcanza un pico de 11,6 MB de memoria residente.
- Ambos hosts con NPU tienen el mismo p50 (3,2 ms); en Hailo-8 el p95 está solo 0,08 ms por encima del p50, en RK3588 INT8 está 0,69 ms por encima.
- En RK3588, INT8 y fp16 dan el mismo top-1 de material e INT8 es 1,9× más rápido. INT8 usa 252 imágenes de calibración, el algoritmo
mmsey cuantificación por canal; en una muestra de 50 imágenes,normalcoincidió con la CPU en 0,90 ymmseen 0,98–1,00. La conversiónmmsetarda entre 40 y 90 veces más quenormal(17,3 minutos frente a 11,5 segundos con 256 imágenes de calibración), coste pagado una sola vez en la conversión. - El HEF de Hailo-8 está compilado con DFC 3.31.0 a
optimization_level=2(fine-tuning consciente de la cuantificación); el HEF anterior conoptimization_level=1estaba 2,40 pp por debajo de CPU fp32, y la brecha desaparece con el HEF actual. - En reCamera Pro, INT8 es 2,9× más rápido que fp16 y 4,2× más rápido que reCamera; INT8, fp16 y CPU fp32 están dentro de 0,2 pp entre sí en las mismas 1060 imágenes.
Reproducir: evaluation/runs/2026-09-07-hailo-quant-tuning, evaluation/runs/2026-09-07-devices/results-rk3588.md, evaluation/runs/2026-09-06-m1c-rk3588-radxa, evaluation/runs/2026-09-07-recamera-pro, evaluation/runs/2026-09-07-devices/results-recamera-sg2002.md
Medido en el dispositivo: construcción del motor Orin y de disparo a respuesta
| Elemento | Resultado | Dispositivo | Condiciones |
|---|---|---|---|
| Construcción del motor TensorRT | 68 s / 72 s | reComputer J40 series (J4012) / J30 series (J3011) | FP16, construido en el dispositivo en el momento del despliegue |
| De disparo a respuesta | 4.122 ms | reComputer J40 series (J4012) | pipeline_ms en el evento MQTT para un POST /trigger, de los cuales la inferencia es 3.533 ms |
| Inferencia p50 / p95 | 0.992 ms / 1.265 ms | reComputer J40 series (J4012) | El motor desplegado, subconjunto de validación de 1060 imágenes, una sola secuencia consecutiva |
| Top-1 de material | 0.8755, 99,91% de concordancia con la CPU | reComputer J40 series (J4012); J30 series (J3011) re-medido bit a bit idéntico | Mismo subconjunto de 1060 imágenes, CPU fp32 0.8745 |
Reproducir: evaluation/runs/2026-09-08-orin-nx-acceptance, evaluation/runs/2026-09-08-orin-nx-acceptance-2, evaluation/runs/2026-09-08-orin-nano-acceptance
Clasificador de referencia: precisión en CPU
| Métrica | Valor | Condiciones |
|---|---|---|
| Material top-1 (8 clases) | 0.8877 | val, 7417 imágenes; onnxruntime 1.25.1 CPU; ONNX e9f9e847…, 13,477,056 B |
| Material top-5 | 0.9833 | Igual |
| China cuatro vías top-1 | 0.9500 | Igual; búsqueda sobre el argmax de ocho clases |
| macro-F1 (7 clases con muestras) | 0.8511 | textile excluida — cero muestras |
| Material top-1, test reservado | 0.8802 | test, 7290 imágenes |
| Latencia de inferencia por imagen, CPU | media 16.796 ms / p50 14.724 ms / p95 28.718 ms | solo session.run, referencia offline en CPU, lote 1, no es una cifra de dispositivo |
| Imágenes con confianza por debajo de 0.5 | 318 (4.3%) | val |
| Acuerdo ORT PTQ INT8 vs fp32 | 0.965 | 200 imágenes de val, por canal + MinMax, sin colapso |
El top-1 de cuatro vías (0.9500) es mayor que el top-1 de material (0.8877) porque la confusión entre vidrio, metal y plástico cae toda en reciclables; el esquema de cuatro vías por sí solo sobrestima lo bien que el modelo distingue materiales.
Reproducir: evaluation/runs/2026-09-06-m1c-cpu
Pista de vocabulario abierto: SigLIP 2 ViT-B/16
| Métrica | Valor | Condiciones |
|---|---|---|
| Material top-1 (8 clases) | 0.8501 | val, 7417 imágenes; conjunto de prompts en inglés waste8-en/v1, plantilla t02, 16-shot α=0.8, temperatura 0.0075 |
| Material top-5 | 0.9987 | Igual |
| China cuatro vías top-1 | 0.9393 | Igual; ruta jerárquica (ocho clases, luego mapeo) |
| macro-F1 (7 clases) | 0.7460 | Igual |
| ECE (15 bins) | 0.0221 | Igual |
| AUROC de conjunto abierto | 0.7538 | Media sobre las 7 clases con muestras, dejando-una-clase-fuera, puntuación = 1 - max softmax |
| Acuerdo chino–inglés (misma imagen) | material 0.8698 / cuatro vías 0.9143 | Un embedding visual, tres bancos de prototipos |
| Material top-1, test reservado | 0.8620 | test, 7290 imágenes |
| Latencia de inferencia por imagen | p50 66.93 ms / p95 91.62 ms | referencia offline en CPU, lote 1, solo torre de visión, no es una cifra de dispositivo |
Frente a la referencia (misma partición):
| Métrica | Referencia (MobileNetV3-Small) | Vocabulario abierto (SigLIP2-B/16) |
|---|---|---|
| Material top-1, val | 0.8792 | 0.8501 |
| Material top-1, test | 0.8807 | 0.8620 |
| China cuatro vías top-1, val | 0.9519 | 0.9393 |
| macro-F1, val | 0.8292 | 0.7460 |
| ECE (15 bins), val | 0.0308 | 0.0221 |
| AUROC de conjunto abierto | Ninguno (una cabeza de conjunto cerrado no puede descartar una clase sin reentrenar) | 0.7538 |
| Acuerdo chino–inglés | Sin lado de texto | 0.8698 / 0.9143 |
| Nuevas clases zero-shot | Reentrenamiento requerido | Editar el prompt |
| Latencia p50 en CPU | 1.57 ms | 66.93 ms |
La referencia en esta comparación es el MobileNetV3-Small reemplazado. El EfficientNet-Lite0 distribuido alcanza un top-1 de val de 0.8877 en esta partición con un p50 de CPU de unos 14.7 ms, lo que reduce la relación de latencia de 40× a 4–5×.
Reproducir: evaluation/runs/2026-09-05-w1-cpu
La torre de visión SigLIP 2 medida en NPUs Rockchip (fp16, rknn-toolkit2 / librknnrt 2.3.2; el modelo RK3588 es un .rknn de 191 MB):
| Dispositivo | p50 / p95 por imagen | Coseno del embedding vs CPU, media / mínimo |
|---|---|---|
| reComputer RK3588 Serie | 169.4 ms / 170.5 ms | 0.999617 / 0.998841 |
| reComputer RK3576 Serie | 152.51 ms / 176.59 ms | 0.99965 / 0.99900 |
Reproducir: evaluation/runs/2026-09-06-m1c-rk3588-radxa, evaluation/runs/2026-09-06-rk3576-cat
Huella de despliegue
| Elemento | Tamaño |
|---|---|
ONNX de referencia (efficientnet_lite0_waste8.onnx) | 13,477,056 B |
ONNX de la torre de visión SigLIP 2 (siglip2_vision_224.onnx) | 371,695,898 B |
| Bancos de prototipos + informe de calibración | unos 155 KB en total |
Tiempos de ejecución y parámetros clave
| Dispositivo | Modelo | Precisión | Runtime | Cómo llega el modelo al dispositivo |
|---|---|---|---|---|
| reComputer J30 / J40 Serie | EfficientNet-Lite0 224² | FP16 | TensorRT | Motor construido en el dispositivo en el momento del despliegue, ligado a la arquitectura de la GPU y a la versión de TensorRT; no puede precompilarse para distribución |
| reComputer J40 Serie (pista opcional de vocabulario abierto) | Torre de visión SigLIP 2 ViT-B/16 + prototipos de texto constantes | — | — | model.track: open_vocab |
| reComputer R2000 Serie + Hailo-8 | EfficientNet-Lite0 224² | INT8 (entrada uint8, normalización dentro del HEF, optimization_level=2) | HailoRT 4.21.0 | HEF compilado fuera del dispositivo con DFC 3.31.0, descargado en el momento del despliegue |
| reComputer RK3588 Serie | EfficientNet-Lite0 224² | INT8 (calib256+mmse) | librknnrt 2.3.2 | Convertido fuera del dispositivo con rknn-toolkit2 2.3.2 |
| reCamera Pro | EfficientNet-Lite0 224² | INT8 | NPU de la cámara (RV1126B), RKNN | Convertido fuera del dispositivo con rknn-toolkit2 2.3.2, instalado en la cámara en el momento del despliegue |
| reCamera (SG2002) | EfficientNet-Lite0 224² | BF16 | TPU de la cámara, cvimodel | Convertido fuera del dispositivo con TPU-MLIR, instalado en la cámara en el momento del despliegue |
- Antirrebote del disparador: 800 ms; un disparador que llega mientras el anterior sigue ejecutándose se fusiona, no se pone en cola
- Modo continuo: solo publica cuando el top-1 es el mismo durante 3 fotogramas seguidos; el modo disparador da una respuesta por toma
actuator.enabled:falsepor defecto; la devolución de llamada GPIO no está vinculada a ningún pin
Degradación conocida
textiletiene cero muestras de entrenamiento y evaluación: ninguno de los conjuntos de datos de origen tiene una clase de tejido. El octavo logit se mantiene (la salida ONNX sigue siendo1×8), pero el modelo nunca lo ha predicho, y todas las tablas informan den/apara él.- Ninguna clase de material se asigna a
hazardous; permanece en el enum por estabilidad de esquema y la compilación actual nunca lo emite. organicconstituye el 48.9% de train y el 47.1% de val; su recall (0.9791) está muy por encima de las otras clases (0.70–0.88), y el modelo empuja hacia ella los elementos inciertos.residualtiene solo 20 muestras de val; la pista de vocabulario abierto alcanza 0.2754 de precisión y un AUROC dejando-una-fuera de 0.5795 en ella, cercano al azar.- En la pista de vocabulario abierto, predecir la clase de cuatro vías directamente a partir de prompts en chino da solo 0.8478; la ruta jerárquica (ocho clases, luego mapeo) da 0.9393.
- El MobileNetV3-Small reemplazado colapsa bajo INT8 en las tres cadenas de borde: acuerdo del emulador Hailo DFC 0.115, reComputer RK3576 Serie 0.10, reComputer RK3588 Serie 0.22 (fp16 0.98–1.00); por eso la referencia se trasladó a EfficientNet-Lite0. Los resultados INT8 de RK3588 no se trasladan a RK3576.
- La torre de visión SigLIP 2 falla la cuantización INT8 para Hailo-8 (
hailo optimizeda errores en la capane_activation_mul_and_add78), por lo que no hay HEF; la pista de vocabulario abierto no se ejecuta en la reComputer R2000 Serie. - Ambos conjuntos de datos son fotos de un solo elemento (TrashNet sobre una pizarra blanca, GC3 descentrado y a menudo ocluido), sin residuos mojados, aplastados, apilados, a contraluz o parcialmente embolsados; la precisión en un punto de entrega en vivo será menor que las cifras de las tablas.
Fuentes de datos y recursos
- TrashNet — github.com/garythung/trashnet, MIT License, Copyright (c) 2017 Gary Thung. Basado en dos fuentes de primera mano: el archivo
LICENSEdel repositorio en el commit6fa2b87, y el campolicensede la tarjeta de conjunto de datos oficial en HuggingFace. MIT requiere que se mantenga el aviso de copyright y licencia y no tiene cláusula de compartir-igual. - Garbage Classification 3 — Material Identification (Roboflow Universe) — CC BY 4.0, indicado textualmente en el
README.dataset.txtincluido con la exportación. La ruta del proyecto en Roboflow Universe esmaterial-identification/garbage-classification-3. - SigLIP 2 — google/siglip2-base-patch16-224, revisión
75de2d55…, Apache-2.0. Usado solo por la pista opcional de vocabulario abierto. - Pesos iniciales MobileNetV3-Small ImageNet (torchvision) — BSD-3-Clause.
- Código de runtime ascendente — Apache-2.0.
- Diagrama de arquitectura — dibujado a partir del catálogo de dispositivos del paquete y de las interfaces de salida; no contiene imágenes de conjuntos de datos.
El material externo derivado de estos conjuntos de datos debe usar literalmente la siguiente cadena de atribución:
TrashNet — Gary Thung and Mindy Yang, https://github.com/garythung/trashnet,
MIT License, Copyright (c) 2017 Gary Thung.
Garbage Classification 3 — Material Identification / Roboflow Universe,
https://universe.roboflow.com/material-identification/garbage-classification-3,
licensed CC BY 4.0.
Ninguna imagen derivada de conjuntos de datos se incluye en este paquete. Ambas licencias permiten la redistribución.