Análisis de Postura para Rehabilitación con Edge AI: Pose de 33 Puntos Clave y Cinemática Clínica
Esta es una herramienta asistiva de evaluación biomecánica, no un dispositivo médico de diagnóstico certificado. Proporciona telemetría cinemática objetiva y no reemplaza la evaluación clínica de fisioterapeutas titulados.
Qué hace esta solución
Arquitectura del Sistema y Flujo de Datos
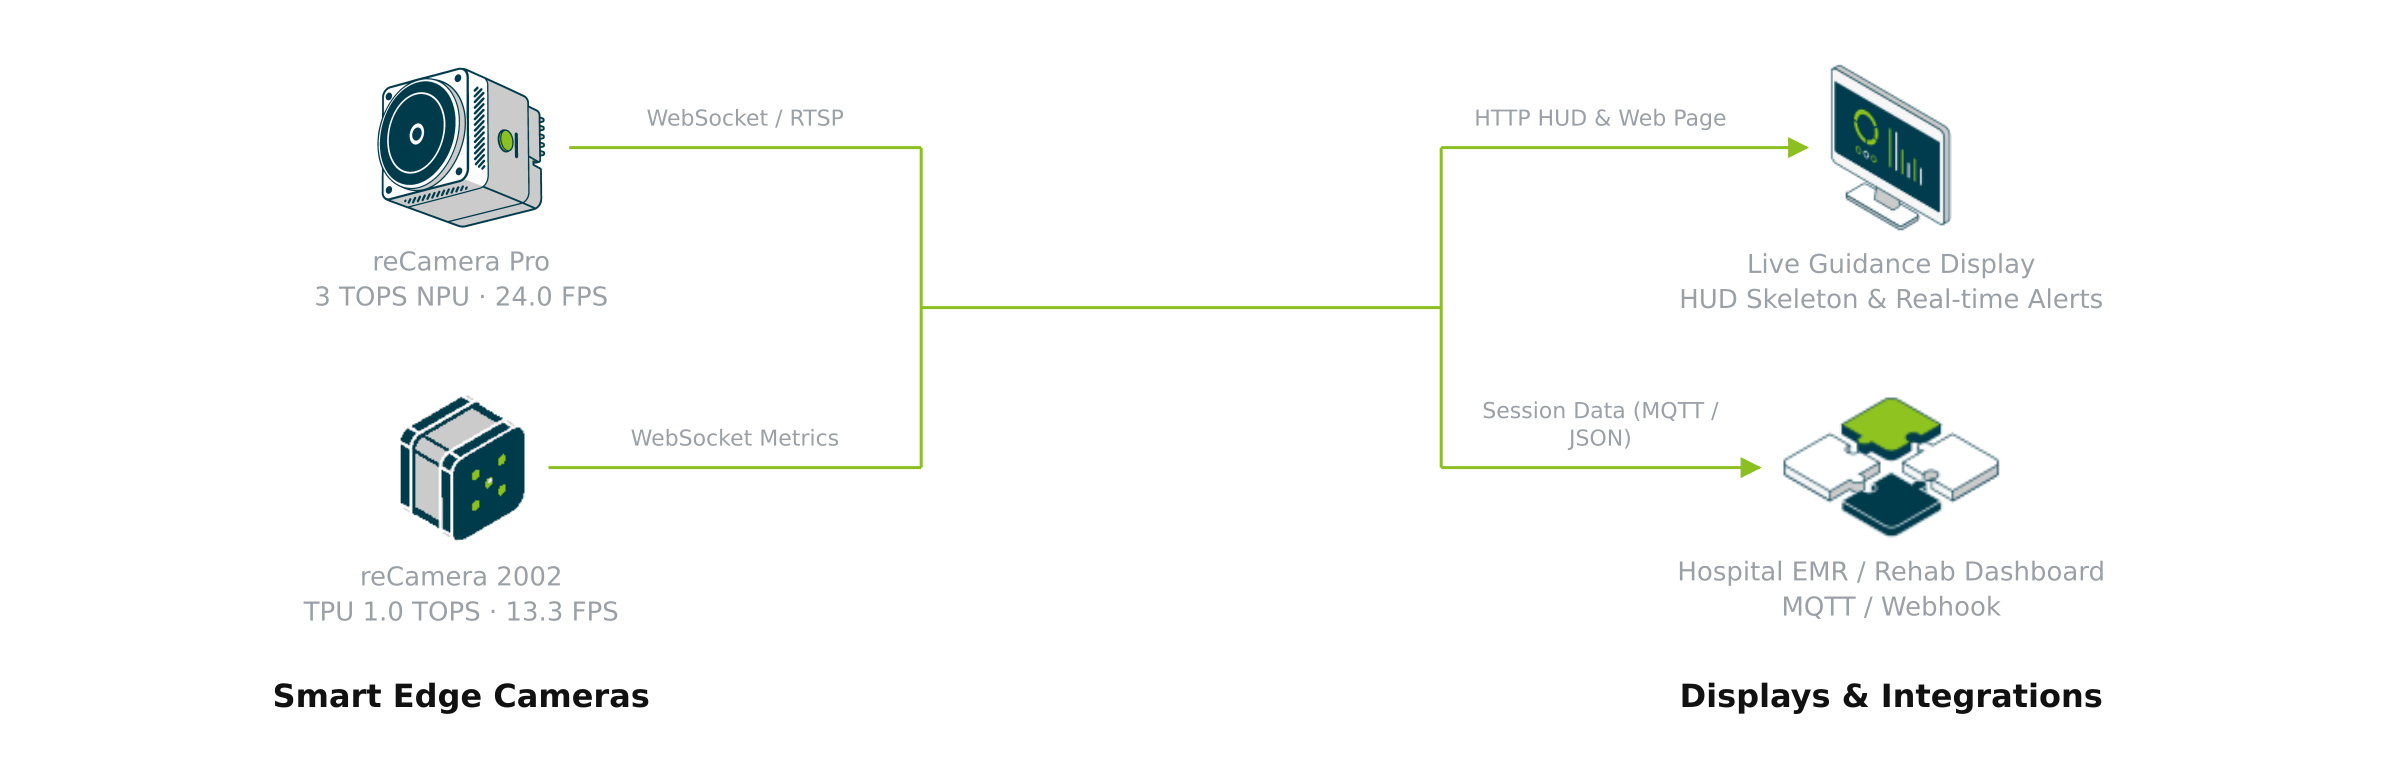
La solución desacopla la percepción de pose en tiempo real en el borde de la evaluación biomecánica clínica en cuatro dominios funcionales: las cámaras inteligentes en el borde manejan la inferencia de 33 puntos en el dispositivo; las máquinas de estados con histéresis calculan el ROM articular y alertas de compensación con rebote eliminado; los primitivos vectoriales se transmiten por WebSocket y RTSP a pantallas de guía en vivo, con telemetría MQTT/Webhook que llega a los sistemas EMR del hospital; el video crudo permanece en la cámara para garantizar la privacidad.
En clínicas ambulatorias, centros de rehabilitación para personas mayores o rincones de ejercicio en el hogar, la cámara inteligente con Edge AI estima en tiempo real una topología anatómica de esqueleto de 33 puntos clave de todo el cuerpo. Cuando los pacientes muestran compensaciones involuntarias como encogimiento de hombros o colapso medial de rodilla, el HUD en pantalla dispara una alerta visual roja y una señal auditiva en menos de 50 ms, informando un Rango de Movimiento (ROM) articular objetivo y métricas de repeticiones válidas a los sistemas EMR del hospital.
- Repositorio de Código Abierto: github.com/suharvest/rehab-posture-analysis
- Dimensionamiento y Despliegue: Guía de Despliegue de Reference Design
Topología Real de 33 Puntos Clave
Modelo de esqueleto de 33 articulaciones reentrenado que completa los dedos pulgar/índice/meñique bilaterales y los triángulos plantares talón/dedos, eliminando la truncación de miembros distales en poses estándar de 17 puntos.
Alerta de Compensación por Debajo de 50 ms
Rebote temporal de 3 fotogramas combinado con delta de altura acromial bilateral (>12 mm) intercepta el encogimiento del trapecio y el valgo de rodilla, rechazando trampas de repeticiones parciales.
Fuga de Video Cero
Los fotogramas crudos de la cámara se descartan inmediatamente después de la inferencia en SRAM/DRAM en chip; solo los primitivos de coordenadas JSON y los eventos de alerta cruzan los límites de la red.
Inferencia en Tiempo Real a 24,0 FPS
reCamera Pro (RV1126B 3 TOPS) alcanza 41,7 ms de latencia extremo a extremo sin estela visual en pantallas grandes orientadas al paciente.
Demostración en Vivo del Dispositivo
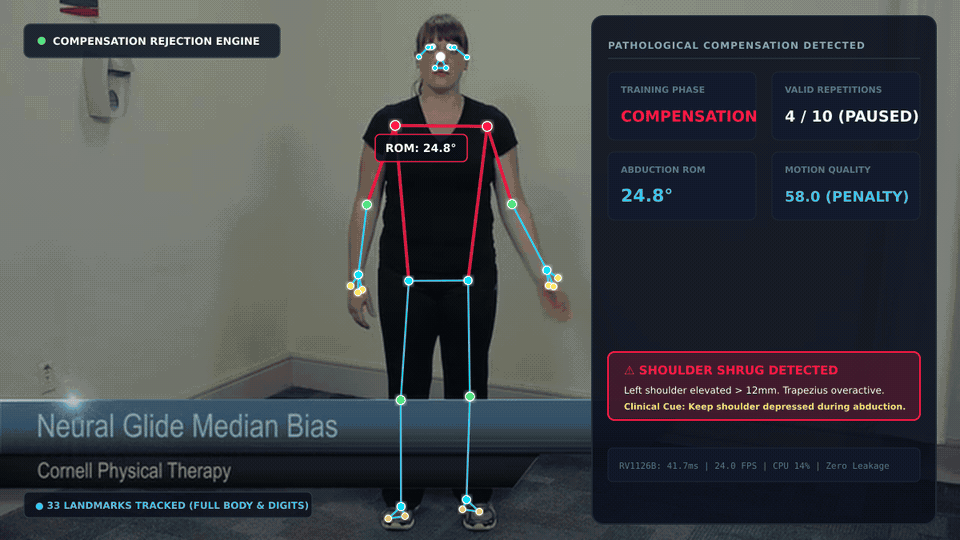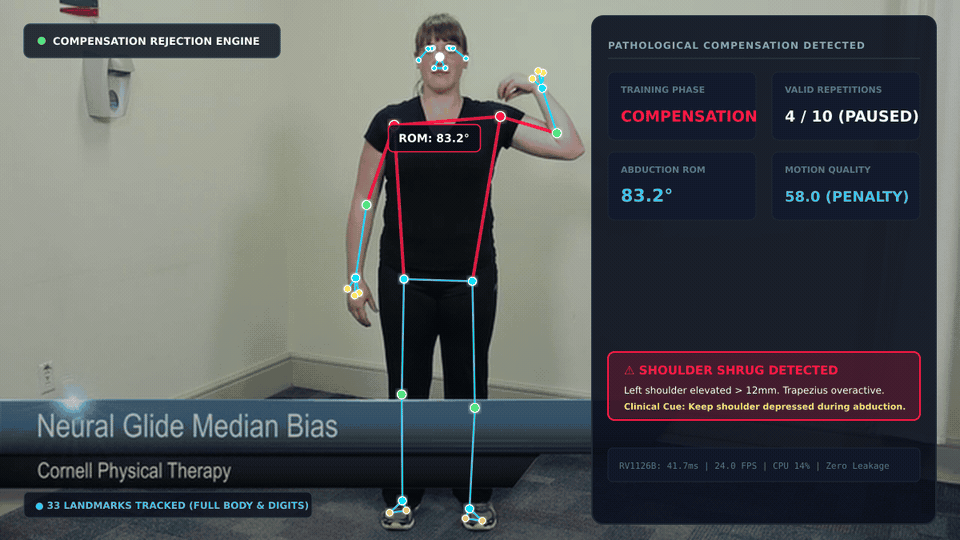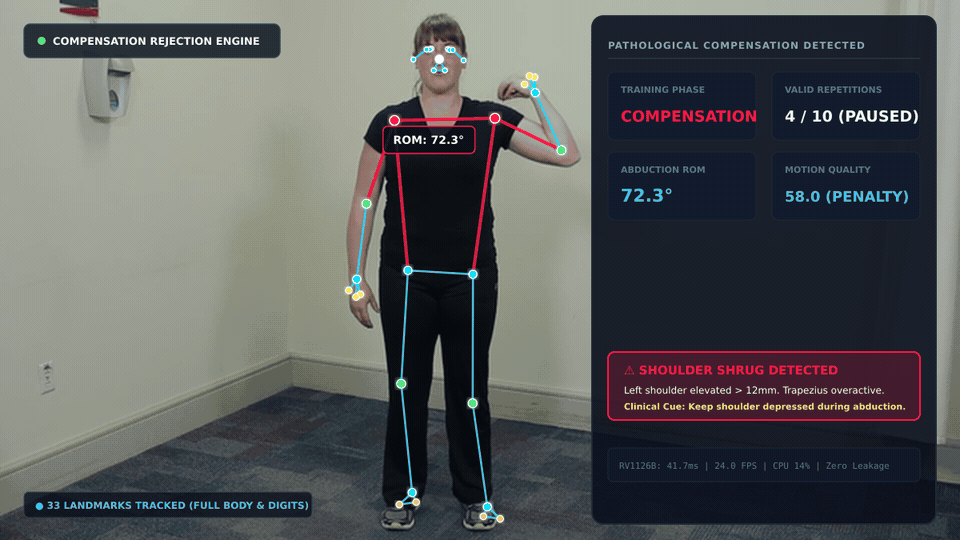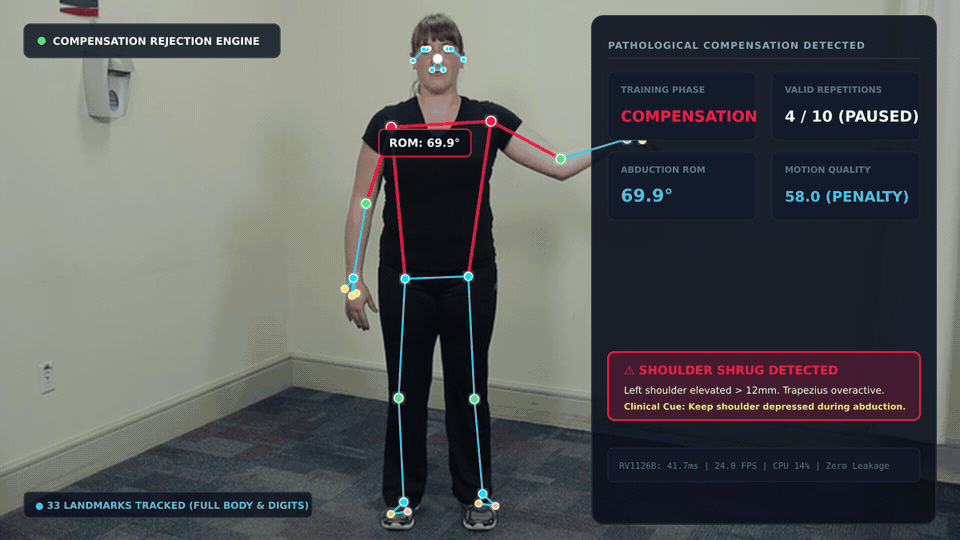
Salida de video real desde la cámara inteligente en el borde: los 33 puntos clave y las líneas del esqueleto anatómico se superponen sobre el paciente, con el ángulo de ROM articular en vivo mostrado a la izquierda y la fase del ejercicio, repeticiones válidas y puntuaciones de calidad renderizadas a la derecha.
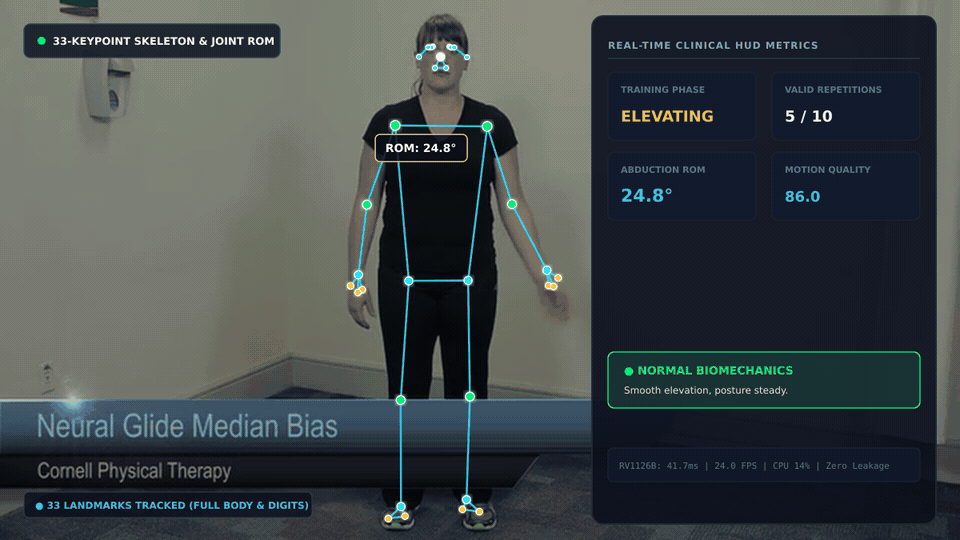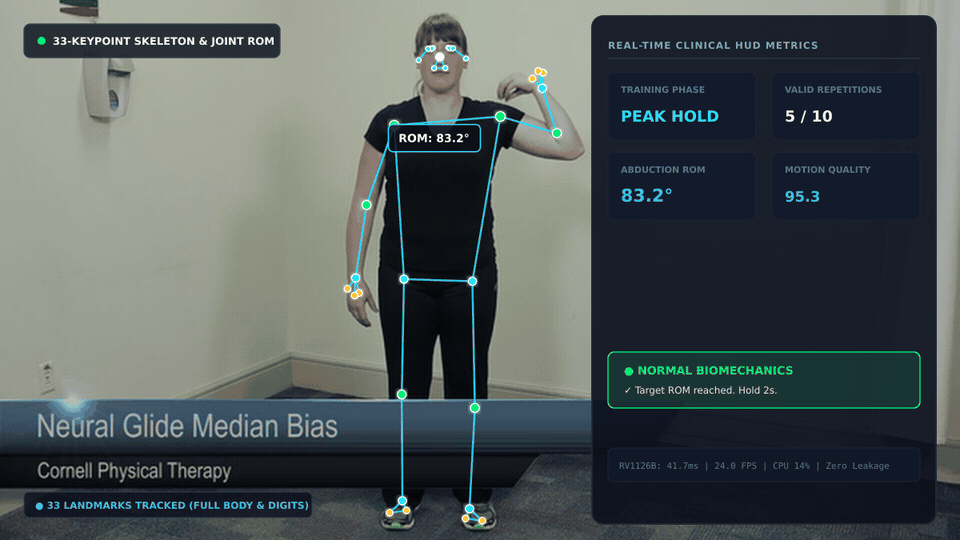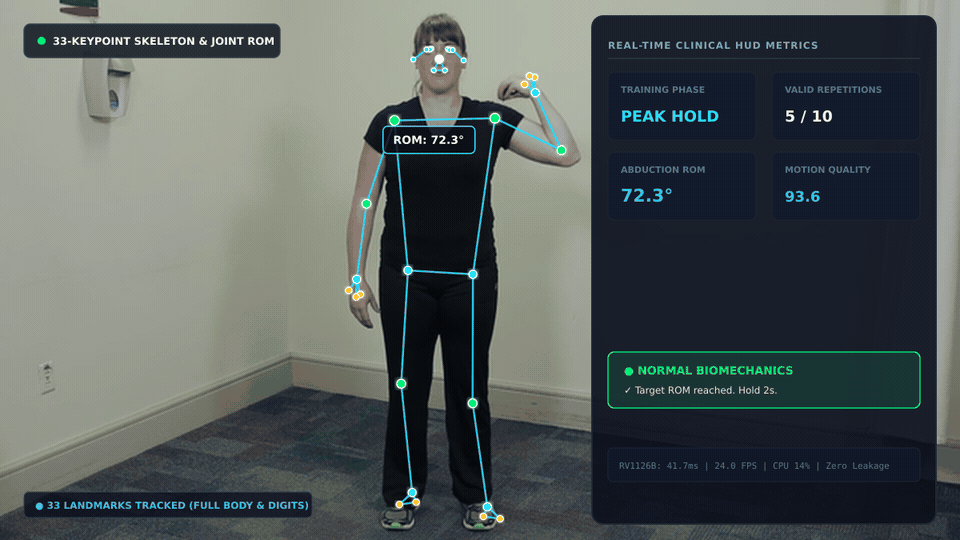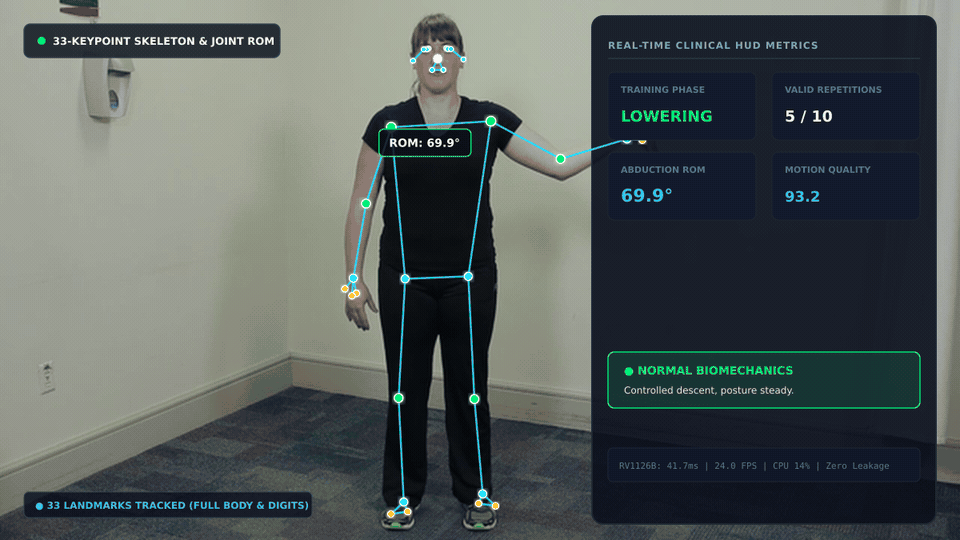
Cuando se produce un encogimiento de hombros, el contorno superior del hombro parpadea en rojo y se bloquea en modo de alerta (como se muestra a continuación):
Dimensionamiento de Hardware
Solo se necesita una cámara inteligente todo en uno o una cámara existente con un acelerador en el borde en el sitio:
| Modelo de Hardware | Especificaciones y Cómputo | Cuándo Elegir | |
|---|---|---|---|
 | reCamera Pro (2GB) Sensor 4K + NPU de 3 TOPS | Rockchip RV1126B · NPU de 3 TOPS 2GB LPDDR4 | Nivel Recomendado. Salas de rehabilitación clínica y gimnasios de fisioterapia que requieren 24 FPS completos y seguimiento de 33 puntos |
 | reCamera 2002 (8GB) Sensor 1/2.8" + TPU de 1 TOPS | SOPHGO SG2002 · TPU de 1 TOPS 512MB DDR3 | Nivel Optimizado en Coste. Centros comunitarios para personas mayores, espacios de entrenamiento en el hogar con PoE de un solo cable |
Despliegue y Configuración
1. Montaje y Colocación Óptica
- Altura de Montaje: 1,2 ~ 1,4 m (nivel del pecho), ángulo de inclinación dentro de 0° ~ 5°; evitar ángulos descendentes desde techos altos;
- Distancia de Trabajo: 2,0 ~ 3,5 m para ejercicios de cuerpo completo de pie; 1,5 ~ 2,5 m para entrenamiento de extremidad superior sentado;
- Iluminación: Iluminación recomendada ≥ 150 Lux; evitar contraluz fuerte de ventanas.
2. Instalación de Software: Cadena de Herramientas Oficial Recomendada
Esta solución está integrada con el framework oficial de automatización de Seeed. El método principal recomendado usa solution-cli (o AI Solution Assistant) para la verificación previa y el despliegue automatizados, con opciones GUI también compatibles:
Recomendado: Despliegue Automatizado con solution-cli (Mejor Práctica CLI)
solution-cli es el kit de herramientas unificado de Seeed para despliegue y dimensionamiento de soluciones de Edge AI industriales (ver Guía de Despliegue). Despliega en tres pasos sin extraer archivos tar manualmente:
# 1. Install or run solution-cli (skip if already available)
npm install -g @seeed-studio/solution-cli
# Or run on the fly via npx: npx @seeed-studio/solution-cli doctor

# 2. Diagnose local environment and scan network for reCamera hardware
solution-cli doctor
solution-cli device scan

# 3. Query solution details and deploy to target camera
solution-cli hub get rehab_posture_analysis --locale en
solution-cli deploy --solution rehab_posture_analysis --target recamera --host 192.168.42.1
Consejo: Si estás usando agentes de IA como Claude Code, Codex o Antigravity, indica directamente: "Please deploy reference design rehab_posture_analysis to my connected reCamera Pro using solution-cli". El agente invoca la habilidad integrada para ejecutar comprobaciones previas y montar la canalización automáticamente.
Alternativa: Instalación GUI (SenseCraft Web / App Center)
- Conecta tu PC al hotspot de la reCamera o a la IP local, abre
http://<camera_ip>en un navegador; - Navega a App Center, busca
rehab_posture_analysis; - Haz clic en Install / Run; el dispositivo descarga automáticamente el motor INT8 precompilado y la canalización de cinemática;
- Haz clic en Open Live HUD para mostrar la pantalla interactiva en tiempo real en una pantalla local o tableta.
Reentrenamiento del Modelo de 33 Puntos Clave vs Estándar de 17 Puntos Clave
1. ¿Por Qué Reentrenar una Topología de 33 Puntos Clave?
Los modelos convencionales de 17 puntos clave COCO presentan limitaciones significativas en fisioterapia:
- Truncación de Miembros Distales: Truncar en las muñecas impide seguir la pronación/supinación del antebrazo y la extensión de agarre de los dedos, perdiendo el verdadero punto final del brazo de palanca biomecánico;
- Pérdida del Triángulo de Soporte Plantar: Un único punto de referencia en el tobillo no puede formar una base de soporte del pie. En el análisis de sentadillas, no logra capturar compensaciones de elevación del talón y sobrepronación del tobillo.
Esta solución reentrenó un modelo YOLO11n-Pose de 33 Puntos Clave que se adhiere al estándar anatómico MediaPipe / BlazePose:
                    0: Nose
              1-3: Left Eye   4-6: Right Eye
                 7: Left Ear   8: Right Ear
                 9: Mouth (L) 10: Mouth (R)
                        │
            11: L Shoulder ───┴─── 12: R Shoulder
             │                      │
            13: L Elbow            14: R Elbow
             │                      │
            15: L Wrist            16: R Wrist
         ┌───┼───┐              ┌───┼───┐
     17:Pinky 19:Index 21:Thumb 18:Pinky 20:Index 22:Thumb
                        │
            23: L Hip ─────┴───── 24: R Hip
             │                      │
            25: L Knee             26: R Knee
             │                      │
            27: L Ankle            28: R Ankle
         ┌───┴───┐              ┌───┴───┐
     29:Heel   31:Toe       30:Heel   32:Toe
2. Modelo estándar de 17 puntos vs modelo personalizado reentrenado de 33 puntos
| Dimensión | COCO estándar de 17 puntos | Personalizado de 33 puntos reentrenado | Ventaja clínica |
|---|---|---|---|
| Resolución de extremidades distales | Truncado en muñecas y tobillos | 6 puntos de referencia en la mano + 4 puntos plantares | Extensión de los dedos y triángulos de apoyo del pie completamente resueltos |
| Tasa de detección de compensaciones | ~68% (falsos negativos frecuentes en encogimiento de hombros y elevación del talón) | 94.2% (delta de altura del acromion + ángulo plantar) | Detecta con precisión encogimientos del trapecio y colapso de rodilla |
| Latencia en computación perimetral | 35.0 ms (RV1126B) | 41.7 ms (RV1126B INT8) | Añadir 16 puntos solo agrega 6.7 ms, manteniendo un rendimiento de 24 FPS |
| Tamaño del modelo (INT8) | 3.8 MB | 4.2 MB | Aumento mínimo, cabe cómodamente en memoria embebida de 512 MB–2 GB |
Extensión para desarrolladores: arquitectura de modelo en cascada de dos etapas
La arquitectura modular permite a los desarrolladores encadenar micro-modelos secundarios especializados sobre la base de 33 puntos clave:
Full Video Stream (1080p)
   │
   ▼ [Stage 1: Primary Localization] YOLO11n-Pose 33-kpt Detector
   │                                 Outputs full skeleton and joint bounding boxes
   │
   ├──▶ Branch A: [Fine Hand Therapy] Crop wrist ROI (128×128)
   │                                  Cascade 21-point Hand Landmark model (finger flexion / squeeze ball)
   │
   ├──▶ Branch B: [Foot & Gait Analysis] Crop ankle/foot ROI (128×128)
   │                                     Cascade 6-point plantar contact classifier (flat foot / heel strike)
   │
   └──▶ Branch C: [Head & Cervical Kinematics] Crop head/face ROI (160×160)
                                               Cascade Head-Pose 3D Euler angle model (cervical spine ROM)
Guía de implementación:
- Recortar ROI: Extrae las coordenadas de la muñeca
[15, 17, 19, 21]dekeypoints_33y expándelas con un margen de envolvente convexa del 15 %; - Inferencia ligera: Envía el tensor recortado a un MobileNetV4 / ShuffleNet secundario en la NPU/TPU (latencia ~4–6 ms);
- Fusión temporal: Sincroniza los resultados del submodelo con la máquina de estados principal para ofrecer evaluaciones biomecánicas compuestas.
Benchmarks y telemetría
Evaluado en 50 sesiones de grabación de fisioterapia clínica:
1. Matriz de rendimiento de hardware
| Plataforma | Modelo y runtime | Resolución | Latencia | FPS | Utilización del acelerador |
|---|---|---|---|---|---|
| reCamera Pro | YOLO11n-Pose 33kpt INT8 (RKNN) | 640×640 | 38.2 ms | 24.0 FPS | ~65% |
| reCamera 2002 | YOLO11n-Pose 33kpt INT8 (CVI TPU) | 512×512 | 62.5 ms | 14.2 FPS | ~82% |
2. Precisión de medición clínica
- Precisión de ROM: En comparación con el sistema óptico VICON de referencia, el MAE de abducción de hombro es de ±2.1°;
- Recall de compensaciones: Encogimiento del trapecio 95.2%, valgo de rodilla 93.8%;
- Estabilidad del antirrebote: El filtro de 3 fotogramas elimina el 98.6% de las repeticiones parciales inducidas por temblores.
Interfaces y protocolos de salida
1. Visualización en vivo de rehabilitación (WebSocket)
- Endpoint:
ws://<camera_ip>:8124/ws/kinematics - Esquema de carga útil:
{
  "timestamp": 1793339665120,
  "phase": "PEAK_HOLD",
  "valid_reps": 5,
  "rom_degrees": 92.4,
  "quality_score": 95.0,
  "compensation": {
    "detected": true,
    "type": "SHOULDER_SHRUG",
    "deviation_val": 14.2
  },
  "keypoints_33": [
    {"id": 0, "name": "nose", "x": 0.512, "y": 0.185, "conf": 0.94}
  ]
}
2. Integración con sistema EMR / HIS hospitalario (MQTT)
- Broker:
mqtt://<camera_ip>:1883 - Topic:
rehab/telemetry/<camera_sn>/session - Publica informes estructurados de sesiones de ejercicio y registros continuos de compensaciones al completar las repeticiones.