Ejemplos de aplicación de XIAO STM32C5
Descripción general
El XIAO STM32C5 está equipado con el sensor inercial de 6 ejes LSM6DS3TR-C, que integra un acelerómetro de 3 ejes y un giroscopio de 3 ejes. También incorpora un transceptor CAN a bordo, satisfaciendo directamente los requisitos de detección de movimiento y comunicación por bus CAN. Con estos recursos de hardware, puedes implementar varias aplicaciones, incluyendo detección de actitud, monitorización de vibraciones, activación por movimiento de bajo consumo, control de iluminación interactiva, registro de datos CAN FD y diagnóstico de fallos.
Este artículo utiliza PlatformIO. Si no estás familiarizado con él, consulta Primeros pasos con PlatformIO para XIAO STM32C5.
Uso del IMU
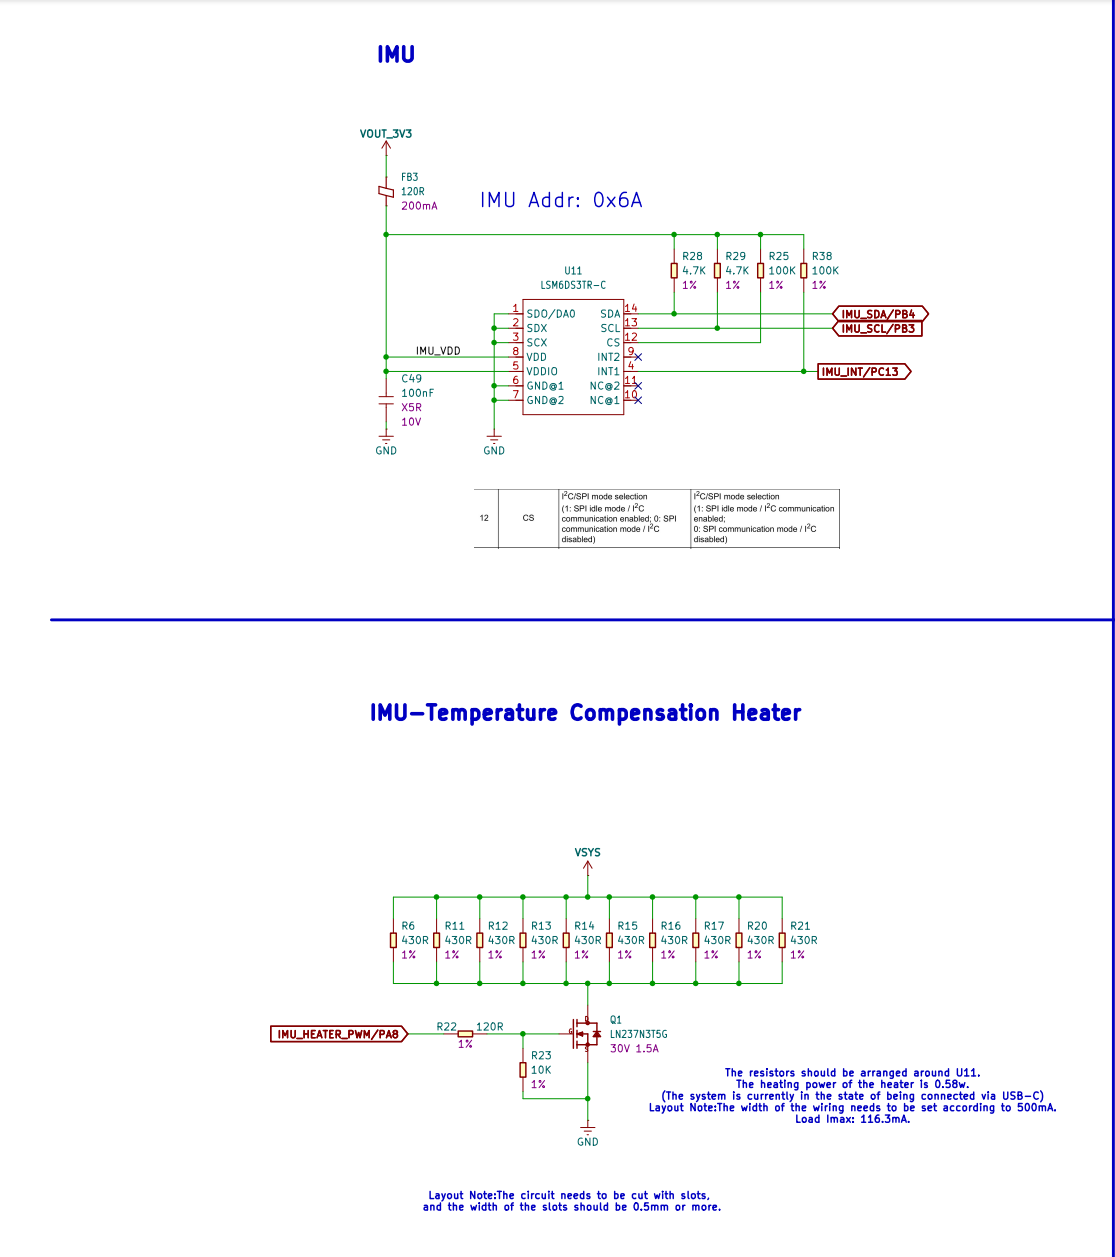
El XIAO STM32C5 incorpora un LSM6DS3TR‑C sensor inercial de 6 ejes, que integra un acelerómetro de 3 ejes y un giroscopio de 3 ejes. Puede aplicarse a detección de actitud, reconocimiento de movimiento, monitorización de vibraciones y otros casos de uso.
Para mitigar el impacto de la variación de la temperatura ambiente en el sesgo del sensor y la estabilidad de la medición, la placa implementa un circuito de calentamiento de compensación activa de temperatura. Las resistencias de calentamiento colocadas alrededor del IMU proporcionan un calentamiento uniforme para el sensor, y la potencia de calentamiento puede ajustarse mediante señales PWM. Combinado con las lecturas de temperatura internas del IMU, el control por software mantiene el sensor funcionando a una temperatura relativamente estable. Esto reduce la deriva de medición causada por la deriva de temperatura y mejora la consistencia de los datos durante el funcionamiento a largo plazo y en condiciones de temperatura variable.
Lectura de datos del sensor de 6 ejes
- Preparación de hardware
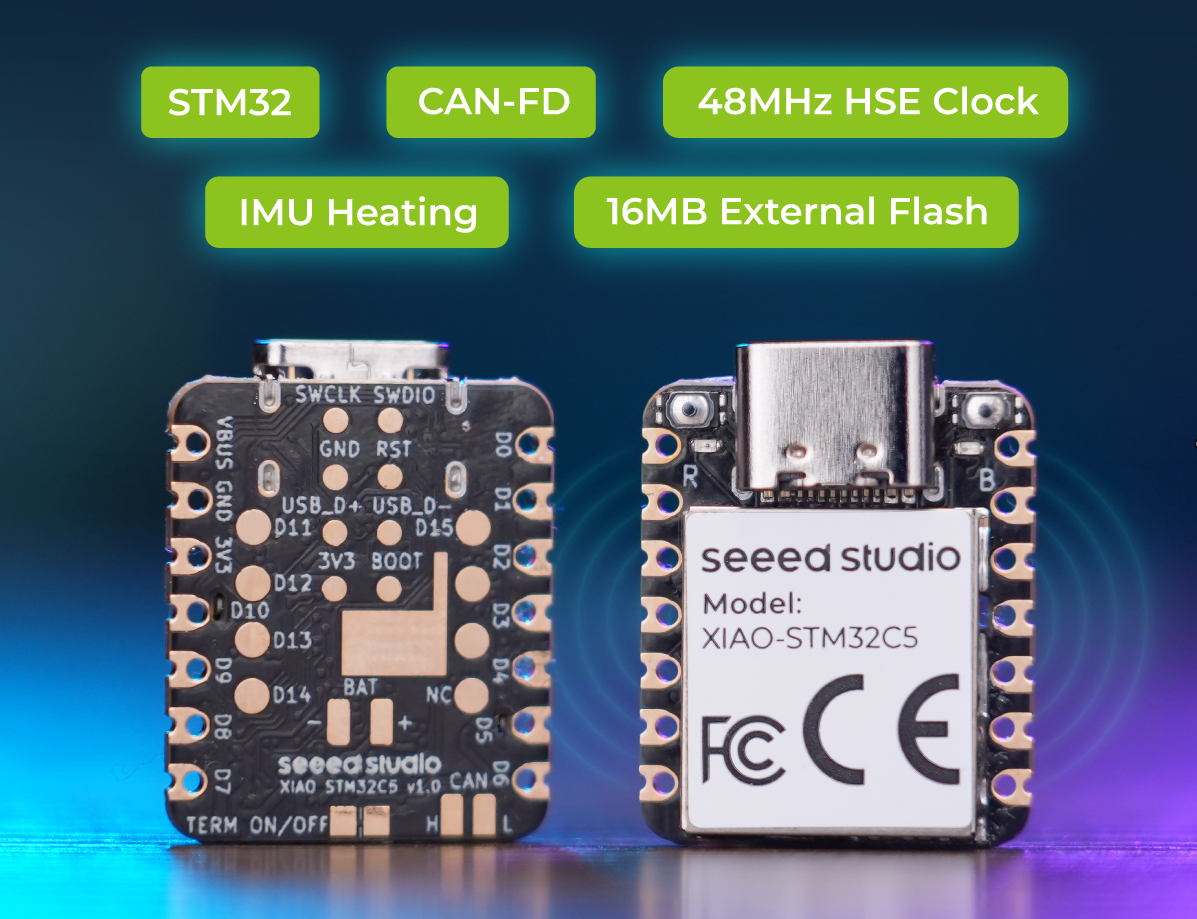
Una placa XIAO STM32C5.
| Seeed Studio XIAO STM32C5 |
|---|
 |
- Preparación de software
Crea un nuevo proyecto PlatformIO
- Modifica la configuración del árbol de dispositivos en
app.overlay
app.overlay
/*
 * No application-level devicetree overrides are required.
 *
 * The board DTS supplies imu0 as the LSM6DS3TR-C on I2C2:
 *   address 0x6a, SCL PB3, SDA PB4.
 *
 * The board DTS also describes INT1 on PC13 and the heater on PA8/TIM1_CH1,
 * but this polling-only application does not configure an IMU trigger and
 * does not enable or access PWM.  Those board-level nodes remain unchanged.
 */
- Modifica
prj.confpara habilitar el muestreo por sondeo a tasa fija para el sensor de 6 ejes LSM6DS3TR-C, junto con la salida de la consola serie USB CDC ACM.
prj.conf
# LSM6DS3TR-C six-axis polling sample.
CONFIG_SENSOR=y
CONFIG_I2C=y

# Fixed sensor configuration: 104 Hz, accel +/-4g, gyro +/-500 dps.
CONFIG_LSM6DSL_ACCEL_ODR=4
CONFIG_LSM6DSL_ACCEL_FS=4
CONFIG_LSM6DSL_GYRO_ODR=4
CONFIG_LSM6DSL_GYRO_FS=500

# USB CDC ACM console for sample output.
CONFIG_SERIAL=y
CONFIG_CONSOLE=y
CONFIG_UART_CONSOLE=y
CONFIG_UF2_DFU_RESET=y
CONFIG_USB_DEVICE_STACK_NEXT=y
CONFIG_USBD_CDC_ACM_CLASS=y
CONFIG_UART_LINE_CTRL=y

# Deliberately not enabled:
# CONFIG_PWM
# CONFIG_LSM6DSL_ENABLE_TEMP
# CONFIG_LSM6DSL_TRIGGER
- Modifica main.c
main.c
/*
 * Copyright (c) 2026 Seeed Technology Co., Ltd.
 * SPDX-License-Identifier: Apache-2.0
 *
 * XIAO STM32C5 onboard LSM6DS3TR-C six-axis polling sample.
 */

#include <zephyr/device.h>
#include <zephyr/devicetree.h>
#include <zephyr/drivers/sensor.h>
#include <zephyr/kernel.h>
#include <zephyr/sys/printk.h>

#define IMU_NODE DT_ALIAS(imu0)
#define SAMPLE_INTERVAL_MS 100

BUILD_ASSERT(DT_NODE_HAS_STATUS(IMU_NODE, okay),
	     "imu0 alias is not defined or not okay");

static const struct device *const imu = DEVICE_DT_GET(IMU_NODE);

static void print_value(const struct sensor_value *value)
{
	int64_t micro = sensor_value_to_micro(value);
	uint64_t magnitude = micro < 0 ? (uint64_t)(-micro) : (uint64_t)micro;

	printk("%s%lld.%06llu",
	       micro < 0 ? "-" : "",
	       (long long)(magnitude / 1000000U),
	       (unsigned long long)(magnitude % 1000000U));
}

static int read_six_axis(struct sensor_value accel[3],
			 struct sensor_value gyro[3])
{
	int ret = sensor_sample_fetch(imu);

	if (ret < 0) {
		return ret;
	}

	ret = sensor_channel_get(imu, SENSOR_CHAN_ACCEL_XYZ, accel);
	if (ret < 0) {
		return ret;
	}

	return sensor_channel_get(imu, SENSOR_CHAN_GYRO_XYZ, gyro);
}

int main(void)
{
	struct sensor_value accel[3];
	struct sensor_value gyro[3];
	int ret;

	if (!device_is_ready(imu)) {
		printk("IMU device is not ready\n");
		return 0;
	}

	printk("LSM6DS3TR-C polling: accel +/-4g, gyro +/-500 dps, 104 Hz\n");
	printk("INT1 and heater PWM are not used by this application.\n");

	while (true) {
		ret = read_six_axis(accel, gyro);
		if (ret < 0) {
			printk("IMU read failed: %d\n", ret);
			k_msleep(SAMPLE_INTERVAL_MS);
			continue;
		}

		printk("accel(m/s^2) x=");
		print_value(&accel[0]);
		printk(" y=");
		print_value(&accel[1]);
		printk(" z=");
		print_value(&accel[2]);
		printk("  gyro(rad/s) x=");
		print_value(&gyro[0]);
		printk(" y=");
		print_value(&gyro[1]);
		printk(" z=");
		print_value(&gyro[2]);
		printk("\n");

		k_msleep(SAMPLE_INTERVAL_MS);
	}

	return 0;
}
- Resultado
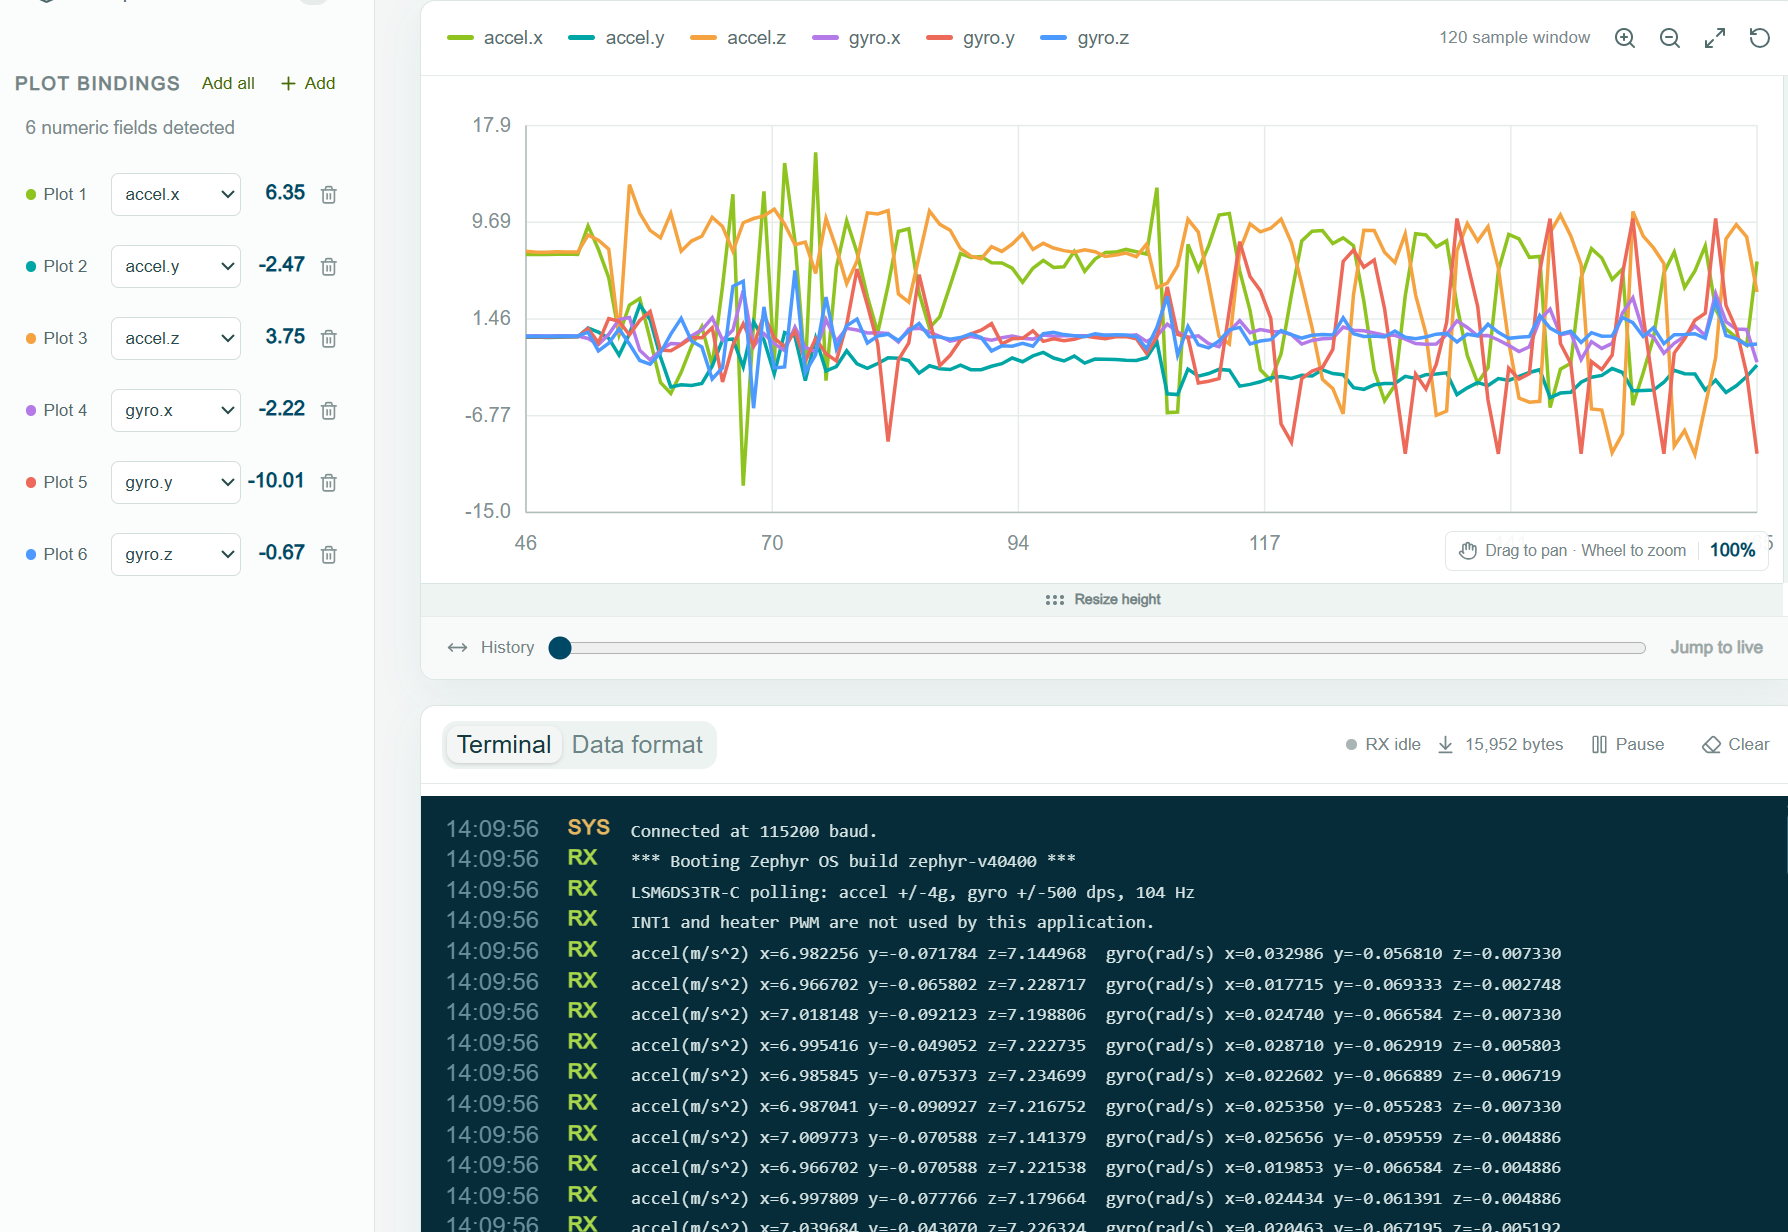
Utiliza cualquier monitor serie para observar las lecturas de salida del acelerómetro y giroscopio de 3 ejes.
- Si se habilita la compensación de temperatura por PWM, el XIAO STM32C5 se calentará hasta alrededor de 40°C. Por lo tanto, la generación de calor es normal.
- Los ejemplos de código para la compensación de temperatura por PWM y la interrupción IMU INT1 se muestran a continuación.
Activación por movimiento del IMU
El LSM6DS3TR-C integrado puede detectar movimiento mientras el XIAO STM32C5 está en un estado de bajo consumo. Cuando el movimiento supera el umbral de activación configurado, el IMU activa INT1 para despertar la placa.
- Preparación de hardware
| Seeed Studio XIAO STM32C5 |
|---|
|
Antes de empezar, prepara una placa XIAO STM32C5.
Preparación de software
- Añade la configuración del estado de energía STOP1 a app.overlay. El DTS de la placa ya define el IMU y su pin INT1.
app.overlay
/*
 * No IMU-specific devicetree overrides are required.
 *
 * The board DTS supplies imu0 as the LSM6DS3TR-C on I2C2:
 *   address 0x6a, SCL PB3, SDA PB4.
 *
 * The board DTS also describes INT1 on PC13 and the heater on PA8/TIM1_CH1.
 */

 / {
	power-states {
		stop1: stop1 {
			compatible = "zephyr,power-state";
			power-state-name = "suspend-to-idle";
			substate-id = <1>;
			min-residency-us = <1000>;
			exit-latency-us = <100>;
		};
	};
};

&cpu0 {
	cpu-power-states = <&stop1>;
};
- Modifica el archivo de configuración
prj.conf.
prj.conf
CONFIG_I2C=y
CONFIG_GPIO=y
CONFIG_PM=y

CONFIG_SERIAL=y
CONFIG_CONSOLE=y
CONFIG_UART_CONSOLE=y
CONFIG_PRINTK=y
CONFIG_UF2_DFU_RESET=y
CONFIG_USB_DEVICE_STACK_NEXT=y
CONFIG_USBD_CDC_ACM_CLASS=y
CONFIG_UART_LINE_CTRL=y

# The IMU heater/temperature compensation is intentionally unused.
CONFIG_PWM=n
- Implementa el despertar por movimiento en main.c. El IMU compara el movimiento con el umbral de activación configurado y afirma INT1 cuando se dispara. Luego, el XIAO se despierta, registra el evento y una muestra del IMU, y vuelve a dormir.
main.c
/* XIAO STM32C5 + LSM6DS3TR-C motion wake-up demo. */

#include <zephyr/device.h>
#include <zephyr/devicetree.h>
#include <zephyr/drivers/gpio.h>
#include <zephyr/drivers/i2c.h>
#include <zephyr/kernel.h>
#include <zephyr/pm/pm.h>
#include <zephyr/sys/printk.h>

#include <stm32_ll_cortex.h>
#include <stm32_ll_pwr.h>

#define IMU_NODE DT_ALIAS(imu0)

#define CTRL1_XL   0x10
#define CTRL2_G    0x11
#define CTRL3_C    0x12
#define CTRL6_C    0x15
#define WAKE_SRC   0x1b
#define OUTX_L_G   0x22
#define TAP_CFG    0x58
#define WAKE_THS   0x5b
#define WAKE_DUR   0x5c
#define MD1_CFG    0x5e

static const struct i2c_dt_spec imu = I2C_DT_SPEC_GET(IMU_NODE);
static const struct gpio_dt_spec imu_int =
	GPIO_DT_SPEC_GET(IMU_NODE, irq_gpios);
static const struct gpio_dt_spec led =
	GPIO_DT_SPEC_GET(DT_ALIAS(led0), gpios);

static struct gpio_callback imu_cb;
K_SEM_DEFINE(wake_sem, 0, 1);

extern int stm32_clock_control_init(const struct device *dev);

/* Zephyr 4.4 has no STM32C5 PM backend yet, so provide the STOP1 hooks here. */
void pm_state_set(enum pm_state state, uint8_t substate_id)
{
	if (state == PM_STATE_SUSPEND_TO_IDLE && substate_id == 1) {
		LL_PWR_SetPowerMode(LL_PWR_STOP1_MODE);
		SCB_EnableDeepSleep();
		k_cpu_idle();
	}
}

void pm_state_exit_post_ops(enum pm_state state, uint8_t substate_id)
{
	if (state == PM_STATE_SUSPEND_TO_IDLE && substate_id == 1) {
		SCB_DisableDeepSleep();
		(void)stm32_clock_control_init(NULL);
	}
	irq_unlock(0);
}

static void imu_isr(const struct device *port, struct gpio_callback *cb,
		    gpio_port_pins_t pins)
{
	ARG_UNUSED(port);
	ARG_UNUSED(cb);
	ARG_UNUSED(pins);
	k_sem_give(&wake_sem);
}

static int imu_wakeup_init(void)
{
	int ret;

	if (!i2c_is_ready_dt(&imu) || !gpio_is_ready_dt(&imu_int) ||
	    !gpio_is_ready_dt(&led)) {
		return -ENODEV;
	}

	ret = gpio_pin_configure_dt(&led, GPIO_OUTPUT_INACTIVE);
	ret |= gpio_pin_configure_dt(&imu_int, GPIO_INPUT);
	if (ret < 0) {
		return ret;
	}

	gpio_init_callback(&imu_cb, imu_isr, BIT(imu_int.pin));
	ret = gpio_add_callback(imu_int.port, &imu_cb);
	if (ret < 0) {
		return ret;
	}

	return 0;
}

static int enter_imu_low_power(void)
{
	int ret;

	/* Sleep sensing: accel 12.5 Hz low-power +/-2 g, gyro off. */
	ret = i2c_reg_write_byte_dt(&imu, MD1_CFG, 0x00);
	ret |= i2c_reg_write_byte_dt(&imu, CTRL3_C, 0x44);
	ret |= i2c_reg_write_byte_dt(&imu, CTRL2_G, 0x00);
	ret |= i2c_reg_write_byte_dt(&imu, CTRL6_C, 0x10);
	ret |= i2c_reg_write_byte_dt(&imu, CTRL1_XL, 0x10);
	ret |= i2c_reg_write_byte_dt(&imu, WAKE_THS, 0x08);
	ret |= i2c_reg_write_byte_dt(&imu, WAKE_DUR, 0x00);
	ret |= i2c_reg_write_byte_dt(&imu, TAP_CFG, 0x80);
	return ret;
}

static int arm_imu_wakeup(void)
{
	uint8_t source;
	int ret;

	/* Discard the mode-change transient only after the 500 ms settling time. */
	k_sem_reset(&wake_sem);
	ret = i2c_reg_read_byte_dt(&imu, WAKE_SRC, &source);
	ret |= i2c_reg_write_byte_dt(&imu, MD1_CFG, BIT(5));
	ret |= gpio_pin_interrupt_configure_dt(&imu_int,
					       GPIO_INT_EDGE_TO_ACTIVE);
	return ret;
}

static int16_t sample16(const uint8_t *data)
{
	return (int16_t)((uint16_t)data[0] | ((uint16_t)data[1] << 8));
}

static void print_imu_sample(void)
{
	uint8_t data[12];
	int16_t gx, gy, gz, ax, ay, az;

	/* Awake sensing: accel and gyro at 104 Hz. */
	(void)i2c_reg_write_byte_dt(&imu, MD1_CFG, 0x00);
	(void)i2c_reg_write_byte_dt(&imu, CTRL6_C, 0x00);
	(void)i2c_reg_write_byte_dt(&imu, CTRL1_XL, 0x40);
	(void)i2c_reg_write_byte_dt(&imu, CTRL2_G, 0x40);
	k_msleep(30);

	if (i2c_burst_read_dt(&imu, OUTX_L_G, data, sizeof(data)) < 0) {
		printk("IMU sample read failed\n");
		return;
	}

	gx = sample16(&data[0]);
	gy = sample16(&data[2]);
	gz = sample16(&data[4]);
	ax = sample16(&data[6]);
	ay = sample16(&data[8]);
	az = sample16(&data[10]);

	/* +/-2 g: 0.061 mg/LSB; +/-250 dps: 8.75 mdps/LSB. */
	printk("accel[mg]=%d,%d,%d gyro[mdps]=%d,%d,%d\n",
	       ax * 61 / 1000, ay * 61 / 1000, az * 61 / 1000,
	       gx * 875 / 100, gy * 875 / 100, gz * 875 / 100);
}

int main(void)
{
	uint32_t event_count = 0;
	uint8_t source;

	if (imu_wakeup_init() < 0) {
		printk("IMU wake-up init failed\n");
		return 0;
	}

	gpio_pin_set_dt(&led, 1);
	if (enter_imu_low_power() < 0) {
		printk("Failed to configure IMU low-power mode\n");
		return 0;
	}
	k_msleep(500);
	gpio_pin_set_dt(&led, 0);

	while (true) {
		if (arm_imu_wakeup() < 0) {
			printk("Failed to arm IMU wake-up\n");
			return 0;
		}

		printk("Sleeping in STOP1. Move or tap the board to wake it.\n");

		/* With no runnable work, Zephyr selects STOP1 from app.overlay. */
		k_sem_take(&wake_sem, K_FOREVER);

		(void)gpio_pin_interrupt_configure_dt(&imu_int,
						      GPIO_INT_DISABLE);
		(void)i2c_reg_write_byte_dt(&imu, MD1_CFG, 0x00);
		(void)i2c_reg_read_byte_dt(&imu, WAKE_SRC, &source);
		gpio_pin_set_dt(&led, 1);
		printk("Knock event #%u, WAKE_UP_SRC=0x%02x\n",
		       ++event_count, source);
		print_imu_sample();

		/* Let low-power acceleration settle while the LED remains on. */
		if (enter_imu_low_power() < 0) {
			printk("Failed to configure IMU low-power mode\n");
			return 0;
		}
		k_msleep(500);
		gpio_pin_set_dt(&led, 0);
	}

	return 0;
}
- Resultado
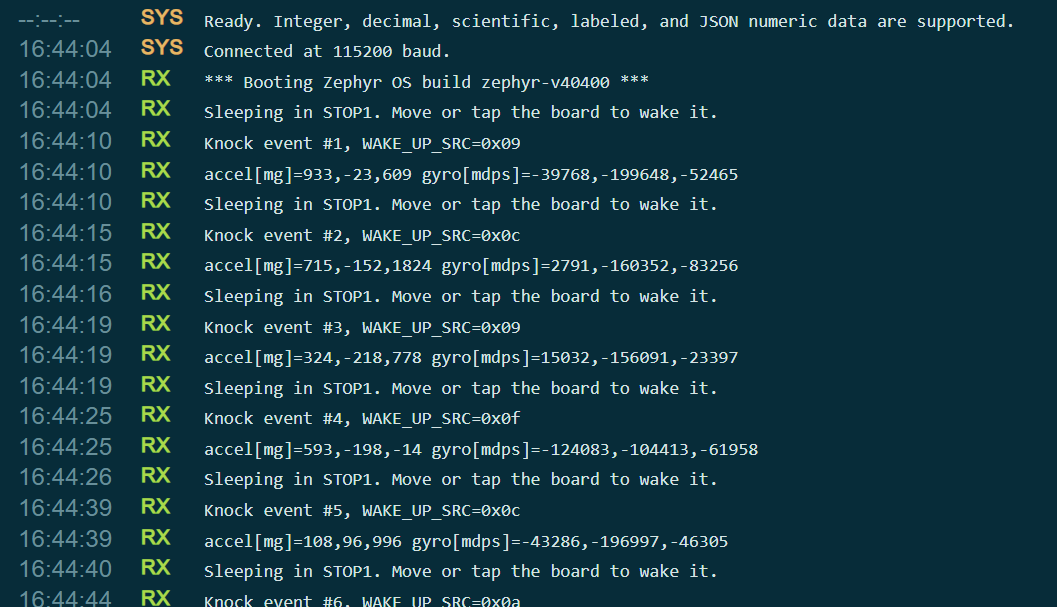
- Cuando el movimiento supera el umbral configurado, INT1 despierta la placa. El LED se enciende brevemente antes de que la placa vuelva a dormir.
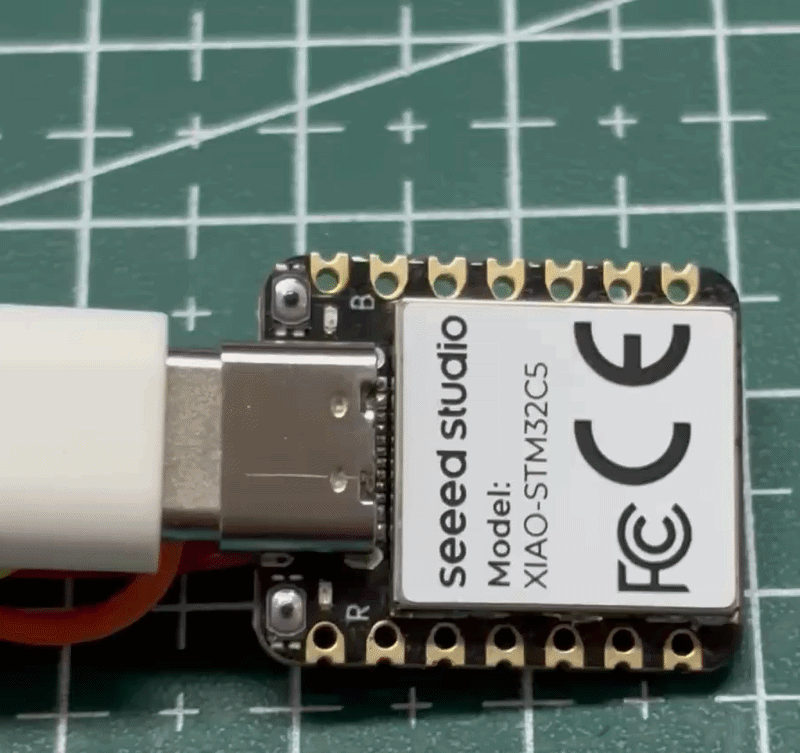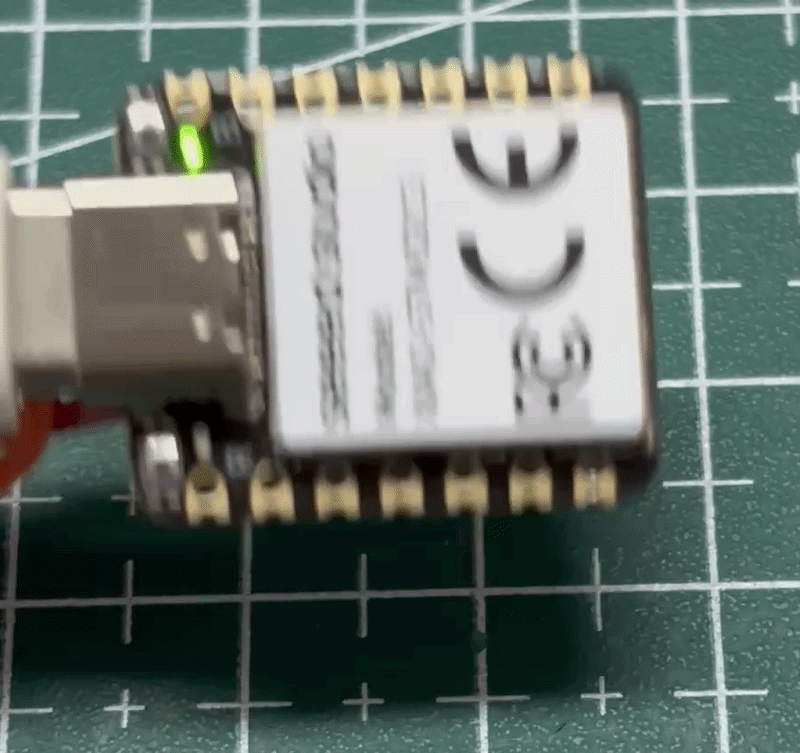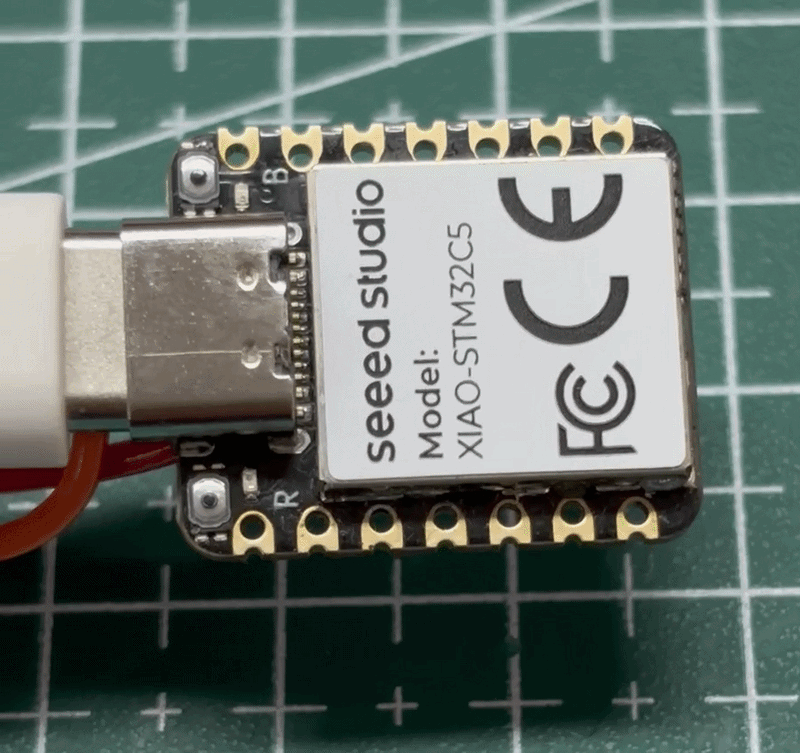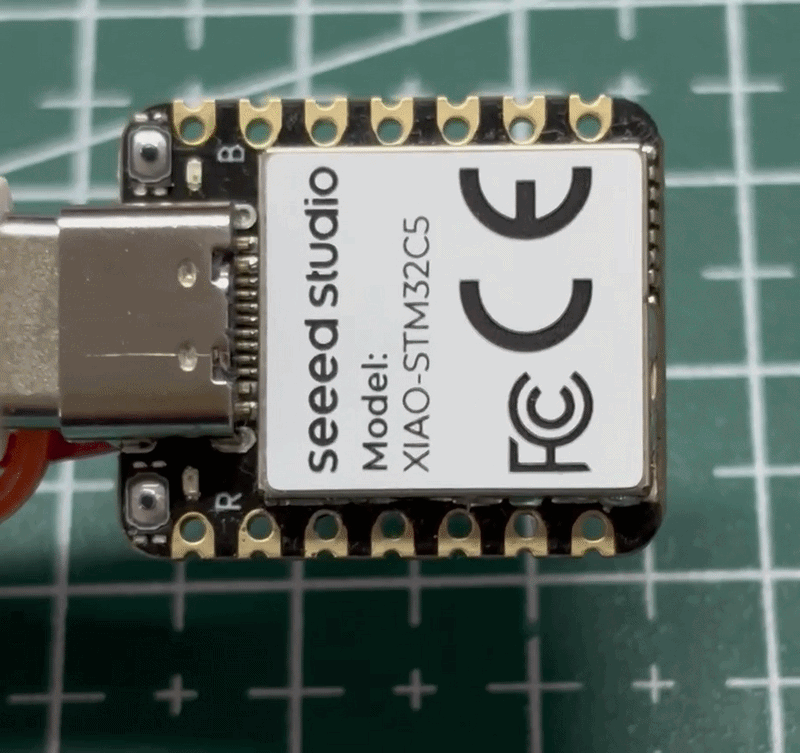
- Cada despertar imprime un número de evento, el valor de WAKE_UP_SRC y una muestra del IMU en el puerto serie.
IMU Electronic Ocean
La demostración Electronic Ocean utiliza el IMU para detectar la dirección de la gravedad y el estado de movimiento del dispositivo. Dos matrices RGB en cascada de 6×10 se tratan como una única área de visualización unificada de 6×20. El programa calcula la orientación de la superficie del agua a partir de los datos del acelerómetro y controla la amplitud de las olas utilizando las lecturas del giroscopio y la intensidad del movimiento. También ajusta dinámicamente el nivel del agua, manteniendo aproximadamente la mitad de llenado del "agua de mar" a medida que el dispositivo gira o se inclina. Esto simula el flujo, el vaivén y el oleaje del fluido bajo la gravedad.
-
Uso:
- Después de encender, los LED RGB permanecen apagados por defecto, esperando el despertar.
- Despierta el Electronic Ocean agitando el dispositivo de forma notable o manteniendo pulsado el botón durante 2 segundos.
- Inclina el dispositivo lentamente; la superficie del agua se desplazará suavemente siguiendo la gravedad.
- Mueve el dispositivo moderadamente para intensificar la ondulación de las olas y los efectos de oleaje.
- Pulsa brevemente el botón para cambiar los modos de visualización: neón, azul de aguas profundas, cian del cielo, respiración púrpura, texto desplazable y más.
- Mantén pulsado el botón durante 2 segundos o agita el dispositivo con firmeza durante el funcionamiento para entrar manualmente en el modo de suspensión.
- Si la actitud del dispositivo permanece casi sin cambios durante 90 segundos consecutivos, los LED RGB se apagarán automáticamente y esperarán a ser despertados por eventos del IMU o por la entrada del botón.
-
Preparación de hardware
| Seeed Studio XIAO STM32C5 | Matriz RGB 6x10 WS2812 para Seeed Studio XIAO × 2 | Grove Button |
|---|---|---|
|  |  |
- Preparación de software
- Modifica el archivo
app.overlaypara habilitar los pines configurados. Aquí, se selecciona D1 para el control del botón y D0 sirve como el pin de señal para controlar la Matriz RGB WS2812.
app.overlay
#include <zephyr/dt-bindings/gpio/gpio.h>

/ {
	aliases {
		rgb-data = &rgb_matrix_data;
		imu-wake = &imu_wake;
		mode-button = &mode_button;
	};

	mode_buttons {
		compatible = "gpio-keys";
		mode_button: mode-button {
			gpios = <&gpioa 1 (GPIO_PULL_DOWN | GPIO_ACTIVE_HIGH)>;
			label = "Grove Button on D1";
		};
	};

	imu_wake_pins {
		compatible = "gpio-keys";
		imu_wake: imu-wake {
			gpios = <&gpioc 13 GPIO_ACTIVE_HIGH>;
			label = "LSM6DS3TR-C INT1";
		};
	};

	/* D0/PA0 drives two cascaded 6 x 10 panels (first DOUT -> second DIN). */
	rgb_matrix_pins {
		compatible = "gpio-leds";

		rgb_matrix_data: rgb-matrix-data {
			gpios = <&gpioa 0 GPIO_ACTIVE_HIGH>;
		};
	};
};

/* The on-board LSM6DS3TR-C is polled at 50 Hz to animate the ocean. */
&i2c2 {
	status = "okay";
};

&lsm6ds3tr_c {
	status = "okay";
};
- Modifica el archivo de configuración
prj.conf.
prj.conf
CONFIG_GPIO=y
CONFIG_I2C=y
CONFIG_SENSOR=y
CONFIG_LSM6DSL=y
CONFIG_PRINTK=y
CONFIG_MAIN_STACK_SIZE=4096
-
Implementa la lógica en
main.c. Dado que el código de referencia es bastante largo, ve al archivo de código y copia su contenido enmain.c.- 📄[c-file] electronic-ocean-main.c
-
Resultado
- Cuando el dispositivo está en reposo o entra en modo de suspensión, las luces RGB se apagan y el IMU permanece en detección de movimiento de bajo consumo.
- Agita el dispositivo; la interrupción del IMU activa el despertar y el efecto de océano RGB se enciende de nuevo.
- Inclina el dispositivo lentamente y el nivel del mar se inclinará suavemente siguiendo la gravedad, como la superficie del agua dentro de un recipiente.
- Al cambiar la orientación del dispositivo, el agua de mar fluye continuamente a través de toda la matriz RGB.
- A medida que aumenta la intensidad del movimiento o del sacudido, los efectos de ondulación y oleaje se vuelven correspondientemente más fuertes.
- Si la actitud permanece sin cambios durante mucho tiempo, o después de una sacudida notable, las luces se apagarán de nuevo y volverán al estado de espera de despertar.
- Los archivos de la carcasa imprimible en 3D están disponibles a continuación
- La carga por USB‑C es compatible después de instalar una batería. Consulta Battery Usage.
- Si tienes intención de colocar una batería dentro de la carcasa, la batería de iones de litio recomendada es KXW 402030 (3,7 V, 200 mAh, 0,74 Wh).
Registrador CAN
El XIAO STM32C5 incorpora periféricos CAN FD de dos canales a bordo. Está equipado con el transceptor TCAN3403-Q1, y una resistencia de terminación de 120 ohmios está preconfigurada. Puedes utilizar directamente las interfaces de las almohadillas de soldadura CAN_H y CAN_L en la parte posterior para aplicaciones relacionadas con CAN‑BUS.
Para obtener más información sobre el uso de CAN y CAN‑FD en el XIAO STM32C5, consulta XIAO STM32C5 CANFD Usage
En las aplicaciones de CAN BUS, el análisis de los datos de carga útil CAN, la verificación de la transmisión y recepción correctas, la tasa de pérdida de paquetes y otros factores relacionados son fundamentales para el despliegue práctico. Sin embargo, el protocolo CAN BUS es complejo, lo que hace que la resolución de problemas sea un desafío para los desarrolladores. Por lo tanto, se requieren ciertas herramientas para identificar preliminarmente los nodos defectuosos en el CAN BUS para un diagnóstico posterior.
La siguiente demostración de simulación de fallos CAN FD y diagnóstico visual está construida con dos placas XIAO STM32C5 y una Round Display. Puede generar tramas normales, tramas con secuencias faltantes y tramas con errores CRC en la capa de aplicación. También muestra estadísticas de recepción en tiempo real, estima la tasa de pérdida de paquetes y muestra los resultados de las comprobaciones.
Preparación de hardware
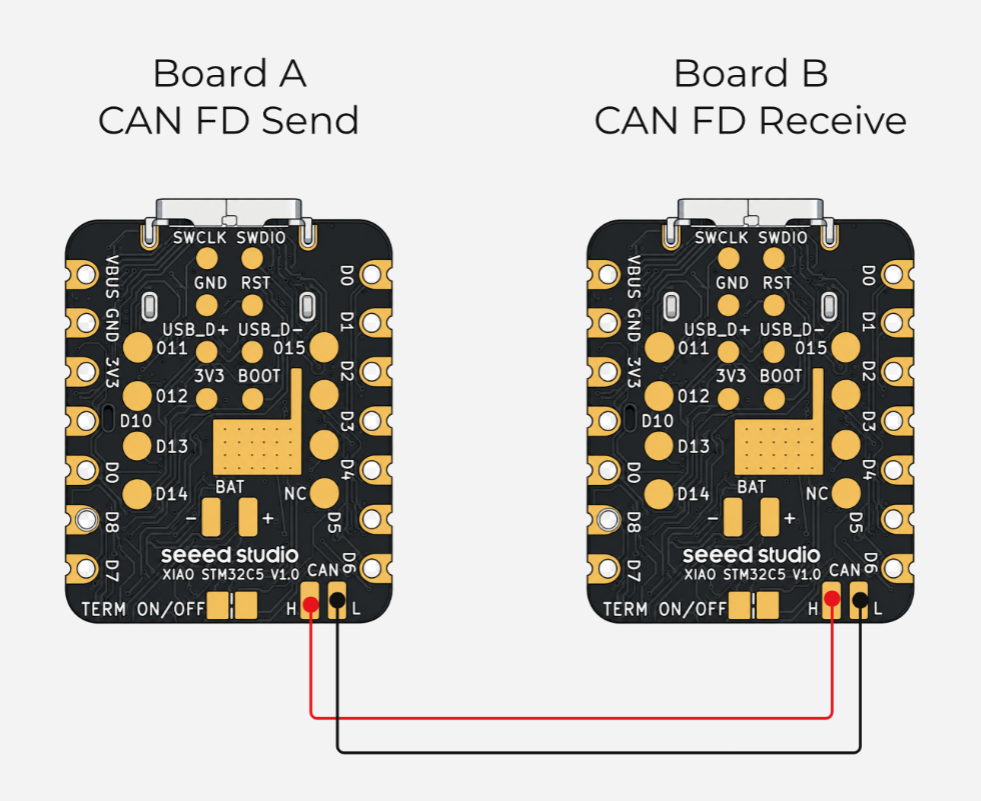
Aquí se requieren dos placas XIAO STM32C5. Una actúa como el registrador CAN para control y análisis, mientras que la otra simula un nodo CAN BUS para transmitir datos y emular la pérdida de paquetes. Conecta las dos placas mediante CAN_H y CAN_L. Si las placas utilizan fuentes de alimentación separadas, conecta también sus tierras.
| Seeed Studio XIAO STM32C5 × 2 | Round Display para Seeed Studio XIAO |
|---|---|
|  |
Preparación de software
Nodo de envío de mensajes CANFD
- Utiliza un XIAO STM32C5 como nodo transmisor CAN FD.
- Velocidad de bits de la fase de arbitraje: 500 kbit/s
- Velocidad de bits de la fase de datos: 2 Mbit/s
- Longitud de la carga útil: 64 bytes
- Habilitar CAN FD y BRS
- Los datos contienen número de secuencia, tiempo de actividad, carga útil de prueba y CRC16-CCITT
- Modifica el archivo de árbol de dispositivos
app.overlay
app.overlay
- Modifica
prj.confpara habilitar las configuraciones correspondientes.
prj.conf
CONFIG_GPIO=y
CONFIG_SERIAL=y
CONFIG_CONSOLE=y
CONFIG_UART_CONSOLE=y
CONFIG_PRINTK=y
CONFIG_USB_DEVICE_STACK_NEXT=y
CONFIG_USBD_CDC_ACM_CLASS=y
CONFIG_UART_LINE_CTRL=y
CONFIG_UF2_DFU_RESET=y
CONFIG_CAN=y
CONFIG_CAN_FD_MODE=y
CONFIG_CAN_INIT_PRIORITY=80
CONFIG_CAN_DEFAULT_BITRATE=500000
CONFIG_CAN_DEFAULT_BITRATE_DATA=2000000
CONFIG_MAIN_STACK_SIZE=4096
- Escribe el programa en
main.c. El proyecto transmite cíclicamente tres tipos de tramas de datos:0x100: Datos normales Números de secuencia continuos con un CRC16 válido en la capa de aplicación.0x101: Datos de simulación de pérdida de tramas Ciertos números de secuencia se omiten intencionadamente, por lo que el receptor puede estimar el número de tramas perdidas en función de los huecos de secuencia.0x102: Datos con error de suma de comprobación La trama se transmite con normalidad, pero el CRC16 de la capa de aplicación dentro de la carga útil se manipula deliberadamente para que el receptor detecte fallos de CRC.
main.c
/* SPDX-License-Identifier: Apache-2.0
 * XIAO STM32C5 CAN FD logger traffic generator.
 */

#include <stdbool.h>
#include <stdint.h>
#include <string.h>
#include <zephyr/device.h>
#include <zephyr/drivers/can.h>
#include <zephyr/drivers/gpio.h>
#include <zephyr/kernel.h>
#include <zephyr/sys/printk.h>

#define CAN_NOMINAL_BITRATE 500000U
#define CAN_DATA_BITRATE    2000000U
#define PERIOD_MS           200U
#define FRAME_BYTES         64U
#define ID_NORMAL           0x100U
#define ID_LOSSY            0x101U
#define ID_BAD_CRC          0x102U
#define PACKET_MAGIC_0      0xCAU
#define PACKET_MAGIC_1      0xFDU
#define PACKET_VERSION      1U

enum packet_type { PACKET_NORMAL, PACKET_LOSSY, PACKET_BAD_CRC };

static const struct device *const can_dev =
	DEVICE_DT_GET(DT_CHOSEN(zephyr_canbus));
static const struct gpio_dt_spec led =
	GPIO_DT_SPEC_GET_OR(DT_ALIAS(led0), gpios, { 0 });
static uint32_t tx_ok;
static uint32_t tx_failed;

static uint16_t crc16_ccitt(const uint8_t *data, size_t len)
{
	uint16_t crc = 0xffffU;
	for (size_t i = 0; i < len; ++i) {
		crc ^= (uint16_t)data[i] << 8;
		for (int bit = 0; bit < 8; ++bit) {
			crc = (crc & 0x8000U) != 0U ?
				(uint16_t)((crc << 1) ^ 0x1021U) : (uint16_t)(crc << 1);
		}
	}
	return crc;
}

static void put_u32_le(uint8_t *dst, uint32_t value)
{
	dst[0] = (uint8_t)value;
	dst[1] = (uint8_t)(value >> 8);
	dst[2] = (uint8_t)(value >> 16);
	dst[3] = (uint8_t)(value >> 24);
}

static void build_packet(struct can_frame *frame, uint32_t id,
			 enum packet_type type, uint32_t sequence, bool corrupt_crc)
{
	memset(frame, 0, sizeof(*frame));
	frame->id = id;
	frame->flags = CAN_FRAME_FDF | CAN_FRAME_BRS;
	frame->dlc = can_bytes_to_dlc(FRAME_BYTES);
	frame->data[0] = PACKET_MAGIC_0;
	frame->data[1] = PACKET_MAGIC_1;
	frame->data[2] = PACKET_VERSION;
	frame->data[3] = (uint8_t)type;
	put_u32_le(&frame->data[4], sequence);
	put_u32_le(&frame->data[8], k_uptime_get_32());
	for (uint8_t i = 12U; i < FRAME_BYTES - 2U; ++i) {
		frame->data[i] = (uint8_t)(sequence + id + i * 17U);
	}
	uint16_t crc = crc16_ccitt(frame->data, FRAME_BYTES - 2U);
	if (corrupt_crc) {
		crc ^= 0x0001U;
	}
	frame->data[FRAME_BYTES - 2U] = (uint8_t)crc;
	frame->data[FRAME_BYTES - 1U] = (uint8_t)(crc >> 8);
}

static int send_packet(uint32_t id, enum packet_type type,
		       uint32_t sequence, bool corrupt_crc)
{
	struct can_frame frame;
	build_packet(&frame, id, type, sequence, corrupt_crc);
	int ret = can_send(can_dev, &frame, K_MSEC(100), NULL, NULL);
	if (ret == 0) {
		tx_ok++;
	} else {
		tx_failed++;
		printk("TX failed id=0x%03x seq=%u err=%d\n", id, sequence, ret);
	}
	return ret;
}

int main(void)
{
	uint32_t normal_seq = 0U, lossy_seq = 0U, bad_crc_seq = 0U;
	int ret;

	printk("XIAO STM32C5 CAN FD traffic generator\n");
	printk("nominal=%u data=%u payload=%u bytes BRS=on\n",
	       CAN_NOMINAL_BITRATE, CAN_DATA_BITRATE, FRAME_BYTES);
	if (!device_is_ready(can_dev)) {
		printk("CAN device is not ready\n");
		return -ENODEV;
	}
	if (led.port != NULL && gpio_is_ready_dt(&led)) {
		(void)gpio_pin_configure_dt(&led, GPIO_OUTPUT_INACTIVE);
	}
	ret = can_set_mode(can_dev, CAN_MODE_FD);
	if (ret != 0) {
		printk("Cannot enable CAN FD mode: %d\n", ret);
		return ret;
	}
	ret = can_set_bitrate(can_dev, CAN_NOMINAL_BITRATE);
	if (ret != 0) {
		printk("Cannot set nominal bitrate: %d\n", ret);
		return ret;
	}
	ret = can_set_bitrate_data(can_dev, CAN_DATA_BITRATE);
	if (ret != 0) {
		printk("Cannot set data bitrate: %d\n", ret);
		return ret;
	}
	ret = can_start(can_dev);
	if (ret != 0) {
		printk("Cannot start CAN controller: %d\n", ret);
		return ret;
	}
	printk("0x100 normal, 0x101 skips every 5th, 0x102 has bad app CRC16\n");

	while (true) {
		(void)send_packet(ID_NORMAL, PACKET_NORMAL, normal_seq++, false);
		if ((lossy_seq % 5U) != 4U) {
			(void)send_packet(ID_LOSSY, PACKET_LOSSY, lossy_seq, false);
		} else {
			printk("INTENTIONAL DROP id=0x101 seq=%u\n", lossy_seq);
		}
		lossy_seq++;
		(void)send_packet(ID_BAD_CRC, PACKET_BAD_CRC, bad_crc_seq++, true);
		if ((normal_seq % 10U) == 0U) {
			printk("TX ok=%u failed=%u seq=%u\n", tx_ok, tx_failed, normal_seq);
		}
		if (led.port != NULL) {
			(void)gpio_pin_toggle_dt(&led);
		}
		k_msleep(PERIOD_MS);
	}
}
Nodo registrador CAN
- Desarrolla el firmware del registrador CAN usando un XIAO STM32C5 junto con la Round Display.
- Recibir y analizar tramas de prueba CAN FD de 64 bytes
- Verificar el tipo de trama, la longitud de la carga útil, el identificador de protocolo y la versión
- Estimar el número de tramas perdidas y la tasa de pérdida de tramas a partir de los huecos en el número de secuencia
- Detectar datos duplicados o fuera de orden
- Validar CRC16-CCITT en la carga útil
- Leer el estado del controlador CAN y los contadores de errores TX/RX
- Usar diferentes colores para distinguir tramas normales, tramas perdidas, errores de CRC y datos sin procesar
- Mostrar estadísticas y las últimas 48 entradas de registro en memoria en la pantalla redonda
- Navegar por los registros página por página mediante los botones táctiles inferiores LAST / número de página / NEXT
- Adoptar el controlador táctil CHSC6X; leer los datos táctiles a través de I²C por hardware
- Modifica el archivo del device tree
app.overlaypara vincular la Round Display para Seeed Studio XIAO.
app.overlay
- Modifica
prj.confpara habilitar las configuraciones correspondientes.
prj.conf
CONFIG_GPIO=y
CONFIG_I2C=y
CONFIG_I2C_STM32_BUS_RECOVERY=y
CONFIG_SPI=y
CONFIG_DISPLAY=y
CONFIG_MIPI_DBI=y
CONFIG_CAN=y
CONFIG_CAN_FD_MODE=y
CONFIG_CAN_INIT_PRIORITY=80
CONFIG_CAN_DEFAULT_BITRATE=500000
CONFIG_CAN_DEFAULT_BITRATE_DATA=2000000
CONFIG_SERIAL=y
CONFIG_CONSOLE=y
CONFIG_UART_CONSOLE=y
CONFIG_PRINTK=y
CONFIG_USB_DEVICE_STACK_NEXT=y
CONFIG_USBD_CDC_ACM_CLASS=y
CONFIG_UART_LINE_CTRL=y
CONFIG_UF2_DFU_RESET=y
CONFIG_MAIN_STACK_SIZE=6144
-
Escribe el programa en
main.ce integra la lógica de análisis CAN FD. Dado que el código de referencia es bastante largo, navega hasta el archivo de código y copia su contenido enmain.c.- 📄[c-file] can-logger-main.c
Resultado
El nodo transmisor y el nodo registrador deben cablearse haciendo coincidir CAN_H con CAN_H y CAN_L con CAN_L.
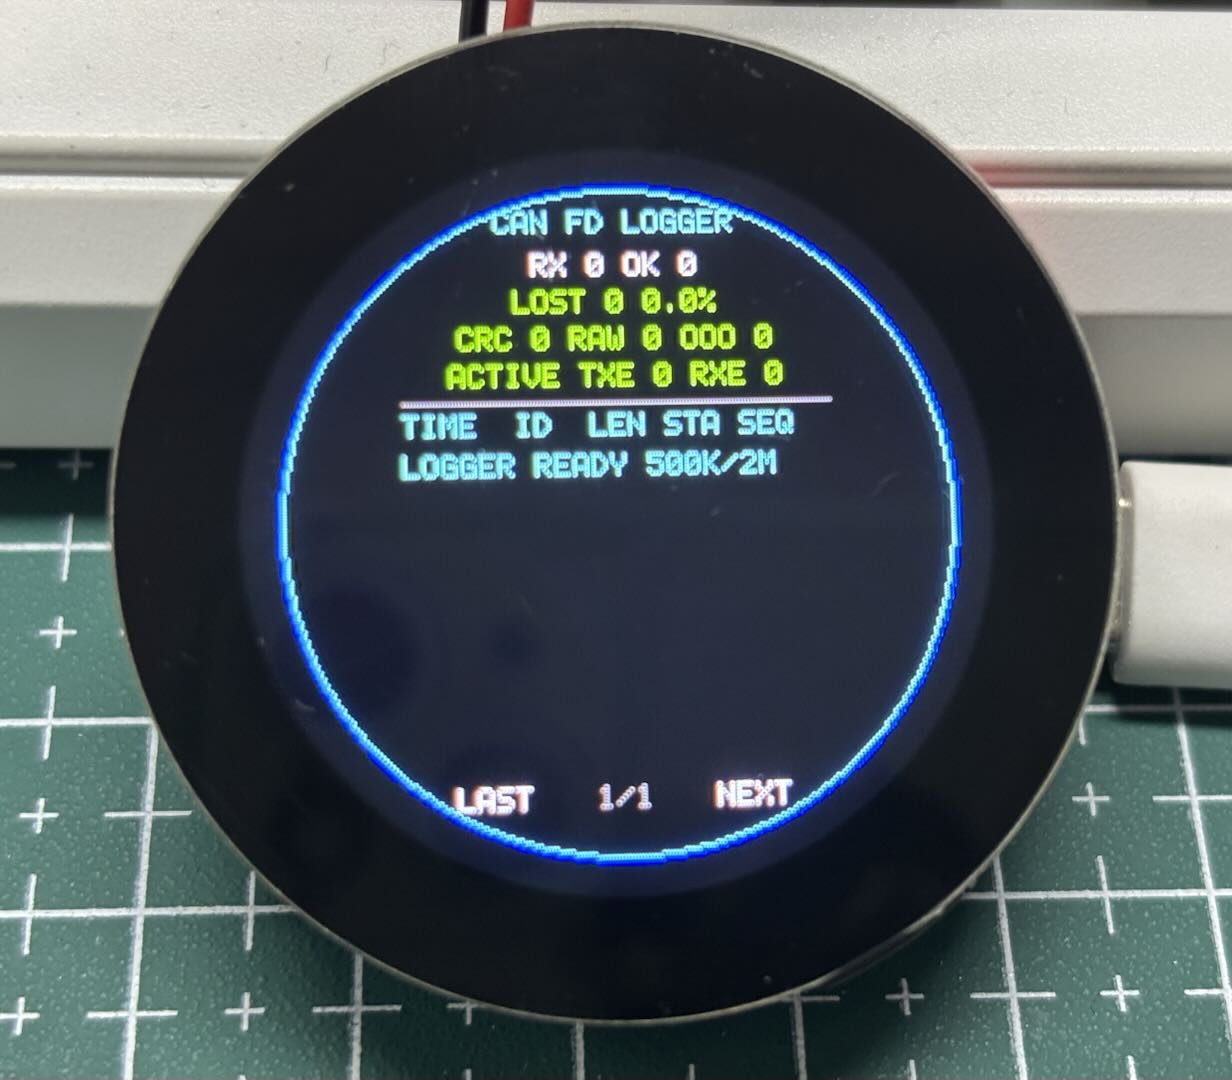
- Pantalla cuando no hay conexión
- Pantalla cuando los nodos están conectados
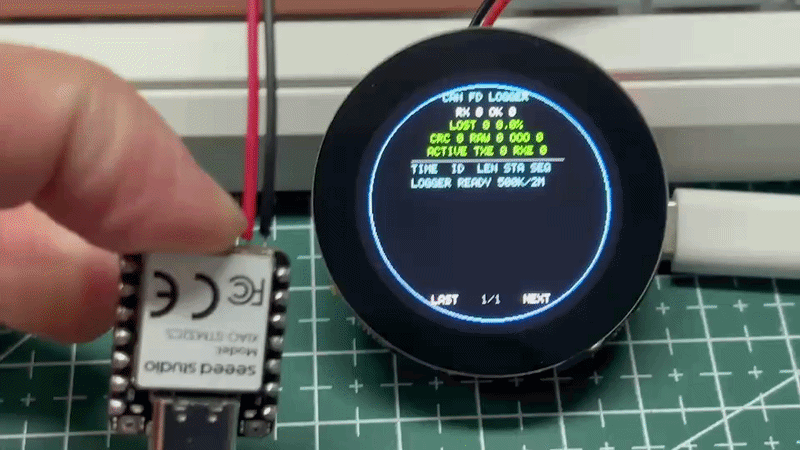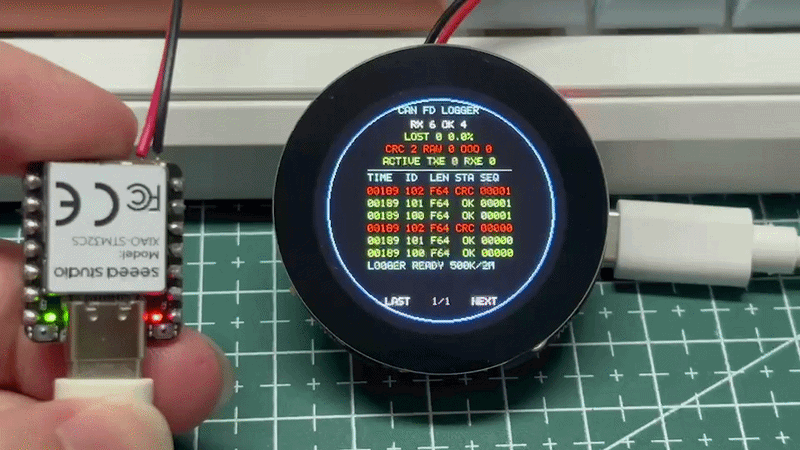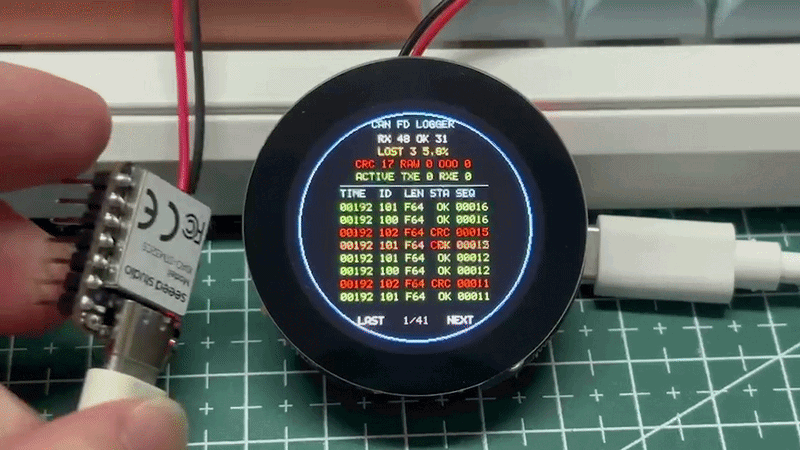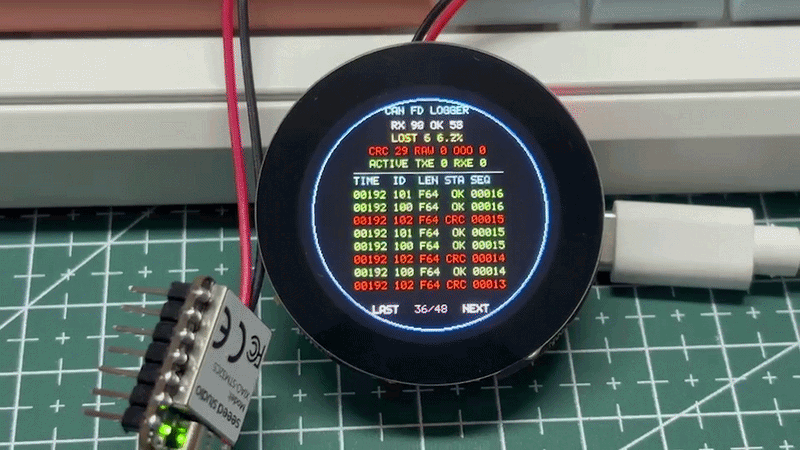
- Desconecta el nodo transmisor para ver los datos históricos
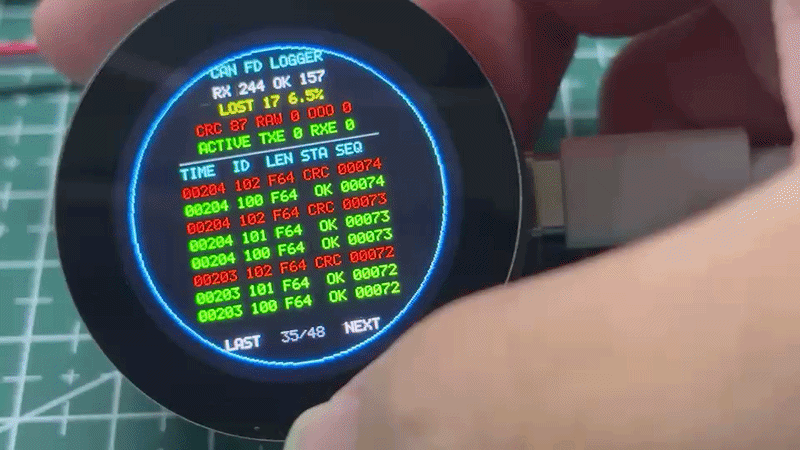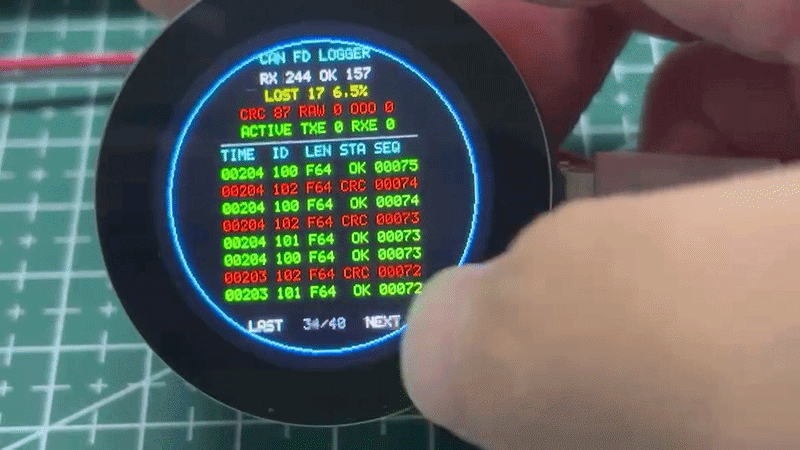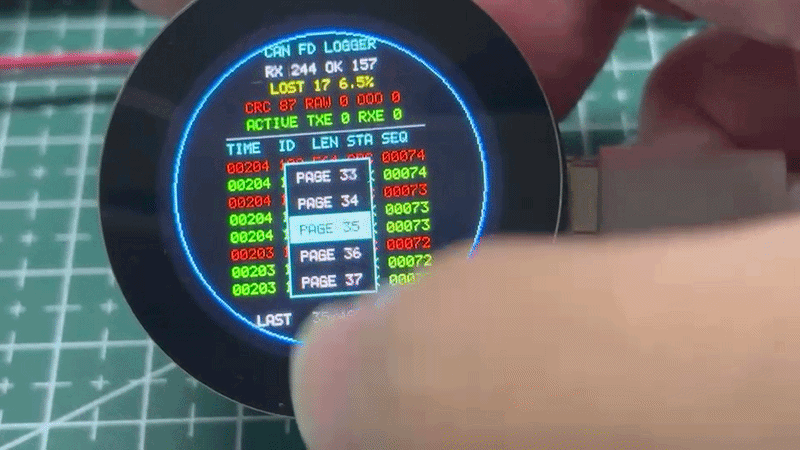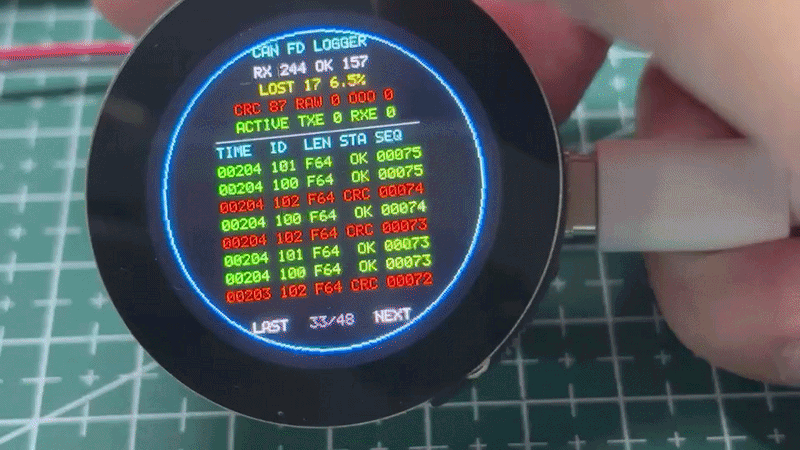
Resumen
A través de estos sencillos ejemplos de aplicación del XIAO STM32C5, deberías obtener una comprensión básica de sus escenarios de uso. Te deseamos una gran experiencia con esta diminuta placa de desarrollo y que te inspire más ideas para explorar sus posibles aplicaciones. También eres bienvenido a compartir tus proyectos con la comunidad de código abierto para que todos puedan ver tu trabajo.
Soporte técnico y debate sobre el producto
Gracias por elegir nuestros productos. Estamos aquí para ofrecerte diferentes tipos de soporte y garantizar que tu experiencia con nuestros productos sea lo más fluida posible. Ofrecemos varios canales de comunicación para adaptarnos a diferentes preferencias y necesidades.