バッテリ管理チップ搭載 Grove Shield for XIAO

概要
Seeed Studio Grove Base for XIAO は、Seeed Studio XIAO 用のプラグアンドプレイ型 Grove 拡張ボードです。オンボードのバッテリ管理チップとバッテリ接続パッドにより、リチウムバッテリで Seeed Studio XIAO に簡単に電源を供給し、充電することができます。オンボードの 8 つの Grove コネクタには、2 つの Grove I2C と 1 つの UART が含まれます。これは Seeed Studio XIAO と Seeed の Grove システムのブリッジとして機能します。Flash SPI 接続パッドにより、Seeed Studio XIAO に Flash を追加してメモリ容量を拡張でき、Seeed Studio XIAO にさらなる可能性をもたらします。
オンボードのバッテリ管理チップとバッテリ接続パッドにより、3.7V リチウムバッテリで Seeed Studio XIAO に簡単に電源を供給し、充電することができるため、特にウェアラブルなどのプロジェクトを、より柔軟かつ携帯性の高いものにできます。さらに、プロジェクトの実際のニーズに応じて、オンボードの PCB スタンプホールに沿ってボードを分割することもでき(分割後のサイズは 25×39mm)、より小型化できるだけでなく、重量も 13g から 10g に減らすことができます。
拡張ボードとして、Seeed Studio Grove Base for XIAO は Seeed Studio XIAO から 14 本すべてのピンを引き出しており、オンボードの電源スイッチと充電状態インジケータライトにより、さらに使いやすくなっています。さらに、このシールドには、Seeed Studio XIAO に Flash を追加してメモリ容量を拡張したい上級開発者向けに SPI-Flash 接続パッドも用意されており、Seeed Studio XIAO にさらなる可能性を提供します。
Seeed Studio XIAO のフォームファクタにより、すべての Seeed Studio XIAO ボードは Grove Shield for XIAO と Seeed Studio XIAO Expansion board の両方をサポートします。ピンにはわずかな違いがありますが、Pinout を参照すれば簡単に扱うことができます。
本製品には Seeed Studio XIAO ボードは含まれていません。必要な場合はこちらをクリックしてください。
ハードウェア概要
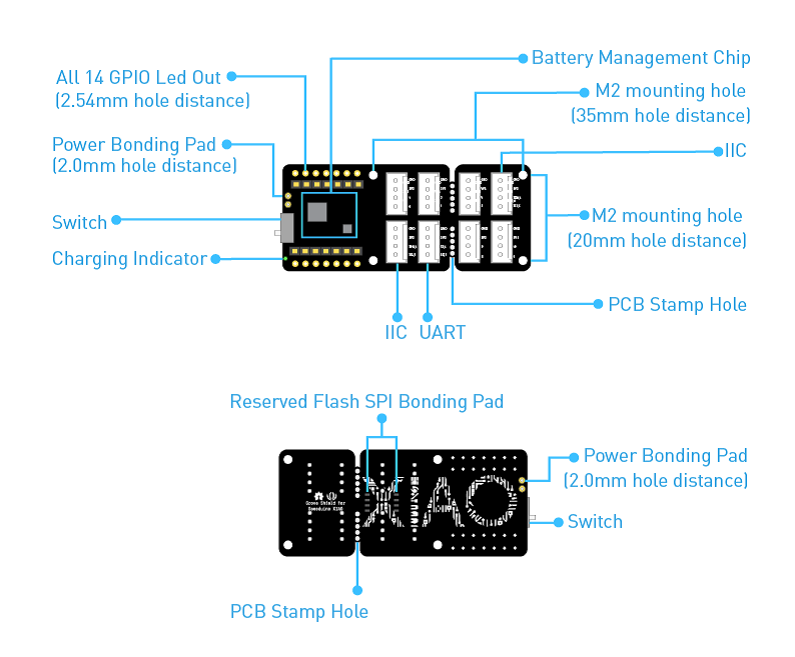
ピン配置の説明

特徴
- オンボードのリチウムバッテリ充電および管理機能
- Grove コネクタ(Grove IIC × 2、Grove UART × 1)、14 本すべての GPIO を引き出し
- コンパクトで分割可能なデザイン
- Flash SPI 接続パッドを確保
- オンボード電源スイッチおよび充電状態インジケータライト
仕様
| 項目 | 値 |
|---|---|
| 動作電圧 | 3.3V / 3.7V リチウムバッテリ |
| 負荷容量 | 800mA |
| 充電電流 | 500mA(最大) |
| 動作温度 | - 40°C ~ 85°C |
| 保管温度 | -55°C ~ 150°C |
| Grove インターフェース | I2C × 2 / UART × 1 |
応用例
- ウェアラブルデバイス
- ラピッドプロトタイピング
- Grove モジュールのテスト
- 小型サイズを必要とするプロジェクト
対応プラットフォーム
| Arduino | Raspberry Pi |
|---|---|
|
|

はじめに
必要な材料
| Seeed Studio Seeed Studio XIAO | Grove-Doppler-Radar | Seeed Studio Grove Base for XIAO |
|---|---|---|
|
|
|
| Get ONE Now | Get ONE Now | Get ONE Now |


Grove-Doppler Radar 用外部ヘッダーピンの説明

| ピン番号 | 信号名 | ピンの説明 |
|---|---|---|
| 1 | DIV_OUT | BGT24LTR11 からの周波数分周出力 |
| 2 | GND | グラウンド |
| 3 | VCC_5V_EXT | 外部 +5.0V 入力電源ピン(最大 = 5.5V) |
| 4 | VTUNE | VCO 周波数調整電圧 |
| 5 | IFQ_HG | BGT24LTR11 Q チャネル・アナログ信号出力 - 第 2 利得段 |
| 6 | IFI_HG | BGT24LTR11 I チャネル・アナログ信号出力 - 第 2 利得段 |
| 7 | PWM_OUT | CCU4 を備えた外部ユーザー設定可能 GPIO |
| 8 | OUT1 | 外部 GPIO ピン(ユーザー設定可能) |
| 9 | OUT2 | 外部 GPIO ピン(ユーザー設定可能) |
ハードウェア接続

USB ケーブルおよび Doppler Radar インターフェースを、Seeed Studio XIAO 拡張ボードのインターフェースに優しく挿し込んでください。そうしないとポートを破損するおそれがあります。
-
Step 1. Grove ケーブルを使用して、Doppler Radar を Seeed Studio XIAO 拡張ボードに接続します。
-
Step 2. USB ケーブルで Seeed Studio XIAO を PC に接続します。
-
Step 3. コードをダウンロードします。ソフトウェアの章を参照してください。
-
Step 4. コードを実行すると、その結果が Arduino IDE の Serial Monitor の画面に表示されます。
ソフトウェア
Arduino を扱うのが初めての場合は、作業を始める前に Getting Started with Arduino をご覧になることを強くお勧めします。
-
Step 1. デモコードをダウンロードします。
-
Step 2. Seeed_Arduino_DopplerRadar フォルダ全体をコピーし、Arduino IDE のライブラリフォルダに貼り付けます。
-
Step 3. Arduino IDE で BGT24LTR11_DETECTION_TARGET ファイルを開きます。
-
Step 4. デモをアップロードします。コードのアップロード方法がわからない場合は、How to upload code を確認してください。
ソフトウェアコード
#include "GBT24LTR11.h"

#ifdef __AVR__
    #include <SoftwareSerial.h>
    SoftwareSerial SSerial(2, 3); // RX, TX
    #define COMSerial SSerial
    #define ShowSerial Serial

    GBT24LTR11<SoftwareSerial> GBT;
#endif

#ifdef ARDUINO_SAMD_VARIANT_COMPLIANCE
    #define COMSerial Serial1
    #define ShowSerial SerialUSB

    GBT24LTR11<Uart> GBT;
#endif

#ifdef ARDUINO_ARCH_STM32F4
    #define COMSerial Serial
    #define ShowSerial SerialUSB

    GBT24LTR11<HardwareSerial> GBT;
#endif

void setup() {
    // put your setup code here, to run once:
    ShowSerial.begin(9600);
    COMSerial.begin(115200);
    GBT.init(COMSerial);
    while (!ShowSerial)
        ;
    while (!COMSerial)
        ;
    /*
        MODE 0 -->detection target mode
        MODE 1 -->I/Q ADC mode
    */
    while (!GBT.setMode(0))
        ;
}

void loop() {
    // put your main code here, to run repeatedly:
    uint16_t state = 0;
    ShowSerial.print("target speed:");
    ShowSerial.println(GBT.getSpeed());
    state = GBT.getTargetState();
    //2 --> target approach
    //1 --> target leave
    //0 --> Not Found target
    if (state == 2) {
        ShowSerial.println("target approach");
    } else if (state == 1) {
        ShowSerial.println("target leave");
    }
    delay(200);
}
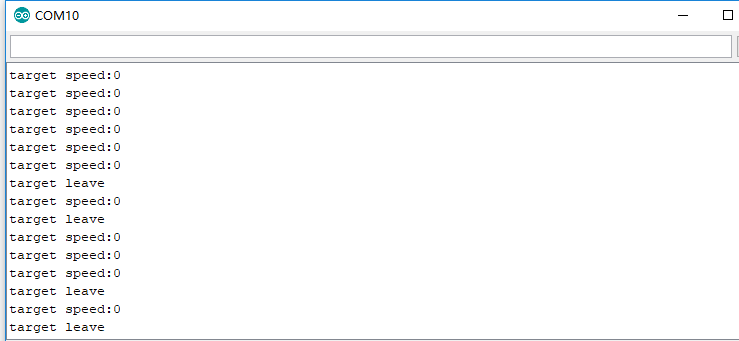
すべてが正常に動作していれば、Serial Monitor を開くと次のような結果が表示されます:
また、レーダーに物体が接近したり通過したりすると、結果は次のように変化します:
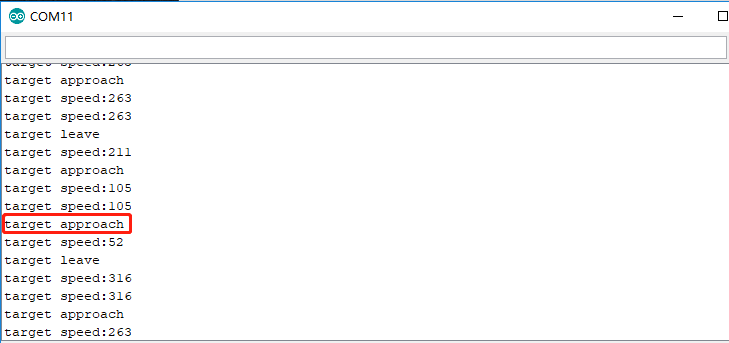
このセンサが検出可能な最小速度精度は 52cm/s であり、これは 0.52m/s、3.6km/h、2.23mph に相当します。さらに、関数 getSpeed() によって返される結果は 52cm/s の倍数であり、絶対値として返されます。
リソース
- [ZIP] デモコードライブラリ
- [PDF] Grove DopplerRadar (BGT24LTR11) レーダーモジュール通信プロトコル v1.1.pdf
- [PDF] ETA 3410 データシート
- [ZIP] Grove Shield for Seeeduino XIAO v1.2 回路図 & PCB (KiCad)
- [PDF] Grove Shield for Seeeduino XIAO v1.0 回路図
プロジェクト
技術サポート & 製品ディスカッション
弊社製品をお選びいただきありがとうございます。弊社は、製品をできるだけスムーズにご利用いただけるよう、さまざまなサポートを提供しています。お好みやニーズに応じてお選びいただける、複数のコミュニケーションチャネルをご用意しています。