LeRobot における reBot Arm B601-RS
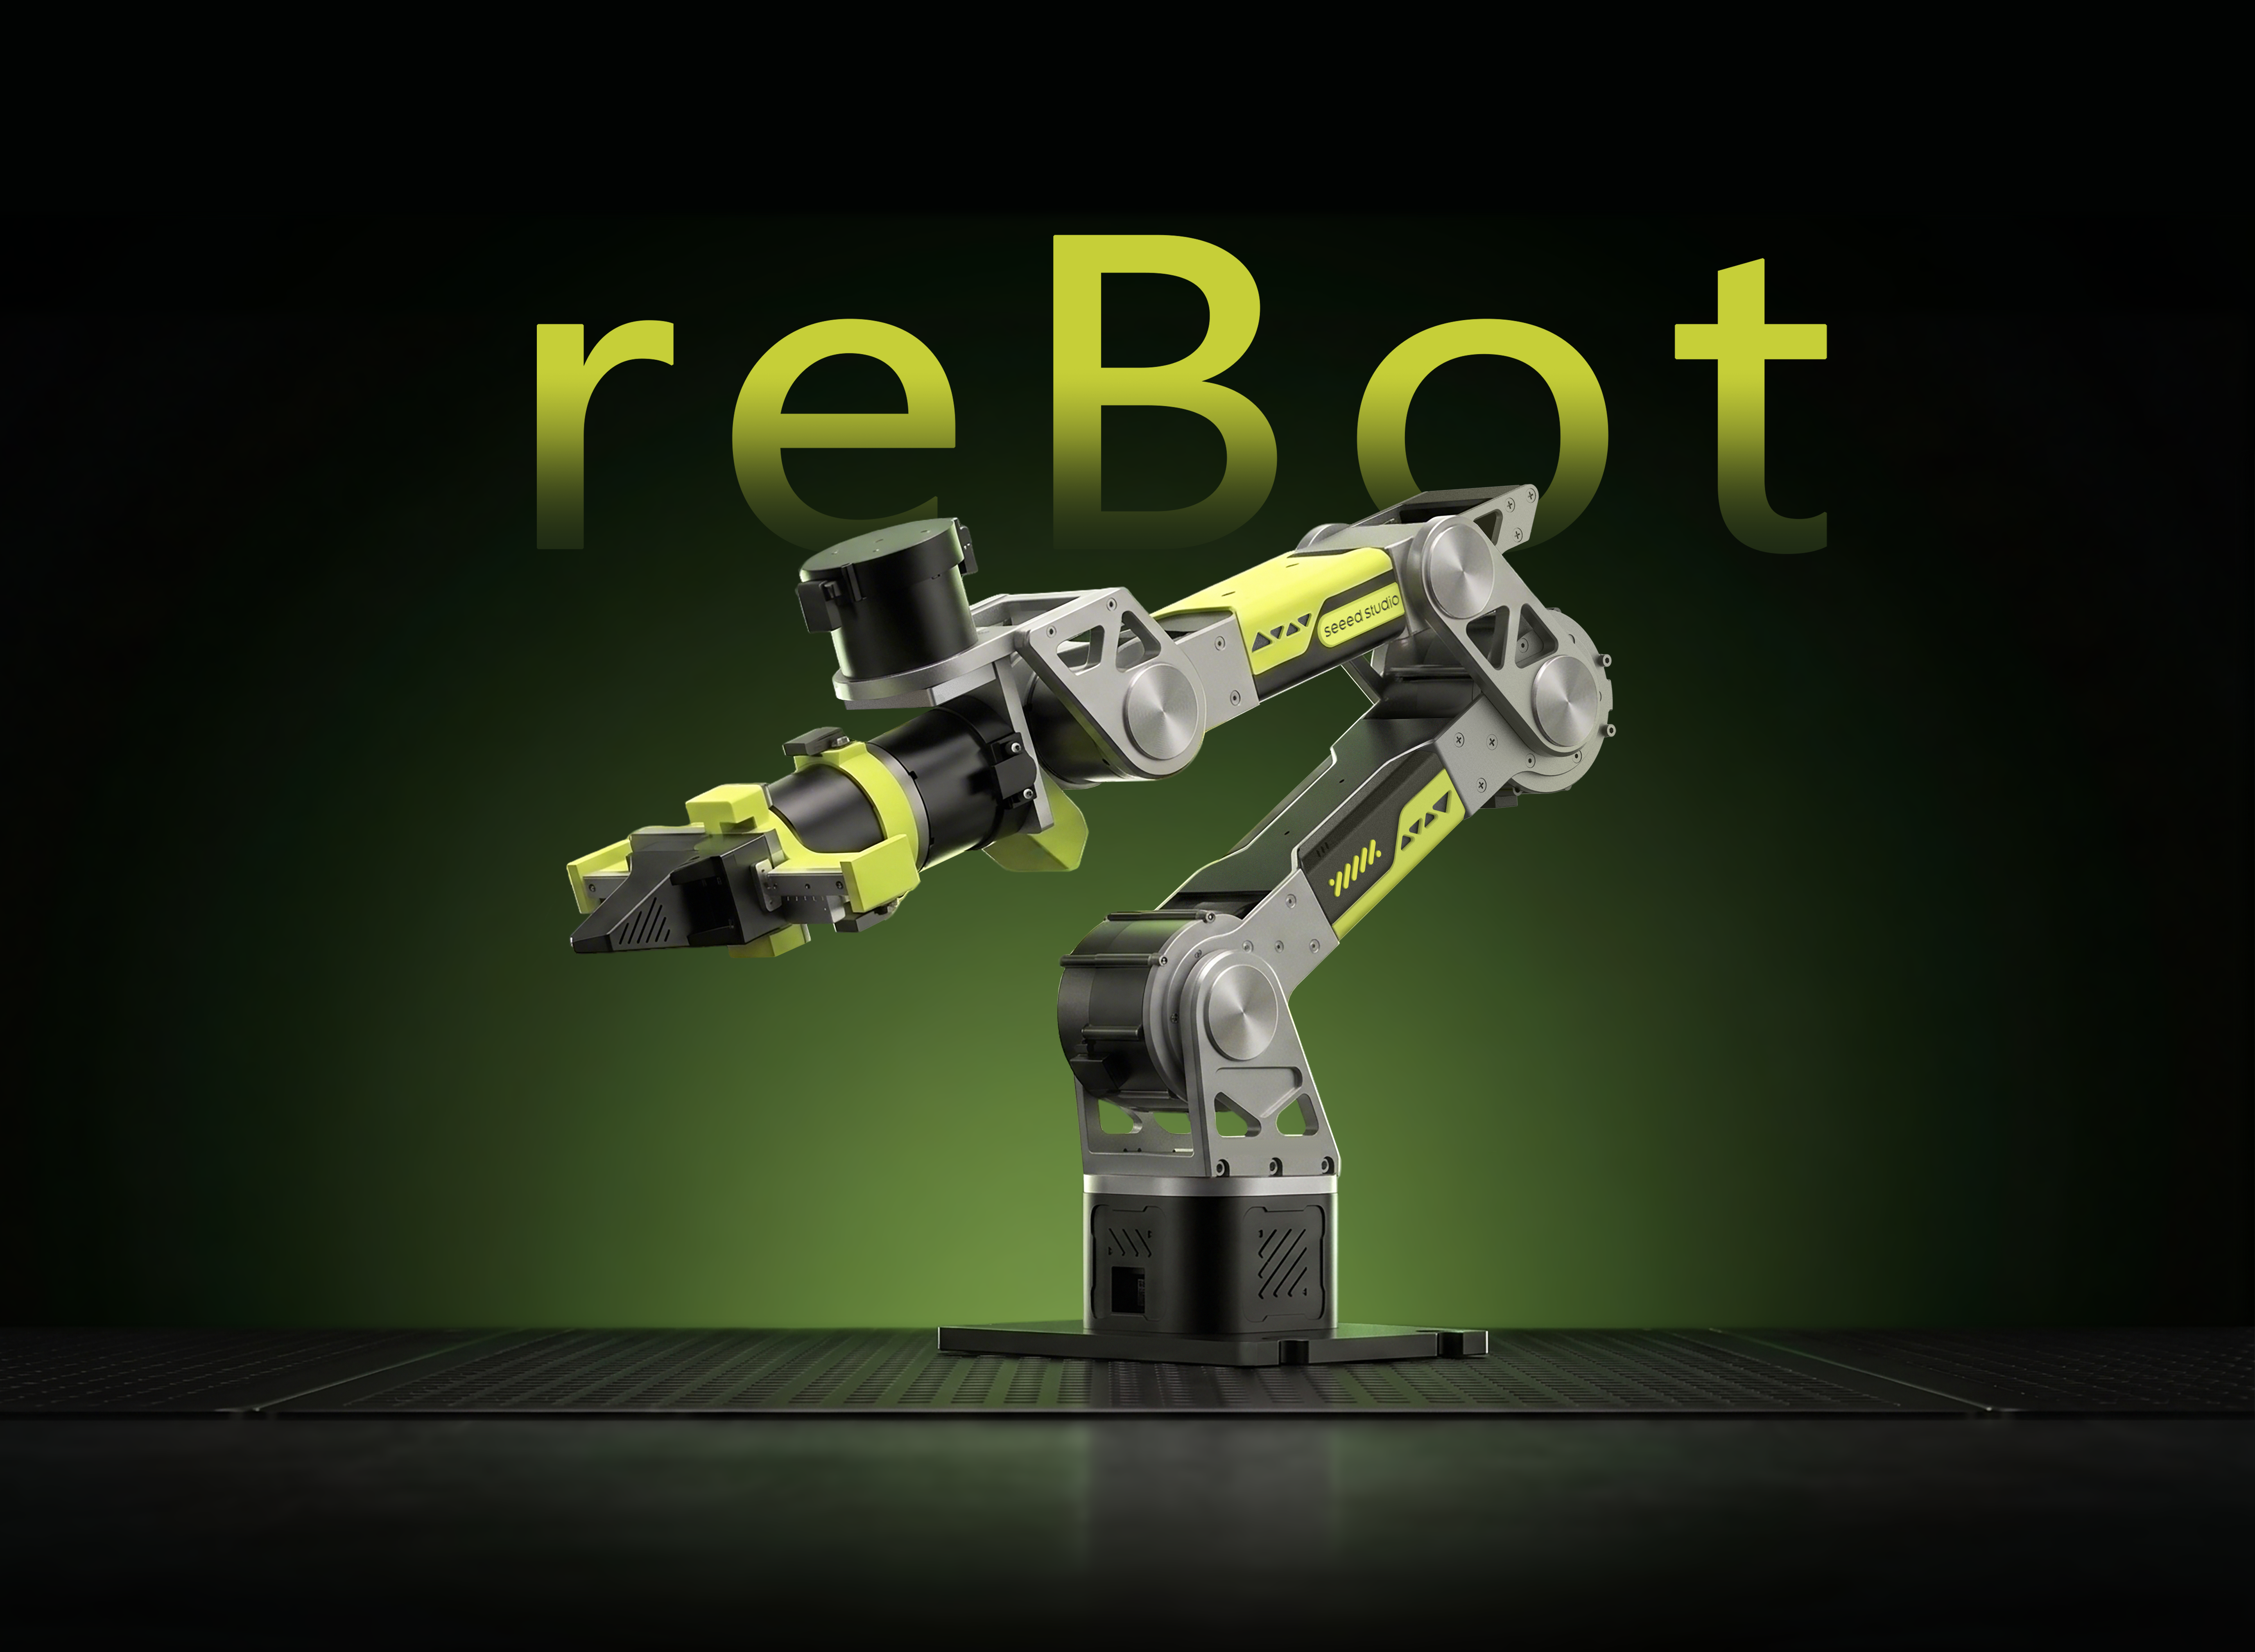


6自由度ロボットアーム · 複数モータ対応 · 運動学ソルバ · 軌道計画 · 完全オープンソース
reBot Arm B601-RS は、Seeed が立ち上げたオープンソースのロボットアームプロジェクトで、エンボディドインテリジェンス学習のハードルを下げることを目的としています。構造設計とコードを余すところなくオープンソース化し、ロボティクス技術を誰もが利用できるようにしています。
LeRobot は、PyTorch 上で実世界ロボティクス向けのモデル、データセット、ツールを提供することに注力しています。その目的はロボティクスの参入障壁を下げ、誰もがデータセットや事前学習モデルを共有することで貢献し、恩恵を受けられるようにすることです。LeRobot は、模倣学習と強化学習を中心に、実世界で検証された最先端の手法を統合しています。人手によるデモを含むデータセット、事前学習済みモデル群、シミュレーション環境を提供しており、ユーザーはロボットを組み立てることなくすぐに始めることができます。
このWikiでは、reBot-DevArm 向けのデバッグチュートリアルを提供し、LeRobot フレームワーク内でのデータ収集と学習を実装します。
Seeed Studio のチュートリアルは、公式ドキュメントに基づいて厳密に更新されています。解決できないソフトウェアや環境の問題に遭遇した場合は、まず記事末尾のFAQを確認するか、カスタマーサービスに連絡して SeeedStudio LeRobot 議論グループに参加してください。こちらでも質問できます:LeRobot GitHub または Discord Channel。
初期システム環境
- Ubuntu x86
- Jetson Orin
- Ubuntu 22.04/Ubuntu 24.04
- NVIDIA GPU(CUDA 12+、任意。GPU 加速による学習および推論用)
- Python 3.12
- Torch 2.6(CPU ビルドでも基本的なワークフローは実行可能。GPU 加速には CUDA ビルドが必要)
- Jetson JetPack 6.0 および 6.1(6.2 は未対応)
- Python 3.12
- Torch 2.3+
LeRobot をインストールする
LeRobot は、CPU のみのマシンでも基本的なワークフローであればインストールして実行できます。GPU 加速による学習や推論が必要な場合は、まずお使いのコンピュータに NVIDIA GPU が搭載されていることを確認し、CUDA バージョンに対応した PyTorch と Torchvision をインストールしてください。
1. Miniforge をインストールする
cd ~
wget "https://github.com/conda-forge/miniforge/releases/latest/download/Miniforge3-$(uname)-$(uname -m).sh"
bash Miniforge3-$(uname)-$(uname -m).sh

~/miniforge3/bin/conda init bash
source ~/.bashrc
2. LeRobot リポジトリをクローンする
mkdir ~/rebot_lerobot
cd ~/rebot_lerobot
git clone https://github.com/Seeed-Projects/lerobot.git
3. Conda 環境を作成して LeRobot をインストールする
機能パッケージの詳細については、以下を参照してください:
LeRobot リポジトリには pyproject.toml が含まれています。Conda 環境を作成し、すべての依存関係をインストールします。
cd ~/rebot_lerobot

# Create the conda environment (Python 3.12)
conda create -y -n lerobot python=3.12

# Activate the environment
conda activate lerobot

# Install the main LeRobot project in editable mode
pip install -e ./lerobot

# Add the dependency packages
pip install lerobot-teleoperator-rebot-arm-102
pip install lerobot-robot-seeed-b601
pip install motorbridge
4. 動画関連の依存パッケージをインストールする
ffmpeg は動画デコード用の依存パッケージです。Conda を使ってインストールします:
conda install ffmpeg -c conda-forge
バージョンに関する注意:
-
既定では ffmpeg 7.X がインストールされ、
libsvtav1エンコーダをサポートします。 -
バージョン互換性の問題が発生した場合は、ffmpeg 7.1.1 をインストールしてください:
conda install ffmpeg=7.1.1 -c conda-forge -
ffmpeg -encoders | grep svtav1を実行して、libsvtav1エンコーダがサポートされているか確認します。
- Ubuntu x86
- Jetson Orin
Ubuntu x86 では、その他の動画関連依存パッケージの設定は不要です。ステップ 5 に進んでください。
Jetson JetPack 6.0+ デバイスでは、以下のコマンドを実行する前に、このチュートリアル のステップ 5 に従って GPU 対応の PyTorch と Torchvision をインストールしていることを確認してください。
conda install -y -c conda-forge "opencv>=4.10.0.84"  # Install OpenCV and other dependencies via conda, for Jetson JetPack 6.0+ only
conda remove opencv   # Uninstall OpenCV
pip3 install opencv-python==4.10.0.84  # Install the specified OpenCV version with pip3
conda uninstall numpy
pip3 install numpy==1.26.0  # This version must be compatible with torchvision
5. PyTorch と Torchvision を確認する
pip で LeRobot 環境をインストールすると、元の PyTorch と Torchvision が CPU ビルドに置き換えられる場合があるため、Python で結果を確認してください。
python3
import torch
print(torch.cuda.is_available())
exit()
出力が False の場合、現在の環境では CPU 版の PyTorch が使用されています。これは NVIDIA GPU を搭載していないコンピュータでは想定された動作であり、学習速度は大幅に遅くなりますが、CPU ベースの基本的なワークフローは継続して利用できます。お使いのコンピュータに NVIDIA GPU が搭載されていて GPU 加速が必要な場合は、公式 PyTorch ガイド に従い、CUDA バージョンに対応した PyTorch と Torchvision をインストールしてください。その場合、最終的な確認結果は True になるはずです。
Jetson デバイスを使用している場合は、このチュートリアル に従って GPU 対応の PyTorch と Torchvision をインストールしてください。
NVIDIA RTX 50 シリーズ GPU では、CUDA 12.8 以降に対応した PyTorch プレビュー版が必要です:
pip install --pre torch torchvision torchaudio --index-url https://download.pytorch.org/whl/nightly/cu128
ロボットアームをキャリブレーションする
次に、reBot B601-RS ロボットをキャリブレーションするために、電源とデータケーブルを接続する必要があります。これは、リーダーアームとフォロワーアームが同じ物理位置にあるときに、同じ位置値を持つようにするためです。このキャリブレーションは、ある reBot B601-RS ロボットで学習したニューラルネットワークを別のロボットでも動作させるために不可欠です。ロボットアームを再キャリブレーションする必要がある場合は、~/.cache/huggingface/lerobot/calibration/robots または ~/.cache/huggingface/lerobot/calibration/teleoperators 配下のファイルを完全に削除してから、ロボットアームを再キャリブレーションしてください。そうしないと、エラーが表示されます。ロボットアームのキャリブレーション情報は、このディレクトリ配下の JSON ファイルに保存されます。
- フォロワーアーム
- リーダーアーム
フォロワーに接続できない場合は、まず getting started の Wiki に移動し、motorbridge が提供するインターフェースを使用してロボットアームが正常に動作しているかテストしてください。
B601-RS は組み立て後に 1 回だけキャリブレーションを行う必要があります。以下がキャリブレーションコマンドです。ゼロ位置(グリッパーが完全に閉じた状態)については図を参照してください。
# follower
sudo ip link set can0 down 2>/dev/null
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up

lerobot-calibrate \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan
Jetson(Jetpack 6.x)を使用する場合は、以下の手順で Jetson に対応する CAN ポート番号を確認してください。
for i in /sys/class/net/can*; do
    [ "$(basename "$(readlink -f "$i/device/driver" 2>/dev/null)")" = "pcan" ] && basename "$i"
done
出力:
cam2 # also maybe can0,can1,can x
以降のすべてのフォロワーコマンドのポート番号は、ここで確認した出力と一致している必要があります。
Jetson に PCAN ドライバがインストールされていない場合、通信は常に失敗します。Quick Start セクションの Jetson PCAN ドライバインストールガイドを参照してください。
キャリブレーション手順は非常に重要であり、ロボットアームが正常に動作するかどうかに直接影響します。必ず手順に厳密に従ってください。
reBot 102 リーダー キャリブレーション注意事項:
- キャリブレーションを開始すると、reBot Arm 102 上の各サーボの現在位置はゼロにリセットされます
joint_ranges(関節リミット)はキャリブレーションデータではなく、設定ファイルconfig_rebot_arm_102_leader.pyから取得されます- ある関節が常にリミット付近で引っかかっているように見える場合は、まず
joint_rangesの設定を確認してください - 関節の回転方向は設定ファイルで定義されています。方向が合わない場合は、再キャリブレーションではなく設定ファイルを修正してください
- reBot 102 リーダーは USB–UART モジュールを使用しており、通常は
/dev/ttyUSB*にマッピングされます - 実際のポート番号を確認するには
ls /dev/ttyUSB*を使用します
初回接続時には /dev/ttyACM0 が見つからないというエラーが出る場合があります。これは brltty がシリアルポートを占有しているためです。次の手順を実行してください。
sudo dmesg | grep ttyUSB #Check the last line shows "disconnected"
sudo apt remove brltty #Remove brltty
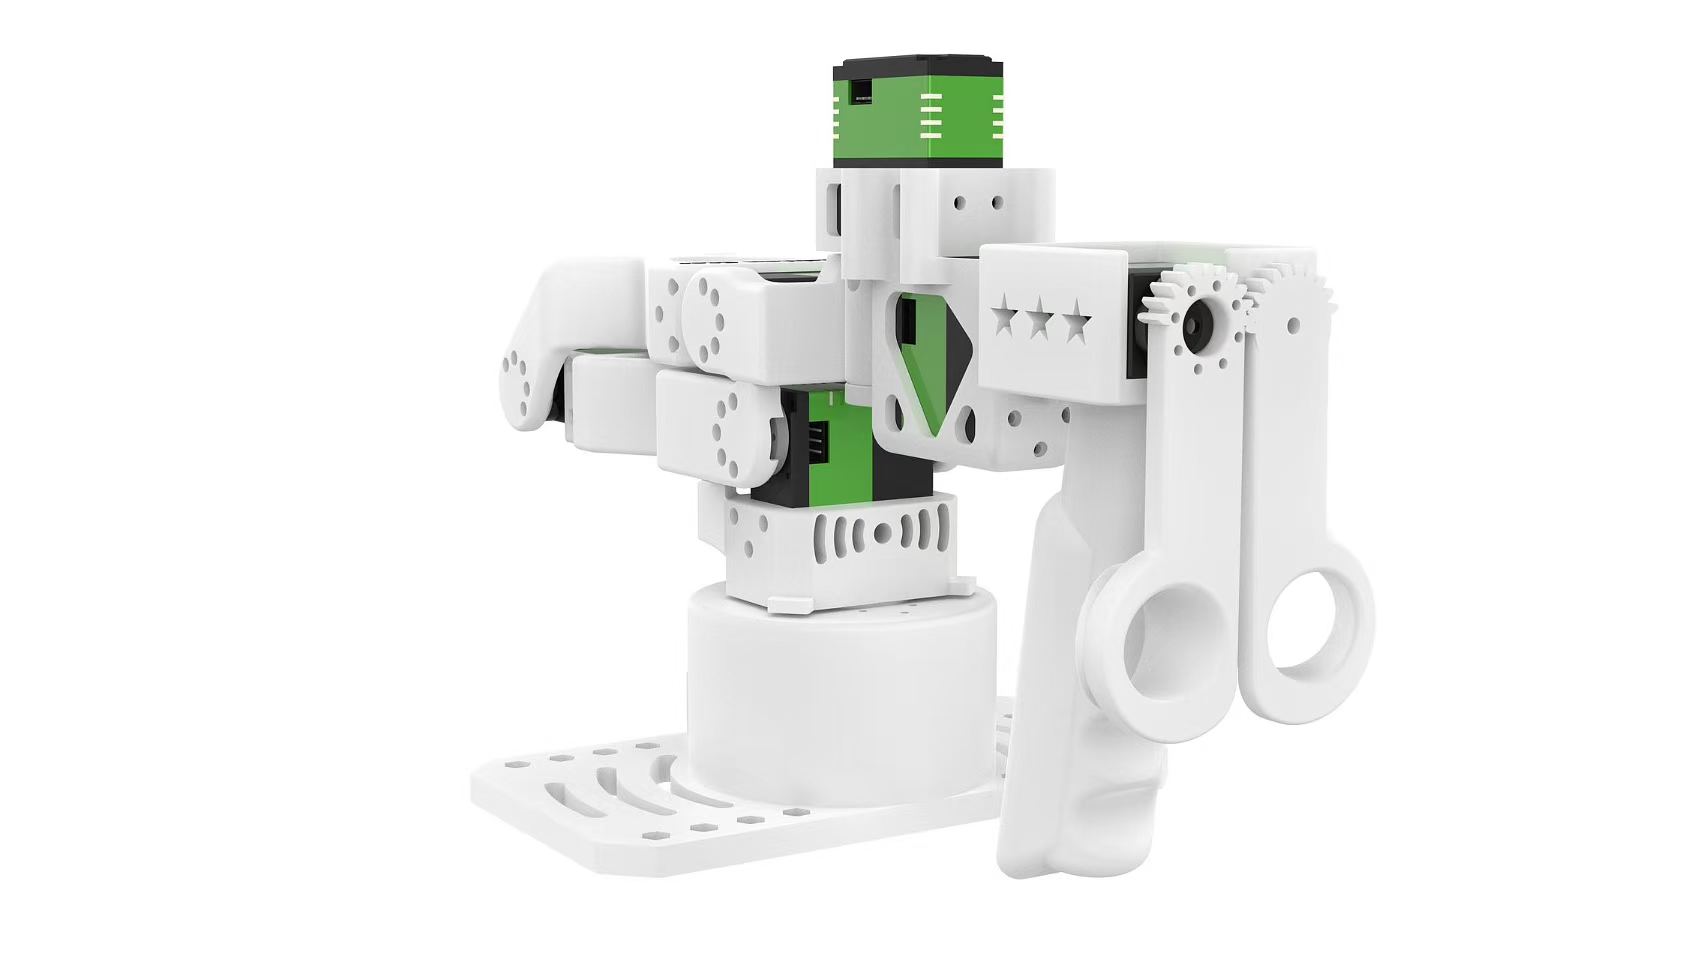
プロンプトに従って、上図に示すゼロ位置までリーダーアームを動かします。
sudo chmod 666 /dev/ttyUSB0

lerobot-calibrate \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader
そのまま静止させ、キャリブレーションが完了するまで Enter キーを押し続けてください。 キャリブレーション後、次のコマンドを入力してリーダーアームをテストします。
python ./lerobot-teleoperator-rebot-arm-102/examples/read_raw_angles.py \
      --port /dev/ttyUSB0

#If you observe terminal output similar to the following printing continuously, and when at the zero position shown above, all joint output values are 0, then leader calibration is complete.
#shoulder_pan=    0.00  shoulder_lift=    0.00  elbow_flex=    0.00  wrist_flex=    0.00  wrist_yaw=    0.00  wrist_roll=    0.00  gripper=    0.00
テレオペレーション
すべてのロボットアームの動作シナリオにおいて、同じ注意が必要です!
テレオペレーション中に、マスタ・スレーブロボットアームで電源断、電源接触不良、信号線の脱落などが発生した場合は、まずプログラムコードを停止し、ロボットアームをホームのゼロ位置に戻してください。その後で電源を再接続し、プログラムを再起動します。これにより、データの乱れによるロボットアームの暴走や安全上のリスクを防ぐことができます。
まずシリアルポートに権限を付与します:
# leader
sudo chmod 666 /dev/ttyUSB*
# follower
sudo ip link set can0 down 2>/dev/null
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up
テレオペレーションを実行します:
lerobot-teleoperate \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader
カメラを追加
- RealSense D435i / D405
- Orbbec Gemini2
- 汎用カメラ
RealSense 深度カメラは LeRobot に RGB-D 認識機能を提供でき、物体認識、点群再構成、テーブルトップマニピュレーションなどのタスクに適しています。ここで推奨するモデルは RealSense D405 と RealSense D435i です。
RealSense D405
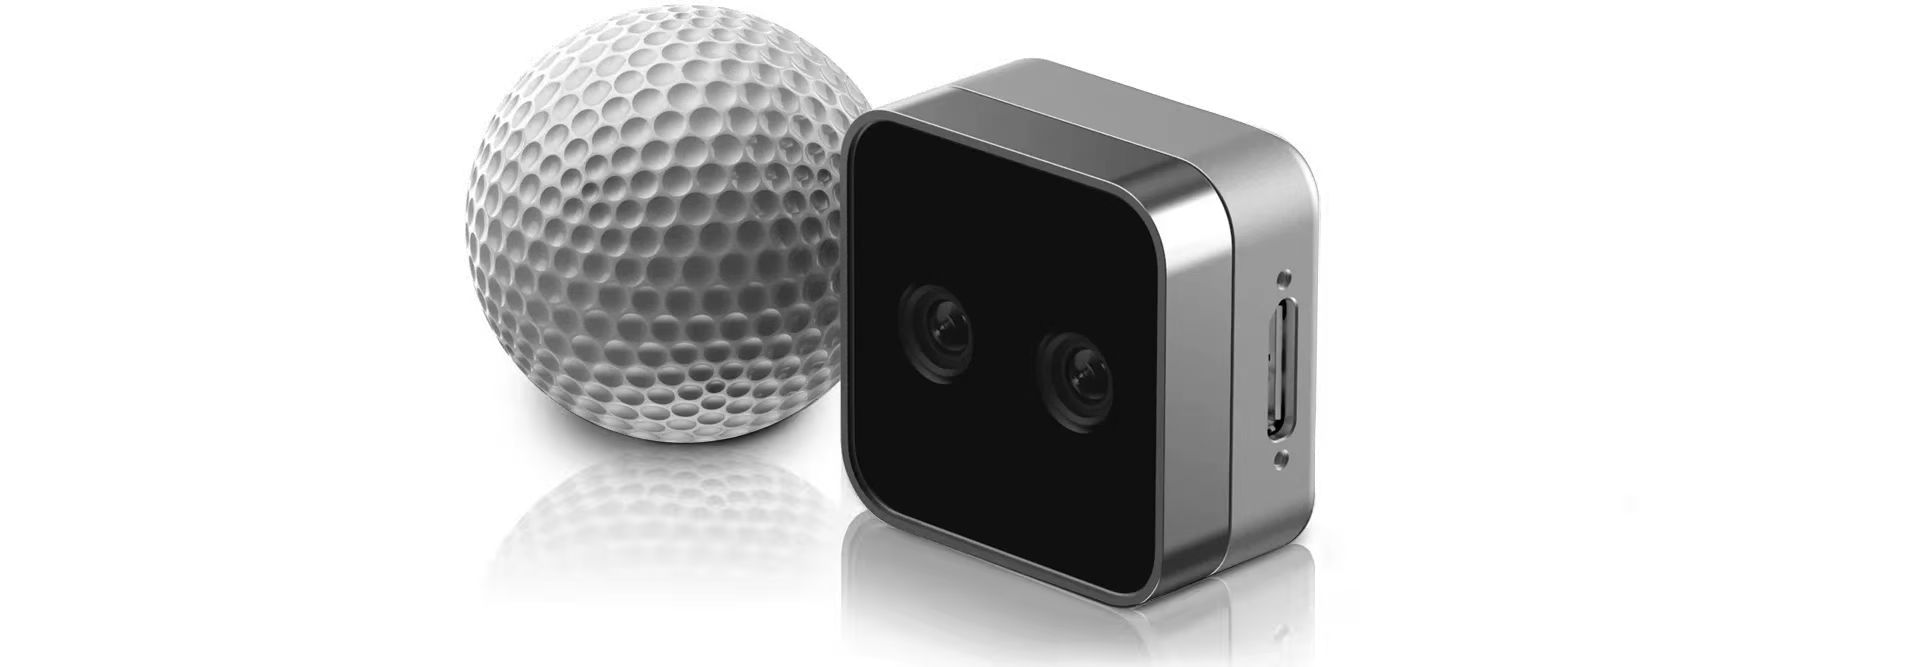
RealSense D405 は短距離用のステレオ深度カメラであり、テーブルトップロボットマニピュレーションなどの高精度な近距離タスク向けに設計されており、一般的な動作距離は 7 cm ~ 50 cm です。
RealSense D435i
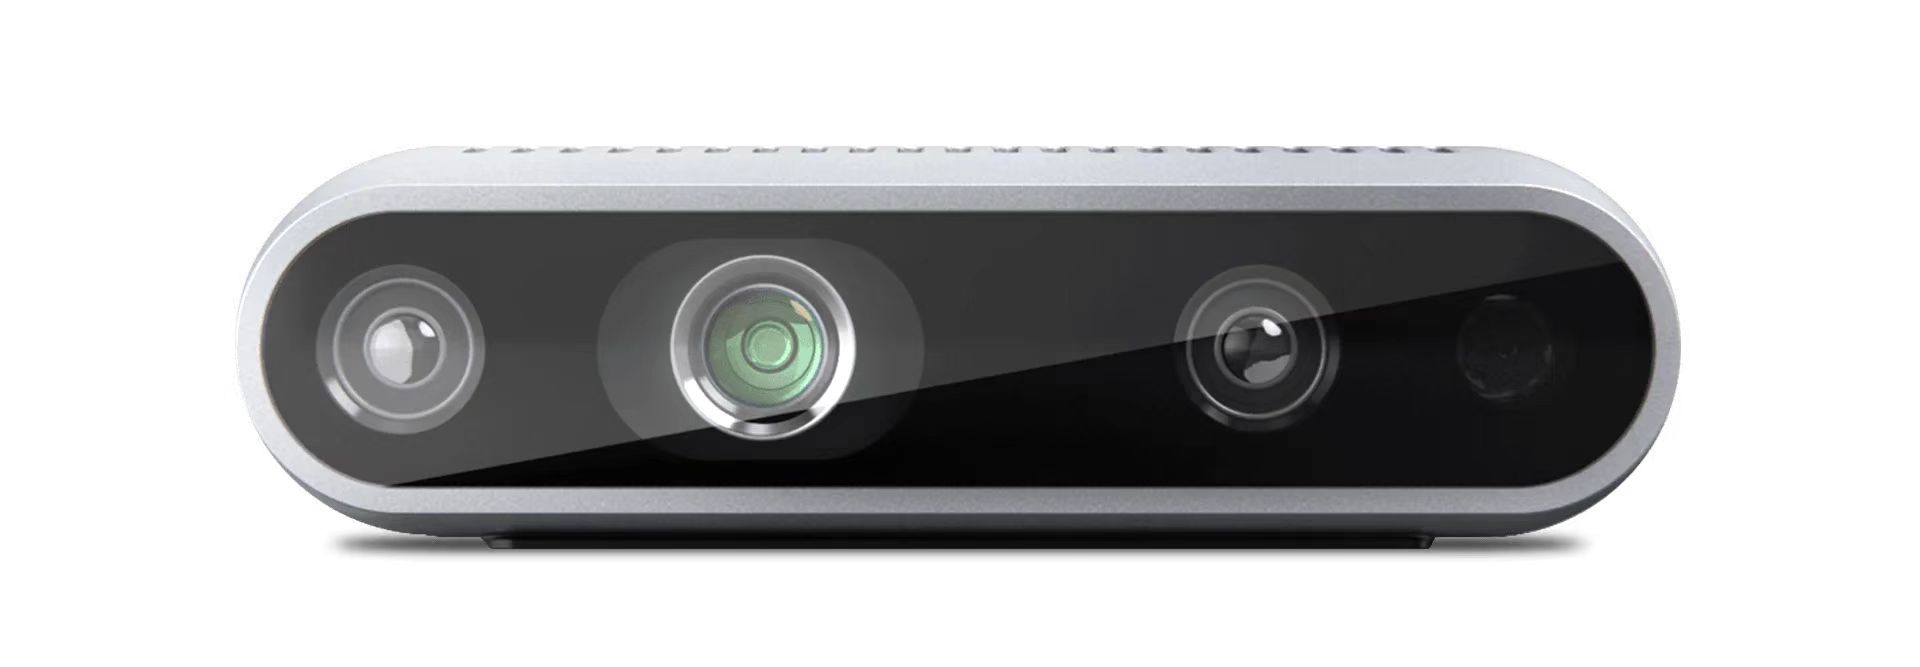
RealSense D435i は深度センシング、RGB 画像、IMU を組み合わせており、3D 再構成、SLAM、ロボットによる環境認識などの中距離~近距離アプリケーションに適しています。
カメラ用ブランチに切り替える
Step 1
現在のカメラサポートは DepthCameraSupport ブランチで提供されています:
git checkout DepthCameraSupport
git pull origin DepthCameraSupport
現在のブランチを確認します:
git branch --show-current
期待される出力:
DepthCameraSupport
RealSense をインストールする
Step 2
RealSense のみを使用する場合:
pip install -e ".[realsense]"
USB デバイスの権限を付与する
Step 3
sudo chmod a+rw /dev/bus/usb/*/*
カメラを検出する
Step 4
lerobot-find-cameras realsense
このステップでは次の情報が出力されます:
- カメラモデル
- シリアル番号
- USB 情報
- デフォルトのストリーム設定
RealSense のサンプルを実行する
Step 5
デュアル RealSense テスト:
lerobot-teleoperate \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras='{
    d435i_color: {
      type: realsense_d435i_color,
      serial_number_or_name: "419522072950",
      width: 640,
      height: 480,
      fps: 30,
      color_mode: rgb,
      color_stream_format: rgb8,
      rotation: 0,
      warmup_s: 1
    },
    d435i_depth: {
      type: realsense_d435i_depth,
      serial_number_or_name: "419522072950",
      width: 640,
      height: 480,
      fps: 30,
      max_depth_m: 2.0,
      depth_alpha: 0.2,
      rotation: 0,
      warmup_s: 5
    },
    d405_color: {
      type: realsense_d405_color,
      serial_number_or_name: "409122273421",
      width: 640,
      height: 480,
      fps: 30,
      color_mode: rgb,
      color_stream_format: rgb8,
      rotation: 0,
      warmup_s: 1
    },
    d405_depth: {
      type: realsense_d405_depth,
      serial_number_or_name: "409122273421",
      width: 640,
      height: 480,
      fps: 30,
      depth_alpha: 0.03,
      rotation: 0,
      warmup_s: 5
    }
  }' \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true
パラメータ設定を確認する
Step 6
depth_alphaは深度画像のスケーリング係数を制御し、表示結果や対象距離の範囲に応じて調整できます。- 3 台以上の深度カメラを接続する場合は、全体の安定性を高めるために
fpsを15に下げることを推奨します。 - 安定性とリアルタイム性のバランスを取るため、解像度は
640x480に保つことを推奨します。

高精度な深度からカラーへのアライメントを備えた、同期されたRGBおよび深度ストリームを提供します。ステレオ深度センシングと内蔵の6軸IMUを組み合わせることで、物体検出、3D認識、マッピング、ナビゲーションなどのロボットタスクに非常に適しています。コンパクトな設計と完全なOrbbec SDKサポートにより、研究用途と実運用の両方に適しています。
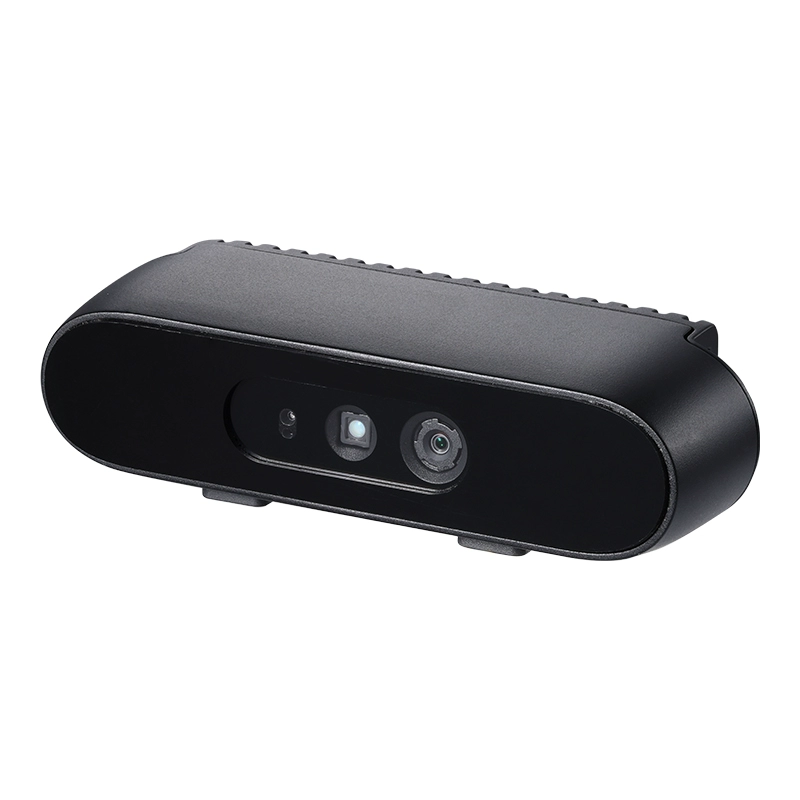
Gemini 336はGemini 330シリーズの新しいメンバーです。Gemini 335の優れた深度性能を受け継ぎつつ、反射の多い屋内エリア、高ダイナミックシーンの暗部、明るい屋外環境における深度画像品質をさらに向上させています。ロボットアプリケーションにおいては、認識、自己位置推定、マニピュレーションなどのタスクに対して、より安定した高品質な深度データを提供できます。
カメラブランチに切り替える
Step 1
現在のカメラサポートは DepthCameraSupport ブランチで利用できます:
git checkout DepthCameraSupport
git pull origin DepthCameraSupport
現在のブランチを確認します:
git branch --show-current
期待される出力:
DepthCameraSupport
Orbbec をインストールする
Step 2
pip install -e ".[orbbec]"
USBデバイスの権限を付与する
Step 3
sudo chmod a+rw /dev/bus/usb/*/*
カメラを検出する
Step 4
lerobot-find-cameras orbbec
このステップでは次の情報が出力されます:
- カメラモデル
- シリアル番号
- USB情報
- デフォルトのストリーム構成
Orbbec のサンプルを実行する
Step 5
単一の Orbbec テスト:
lerobot-teleoperate \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras="{
    orbbec_color: {
      type: orbbec_color,
      serial_number_or_name: "CP9JA530003A",
      width: 640,
      height: 480,
      fps: 30,
      color_mode: rgb,
      rotation: 0,
      warmup_s: 1
    },
    orbbec_depth: {
      type: orbbec_depth,
      serial_number_or_name: "CP9JA530003A",
      width: 640,
      height: 400,
      fps: 30,
      depth_alpha: 0.2,
      rotation: 0,
      warmup_s: 5
    }
  }" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true
パラメータ設定を確認する
Step 6
depth_alphaは深度画像のスケーリング係数を制御します。0.2を良い出発点として、表示結果に基づいて微調整してください。- 3台以上の深度カメラを接続する場合は、安定性を高めるために
fpsを15に下げることを推奨します。 - より安定した表示とデータ転送のために、解像度は
640x480に保つことを推奨します。
よくある問題をトラブルシュートする
Step 7
次のようなエラーが表示される場合:
No Orbbec camera found for 'XXXX'
通常これは、設定内のシリアル番号が現在接続されているデバイスと一致していないことを意味します。次を実行します:
lerobot-find-cameras orbbec
その後、実際の serial を確認し、コマンド内の serial_number_or_name を更新してください。
💡 著者と貢献
- 著者:Zhang Jiaquan, Wang Wenzhao - South China Normal University
カメラをインスタンス化するには、カメラ識別子が必要です。この識別子は、コンピュータを再起動したりカメラを再接続したりすると変更される場合があり、この挙動は主にオペレーティングシステムに依存します。
システムに接続されているカメラのインデックスを見つけるには、次のスクリプトを実行します:
lerobot-find-cameras opencv # or realsense for Intel Realsense cameras
ターミナルには関連するカメラ情報が表示されます。
--- Detected Cameras ---
Camera #0:
  Name: OpenCV Camera @ 0
  Type: OpenCV
  Id: 0
  Backend api: AVFOUNDATION
  Default stream profile:
    Format: 16.0
    Width: 1920
    Height: 1080
    Fps: 15.0
--------------------
(more cameras ...)
各カメラで撮影された画像は、~/lerobot/outputs/captured_images ディレクトリ内にあります。
Intel RealSense カメラを macOS で使用する場合、"Error finding RealSense cameras: failed to set power state" というエラーが発生することがあります。これは同じコマンドを sudo 権限で実行することで解決できます。ただし、macOS での RealSense カメラの使用は不安定であることに注意してください。
その後、次のコードを実行することで、テレオペレーション中にコンピュータ上でカメラ映像を表示できるようになります。これは、最初のデータセットを記録する前にセットアップを準備するのに役立ちます。
lerobot-teleoperate \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true
fourcc: "MJPG" 形式の画像は圧縮されています。より高い解像度を試すことができ、YUYV 形式を試すこともできます。ただし後者では画像の解像度とFPSが低下し、ロボットアームの動作にラグが生じます。現在、MJPG 形式では、1920*1080 の解像度で 30FPS を維持しながら3台のカメラをサポートできます。しかし、同じUSB HUB経由で2台のカメラをコンピュータに接続することは依然として推奨されません。
カメラがさらに多い場合は、--robot.cameras パラメータを変更して追加できます。このとき、index_or_path の形式に注意する必要があり、これは python -m lerobot.find_cameras opencv によって出力されるカメラIDの末尾の数字によって決まります。
例えば、カメラを追加したい場合:
lerobot-teleoperate \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true
データセット収集
- ローカルに保存
- Hugging Face Hub にアップロード
lerobot-record \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true \
    --dataset.repo_id=seeed_rebot_b601_rs/test \
    --dataset.num_episodes=5 \
    --dataset.single_task="Grab the black cube" \
    --dataset.push_to_hub=false \
    --dataset.episode_time_s=30 \
    --dataset.reset_time_s=30
その中で、repo_id は任意に変更でき、push_to_hub=false とします。最終的に、データセットはホームフォルダ内の ~/.cache/huggingface/lerobot ディレクトリに保存され、前述の seeed_rebot_b601_rs/test フォルダが作成されます。
- Hugging Face Hub の機能を使ってデータセットをアップロードしたい場合で、まだ設定していないときは、書き込み権限付きトークンでログインしていることを確認してください。トークンは Hugging Face settings から生成できます:
huggingface-cli login --token ${HUGGINGFACE_TOKEN} --add-to-git-credential
これらのコマンドを実行するために、Hugging Face のリポジトリ名を変数に保存します:
HF_USER=$(huggingface-cli whoami | head -n 1)
echo $HF_USER
5 エピソードを記録し、データセットを Hub にアップロードします:
lerobot-record \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.id=follower1 \
    --robot.can_adapter=socketcan \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=rebot_arm_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=rebot_arm_102_leader \
    --display_data=true \
    --dataset.repo_id=${HF_USER}/record-test \
    --dataset.num_episodes=5 \
    --dataset.single_task="Grab the black cube" \
    --dataset.push_to_hub=true \
    --dataset.episode_time_s=30 \
    --dataset.reset_time_s=30
次のような行がたくさん表示されます:
INFO 2024-08-10 15:02:58 ol_robot.py:219 dt:33.34 (30.0hz) dtRlead: 5.06 (197.5hz) dtWfoll: 0.25 (3963.7hz) dtRfoll: 6.22 (160.7hz) dtRlaptop: 32.57 (30.7hz) dtRphone: 33.84 (29.5hz)
Record 関数
record 関数は、ロボットの動作中にデータを取得および管理するための一連のツールを提供します。
1. データ保存
- データは
LeRobotDataset形式で保存され、記録中にディスクに保存されます。 - 既定では、記録後にデータセットはあなたの Hugging Face ページにプッシュされます。
- アップロードを無効にするには、
--dataset.push_to_hub=Falseを使用します。
2. チェックポイントと再開
- 記録中にチェックポイントが自動的に作成されます。
- 中断後に再開するには、
--resume=trueを付けて同じコマンドを再実行します。
⚠️ 重要な注意:再開する場合、--dataset.num_episodes には、データセット内の目標総エピソード数ではなく、「追加で記録したいエピソード数」を設定してください。
- 最初から記録をやり直すには、データセットディレクトリを手動で削除します。
3. 記録パラメータ
コマンドライン引数を使ってデータ記録の流れを設定します:
| Parameter | Description | Default |
|---|---|---|
| --dataset.episode_time_s | 各データエピソードの長さ(秒) | 60 |
| --dataset.reset_time_s | 各エピソード後の環境リセット時間(秒) | 60 |
| --dataset.num_episodes | 記録するエピソードの総数 | 50 |
4. 記録中のキーボード操作
キーボードショートカットを使ってデータ記録の流れを制御します:
| Key | Action |
|---|---|
| → (右矢印) | 現在のエピソード/リセットを早期終了し、次へ進む。 |
| ← (左矢印) | 現在のエピソードをキャンセルし、再記録する。 |
| ESC | セッションを即座に停止し、動画をエンコードしてデータセットをアップロードする。 |
キーボード入力が反応しない場合は、pynput のバージョンを 1.6.8 などにダウングレードする必要があるかもしれません。
pip install pynput==1.6.8
データ収集のヒント
- タスクの提案:さまざまな位置にある物体を把持し、ビンに入れる。
- スケール:50 エピソード以上を記録する(位置ごとに 10 エピソード)。
- 一貫性:
- カメラを固定したままにする。
- 同一の把持動作を維持する。
- 操作対象の物体がカメラ映像内で見えるようにする。
- 段階的な拡張:
- 新しい位置、把持方法、カメラ調整などのバリエーションを加える前に、まずは安定して把持できる状態から始める。
- 失敗を防ぐため、複雑さを急激に増やすことは避ける。
💡 経験則:画面上のカメラ画像だけを見て、自分自身でタスクを実行できる状態であるべきです。
この重要なトピックをさらに深く知りたい場合は、良いデータセットとは何かについて執筆した blog post を参照してください。
トラブルシューティング
Linux 固有の問題: 記録中に Right Arrow/Left Arrow/ESC キーが反応しない場合:
$DISPLAY環境変数が設定されているか確認します(pynput limitations を参照)。
データセットの可視化
echo ${HF_USER}/rebot_test
データをアップロードしている場合は、次のコマンドでローカルでも可視化できます:
lerobot-dataset-viz \
  --repo-id ${HF_USER}/rebot_test \
  --episode-index 0 \
  --display-compressed-images=false
--dataset.push_to_hub=false を使用してデータをアップロードしていない場合でも、次のようにローカルで可視化できます:
lerobot-dataset-viz \
  --repo-id seeed_rebot_b601_rs/test \
  --episode-index 0 \
  --display-compressed-images=false
ここで、seeed_rebot_b601_rs/test はデータ収集中に定義したカスタム repo_id 名です。
エピソードのリプレイ
不安定なため、スキップしても試してみても構いません。
ここまで来たら、ロボット上で最初のデータセットをリプレイしてみましょう:
lerobot-replay \
    --robot.type=seeed_b601_rs_follower \
    --robot.port=can0 \
    --robot.can_adapter=socketcan \
    --robot.id=follower1 \
    --dataset.repo_id=seeed_rebot_b601_rs/test \
    --dataset.episode=0
この時点で、ロボットは記録時にテレオペレーションで行ったのと同じ動作を実行するはずです。
学習と評価
- ACT
- SmolVLA
- Pi0
- Pi0.5
- GR00T N1.5
- PEFT (Optional)
- Multi-GPU (Optional)
- 非同期推論(オプション)
公式チュートリアル ACT を参照してください。
学習
ロボットを制御するポリシーを学習させるには、python -m lerobot.scripts.train スクリプトを使用します。いくつかのパラメータ指定が必須です。以下はコマンド例です:
lerobot-train \
  --dataset.repo_id=${HF_USER}/rebot_test \
  --policy.type=act \
  --output_dir=outputs/train/act_rebot_test \
  --job_name=act_rebot_test \
  --policy.device=cuda \
  --wandb.enable=false \
  --steps=300000
ローカルデータセットで学習したい場合は、repo_id がデータ収集時に使用した名前と一致していることを確認し、--policy.push_to_hub=false を追加してください。
lerobot-train \
  --dataset.repo_id=seeed_rebot_b601_rs/test \
  --policy.type=act \
  --output_dir=outputs/train/act_rebot_test \
  --job_name=act_rebot_test \
  --policy.device=cuda \
  --wandb.enable=false \
  --policy.push_to_hub=false \
  --steps=300000
RTX 50 シリーズ GPU を使用している場合は、torchvision のプレビュー版で不足している API を回避するために --dataset.video_backend=pyav を追加する必要があります。学習コマンドは次のようになります:
lerobot-train \
  --dataset.repo_id=seeed_rebot_b601_rs/test \
  --dataset.video_backend=pyav \
  --policy.type=act \
  --output_dir=outputs/train/act_rebot_test \
  --policy.device=cuda \
  --wandb.enable=false \
  --policy.push_to_hub=false \
  --steps=300000
コマンドの説明
- データセット指定:
--dataset.repo_id=${HF_USER}/rebot_testパラメータでデータセットを指定します。 - 学習ステップ数:
--steps=300000を使って学習ステップ数を変更します。アルゴリズムのデフォルトは 800000 ステップです。タスクの難易度に応じて調整してください。よく分からない場合は多めに設定しても構いません。学習中にチェックポイントが生成され、任意のチェックポイントから評価を再開できます。 - ポリシータイプ:
policy.type=actでポリシーを指定します。同様に、[act,diffusion,pi0,pi0fast,sac,smolvla] などのポリシーを切り替えることもできます。これによりconfiguration_act.pyから設定が読み込まれます。重要な点として、このポリシーは、モータ状態、モータアクション、カメラの台数といった情報がすでにデータセットに保存されているため、あなたのロボットに自動的に適応します。 - デバイス選択:Nvidia GPU 上で学習しているため
policy.device=cudaを指定していますが、Apple Silicon で学習する場合はpolicy.device=mpsを使用できます。 - 可視化ツール:学習チャートを Weights and Biases で可視化するために
wandb.enable=trueを指定しています。これは任意ですが、使用する場合はwandb loginを実行してログインしていることを確認してください。
評価
ポリシーのチェックポイントを入力として、lerobot/record.py の record 関数を使用できます。例えば、次のコマンドを実行して 10 エピソード分の評価を記録します:
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --robot.id=follower1 \
  --display_data=false \
  --dataset.repo_id=seeed/eval_test123 \
  --dataset.single_task="Put lego brick into the transparent box" \
  --policy.path=outputs/train/act_rebot_test/checkpoints/last/pretrained_model
--policy.pathパラメータは、ポリシー学習結果の重みファイルへのパスを示します(例:outputs/train/act_rebot_test/checkpoints/last/pretrained_model)。モデル学習結果の重みファイルを Hub にアップロードした場合は、モデルリポジトリ(例:${HF_USER}/act_rebot_test)を使用することもできます。- データセット名
dataset.repo_idはeval_で始まります。この操作により、評価中の動画とデータが別々に記録され、seeed/eval_test123のようなeval_で始まるフォルダに保存されます。 - 評価フェーズ中に
File exists: 'home/xxxx/.cache/huggingface/lerobot/xxxxx/seeed/eval_xxxx'というエラーが発生した場合は、まずeval_で始まるフォルダを削除してから、再度プログラムを実行してください。 mean is infinity. You should either initialize with stats as an argument or use a pretrained modelというエラーが出る場合は、--robot.camerasパラメータ内のfrontやsideといったキーワードが、データセット収集時に使用したものと厳密に一致している必要がある点に注意してください。
公式チュートリアル SmolVLA を参照してください。
SmolVLA は Hugging Face によって提供される軽量なロボット基盤モデルです。自分で記録した LeRobot データセットを用いて、素早くファインチューニングし、実機ロボットで結果を得られるように設計されています。
簡単に言うと、その入出力は次のとおりです:
- 入力:マルチカメラ映像 + ロボットの現在状態(センサー/関節など)+ 自然言語によるタスク指示
- 出力:ロボットアームにタスクを実行させるための連続したアクションチャンク
pip install -e ".[smolvla]"
データセット収集(推奨)
SmolVLA は「基盤モデル」です。自分のテーブルトップ環境、自分のカメラ、グリッパ、物体で良い性能を出すには、通常、自前のデータでファインチューニングする必要があります。
- まずは約 50 エピソードから始めてください(少なすぎると学習/汎化性能が低くなる可能性があります)。
- タスクに「変数」(例:テーブル上のキューブ位置が異なる)がある場合は、それぞれのバリエーションに十分なデモがあるようにしてください:
- 例:5 つの位置 × 各 10 エピソード = 50 エピソード
- 経験則:25 エピソードだけの記録では不十分であることが多いです。データの質と量の両方が重要です。
学習
事前学習済み 450M モデルである smolvla_base を出発点として使用し、自分のデータセットでファインチューニングします。公式の例では 20k ステップ学習しており、単一の A100 では約 4 時間かかります(あくまで参考値であり、実際の時間はハードウェアによって異なります)。
GPU が利用できない場合は、Colab ノートブック経由での学習も検討してください(公式チュートリアルを参照)。
lerobot-train \
  --policy.path=lerobot/smolvla_base \
  --dataset.repo_id=${HF_USER}/mydataset \
  --batch_size=64 \
  --steps=20000 \
  --output_dir=outputs/train/my_smolvla \
  --job_name=my_smolvla_training \
  --policy.device=cuda \
  --wandb.enable=true
ヒント:
- メモリ不足になる場合は、まず
--batch_sizeを小さくしてください。動くようになったら、徐々に増やしていきます。 - 利用可能なパラメータ一覧:
lerobot-train --help
評価
評価フェーズでは、ファインチューニング済みモデルを読み込み、ロボットにタスクを実行させ、その評価プロセスを新しいデータセットとして記録します(動画の振り返りや結果分析のため)。
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.id=follower1 \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --dataset.single_task="Grasp a lego block and put it in the bin." \
  --dataset.repo_id=${HF_USER}/eval_DATASET_NAME_test \
  --dataset.episode_time_s=50 \
  --dataset.num_episodes=10 \
  --policy.path=${HF_USER}/FINETUNE_MODEL_NAME
各パラメータの設定方法:
--robot.port: 自分のマシンで認識されているシリアルポートに変更します(一般的にはcan0や/dev/ttyACM0)。--robot.id: 自分のロボット ID(キャリブレーション/記録時に使用したものと一致している必要があります)。--robot.cameras: 実際のカメラのindex_or_pathに変更し、カメラキー(例:front、side)がデータセット記録時に使用したものと完全に一致していることを確認します。--dataset.single_task: データセット記録時に使用したタスク説明と一致させる必要があります。--dataset.repo_id: 評価結果を出力するデータセット名。Hugging Face にログインしている場合は、自分のアカウント配下に作成/アップロードされます。--policy.path:- モデルがローカルにある場合:学習出力ディレクトリ配下の重みパスを記入します(例:
outputs/train/my_smolvla/checkpoints/last/pretrained_model) - モデルが Hub 上にある場合:
${HF_USER}/FINETUNE_MODEL_NAMEを記入します
- モデルがローカルにある場合:学習出力ディレクトリ配下の重みパスを記入します(例:
任意:評価エピソード間で「手動テレオペで微調整」したい場合は、テレオペを追加できます(自分のデバイスと設定に応じて記入):
--teleop.type=rebot_arm_102_leader \
--teleop.port=/dev/ttyUSB0 \
--teleop.id=rebot_arm_102_leader
公式チュートリアル Pi0 を参照してください。
π₀(Pi0)は、より「汎用的な」ロボット制御のために Physical Intelligence が提案したVision-Language-Action モデルです。カメラ画像を見て自然言語の指示を理解し、そのうえでロボットアームを制御するアクションを出力するモデル、と考えることができます。
LeRobot での使用方法はシンプルで、学習時にポリシータイプを --policy.type=pi0 に設定するだけです(ACT セクションで説明した一般的な学習/評価の概念を繰り返す必要はありません)。
pip install -e ".[pi]"
古いバージョンの LeRobot(例:0.4.0)を使用している場合は、GitHub ソースから pi 依存関係をインストールする必要があるかもしれません(公式ドキュメントは今後のパッチでこの点を修正予定です):
pip install "lerobot[pi]@git+https://github.com/huggingface/lerobot.git"
学習
lerobot-train \
  --policy.type=pi0 \
  --dataset.repo_id=${HF_USER}/my_dataset \
  --job_name=pi0_training \
  --output_dir=outputs/pi0_training \
  --policy.pretrained_path=lerobot/pi0_base \
  --policy.repo_id=${HF_USER}/my_pi0_policy \
  --policy.compile_model=true \
  --policy.gradient_checkpointing=true \
  --policy.dtype=bfloat16 \
  --policy.freeze_vision_encoder=false \
  --policy.train_expert_only=false \
  --steps=3000 \
  --policy.device=cuda \
  --batch_size=32 \
  --wandb.enable=false
共通パラメータ(Pi0 固有/よく調整するもののみ):
--policy.pretrained_path=lerobot/pi0_base: ベースモデル。公式からはlerobot/pi0_libero(Libero データセット向けバージョン)も提供されており、タスクに応じて切り替えを試すことができます。--policy.compile_model=true: コンパイル最適化を有効化し、学習が高速になる場合があります(初回コンパイルは遅くなります)。--policy.gradient_checkpointing=true: VRAM を大幅に節約でき、VRAM が厳しい場合に適しています。--policy.dtype=bfloat16: 混合精度で、速度/VRAM の両面でより有利です(ハードウェアが対応している場合に推奨)。--policy.train_expert_only=true(VRAM 節約テクニック):大きなモデル(VLM)部分を凍結し、「アクションエキスパート」と射影層のみを学習します。より多くの VRAM を節約できますが、学習可能な容量は制限されます。まずは入門用や少量データでの素早い実験に適しています。
評価
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --robot.id=follower1 \
  --display_data=false \
  --dataset.repo_id=${HF_USER}/eval_my_pi0_test \
  --dataset.single_task="Put lego brick into the transparent box" \
  --dataset.episode_time_s=50 \
  --dataset.num_episodes=10 \
  --policy.path=outputs/pi0_training/checkpoints/last/pretrained_model
公式チュートリアル Pi0.5 を参照してください。
π₀.₅(Pi0.5)も Physical Intelligence が提案したVision-Language-Action モデルであり、π₀ の「アップグレード版」と理解できます。特にオープンワールドでの汎化能力の強化に重点が置かれており、学習時に見た固定シナリオで良い性能を出すだけでなく、新しい部屋・新しい物体・新しい配置でも、より安定してタスクを完了できることを目指しています。
ここでいう「汎化」は、おおまかに次の 3 つのレベルに分けられます(理解のための例):
- 物理レイヤー:見慣れないスプーン/皿であっても、どのように持つか(柄/縁など)を理解して把持し、散らかった環境でも動作できること。
- 意味レイヤー: 「どこに物を置くべきか/どの道具を使うべきか」を理解すること。例:靴は下駄箱に、服は洗濯かごに入れる、など。
- 環境レイヤー:家庭、オフィス、病院など、より現実的で「散らかった」シナリオに適応すること。
LeRobot での使用方法:ポリシータイプを --policy.type=pi05 に設定するだけです。
pip install -e ".[pi]"
古いバージョンの LeRobot(例:0.4.0)を使用している場合は、GitHub ソースから pi 依存関係をインストールする必要があるかもしれません(公式ドキュメントは今後のパッチでこの点を修正予定です):
pip install "lerobot[pi]@git+https://github.com/huggingface/lerobot.git"
学習
lerobot-train \
  --dataset.repo_id=${HF_USER}/my_dataset \
  --policy.type=pi05 \
  --output_dir=outputs/pi05_training \
  --job_name=pi05_training \
  --policy.repo_id=${HF_USER}/my_pi05_policy \
  --policy.pretrained_path=lerobot/pi05_base \
  --policy.compile_model=true \
  --policy.gradient_checkpointing=true \
  --policy.dtype=bfloat16 \
  --policy.freeze_vision_encoder=false \
  --policy.train_expert_only=false \
  --steps=3000 \
  --policy.device=cuda \
  --batch_size=32 \
  --wandb.enable=false
共通パラメータ(Pi0.5 関連):
--policy.pretrained_path=lerobot/pi05_base: ベースモデル。公式からはlerobot/pi05_liberoも提供されています。--policy.train_expert_only=true(VRAM 節約テクニック):大きなモデル(VLM)部分を凍結し、「アクションエキスパート」と射影層のみを学習します。--policy.normalization_mapping=...: データセットの正規化統計が一致していない/欠けている場合、このマッピングを使って正規化方法を強制できます。
データセットに分位点統計が含まれていない場合(バージョン/フォーマットによっては必須)、公式からは変換スクリプトを用いる方法も提供されています。学習前にデータセット統計を補完/変換してください(詳細は公式ドキュメントを参照)。
評価
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --robot.id=follower1 \
  --display_data=false \
  --dataset.repo_id=${HF_USER}/eval_my_pi05_test \
  --dataset.single_task="Put lego brick into the transparent box" \
  --dataset.episode_time_s=50 \
  --dataset.num_episodes=10 \
  --policy.path=outputs/pi05_training/checkpoints/last/pretrained_model
公式チュートリアル GR00T N1.5 を参照してください。
GR00T N1.5 は、より汎用的なロボットの推論とスキル学習のために NVIDIA が提供するオープンな基盤モデルです。これはクロスエンボディメントモデルであり、言語や画像などのマルチモーダル入力を受け取り、異なる環境にまたがってマニピュレーションタスクを実行できます。
LeRobot でこれを使用するための鍵は、ポリシータイプを --policy.type=groot に設定することです。注意:GR00T N1.5 は現在、より高い環境要件があります(FlashAttention に依存し、CUDA GPU が必要です)。GR00T を試す前に、まず ACT / Pi0 を動作させることを推奨します。
インストール(重要)
公式ドキュメントによると、GR00T N1.5 を動作させるには flash-attn が必要であり、CUDA 対応デバイスでのみ使用できます。
推奨手順(順番に実行):
- まずインストールガイドに従ってベース環境(Python、CUDA、ドライバなど)をセットアップします。このステップでは
lerobotをインストールしないでください。 - PyTorch をインストールします(バージョン範囲は公式要件に従う):
pip install "torch>=2.2.1,<2.8.0" "torchvision>=0.21.0,<0.23.0"
RTX 50 シリーズを使用している場合は、Python=3.10、CUDA=12.8、Torch=2.7.1 が必要です。
pip install torch==2.7.1 torchvision==0.22.1 torchaudio==2.7.1 --index-url https://download.pytorch.org/whl/cu128
- flash-attn の依存関係と flash-attn 本体をインストールします:
pip install ninja "packaging>=24.2,<26.0"
pip install "flash-attn>=2.5.9,<3.0.0" --no-build-isolation
python -c "import flash_attn; print(f'Flash Attention {flash_attn.__version__} imported successfully')"
RTX 50 シリーズを使用している場合は、flash_attn=2.8.0 が必要です。
pip install flash_attn==2.8.0.post2 torch==2.7.1 --no-build-isolation
- LeRobot の groot 依存関係をインストールします:
pip install "lerobot[groot]"
flash-attn のインストールに失敗する場合、通常は (1) PyTorch/CUDA バージョンの不一致、(2) ビルド依存関係の不足、(3) 環境が新しすぎる/古すぎる、のいずれかに関連しています。この場合は、まず公式の GR00T ドキュメントと PyTorch インストールガイドを参照してください。
学習(ファインチューニング)
公式ではマルチ GPU 学習の例(accelerate launch --multi_gpu ...)が提供されています。GPU が 1 枚しかない場合は、シングルプロセスモードでの実行も試すことができます(サポート状況/パラメータの詳細は公式ドキュメントに従います)。
マルチ GPU(変数は置き換えが必要):
accelerate launch \
  --multi_gpu \
  --num_processes=$NUM_GPUS \
  $(which lerobot-train) \
  --output_dir=$OUTPUT_DIR \
  --save_checkpoint=true \
  --batch_size=$BATCH_SIZE \
  --steps=$NUM_STEPS \
  --save_freq=$SAVE_FREQ \
  --log_freq=$LOG_FREQ \
  --policy.push_to_hub=true \
  --policy.type=groot \
  --policy.repo_id=$REPO_ID \
  --policy.tune_diffusion_model=false \
  --dataset.repo_id=$DATASET_ID \
  --wandb.enable=true \
  --wandb.disable_artifact=true \
  --job_name=$JOB_NAME
パラメータの説明(よく変更するもの):
--dataset.repo_id: 学習用データセット(Hub 上のusername/dataset_name、または対応するrepo_idのローカルキャッシュ)。--output_dir: 学習出力ディレクトリ(ここに重み/チェックポイントが保存されます)。--steps,--batch_size: 学習ステップ数とバッチサイズ。大規模モデルは VRAM に敏感なため、動作しない場合はまずbatch_sizeを小さくしてください。--policy.repo_id: モデルを Hub にプッシュしたい場合、作成したいモデルリポジトリ名を指定します。
評価(ロボット上での実行)
学習後は、他のポリシーと同様に lerobot-record を使用して評価/記録を行うことができます。reBot B601-RS 単腕ユーザーは、以下のコマンドを参照してください:
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30} }' \
  --robot.id=follower1 \
  --display_data=true \
  --dataset.repo_id=${HF_USER}/eval_groot_rebot \
  --dataset.num_episodes=10 \
  --dataset.single_task="Grab the black cube and put it in the box" \
  --policy.path=${HF_USER}/groot-rebot \
  --dataset.episode_time_s=30 \
  --dataset.reset_time_s=10
ライセンス:このモデルは Apache 2.0 ライセンスに従います(元の GR00T リポジトリと同一)。
PEFT(Parameter-Efficient Fine-Tuning)は、大規模事前学習モデルを新しいタスクに適応させるための、「パラメータ効率の良い適応」手法とツールのセットであり、すべてのモデルパラメータを更新することなく適応を行うことができます。LeRobot の事前学習済みポリシー(SmolVLA、π₀ など)に対しては、通常、少数の「アダプタ」パラメータ(例:LoRA)のみを学習することで、VRAM 使用量と学習コストを抑えつつ、ほぼフルファインチューニングに近い結果を得ることができます。
インストール
PEFT 関連パラメータを使用するには、LeRobot のオプション依存関係 peft をインストールします:
# Method 1: Source installation (in the lerobot root directory)
pip install -e ".[peft]"
# Method 2: pip installation
pip install "lerobot[peft]"
より多くの適応手法や概念の説明については、公式ドキュメントを参照してください: 🤗 PEFT Documentation
例:SmolVLA を LoRA でファインチューニングする(Libero の libero_spatial サブタスク)
以下の例では、HuggingFaceVLA/libero データセット上で lerobot/smolvla_base に対して LoRA ファインチューニングを行う方法を示します。パラメータ名は現在の LeRobot バージョンに基づいています。あわせて lerobot-train --help も参照してください。
lerobot-train \
  --policy.path=lerobot/smolvla_base \
  --policy.repo_id=${HF_USER}/my_libero_smolvla_peft \
  --dataset.repo_id=HuggingFaceVLA/libero \
  --env.type=libero \
  --env.task=libero_spatial \
  --output_dir=outputs/train/my_libero_smolvla_peft \
  --job_name=my_libero_smolvla_peft \
  --policy.device=cuda \
  --steps=10000 \
  --batch_size=32 \
  --optimizer.lr=1e-3 \
  --peft.method_type=LORA \
  --peft.r=64
主要な PEFT パラメータ
--peft.method_type: 使用する PEFT 手法を選択します。LoRA(Low-Rank Adapter)は最も一般的に使われる手法の 1 つです。--peft.r: LoRA のランク。一般に、ランクが高いほど表現力は強くなりますが、パラメータ数と VRAM 使用量も増加します。
LoRA を注入する層の指定(オプション)
デフォルトでは、PEFT は通常、モデルの最も重要な射影層(例:Attention の q_proj、v_proj など)に LoRA を注入し、さらに状態/行動に関連する射影層もカバーする場合があります。別の層を対象にしたい場合は、--peft.target_modules を使用して対象層を指定します。
一般的なパターンには次のようなものがあります:
- モジュール名のサフィックスリストによる指定(例):
--peft.target_modules="['q_proj', 'v_proj']"
- 正規表現を使用する方法(例:実際のモジュール名に応じて調整):
--peft.target_modules='(model\\.vlm_with_expert\\.lm_expert\\..*\\.(down|gate|up)_proj|.*\\.(state_proj|action_in_proj|action_out_proj|action_time_mlp_in|action_time_mlp_out))'
特定の層をフル学習させる指定(オプション)
特定のモジュールを(LoRA のみを注入するのではなく)「フル学習」させたい場合は、--peft.full_training_modules を使用して指定します。例えば、state_proj のみをフル学習させるには:
--peft.full_training_modules="['state_proj']"
学習率の推奨値(経験則)
LoRA の学習率は、通常フルファインチューニングより 1 桁大きくすることができます(一般的な経験則:およそ 10 倍)。例えば、フルファインチューニングでは 1e-4 がよく使われますが、LoRA では 1e-3 から始めることができます。学習率減衰(スケジューラ)を有効にしている場合、最終的な学習率も目安として 1e-4 前後に設定されることが一般的です。
1. 学習手順
方法 1:コマンドライン引数によるマルチ GPU 学習
まず、lerobot 環境に学習加速システムをインストールします:
pip install accelerate
次に、以下のコマンドを実行してマルチ GPU 学習を開始します:
accelerate launch \
  --multi_gpu \
  --num_processes=2 \
  $(which lerobot-train) \
  --dataset.repo_id=${HF_USER}/my_dataset \
  --policy.type=act \
  --policy.repo_id=${HF_USER}/my_trained_policy \
  --output_dir=outputs/train/act_multi_gpu \
  --job_name=act_multi_gpu \
  --wandb.enable=true
主な accelerate パラメータの説明:
--multi_gpu: マルチ GPU 学習を有効化--num_processes=2: 使用する GPU 数(通常は GPU の枚数と同じ)--mixed_precision=fp16: fp16 混合精度を使用(ハードウェアが対応していれば bf16 も可)
なお、bf16 にはハードウェアのサポートが必要であり、すべての GPU で利用できるわけではありません。
| 精度の種類 | ハードウェアサポート |
|---|---|
| fp16 | ほぼすべての NVIDIA GPU でサポート |
| bf16 | 新しい GPU(Ampere アーキテクチャ以降)のみサポート |
GPU が bf16 をサポートしていない場合は、accelerate の設定で fp16 を選択するか、コマンドラインで明示的に fp16 を指定してください。
方法 2:Accelerate 設定ファイルを使用する(オプション)
頻繁にマルチ GPU 学習を行う場合は、上記の学習設定を保存して、コマンドラインでの繰り返し入力を避けることができます。
ヒント:このセクションの内容がよく分からない場合、あるいはとりあえず素早く始めたいだけの場合は、 このセクションはスキップして、方法 1(コマンドライン引数)を使用して構いません。
accelerate config の目的は次のとおりです:
ハードウェア環境(GPU 数、混合精度など)を設定ファイルとして保存し、
今後 accelerate launch を実行する際に、これらのパラメータを繰り返し入力しなくて済むようにすることです。
これは LeRobot の学習ロジック自体を一切変更せず、単に繰り返しのパラメータ入力を減らすだけです。
マルチ GPU をたまにしか使わない場合や、今回が初めての試行である場合は、使用しなくてもまったく問題ありません。
次を実行します:
accelerate config
対話的な設定プロセスでは、一般的な単一マシン・マルチ GPU のケースでは、次のように選択できます:
- 計算環境:このマシン
- マシン数:1
- プロセス数:使用するGPU数(通常はGPU数と同じ)
- 使用するGPU ID:そのまま Enter を押す(すべてのGPUを使用するという意味)
- 混合精度:
- fp16 を推奨
- GPU が bf16 をサポートしていることを確認できる場合は、bf16 を選択してもよい
設定が完了したら、次のコマンドで学習を実行できます:
accelerate launch $(which lerobot-train) \
  --dataset.repo_id=${HF_USER}/my_dataset \
  --policy.type=act \
  --policy.repo_id=${HF_USER}/my_trained_policy \
  --output_dir=outputs/train/act_multi_gpu \
  --job_name=act_multi_gpu \
  --wandb.enable=true
マルチGPU学習が学習パラメータに与える影響と調整戦略
LeRobot は、ユーザーに知らせずに学習挙動が変化することを避けるため、GPU 数に応じて学習率や学習ステップ数を自動調整しません。これは、他の一般的な分散学習フレームワークとは異なります。
マルチGPU学習用にハイパーパラメータを調整したい場合は、次の手順に従って手動で行う必要があります。
ステップ数への影響と調整戦略
マルチGPUでは有効バッチサイズ(batch_size × num_gpus)が増加するため:
(直感的に理解するための例:学習が「歩くこと」のようなものだとすると、1枚のGPUは1メートルの1歩を進み、2枚のGPUは1歩で2メートル進みます。同じ距離(モデルが学習したデータ量)に到達するには、2GPU学習ではステップ数を半分にすべきです。同様に、n枚のGPUなら 1/n になります。)
したがって、複数GPUで学習する場合は、学習ステップ数を適切に減らす必要があります。
単一GPUでの学習:
- batch_size = 8
- steps = 100000
2GPUでの学習(有効バッチサイズは16になる):
- batch_size を 8 のままにする場合
- steps は 50000 に減らすことができます
accelerate launch --num_processes=2 $(which lerobot-train) \
  --batch_size=8 \
  --steps=50000 \
  --dataset.repo_id=lerobot/pusht \
  --policy=act
学習率への影響と調整戦略
複数GPUを使用すると、各ステップ更新で使用されるサンプル数が増えます。
モデルの「学習スピード」を単一GPUと同程度に保ちたい場合は、 通常、学習率をGPU数に比例して増やす必要があります。
- 新しい学習率 = 単一GPUの学習率 × GPU数
例:
単一GPUでの学習率(optimizer.lr)が 1e-4 の場合、 2GPUを使用するときは 2e-4 に変更できます:
accelerate launch --num_processes=2 $(which lerobot-train) \
  --optimizer.lr=2e-4 \
  --dataset.repo_id=lerobot/pusht \
  --policy=act
注意:
これらは必須のルールではなく、一般的なベストプラクティスです。
調整方法に自信がない場合は、次のようにしても構いません:
- 学習率を変更しない
- 学習ステップ数を変更しない
学習プロセスが安定している限り、結果は依然として有用です。
より高度な設定やトラブルシューティングについては、Accelerate のドキュメントを参照してください。多数のGPUでの学習についてさらに知りたい場合は、この優れたガイドを参照してください:Ultrascale Playbook。
非同期推論を使わない場合、LeRobot の制御フローは従来の逐次的/同期的な推論として理解できます:ポリシーがアクションチャンクを予測し、それを実行し、その後次の予測を待ちます。モデルが大きくなると、ロボットが新しいアクションチャンクを待つ間に顕著な一時停止が発生することがあります。非同期推論の目的は、ロボットが現在のアクションチャンクを実行している間に次のチャンクを事前計算し、アイドル時間を減らして応答性を向上させることです。非同期推論は、ACT、OpenVLA、Pi0、SmolVLA など、アクションチャンクを出力する LeRobot 対応ポリシーに適用されます。推論と実際の制御が分離されているため、非同期推論により、より高性能なマシンをリモートでロボット推論に利用することも可能になります。
非同期推論についてさらに知りたい場合は、Hugging Face のこのブログ記事を参照してください。
ここで、いくつかの基本概念を紹介します:
- クライアント:ロボットアームとカメラに接続し、観測(画像、ロボット姿勢など)を収集してサーバーに送信します。また、サーバーからアクションチャンクを受信し、順番に実行します。
- サーバー:計算リソースを提供するデバイスです。カメラとロボットのデータを受信し、アクションチャンクを推論(計算)してクライアントに送り返します。ロボットとカメラに接続された同じデバイスでも、同一LAN上の別のコンピュータでも、クラウドサーバーでも構いません。
- アクションチャンク:サーバー側の推論によってポリシーから生成される、一連のロボットアームのアクションコマンドです。
- 同期推論:1つのチャンクを予測し、1つのチャンクを実行する方式です。次のチャンクが推論されるのを待つ間、ロボットにはアイドルギャップが生じます。モデルが大きく計算資源が不足している場合、この推論ギャップは顕著になり、アームが動いては一時停止(推論)、そして再び動く、という挙動になります。
- 非同期推論:同期推論とは異なり、ロボットが現在のチャンクを実行している間に、サーバーはすでに次のチャンクを計算しています。重なり合う部分をブレンドすることで、より応答性の高い制御を実現します。
非同期推論の3つのデプロイシナリオ
1. 単一マシンでのデプロイ
ロボット、カメラ、クライアント、サーバーがすべて同じデバイス上にあります。 これは最も単純なケースで、サーバーは 127.0.0.1 で待ち受け、クライアントも 127.0.0.1:port に接続します。公式ドキュメントのコマンド例はこのシナリオに従っています。
2. LAN 内でのデプロイ
ロボットとカメラは軽量なデバイスに接続され、ポリシーサーバーは同一LAN上の別の高性能デバイス上で動作します。 この場合、サーバーは他のマシンからアクセス可能なアドレスで待ち受ける必要があり、クライアントは 127.0.0.1 ではなくサーバーのLAN IPに接続する必要があります。
3. ネットワーク越し/クラウドでのデプロイ
ポリシーサーバーはパブリックにアクセス可能なクラウドホスト上で動作し、クライアントはパブリックネットワーク経由で接続します。 この方法では、クラウドホスト上のより強力なGPUを活用できます。ネットワーク環境が良好であれば、往復時間(ネットワークレイテンシ)は推論時間と比べて相対的に小さい場合もありますが、これは実際のネットワーク環境に依存します。
セキュリティに関する注意:LeRobot の非同期推論パイプラインには、認証されていない gRPC + pickle デシリアライズのリスクがあります。サーバーが重要な情報やサービスをホストしている場合、パブリックネットワーク上にデプロイするときにサービスをインターネットへ直接公開することは推奨されません。より安全な方法は、VPN や SSH トンネリング、少なくともセキュリティグループの送信元IPをクライアントのパブリックIPに制限することです。
非同期推論デプロイの開始
ステップ1:環境構成
まず、pip を使って非同期推論に必要な追加依存関係をインストールします。クライアントとサーバーの両方で、追加依存付きの lerobot をインストールする必要があります:
pip install -e ".[async]"
ステップ2:ネットワーク構成と確認
1. プロキシの問題
ターミナルにプロキシ環境変数が設定されていて接続問題が発生する場合は、一時的に解除できます:
unset http_proxy https_proxy ftp_proxy all_proxy HTTP_PROXY HTTPS_PROXY FTP_PROXY ALL_PROXY
注意:上記のコマンドは現在のターミナルセッションにのみ影響します。新しいターミナルウィンドウを開いた場合は、再度実行する必要があります。
2. ファイアウォール/セキュリティグループでポートを許可
- 単一マシンでのデプロイ:通常はスキップできます。
- LAN デプロイ:サーバー側で待ち受けポートを許可する必要があります。 LAN 上で待ち受けポートを許可する例(サーバー上で実行):
sudo ufw allow 8080/tcp
- クラウドデプロイ:クラウドサーバーのセキュリティグループでポートを許可し、可能であれば送信元IPを制限する必要があります。
クラウドサーバー上で実行している場合: サーバー管理ページでセキュリティグループにポート 8080 を許可するか、すでに許可されている別のポートを使用します。方法はクラウドプロバイダによって異なります。
3. IP アドレスの確認
単一マシンでのデプロイではこのステップはスキップできます(IP は常に 127.0.0.1)。
4. 接続テスト
- 単一マシンでのデプロイ:このステップはスキップします。
- LAN/クラウドデプロイ:クライアントがサーバーポートにアクセスできるかテストすることを推奨します:
nc -vz <LAN_IP_address> 8080
nc -vz <server_public_IP> 8080
ステップ3:サービスの起動
シナリオA:単一マシンでのデプロイ
1つのターミナルでローカルサービスを起動します:
python -m lerobot.async_inference.policy_server \
  --model_path=outputs/train/act_rebot_test/checkpoints/last/pretrained_model \
  --server_address=127.0.0.1:8080
正常に起動したら、このターミナルは開いたままにしておき、別のターミナルを新しく開いて他のコマンドを実行する必要があります。
シナリオB:LAN デプロイ
サーバー上で実行:
python -m lerobot.async_inference.policy_server \
  --model_path=outputs/train/act_rebot_test/checkpoints/last/pretrained_model \
  --server_address=0.0.0.0:8080
クライアントが接続する際、--server_address にはサーバーのLAN IP アドレス <LAN_IP_address>:8080 を指定する必要があります。
シナリオC:クラウドサーバーでのデプロイ
サーバー上で実行:
python -m lerobot.async_inference.policy_server \
  --model_path=outputs/train/act_rebot_test/checkpoints/last/pretrained_model \
  --server_address=0.0.0.0:8080
クライアントが接続する際、--server_address にはサーバーのパブリックIPアドレス <server_public_IP>:8080 を指定する必要があります。
ステップ4:推論パラメータの選択
クライアント側で実行:
python -m lerobot.async_inference.robot_client \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --robot.id=follower1 \
  --server_address=127.0.0.1:8080 \
  --actions_per_chunk=50 \
  --chunk_size_threshold=0.5 \
  --fixed_update_fps=30 \
  --visualize_action_queue=false
主要なパラメータの説明:
--server_address:サーバーアドレス。単一マシンでは127.0.0.1:portを使用し、LAN/クラウドではサーバーのIPを使用します。--actions_per_chunk:各アクションチャンクのサイズ(アクション数)。値が大きいほど推論頻度は低くなりますが、1回の推論あたりの結果はより安定します。値が小さいほど動きは滑らかになりますが、サーバーの推論負荷は増加します。--chunk_size_threshold:古いアクションチャンクと新しいアクションチャンクのブレンド閾値です。古いチャンクの実行がこの割合に達したときに、新しいチャンクとのブレンドが開始されます。--fixed_update_fps:制御コマンドの送信頻度で、ロボットアームの動きの滑らかさに対応します。--visualize_action_queue:実行時にアクションキューのサイズを可視化するかどうか。有効にすると、キューが頻繁に底をついていないかを直感的に確認でき、actions_per_chunk や chunk_size_threshold の調整に役立ちます。
ステップ 5: ロボットの挙動に基づいてパラメータを調整する
非同期推論では、同期推論には存在しない追加のパラメータが 2 つあり、調整が必要です:
--actions_per_chunk: 各アクションチャンクのサイズ。ロボットの動きがぎくしゃくしている場合はこの値を大きくし、ロボットの反応に顕著な遅延がある場合はこの値を小さくします。--chunk_size_threshold: 古いアクションチャンクと新しいアクションチャンクのブレンディングしきい値。通常は0.5から試し始めます。
非同期推論では、サーバーのアクションチャンク生成速度がクライアントの消費速度以上になるようにバランスを取る必要があります。そうでない場合、アクションキューが空になり、ロボットがカクつき始めます(これはキューの可視化カーブが下限に達することで確認できます)。
FAQ
-
このドキュメントのチュートリアルに従っている場合は、推奨されている GitHub リポジトリ
https://github.com/Seeed-Projects/lerobot.gitを git clone してください。本ドキュメントで推奨しているリポジトリは検証済みの安定版です。一方、公式の LeRobot リポジトリは常に最新バージョンへ更新されており、データセットのバージョン違いやコマンドの違いなど、予期せぬ問題が発生する可能性があります。 -
次のようなエラーが発生した場合:
Could not connect on port "/dev/ttyUSB0" or "/dev/ttyACM0"そして、
ls /dev/ttyUSB*またはls /dev/ttyACM*を実行したときにデバイスが存在することが確認できる場合は、シリアルポートの権限付与を忘れていることを意味します。ターミナルでsudo chmod 666 /dev/ttyUSB* /dev/ttyACM*を実行して修正してください。 -
次のようなエラーが発生した場合:
No valid stream found in input file. Is -1 of the desired media type?conda install ffmpeg=7.1.1 -c conda-forgeを使用して ffmpeg 7.1.1 をインストールしてください。 -
50 セットのデータで ACT をトレーニングするには、RTX 3060(8GB)を搭載したノート PC で約 6 時間、RTX 4090 や A100 GPU を搭載した PC では約 2〜3 時間かかります。
-
データ収集時には、カメラの位置、角度、および周囲の照明が安定していることを確認してください。カメラに映り込む不安定な背景や歩行者の量を減らしてください。デプロイ環境が大きく変化しすぎると、ロボットアームが正しく把持できなくなる可能性があります。
-
データ収集コマンドでは、十分なデータを収集できるように
num-episodesパラメータが設定されていることを確認してください。途中で手動で一時停止しないでください。データの平均値と分散はデータ収集完了後にのみ計算され、これらはトレーニングに必要です。 -
プログラムが USB カメラから画像データを読み取れないと表示する場合は、USB カメラがハブ経由で接続されていないことを確認してください。USB カメラはデバイスに直接接続し、高速な画像転送速度を確保する必要があります。
解決できないソフトウェアの問題や環境依存関係の問題に遭遇した場合は、このチュートリアル末尾の FAQ セクションを確認するだけでなく、速やかに LeRobot プラットフォーム または LeRobot Discord チャンネル に問題を報告してください。
参考文献
Seeed Studio 英語 Wiki: Lerobot で SO100Arm ロボットアームを使用する方法
TheRobotStudio プロジェクト: SO-ARM10x
Huggingface プロジェクト: LeRobot
Dnsty: Jetson Containers
技術サポート & 製品ディスカッション
弊社製品をお選びいただきありがとうございます。私たちは、製品をできるだけスムーズにご利用いただけるよう、さまざまなサポートを提供しています。お好みやニーズに応じて選択いただけるよう、複数のコミュニケーションチャネルを用意しています。