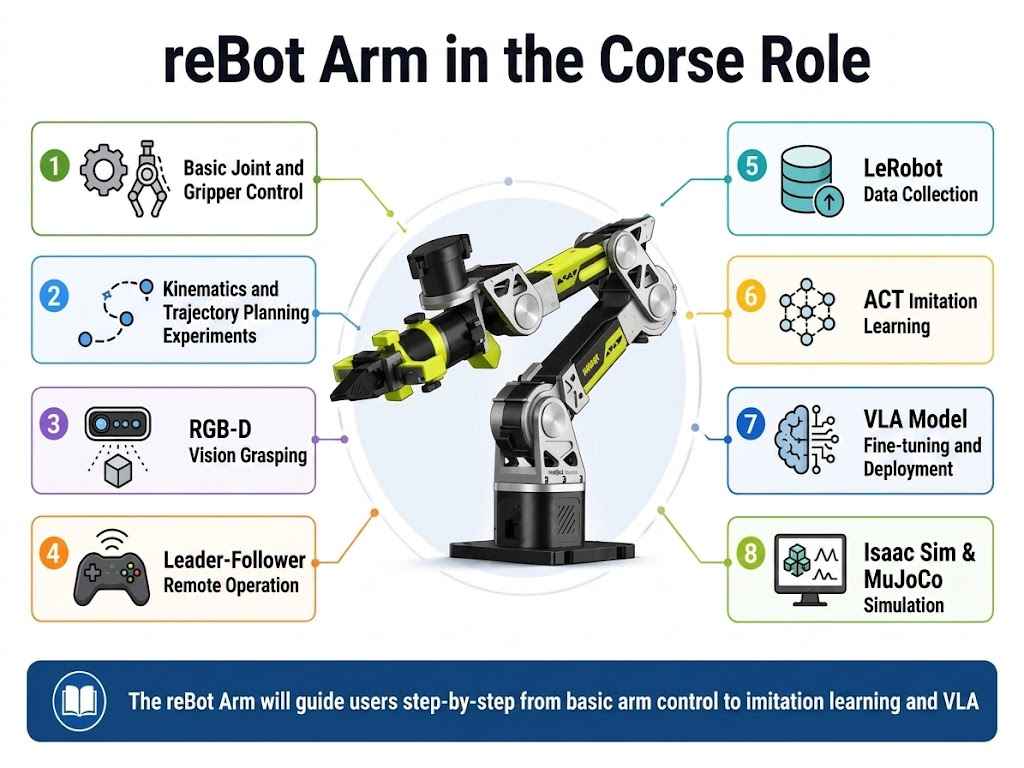
1. ロボットと Physical AIを知る
Seeed Physical AI Beginner's Course の第1章では、ロボットとロボットアームとは何か、 自由度とは何か、そして従来制御・模倣学習・VLA の違いについて理解します。
1.1 学習目標
1.1 学習目標
この章を学び終えると、次のことができるようになります:
- ロボットとロボットアームの基本概念を説明できる。
- ロボットアームの関節、リンク、自由度、エンドエフェクタを識別できる。
- ロボットシステムにおける認識・意思決定・制御を理解できる。
- 産業用ロボットアームとエンボディドインテリジェンスロボットアームを区別できる。
- 従来のプログラム制御・模倣学習・VLA を区別できる。
- 完全なエンボディドインテリジェンスロボットアームシステムの構成を説明できる。
- エンボディドインテリジェンス全体のシステムにおける reBot Arm の役割を理解できる。
1.2 ロボットとは?
1.2 ロボットとは?
ロボットは、人間のような見た目をした機械であるとは限りません。機能の観点から見ると、ロボットとは次のことができるシステムです:
- 自身または環境に関する情報を取得する;
- 目標に基づいて計算や意思決定を行う;
- アクチュエータを通じて、自身の状態や周囲の環境を変化させる。
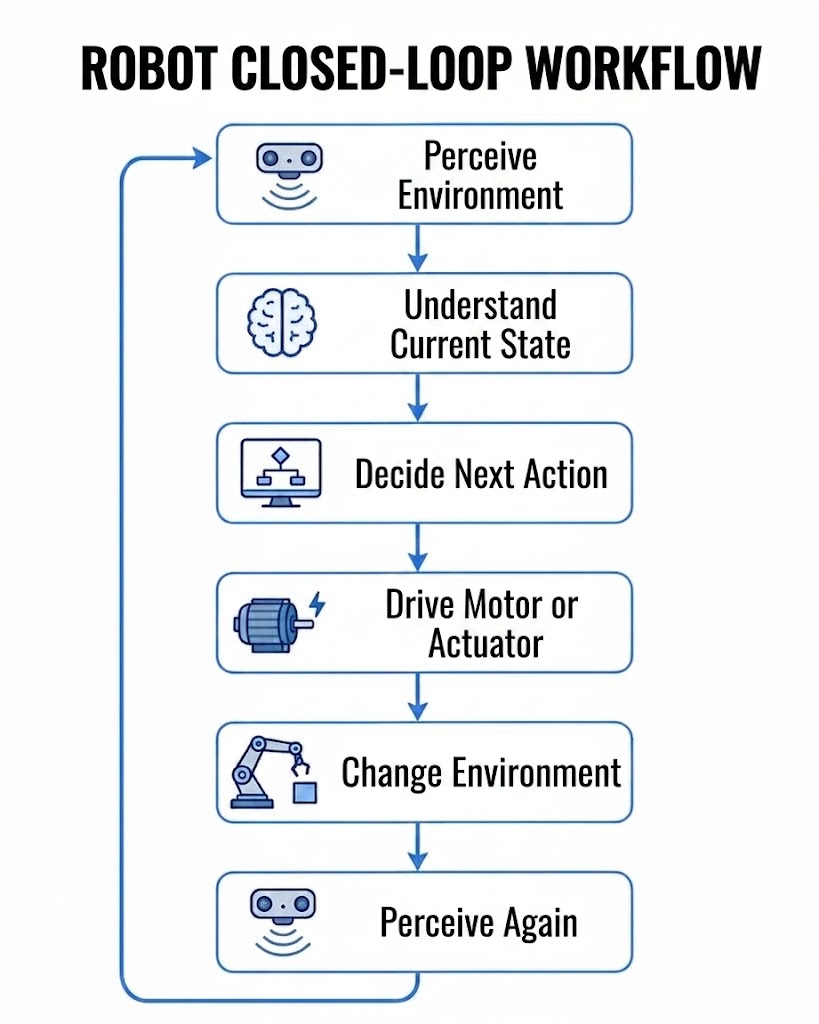
ロボットシステムは、一般的に次のように抽象化できます:
例えば、卓上の把持ロボットは、次のプロセスを完了する必要があります:
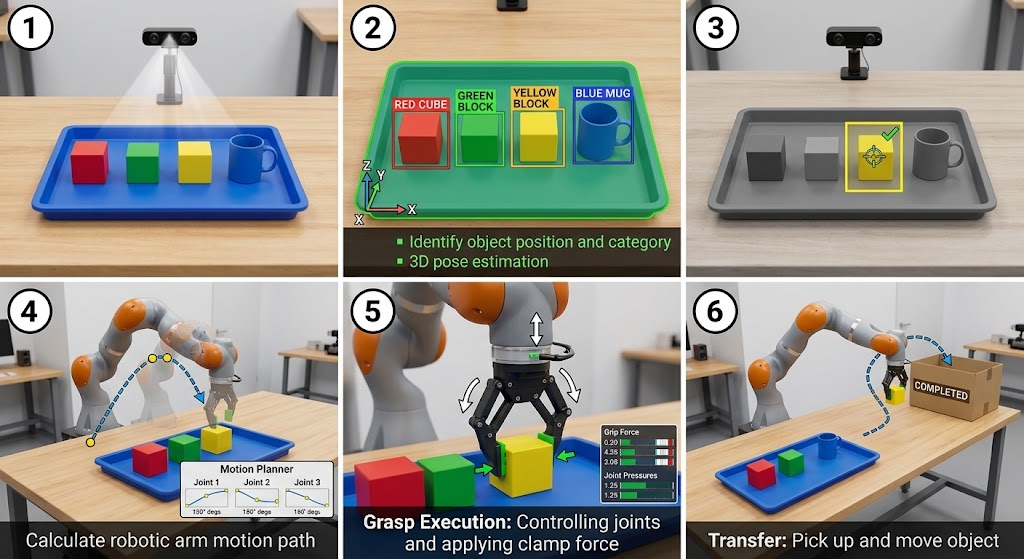
したがって、ロボットは単に「動ける」だけでなく、継続的に動作する閉ループを形成できなければなりません。
ロボットと一般的な機械の違い
一般的な機械は、多くの場合、決まった動作で動きます。例えば:
- 扇風機は、電源を入れると回転し続ける;
- コンベヤーベルトは、一定の速度で動き続ける;
- 一般的なモーターは、電圧を加えると回転する。
一方ロボットは、通常、より強力な状態認識、プログラム制御、タスク実行能力を備えています。例えば、ロボットアームは、異なる目標位置に応じて複数の関節を制御し、さまざまな姿勢へと動かすことができます。
1.3 ロボットアームとは?
1.3 ロボットアームとは?
ロボットアームは、複数の関節とリンクから構成されるロボット機構です。複数の関節を協調して動かすことで、エンドエフェクタを指定された位置と姿勢に移動させ、把持、搬送、組み立て、研磨、溶接などのタスクを完了します。
ロボットアームは、次のように単純化して理解できます:
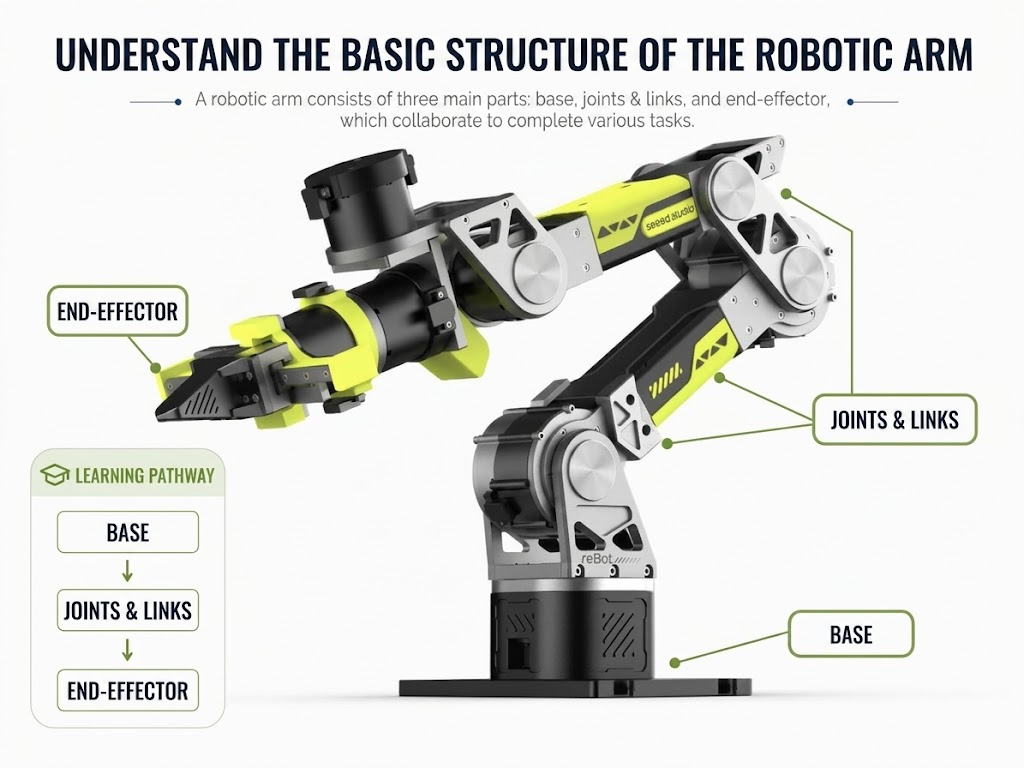
ロボットアームは、人間の腕といくつかの共通点があります。しかし、ロボットアームが必ずしも人間の解剖学構造を模倣しているとは限りません。関節の数や配置、作業空間は、タスクの要件に応じて設計されます。
自由度とは
自由度は、一般的に DOF(Degree of Freedom)と表記されます。DOF は、機械システムが独立して動くことのできる方向の数を表します。
三次元空間では、剛体の完全な姿勢は次の要素から構成されます:
- X・Y・Z 軸方向の並進運動;
- X・Y・Z 軸回りの回転運動。
したがって、3D 空間内の物体は、最大で 6 自由度を持ちます。
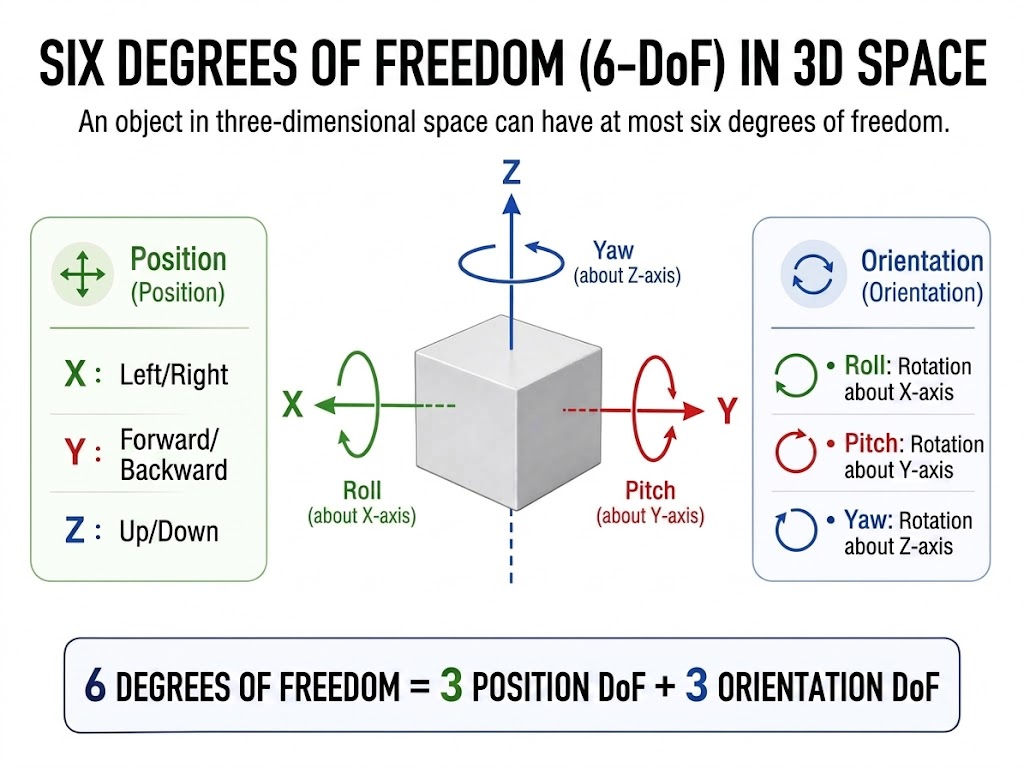
6 自由度ロボットアームは、通常、3D 空間におけるエンドエフェクタの位置と姿勢を制御できます。
ここで注意すべき点は次のとおりです:
6 自由度だからといって、ロボットアームにモーターが 6 個しかないという意味ではなく、すべての位置と姿勢に必ず到達できるという意味でもありません。
ロボットアームは、リンク長、関節の可動範囲、特異姿勢、干渉(衝突)などの要因の影響も受けます。
1.4 従来制御・模倣学習・VLA
1.4 従来制御・模倣学習・VLA
ロボットアームは、さまざまな方法で動作(アクション)を得ることができます。
従来のプログラム制御
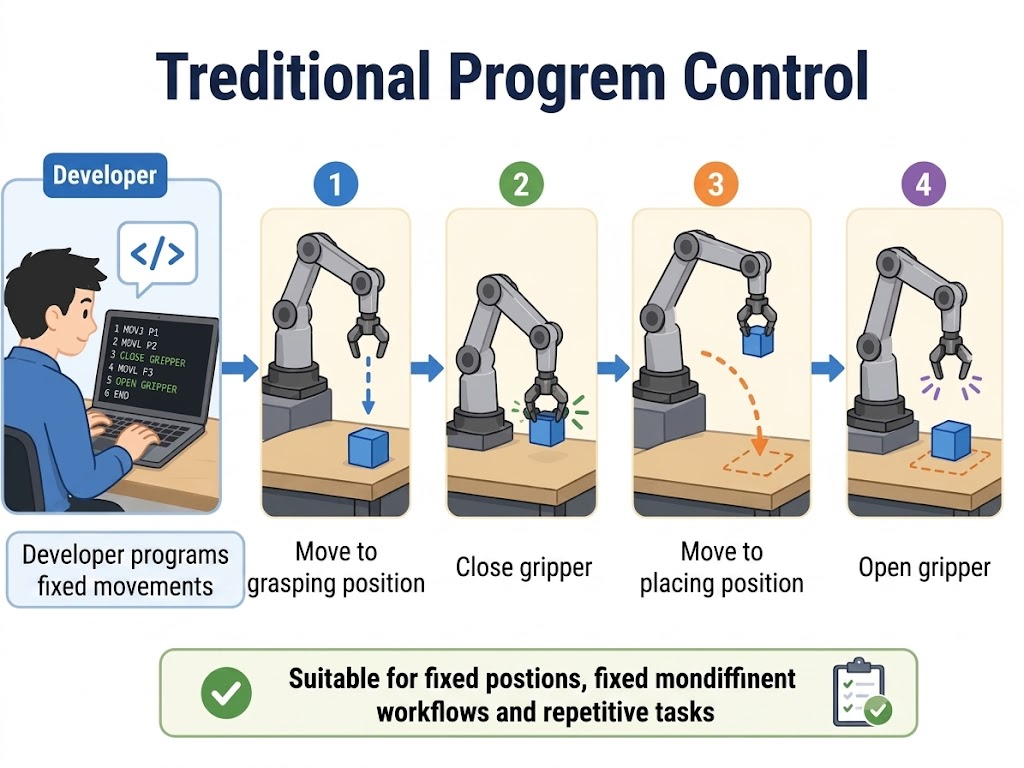
固定された位置・固定された手順・繰り返しタスクに適しています。
模倣学習
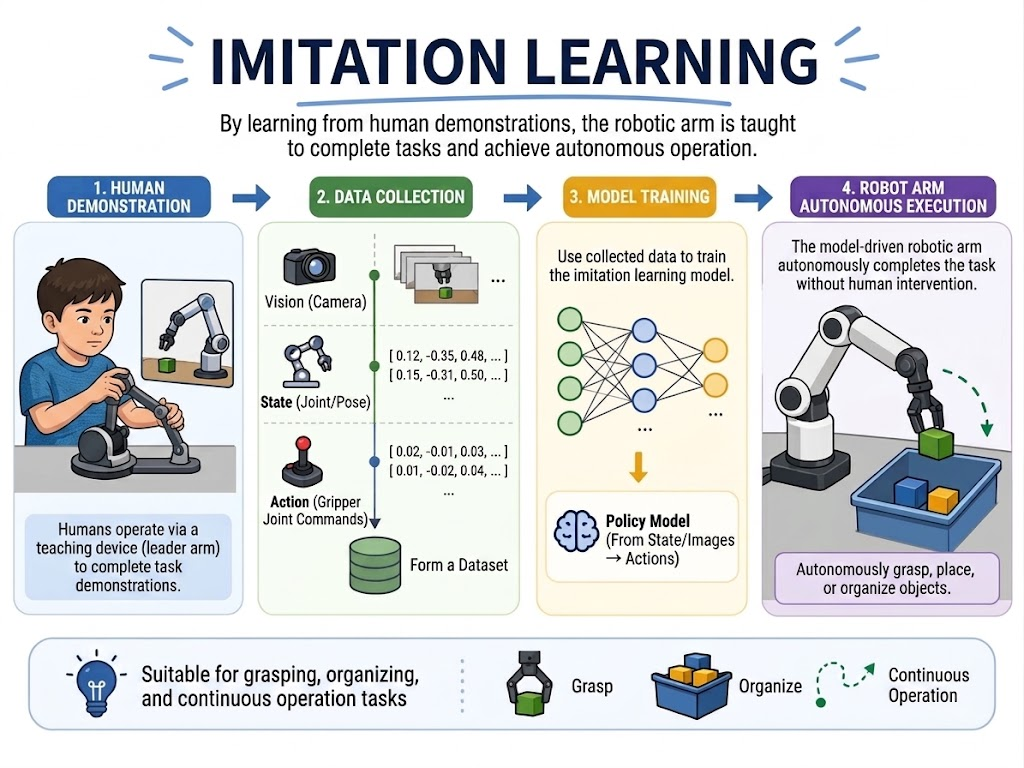
まず人間が遠隔操作でロボットアームにタスクを行わせ、そのデモンストレーションデータからモデルが学習します。把持、整列、連続動作タスクなどに適しています。
VLA
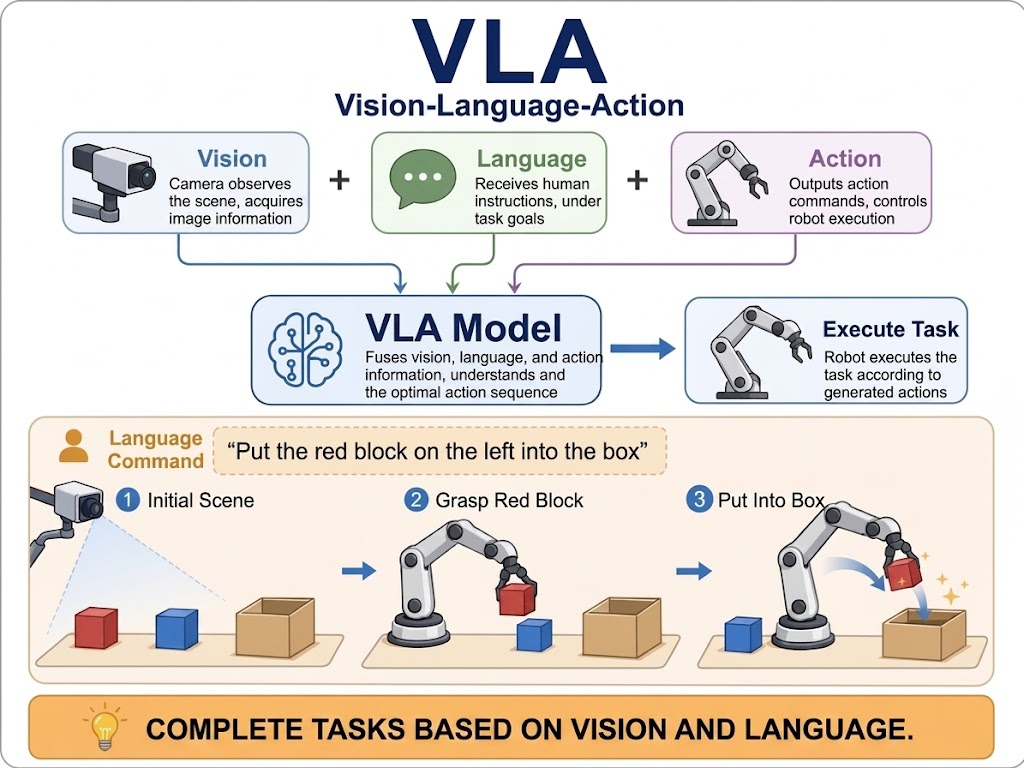
VLA は、視覚・言語・行動の情報を用いて、ロボットアームが自然言語に基づいてタスクを完了できるようにします。
例えば、次のような指示です:
左側の赤いブロックを箱の中に入れてください。
1.5 本コースにおける reBot Arm の役割
1.5 本コースにおける reBot Arm の役割
reBot Arm は、本コース全体を通して使用する共通の実習プラットフォームです。今後、次のような内容を reBot Arm を使って行います: