4. ロボットアームと関節アクチュエータの基礎
Seeed Physical AI Beginner's Course の第4章では、ロボットアームおよび関節アクチュエータの基礎として、 安全範囲や構造、減速機、エンコーダ、DM/RS モーターの制御モードについて解説します。 。
4.1 ロボットアームの安全範囲と作業空間
4.1 ロボットアームの安全範囲と作業空間
以下の表に示すパラメータを理解することは、ロボットアームを安全に使用するための基礎です。
-
リーチ はロボットアームの安全境界を定義するものであり、決して超えてはなりません。リーチ範囲は安全な作業空間を定義し、動作中にロボットアームが装置やフェンス、人員と衝突することを防ぎます。
-
定格荷重 は安全かつ効率的な運用の基準値を定めるものであり、長時間にわたって超えてはなりません。定格荷重を無視することは非常に危険です。定格荷重を超えて運転すると、モーターおよび関節トルクの不足、部品の過熱と寿命の短縮、さらには突発的な機械的故障を直接引き起こします。
-
最大荷重 は絶対に触れてはならない物理的なレッドラインを示すものであり、一度きりの強度限界です。
最大荷重を日常使用の基準として扱うことは極めて危険です。これは、ロボットアームのあらゆる部品が構造強度の限界付近で動作していることを意味し、わずかな衝撃や姿勢変化でも、関節の破断やロボットアームの倒壊といった壊滅的な構造破壊につながる可能性があります。
| 名称 | reBot Arm DM | reBot Arm RS |
|---|---|---|
| ゼロ位置姿勢 | 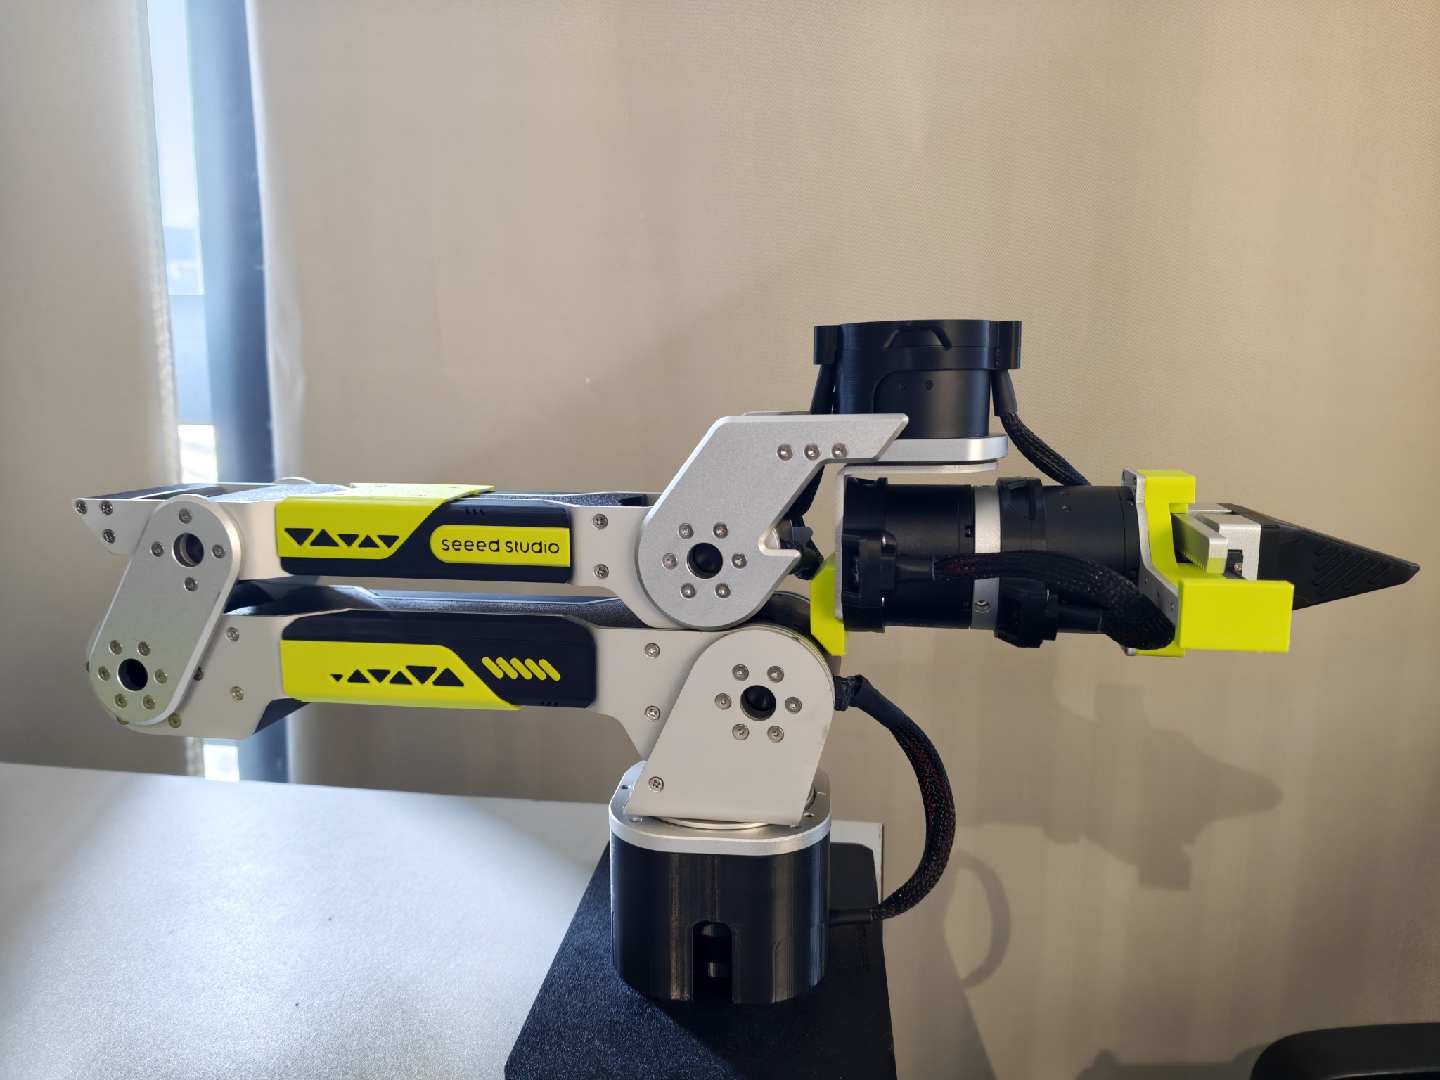 | 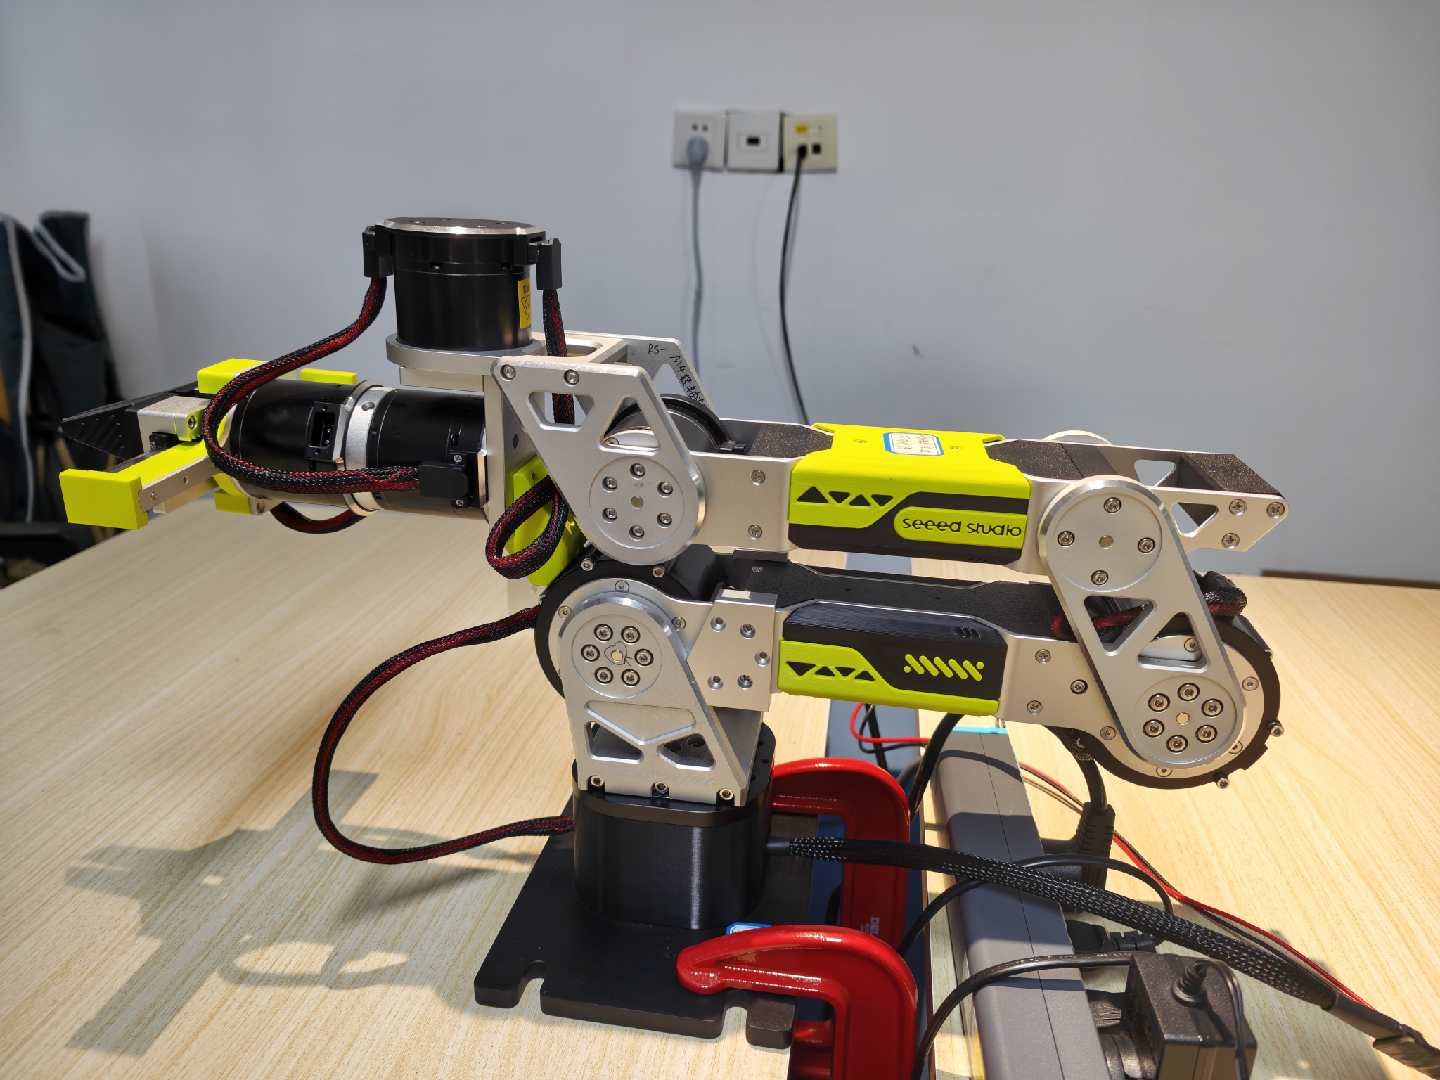 |
| J1 関節範囲 | -150° ~ +150° | -150° ~ +150° |
| J2 関節範囲 | -220° ~ 0° | -220° ~ 0° |
| J3 関節範囲 | -220° ~ 0° | -220° ~ 0° |
| J4 関節範囲 | -90° ~ +90° | -90° ~ +90° |
| J5 関節範囲 | -90° ~ +90° | -90° ~ +90° |
| J6 関節範囲 | -180° ~ +180° | -180° ~ +180° |
| グリッパ範囲 | -325° ~ 0° | -345° ~ 0° |
ロボットアームのゼロ位置姿勢は、すべての動作計画および位置計算の絶対的な基準です。ロボットアームがある点へ移動する必要があるとき、本質的には各関節がゼロ位置からどれだけ回転するかを計算しています。したがって、各関節モーターのゼロ点を設定しロボットアームを初期化する際には、この姿勢を維持する必要があります。
機械的リミットは、機械構造そのものによって決まる物理的なハード境界であり、変更することはできません。これは物理的なストッパーのように働き、関節の回転角度範囲を根本的に制限します。これにより、制御喪失による過回転を防ぎ、ロボットアーム自身の構造損傷や周囲機器との衝突を防止します。
ロボットアームの各関節には機械的リミットがあるとはいえ、依然として各関節の動作範囲には注意を払い、動作範囲を超えたことによる関節モーターの長時間のスタールを防ぐ必要があります。
4.2 ロボットアームの基本構造の紹介
4.2 ロボットアームの基本構造の紹介
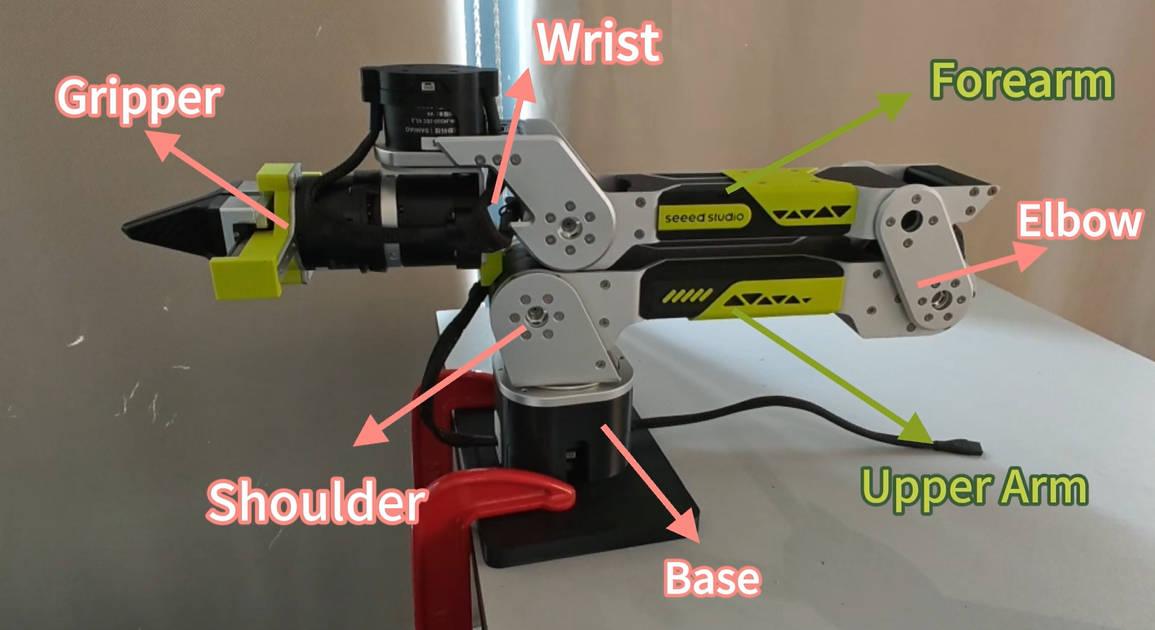
| 名称 | 位置 | 運動軸 | 機能 |
|---|---|---|---|
| ベース | モーター1が固定されている部分 | ベースの鉛直軸(Z 軸)まわりに回転 | ロボットアーム全体を水平方向に回転させる |
| ショルダー | モーター2を内蔵する突き出した部分 | ショルダーの水平軸(Y 軸)まわりに回転 | 上腕をショルダーに対して前後にピッチさせたり、持ち上げたり下げたりする |
| 上腕 | ショルダー関節と肘関節をつなぐ部分 | 肘の水平軸(Y 軸)まわりに回転 | 前腕を上腕に対して曲げたり伸ばしたりする |
| 肘 | 上腕と前腕の接合部に位置し、モーター3を内蔵する部分 | 手首の水平軸(Y 軸)まわりに回転 | 手首を上下にスイングさせる。Wrist Yaw と組み合わせて、空間内でのロボットアーム先端の指向方向を決定する |
| 前腕 | 肘関節と手首関節をつなぐ部分 | 手首の鉛直軸(Z 軸)まわりに回転 | 手首を左右にスイングさせる。Wrist Flex と組み合わせて、空間内でのロボットアーム先端の指向方向を決定する |
| 手首 | エンドグリッパと前腕の間に位置し、モーター4、5、6を内蔵する部分 | 手首中心軸(X 軸)まわりに回転 | 手首先端を自身の中心軸まわりに回転させる |
| グリッパ | 手首に取り付けられたモーター7を内蔵する部分 | 並進的な開閉動作 | ロボットアームが物体を把持できるようにする |
4.3 関節アクチュエータ
4.3 関節アクチュエータ
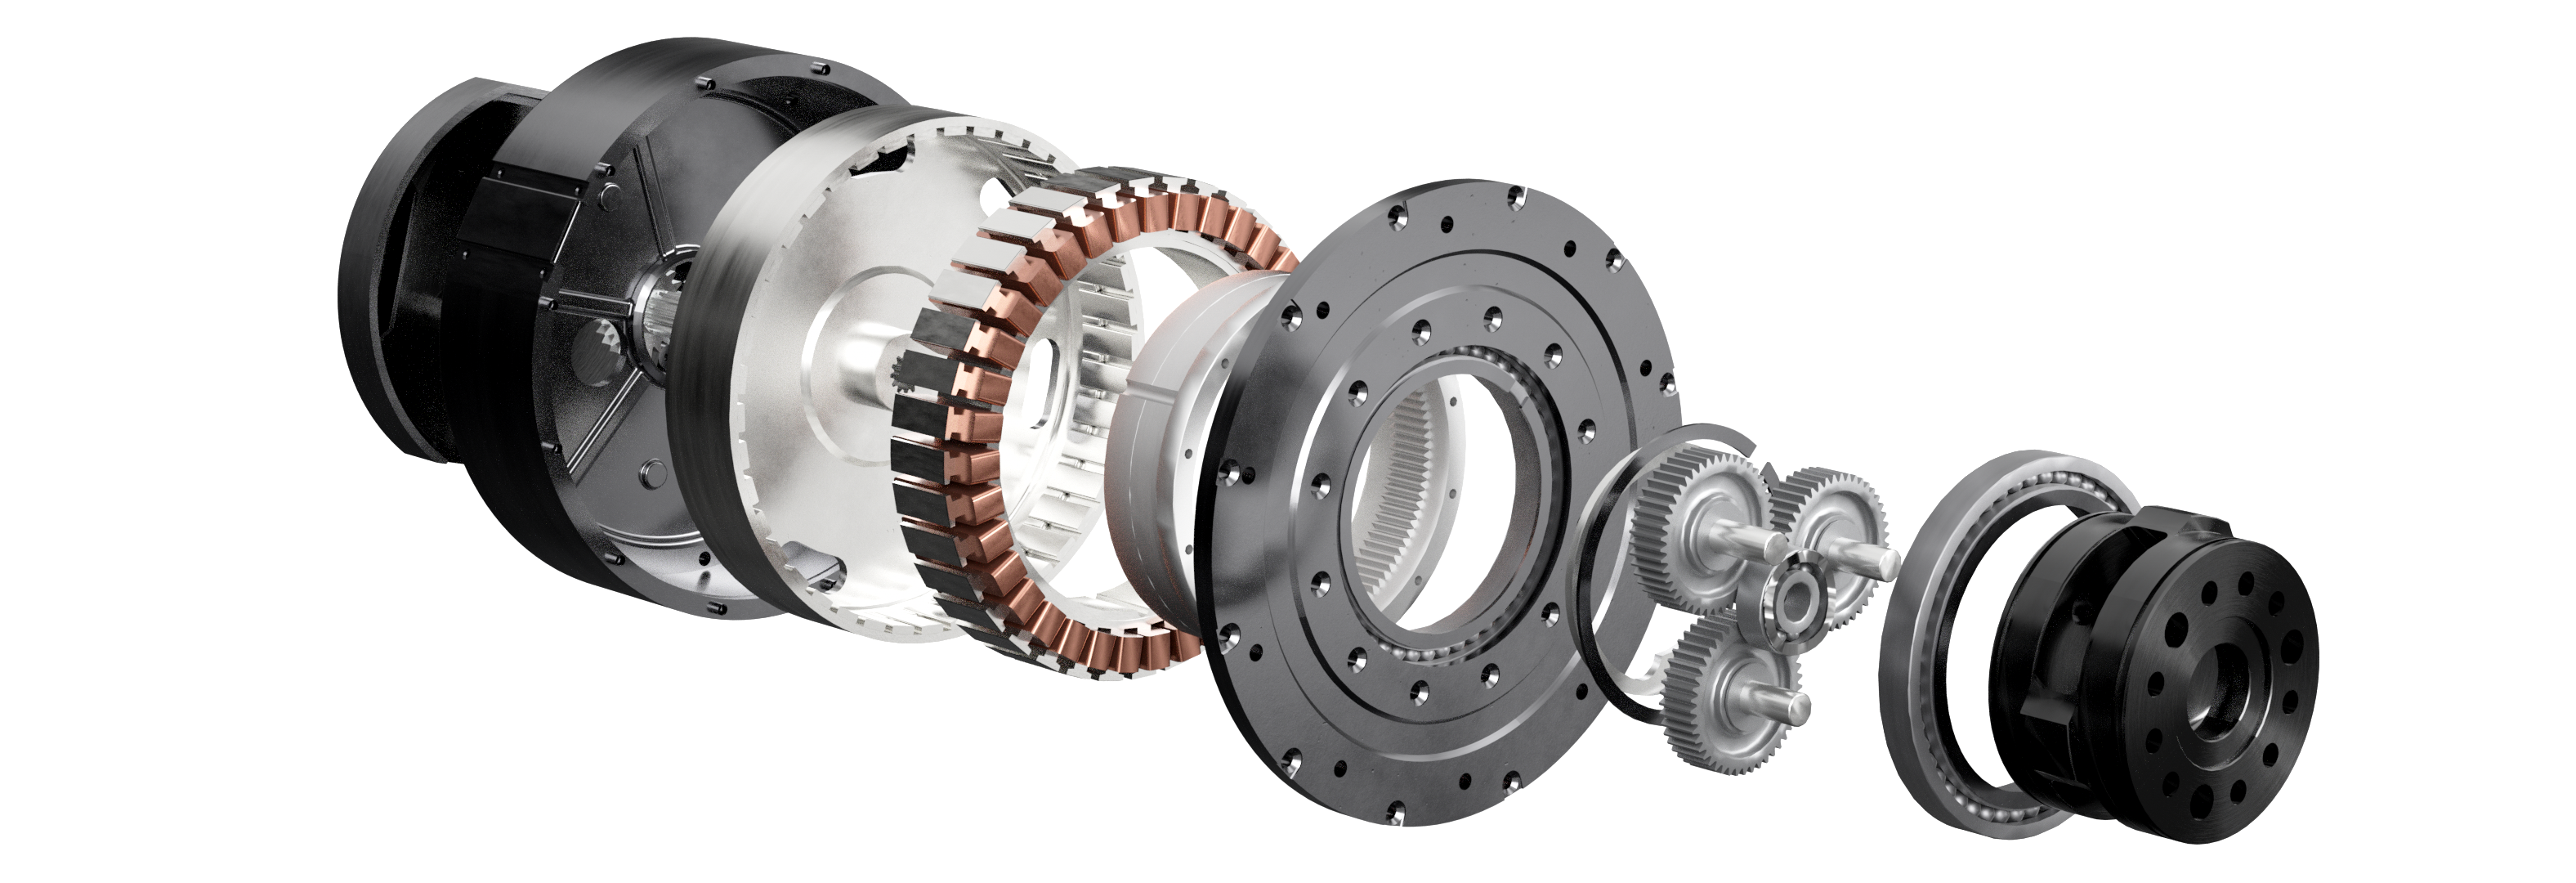
関節アクチュエータは、ドライバ → モーター → 減速機 → ベアリング/出力フランジ → ロボットリンク から構成される一方で、同時に エンコーダ/トルクセンサ → コントローラ → ドライバ によって閉ループ制御が構成されます。
4.4 減速機
4.4 減速機
モーターが本来出力するトルクは通常非常に小さいですが、減速比 i を持つギアを介することで、出力トルクは i 倍に増幅されます。
- 減速機がなければ、大きなトルクを出力するためには鉄心と磁石を大型化する必要があり、モーターの体積が非常に大きくなってコストと重量が急増します。
- 減速機は、高い回転速度を大きなトルクと引き換えにする、最適な物理的てこです。
- モーターのロータ自体は非常に軽く、負荷が重い場合、加減速時にモーターが激しく振動することがあります。減速機を用いると、モーター軸に反映される負荷慣性を減速比の二乗で割ることができ、モーターの電流ループをより安定させられます。
reBot ロボットアームは現在、2 つの異なる関節駆動技術ソリューション、すなわち Damiao DM 遊星ギア関節モーター と Lingzu Era RS QDD(準ダイレクトドライブ)関節モーター を採用しています。両者の核心的な違いは、単なるモーターブランドの違いではなく、減速機の減速度合い にあります。
簡単に言うと:
DM ソリューション: 大きな減速比に依存してモーターの出力トルクを「増幅」します。 RS ソリューション: 減速比を最小限に抑え、モーター自体がより多くの出力トルクを負担できるようにします。
したがって、この 2 つのソリューションは、出力トルク、動作速度、バックドライバビリティ、力制御、機械インピーダンス、耐衝撃性、構造重量 において大きな違いを生み出します。
4.4.1 遊星減速機
DM モーターと RS モーターの両方で使用されている減速機は遊星減速機です。そのため、ここでは遊星減速機の原理のみを紹介します。
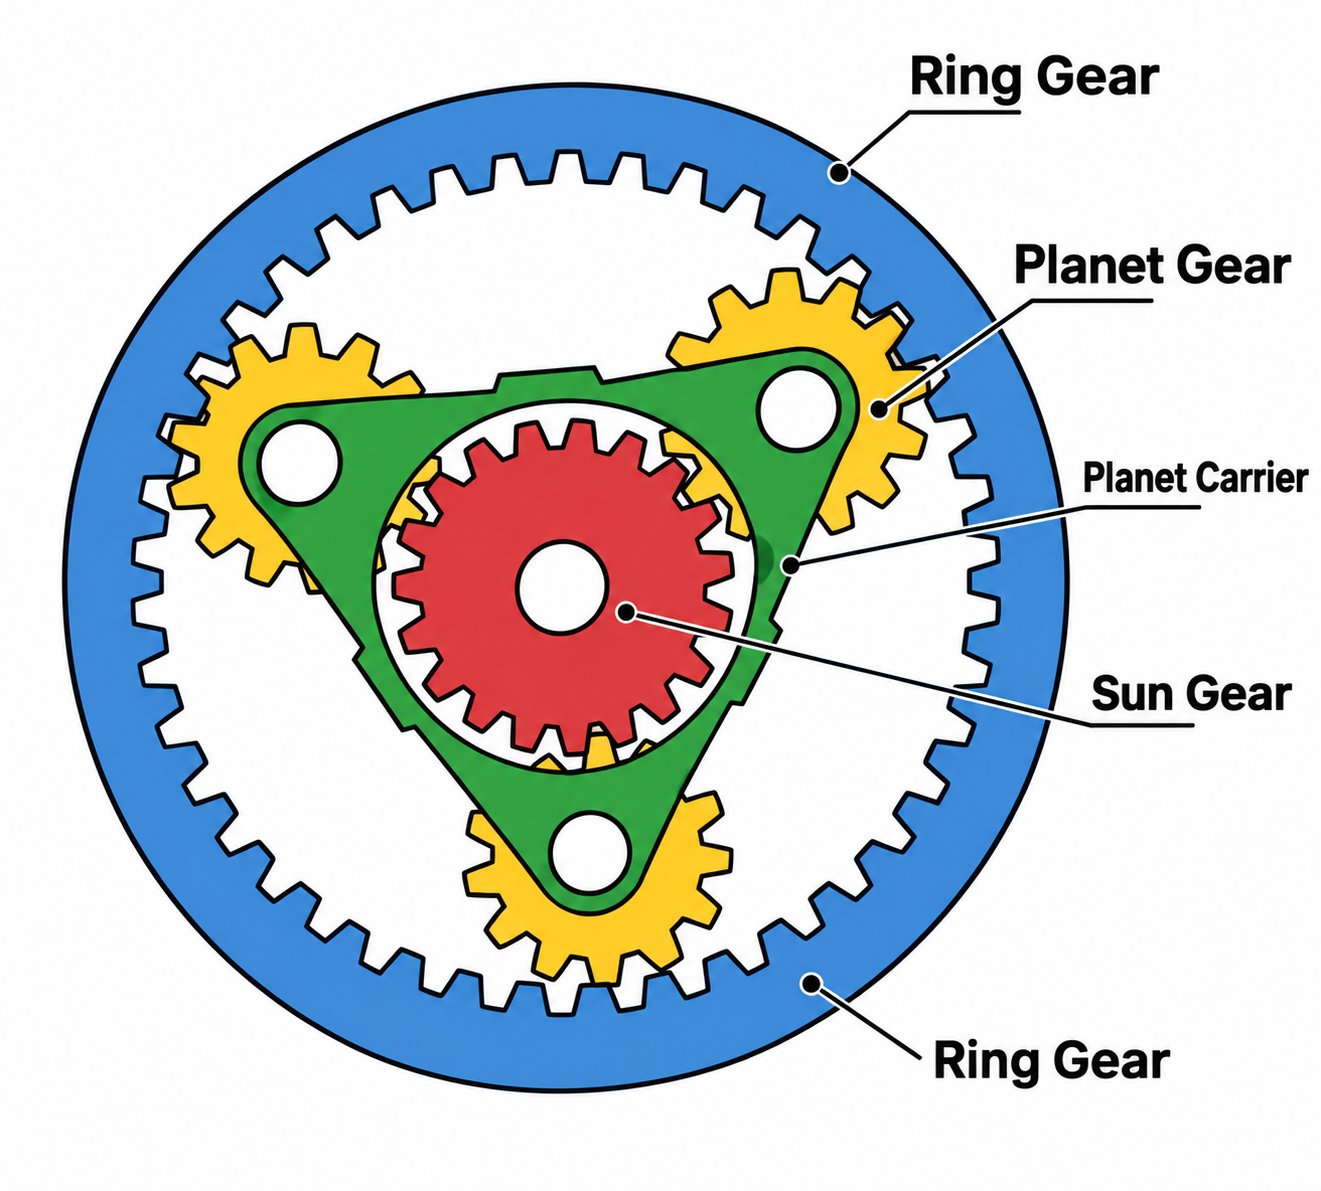
一般的な遊星減速機では、リングギアを固定し、サンギアを入力、プラネタキャリアを出力とします。このとき、モーターの伝達比は最大になります。伝達比を i と仮定します。伝達比 i は、リングギアの歯数 Zr とサンギアの歯数 Zs のみによって決まり、その表現式は次のとおりです。
サンギアが 1 回転すると、プラネタギアは自転します。しかしリングギアは固定されているため、プラネタギアは単に固定軸のまわりを回転することはできず、代わりにプラネタキャリアをゆっくり回転させます。このとき、モーターのロータが i 回転すると、プラネタキャリアはおよそ 1 回転します。
出力側のプラネタキャリアの速度は i 分の 1 に低下しますが、出力トルクは i 倍に増加します。したがって、遊星減速機は、モーターの高回転・小トルクを、関節に必要な低回転・大トルクへと変換します。
4.4.2 DM ソリューション:遊星ギア関節モーター
reBot DM バージョンは、Damiao Technology 社の遊星ギア関節モーターを採用しています。例えば:
- DM4310: 減速比はおよそ 10:1
- DM4340P: 減速比はおよそ 40:1
DM4340P の P バージョンはクロスローラーベアリング構造を採用しており、関節動作中に発生するラジアル荷重およびアキシアル荷重を受けるために使用されます。
その基本構造は次のように理解できます:
高速モーター → 遊星減速機 → 関節出力軸
モーター自体は比較的高い回転速度を持ちますが、出力トルクは限られています。遊星減速機を通過した後は、出力速度が低下する一方で、出力トルクは増幅されます。
理想的には、減速比が (N:1) のとき:
ここで:
N: 減速比ω_motor: 回転速度T: トルクη: 減速機の伝達効率
他の条件が同じであれば、40:1 の減速機は 10:1 の減速機と比べてより大きなトルク増幅能力を提供できますが、その一方で出力速度はさらに低下します。
したがって、DM ソリューションの中核的な考え方は次のように要約できます:
「モーターは高速回転を担当し、減速機はトルクの増幅を担当する。」
DM ソリューションの主な利点:
- 大きな出力トルク
- 比較的低いモーター負荷
- 大きな静的耐荷重が求められる関節に適している
- 重負荷ロボットアーム
- 大きな関節トルクが求められるシナリオ
- 関節出力速度の絶対値に対する要求がそれほど高くないシナリオ
DM ソリューションの主な欠点:
- バックドライバビリティが低い
一般的に、減速比が大きいほどロボットアームは「押しにくく」なります。
- 機械インピーダンスが高い
- 出力速度に制限がある
4.4.3 RS ソリューション:QDD 準ダイレクトドライブ関節モーター
reBot RS バージョンは Lingzu Era の QDD(Quasi-Direct Drive)関節モーターを採用しています。QDD の中核的な考え方は、従来の高減速比関節とはまったく逆です:
減速比を最小限に抑え、モーターがより多くの関節出力を直接担うようにする。
その基本構造は次のように理解できます:高トルク密度モーター → 低減速比遊星減速機 → 関節出力軸。 したがって、QDD は完全に減速機を用いないわけではなく、むしろ:
「減速機はわずかなトルク増幅のみを提供し、主にモーター自身の高トルク密度に依存して関節出力トルクを得る。」
なぜ QDD にはより強力なモーターが必要なのか? これは 2 つのソリューションの違いを理解する鍵です。両方の関節が最終的に次の出力を必要とすると仮定します:
40:1 の減速機を使用する場合、理論的にはモーターが提供すべきなのは:
8:1 の減速機を使用する場合、必要なのは:
つまり:減速比を下げると、モーター自身がより多くのトルクを提供しなければならないということです。 したがって、QDD ソリューションはモーターに対してより高い要求を課し、モーターには次のような特性が求められます:
- より高いトルク密度
- より大きな有効径
- より強力な放熱性能
- より高いピーク電流耐性
- より優れた過負荷耐性
これが、QDD が通常、高トルク密度のアウターローターモーターなどのソリューションを採用する理由でもあります。関連するレビューでも、QDD は減速比を下げることでバックドライバビリティと力の透明性を向上させている一方で、その代償としてモーターのトルク密度に対する要求が高くなることが指摘されています。
QDD の最大の価値は、単に「減速比が小さい」ことではなく、関節をモーター自体の動特性により近づけることにあります。減速比が低いため、減速機がシステムの運動に与える影響は比較的小さく、その結果、関節はより良いバックドライバビリティを持ちます。
4.4.4 2 つのソリューションの本質的な違い
この 2 つのソリューションは、まったく異なる 2 つの設計思想として理解できます。
| 比較項目 | DM 遊星ギア駆動 | RS QDD(準ダイレクトドライブ) |
|---|---|---|
| 中核コンセプト | ギアボックスでトルクを増幅する | 高トルク密度モーターに出力を依存する |
| 典型的な減速比 | 10:1, 40:1 | 一般的に約 7.75:1~10:1 |
| モーターのトルク要件 | 比較的低い | より高い |
| 出力トルク | 高い | 高いが、よりモーター自体に依存する |
| 出力速度 | 比較的低い | 比較的高い |
| バックドライバビリティ | 低い | 高い |
| 機械インピーダンス | 高い | 低い |
| 力の透明性 | 低い | 高い |
| コンプライアンス制御 | 比較的難しい | より有利 |
| 耐衝撃性 | ギアボックス構造に依存 | 低減速比は一般的に耐衝撃性に有利 |
| 位置保持 | より強い | より能動的なモーター制御に依存 |
| モーターへの要求 | 比較的低い | 高トルク密度かつ高ピーク電流能力 |
| 代表的な利点 | 高トルクかつ高ペイロード能力 | 動的応答性、バックドライバビリティ、および力制御 |
| 温度上昇 | 緩やか | 速い |
QDD の低減速比がもたらす高い力の透明性、強いバックドライバビリティ、低い機械インピーダンスは、高減速比伝達ソリューションに対するその中核的な優位性です。同時に、低減速比はモーターがより大きなトルクを負担することも意味するため、モーターのトルク密度と熱設計に対してより高い要求が課されます。
- DM 遊星ギアソリューション は「機械的な減速機と引き換えに、より大きな出力トルクを得る」ものです。
- QDD 準ダイレクトドライブソリューション は「より高性能なモーターと引き換えに、より良い動的性能と力制御能力を得る」ものです。
この 2 つの間に、「どちらがより先進的か」という絶対的な優劣はありません。ロボットアームにとって、本当の選択はアプリケーションの目的に依存します:
- 積載能力、関節剛性、大トルク出力がより重要な場合 → DM ソリューションの方が有利です。
- 動作速度、バックドライバビリティ、人協働、および力制御がより重要な場合 → QDD ソリューションの方が有利です。
そして、人とロボットのインタラクション、模倣学習、強化学習を志向したロボットアームにとって、QDD の低機械インピーダンスと高いバックドライバビリティは特に魅力的です。なぜなら、ロボットアームの動特性が「モーターが直接負荷を駆動している」状態により近くなり、高ダイナミクスな動作や力のインタラクション制御に適しているからです。
4.5 エンコーダ
4.5 エンコーダ
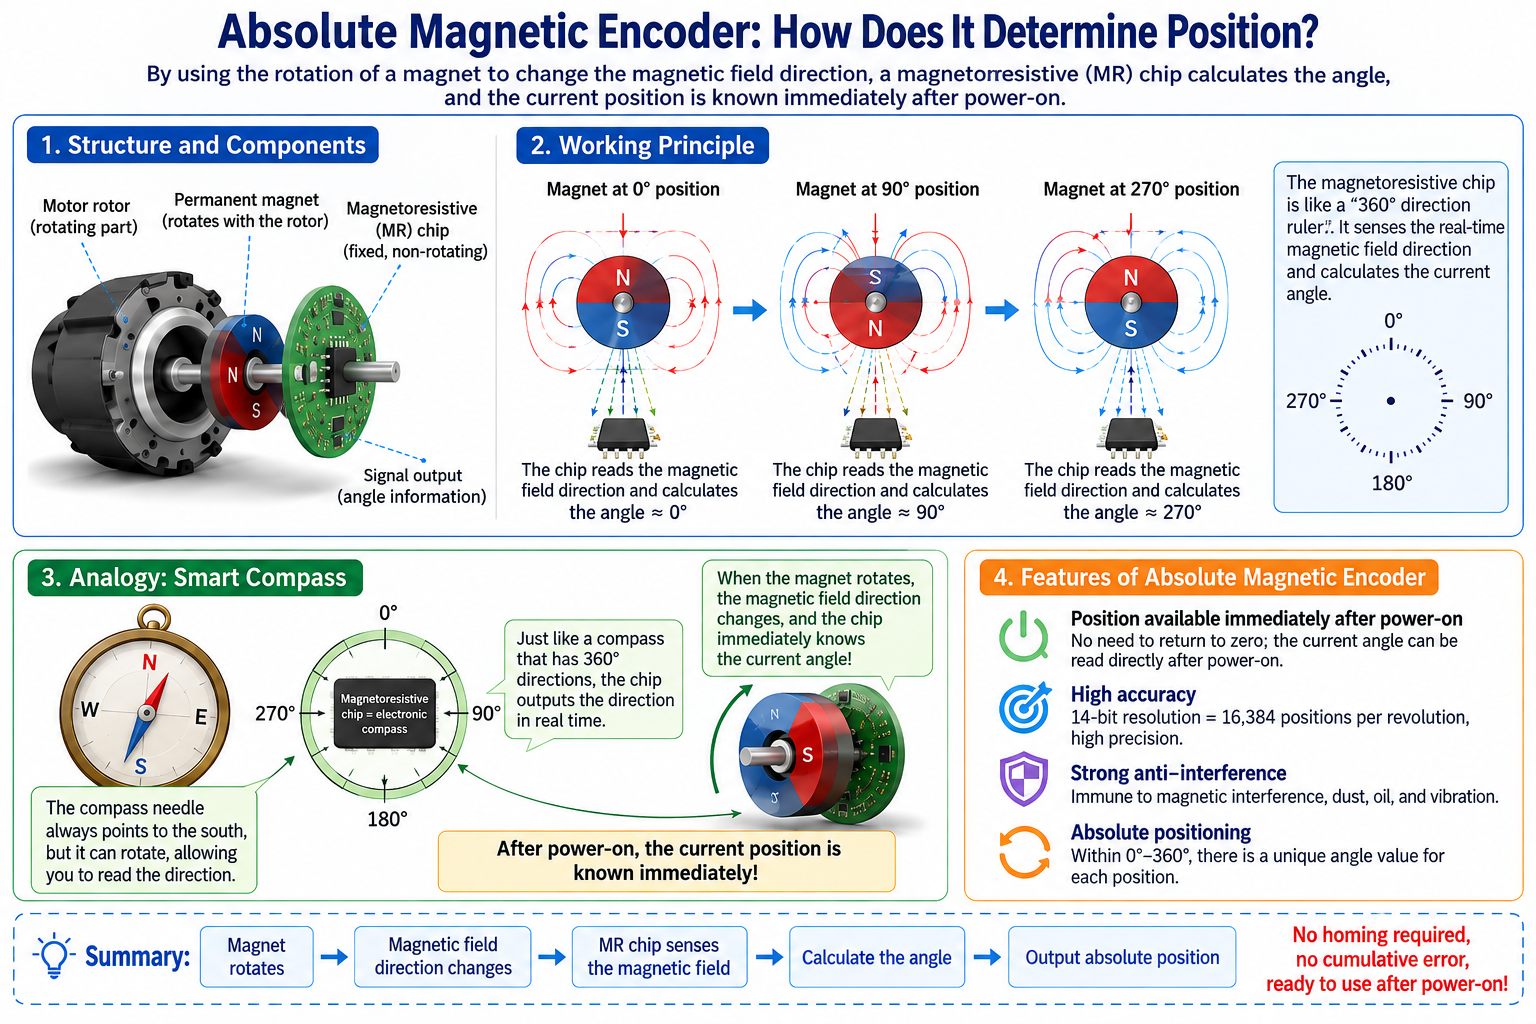
エンコーダは回転角度を測定するために使用されます。一般的なタイプには、インクリメンタルエンコーダ、多回転絶対位置エンコーダ、単回転絶対位置エンコーダがあります。Damiao(DM)モーターと Lingzu(RS)モーターの両方には、単回転絶対位置磁気エンコーダが 2 基含まれています。エンコーダの分解能はいずれも 14 ビットです。
絶対位置磁気エンコーダが位置を決定する仕組み
絶対位置磁気エンコーダは、回転する磁石によって磁場の方向を変化させ、磁気抵抗素子チップを通じて角度を計算し、通電直後から現在位置を直接把握できます。
磁気エンコーダを、自分専用の「地図」を持ったスマートなコンパスだと想像してください。
- 磁石はモーターのローターに固定された小さな回転磁石です。これが回転すると、周囲の磁場の向きもそれに応じて変化します — ちょうどコンパスの針が常に南を指すようなものですが、この針は自由に回転できます。
- 磁気抵抗素子チップは「地図センサー」です。その周囲には 360° の方向目盛りがあり、コンパスを読むように、現在の磁場が 0°、90°、あるいは 270° を指しているのかをリアルタイムで読み取ることができます。
なぜ関節モーターは 2 つのエンコーダを使用するのか
関節モーターには 2 つの絶対位置磁気エンコーダが含まれており、1 つは高速モーターのローターを、もう 1 つはロボット関節の出力軸を測定し、減速機の誤差を補償し、精度を向上させ、安全性を確保するために使用されます。
あなたは車の中に座ってハンドル(モーターのローター側)を握っていますが、そのハンドルは車輪に直接つながっているわけではなく、長くて弾性のあるスプリング状のフレキシブルシャフト(減速機)を介して車輪(モーター出力側)につながっています。
もしハンドルが 10 回転しても車輪が 9.8 回転しかしていなければ、システムはすぐに 0.2 回転分がスプリング状フレキシブルシャフトに吸収されたことを把握し、すぐに少し余分に補償します — これにより、非常に高い精度で誤差を補償できます。
電源オフ後も位置が失われない
モーターは、アブソリュートエンコーダが現在位置を保存するため、電源を切っても位置が失われません。再度給電すると、モーター側と出力側の角度を読み取り、減速比の検証によって位置を復元します。
4.6 モーターインターフェースと配線
4.6 モーターインターフェースと配線
DM モーターインターフェースと配線
| 名称 | 画像 | 機能 |
|---|---|---|
| XT30 (2+2) | 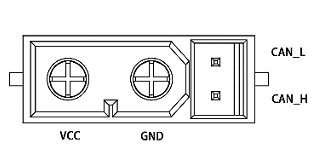 | 1. XT30(2+2)-F プラグ電源ケーブルを介して電源を接続し、定格電圧 24V でモーターに給電します。 2. CAN 通信端子を介して外部制御デバイスを接続し、CAN 制御コマンドを受信し、モーターの状態情報をフィードバックできます。 3. モーターには 2 つの電源インターフェースがあり、どちらのインターフェース(CAN 通信端子を含む)も単独で使用でき、複数のモーターを直列接続して配線を容易にすることもできます。 |
| GH1.25 3-pin | 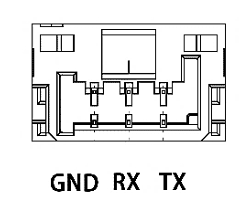 | GH1.25 ケーブル(3-pin)を介して USB2CAN デバッグツールを PC に接続し、Damiao Technology デバッグアシスタントを使用してモーターのパラメータ設定およびファームウェアアップグレードを行います。 |
RS モーターインターフェースと配線
| 名称 | 画像 | 機能 |
|---|---|---|
| XT30 (2+2) | 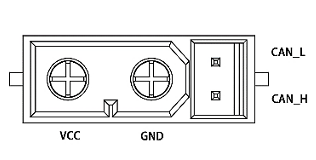 | 1. XT30(2+2)-F プラグ電源ケーブルを介して電源を接続し、定格電圧 24V でモーターに給電します。 2. CAN 通信端子を介して外部制御デバイスを接続し、CAN 制御コマンドを受信し、モーターの状態情報をフィードバックできます。 3. モーターには 2 つの電源インターフェースがあり、どちらのインターフェース(CAN 通信端子を含む)も単独で使用でき、複数のモーターを直列接続して配線を容易にすることもできます。 |
4.7 DM モーター制御モード
4.7 DM モーター制御モード
電子スピードコントローラは、受信した CAN データを制御変数に変換して演算を行い、トルク値を電流ループの電流指令として取得します。電流ループは、その調整則に従って最終的に所定のトルク電流に到達します。
MIT プロトコル
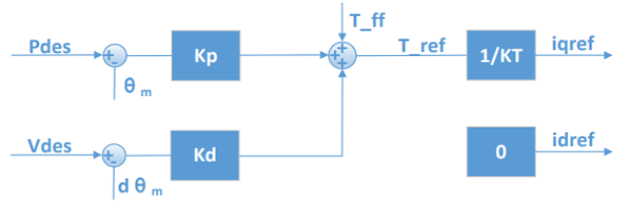
MIT モードでは、位置・速度・トルク の 3 つのパラメータでモーターを制御できます。
モーターの最終的な出力トルクは、主に次のパラメータによって共同で決定されます。
- Pdes: 目標位置
- Vdes: 目標速度
- Kp: 位置制御の強さ。Kp が大きいほど、モーターは目標位置へ素早く戻ろうとします
- Kd: 速度制御の強さ。モーターの振動を抑え、動作をより安定させることができます
- T_ff: 直接与えるトルク
これは簡単に次のように理解できます:
モーター出力 = 位置制御 + 速度制御 + フィードフォワードトルク
MIT モードは、パラメータの組み合わせを変えることで、さまざまな制御方式を実現できます:
位置制御
- Pdes、Kp、Kd を設定します。
- モーターは指定位置まで移動し、その過程で Kd によって振動を抑制します。
速度制御
- Kp = 0、Kd ≠ 0 に設定します
- その後 Vdes を与え、モーターを目標速度で回転させます。
トルク制御
- Kp = 0、Kd = 0 に設定します
- その後 T_ff を直接設定し、モーターに指定トルクを出力させます。
位置制御を行う場合、kd を 0 に設定してはいけません。そうしないと、モーターの発振や制御不能を引き起こす可能性があります。
位置・速度モード
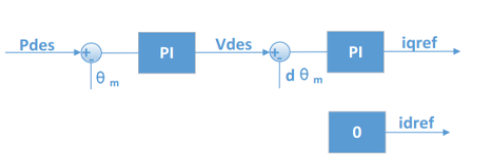
位置カスケードモードは 3 ループのカスケード制御方式を採用しており、最も外側が位置ループで、その出力が速度ループの指令となり、速度ループの出力が内側の電流ループの指令となって、実際の電流出力を制御します。
モーターの最終的な出力トルクは、主に次のパラメータによって共同で決定されます。
- p_des: 制御対象となる目標位置。
- v_des: 動作中の最大絶対速度を制限するために使用します。
- kp_pos: 位置誤差が速度指令に与える増幅係数を決定します。
- ki_pos: 静的な位置保持力を決定します。
- kp_vel: 動的な加速度トルクを直接決定します。
- ki_vel: 等速区間における負荷外乱に対する抑制能力を決定します。
位置カスケードモードでデバッグアシスタント推奨の制御パラメータを使用すると、良好な制御精度が得られ、制御過程も比較的スムーズですが、応答時間は比較的長くなります。v_des に加えて、設定可能な関連パラメータには加速/減速設定も含まれます。制御過程で追加の振動が発生する場合は、加速/減速を大きくすることができます。
p_des と v_des の単位はそれぞれ rad および rad/s で、データ型は float です。減衰係数は 0 ではない正の数に設定する必要があります。
速度モード
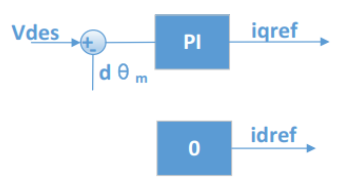
速度モードの外側ループは速度ループであり、その出力が内側の電流ループの指令となります。
モーターの最終的な出力トルクは、主に次のパラメータによって共同で決定されます。
- v_des: 動作中の目標速度。
- kp_vel: 動的な加速度トルクを直接決定します。
- ki_vel: 等速区間における負荷外乱に対する抑制能力を決定します。
v_des の単位は rad/s で、データ型は float です。デバッグアシスタントを使用してパラメータを自動計算する必要がある場合は、減衰係数を 0 ではない正の数に設定する必要があり、通常 2.0〜10.0 の範囲です。減衰係数が小さすぎると速度の振動や大きなオーバーシュートを招き、逆に大きすぎると立ち上がり時間が長くなります。推奨設定値は 4.0 です。
PVT モード(力・位置ハイブリッド制御)
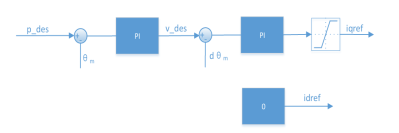
PVT(力・位置ハイブリッド制御)モードは、位置・速度モード制御をベースに、出力トルクの大きさを動的に制御します。速度ループの出力指令の後段に電流指令の飽和リンクを追加し、電流ループの指令が所定の範囲内に制限されるようにします。
モーターの最終的な出力トルクは、主に次のパラメータによって共同で決定されます。
- p_des: 制御対象となる目標位置。
- v_des: 動作中の最大絶対速度を制限するために使用します。
- kp_pos: 位置誤差が速度指令に与える増幅係数を決定します。
- ki_pos: 静的な位置保持力を決定します。
- kp_vel: 動的な加速度トルクを直接決定します。
- ki_vel: 等速区間における負荷外乱に対する抑制能力を決定します。
4.8 RS モーターの各種モード
4.8 RS モーターの各種モード
モーションコントロールモード
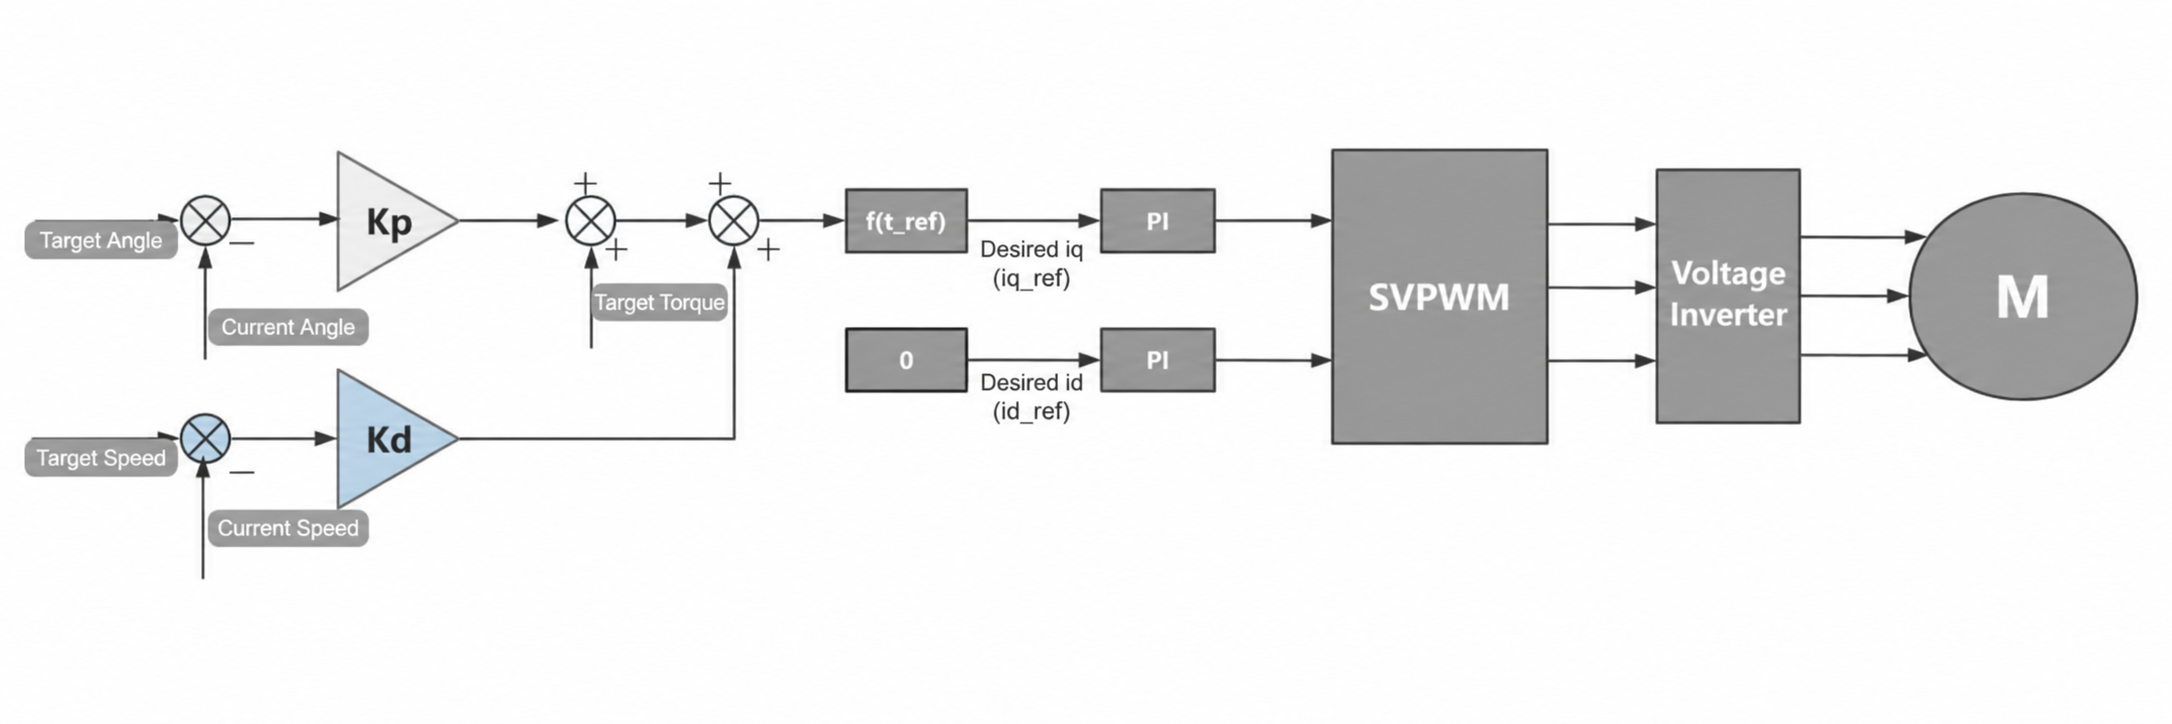
RS のモーションコントロールモードは、DM の MIT モードと類似しています。モーションコントロールモードの制御ロジックは次のとおりです:
最終的に、t_ref は内部の式によって所望の iq 電流に変換され、電流ループを通じて出力されます。
モーターの最終的な出力トルクは、主に次のパラメータによって共同で決定されます。
- Pdes: 目標位置
- Vdes: 目標速度
- Kp: 位置制御の強さ。Kp が大きいほど、モーターは目標位置へ素早く戻ろうとします
- Kd: 速度制御の強さ。モーターの振動を抑え、動作をより安定させることができます
- T_ff: 直接与えるトルク
これは簡単に次のように理解できます:
モーター出力 = 位置制御 + 速度制御 + フィードフォワードトルク
モーションコントロールモードは、パラメータの組み合わせを変えることで、さまざまな制御方式を実現できます:
位置制御
- Pdes、Kp、Kd を設定します。
- モーターは指定位置まで移動し、その過程で Kd によって振動を抑制します。
速度制御
- Kp = 0、Kd ≠ 0 に設定します
- その後 Vdes を与え、モーターを目標速度で回転させます。
トルク制御
- Kp = 0、Kd = 0 に設定します
- その後 T_ff を直接設定し、モーターに指定トルクを出力させます。
電流モード
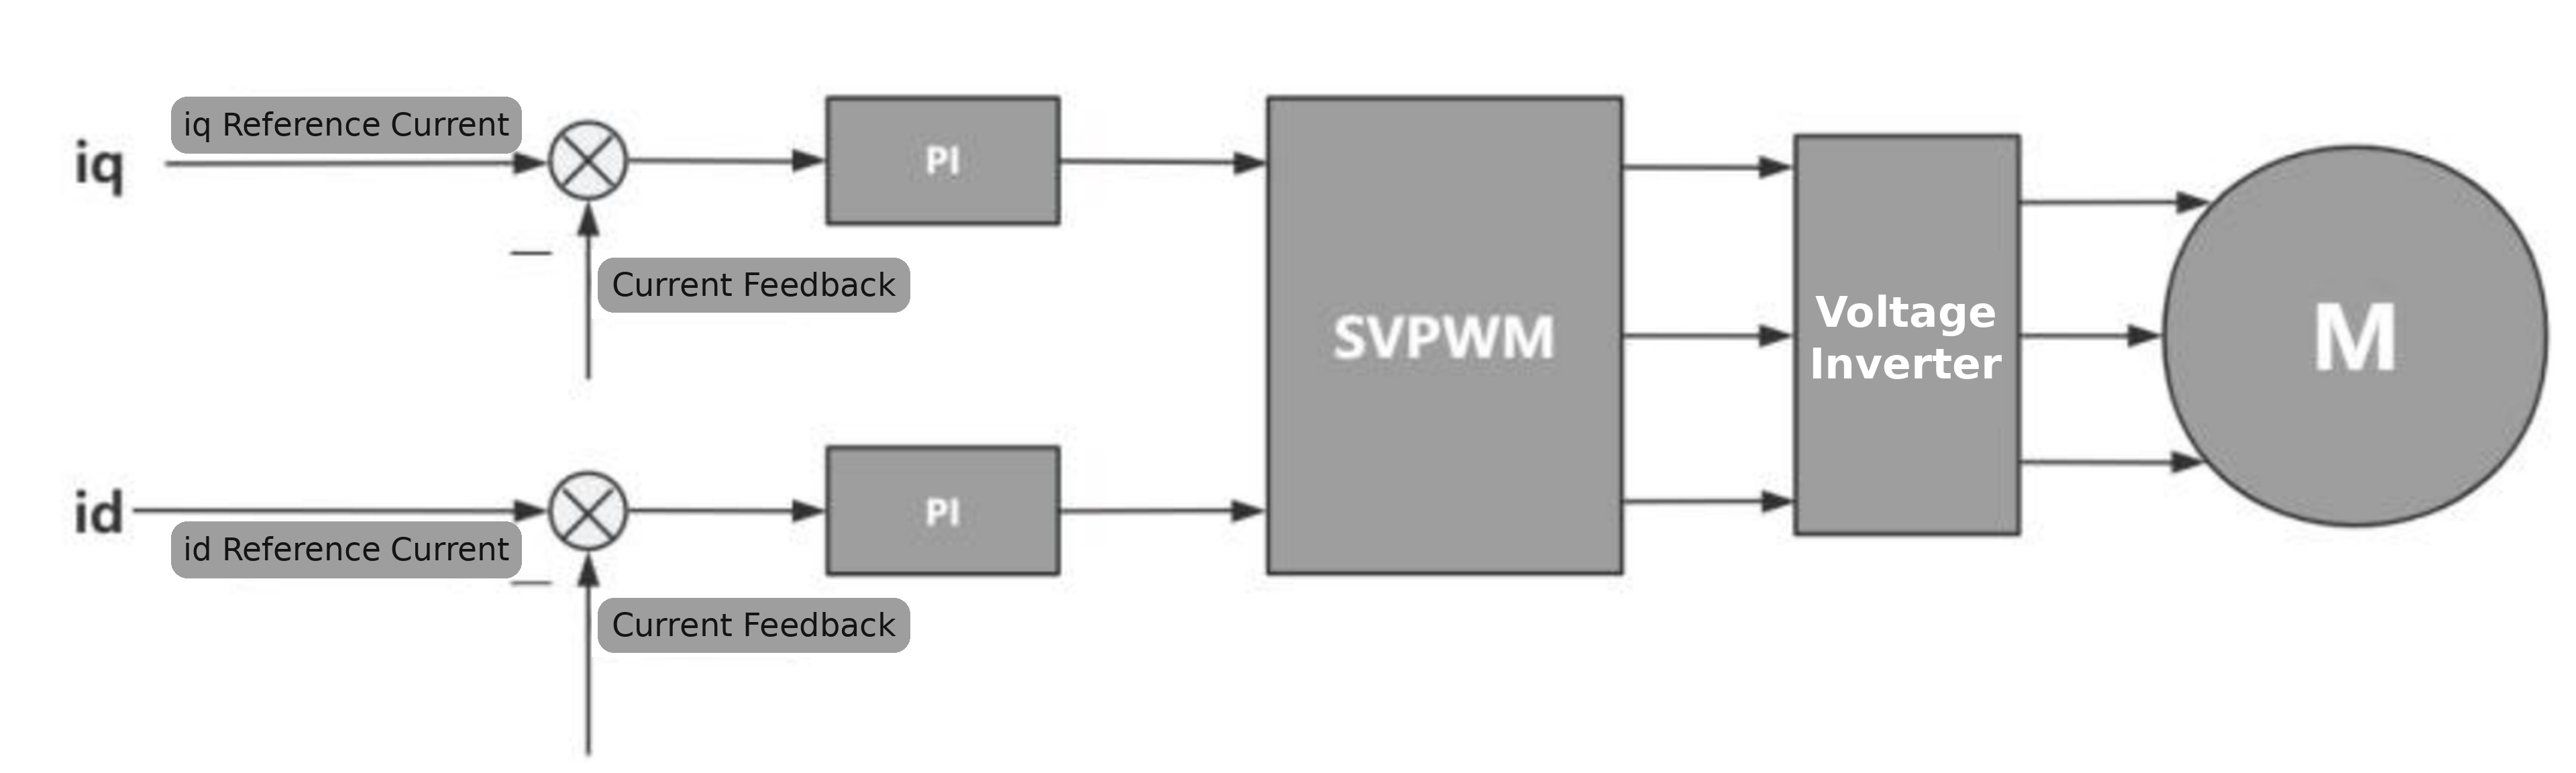
このモードでは、モーターの電流ループをユーザーへの制御インターフェースとして提供します。このモードは一般的には使用されません。このインターフェースの使用方法は FOC アルゴリズムを参照してください。
速度モード
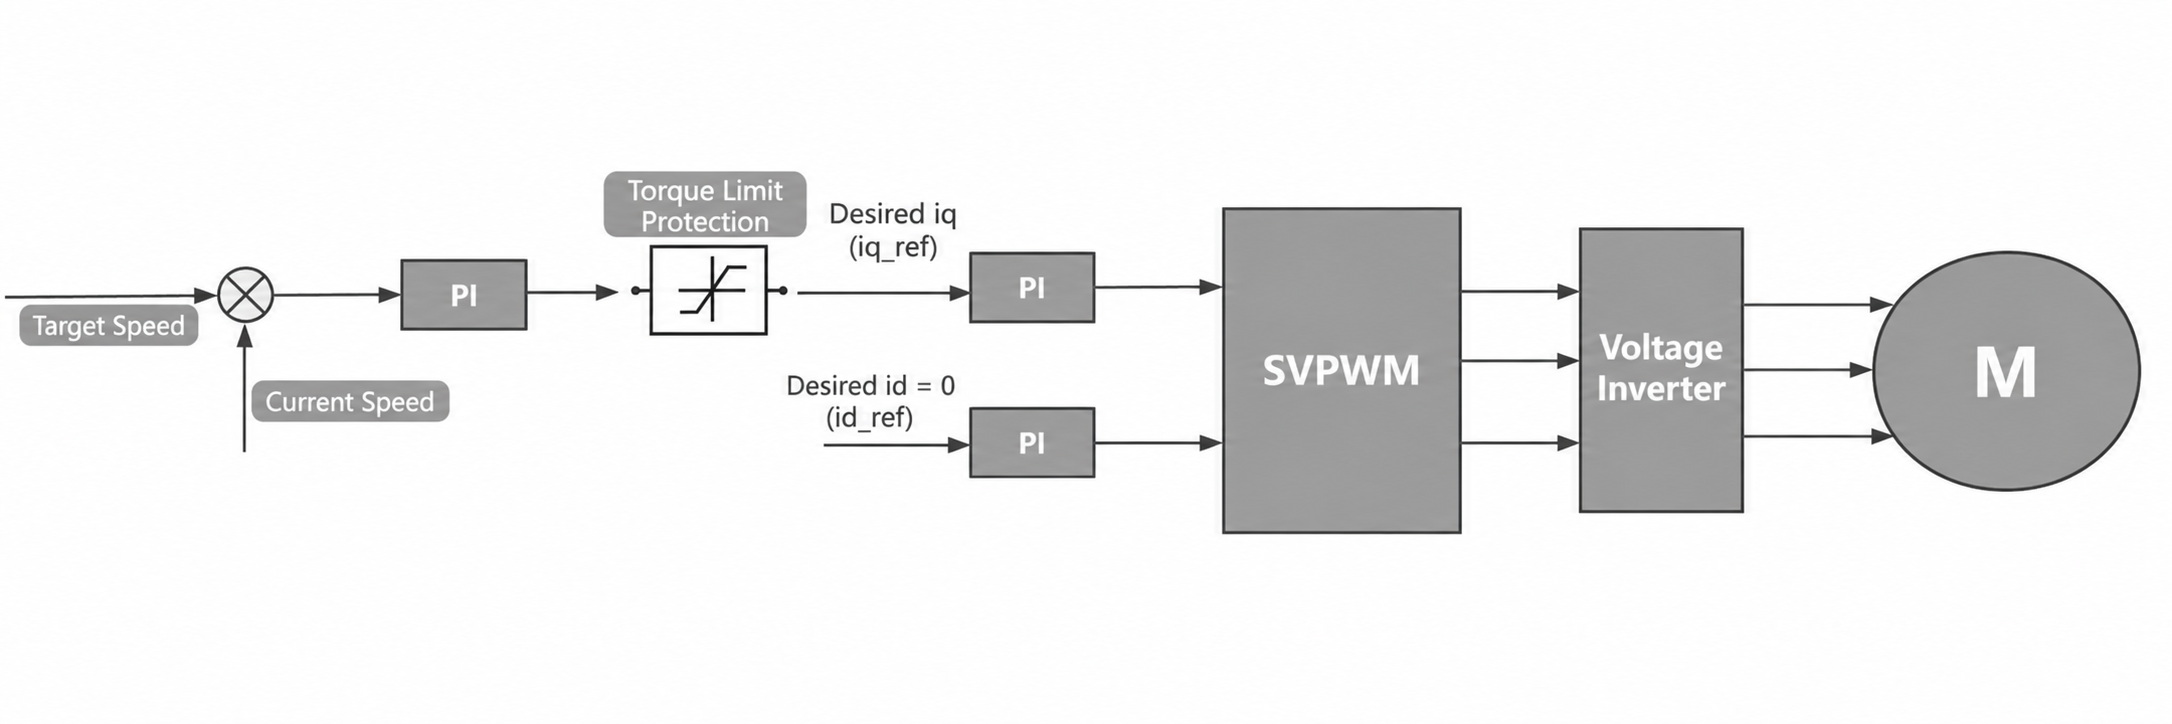
速度モードでは、設定速度と現在速度の差を PI コントローラへの入力とし、PI コントローラの出力トルクは一定範囲に制限されます。トルクは内部式によって所望の iq 電流に変換され、電流ループを通じて出力されます。
モーターの最終的な出力トルクは、主に次のパラメータによって共同で決定されます。
- v_des: 動作中の目標速度、すなわち現在速度。
- kp_vel: 動的な加速度トルクを直接決定します。
- ki_vel: 等速区間における負荷外乱抑制能力を決定します。
- Torque protection: 出力トルクを制限します。
位置-速度モード(CSP)
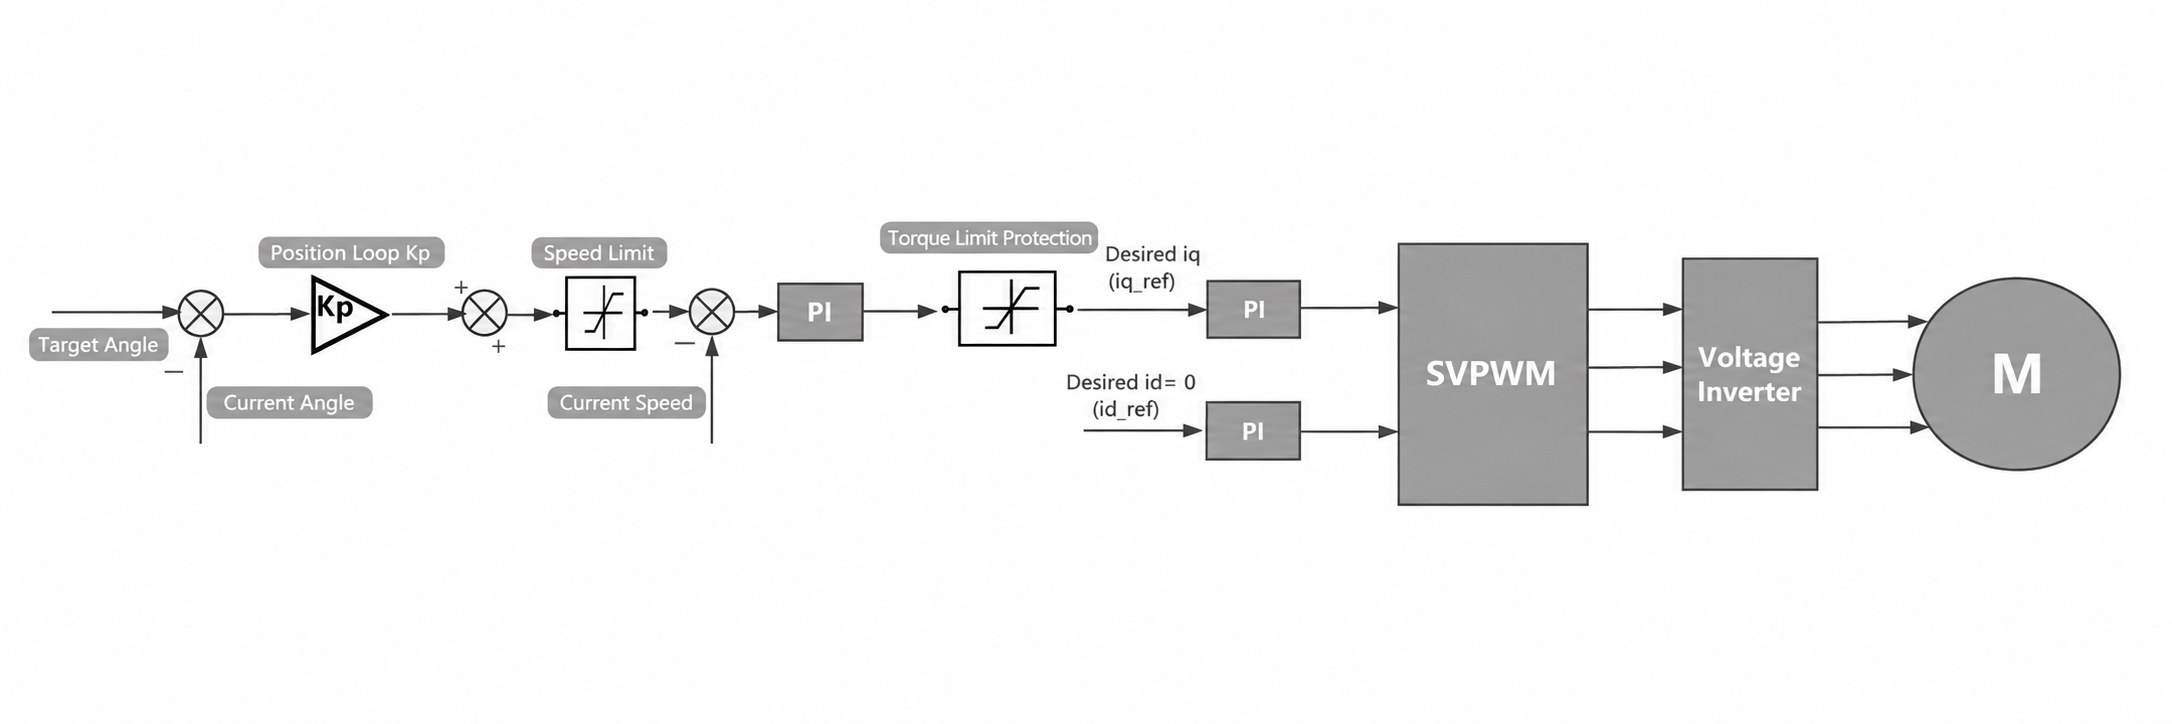
位置モード CSP は位置-速度モードとも呼ばれます。設定角度と現在角度の差を位置ループへの入力とし、位置ループは純比例コントローラです。位置ループの出力は速度制限を通過した後、速度ループへの入力となります。速度ループは PI コントローラであり、その出力トルクはトルク保護による制限を受けた後、所望の iq 電流に変換され、電流ループを通じて出力されます。
モーターの最終的な出力トルクは、主に次のパラメータによって共同で決定されます。
- p_des: 制御対象となる目標位置。
- v_des: 動作中の最大絶対速度を制限するために使用されます。
- kp_pos: 位置誤差が速度指令に与える増幅係数を決定します。
- ki_pos: 静的な位置保持力を決定します。
- kp_vel: 動的な加速度トルクを直接決定します。
- ki_vel: 等速区間における負荷外乱抑制能力を決定します。
- Torque protection: 所望の出力トルクを制限します。
位置-速度モード(PP)
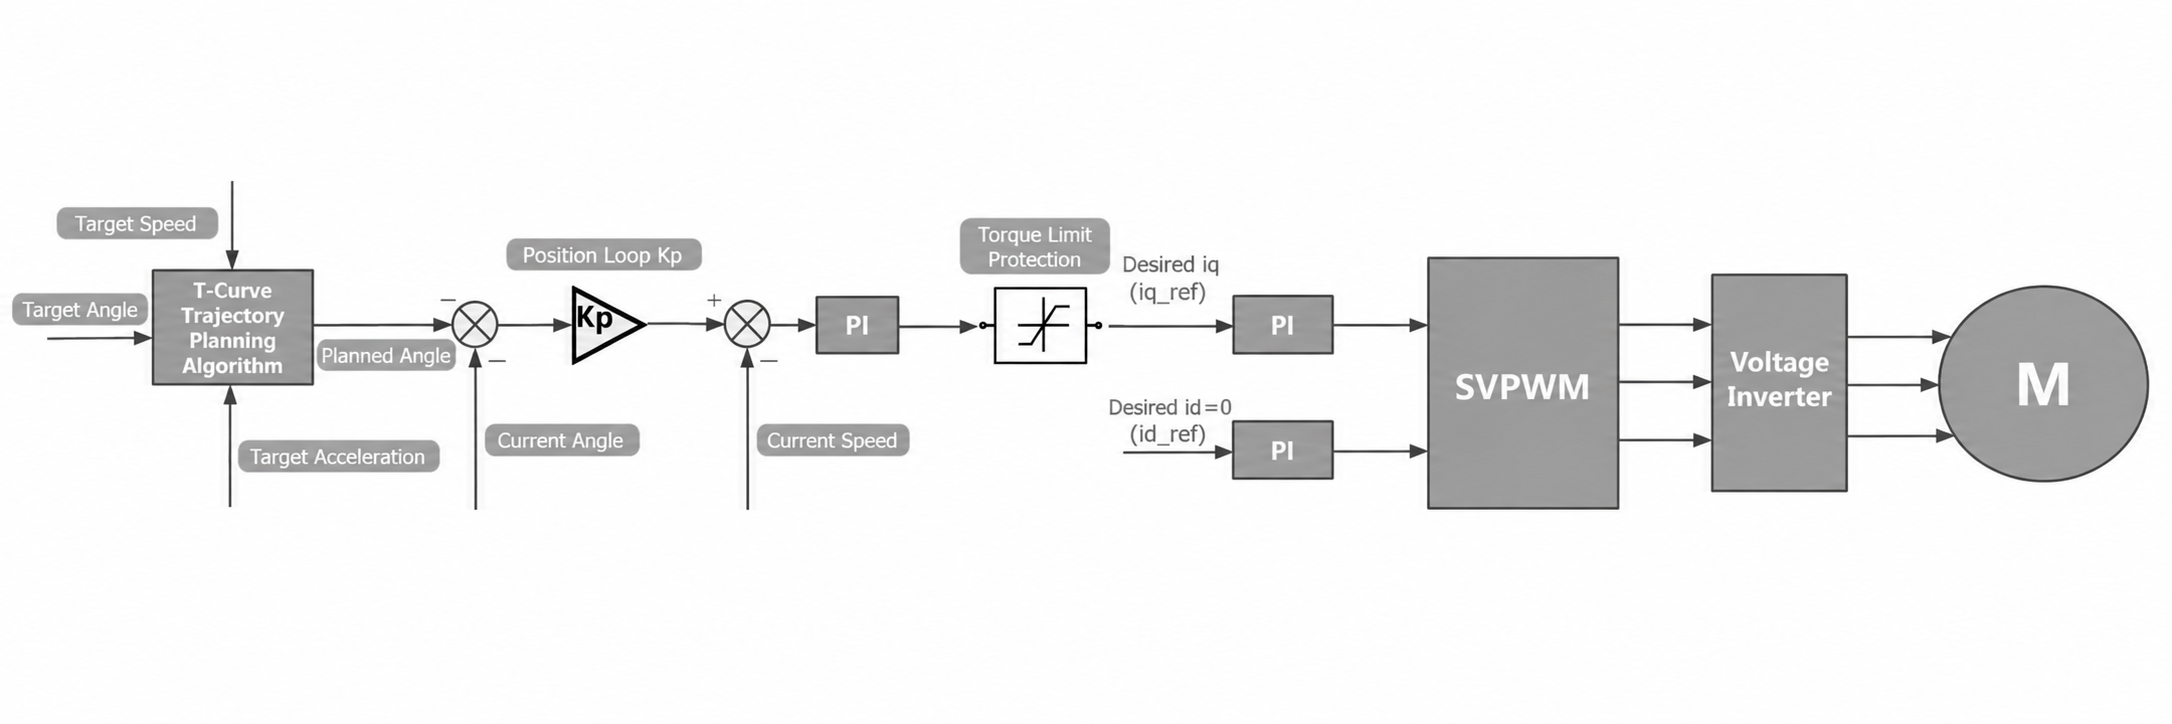
このモードは、motorbridge が提供する位置-速度モードインターフェースでもあります。
位置モード PP は CSP と比較して台形速度曲線プランニングを追加しています。設定速度、設定角度、設定加速度を入力とし、計画された角度を出力します。t カーブプランナによって出力された計画角度は位置ループへの入力となり、位置ループは純比例コントローラです。位置ループの出力は速度制限を通過した後、速度ループへの入力となります。速度ループは PI コントローラであり、その出力トルクはトルク保護による制限を受けた後、所望の iq 電流に変換され、電流ループを通じて出力されます。
モーターの最終的な出力トルクは、主に次のパラメータによって共同で決定されます。
t カーブプランナのパラメータ:
- p_set: 設定された所望の目標位置。
- v_des: 設定された所望の速度値。
- Acc_set: 設定された所望の加速度。
位置ループ / 速度ループのパラメータ:
- p_des: 制御対象となる目標位置。
- v_des: 動作中の最大絶対速度を制限するために使用されます。
- kp_pos: 位置誤差が速度指令に与える増幅係数を決定します。
- ki_pos: 静的な位置保持力を決定します。
- kp_vel: 動的な加速度トルクを直接決定します。
- ki_vel: 等速区間における負荷外乱抑制能力を決定します。
- Torque protection: 所望の出力トルクを制限します。
4.9 非常停止および異常電源遮断の原則
4.9 非常停止および異常電源遮断の原則
-
異常な振動が発生した場合は、直ちに電源を切る必要があります。 高周波の振動は、モーターが高周波の正逆トルクを出力していることを意味し、すぐに電源を遮断しないとモーターの損傷につながる可能性があります。
-
リミットに衝突した場合は、直ちに電源を切る必要があります。 リミットに衝突することは、モーターが脱調している可能性を意味します。すぐに電源を遮断しないと、モーターの過熱や損傷につながる可能性があります。
-
ロボットアームの急な落下などの異常な状況が発生した場合も、直ちに電源を切る必要があります。 そうすることで、その他の予期せぬ事態を防ぎます。