5. CAN バスとモーター通信
Seeed Physical AI Beginner's Course の第5章 — CAN バスの基礎、標準フレームと 拡張データフレーム、CAN データリンク層、および SocketCAN について説明します。
このセクションを学習した後、次のような疑問を理解できるようになります。
- 1つのデータが CAN バス上でどのように送信されるか;
- CAN データフレームがどのような部分から構成されているか;
- CAN ID、DLC、Data がそれぞれ何を表しているか;
- 標準フレームと拡張フレームの違いは何か;
- CRC や ACK などのフィールドがどのような役割を持つか。
実際の開発では、最初から CAN フレーム内のすべてのビットを暗記する必要はありません。
初心者段階で最も重要なのは、まず ID, DLC, Data を理解することです。
5.1 CAN の基本原理
5.1 CAN の基本原理
CAN は Controller Area Network の略で、ISO によって国際標準化されたシリアル通信プロトコルです。CAN バスネットワーク構造には、クローズドループとオープンループの2つの形態があります。
一般に、ロボットアームやロボットで使用される CAN バスネットワーク構造はクローズドループ CAN バスネットワークであり、すなわちバスの両端に 120 オームの抵抗を接続し、2本の信号線でループを構成します。この CAN バスネットワークは ISO 11898 規格で定義されており、通信速度 125 kbit/s 〜 1 Mbit/s の高速・短距離 CAN ネットワークです。通信速度 1 Mbit/s のとき、最大バス長は 40 m です。
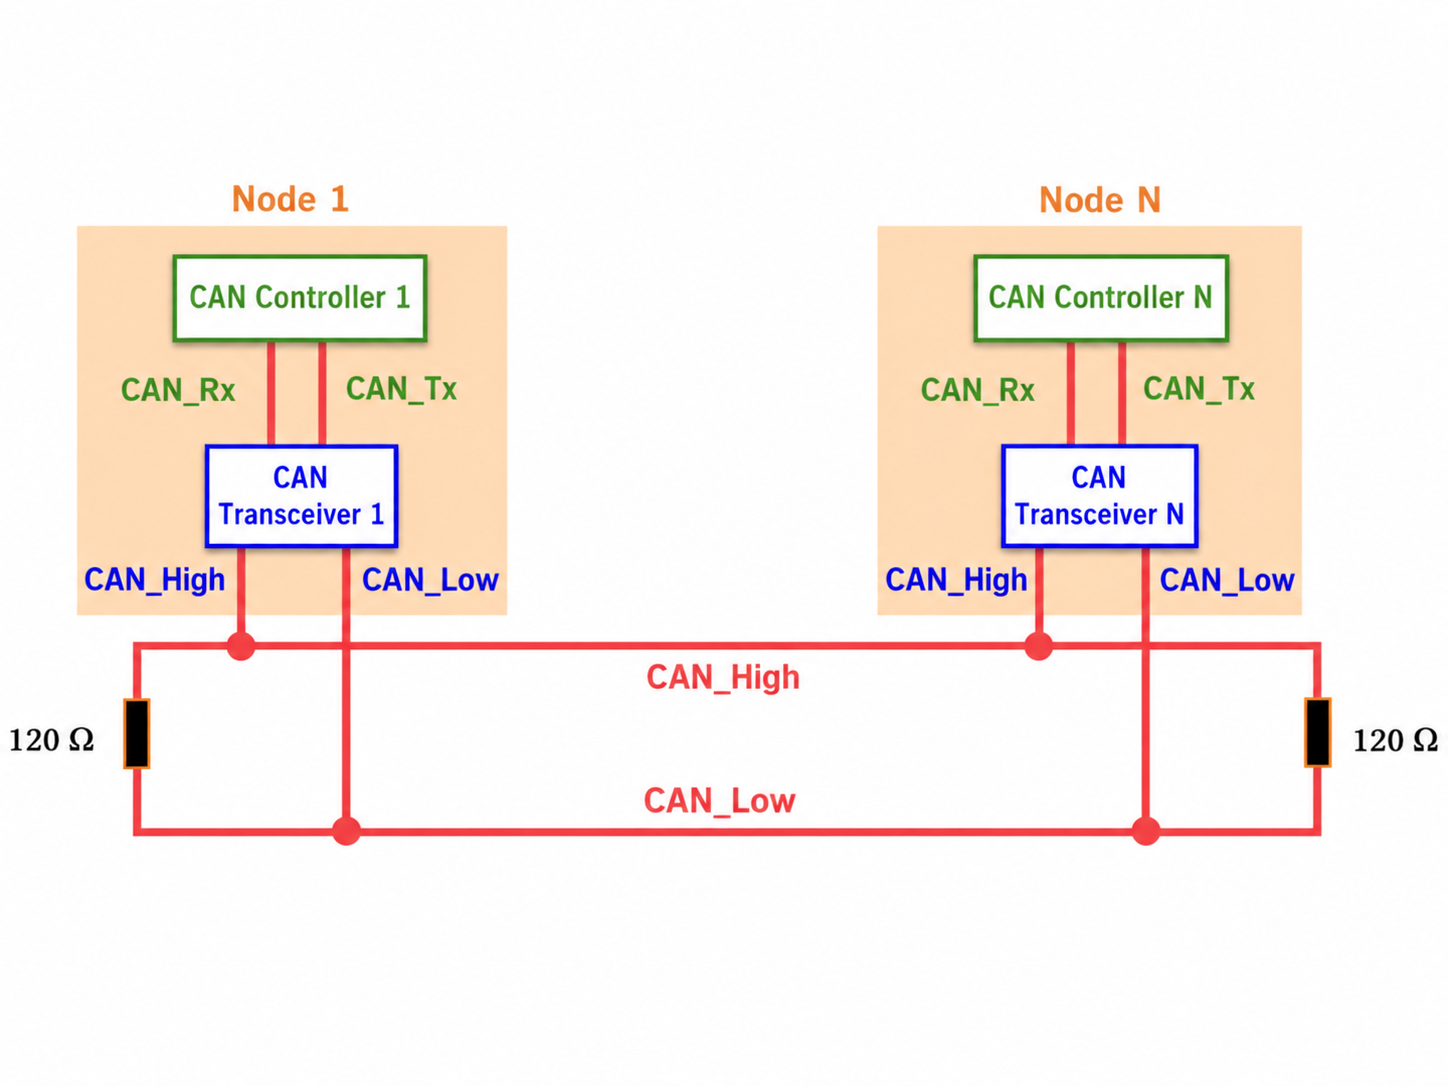
バスは CAN_L と CAN_H の2本の信号線で構成されます。CAN は差動信号を伝送し、2本の信号線間の電圧差、すなわち CAN_H - CAN_L によってバスレベルを表します。論理 1 に対応するものをリセッシブレベル、論理 0 に対応するものをドミナントレベルと呼びます。ISO 11898 では、リセッシブレベルは電圧差 0 付近、ドミナントレベルは主に電圧差 2V 付近です。
5.2 CAN プロトコル
5.2 CAN プロトコル
| フレーム種別 | フレームの目的 |
|---|---|
| データフレーム | データを送信する |
| リモートフレーム | データを要求する |
| エラーフレーム | バスエラーを報告する |
| オーバーロードフレーム | 遅延を要求する |
| インターフレームスペース | 連続するフレームを分離する |
DM モーターは CAN 2.0 標準データフレームを使用し、RS モーターは CAN 2.0 拡張データフレーム形式を使用するため、以下ではこの2つのデータフレーム形式のみを紹介します。モーターのデータシート内のプロトコルセクションと照らし合わせながら、以下の説明を読むことを推奨します。
5.2.1 reBot DM 標準データフレーム(合計 11 バイト)
| バイト | フィールド | ビット割り当て |
|---|---|---|
| Byte 1 | フレーム情報 | Bit 7: FF, Bit 6: RTR, Bit 5: X, Bit 4: X, Bits 3–0: DLC |
| Byte 2 | フレーム ID 1 | Bits 7–0: ID10–ID3 |
| Byte 3 | フレーム ID 2 | Bits 7–5: ID2–ID0, Bits 4–0: X |
| Byte 4 | データ 1 | DATA1 |
| Byte 5 | データ 2 | DATA2 |
| Byte 6 | データ 3 | DATA3 |
| Byte 7 | データ 4 | DATA4 |
| Byte 8 | データ 5 | DATA5 |
| Byte 9 | データ 6 | DATA6 |
| Byte 10 | データ 7 | DATA7 |
| Byte 11 | データ 8 | DATA8 |
フレーム説明部(先頭 3 バイト):
- Byte 1 はフレーム情報です。 Bit 7(FF)はフレーム形式を示します。標準フレームでは FF は 0 です。Bit 6(RTR)はフレーム種別を示します。RTR=0 はデータフレーム、RTR=1 はリモートフレームを表します。データフレームの場合、DLC は実際のデータ長を示します。
- Byte 2〜5 はフレーム ID です。 標準データフレームの ID は 11 ビットです。ID10 から ID0 まで順番に送信され、211 種類のメッセージが存在し得ます。フレーム ID の範囲は 000〜7FF です。
上位 7 ビットがすべてリセッシブになることは禁止されています(禁止設定: ID=1111111XXXX)。
フレームデータ部(最後の 8 バイト):
- Byte 4〜11 はデータフレームの実データです。
5.2.2 reBot RS 拡張データフレーム(13 バイト)
| バイト | フィールド | ビット割り当て |
|---|---|---|
| Byte 1 | フレーム情報 | Bit 7: FF, Bit 6: RTR, Bit 5: X, Bit 4: X, Bits 3–0: DLC |
| Byte 2 | フレーム ID 1 | Bits 7–0: ID28–ID21 |
| Byte 3 | フレーム ID 2 | Bits 7–0: ID20–ID13 |
| Byte 4 | フレーム ID 3 | Bits 7–0: ID12–ID5 |
| Byte 5 | フレーム ID 4 | Bits 7–3: ID4–ID0, Bits 2–0: X |
| Byte 6 | データ 1 | DATA1 |
| Byte 7 | データ 2 | DATA2 |
| Byte 8 | データ 3 | DATA3 |
| Byte 9 | データ 4 | DATA4 |
| Byte 10 | データ 5 | DATA5 |
| Byte 11 | データ 6 | DATA6 |
| Byte 12 | データ 7 | DATA7 |
| Byte 13 | データ 8 | DATA8 |
フレーム説明部(先頭 5 バイト):
- Byte 1 はフレーム情報です。 Bit 7(FF)はフレーム形式を示します。拡張フレームでは FF は 1 です。Bit 6(RTR)はフレーム種別を示します。RTR=0 はデータフレーム、RTR=1 はリモートフレームを表します。データフレームの場合、DLC は実際のデータ長を示します。
- Byte 2〜5 はフレーム ID です。 拡張形式の ID は 29 ビットです。ベーシック ID は ID28〜ID18、拡張 ID は ID17〜ID0 で表されます。ベーシック ID は標準形式の ID と同じです。229 種類のメッセージが存在し得て、データリンク上にはギャップがあります(オペレーターからは透過的)。フレーム ID の範囲は 0000 0000〜1FFF FFFF です。
上位 7 ビットがすべてリセッシブになることは禁止されています(禁止設定: basic ID=1111111XXXX)。
フレームデータ部(最後の 8 バイト):
- Byte 6〜13 はデータフレームの実データです。
5.2.3 CAN データリンク層
CAN バスは「グループチャット」として理解することができます。多くのデバイスがバスに接続されており、例えば:
- メインコントローラ;
- モーター;
- センサー;
- バッテリーマネジメントシステム;
- その他の制御モジュール。
すべてのデバイスは同じ CAN バスを共有します。あるデバイスがデータを送信したいとき、好き勝手に送ることはできず、CAN プロトコルで規定された形式に従ってデータを完全な CAN データフレーム にパッケージしなければなりません。
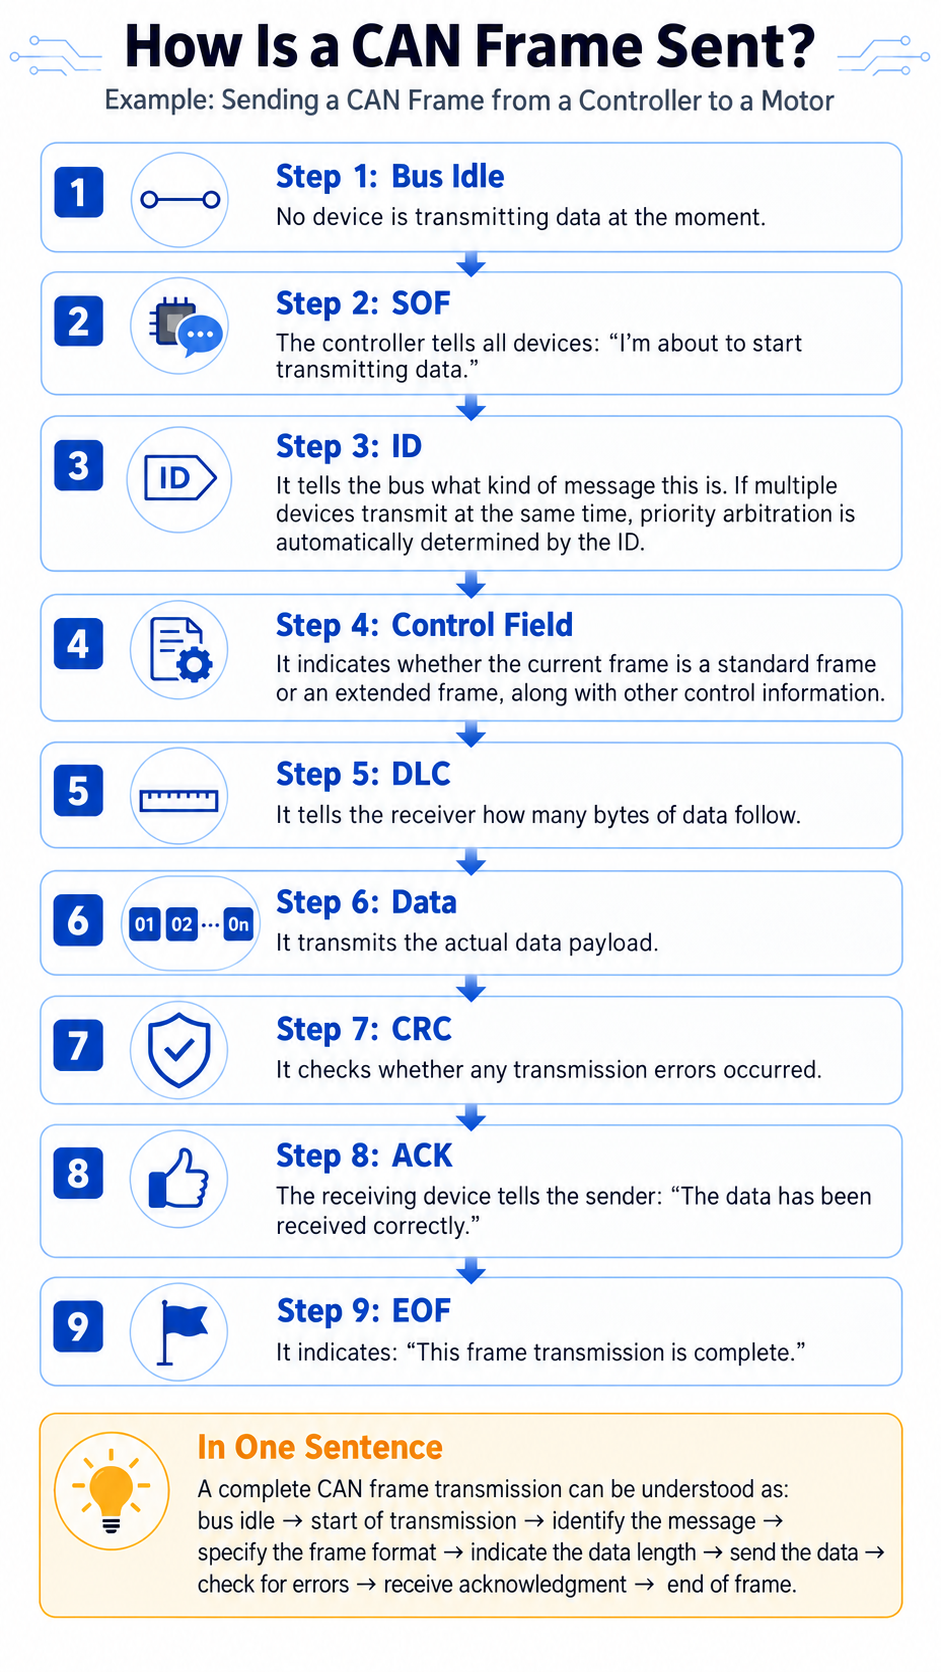
CAN フレームは、次のように単純化して理解できます。
送信開始 → メッセージ番号 → データ長 → 実データ → データチェック → 受信確認 → 送信終了
これに対応する CAN フレーム構造は、次のように簡略化できます。
SOF → ID → 制御フィールド → DLC → Data → CRC → ACK → EOF
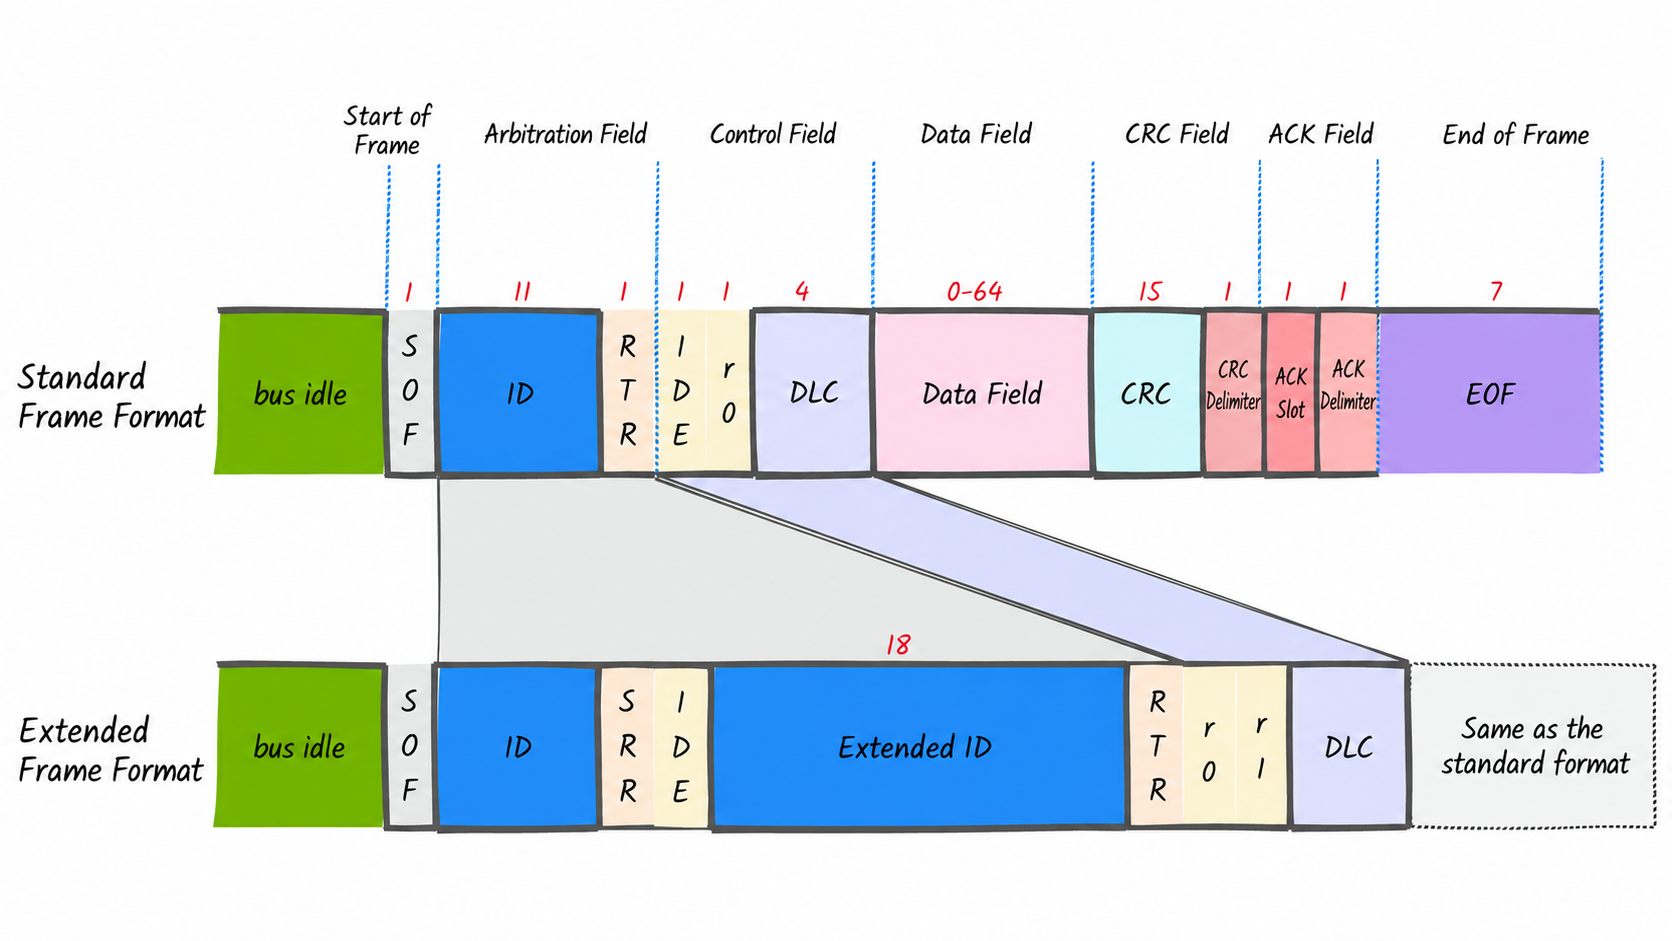
詳細な説明は以下の表を参照してください。
| 名称 | 機能 |
|---|---|
| アイドルセグメント(バスアイドル) | バスはリセッシブレベル 1 にあり、どのノードもバスを操作していません。どのデバイスもデータを送信していないとき、CAN バスはアイドル状態です。このときは誰も話しておらず、全員が待機しています。 |
| フレーム開始(SOF) | SOF は 1 ビットのドミナントビット 0 に固定されています。CAN バスがアイドル状態のときは 1 であるため、バス上に突然 0 が現れると、他のデバイスは「あるデバイスがデータ送信を開始した」と分かります。したがって、SOF は 「今から送信を始めます」 と理解できます。 |
| 仲裁セグメント(フレーム ID、RTR または SRR) | ID — このメッセージの番号として理解できます。例えばモーター制御では、0x01: モーター1の制御コマンド、0x02: モーター2の制御コマンド、などとできます。ID はより正確には「メッセージの識別子または種類」を表し、ID の値が小さいほど優先度が高くなります。 RTR — 主に、通常のデータフレーム RTR=0 とリモート要求フレーム RTR=1 を区別するために使われます。日常的に通常の CAN データを送信する場合、RTR は一般的に 0 です。 SRR — 拡張フレーム専用の仲裁ビットで、1 に固定されています。同じベーシック ID の下で、標準フレームが拡張フレームより優先されることを保証するために主に使用されます。 |
| 制御セグメント(IDE、予約ビット、DLC) | IDE ビットは標準フレームと拡張フレームを区別するために使用されます。IDE = 1 は拡張フレームで、29 ビット ID。IDE = 0 は標準フレームで、11 ビット ID です。拡張フレームは ID の範囲が広く、より多くのメッセージ番号を提供できます。 DLC — 受信側にデータ量を知らせます。例えば:DLC = 1 は 1 Byte(8 ビット)のデータ、DLC = 4 は 4 Byte(32 ビット)のデータ、DLC = 8 は 8 Byte(64 ビット)のデータを示します。 |
| データフィールド | ここが実際のデータ内容で、長さは DLC に対応します。例えば、メインコントローラがモーターに対して、目標位置・目標速度・目標トルクを送信する必要がある場合などです。各バイトが何を表すかは、デバイスメーカーが提供する CAN 通信プロトコルを確認してください。 |
| CRC セグメント | CAN データの「チェックコード」です。フレーム開始、仲裁セグメント、制御セグメント、データセグメントを含むすべてのデータビットに対して CRC 計算を行います。CAN データの伝送中にエラーが発生していないかをチェックします。 CRC デリミタはリセッシブレベルでなければなりません。 |
| ACK セグメント | ACK — 送信側に「受信しました」と伝えます。送信側が送信を終えると、バスをリセッシブレベル 1 に解放します。受信側が正しく受信した場合、このビットでドミナントレベル 0 を返す必要があります。このとき送信側は ACK スロットを 0 として読み取り、ACK を受信したことを示します。ACK デリミタは、受信側がレベルを解放したときであり、リセッシブです。 |
| フレーム終了(EOF, End Of Frame) | 現在の CAN データ伝送が終了したことを示します。7 ビットのリセッシブ 1 です。 |
5.3 SocketCAN
5.3 SocketCAN
SocketCAN は、Linux システムにおける CAN プロトコルの主流な実装です。SocketCAN は socket API と Linux ネットワークスタック技術を使用して、CAN デバイスドライバをネットワークインターフェースとして実装しており、使いやすく高い互換性を備えています。
詳細な使用方法については、参考ドキュメントをご覧ください:https://docs.linuxkernel.org.cn/networking/can.html