reCamera Pro IMU の使用方法
本デバイスに搭載されている IMU モデルは ICM-42670-P であり、3 軸加速度センサと 3 軸ジャイロスコープを統合した 6 軸センサです。ICM-42670-P のジャイロスコープは ±250 / ±500 / ±1000 / ±2000 dps の測定レンジをサポートし、加速度センサは ±2 / ±4 / ±8 / ±16 g のレンジをサポートします。内部データは 16 ビット 2 の補数形式で出力されます。
データパス
reCamera PRO は IMU に対して標準の IIO ドライバを使用しているため、IIO インターフェースを介して生データを直接取得できます。
生データファイルは /sys/bus/iio/devices/iio:device1/ ディレクトリ以下にあります。
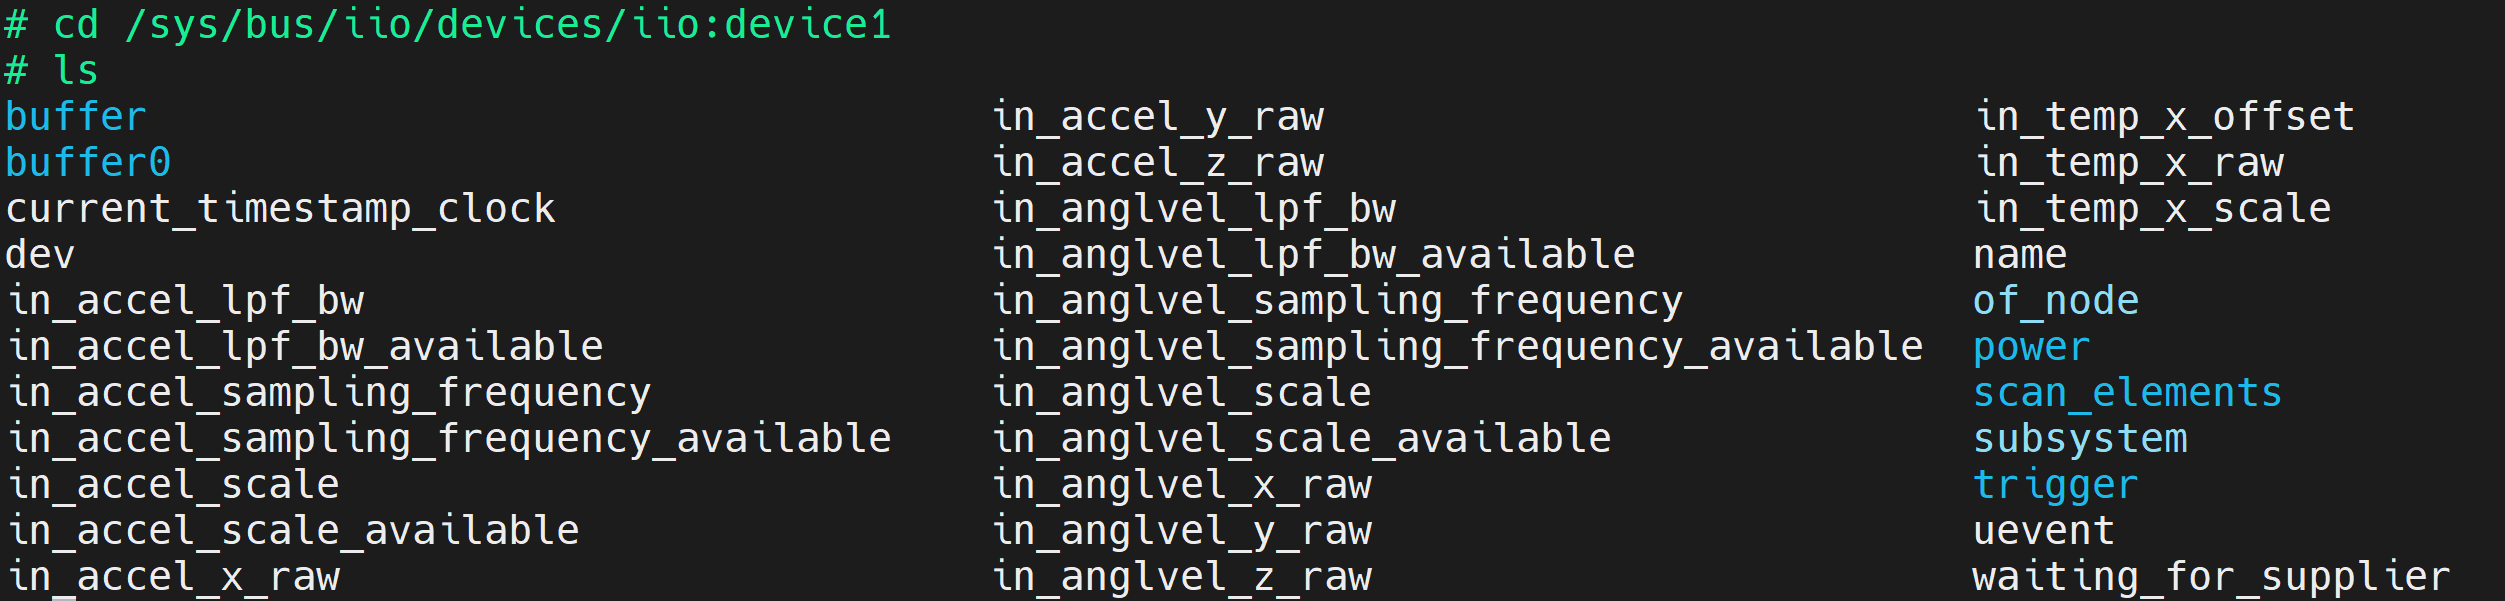
データの読み取り
対応する生データを読み取るには、次のコマンドを実行します。以下の例では、X 軸加速度データの読み取りを示します。
cat /sys/bus/iio/devices/iio:device1/in_accel_x_raw
Python でデータを取得する
Python を使用すると、IMU データを簡単に取得できます。以下はシンプルな例です。
#!/usr/bin/env python3
DEVICE = "/sys/bus/iio/devices/iio:device1"
with open(f"{DEVICE}/in_anglvel_scale", "r") as f:
    scale = float(f.read().strip())
with open(f"{DEVICE}/in_anglvel_x_raw", "r") as f:
    raw = int(f.read().strip())
gyro_x = raw * scale
print(f"Gyroscope X: {gyro_x:.6f} rad/s")
技術サポートと製品ディスカッション
弊社製品をお選びいただきありがとうございます。私たちは、製品をできるだけスムーズにご利用いただけるよう、さまざまなサポートを提供しています。お好みやニーズに応じて選べる複数のコミュニケーションチャネルをご用意しています。