reBot Arm のハードウェアとテレオペレーションをセットアップする方法
ハードウェアとソフトウェアを準備し、リーダー・フォロワー型テレオペレーションを構築して、データ収集、モデル学習、論文再現の準備を整えます。
- ハードウェアチェックリスト
- 環境セットアップ
- リーダー・フォロワー設定
- テレオペレーションの練習
ハードウェア構成
コンピュータ:いずれかのプラットフォームを選択
利用可能な機材に基づいて、次のいずれかの計算プラットフォームを選択してください。
| 必要なハードウェア | リンク | 数量 | 備考 |
|---|---|---|---|
| デスクトップまたはノートPC | 自前で用意 | 1 | ネイティブUbuntu 22.04、少なくとも12 GBのVRAMを持つRTX 4080以上のGPU、16 GB以上のシステムメモリ。 |
| NVIDIA Jetson AGX Thor 128G |  NVIDIA Jetson AGX Thor Developer Kit Bundle | 1 | デスクトップ/ノートPCの代替オプション。 |
reBot Arm ハードウェア
| 必要なハードウェア | リンク | 数量 | 備考 |
|---|---|---|---|
| reBot Arm B601 DM / RS |  B601-DM 組立済みバンドル  B601-RS 組立済みバンドル | 1 | フォロワーアームとしてDMまたはRSを選択します。バンドルオプションから、対応する電源アダプタとテーブルクランプを選択してください。 |
| reBot Arm 102 リーダーアーム |  Star Arm 102 リーダーアーム  12 V / 2 A 電源アダプタ | 1 | リーダー・フォロワー型テレオペレーションに使用します。アームと電源アダプタは別の商品ページです。 |
| RGB USB Camera-100°-720P(手首視点) |  RGB USB Camera-100°-720P | 1 | ロボットの手首に取り付けます。 |
| RGB USB Camera-100°-720P(固定視点) | RGB USB Camera-100°-720P | 1 | 固定された外部視点を提供します。手首視点と同じカメラモデルを使用します。 |
| 手首カメラマウント | マウントモデルと手順 | 1 | 自分で3Dプリントしてください。プリンタがない場合は、無償マウントの提供可否についてカスタマーサポートにお問い合わせください。 |
| 第三者視点カメラマウント |  Robot Arm Camera Mount for LeRobot SO-101 & reBot B601 | 1 | 外部カメラの位置と角度を固定します。 |
購入と組み立て
Seeed 実験サンドボックス(任意)
実験サンドボックスは必須ではありません。共有データセットや他のユーザーが学習したモデルを使って、実験を学習・再現することもできます。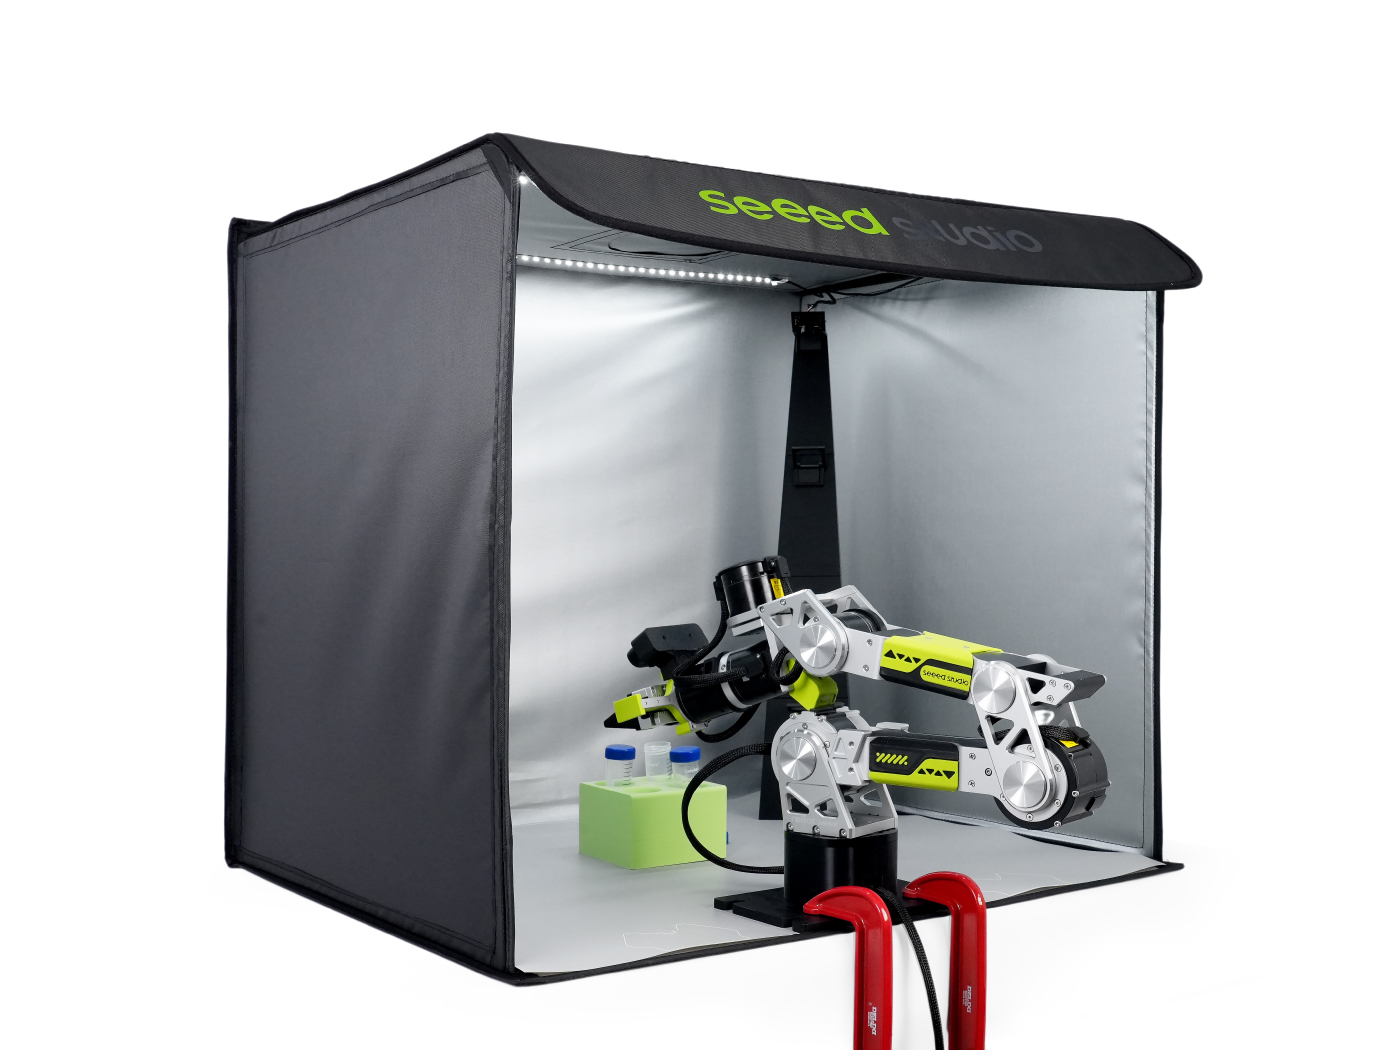
ソフトウェア環境
LeRobot をインストール
仮想マシンやWSLではなく、ネイティブのUbuntu 22.04 を使用してください。使用するアームモデルに対応したインストールガイドに従ってください。
| アームモデル | インストールガイド |
|---|---|
| SO-ARM 101 | SO-ARM 101 用の LeRobot をインストール |
| reBot Arm DM | reBot-DM 用の LeRobot をインストール |
| reBot Arm RS | reBot-RS 用の LeRobot をインストール |
カメラとCANの設定
アーム用の通信とカメラを設定します。SO-ARM 101はシリアル接続を使用し、reBot DM / RSは各ガイドで説明されているようにCANを使用します。
| アームモデル | 通信設定 | カメラ設定 |
|---|---|---|
| SO-ARM 101 | シリアル接続、キャリブレーション、テレオペレーション | カメラを追加 |
| reBot Arm DM | ソフトウェアセットアップとキャリブレーション | カメラを追加 |
| reBot Arm RS | ソフトウェアセットアップとキャリブレーション | カメラを追加 |
リーダー・フォロワー設定
フォロワーとリーダー
- リーダー:人が操作し、その関節位置がテレオペレーションの入力となります。
- フォロワー:マッピングされた制御コマンドを受け取り、リーダーの動きに追従します。
テレオペレーションを開始する前に、両方のアームをキャリブレーションしてください。関節の向き、可動範囲、グリッパの開閉を確認します。
関連リソース:フォロワーとリーダー(元のFeishuドキュメント) · リーダー・フォロワーのキャリブレーションとテレオペレーションに関するWikiガイド。
制御周波数とレイテンシ
フォロワーがあなたの手の動きにどれだけ正確に追従するかは、2つの要素に依存します:1秒あたりに転送ループが何回実行されるか(周波数)、そしてあなたの動きからアームの応答までの遅れ(レイテンシ)です。
レイテンシはどこから生じ、なぜ避けられないのか?
リーダーの関節位置の読み取り、マッピング、CANコマンドの送信、フォロワーの動作実行、その状態の読み取りには、それぞれ時間がかかります。下図は、この一連の処理における遅延要因を示しています。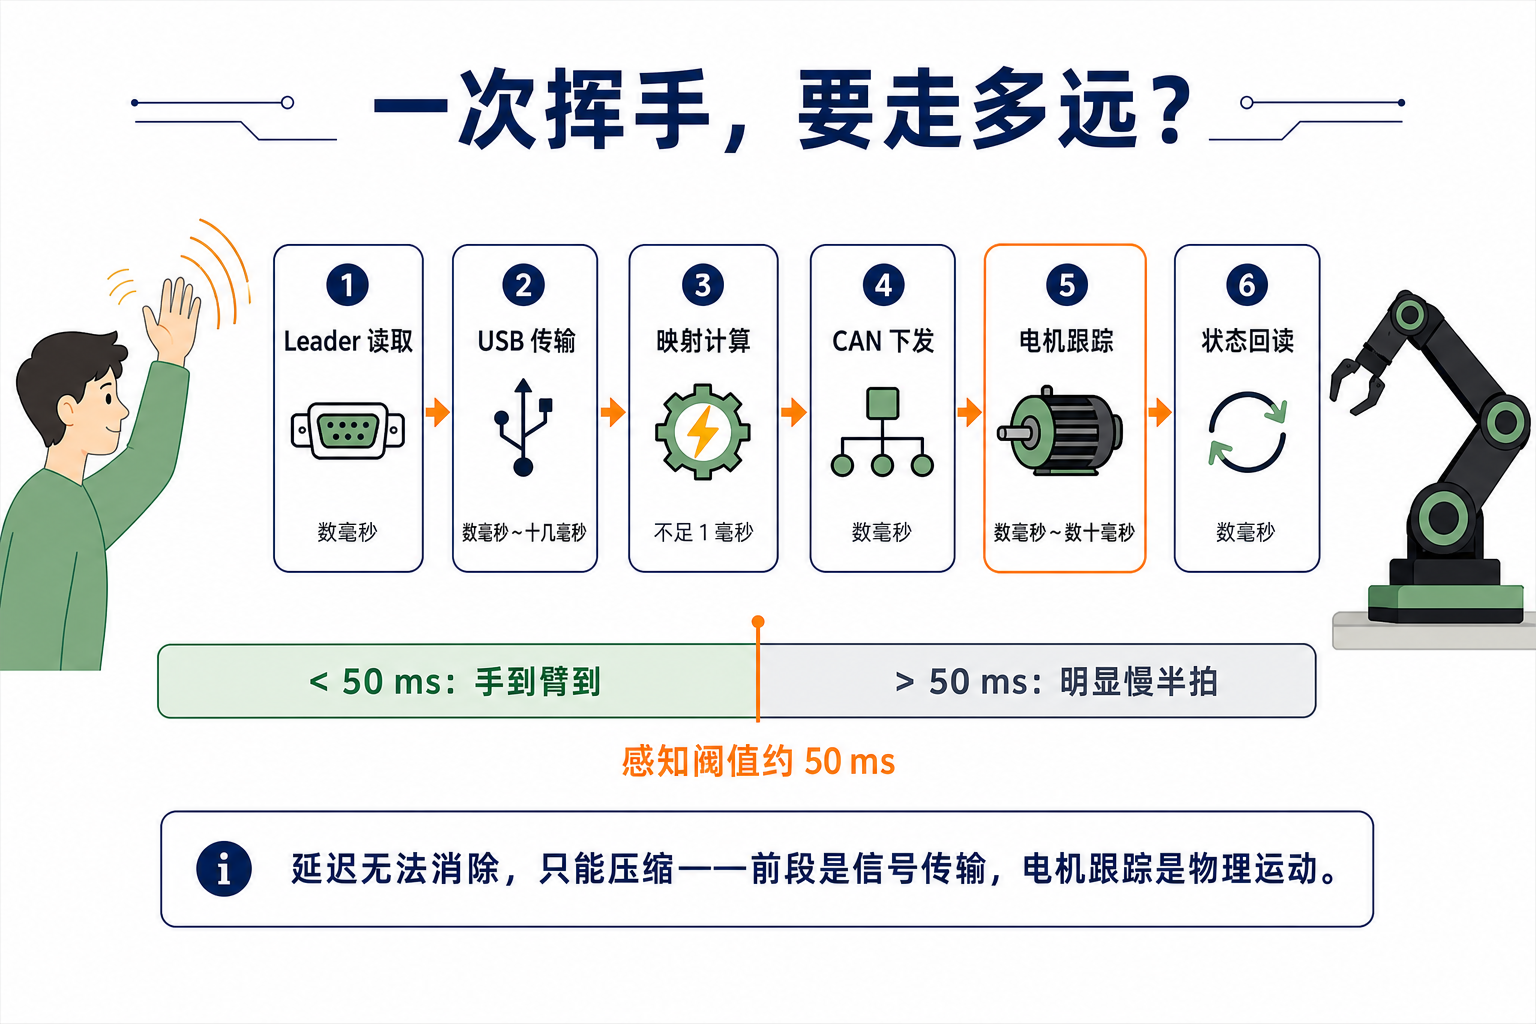
制御周波数とは何か?変更できるのか?
このセクションでは、reBotガイドの 60 Hz テレオペレーション構成を例に説明します。これは「リーダー読み取り → マッピング → CAN送信 → 状態読み取り」を1秒あたり60回行い、1サイクルあたり約 16.7 ms の時間予算を持つ構成です。fps パラメータをテレオペレーション設定で変更することで調整できます。
- ハードウェアループが上限を決めます。 このハードウェアでは、1サイクルにすでに10ミリ秒以上かかっており、実用的な上限はおおよそ60〜100 Hzです。より高い値を設定しても実際のレートが上がらない場合があり、サイクル超過の警告を引き起こすことがあります。自分のハードウェアと構成で結果を計測してください。
- ここで扱う手動演習には60 Hzで十分です。 把持、搬送、配置といったタスクでは、単にレートを上げることよりも、一貫したサンプリングと実行の方が重要です。
ハンズオン演習:把持、搬送、配置
安定した遠隔操作でアームは動かせますが、タスクを確実にこなすには意図的な練習が必要です。後のデモンストレーションの質は、あなたの操作スキルにかかっています。次の2つのレベルを順番に行ってください。
演習 1:軽い物体を動かして操作感をつかむ
作業空間に軽量のブロックをいくつか置き、次の練習を行います:
ターゲットの上に移動 → 降ろす → グリッパーを閉じる → 持ち上げる
目標:衝突や物体の落下なしで、連続10回成功させること。各シーケンスをためらわず、滑らかに実行します。
演習 2:搬送・配置タスクを完了する
次の一連の動作を実行します:
把持 → 搬送 → 指定された容器に配置
目標:開始姿勢と終了姿勢を大まかに揃えた状態で、連続10回成功させること。