1.1 学習目標
1.1 学習目標
この章を学び終えると、次のことができるようになります:
- ロボットとロボットアームの基本概念を説明できる。
- ロボットアームの関節、リンク、自由度、エンドエフェクタを識別できる。
- ロボットシステムにおける認識・意思決定・制御を理解できる。
- 産業用ロボットアームとエンボディドインテリジェンスロボットアームを区別できる。
- 従来型プログラム制御、模倣学習、VLA を区別できる。
- 完全なエンボディドインテリジェンスロボットアームシステムの構成を説明できる。
- エンボディドインテリジェンスシステム全体における reBot Arm の役割を理解できる。
1.2 ロボットとは?
1.2 ロボットとは?
ロボットは、人間のような見た目をした機械であるとは限りません。機能の観点から見ると、ロボットとは次のことができるシステムです:
- 自身または環境に関する情報を取得する;
- 目標に基づいて計算や意思決定を行う;
- アクチュエータを通じて自分自身の状態や周囲の環境を変化させる。
ロボットシステムは一般に次のように抽象化できます:
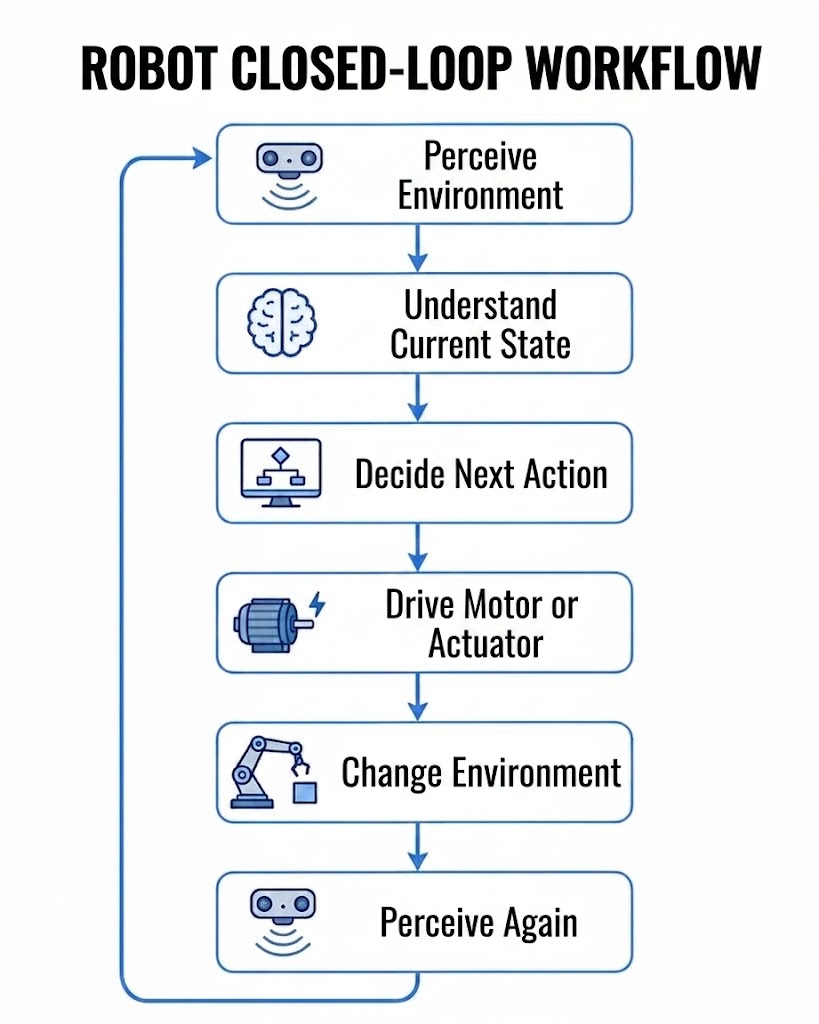
例えば、デスクトップ型の把持ロボットは、次のプロセスを完了する必要があります:
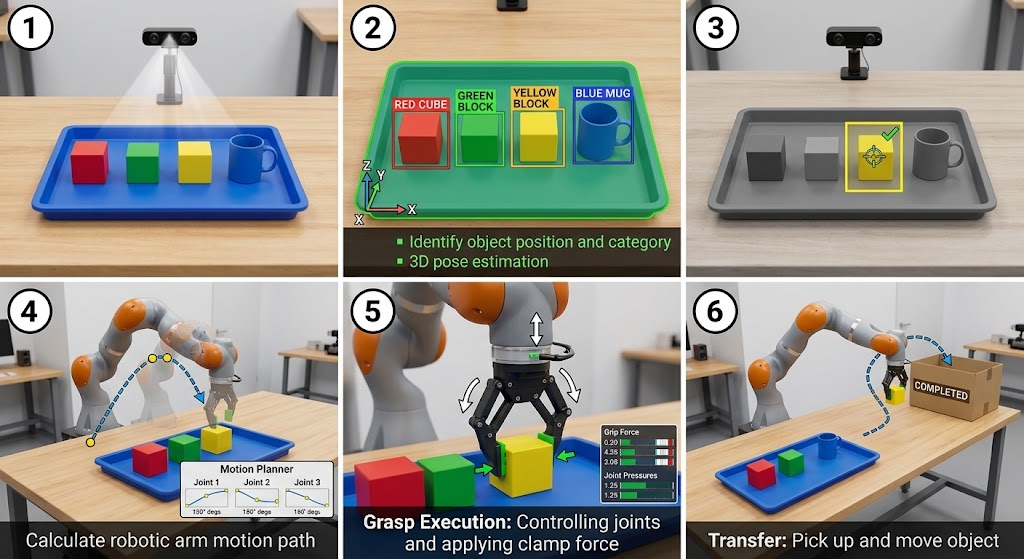
したがって、ロボットは単に「動ける」だけでなく、継続的に動作する閉ループを形成できなければなりません。
ロボットと一般的な機械の違い
一般的な機械は、多くの場合決まったやり方で動作します。例えば:
- 扇風機は電源を入れると回転し続ける;
- コンベヤーベルトは一定の速度で動き続ける;
- 一般的なモーターは電圧を加えると回転する。
一方ロボットは、通常、より強力な状態認識、プログラム制御、タスク実行能力を備えています。例えばロボットアームは、異なる目標位置に応じて複数の関節を制御し、さまざまな姿勢に動かすことができます。
1.3 ロボットアームとは?
1.3 ロボットアームとは?
ロボットアームは、複数の関節とリンクから構成されるロボット機構です。複数の関節の協調運動によってエンドエフェクタを所定の位置と姿勢に導き、把持、搬送、組み立て、研磨、溶接などのタスクを完了します。
ロボットアームは、次のように単純化して理解できます:
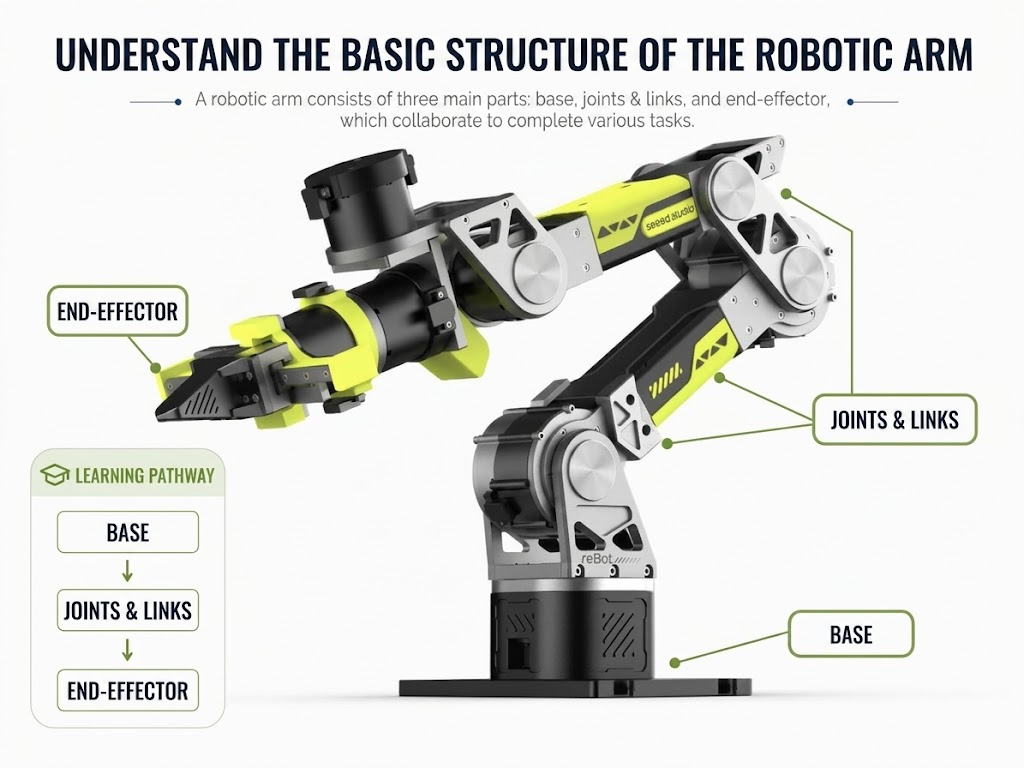
ロボットアームは人間の腕といくつかの共通点があります。しかし、ロボットアームが必ずしも人間の解剖学を模倣しているとは限りません。関節の数や配置、作業空間は、タスクの要件に応じて設計されます。
自由度とは
自由度は一般に DOF(Degree of Freedom)と表記されます。DOF は、機械システムが独立して動くことのできる方向の数を表します。
三次元空間では、剛体の完全な姿勢は次の要素からなります:
- X, Y, Z 軸方向の並進運動;
- X, Y, Z 軸回りの回転運動。
したがって、3D 空間内の物体は最大で 6 自由度を持ちます。
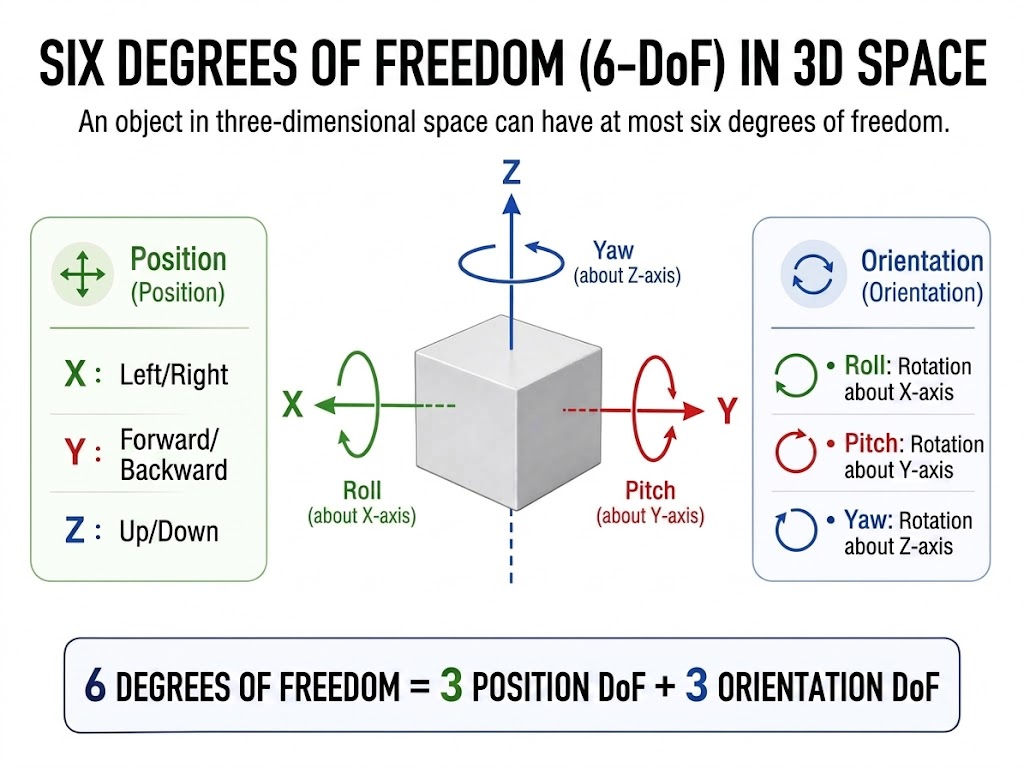
6 自由度ロボットアームは通常、3D 空間におけるエンドエフェクタの位置と姿勢を制御できます。
ここで注意すべき点は次のとおりです:
6 自由度だからといって、ロボットアームにモーターが 6 個しかないという意味ではなく、すべての位置と姿勢に必ず到達できるという意味でもありません。
ロボットアームは、リンク長、関節の可動範囲、特異姿勢、干渉などの要因の影響も受けます。
1.4 従来型制御・模倣学習・VLA
1.4 従来型制御・模倣学習・VLA
ロボットアームは、さまざまな方法で動作(アクション)を得ることができます。
従来型プログラム制御
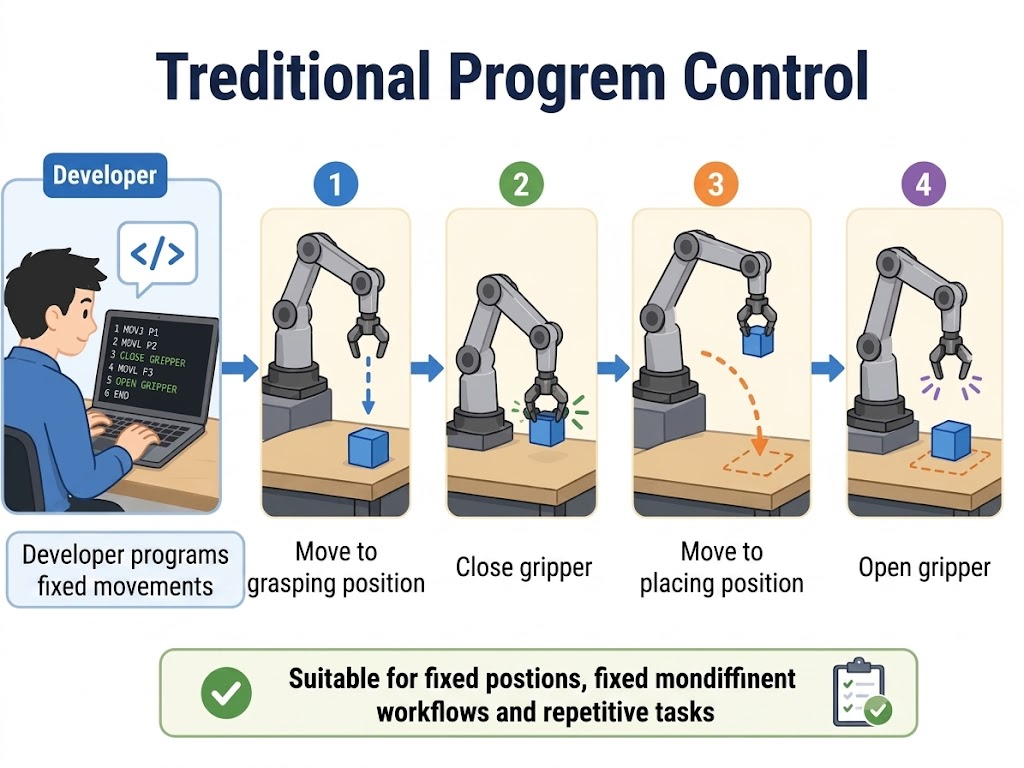
固定された位置、固定された作業手順、反復的なタスクに適しています。
模倣学習
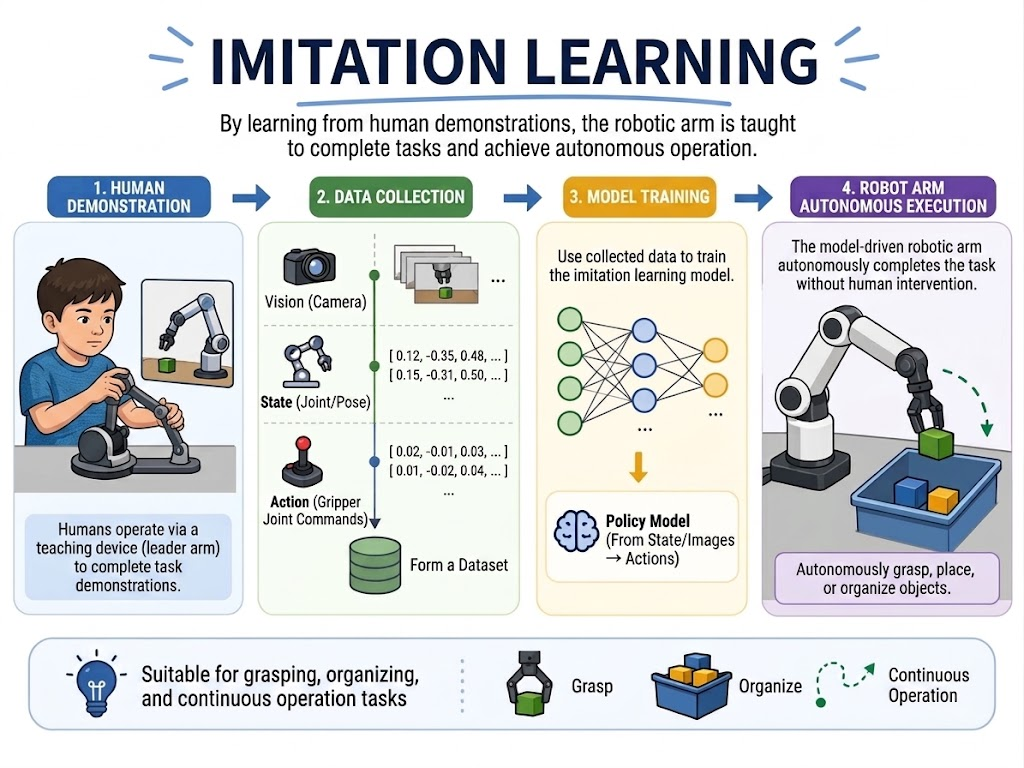
まず人間が遠隔操作でロボットアームにタスクを実行させ、そのデモデータからモデルが学習します。把持、整列・整理、連続動作タスクに適しています。
VLA
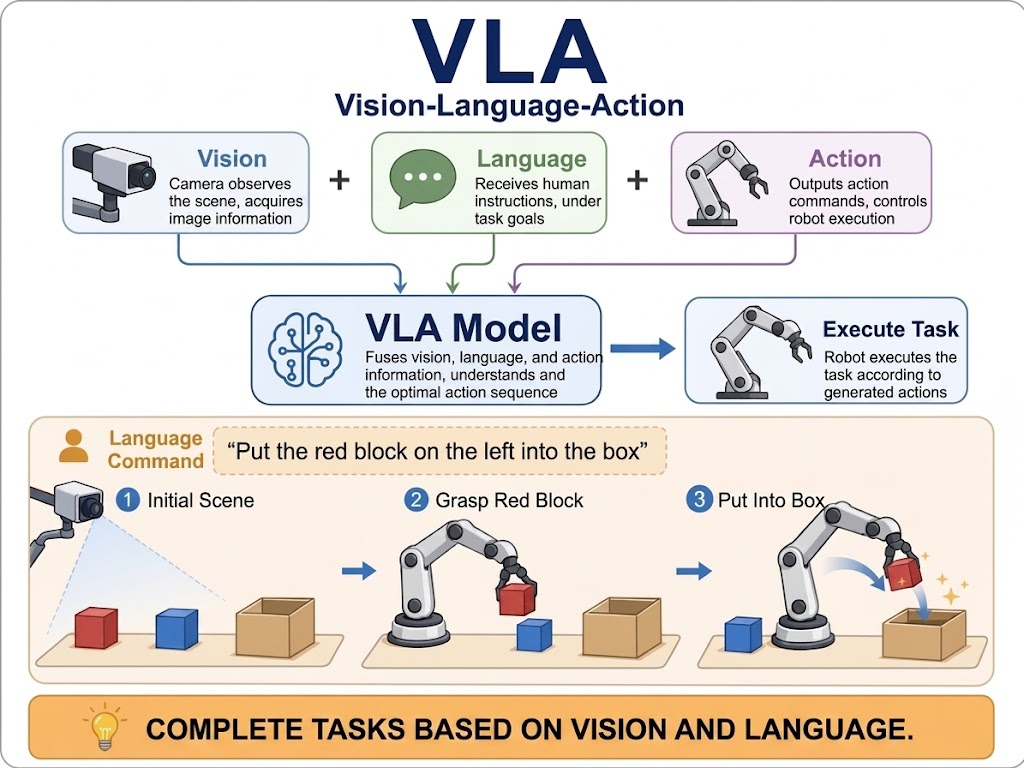
VLA は視覚・言語・行動の情報を用いて、自然言語に基づいてロボットアームにタスクを実行させます。
例えば:
左側の赤いブロックを箱の中に入れてください。
1.5 本コースにおける reBot Arm の役割
1.5 本コースにおける reBot Arm の役割
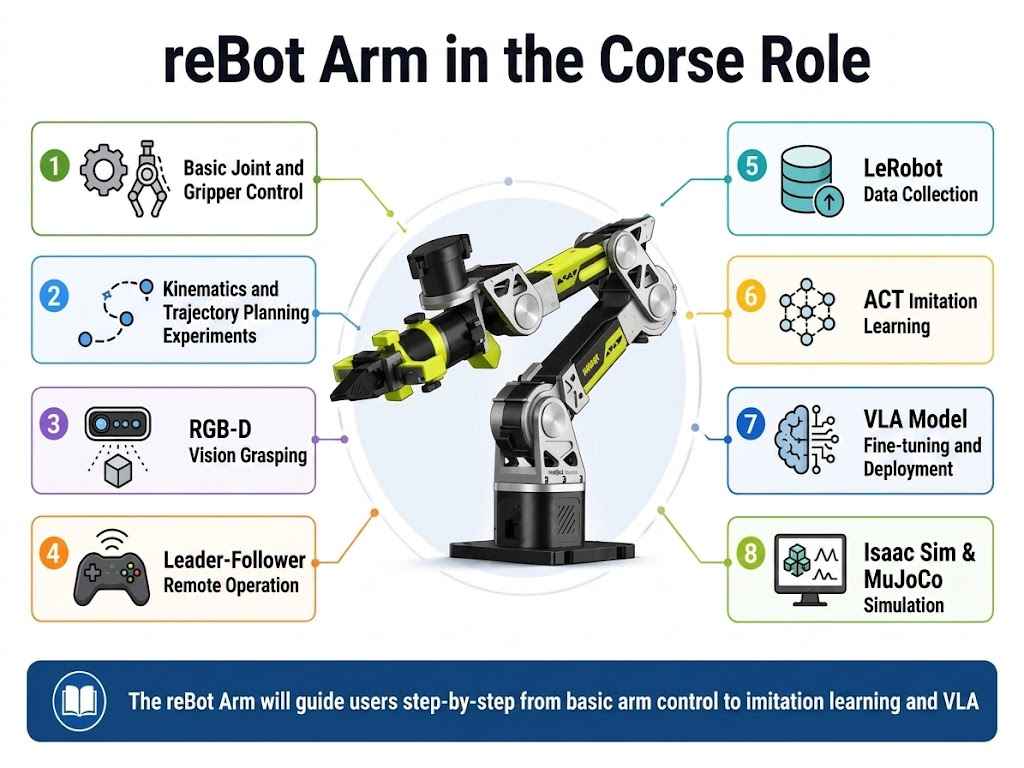
reBot Arm は、本コース全体を通した共通の実習プラットフォームです。今後はこれを用いて次のことを行います: