2. reBot Arm のハードウェアとオープンソースプロジェクトを知る
Seeed Physical AI ビギナーコース第 2 章では、reBot Arm の オープンソースプロジェクト、DM 版と RS 版の違い、およびそのオープンソース ハードウェアとソフトウェアについて学びます。
2.1 reBot Arm とは
2.1 reBot Arm とは
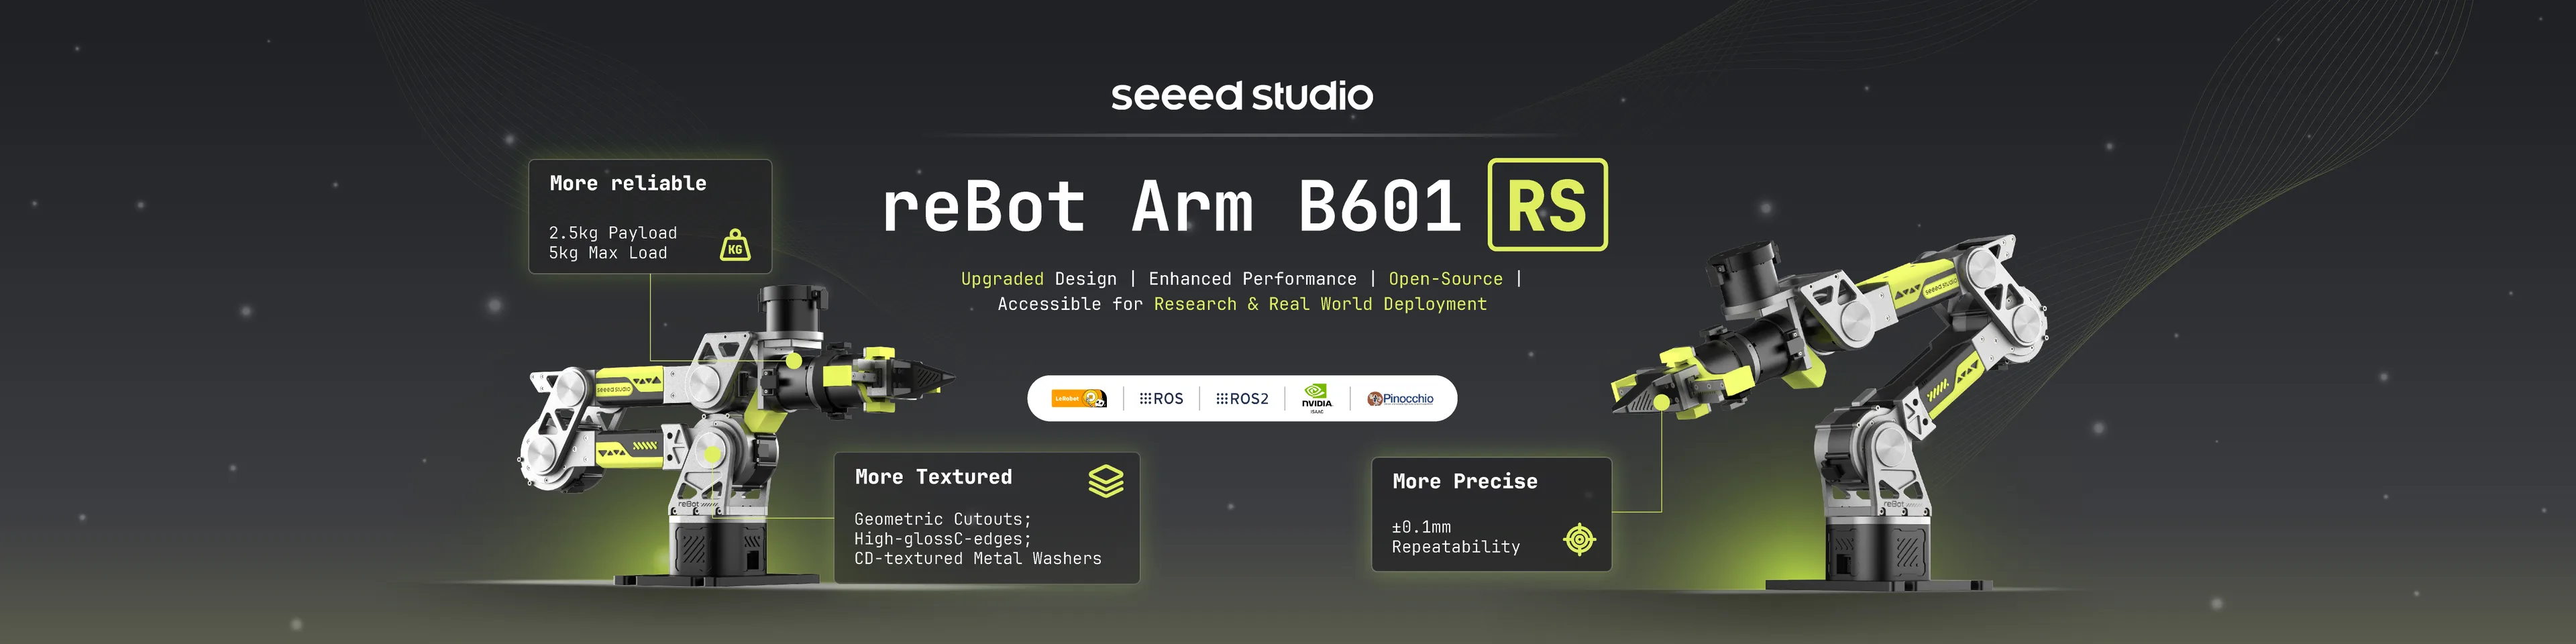
reBot Arm B601 は、Seeed Studio がリリースした、構造ハードウェアからソフトウェアまで完全にオープンソースのロボットアームです。ロボット教育、アルゴリズム開発、エンボディドインテリジェンス研究向けのオープンソースデスクトップロボットアームであり、モジュール式の機械構造を採用し、およそ 750 mm のリーチと 6+1 自由度を備え、USB-CAN を介してコンピュータに接続します。ロボットアーム制御、ロボットビジョン、模倣学習、VLA などの実験に使用できます。
reBot Arm は単なるロボットアームのハードウェアではなく、低レベル制御から高レベル AI アプリケーションまでの完全な開発資料も提供します。このオープンソースプロジェクトから、ゼロから次のことを学ぶことができます:
- ロボットアームの設計と組み立て(DM 製品詳細ビデオ);
- ロボットアームのキャリブレーションと関節制御;
- 順運動学、逆運動学、および軌道計画;
- Pinocchio による動力学解析と MeshCat による可視化;
- リーダー・フォロワー型マスタースレーブ遠隔操作;
- LeRobot によるデータ収集、学習、評価; Hugging Face ウェブページでの記録;
- RGB-D による物体認識と自律把持;
- Isaac Sim;
- ROS2 連携と二次開発;
- ACT や GR00T などのロボットポリシーモデルへの適用。
その主な目的は、比較的低コストでオープンかつ改変可能なハードウェアを用いて、ユーザーがロボットアームおよびエンボディドインテリジェンスのアルゴリズムを学習・検証できるようにすることです。
2.2 なぜ 2 つのバージョン DM と RS を設計したのか
2.2 なぜ 2 つのバージョン DM と RS を設計したのか
reBot Arm B601 には、次の 2 つのバージョンがあります:
- B601-DM
- B601-RS
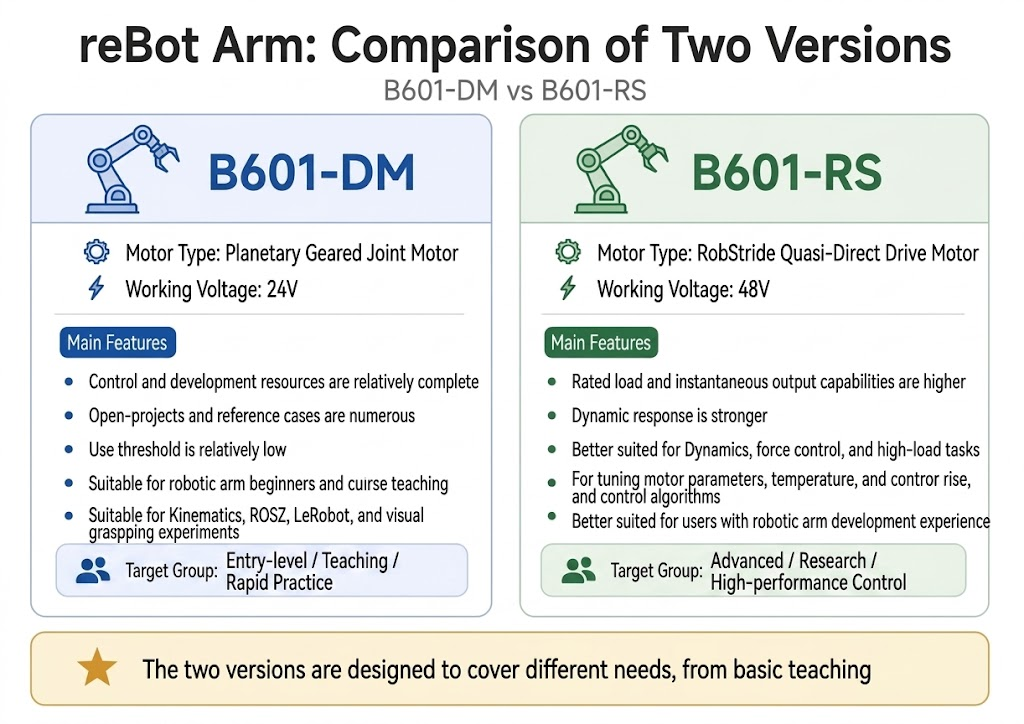
両バージョンは、類似した機械構造と上位ソフトウェアシステムを使用していますが、使用している関節モーターの種類が異なります。
2.3 reBot Arm DM と reBot Arm RS のパラメータ比較
2.3 reBot Arm DM と reBot Arm RS のパラメータ比較
| Product | reBot Arm DM | reBot Arm RS |
|---|---|---|
| SKU | 100065783 | 100019336 |
| Purchase Link | Bazaar | Bazaar |
| Degrees of Freedom | 6+1 | 6+1 |
| Rated Payload | 1.5 kg | 2.5 kg |
| Maximum Payload | 2.5 kg | 5 kg |
| Repeatability | 0.2 mm | 0.1 mm |
| Reach | 767 mm | 754.7 mm |
| Communication | CAN バス(USB-CAN アダプタ経由) | CAN バス(USB-CAN アダプタ経由) |
| Power Supply | 24V DC, 15A | 48V DC, 12.5A |
| Actuator Type | Damiao DM Planetary Gear Joint Actuators | RoboStride Quasi-Direct-Drive Joint Actuators |
2.4 オープンソースハードウェアとオープンソースソフトウェア
2.4 オープンソースハードウェアとオープンソースソフトウェア
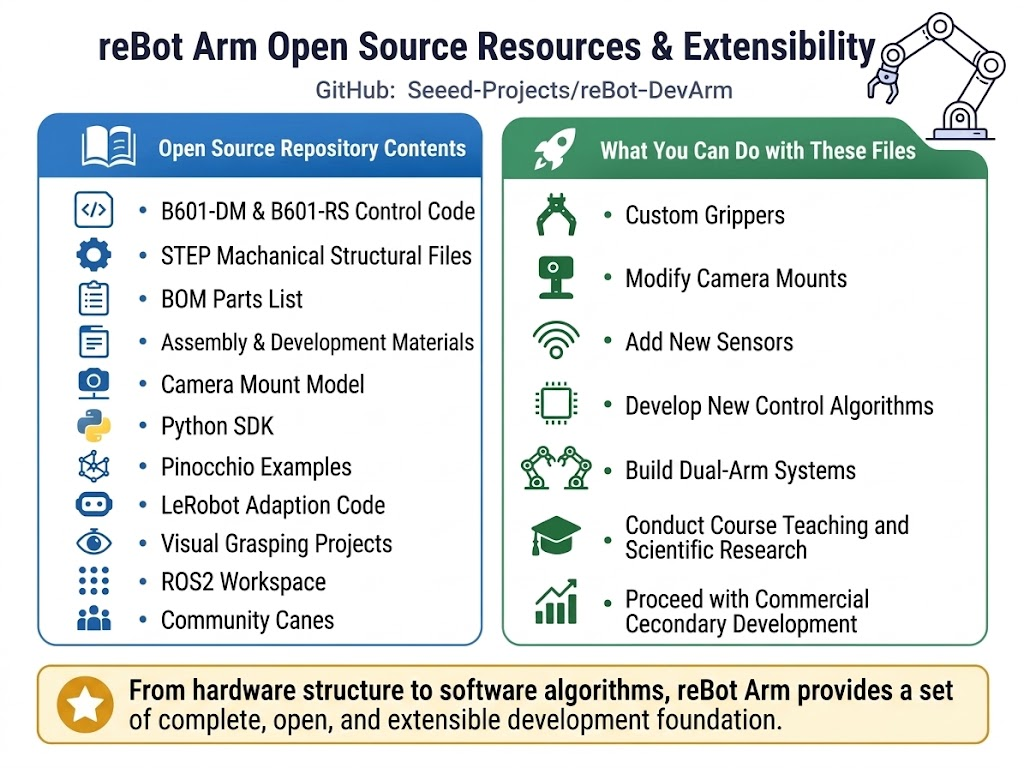
reBot Arm のハードウェアおよびソフトウェアの資料は、いずれも一般に公開されています。
GitHub リポジトリ: https://github.com/Seeed-Projects/reBot-DevArm/