32. URDF、TF、ロボットモデル
Seeed Physical AI ビギナーコース第 32 章 — ROS2 におけるロボットモデル:URDF と Xacro、リンクとジョイント、visual / collision / inertial 属性、TF 変換ツリー、robot_state_publisher、カメラとエンドエフェクタのフレーム、そしてデジタルモデルが実機アームをどのように追従するか。
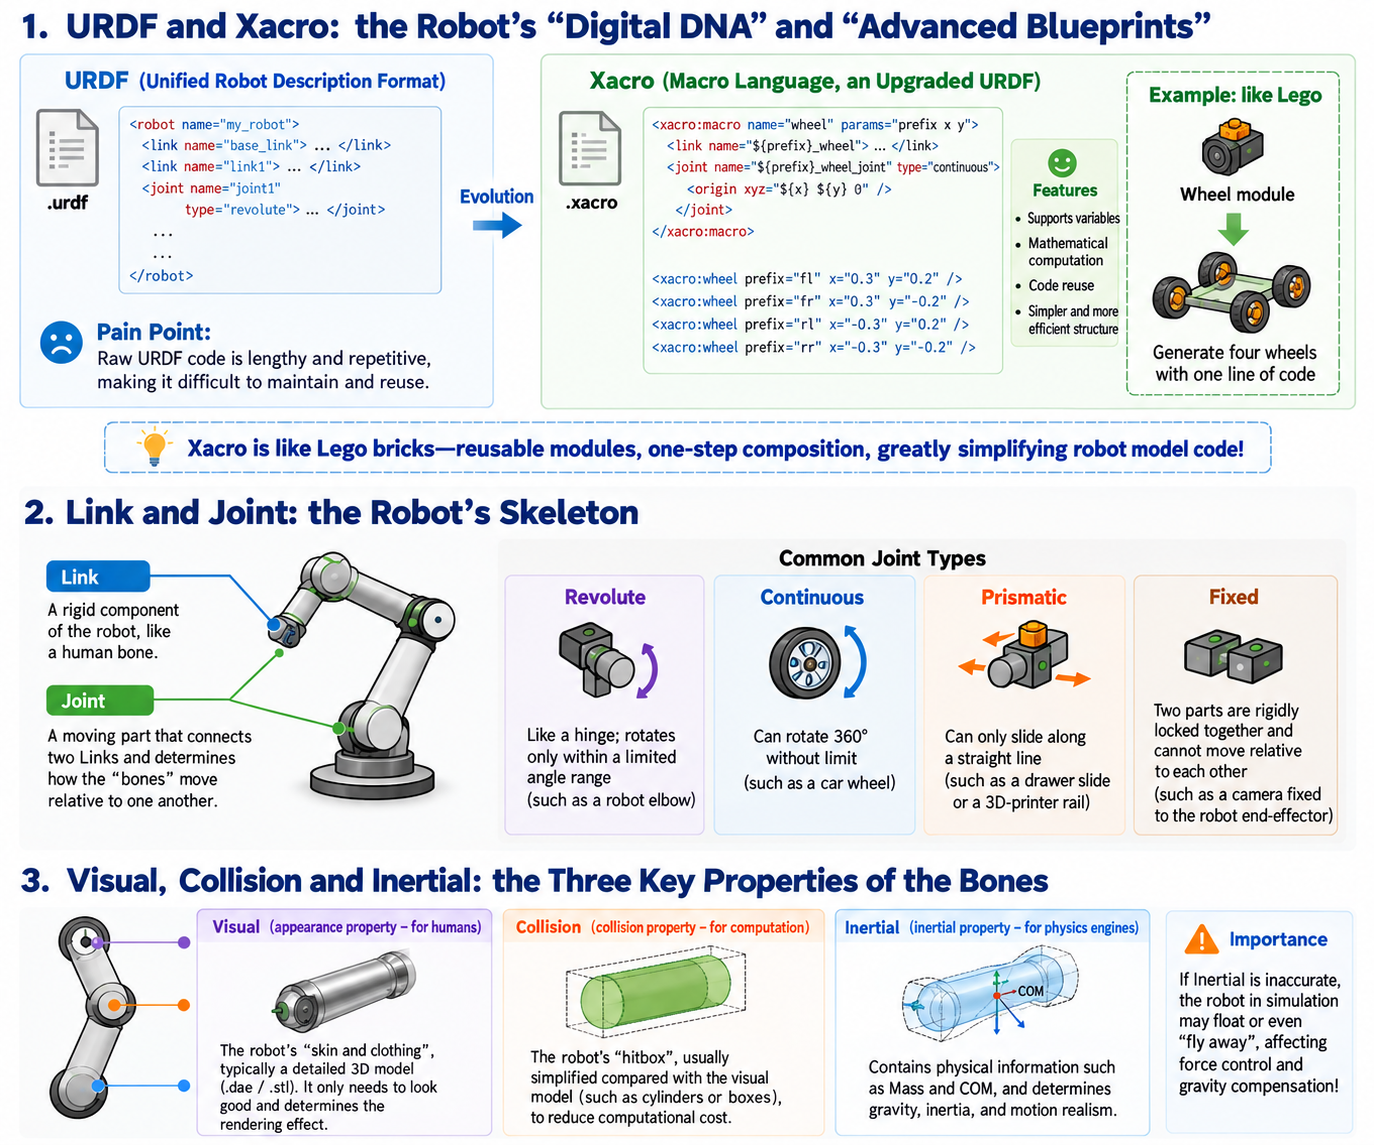
32.1 URDF と Xacro:ロボットの「デジタル DNA」と「高度な設計図」
家を建てるのに設計図が必要なように、ROS2 でコンピュータにアームを制御させるには、まずコンピュータにそのアームがどのような形をしているかを教える必要があります。
- URDF (Unified Robot Description Format):
- 何か: XML ベースのテキストファイルで、ロボットの「工場出荷時の設計図」です。ロボットがいくつの部品から構成されているか、その寸法、ジョイントがどのようにつながっているかを詳細に記録します。
- つらい点: 素の URDF は冗長で、重複したコードだらけです。例えば 4 輪の車なら、ホイールのコードを 4 回コピペしなければならないかもしれません。
- Xacro (マクロ言語):
- 発展と特徴: URDF の「アップグレード版設計図」です。プログラミングの考え方を取り入れ、変数、数値計算、コードの再利用をサポートします。
- 例え: LEGO ブロックで組み立てるようなものです。Xacro で汎用的な「ホイールモジュール」を 1 つ書いておき、異なる座標パラメータを渡すことで、1 行で 4 つのホイールを生成でき、モデルコードを大幅に簡略化できます。
では、この「デジタル設計図」には具体的に何が描かれているのでしょうか? 核心はロボットの 2 大構成要素、リンクとジョイントです。
32.2 Link と Joint:ロボットの骨格
- Link(リンク/骨): ロボットの剛体部分で、人間でいえば上腕、前腕、手のひらのようなものです。
- Joint(ジョイント/腱): 2 つの Link をつなぐ可動部分で、人間でいえば肘や手首のようなものです。骨同士が互いにどう動くかを決めます。
よく使われる Joint の種類
- Revolute(回転ジョイント): 蝶番のように、限られた角度範囲内でのみ回転できます(例:腕の肘)。
- Continuous(連続回転ジョイント): 360 度を無限に回転できます(例:車のホイール)。
- Prismatic(直動ジョイント): 直線方向にのみ並進運動できます(例:引き戸や 3D プリンタのレール)。
- Fixed(固定ジョイント): 2 つの部品を剛体として溶接したように完全に動かない状態です(例:カメラをアームの先端に固定する)。
骨格だけでは十分ではありません。ロボットを物理シミュレーション環境(Mujoco など)でリアルに見せるには、すべての「骨(Link)」に 3 つの属性を与える必要があります。
32.3 Visual、Collision、Inertial:骨の 3 つの属性
URDF では、すべての Link について次の 3 つの特性をコンピュータに説明しなければなりません:
- Visual(見た目の属性 — 人間が見るため):
- 何か: ロボットの「皮膚と服」にあたり、通常は精細な 3D モデル(
.daeや.stlファイルなど)です。見た目専用で、コンピュータ内でロボットがどのように描画されるかを決めます。
- 何か: ロボットの「皮膚と服」にあたり、通常は精細な 3D モデル(
- Collision(衝突属性 — コンピュータが計算するため):
- 何か: ロボットの「当たり判定」です。コンピュータの計算量が爆発しないように、Collision モデルは通常 Visual モデルよりはるかに単純です(例:複雑なメカニカルハンドを単純な円柱や箱に置き換える)。
- Inertial(慣性属性 — 物理エンジン用):
- 何か: 質量や重心位置などの物理情報を含みます。
- 重要性: 実機ロボットでアームの重力補償を行ったり、シミュレーションで転倒するかどうかを確認したりしたい場合、この属性は極めて正確に記入する必要があります。そうでないと、ロボットの動きが無重力のように見えたり、単に吹き飛んでしまったりします。
これでロボットのデジタルモデルは構築できました。しかし、ロボットが動くと、そのジョイント同士の相対位置は常に変化します。コンピュータは、ロボットの「手」が今どこにあるかをどうやって知るのでしょうか? ここで ROS2 における非常に重要な概念、TF 変換ツリーが登場します。
32.4 TF 変換ツリー:ロボットの「固有受容器」
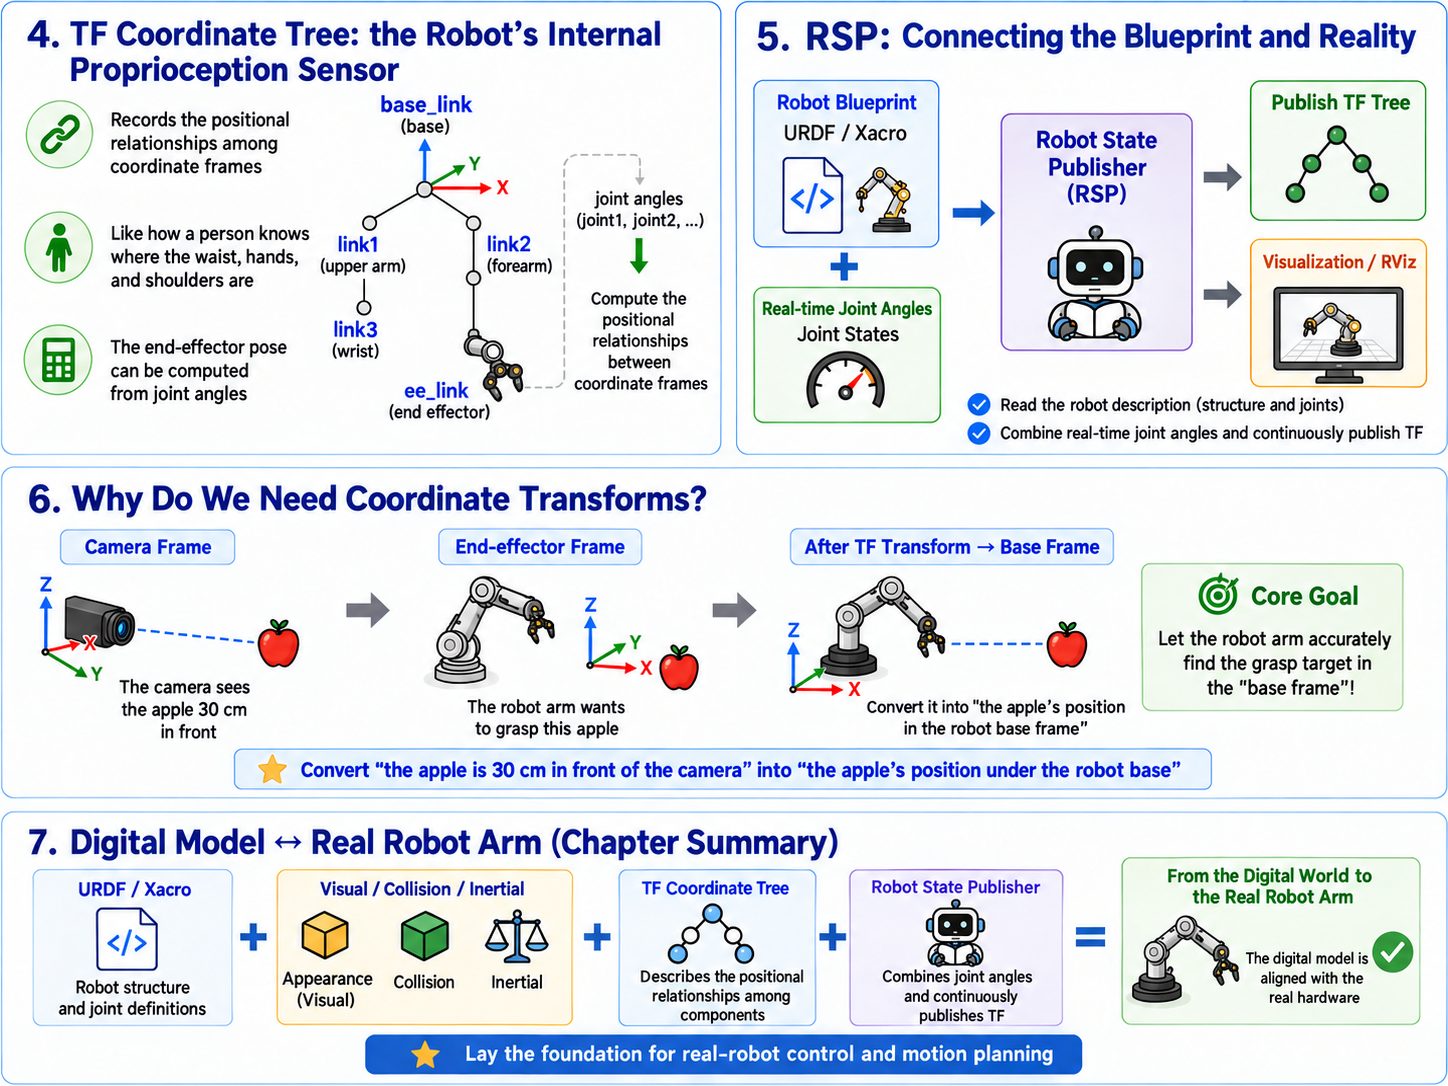
- 何か: TF は Transform の略です。ロボット上のすべての部位やセンサ同士の空間的な関係(どれだけ離れているか、何度回転しているか)を動的に記録する、木構造のシステムです。
- 例え: 今、目を閉じてみてください。見えなくても、自分の鼻を正確に触ることができます。これは、脳の中に「TF ツリー」があるからです:鼻が頭のどこにあり、頭が肩のどこにあり、手が肩に対してどこにあるかを把握しています。
- 特徴: 各ジョイントが今何度回転しているかさえ分かれば、TF システムは行列の掛け算を通じてチェーンをたどり、アームの一番先端(手)が一番根元に対してどこにあるかを計算できます。
では、この TF ツリーを裏側で黙々と計算し、配信しているのは誰でしょうか?
32.5 Robot State Publisher (RSP):設計図と現実をつなぐハブ
- 役割: ロボットシステムにおける「主任通訳者」です。
- 動作原理: 片手には私たちが書いた静的な URDF 設計図を持ち、もう片方の手ではモータからリアルタイムに送られてくるジョイント角度情報(Joint States)を受け取ります。この 2 つを組み合わせ、複雑な数値計算を行ったうえで、最新の TF 変換ツリーを ROS2 ネットワーク全体に継続的に配信します。これによって RViz(可視化ソフトウェア)はロボットのリアルタイムな姿勢を描画できます。
32.6 カメラとエンドエフェクタのフレーム:なぜ座標を計算するのか?
アームの把持タスクでは、通常、次の 2 つの非常に重要な座標フレームを扱う必要があります:
- エンドエフェクタフレーム: アームのグリッパの中心点。
- カメラフレーム: ターゲットを「見る」役割を担う「目」。
実際のユースケース: たとえば、カメラがテーブルの上のリンゴを見つけ、「リンゴはカメラの真正面 30 cm の位置にある」と計算したとします。しかし、アームの「脳」は自分のグリッパがどこにあるかしか知りません。カメラから見た 30 cm がどこなのかは分からないのです。ここで TF の出番です! TF ツリーを通じて、システムは「カメラ座標系でのリンゴの位置」を「アームのベース座標系でのリンゴの位置」に素早く変換し、アームが正確に把持できるように導きます。
32.7 デジタルモデルと実機アーム
URDF と Xacro はロボットの設計図を描き、Visual / Collision / Inertial はそこに現実的な物理法則を与え、TF と RSP は、この身体が動きながらも絶対的な自己位置感覚を保てるようにします。このモデル群をマスターすることで、コンピュータのデジタル世界と現実の物理ハードウェアとの間に完全な対応関係を構築でき、次章で扱う実機ロボットドライバ統合(reBot Arm)とモーションプランニングのための堅固な土台が築かれます。
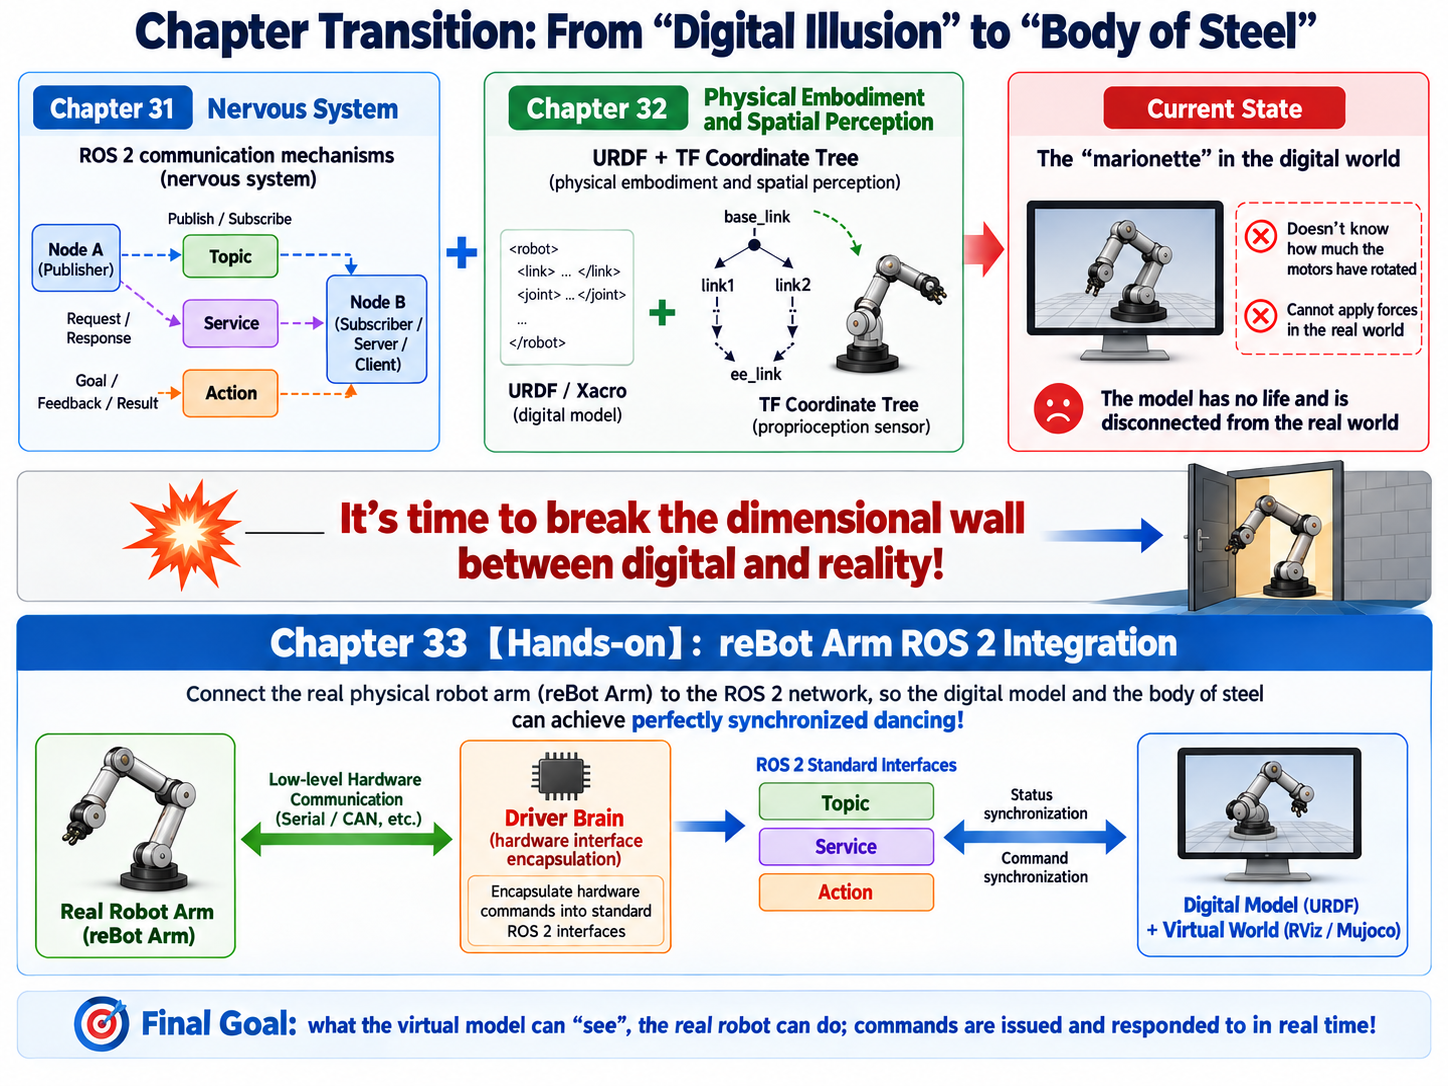
章間のつながり:「デジタルの幻影」から「鋼鉄の肉体」へ
もし第 31 章がロボットの信号を伝える「神経系」を築き、第 32 章がデジタル世界の中でその精密な「肉体」と「空間認識」を再構築したのだとすれば、ここまでで理論面の準備はすべて整ったことになります。
しかし、コンピュータ内のモデルは依然として命のない「マリオネット」です。実機モータが何度回転したかも分からず、現実の物理世界に対して何の力も及ぼせません。
そろそろ、デジタルと現実の次元の壁を打ち破るときです!
次の第 33 章【実践】:reBot Arm ROS2 統合では、これまでに構築してきた ROS2 ネットワークに、実際の物理アーム(reBot Arm)を接続します。第 31 章で学んだ Topic、Service、Action と、第 32 章で構築した URDF モデルを組み合わせ、低レベルのハードウェアコマンドを標準インターフェースにラップする「ドライバの頭脳」の書き方を学び、バーチャルなデジタルモデルと現実の鋼鉄の肉体を完全に同期して踊らせます。