6.1 ロボットアームの組み立て
ステップ 1
6.1 ロボットアームの組み立て
reBot DM ロボットアームの組み立て
reBot RS ロボットアームの組み立て
6.2 電源の組み立て
ステップ 2
6.2 電源の組み立て
reBot DM 電源の組み立て
reBot RS 電源の組み立て
6.3 ロボットアームの配線
ステップ 3
6.3 ロボットアームの配線
reBot DM の配線
ロボットアームをアダプタボードに接続します。
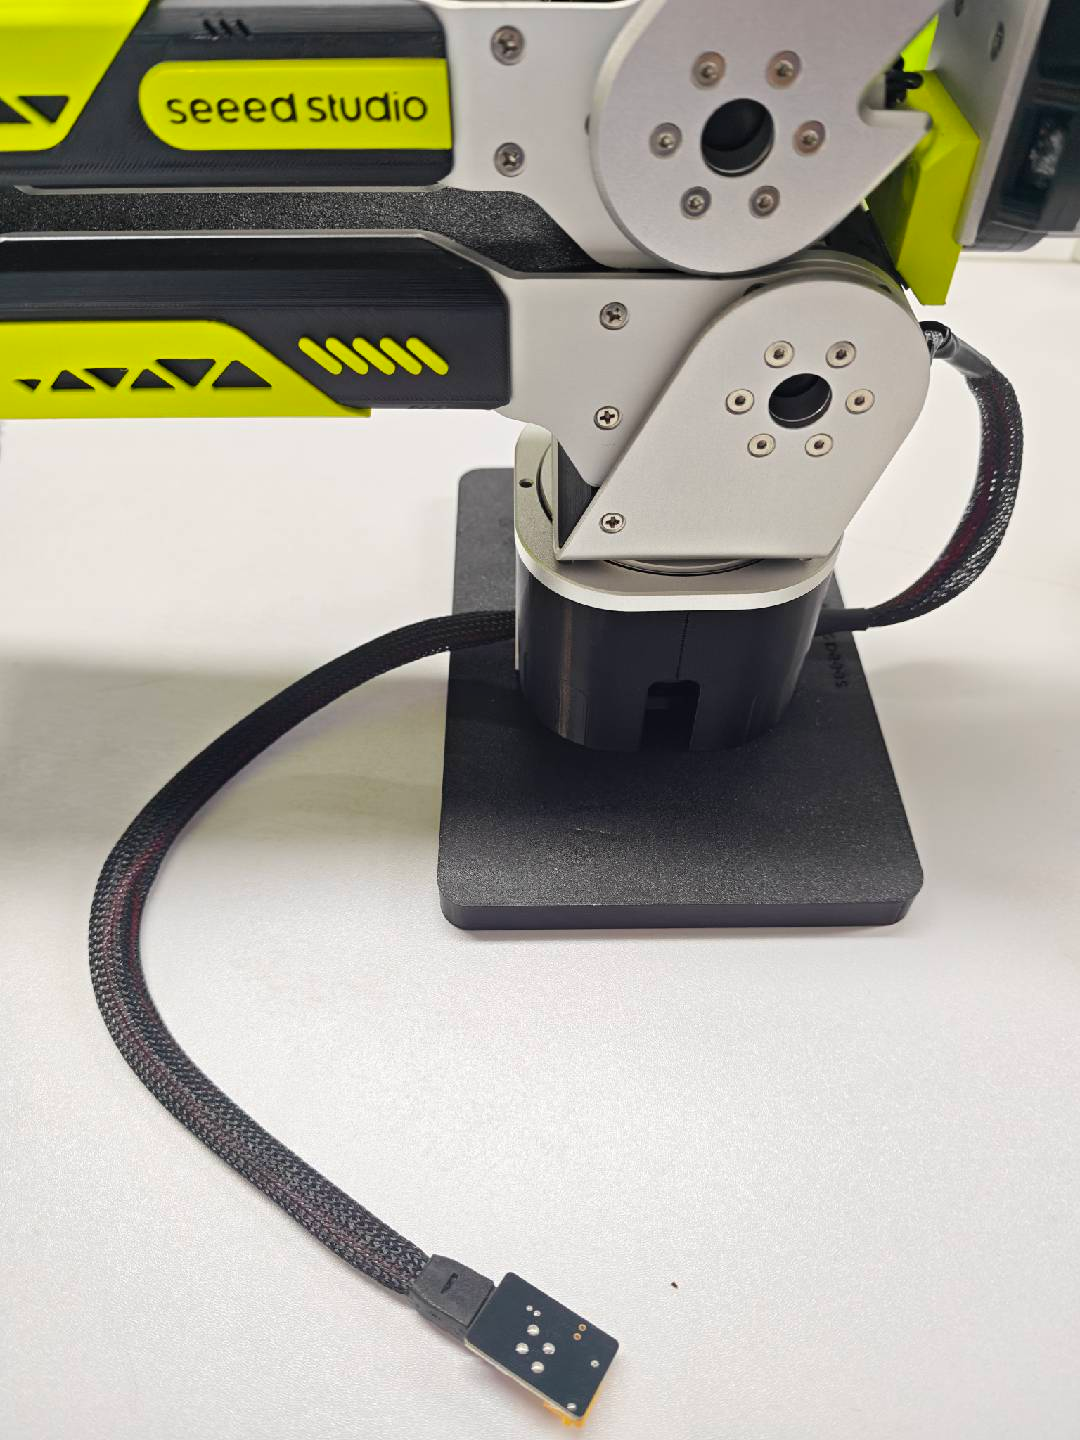
電源接続:XT60 から XT30 ケーブル。
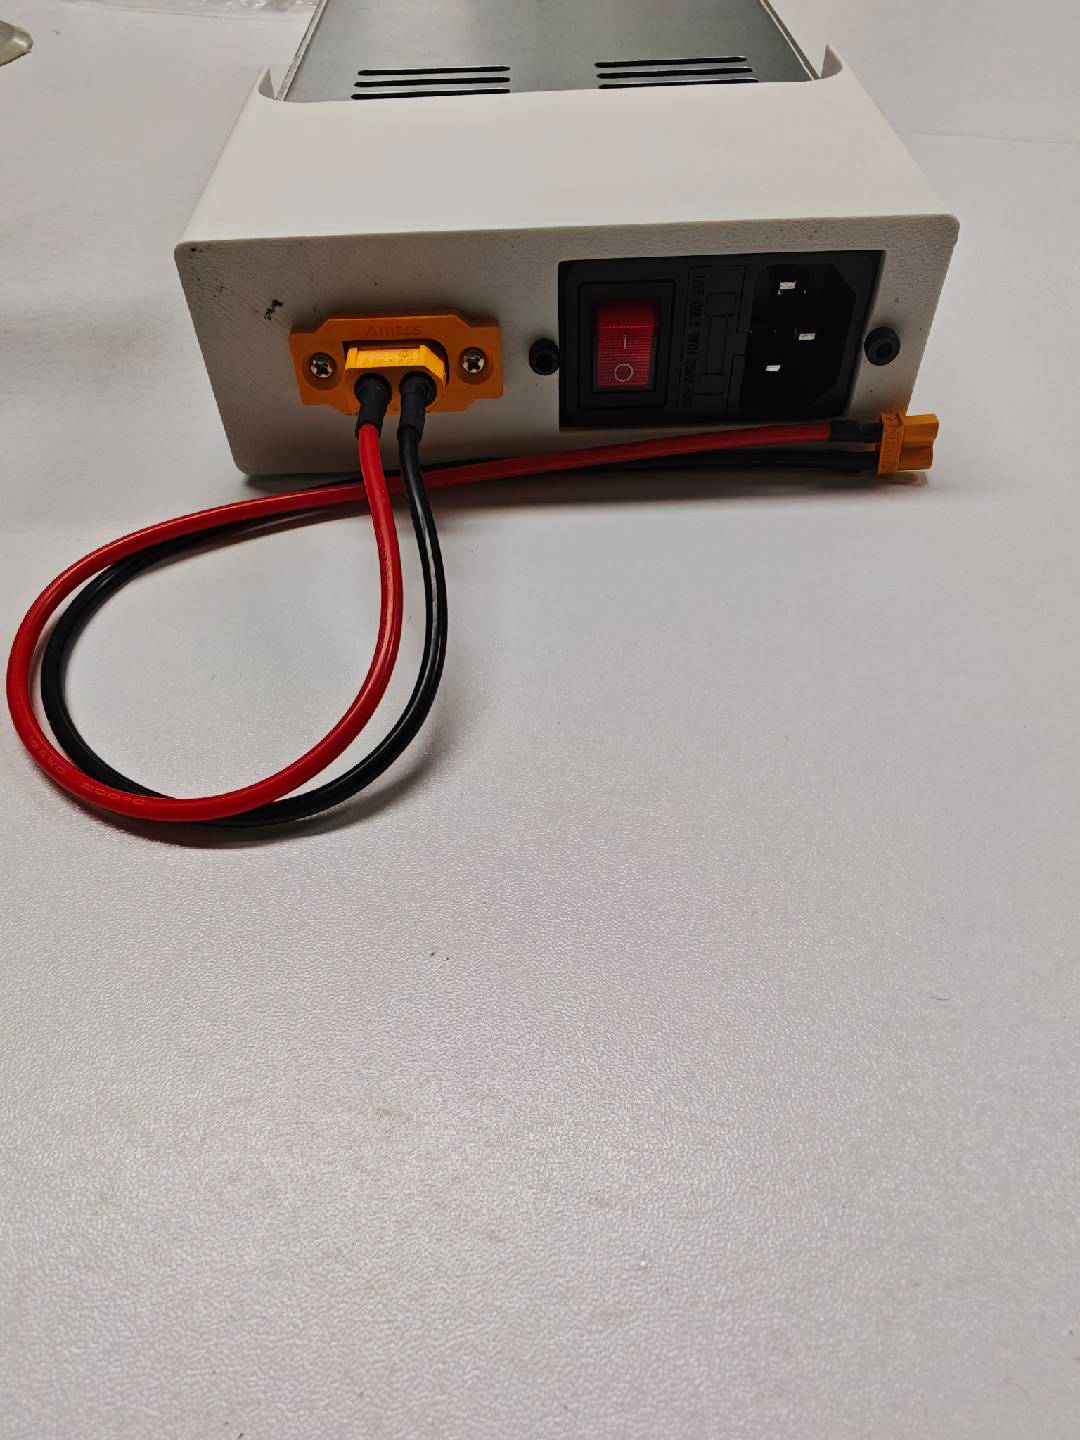
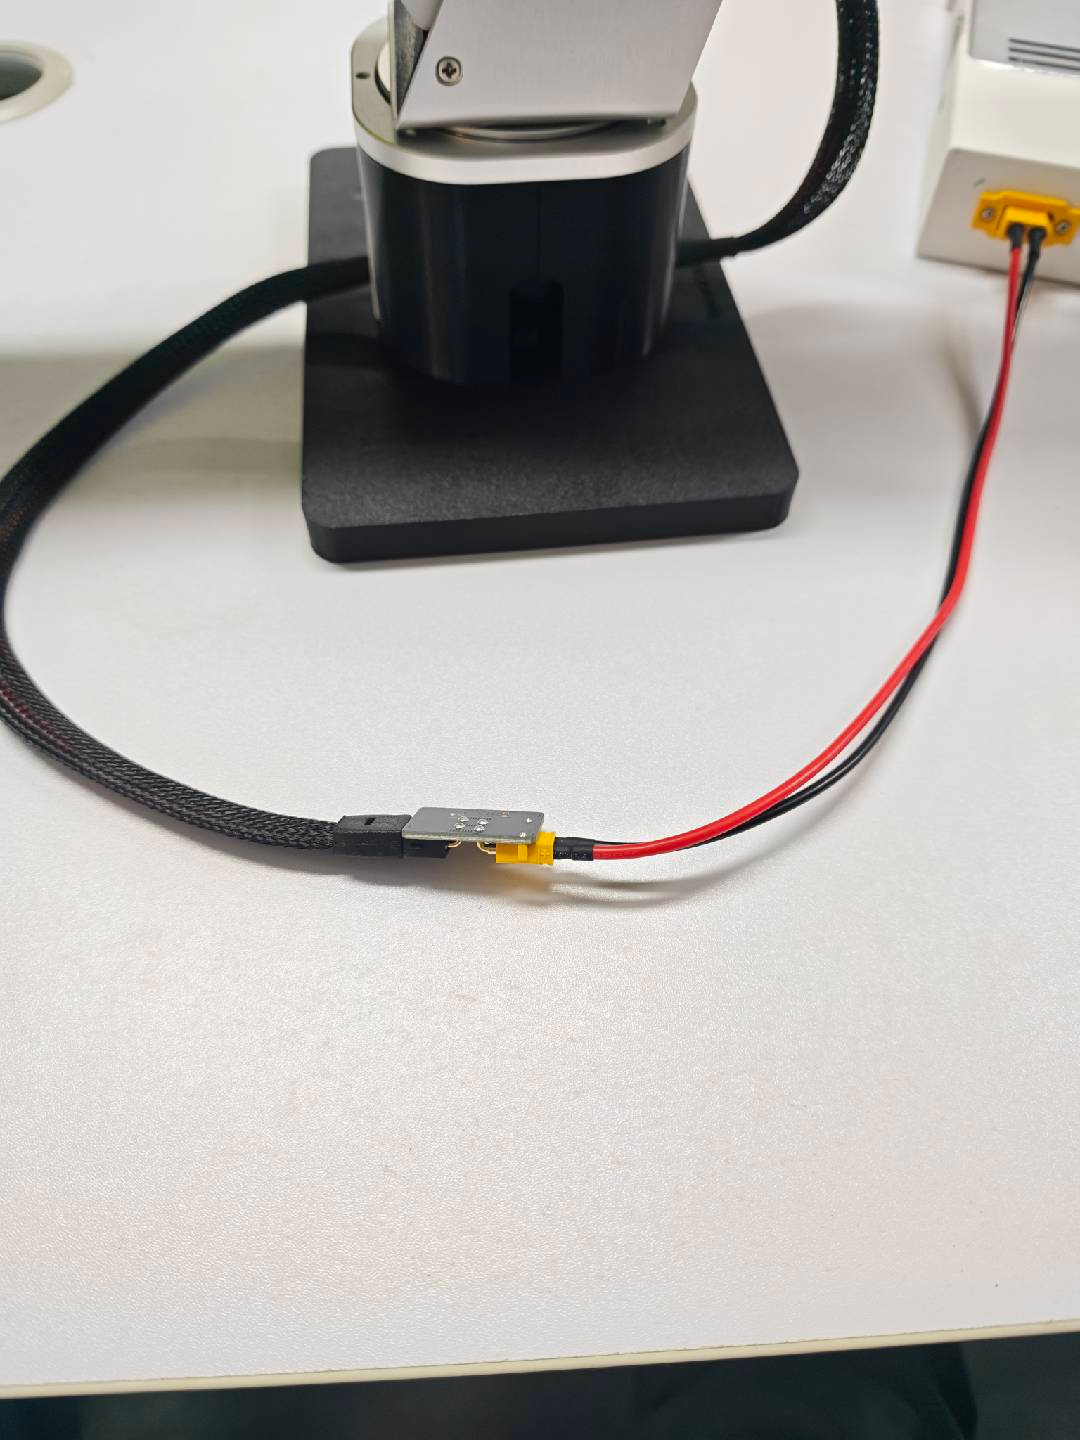
XT60 から XT30 ケーブルをアダプタボードに接続します。
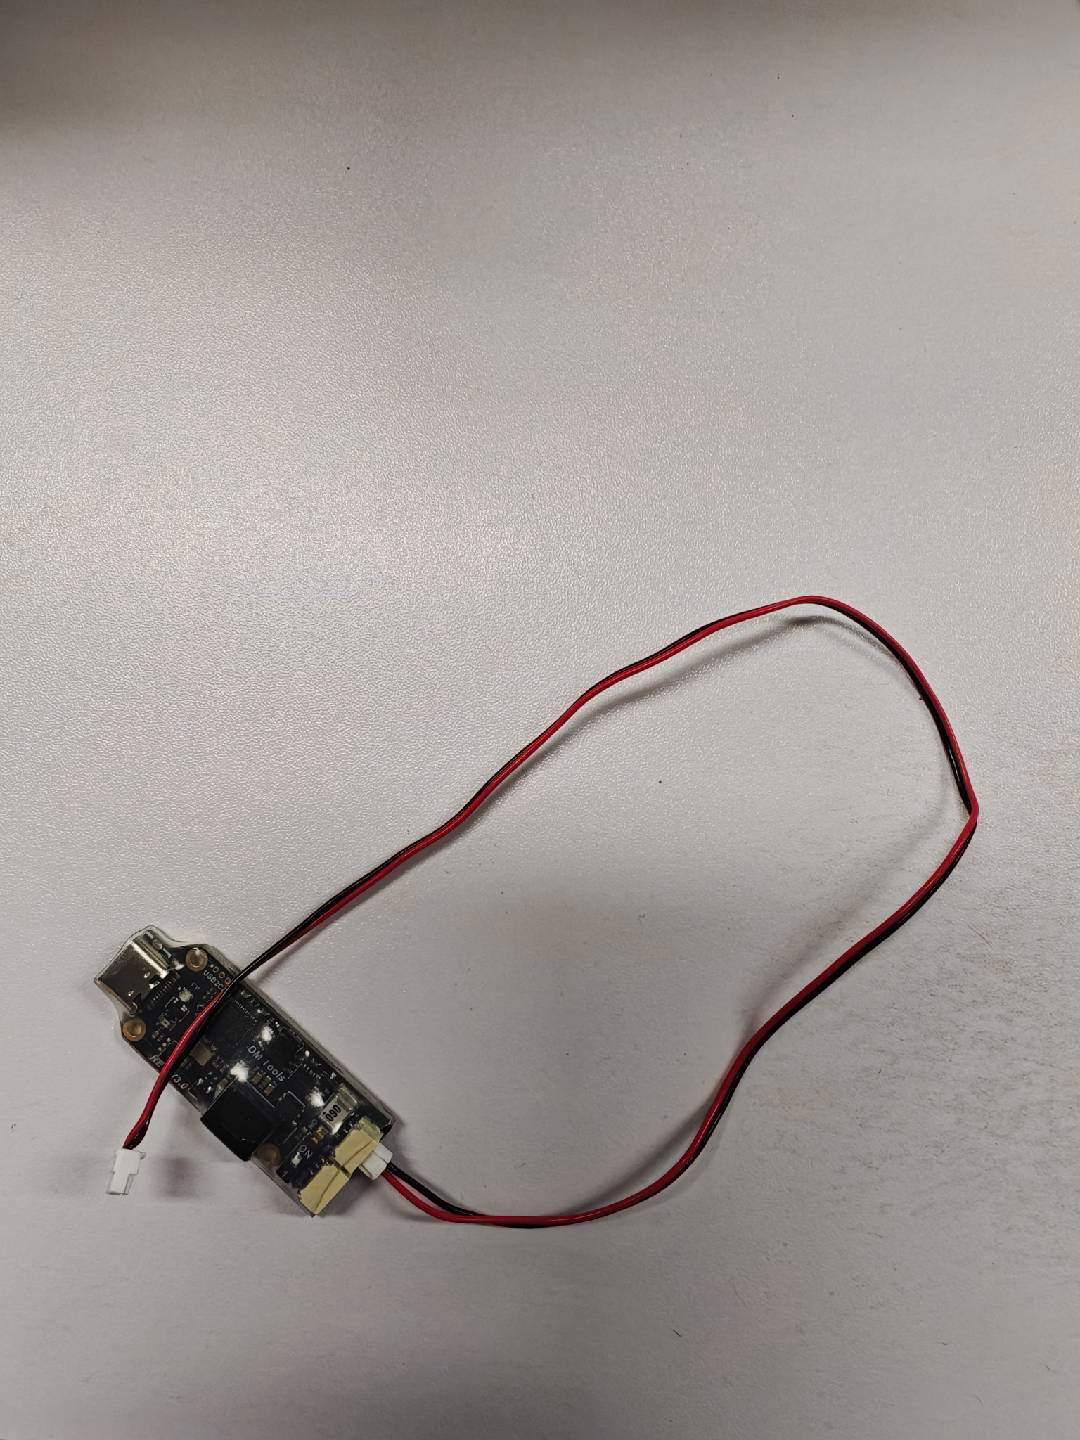
USB2CAN を GH1.25 2 ピンに接続します。
GH1.25 2 ピンケーブルのもう一方の端をアダプタボードに接続します。
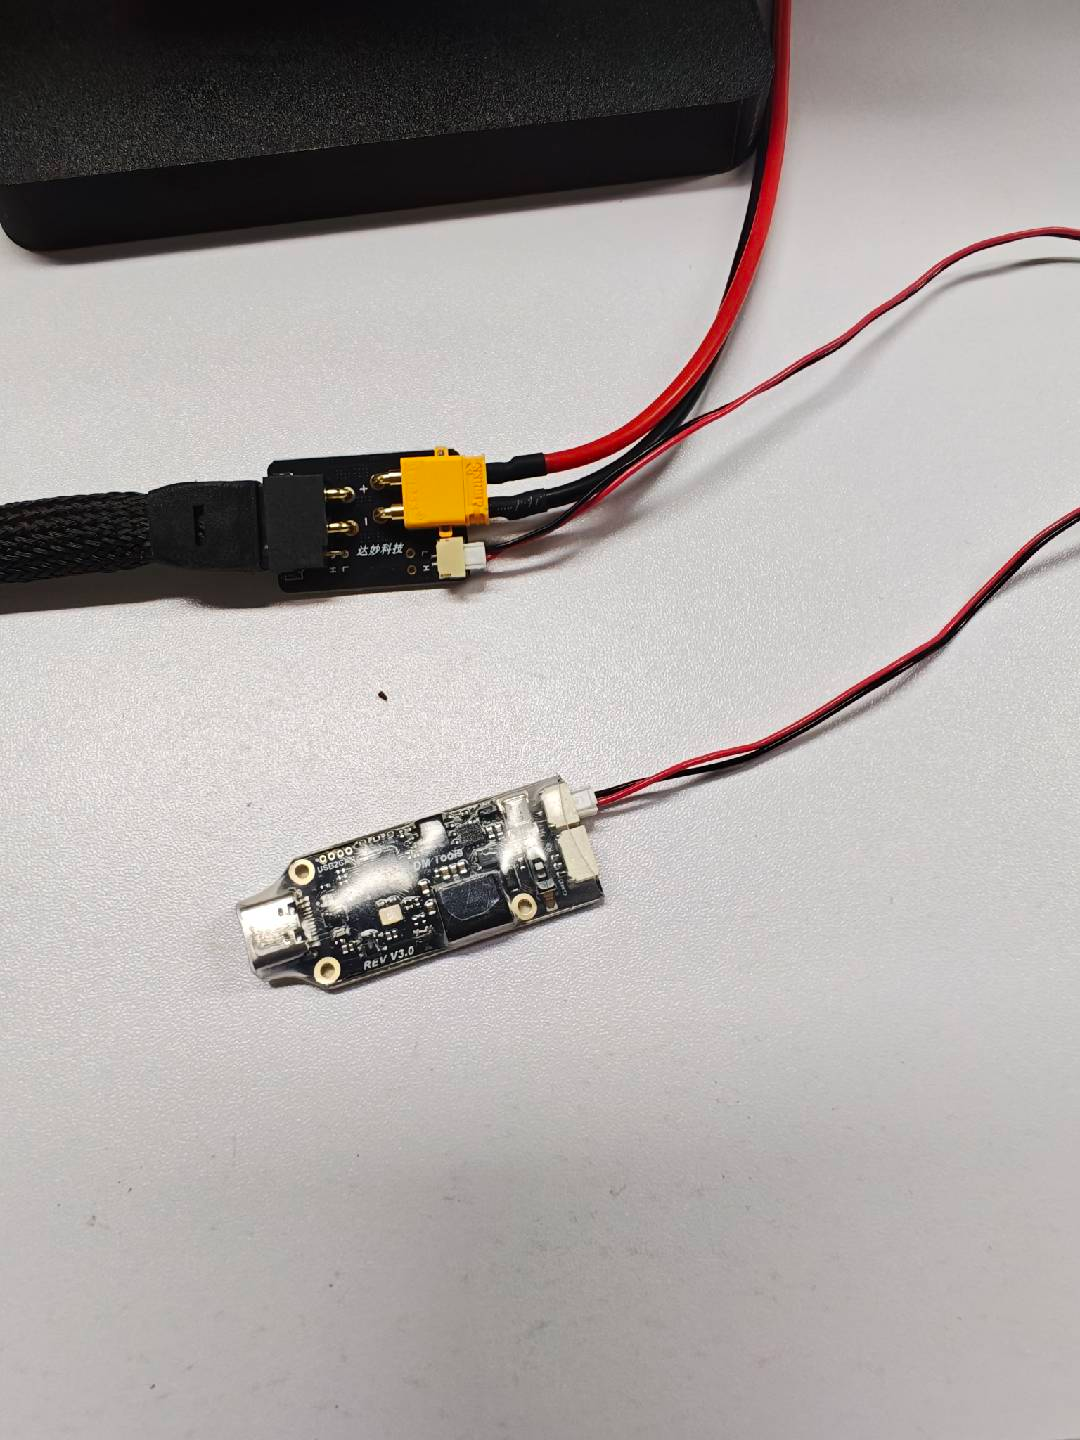
USB2CAN を Type-C データケーブルでコンピュータに接続します。
警告
モーター 1 とモーター 2 は必ず相互に接続されている必要があります。
reBot RS の配線
ロボットアームをアダプタボードに接続します。
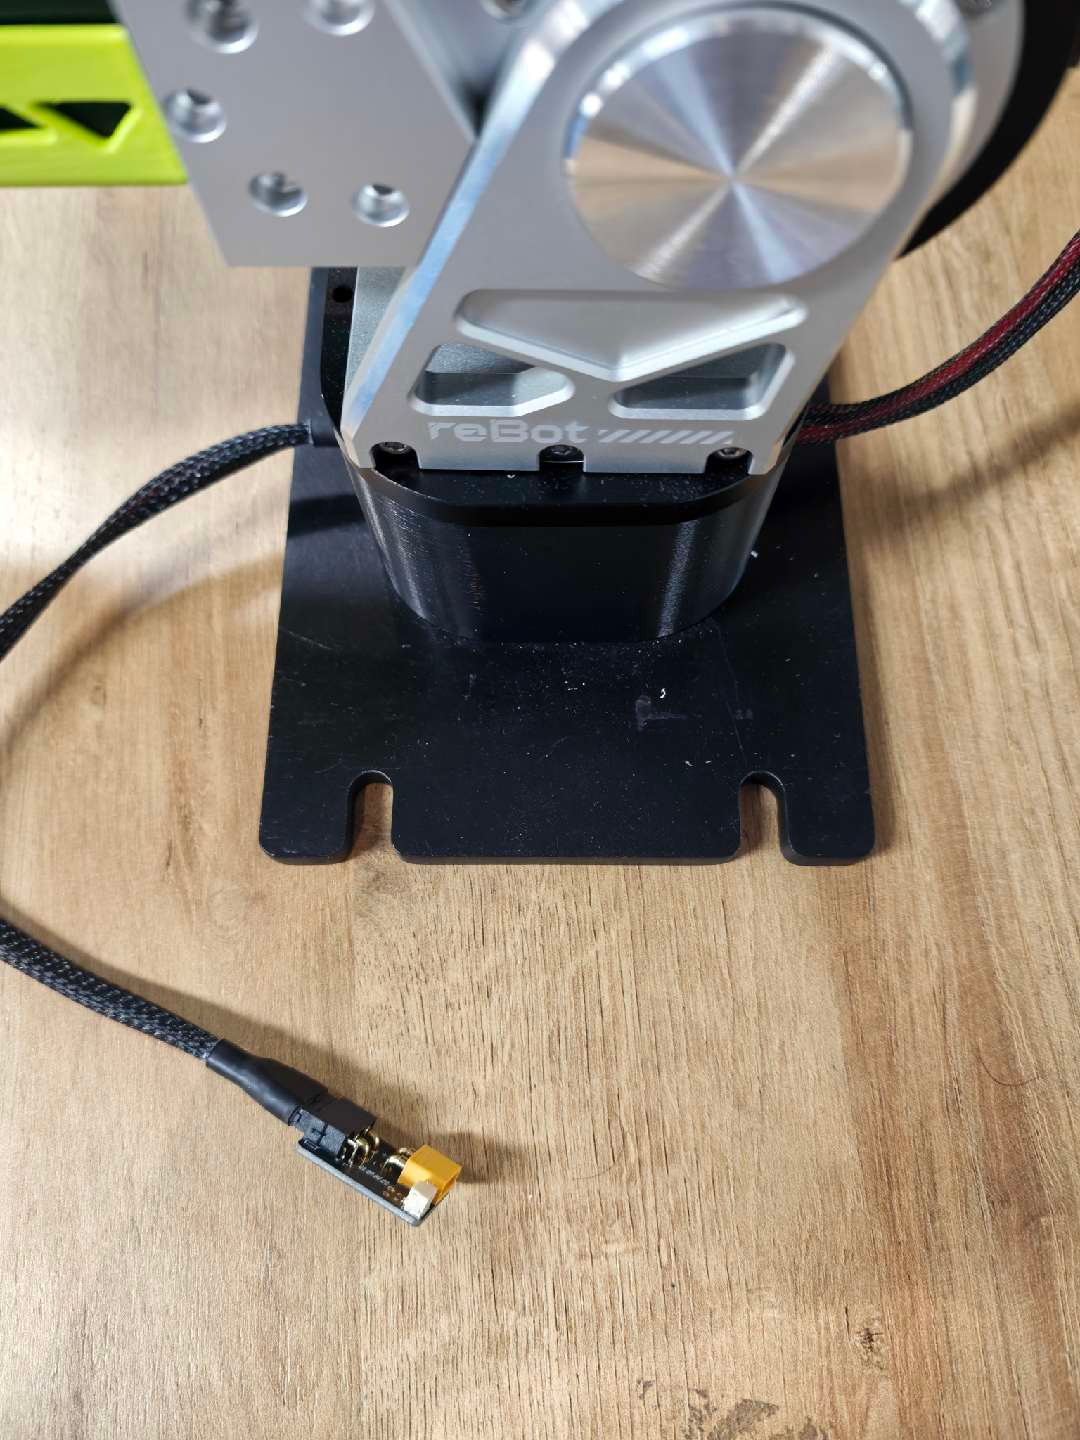
電源接続:XT60 から XT30 ケーブル。
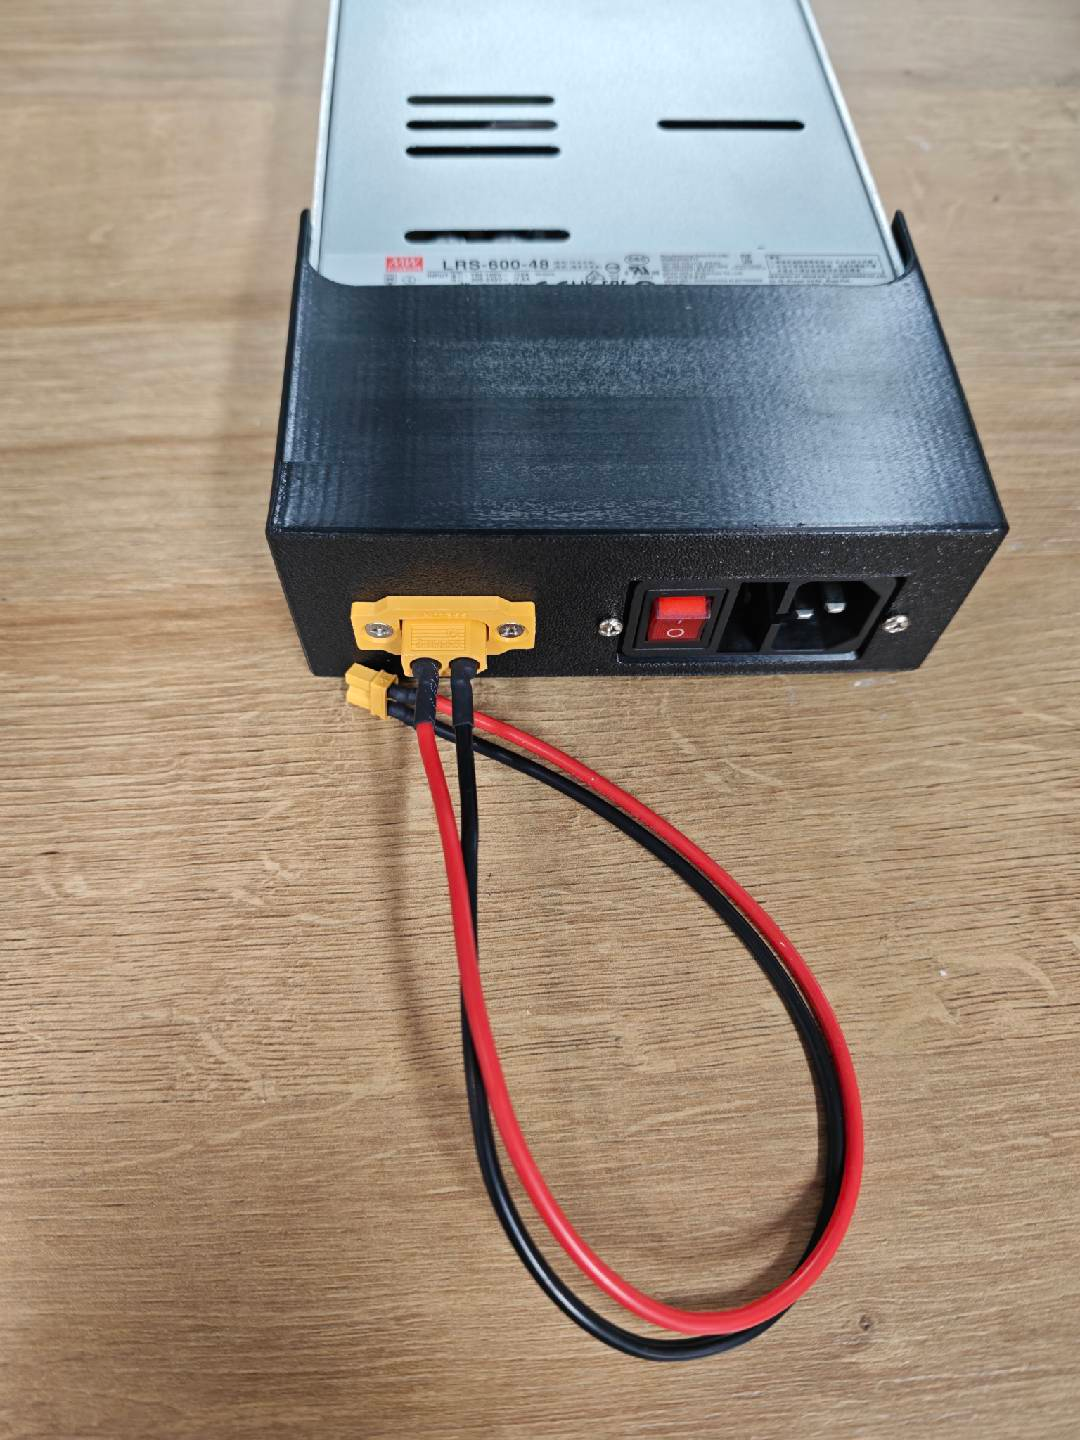
XT60 から XT30 ケーブルをアダプタボードに接続します。
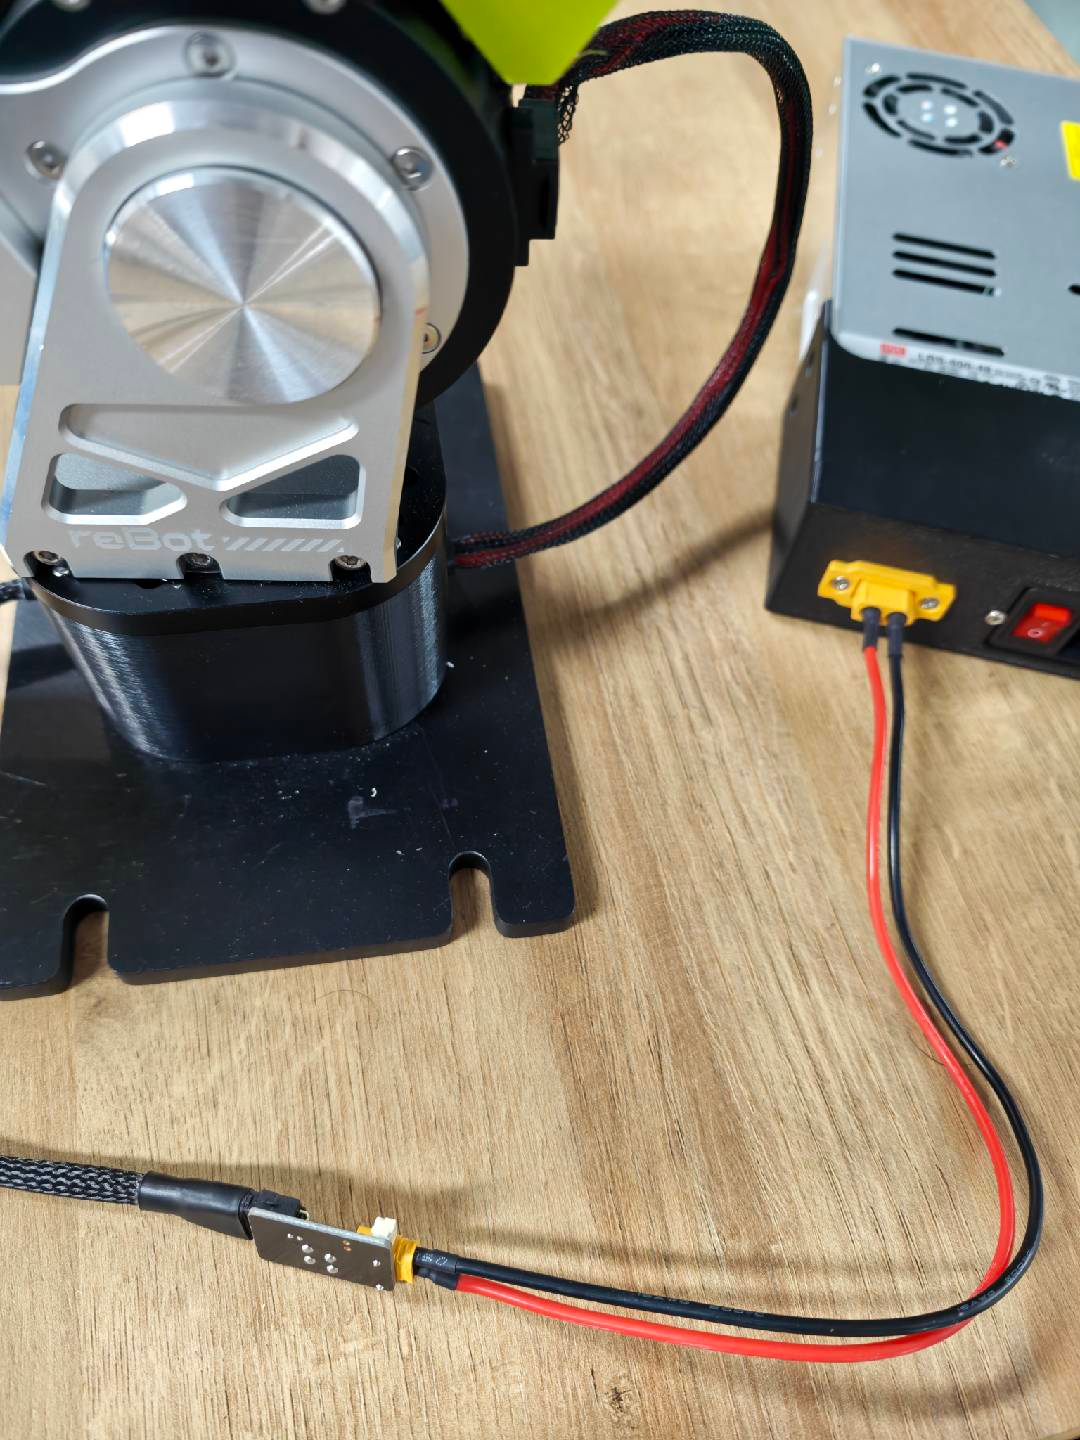
CANable を GH1.25 2 ピンケーブルに接続します。
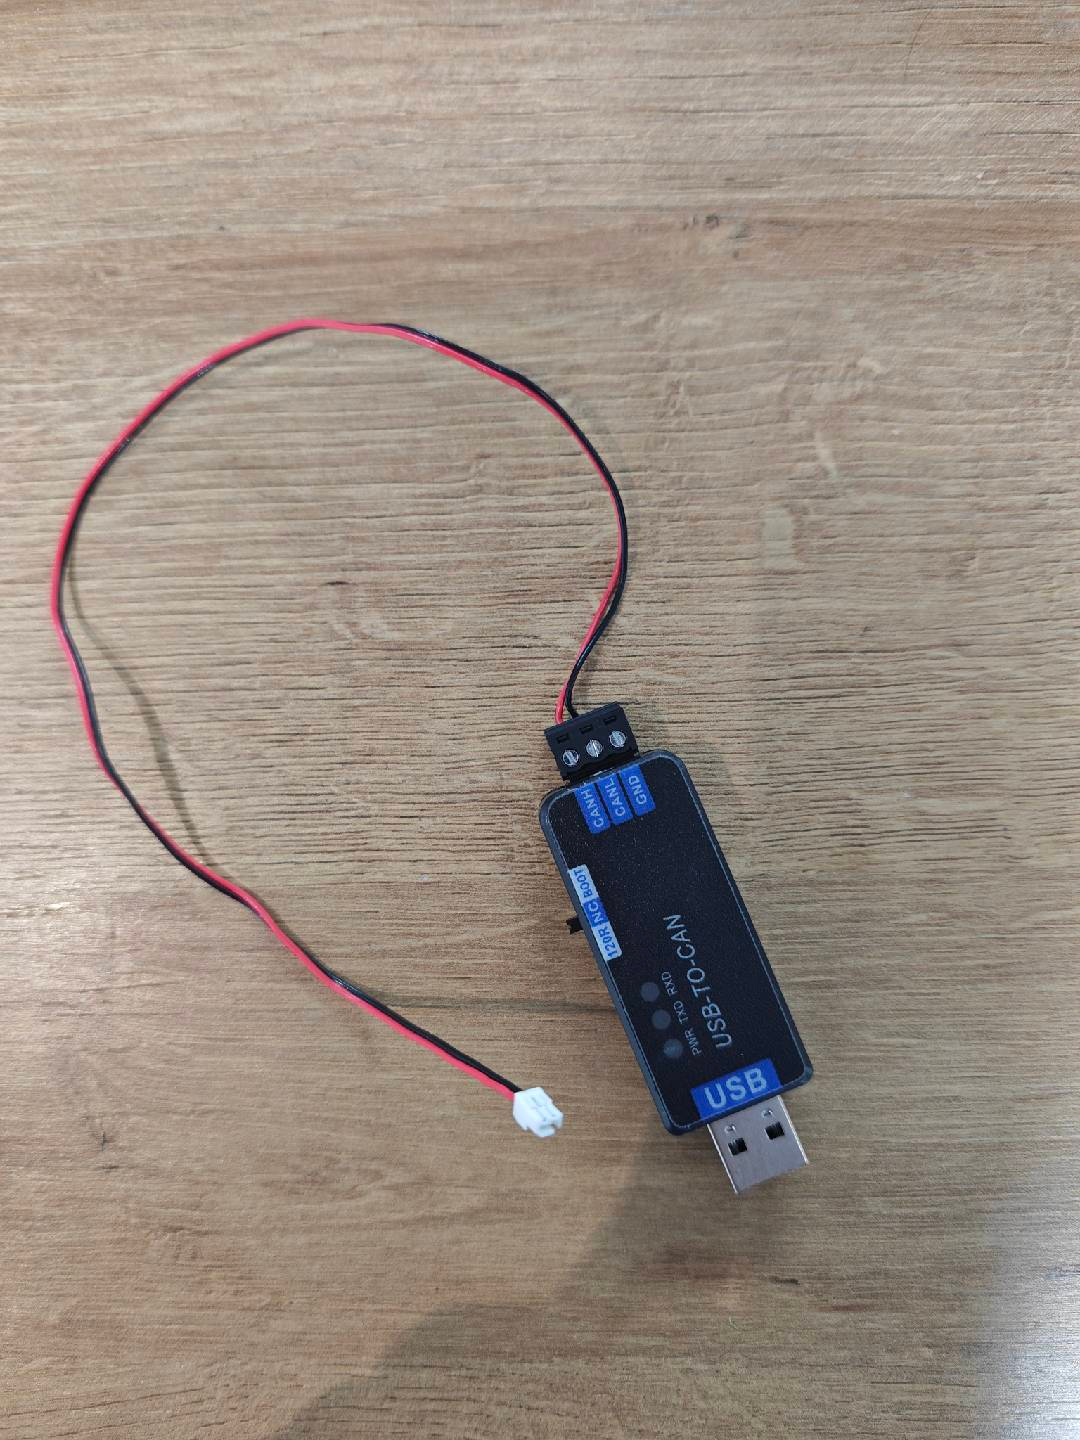
GH1.25 2 ピンケーブルのもう一方の端をアダプタボードに接続します。
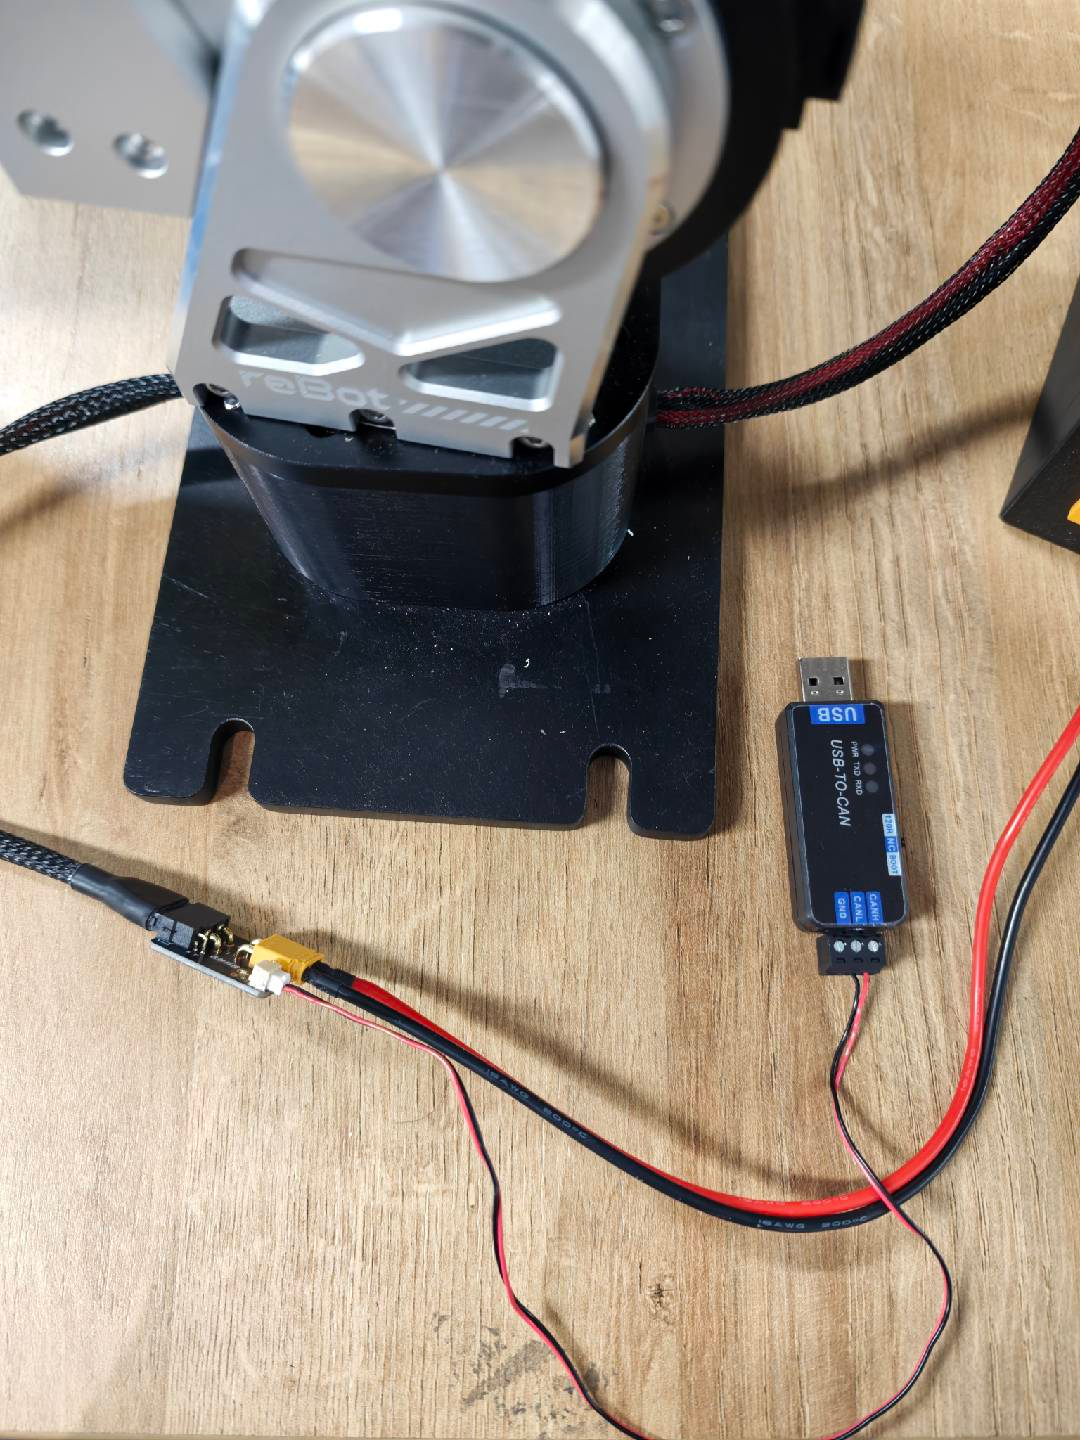
CANable をコンピュータに接続します。
警告
モーター 1 とモーター 2 は必ず相互に接続されている必要があります。
6.4 ロボットアームの電源要件
電源
6.4 ロボットアームの電源要件
reBot DM の電源要件は 24V、reBot RS の電源要件は 48V です。
以下に、推奨する電源の使用手順を示します。
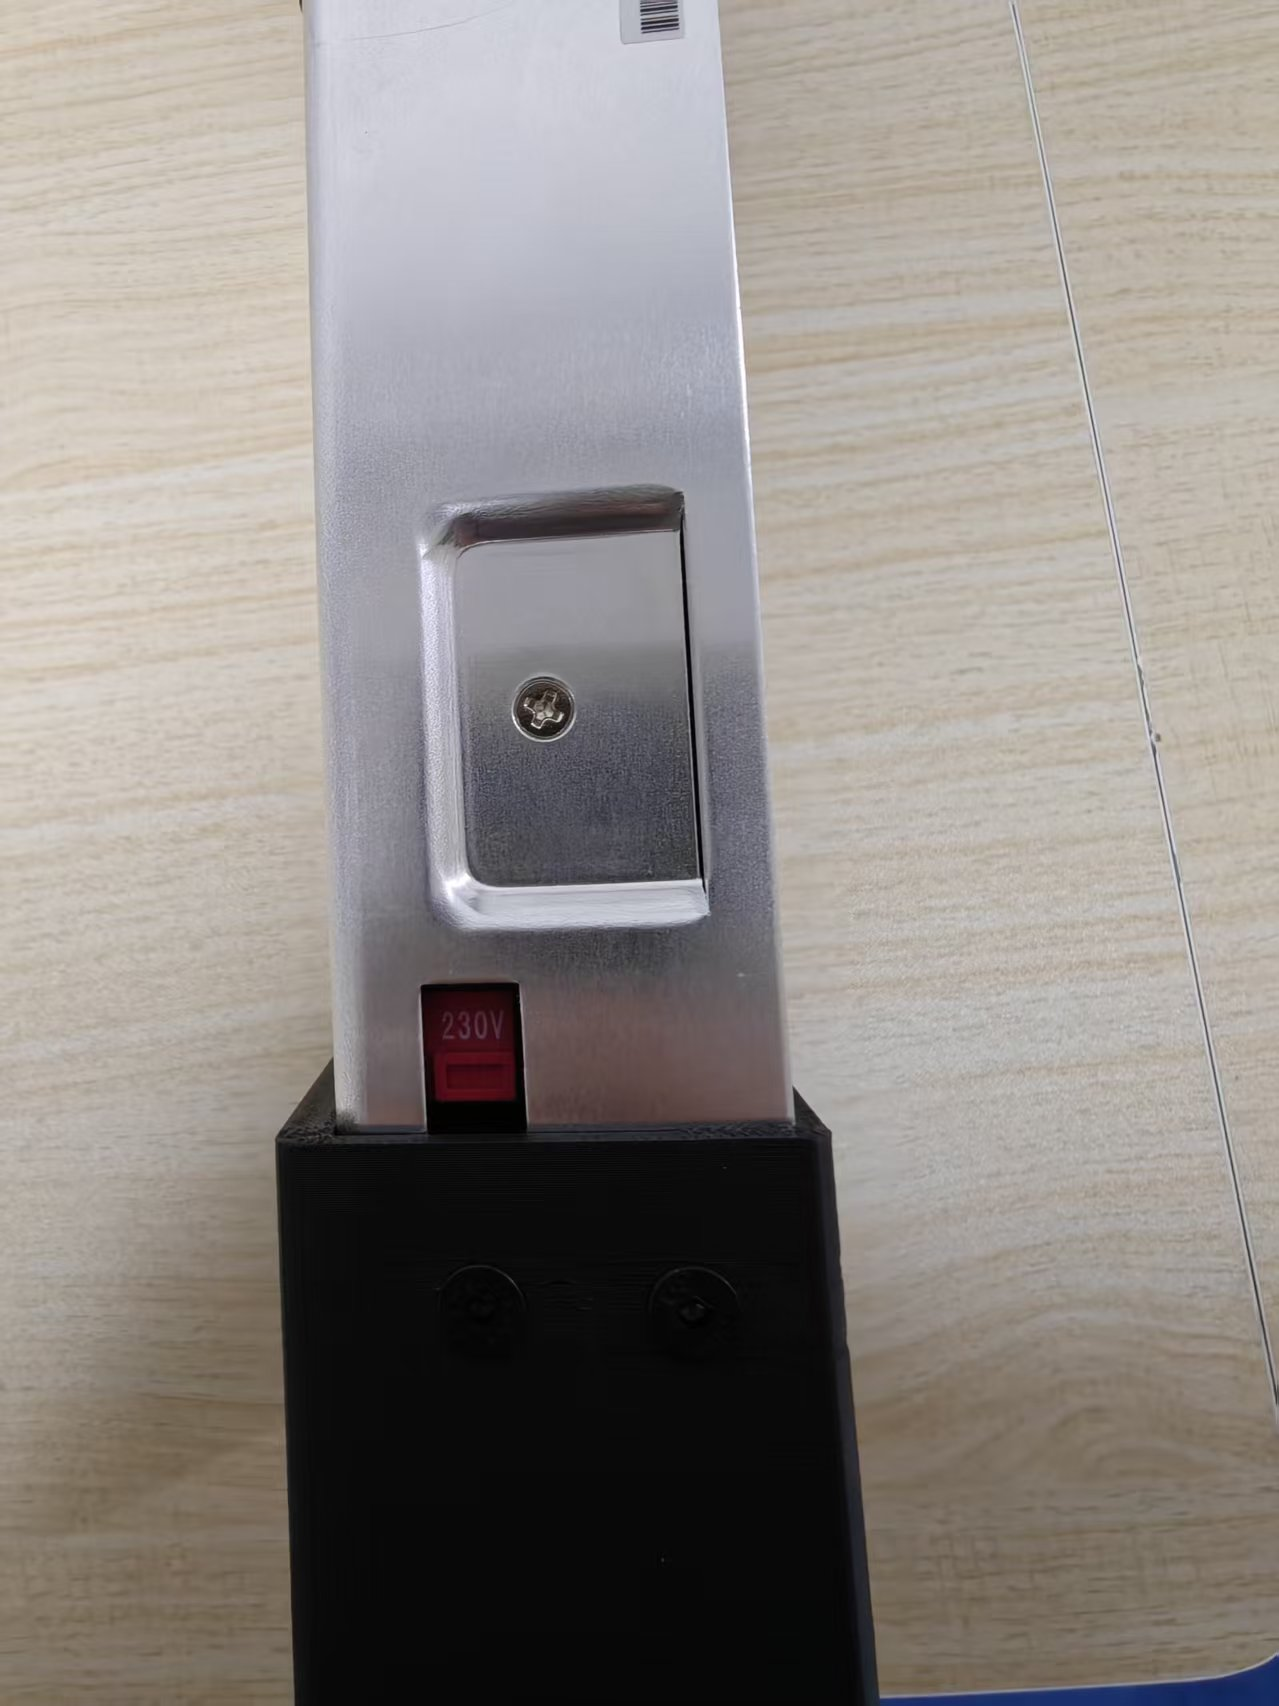
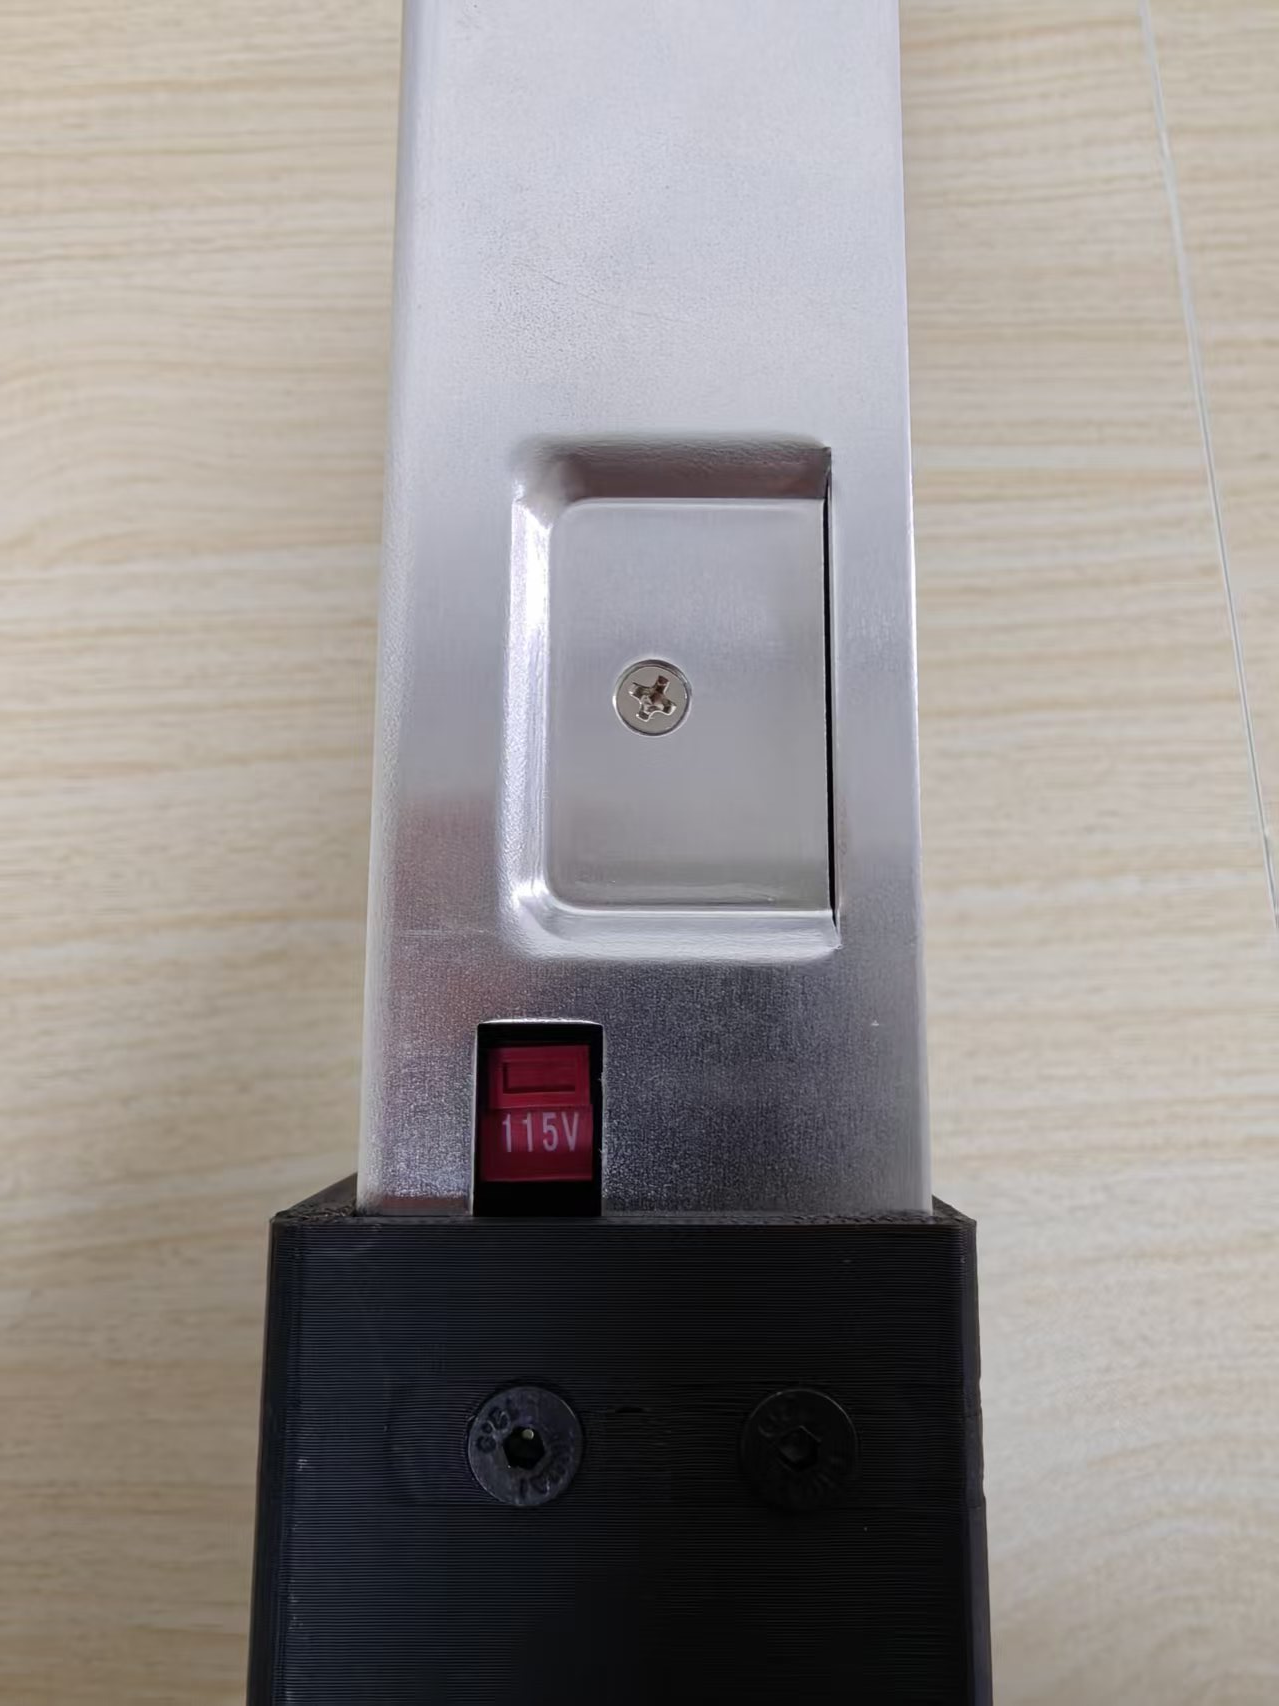
電圧セレクタを正しく設定してください!
家庭用電源電圧が 220V の場合は、電源側面の DIP スイッチを 230V に設定してください。家庭用電源電圧が 110V の場合は、電源の DIP スイッチを 115V に設定してください。
| 220V → 230V | 110V → 115V |
|---|---|
 |  |
6.5 ロボットアームの電源投入
電源投入
6.5 ロボットアームの電源投入
reBot DM ロボットアームでは、すべての関節のランプが点灯して赤色になり、この時点でロボットアームは無効状態になっています。
reBot RS ロボットアームは、電源が入っていないときと見た目は変わらず、モーターとの通信によってのみ状態を判別できます。