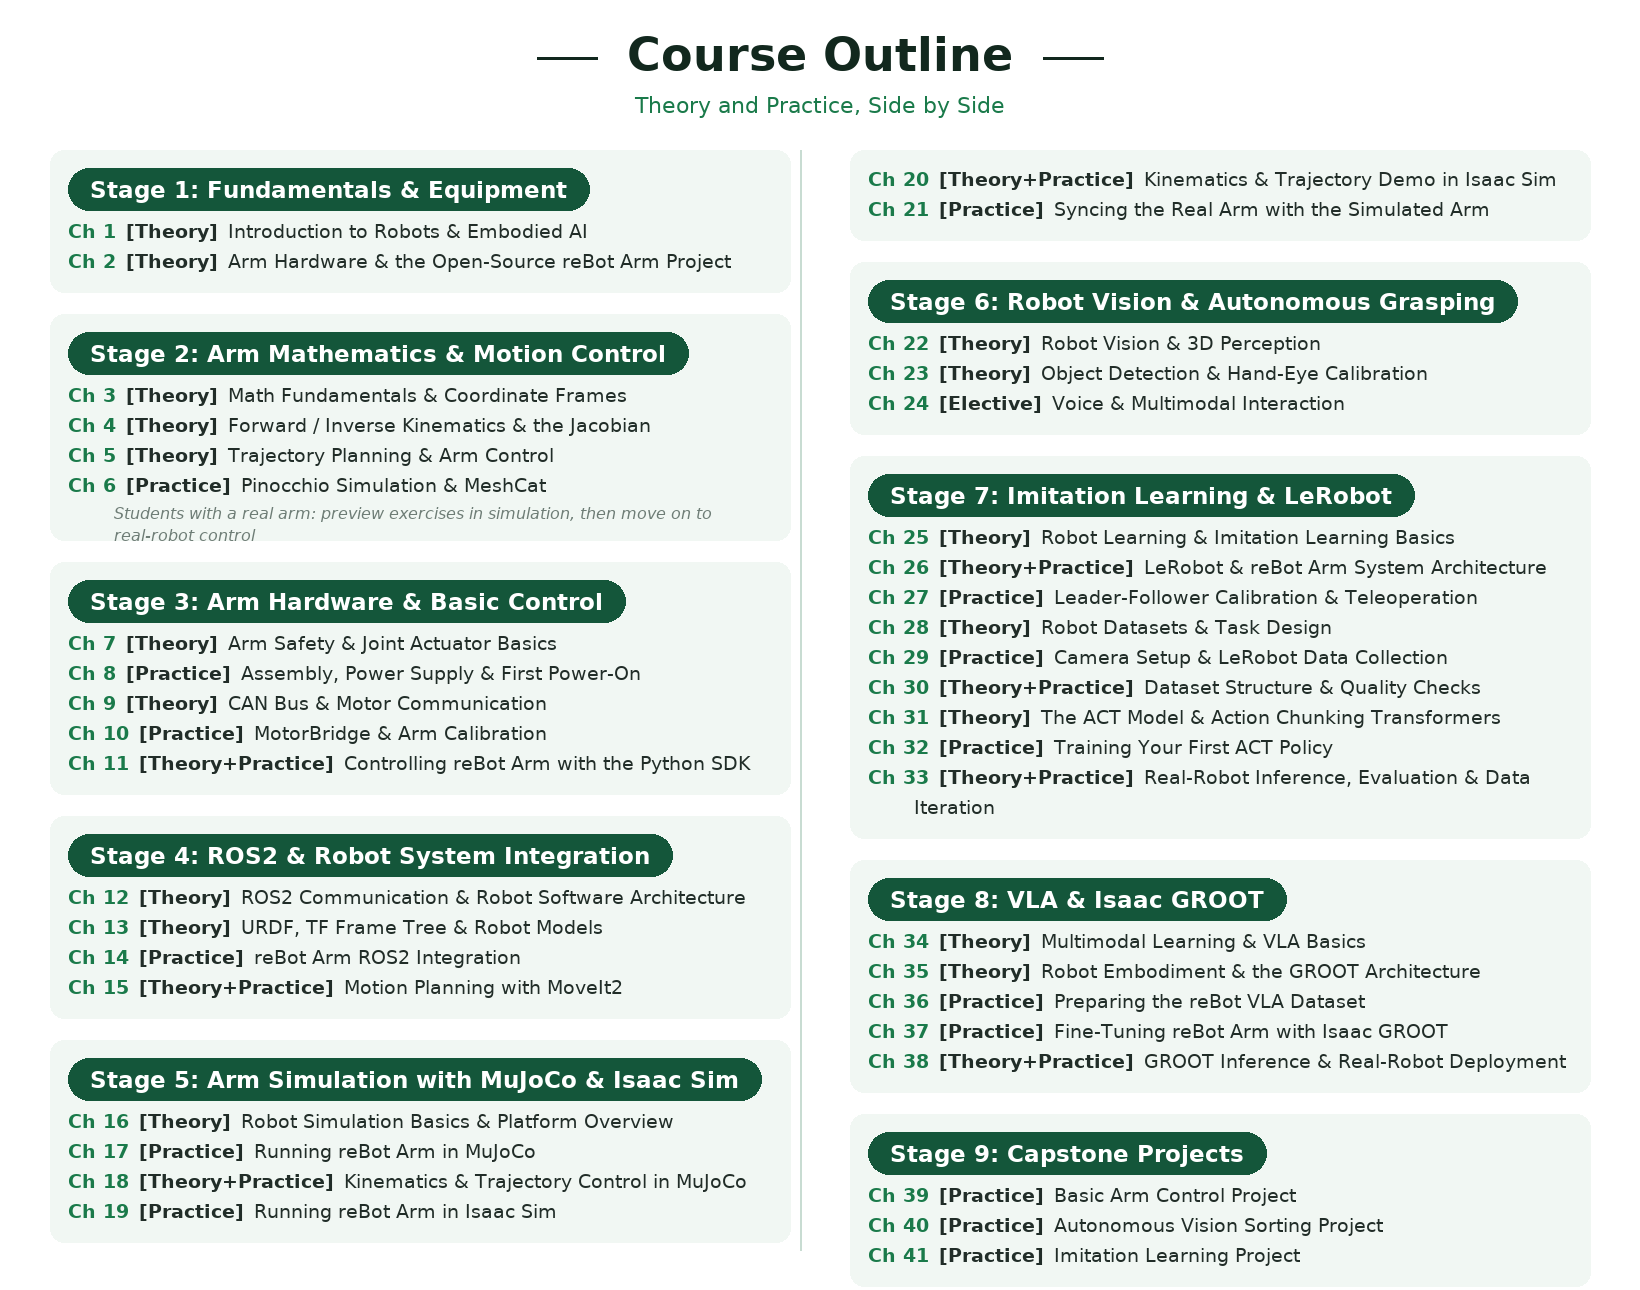
8 ステージ・39 章 — 無料でハンズオン
100% オープンソースの reBot ロボットアームを使って構築し学ぶための、無料でハンズオンなガイドです。 公開済みの各章では、基本概念、組み立てとモーター制御から始まり、 LeRobot を用いた模倣学習や Isaac GR00T を用いた VLA、さらにその背後にあるロボットアームの数学と モーションコントロールへと進み、その先のロボットビジョン、自律把持、ROS2 ロボットシステム 統合およびシミュレーションまでを扱います。
本コースは、ロボティクス学習者、学生、就職希望者、メイカーに対して、明確で体系的な学習パスを提供するために、Seeed Studio AI Robotics チームが無料で制作・公開したものです。本コースを学習したり他者と共有したりすることは歓迎しますが、無断での複製、商用での再配布、または不正な利用は禁止されています。著作権は Seeed Studio(Shenzhen)Co., Ltd. に帰属します。
本コースは、100% オープンソースで商用利用および再現が可能なロボットアームである reBot を中心に構成されており、ロボットアーム制御、従来型ロボティクスアルゴリズム、そして最新の VLA ベースのエンボディド AI を、理論と実践を組み合わせてカバーします。コースは完全に無料です — もし役に立ったと感じたら、ハードウェア図面、BOM ファイル、その他のオープンソースリソースも公開されている GitHub 上の reBot-DevArm ⭐ にスターを付けてプロジェクトを支援してください。経験豊富なユーザーは、チュートリアルやサンプルのために Robotics Wiki に直接進むこともできます。本コースは、難解な数学的導出よりも実践的な理解に重点を置いており、短期間でしっかりとした基礎を築き、より高度な学習に備えられるように設計されています。ステージ 5 では、座標系、運動学、ヤコビアン、軌道計画といった数学的基礎も導入しますが、ハンズオンの章を進める際に必要に応じて参照できるリファレンスとして読めるように書かれています。ステージ 6 も同様の構成で、第 27 章と第 28 章がビジョン理論、第 29 章がビジュアルグラスピングの実践編です。ステージ 7 も同じパターンで、第 31 章と第 32 章が ROS2 の概念、第 33 章と第 34 章が実際の ROS2 システム上でアームを動かす内容です。ステージ 8 では、アームをコンピュータ内に配置することでコースを締めくくります:第 35 章がシミュレーション理論、第 36 章と第 37 章が MuJoCo 上でのアームの動作、第 38 章が Isaac Sim での構築、第 39 章が実機アームとシミュレーションの同期です。
コミュニティグループ
Discord
コース設計の基本方針
本コースでは、実習用プラットフォームとして reBot Arm B601-DM と B601-RS を使用し、ロボットアーム理論、ロボティクス学習理論、実機ハードウェアでの演習を組み合わせています。コースの概要は次のとおりです。