11.1 Episode とは?
11.1 Episode とは?
本章から、あなたのすべての操作が役割の転換を意味します — あなたはもう「ドライバー」ではなく「先生」です。 あなたのすべての動作が記録され、モデルの教科書になります。この教科書の基本単位が Episode です。
1 つの Episode は 1 回の完全なタスク実演です。 アームが開始姿勢にありタスクが始まってから、タスク完了まで、システムが連続記録した全データが 1 つの Episode を構成します。
11.2 1 レコードの中身は?
11.2 1 レコードの中身は?
第 8 章の復習 — 見覚えがあるはずです。そう、学んだものです:観測・状態・アクション。
SO-ARM では、録画された 1 フレームに含まれるのは:
- 観測:2 台のカメラ画像(前面 + 側面);
- 状態:フォロワーの 6 つの関節読み取り値(5 関節 + グリッパ);
- アクション:リーダー由来の 6 つの目標関節値。
アクションの出所に注意:記録されるのは(リーダー経由で)与えられた目標アクションであり、フォロワーが後で実際に到達した位置ではありません。これは行動クローニングの定義そのものです — モデルは「この観測と状態の下で、人がその瞬間何をしようとしたか」を学びます。
11.3 タイムスタンプとデータ同期
11.3 タイムスタンプとデータ同期
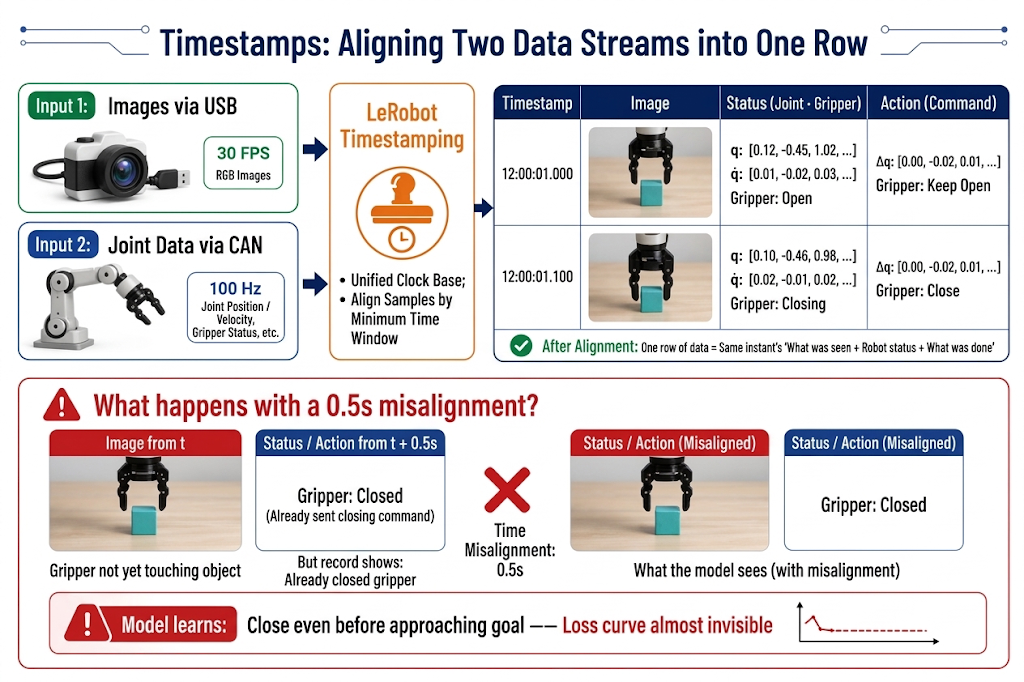
画像は USB を、関節データはシリアルバスを通ります — 2 つのデータストリームは異なる時刻に PC へ到着します。LeRobot は各フレームにタイムスタンプを打ち、「同じ瞬間」の画像・状態・アクションを 1 行に揃えます。
11.4 タスク設計:開始条件と終了条件
11.4 タスク設計:開始条件と終了条件
データ採集の前に、タスク定義を文章で明確に書き出します。良いタスク定義は 2 つの質問に答えます:どこから始まるか?いつ完了か?
開始条件:モデルに「固定された出発点」を与える
- 固定の初期アーム姿勢:すべての Episode が同じ安全姿勢(例:キャリブレーション後のホーム姿勢)から始まります。開始姿勢がバラバラだと、モデルの最初の学習対象が「任意姿勢からのタスク突入」になり、不要な難度が加わります。
終了条件:Episode に明確な「ゴールライン」を引く
- 成功終了:タスク目標達成(例:「物体が B 点でリリースされ、グリッパが開き、アームが離れた」);
- 失敗終了:回復不能な状況(物体落下、物体がマット外へ、アームが危険姿勢へ)— その Episode の録画を即座に停止します。
11.5 一貫性 vs. 多様性
11.5 一貫性 vs. 多様性:データ設計の核心的緊張
本章で最も重要な節です。高品質な教示データは、一見矛盾する 2 つの要求を同時に満たす必要があります。
一貫性:「1 つのやり方」だけ教える
- 操作スタイルの一貫性:同じタスクでは全 Episode が同じ戦略を使う(例:常に物体の上方から接近し、把持し、B 点に置く)。半分が左から、半分が右から把持するデータでは、モデルは 2 つのやり方の「平均」を学び — 大抵は何も掴めない奇妙な軌跡になります;
- リズムの一貫性:移動速度と休止位置はおおむね安定 — 20〜30 秒と決めたらその範囲で完了する。速度がバラつくデータは、モデルの動作速度も不安定にします;
- フローの一貫性:毎回「接近 → 把持 → 搬送 → 配置 → 復帰」の完全な流れを省略せずに実行;
- シーン初期状態の管理:物体は指定エリア内に置く(エリアは広くても境界は明確に)。作業領域から無関係な物を撤去;
- カメラ位置の固定:採集中にカメラを動かしてはならない — モデルにとって、カメラが 5 cm 動けば世界が変わったのと同じです。
多様性:十分な「バリエーション」を見せる
- 目標位置の多様性:物体が作業空間の様々な位置に現れる(グリッド状カバー。ランダム散布ではない);
- 初期姿勢の多様性:物体の向き、障害物との相対位置に変化を持たせる。
11.6 成功と失敗の基準
11.6 成功と失敗の基準
「タスク完了」は客観的に判定できる状態でなければならず、「なんとなく良さそう」ではいけません。良い成功基準はこうです:
| 不合格な基準(曖昧) | 合格した基準(測定可能) |
|---|---|
| 「だいたい掴めていればよい。」 | 「グリッパが完全に閉じ、物体の中心を掴んでいる。」 |
| 「物体が B 点付近に置かれていればよい。」 | 「物体が B 点のマーク内に収まっている。縁に掛かっていない。」 |
| 「物体を拾って置けばよい。」 | 「動作全体が滑らかで、各 Episode の録画時間がほぼ一定。」 |
録画中の失敗区間への原則は単純です:この Episode を撮り直す。「モデルが失敗からも学ぶかも」と失敗データを残さないこと — モデルは本当に学びます、失敗の部分も含めて。
11.7 データ量 vs. データ品質
11.7 データ量 vs. データ品質
経験則(クリーンで一貫したシーンでの単一デスクトップタスク):
| データ量 | 期待される効果 |
|---|---|
| 20〜30 Episode | 固定 A→B タスクで最初に使えるポリシー(入門レベル) |
| 50 Episode | パイプラインが動き、データカバー領域でモデルが機能し始める(位置のばらつきの入門量) |
| 50〜100 Episode | 成功率が実用域に達する。ほとんどの単一タスク実験のスイートスポット |
| 100+ Episode | 収益逓減。タスクが複雑でなければ、成功率要求が高くなければ |
複数タスクでは複雑さに比例して増やします。もちろん、訓練後にデータを追加することも可能です — モデルの成績が振るわなければ足せばいいのです。
ただし、これらの文を数字の前に置いてください:
- 高品質な 50 Episode は、雑な 200 Episode に勝る。
- 採集に問題があれば迷わず — その Episode を即座に撮り直す。
- 強い汎化が欲しければ、数百〜数千 Episode が必要。
実用的なバッチ戦略(第 22 章のノーコードフローも同じ):1 バッチ約 10 Episode。2〜3 バッチ後、最初の訓練に有効な 20〜30 Episode を残し、訓練結果に応じて難しい変種のデータを追加します。
11.8 単一タスク vs. マルチタスクデータセット
11.8 単一タスク vs. マルチタスクデータセット
- 単一タスクデータセット:1 つのデータセットに 1 つのタスク(例:「物体を A から B へ」)。モデルの目標が単一でデータ要件が小さく、成功率を出しやすい。最初のモデルは必ず単一タスクから始めます;
- マルチタスクデータセット:1 つのデータセットに複数タスク(ブロック把持、引き出しを開ける、ブロックを入れる)。各 Episode に
task_indexで所属タスクをラベル付け。データ利用率が高く汎用ポリシーへの方向性ですが、タスク同士がモデル容量を取り合うため、タスクごとに多くのデータが必要です。
11.9 データ収集のイテレーション
11.9 データ収集のイテレーション
バッチ採集と反復検証:50 採る → 訓練 → 実機評価 → 失敗シーンのデータ追加 → 再訓練。モデルの大方向が正しく精度だけが悪いならデータ追加が効きます。モデルの挙動が完全に誤っているなら、タスクかデータ設計の問題であり、データをいくら足しても無駄です。
11.10 データ作成実例:A から B へのピック&プレース
11.10 データ作成実例:A から B へのピック&プレース
このステージの以降で使う例タスク:A 点の物体を拾って B 点に置く — 第 22 章のノーコードプラットフォームと同じタスクなので、2 つのパスを直接比較できます。
シーン設計
- デスクマットに 2 つの固定位置をマーク:A 点は物体の開始位置、B 点は目的地。掴みやすい大きさの物体(小さなブロックなど)を用意;
- A 点・B 点・両アーム・物体が両カメラ映像で見え、遮蔽されていないことを確認。カメラを固定し、光照を変えず、リーダーをカメラ視野外に置く。
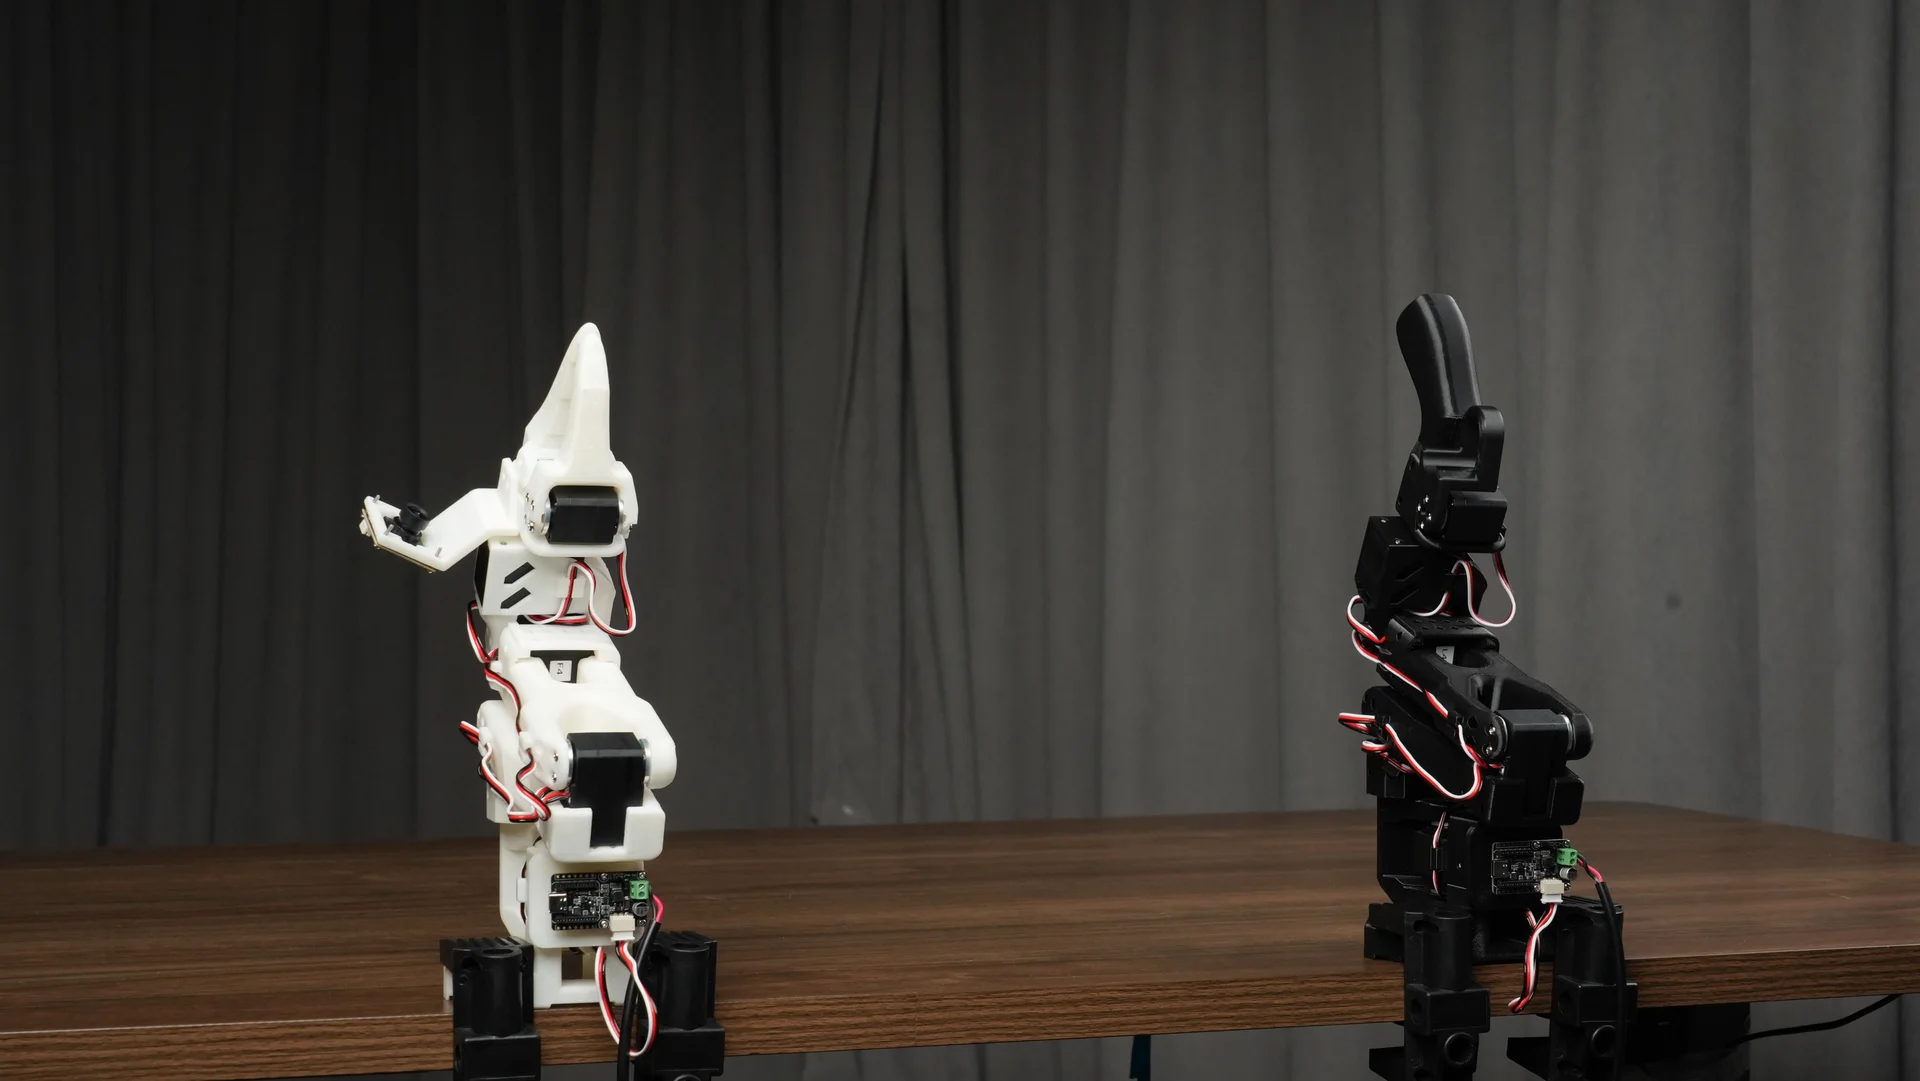
初学者が頭を抱える問題が「物体をどう置けば満遍なく練習できるか」です — ランダム配置は、全部小さな範囲に寄る(モデルはその場所しか認識できず他で失敗)か、不規則に散らばる(過剰に練習する区域と未着手の区域ができる)かのどちらかです。ここに簡単で規範的な方法を示します:
- 点を打つ:採集エリア(マット)に鉛筆で 5 点をマークし、十字型に配置 — 中央 1 点、上下左右各 1 点;
- 間隔を決める:隣接点の間隔は 5〜10 cm とし、5 点すべてがアームの作業空間に入り、両カメラで明瞭に見えることを確認;
- 割り当て:各点で 10 Episode 採る。5 点 × 10 = 50 Episode で目標達成です。1 点で 10 連続ではなく、各点 1 回ずつ(5 点 = 1 周)を 10 周行ってください。
把持と配置の設計
- 初期位置:アームはホーム姿勢。物体は A 点;
- 把持:
- 物体の真上へ移動(毎回同じ高さで物体中心の真上に到達);
- 物体上方の固定距離でグリッパを開く(なぜ固定距離?開く際に物体に当てて位置をずらさないため);
- 毎回同じ力と速度で把持;
- 配置:
- B 点中心の真上へ移動;
- 一定速度でグリッパを開きアームを持ち上げる — 物体がマーク内に静かに収まるはず;
- アームをホーム姿勢へ戻す。
これで完璧な Episode が 1 本完成です。あとはこれを 50 回繰り返すだけです。
デザイン問答
なぜマット・カメラ・物体位置を動かしたり、光照を変えたりしてはいけないのか?
- 誤解の解消:「何でも自由に動かす」が生むのは多様性ではなくノイズです;
- 汎化予算の理論:限られたデータでは、変化を注いだ次元をモデルはその次元について学びます — 目標位置に注げば別位置の把持を学び、カメラ位置の変化に注げば把持と視点差の両方を学ぶことになり、遥かに多くのデータが必要で効果も落ちます;
- 本当に変化が要る場合:採集中の「固定しない」ではなく、後の追加データ・イテレーションで意識的に境界を広げること — それこそが求めている汎化です。