2.1 SO-ARM とは
2.1 SO-ARM とは
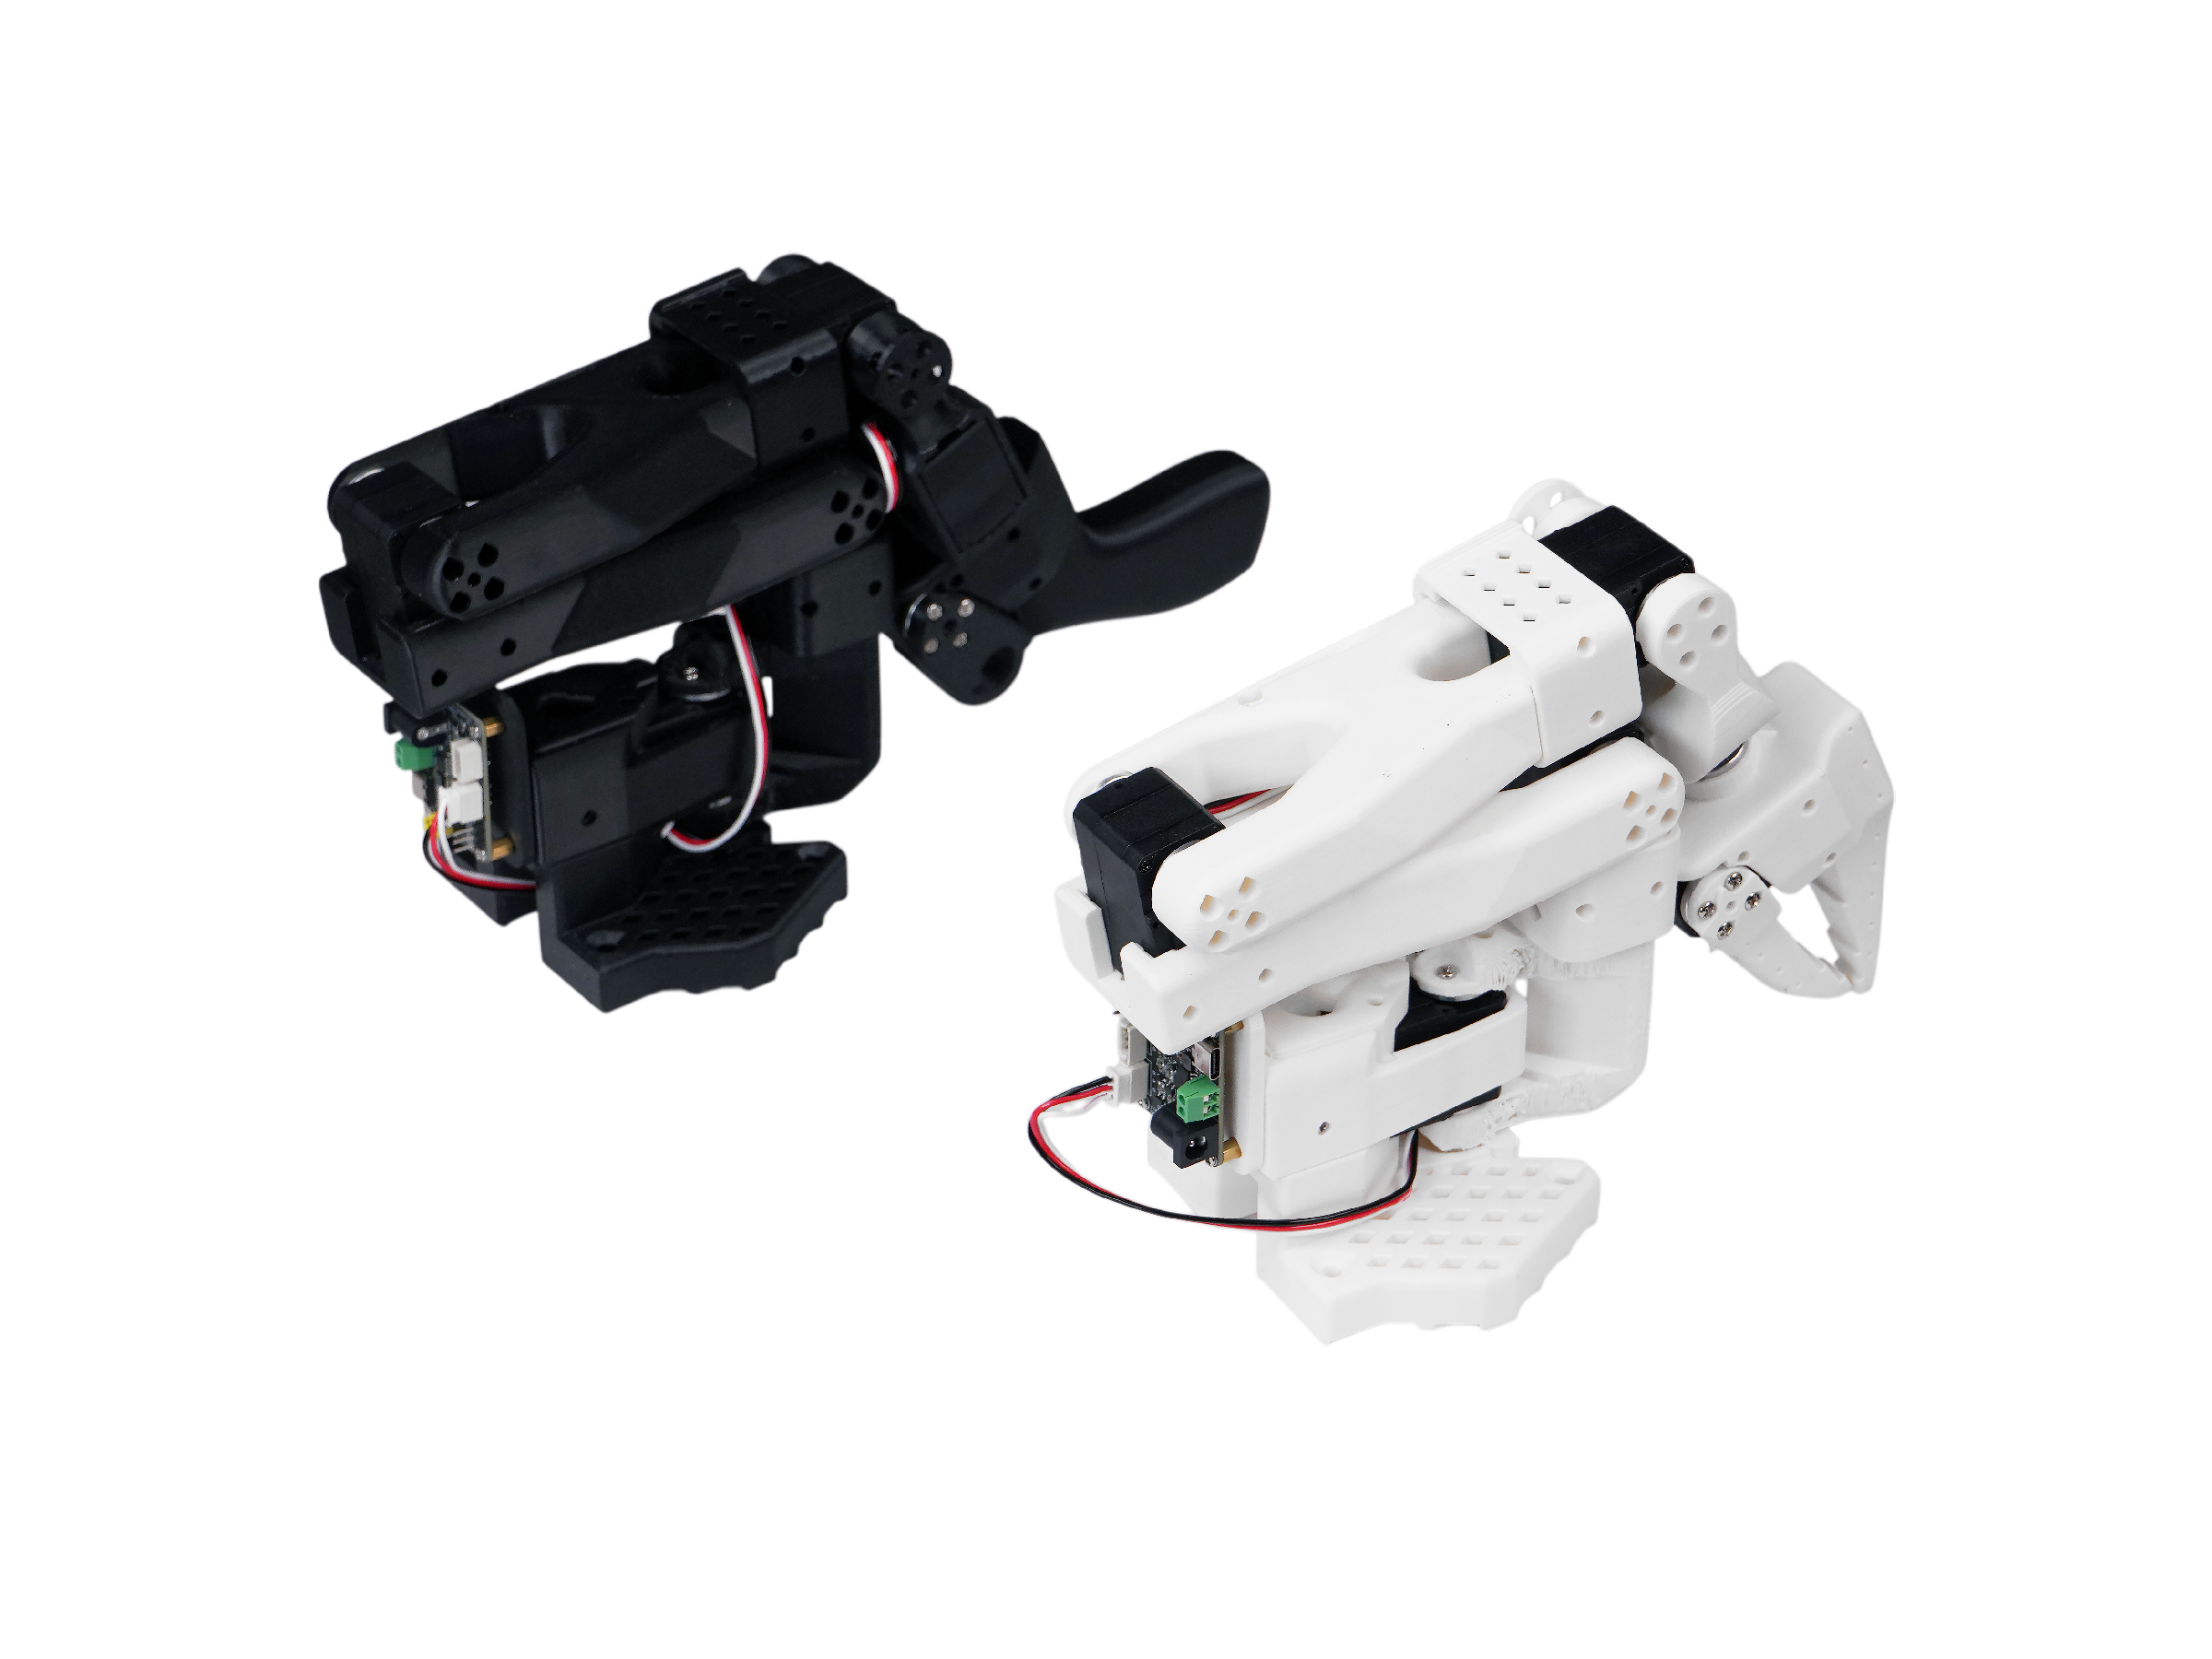
SO-ARM は AI・ロボティクス学習向けの低価格・完全オープンソースのロボットアームです。初代 SO-ARM100 は TheRobotStudio が設計した Hugging Face LeRobot プロジェクトの参考リーダー・フォロワーアームで、Seeed Studio がこれを完全なキット — SO-ARM100 と新世代 SO-ARM101 — として提供し、検証済み 3D プリント部品・Feetech STS3215 バスサーボ・サーボ制御ボード・充実した Wiki サポートが含まれます。
SO-ARM キットには必ず2 本のアームが入っています:
- リーダーアーム(黒):手に持って教示する軽量アーム。サーボは位置を読むだけ — 教示の「入力デバイス」です。
- フォロワーアーム(白):実際に作業する実行アーム。全電圧で駆動され、実際の把持と移動を担います。
各アームは 6 個の STS3215 シリアルバスサーボ(アーム関節 5 個 + グリッパ 1 個)で駆動され、3 ピンバスでデイジーチェーン接続され、USB サーボ制御ボード経由で PC に接続します。このオープンソースプロジェクトから、次のことをゼロから学べます:
- 3D プリント、組み立て、バスサーボ設定;
- サーボ ID 割り当て、キャリブレーション、デバッグ;
- リーダー・フォロワーのマスター・スレーブテレオペレーション;
- LeRobot のデータ収集・可視化・データセット管理;
- ACT・SmolVLA・拡散ポリシーの訓練と実機評価;
- 双腕(バイマニュアル)協調訓練;
- NVIDIA Isaac GR00T の VLA ファインチューニングと Jetson 展開;
- SenseCraft Robotics プラットフォームのノーコード VLA。
その狙いは、本当に低価格・オープン・再現可能なハードウェアで具身知能アルゴリズムを学び検証できるようにすることです。
2.2 SO-ARM100 と SO-ARM101 の違い
2.2 SO-ARM100 と SO-ARM101 の違い
アームには 2 世代あります:
- SO-ARM100 — この設計を有名にした初代;
- SO-ARM101 — 現行推奨版。ケーブルクリップで配線が整理され、リーダーアームが再設計されています。
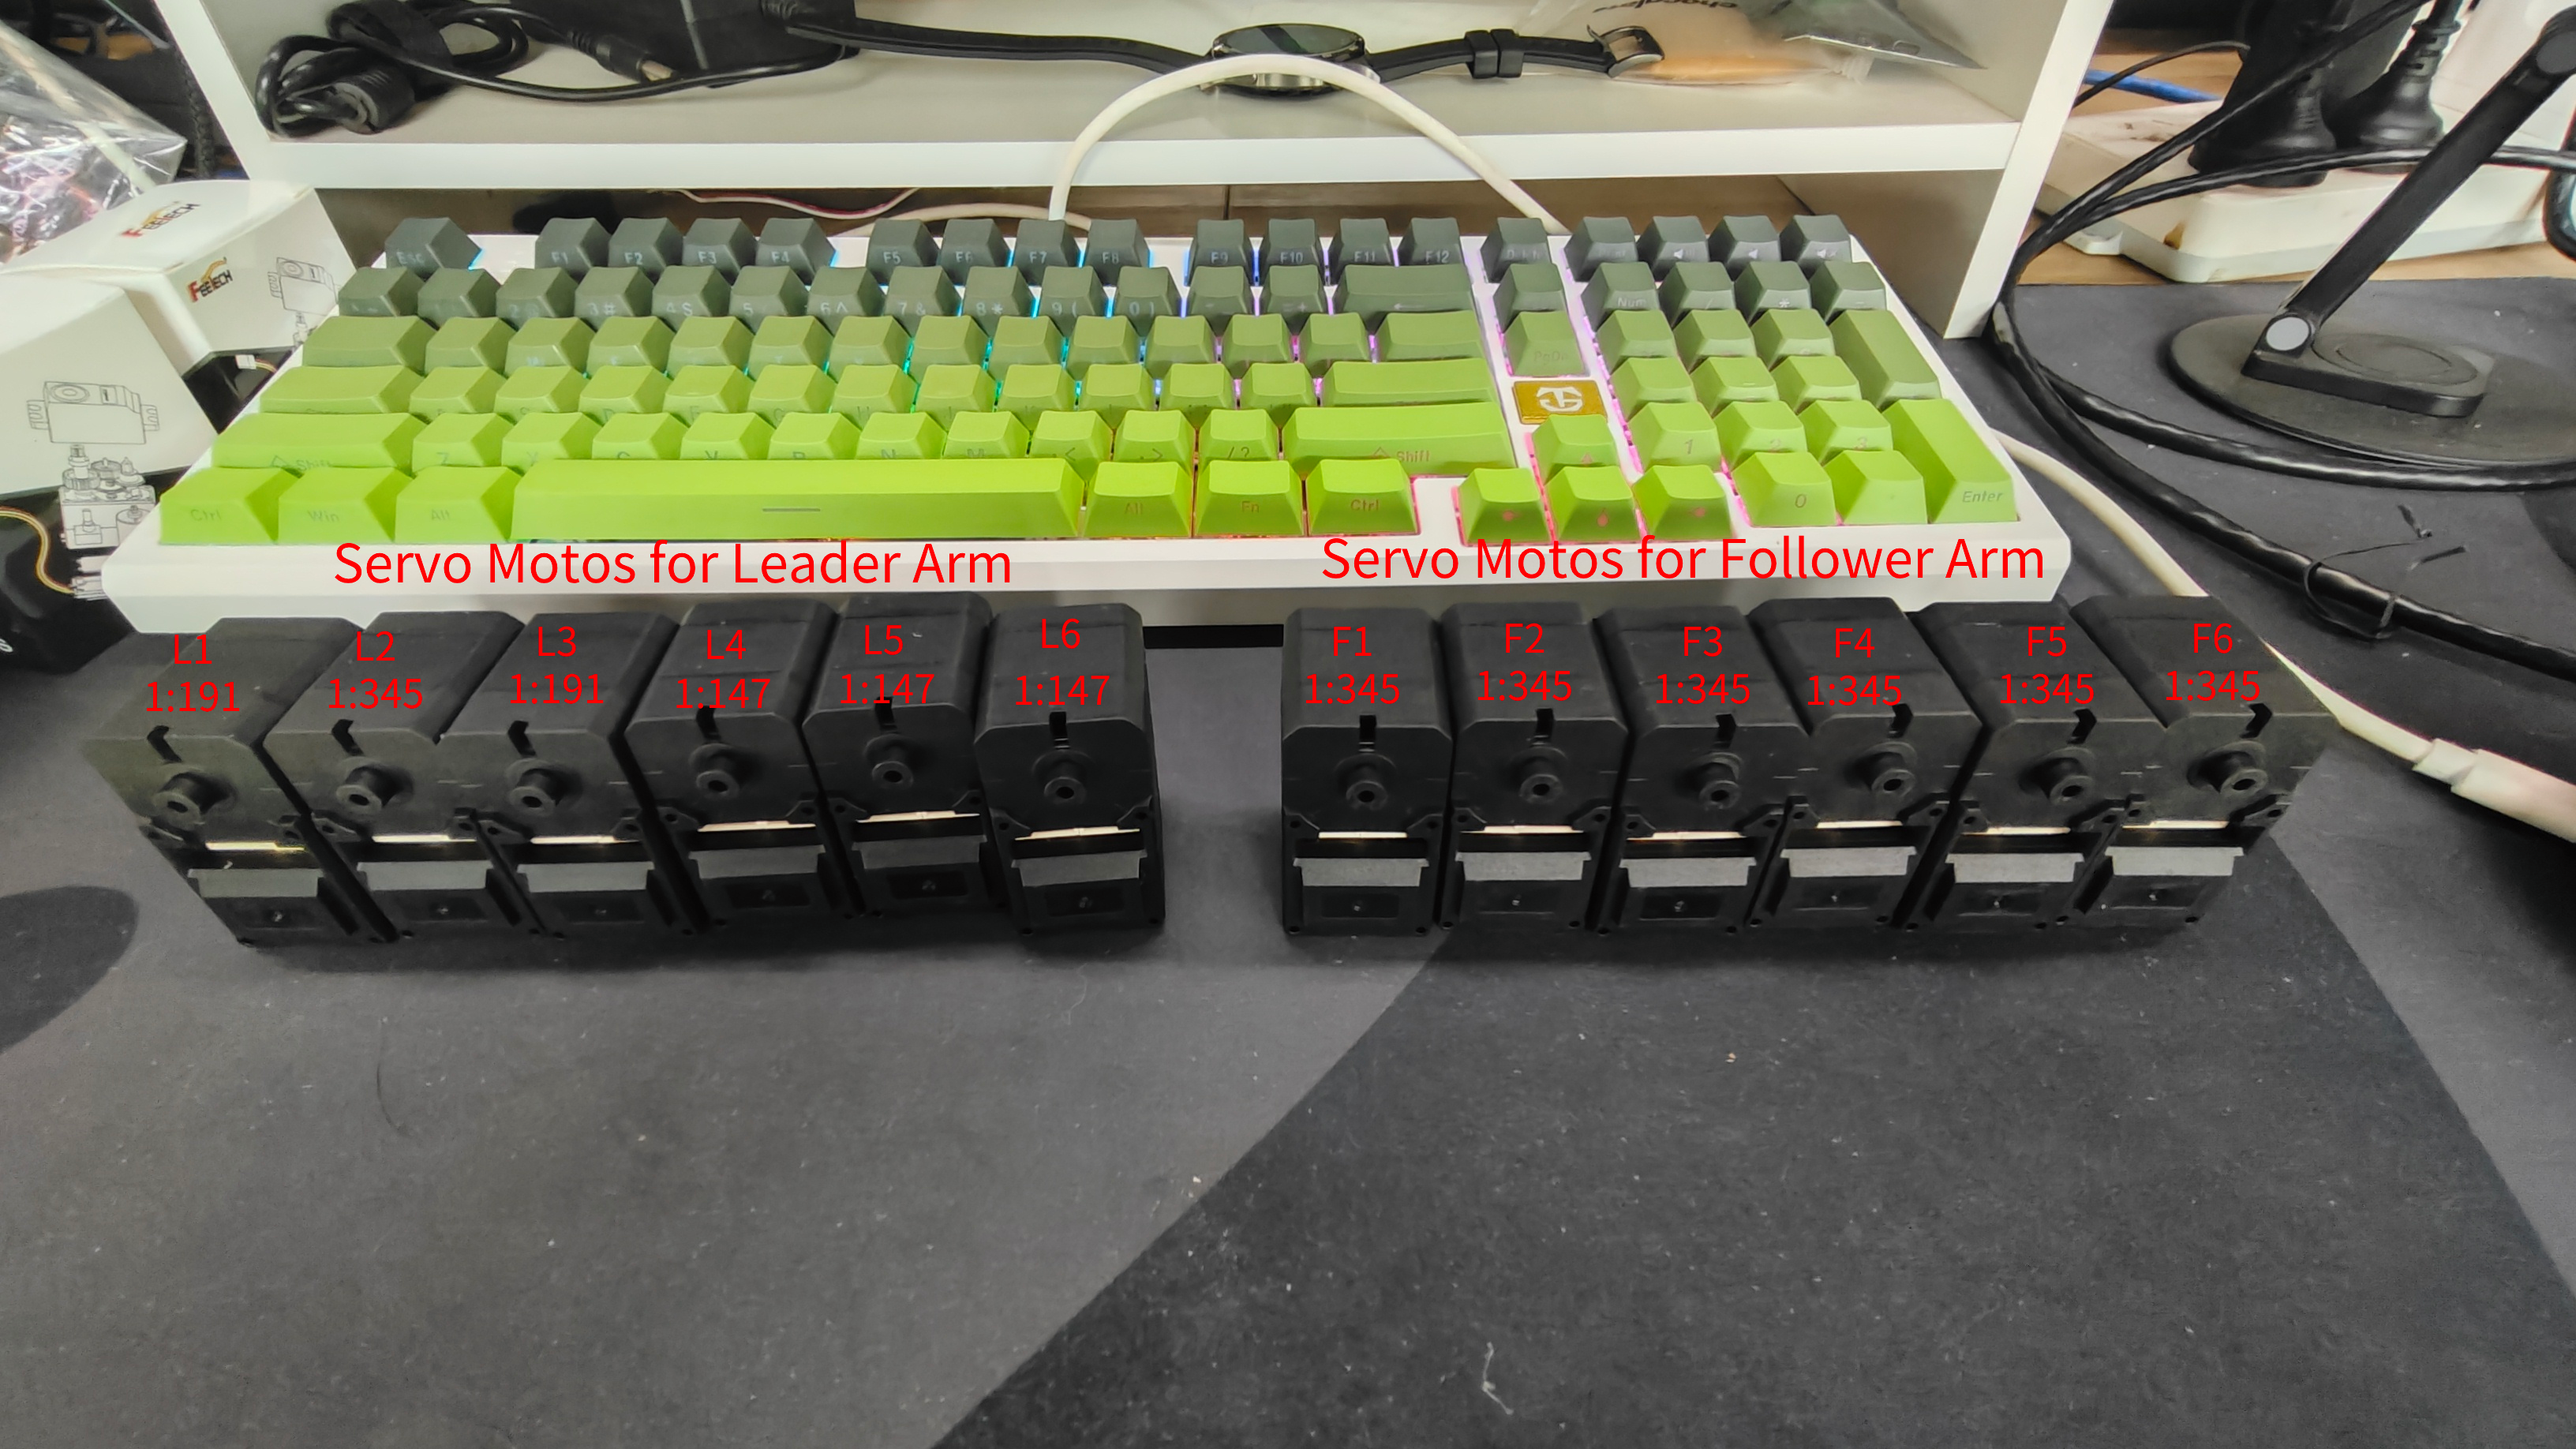
2 世代は高い互換性があります:
現在の推奨購入は SO-ARM101 キットです。SO100 と SO101 のコードは互換 — SO100 ユーザーは LeRobot の so101_follower / so101_leader のパラメータとコマンドをそのまま使え、SO101 のプリントファイルは SO100 モーターキットの取り付けと完全互換です。
注意すべき違いはリーダーアームのサーボ減速比です:SO-ARM101 リーダーの最初の 3 関節(L1〜L3)は SO-ARM100 と異なる減速比を使うため、サーボ設定は自分のキットの対応表に厳密に従う必要があります(第 6 章)。
2.3 スタンダード版と Pro 版
2.3 スタンダード版と Pro 版
SO-ARM101 キットには構造が同じで、サーボトルクと電源が異なる 2 つのエディションがあります:
| エディション | フォロワー サーボ | リーダー サーボ | 電源 |
|---|---|---|---|
| SO101 スタンダード | ST-3215-C001 7.4V(減速比 1:345)×6 | ST-3215 7.4V シリーズ | 両アーム 5V |
| SO101 Pro | ST-3215 12V シリーズ(高トルク、例:C018 / C047) | ST-3215 7.4V シリーズ | リーダー 5V、フォロワー 12V |
電源ルールが重要です。スタンダード版は両アーム 5V。Pro 版ではリーダーは常に 5V 電源、フォロワーは常に 12V 電源を使うこと — 間違った電圧を挿すとサーボが焼ける可能性があります。毎回の通電前にアダプターのラベルを再確認してください。
2.4 主なパラメータ
2.4 主なパラメータ
| 製品 | SO-ARM100 キット | SO-ARM101 キット |
|---|---|---|
| 購入リンク | Bazaar | Bazaar |
| 自由度 | 5 + グリッパ | 5 + グリッパ |
| アクチュエータ | 各アーム Feetech STS3215 バスサーボ ×6 | 各アーム Feetech STS3215 バスサーボ ×6 |
| 通信 | TTL シリアルバス(USB サーボ制御ボード経由) | TTL シリアルバス(USB サーボ制御ボード経由) |
| 電源 | 5V(スタンダード)/ 5V+12V(Pro) | 5V(スタンダード)/ 5V+12V(Pro) |
| 構造 | 3D プリント PLA+ 部品、STL オープンソース | ケーブルクリップ付き 3D プリント部品、STL オープンソース |
| エコシステム | LeRobot、GR00T、SenseCraft Robotics | LeRobot、GR00T、SenseCraft Robotics |
2.5 オープンソースのハードウェアとソフトウェア
2.5 オープンソースのハードウェアとソフトウェア
SO-ARM はプリント可能な構造からソフトウェアスタックまでオープンです:
- アーム設計と STL ファイル:TheRobotStudio/SO-ARM100
- 本コースで使う検証済み LeRobot フォーク:Seeed-Projects/lerobot
- 上流フレームワーク:huggingface/lerobot
- サーボデバッグツール:Seeed-Projects/Seeed_RoboController
- VLA 基盤モデル:Hugging Face の NVIDIA Isaac GR00T
本コースは Seeed-Projects フォークから LeRobot をインストールします — このバージョンは SO-ARM キットで検証済みです。上流リポジトリは更新が速く、コマンド引数・データセット形式・依存関係が本コースの内容と異なる場合があります。