4.1 復習:関節、リンク、自由度
4.1 復習:関節、リンク、自由度
第 1 章ではロボットアームを「複数の関節とリンクの協調」と定義しました。今度はそれを SO-ARM に具体的にマッピングします。各アームには 5 つの回転関節と 1 つの平行グリッパがあります:
| 関節 | 名称 | 役割 |
|---|---|---|
| 1 | 肩旋回(ベース) | アーム全体を左右に回転 |
| 2 | 肩上下 | 上腕を上げ下げ |
| 3 | 肘 | 前腕を上げ下げ |
| 4 | 手首ピッチ | グリッパを上下に傾ける |
| 5 | 手首回転 | グリッパを自身の軸で回転 |
| 6 | グリッパ | フィンガーを開閉 |
5 つの回転自由度で、アームの作業空間内の任意の把持点にグリッパを位置・姿勢ともに持っていけます。グリッパはエンドエフェクタ — 実際にワークに触れる部分です。
各関節は 1 個の Feetech STS3215 バスサーボで駆動されます。リーダー・フォロワーの SO-ARM ペアは合計 12 個のサーボを使います — これがこのロボットの実行系のすべてです。
4.2 サーボアクチュエータとは
4.2 サーボアクチュエータとは
アクチュエータはコマンドを運動に変換します。ロボットアームでは一般に、何らかのフィードバック付きの電動機を使います。サーボ(サーボモータ)は次の 3 つを 1 つの筐体に収めたものです:
- 回転を生むDC モーター;
- 速度をトルクに変える減速ギアボックス;
- 位置センサー(ポテンショメータまたは磁気エンコーダ)と、目標角度へ駆動し続ける制御回路。
サーボに目標位置を送ると、そこへ移動して保持します — 外部コントローラは不要です。この「角度へ動いて保持する」動作こそ関節に必要なものです。
減速比が重要な理由
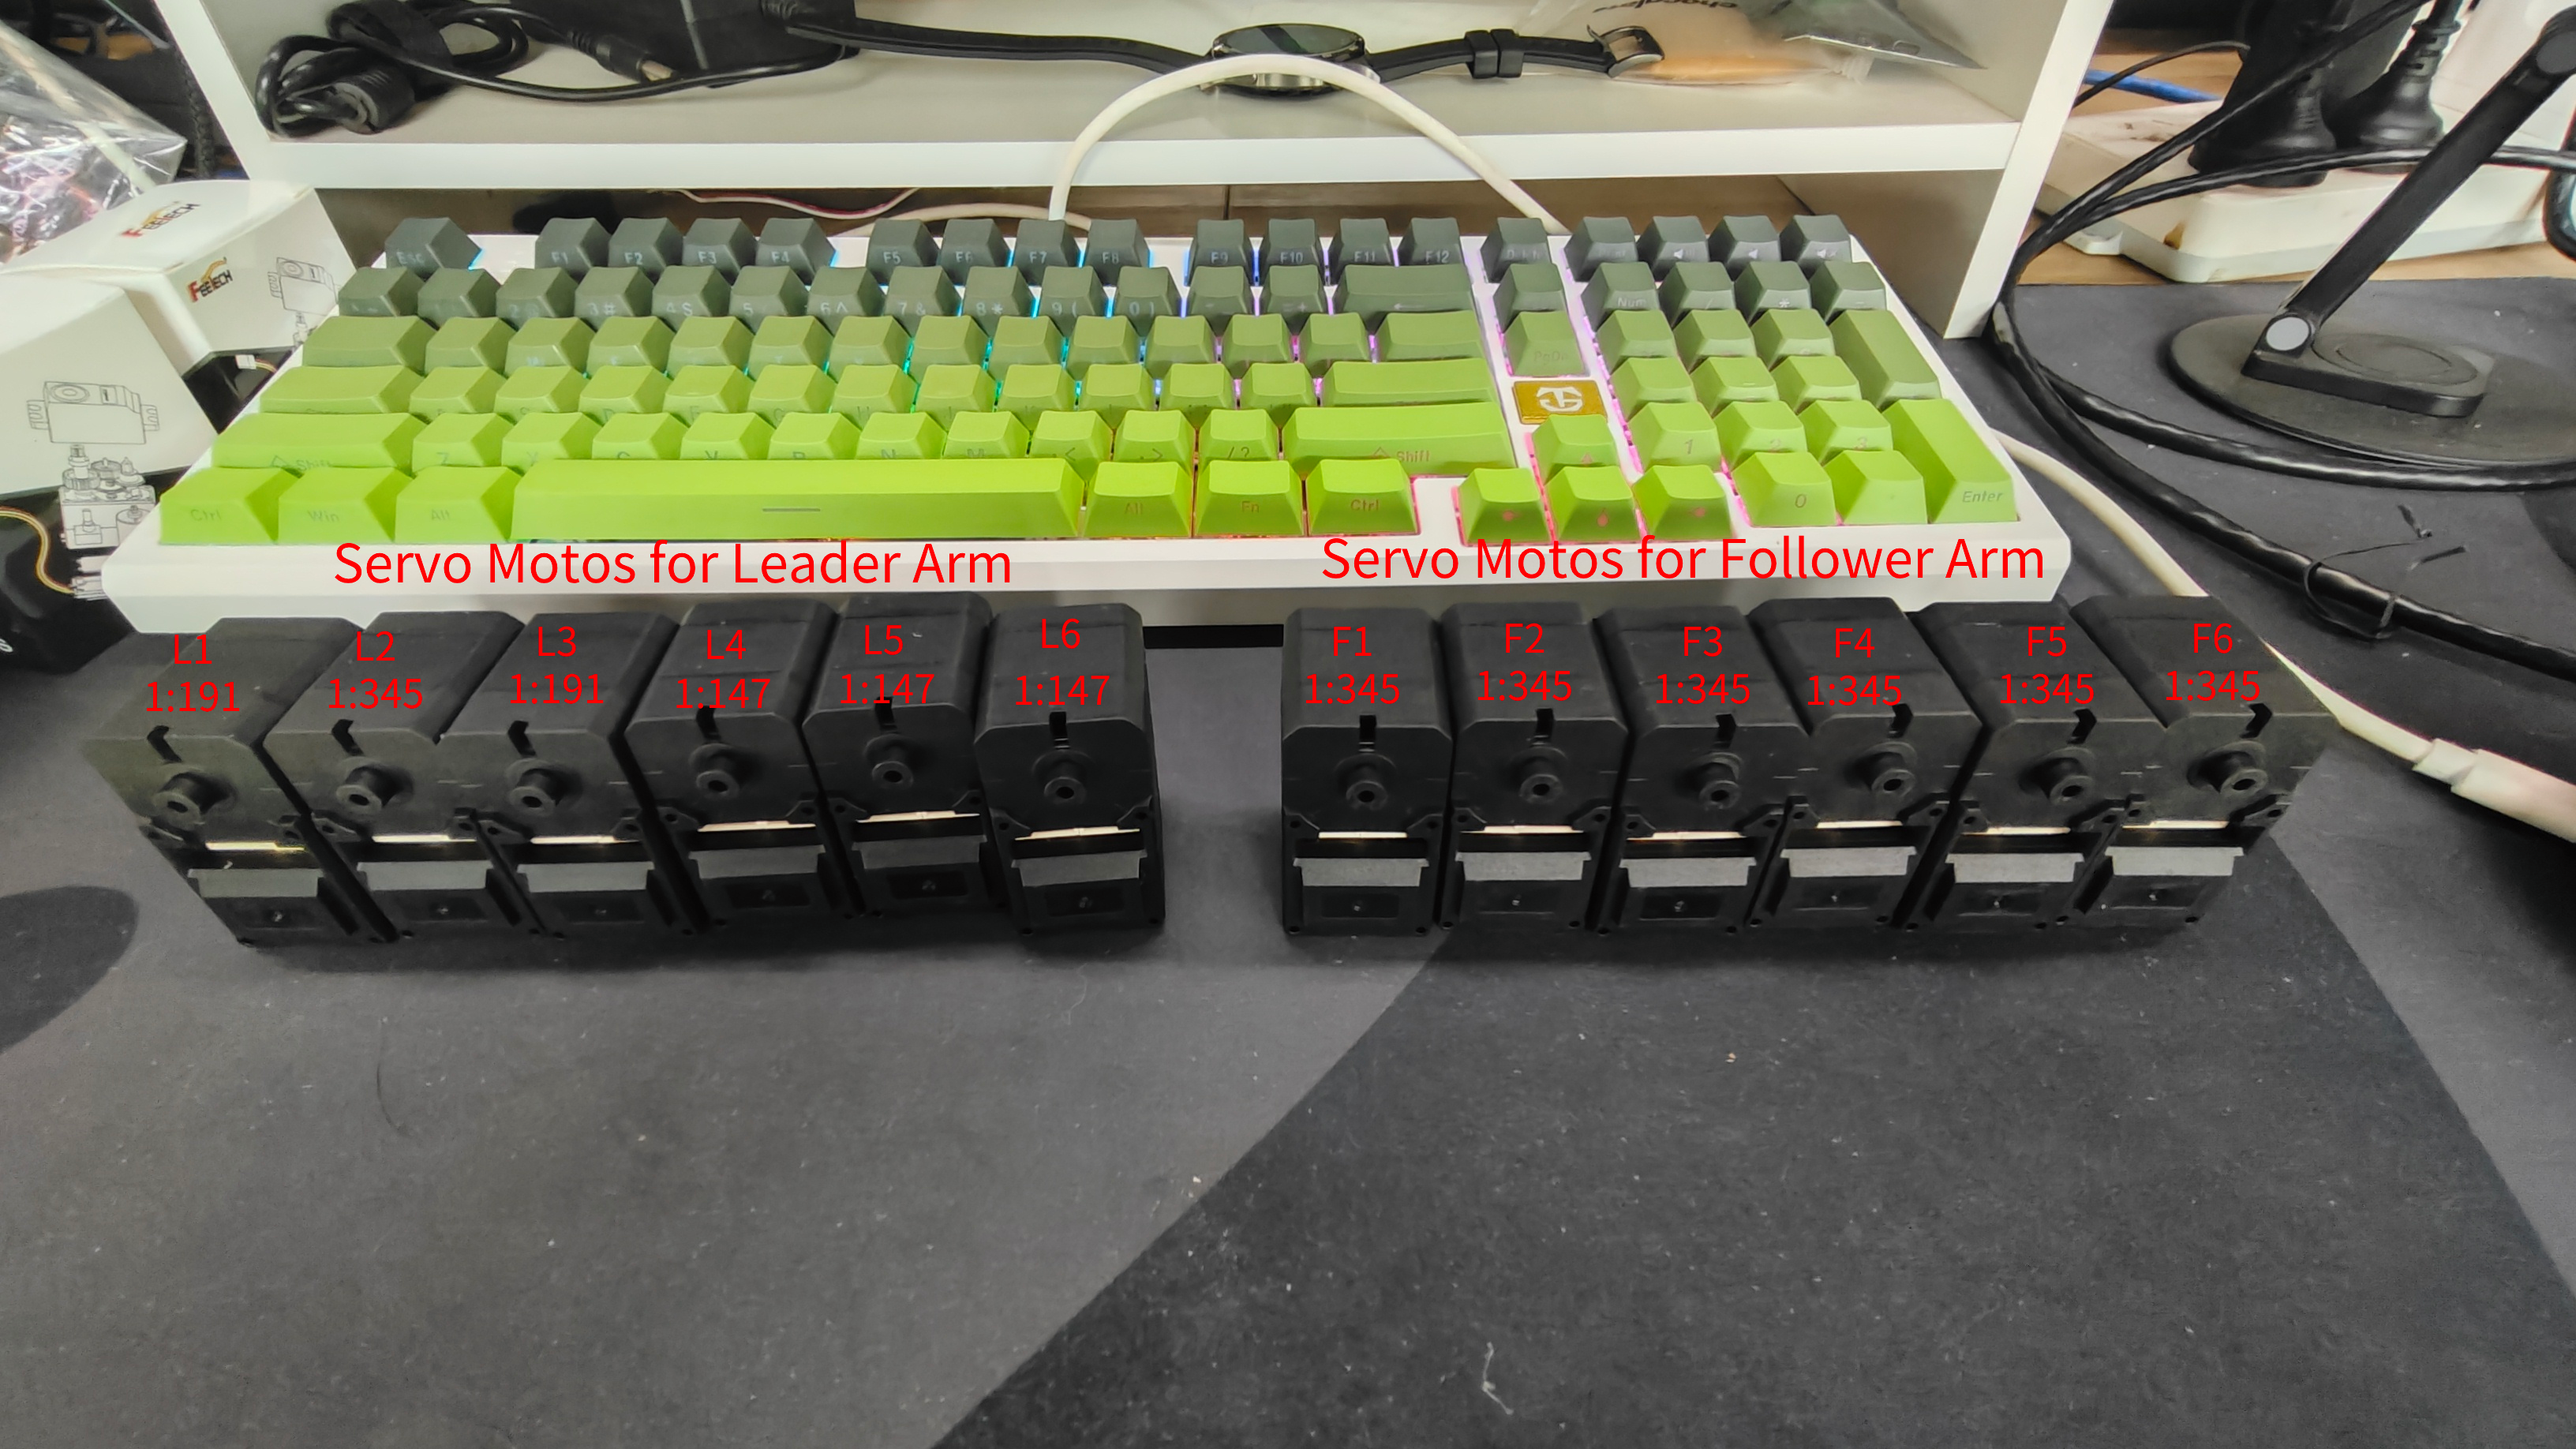
ギアボックスの減速比は、モーター 1 回転あたりの出力回転量 — つまり得られるトルクを決めます。SO-ARM は関節ごとに異なる減速比の STS3215 サーボを使います:
| サーボ型番 | 減速比 | 使用箇所 |
|---|---|---|
| ST-3215-C044(7.4V) | 1:191 | SO101 リーダー L1、L3 |
| ST-3215-C001(7.4V) | 1:345 | SO101 リーダー L2 |
| ST-3215-C046(7.4V) | 1:147 | SO101 リーダー L4〜L6 |
| ST-3215-C001(7.4V)/ C018(12V)/ C047(12V) | 1:345 | フォロワー F1〜F6 |
- 大きな減速比(1:345) = 高トルク・低速 — 自重と負荷を支える箇所(フォロワー関節、リーダー肩 L2)に必要;
- 小さな減速比(1:147 / 1:191) = 高速・軽量 — 人手で動かすリーダー関節に使用。
SO-ARM101 リーダーの L1〜L3 は SO-ARM100 と減速比が異なるため、第 6 章のサーボ設定は自分のキットのバージョンに厳密に合わせる必要があります。減速比が想定と異なるサーボは、誤ったキャリブレーションと誤った追従を招きます。
4.3 シリアルバス:1 本のケーブルで 6 つのサーボ
4.3 シリアルバス:1 本のケーブルで 6 つのサーボ
従来のホビーサーボはそれぞれ個別の PWM 信号線が必要です。STS3215 はシリアルバスサーボ:全サーボが共有の 3 ピンバス(GND、VCC、DATA)に接続され、次のサーボへデイジーチェーンされます。
2 つの概念がこれを成立させています:
- サーボ ID:バス上の各サーボには ID(SO-ARM では関節に対応する 1〜6)があります。バス上のコマンドは宛先 ID を運ぶため、6 つのサーボが 1 本の線を共有しても混線しません。工場設定(第 6 章)では ID は 1 個ずつ書き込まれます。
- ボーレート:サーボと制御ボードは通信速度が一致している必要があります。設定ツールは全サーボに一貫したボーレートを書き込みます。
バスプロトコルは各サーボの現在位置・温度・電圧・負荷の読み取りも可能にします — テレオペレーション中にリーダーが人の動きをリアルタイムに報告し、フォロワーの状態がデータセットへ記録される仕組みです。
全サーボが 1 本のバスを共有するため、ID の書き込みはその ID を持つ全サーボに影響します。重複 ID(例:2 つのサーボが ID 4 に応答)がある状態で ID 4 を書き換えると両方変わってしまいます。だからこそ ID は常に接続した 1 個のサーボずつ書き込むのです — 第 7 章のデバッグツールが最初に他のサーボを外すよう求める理由もこれです。
4.4 サーボ制御ボード・配線・電源
4.4 サーボ制御ボード・配線・電源
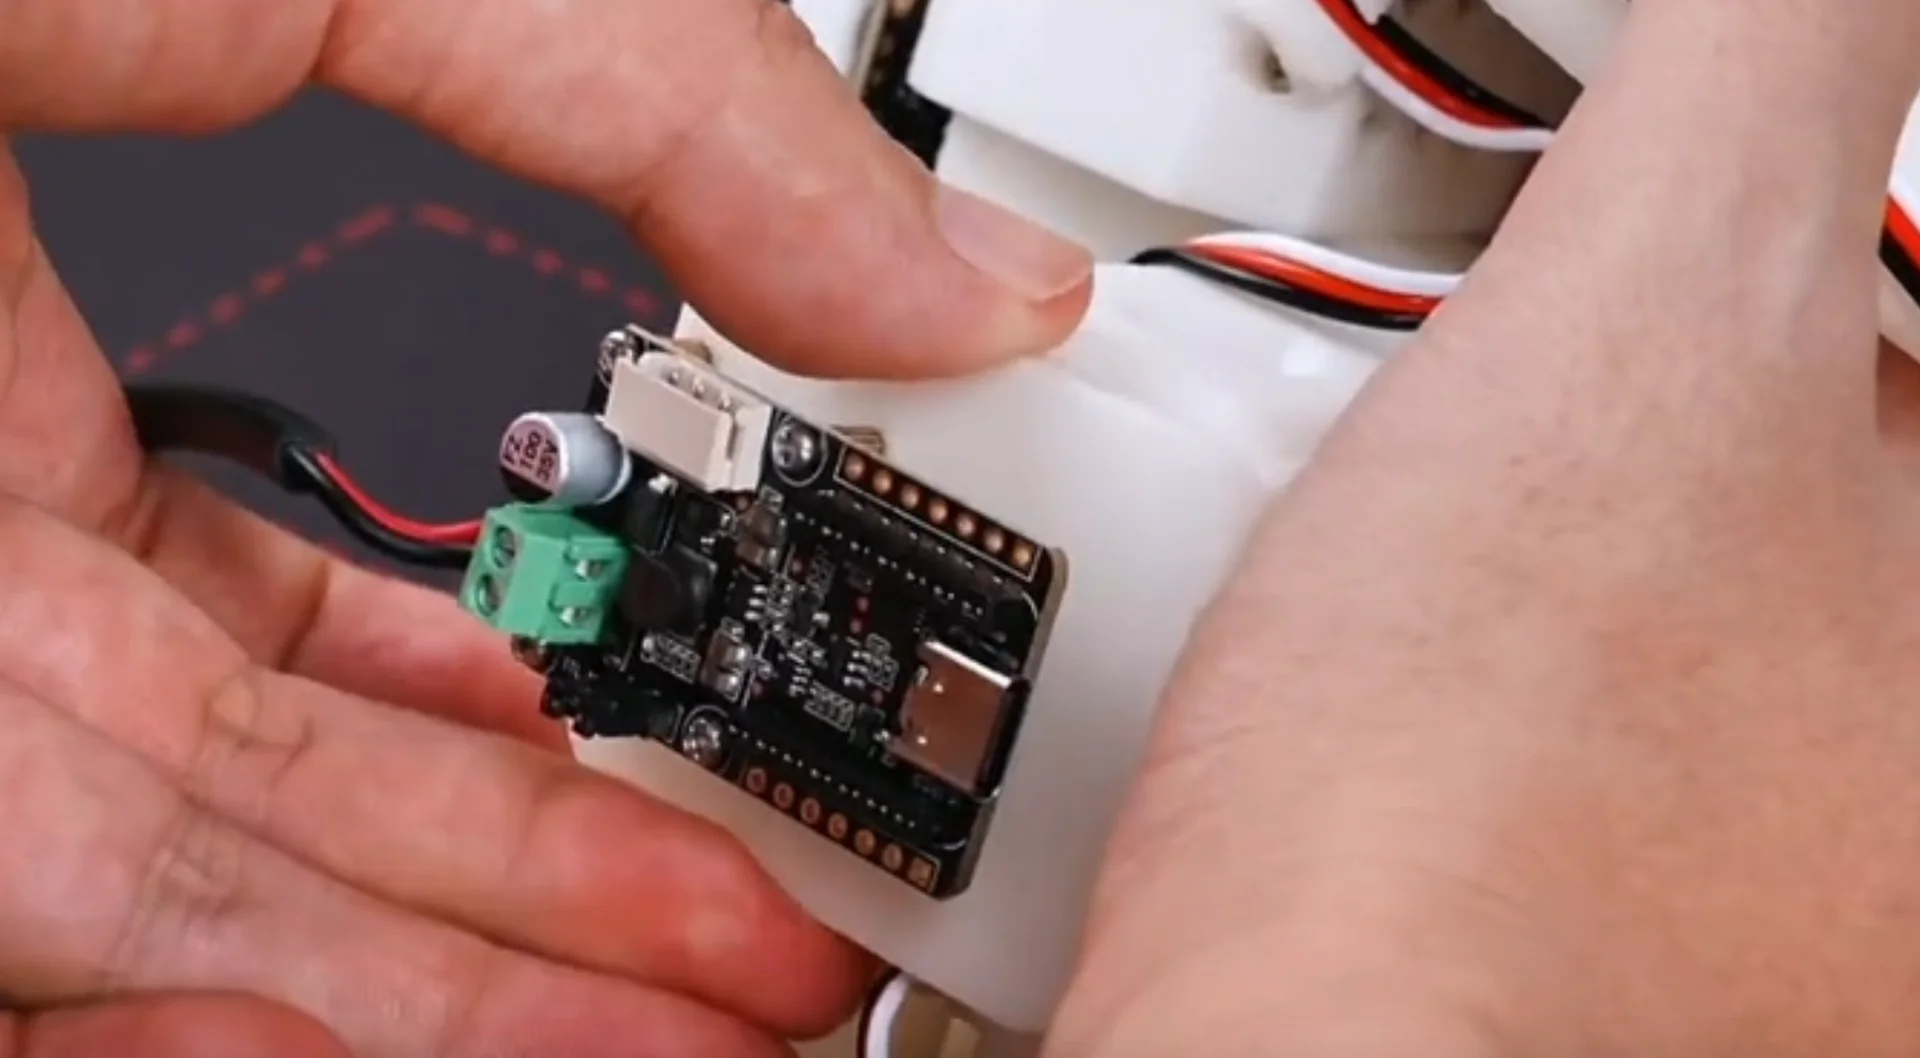
各アームには小さな LeRobot サーボ制御ボードがあります:片側に 3 ピンのサーボバスソケット、もう片側に PC への USB-C コネクタと DC 電源ジャックです。
最も多いハードウェア故障を防ぐルール:
- USB-C はデータのみ。 USB ケーブルではサーボは給電されません — 動かすには DC 電源も接続が必要です;
- 電圧はサーボ種類に一致:7.4V 版 STS3215 には 5V、12V 版には 12V。リーダーは常に 7.4V モーター(5V 電源)。Pro キットのフォロワーは 12V 電源を使います;
- サーボケーブル・USB ケーブル・電源コネクタの抜き差しは必ず電源オフで;
- 最初のサーボ(ID 1、ベース)が制御ボードに接続され、以降の各サーボは直前のサーボに接続します。サーボの LED が消えていたら、その手前のケーブルが緩んでいる可能性があります。
4.5 まとめ
4.5 まとめ
- SO-ARM 1 本 = 5 つの回転関節 + グリッパ、関節ごとに 1 個の STS3215 バスサーボ;
- サーボ = モーター + ギアボックス + 位置フィードバック。減速比は速度をトルクに変えます;
- 6 つのサーボが 3 ピンのシリアルバス 1 本を共有。サーボ ID で区別され、位置は読み戻せます;
- 制御ボードは USB(データ)と DC(電源)をバスへ橋渡しします — 両方の接続が必須で、電圧も正しく。
次章でソフトウェア環境を構築し、その後モーターの設定と組み立てに進みます。