9. LeRobot と SO-ARM のシステムアーキテクチャ
LeRobot とは何か、リーダー・フォロワーの役割分担、Robot と Teleoperator のプラグインアーキテクチャ、カメラ・シリアルバス・アームのデータフロー、SO-ARM の設定要点を学びます。
9.1 LeRobot とは、なぜ必要か?
9.1 LeRobot とは、なぜ必要か?
第 8 章で模倣学習の概念フレーム(デモ・データ・モデル・閉ループ)を確立しました。しかしこのパイプラインを実際に動かすには、一気に大量の細かい問題に直面します:
- カメラフレームと関節角のタイムスタンプをどう揃えるか?
- 何十エピソードの画像・状態・アクションをどういう形式で保存するか?
- 訓練済みモデルを Hugging Face Hub でどう共有・ダウンロードするか?
- データ収集・訓練・推論の 3 つのコードベースが、どう同じアーム制御ロジックを共有するか?
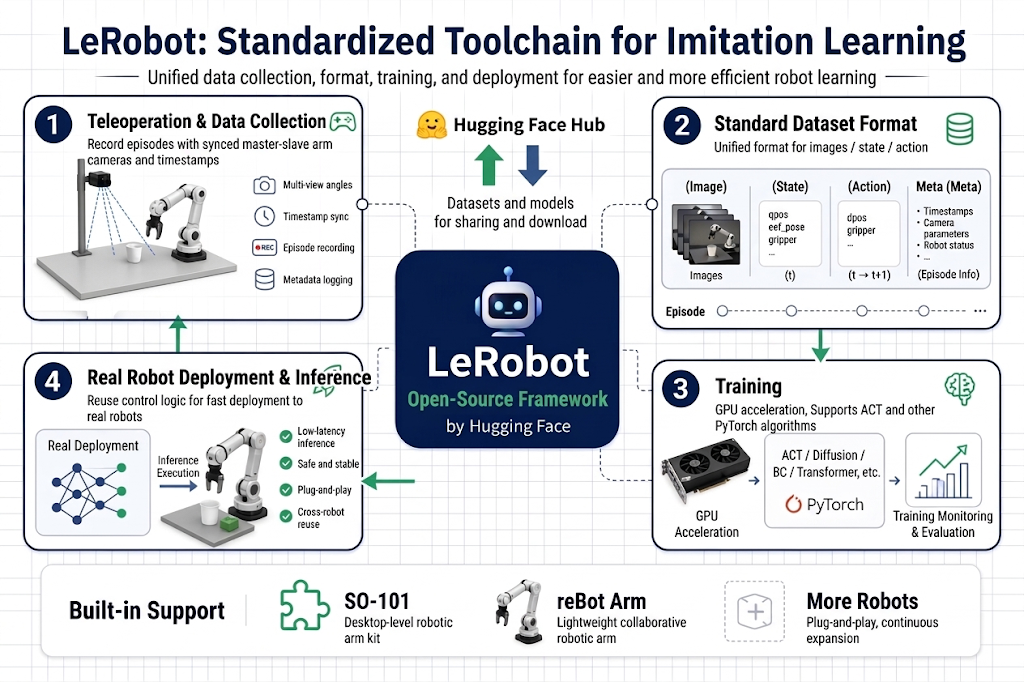
誰もが車輪を再発明していたら、ロボット学習は一部の研究所の遊びのままです。LeRobot は Hugging Face がこれを解決するために作ったオープンソースフレームワークです — 実証済みの模倣学習アルゴリズム(ACT、SmolVLA、GR00T など)を PyTorch で実装し、標準のロボットデータセット形式を定義し、テレオペレーション・データ収集から訓練・実機展開までの完全なコマンドラインツールチェーンを提供します。SO-ARM 自体、LeRobot のリファレンスとなる低コストハードウェアとして共に生まれました — 両者は互いのために設計されています。
9.2 リーダーアームとフォロワーアーム
9.2 リーダーアームとフォロワーアーム
- 模倣学習の第一歩は「人間がロボットに教示すること」。問題は:人間はどうやってアームに精密な把持動作を「教える」のか? 手で直接誘導するのは危険ですし、データも滑らかになりません;
- 答えはマスター・スレーブ型テレオペレーションです:構造が同じで軽く自由に動く教示アームを「入力デバイス」として使い — 人がリーダーを動かすと、フォロワーがリアルタイムに追従します。
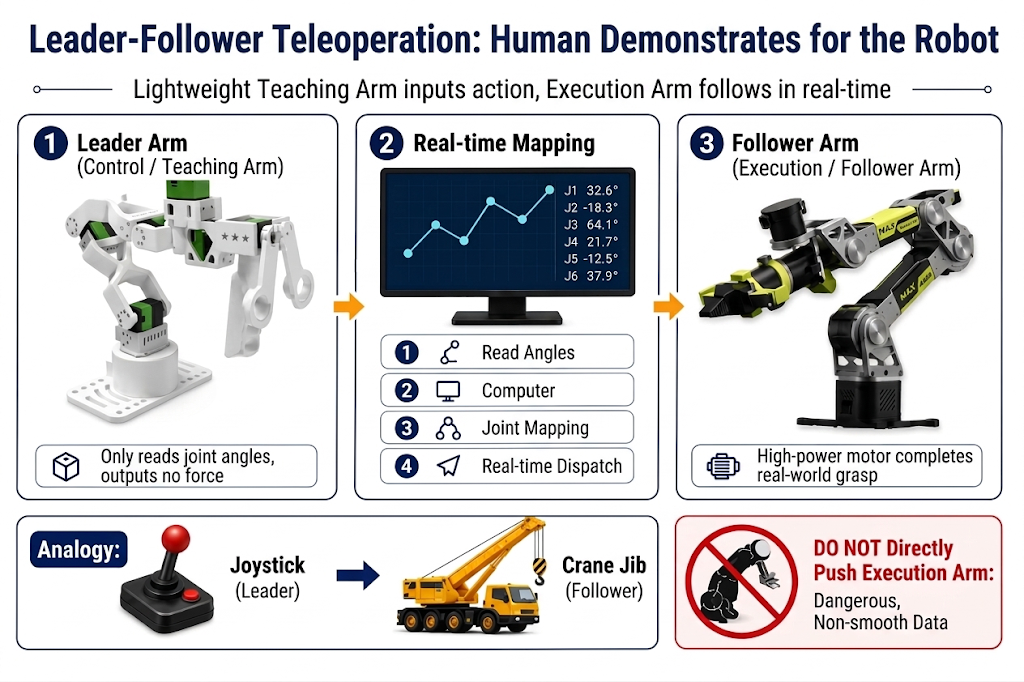
- リーダーアーム(leader / 教示アーム):人が持って動かすアーム。位置を読むだけ — 自身の関節角をリアルタイムに読み PC へ送ります。力を出す必要がないため、同じ STS3215 サーボを軽負荷で使え、人が動かす関節には小さい減速比を使っています;
- フォロワーアーム(follower / 実行アーム):実際に作業するアーム。リーダーからの関節角を受け取り、より高トルクで全電圧駆動のサーボを動かして追従し、実際の把持を行います。
これはクレーン運転席の操作レバーとクレーンアームの関係のようなものです。操作員は軽いレバー(リーダー)を動かし、重い作業は外のアーム(フォロワー)が行います。レバーの動きがすべてリアルタイムにアームの動きへ「翻訳」されます。
SO-ARM キットは 1 箱にこの 2 本が入っています — 天然の教材である理由です。
9.3 プラグインアーキテクチャ:Robot プラグインと Teleoperator プラグイン
9.3 プラグインアーキテクチャ:Robot プラグインと Teleoperator プラグイン
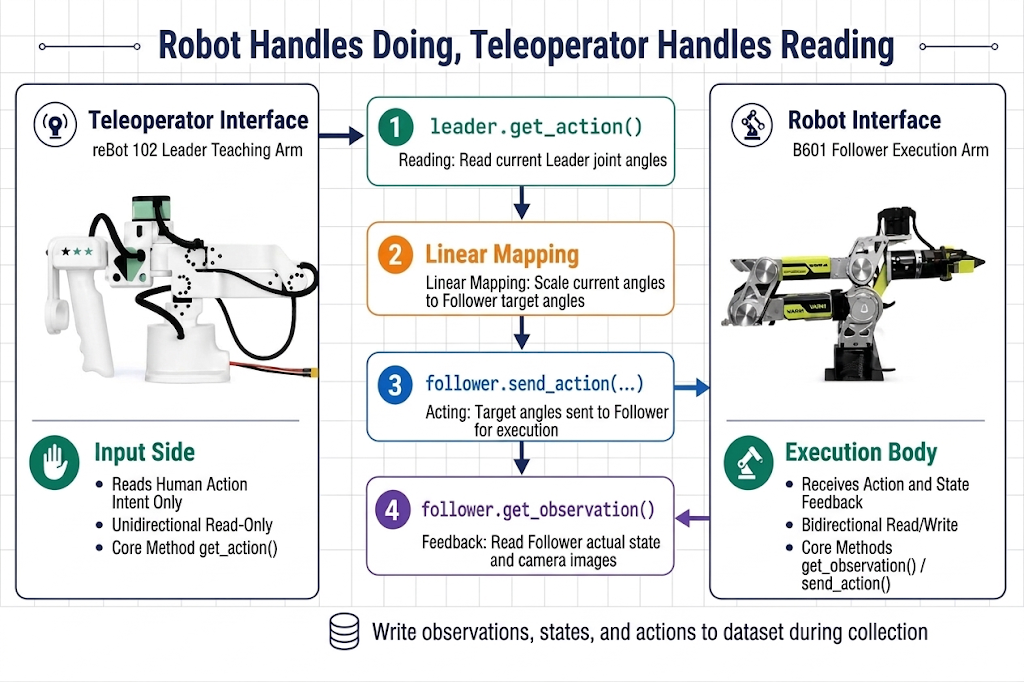
LeRobot の第一設計原則:フレームワークは特定ハードウェアを知らず、インターフェースだけを定義します。ハードウェアはプラグインとして接続されます。
| Robot プラグイン | Teleoperator プラグイン | |
|---|---|---|
| 役割 | 実行者:アクションを受け取り状態を報告 | 入力:人の動作意図だけを読む |
| データ方向 | 双方向(読み + 書き) | 単方向(読み取り専用) |
| コアメソッド | get_observation()、send_action() | get_action() |
| SO-ARM システムでの役割 | so101_follower(白いフォロワー) | so101_leader(黒いリーダー) |
一言で区別すると:Robot は「やる」を、Teleoperator は「読む」を担う。
9.4 データフロー概要:カメラ、シリアルバス、アーム
9.4 データフロー概要:カメラ、シリアルバス、アーム
1 制御サイクルで、どんなデータがどんな形式でどの経路を流れるか?1 台の PC が 3 種類の周辺機器に接続し、3 本のデータ経路に対応します:
- カメラ → PC:USB 映像フレーム(前面 + 側面);
- リーダー → PC:シリアルバス上の関節位置(
/dev/ttyACM1) — 人の意図; - PC → フォロワー:シリアルバス上の目標関節位置(
/dev/ttyACM0) — 同じバス上でフォロワー自身の状態も読み戻します。
PC が中心にいます:カメラ + リーダーを読み、フォロワーに書き、すべてにタイムスタンプを打ち、(録画時には)同じ瞬間に揃えた観測・状態・アクションを 1 行ずつデータセットに書きます。
9.5 4 つのワークフロー:同じシステムの 4 つの使い方
9.5 4 つのワークフロー:同じシステムの 4 つの使い方
ハードウェアとデータフローを理解した上で、この後の 4 つのワークフローを見ると、同じプラグインと同じ設定を使い、呼ぶ LeRobot ツールだけが違うことに気づきます:
| ワークフロー | LeRobot ツール |
|---|---|
| テレオペレーション | lerobot-teleoperate |
| データ収集 | lerobot-record |
| 訓練 | lerobot-train |
| 推論と展開 | lerobot-record(ポリシー付き)または lerobot-rollout |
- テレオペレーションとデータ収集は同じハードウェアチェーンを使う — 違いはデータを録るかだけです;
- 推論展開とデータ収集は鏡像構造:収集時はアクションがリーダー(人)から、推論時はモデル(チェックポイント)から来ます。それ以外(カメラ読み取り、状態フィードバック、サーボコマンド、安全制限)は同一です。これがプラグインアーキテクチャの利点 — 意思決定者を変えてもシステムを変える必要がありません;
- テレオペレーションと推論展開:どちらも全ハードウェアを稼働させオンラインでアームを制御し、違いは「誰が意思決定するか」 — テレオペレーションでは人、推論ではモデルです。
9.6 SO-ARM 設定の要点
9.6 SO-ARM 設定の要点
| 項目 | フォロワーアーム | リーダーアーム |
|---|---|---|
| LeRobot タイプ | --robot.type=so101_follower | --teleop.type=so101_leader |
| 典型的ポート | /dev/ttyACM0 | /dev/ttyACM1 |
| ポート設定キー | --robot.port | --teleop.port |
| ID キー | --robot.id | --teleop.id |
| 電源(スタンダードキット) | 5V | 5V |
| 電源(Pro キット) | 12V | 5V |
よくあるミスを防ぐ注意点:
- SO100 と SO101 はコード共有。
so101_leaderとso100_leaderは同じ実装です。SO100 ユーザーは同じコマンドを使えます; idはキャリブレーションファイルに紐づく。 同じ物理アームをテレオペレーション・録画・評価で使う際は、同じ--robot.id/--teleop.idを使うこと — でないと LeRobot は存在しないキャリブレーションファイルを探します;- ポート順序は挿入順に従う(Linux・Jetson):先に挿したボード =
ttyACM0、次 =ttyACM1。毎回lerobot-find-portで確認しましょう。
システムを一言でまとめると:同じ骨格、2 つの役割。 リーダーは読み、フォロワーは書き、カメラは見て、PC がタイムスタンプですべてを縫い合わせます。以降のテレオペレーション・収集・訓練・評価コマンドはまさにこの設定を再利用します。