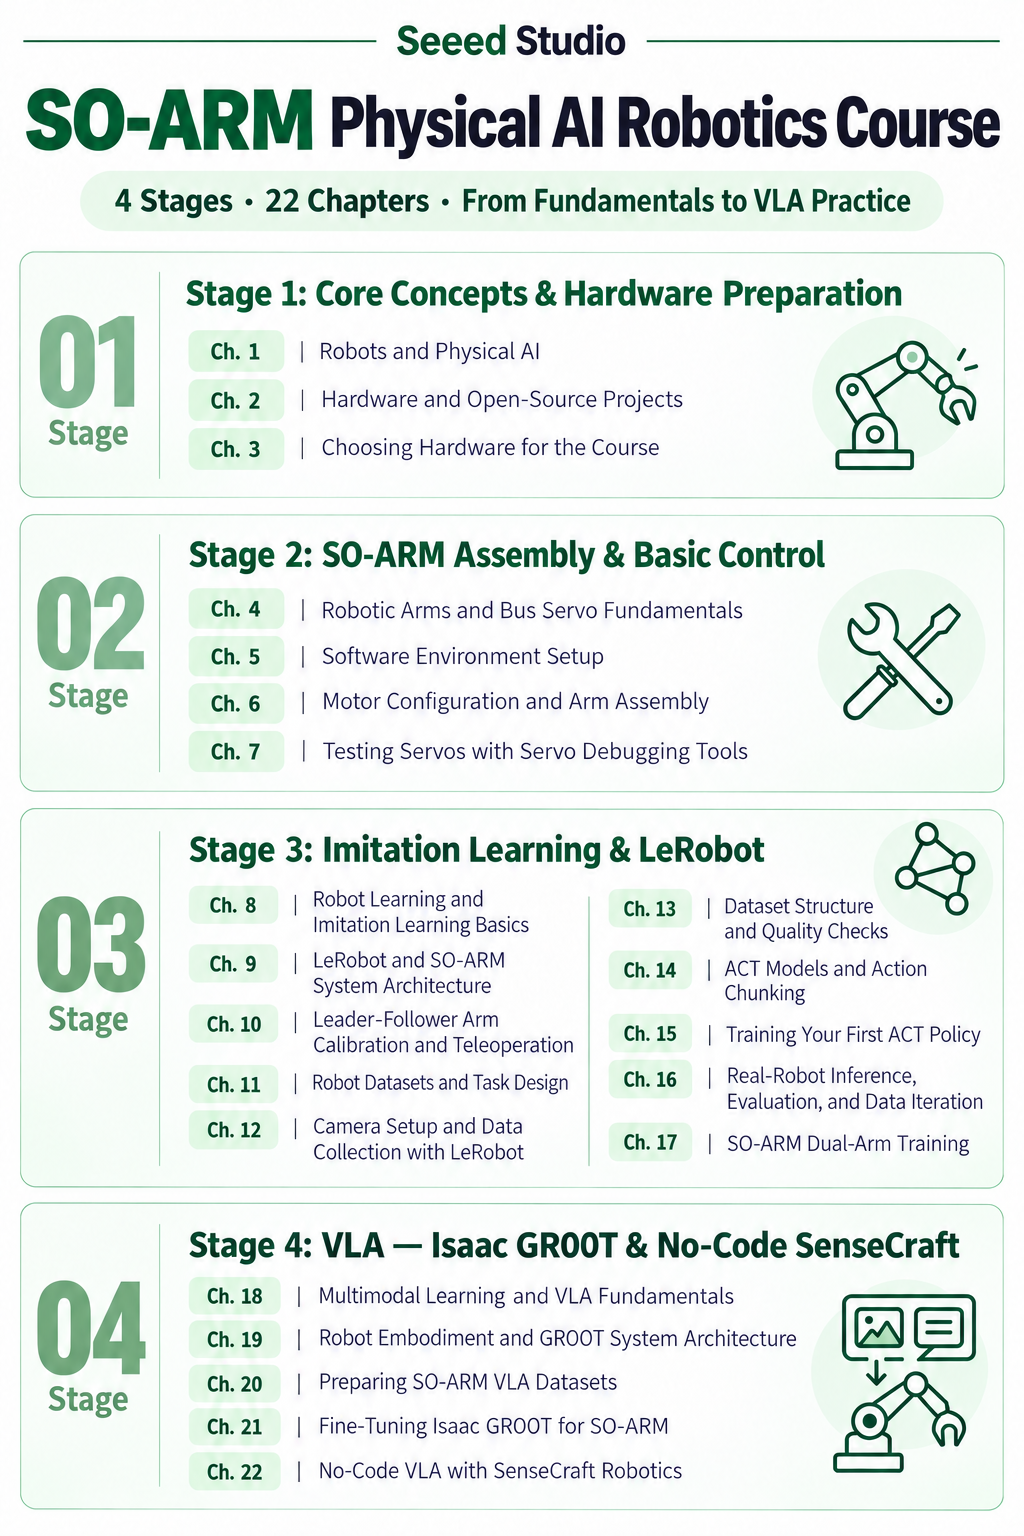
4 ステージ・22 章 — 無料でハンズオン
オープンソースの SO-ARM100 / SO-ARM101 ロボットアームを使って構築し学ぶための、 無料でハンズオンなガイドです。公開済みの各章では、基本概念、組み立てとサーボ制御 から始まり、LeRobot を用いた模倣学習と双腕訓練を経て、Isaac GR00T による VLA ファインチューニングへと進み、SenseCraft Robotics プラットフォームのノーコード VLA で締めくくります。
本コースは Seeed Studio AI ロボティクスチームが無料で作成・公開したもので、ロボティクス学習者・学生・就活者・メイカーに向けた明確で体系的な学習パスを提供します。学習や共有は自由ですが、無断複製・商業的再配布・内容の悪用は禁止です — 著作権は Seeed Studio (Shenzhen) Co., Ltd. に帰属します。
本コースは SO-ARM100 / SO-ARM101 を軸に展開します。TheRobotStudio がオープンソース設計し、Seeed Studio が完全なキットとして提供するリーダー・フォロワーアームで、Hugging Face の LeRobot プロジェクトの参考ハードウェアでもあります。理論とハンズオンを合わせ、ロボットアーム制御、LeRobot の模倣学習エコシステム、最新の VLA ベース具身知能をカバーします。コースは完全無料です — 役に立ったと思ったら GitHub の SO-ARM100 に Star ⭐ をお願いします。STL ファイルなどのオープンソース資料もそこにあります。経験者の方は ロボティクス Wiki のチュートリアルとサンプルを直接ご覧ください。本コースは深い数学的導出よりも実践的な理解を重視します。ステージ 2 で組み立てと設定を順に進め、ステージ 3 ではキャリブレーション・テレオペレーション・データセット・ACT 訓練・実機推論という LeRobot の完全ループを歩き、選択科目の双腕章で締めます。ステージ 4 ではまず VLA 理論と GR00T アーキテクチャを学び、SO-ARM データセットで GR00T をファインチューニングし、訓練 GPU のない読者のために SenseCraft Robotics のノーコードパスで締めくくります。
コミュニティグループ
Discord
コース設計の考え方
本コースは SO-ARM100 / SO-ARM101 リーダー・フォロワーアームキットを実践プラットフォームとして、ロボットアーム理論・ロボット学習理論・実機演習を組み合わせて進めます。コースのアウトラインは以下の通りです: