SenseCraft Robotics よくある問題
デバイスの接続と検出
シリアルポートが見つからない場合はどうすればよいですか?
次の点を確認してください:
- USB ケーブルがデータ転送に対応していることを確認します。
- ロボットアームの電源が入っていることを確認します。
- フォロワーアームより先にリーダーアームが接続されていることを確認します。
- macOS / Linux では、システムがシリアルポートへのアクセスを許可していることを確認します。
- 他のプログラムがシリアルポートを占有していないことを確認します。
次を試してください:
- デバイスを抜き差しします。
- "Scan Serial Ports" をクリックします。
- ページに権限の問題が表示された場合は、権限付与フローを完了します。
- それでも失敗する場合は、ソフトウェアまたはコンピュータを再起動します。
B601 RS が CAN を検出できない場合はどうすればよいですか?
次の点を確認してください:
- CAN アダプタとドライバがインストールされていることを確認します。
- Linux / Jetson では、
can0などの SocketCAN インターフェースが存在することを確認します。 - macOS / Windows では、PCAN ランタイムが利用可能であることを確認します。
- CAN チャンネル名が正しいことを確認します。
カメラに映像が出ない、またはフレームレートが低い場合はどうすればよいですか?
推奨事項:
- 解像度または画質を下げます。
- サンプリング速度を下げます。
- 不要なプレビューを閉じます。
- 複数のプログラムで同時にカメラを使用することは避けます。
- カメラを再スキャンして再バインドします。
キャリブレーションとテレオペレーション
キャリブレーションが失敗する場合はどうすればよいですか?
推奨事項:
- リーダーアームとフォロワーアームのモデルが正しく選択されているか確認します。
- ポートのバインドが逆になっていないか確認します。
- 推奨される姿勢でロボットアームを再配置します。
- キャリブレーションを一度停止し、再度開始します。
- 診断ログを確認し、問題がシリアルポート、サーボ、CAN、または姿勢ステージのどれに関連しているかを特定します。
テレオペレーションの方向が逆になったり、動きが遅延したりする場合はどうすればよいですか?
推奨事項:
- 再度キャリブレーションを行います。
- リーダーアームとフォロワーアームの役割が正しく接続されているか確認します。
- ゆっくりと動かし、急な引っ張りを避けます。
- B601 RS の場合は、最大動作ステップを小さくします。
- テレオペレーションの診断ログを確認します。
データ収集とトレーニング
記録されたデータの品質が悪い場合はどうすればよいですか?
推奨事項:
- 品質の低いエピソードを録り直します。
- 各デモンストレーションを、途切れなく、安定して、一定のペースで行います。
- カメラ位置と照明を安定させます。
- Dataset ページを使用して、動画、サンプルフレーム、関節カーブを確認します。
- データセットをマージする場合は、同じタスク説明のデータのみをマージします。
トレーニングが開始できない場合はどうすればよいですか?
次の点を確認してください:
- トレーニング可能なデータセットが選択されていることを確認します。
- クラウドトレーニング用に SenseCraft アカウントにサインインしていることを確認します。
- ローカルトレーニングランタイムが揃っていることを確認します。
- GR00T の場合、HF トークン、ゲート付きアクセス、ランタイム、およびモデルキャッシュのチェックが通っていることを確認します。
Run ページにモデルが表示されない場合はどうすればよいですか?
主な原因:
- トレーニングが正常に完了していません。
- クラウドトレーニング結果がローカルコンピュータに取得されていません。
- ローカルモデルの登録に失敗しています。
次を試してください:
- Training に戻り、タスクのステータスを確認します。
- トレーニングが完了するまで待ちます。
- モデルがダウンロード/登録されていることを確認します。
- Run ページを更新します。
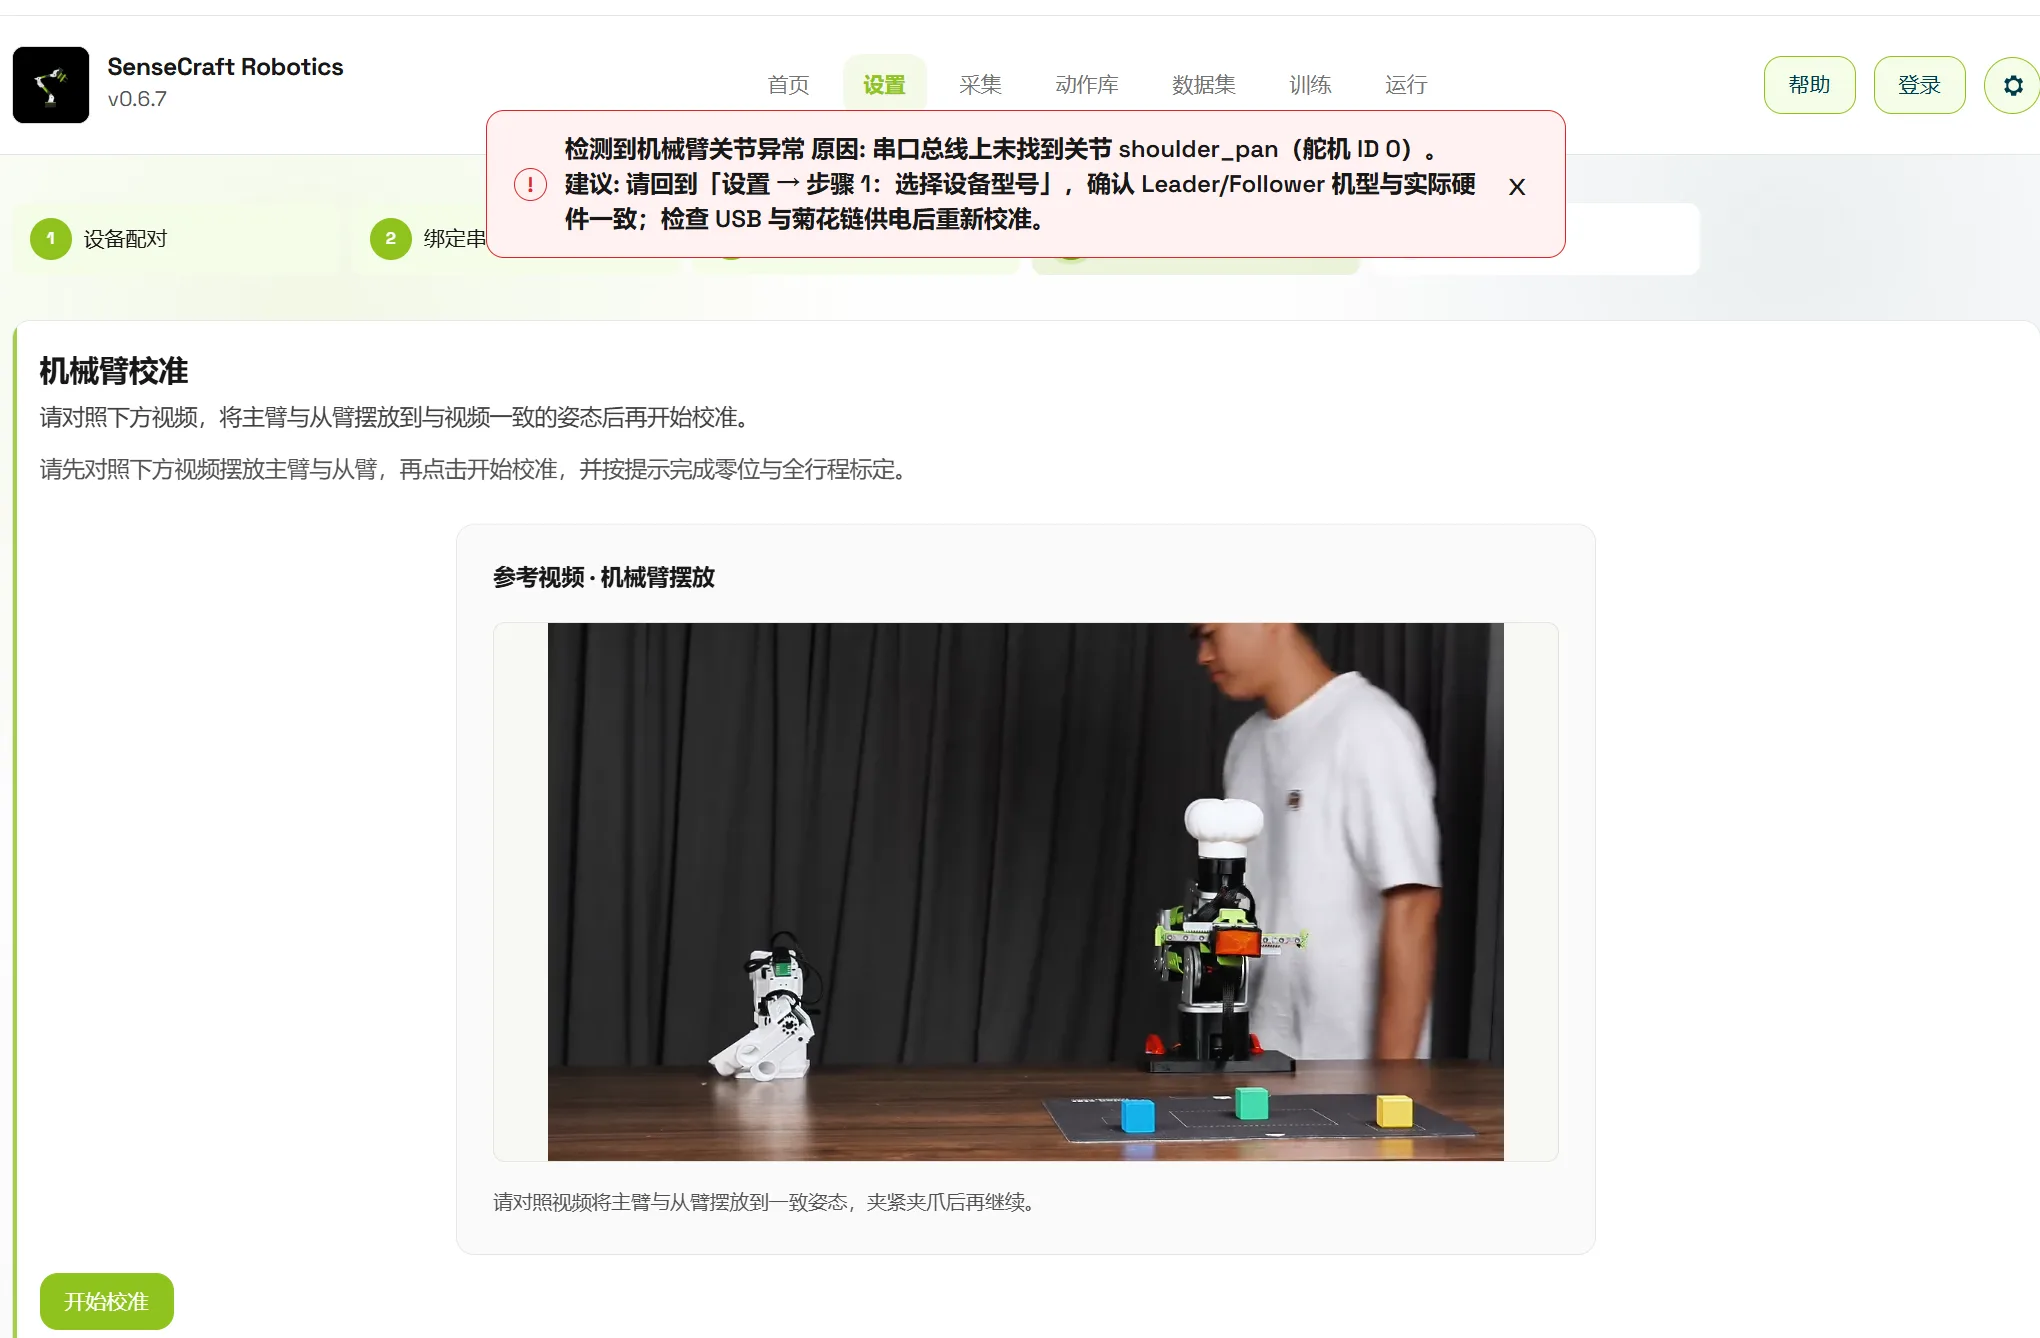
キャリブレーションで「ロボットアームの関節異常が検出されました」と表示される場合はどうすればよいですか?
"Start Calibration" をクリックした後にこのエラーが表示される場合は、まずリーダーアームを確認してください。
次の順番で確認します:
- ロボットアームの電源が入っており、電圧がデバイス要件を満たしていることを確認します。
- "Device Pairing" に戻り、選択したデバイスモデルが実際のロボットアームと一致していることを確認します。
- "Bind Serial Port" のステップを確認し、リーダーとフォロワーのシリアルポートが逆になっていないことを確認します。
- リーダーアームの配線、デイジーチェーン接続、および USB 接続を確認します。
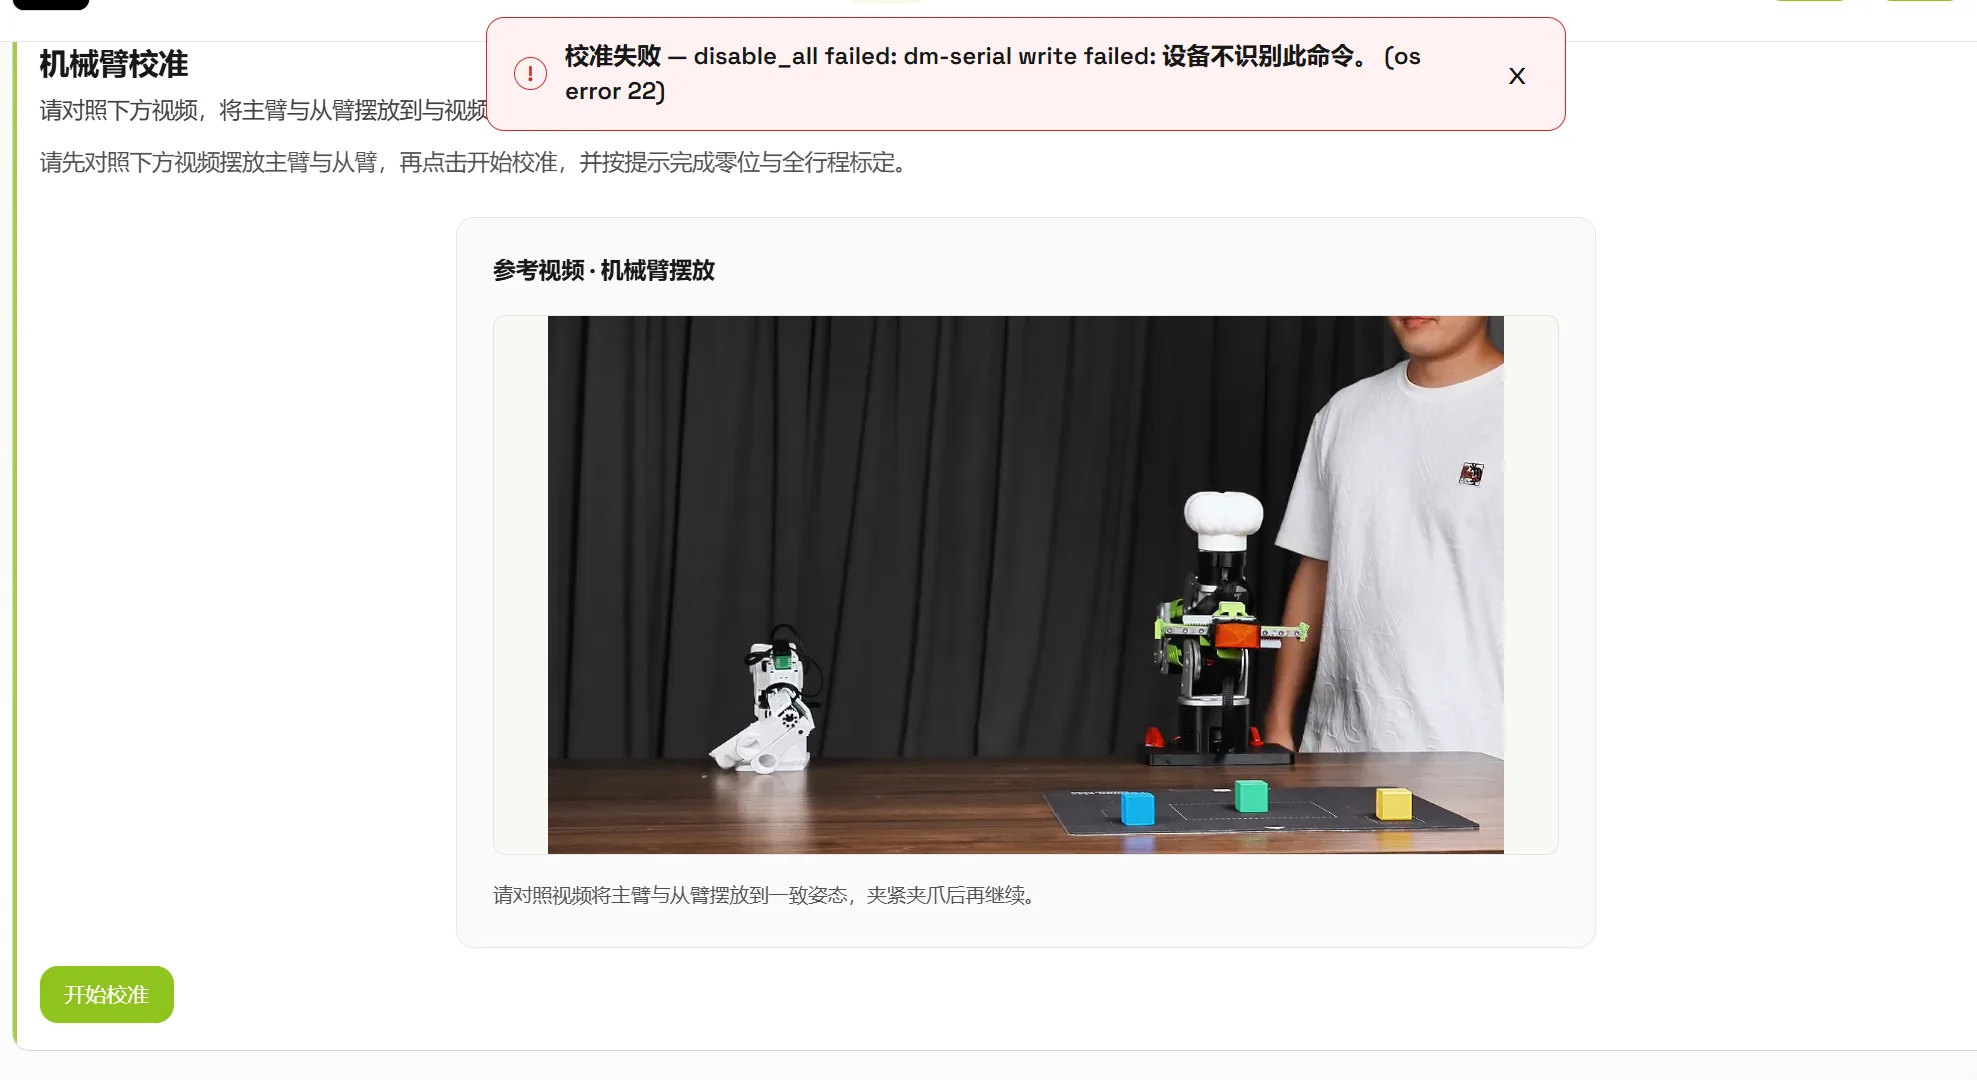
キャリブレーション中にシリアルポートの切断や書き込み失敗が報告される場合はどうすればよいですか?
キャリブレーション中に "dm-serial write failed" やシリアル書き込み失敗などのエラーが表示される場合、通常はシリアルリンクが正しく接続されていない、デバイスが認識されていない、またはシリアルの役割が誤ってバインドされています。
まずキャリブレーションを停止し、その後リーダーとフォロワーの電源、USB ケーブル、シリアルポートのバインド、およびデバイスモデルを確認します。接続が復旧したら、再度 "Scan Serial Ports" をクリックして再キャリブレーションを行います。
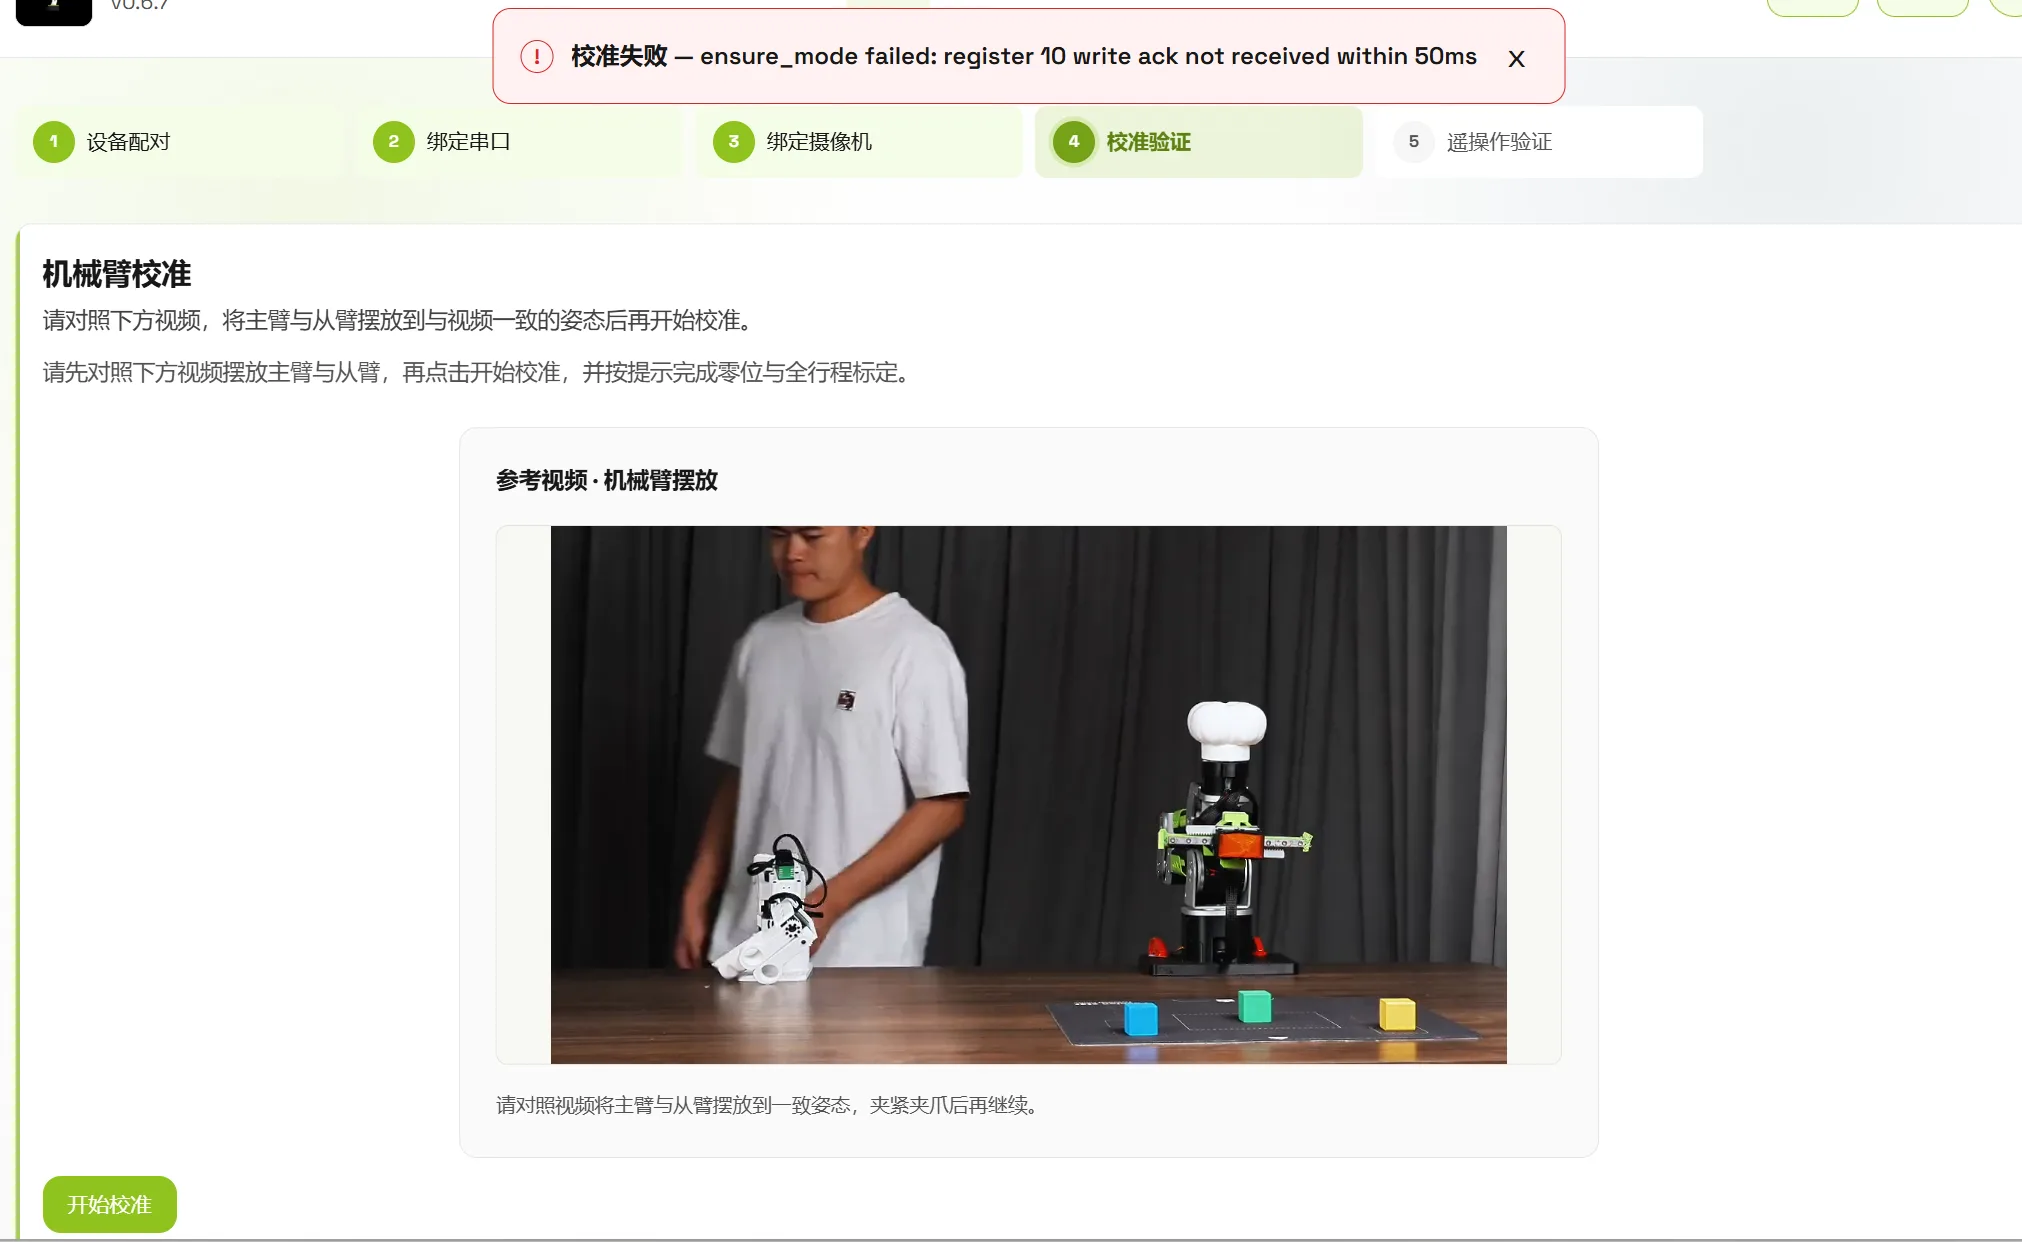
リーダーアームのキャリブレーション完了後にフォロワーアームでエラーが報告される場合はどうすればよいですか?
リーダーアームのキャリブレーションが完了しているにもかかわらず、フォロワーアームのキャリブレーションに切り替えた際にエラーが表示される場合は、フォロワーアーム側のトラブルシューティングに集中してください。
フォロワーアームの電源が入っているか、電圧が規格を満たしているか、フォロワー側の配線、サーボチェーン、CAN、またはシリアル接続が正常かを確認します。必要に応じて、キャリブレーションを開始する前にフォロワーポートを再バインドします。
SoArm の自動キャリブレーションで注意すべき点は何ですか?
SoArm の自動キャリブレーションを行う前に、ロボットアームの周囲に十分なスペースがあり、人に怪我をさせたり、テーブル上の物体と衝突したりしないようにしてください。
また、ロボットアームの手首に動作制限があるかどうかも確認してください。手首に制限がない場合、動作によってケーブルが引っ張られる可能性があるため、自動キャリブレーションは推奨されません。その他のキャリブレーションの問題については、ReBot/B601 のチェック項目(電源、デバイスモデル、ポートバインド、配線状態)を参照してください。
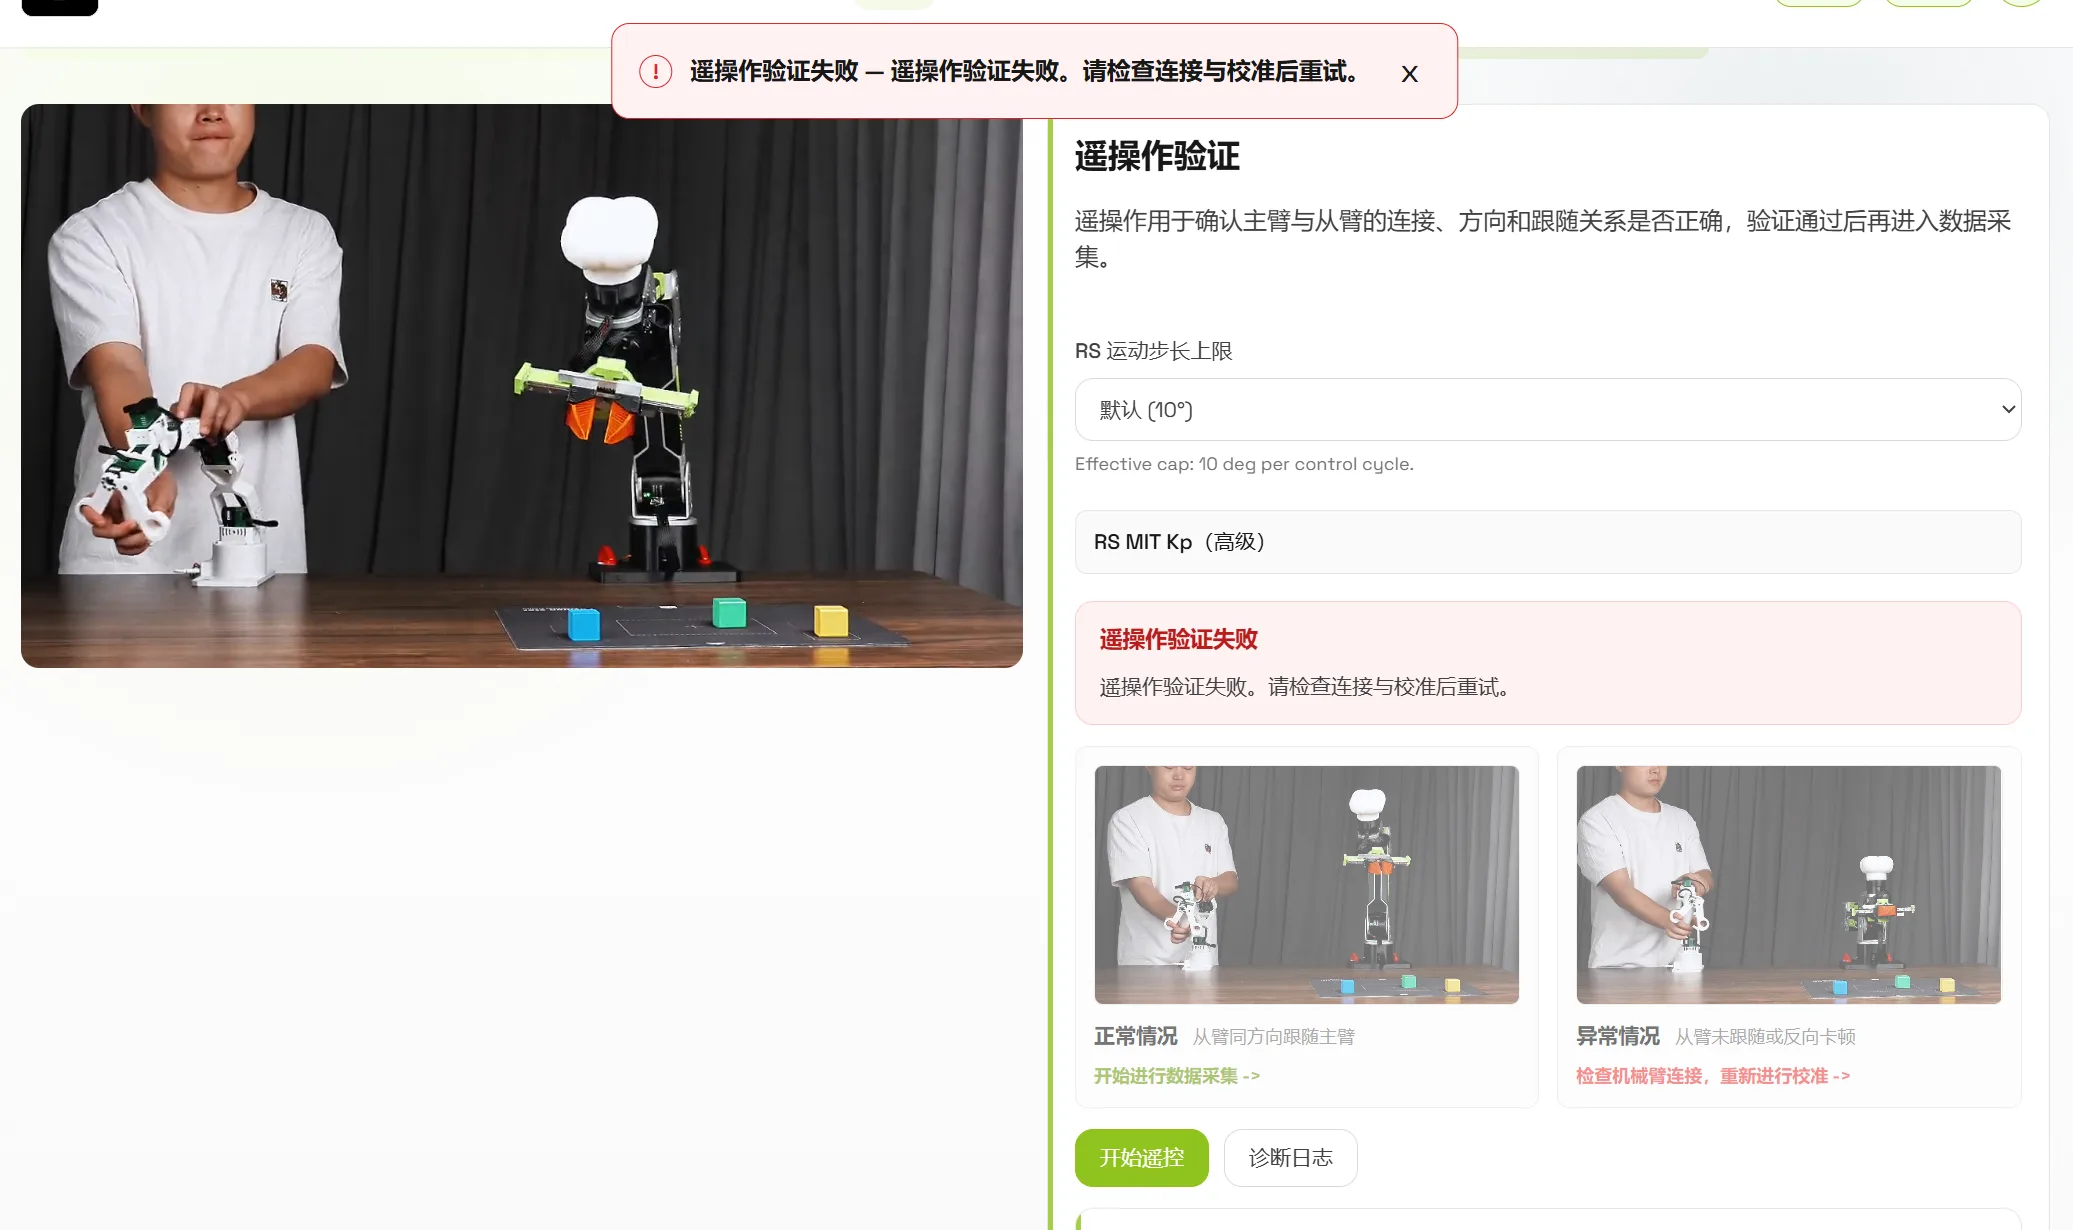
テレオペレーションの検証が失敗する場合はどうすればよいですか?
テレオペレーションの検証が失敗する場合は、まずリーダーアームとフォロワーアームが正しく接続およびペアリングされていることを確認してください。
次の順番で確認します:
- 電源が入っており、電圧が規格を満たしていることを確認します。
- Device Pairing で選択したデバイスが、実際のロボットアームモデルと一致していることを確認します。
- リーダーとフォロワーのシリアルポートが逆になっていないか確認します。
- リーダーアームの配線が正常か確認します。
- 再度キャリブレーションを行い、その後、小さくゆっくりとした動きでテレオペレーションの検証を行います。
カメラと収集パフォーマンス
macOS で収集中にカメラエラーが発生する場合、どのカメラの組み合わせがおすすめですか?
macOS での収集中にカメラ関連のエラーが発生する場合は、まず次の組み合わせを試してください:
- Hikvision カメラ 2 台:ロボットアームのフレームレートを 60 fps 以下に保ちます。120 fps での収集は失敗する可能性があります。通常は動作しますが、環境によっては互換性の問題が発生する場合があります。
- Hikvision カメラ 1 台 + Logi Webcams C270 HD Webcam 1 台:現時点でより安定しており、ロボットアームの 120 fps 収集にも使用できます。
- Webcams C270 HD Webcam 2 台:一般的なロボットアーム収集フレームレートをカバーできる、同様に安定した組み合わせです。
収集パフォーマンスが不足しているとどのような問題が発生しますか?
収集パフォーマンスが不足している場合、「現在のエピソードをスキップ」「現在のエピソードを再録画」「収集を終了」などのボタンの反応が遅くなることがあります。また、フレーム落ちが発生する場合もあります。例えば、エピソードを 15 秒に設定しているのに、Dataset ページでは実際の長さが 15 秒より短く表示されることがあります。
1 回の録画セッションは約 20 エピソードまでに抑え、その後データセットのマージでデータを整理することを推奨します。1 回の収集セッションにエピソードが多すぎると、データセット破損や書き込みエラーのリスクが高まる可能性があります。
モデル実行
モデルを実行する前に何を確認すべきですか?
モデルを実行する前に、テレオペレーションを使用して、ロボットアームのハードウェア、接続、キャリブレーション、および追従動作が正常であることを確認します。また、選択したカメラレイアウトが、そのモデルのトレーニングデータを収集したときのカメラレイアウトと一致していることも確認してください。一致していない場合、推論品質に影響する可能性があります。