エッジ組立検査:欠品、寸法、Modbus、MQTT
寸法の結果は校正基準で画素を換算した値で、受入試験の校正済みゲージの代わりにはなりません。同梱の検出器は裸基板の欠陥データセット DeepPCB で学習しており、その 6 クラスは組立欠品ではありません。自社製品に使う前に、期待項目リストを自社のものに置き換え、自社データで測定してください。
このソリューションでできること
固定カメラ 1 台で 1 つの検査ステーションを監視します。各フレームを検出器に通し、欠品比較と寸法測定を行い、1 つの OK/NG 判定にまとめてラインのタクトで出力します。
- 欠品比較 — テンプレートの期待項目リスト(
class+ ROI + 一致距離)を検出結果と照合します。リストにありフレームにない項目はmissing、リスト外で見つかった項目は任意でextraとして報告します。 - 寸法測定 — 測定面と同じ平面に置いた校正基準から
mm_per_pixelを求め、測定 ROI 内の対象の最小面積矩形をミリメートルに換算し、基準値 ± 許容差と比較します。 - 判定統合 —
defect、missing、extra、dimension_out_of_toleranceのいずれか 1 つでフレームは NG になります。4 つは個別に無効化できます。
判定は 2 か所へ書き込みます。PLC 向けの Modbus TCP holding register と coil、MES または履歴システム向けのフレームごとの MQTT JSON イベントです。register は coil より先に書き込むため、coil で動作する PLC は同じ判定の register データを読み取ります。
- パッケージのソースと導入ガイド: sensecraft-solutions / solutions/edge_inspection_assembly
- 構成の選択と導入: reference design page
機器はすぐに使えます
reComputer J30 / J40 シリーズまたは R2000 シリーズにアプリケーションパッケージを入れれば動作します。初回導入は約 60 分です。J40 シリーズでの実測はキャプチャから coil まで P50 10.92 ms です。
コードはオープンソース
ランタイムコードは Apache-2.0 です。検出器は YOLOX-Tiny(Apache-2.0)で、Ultralytics のコードや重みを含まず、AGPL の義務はありません。
自社のカメラ、PLC、MES をそのまま接続
RTSP / ONVIF / USB カメラを使えます。判定は Modbus TCP と MQTT で出力します。HR 0–7 は表面検査ソリューションと同じ register 配置のため、既存の PLC プログラムは変更不要です。
すべて現場で動作
取得、推論、判定、出力はすべて検査ホスト上で完結し、主処理チェーンにインターネット接続は不要です。
デモが実際に示すもの
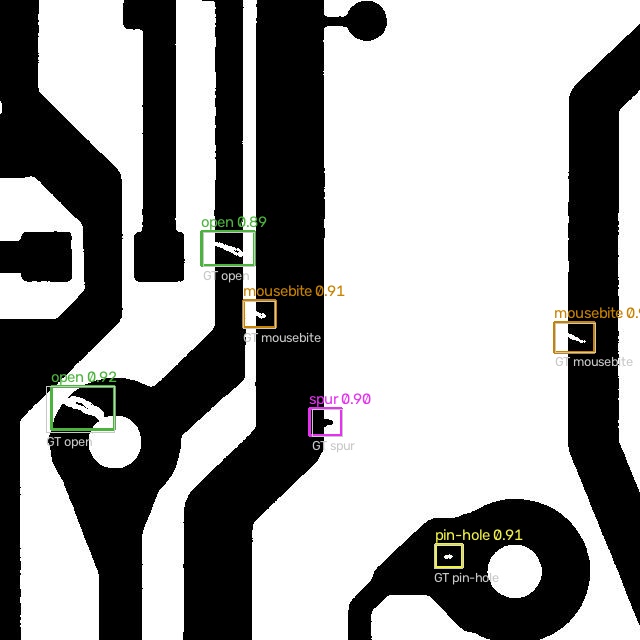
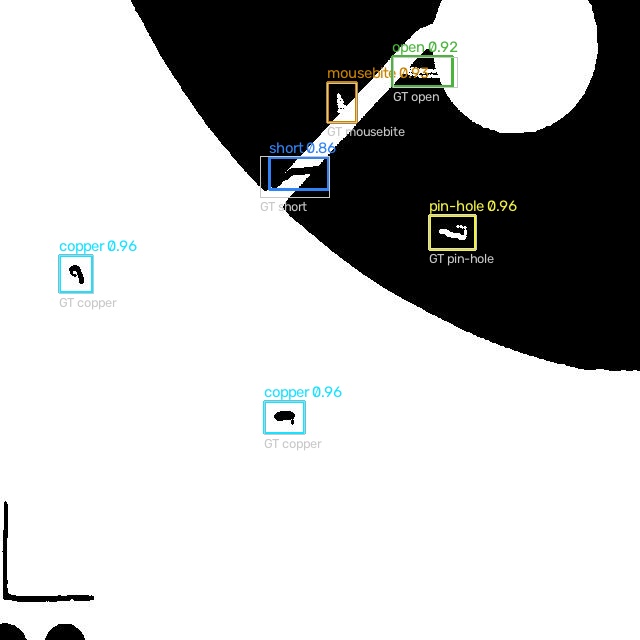
以下の画像はパイプラインの実際の出力です:
- DeepPCB 検証画像(
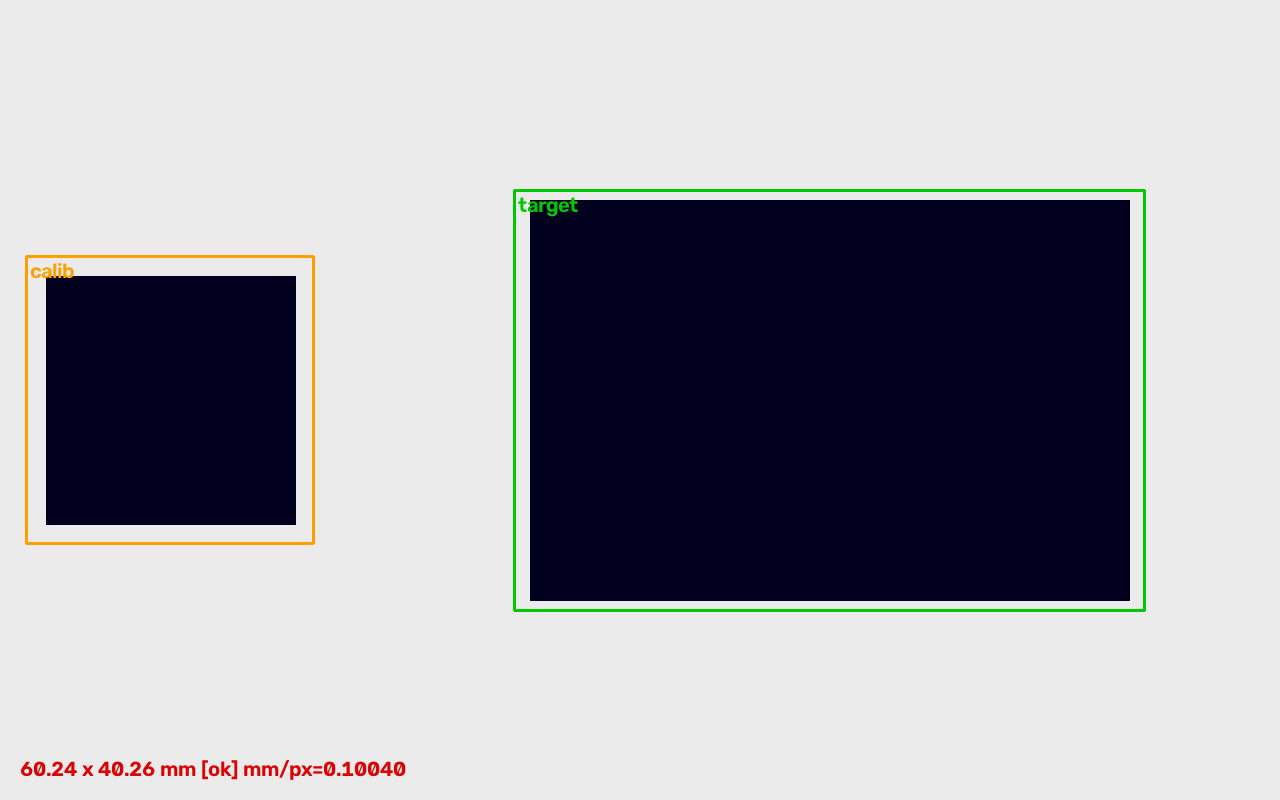
12300060_test.jpg)1 枚に対する検出器の出力です。各ボックスは ONNX モデルの検出結果です。同梱サンプル構成の 6 項目の期待リストは、このフレームの ground-truth ボックスから生成しています。 - 基準寸法の合成 ArUco シーン:左のマーカーから mm/px を求め、右のブロックを換算します(60 × 40 mm、判定 OK)。
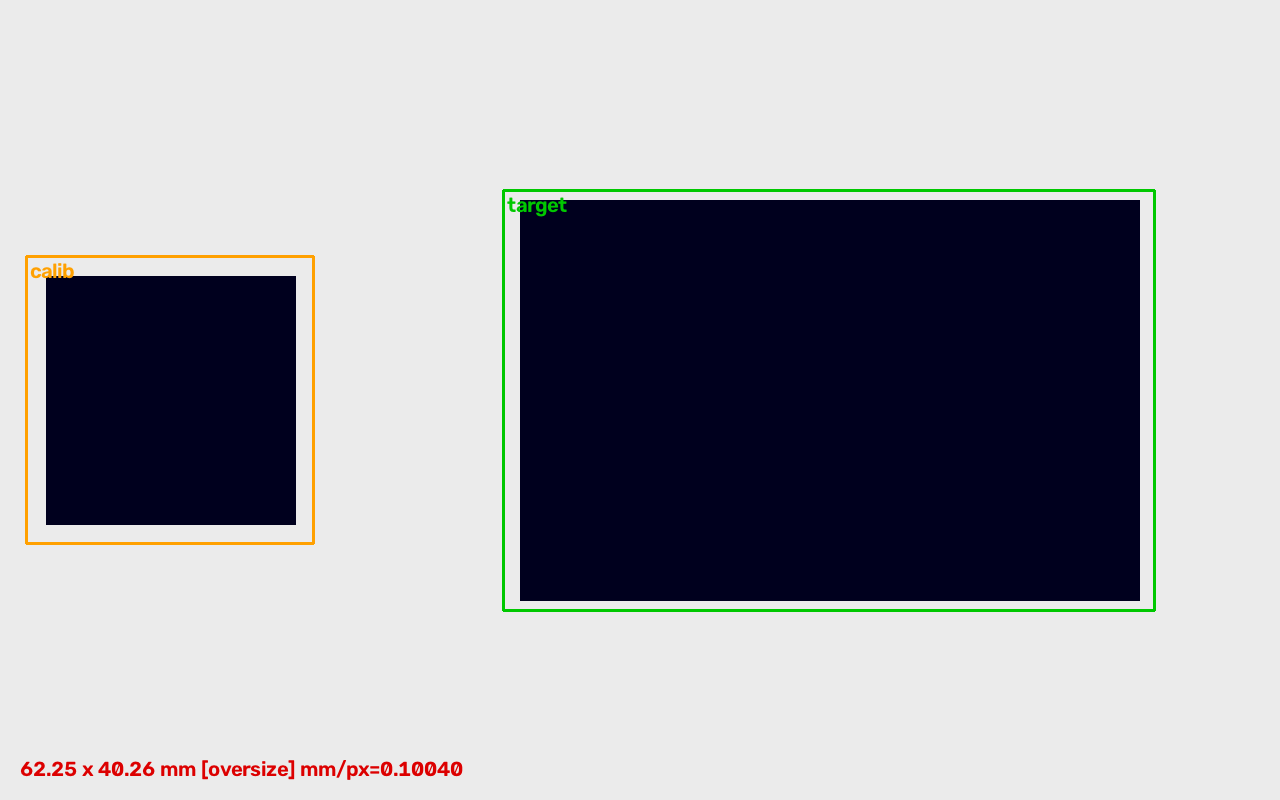
- 大きすぎる部品を置いた同じシーン:基準 60 mm、許容差 1 mm に対して 62.25 mm を測定し、判定 NG、Modbus HR 10 = 6225、HR 11 = 2 です。
DeepPCB 検証画像に対する検出器の出力:
寸法処理:左のマーカーから mm/px を求め、右のブロックを換算します。基準寸法では判定 OK です:
同じシーンに大きすぎる部品を置くと 62.25 mm、判定 NG、Modbus HR 10 = 6225、HR 11 = 2 です:
部品を 25° 回転させても、最小面積矩形から同じ寸法が得られます:
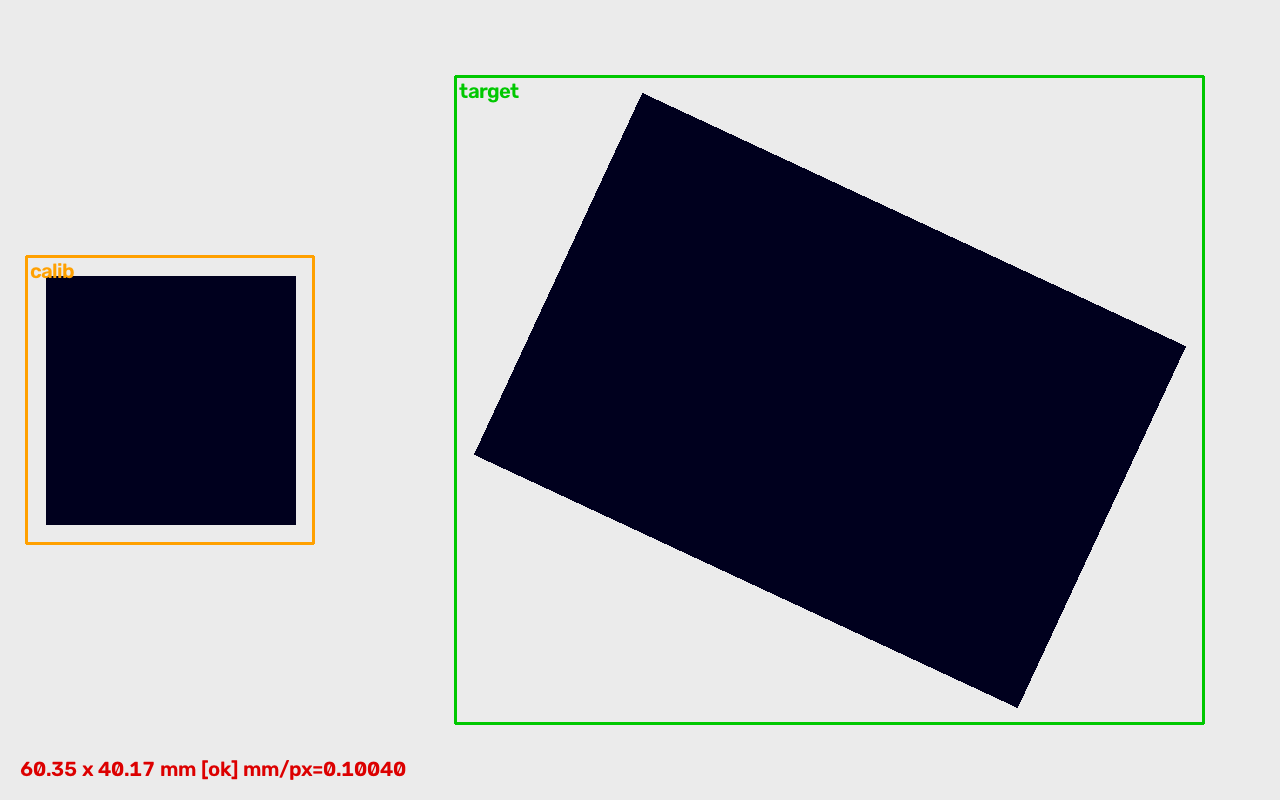
寸法シーンは evaluation/make_dimension_fixture.py が既知の mm/px で生成した合成画像で、ground truth は生成パラメータです。実際のステーションの写真ではありません。
必要な機器
各ステーションに必要なのは、カメラ、検査ホスト、判定を受け取るシステムの 3 つです。
① カメラ — 任意の RTSP または ONVIF カメラ。USB カメラや録画ファイルも使えます。型式は問いませんが、基板または組立品全体をフレームに収め、テンプレート作成後は画角を変えないでください。
② 検査ホスト — 1 台で何ステーションを処理できるかを決めます。
| 検査ホスト | アクセラレータ | 配備時の検出器 | 実測ストリーム数 | 選択する場面 | |
|---|---|---|---|---|---|
 | reComputer J3011 (Jetson Orin Nano 8GB) 単一ステーションホスト | Orin GPU | YOLOX-Tiny 640², TensorRT FP16 | 1 ストリーム、67 h 連続稼働 | 1 ステーション |
 | reComputer J4012 (Jetson Orin NX 16GB) 複数ステーション集約ホスト | Orin GPU | YOLOX-Tiny 640², TensorRT FP16 | 8 安定 / 12 劣化 / 24 失敗 | 1 台で複数ステーションを処理する場合。精度と速度のデータはこのモジュールで実測 |
ストリーム容量:各ストリーム 640²、10 fps、各段階 5 分、全掃引を 2 回実行し、試験中は MQTT と Modbus を無効化しました。両方の出力を有効にすると処理できるストリーム数は 8 を下回ります。
両 reComputer モデルには、同じモジュールとランタイムのファンレス産業用筐体(reComputer Industrial J3011 / J4012)があり、盤内に取り付けられます。
③ その他 — 寸法検査を行う場合は測定面と同じ平面に置く校正基準(既定は ArUco マーカー DICT_4X4_50、または幅が既知の物体)、カメラとホスト間の Ethernet、Modbus TCP マスター(PLC)および/または MQTT コンシューマが必要です。主処理チェーンにインターネット接続は不要です。
選定における制約・非推奨条件
- 単一工程 vs 複数工程:J3011 は 1 工程 1 カメラ向けです。1 台で複数工程(2 系統超)や高速撮影を監視する場合は J4012 を推奨します。
- 動的モデル更新の制約:Hailo-8 は事前オフラインコンパイルが必要です。現場で直接モデルを微調整・動的更新する場合は Jetson シリーズを選定してください。
現場での導入方法
先にカメラと光学系を固定し、その後ソフトウェアを導入します。
一、ハードウェアの設置:最初にカメラを固定する
期待項目の ROI は画像座標で保存されます。カメラを動かす、取り付け直す、ピントを合わせ直すと、assembly.expected[] テンプレート全体を作り直す必要があります。ラインでカメラに手を入れたら、そのステーションのテンプレートを作り直してください。
基板または組立品全体をフレームに収めてください。寸法検査では、校正基準を測定面と同じ平面に置きます。作動距離が異なるとそのまま測定誤差になり、エラーは出ません。校正基準がない場合、寸法セクションは uncalibrated、Modbus HR 11 = 4 を報告し、数値は出力しません。
二、ソフトウェアを導入する
デバイスごとの手順は reference design ページにあります。現場に合わせて構成を選ぶと、対応するアプリケーションパッケージをダウンロードできます。
どちらの経路も手順は同じです:
- プリセットとホストを選びます。
Camera + reComputer J30 / J40 (Orin)またはCamera + reComputer R2000 series (Hailo-8)。難易度は advanced で、初回導入には約 60 分 を見込んでください。 - 検査ランタイムを配備します(必須)。Orin では初回配備時にデバイス上で TensorRT engine を構築し(約 5 分)、engine はそのデバイスと TensorRT バージョンに紐づきます。Hailo では INT8 HEF をデバイス外でコンパイルし、配備時にダウンロードするためボード上の構築は不要ですが、前提条件が 3 つあります。Python のマイナーバージョンが一致すること、HailoRT 4.21.x のドライバ、ユーザーライブラリ、Python バインディングの 3 つが同じバージョンであること、カーネルパラメータ
hailo_pci force_desc_page_size=4096です。 - 寸法校正を設定します(任意)。設定しなくても欠品チェーンは動作し、寸法セクションは
enabled: falseまたはuncalibratedを報告します。 - 判定を確認します(任意)。ポート 8080 のローカル Web パネルにヘルスカウンタ、最近のイベント、検出ボックスと組立 ROI を描いた MJPEG プレビューが表示されます。PLC を配線する前に、カメラが必要な範囲を写していることをここで確認してください。
- SAM2 アノテーションツールで期待リストを生成します(任意)。ツールはエッジデバイスではなくオフラインのワークステーションで動作し、フレームループには入りません。人が枠を描き、SAM 2.1 Hiera-Small がピクセルマスクを生成し、それを組立 ROI に拡張します。GPU 不要の numpy Otsu-flood バックエンドも同梱しています。
本番前に assembly.expected[] を自社の組立位置に置き換えてください。同梱リストは DeepPCB 画像 1 枚から生成したもので、チェーンの動作確認用です。
利用できるインターフェース
データは検査ホストの 3 つのインターフェースから出力され、すべてホスト自身がローカルで提供します。
- OK/NG coil ですでに動作している PLC — ポート 502、unit 1 で Modbus TCP を読みます。HR 0–7 は表面検査 contract v1 と同じ配置なので、既存プログラムはそのまま動作します。新しい情報は HR 8–11 にあります。
- MES または履歴システム — ポート 1883 の
<device-name>/inspection/<stream-id>/resultsを購読します。処理したフレームごとに 1 件の JSON イベント、schema2.0.0で、publish 前に契約検証を行います。 - オペレーターまたは立ち上げ担当エンジニア — ポート 8080 の HTTP パネル。
<device-name> は配備時に設定するトピックの先頭セグメントです。ライン、セル、ステーション単位で命名すれば、1 つの broker 上の複数ホストを区別できます。stream id は payload 内にも書き込まれるため、下流はトピックを解析せずに送信元を判別できます。
インターフェース全体の表
| 種類 | 場所 | 内容 | 備考 |
|---|---|---|---|
mqtt | 1883、<device-name>/inspection/<stream-id>/results | verdict、verdict_reasons、defect_count、detections[]、assembly(enabled、expected_count、matched_count、missing_count、extra_count、各欠品項目のラベルと ROI)、dimension(enabled、calibrated、mm_per_pixel、out_of_tolerance_count、測定ごとの状態付き measurements[]) | schema 2.0.0。2 つのセクションは常に存在し、そのソースでモジュールが無効なら enabled: false |
modbus_tcp | 502、unit 1、Coil 0/1 + HR 0–11 | Coil 0 = NG、Coil 1 = OK(排他)。HR 0–7 は contract v1 と同じ:主クラス、欠陥数、bbox ×10000、ハートビート。HR 8 = 欠品数、HR 9 = 余剰数、HR 10 = 測定 mm ×100、HR 11 = 許容差コード | 1 つのロック内で coil より先に register を書き込む |
http | 8080、/healthz /events /preview.mjpg | fps、推論時間、欠品と寸法失敗のカウンタ、最近のイベント、ボックスと ROI 付き MJPEG プレビュー | ローカルパネル、認証なし |
HR 11 許容差コード:0 ok、1 undersize、2 oversize、3 not_found、4 uncalibrated。
verdict_reasons はリストで、4 つの理由(defect、missing、extra、dimension_out_of_tolerance)が同時に出ることがあります。ROI はストリームごとに設定します(sources[].assembly と sources[].dimension)。アノテーションツールで生成した assembly セクションには roi_profile_sha256 が付き、現場で動いている ROI profile を特定できます。手書きの ROI では省略するか null です。
{
  "schema": "2.0.0",
  "device": "assembly-station-01",
  "stream": "cam_pcb_top",
  "timestamp": 1729000000.456,
  "verdict": "NG",
  "verdict_reasons": ["missing"],
  "defect_count": 0,
  "detections": [],
  "assembly": {
    "enabled": true,
    "expected_count": 6,
    "matched_count": 5,
    "missing_count": 1,
    "extra_count": 0,
    "missing_items": [
      {"label": "capacitor_c12", "roi": [120, 240, 160, 280]}
    ]
  },
  "dimension": {
    "enabled": true,
    "calibrated": true,
    "mm_per_pixel": 0.125,
    "out_of_tolerance_count": 0,
    "measurements": [
      {"name": "pcb_width", "value_mm": 60.05, "status": "ok"}
    ]
  }
}
フィールドを読むときの注意点 3 つ:
HR 10 = 0のときは先に HR 11 を読んでください。3と4は測定値がないことを示し、0 mm という測定結果ではありません。- v2 では
verdict = NGでもdefect_countが 0 の場合があります。 欠品や寸法の許容差外れでも NG になります。 - coil と register が同じサンプルなのは書き込み側だけです。 coil と register を 2 つの Modbus リクエストで読むと、判定レートが高いときに 2 回の判定にまたがることがあります。約 20 判定/秒で実測されています。気になる場合は register を先にポーリングし、coil をトリガーとして使ってください。
1 台のホストで複数ストリームを扱う場合、Modbus register にはいずれかのストリームの最新判定が入ります。ストリームごとの結果は MQTT から取得してください。同梱の MQTT broker はローカルの匿名 broker です。本番では認証付きの broker を指定してください。
性能と実測データ
速度と遅延
「検出器スループット」は検出呼び出しのみです。「全パイプライン」は判定統合、Modbus、MQTT、契約検証を含み、スロットルなしです。「エンドツーエンド」は 10 fps のラインレートにスロットルした状態で、キャプチャから Modbus coil 書き込みまでです。
| デバイス | モデル / 精度 | 検出器スループット | 全パイプライン | エンドツーエンド capture → Modbus coil |
|---|---|---|---|---|
| reComputer J40 シリーズ(J4012、Orin NX 16GB) | YOLOX-Tiny 640²、TensorRT FP16 | 95.06 FPS(detect() P50 10.52 ms) | 89 FPS(P50 42.9 ms) | P50 10.92 ms / P99 11.18 ms、3000 サンプル、ドロップ 0。ゼロから配備(engine はデバイス上で構築)した後:P50 9.81 ms / P95 10.18 ms、n=300 |
| reComputer R2000 シリーズ + Hailo-8 | YOLOX-Tiny 640²、HailoRT INT8 HEF | ハードウェア 106.75 FPS(hailortcli run)、アプリケーション層 94.02 FPS(P50 10.64 ms) | 43.92 FPS | P50 11.89 ms / P99 16.08 ms |
条件:Orin の検出器の数値は、デコード済み 60 フレームで 500 回計測したものです。そのうち engine execute が約 6.3 ms、残りは letterbox と CPU NMS です。ストリーム容量は reComputer J40 シリーズ(J4012)で実測し、8 安定 / 12 低下 / 24 失敗です。1 ストリームあたり 640² / 10 fps、各段 5 分、全体を 2 回実行し、MQTT と Modbus は無効です。reComputer J30 シリーズ(J3011)は 10 fps の 1 ストリームを 67 時間連続稼働し、エンドツーエンド P50 11.45 ms でした。
再現:solutions/edge_inspection_assembly/evaluation/(Hailo-8:evaluation/runs/2026-09-06-rpi-hailo/results.md)
検出精度
| 指標 | 値 | 条件 |
|---|---|---|
| mAP50、reComputer J40 シリーズ、TensorRT FP16 | 0.9876 | DeepPCB6 val、205 枚 / 1158 ボックス / 6 クラス。しきい値 0.35 で P 0.9284 / R 0.9741、FP 87 / FN 30、フレーム全体の見逃し 0 |
| mAP50-95、reComputer J40 シリーズ(ゼロから配備) | 0.8207 | 同じ val set。CPU 参照値 0.8213 |
| mAP50、reComputer R2000 シリーズ + Hailo-8、INT8 HEF | 0.9858 | 同じ val set。CPU 参照値との差 −0.0018 |
| mAP50、Hailo Dataflow Compiler エミュレータ、INT8 | 0.9924 | val 画像 20 枚 / 118 ボックスで、205 枚の 2 行とは直接比較しません。CPU、native、quantized の mAP50 / P / R は同一、ボックス単位で CPU ↔ quantized 119/120 一致 |
データセット:DeepPCB(MIT)、6 クラス(open / short / mousebite / spur / copper / pin-hole)。パッケージには同梱していません。
再現:solutions/edge_inspection_assembly/evaluation/(エミュレータ:evaluation/runs/2026-09-05-m3-hef/)
欠品と寸法
| 項目 | 結果 | 条件 |
|---|---|---|
| 欠品の正解閉ループ | テンプレートフレームで 6 / 6 一致、基板を替えると 6 / 6 が欠品 | 期待リストは val 画像 1 枚の正解ボックスから生成(ROI = GT ボックス × 1.6、6 件)。基板を替えると verdict_reasons に missing と defect が並んで出ます |
| 寸法誤差(ArUco 校正) | 最悪相対誤差 0.65%、予算 1% | 合成 ArUco シーンで、レンズと照明の誤差は含みません。長辺 60 → 60.241 mm(+0.40%)、短辺 40 → 40.261 mm(+0.65%)、許容差 ±1.0 mm で ok。無圧縮 PNG と mp4v エンコード後で値は同じ |
| 単一ストリーム連続稼働 | 67 時間連続稼働、ドロップ 0 | reComputer J30 シリーズ(J3011)、単一ストリーム 10 fps。開始時ベースライン RSS 256–259 MiB、接合部温度 61–62 °C、再起動 0 |
再現:evaluation/make_dimension_fixture.py、evaluation/smoke_cpu_dimension.py。連続稼働の段階は boundary.soak.yaml
ランタイムと主要パラメータ
| デバイス | モデル | 精度 | ランタイム | モデルをデバイスに届ける方法 |
|---|---|---|---|---|
| reComputer J30 / J40 シリーズ | YOLOX-Tiny 640² | FP16 | TensorRT | 初回配備時にデバイス上で engine を構築(約 5 分)。そのデバイスと TensorRT バージョンに紐づきます |
| reComputer R2000 シリーズ + Hailo-8 | YOLOX-Tiny 640² | INT8 | HailoRT 4.21.x | HEF はデバイス外で Hailo Dataflow Compiler によりコンパイル(optimization level 1 + Bias Correction)し、配備時にダウンロードします |
- 検出しきい値:
0.35(評価設定) - 校正基準:ArUco
DICT_4X4_50(デフォルト)、または幅が既知の任意の基準物 - 判定理由:
defect/missing/extra/dimension_out_of_toleranceは個別に無効化できます。extraは余剰部品の報告を有効にしたときだけ出ます
既知の劣化
- カメラの移動、再取り付け、再フォーカスの後は ROI テンプレートが使えなくなります。期待リストを作り直してください。
- 校正基準と被測定面の作動距離の違い、部品の傾き、低コントラストのエッジは、寸法誤差、
not_found、uncalibratedを生じます。エラーは出ません。 - 精度は DeepPCB の裸基板欠陥での値です。人工欠陥は境界が明瞭で、6 クラスは組立の欠品でもありません。実際の組立シーンはより難しくなります。
- reComputer R2000 シリーズのボトルネックはホスト CPU です。全パイプラインは 43.92 FPS で、検出器スループットからの落ち幅は Orin より大きくなります。
- ストリーム容量は MQTT と Modbus を無効にして測定しました。両方を有効にすると 8 ストリームを下回ります。
データと素材の出典
- DeepPCB — github.com/tangsanli5201/DeepPCB、MIT ライセンス。同梱検出器の学習と、上記すべての精度数値の val set に使用しています。MIT ライセンスは再配布と商用利用を許可し、コピーや派生物に著作権表示を残すことを求めます。帰属表示はパッケージの画像とともに
gallery/ATTRIBUTION.mdで配布しています。画像は裸 PCB 銅層の二値化グレースケールスキャンで、人物や顧客を識別できる内容は含みません。データセットはパッケージに含めていません。 - YOLOX — github.com/Megvii-BaseDetection/YOLOX、Apache-2.0。検出器の backbone です。Ultralytics のコードや重みは使っていないため、AGPL の義務はありません。
- SAM 2.1 Hiera-Small — github.com/facebookresearch/sam2、コードと checkpoint は Apache-2.0。オフラインアノテーションツールだけが使用します。
- 寸法サンプル画像 — 本プロジェクトの
evaluation/make_dimension_fixture.pyで生成した合成画像です。第三者の素材は含まず、帰属表示は不要です。 - アーキテクチャ図 — パッケージのデバイスカタログと出力インターフェースから作成しました。
ランタイムコードは Apache-2.0 です。同梱モデルは DeepPCB で学習しており、適用範囲はページ冒頭の注意を参照してください。