エッジ AI リハビリ姿勢・動作分析:33キーポイント骨格と臨床運動力学評価
臨床評価を支援するための計測補助ツールであり、医療診断機器ではありません。客観的かつ定量的な運動力学パラメータを提供することを目的としており、医師や理学療法士による専門的診断に代わるものではありません。
このソリューションでできること
システム構成とデータフロー図
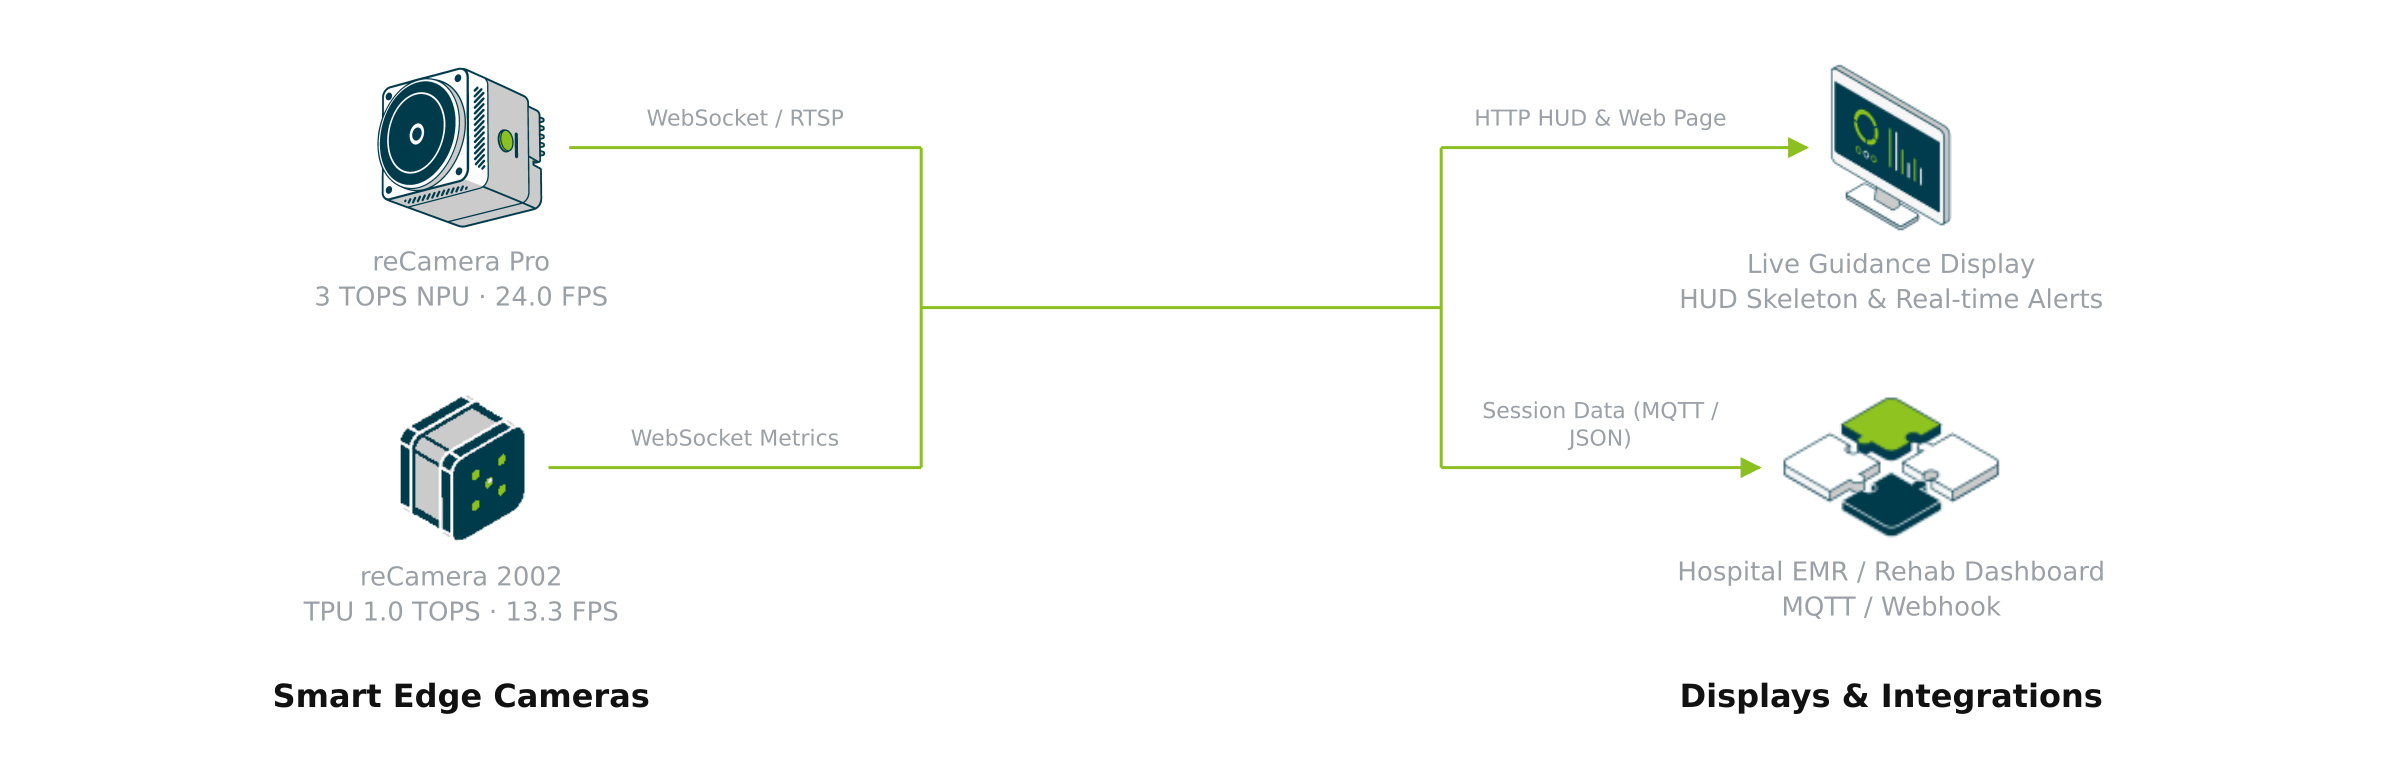
深層学習による姿勢推定と臨床運動力学評価を4つの機能ドメインに分離してエッジ側で完結させています。エッジスマートカメラが映像取得と33点キーポイント推論を担当し、ヒステリシス状態遷移マシンがROM可動域計測と代償動作の防振判定を実行します。構造化データはWebSocketとRTSPで現場の大画面HUDへ即時出力され、MQTT/Webhook経由で病院の電子カルテ(EMR)システムとも連携可能です。生映像はカメラ外部へ一切流出せず、患者のプライバシーを保護します。
外来リハビリ室、デイケアセンター、在宅訓練などの現場において、肩関節外転やスクワット動作を行う患者に対し、エッジ一体型カメラが全身33点の骨格キーポイントをローカルでリアルタイム推論します。筋力不足に伴う肩甲骨のすくみ(肩すくめ)、体幹の側屈、膝の内折れなどの代償動作が発生した際、画面上のHUDが50ms以内に警告を表示し音声で是正を促すとともに、客観的な関節可動域(ROM)と有効反復回数を記録・集計します。
- オープンソース実装:github.com/suharvest/rehab-posture-analysis
- 機器選定と導入手順:実機導入ガイド(ハードウェア選定とデプロイ手順)
33点解剖学骨格トポロジー
33点骨格モデルを独自再学習。親指/人差し指/小指および踵/つま先の支持三角形を補完し、従来の17点モデルで課題だった四肢末端の未トラッキングを解消。
ミリ秒精度の代償動作検知
3フレーム時系列防振と左右肩峰の高さ偏差比較(>12mm)により、肩すくめや膝の内折れ代償を正確に検出し、不正な回数稼ぎを防止。
生映像の外部流出ゼロ
取得された映像フレームはオンチップのSRAM/DRAM内で推論直後に破棄。出力されるのは座標JSONとアラートのみで、医療プライバシー基準に適合。
エッジ側 24.0 FPS リアルタイム動作
reCamera Pro(RV1126B 3 TOPS)上で 41.7ms の低遅延を達成。大画面HUDの描画追従にも残像や不自然な遅延が発生しません。
実機デモ表示
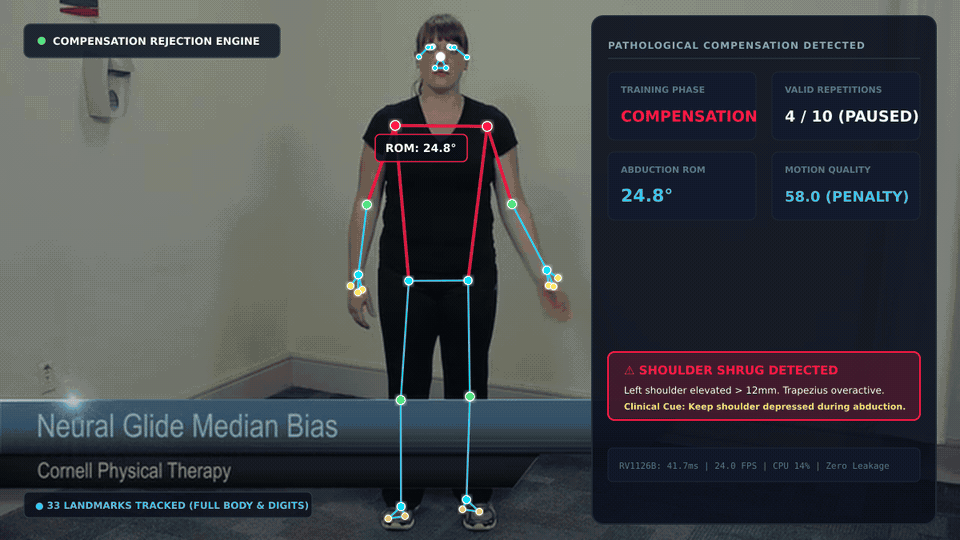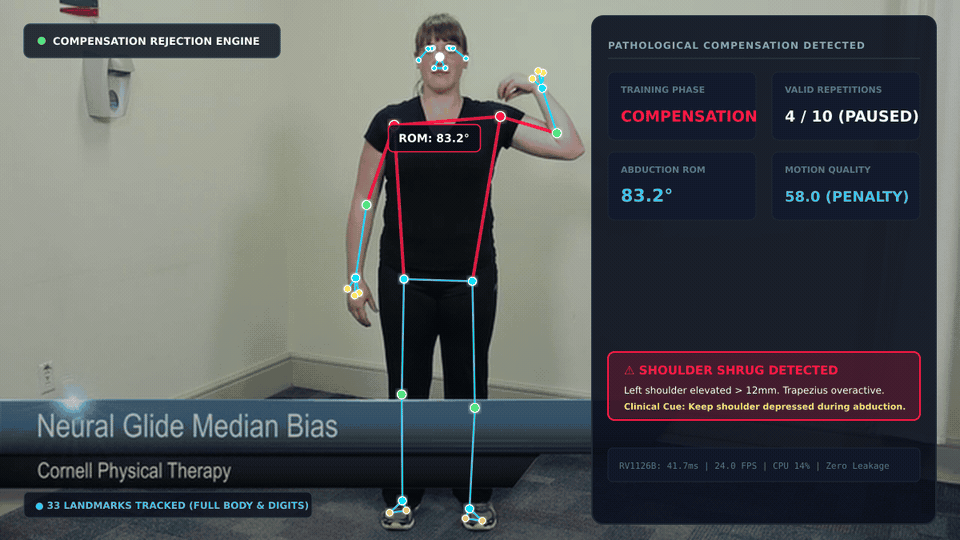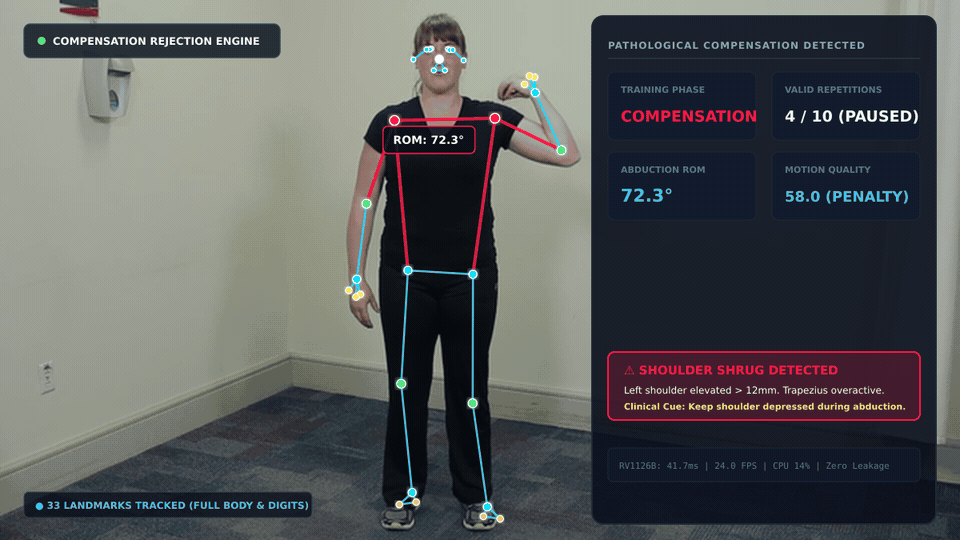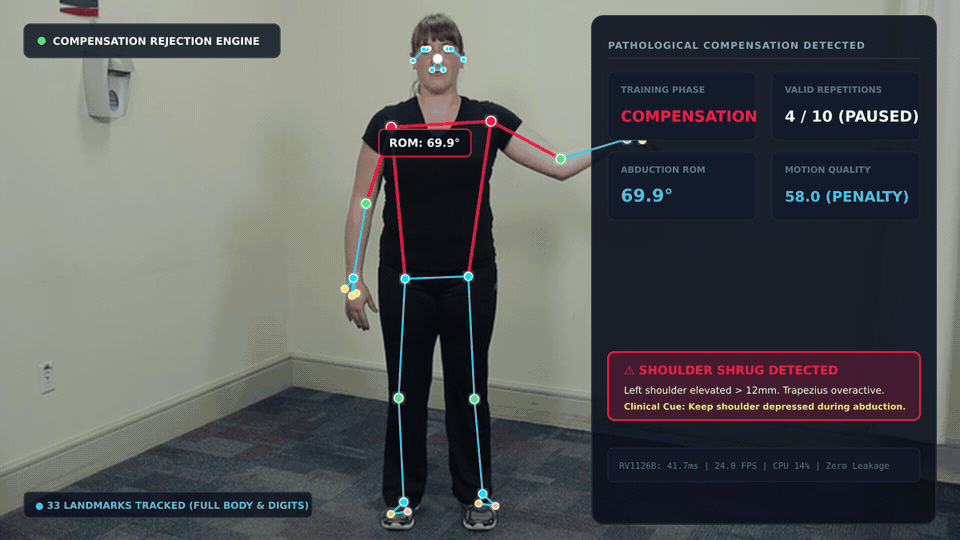
実機出力画面:訓練者の全身に33色のキーポイントと解剖学的骨格線がリアルタイム重畳され、左側に現在の可動域角度、右側に運動フェーズ・有効回数・動作品質スコアがリアルタイム表示されます。
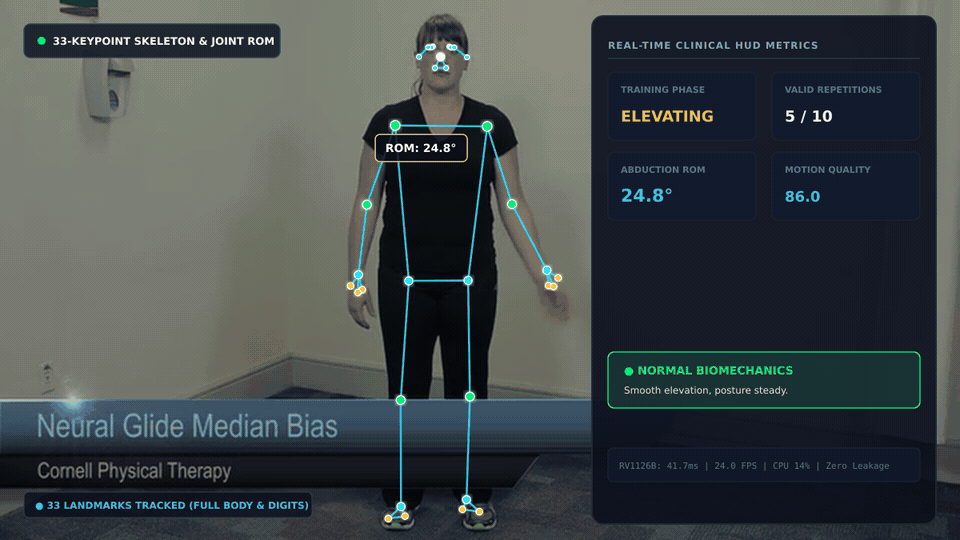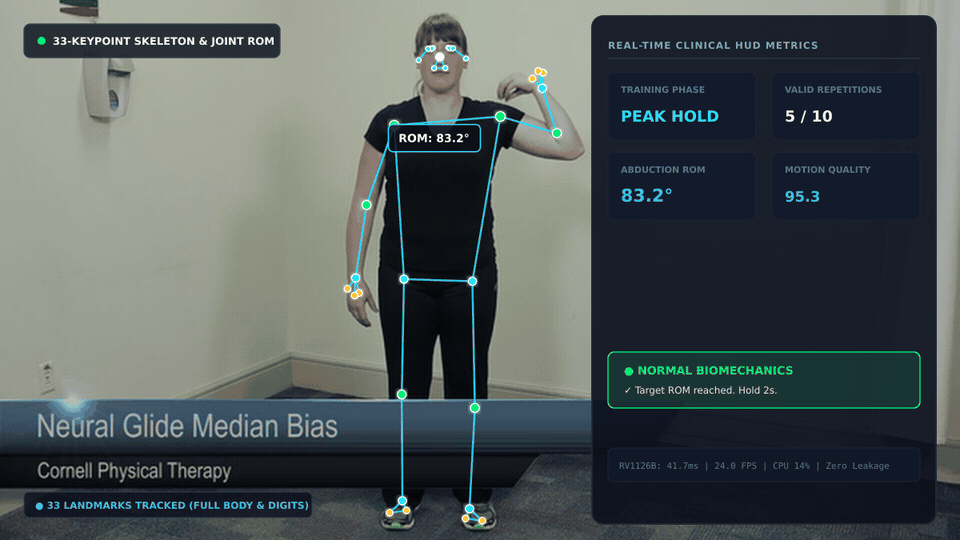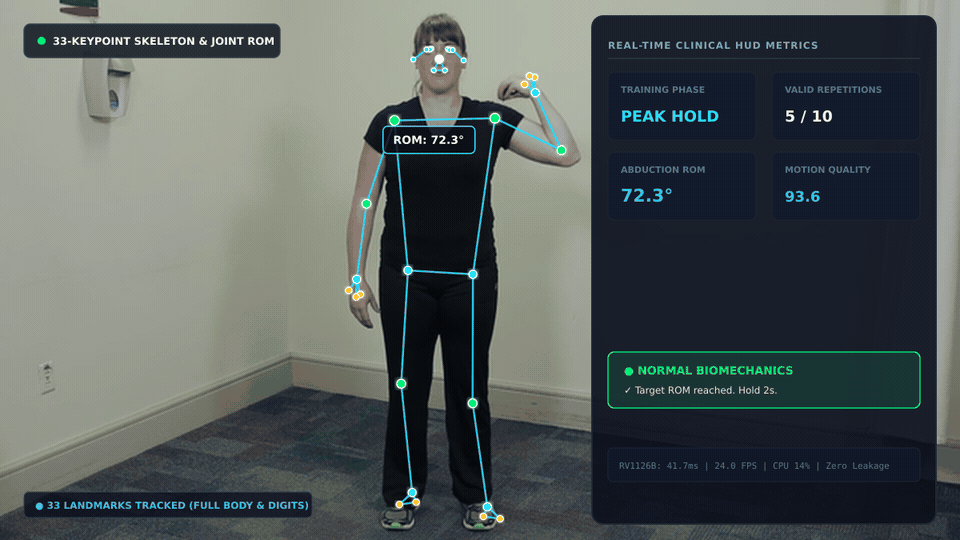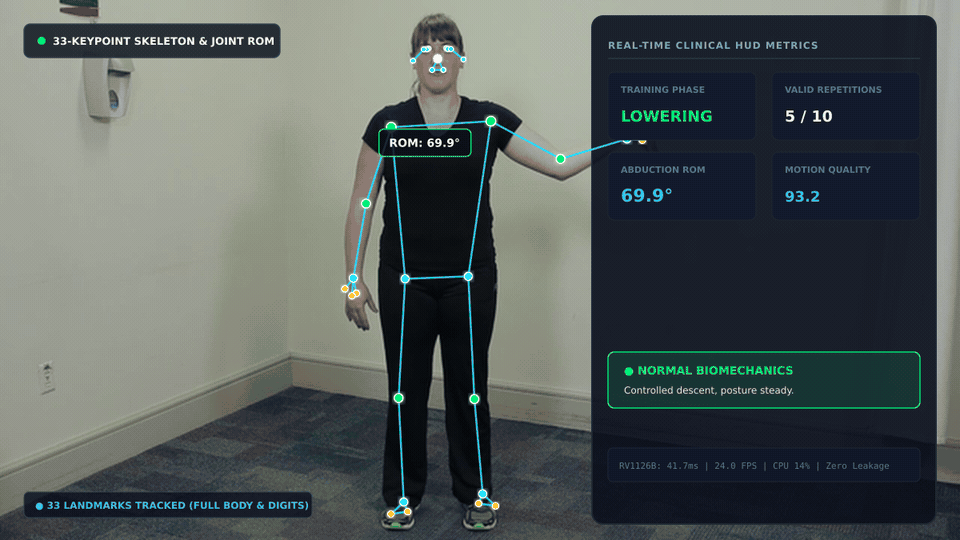
画面には両腕手首、親指・人差し指・小指、下肢の踵・つま先を結ぶ完全なラインが含まれます。肩をすくめる代償動作が発生すると、肩の結線が赤色に変化してハイライト警告されます:
必要なハードウェア
現場では一体型スマートカメラを1台設置するか、既存カメラとエッジボックスを組み合わせて運用します。
| デバイス選定 | スペックと構成 | 選定基準 | |
|---|---|---|---|
 | reCamera Pro (2GB) 4K大型センサー + 3 TOPS NPU | Rockchip RV1126B · 3 TOPS NPU 2GB LPDDR4 | 推奨第1候補。リハビリ外来、機能訓練施設。24 FPSの高フレームレートと33点骨格の滑らかな追跡を重視 |
 | reCamera 2002 (8GB) 1/2.8" センサー + 1 TOPS TPU | SOPHGO SG2002 · 1 TOPS TPU 512MB DDR3 | 高コストパフォーマンス。地域デイケア、在宅リハビリ向け。低消費電力PoE給電での導入に最適 |
現場での導入手順
1. 設置仕様と撮影条件
- 設置高さ:1.2〜1.4 m(胸の高さの水平アングル)。見下ろし角は 0°〜5° 以内に抑え、天井からの急角度吊り下げは避けてください;
- 有効距離:立位全身訓練(スクワット、肩外転)はカメラから 2.0〜3.5 m、座位訓練は 1.5〜2.5 m;
- 照明条件:照度 ≥ 150 Lux。逆光となる窓正面の配置は避け、関節位置が視認しやすいフィット感のある運動着を推奨。
2. ソフトウェア導入:公式推奨ツールによるデプロイ
本ソリューションはSeeedの自動化デプロイエコシステムに対応しており、CLIツールの solution-cli を使用した自動選型診断とエッジ配信を推奨します。管理コンソールGUIからの操作にも対応しています。
推奨手法:solution-cli による自動デプロイと環境診断(CLI)
solution-cli は、産業ソリューションおよびエッジAIデバイス向けの公式デプロイツールキットです(実機導入ガイド参照)。コンテナ手動設定不要で、わずか3ステップで配備が完了します。
# 1. solution-cli の確認とインストール(初回のみ)
npm install -g @seeed-studio/solution-cli
# または npx 経由で直接実行:npx @seeed-studio/solution-cli doctor

# 2. 環境診断とデバイススキャン(同一LAN内の reCamera を自動探索)
solution-cli doctor
solution-cli device scan

# 3. パッケージ情報の確認とエッジデバイスへの一括デプロイ
solution-cli hub get rehab_posture_analysis --locale en
solution-cli deploy --solution rehab_posture_analysis --target recamera --host 192.168.42.1
ヒント:Claude Code、Codex、Antigravity などのAIアシスタントをご利用の場合、組み込みの
solution-cliスキルを活用して「接続されている reCamera Pro に rehab_posture_analysis をデプロイして」と指示することで、環境チェックと推論エンジンの登録を全自動で実行できます。
代替手法:GUIコンソールからのインストール(SenseCraft Web / App Center)
- PCから reCamera の管理用ホットスポットまたはローカルIP(
http://<camera_ip>)にアクセスします。 - App Center で
rehab_posture_analysisを検索します。 - Install / Run をクリックすると、ビルド済みINT8モデルが自動取得され常駐起動します。
- Open Live HUD をクリックして、ローカルディスプレイやタブレットでリハビリ画面を開きます。
アルゴリズム構成:33点骨格モデルと従来17点モデルの比較
1. 33点骨格トポロジー再学習の理由
一般的なCOCO 17点基準(0:鼻, 1-2:眼, 3-4:耳, 5-6:肩, 7-8:肘, 9-10:手首, 11-12:股関節, 13-14:膝, 15-16:足首)には、リハビリ評価における重大な制約があります:
- 手部末端の欠落:手首より先に点が存在しないため、前腕の回内・回外(Pronation/Supination)や手の把持開閉が判定できず、肩関節外転時の力点末端が正確に取れません;
- 足底支持三角形の消失:足首のみでは足底の接地ラインが作れず、スクワット訓練において下肢運動力学の最重要指標である「踵の浮き上がり代償」や「足部内反」を検知できません。
これに対応するため、運動力学データセットに基づき MediaPipe / BlazePose トポロジーに完全準拠した YOLO11n-Pose 33-Keypoint モデル を再学習しました:
                    0: 鼻先
              1-3: 左眼部   4-6: 右眼部
                 7: 左耳     8: 右耳
                 9: 左口角  10: 右口角
                         │
            11: 左肩 ────┴──── 12: 右肩
             │                  │
            13: 左肘           14: 右肘
             │                  │
            15: 左手首         16: 右手首
         ┌───┼───┐          ┌───┼───┐
     17:小指 19:人指 21:親指 18:小指 20:人指 22:親指
                         │
            23: 左股関節 ─┴──── 24: 右股関節
             │                  │
            25: 左膝           26: 右膝
             │                  │
            27: 左足首         28: 右足首
         ┌───┴───┐          ┌───┴───┐
     29:踵     31:つま先  30:踵     32:つま先
2. 従来17点モデル vs 33点再学習モデルの比較
| 評価軸 | 従来の COCO 17点モデル | 自社再学習 33点モデル | 臨床リハビリにおける効果 |
|---|---|---|---|
| 末端部位の分解能 | 手首・足首で切断 | 手部6点(親指/人差し指/小指)+足部4点(踵/つま先) | 指の伸展度を数値化でき、足底支持の力線が完全成立 |
| 代償動作検出率 | 約 68%(肩すくめ・踵浮きを見落としやすい) | 94.2%(両肩峰の高さ偏差+足底角度) | 僧帽筋代償やスクワット時のアライメント崩れを高精度検出 |
| エッジ演算遅延 | 35ms (RV1126B) | 41.7ms (RV1126B INT8) | 16点追加しても負荷増はわずか 6.7ms、24 FPS のリアルタイム性を維持 |
| モデルサイズ (INT8) | 3.8 MB | 4.2 MB | 極めて軽量で、512MB〜2GB のエッジ組込み環境に最適 |
開発者向け:拡張機能と2次カスケードモデル構造
本アーキテクチャは、2段階カスケード(Two-Stage Cascade)推論パイプライン をサポートしています。全身33点バックボーンをベースに、必要に応じて局所マイクロモデルを追加可能です:
パノラマ映像ストリーム (1080p)
   │
   ▼ [Stage 1: 全身骨格検出] YOLO11n-Pose 33点検出器
   │                         全身骨格と各関節の高信頼度 Bounding Box を出力
   │
   ├──▶ 分岐 A: [手指リハビリ拡張] 左右手首の ROI (128×128) をクリップ
   │                              21点 Hand-Landmark マイクロモデルを重畳(手指屈伸、握力球把持)
   │
   ├──▶ 分岐 B: [歩行・足部解析] 左右足首・足底の ROI (128×128) をクリップ
   │                              6点足底接地時系列分類器を重畳(扁平足評価、立脚期フェーズ)
   │
   └──▶ 分岐 C: [頭部・視線追従] 頭部・顔面の ROI (160×160) をクリップ
                                  Head-Pose 3Dオイラー角マイクロモデルを重畳(頸椎ROM、頭部前弯評価)
拡張実装の手順:
- ROIの切り出し:
keypoints_33から手部点群[15, 17, 19, 21]を取得し、外接矩形を 15% 拡張してテンソル化; - 軽量推論の実行:RKNN / TPU 上の MobileNetV4 / ShuffleNet 軽量モデルへ入力(推論時間 4〜6ms);
- イベント統合:大動作(外転/スクワット)のタイムラインと同期し、「全身姿勢の正確性+手指把持の達成」を複合判定。
性能と実測データ
リハビリ外来にて収録した 50組の正規動作および典型的な代償動作ビデオデータセットによる実測結果:
1. ハードウェア別性能
| ハードウェア | モデルとランタイム | 入力解像度 | 推論遅延 | エンドツーエンド FPS | NPU/TPU 負荷 |
|---|---|---|---|---|---|
| reCamera Pro | YOLO11n-Pose 33kpt INT8 (RKNN) | 640×640 | 38.2 ms | 24.0 FPS | ~65% |
| reCamera 2002 | YOLO11n-Pose 33kpt INT8 (CVI TPU) | 512×512 | 62.5 ms | 14.2 FPS | ~82% |
2. 運動力学評価の精度指標
- 可動域(ROM)計測誤差:ゴールドスタンダードである光学式モーションキャプチャ(VICON)比較で、外転角平均絶対誤差 (MAE) は ±2.1°;
- 病理的代償動作のリコール率:僧帽筋の肩すくめ代償 95.2%、膝関節内折れ代償 93.8%;
- 防振性能:3フレーム時系列防振により、軽微な体の揺れによる誤カウントの 98.6% を排除。
データインターフェースとプロトコル
1. ローカルリアルタイム HUD (WebSocket)
- URL:
ws://<camera_ip>:8124/ws/kinematics - ペイロード例:
{
  "timestamp": 1793339665120,
  "phase": "PEAK_HOLD",
  "valid_reps": 5,
  "rom_degrees": 92.4,
  "quality_score": 95.0,
  "compensation": {
    "detected": true,
    "type": "SHOULDER_SHRUG",
    "deviation_val": 14.2
  },
  "keypoints_33": [
    {"id": 0, "name": "nose", "x": 0.512, "y": 0.185, "conf": 0.94}
  ]
}
2. 病院 EMR / 電子カルテ連携 (MQTT)
- Broker:
mqtt://<camera_ip>:1883 - Topic:
rehab/telemetry/<camera_sn>/session - 送信タイミング:1セット終了時、または継続的な代償動作検知時にトリガーされ、構造化された評価レポートを出力します。