Treinar e Executar Movimentos Oficiais do Microduck
Este capítulo cobre o caminho mais curto de treinamento e inferência: descobrir as tarefas disponíveis, treinar uma tarefa oficial, visualizar um checkpoint .pt, executar as políticas ONNX fornecidas e controlar o robô simulado com um teclado.
Famílias de Tarefas Disponíveis
cd ~/microduck-jetson/microduck_rl
uv run --no-sync list-envs | grep MicroDuck
| Movimento | ID da tarefa |
|---|---|
| Caminhada | Mjlab-Velocity-Flat-MicroDuck |
| Caminhada e recuperação de queda | Mjlab-VelStand-Flat-MicroDuck |
| Levantar do chão | Mjlab-StandUp-Flat-MicroDuck |
| Sentar e levantar | Mjlab-SitStand-Flat-MicroDuck |
| Coleta no chão | Mjlab-GroundPick-Flat-MicroDuck |
| Rolamento para frente | Mjlab-Roulade-Flat-MicroDuck |
| Chute de bola | Mjlab-BallKick-Flat-MicroDuck |
| Locomoção com roletes | Mjlab-Velocity-Flat-MicroDuck-Rollers |
Treinar a Política de Caminhada
Comece com o teste rápido de cinco iterações antes de cada execução longa:
cd ~/microduck-jetson/microduck_rl
export MUJOCO_GL=egl

uv run --no-sync train Mjlab-Velocity-Flat-MicroDuck \
  --env.scene.num-envs 64 \
  --agent.logger tensorboard \
  --agent.max_iterations 5
Para uma execução mais longa:
uv run --no-sync train Mjlab-Velocity-Flat-MicroDuck \
  --env.scene.num-envs 2048 \
  --agent.logger tensorboard
Aumente a contagem de ambientes apenas quando a memória e a temperatura permitirem. Uma sequência prática de fallback é 4096 → 2048 → 1024 → 512.
Visualizar um Checkpoint PT
Encontre um checkpoint:
find logs/rsl_rl -type f -name 'model_*.pt' | sort
Visualizador no Navegador via SSH
export MUJOCO_GL=egl

uv run --no-sync play Mjlab-Velocity-Flat-MicroDuck \
  --checkpoint-file /absolute/path/to/model_XXXX.pt \
  --num-envs 1 \
  --viewer viser
Abra http://<JETSON_IP>:8080 a partir de um computador na mesma rede.
Visualizador Nativo na Área de Trabalho do Jetson
export DISPLAY=:0
export MUJOCO_GL=glfw

uv run --no-sync play Mjlab-Velocity-Flat-MicroDuck \
  --checkpoint-file /absolute/path/to/model_XXXX.pt \
  --num-envs 1 \
  --viewer native
Executar o Demo Oficial de ONNX Multi‑Política
O repositório contém nove políticas ONNX oficiais em pretrained/pollen-robotics/.
cd ~/microduck-jetson/microduck_rl
export DISPLAY=:0
export MUJOCO_GL=glfw

uv run --no-sync python3 scripts/infer_policy.py \
  --walking pretrained/pollen-robotics/alpha_walking.onnx \
  --standing pretrained/pollen-robotics/alpha_stand.onnx \
  --sitstand pretrained/pollen-robotics/alpha_sitstand.onnx \
  --ground-pick pretrained/pollen-robotics/alpha_ground_pick.onnx \
  --roulade pretrained/pollen-robotics/roulade.onnx \
  --kick-left pretrained/pollen-robotics/ball_kick_left.onnx \
  --kick-right pretrained/pollen-robotics/ball_kick_right.onnx \
  --new-cmd-obs
Controles de Teclado
| Tecla | Comando |
|---|---|
| Setas direcionais | Velocidade para frente, para trás e lateral |
A / E | Virar à esquerda / direita |
G | Comportamento de coleta no chão |
Y | Transição sentar / levantar |
R | Rolamento para frente |
K / L | Chute esquerdo / direito |
Space | Limpar comando de velocidade |
Q | Sair |
Resultados de Inferência
Os GIFs a seguir mostram resultados de inferência ONNX capturados diretamente do MuJoCo no Jetson.
Caminhada
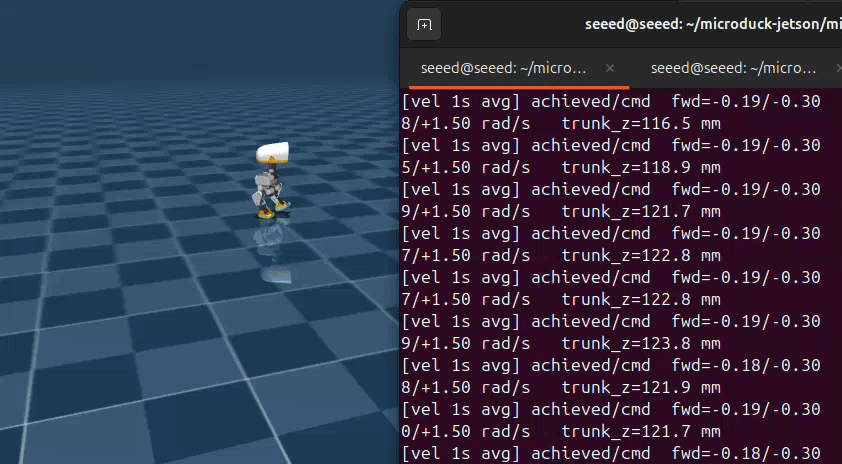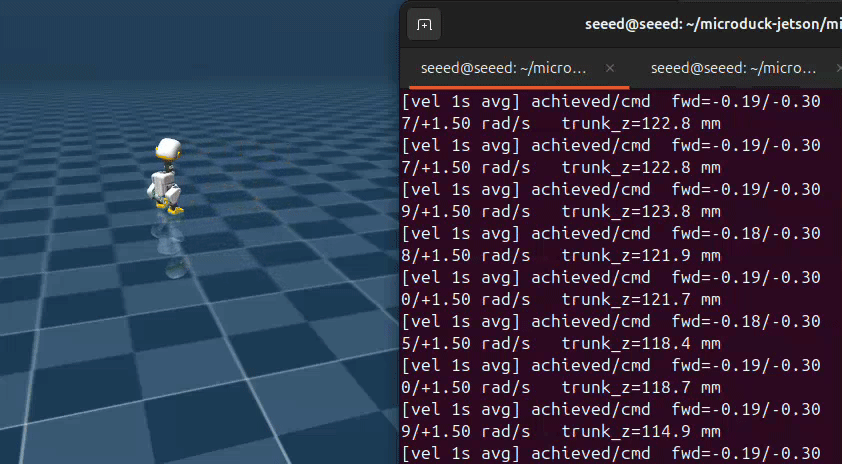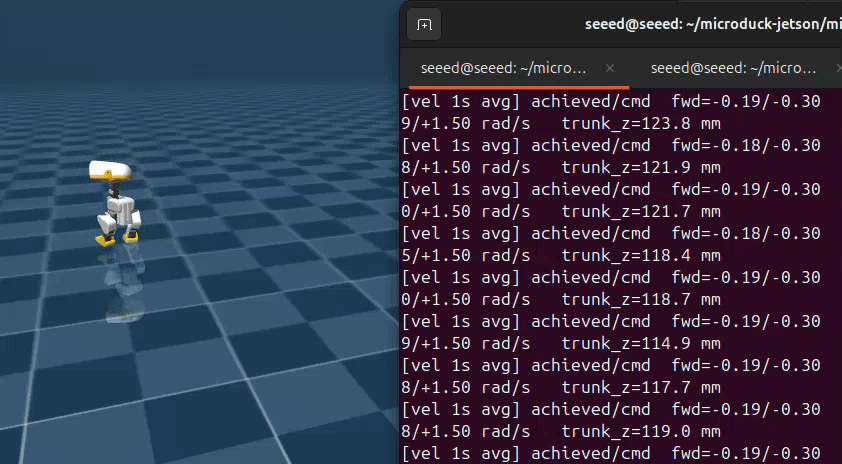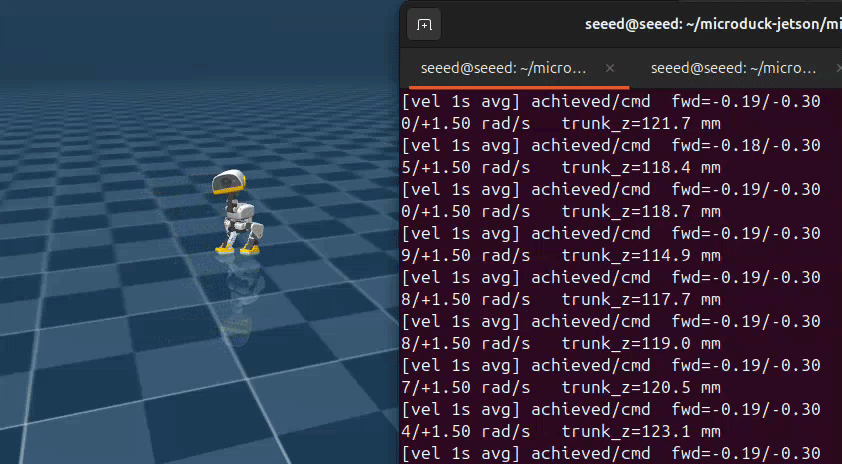
A política de caminhada rastreia continuamente os comandos de velocidade e de giro do teclado.
Rolamento
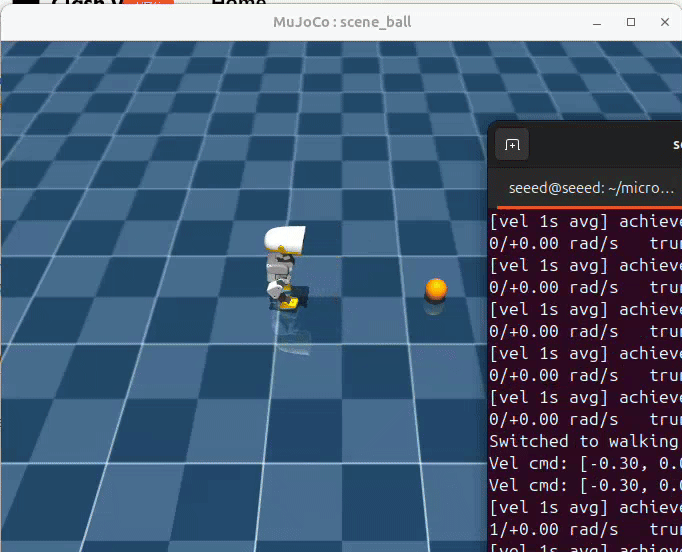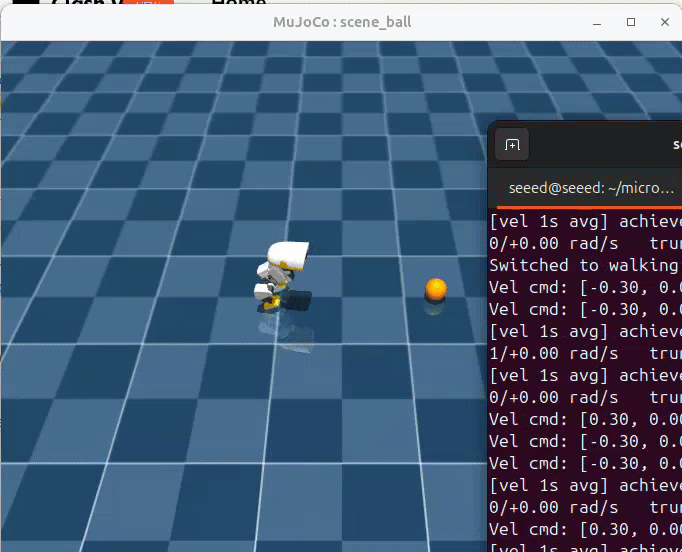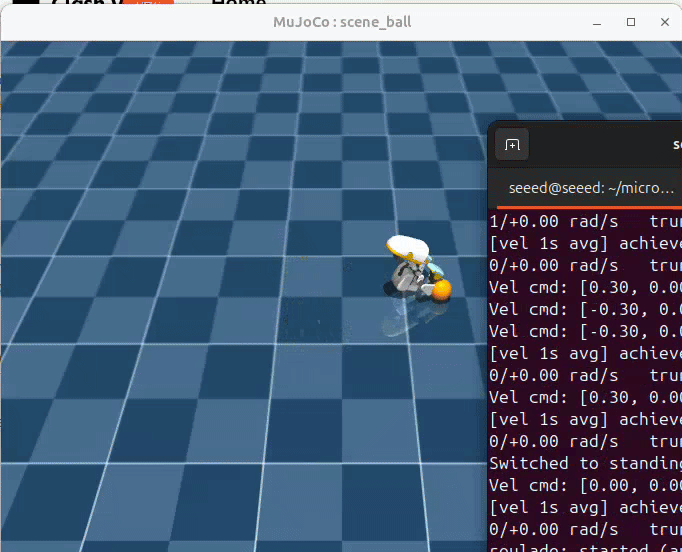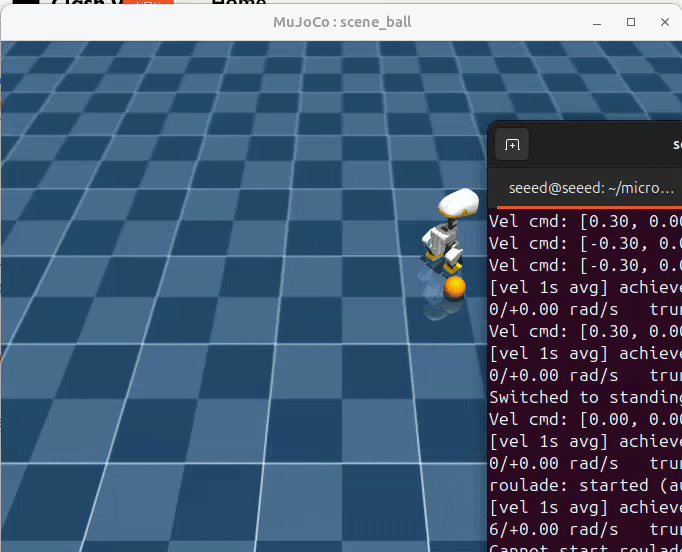
Pressione R para alternar para a política de rolamento para frente.
Chute de Bola
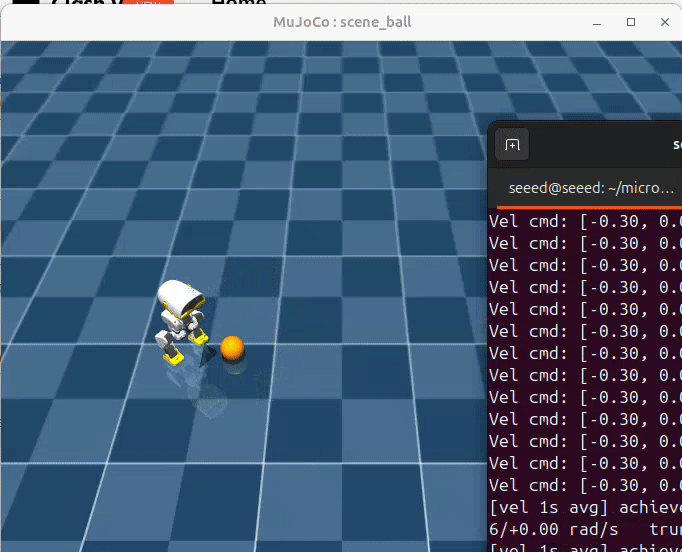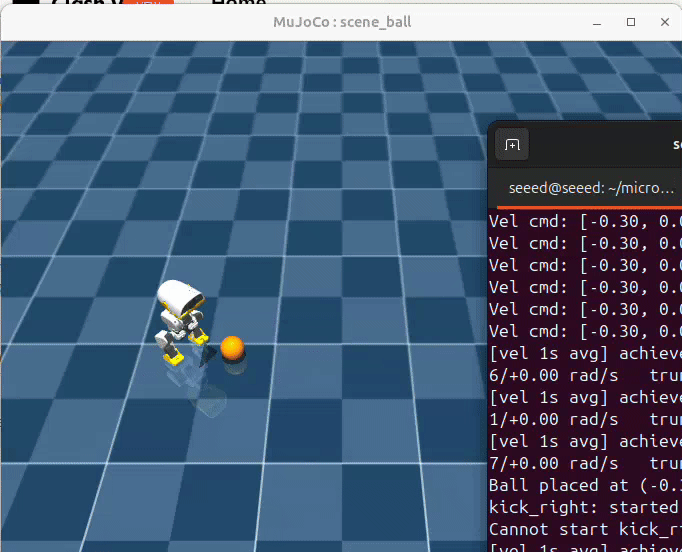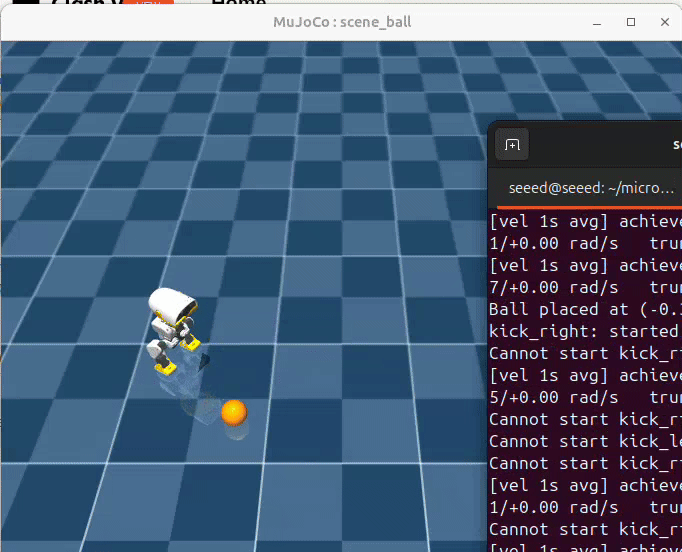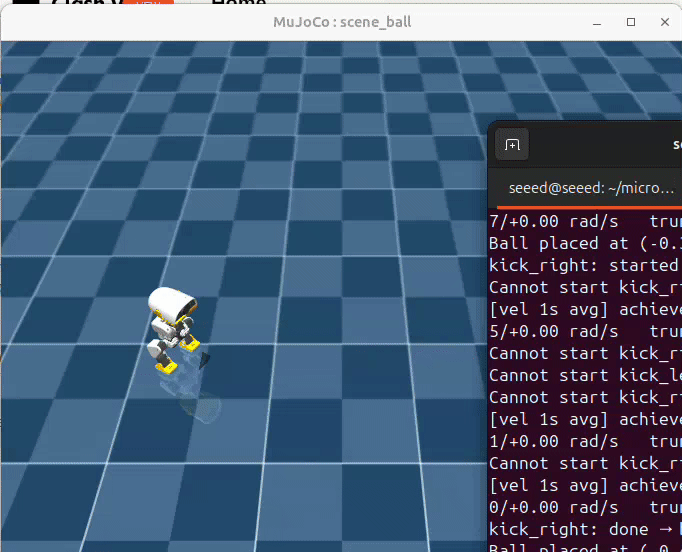
Pressione K ou L para acionar a política de chute com o pé esquerdo ou direito na cena da bola.
PT e ONNX Têm Propósitos Diferentes
- Checkpoints
.ptcontêm ator, crítico, otimizador, normalizador e estado de treinamento. Use‑os para retomar o treinamento e para avaliação complay. .onnxcontém o grafo de inferência implantável. Os arquivos ONNX oficiais não contêm o estado de treinamento PPO e não podem ser convertidos de volta em um checkpoint retomável.- Os arquivos PT em
models/checkpoints/são resultados de treinamento de caminhada no Jetson incluídos com este demo; eles não são releases oficiais de PT da Pollen Robotics.
Exporte Seu Próprio ONNX
uv run --no-sync python3 scripts/export.py \
  Mjlab-Velocity-Flat-MicroDuck \
  --checkpoint-file /absolute/path/to/model_XXXX.pt \
  --onnx-file walking_custom.onnx
Sempre use scripts/export.py. O exportador do projeto incorpora o normalizador de observação no grafo ONNX, o que é necessário para o comportamento correto em tempo de execução.