Introdução ao reComputer Robotics J601
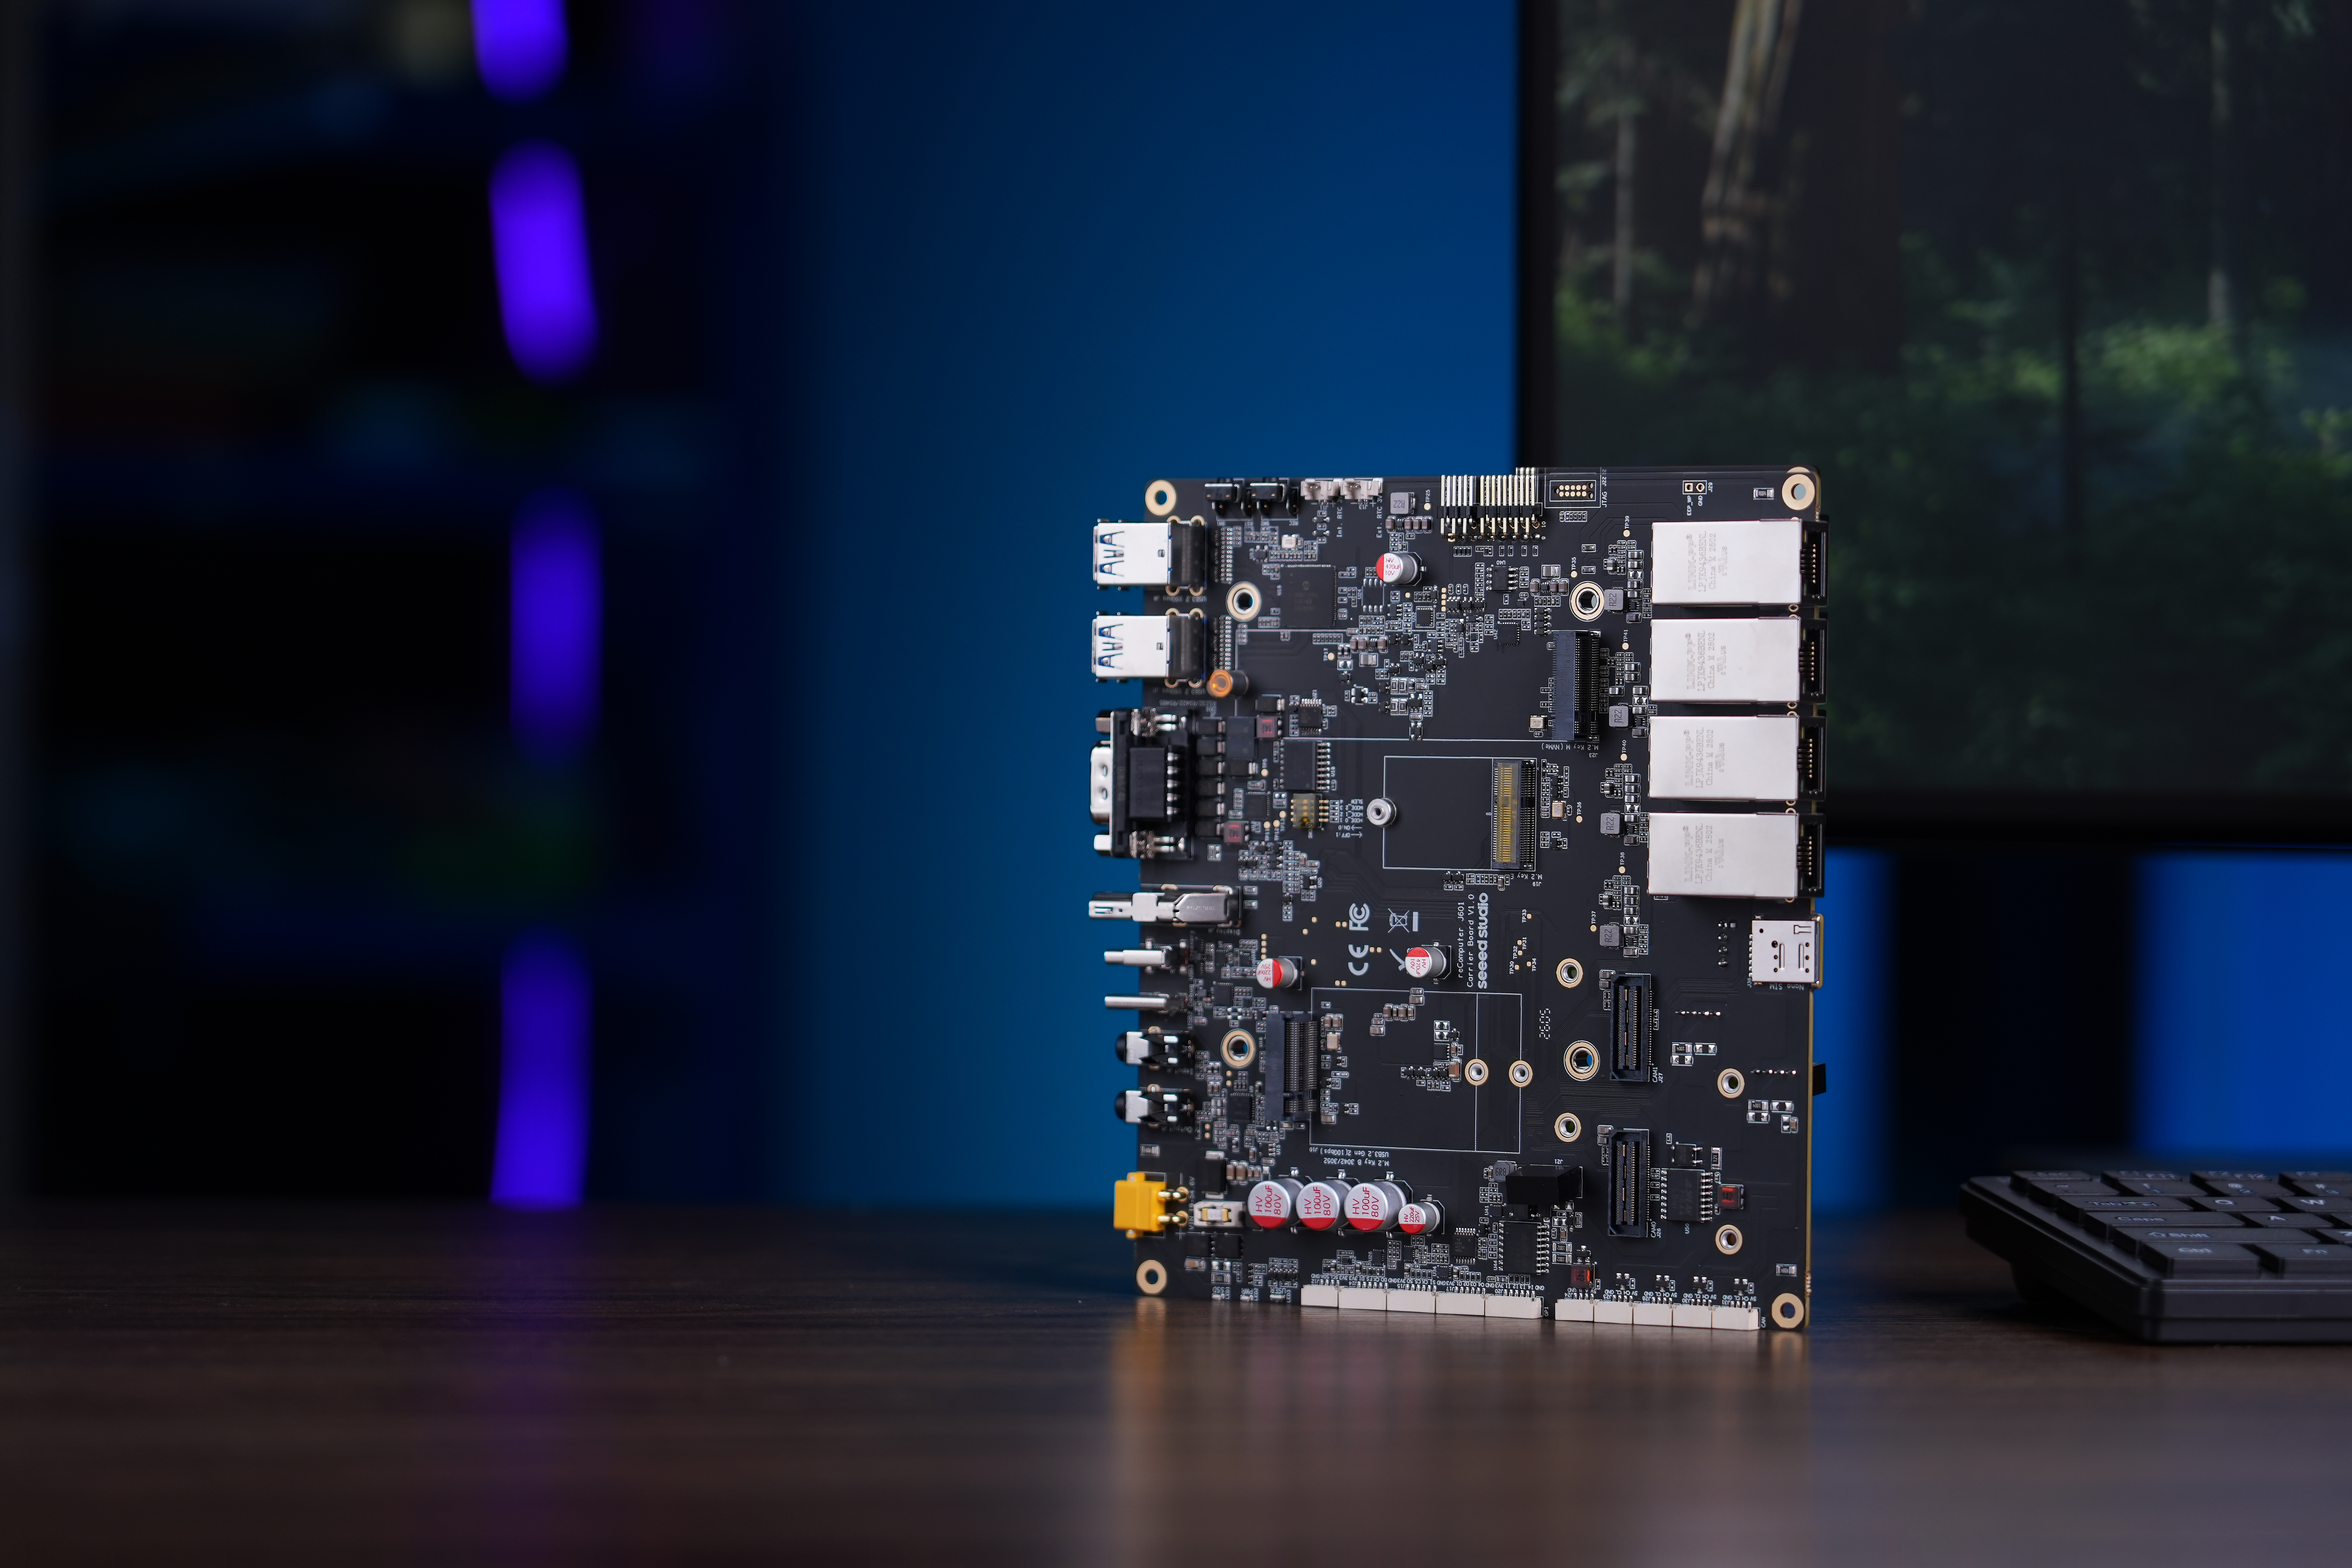
O reComputer J601 é uma placa carrier de borda de IA compacta, porém poderosa, para Jetson AGX Thor, oferecendo até 2070 TFLOPS. Projetada para desenvolvimento e produção, ela possui M.2 Key E/M/B, 4x 10Gb RJ45, 4×USB 3.2, HDMI 2.1, 8×GMSL e vários IOs, garantindo integração perfeita. Pode servir como o cérebro de um robô humanoide. Com suporte a frameworks de LLM e IA Física como NVIDIA Isaac, Hugging Face, PyTorch e ROS2/1, faz a ponte entre IA e robótica. Com processamento em tempo real otimizado, executa visão computacional, transformers e modelos multimodais, liberando IA avançada para dispositivos de borda.
Recursos
- Suporta módulos NVIDIA Jetson AGX Thor T5000 e T4000
- Até 2070 TFLOPS de desempenho de IA
- Até 4x portas 10GbE RJ45
- 4x portas USB 3.2 Type-A com até 10Gbps
- Saída de vídeo HDMI 2.1
- M.2 Key M para SSD PCIe Gen 4 NVMe 2280
- M.2 Key E para módulos Wi-Fi M.2 2230
- M.2 Key B para módulos 4G/5G
- Até 8x câmeras GMSL2 por meio de dois conectores Mini-Fakra e placas de extensão GMSL
- I/O para robótica incluindo CAN isolado, RS-232/422/485, I2C, I2S, GPI e GPO
- Entrada DC de ampla faixa 19V a 48V através de XT30
- Plataforma de software: JetPack 7.1
Especificações
| Compatibilidade de módulo | NVIDIA Jetson AGX Thor T5000 / T4000 |
| Tamanho da PCB | 168 mm x 155 mm (sem o módulo Jetson AGX Thor) |
| Display | 1x HDMI 2.1 |
| USB | 4x USB 3.2 Type-A (10Gbps, Host), 1x USB 2.0 Type-C (Debug), 1x USB 3.0 Type-C (Recovery) |
| Ethernet | 4x RJ45 10GbE com T5000; 3x RJ45 10GbE com T4000 |
| M.2 Key M | 1x M.2 Key M para SSD PCIe Gen 4 NVMe 2280 |
| M.2 Key E | 1x M.2 Key E para módulo Wi-Fi M.2 2230 |
| M.2 Key B | 1x M.2 Key B para módulo 4G/5G |
| Serial | 1x RS-232/422/485 (conector DB9) |
| Portas JST | 4x CAN com T5000 ou 2x CAN com T4000, 1x RS-485, 1x I2S, 1x I2C, 4x GPI e 4x GPO |
| Áudio | 1x entrada de microfone e 1x saída de áudio |
| Ventoinha | 1x conector de ventoinha de 4 pinos (12V PWM) |
| RTC | 1x header RTC de 2 pinos |
| LEDs | 1x LED PWR verde, 1x LED SSD verde e 1x LED USR RGB |
| Botões | 1x botão Recovery e 1x botão Reset |
| GMSL | 2x conectores Mini-Fakra para até 8x câmeras GMSL2 |
| Temperatura de operação | -10°C a 60°C com pasta térmica; -10°C a 55°C com um pad térmico |
| Fonte de alimentação | XT30, 19V a 48V DC |
| JetPack | JetPack 7.1 |
Visão geral do hardware
| Vista lateral 1 |
|---|
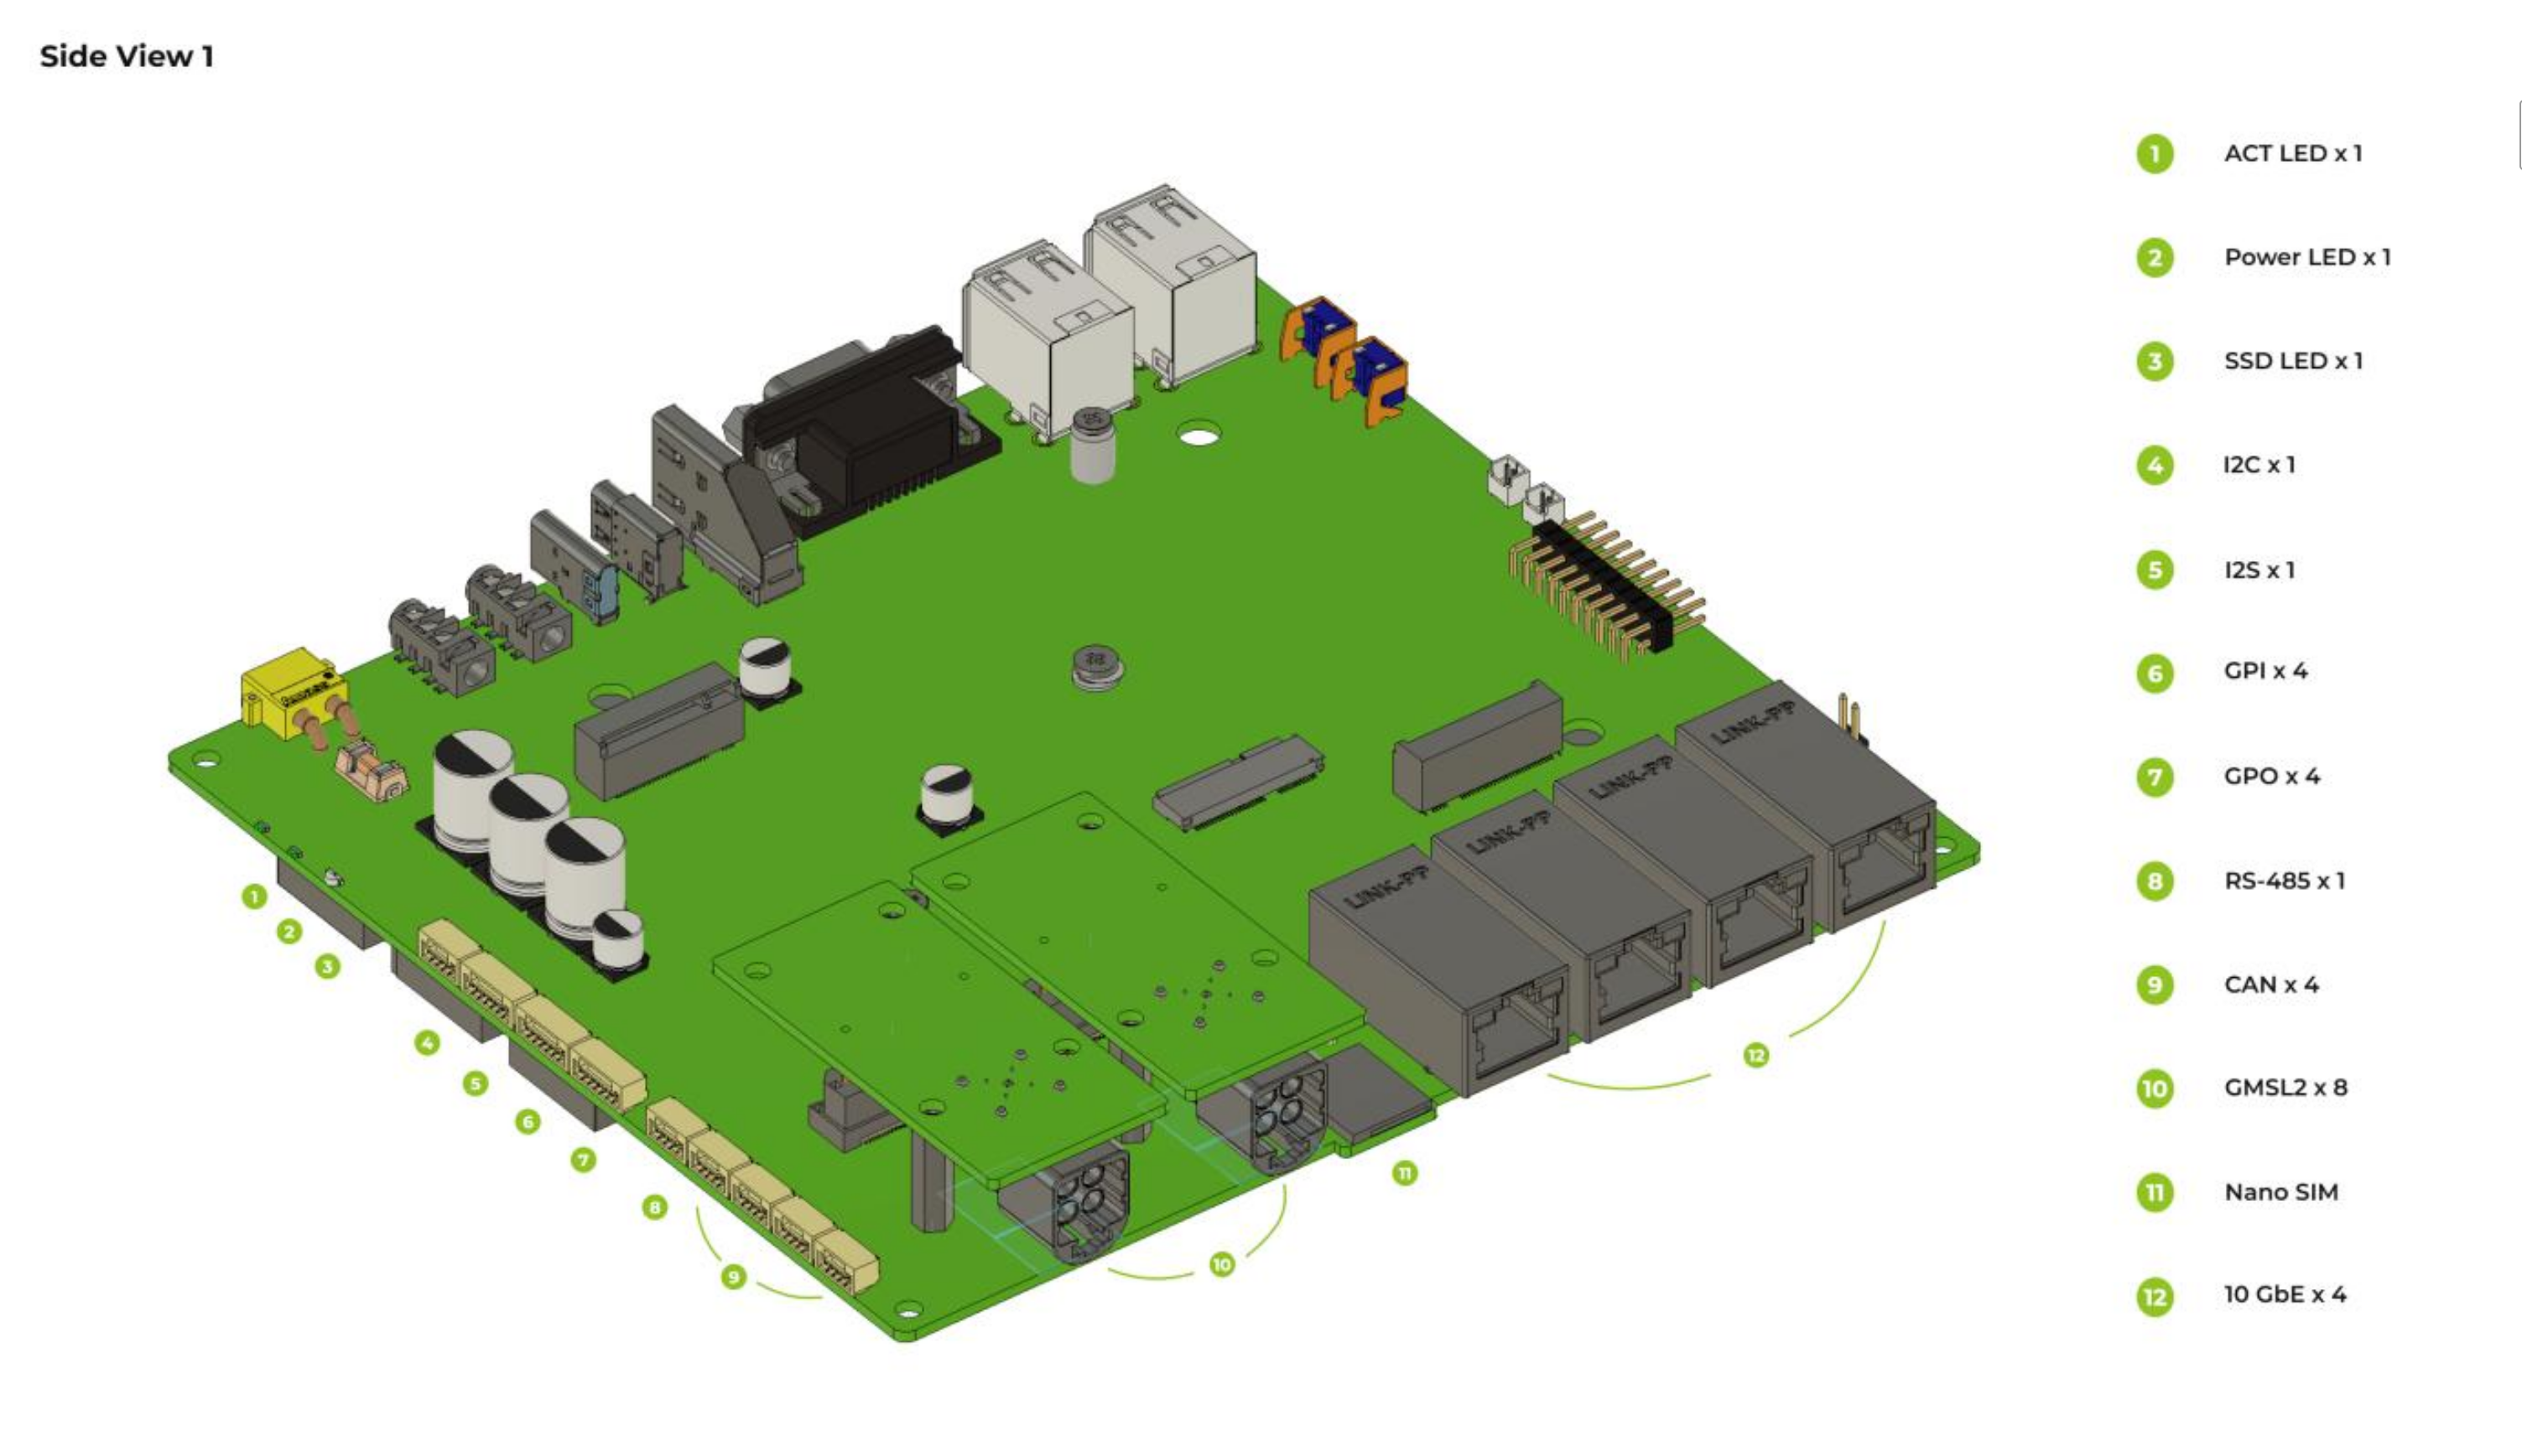 |
| Vista lateral 2 |
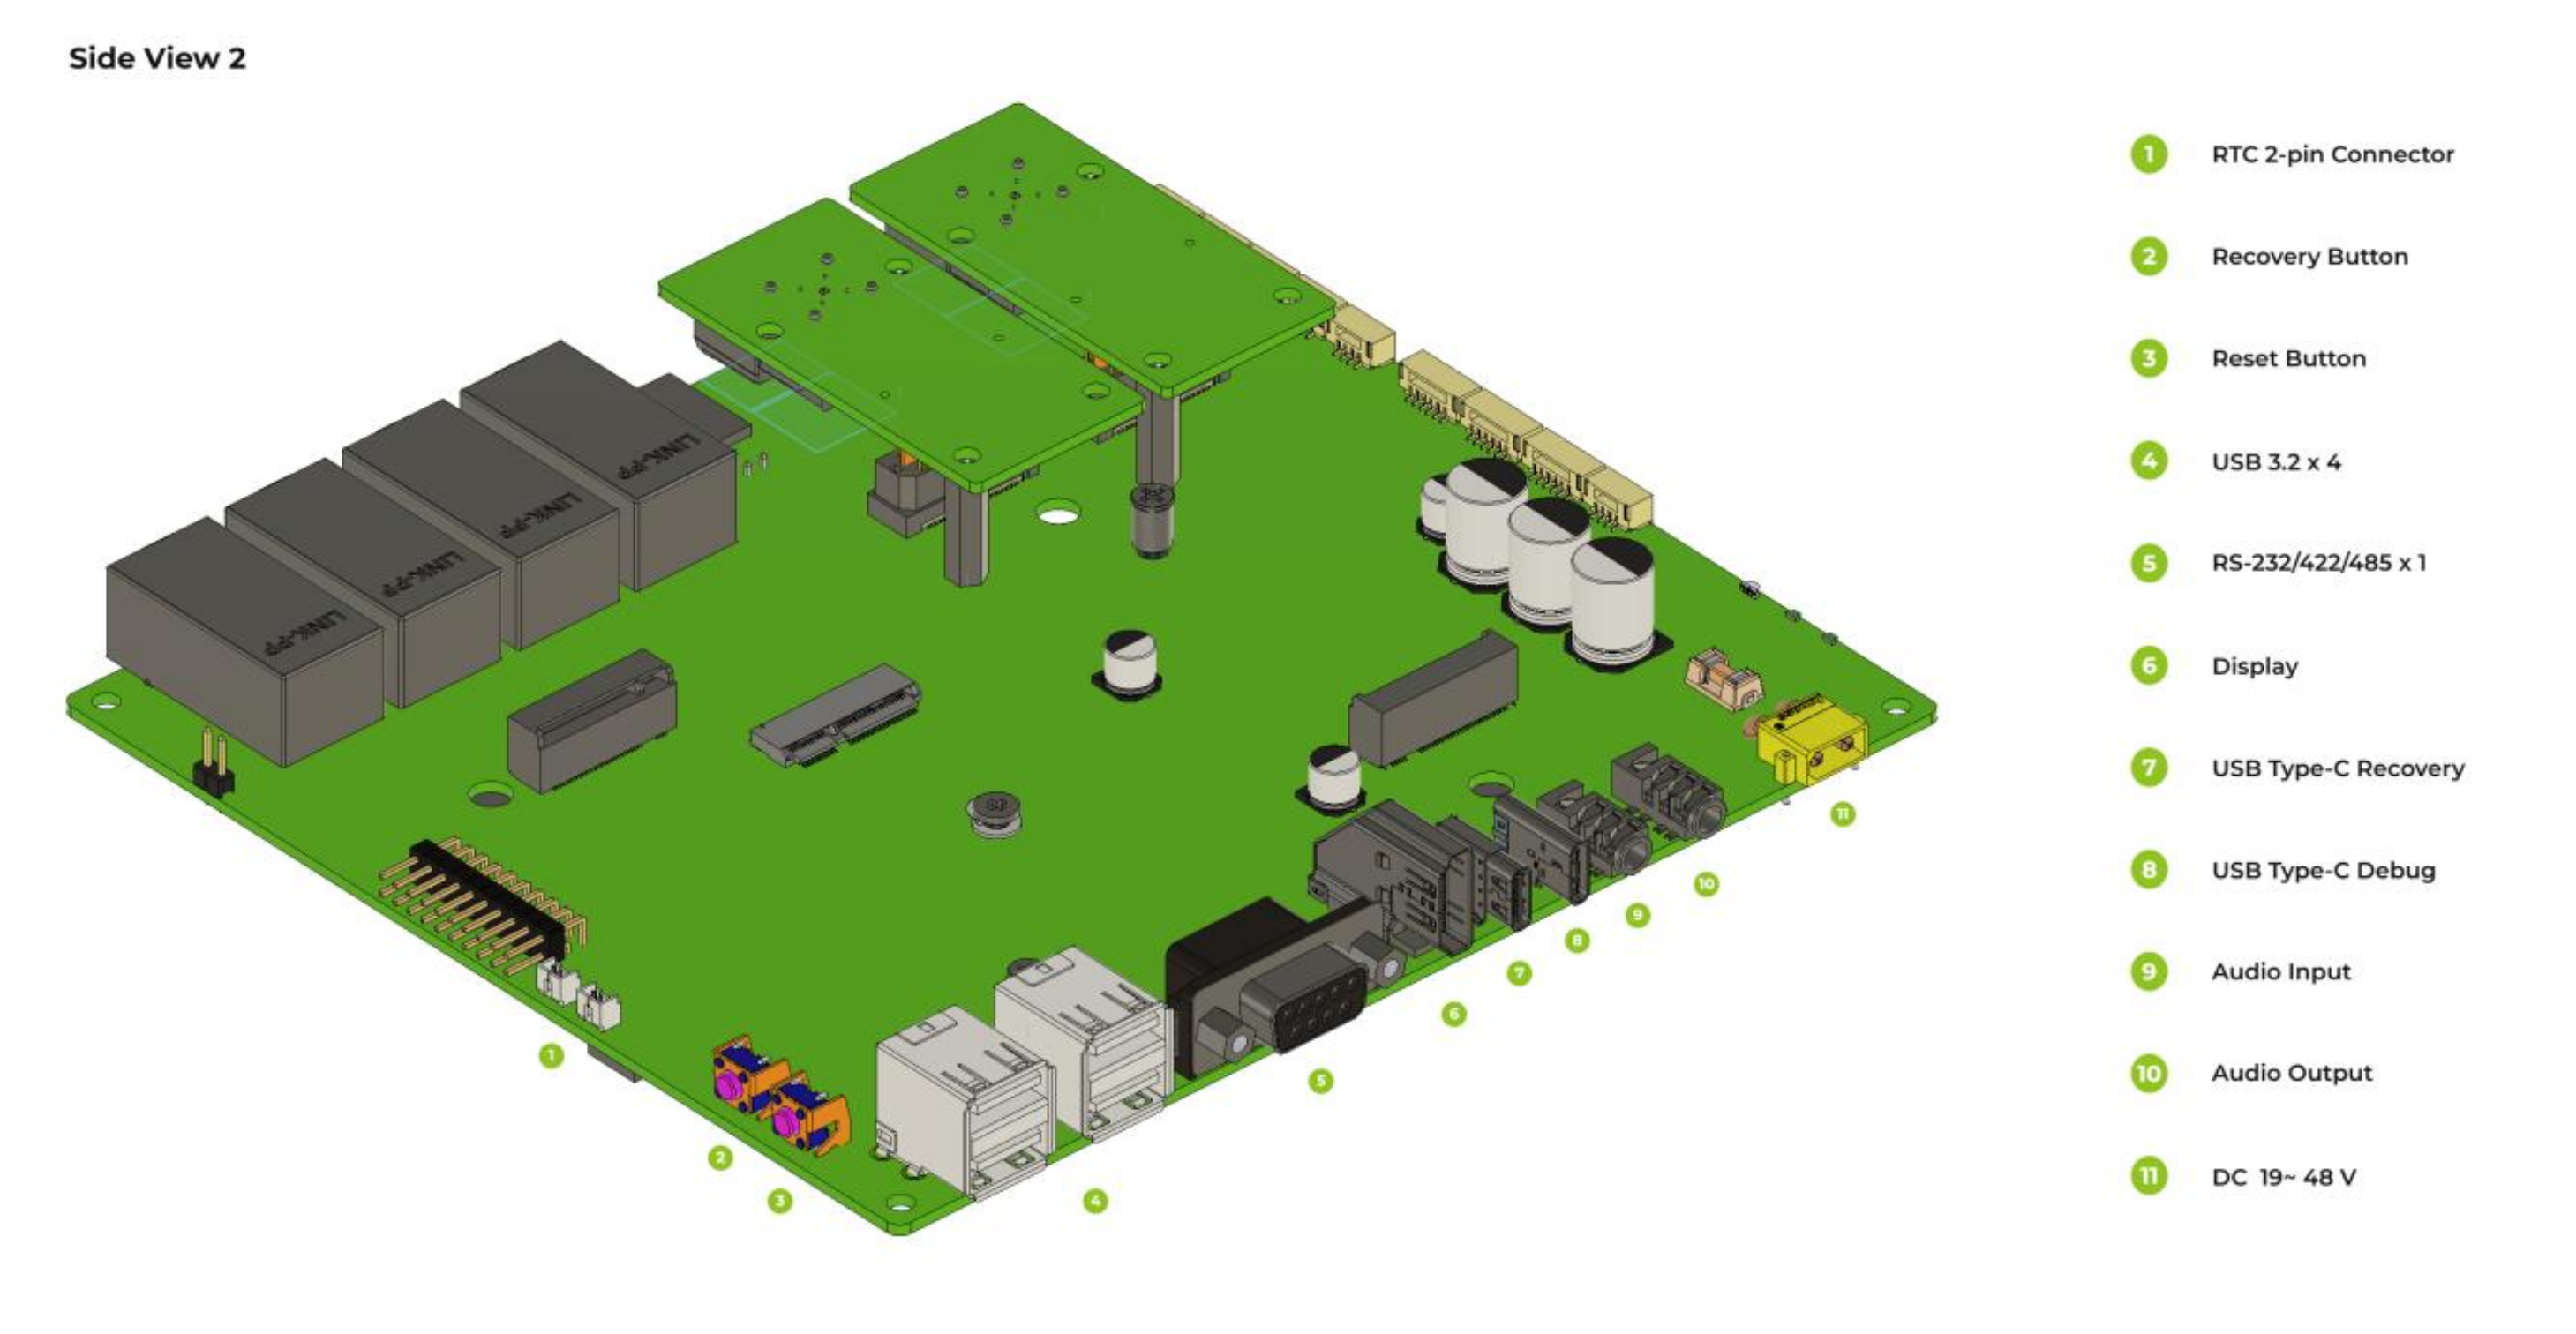 |
| Vista inferior |
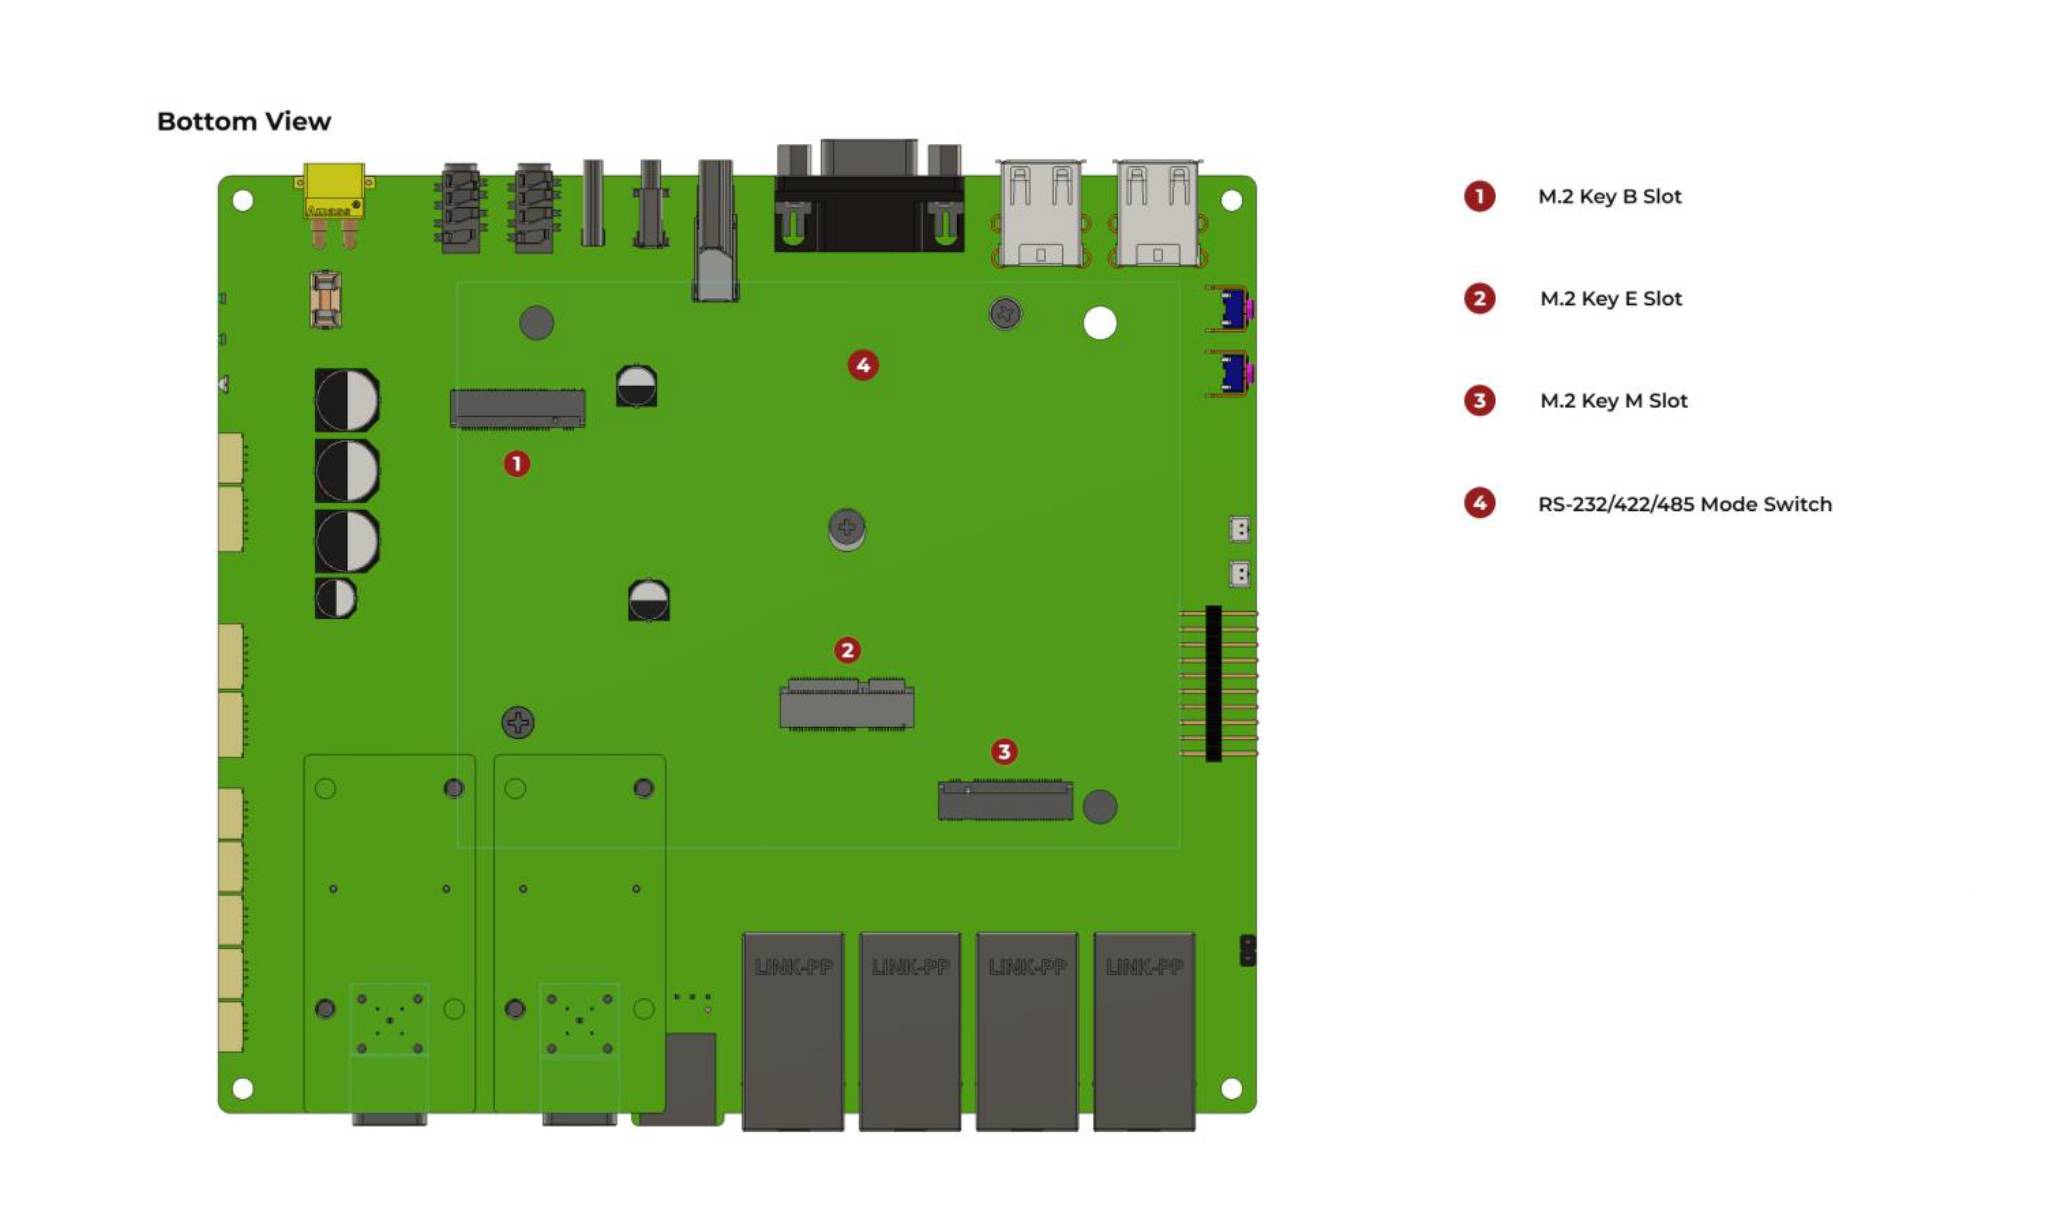 |
Gravar JetPack
Aqui, mostraremos como gravar o JetPack em um SSD NVMe conectado ao reComputer Robotics J6014 / J6015. Ambos os dispositivos usam a placa carrier J601, e o procedimento de gravação é o mesmo.
Módulo compatível
Pré-requisitos
- PC host com Ubuntu
- reComputer Robotics J6014 ou J6015
- SSD interno NVMe M.2 2280
- Cabo de transmissão de dados USB Type-C
- Pelo menos 220 GB de armazenamento livre no PC host
Recomendamos usar um host físico com Ubuntu em vez de uma máquina virtual. O Seeed Jetson DevelopTool também oferece suporte ao Windows por meio do WSL2, mas um host Ubuntu nativo proporciona a experiência de gravação mais confiável.
| Versão do JetPack | Versão do Ubuntu (computador host) | ||
| 20.04 | 22.04 | 24.04 | |
| JetPack 7.1 | ✅ | ✅ | |
Escolher um método de gravação
Selecione abaixo o fluxo de trabalho gráfico do Seeed Jetson DevelopTool ou o fluxo de trabalho via linha de comando.
- Gravação por software
- Gravação via linha de comando
O Seeed Jetson DevelopTool oferece um fluxo de trabalho gráfico guiado que faz o download, verifica, extrai e grava o firmware sem exigir comandos de BSP. Instale a ferramenta seguindo o guia de instalação do Seeed Jetson DevelopTool.
Tutorial em vídeo
Fluxo de trabalho de gravação por software
Passo a passo
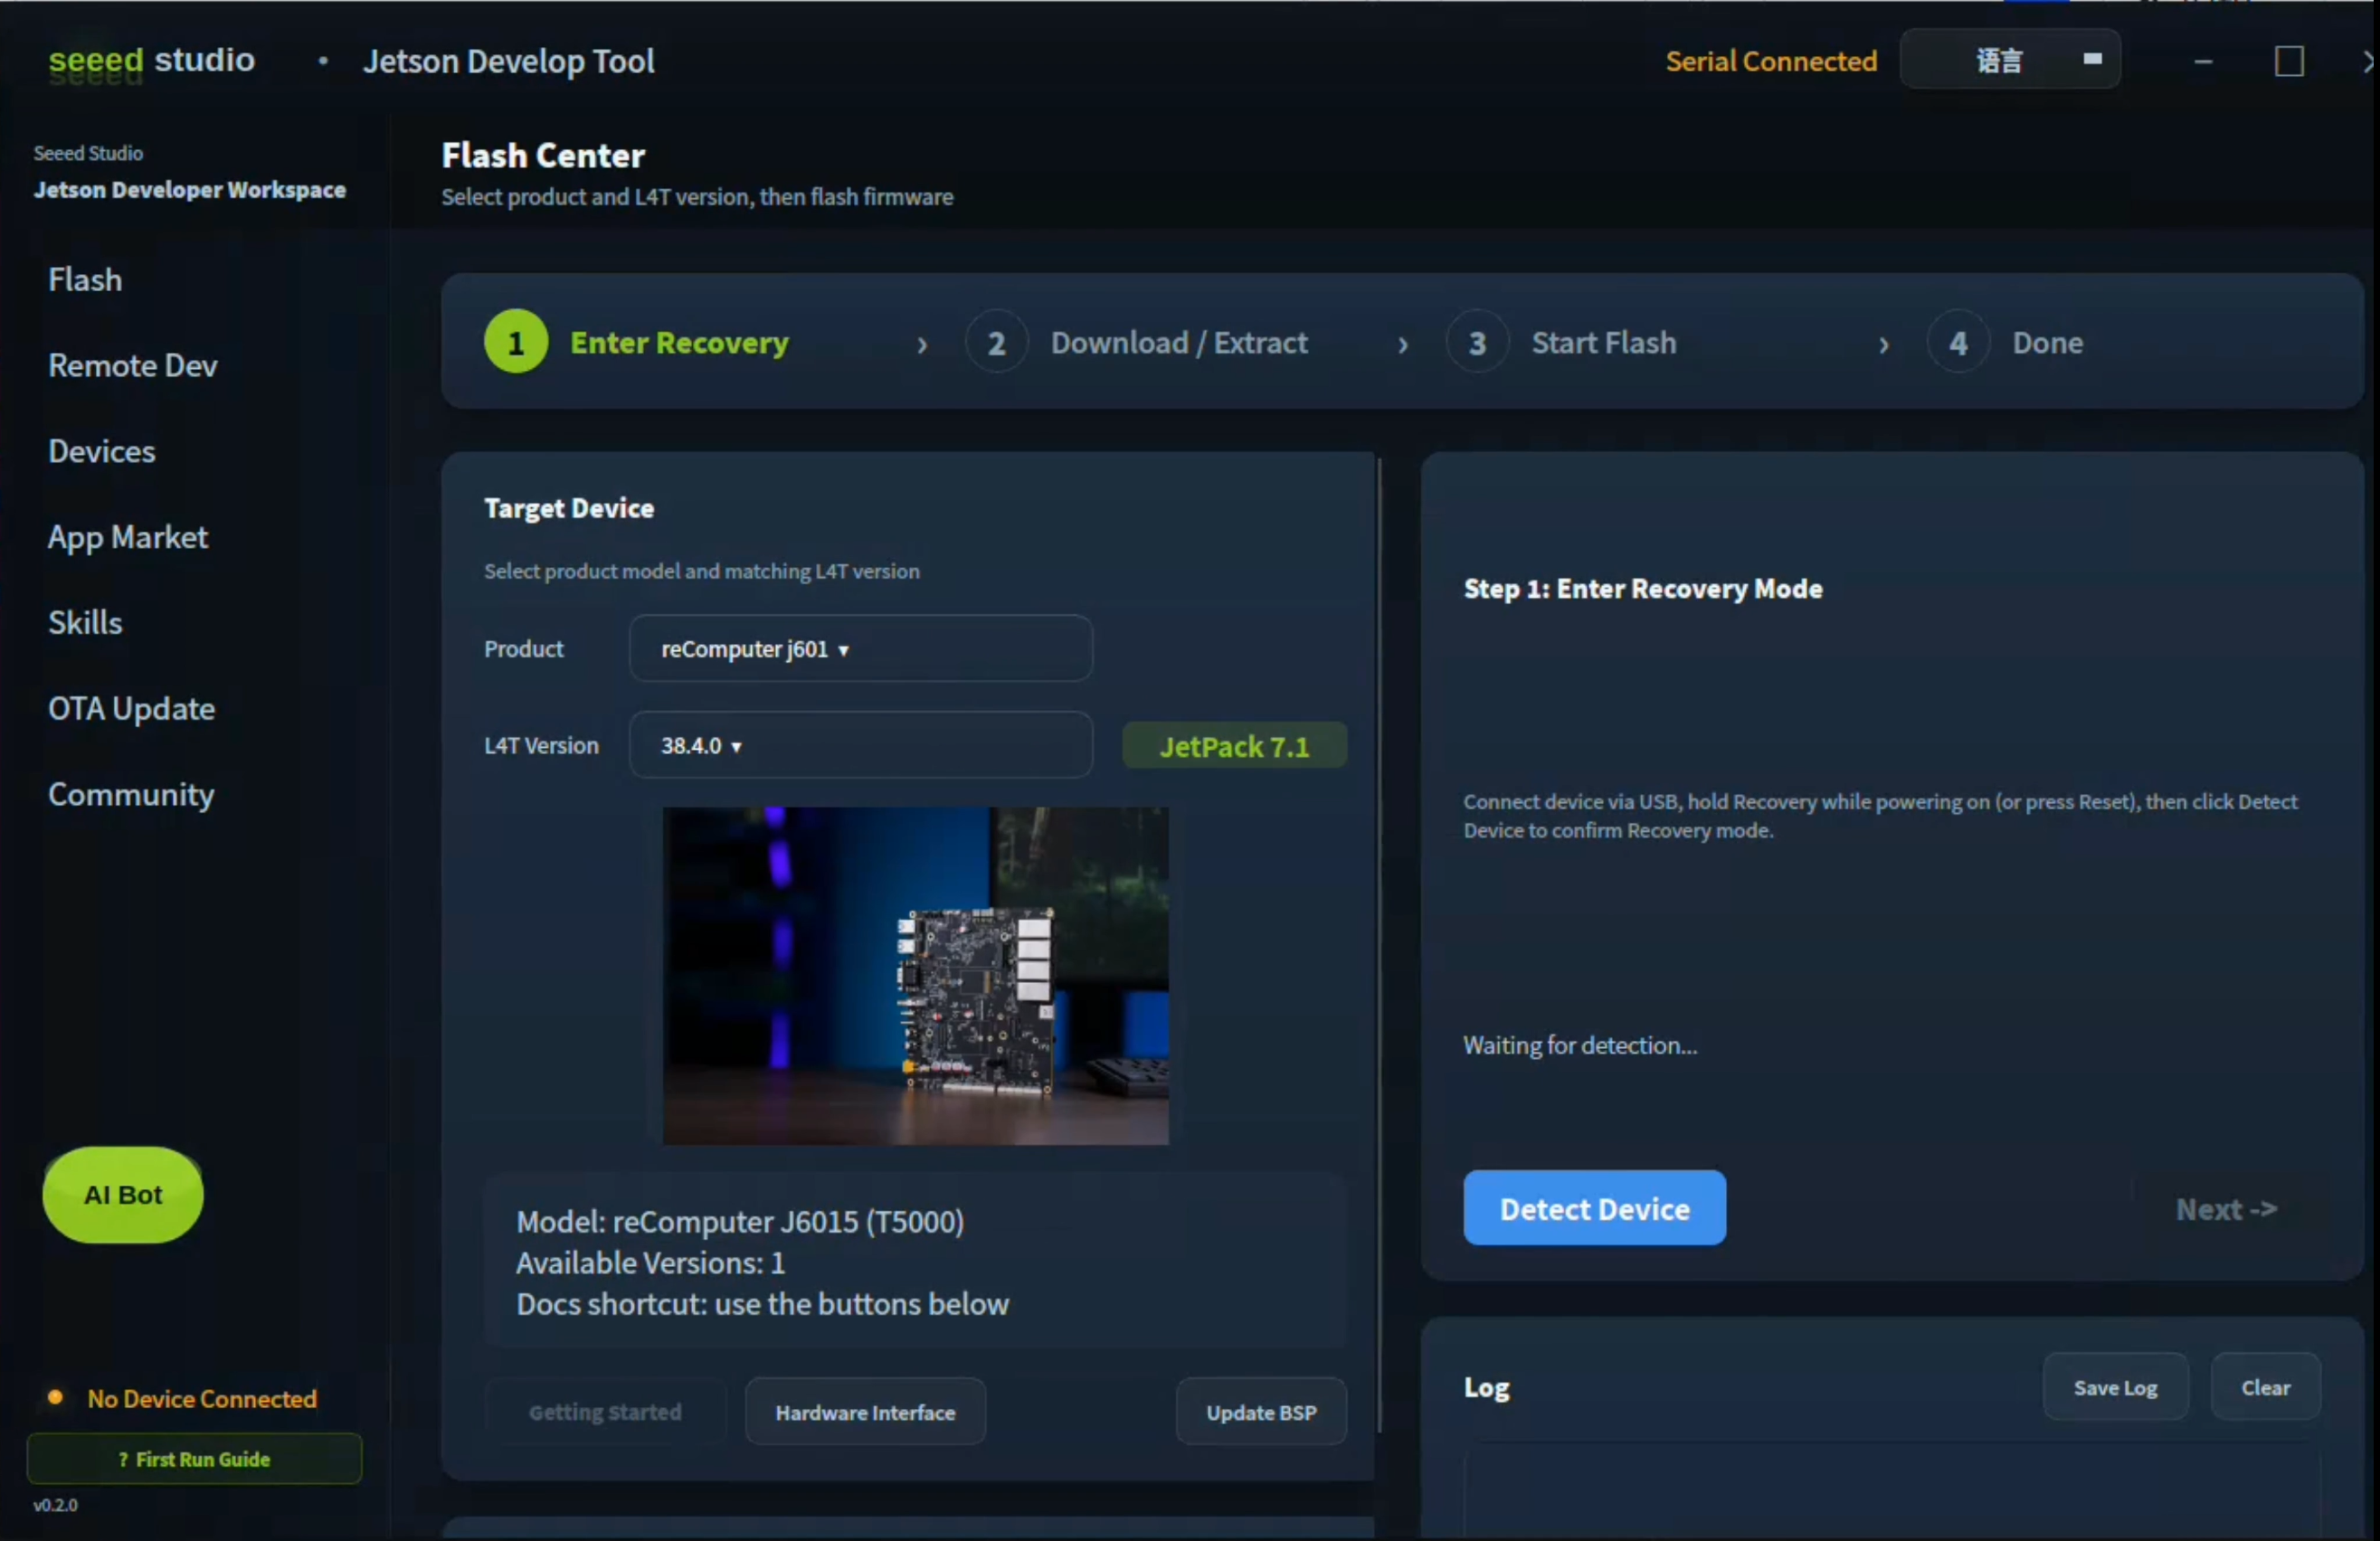
Passo 1. Inicie o Seeed Jetson DevelopTool e abra o Flash Center. Selecione reComputer J601 e JetPack 7.1 (L4T 38.4.0).
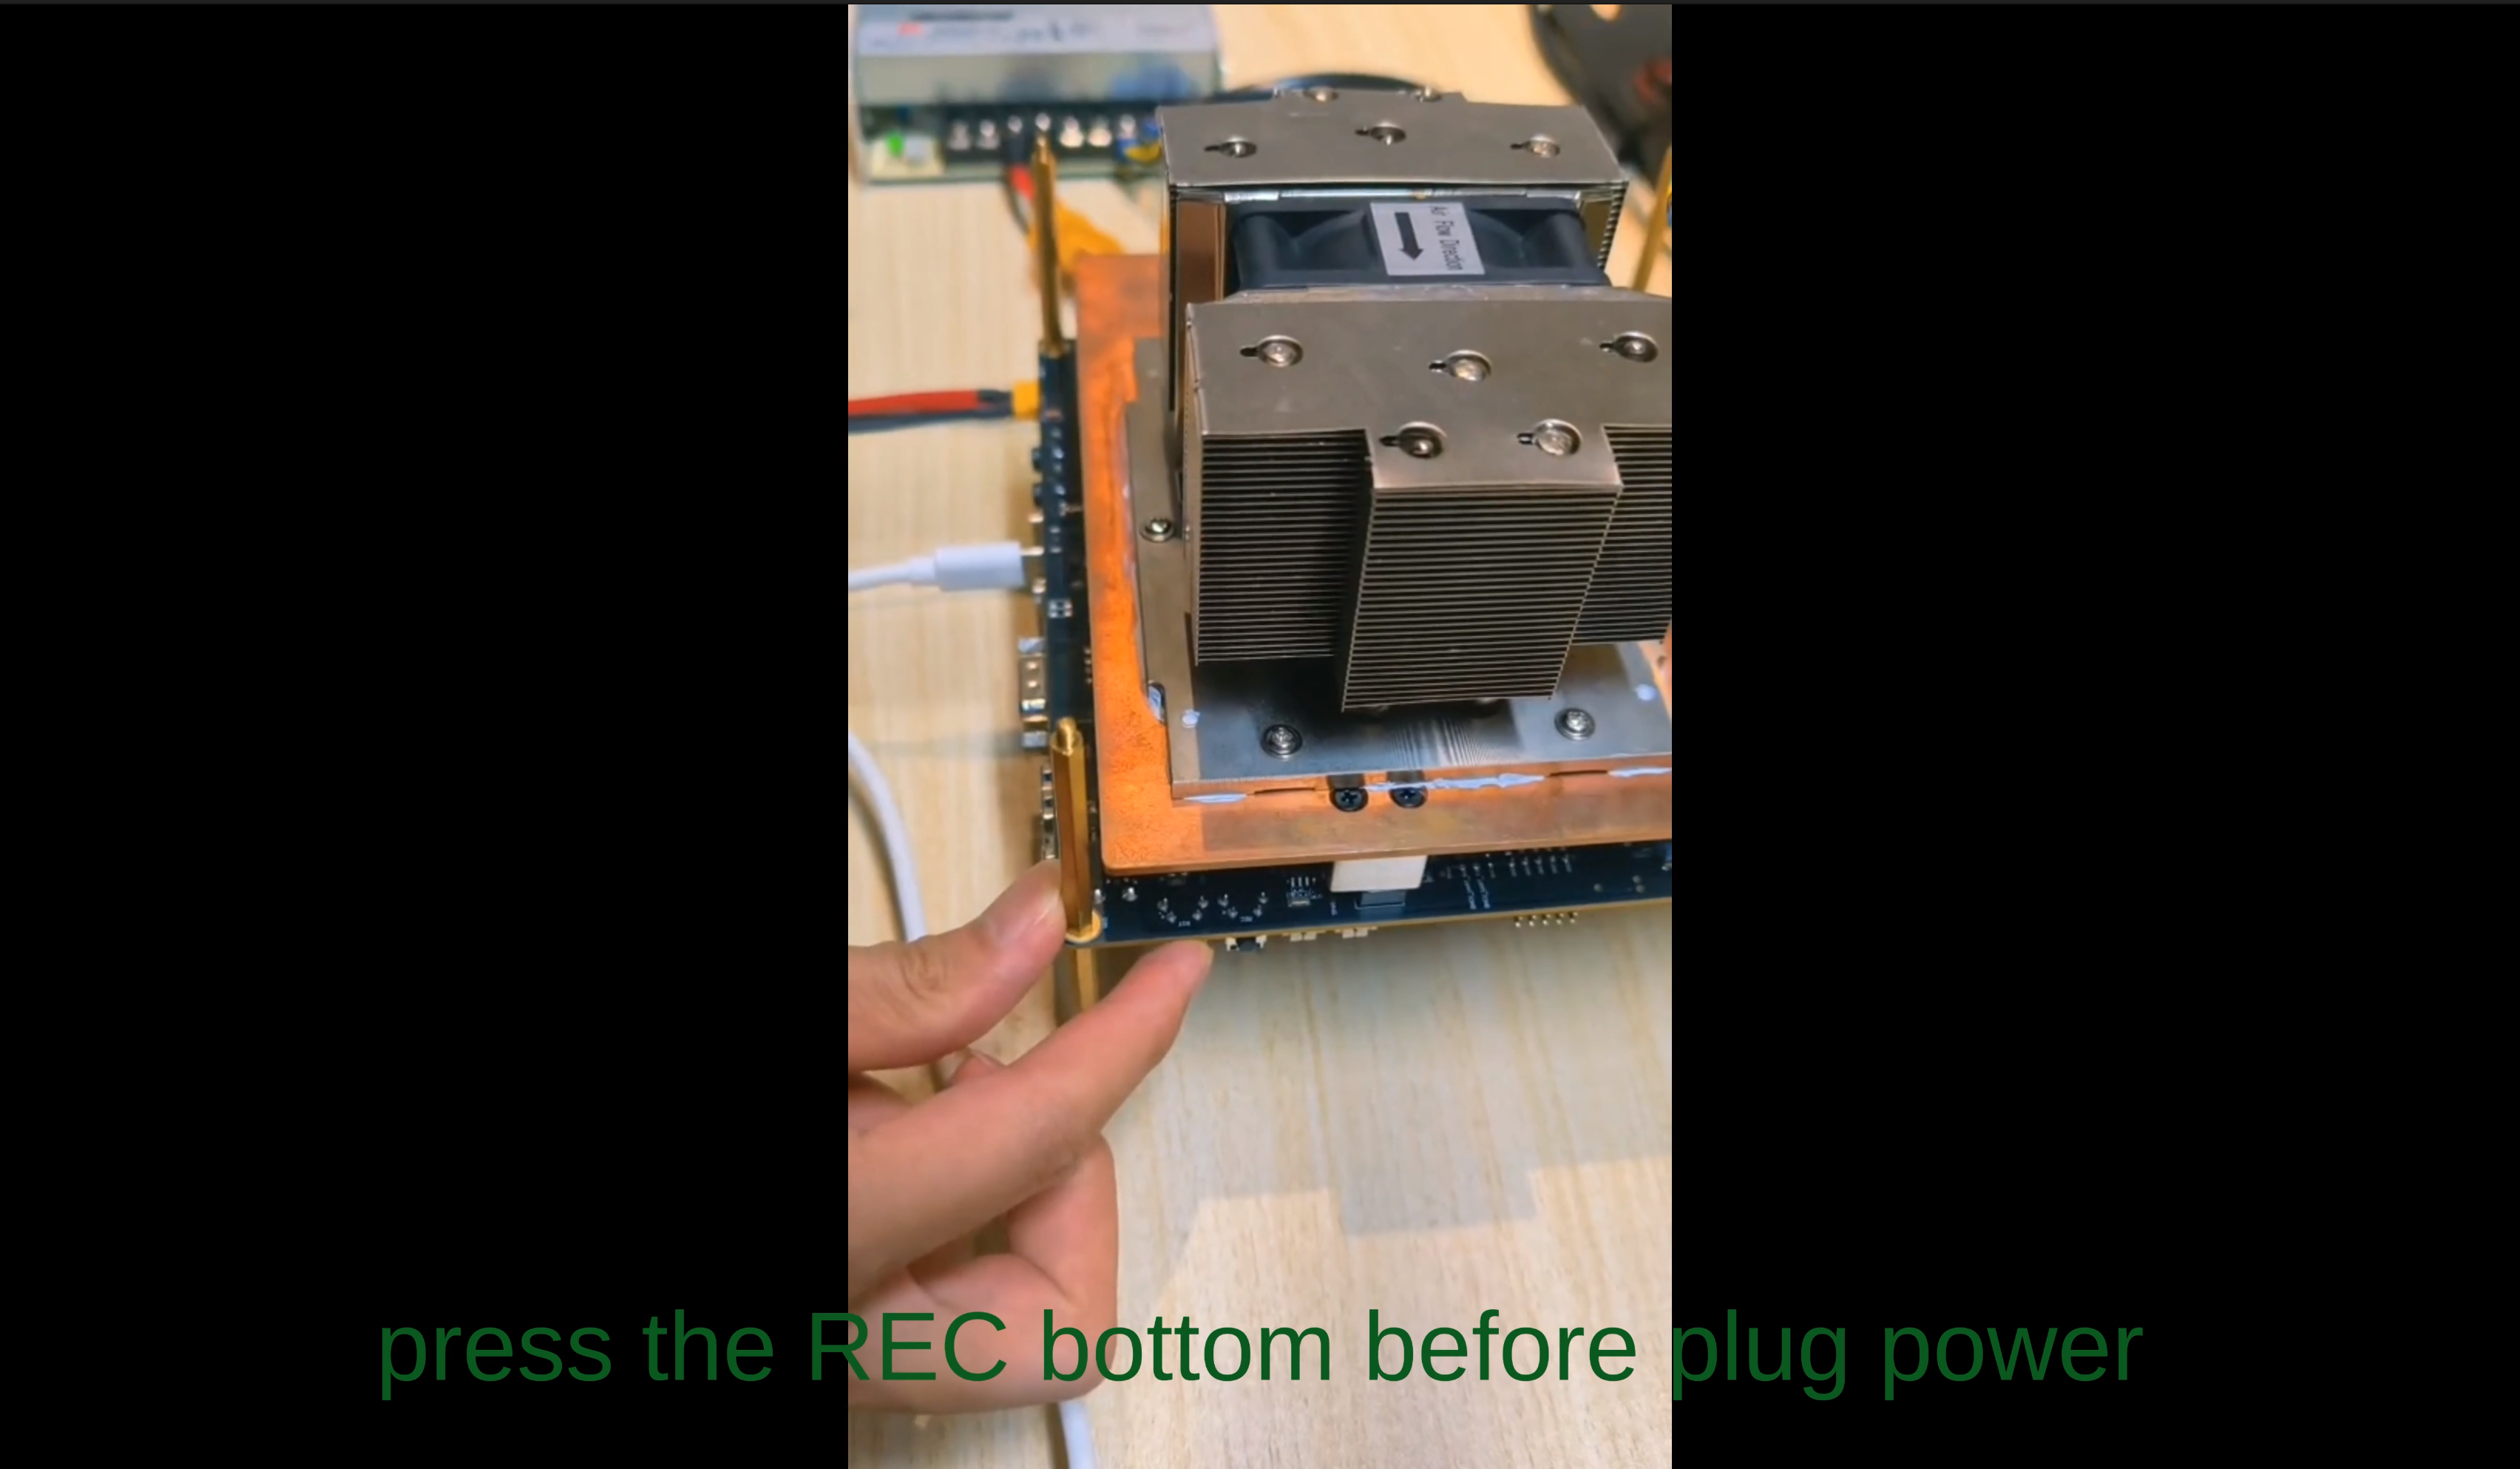
Passo 2. Conecte o PC host à porta de gravação USB 3.0 Type-C. Pressione e segure o botão RECOVERY, conecte a fonte de alimentação DC de 19V a 48V através do XT30 e solte o botão após dois segundos.
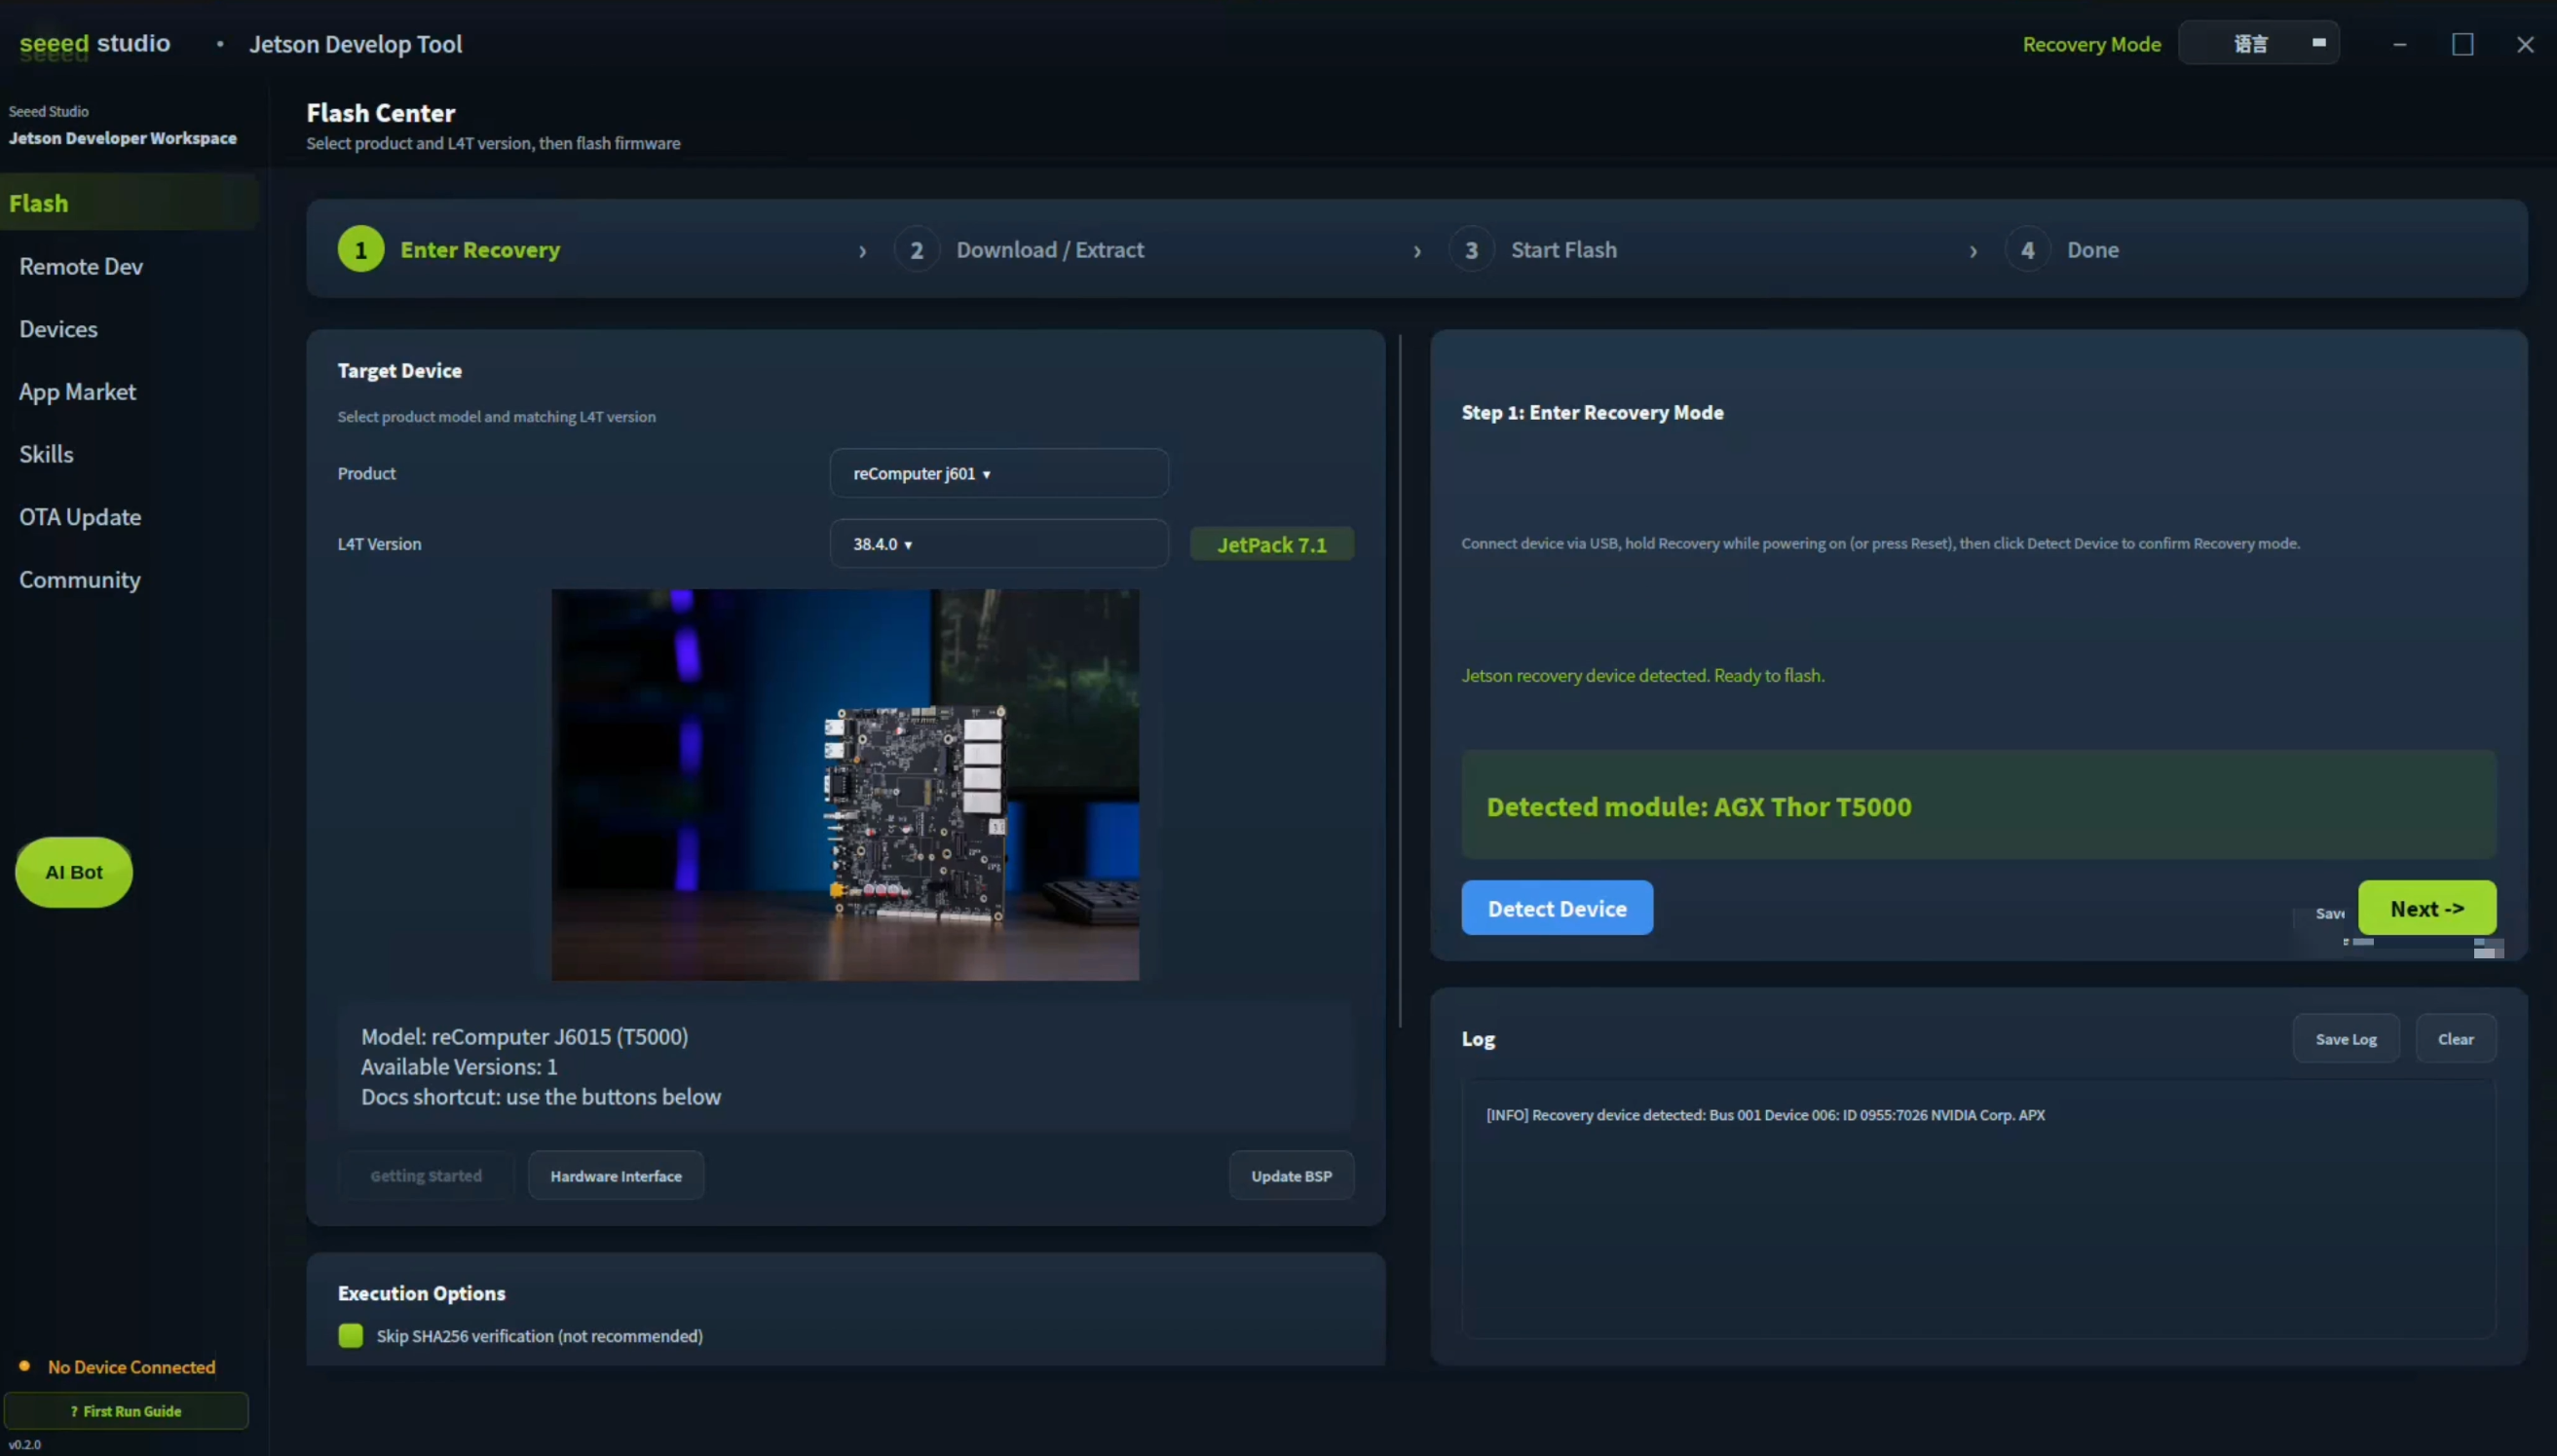
Passo 3. Clique em Detect Device. Confirme que o módulo Jetson conectado foi detectado (por exemplo, AGX Thor T5000) e clique em Next.
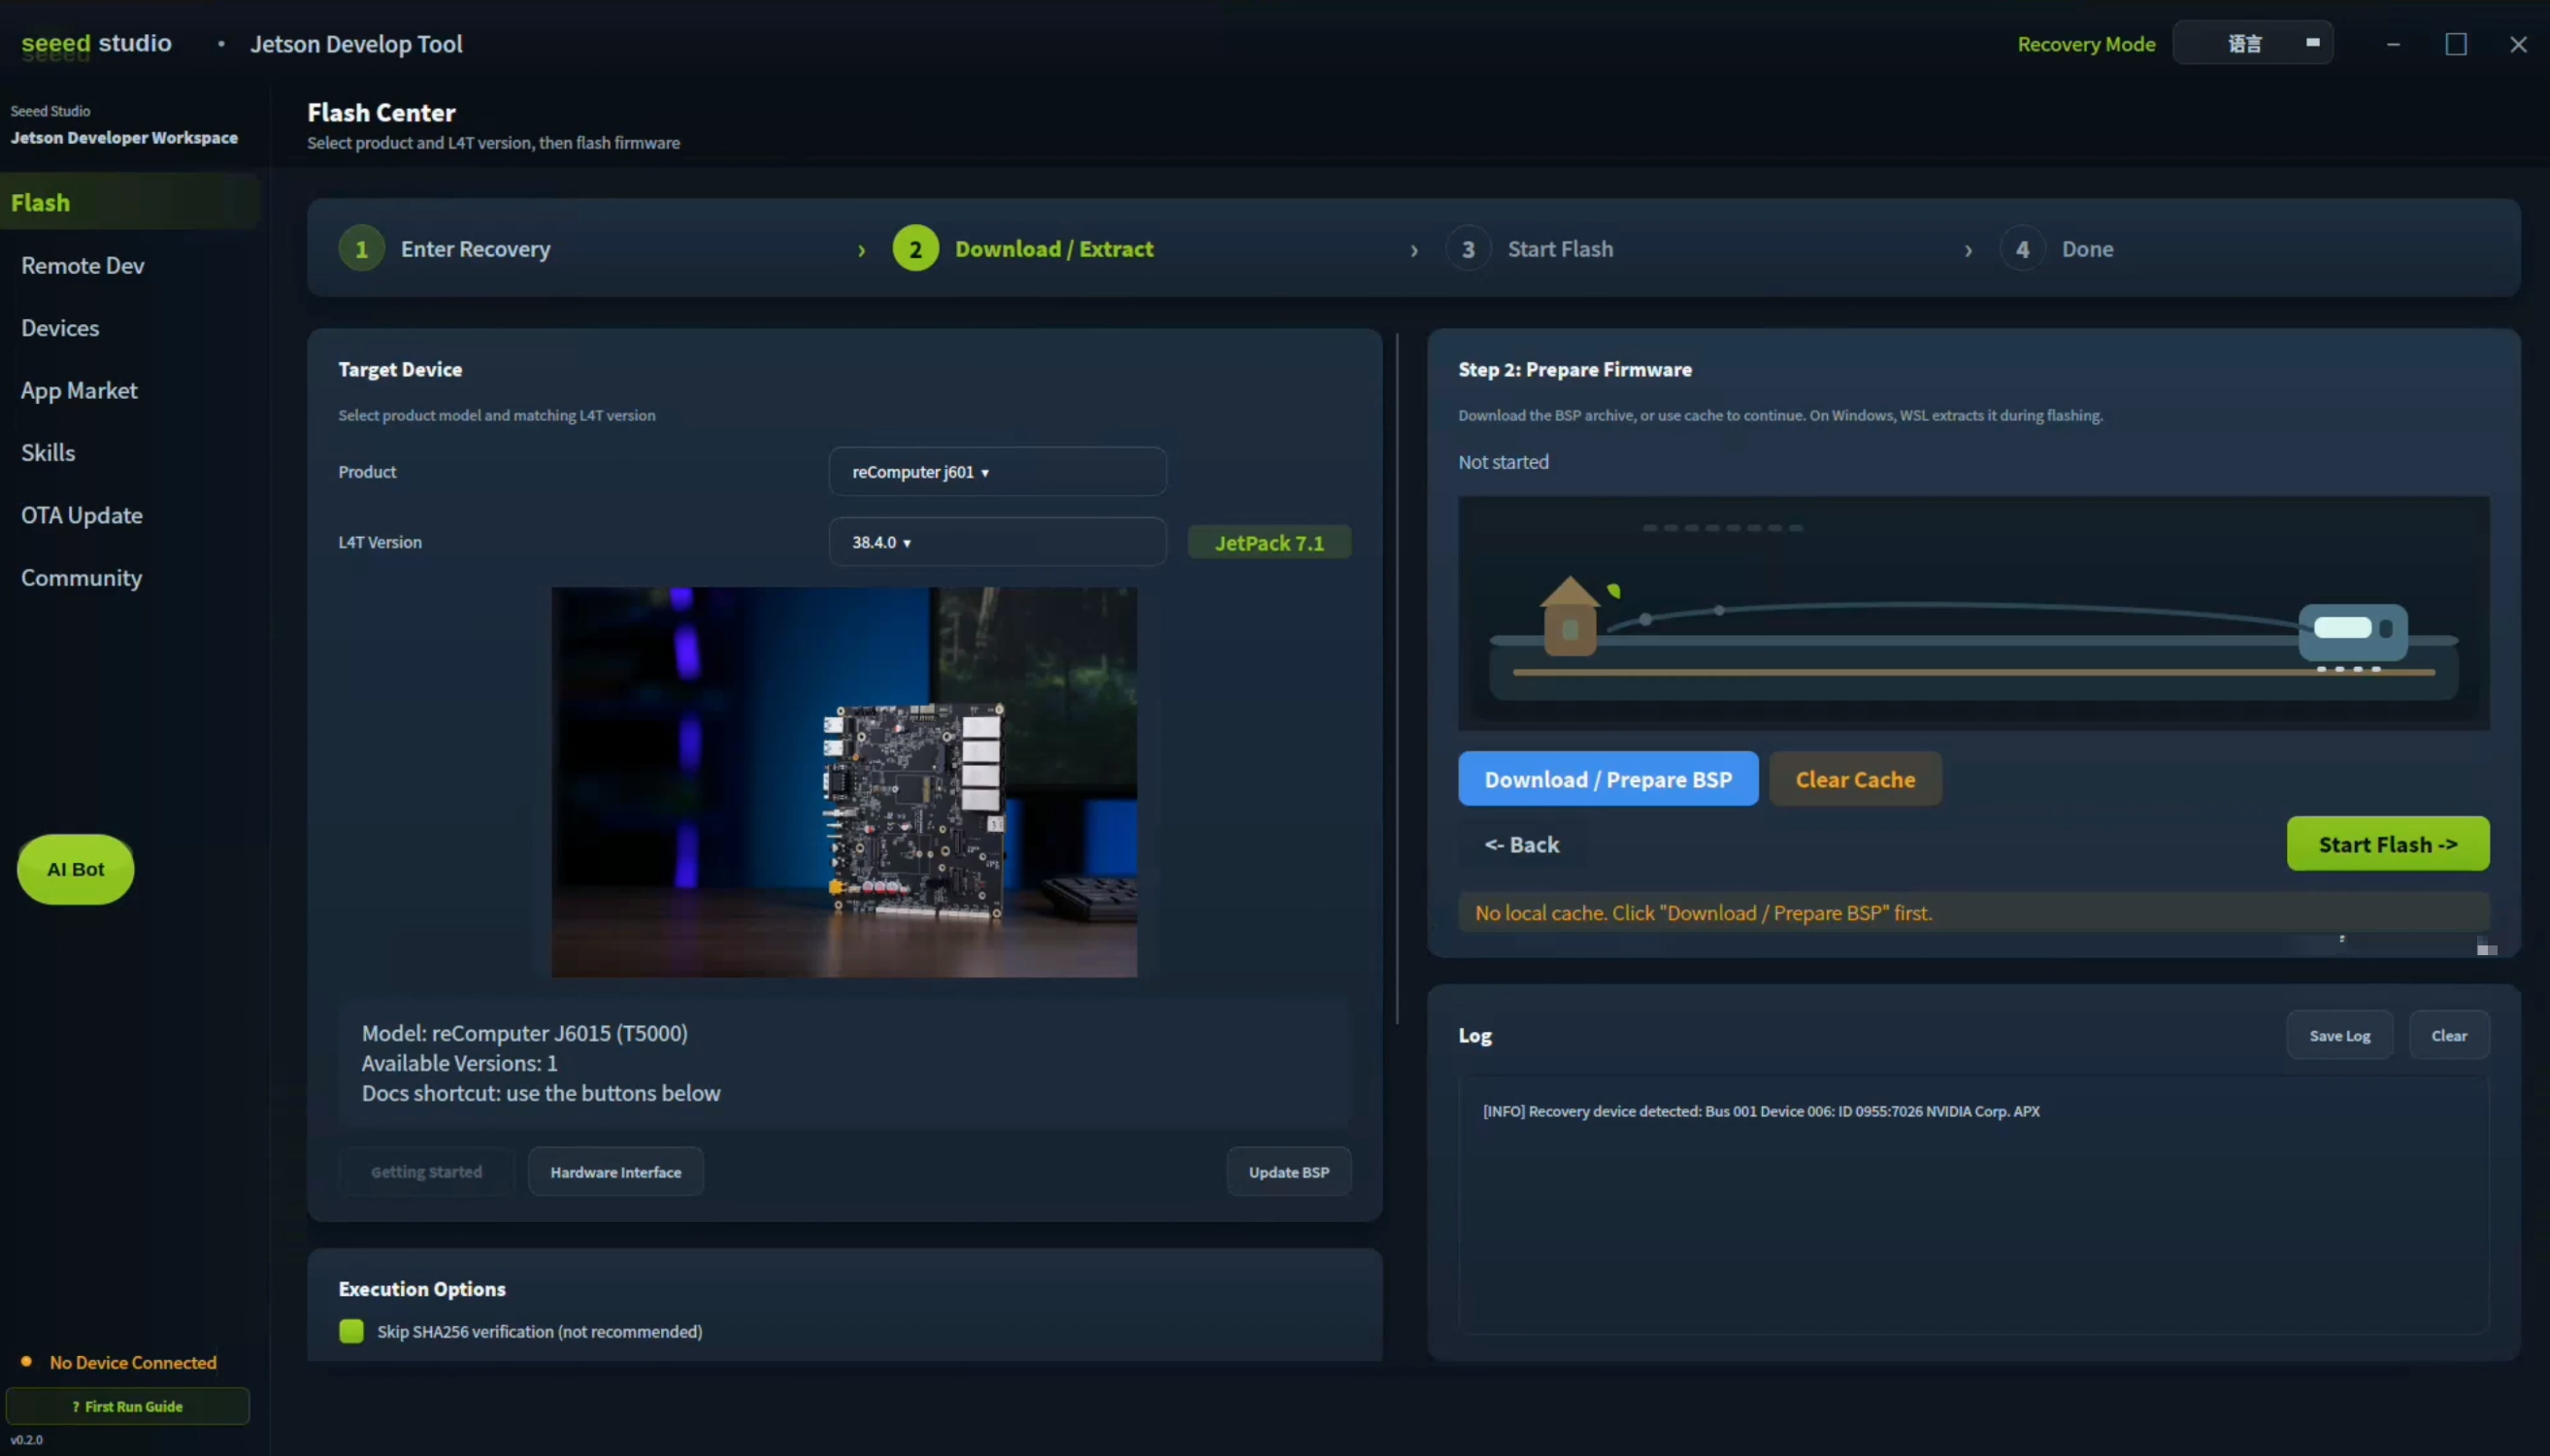
Passo 4. Clique em Download / Prepare BSP. A ferramenta faz o download do firmware, verifica o checksum SHA256 e extrai o BSP automaticamente.
Passo 5. Clique em Start Flash e aguarde até que a interface informe que a gravação foi concluída. Não desconecte a fonte de alimentação nem o cabo USB durante esse processo.
A gravação apaga os dados no SSD NVMe de destino. Faça backup dos dados importantes antes de começar.
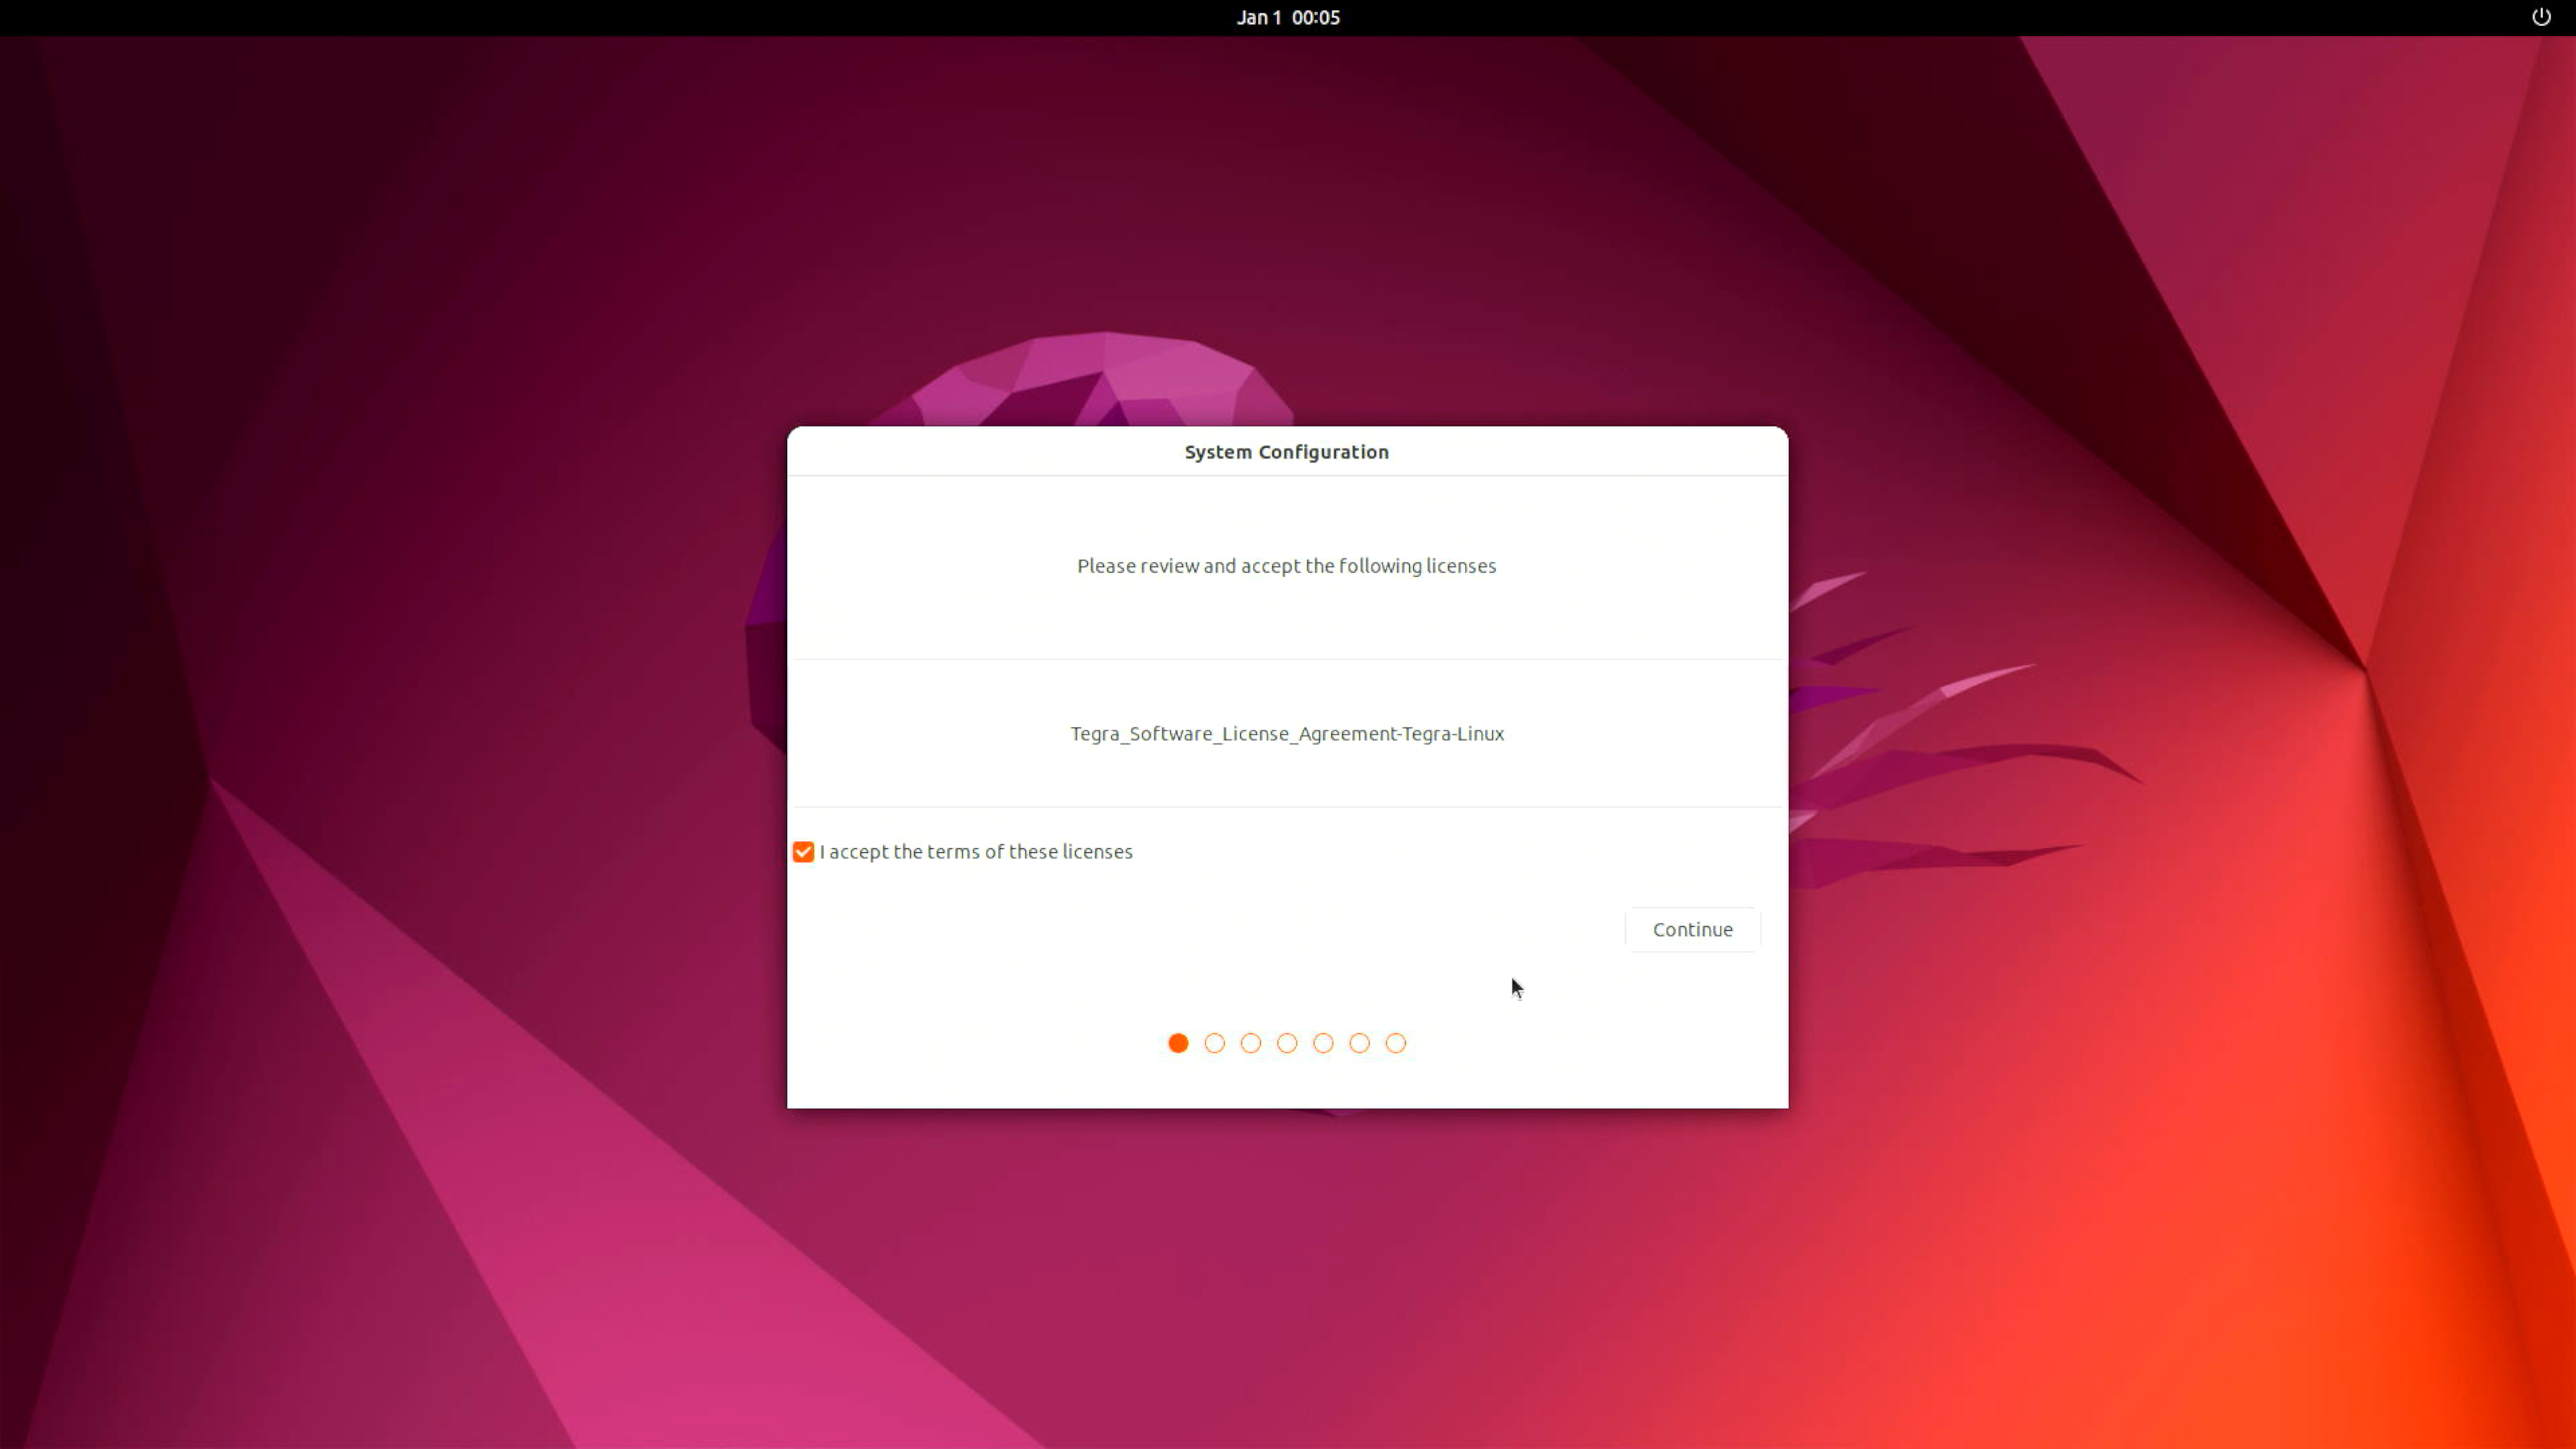
Passo 6. Conecte o reComputer Robotics J601 a um monitor HDMI e conclua a configuração inicial do sistema.
Baixe e grave a imagem JetPack que corresponde ao módulo Jetson na sua placa. Ambos os produtos usam a mesma placa carrier J601; selecione a aba para o seu módulo:
- AGX Thor T5000 (J6015)
- AGX Thor T4000 (J6014)
Preparar a imagem JetPack
| Versão do JetPack | Módulo Jetson | Produto | Link para download | SHA256 |
|---|---|---|---|---|
| 7.1 (L4T 38.4.0) | AGX Thor T5000 | reComputer Robotics J6015 | Download | 3f75780b43f6559bc950b6a97aa38fd6f61d4d001cce870bdfb498f64e6d18e5 |
O arquivo de imagem JetPack é grande e pode levar cerca de 60 minutos para ser baixado. Aguarde o término do download antes de extrair o arquivo compactado.
Para verificar o firmware baixado, execute sha256sum <file> no host Ubuntu e compare o resultado com o valor SHA256 na tabela.
Entrar no modo Force Recovery
Antes de gravar, certifique-se de que a placa esteja em modo Force Recovery.
Passo 1. Conecte o PC host com Ubuntu à porta de gravação USB 3.0 Type-C usando um cabo de dados USB Type-C.
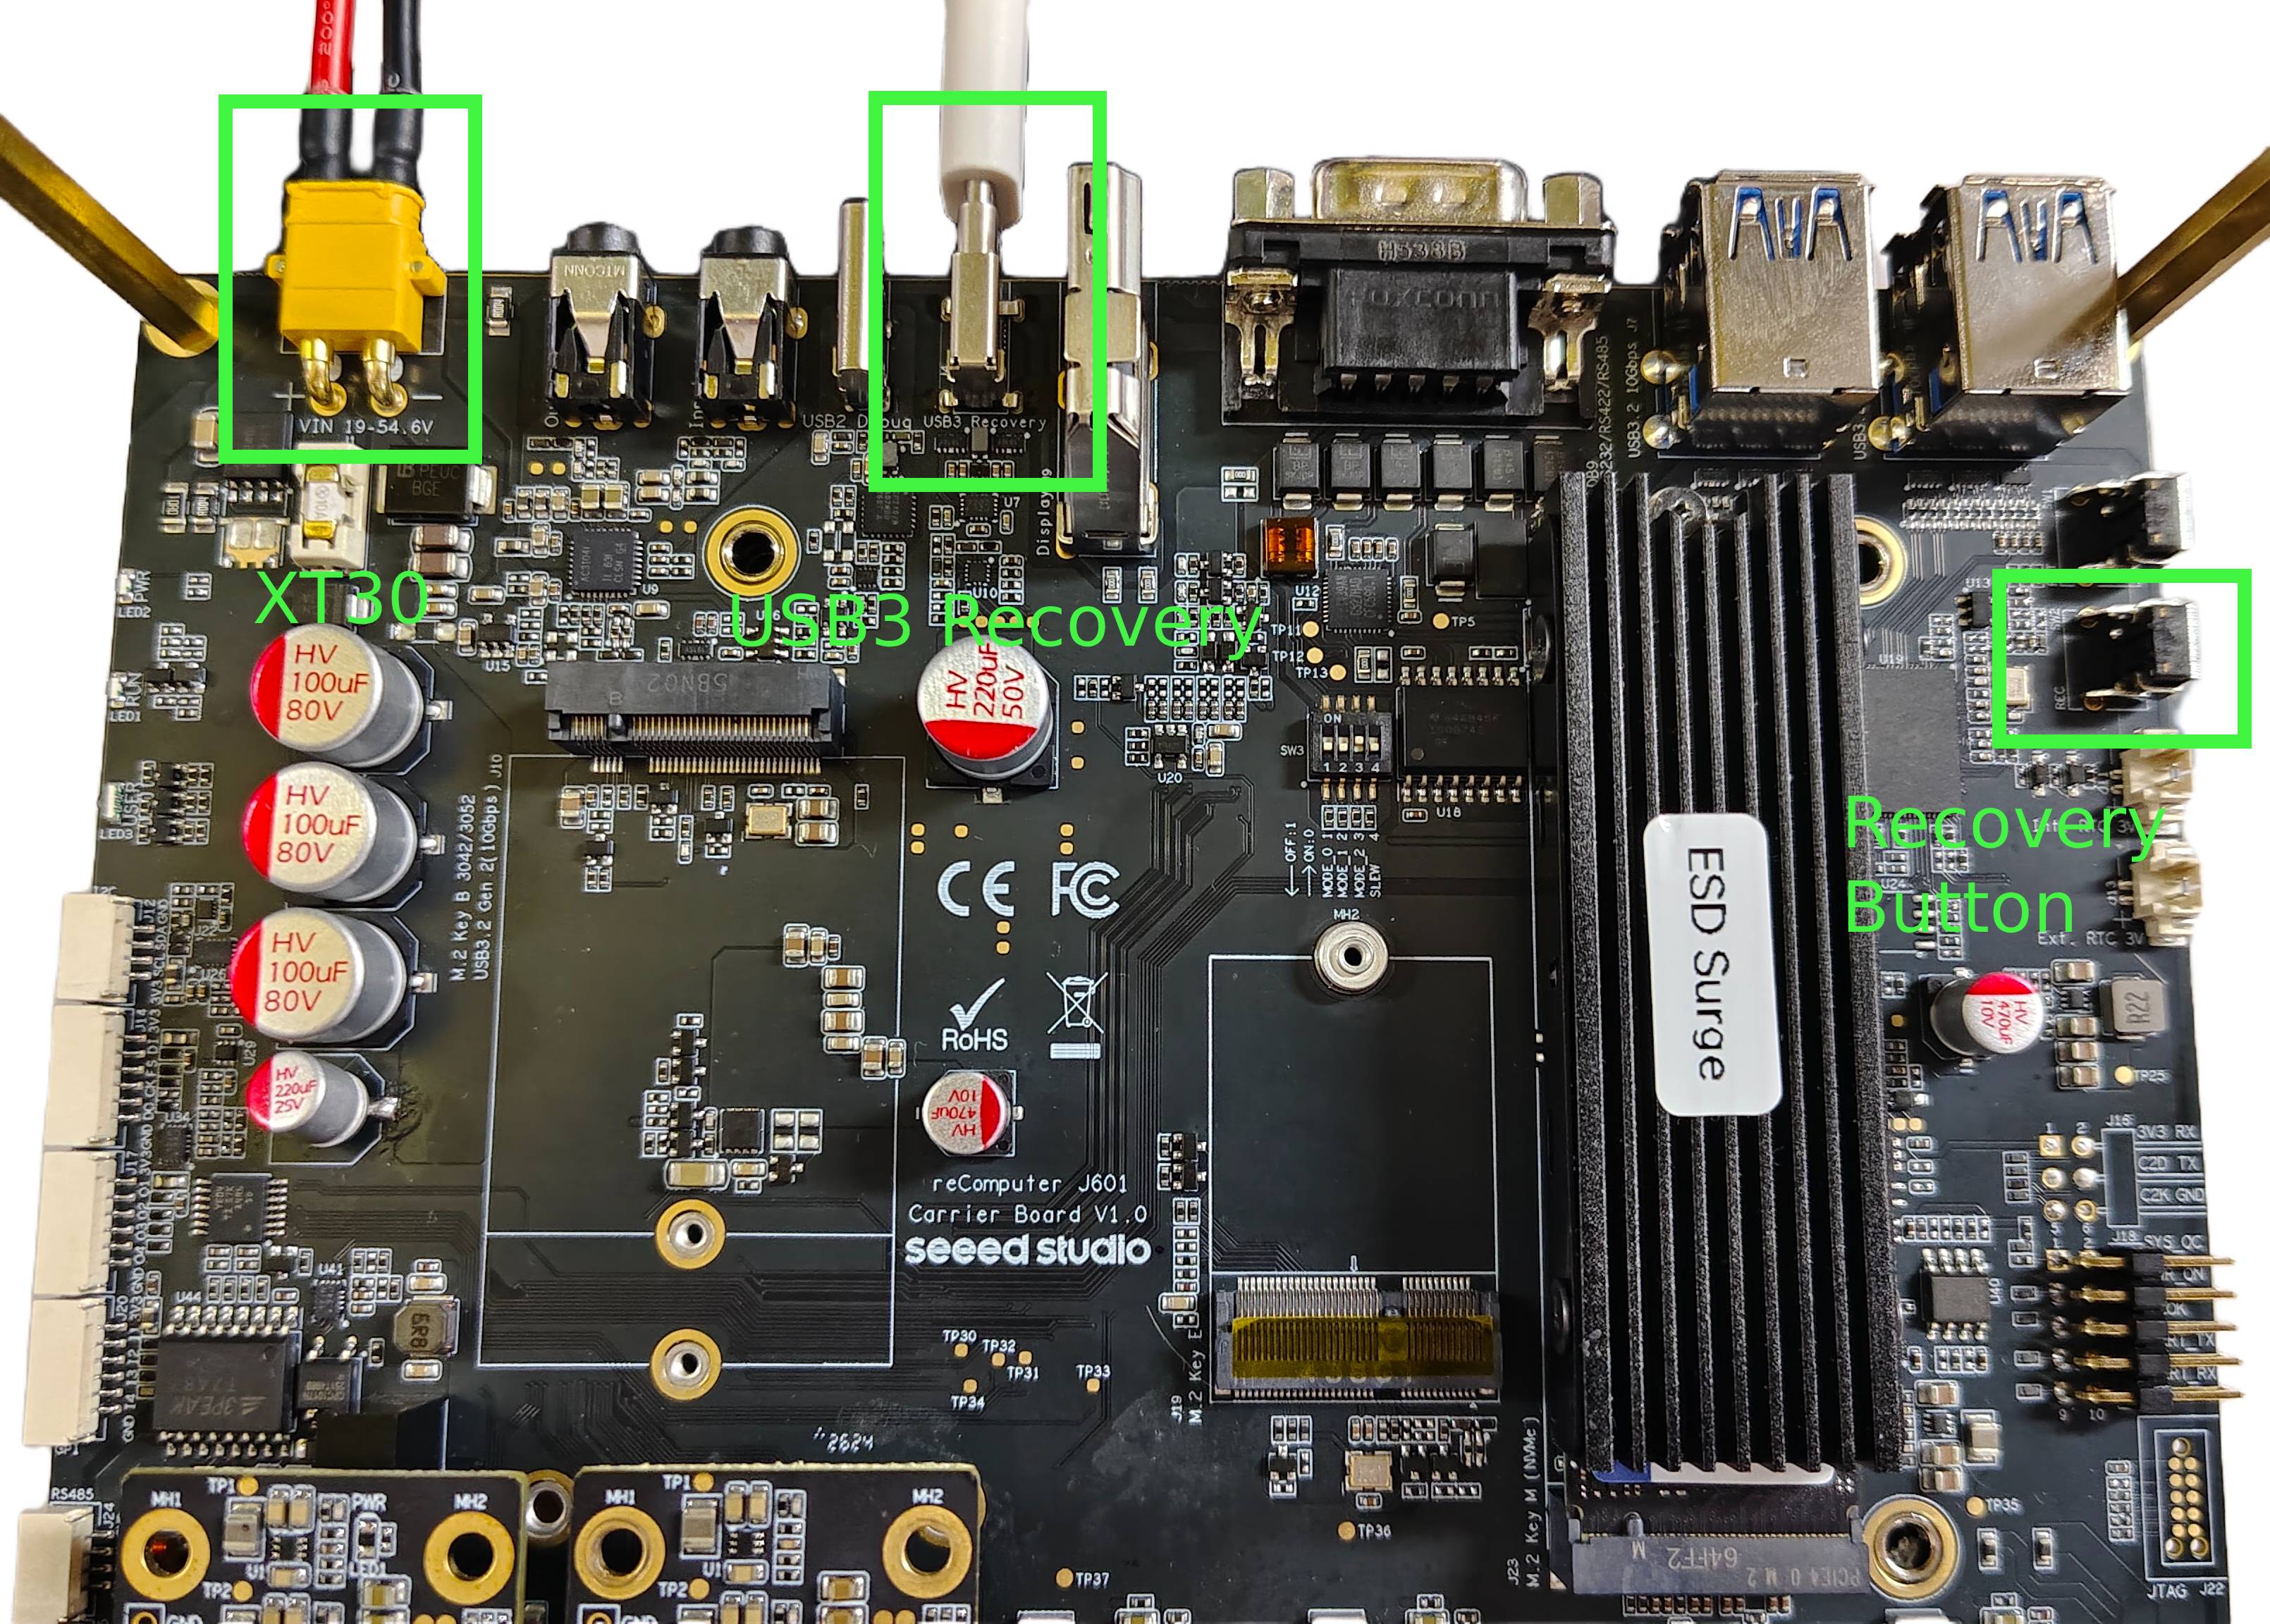
Passo 2. Pressione e segure o botão RECOVERY.
Passo 3. Conecte a fonte de alimentação (19 V a 48 V CC através do conector XT30).
Passo 4. Solte o botão RECOVERY após dois segundos.
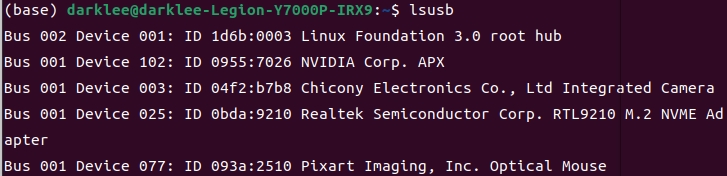
Passo 5. No PC host, execute lsusb. A seguinte entrada confirma que a placa está em Force Recovery Mode:
- 0955:7026 NVIDIA Corp.
Gravar no Jetson
Passo 1. Extraia a imagem baixada:
cd <path-to-image>
sudo tar xpf mfi_recomputer-thor-carrier-j6015-7.1-38.4.0-YYYY-MM-DD.tar.gz
Passo 2. Grave o JetPack no SSD NVMe:
cd mfi_recomputer-thor-carrier-j6015
sudo ./tools/kernel_flash/l4t_initrd_flash.sh --flash-only --showlogs --external-device nvme0n1p1 -c tools/kernel_flash/flash_l4t_t264_nvme.xml -S 80GiB --network usb0 recomputer-thor-carrier-j6015 external
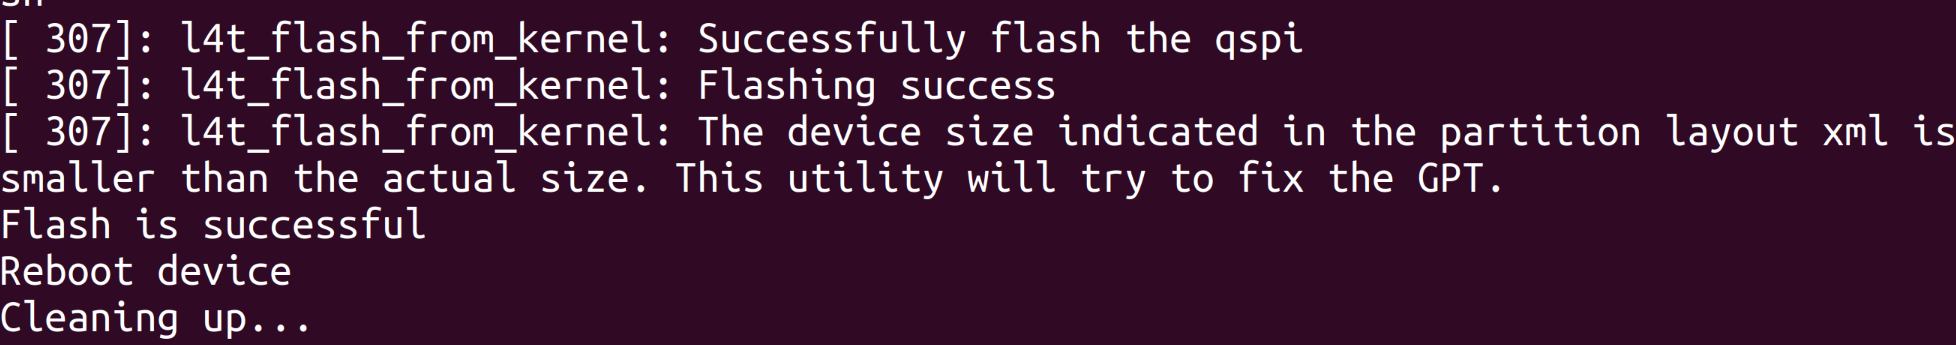
O comando de gravação geralmente leva de 2 a 10 minutos. A saída a seguir indica uma gravação bem-sucedida:
Passo 3. Conecte o reComputer Robotics J6015 a um monitor HDMI e conclua a configuração inicial do sistema.
Preparar a imagem do JetPack
| Versão do JetPack | Módulo Jetson | Produto | Link para download | SHA256 |
|---|---|---|---|---|
| 7.1 (L4T 38.4.0) | AGX Thor T4000 | reComputer Robotics J6014 | Download | c63eddfe7005a088ab439c64fb5d3bf9a52b85d62d377c6a4bf829295f7222ef |
O arquivo de imagem do JetPack é grande e pode levar cerca de 60 minutos para ser baixado. Aguarde o término do download antes de extrair o arquivo compactado.
Para verificar o firmware baixado, execute sha256sum <file> no host Ubuntu e compare o resultado com o valor SHA256 na tabela.
Entrar em Force Recovery Mode
Antes de gravar, certifique-se de que a placa esteja em Force Recovery Mode.
Passo 1. Conecte o PC host com Ubuntu à porta de gravação USB 3.0 Type-C usando um cabo de dados USB Type-C.
Passo 2. Pressione e segure o botão RECOVERY.
Passo 3. Conecte a fonte de alimentação (19 V a 48 V CC através do conector XT30).
Passo 4. Solte o botão RECOVERY após dois segundos.
Passo 5. No PC host, execute lsusb. A seguinte entrada confirma que a placa está em Force Recovery Mode:
- 0955:7226 NVIDIA Corp.
Gravar no Jetson
Passo 1. Extraia a imagem baixada:
cd <path-to-image>
sudo tar xpf mfi_recomputer-thor-carrier-j6014-7.1-38.4.0-YYYY-MM-DD.tar.gz
Passo 2. Grave o JetPack no SSD NVMe:
cd mfi_recomputer-thor-carrier-j6014
sudo ./tools/kernel_flash/l4t_initrd_flash.sh --flash-only --showlogs --external-device nvme0n1p1 -c tools/kernel_flash/flash_l4t_t264_nvme.xml -S 80GiB --network usb0 recomputer-thor-carrier-j6014 external
O comando de gravação geralmente leva de 2 a 10 minutos. A saída a seguir indica uma gravação bem-sucedida:
Passo 3. Conecte o reComputer Robotics J6014 a um monitor HDMI e conclua a configuração inicial do sistema.
⚙️ Todos os arquivos .dts e outros códigos-fonte das placas carrier Jetson da Seeed podem ser baixados em Linux_for_Tegra.
Conclua a Configuração do Sistema de acordo com suas necessidades após a primeira inicialização.
Para uso detalhado das interfaces, consulte Uso das interfaces de hardware do Robotics J601.
O que você pode fazer com o J601?
Depois de gravar o JetPack, explore os wikis de demonstração abaixo para ver o que você pode construir no reComputer Robotics J601. Esses cards são gerados automaticamente a partir dos wikis publicados de Aplicações Jetson e Outros dispositivos que mencionam J601 ou Jetson Thor.

Ajustar finamente o GR00T N1.7 para reBot Arm e implantar no Jetson Thor
Este wiki explica como ajustar finamente o NVIDIA Isaac GR00T N1.7 para o reBot Arm B601 DM e implantá-lo no Jetson Thor com aceleração TensorRT.
Ajustar Fino o Isaac GR00T N1.5 para o Braço LeRobot SO-101 e Implantar no Jetson Thor
Este wiki apresenta como começar a usar o NVIDIA Jetson Thor e fornece fluxos de trabalho de exemplo para implantar projetos de IA e robótica no Thor. Instruções detalhadas passo a passo e documentação de referência também são fornecidas.
Crie uma Demonstração de Visão Surround com Quatro Câmeras Olho de Peixe no Jetson AGX Thor
Crie uma demonstração de visão surround com olho de peixe e quatro câmeras no Jetson AGX Thor. Faça a fusão em tempo real de uma visão BEV para posicionamento do chassi, use YOLO para auxiliar a preensão com braço robótico e use um VLM para ajudar a entender a cena.
Implantar JoyAI-VL-Interaction no Jetson Thor
Este wiki mostra como implantar JoyAI-VL-Interaction no NVIDIA Jetson AGX Thor, com foco na pilha mínima de interação vídeo-linguagem em tempo real para implantação de borda com GPU única.

Controlar o reBot Arm com NemoClaw no Nvidia Jetson Thor
Este artigo explica como implantar o framework de agente NemoClaw/OpenClaw da NVIDIA no Nvidia Jetson Thor e integrar o braço robótico reBot Arm B601 para construir um sistema local de automação de IA que combina percepção visual, raciocínio com LLM e execução robótica. Ele fornece um guia de configuração completo que abrange conexões de hardware, instalação do NemoClaw e do Ollama, configuração do backend do braço robótico, gerenciamento de permissões, serviços de inicialização automática com systemd e solução de problemas.
Controle de voz do reBot Arm B601 com Nvidia Jetson Thor
Este wiki mostra como implantar um sistema local de preensão robótica controlado por voz no NVIDIA Jetson Thor com o reBot Arm B601. Ele abrange a configuração do ambiente Jetson, reconhecimento de fala com Whisper, implantação local de LLM com Ollama, integração com OpenWebUI, planejamento de preensão baseado em GraspNet e controle por comandos de voz para tarefas de preensão robótica.
Controlar SO-Arm com OpenClaw no Jetson Thor
Este wiki mostra como controlar o SO-Arm no Jetson Thor com OpenClaw e LeRobot.
Recursos
- Folha de dados da placa carrier reComputer J601
- Esquemático da placa carrier reComputer J601
- Arquivo 3D do reComputer J601
- Catálogo de produtos Seeed NVIDIA Jetson
- Casos de sucesso Seeed NVIDIA Jetson
- Seeed Jetson AGX One Pager
- Código-fonte do BSP Linux_for_Tegra
- Página do produto da placa carrier reComputer J601
Suporte técnico
Obrigado por escolher nossos produtos! Estamos aqui para fornecer diferentes tipos de suporte para garantir que sua experiência com nossos produtos seja a mais tranquila possível.