Controlar reBot Arm usando voz com reSpeaker Clip
rebot-clip permite que você controle por voz um reBot Arm B601-DM através de um reSpeaker Clip, transformando fala natural em movimento físico. O Clip transmite áudio Opus via BLE RTC enquanto o app o decodifica e executa detecção de atividade de voz por WebRTC/energia; em seguida, o Whisper STT da Groq e um parser de intenção com LLM traduzem cada enunciado em uma ação fixa do braço, como cumprimentar, girar, voltar à origem ou abrir a garra. Ele é totalmente instalável com pip no Ubuntu 22.04, sem necessidade de conda, e alterna automaticamente para um braço simulado quando as wheels de pinocchio/motorbridge ou a porta serial não estão disponíveis.
Hardware Necessário
| reSpeaker Clip | reBot Arm B601-DM |
|---|---|
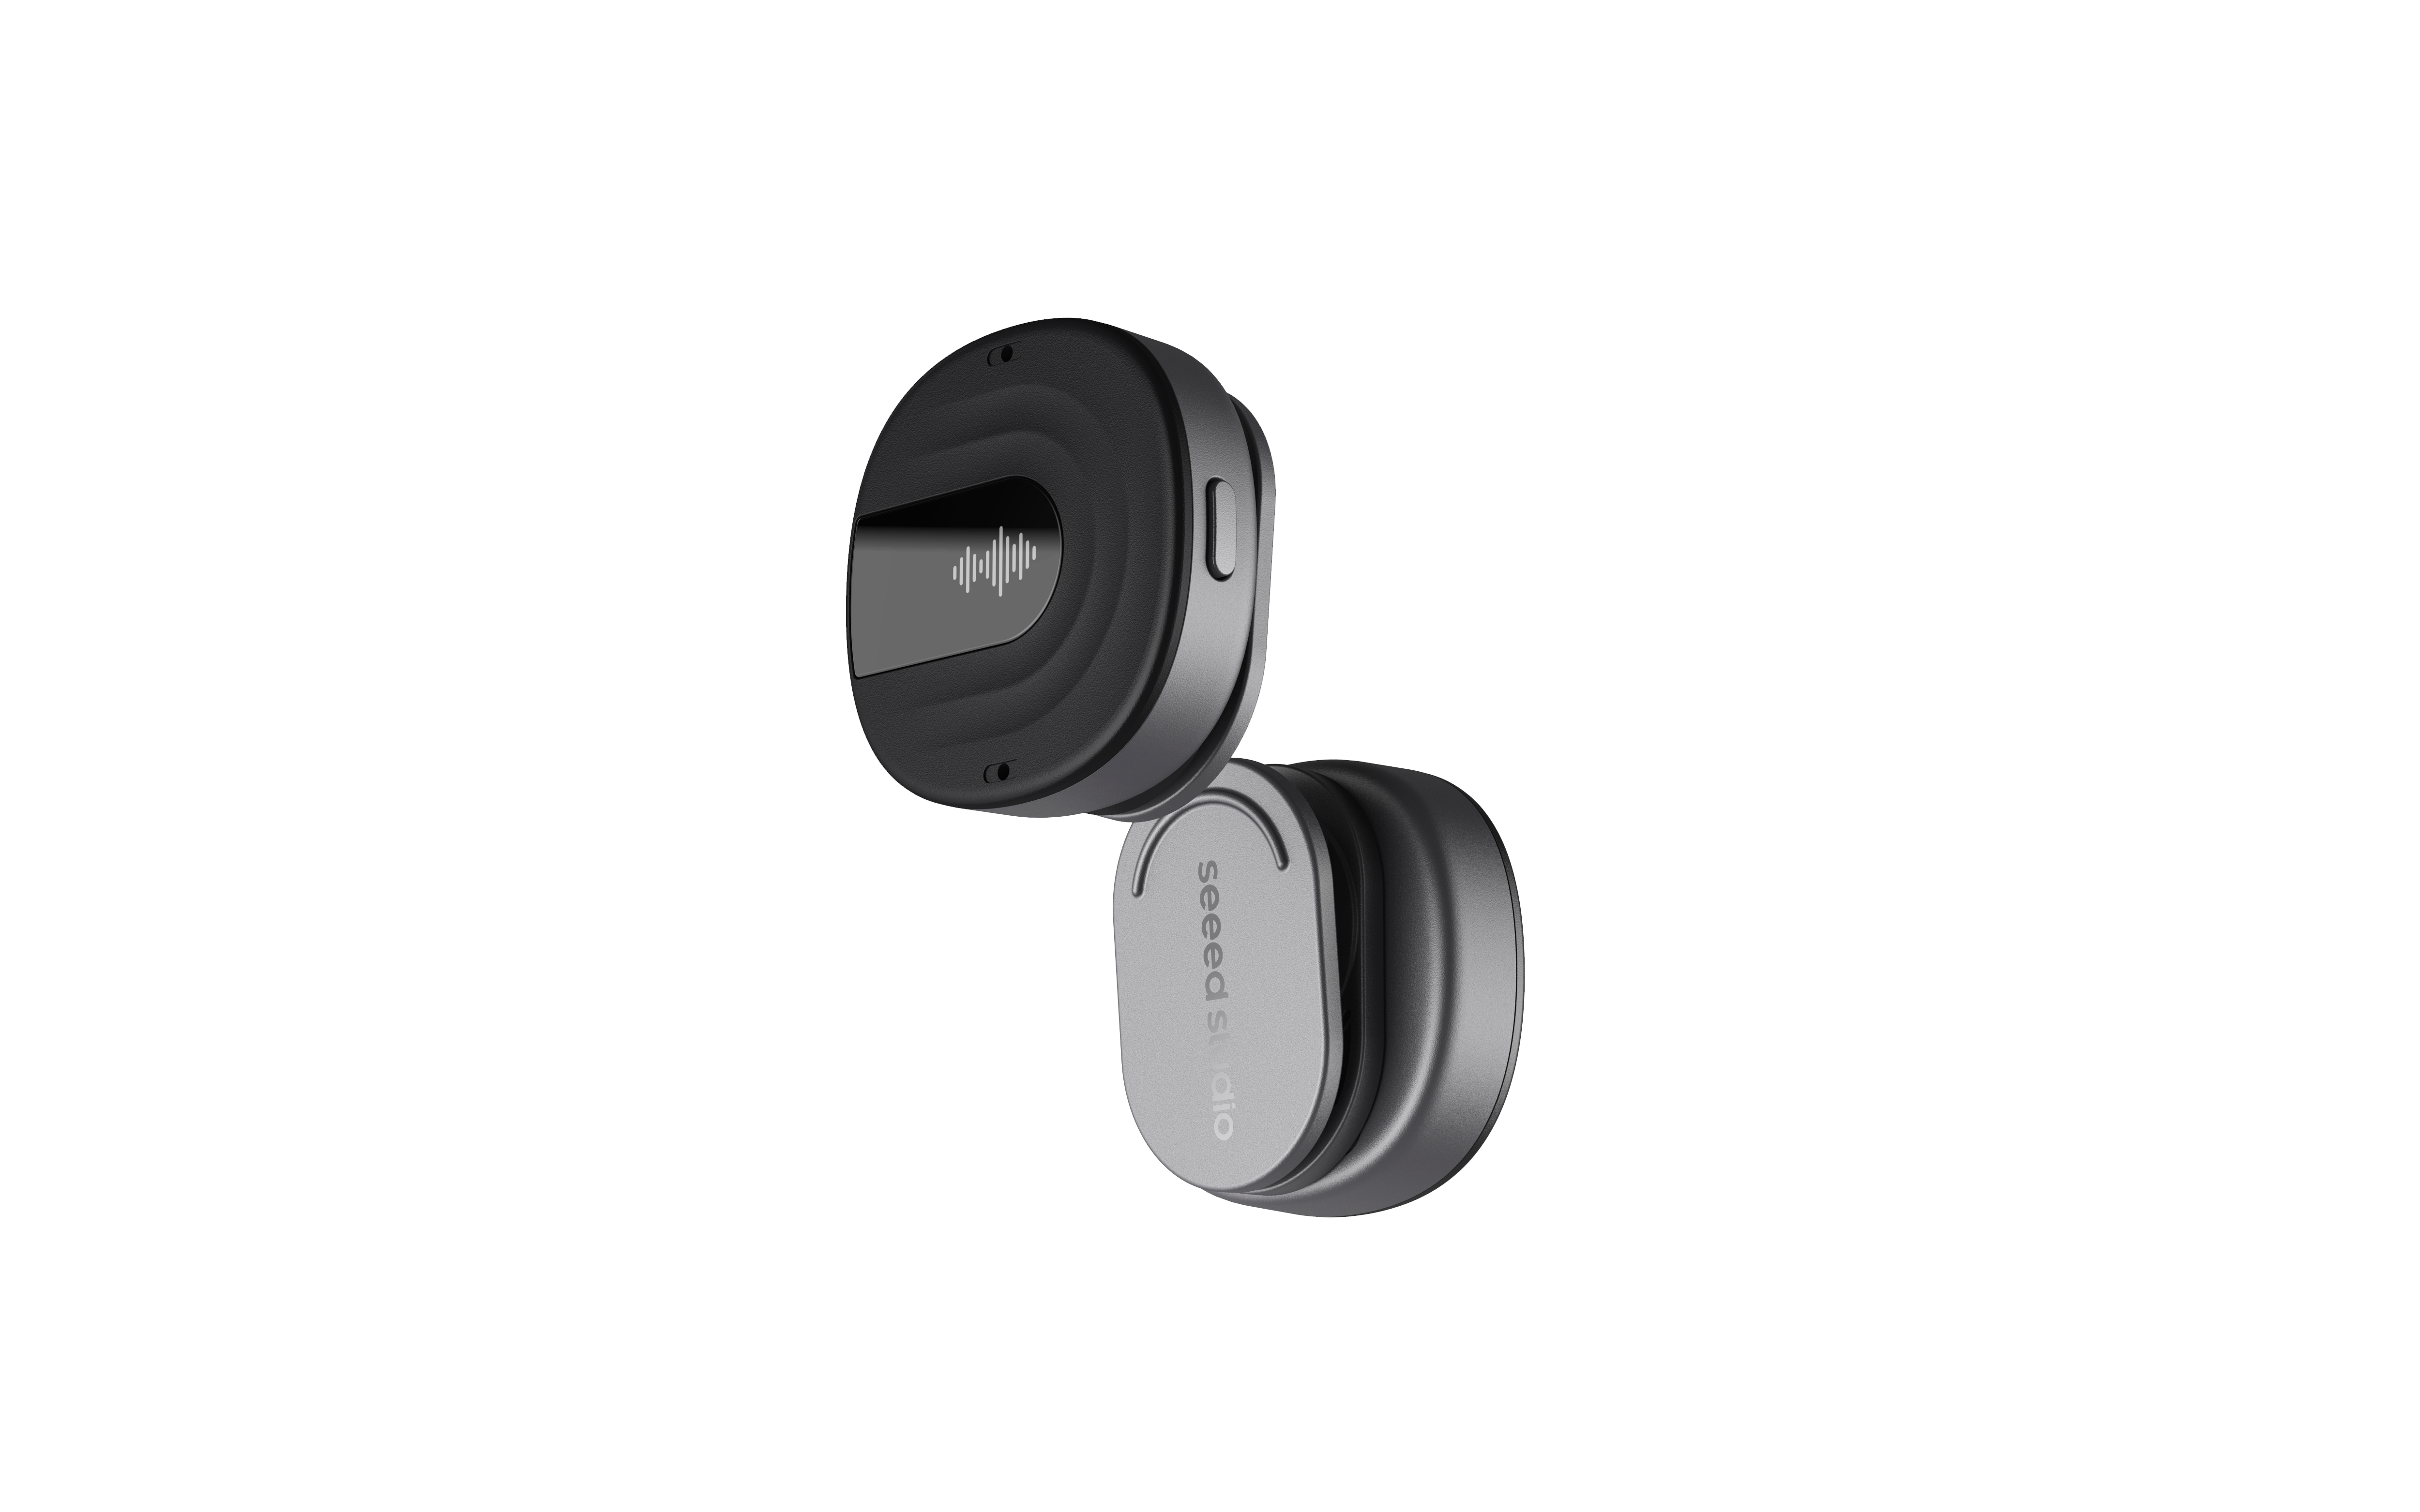 |  |
Pré-requisitos
Antes de começar, leia primeiro os dois guias abaixo. Este projeto se baseia diretamente na configuração do reBot Arm e no fluxo de trabalho de streaming RTC do reSpeaker Clip, portanto concluí-los com antecedência vai poupar muito tempo de depuração.
- reBot Arm B601-DM Getting Started — monte o braço, redefina os IDs dos motores, calibre-o e confirme que ele é acessível via serial.
- Build Real-Time Audio Streaming with reSpeaker Clip RTC SDK — faça o pareamento do Clip, estabeleça uma sessão RTC e decodifique o stream de áudio ao vivo.
- Uma chave de API Groq — necessária para conversão de fala em texto (Whisper) e compreensão de intenção de ação (LLM). Crie uma gratuitamente em console.groq.com/keys. Você irá adicioná-la ao arquivo
.envdurante a configuração.
Clonar o Repositório
git clone https://github.com/KasunThushara/reSpeaker-Clip-rebot-ARM.git
cd reSpeaker-Clip-rebot-ARM
Estrutura do Projeto
rebotclip/            application package
  clip/               vendored reSpeaker Clip BLE SDK (+ BlueZ pairing agent)
  audio/              Opus decoder, WebRTC/energy VAD, WAV/PCM helpers
  voice/              Groq STT + LLM action-intent parser
  arm/                ArmWrapper (real/sim), coordinate map, action executors
  rtc_stream.py       Clip RTC live-stream orchestration (decode→VAD→STT)
  web.py              FastAPI web UI backend (scan/connect/RTC/VAD/arm)
  static/index.html   single-page web UI
  app.py              end-to-end glue (utterance → intent → arm)
  cli.py / __main__   `python -m rebotclip` (terminal or --web)
config/
  commands.yaml       action registry → drives the LLM prompt
  coordinates.yaml    named IK poses + joint macros (calibrate these!)
vendor/reBotArm_control_py/   vendored arm control lib (package+config+urdf)
data/demo_sample_packets.json bundled Clip RTC audio (offline testing)
examples/             runnable milestones (offline-friendly)
Instalação
cd reSpeaker-Clip-rebot-ARM
python3.10 -m venv .venv && source .venv/bin/activate
pip install -r requirements.txt
cp .env.example .env           # then paste your GROQ_API_KEY
Se python3.10 -m venv falhar (por exemplo, ensurepip is not available), instale o pacote python3.10-venv via apt ou reutilize qualquer ambiente Python 3.10 existente com pip.
A camada do braço precisa de pin (pinocchio) + motorbridge, que são distribuídos como wheels binários. Se eles (ou a porta serial) estiverem ausentes, o rebot-clip alternará automaticamente para simulação, de modo que o pipeline de voz ainda rode em um laptop.
Início Rápido
# 1. Show the configured models/actions            (offline)
python -m rebotclip --models

# 2. Arm smoke test (simulated)                    (offline)
python examples/arm_smoke.py

# 3. VAD segmentation on bundled Clip audio        (offline)
python examples/clip_vad_test.py

# 4. Voice → intent on bundled audio (needs key)   (network)
python examples/voice_test.py

# 5. Action → coordinate sanity (offline)          (offline)
python examples/intent_pose_check.py
python examples/intent_pose_check.py --text "say hi"   # needs Groq network

# 6. BLE sanity with a real Clip (no Groq, no arm)
python examples/clip_ble_check.py                        # info only
python examples/clip_ble_check.py --rtc 10               # speak into the Clip

# 7. Full app: replay demo, simulated arm          (network)
python -m rebotclip --demo --sim

# 8. Live: real Clip + real arm
python -m rebotclip                 # auto-scan the Clip
python -m rebotclip --address AA:BB:CC:DD:EE:FF   # pin a device
python -m rebotclip --scan          # list nearby Clip devices
Interface Web (scan · connect · RTC + VAD)
Um pequeno app web local para escanear Clips, conectar o que você quiser e iniciar o stream RTC com VAD em tempo real, transcrições e ações detectadas.
source .venv/bin/activate
python -m rebotclip --web                      # http://127.0.0.1:8000
python -m rebotclip --web --host 0.0.0.0 --port 8000   # expose on your LAN
Depois abra http://127.0.0.1:8000 (ou http://<pc-ip>:8000 se vinculado a 0.0.0.0) e:
- Scan devices → escolha um
Clip XXXXna lista suspensa → Connect. - Start RTC → fale. Observe o medidor de VAD, a transcrição em tempo real e o selo de ação detectada + resposta. (Ou marque Demo (no Clip) para reproduzir o áudio incluído sem hardware.)
- Ajuste o VAD ao vivo: agressividade do WebRTC, limiar de energia, min level (gate absoluto em dBFS), ganho do microfone — além dos presets Normal/Strict e Recalibrate noise (execute enquanto o ambiente estiver silencioso).
- Alternância de Arm mode —
Off(apenas exibição de intenção, padrão),Sim(movimento simulado, registrado) ouReal(move o braço físico).
Opções de CLI: --web --host --port, --no-classify (apenas transcrição, sem ações de LLM), --execute off|sim|real (modo inicial do braço).
Inicialização de Hardware
- Conecte o Clip (BLE) e a serial USB do braço ao PC.
- Conceda a si mesmo acesso à serial:
sudo usermod -a -G dialout $USER    # then log out/in
ls /dev/ttyACM* # should list the arm - Calibre
config/coordinates.yaml(reach_front/presentsão placeholders) e revise os macros de juntas antes de usar sem as mãos. - Mantenha a área de trabalho livre; Ctrl+C encerra o app e retorna o braço para a pose segura
standby(AUTO_HOME_ON_EXIT=0para pular).
Adicionando Posições Personalizadas (Mapa de Coordenadas)
Todos os alvos nomeados do braço ficam em config/coordinates.yaml sob a chave poses:. Existem dois tipos de pose: uma pose em espaço de juntas (kind: joints) é uma lista dos seis ângulos das juntas do braço em radianos [J1, J2, J3, J4, J5, J6], e uma pose de IK (kind: ik) é um alvo de efetuador final [x, y, z, roll, pitch, yaw] em metros/radianos que é resolvido com cinemática inversa. A origem do referencial fica na superfície de montagem sob J1, com +x apontando para frente (para longe da base), +y para a esquerda e +z para cima. Alvos de junta são automaticamente limitados aos valores do URDF e, se a IK não conseguir alcançar um alvo, o movimento retorna um erro em vez de se mover, de modo que um valor fora de alcance é seguro em vez de danoso.
Para adicionar uma nova posição, adicione uma entrada sob poses: e escolha o tipo que corresponde ao que você mediu — por exemplo, uma pose de coleta em espaço de juntas e uma pose de descarte em IK:
poses:
  pick_left:
    kind: joints
    joints: [0.6, -0.9, -0.8, 0.0, 0.2, 0.0]   # radians

  drop_front:
    kind: ik
    pose: [0.32, 0.10, 0.20, 0.0, -0.7, 0.0]   # x,y,z,roll,pitch,yaw
Você pode testar uma pose sem qualquer envolvimento de voz ou LLM: python examples/arm_smoke.py --pose drop_front imprime (em simulação) ou executa (com --real) o movimento, e python examples/intent_pose_check.py lista o mapa de poses e mostra as coordenadas comandadas para cada ação. Em Python, chame diretamente com move_to_named_pose(arm, "drop_front") de rebotclip.arm.
Uma pose nomeada só se torna um comando por voz quando também é registrada como uma ação. Isso exige duas pequenas edições: adicionar a ação em config/commands.yaml (nome, descrição e frases de exemplo — é isso que constrói o prompt do LLM) e adicionar um executor em rebotclip/arm/actions.py. Por exemplo, para fazer "pick from the left" funcionar, adicione em commands.yaml:
actions:
  pick_left:
    description: "move to the left pickup position"
    examples: ["pick from the left", "go to the left pickup", "grab on the left"]
depois adicione um executor e registre-o em actions.py:
def _exec_pick_left(arm: ArmWrapper) -> str:
    return move_to_named_pose(arm, "pick_left")

EXECUTORS = {
    # ...existing entries...
    "pick_left": _exec_pick_left,
}
Reinicie o app e o novo comando será entendido imediatamente — nenhuma outra alteração é necessária porque o prompt de intenção é gerado a partir de commands.yaml.
Para calibração, mova o braço para a postura desejada (ou leia os valores atuais com state / end_state do example/7_arm_ik_control.py incluído), anote os números das juntas ou de IK e cole-os em coordinates.yaml. Mantenha os alvos dentro do espaço de trabalho alcançável e longe da base e da mesa para evitar autocoloisões, prefira valores modestos primeiro e sempre teste uma nova pose com --sim antes de executá-la de verdade em um espaço de trabalho desobstruído. O curso do gripper é configurado separadamente em gripper: (0.0 fechado, -5.7 totalmente aberto no B601-DM), e gestos relativos como o aceno de cabeça/aceno de mão usados por greet ficam em macros: como deltas de juntas aplicados à postura atual.
Suporte Técnico e Discussão de Produtos
Obrigado por escolher nossos produtos! Estamos aqui para oferecer diferentes tipos de suporte para garantir que sua experiência com nossos produtos seja a mais tranquila possível. Oferecemos vários canais de comunicação para atender a diferentes preferências e necessidades.