Manual do Usuário do Motor da Linha HighTorque
Guia de Início Rápido do Motor da Linha HighTorque
Este documento apresentará como começar rapidamente a usar os motores da linha HighTorque.

Especificações Técnicas
Tabela Comparativa de Parâmetros do Módulo de Junta Planetária
| Download de Especificações Técnicas | HTDW-5047-36-NE | HTDW-4438-32-NE |
|---|---|---|
| Relação de Redução | 36 | 30 |
| Torque de Pico (Nm) | 16 | 6 |
| Torque Nominal (Nm) | 4 | 1.5 |
| Torque de Travamento (Nm) | 24 | 10 |
| Velocidade Nominal (RPM) | 40 | 36 |
| Velocidade em Vazio (RPM) | 60 | 75 |
| Potência Nominal (W) | 17 | 13 |
| Constante de Torque (Nm/A) | 0.062 | 0.039 |
| Pares de Polos | 14 | - |
| Tensão Nominal (V) | 12-48 | 12-48 |
| Corrente Nominal (A) | 2 | 1 |
| Corrente de Pico (A) | 10 | 5 |
| Precisão de Controle de Torque | ±10% | ±20% |
| Precisão de Controle de Velocidade | ±8% | ±10% |
| Tempo de Resposta (μs) | ≤200 | ≤200 |
| Resolução do Encoder de Alta Velocidade | 14bit | 14bit |
| Resolução do Encoder de Baixa Velocidade | 12bit | 12bit |
| Taxa de Baud de Comunicação (Mbps) | 5 | 5 |
| Frequência de Controle (Hz) | 3k | 3k |
Dimensões de Instalação do Motor
- HTDM-4438-32:

- HTDM-5047-36:

Preparação do PC com Windows
- Baixar Motor Debugging Assistant v1.2.1
- Baixar PC Debugging Manual
- Comprar placa controladora CAN-USB
Análise de Protocolo
Análise de Protocolo
1.1 Instruções Relacionadas a CAN
- Taxa de baud do CAN:
- Segmento de arbitragem: 1 Mbps
- Segmento de dados: 1 Mbps
- ID: Consiste em 16 bits, onde 0x7F é o endereço de broadcast.
- 8 bits altos: Representam o endereço de origem:
- O bit mais alto é 1: Requer resposta, atuando como uma chave geral de resposta. Ativá-lo sem enviar um comando de consulta retornará um quadro com comprimento do segmento de dados igual a 0.
- O bit mais alto é 0: Não é necessária resposta.
- Os 7 bits restantes: Endereço da fonte do sinal.
- 8 bits baixos: Representam o endereço de destino:
- O bit mais alto é 0.
- Os 7 bits restantes representam o endereço de destino.
- 8 bits altos: Representam o endereço de origem:
Por exemplo:
- ID: 0x8001
- O endereço da fonte do sinal é 0.
- O endereço de destino é 1.
- O bit mais alto é 1, indicando que é necessária uma resposta, ou seja, a chave geral de resposta está ligada.
- ID: 0x100
- O endereço da fonte do sinal é 1.
- O endereço de destino é 0.
- O bit mais alto é 0, indicando que não é necessária resposta, ou seja, a chave geral de resposta está desligada.
1.2 Instruções de Modo
1.2.1 Modo Normal (posição e velocidade não podem ser controladas simultaneamente)
uint8_t cmd[] = {0x07, 0x07, pos1, pos2, val1, val2, tqe1, tqe2};
O protocolo normal é composto por: bits de comando (2 bytes) + posição (2 bytes) + velocidade (2 bytes) + torque (2 bytes), totalizando 8 bytes.
0x07 0x07: Modo normal, que pode controlar velocidade e torque, ou posição e torque (ver [[#2.1-Modo-Normal]]).
Os dados de posição, velocidade e torque no protocolo estão em modo little-endian, ou seja, o byte baixo é enviado primeiro, seguido pelo byte alto. Por exemplo, se pos = 0x1234, então pos1 = 0x34 e pos2 = 0x12.
Este modo pode ser dividido em dois métodos de controle:
- Controle de posição e torque (neste caso, val = 0x8000, indicando sem limite).
- Controle de velocidade e torque (neste caso, pos = 0x8000, indicando sem limite).
1.2.2 Modo de Torque
uint8_t cmd[] = {0x05, 0x13, tqe1, tqe2};
O protocolo do modo de torque consiste em: bits de comando (2 bytes) + torque (2 bytes).
0x05 0x13: Modo de torque puro, seguido por dois bytes de dados de torque (ver [[#2.3-Modo-de-Torque]]).
Os dados de torque no protocolo estão em modo little-endian, ou seja, o byte baixo é enviado primeiro, seguido pelo byte alto. Por exemplo, se tqe = 0x1234, então tqe1 = 0x34 e tqe2 = 0x12.
1.2.3 Modo de Controle Cooperativo (posição, velocidade e torque podem ser controlados simultaneamente)
uint8_t cmd[] = {0x07, 0x35, val1, val2, tqe1, teq2, pos1, pos2};
O protocolo do modo de controle cooperativo: bits de comando (2 bytes) + velocidade (2 bytes) + torque (2 bytes) + posição (2 bytes), totalizando 8 bytes.
0x07 0x35: Modo de controle cooperativo, que especifica girar a uma velocidade determinada até uma posição determinada e limitar o torque máximo.
Neste modo, usar o parâmetro 0x8000 indica sem limite (sem limite de velocidade e torque significa valor máximo). Por exemplo, val = 5000, tqe = 1000, pos = 0x8000: Isso significa que o motor gira a uma velocidade de 0,5 rotações por segundo, com torque máximo de 0,1 NM.
Os dados de posição, velocidade e torque no protocolo estão todos em modo little-endian, ou seja, o byte baixo é enviado primeiro, seguido pelo byte alto. Por exemplo, se pos = 0x1234, então pos1 = 0x34 e pos2 = 0x12.
1.3 Leitura de Dados de Status do Motor
- O protocolo para leitura da parte de status do motor é o mesmo que o protocolo em CAN-FD, com a única diferença de que o CAN é limitado por um segmento de dados de 8 bytes.
- Para o endereço de registrador e instruções de função, consulte o arquivo "Register Function, Motor Operation Mode, Error Code Instructions.xlsx".
- Devido à limitação do segmento de dados de 8 bytes do CAN, um único quadro CAN pode retornar uma quantidade limitada de informações do motor:
- Uma informação de motor de tipo float ou int32_t em um registrador.
- Três informações consecutivas de motor de tipo int16_t.
- Seis informações consecutivas de motor de tipo int8_t.
- O programa de exemplo fornece funções de amostra para consultar informações de posição, velocidade e torque do motor do tipo int16_t e para análise das informações do motor (o programa de exemplo usa uma união em linguagem C para copiar diretamente os dados do 3º ao 8º byte no CAN).
1.3.1 Instruções de Envio de Protocolo
uint8_t tdata[] = {cmd, addr, cmd1, addr1, cmd2, add2};
O significado geral é: Ler cmd[0, 1] quantidade de dados do tipo cmd[3, 2] a partir de addr.
cmd:
- Quatro bits altos [7, 4]: 0001 indica leitura.
- Bits 2-3 [3, 2]: Indicam o tipo.
- 00: tipo int8_t.
- 01: tipo int16_t.
- 10: tipo int32_t.
- 11: tipo float.
- 2 bits baixos [1, 0]: Indicam a quantidade.
- 01: Um dado.
- 10: Dois dados.
- 11: Três dados.
addr: O endereço inicial a ser adquirido.
Vários cmds e addrs podem ser concatenados para ler, de uma só vez, dados com endereços descontínuos e tipos diferentes.
1.3.2 Instruções de Recebimento de Protocolo
Assuma que os dados adquiridos são uint16_t.
uint8_t rdata[] = {cmd, addr, a1, a2, b1, b2, ..., cmd1, addr1, c1, c2, c3, c4}
cmd:
- Quatro bits altos [7, 4]: 0010 indica resposta.
- Bits 2-3 [3, 2]: Indicam o tipo.
- 00: tipo int8_t.
- 01: tipo int16_t.
- 10: tipo int32_t.
- 11: tipo float.
- 2 bits baixos [1, 0]: Indicam a quantidade.
- 01: Um dado.
- 10: Dois dados.
- 11: Três dados.
addr: O endereço inicial a ser adquirido.
a1, a2: Dado 1, em modo little-endian.
b1, b2: Dado 2, em modo little-endian.
1.3.3 Exemplo
- Precisamos ler dados de posição, velocidade e torque.
- Pela tabela de registradores em Excel, sabemos que os endereços de dados de posição, velocidade e torque são: 01, 02, 03.
- Disso, podemos ver que podemos ler 3 dados consecutivos a partir do endereço 01. Considerando que o CAN pode transmitir no máximo 8 bytes de dados por vez, e cmd + addr ocupam dois bytes, o tipo de dado pode ser no máximo do tipo int16_t.
- Pelo exposto, o binário de cmd é: 0001 0111, e o hexadecimal é: 0x17.
- É necessário começar a leitura a partir do endereço 01, então addr é 0x01.
- Os dados totais a serem enviados são uint8_t tdata[] = 1.
O código de exemplo é o seguinte:
/**
* @brief Read the motor
* @param id
*/
void motor_read(uint8_t id)
{
static uint8_t tdata[8] = {0x17, 0x01};
CAN_Send_Msg(0x8000 | id, tdata, sizeof(tdata));
}

uint8_t cmd[] = {0x17, 0x01};
O significado geral é: Começar a partir do endereço 0x01 e ler 3 registradores int16_t (conforme a tabela, os registradores nos endereços de 0x01 a 0x03 representam, respectivamente, posição, velocidade e torque). Portanto, este comando serve para consultar as informações de posição, velocidade e torque do motor.
0x17: O binário de 0x17[7:4] é 0001: indicando leitura. O binário de 0x17[3:2] é 01: indicando que o tipo de dado é int16_t. O binário de 0x17[1:0] é 11: indicando que a quantidade de dados é 3. 0x01: Começar a partir do endereço 0x01.
Exemplo correspondente de dados recebidos:
uint8_t rdata[] = {0x27, 0x01, 0x38, 0xf6, 0x09, 0x00, 0x00, 0x00};
0x27: Correspondente ao 0x17 enviado. 0x01: Começar a partir do endereço 0x01. 0x38 0xf6: Dados de posição: 0xf638, ou seja, -2505. 0x09 0x00: Dados de velocidade: 0x0009, ou seja, 9. 0x00 0x00: Dados de torque: 0x0000, ou seja, 0.
1.4 Parada do Motor
Instruções:
- Parar o motor.
- Corresponde ao comando d stop do computador host.
/**
* @brief Stop the motor
*/
void motor_stop(uint8_t id)
{
uint8_t tdata[] = {0x01, 0x00, 0x00};
CAN_Send_Msg(0x8000 | id, tdata, sizeof(tdata));
}
1.5 Redefinir Posição Zero do Motor
Instruções:
- Definir a posição atual como a posição zero do motor.
- Esta instrução apenas a modifica na RAM e precisa ser usada com a instrução conf write para salvá-la na flash.
- Recomenda-se enviar a instrução conf write cerca de 1s após utilizar esta instrução.
void rezero_pos(uint8_t id)
{
uint8_t tdata[] = {0x40, 0x01, 0x04, 0x64, 0x20, 0x63, 0x0a};
CAN_Send_Msg(0x8000 | id, tdata, sizeof(tdata));
HAL_Delay(1000); // It is recommended to delay for 1s
conf_write(id); // Save the settings
}
1.6 Salvar Configurações do Motor (conf write)
Instruções:
- Salvar as configurações do motor na RAM para a flash.
- Recomenda-se desligar e religar a alimentação do motor após utilizar esta instrução.
void conf_write(uint8_t id)
{
uint8_t tdata[] = {0x05, 0xb3, 0x02, 0x00, 0x00};
CAN_Send_Msg(0x8000 | id, tdata, sizeof(tdata));
}
1.7 Ler Status do Motor
Instruções:
- Ler uma vez os dados de posição, velocidade e torque do motor.
- Para a análise dos dados de informação de status de retorno do motor, consulte o código na função de interrupção HAL_FDCAN_RxFifo0Callback no exemplo.
* @brief Instruction to read motor position, speed, and torque
* @param id Motor ID
*/
void motor_read(CAN_HandleTypeDef *hcan, uint8_t id)
{
static uint8_t tdata[8] = {0x17, 0x01};
can_send(hcan, 0x8000 | id, tdata, sizeof(tdata));
}
1.8 Retorno Periódico de Dados de Status do Motor
Instruções:
- Retornar periodicamente os dados de posição, velocidade e torque do motor.
- O formato dos dados retornados é o mesmo dos obtidos usando a instrução 0x17, 0x01 (ou seja, 1.7 Leitura do Status de Posição).
- A unidade do período é ms.
- O período mínimo é 1ms.
- Para parar o retorno periódico dos dados, defina o período como 0 ou desligue a alimentação do motor.
- Para a análise dos dados de informação de status de retorno do motor, consulte o código na função de interrupção HAL_FDCAN_RxFifo0Callback no exemplo.
void timed_return_motor_status(uint8_t id, int16_t t_ms)
{
uint8_t tdata[] = {0x05, 0xb4, 0x02, 0x00, 0x00};
*(int16_t *)&tdata[3] = t_ms;
CAN_Send_Msg(0x8000 | id, tdata, sizeof(tdata));
}
2. Funções de Exemplo
2.1 Modo Normal
2.1.1 Controle de Posição
/**
* @brief Position control
* @param id Motor ID
* @param pos Position: Unit 0.0001 circle, e.g., pos = 5000 means rotating to the position of 0.5 circle.
* @param torque
*/
void motor_control_Pos(uint8_t id,int32_t pos,int16_t tqe)
{
uint8_t tdata[8] = {0x07, 0x07, 0x0A, 0x05, 0x00, 0x00, 0x80, 0x00};
*(int16_t *)&tdata[2] = pos;
*(int16_t *)&tdata[6] = tqe;
uint32_t ext_id = (0x8000 | id);
CAN_Send_Msg(ext_id, tdata, 8);
}
2.1.2 Controle de Velocidade
/**
* @brief Speed control
* @param id Motor ID
* @param vel Speed: Unit 0.00025 rotations/second, e.g., val = 1000 means 0.25 rotations/second
* @param tqe Torque
*/
uint8_t tdata[8] = {0x07, 0x07, 0x00, 0x80, 0x20, 0x00, 0x80, 0x00};
*(int16_t *)&tdata[4] = vel;
*(int16_t *)&tdata[6] = tqe;
uint32_t ext_id = (0x8000 | id);
CAN_Send_Msg(ext_id, tdata, 8);
}
2.3 Modo de Torque
/**
* @brief Torque mode
* @param id Motor ID
* @param tqe Torque
*/
void motor_control_tqe(uint8_t id,int32_t tqe)
{
uint8_t tdata[8] = {0x05, 0x13, 0x00, 0x80, 0x20, 0x00, 0x80, 0x00};
*(int16_t *)&tdata[2] = tqe;
CAN_Send_Msg(0x8000 | id, tdata, 4);
}
2.4 Modo de Controle Cooperativo
/**
* @brief Motor position-speed-feedforward torque (maximum torque) control, int16 type
* @param id Motor ID
* @param pos Position: Unit 0.0001 circle, e.g., pos = 5000 means rotating to the position of 0.5 circle.
* @param val Speed: Unit 0.00025 rotations/second, e.g., val = 1000 means 0.25 rotations/second
* @param tqe Maximum torque
*/
void motor_control_pos_val_tqe(uint8_t id, int16_t pos, int16_t val, int16_t tqe)
{
static uint8_t tdata[8] = {0x07, 0x35, 0x00, 0x00, 0x00, 0x00, 0x00, 0x00};
*(int16_t *)&tdata[2] = val;
*(int16_t *)&tdata[4] = tqe;
*(int16_t *)&tdata[6] = pos;
CAN_Send_Msg(0x8000 | id, tdata, 8);
}
2.5 Modo de Tensão DQ
Instruções:
- Pode controlar a tensão da fase Q, unidade: 0,1v, por exemplo, vol = 10 significa que a tensão da fase Q é 1V.
void motor_control_volt(FDCAN_HandleTypeDef *hfdcanx, uint8_t id, int16_t vol)
static uint8_t tdata[7] = {0x01, 0x00, 0x08, 0x05, 0x1b, 0x00, 0x00};
*(int16_t *)&tdata[5] = vol;
can_send(hfdcanx, 0x8000 | id, tdata, sizeof(tdata));
}
2.6 Modo de Corrente DQ
Instruções:
- Pode controlar a corrente da fase Q, unidade: 0,1A, por exemplo, cur = 10 significa que a tensão da fase Q é 1A.
void motor_control_cur(FDCAN_HandleTypeDef *hfdcanx, uint8_t id, int16_t cur)
{
static uint8_t tdata[7] = {0x01, 0x00, 0x09, 0x05, 0x1c, 0x00, 0x00};
*(int16_t *)&tdata[5] = cur;
can_send(hfdcanx, 0x8000 | id, tdata, sizeof(tdata));
}
2.7 Freio
Instruções:
- Frenagem do motor; ao girar o motor haverá amortecimento.
/**
* @brief Motor brake
* @param fdcanHandle &hfdcanx
* @param motor id Motor ID
*/
void set_motor_brake(FDCAN_HandleTypeDef *fdcanHandle, uint8_t id)
static uint8_t cmd[] = {0x01, 0x00, 0x0f};
can_send(fdcanHandle, 0x8000 | id, cmd, sizeof(cmd));
}
2.8 Parar
Instruções:
- O motor para e perde a força para manter a posição.
/**
* @brief Stop the motor. Note: The motor must be stopped before resetting the zero position, otherwise it will be invalid.
* @param fdcanHandle &hfdcanx
* @param motor id Motor ID
*/
void set_motor_stop(FDCAN_HandleTypeDef *fdcanHandle, uint8_t id)
{
static uint8_t cmd[] = {0x01, 0x00, 0x00};
can_send(fdcanHandle, 0x8000 | id, cmd, sizeof(cmd));
}
3. Instruções para Tipos Comuns (Unidades)
3.1 Corrente (A)
| Tipo de Dado | LSB | Real (A) |
|---|---|---|
| int8 | 1 | 1 |
| int16 | 1 | 0,1 |
| int32 | 1 | 0,001 |
| float | 1 | 1 |
3.2 Tensão (V)
| Tipo de Dado | LSB | Real (V) |
|---|---|---|
| int8 | 1 | 0,5 |
| int16 | 1 | 0,1 |
| int32 | 1 | 0,001 |
| float | 1 | 1 |
3.3 Torque (Nm)
Torque real = k * tqe + d
3.3.1 Torque 5046 (Nm)
| Tipo de Dado | Inclinação (k) | Deslocamento (d) |
|---|---|---|
| int16 | 0.005397 | -0.455107 |
| int32 | 0.000528 | -0.414526 |
| float | 0.533654 | -0.519366 |
3.3.2 Torque 4538 (Nm)
| Tipo de Dado | Inclinação (k) | Deslocamento (d) |
|---|---|---|
| int16 | 0.004587 | -0.290788 |
| int32 | 0.000445 | -0.234668 |
| float | 0.493835 | -0.473398 |
3.3.2 5047/6056 (Bipolar, Relação de Engrenagem 36) Torque (Nm)
| Tipo de Dado | Inclinação (k) | Deslocamento (d) |
|---|---|---|
| int16 | 0.004563 | -0.493257 |
| int32 | 0.000462 | -0.512253 |
| float | 0.465293 | -0.554848 |
3.3.3 5047 (Unipolar, Relação de Engrenagem 9) Torque (Nm)
| Tipo de Dado | Inclinação (k) | Deslocamento (d) |
|---|---|---|
| int16 | 0.005332 | -0.072956 |
| int32 | 0.000533 | -0.034809 |
| float | 0.547474 | -0.150232 |
3.4 Temperatura (℃)
| Tipo de Dado | LSB | Real (℃) |
|---|---|---|
| int8 | 1 | 1 |
| int16 | 1 | 0,1 |
| int32 | 1 | 0,001 |
| float | 1 | 1 |
3.5 Tempo (s)
| Tipo de Dado | LSB | Real (s) |
|---|---|---|
| int8 | 1 | 0,01 |
| int16 | 1 | 0,001 |
| int32 | 1 | 0,000001 |
| float | 1 | 1 |
3.6 Posição (rotações)
| Tipo de Dado | LSB | Real (rotações) | Real (°) |
|---|---|---|---|
| int8 | 1 | 0,01 | 3,6 |
| int16 | 1 | 0,0001 | 0,036 |
| int32 | 1 | 0,00001 | 0,0036 |
| float | 1 | 1 | 360 |
3.7 Velocidade (rotações/segundo)
| Tipo de Dado | LSB | Real (rotações/segundo) |
|---|---|---|
| int8 | 1 | 0,01 |
| int16 | 1 | 0,00025 |
| int32 | 1 | 0,00001 |
| float | 1 | 1 |
3.8 Aceleração (rotações/segundo²)
| Tipo de Dado | LSB | Real (rotações/segundo²) |
|---|---|---|
| int8 | 1 | 0,05 |
| int16 | 1 | 0,001 |
| int32 | 1 | 0,00001 |
| float | 1 | 1 |
3.9 Escala de PWM (sem unidade)
| Tipo de Dado | LSB | Real |
|---|---|---|
| int8 | 1 | 1/127 - 0.007874 |
| int16 | 1 | 1/32767 - 0.000030519 |
| int32 | 1 | (1/2147483647) - 4.657^10 |
| float | 1 | 1 |
3.10 Escala de Kp, Kd (sem unidade)
| Tipo de Dado | LSB | Real |
|---|---|---|
| int8 | 1 | 1/127 - 0.007874 |
| int16 | 1 | 1/32767 - 0.000030519 |
| int32 | 1 | (1/2147483647) - 4.657^10 |
| float | 1 | 1 |
Exemplo em C++
O controle em C++ requer uma placa controladora CAN-USB adicional. Consulte livelybot_hardware_sdk

Controlando Motores com reComputer Mini Jetson Orin
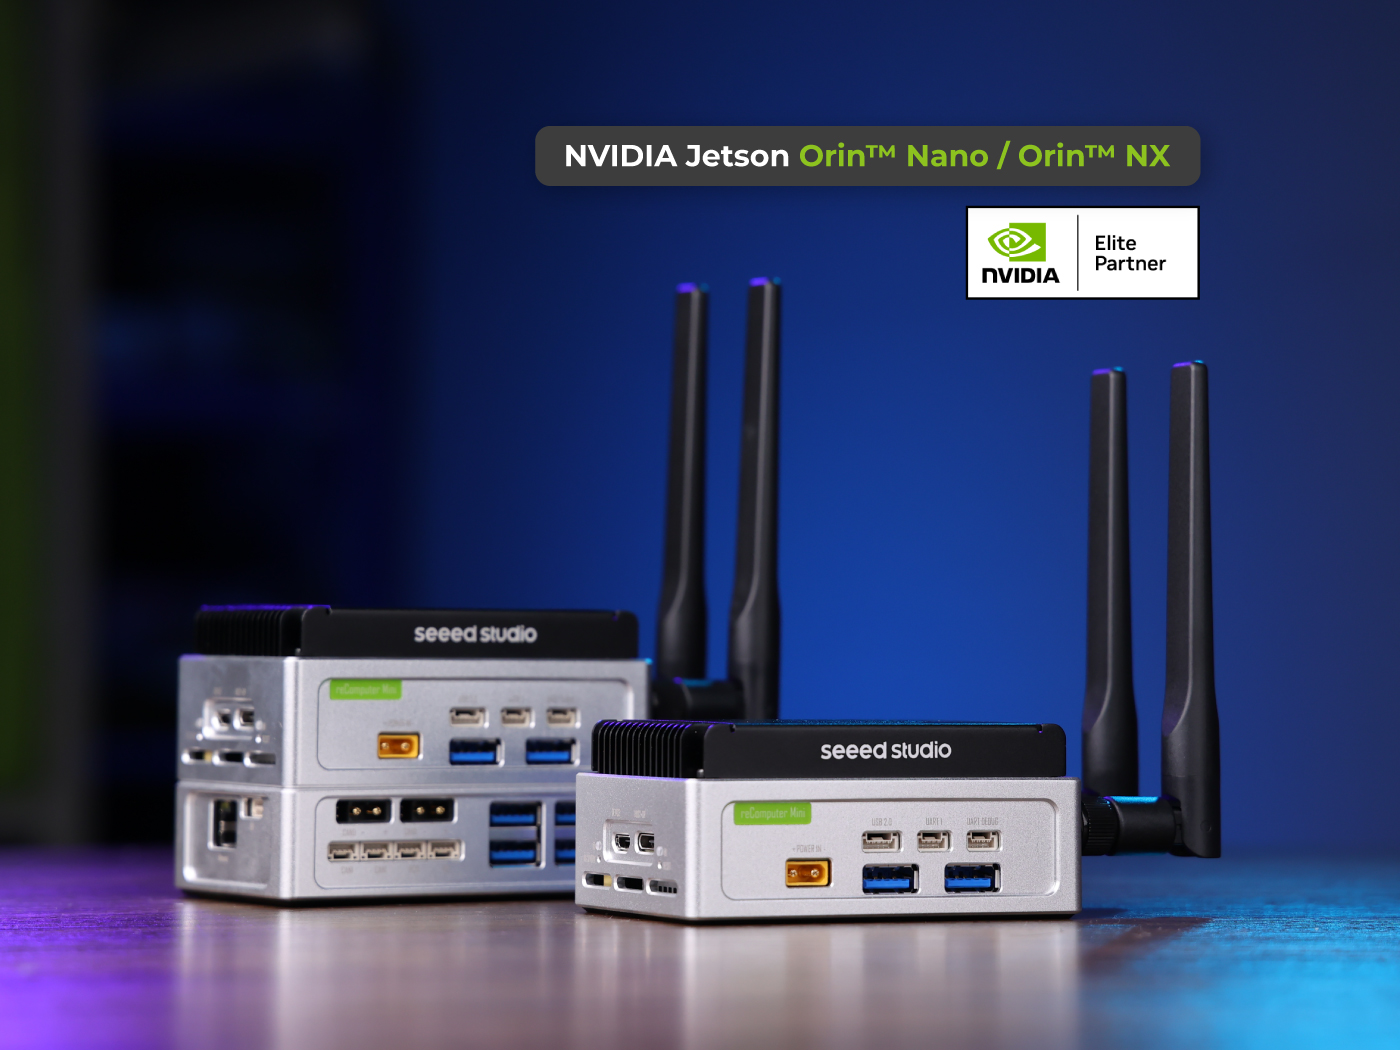
Atualmente, as interfaces de comunicação CAN para motores mais comumente usadas no mercado são conectores XT30(2+2) e JST. Nossos dispositivos reComputer Mini Jetson Orin e reComputer Robotics vêm equipados com portas duplas XT30(2+2) e interfaces CAN baseadas em JST, proporcionando compatibilidade perfeita.
reComputer Mini:
reComputer Robotics
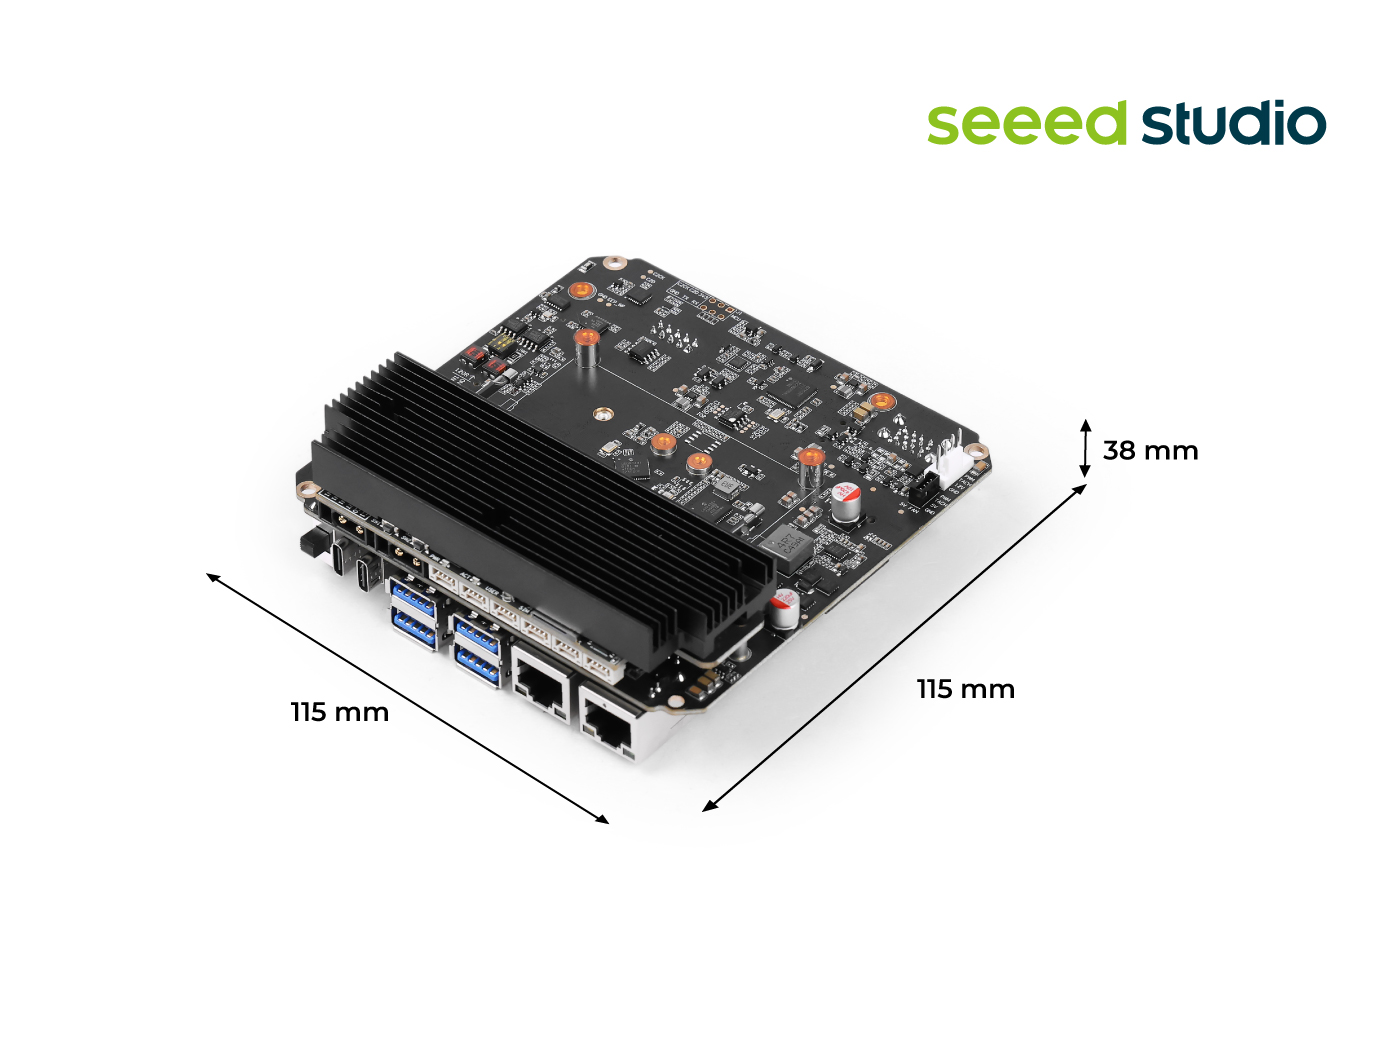
Para mais detalhes sobre o uso de CAN, consulte este wiki.
Habilitando a Interface CAN
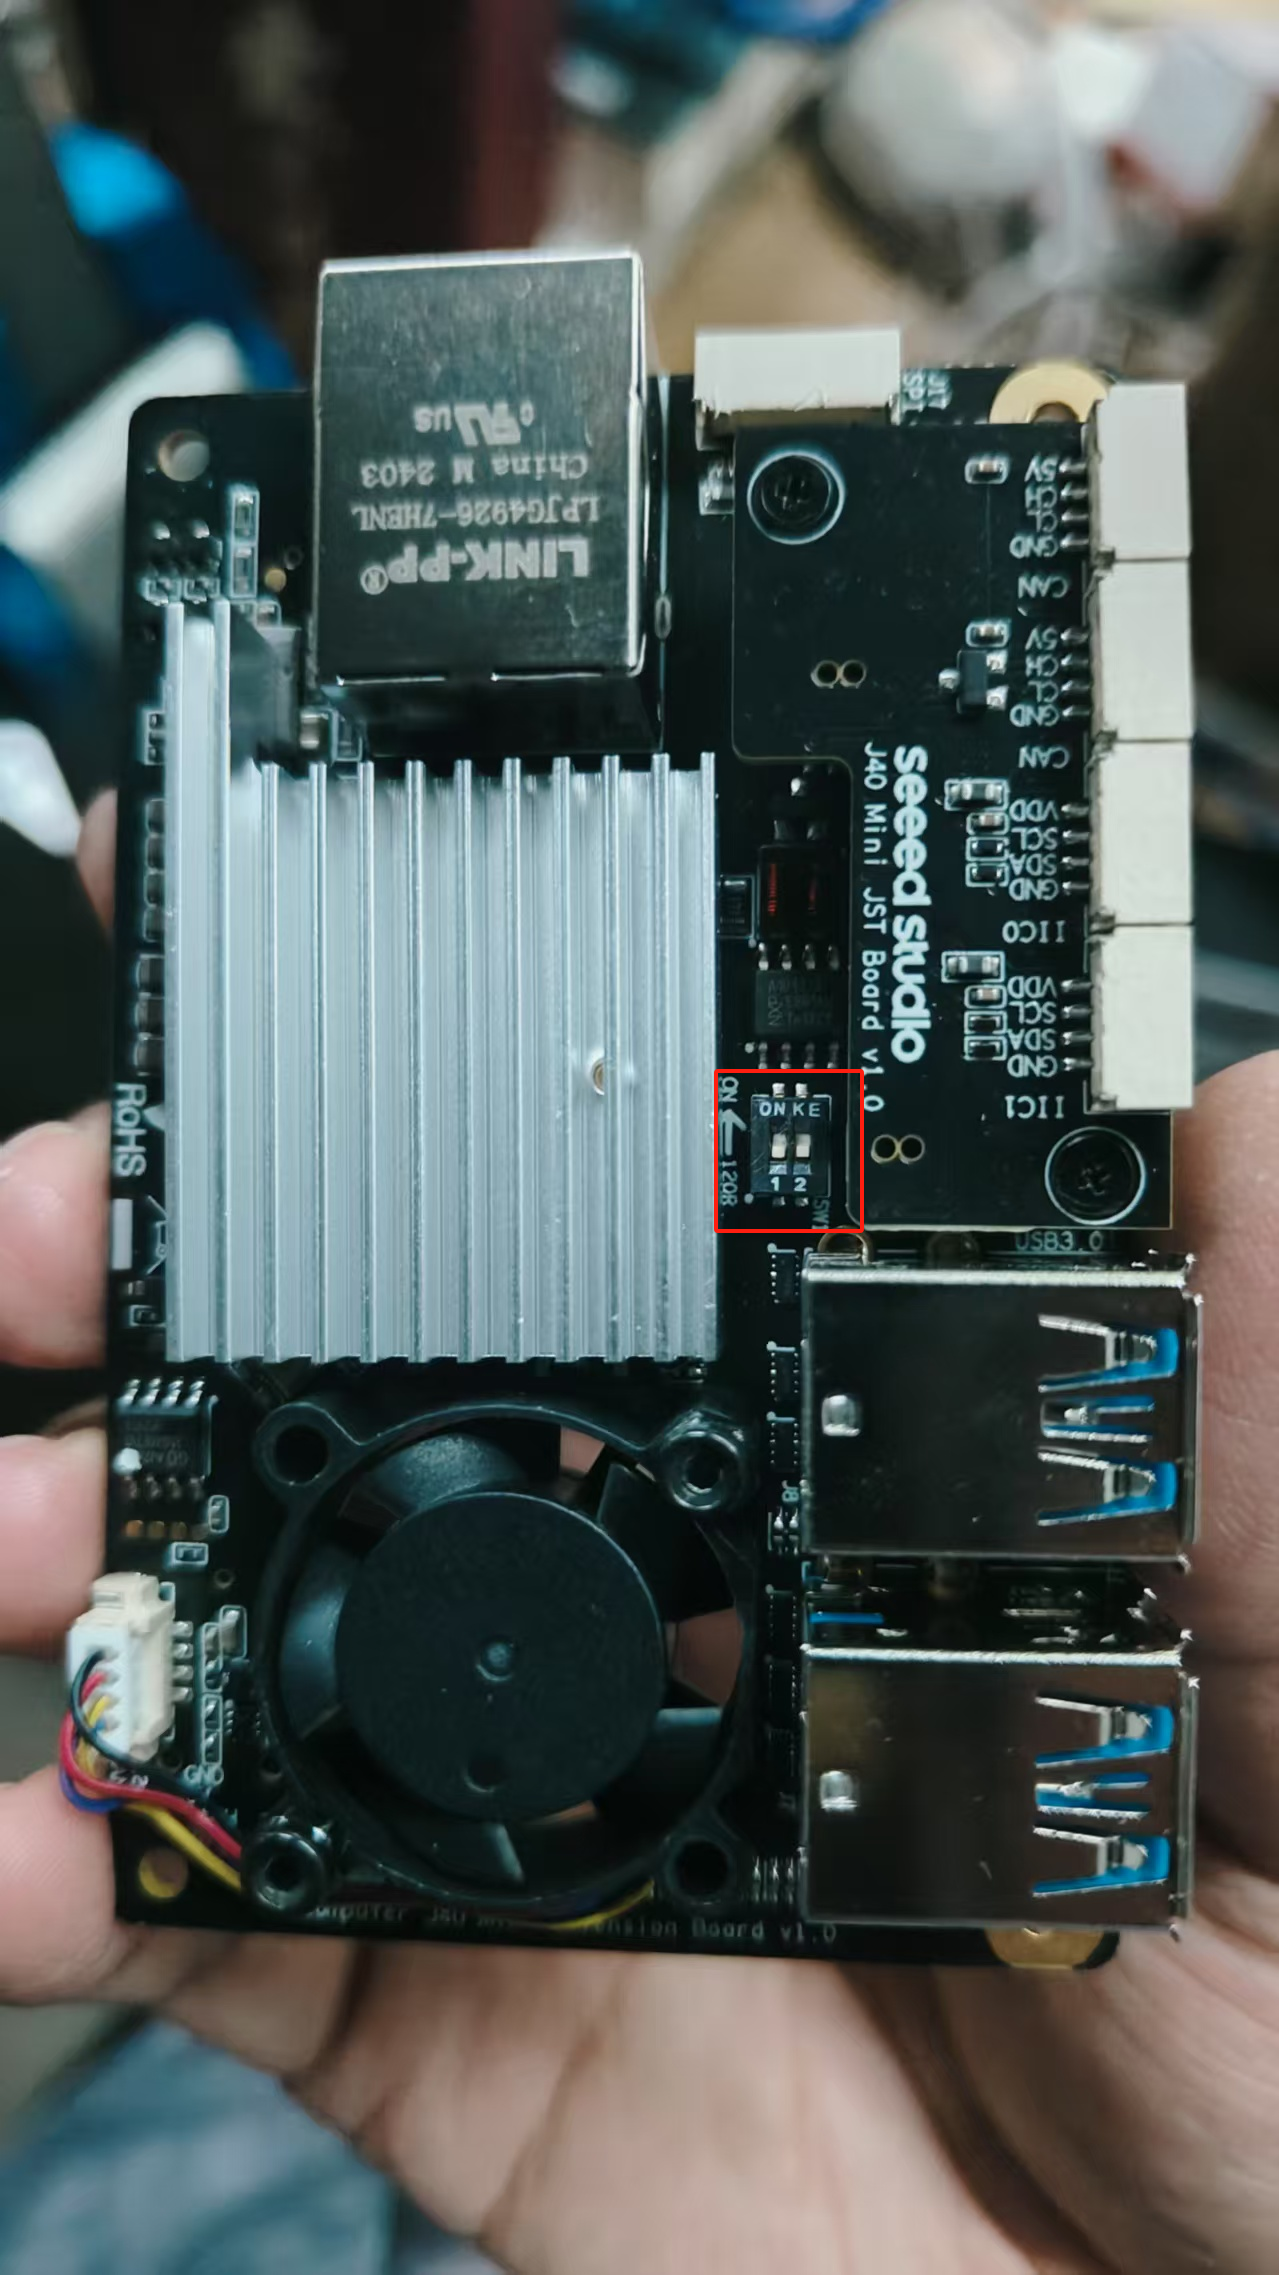
Passo 1: Antes de usar CAN0 e CAN1, remova a tampa inferior e coloque ambos os resistores de terminação de 120Ω na posição ON.
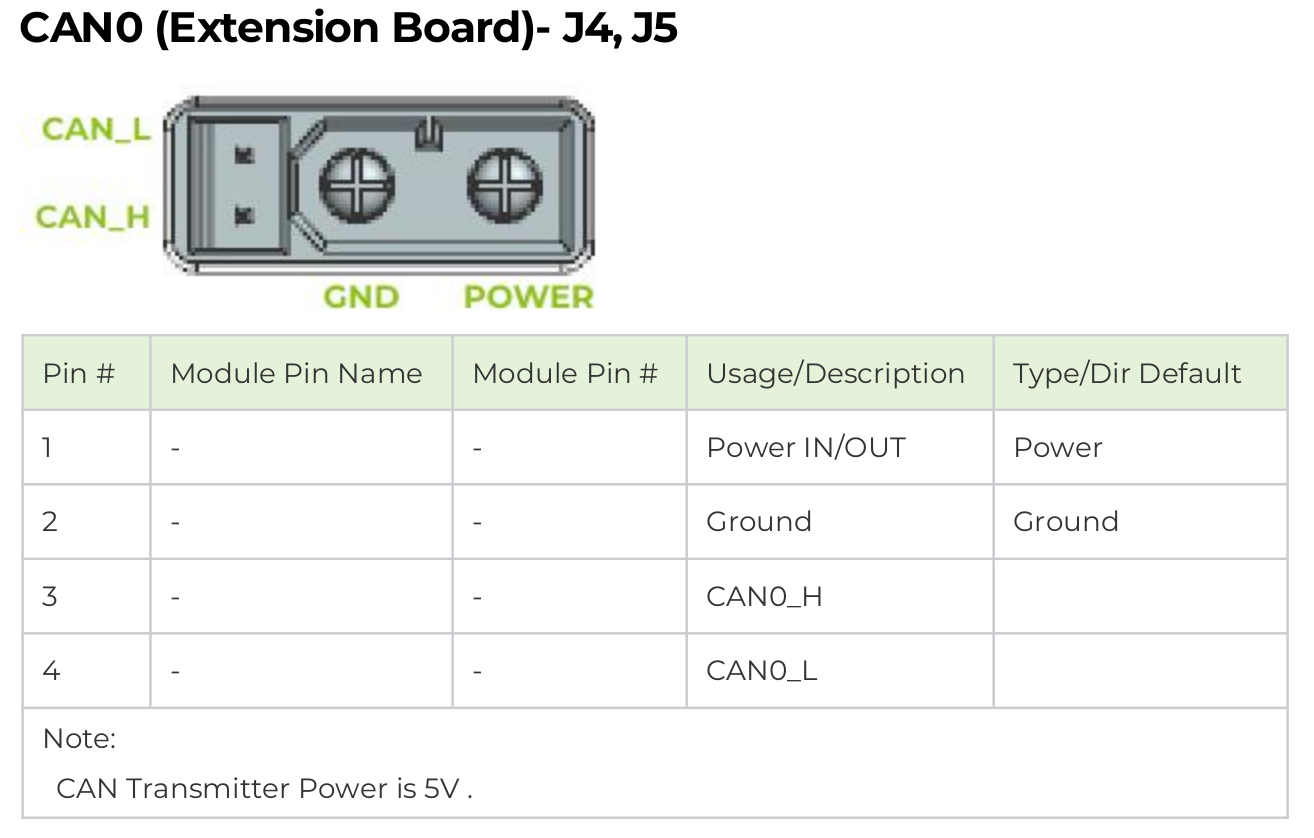
Passo 2: Conecte o motor diretamente ao CAN0 do reComputer Mini por meio da interface XT30(2+2).
Os pinos H/L da interface CAN do reComputer Mini são opostos aos do motor, portanto as conexões H/L no chicote XT30 2+2 precisam ser invertidas.

Esta solução de alimentação é adequada apenas para aprendizagem e testes com um único motor. Para aplicações com múltiplos motores, projete uma placa de alimentação independente para isolar a fonte de alimentação do Jetson da fonte de alimentação do motor, a fim de evitar que correntes elevadas passem diretamente pelo Jetson.
Habilitando a Comunicação CAN do Jetson
Abra um terminal e insira o seguinte comando para colocar o pino GPIO em nível alto e ativar o CAN0:
gpioset --mode=wait 0 43=0
Se estiver usando o CAN1 da interface JST, coloque o pino 106 em nível alto:
gpioset --mode=wait 0 106=0
Mantenha este terminal aberto e crie um novo terminal para configurar o CAN0:
sudo modprobe mttcan
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up
Controle em Python
- Instalar Ambiente Python
pip install python-can numpy
- Criar Diretório de Scripts
mkdir -p ~/hightorque/scripts
- Criar Arquivo hightorque_motor.py
cd ~/hightorque/scripts
touch hightorque_motor.py
Copie o código a seguir para o arquivo hightorque_motor.py.
hightorque_motor.py
import can
import numpy as np
from time import sleep
from enum import IntEnum

class MotorType(IntEnum):
    """Motor Type Enum"""
    HT5046 = 0  # 5046 Motor
    HT4538 = 1  # 4538 Motor
    HT5047_36 = 2  # 5047/6056 Dual-pole 36 Reduction Ratio
    HT5047_9 = 3  # 5047 Single-pole 9 Reduction Ratio

class ControlMode(IntEnum):
    """Control Mode Enum"""
    NORMAL = 0  # Normal Mode
    TORQUE = 1  # Torque Mode
    COOPERATIVE = 2  # Cooperative Control Mode

class Motor:
    def __init__(self, motor_type: MotorType, slave_id: int, master_id: int):
        """
        Initialize Motor Object
        :param motor_type: Motor Type
        :param slave_id: Slave ID
        :param master_id: Master ID
        """
        self.motor_type = motor_type
        self.slave_id = slave_id
        self.master_id = master_id
        self.position = 0
        self.velocity = 0
        self.torque = 0
        self.temperature = 0

        # Set Torque Conversion Parameters Based on Motor Type
        if motor_type == MotorType.HT5046:
            self.torque_k = 0.005397
            self.torque_d = -0.455107
        elif motor_type == MotorType.HT4538:
            self.torque_k = 0.004587
            self.torque_d = -0.290788
        elif motor_type == MotorType.HT5047_36:
            self.torque_k = 0.004563
            self.torque_d = -0.493257
        elif motor_type == MotorType.HT5047_9:
            self.torque_k = 0.005332
            self.torque_d = -0.072956

    def update_status(self, position: float, velocity: float, torque: float, temperature: float):
        """Update Motor Status"""
        self.position = position
        self.velocity = velocity
        self.torque = torque
        self.temperature = temperature

class MotorControl:
    def __init__(self, channel: str, bitrate: int = 1000000):
        """
        Initialize Motor Controller
        :param channel: CAN Channel
        :param bitrate: CAN Baud Rate
        """
        self.bus = can.interface.Bus(channel=channel, bustype='socketcan', bitrate=bitrate)
        self.motors = {}

    def add_motor(self, motor: Motor):
        """Add Motor to Controller"""
        self.motors[motor.slave_id] = motor

    def __send_data(self, motor_id: int, data: bytes):
        """
        Send CAN Data
        :param motor_id: Motor ID
        :param data: Data to Send
        """
        msg = can.Message(
            arbitration_id=0x8000 | motor_id,
            data=data,
            is_extended_id=True
        )
        self.bus.send(msg)

    def enable(self, motor: Motor):
        """Enable Motor"""
        data = bytes([0x01, 0x00, 0x01])
        self.__send_data(motor.slave_id, data)
        sleep(0.1)

    def disable(self, motor: Motor):
        """Disable Motor"""
        data = bytes([0x01, 0x00, 0x00])
        self.__send_data(motor.slave_id, data)
        sleep(0.1)

    def set_zero_position(self, motor: Motor):
        """Set Motor Zero Position"""
        data = bytes([0x40, 0x01, 0x04, 0x64, 0x20, 0x63, 0x0a])
        self.__send_data(motor.slave_id, data)
        sleep(1.0)  # Wait 1 second
        self.save_settings(motor)

    def save_settings(self, motor: Motor):
        """Save Motor Settings to Flash"""
        data = bytes([0x05, 0xb3, 0x02, 0x00, 0x00])
        self.__send_data(motor.slave_id, data)

    def control_position(self, motor: Motor, position: float, torque: float):
        """
        Position Control
        :param motor: Motor Object
        :param position: Target Position (Unit: 0.0001 turns)
        :param torque: Torque Limit
        """
        pos_bytes = int(position).to_bytes(2, 'little')
        tqe_bytes = int(torque).to_bytes(2, 'little')
        data = bytes([0x07, 0x07]) + pos_bytes + bytes([0x80, 0x00]) + tqe_bytes
        self.__send_data(motor.slave_id, data)

    def control_velocity(self, motor: Motor, velocity: float, torque: float):
        """
        Velocity Control
        :param motor: Motor Object
        :param velocity: Target Velocity (Unit: 0.00025 turns/second)
        :param torque: Torque Limit
        """
        vel_bytes = int(velocity).to_bytes(2, 'little')
        tqe_bytes = int(torque).to_bytes(2, 'little')
        data = bytes([0x07, 0x07, 0x00, 0x80]) + vel_bytes + tqe_bytes
        self.__send_data(motor.slave_id, data)

    def control_torque(self, motor: Motor, torque: float):
        """
        Torque Control
        :param motor: Motor Object
        :param torque: Target Torque
        """
        tqe_bytes = int(torque).to_bytes(2, 'little')
        data = bytes([0x05, 0x13]) + tqe_bytes
        self.__send_data(motor.slave_id, data)

    def control_cooperative(self, motor: Motor, position: float, velocity: float, torque: float):
        """
        Cooperative Control (Position, Velocity, Torque Simultaneous Control)
        :param motor: Motor Object
        :param position: Target Position (Unit: 0.0001 turns)
        :param velocity: Target Velocity (Unit: 0.00025 turns/second)
        :param torque: Torque Limit
        """
        vel_bytes = int(velocity).to_bytes(2, 'little')
        tqe_bytes = int(torque).to_bytes(2, 'little')
        pos_bytes = int(position).to_bytes(2, 'little')
        data = bytes([0x07, 0x35]) + vel_bytes + tqe_bytes + pos_bytes
        self.__send_data(motor.slave_id, data)

    def read_motor_status(self, motor: Motor):
        """Read Motor Status"""
        data = bytes([0x17, 0x01])
        self.__send_data(motor.slave_id, data)
        sleep(0.01)  # Wait for Data Reception

        # Receive and Parse Data
        msg = self.bus.recv(timeout=0.1)
        if msg and msg.arbitration_id == (0x8000 | motor.slave_id):
            data = msg.data
            if len(data) >= 8 and data[0] == 0x27:
                position = int.from_bytes(data[2:4], 'little')
                velocity = int.from_bytes(data[4:6], 'little')
                torque = int.from_bytes(data[6:8], 'little')
                motor.update_status(position, velocity, torque, 0)

    def periodic_read_status(self, motor: Motor, period_ms: int):
        """
        Set Periodic Motor Status Reading
        :param motor: Motor Object
        :param period_ms: Period (milliseconds)
        """
        period_bytes = int(period_ms).to_bytes(2, 'little')
        data = bytes([0x05, 0xb4, 0x02, 0x00]) + period_bytes
        self.__send_data(motor.slave_id, data)

    def close(self):
        """Close CAN Bus"""
        self.bus.shutdown()
- Criar Arquivo hightorque_test.py
Copie o código a seguir para o arquivo hightorque_test.py.
hightorque_test.py
#!/usr/bin/env python3
# -*- coding: utf-8 -*-

import time
import math
import numpy as np
from hightorque_motor import Motor, MotorControl, MotorType

# Configuration Parameters
NUM_MOTORS = 2  # Number of Motors to Control
CAN_INTERFACE = "can0"  # CAN Interface Name
CAN_BITRATE = 1000000  # CAN Baud Rate
MOTOR_TYPE = MotorType.HT5047_36  # Motor Type

# Sine Wave Parameters
FREQUENCY = 0.1  # Frequency (Hz)
AMPLITUDE = 2500  # Amplitude (0.0001 turns)
OFFSET = 2500    # Offset to Ensure Positive Position
DURATION = 60.0  # Run Duration (s)

def main():
    # Create Motor Control Object
    controller = MotorControl(channel=CAN_INTERFACE, bitrate=CAN_BITRATE)

    try:
        # Create and Add Motors
        motors = []
        for i in range(NUM_MOTORS):
            motor = Motor(MOTOR_TYPE, slave_id=i+1, master_id=0)
            controller.add_motor(motor)
            motors.append(motor)

            # Enable Motor
            print(f"Enabling Motor {i+1}...")
            controller.enable(motor)
            time.sleep(1)  # Wait for Motor Enable

            # Set Zero Position
            print(f"Setting Motor {i+1} Zero Position...")
            controller.set_zero_position(motor)
            time.sleep(1)

            # Save Settings to Flash
            print(f"Saving Motor {i+1} Settings...")
            controller.save_settings(motor)
            time.sleep(1)

            # Read Initial Status
            controller.read_motor_status(motor)
            print(f"Motor {i+1} Initial Status:")
            print(f"Position: {motor.position * 0.0001:.4f} turns")
            print(f"Velocity: {motor.velocity * 0.00025:.4f} turns/second")
            print(f"Torque: {motor.torque * motor.torque_k + motor.torque_d:.4f} Nm")

        # Start Sine Wave Position Control
        print("\nStarting Sine Wave Position Control...")
        start_time = time.time()
        while time.time() - start_time < DURATION:
            current_time = time.time() - start_time

            # Calculate Sine Wave Position with Offset to Ensure Positive
            position = AMPLITUDE * math.sin(2 * math.pi * FREQUENCY * current_time) + OFFSET

            # Control All Motors
            for motor in motors:
                # Use Position Control Mode with Max Torque of 1000
                controller.control_position(motor, position=int(position), torque=1000)

            # Control Frequency
            time.sleep(0.001)  # 1kHz Control Frequency

    except KeyboardInterrupt:
        print("\nProgram Interrupted by User")
    finally:
        # Disable All Motors
        for motor in motors:
            print(f"Disabling Motor {motor.slave_id}...")
            controller.disable(motor)

        # Close CAN Bus
        controller.close()
        print("CAN Bus Closed")

if __name__ == "__main__":
    main()
- Execute hightorque_test.py
python hightorque_test.py
Suporte Técnico e Discussão de Produtos
Obrigado por escolher nossos produtos! Oferecemos vários canais de suporte para garantir que você tenha a melhor experiência.