Introdução ao reComputer Robotics J601
Conecte percepção e controle em uma única placa carrier para robótica
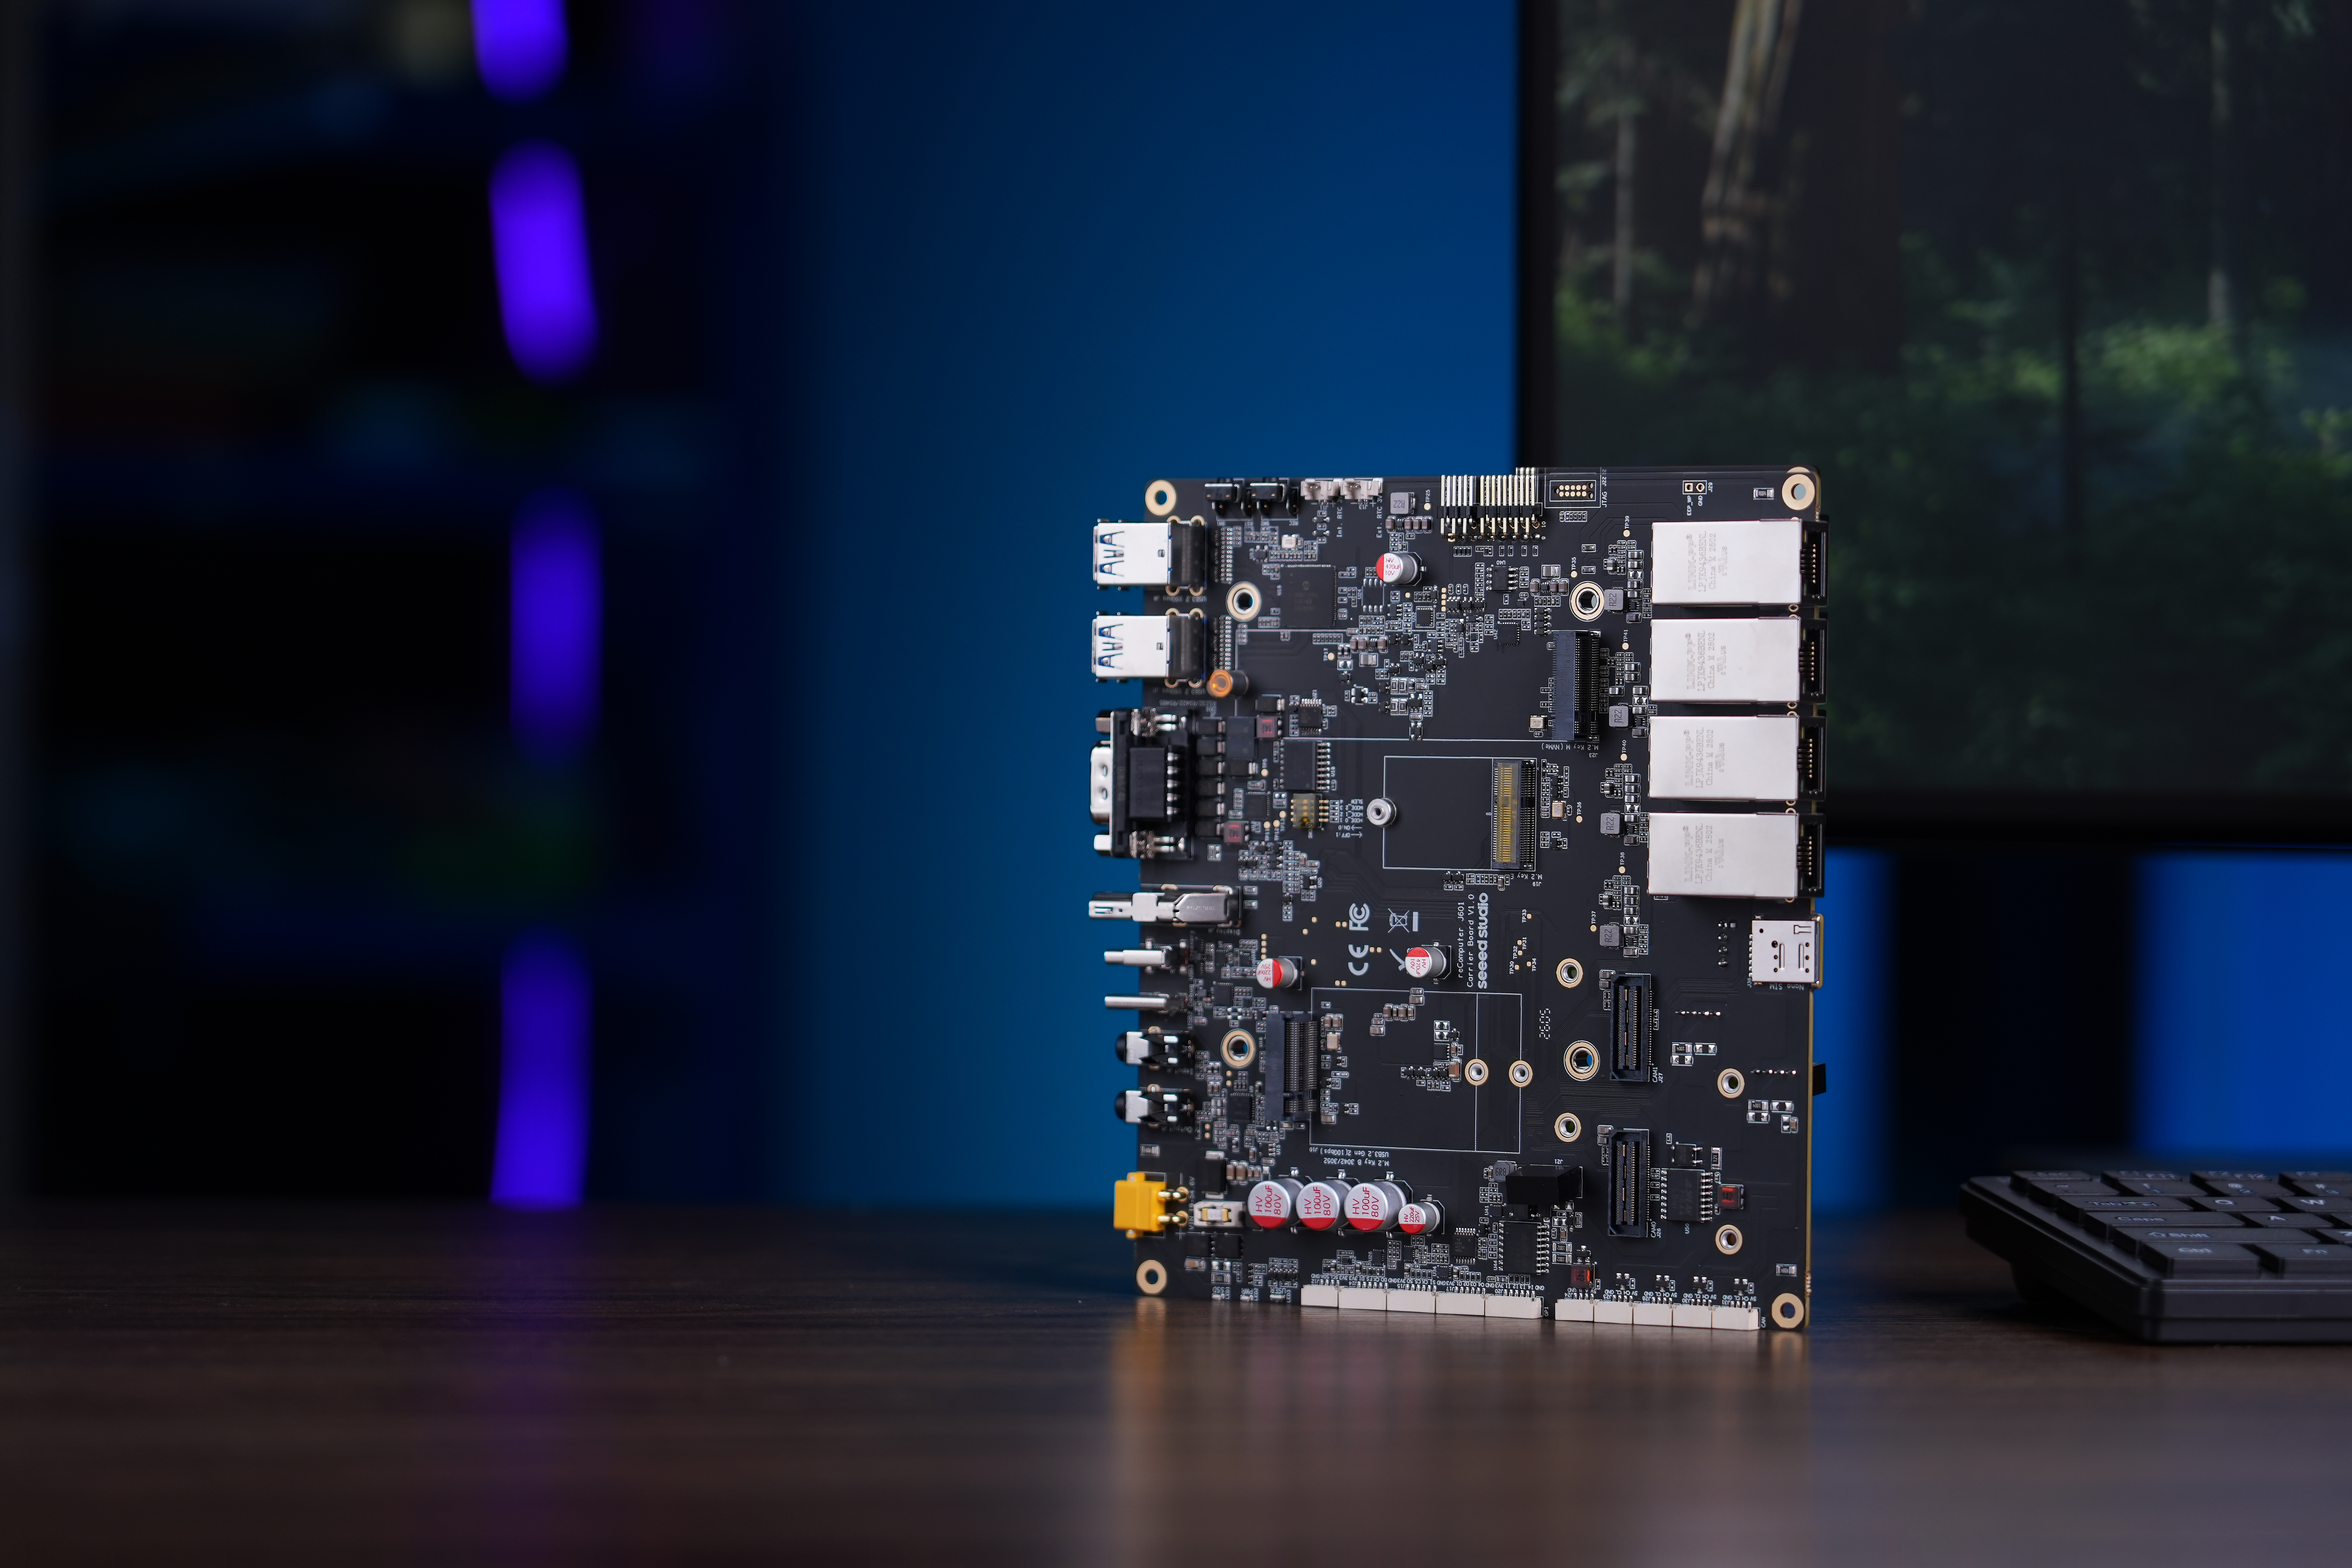
A placa carrier reComputer Robotics J601 oferece suporte aos módulos NVIDIA Jetson AGX Thor T5000 e T4000 para percepção multicâmera, fusão de sensores e desenvolvimento de IA incorporada. Combine Ethernet de alta velocidade, expansão de câmera GMSL2 e I/O de robótica isolado com a plataforma de software Jetson.
Escolha sua configuração Jetson
A J601 é uma placa carrier. Selecione um módulo Jetson AGX Thor compatível, um SSD NVMe e uma solução de resfriamento para o seu projeto. Os nomes J6015 e J6014 abaixo identificam as configurações específicas de módulo e os pacotes BSP usados neste guia.
reComputer Robotics J6015
Use o BSP T5000 para a configuração com quatro portas 10GbE ativas e quatro interfaces CAN isoladas.
reComputer Robotics J6014
Use o BSP T4000 para a configuração com três portas 10GbE ativas e duas interfaces CAN isoladas.
Módulos compatíveis: NVIDIA Jetson AGX Thor T5000 e NVIDIA Jetson AGX Thor T4000.
Por que reComputer Robotics J601
Especificações
| Interface / Propriedade | Placa carrier J601 |
|---|---|
| Compatibilidade de módulo | NVIDIA Jetson AGX Thor T5000 / T4000 |
| Tamanho da PCB | 168 mm x 155 mm (sem o módulo Jetson AGX Thor) |
| Display | 1x HDMI 2.1 |
| USB | 4x USB 3.2 Type-A (10Gbps, Host), 1x USB 2.0 Type-C (Debug), 1x USB 3.0 Type-C (Recovery) |
| Ethernet | 4x RJ45 10GbE com T5000; 3x RJ45 10GbE com T4000 |
| M.2 Key M | 1x M.2 Key M para SSD NVMe 2280 PCIe Gen 4 |
| M.2 Key E | 1x M.2 Key E para módulo Wi-Fi M.2 2230 |
| M.2 Key B | 1x M.2 Key B para módulo 4G/5G |
| Serial | 1x RS-232/422/485 (conector DB9) |
| Portas JST | 4x CAN com T5000 ou 2x CAN com T4000, 1x RS-485, 1x I2S, 1x I2C, 4x GPI e 4x GPO |
| Áudio | 1x entrada de microfone e 1x saída de áudio |
| Ventoinha | 1x conector de ventoinha de 4 pinos (12V PWM) |
| RTC | 1x header RTC de 2 pinos |
| LEDs | 1x LED PWR verde, 1x LED SSD verde e 1x LED USR RGB |
| Botões | 1x botão Recovery e 1x botão Reset |
| GMSL | 2x conectores Mini-Fakra para até 8x câmeras GMSL2 |
| Temperatura de operação | -10°C a 60°C com pasta térmica; -10°C a 55°C com um pad térmico |
| Fonte de alimentação | XT30, 19V a 48V DC |
| JetPack | JetPack 7.1 |
Visão geral de hardware
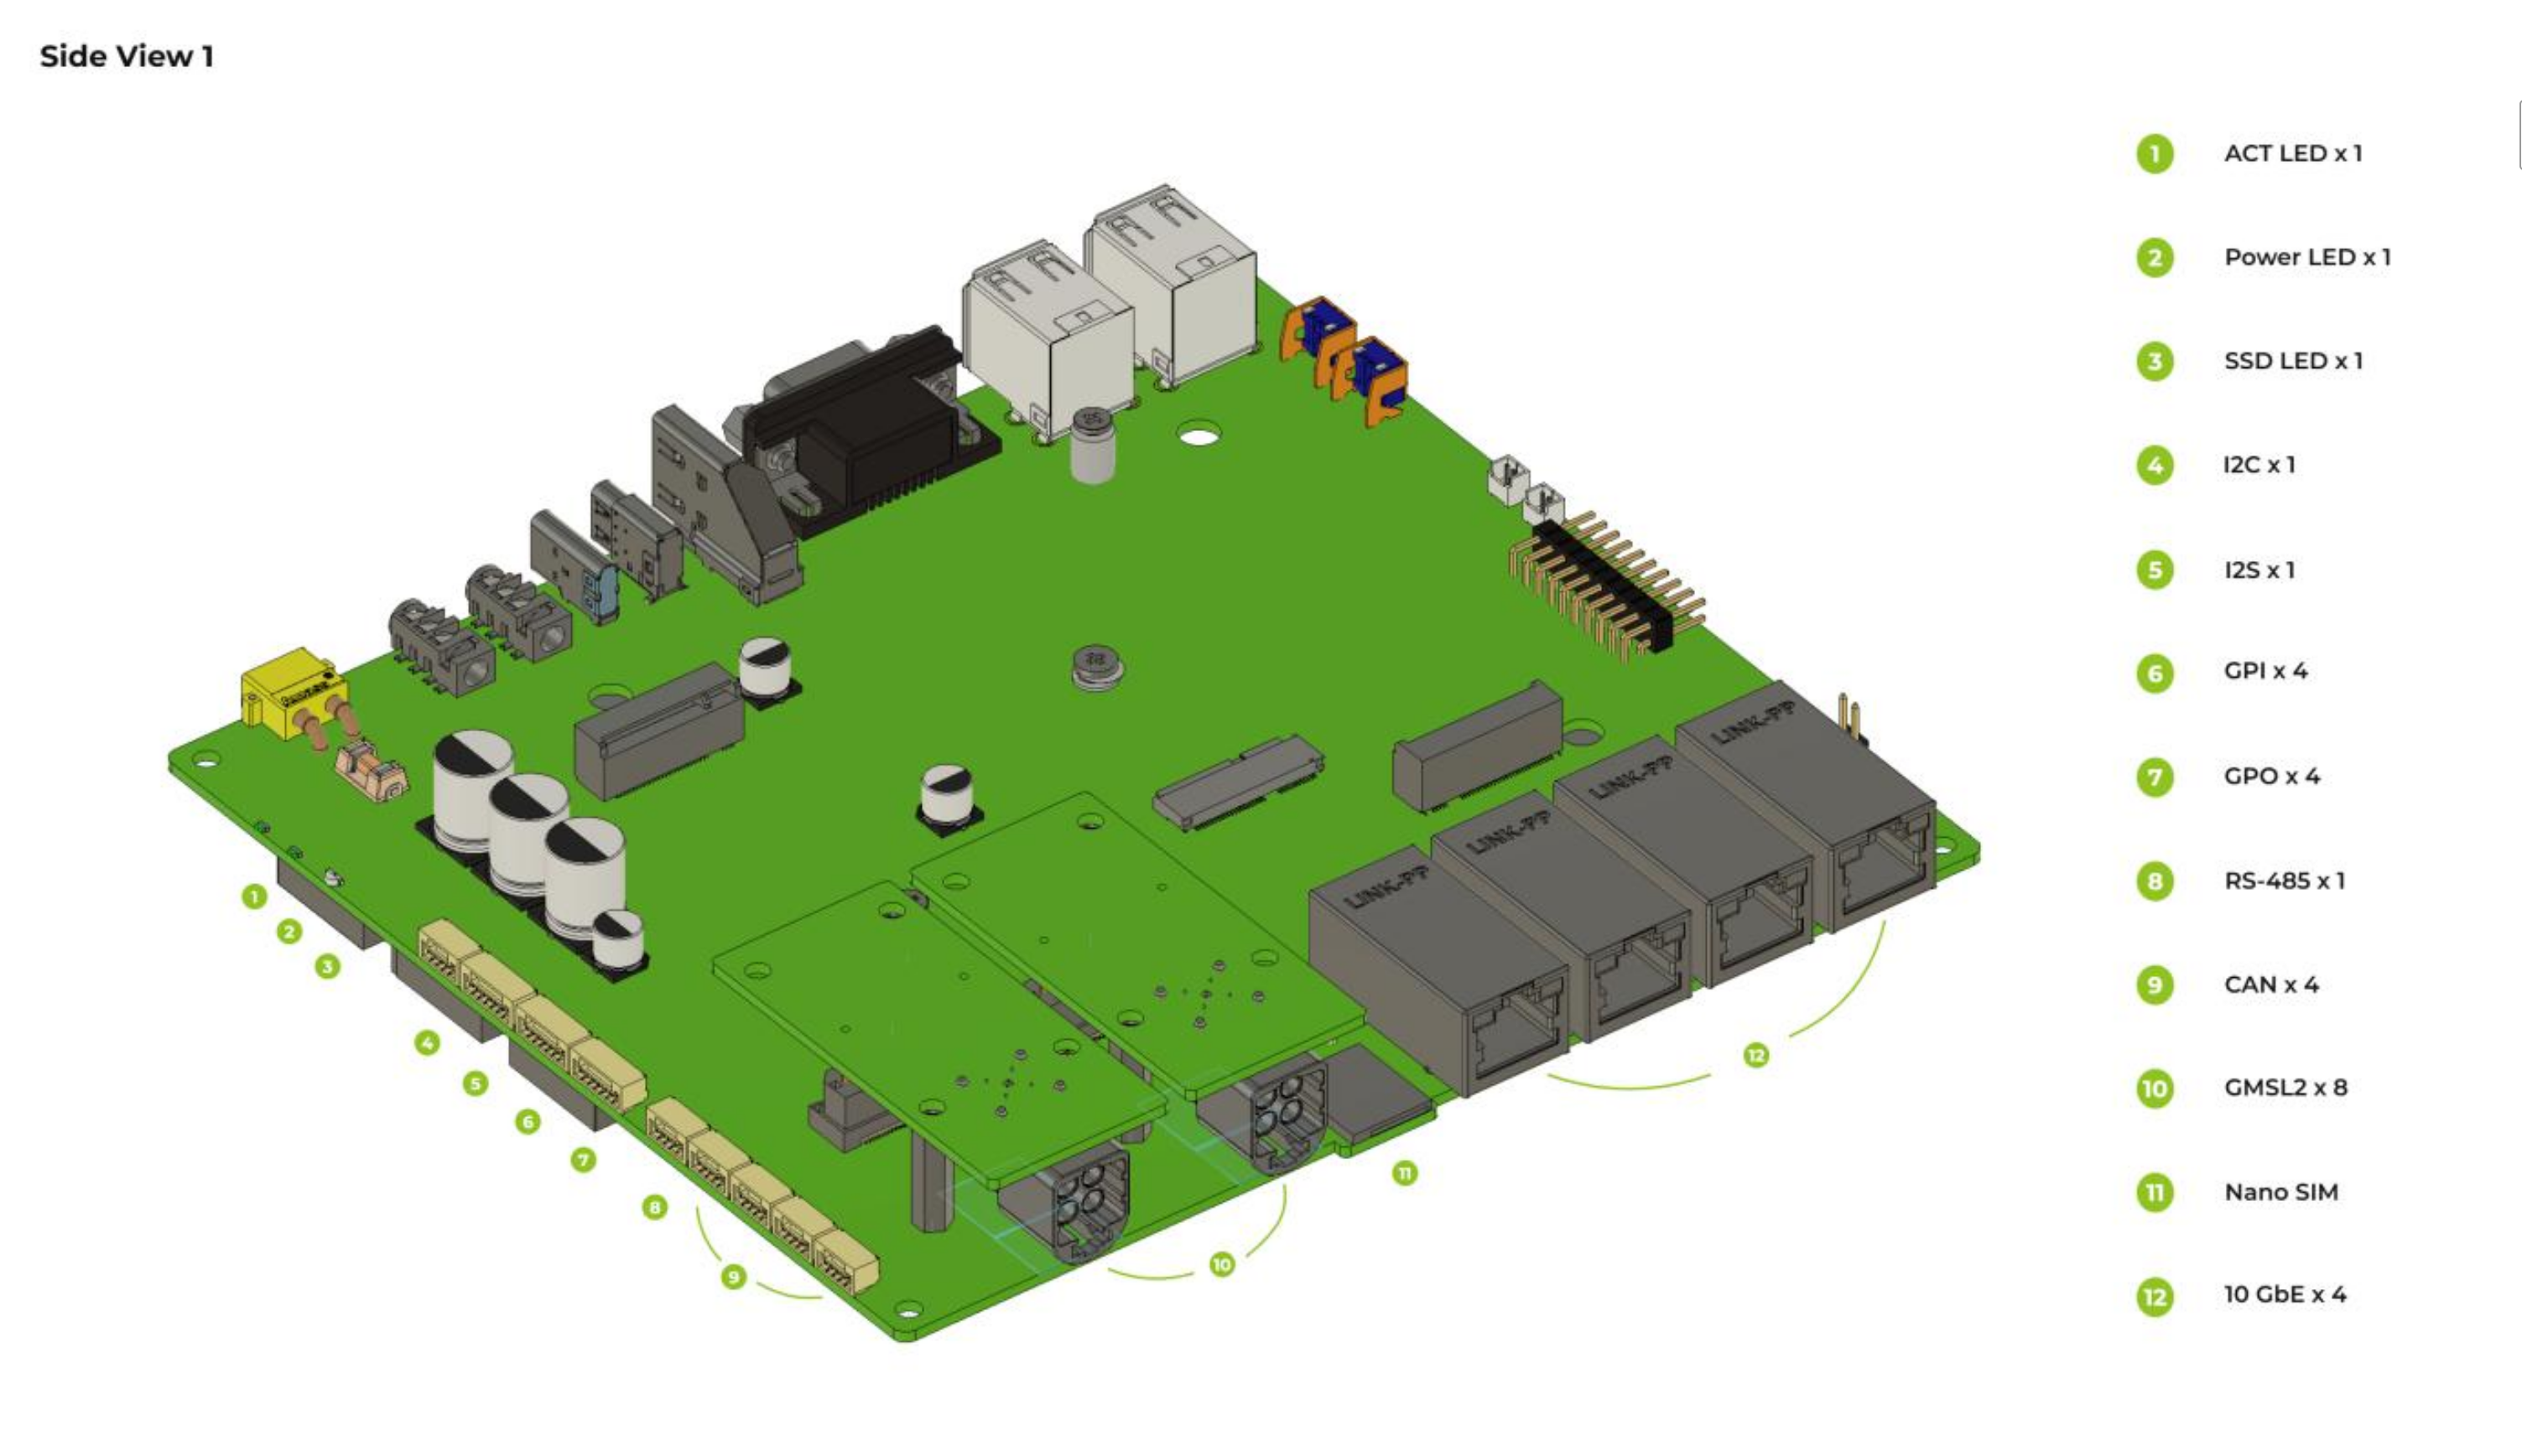
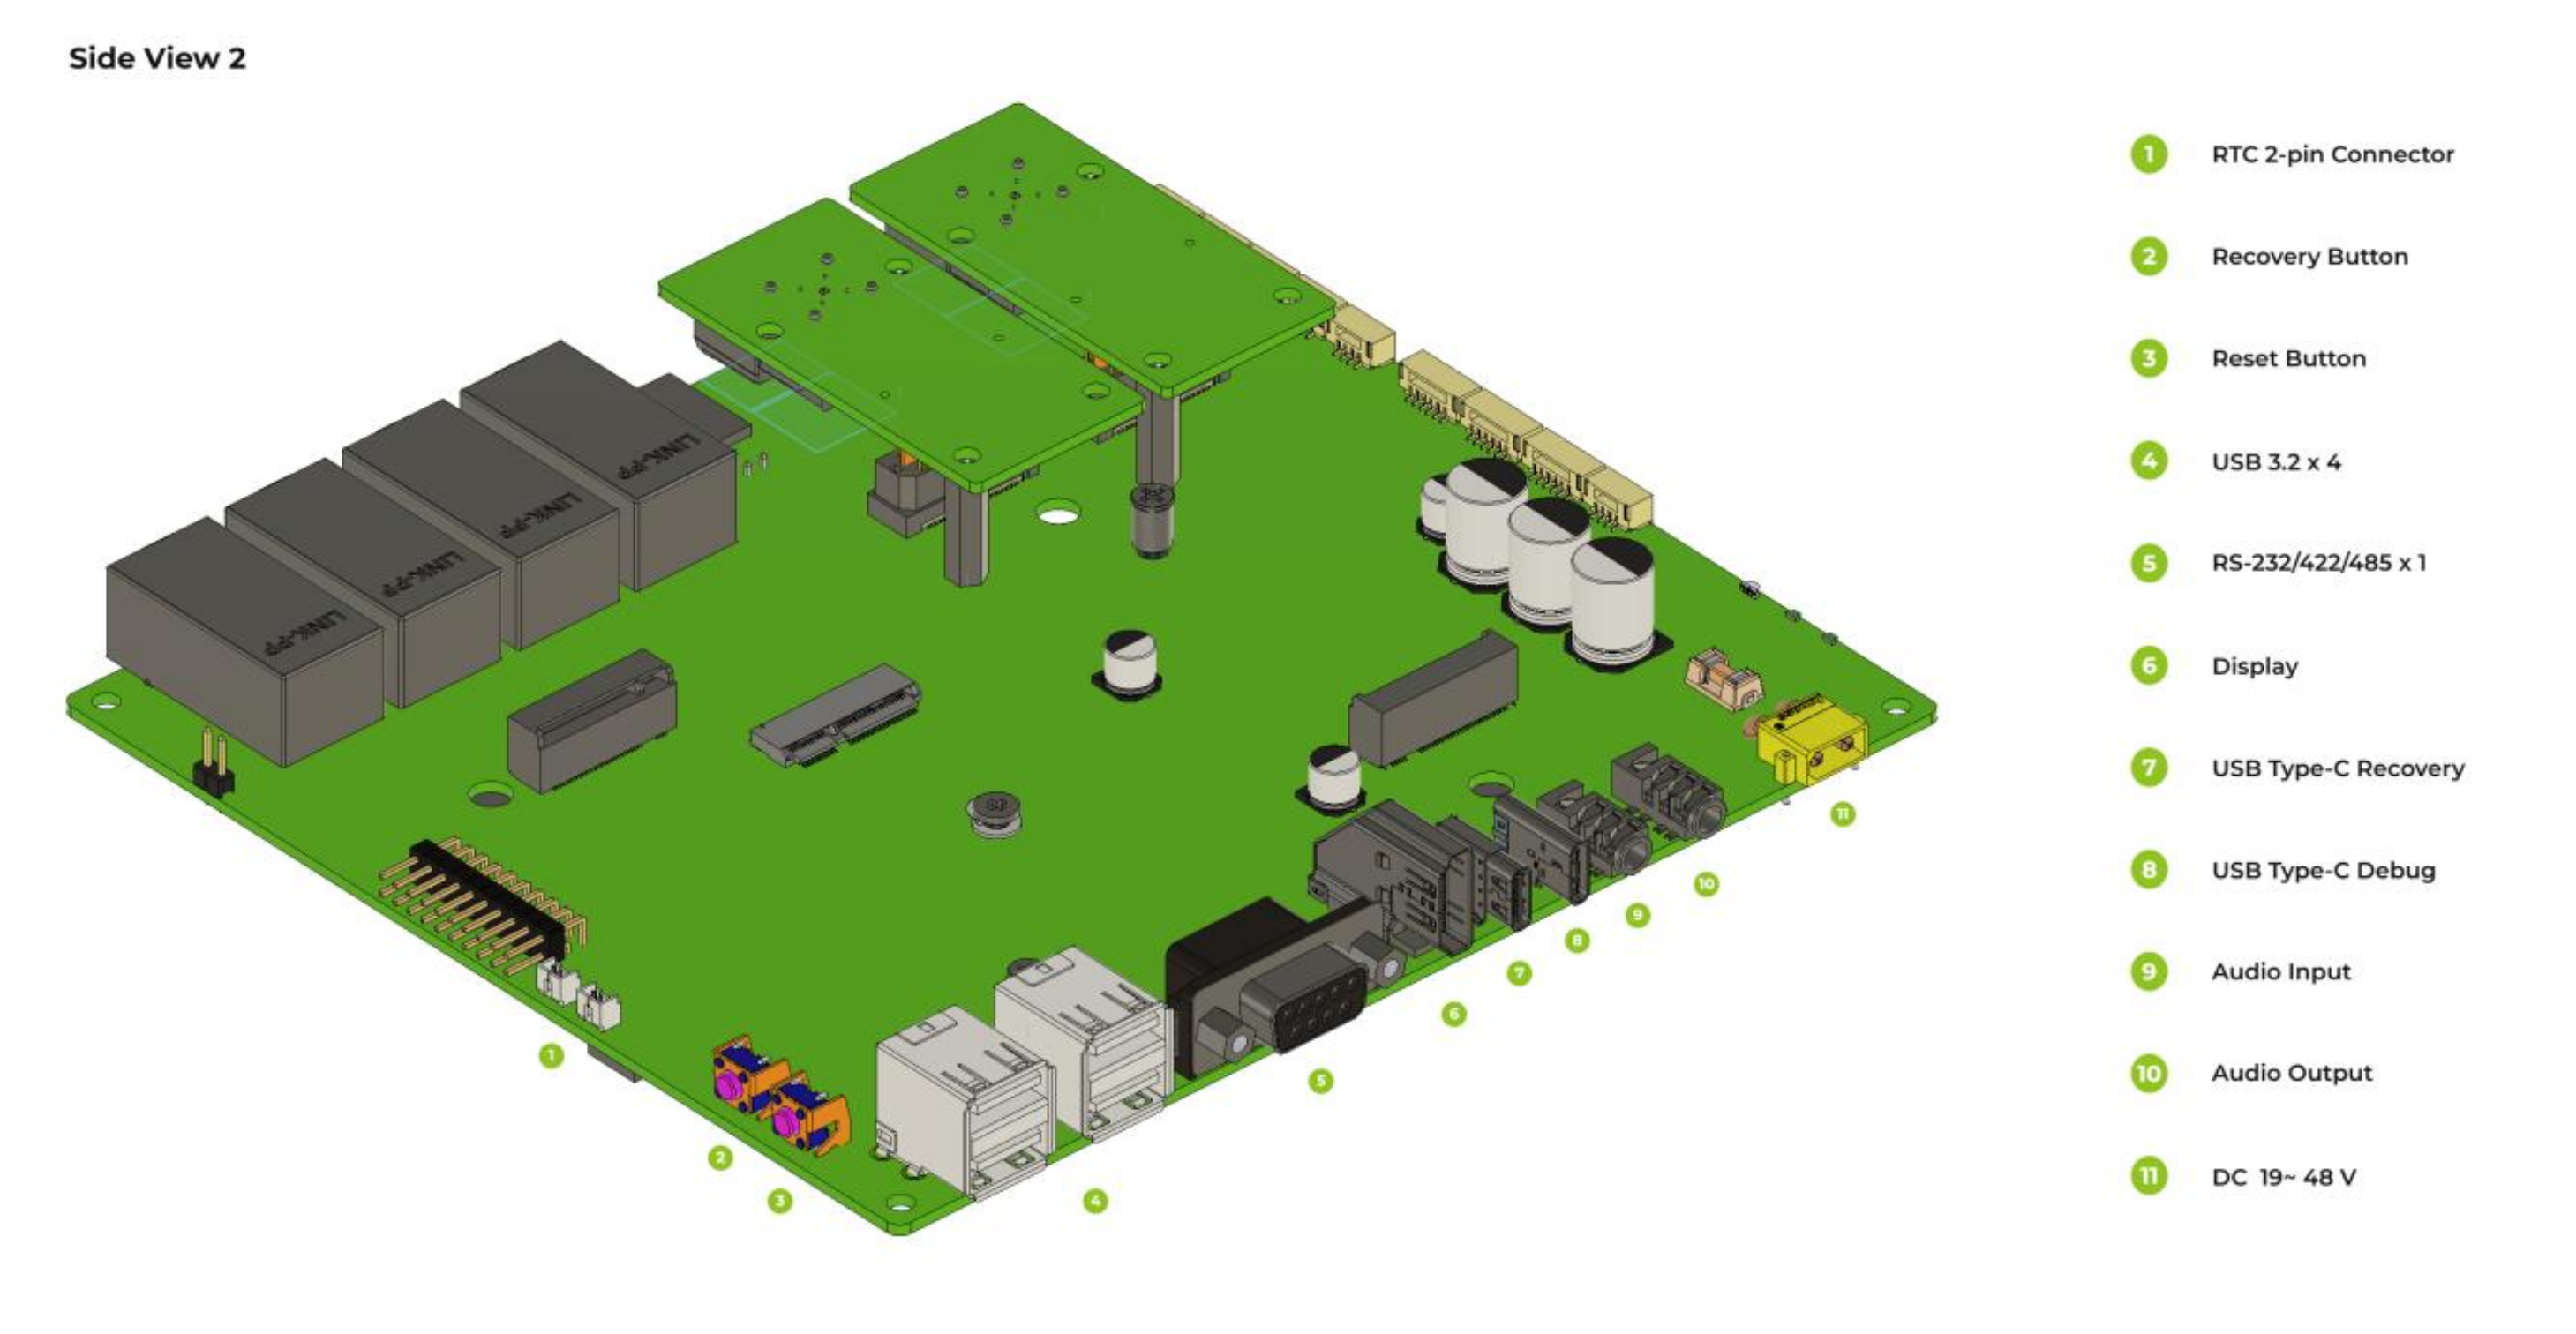
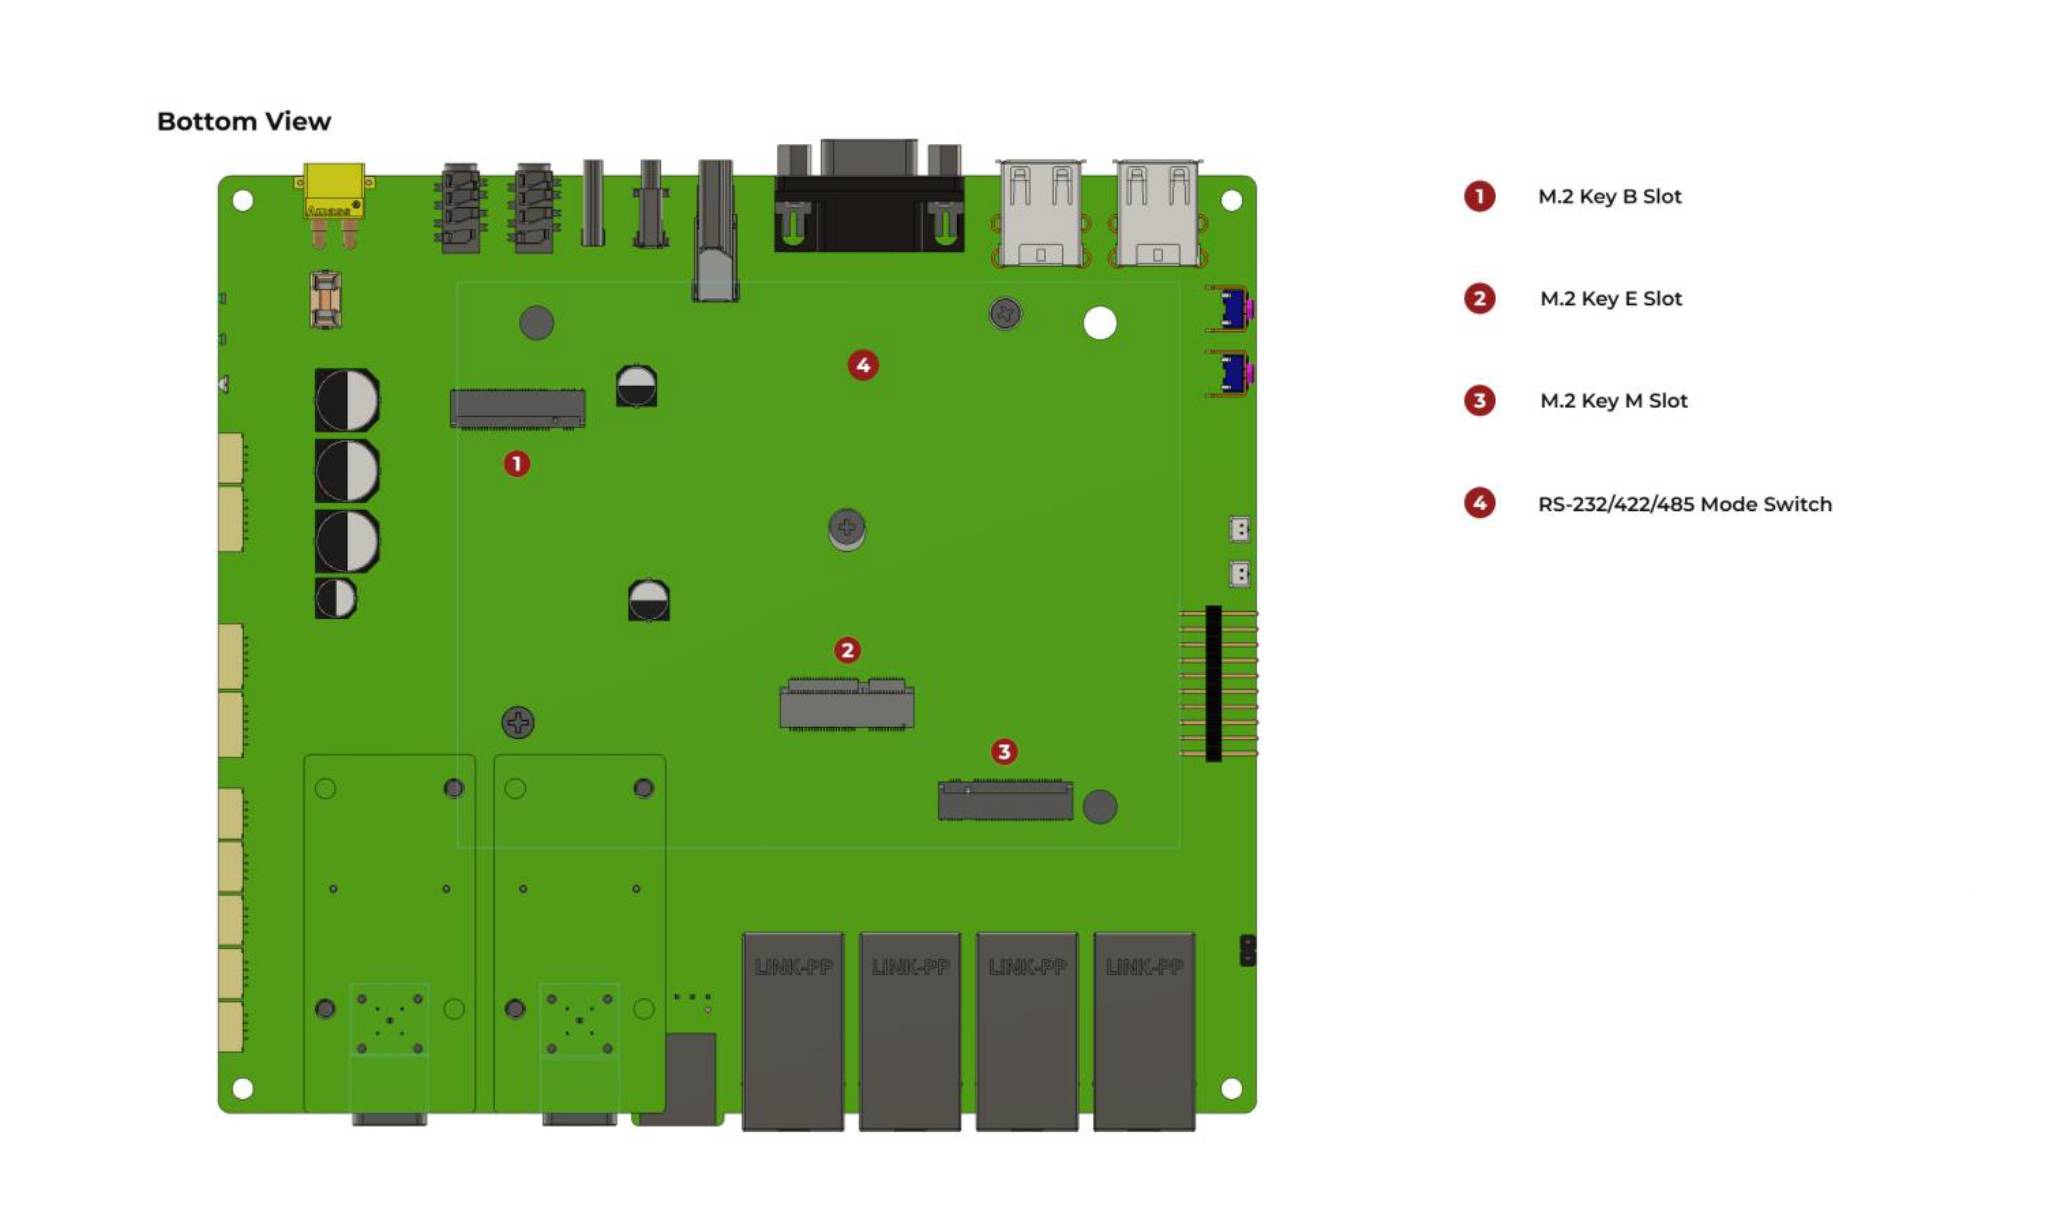
| Indicador | Cor | Função |
|---|---|---|
| PWR | Verde | Indicador de energia |
| SSD | Verde | Indicador de atividade de armazenamento |
| USR | RGB | LED de status controlável pelo usuário |
Para pinagens de conectores, fiação, testes de interface e controle do LED RGB, abra Hardware & I/O.
Gravar o JetPack
Este fluxo de trabalho instala JetPack 7.1 (L4T 38.4.0) em um SSD NVMe na placa carrier J601. Escolha o BSP para o módulo instalado: J6015 para T5000 ou J6014 para T4000.
A gravação apaga os dados no SSD NVMe de destino. Faça backup dos dados importantes antes de começar e mantenha a alimentação e o USB conectados até a conclusão da gravação.
Prepare o equipamento
Etapa 1 · Configure o host Ubuntu e o hardware de destino
Prepare o seguinte equipamento:
- Placa carrier J601 com um módulo Jetson AGX Thor T5000 ou T4000 e resfriamento adequado
- SSD NVMe M.2 2280 instalado no slot Key M
- Fonte de alimentação de 19–48 V DC conectada via XT30
- PC host físico com Ubuntu 22.04 ou 24.04 com pelo menos 220 GB de armazenamento livre
- Cabo USB Type-C de dados
- Monitor HDMI, teclado e mouse para o primeiro boot
Um host Ubuntu nativo oferece a experiência de gravação mais confiável. O Seeed Jetson DevelopTool também oferece suporte ao Windows por meio do WSL2; siga seu guia de instalação para configurar o host.
Entrar no modo Force Recovery
Etapa 2 · Conecte J4 e verifique o módulo instalado
- Com a placa desligada, conecte o PC host à porta USB 3.0 Type-C de recuperação/gravação (J4). A porta USB 2.0 Type-C de depuração (J3) é um conector separado.
- Pressione e segure RECOVERY.
- Conecte a fonte de alimentação CC de 19–48 V através do conector XT30.
- Solte RECOVERY após dois segundos.
- Execute o seguinte comando no host Ubuntu:
lsusb
| Configuração | Módulo | ID USB de recuperação esperado |
|---|---|---|
| J6015 | AGX Thor T5000 | 0955:7026 NVIDIA Corp. |
| J6014 | AGX Thor T4000 | 0955:7226 NVIDIA Corp. |
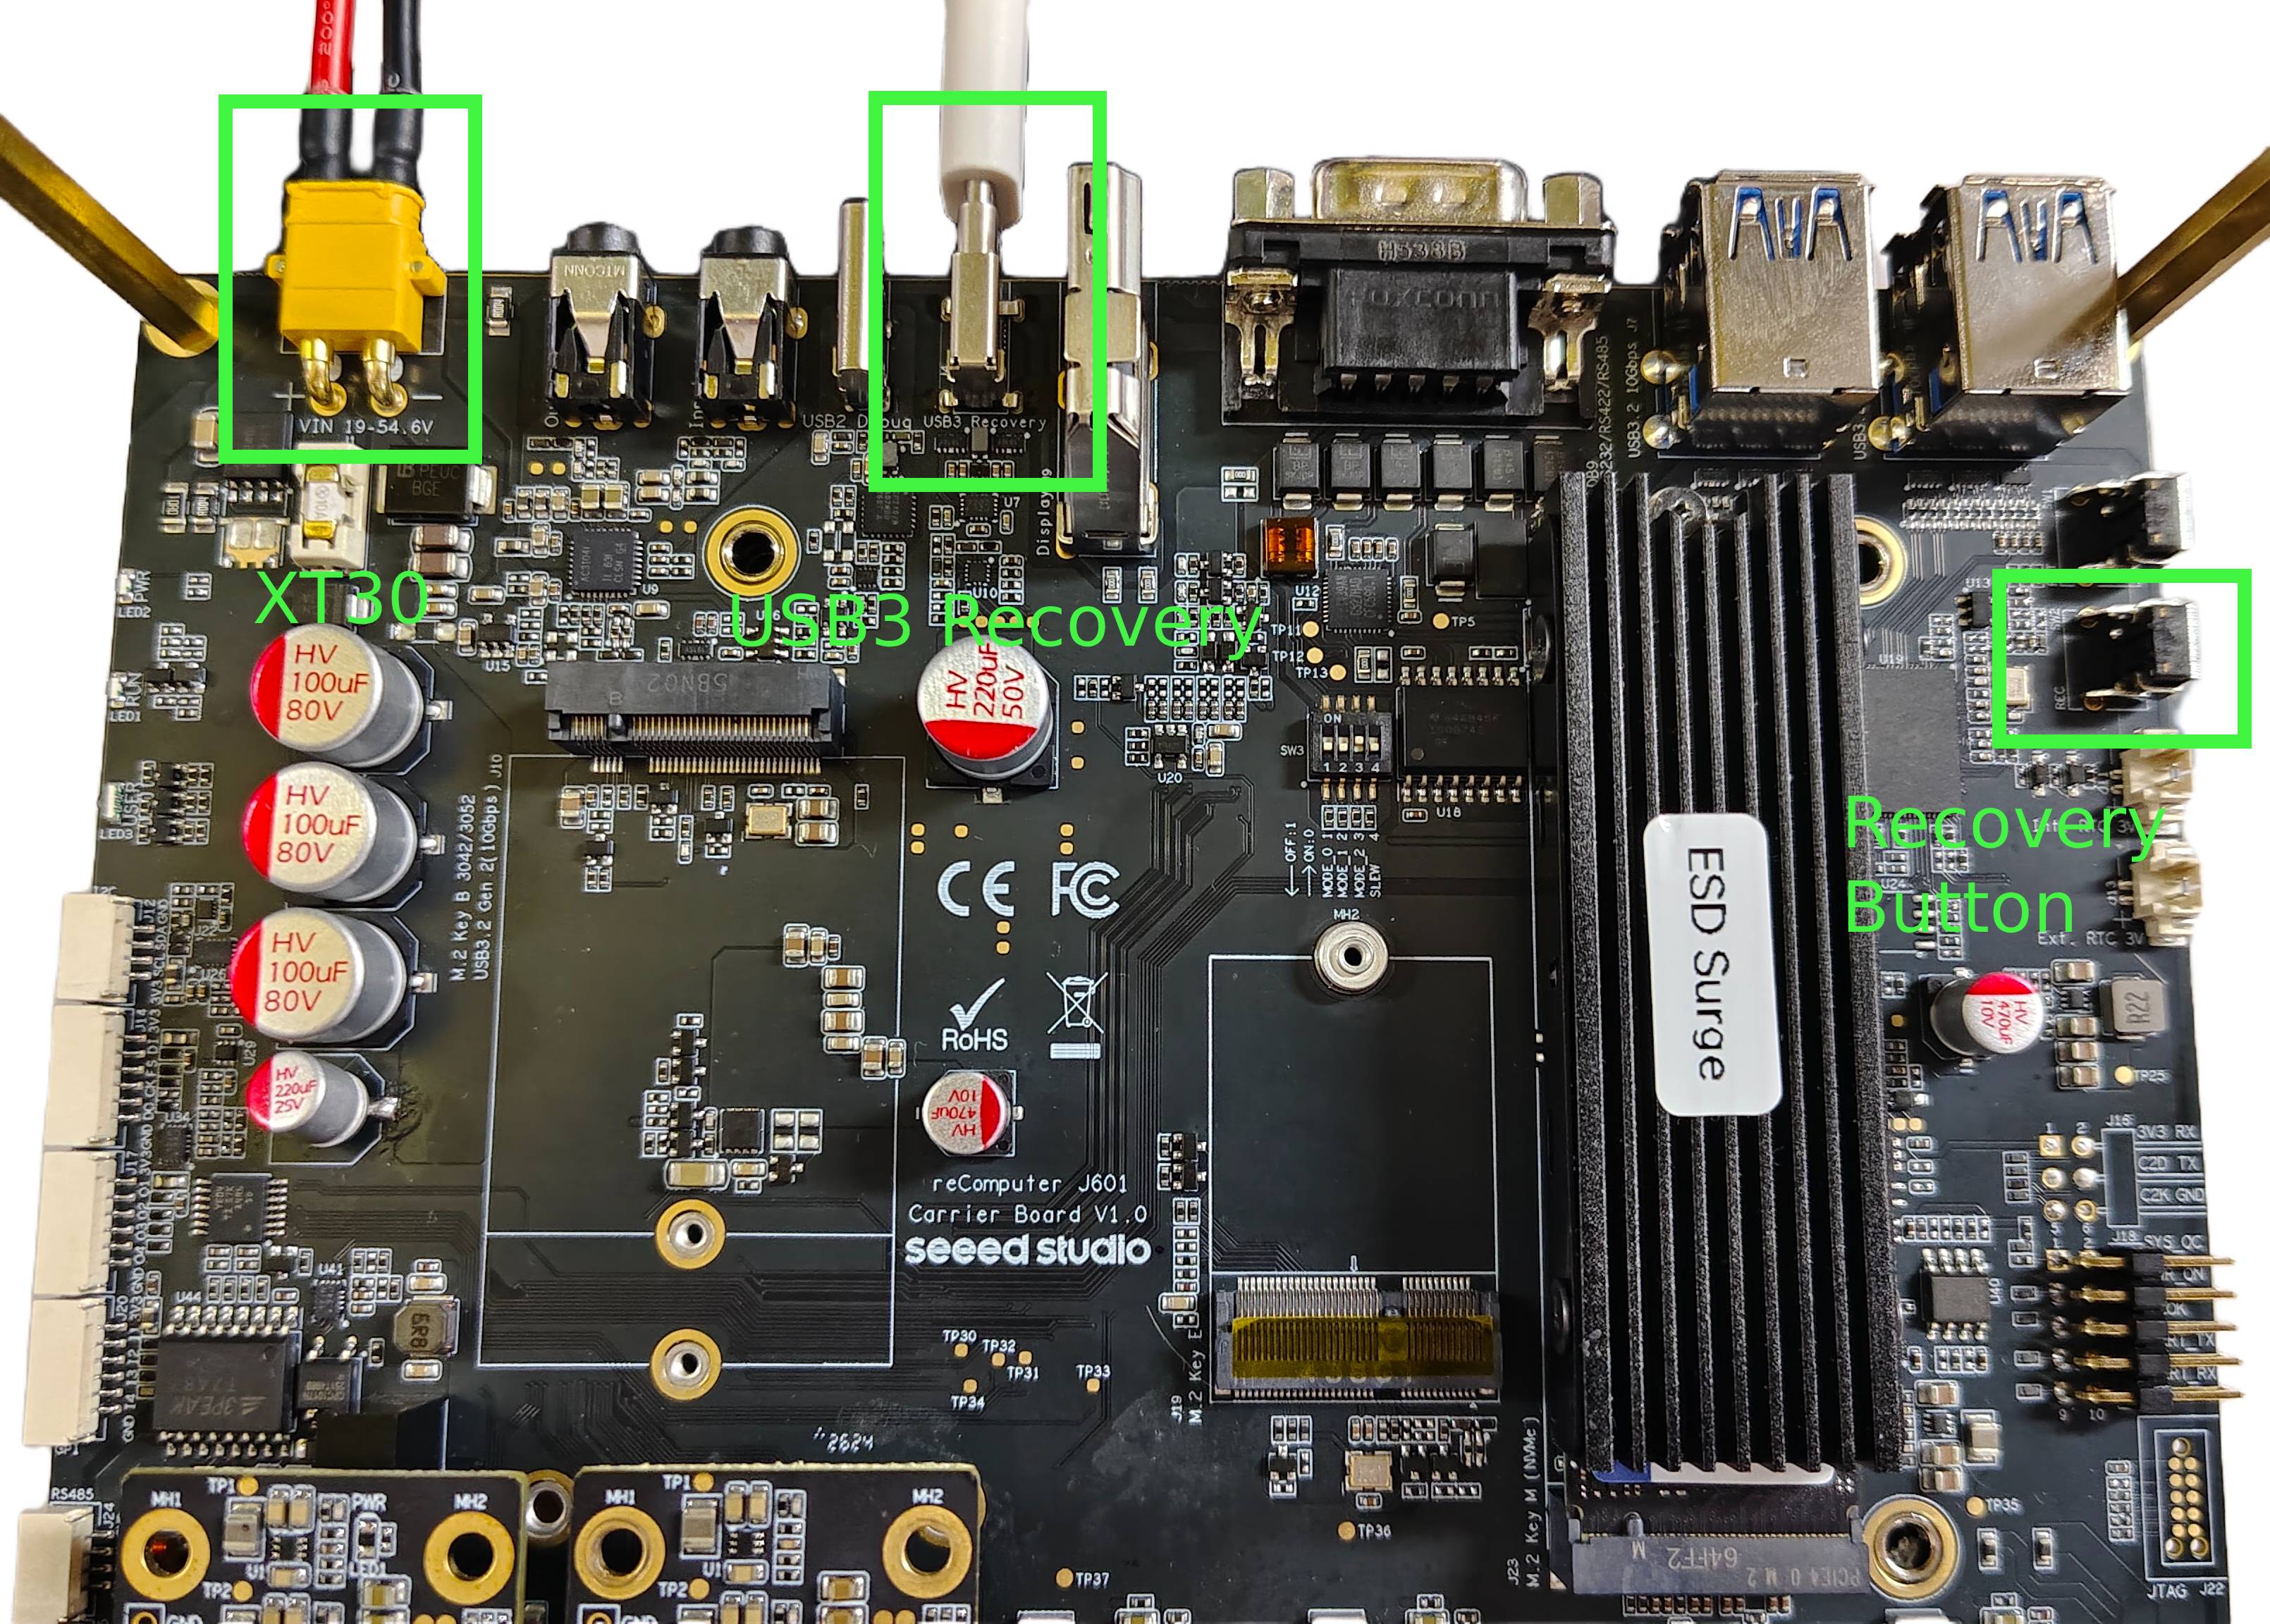
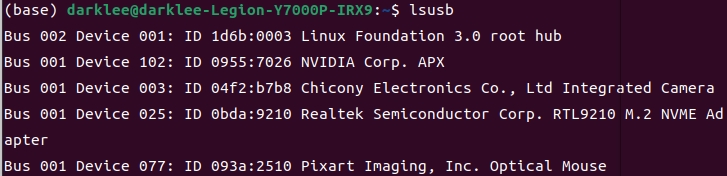
Se o ID esperado não aparecer, verifique o cabo de dados e a porta de recuperação e repita a sequência de recuperação antes de continuar.
Preparar o BSP correspondente
Etapa 3 · Escolha gravação via software ou linha de comando
- Gravação via Software
- Gravação via Linha de Comando
Instale e inicie o Seeed Jetson DevelopTool, depois prepare o firmware:
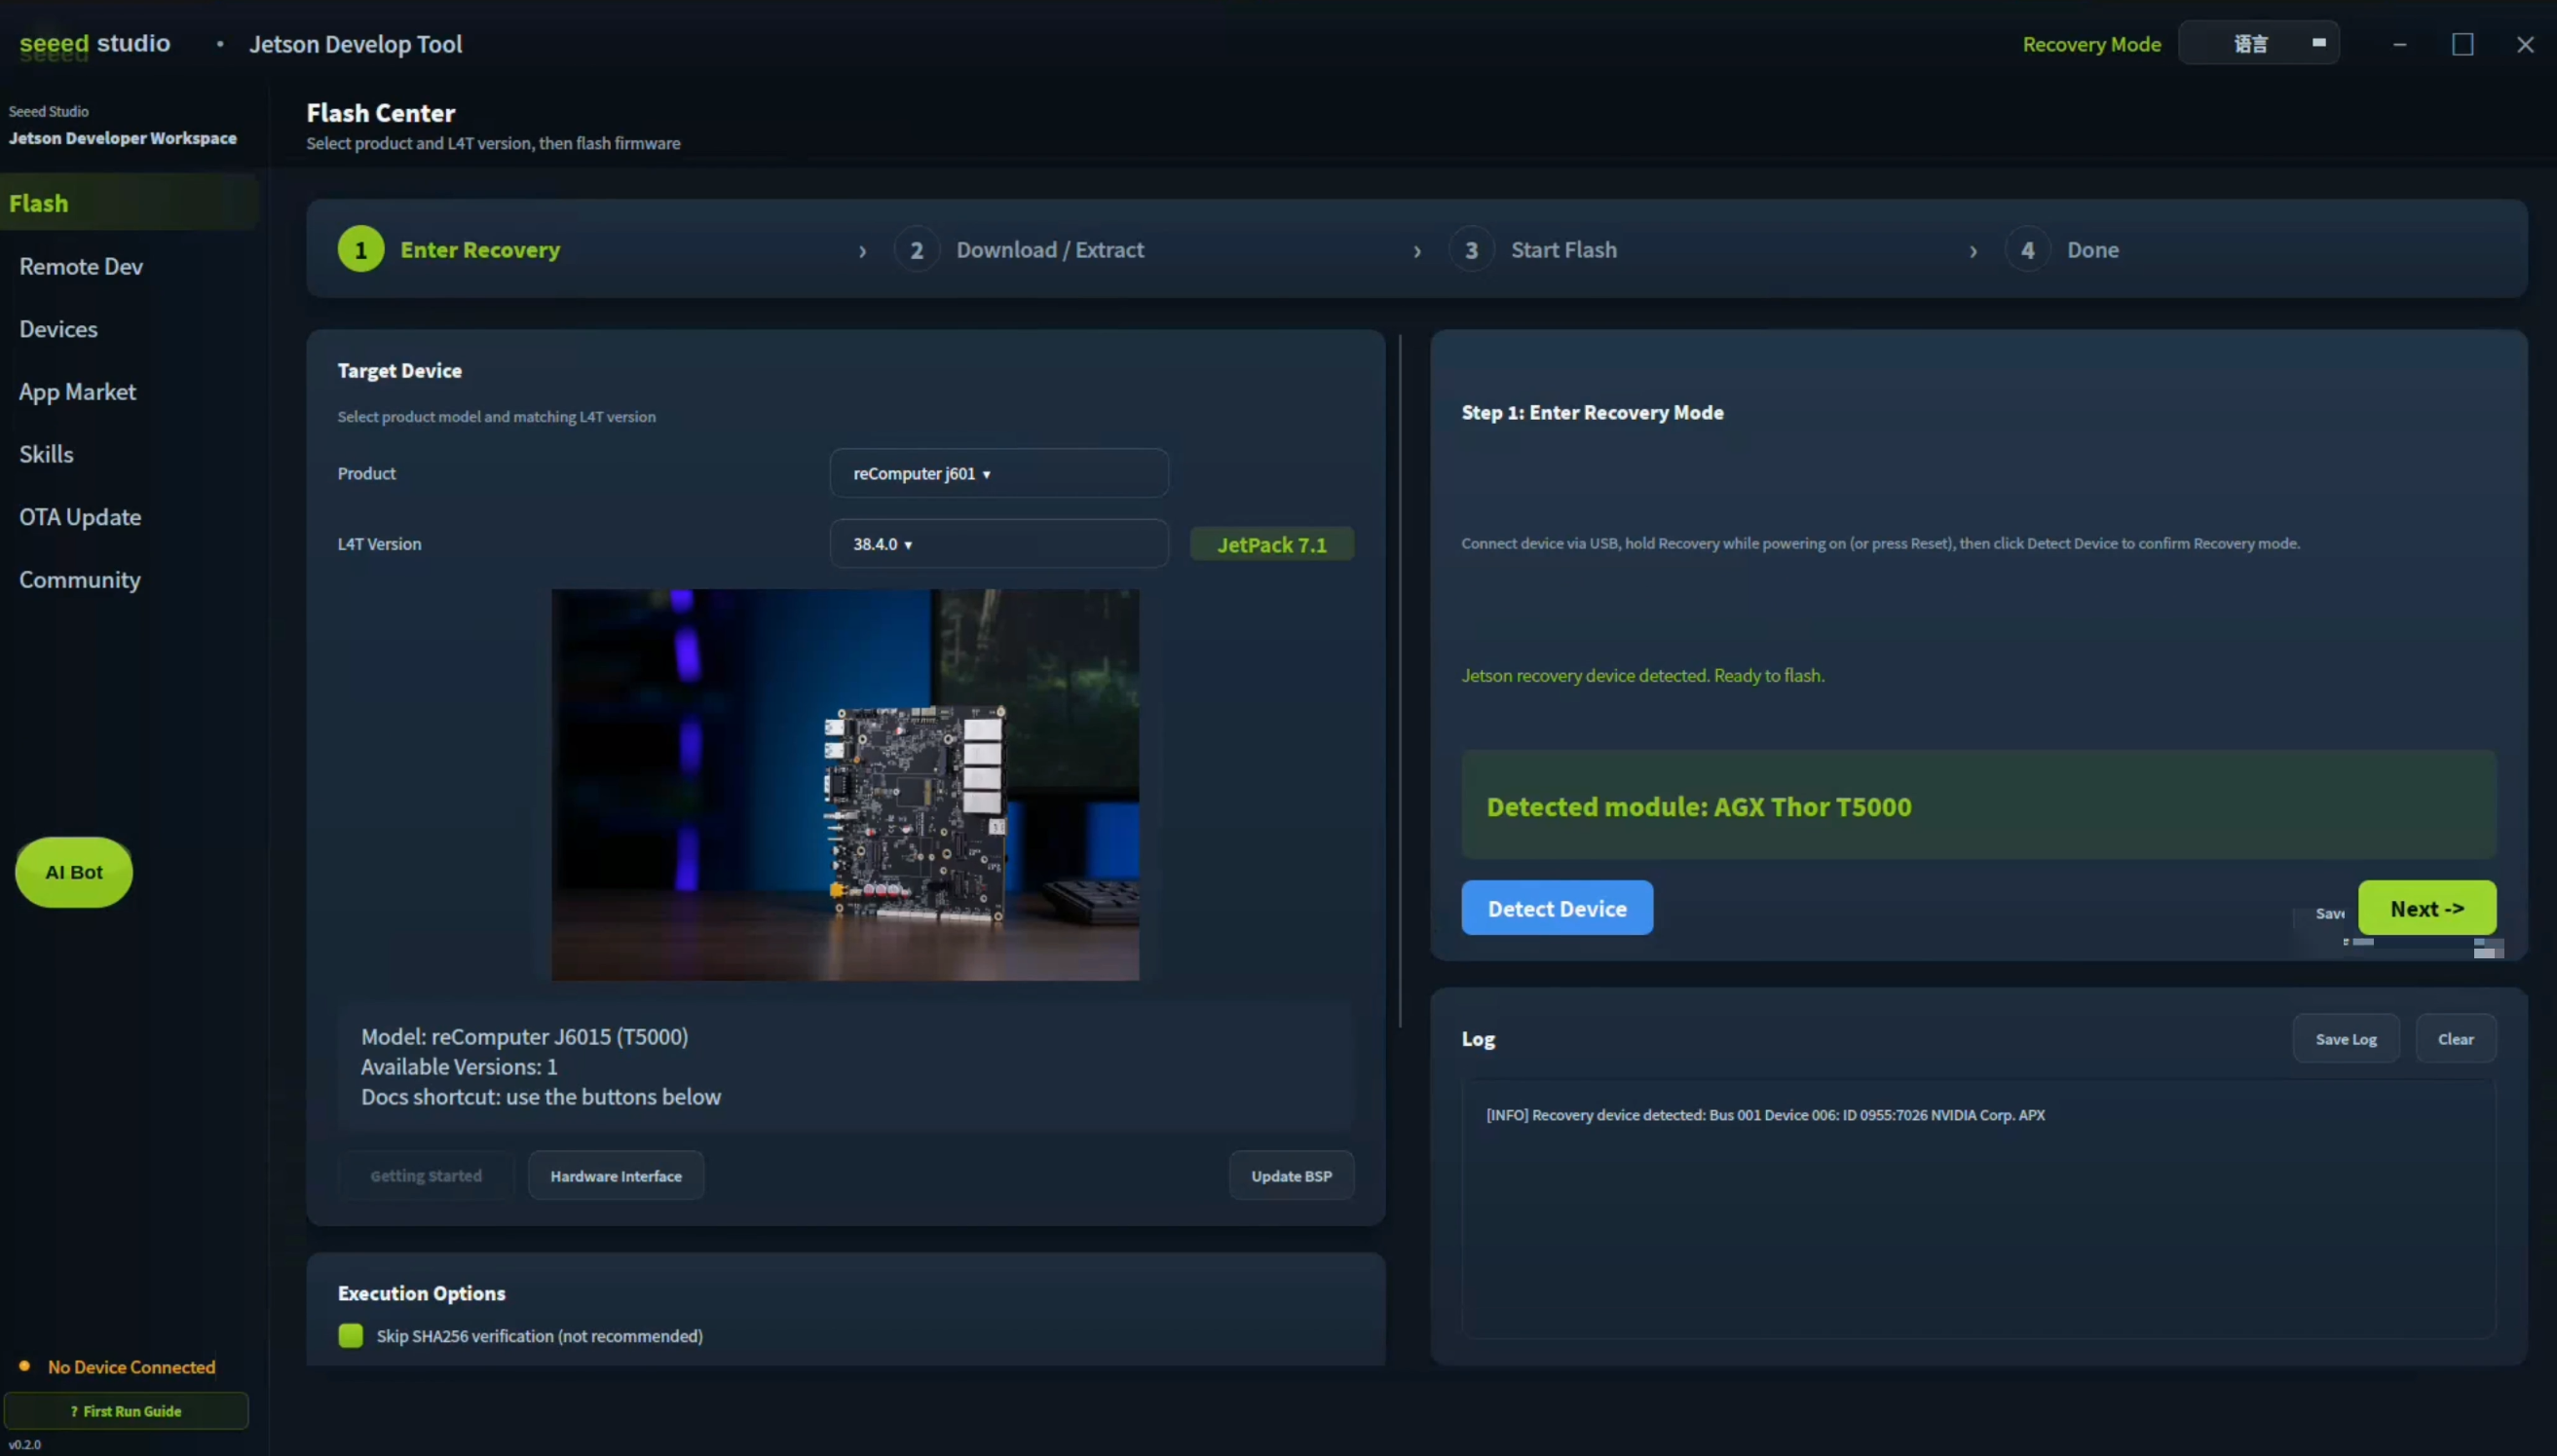
- Abra Flash Center e selecione reComputer J601 e JetPack 7.1 (L4T 38.4.0).
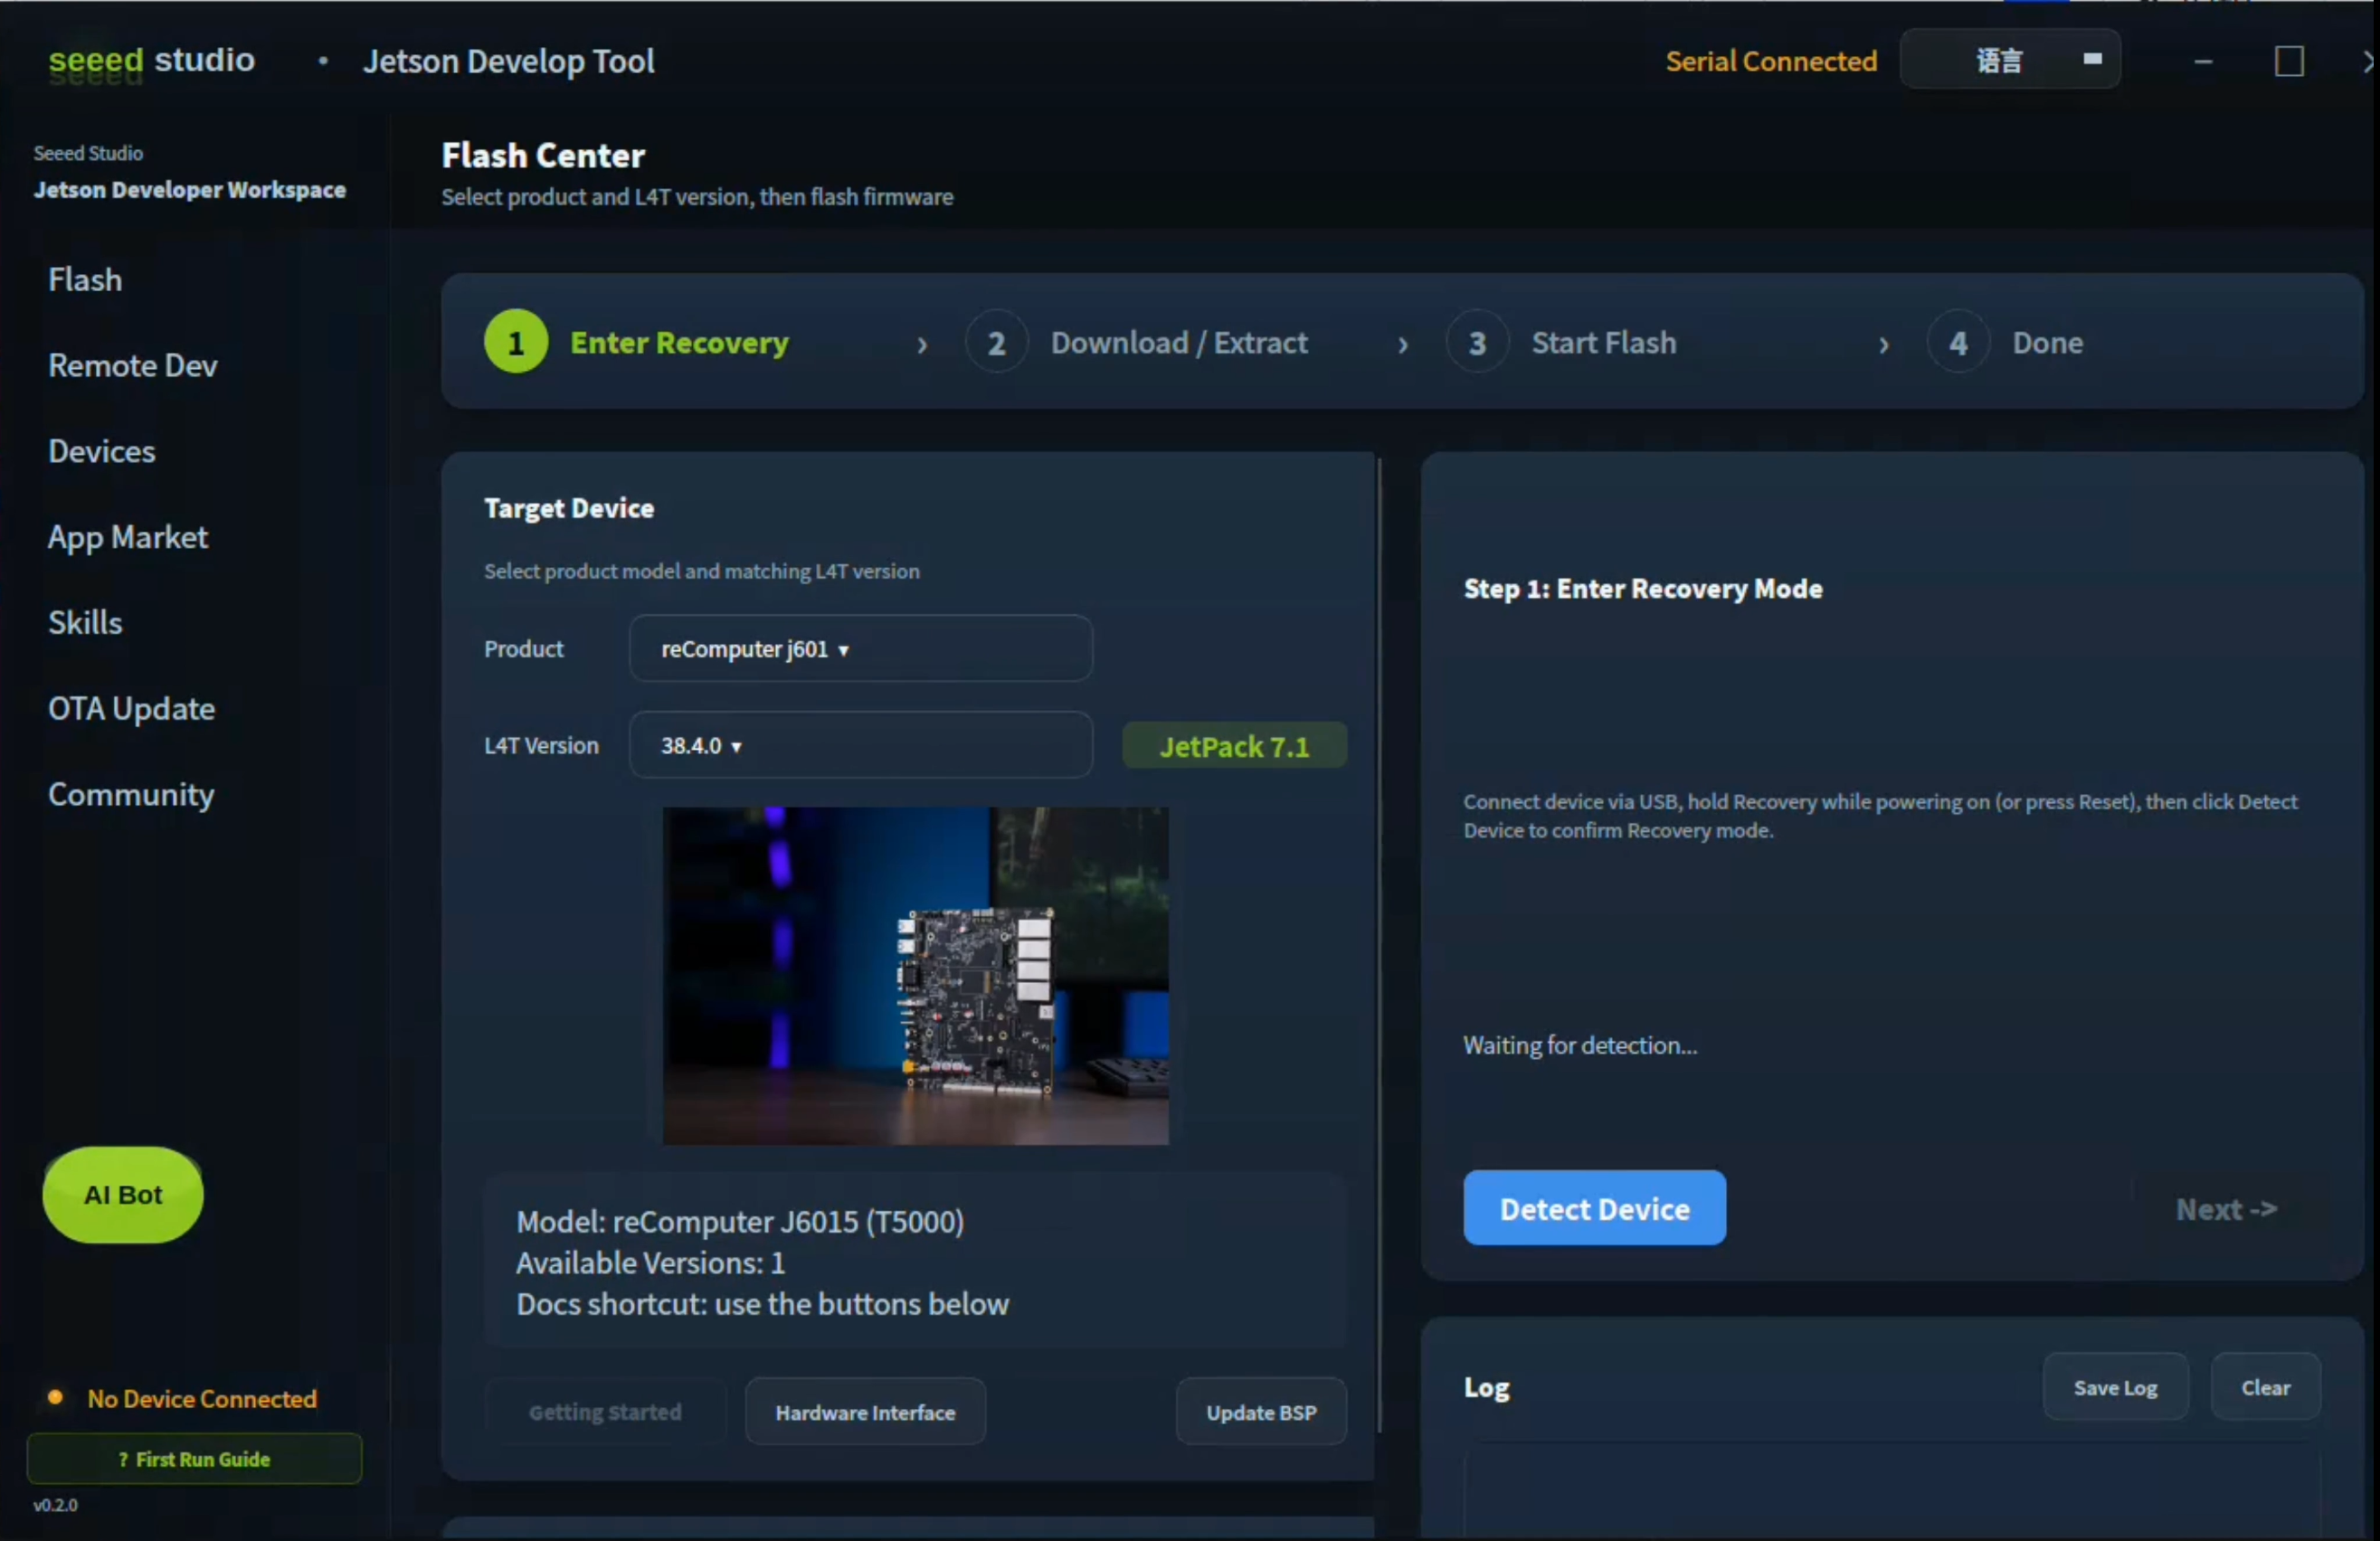
- Confirme a fiação de recuperação da Etapa 2.
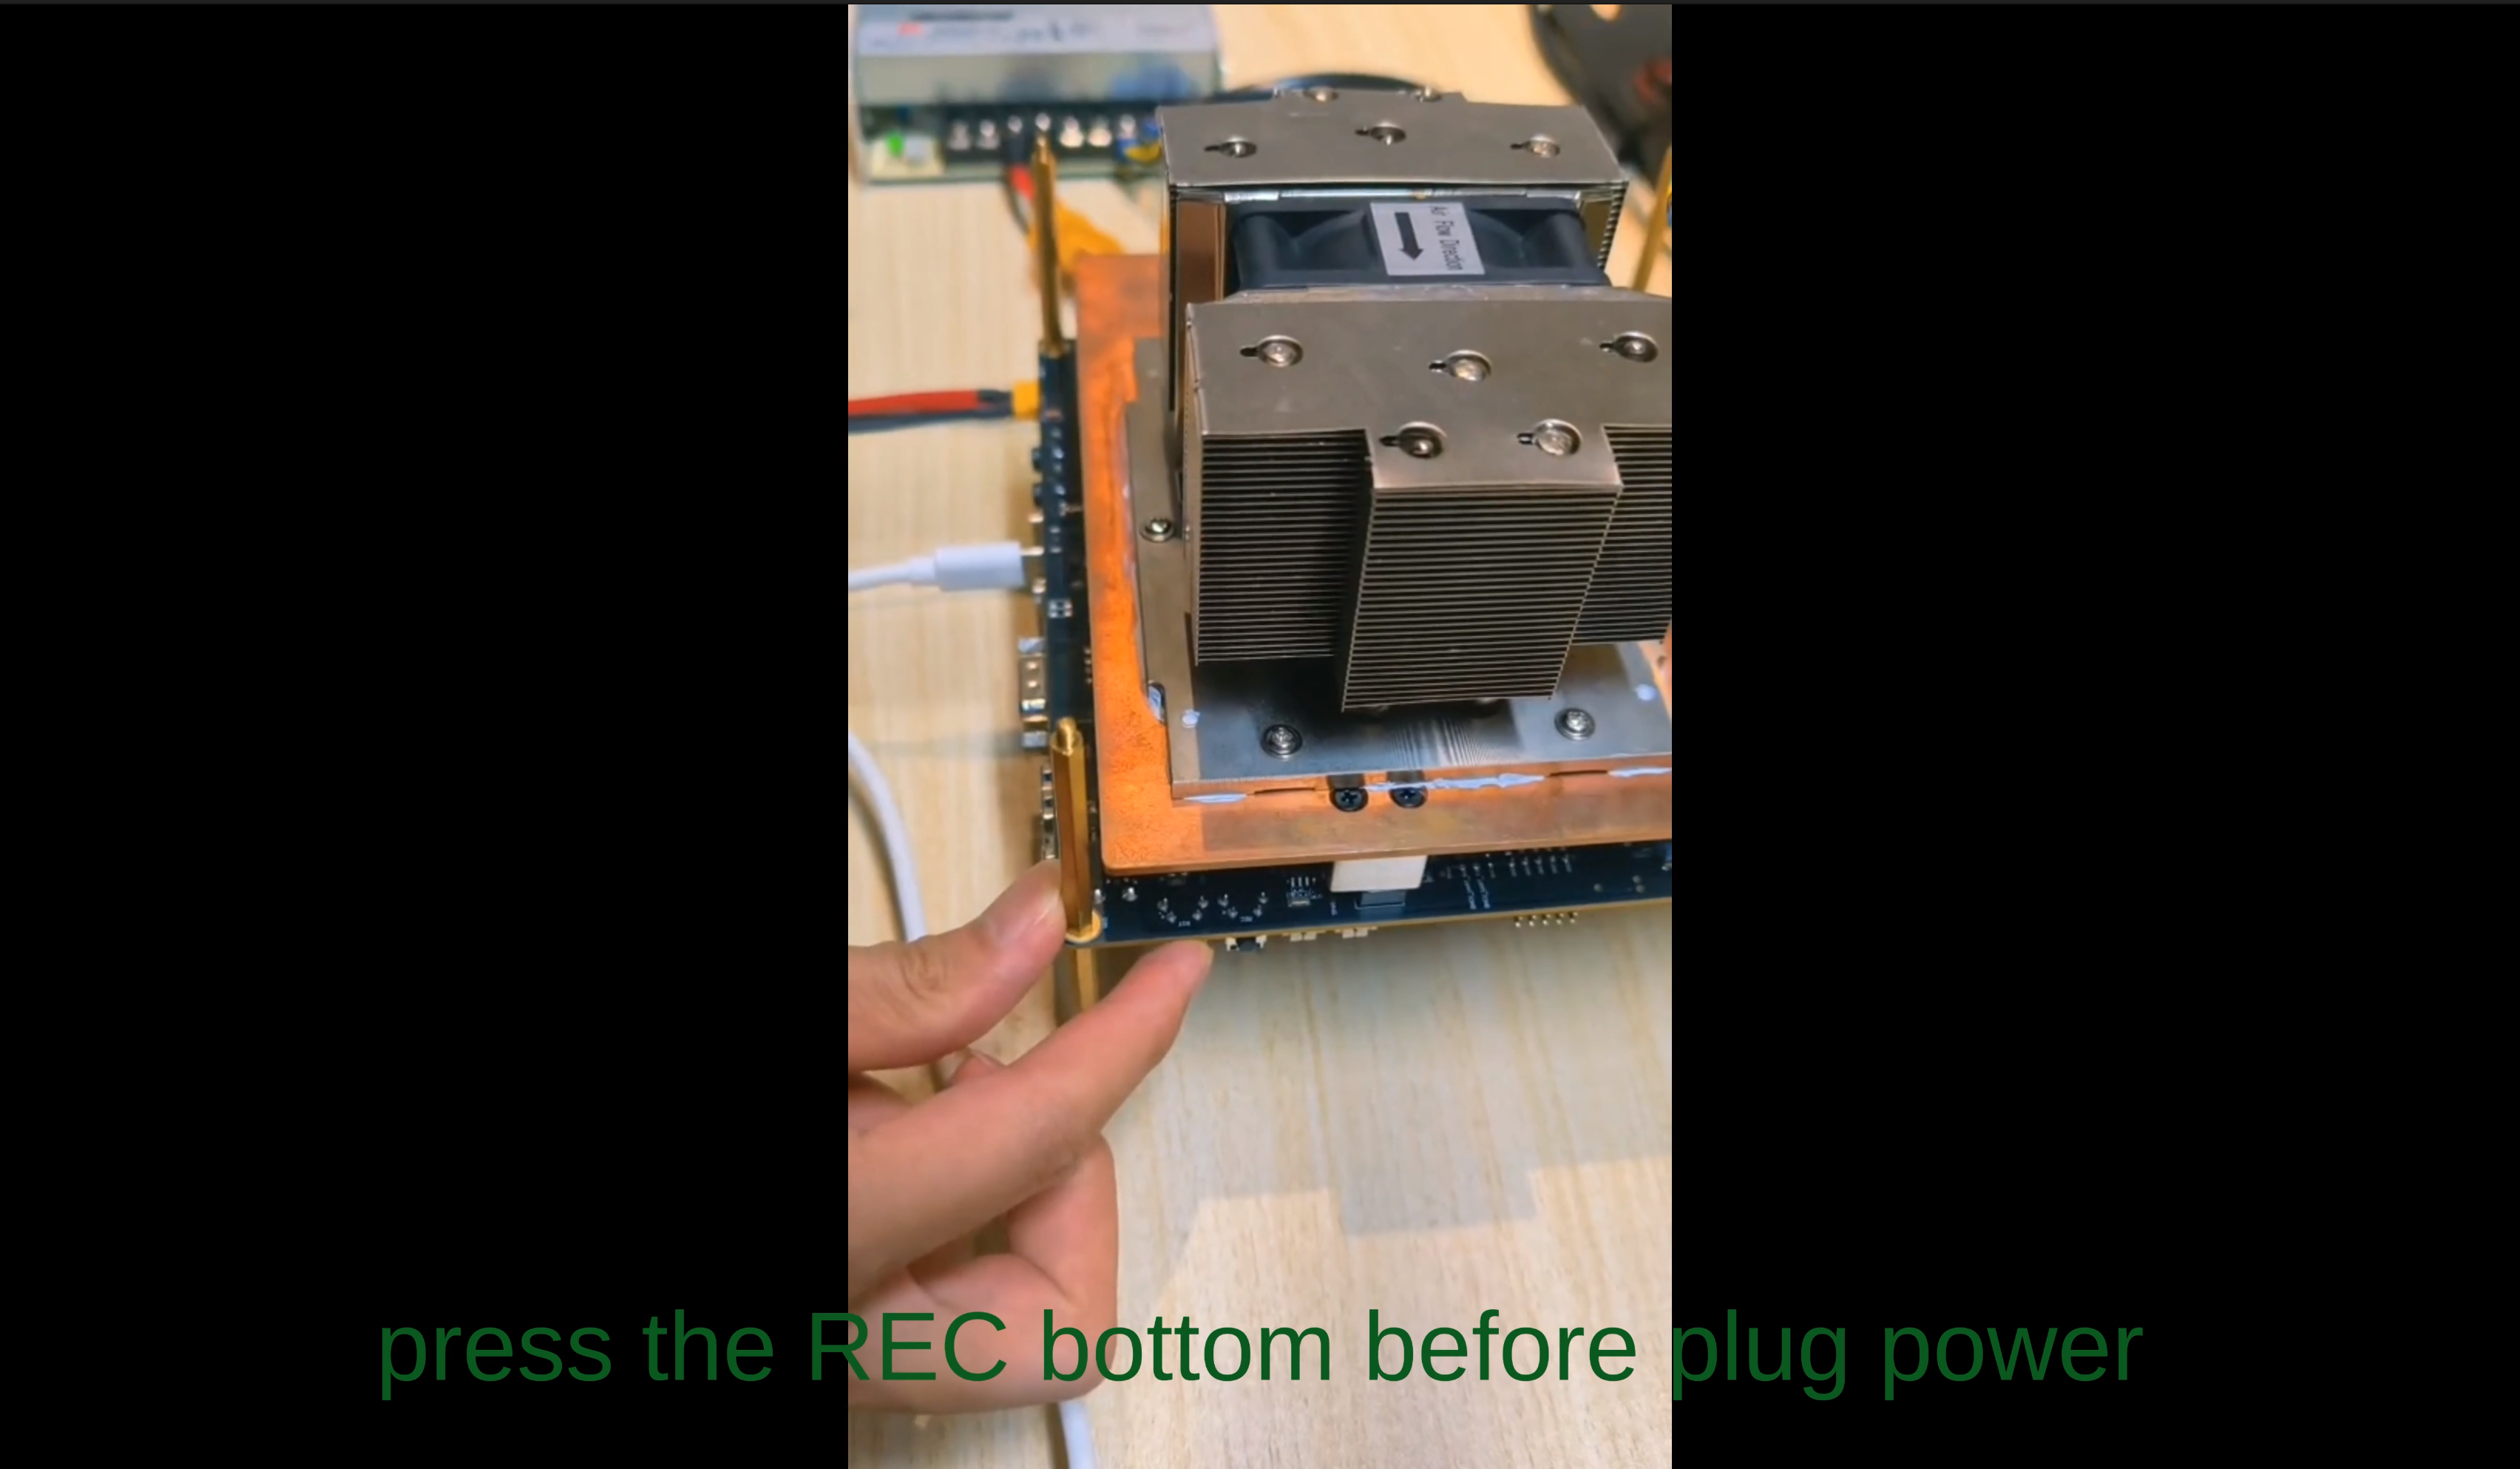
- Clique em Detect Device, confirme o módulo instalado e clique em Next.
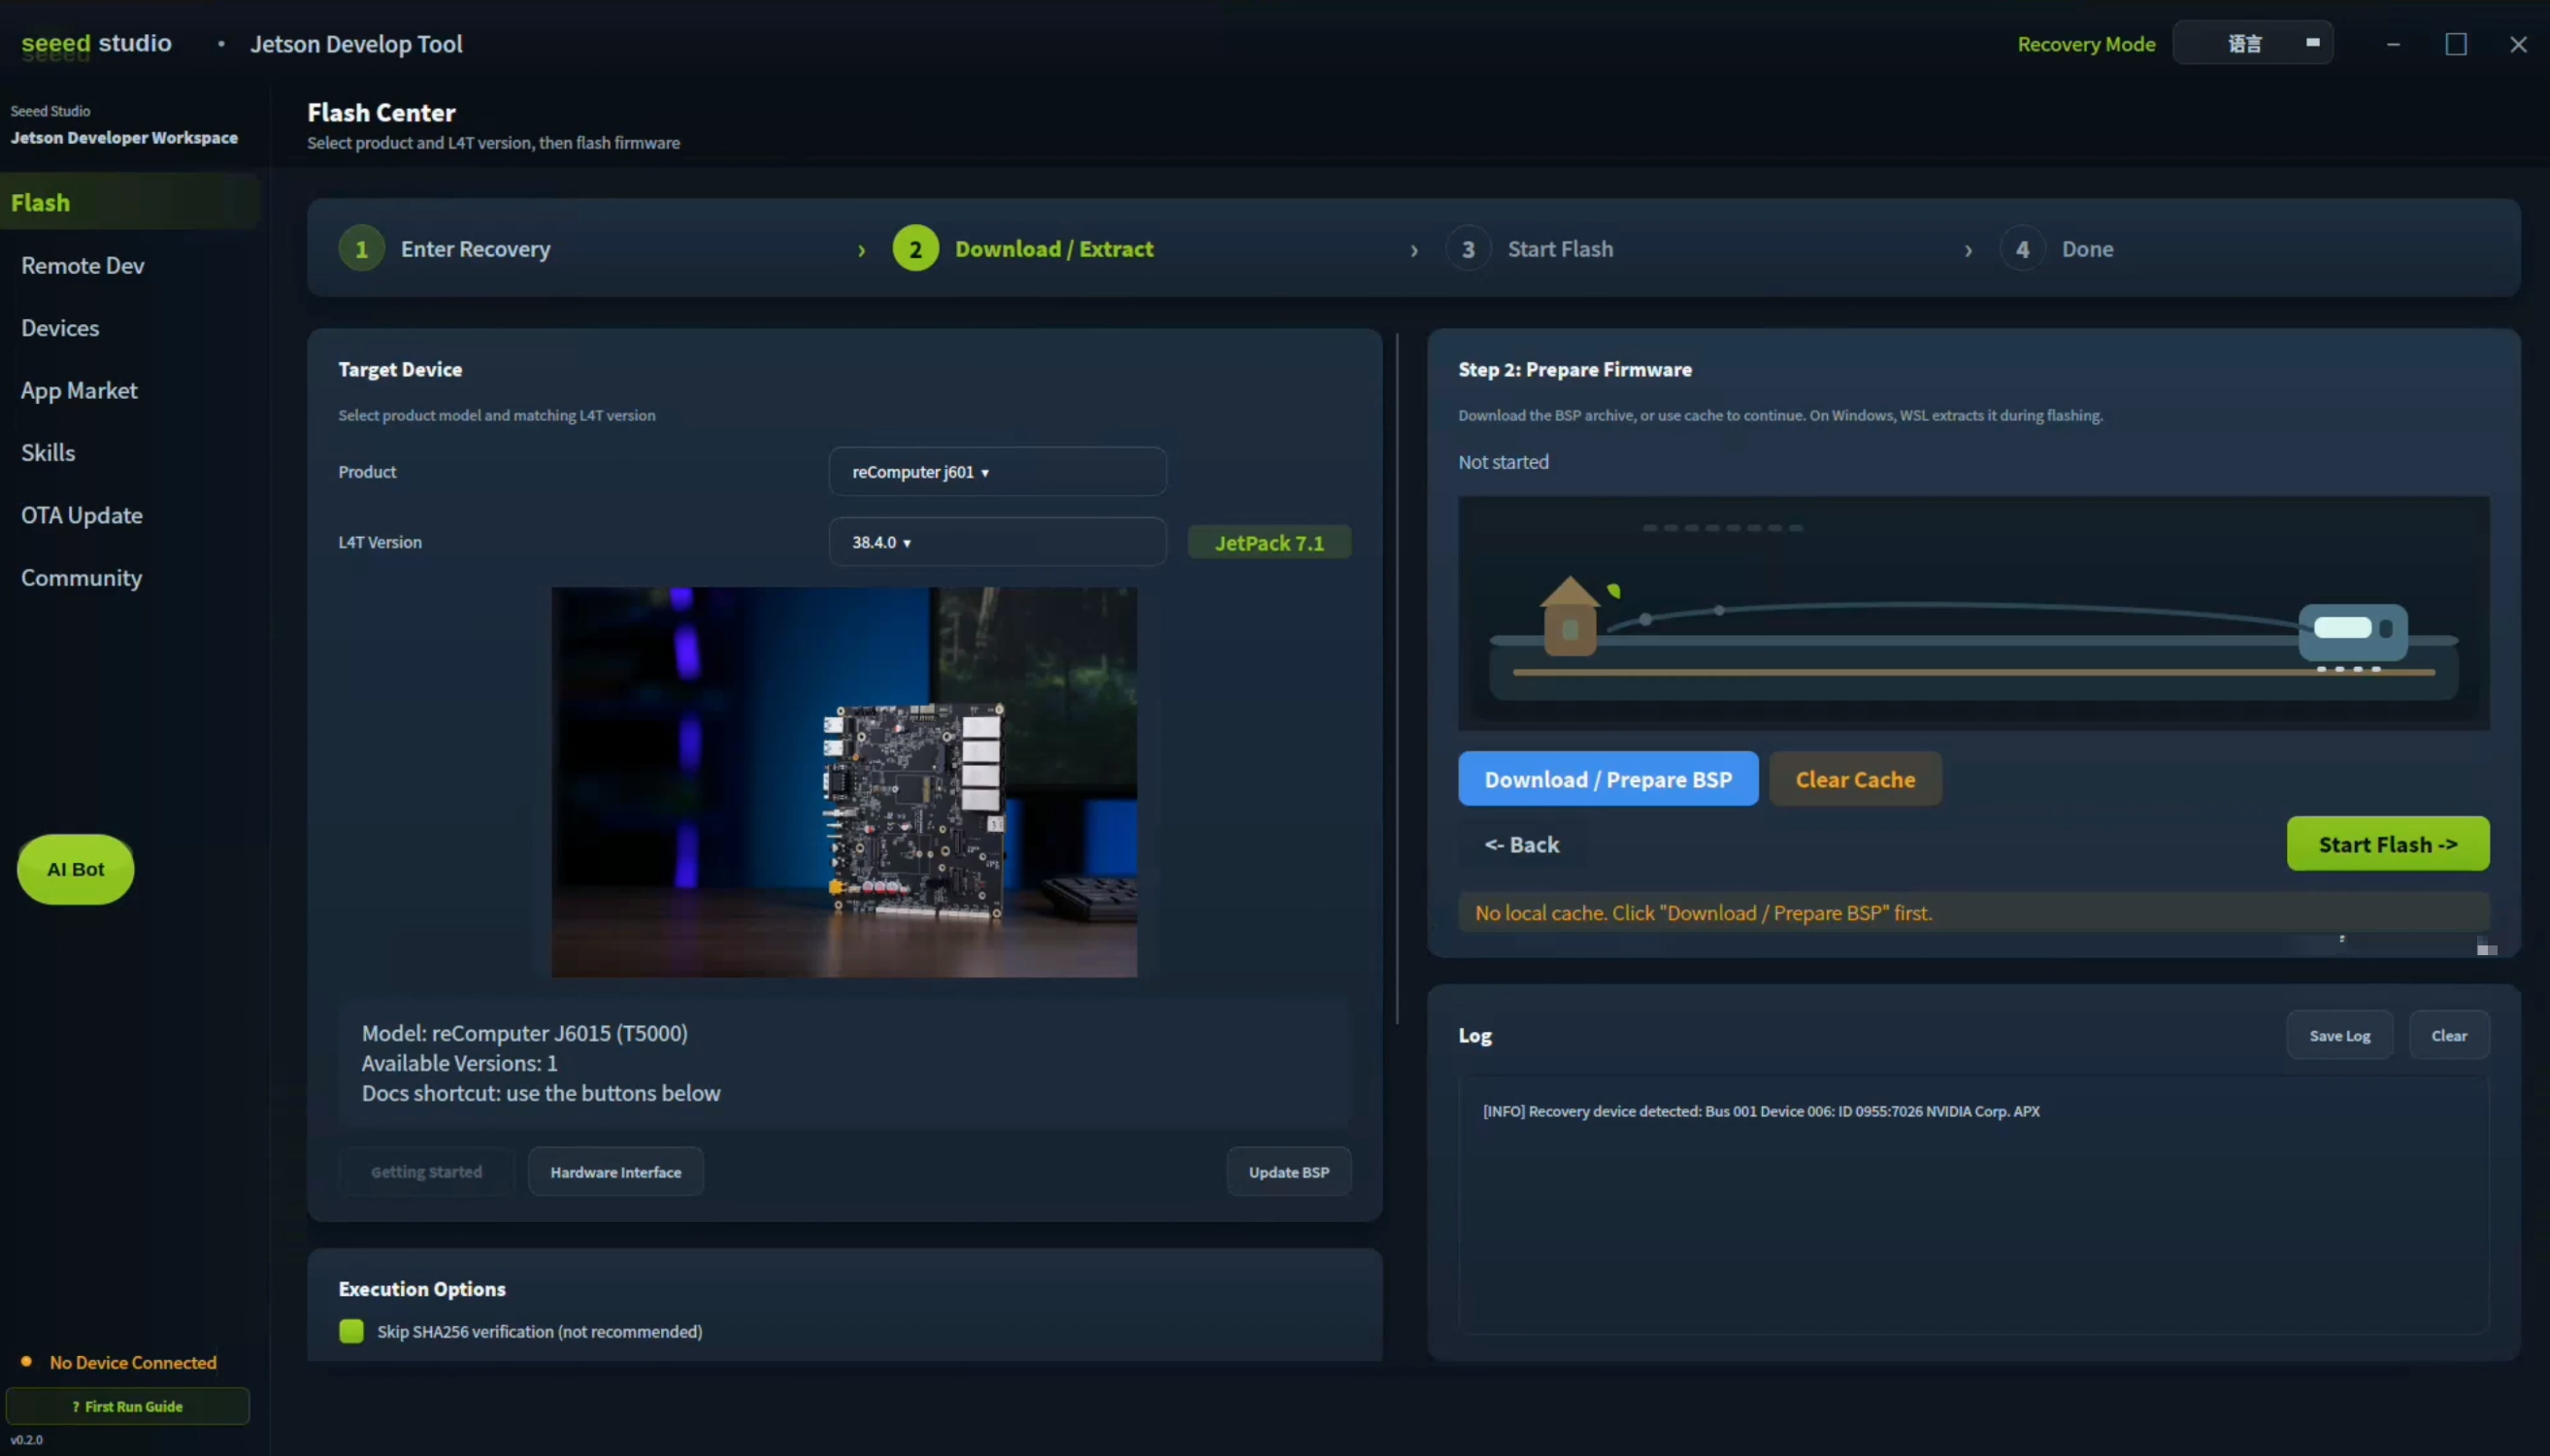
- Clique em Download / Prepare BSP. A ferramenta faz o download do firmware, verifica o checksum SHA-256 e extrai o pacote.
Assista ao tutorial de gravação com o Jetson DevelopTool
Baixe o pacote BSP específico do módulo abaixo. O arquivo compactado é grande; o download pode levar cerca de 60 minutos. Aguarde o término do download antes de extraí-lo.
- AGX Thor T5000 (J6015)
- AGX Thor T4000 (J6014)
| Versão do JetPack | Módulo Jetson | Produto | Link para Download | SHA256 |
|---|---|---|---|---|
| 7.1 (L4T 38.4.0) | AGX Thor T5000 | reComputer Robotics J6015 | Download | 3f75780b43f6559bc950b6a97aa38fd6f61d4d001cce870bdfb498f64e6d18e5 |
| Versão do JetPack | Módulo Jetson | Produto | Link para Download | SHA256 |
|---|---|---|---|---|
| 7.1 (L4T 38.4.0) | AGX Thor T4000 | reComputer Robotics J6014 | Download | c63eddfe7005a088ab439c64fb5d3bf9a52b85d62d377c6a4bf829295f7222ef |
No host Ubuntu, verifique o arquivo compactado baixado e compare o resultado completo com o checksum do seu módulo:
sha256sum <downloaded-archive.tar.gz>
Gravar o SSD NVMe
Etapa 4 · Use o mesmo método de gravação e seleção de módulo
- Gravação via Software
- Gravação via Linha de Comando
Clique em Start Flash no Jetson DevelopTool e aguarde até que a interface indique sucesso. Mantenha a fonte de alimentação e o cabo de dados USB conectados durante todo o processo.
Extraia o arquivo compactado no host Ubuntu e execute o comando correspondente ao módulo instalado. Substitua YYYY-MM-DD pela data presente no nome do arquivo baixado.
- AGX Thor T5000 (J6015)
- AGX Thor T4000 (J6014)
cd <path-to-image>
sudo tar xpf mfi_recomputer-thor-carrier-j6015-7.1-38.4.0-YYYY-MM-DD.tar.gz
cd mfi_recomputer-thor-carrier-j6015
sudo ./tools/kernel_flash/l4t_initrd_flash.sh --flash-only --showlogs --external-device nvme0n1p1 -c tools/kernel_flash/flash_l4t_t264_nvme.xml -S 80GiB --network usb0 recomputer-thor-carrier-j6015 external
cd <path-to-image>
sudo tar xpf mfi_recomputer-thor-carrier-j6014-7.1-38.4.0-YYYY-MM-DD.tar.gz
cd mfi_recomputer-thor-carrier-j6014
sudo ./tools/kernel_flash/l4t_initrd_flash.sh --flash-only --showlogs --external-device nvme0n1p1 -c tools/kernel_flash/flash_l4t_t264_nvme.xml -S 80GiB --network usb0 recomputer-thor-carrier-j6014 external
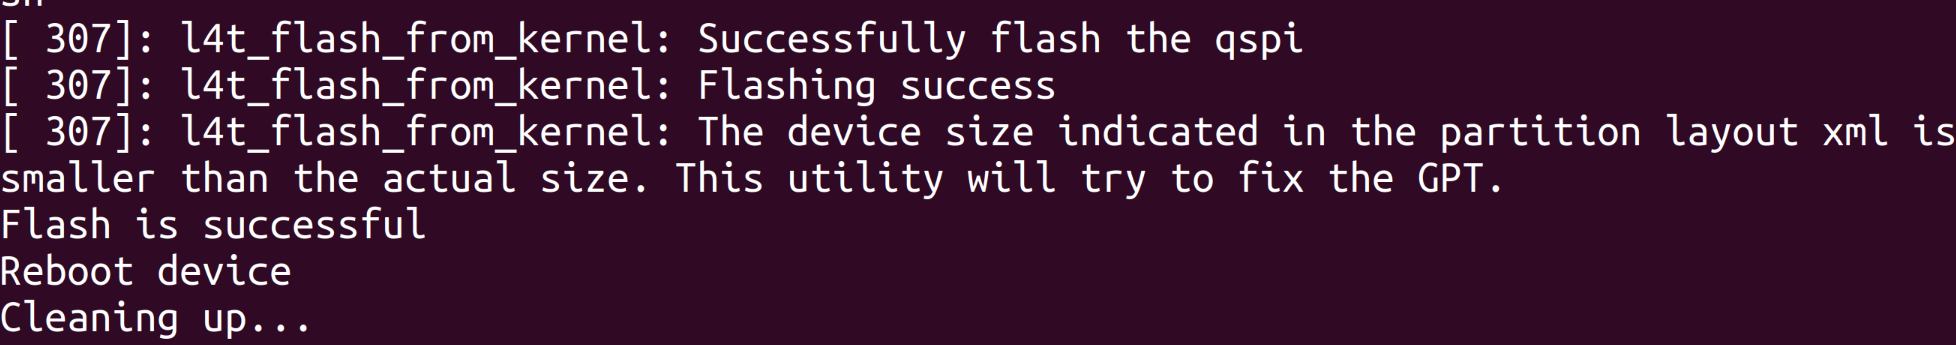
O comando de gravação geralmente leva de 2 a 10 minutos. Aguarde até o terminal indicar que a gravação foi concluída com sucesso.
Concluir a primeira inicialização
Etapa 5 · Configure o Ubuntu e verifique suas interfaces
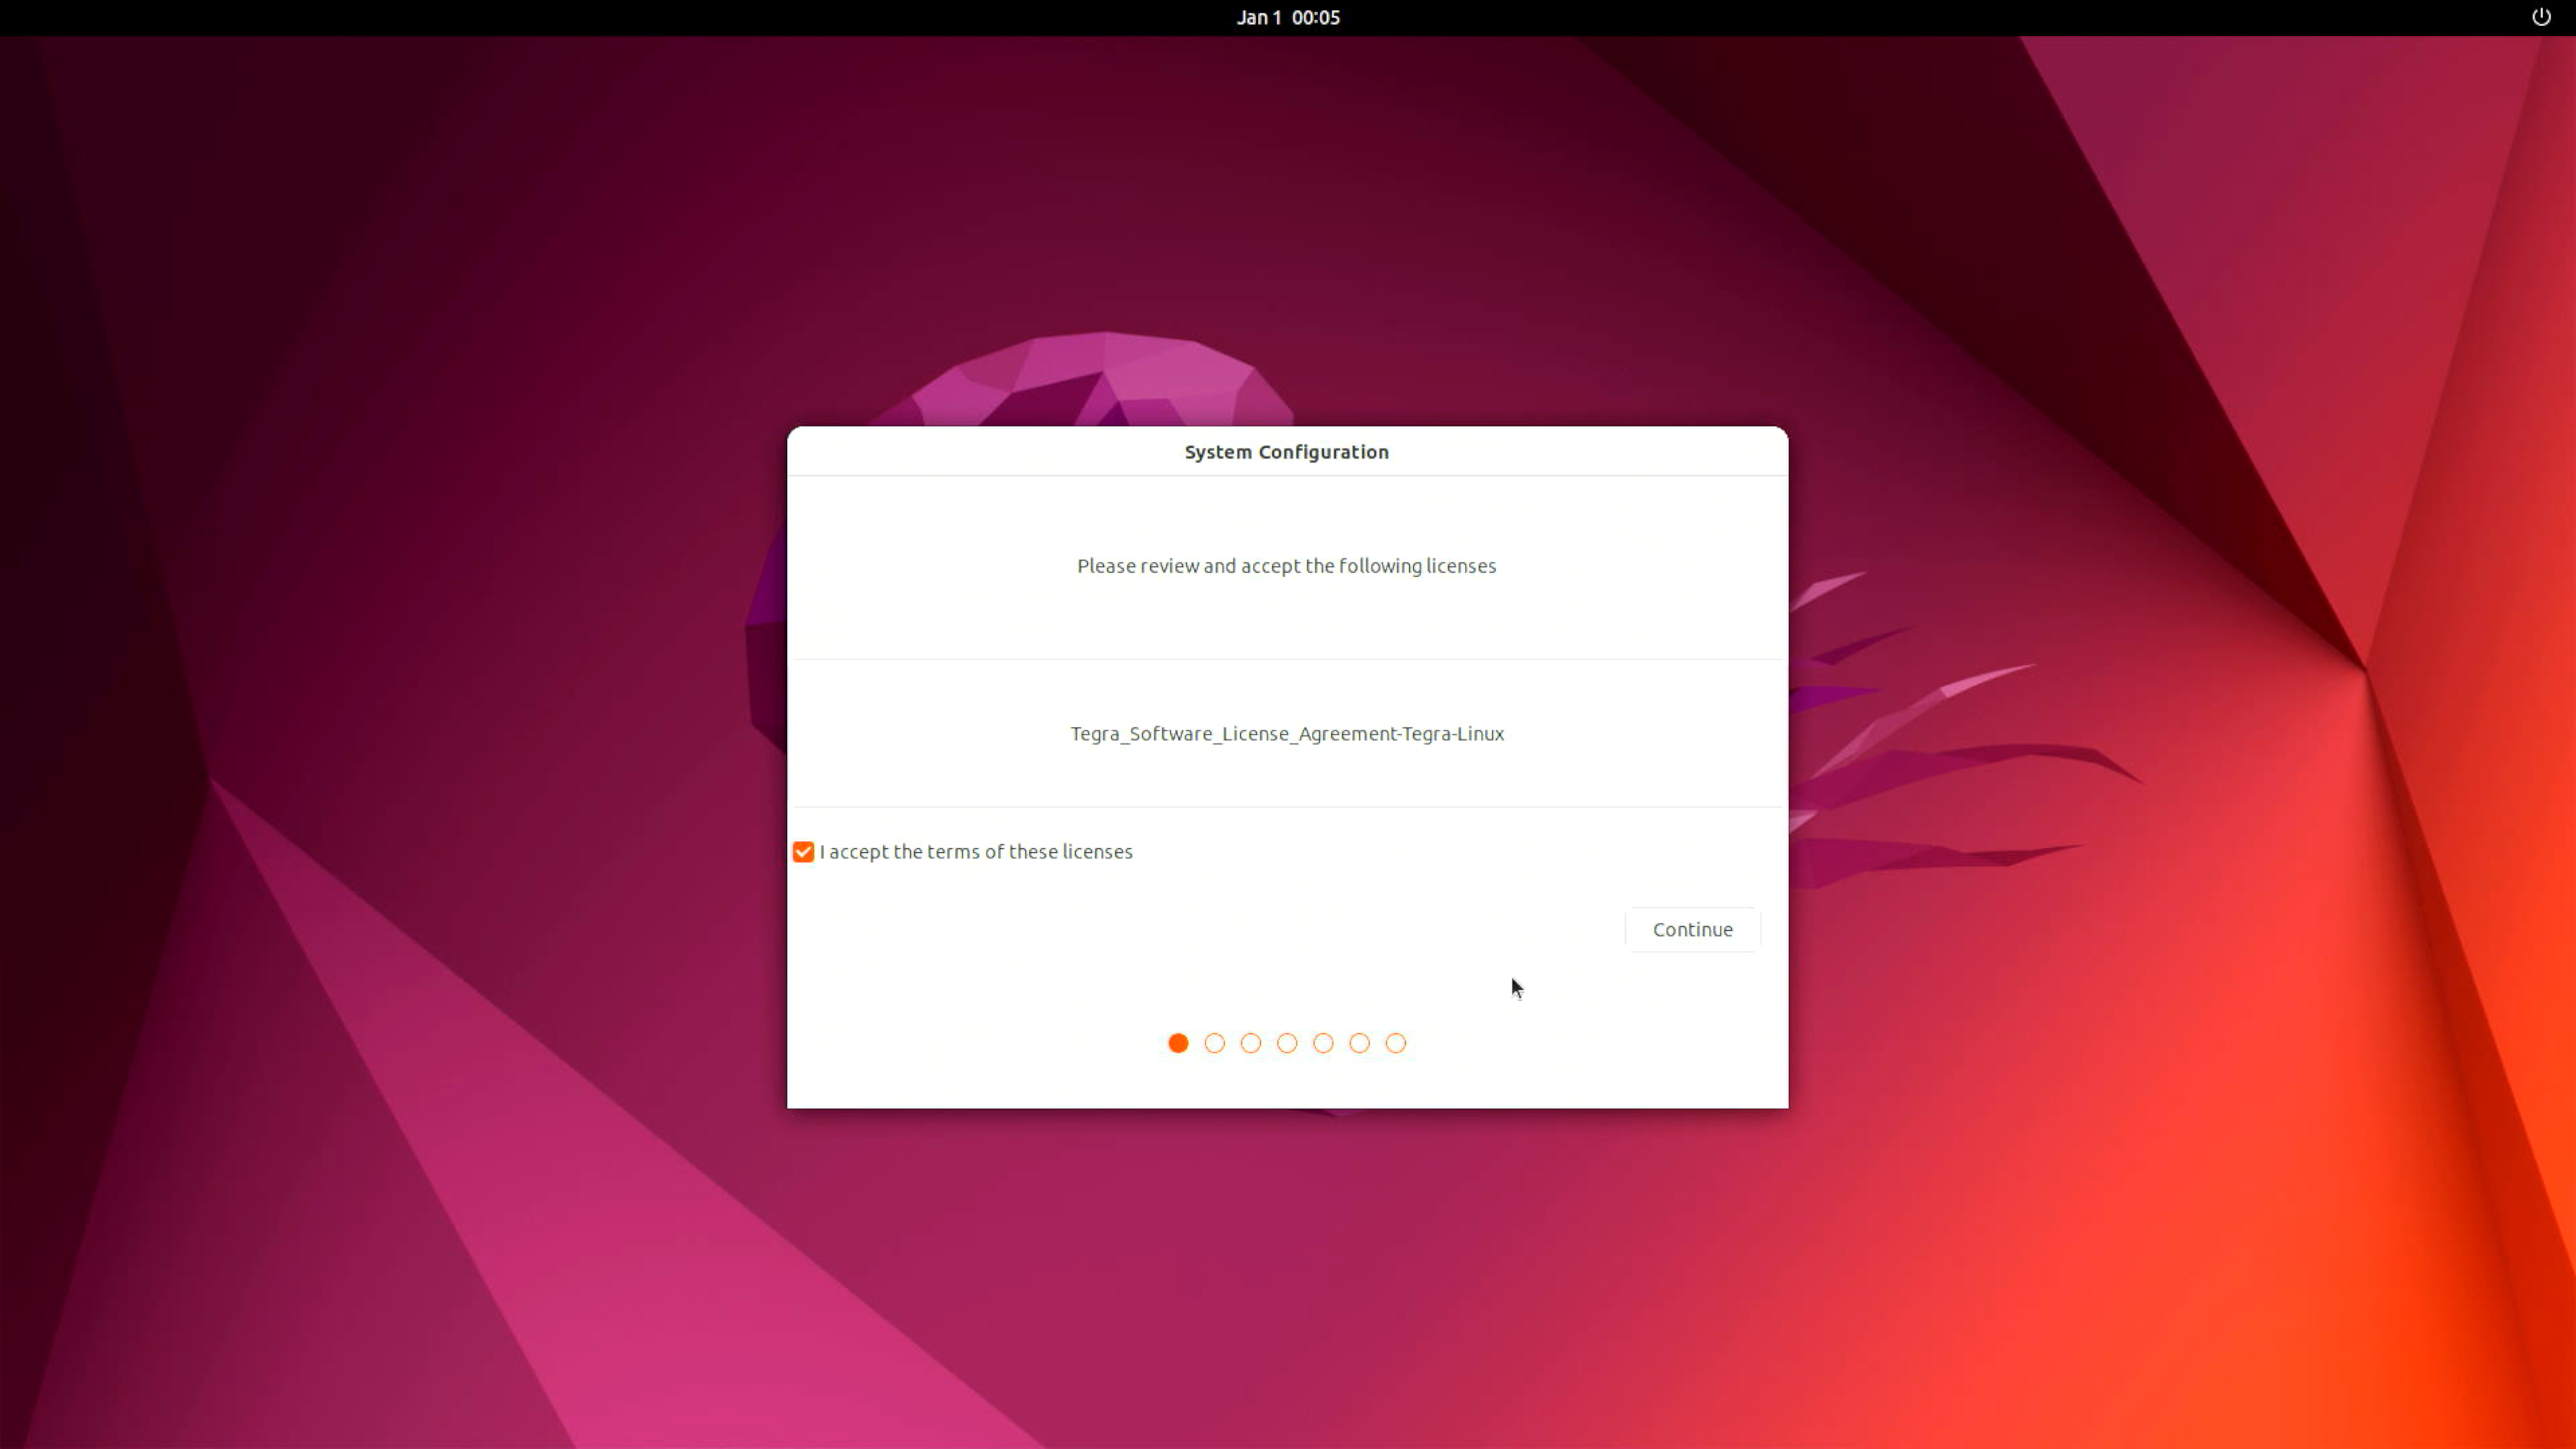
Conecte o monitor HDMI, o teclado e o mouse e conclua a configuração inicial do sistema Ubuntu. Se a tela de configuração não aparecer após a gravação, desligue e ligue a placa novamente depois que a ferramenta de gravação indicar sucesso.
Continue em Hardware & I/O para verificar seus periféricos ou explore a demonstração de percepção. Os device trees da placa-carregadora da Seeed e os fontes do BSP estão disponíveis em Linux_for_Tegra.
Após concluir a configuração, você pode explorar downloads de firmware e instruções de gravação para outras carrier boards Jetson da Seeed.
Aplicações
Comece com um exemplo de percepção com câmera e LiDAR para o reComputer Robotics J601.
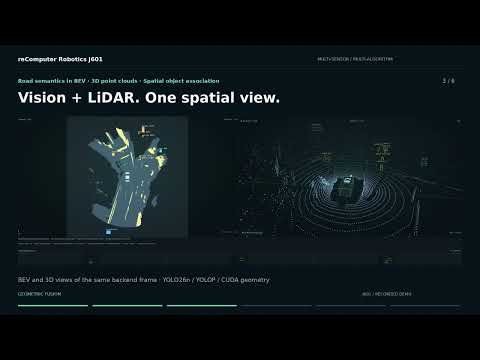
Percepção com Múltiplas Câmeras e LiDAR
Reproduza seis fluxos de câmera e dados de LiDAR enquanto o Jetson executa detecção com TensorRT, segmentação de pista, fusão geométrica em visão de cima (bird's-eye view) e mapeamento local alinhado à pose, com visualizações sincronizadas no navegador.
Assista à demonstração de percepção
O repositório documenta a validação em JetPack 7.2 / L4T R39.2, CUDA 13.2 e TensorRT 10.16.2. Siga as instruções de ambiente e implantação dele; o pacote de gravação JetPack 7.1 desta página é uma base de software separada. Gere os engines do TensorRT no dispositivo de destino para as versões de software instaladas.
A demonstração usa dados gravados do nuScenes e fusão geométrica de câmera/LiDAR. Seu mapa local usa poses fornecidas pelo conjunto de dados; a precisão da segmentação no nuScenes não foi avaliada. Consulte o repositório para condições de validação e licenças de conjunto de dados/modelo.
Recursos
Use estes recursos para integração da placa, projeto mecânico e desenvolvimento de BSP.
Suporte técnico e discussão sobre o produto
Obrigado por escolher nossos produtos! Estamos aqui para oferecer diferentes tipos de suporte para garantir que sua experiência com nossos produtos seja a mais tranquila possível.