Como usar o MID360 LiDAR no reComputer
Introdução
Os sensores MID360 LIDAR fornecem dados de nuvem de pontos 3D de alta precisão para diversas aplicações. Este guia se concentra na configuração do MID360 em um dispositivo reComputer J30/40 rodando ROS Noetic.
Este wiki fornece um guia passo a passo para instalar e configurar o MID360 LiDAR em um Jetson reComputer J30/40 usando ROS e visualizar dados de nuvem de pontos.
Pré-requisitos
-
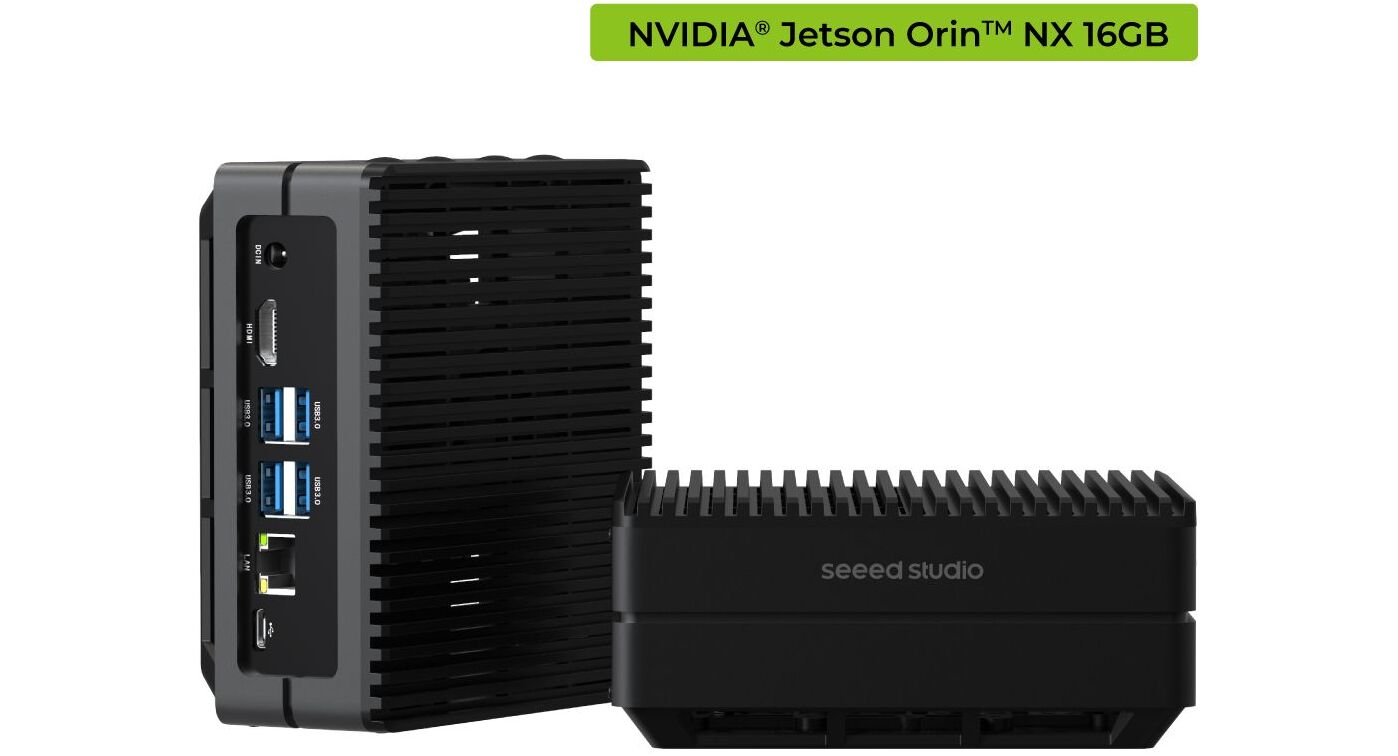
reComputer J30/40 series: Já concluiu a instalação do sistema JetPack 5.x e do ambiente ROS Noetic de acordo com o tutorial.
-
MID360 LIDAR
Primeiros Passos
Instalar o SDK2
-
Passo 1: Instalar Livox-SDK2
git clone https://github.com/Livox-SDK/Livox-SDK2.git
cd ./Livox-SDK2/
mkdir build
cd build
cmake .. && make -j8
sudo make install -
Passo 2: Instalar livox_ros_driver2:
git clone https://github.com/Livox-SDK/livox_ros_driver2.git ~/ws_livox/src/livox_ros_driver2
cd ~/ws_livox/src/livox_ros_driver2
source /opt/ros/noetic/setup.sh
./build.sh ROS1
Configurar o endereço IP do reComputer
O endereço IP padrão do MID360 LiDAR é 192.168.1.2xx, o endereço IP alvo da máquina host é 192.168.1.50. Após conectar o hardware, você precisa configurar manualmente o endereço IP do reComputer.
-
Passo 1: Abrir as configurações de Ethernet.

-
Passo 2: Selecione Configurações Manuais no campo IPv4 e insira o endereço IP 192.168.1.50 e a máscara 255.255.255.0.

-
Passo 3: Parâmetros de Configuração. Em seguida, modifique os arquivos
~/src/livox_ros_driver2/configemlivox_ros_driver2. As partes sublinhadas em azul devem ser consistentes com o IP estático. As partes sublinhadas em vermelho devem ser definidas como192.168.1.1xx, onde os dois últimos dígitos correspondem aos dois últimos dígitos do código de broadcast do MID360. Por exemplo, se o seu código de broadcast for 47MDL1C0010081 (14 caracteres), então o endereço IP deve ser definido como192.168.1.181.livox_ros_driver2/config/MID360_config.json
livox_ros_driver2/launch_ROS1/rviz_MID360.launch
livox_ros_driver2/launch_ROS1/msg_MID360.launch
Executando o código do Lidar
Iniciar o Lidar:
cd ~/ws_livox/
source devel/setup.bash
roslaunch livox_ros_driver2 msg_MID360.launch
Abra um novo terminal:
cd ~/ws_livox/
source devel/setup.bash
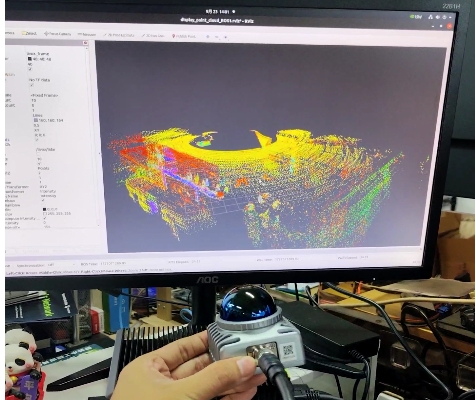
roslaunch livox_ros_driver2 rviz_MID360.launch
Suporte Técnico e Discussão de Produto
Obrigado por escolher nossos produtos! Estamos aqui para oferecer diferentes tipos de suporte para garantir que sua experiência com nossos produtos seja o mais tranquila possível. Oferecemos vários canais de comunicação para atender a diferentes preferências e necessidades.