B601-RS com Isaac Sim
Introdução
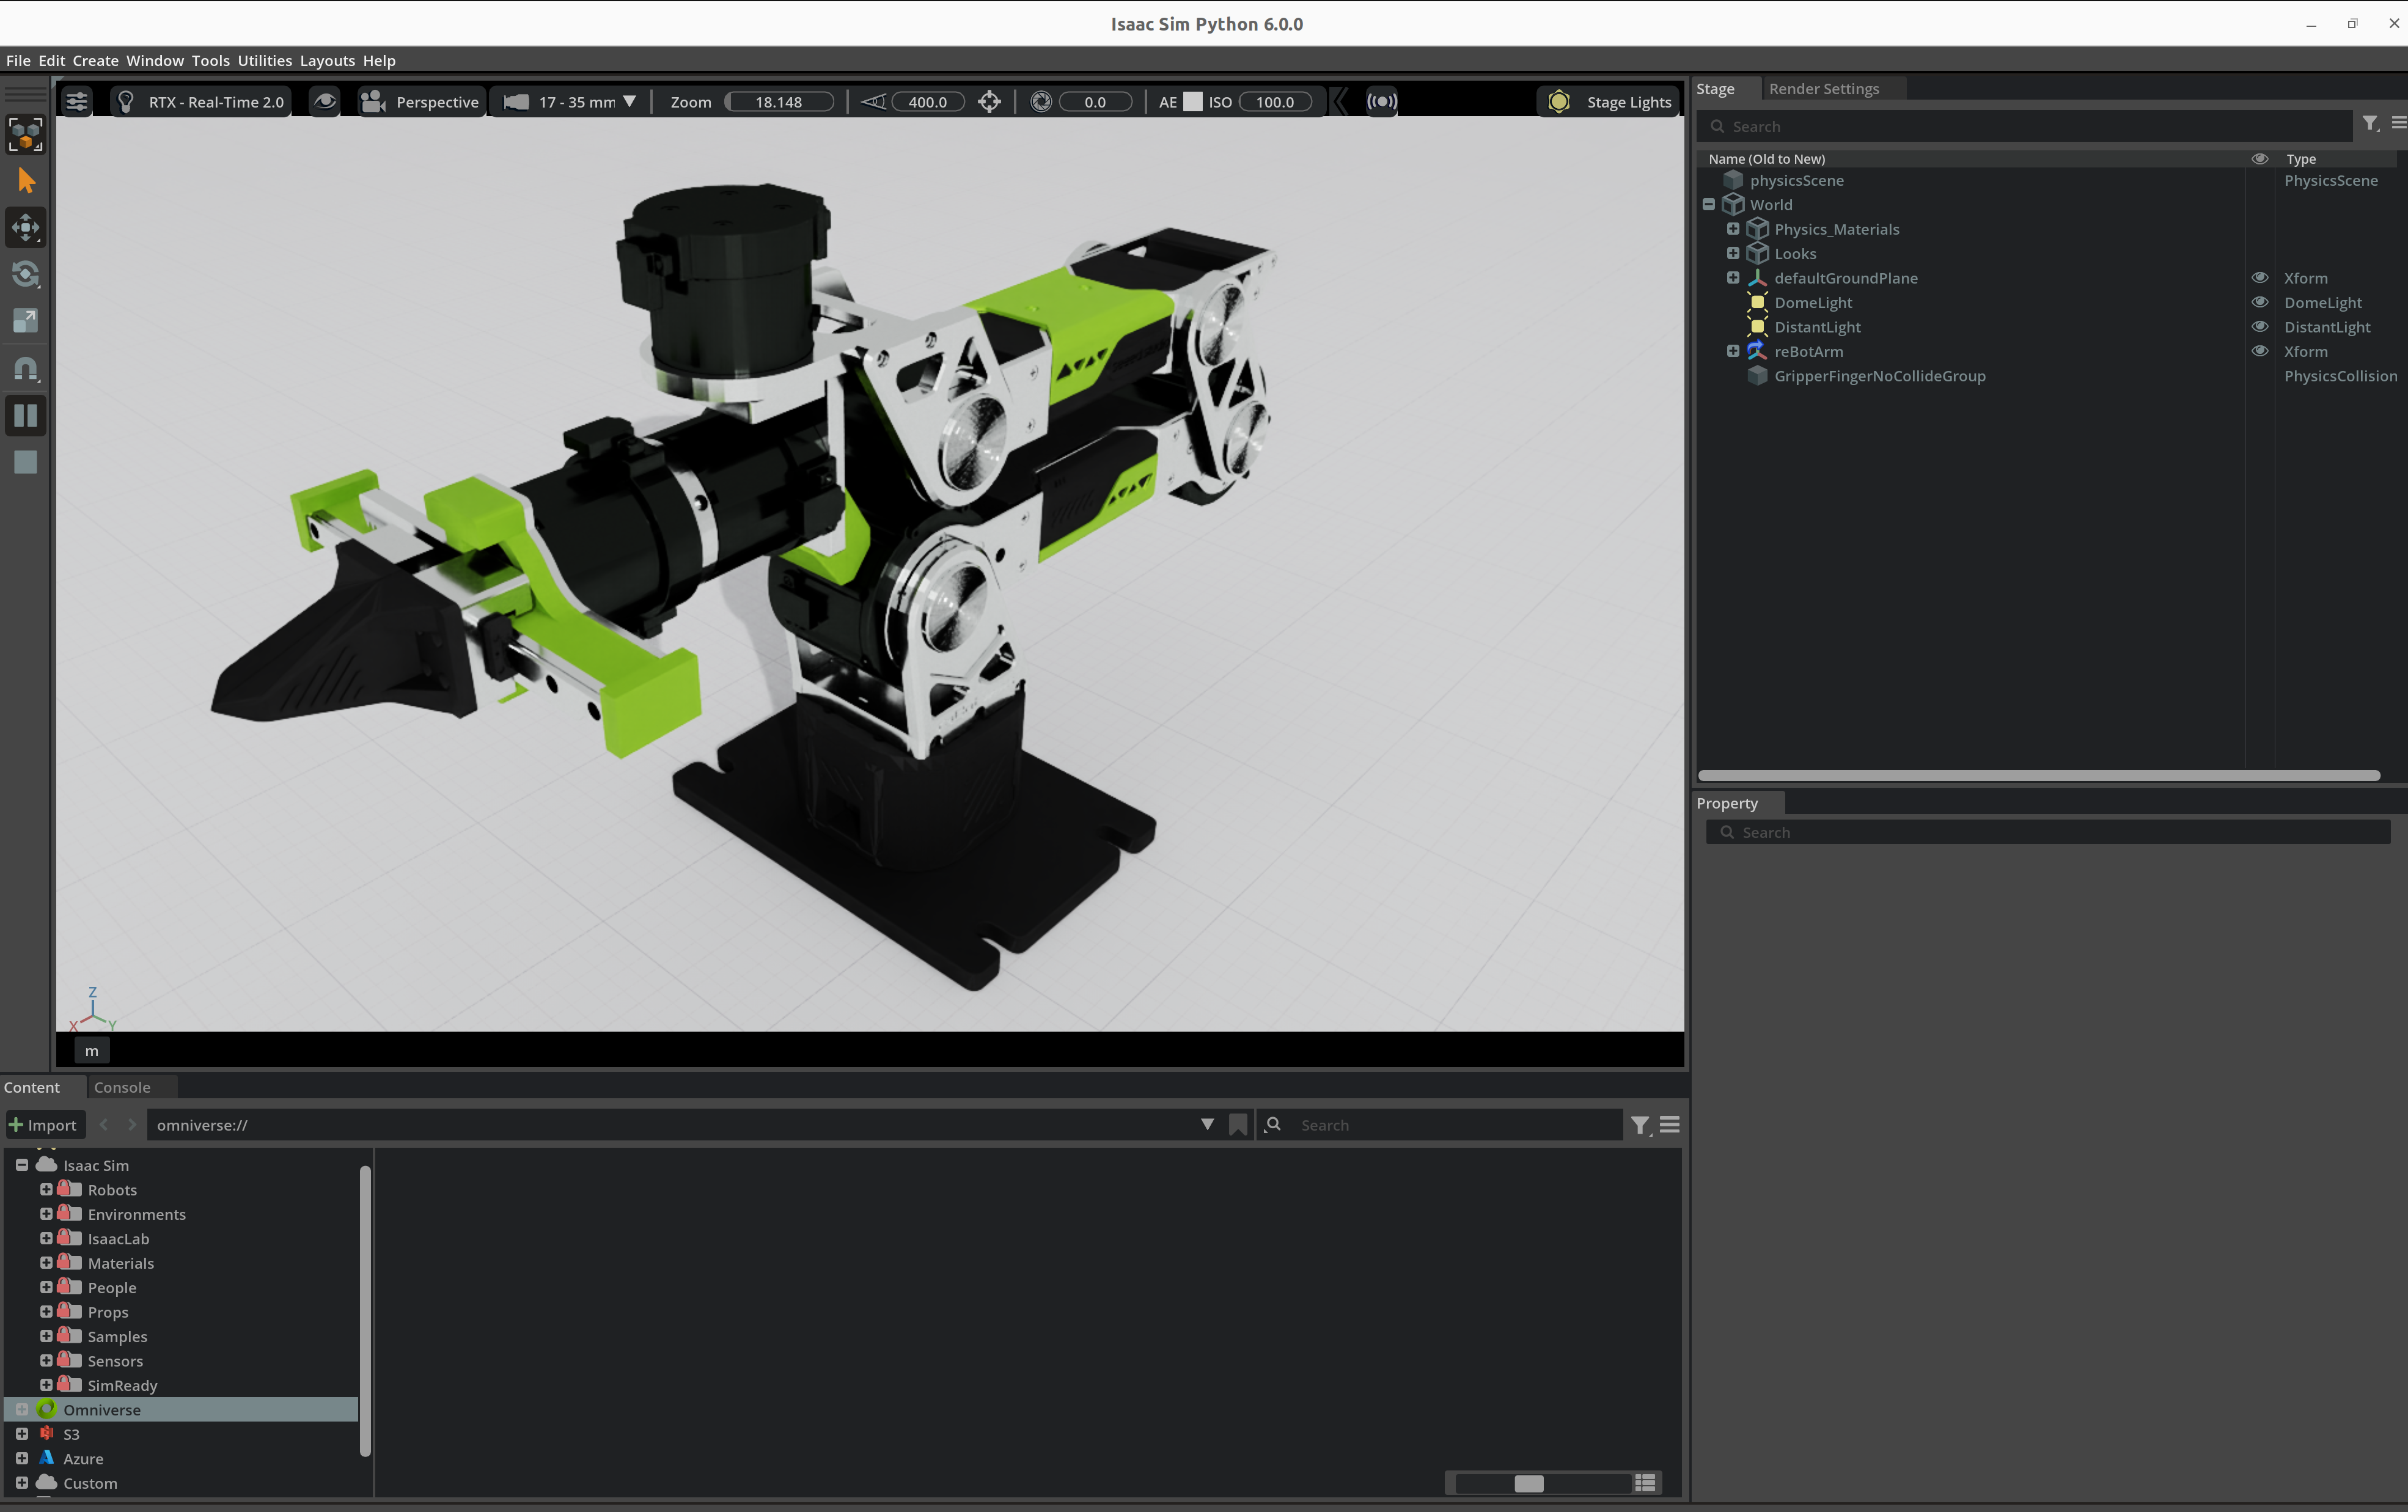
reBot-Isaacsim é um projeto de simulação NVIDIA Isaac Sim projetado especificamente para o reBotArm. Ele aproveita o mecanismo de física de alta fidelidade do Isaac Sim para replicar com precisão as características cinemáticas e a lógica de coordenação do gripper do braço robótico em um ambiente virtual, fornecendo um ambiente independente apenas de simulação para desenvolvimento de algoritmos de controle, verificação de planejamento de trajetória e teste de protocolos de comunicação.
Requisitos de ambiente
- Sistema operacional: Ubuntu 22.04 LTS / 24.04 LTS (recomendado) ou Windows 11 (requer WSL2)
- GPU: placa de vídeo NVIDIA RTX (recomendada RTX 3070 ou superior), VRAM ≥ 8GB
- Driver: driver oficial NVIDIA ≥ 535.x, com suporte a CUDA 12.x
- Memória: ≥ 32GB de RAM (cenas do Isaac Sim e simulações físicas usam muita memória)
- Armazenamento: ≥ 100GB de espaço livre em SSD (para instalação do Isaac Sim, cache e assets USD)
Os computadores usados neste wiki estão equipados com GPUs NVIDIA RTX 4080 e executam o sistema operacional Ubuntu 22.04 LTS.
Instalar o Isaac Sim
Links e recursos oficiais:
https://docs.isaacsim.omniverse.nvidia.com/6.0.0/installation/quick-install.html
https://docs.isaacsim.omniverse.nvidia.com/6.0.0/installation/download.html#isaac-sim-latest-release
Selecione um método de instalação do Isaac Sim e, em seguida, continue com o download do projeto.
- Método 1 · Binário pré-compilado
- Método 2 · Compilar a partir do código-fonte
🔧 Método 1: Instalação por binário pré-compilado
💡 Adequado para a maioria dos usuários, não é necessário compilar, pronto para uso imediato.
Baixar e descompactar
Na página de download do NVIDIA Isaac Sim 6.0.0, selecione Linux (x86_64) na linha do Isaac Sim e baixe o pacote pré-compilado isaac-sim-standalone-6.0.0-linux-x86_64.zip para ~/Downloads. Os comandos a seguir são para Linux x86_64.
mkdir -p ~/isaacsim
cd ~/Downloads
unzip isaac-sim-standalone-6.0.0-linux-x86_64.zip -d ~/isaacsim
cd ~/isaacsim
./post_install.sh
Configurar variáveis de ambiente
Adicione o seguinte a ~/.bashrc ou ~/.zshrc:
export ISAACSIM_PATH="${HOME}/isaacsim"
export ISAACSIM_PYTHON_EXE="${ISAACSIM_PATH}/python.sh"
export ISAACSIM_ROOT="${HOME}/isaacsim"
Em seguida, execute source ~/.bashrc para que tenha efeito.
Iniciar verificação
${ISAACSIM_PATH}/isaac-sim.sh
No primeiro lançamento, os shaders serão armazenados em cache, o que pode levar de 5 a 10 minutos, portanto, aguarde pacientemente até que a interface gráfica apareça.
⚙️ Método 2: Compilar a partir do código-fonte
💡 Bom para desenvolvedores que precisam ajustar o código subjacente ou depurar recursos centrais.
Instalar dependências
sudo apt update
sudo apt install build-essential git git-lfs gcc-11 g++-11
Confirme que os comandos padrão gcc --version e g++ --version ambos reportam a versão 11. Consulte as instruções de compilação do código-fonte do Isaac Sim 6.0.0 para configuração do compilador e outros pré-requisitos. É necessária uma conexão com a internet para baixar as dependências de compilação.
Clonar e compilar
O código-fonte do Isaac Sim está em isaac-sim/IsaacSim; o antigo endereço NVIDIA-Omniverse agora redireciona para um repositório de Dockerfile obsoleto. Os comandos a seguir usam a versão 6.0.0, correspondendo à instalação binária neste tutorial:
git clone --branch v6.0.0 https://github.com/isaac-sim/IsaacSim.git
cd IsaacSim
git lfs install
git lfs pull
./build.sh --release
O processo de compilação pode levar de 30 a 60 minutos, dependendo do seu hardware.
Executar teste
_build/linux-x86_64/release/isaac-sim.sh
Após uma compilação a partir do código-fonte, aponte ISAACSIM_ROOT para esse diretório de runtime para que run_isaacsim_receiver.sh possa encontrar o Isaac Sim:
export ISAACSIM_ROOT="$PWD/_build/linux-x86_64/release"
Baixar o projeto
Clonar o projeto e os submódulos
Este repositório usa o submódulo Git upstream reBotArm_control_py. Faça o clone a partir do diretório onde você deseja armazenar o projeto:
git clone --recurse-submodules https://github.com/Seeed-Projects/reBot-Isaacsim.git
cd reBot-Isaacsim
Se você já clonou o repositório e third_party/reBotArm_control_py estiver vazio, execute isto a partir da raiz do projeto:
git submodule update --init --recursive
Instalar dependências do sender
Execute isto a partir da raiz do projeto. Tanto run_sender.sh quanto uv run usam o workspace raiz do uv:
uv sync
Alternar a configuração de hardware para RS
O asset Isaac Sim deste repositório é RS (usd/RS-rebot-dev-arm), enquanto o rebotarm.yaml upstream é DM por padrão. Tanto RebotArm() quanto load_robot_model() usam este arquivo, portanto, compensação de gravidade, joint-reader, IK e Traj exigem a configuração RS; caso contrário, o protocolo do motor não corresponderá e o Pinocchio carregará o URDF DM. O teste de juntas não requer esta etapa. Isso modifica a árvore de trabalho do submódulo localmente; não faça commit da alteração:
python reBotArm_Isaacsim/set_hw_rs.py
Em caso de sucesso, será impresso .../config/rebotarm.yaml -> rebotarm_rs.yaml. O shell permanece na raiz do projeto.
Visão geral dos componentes funcionais
Este projeto fornece vários senders para atender a diferentes cenários de uso:
| Componente | Descrição |
|---|---|
gravity_joint_sender | Compensação de gravidade + modo de manete: Para braços robóticos modificados (gripper removido, manete acoplado), guiado à mão; a compensação vem do GravityCompensation upstream, este repositório apenas espelha os ângulos das juntas para o Isaac Sim |
gravity_gripper_assist | Compensação de gravidade e assistência do gripper: Exemplo experimental com uma verificação apenas de modelo |
isaacsim_ik_sender | Modo de cinemática inversa (IK): Insira a pose do efetuador final, use o solucionador de IK para obter os ângulos das juntas e envie-os para o Isaac Sim |
isaacsim_traj_sender | Modo de planejamento de trajetória (Traj): Adiciona planejamento de trajetória no espaço de juntas (perfil de tempo MIN_JERK) sobre o IK para alcançar controle de movimento suave |
isaacsim_joint_test_sender | Modo de teste de juntas: Envia trajetórias de ângulos de juntas predefinidas sem um robô real para verificar se o receiver do Isaac Sim e a comunicação estão funcionando corretamente |
joint_reader_sender | Modo de mapeamento Real-para-Sim: Apenas leitura dos ângulos das juntas e mapeamento para o Isaac Sim, ideal para uso com outros projetos de controle (por exemplo, sincronizar o robô real executando outras tarefas com o Isaac Sim para visualização) |
Estrutura de diretórios
reBot-Isaacsim/
├── pyproject.toml                           # uv workspace configuration
├── README.md
├── README_EN.md
├── README_ES.md
├── reBotArm_Isaacsim/                       # Main example directory
│   ├── gravity_joint_sender.py              # Gravity-comp handle mode (upstream GravityCompensation + UDP)
│   ├── gravity_gripper_assist.py             # Gravity compensation with gripper assist
│   ├── isaacsim_ik_sender.py                # Inverse kinematics mode (IK control)
│   ├── isaacsim_traj_sender.py              # Trajectory planning mode (IK + joint-space trajectory)
│   ├── isaacsim_joint_test_sender.py        # Joint test mode (preset trajectory, no hardware needed)
│   ├── joint_reader_sender.py                # Real-to-Sim mapping mode (read-only joints, sync visualization)
│   ├── isaacsim_joint_receiver.py           # Isaac Sim receiver (joint-angle sync)
│   ├── live_sync.py                         # Startup instruction script
│   ├── set_hw_rs.py                         # Point submodule hardware YAML at RS (local; do not commit)
│   ├── run_sender.sh                        # Launch the sender
│   └── run_isaacsim_receiver.sh             # Launch the Isaac Sim receiver
├── .gitmodules
├── third_party/
│   └── reBotArm_control_py/                 # git submodule: upstream control library
└── usd/
    └── RS-rebot-dev-arm/
        └── RS-rebot-dev-arm.usda            # Isaac Sim robot asset
Inicialização (Modo de Dois Terminais)
São necessários dois terminais separados. O Terminal 1 executa o receptor do Isaac Sim, enquanto o Terminal 2 executa o remetente apropriado dependendo da funcionalidade desejada. Em cada terminal, entre no diretório raiz do projeto reBot-Isaacsim clonado acima antes de executar os comandos abaixo.
Terminal 1 — Iniciar o Receptor do Isaac Sim (Compartilhado por Todos os Modos)
Etapa 1
cd reBotArm_Isaacsim
./run_isaacsim_receiver.sh
Comportamento esperado:
- Iniciar a interface gráfica do Isaac Sim
- Carregar o plano de chão e os assets USD do braço robótico
- Escutar pacotes UDP em
127.0.0.1:5005 - Aguardar a conexão de um remetente
Terminal 2 — Iniciar o Remetente Apropriado
Etapa 2
Para espelhamento de simulação, inicie primeiro o receptor e depois o remetente. A verificação apenas do modelo para a assistência experimental do gripper abaixo não requer o receptor.
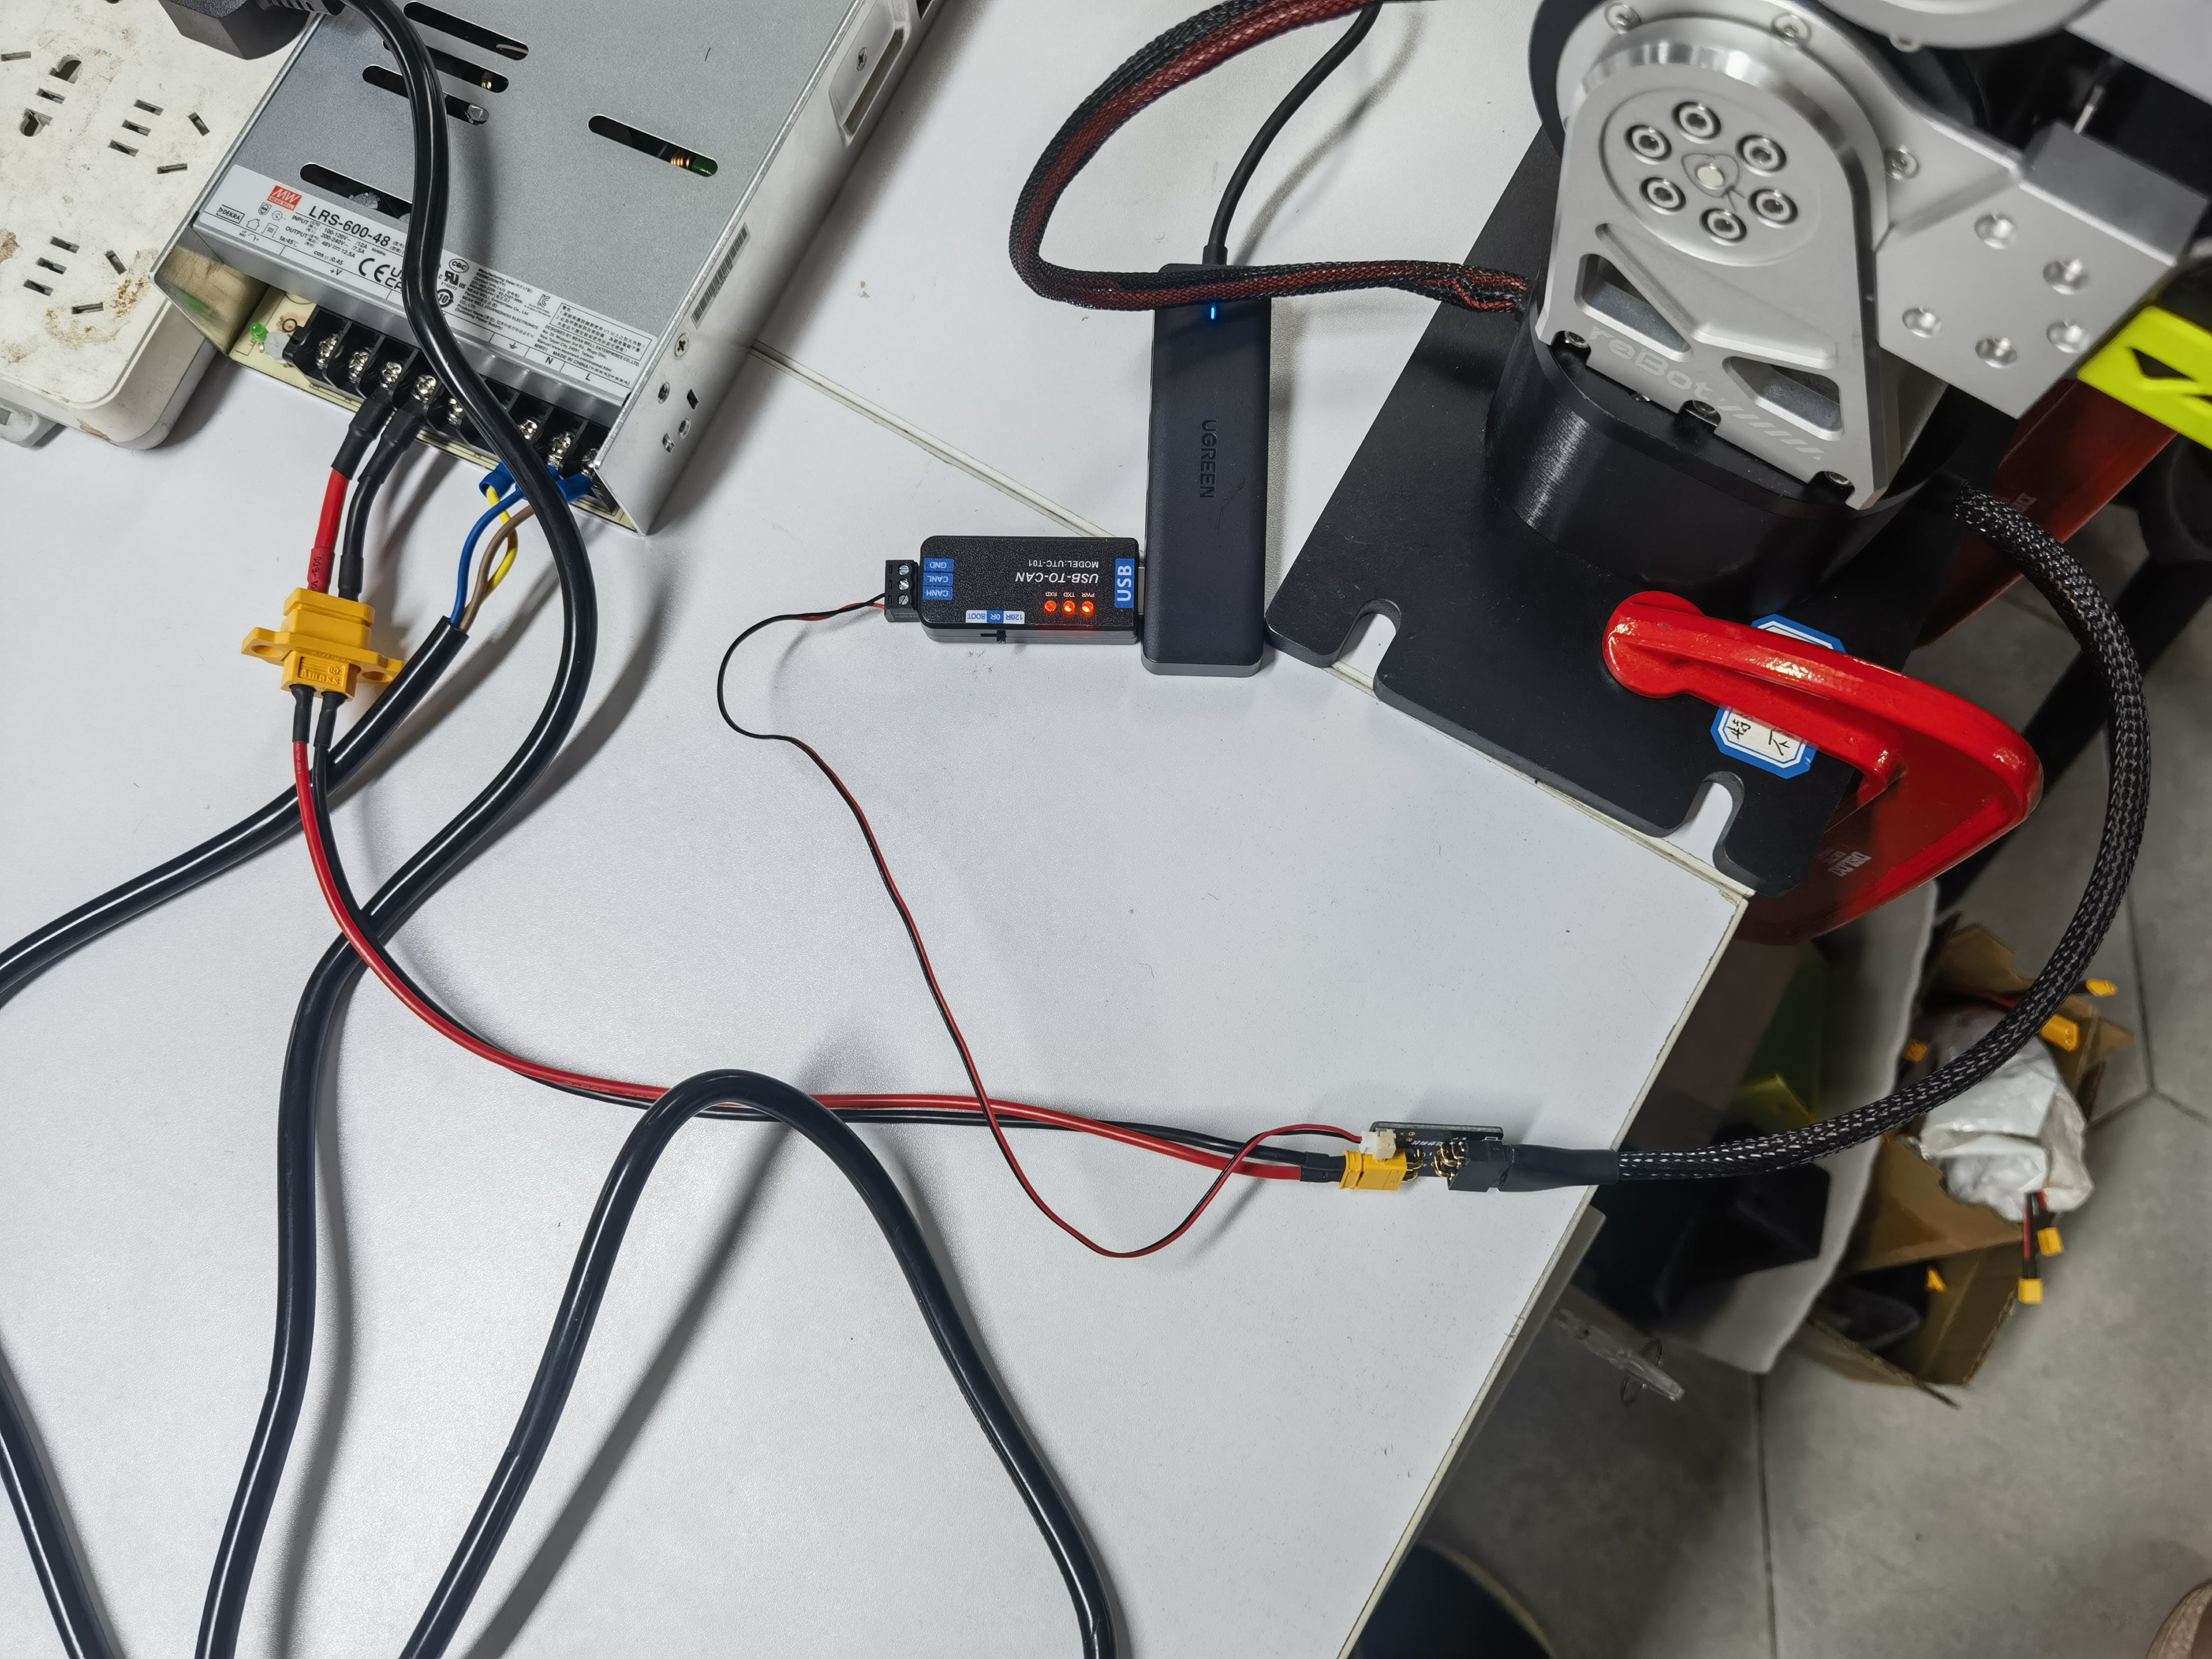
Alguns modos exigem um braço robótico físico. Configure o adaptador USB-para-CAN conforme mostrado abaixo.
# Check the CAN interface status
ip link show can0

# Bring up the CAN interface with a bitrate of 1000000
sudo ip link set can0 up type can bitrate 1000000 restart-ms 100
Escolha um dos seguintes modos. Estas são opções independentes e não precisam ser executadas em sequência.
Modo de Teste de Juntas (isaacsim_joint_test_sender)
Nenhum hardware físico é necessário. Uma trajetória de juntas predefinida é enviada continuamente para verificar a comunicação com o receptor do Isaac Sim.
cd reBotArm_Isaacsim
uv run python isaacsim_joint_test_sender.py
O remetente interpola continuamente entre várias configurações de juntas predefinidas e as transmite para o Isaac Sim. Ele não lê o YAML de hardware, portanto nem set_hw_rs.py nem CAN são necessários.
Modo de Cinemática Inversa (isaacsim_ik_sender)
Insira uma pose de efetuador final (posição/orientação). O solucionador de IK calcula a configuração das juntas e movimenta o braço robótico no Isaac Sim. load_robot_model() lê o submódulo rebotarm.yaml, portanto altere para RS primeiro:
cd reBotArm_Isaacsim
python set_hw_rs.py
uv run python isaacsim_ik_sender.py
Formato de entrada (um comando por linha):
x y z                       # Position (meters), keep current orientation
x y z r p y                 # Position + orientation (meters/degrees)
q j1 j2 j3 j4 j5 j6         # Send joint angles directly (degrees)
gripper <0~1>               # Update gripper only
Modo de Planejamento de Trajetória (isaacsim_traj_sender)
Adiciona planejamento de trajetória no espaço de juntas (MIN_JERK) sobre a IK para um movimento suave do robô. Ele também usa load_robot_model() com esse YAML, portanto altere para RS primeiro:
cd reBotArm_Isaacsim
python set_hw_rs.py
uv run python isaacsim_traj_sender.py
Formato de entrada (um comando por linha):
x y z                       # Position (meters)
x y z r p y                 # Position + orientation (meters/degrees)
q j1 j2 j3 j4 j5 j6         # Send joint angles directly (degrees)
gripper <0~1>               # Update gripper only
speed <scale>               # Adjust trajectory duration scaling
resync                      # Re-read the current joint state from Isaac Sim
Modo de Compensação de Gravidade com Alça (gravity_joint_sender)
Projetado para braços robóticos modificados (gripper removido e alça instalada). O robô pode ser guiado manualmente enquanto o Isaac Sim segue o movimento.
cd reBotArm_Isaacsim
python set_hw_rs.py
./run_sender.sh
Comportamento esperado:
set_hw_rs.pyaponta o submódulorebotarm.yamlpararebotarm_rs.yamlpara que os motores e o modelo de gravidade compartilhem um YAML (alteração local; não faça commit)- O braço físico se conecta e inicia o
GravityCompensationupstream (mesmo MIT +g(q)feed-forward queexample/9) - O braço pode ser movido livremente à mão
- Este script apenas encaminha ângulos de juntas para o Isaac Sim via UDP a 60 Hz
- Não execute também o
example/9upstream ao mesmo tempo; os dois processos competiriam pelo CAN
Compensação de Gravidade e Assistência de Gripper (gravity_gripper_assist)
Mova manualmente um braço RS e seu gripper acoplado enquanto os espelha no Isaac Sim.
Execute a verificação do modelo a partir da raiz do projeto; ela não se conecta ao CAN:
cd reBotArm_Isaacsim
python set_hw_rs.py
uv run python gravity_gripper_assist.py --check
Inicie o receptor do Isaac Sim, certifique-se de que can0 está disponível, fixe e apoie o braço e pare outros programas que estejam usando CAN. O gripper tem como padrão 0 rad fechado e 5 rad aberto; estes devem corresponder à calibração de zero do braço.
Inicie o braço físico a partir do mesmo terminal; este comando controla os motores:
uv run python gravity_gripper_assist.py
Se os pontos finais forem diferentes, defina os valores medidos em radianos com --closed-rad e --open-rad. Digite assist, open, close ou hold para controlar o gripper; digite quit ou pressione Ctrl+C para parar.
Modo de Mapeamento Real-para-Sim (joint_reader_sender)
Lê apenas ângulos de juntas e espelha o estado do robô físico no Isaac Sim. Este modo é destinado à visualização enquanto o robô real é controlado por outra aplicação. RebotArm() lê o submódulo rebotarm.yaml, portanto altere para RS primeiro:
cd reBotArm_Isaacsim
python set_hw_rs.py
uv run python joint_reader_sender.py
Comportamento esperado:
set_hw_rs.pyalterna a configuração do motor para RS (alteração local; não faça commit)- Ler apenas ângulos de juntas (modo de feedback passivo), sem enviar nenhum comando de controle
- Transmitir continuamente ângulos de juntas via UDP a 60 Hz
- Visualizar o robô físico no Isaac Sim enquanto ele é controlado por outro projeto
Protocolo de Comunicação
UDP JSON na porta 127.0.0.1:5005.
Payload do remetente (por frame):
{
  "sequence": 123,
  "timestamp": 1718000000.123,
  "joint_positions": [0.0, 0.1, 0.2, -0.1, 0.0, -0.02],
  "gripper_position": 0.05
}
| Campo | Tipo | Descrição |
|---|---|---|
sequence | int | Número de sequência de frame incremental |
timestamp | float | Timestamp Unix (segundos) |
joint_positions | float[6] | Primeiras seis posições de juntas (rad) |
gripper_position | float | Posição alvo do dedo do gripper (m); cada remetente a calcula com seu próprio mapeamento (veja abaixo) |
Pipeline de controle do gripper:
O receptor aplica o gripper_position recebido diretamente como alvo de posição de ambas as juntas prismáticas dos dedos, limitado por dedo a [0, upper limit] (limites superiores USD: 0,05 m em ambos os dedos; os dedos são acionados 1:1 por um motor através de um único pinhão). Não há escala extra no lado do receptor. Os remetentes mapeiam sua entrada para gripper_position da seguinte forma:
| Remetente | Mapeamento para gripper_position (m) |
|---|---|
gravity_joint_sender | gripper_q × 0.03 (GRIPPER_POSITION_SCALE = 0.03) |
joint_reader_sender | gripper_q × 0.007 (GRIPPER_POSITION_SCALE = 0.007) |
isaacsim_traj_sender | ratio × 0.045 (entrada gripper <0~1>, limitada a 0,045 m) |
isaacsim_ik_sender | ratio ∈ [0, 1] bruto enviado como metros, então qualquer ratio ≥ ao limite superior de um dedo abre totalmente esse dedo |
Parâmetros de Configuração
Remetente (gravity_joint_sender.py)
| Parâmetro | Padrão | Descrição |
|---|---|---|
| Hardware YAML | set_hw_rs.py → rebotarm_rs.yaml | RebotArm() lê o submódulo config/rebotarm.yaml; motores e Pinocchio o compartilham |
ARM_JOINT_COUNT | 6 | Número de juntas do braço |
DEFAULT_PORT | 5005 | Porta UDP |
DEFAULT_SEND_HZ | 60.0 | Frequência de transmissão (Hz) |
GRIPPER_POSITION_SCALE | 0.03 | Fator de conversão de ângulo do gripper para posição |
position_alpha | 0.2 | Coeficiente do filtro passa-baixa |
Receptor (isaacsim_joint_receiver.py)
| Parâmetro | Padrão | Descrição |
|---|---|---|
ARM_JOINT_COUNT | 6 | Número de juntas do braço |
DEFAULT_PORT | 5005 | Porta UDP |
DEFAULT_RENDER_HZ | 120.0 | Frequência de renderização da simulação (Hz) |
ROBOT_PRIM_PATH | /World/reBotArm | Caminho do Prim do robô no Isaac Sim |
ASSET_RELATIVE_PATH | usd/RS-rebot-dev-arm/RS-rebot-dev-arm.usda | Caminho relativo para o asset USD |
Solução de Problemas
OSError: [Errno 98] Address already in use
A porta 5005 já está ocupada. Encontre e encerre o processo que está usando a porta:
# Find the process using port 5005
sudo lsof -i :5005

# Terminate the process (replace PID with the actual process ID)
kill <PID>
Asset do Isaac Sim Não Encontrado
Verifique se o asset USD existe e se REPO_ROOT está configurado corretamente:
ls usd/RS-rebot-dev-arm/RS-rebot-dev-arm.usda
Barramento CAN Não Pronto
Certifique-se de que a interface CAN está ativa e configurada com o bitrate correto:
can_restart can0

# Verify the bitrate
ip -details link show can0 | grep bitrate
Ângulos das Juntas Não Sincronizando
- Verifique se tanto o emissor quanto o receptor estão usando a porta
5005. - Verifique se o log do emissor exibe continuamente
[send]. - Verifique se o log do receptor exibe continuamente
[recv]. - Tente
isaacsim_joint_test_sender.pypara descartar problemas relacionados ao hardware.
Componentes e Ambientes Python
| Componente | Ambiente Python | Script de Inicialização |
|---|---|---|
| Emissor (Robô Físico) | ambiente uv reBotArm_control_py | run_sender.sh |
| Emissor (Modo de Teste) | ambiente uv reBotArm_control_py | isaacsim_joint_test_sender.py |
| Receptor | Python oficial do Isaac Sim (python.sh) | run_isaacsim_receiver.sh |
Suporte Técnico e Discussão de Produtos
Obrigado por escolher nossos produtos! Estamos aqui para oferecer diferentes tipos de suporte para garantir que sua experiência com nossos produtos seja a mais tranquila possível. Oferecemos vários canais de comunicação para atender a diferentes preferências e necessidades.