Introdução ao Controle de Posição MIT no reBot Arm B601-RS
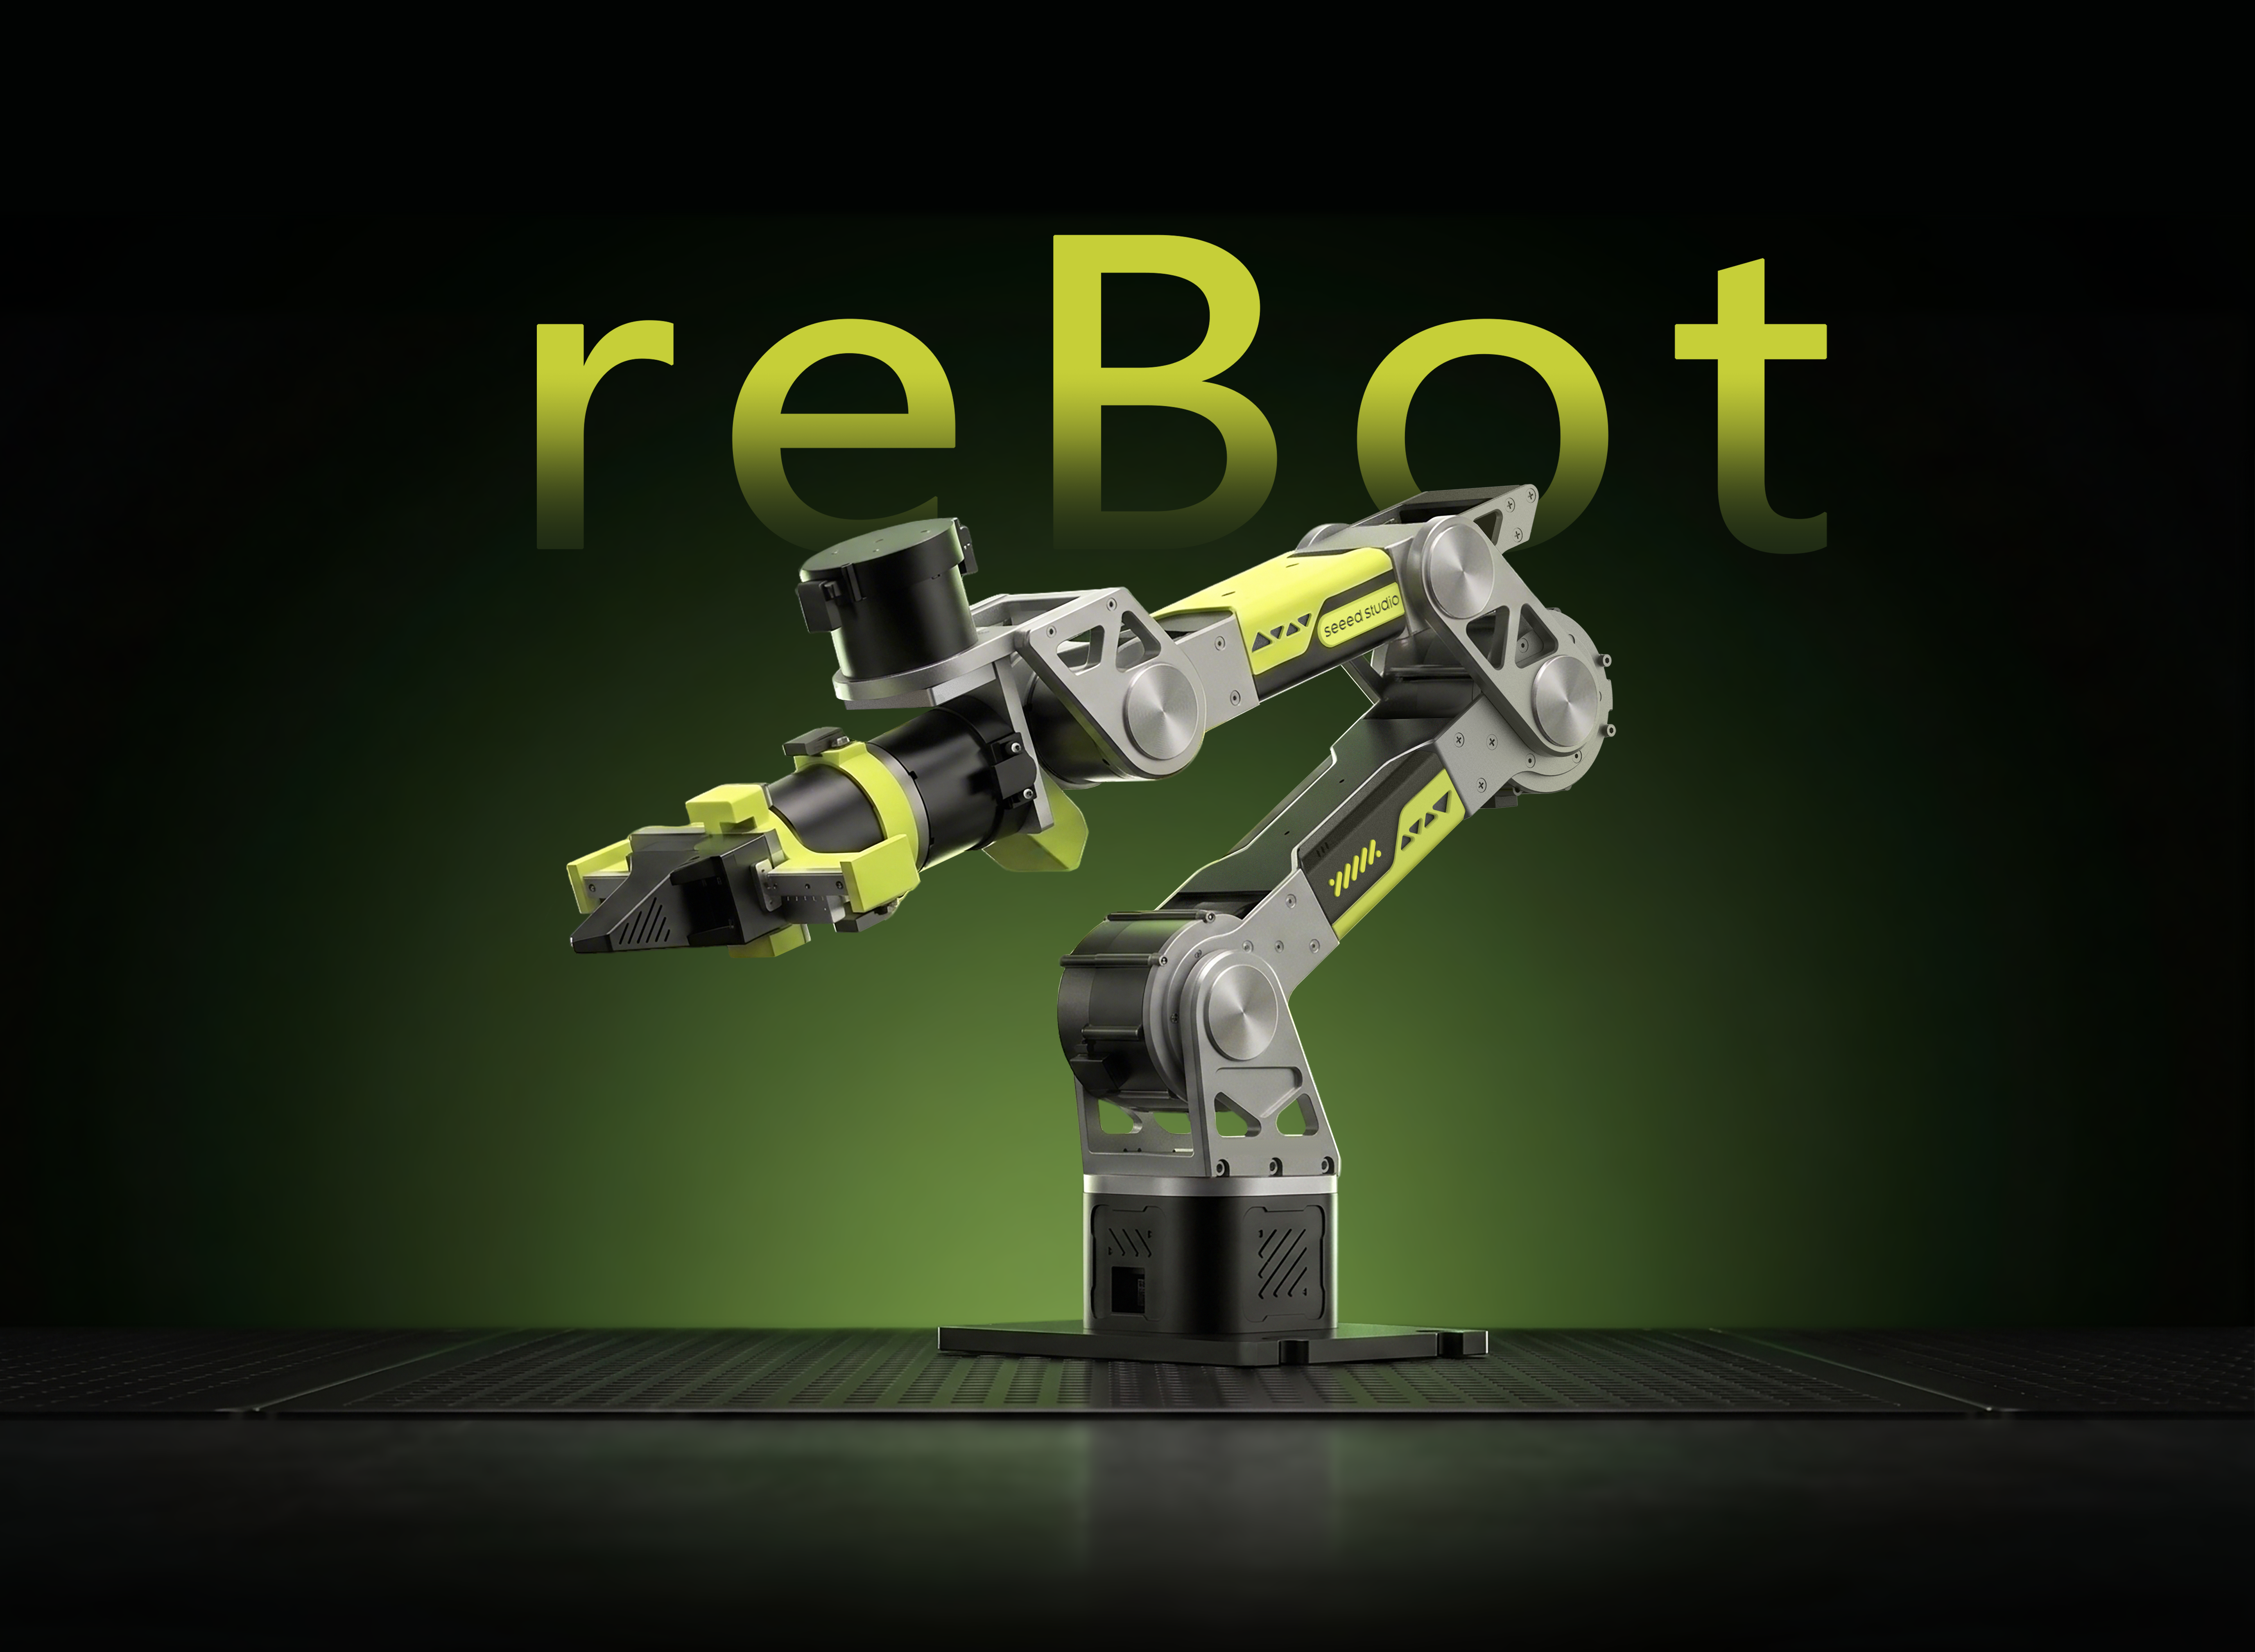


6+1 DOF · RobStride · CAN @ 1 Mbps · Controle de posição MIT · Proteção de temperatura · Retorno seguro para zero · API Python open-source
MotorBridge é um SDK CAN em Python para motores RobStride / Damiao. O rebot_control o encapsula com uma API de controle de posição MIT para o reBot Arm B601-RS: configuração em YAML, limites de velocidade por junta, proteção de temperatura MOS em três níveis e retorno suave para zero via Esc / Ctrl+C / stop().
Este tutorial guia você por: configuração do ambiente → configuração do CAN → execução de exemplos → uso do pacote como biblioteca.
- Este projeto fornece apenas APIs de controle — sem limites de junta por software ou limites de espaço de trabalho. Os ângulos de destino que você definir são enviados diretamente para os motores.
- Mantenha o braço dentro de aproximadamente 70% do seu espaço de trabalho. Permanecer além do espaço de trabalho por longos períodos pode acionar a proteção contra travamento na junta 2 e o braço pode cair.
- No primeiro uso, teste com ângulos pequenos e baixas velocidades, e mantenha o espaço de trabalho livre de pessoas e obstáculos.
Recursos
-
Controle de posição MIT
Comandos de posição MIT padrão a 200 Hz; limites de velocidade por junta com suavização no loop de controle. -
6+1 motores
J1–J6 são juntas do braço; J7 (ID CAN 7) é o gripper do efetuador final, controlado viaset_joint_angles/set_joint_angle. -
Proteção de temperatura em três níveis
Monitoramento em tempo real da temperatura do MOS: alarme e continua → superaquecimento com retorno lento para zero e depois desabilita → desabilitação de emergência (sem retorno para zero). -
Saída segura e retorno para zero
Esc / Ctrl+C /arm.stop()acionam retorno suave para zero com função smoothstep; um segundo Ctrl+C durante o retorno para zero aborta imediatamente e desabilita os motores. -
Configuração orientada por YAML
Canal CAN, limites de temperatura, parâmetros de retorno para zero ekp/kddos motores ficam emconfig/rebotarm_rs.yaml— ajuste sem alterar código. -
Pronto para uso como biblioteca
Camadas bem definidas (config / API / exemplos); importe comfrom rebot import ReBotRSMITController.
Especificações
O hardware para este tutorial é fornecido pela Seeed Studio.
| Parâmetro | Especificação |
|---|---|
| Modelo do braço | reBot Arm B601-RS Kit Montado com Gripper |
| DOF | 6+1 (incluindo gripper) |
| Raio de trabalho | 754,7 mm (com gripper) / 587,5 mm (sem gripper) |
| Carga útil | Nominal 2,5 kg / Máx. 5 kg |
| Faixa das juntas | J1: ±150° / J2: 220° ~ 0° / J3: 220° ~ 0° / J4: ±90° / J5: ±90° / J6: ±180° / Gripper: 345° ~ 0° |
| Repetibilidade | 0,1 mm |
| Peso | 6,7 kg |
| Servomotores | RobStride 06 × 3 / RobStride 00 × 4 (incluindo gripper) |
| Comunicação | Barramento CAN @ 1 Mbps |
| Tensão de alimentação | CC 48V |
| Fonte de alimentação | CC 48V 15A |
| Temperatura de operação | -20°C ~ 50°C |
| Controle | PC |
Mapeamento dos motores neste projeto
| Junta | ID CAN | Modelo | Observações |
|---|---|---|---|
| J1 | 1 | RS06 | Base |
| J2 | 2 | RS06 | |
| J3 | 3 | RS06 | |
| J4 | 4 | RS00 | |
| J5 | 5 | RS00 | |
| J6 | 6 | RS00 | Punho |
| J7 | 7 | RS00 | Gripper do efetuador final |
Capacidades de software (este repositório)
| Capacidade | Status |
|---|---|
| Controle de posição MIT | ✅ |
| Limites de velocidade por junta | ✅ |
| Controle do gripper (ID CAN 7) | ✅ |
| Monitoramento de temperatura MOS e proteção em três níveis | ✅ |
| Retorno seguro para zero / desabilitação de emergência | ✅ |
| Configuração em YAML | ✅ |
| API de biblioteca Python | ✅ |
| Cinemática direta / inversa (Pinocchio) | ❌ (veja reBotArm_control_py) |
| Simulação MeshCat | ❌ (veja o repositório acima) |
Parâmetros dos motores das juntas
| Parâmetro | RobStride 00 | RobStride 06 |
|---|---|---|
| Tensão nominal | 48V | 48V |
| Corrente nominal | 4,7 Apk ± 10% | 14,3 Apk ± 10% |
| Corrente de pico | 15,5 Apk ± 10% | 57 Apk ± 10% |
| Torque nominal | 5 N.m | 11 N.m |
| Torque de pico | 14 N.m | 36 N.m |
| Velocidade nominal | 100 rpm ± 10% | 100 rpm ± 10% |
| Velocidade máxima em vazio | 315 rpm ± 10% | 480 rpm ± 10% |
| Relação de redução | 10 : 1 | 9 : 1 |
| Interface de controle | CAN @ 1 Mbps | CAN @ 1 Mbps |
| Modos de controle | MIT / Velocidade / Posição / Torque | MIT / Velocidade / Posição / Torque |
Lista de Materiais (BOM)
| Item | Qtde | Incluído |
|---|---|---|
| reBot Arm B601-RS | 1 | ✅ |
| Adaptador CAN (CANABLE / PCAN-USB, etc.) | 1 | ✅ |
| Fonte de alimentação (CC 48V 15A) | 1 | ✅ |
| Cabo USB-C | 1 | ✅ |
| Gripper | 1 | ✅ |
Requisitos
| Item | Requisito |
|---|---|
| Python | 3.10+ |
| SO | Ubuntu 22.04+ (recomendado) |
| Interface CAN | can0 padrão |
| Alimentação | CC 48V 15A |
| Dependências | motorbridge, pyyaml; opcional pynput (tecla Esc) |
Instalação
Etapa 1. Clonar o repositório
git clone https://github.com/LAN-GER/rebot_control.git
cd rebot_control
Etapa 2. Instalar dependências
pip install motorbridge pynput pyyaml
pynput habilita a escuta da tecla Esc. Sem ele, apenas a Esc é desativada; Ctrl+C e arm.stop() ainda funcionam.
Etapa 3. Configurar a interface CAN
# List interfaces (PCAN-USB, etc.)
sudo modprobe peak_usb   # if using a PEAK adapter
ip -br link

# Set can0 to 1 Mbps (RobStride default)
sudo ip link set can0 down 2>/dev/null
sudo ip link set can0 up type can bitrate 1000000
Após desconectar e reconectar um adaptador CAN USB, geralmente é necessário executar novamente os comandos ip link.
Etapa 4. (Opcional) Editar o arquivo de configuração
Edite config/rebotarm_rs.yaml:
| Chave | Descrição | Padrão |
|---|---|---|
can.channel | Nome da interface CAN | can0 |
can.host_id | ID do host | 0xFD |
control.control_hz | Taxa de comandos MIT (não é a velocidade de movimento) | 200 Hz |
control.telemetry_hz | Taxa de leitura de temperatura | 2 Hz |
temperatures.alarm_c | Limite de alarme de temperatura | 80°C |
temperatures.return_zero_c | Limite de retorno para zero por superaquecimento | 125°C |
temperatures.disconnect_c | Limite de desabilitação de emergência | 140°C |
return_zero.max_speed_deg_s | Velocidade de pico normal de retorno para zero | 30°/s |
return_zero.thermal_max_speed_deg_s | Velocidade de pico térmica de retorno para zero | 30°/s |
return_zero.min_time_s | Duração mínima do retorno para zero | 3,0 s |
return_zero.settle_time_s | Tempo de permanência em zero após o retorno | 0,30 s |
motors | ID / modelo do motor / MIT kp / kd | Veja o YAML |
Chaves ausentes usam padrões do código; chaves desconhecidas geram erro para capturar erros de digitação.
Estrutura do código
rebot_control/
├── config/
│   └── rebotarm_rs.yaml            # CAN / motors / temperature / return-to-zero
├── rebot/
│   ├── __init__.py                 # Public API
│   ├── config.py                   # Config loading and validation
│   └── controller.py               # ReBotRSMITController
└── examples/
    ├── _bootstrap.py               # Path setup + wait-for-target helpers
    ├── quick_start.py              # Tutorial 1: quick start
    ├── custom_config.py            # Tutorial 2: custom config
    ├── monitor_status.py           # Tutorial 3: monitor status
    ├── single_joint_adjust.py      # Tutorial 4: single joint + gripper
    ├── read_joint_angles.py        # Tutorial 5: read actual positions
    ├── stop_options.py             # Tutorial 6: stop options
    ├── recommended_structure.py    # Tutorial 7: recommended structure
    └── mit_position_control.py     # Full editable demo
Camadas:
- Arquivo de configuração: fonte única de parâmetros ajustáveis.
- Camada de configuração:
load_config()→ControllerConfig. - Camada de API: lógica de controle sem valores de demonstração fixos no código.
- Camada de exemplos: ângulos de destino, velocidades e fluxo de execução.
Como funciona
Controle MIT e suavização de velocidade
control_hz(padrão 200 Hz) define apenas a taxa de envio de comandos.- A velocidade real de movimento vem de
set_max_speeds([...])(graus/s). set_joint_angles()atualiza apenas os alvos; o loop de controle aproxima os ângulos de comando dos alvos respeitando o limite de velocidade.
Se você chamar stop() imediatamente após definir os alvos, pode ver quase nenhum movimento. Os exemplos usam wait_for_command_targets() (veja examples/_bootstrap.py) para esperar até que os ângulos de comando se aproximem dos alvos antes de retornar para zero.
Sequência de conexão e habilitação
Dentro de connect(), a ordem é: registrar motores → mudar para modo MIT → habilitar → ler as posições mecânicas atuais (para inicializar os alvos e evitar um salto repentino após habilitar). O mechPos (0x7019) da RobStride é confiavelmente legível após a habilitação.
Para leitura passiva de posição (Tutorial 5), chame disable_motors() após connect() para que você possa mover o braço manualmente e continuar lendo os ângulos.
Proteção de temperatura em três níveis
| Limite (padrão) | Comportamento |
|---|---|
| ≥ 80°C | Alarme de temperatura (uma vez por motor por borda de sobretemperatura), continua em funcionamento |
| ≥ 125°C | Para o movimento, retorno lento para zero na velocidade térmica de pico e depois desativa |
| ≥ 140°C | Desativação de emergência imediata, sem retorno para zero |
Retorno seguro para zero
O retorno para zero usa uma trajetória smoothstep. Duração:
duration = max(min_time_s, per-joint time estimated from peak speed)
A velocidade de pico é max_speed_deg_s (normal) ou thermal_max_speed_deg_s (térmica). Ambas são padrão em 30°/s; min_time_s tem padrão de 3,0 s.
| Método de saída | Comportamento |
|---|---|
Esc / primeiro Ctrl+C / arm.stop() | Retorno lento para zero → desativar → fechar CAN |
| Segundo Ctrl+C durante o retorno para zero | Aborta o retorno para zero e desativa imediatamente |
| Erro de comunicação | Desativação de emergência, sem retorno para zero |
Unidades
| Contexto | Unidades |
|---|---|
| API externa (ângulos, velocidades) | graus, deg/s |
| Internos do MotorBridge MIT | radianos, rad/s |
Tutoriais
Execute todos os exemplos a partir da raiz do projeto. Cada script documenta o Movimento esperado no topo e imprime uma linha [Expected / 预期] na inicialização.
| Tutorial | Arquivo | Comando |
|---|---|---|
| 1. Início rápido | examples/quick_start.py | python3 examples/quick_start.py |
| 2. Configuração personalizada | examples/custom_config.py | python3 examples/custom_config.py |
| 3. Monitorar status | examples/monitor_status.py | python3 examples/monitor_status.py |
| 4. Única junta + garra | examples/single_joint_adjust.py | python3 examples/single_joint_adjust.py |
| 5. Ler posições | examples/read_joint_angles.py | python3 examples/read_joint_angles.py |
| 6. Opções de parada | examples/stop_options.py | python3 examples/stop_options.py default |
| 7. Estrutura do programa | examples/recommended_structure.py | python3 examples/recommended_structure.py |
| Demonstração completa | examples/mit_position_control.py | python3 examples/mit_position_control.py |
1. Início rápido (quick_start.py)
Movimento esperado: J1 se move para +20° a ~15°/s; outras juntas e a garra permanecem em 0°; depois retorno lento para zero e desativação.
python3 examples/quick_start.py
Fluxo: start() → set_max_speeds() → set_joint_angles() → aguardar o movimento → stop().
2. Arquivo de configuração personalizada (custom_config.py)
python3 examples/custom_config.py
python3 examples/custom_config.py config/rebotarm_rs.yaml
Movimento esperado: J1 → +15° (~15°/s), outros em 0°, depois retorno para zero.
3. Monitorar enquanto executa (monitor_status.py)
python3 examples/monitor_status.py
Movimento esperado: J1 → +30°; o terminal imprime continuamente alvo / enviado / temperatura do MOS. Pressione Esc ou Ctrl+C para sair e retornar para zero.
Notas:
- Alvo vs enviado: os ângulos enviados ficam atrás dos alvos (suavização limitada por velocidade).
- Temperatura: leia
arm.last_temperatures; não há necessidade de consultar o CAN manualmente.
4. Ajuste de junta única e garra (single_joint_adjust.py)
python3 examples/single_joint_adjust.py
Alvos padrão:
| J1 | J2 | J3 | J4 | J5 | J6 | J7 Garra |
|---|---|---|---|---|---|---|
| +25° | +15° | +15° | -15° | 0° | 0° | 180° |
joint_id: 1–6 são juntas do braço; 7 é a garra (ID CAN 7).
5. Ler posições reais (read_joint_angles.py)
python3 examples/read_joint_angles.py
Movimento esperado:
connect(): alterna para o modo MIT e ativa (estabelece comunicação), lê os ângulos atuais como sementes de alvo.disable_motors(): desativa imediatamente para que você possa mover o braço manualmente.- O terminal imprime os ângulos reais das juntas a ~30 Hz; os valores devem mudar quando você move o braço.
- Pressione Ctrl+C para sair;
stop(return_to_zero=False)fecha o CAN sem retorno para zero.
Este exemplo não chama start(), portanto nenhuma thread de controle MIT é executada e nenhum alvo de movimento é enviado.
Fluxo de código:
arm.connect()           # MIT → enable → read current angles
arm.disable_motors()    # disable — arm can be moved by hand

while True:
    actual = arm.read_joint_angles()  # ~30 Hz
    print(actual)

# After Ctrl+C
arm.stop(return_to_zero=False, wait=True)
read_joint_angles() acessa o CAN de forma síncrona (lê mechPos de todos os 7 motores em sequência), portanto a taxa alcançável depende do tempo de ida e volta no barramento. O exemplo mira 30 Hz; se cada leitura levar mais tempo, a taxa real será menor. Enquanto o controle MIT estiver em execução, use get_command_angles() para monitorar o movimento comandado em vez de chamar read_joint_angles() em alta frequência.
6. Opções de parada segura (stop_options.py)
Cada modo primeiro move J1 para ~+20°, depois para de acordo com o modo:
python3 examples/stop_options.py default      # slow return-to-zero (recommended)
python3 examples/stop_options.py no_return    # disable without return-to-zero
python3 examples/stop_options.py async        # stop(wait=False) + wait_until_stopped()
python3 examples/stop_options.py emergency    # emergency disable, no return-to-zero
no_return / emergency deixam o braço em uma pose diferente de zero e desativam os motores. Certifique-se de que a área esteja segura; sustente o braço com a mão se necessário.
7. Estrutura de programa recomendada (recommended_structure.py)
Demonstra try / except / finally para que stop() seja executado mesmo em caso de erros.
python3 examples/recommended_structure.py
Demonstração completa de parâmetros (mit_position_control.py)
Edite TARGET_ANGLES (comprimento 7) e JOINT_SPEEDS_DEG_S no topo do arquivo e depois execute:
python3 examples/mit_position_control.py
Padrão: J1 → +50° (20°/s), outros e a garra em 0°; o terminal mostra alvo / enviado / temperatura; Esc / Ctrl+C sai com retorno para zero.
O braço pode se mover rapidamente no modo MIT. Mantenha pessoas e equipamentos afastados e permaneça dentro de aproximadamente 70% da área de trabalho.
Uso como biblioteca
Exemplo mínimo
from rebot import ReBotRSMITController

arm = ReBotRSMITController()  # loads config/rebotarm_rs.yaml

arm.start(enable_esc=True)
arm.set_max_speeds([15.0] * 7)
arm.set_joint_angles([20.0, 0, 0, 0, 0, 0, 0])  # J1–J6 + gripper J7

# Wait for motion to finish before stop; see examples/quick_start.py
arm.stop()  # slow return-to-zero → disable → close CAN
Configuração personalizada e garra
from rebot import (
    ReBotRSMITController,
    load_config,
    GRIPPER_JOINT_ID,
)

arm = ReBotRSMITController(load_config("config/rebotarm_rs.yaml"))
arm.start()
arm.set_max_speeds([20.0] * 7)
arm.set_joint_angles([25, 15, 15, -15, 0, 0, 0])
arm.set_joint_angle(GRIPPER_JOINT_ID, 180.0)  # gripper = J7
Leitura passiva de posição
from rebot import ReBotRSMITController

arm = ReBotRSMITController()
arm.connect()           # MIT → enable → read current angles
arm.disable_motors()    # disable — move arm by hand

actual = arm.read_joint_angles()
print(actual)

arm.stop(return_to_zero=False, wait=True)  # close CAN, no return-to-zero
Ciclo de vida do controlador
Controle de movimento MIT:
create → start() → set_max_speeds() → set_joint_angles() / set_joint_angle() → … → stop()
Leitura passiva de posição (sem movimento comandado):
create → connect() → disable_motors() → read_joint_angles() → … → stop(return_to_zero=False)
API principal
| Método / atributo | Descrição |
|---|---|
connect() | Conecta CAN, modo MIT, habilita, lê ângulos atuais; chamado automaticamente por start() |
disable_motors() | Desabilita todos os motores sem fechar o CAN (para leitura passiva) |
start(enable_esc=True, install_signal_handlers=True) | Inicia as threads de controle e temperatura |
set_joint_angles(angles_deg) | Define 7 ângulos alvo (graus) |
set_joint_angle(joint_id, angle_deg) | Define uma junta / garra (1–7) |
set_max_speeds(speeds_deg_s) | Define 7 velocidades máximas (graus/s) |
get_target_angles() / get_command_angles() | Ângulos alvo / de comando suavizados |
read_joint_angles() | Leitura síncrona das posições mecânicas reais (graus); usa CAN |
last_temperatures | Temperatura do MOS por motor |
is_stopped | Indica se o desligamento seguro foi concluído |
stop(return_to_zero=True, wait=True) | Para (retorno ao zero por padrão) |
request_stop(..., emergency=True) | Parada avançada / desabilitação de emergência |
Constantes exportadas: GRIPPER_MOTOR_ID = 7, GRIPPER_JOINT_ID = 7.
FAQ
-
Permission denied/ cannot open can0
Certifique-se de que a interface CAN estejaupe que seu usuário possa acessar dispositivos de rede. Usesudoparaip linkse necessário ou verifique as regras do udev. -
Nenhuma resposta do motor / falha ao habilitar
- Confirme que o bitrate é 1 Mbps;
- Confirme que
channel,host_ide os IDs dos motores emconfig/rebotarm_rs.yamlcorrespondem ao hardware; - Execute novamente
ip linkapós reconectar o USB CAN.
-
Ângulos definidos, mas o braço mal se move
set_joint_angles()apenas atualiza os alvos. Definaset_max_speeds()razoáveis e aguarde até que os ângulos de comando se aproximem dos alvos antes destop(). Vejaexamples/quick_start.py. -
A garra não se move
A garra é J7 / CAN ID 7. Passe 7 valores paraset_joint_angles(o último é a garra) ou useset_joint_angle(7, angle). -
Tempo limite na leitura de posição / não é possível ler ângulos
mechPosé legível de forma confiável no modo MIT após habilitar. O Tutorial 5 usaconnect()e depoisdisable_motors()para que você possa mover o braço manualmente e continuar lendo. Seensure_modeou leituras de parâmetros expirarem, verifique a fiação CAN, terminação e alimentação dos motores. -
Spam de alarme de temperatura
Alarmes são disparados por borda com histerese: um alarme por motor por evento de sobretemperatura; o alarme é reemitido apenas depois que a temperatura cai abaixo dealarm_c - 2°C. -
Proteção contra travamento da junta 2 / braço cai
Frequentemente causado por permanecer além de ~70% da extensão da área de trabalho. Desligue e ligue a alimentação para limpar a proteção e reduza os ângulos alvo e o tempo de permanência. -
Comportamento após erros de comunicação
Em caso de falha de comunicação no loop de controle, o programa desabilita em emergência sem retorno ao zero para evitar movimento sob comunicação ruim. -
Pinocchio / MeshCat / compensação de gravidade
Este repositório é focado em controle de posição MIT. Para cinemática, simulação e compensação de gravidade, consulte reBotArm_control_py e o guia Pinocchio & MeshCat no Wiki da Seeed.
Contato
- Repositório: https://github.com/LAN-GER/rebot_control
- Issues: GitHub Issues
- Fórum: Seeed Studio Forum
Referências
- MotorBridge SDK
- reBotArm_control_py (cinemática / simulação / compensação de gravidade)
- Documentação do motor RobStride
- README em chinês neste repositório:
README_zh.md - README em inglês neste repositório:
README.md