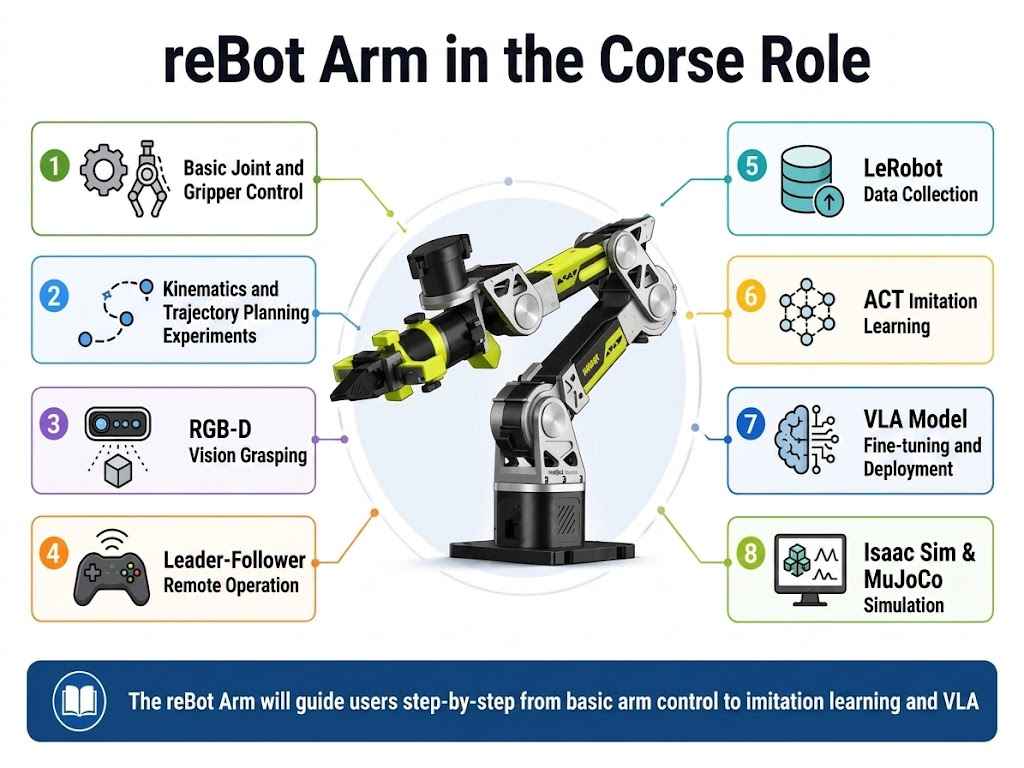
1. Conhecendo Robôs e Physical AI
Capítulo 1 do Curso para Iniciantes em Physical AI da Seeed — entenda o que são robôs e braços robóticos, graus de liberdade e a diferença entre controle tradicional, aprendizado por imitação e VLA.
1.1 Objetivos de Aprendizagem
1.1 Objetivos de Aprendizagem
Após concluir este capítulo, você deverá ser capaz de:
- Explicar os conceitos básicos de robôs e braços robóticos.
- Identificar juntas, elos, graus de liberdade e efetuadores finais em um braço robótico.
- Compreender percepção, tomada de decisão e controle em um sistema robótico.
- Distinguir entre braços robóticos industriais e braços robóticos de inteligência incorporada.
- Distinguir entre controle tradicional por programa, aprendizado por imitação e VLA.
- Descrever a composição de um sistema completo de braço robótico de inteligência incorporada.
- Compreender o papel do reBot Arm em todo o sistema de inteligência incorporada.
1.2 O Que é um Robô?
1.2 O Que é um Robô?
Um robô não é apenas uma máquina que se parece com um humano. Do ponto de vista funcional, um robô é um sistema que pode:
- Adquirir informações sobre si mesmo ou sobre o ambiente;
- Realizar computação ou tomada de decisão com base em objetivos;
- Alterar seu próprio estado ou o ambiente ao redor por meio de atuadores.
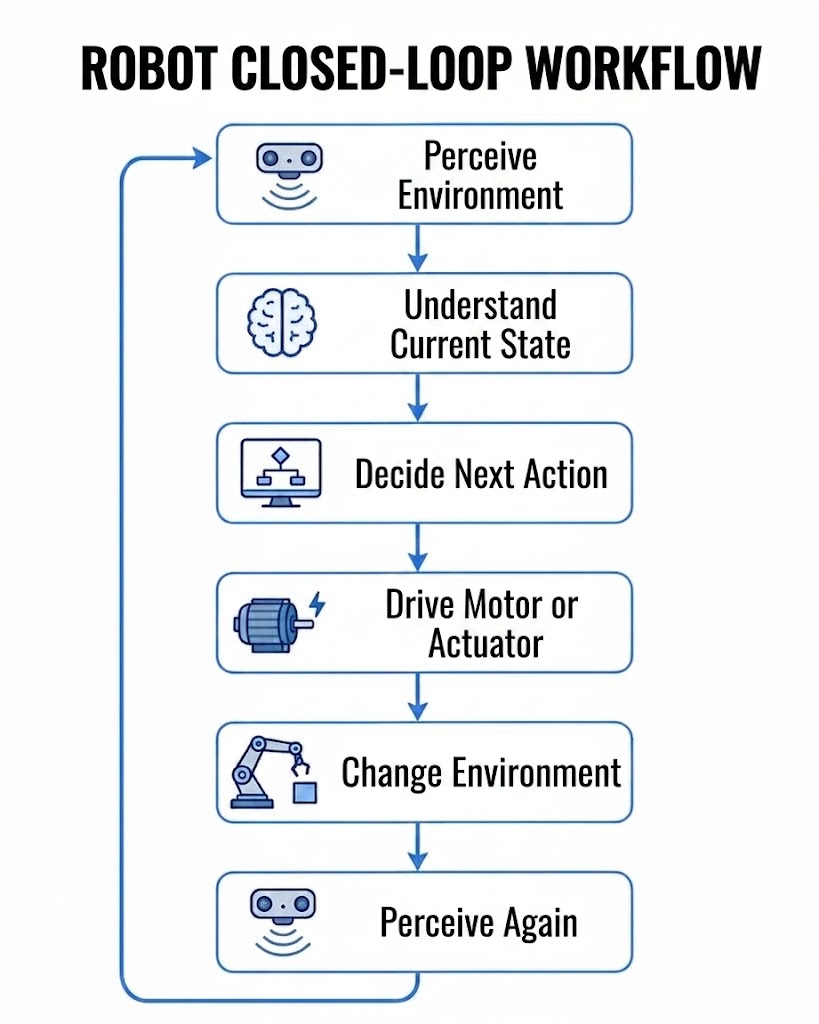
Um sistema robótico geralmente pode ser abstraído como:
Por exemplo, um robô de mesa para agarrar objetos precisa concluir o seguinte processo:
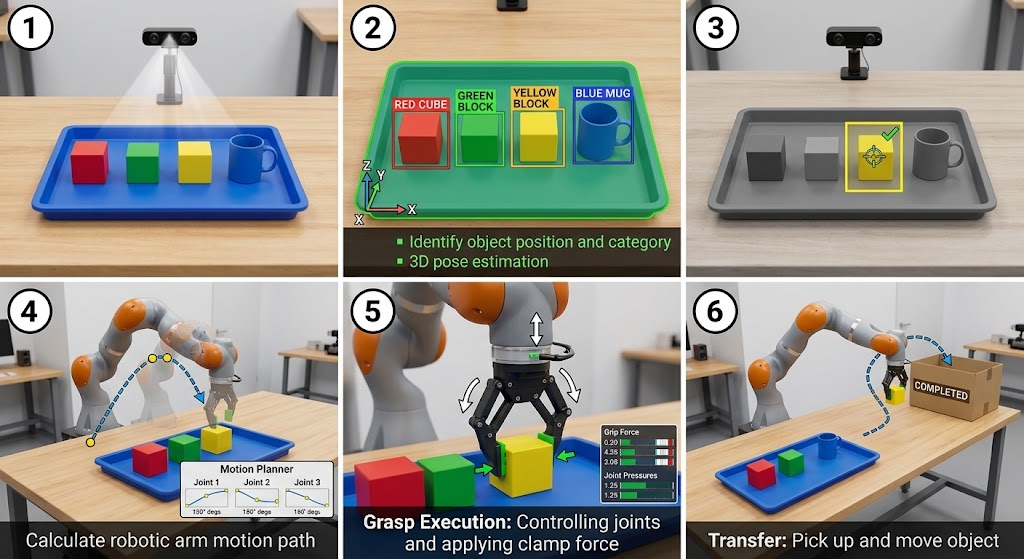
Portanto, um robô não apenas precisa "ser capaz de se mover", mas também deve ser capaz de formar um laço fechado em execução contínua.
A Diferença Entre Robôs e Máquinas Comuns
Máquinas comuns geralmente funcionam de maneira fixa. Por exemplo:
- Um ventilador elétrico continua girando após ser ligado;
- Uma esteira transportadora funciona a uma velocidade fixa;
- Um motor comum gira após receber tensão.
Robôs, por outro lado, normalmente têm capacidades mais fortes de percepção de estado, controle por programa e execução de tarefas. Por exemplo, um braço robótico pode controlar várias juntas para se mover a diferentes posturas com base em diferentes posições-alvo.
1.3 O Que é um Braço Robótico?
1.3 O Que é um Braço Robótico?
Um braço robótico é um mecanismo robótico composto por múltiplas juntas e elos. Por meio do movimento coordenado de várias juntas, ele leva o efetuador final a uma posição e postura especificadas e conclui tarefas como agarrar, manusear, montar, polir e soldar.
Um braço robótico pode ser entendido de forma simples como:
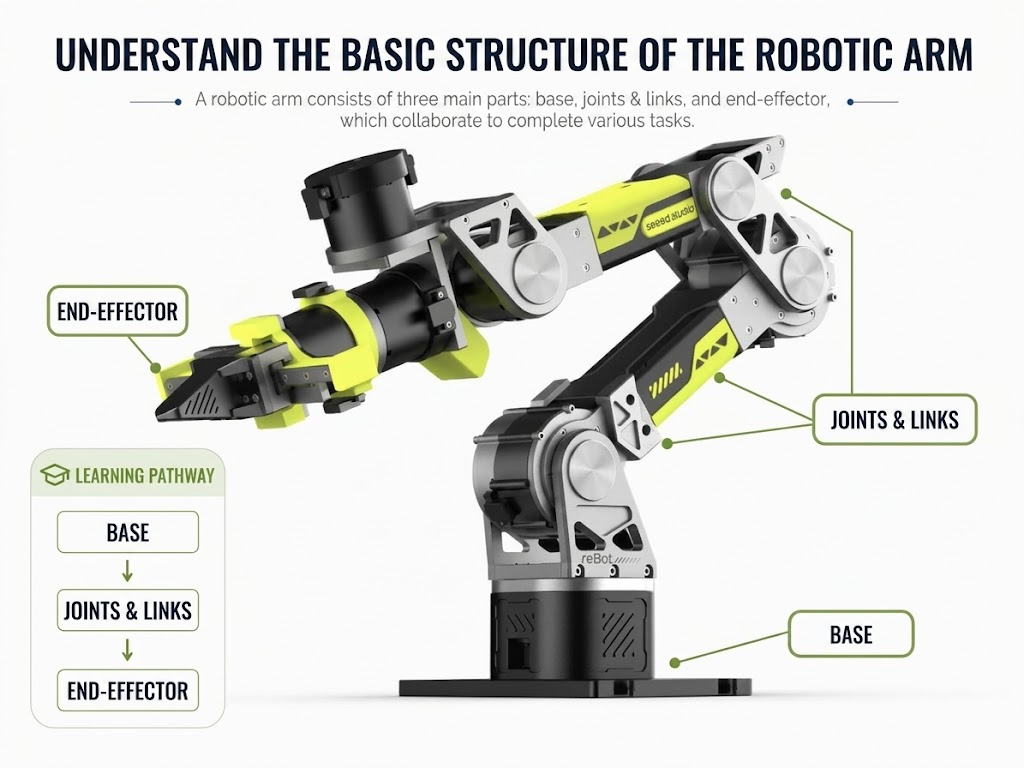
Braços robóticos compartilham algumas semelhanças com braços humanos. No entanto, um braço robótico não precisa necessariamente imitar a anatomia humana. Seu número de juntas, arranjo e espaço de trabalho são projetados de acordo com os requisitos da tarefa.
O Que São Graus de Liberdade
Graus de liberdade são comumente denotados como DOF (Degree of Freedom). DOF descreve o número de direções independentes nas quais um sistema mecânico pode se mover.
No espaço tridimensional, a pose completa de um corpo rígido inclui:
- Translação ao longo dos eixos X, Y e Z;
- Rotação em torno dos eixos X, Y e Z.
Portanto, um objeto no espaço 3D tem no máximo 6 graus de liberdade.
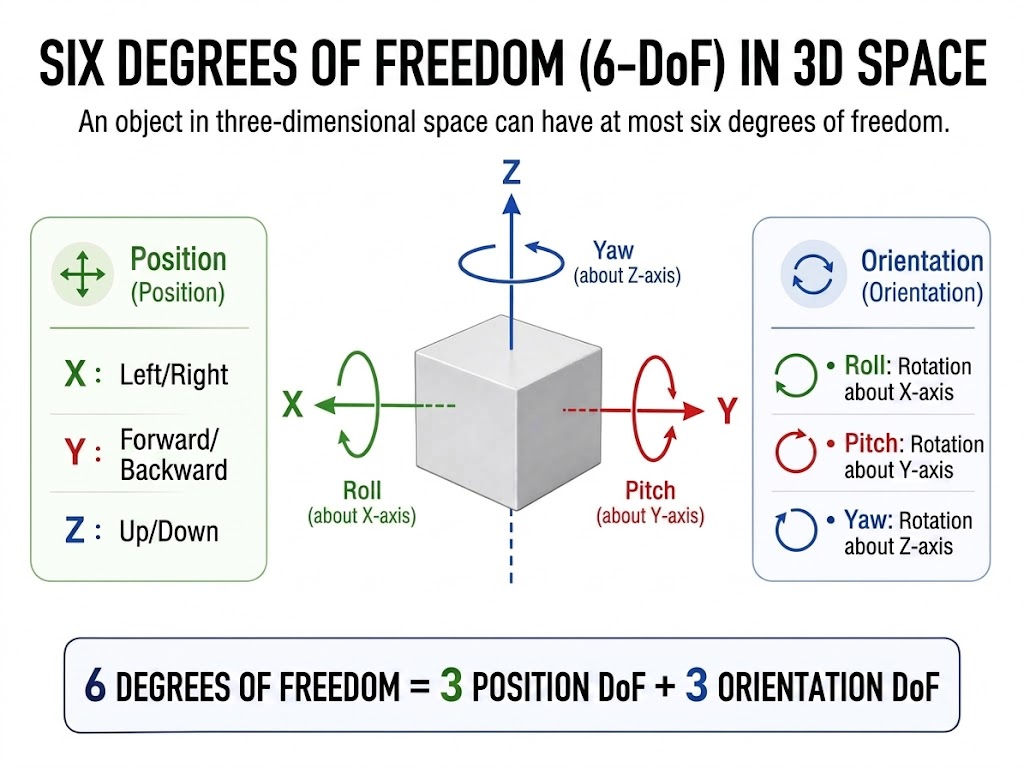
Um braço robótico de seis graus de liberdade geralmente pode controlar a posição e a postura do efetuador final no espaço 3D.
Deve-se notar que:
Seis graus de liberdade não significam que o braço robótico tenha apenas seis motores, nem que todas as posições e posturas possam necessariamente ser alcançadas.
Um braço robótico também é afetado por fatores como comprimentos dos elos, limites das juntas, singularidades e colisões.
1.4 Controle Tradicional, Aprendizado por Imitação e VLA
1.4 Controle Tradicional, Aprendizado por Imitação e VLA
Um braço robótico pode obter ações por meio de diferentes métodos.
Controle Tradicional por Programa
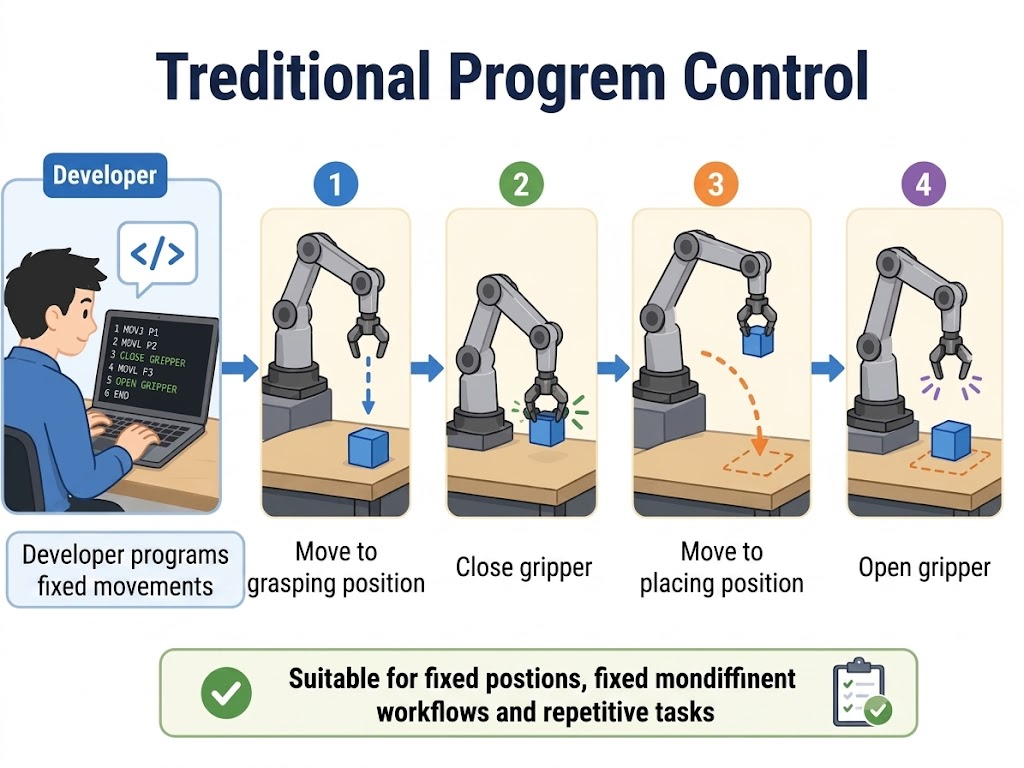
Indicado para posições fixas, fluxos de trabalho fixos e tarefas repetitivas.
Aprendizado por Imitação
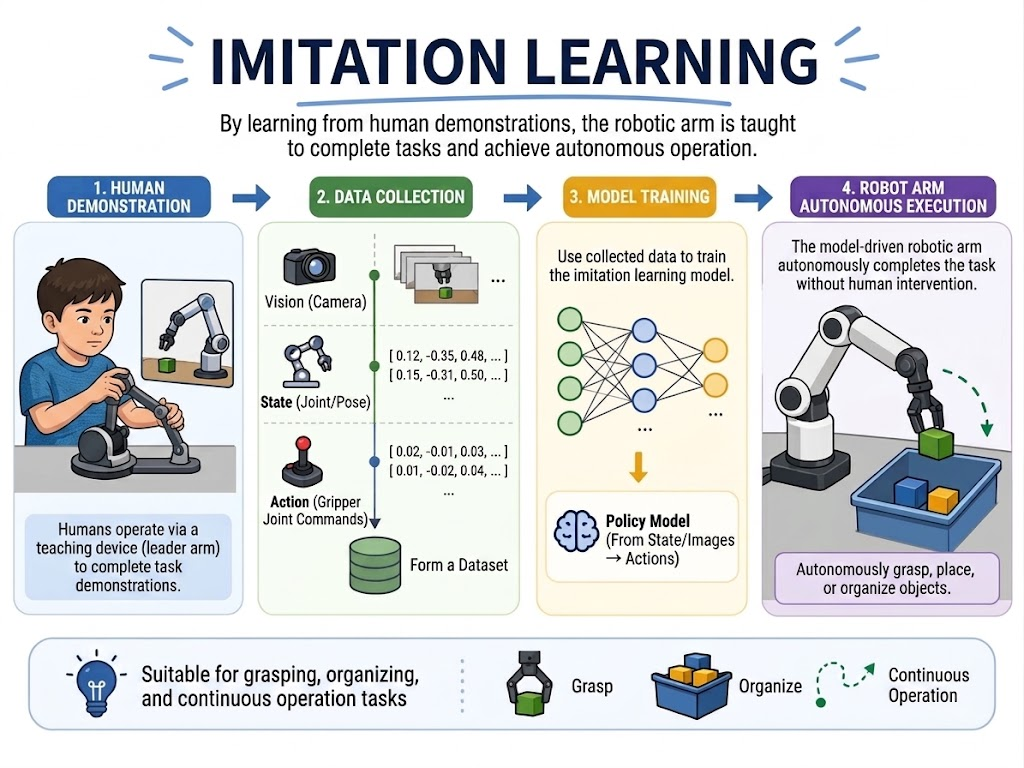
Uma pessoa primeiro teleopera o braço robótico para concluir uma tarefa e, em seguida, um modelo aprende a partir dos dados de demonstração. Indicado para tarefas de agarrar, organizar e operação contínua.
VLA
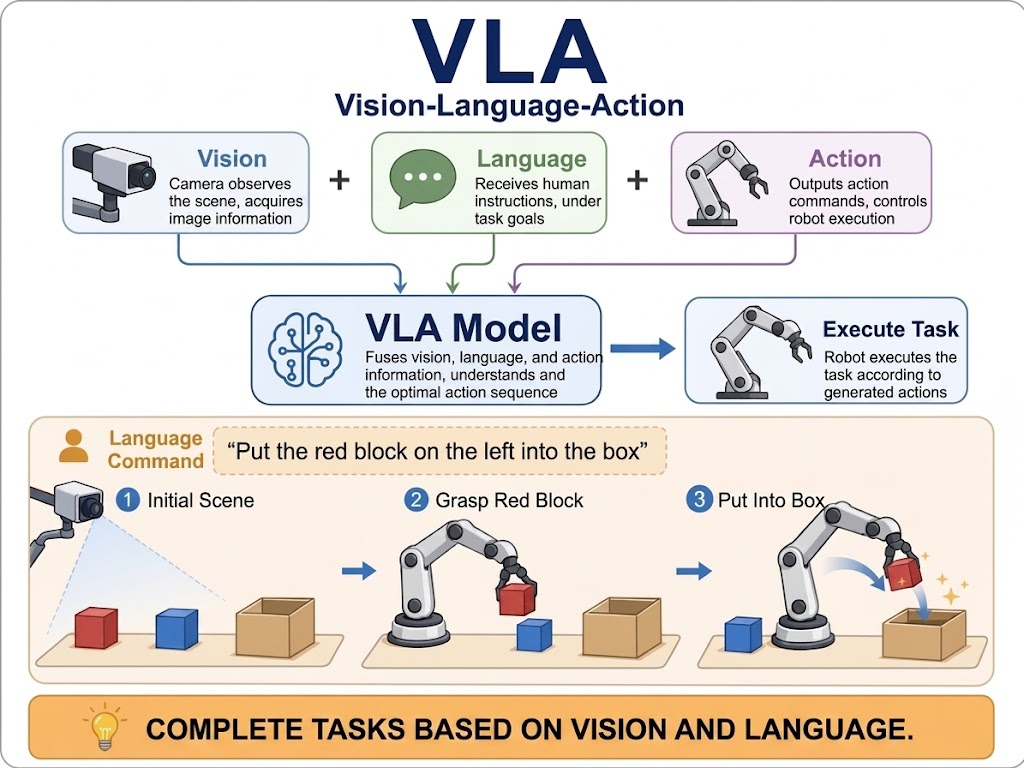
VLA usa informações visuais, de linguagem e de ação para permitir que o braço robótico conclua tarefas com base em linguagem natural.
Por exemplo:
Coloque o bloco vermelho à esquerda dentro da caixa.
1.5 O Papel do reBot Arm no Curso
1.5 O Papel do reBot Arm no Curso
reBot Arm é a plataforma prática unificada para todo o curso. Mais adiante, iremos usá-lo para concluir: