12. Conjuntos de Dados de Robôs e Design de Tarefas
Capítulo 12 do Curso para Iniciantes em IA Física da Seeed — o que é um Episódio, o que há em um registro de dados, carimbos de tempo e sincronização, condições de início/fim, consistência vs diversidade, quantidade vs qualidade de dados e um exemplo prático de criação de dados.
12.1 O Que é um Episódio?
12.1 O Que é um Episódio?
A partir deste capítulo, cada operação que você faz significa que você mudou de papel — você não é mais o "motorista", você é o "professor". Cada ação que você realiza será registrada e se tornará o livro didático do modelo. A unidade básica desse livro didático é o Episódio.
Um Episódio é uma demonstração completa de uma tarefa. Desde o momento em que o braço está em sua pose inicial e a tarefa começa, até a conclusão da tarefa, todos os dados continuamente registrados pelo sistema constituem um Episódio.
12.2 O Que Exatamente Há em um Registro de Dados?
12.2 O Que Exatamente Há em um Registro de Dados?
Lembre-se do Capítulo 9 — isso deve parecer familiar. Sim, é o que aprendemos antes: Observação, Estado, Ação.
Observe a origem da Ação: ela registra a ação alvo dada (via o Leader), não a posição que o Follower realmente alcançou depois. Isso corresponde exatamente à definição de clonagem comportamental — o modelo aprende "diante desta observação e estado, o que o humano pretendia fazer naquele momento".
12.3 Carimbos de Tempo e Sincronização de Dados
12.3 Carimbos de Tempo e Sincronização de Dados
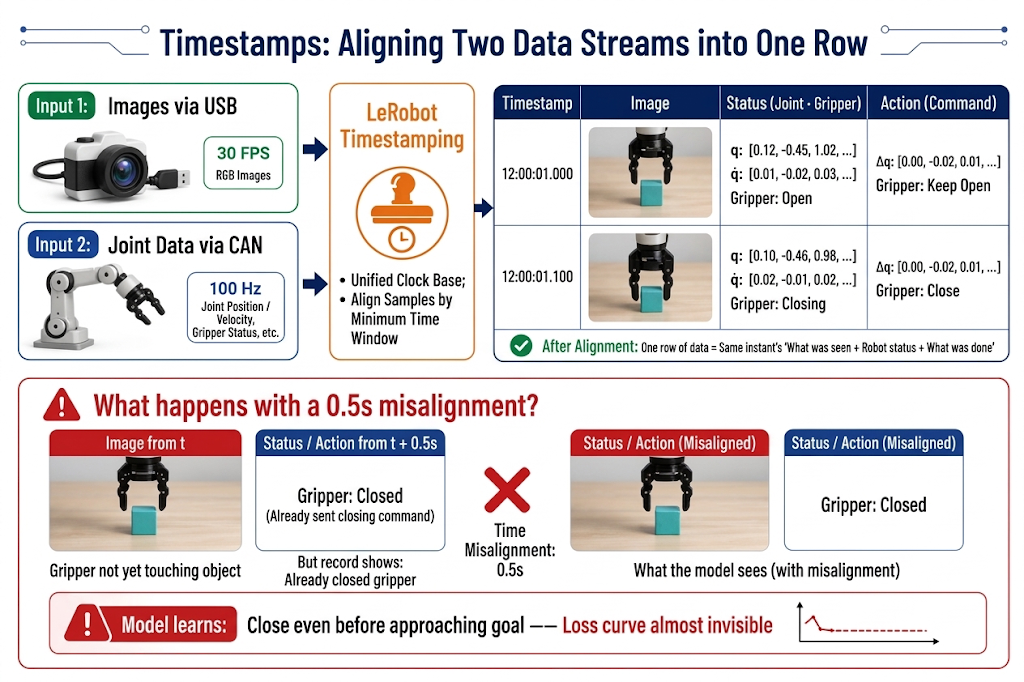
Imagens vão via USB, dados das juntas vão via CAN — os dois fluxos de dados naturalmente chegam ao computador em momentos diferentes. O LeRobot adiciona carimbos de tempo a cada quadro de dados, alinhando assim imagens, estados e ações do "mesmo momento" em uma única linha.
12.4 Design de Tarefas: Condições de Início e Fim
12.4 Design de Tarefas: Condições de Início e Fim
Antes de coletar dados, escreva claramente a definição da tarefa em texto. Uma boa definição de tarefa responde a duas perguntas: Onde começa? Quando termina?
Condição de Início: Dê ao Modelo um "Ponto de Partida Fixo"
- Pose inicial fixa do braço: todo Episódio começa a partir da mesma pose segura (por exemplo, uma pose padrão próxima de zero). Se as poses iniciais variarem muito, o primeiro passo do modelo será aprender "como entrar na tarefa a partir de qualquer pose", adicionando dificuldade desnecessária.
Condição de Fim: Trace uma "Linha de Chegada" Clara para o Episódio
- Fim bem-sucedido: objetivo da tarefa alcançado (por exemplo, "bloco totalmente dentro da caixa, garra solta, braço levantado para longe").
- Término por falha: ocorre uma situação irrecuperável (objeto derrubado, recipiente tombado, braço entra em uma pose perigosa) — pare de gravar este Episódio imediatamente.
12.5 Consistência vs. Diversidade da Tarefa
12.5 Consistência vs. Diversidade da Tarefa: A Tensão Central no Design de Dados
Esta é a seção mais crítica do capítulo. Dados de demonstração de alta qualidade devem satisfazer simultaneamente dois requisitos aparentemente contraditórios.
Consistência: Ensinar Uma "Maneira de Fazer"
- Estilo de operação consistente: para a mesma tarefa, todos os Episódios devem usar a mesma estratégia (por exemplo, sempre aproximar-se do bloco pela direita, agarrá-lo e abaixá-lo na caixa por cima). Se metade dos dados agarrar pela esquerda e metade pela direita, o modelo aprende a "média" de duas abordagens — muitas vezes um caminho estranho que não agarra nada.
- Ritmo consistente: a velocidade de movimento e as posições de pausa devem ser aproximadamente estáveis — se você definir 20 segundos, conclua em 20 segundos. Dados que variam em velocidade tornam as ações do modelo inconsistentes em velocidade.
- Fluxo de trabalho consistente: cada execução deve passar por todo o fluxo de trabalho "aproximar → agarrar → transportar → colocar → recuar" sem pular etapas.
- Estado inicial da cena controlado: os objetos devem ser colocados dentro de uma área designada (a área pode ser grande, mas os limites devem ser claros); remova itens não relacionados da área de trabalho.
- Posição fixa da câmera: as câmeras não devem se mover durante a coleta — para o modelo, mover a câmera 5 cm significa que o mundo mudou.
Diversidade: Ver Variações em Quantidade Suficiente
- Posições-alvo diversas: blocos aparecem em várias posições na área de trabalho (cobertura em grade, não dispersão aleatória).
- Poses iniciais diversas: a orientação do bloco e a posição relativa a obstáculos devem variar.
12.6 Critérios de Sucesso e Falha
12.6 Critérios de Sucesso e Falha
| Padrão Não Qualificado (Ambíguo) | Padrão Qualificado (Mensurável) |
|---|---|
| "Contanto que o objeto seja mais ou menos agarrado." | "A garra está totalmente fechada e agarra o centro do bloco." |
| "Contanto que o bloco seja colocado dentro da caixa." | "O bloco é colocado próximo ao centro da caixa em vez de aleatoriamente perto da borda." |
| "Basta pegar o bloco e colocá-lo na caixa." | "Todo o movimento deve ser suave, e a duração de cada episódio gravado deve permanecer razoavelmente consistente." |
Para trechos com falha durante a gravação, o princípio é simples: grave novamente este Episódio. Não se apegue a dados com falha esperando que "talvez o modelo aprenda com isso" — o modelo de fato aprenderá, inclusive com as falhas.
"Tarefa concluída" deve ser um estado objetivamente determinável, não "parece bom o suficiente". Bons critérios de sucesso se parecem com isto:
12.7 Quantidade de Dados vs. Qualidade de Dados
12.7 Quantidade de Dados vs. Qualidade de Dados
Referência empírica (para uma única tarefa de mesa em um ambiente limpo, como uma caixa de coleta de dados; se não houver caixa de coleta de dados, aumente o tamanho do conjunto de dados):
| Quantidade de Dados | Efeito Esperado |
|---|---|
| 50 Episódios | Pipeline funciona; o modelo começa a funcionar na área coberta pelos dados (nível inicial para tarefas introdutórias) |
| 50–100 Episódios | Taxa de sucesso atinge uma faixa utilizável; o ponto ideal para a maioria dos experimentos de tarefa única |
| 100+ Episódios | Retornos decrescentes, a menos que a tarefa seja complexa ou os requisitos de taxa de sucesso sejam muito altos |
Para múltiplas tarefas, aumente os dados proporcionalmente à complexidade. Claro, os dados podem ser complementados após o treinamento — quando você perceber que o desempenho do modelo não está bom, pode adicionar mais dados.
Mas coloque esta frase antes dos números:
- 50 Episódios de alta qualidade são melhores do que 200 mal feitos.
- Se houver um problema na coleta de dados, não hesite — grave novamente este Episódio imediatamente.
- Se você quiser forte capacidade de generalização, precisará de centenas ou milhares de Episódios.
12.8 Conjuntos de Dados de Tarefa Única vs. Multitarefas
12.8 Conjuntos de Dados de Tarefa Única vs. Multitarefas
- Conjunto de dados de tarefa única: um conjunto de dados contém apenas uma tarefa (por exemplo, "bloco na caixa"). O modelo tem um único objetivo, os requisitos de dados são pequenos e a taxa de sucesso é mais fácil de alcançar. Seu primeiro modelo deve começar com uma única tarefa.
- Conjunto de dados multitarefas: um conjunto de dados contém várias tarefas (agarrar bloco, abrir gaveta, colocar bloco na gaveta); cada Episódio é rotulado com
task_indexpara indicar a qual tarefa ele pertence. O aproveitamento de dados é alto e é a direção em rumo a políticas gerais, mas as tarefas competem pela capacidade do modelo, exigindo mais dados por tarefa para aprender bem.
12.9 Iteração de Coleta de Dados
12.9 Iteração de Coleta de Dados
Colete em lotes com validação iterativa: colete 50 → treine → avalie no robô real → colete mais para cenários de falha → treine novamente. Se a direção geral do modelo estiver correta, mas a precisão for ruim, adicionar dados ajuda; se o comportamento do modelo estiver completamente errado, há um problema com o design da tarefa ou dos dados, e nenhuma quantidade adicional de dados irá ajudar.
12.10 Exemplo de Criação de Dados
12.10 Exemplo de Criação de Dados
Design de Cena
- Coloque tubos de ensaio em um suporte para tubos de ensaio. Observação: fixe a base do suporte com fita dupla face para evitar que ele se mova; mantenha câmeras e braço em posições fixas e mantenha a iluminação inalterada.
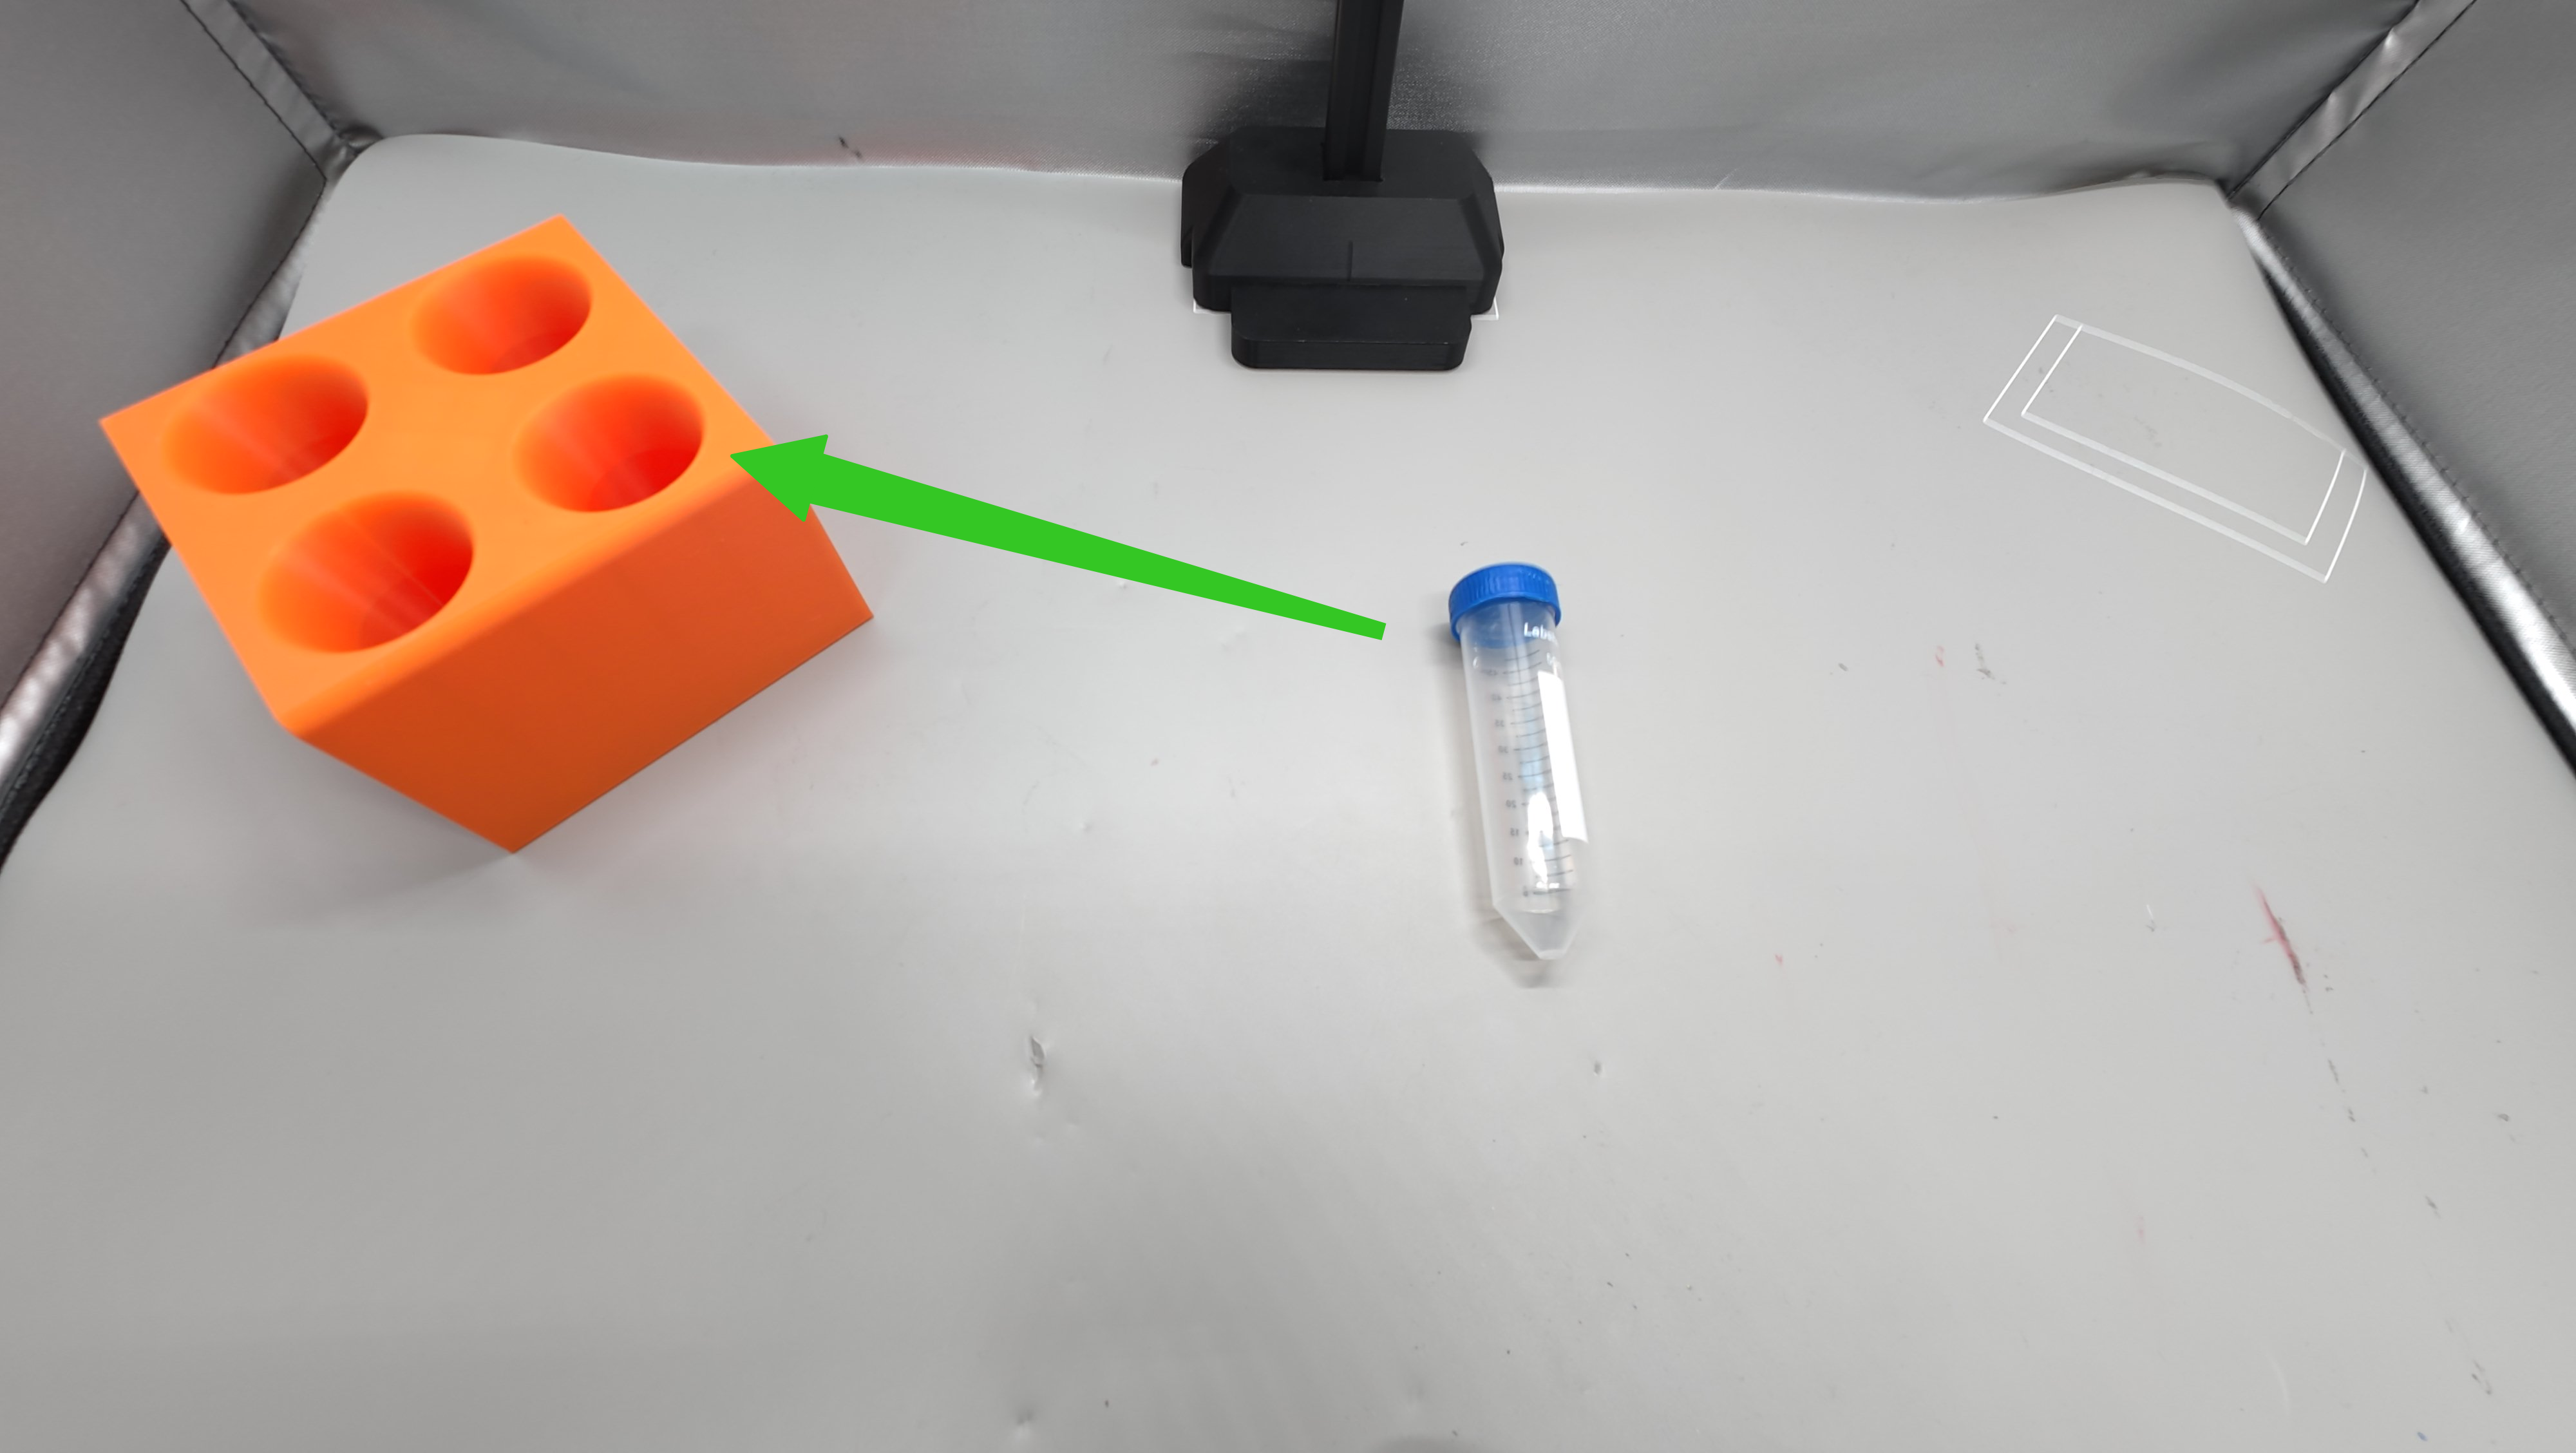
- Coloque os tubos de ensaio de acordo com os pontos mostrados na figura; 1→2→3→4→5 é uma rodada. Colete por 10 rodadas.
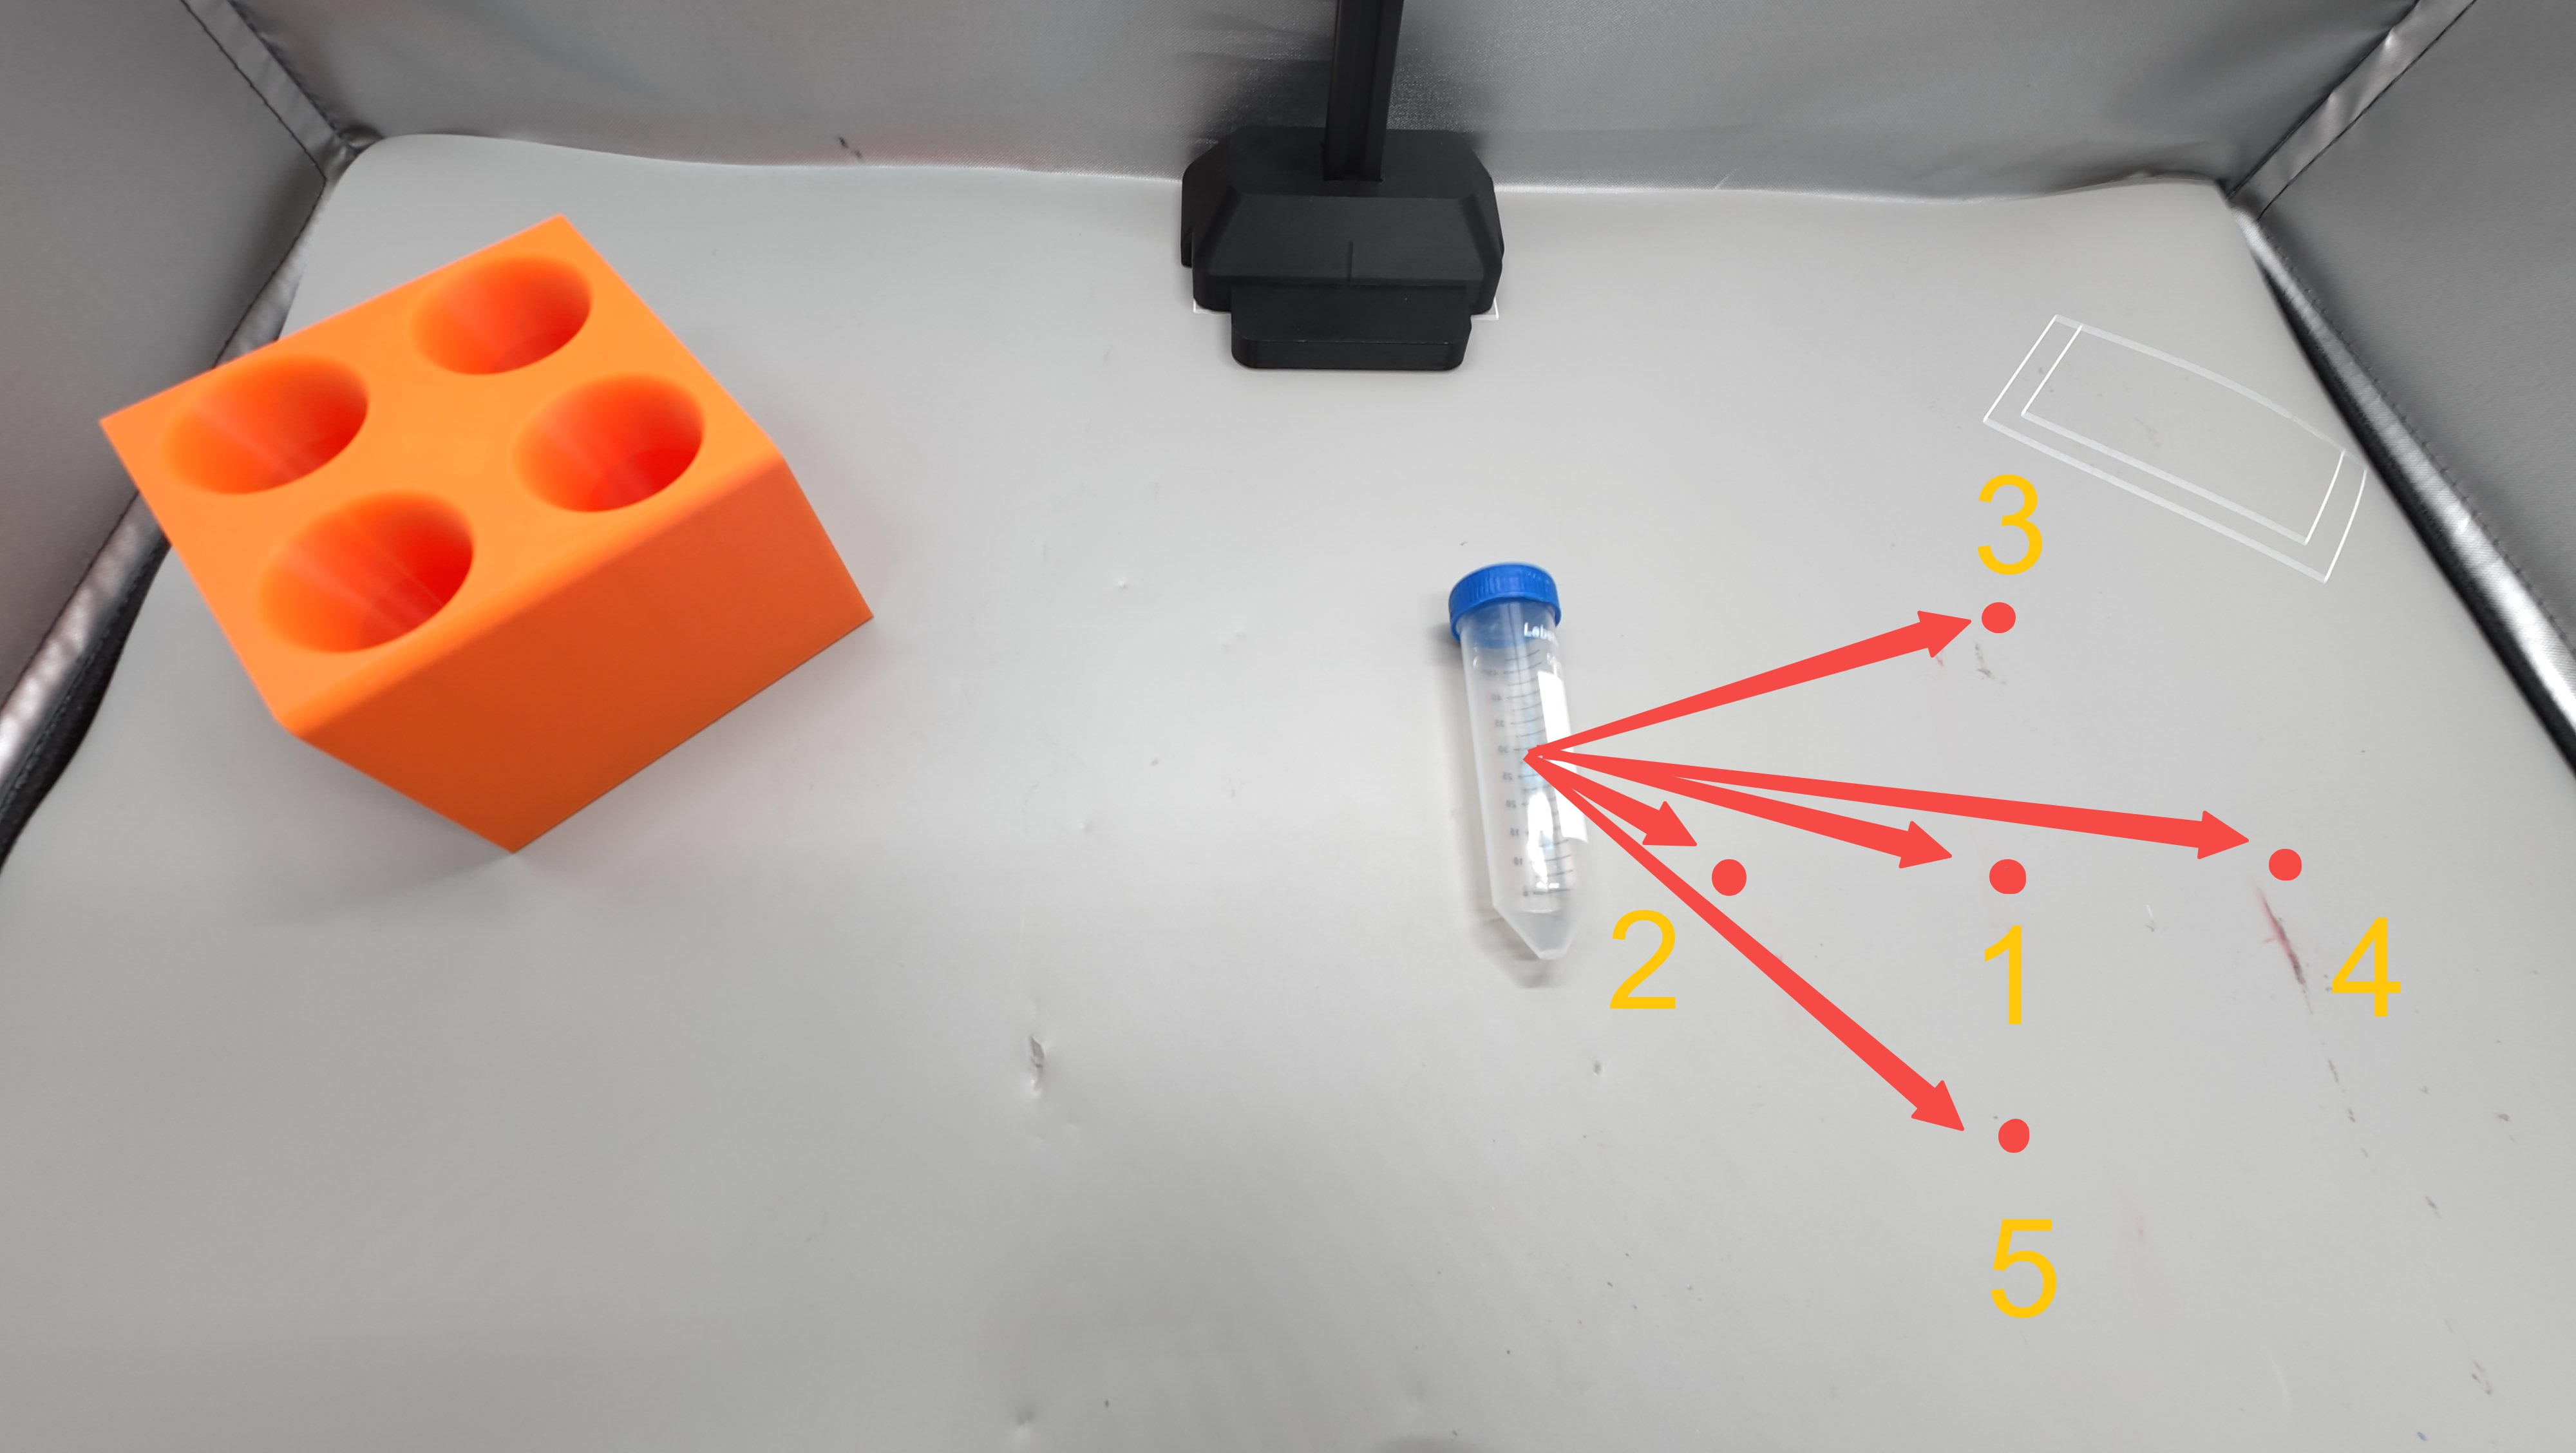
O problema que mais dá dor de cabeça para iniciantes ao registrar dados é "como posicionar os objetos para praticar de forma completa" — uma disposição aleatória ou aglomera tudo em uma pequena área (o modelo só reconhece aquele ponto e falha em outras posições) ou espalha de forma irregular (algumas áreas são praticadas demais, outras nunca são tocadas). É como, na revisão, só praticar exercícios que você já sabe, e depois ir mal quando a prova muda o formato; ou como mostrar para o robô apenas um tipo de lanche, de modo que ele não faça ideia por onde começar em um buffet. Aqui vai um método simples e padronizado:
- Marcar pontos: use um lápis para marcar 5 pontos na área de coleta de dados (caixa de coleta / tapete de mesa), dispostos em forma de cruz — 1 no centro, um em cima, embaixo, à esquerda e à direita.
- Definir espaçamento: pontos adjacentes devem estar separados por 5–10 cm, garantindo que todos os cinco pontos estejam dentro da área de trabalho do braço e claramente visíveis em ambos os fluxos de câmera.
- Distribuir: colete 10 Episódios em cada ponto; 5 pontos × 10 = 50 Episódios, o que atende à meta. Observe também: não colete 10 Episódios no ponto 1, depois 10 no ponto 2, etc.; em vez disso, colete 1 Episódio em cada ponto (5 pontos = 1 rodada) e faça 10 rodadas dessa forma.
Design de Pegada e Colocação
- Posição inicial
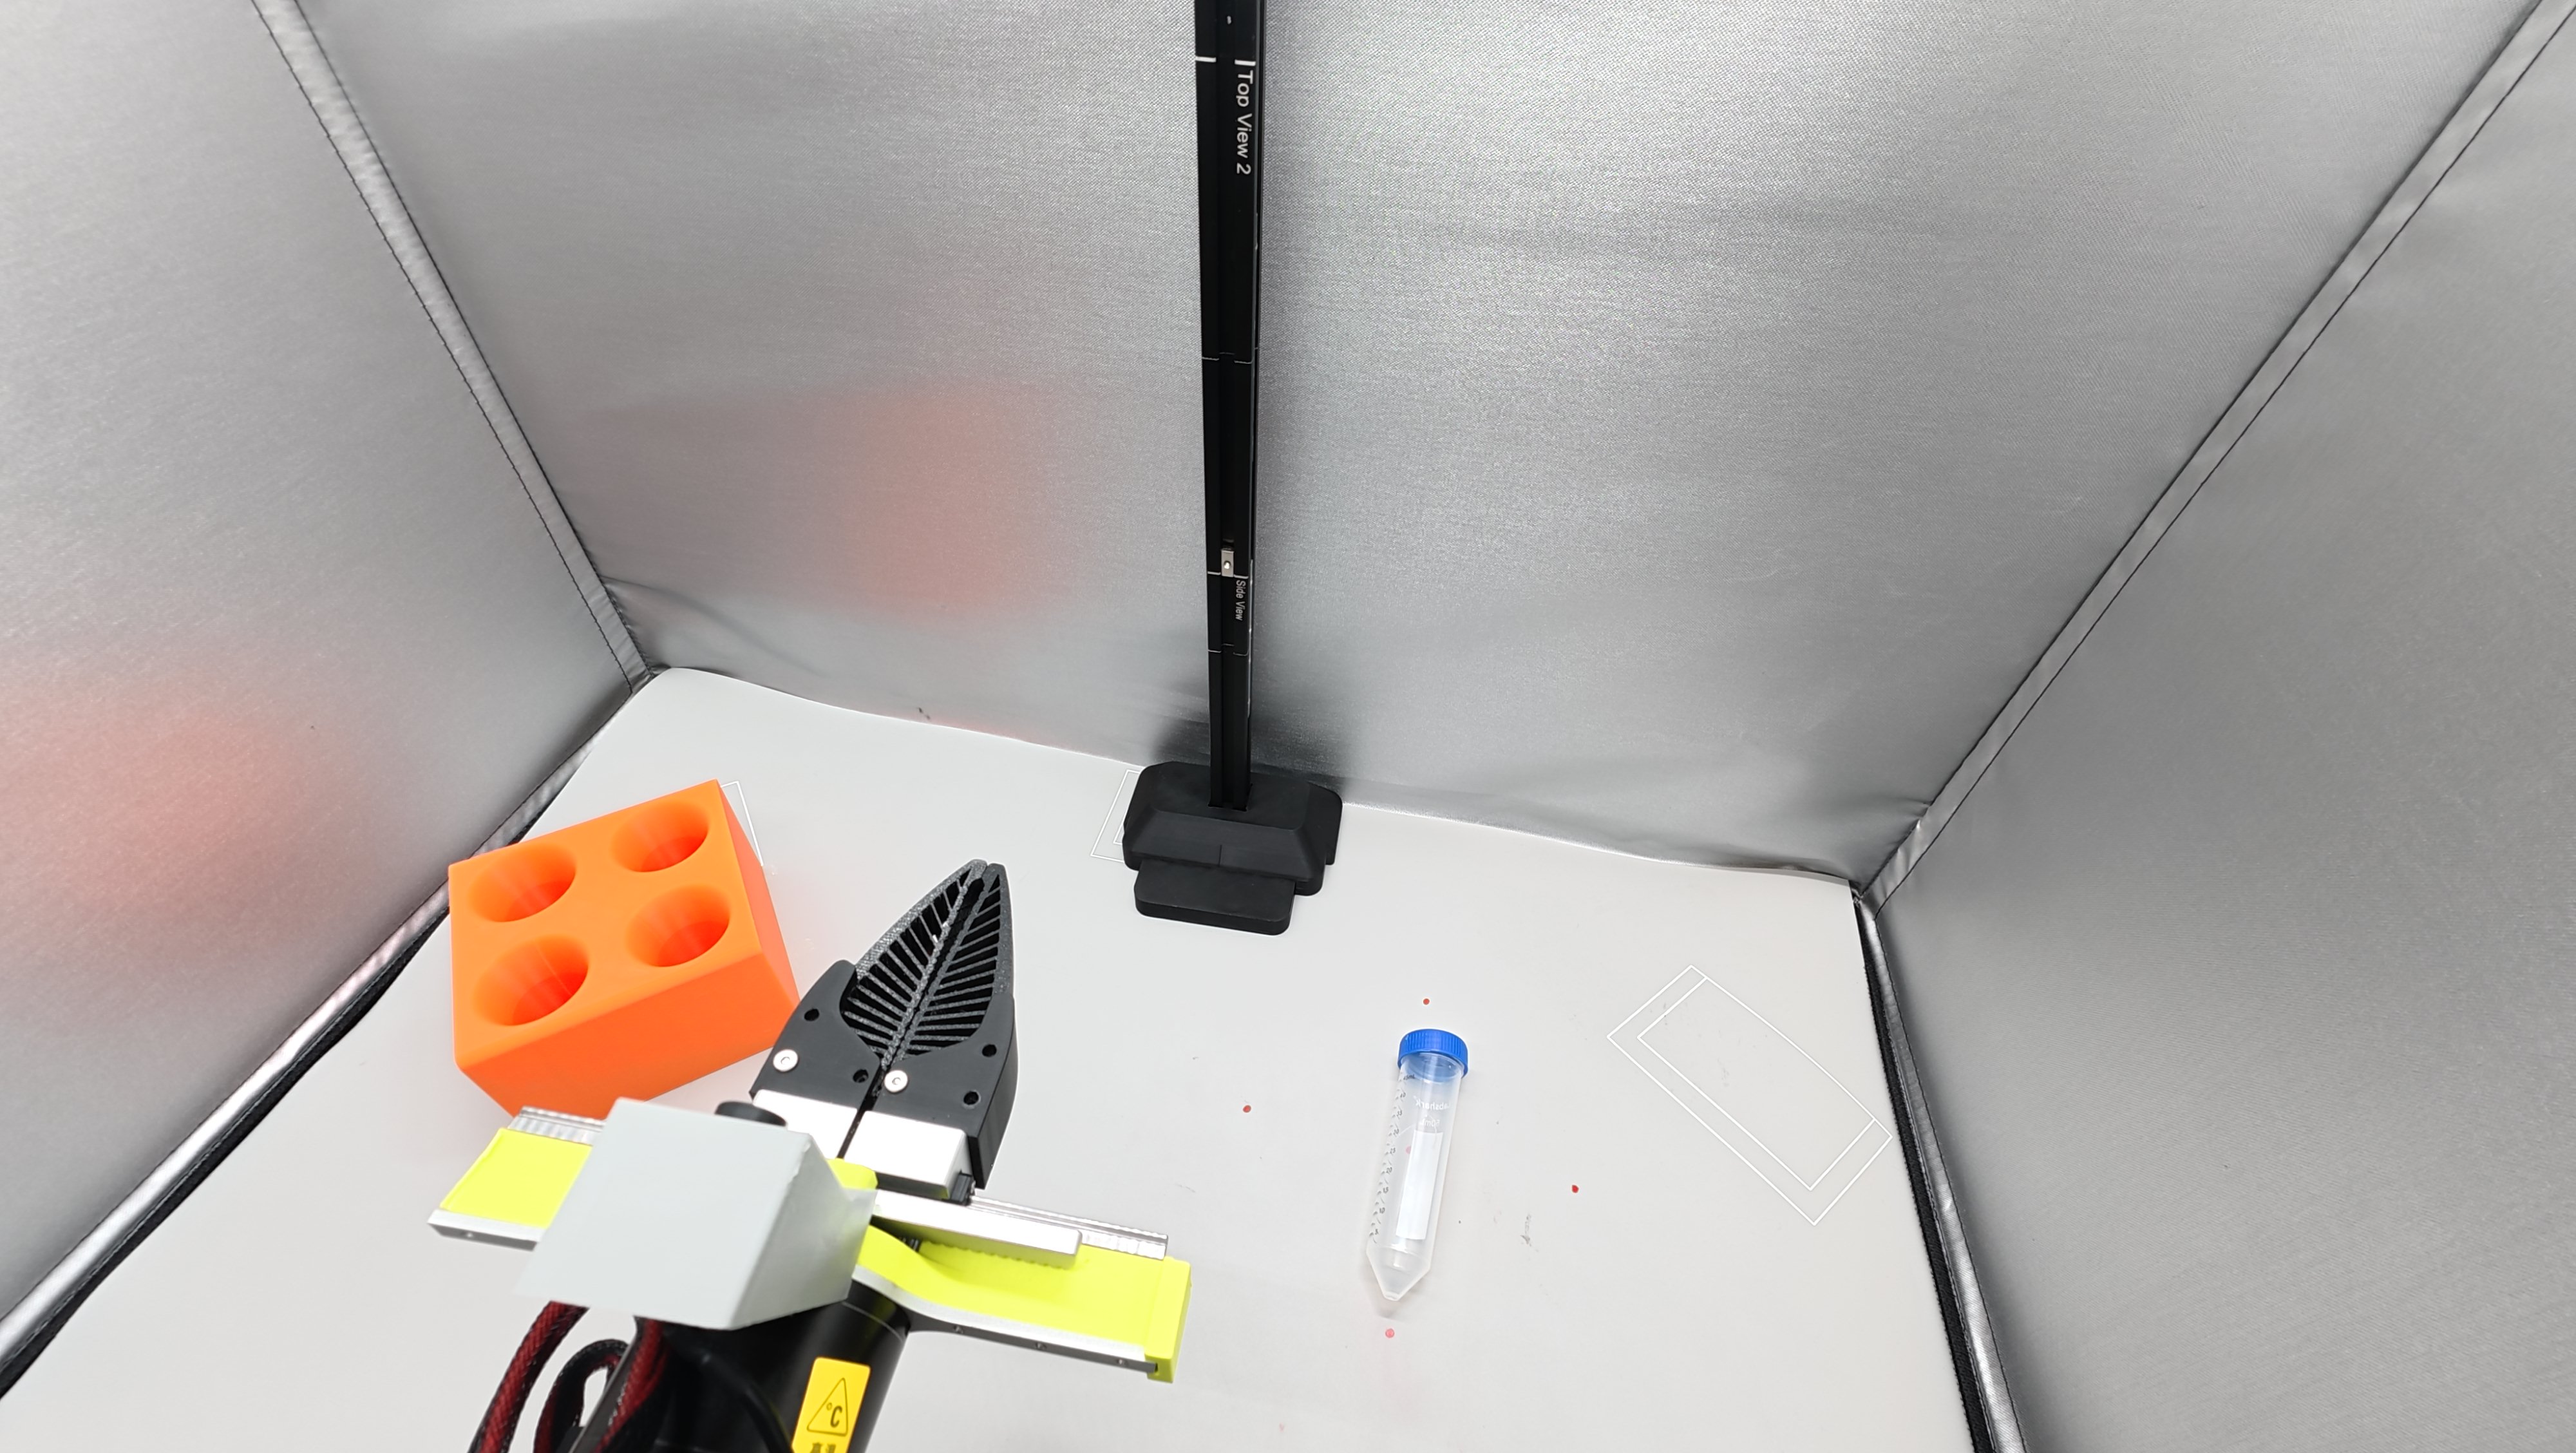
- Agarrar o objeto
- Mova o braço diretamente acima do tubo de ensaio (sempre mova para o centro do tubo na mesma altura acima dele).
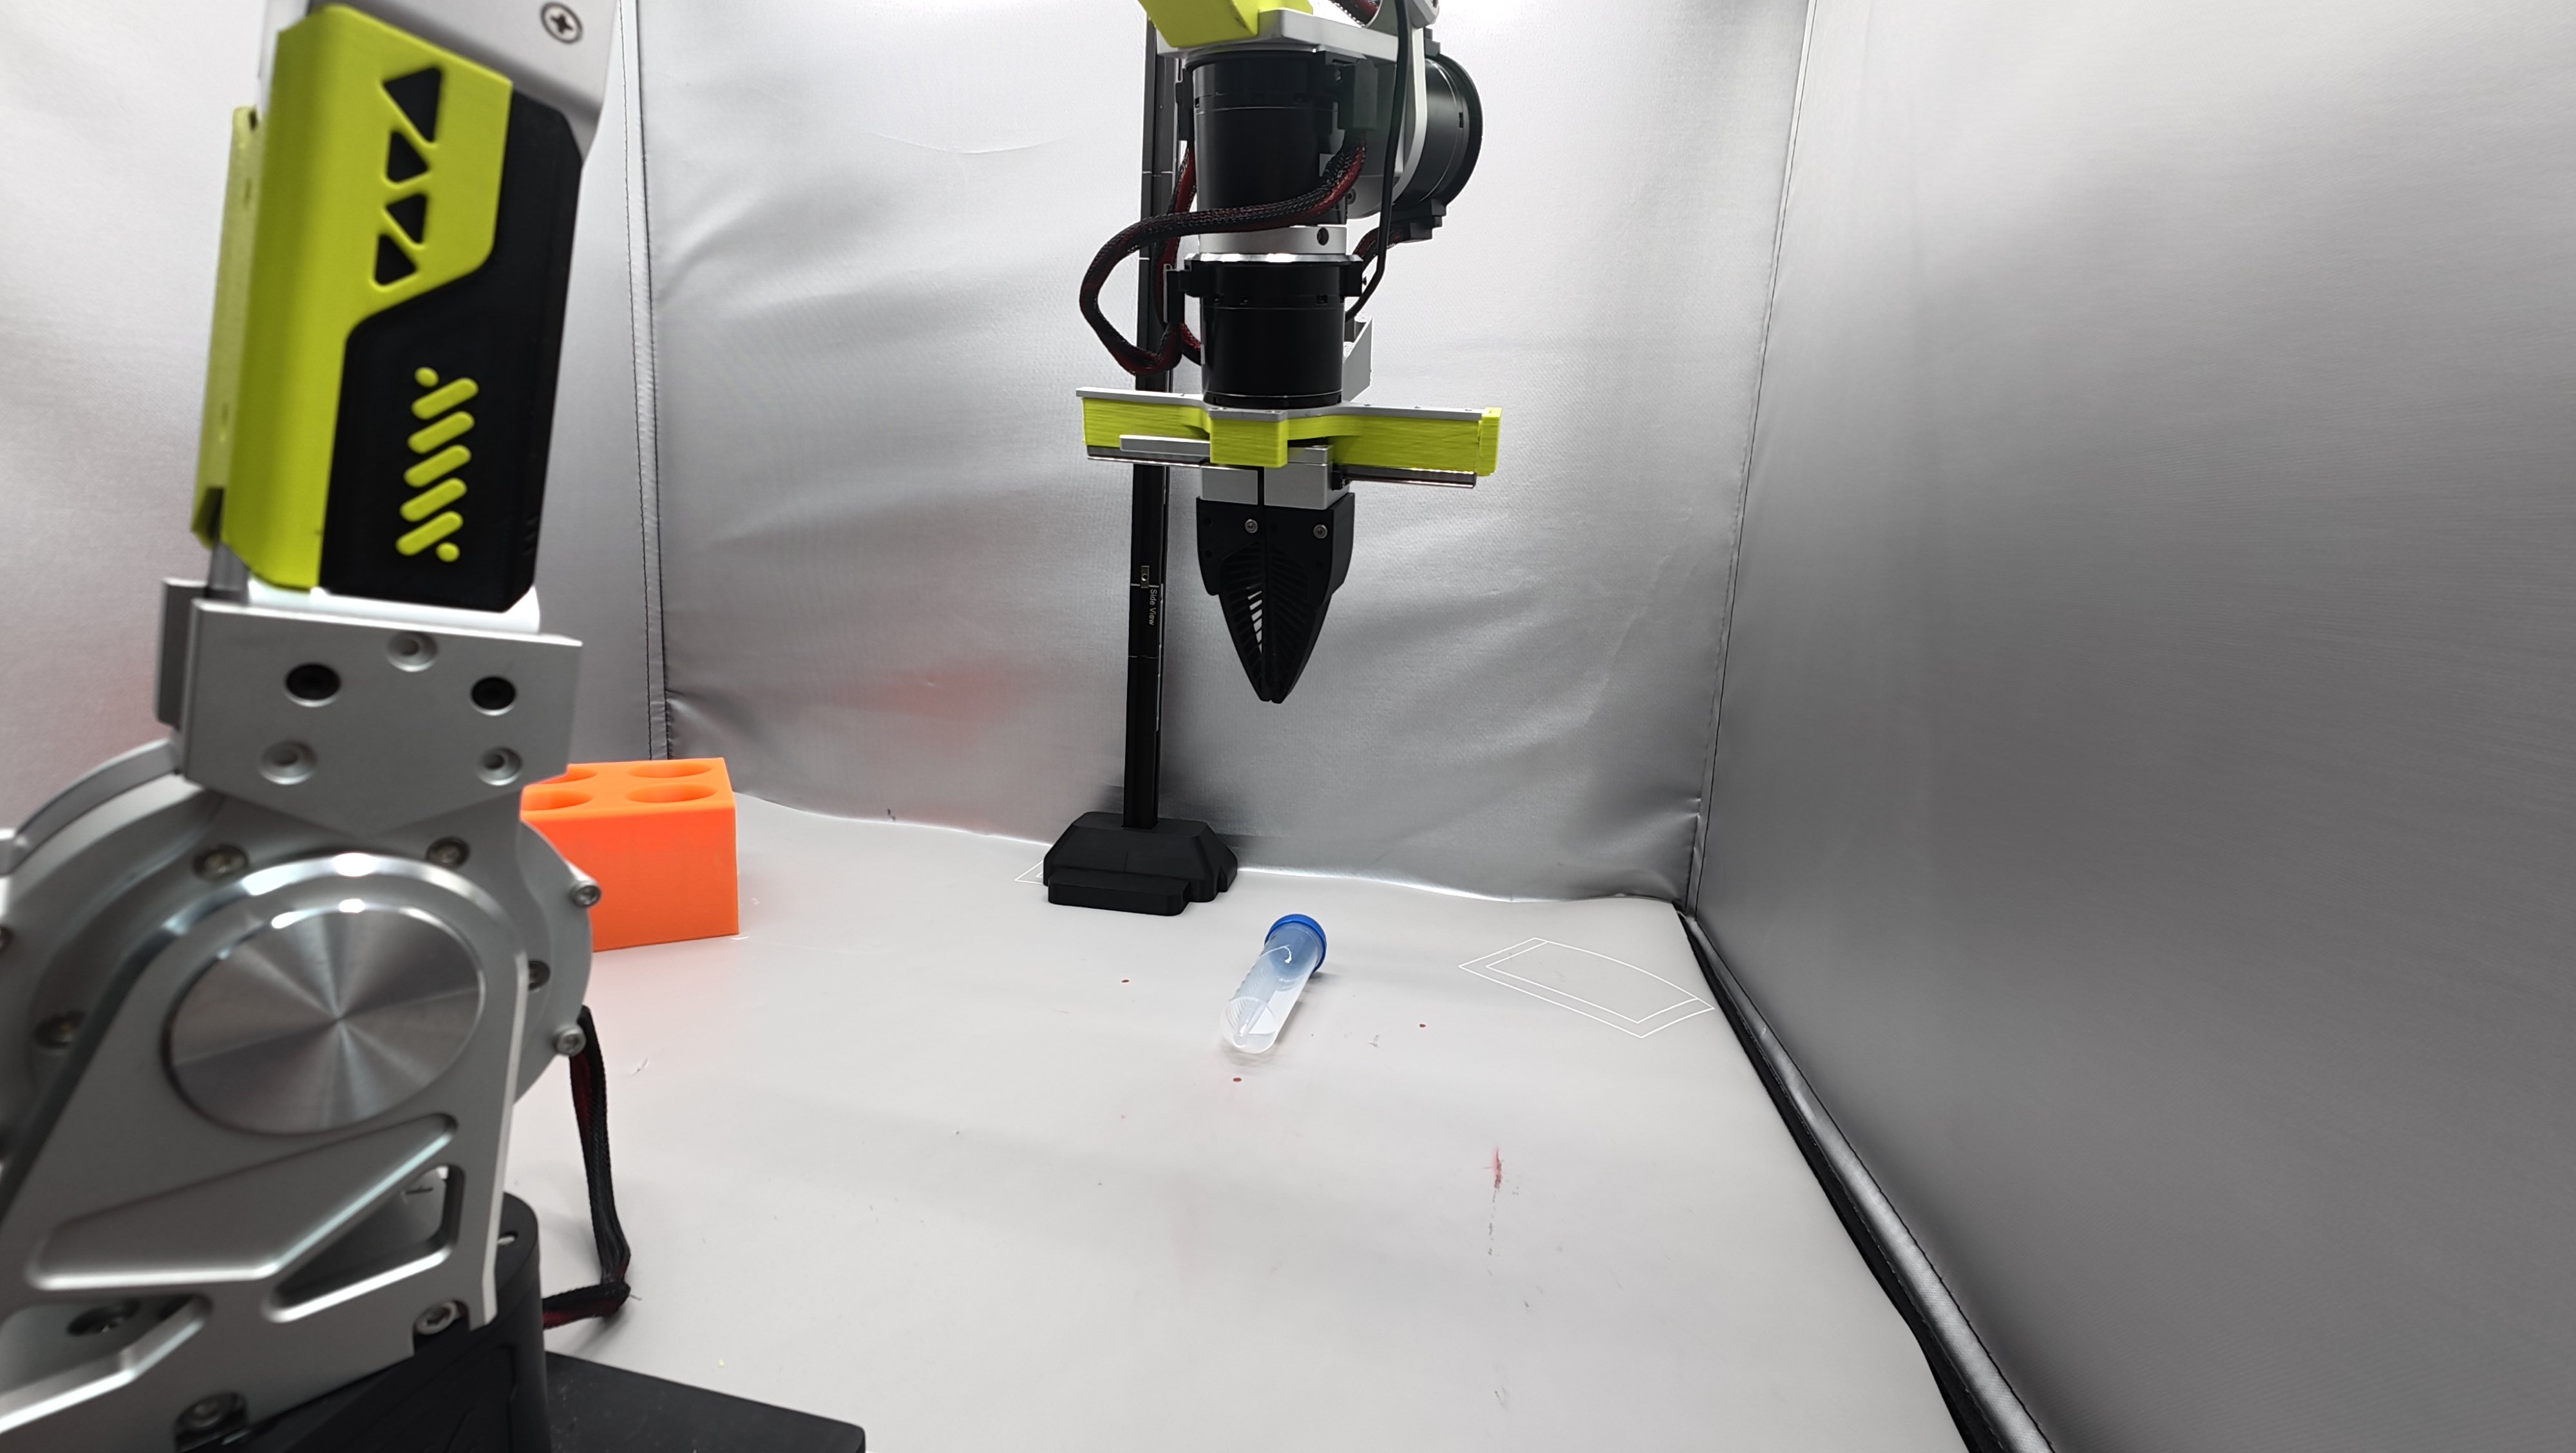
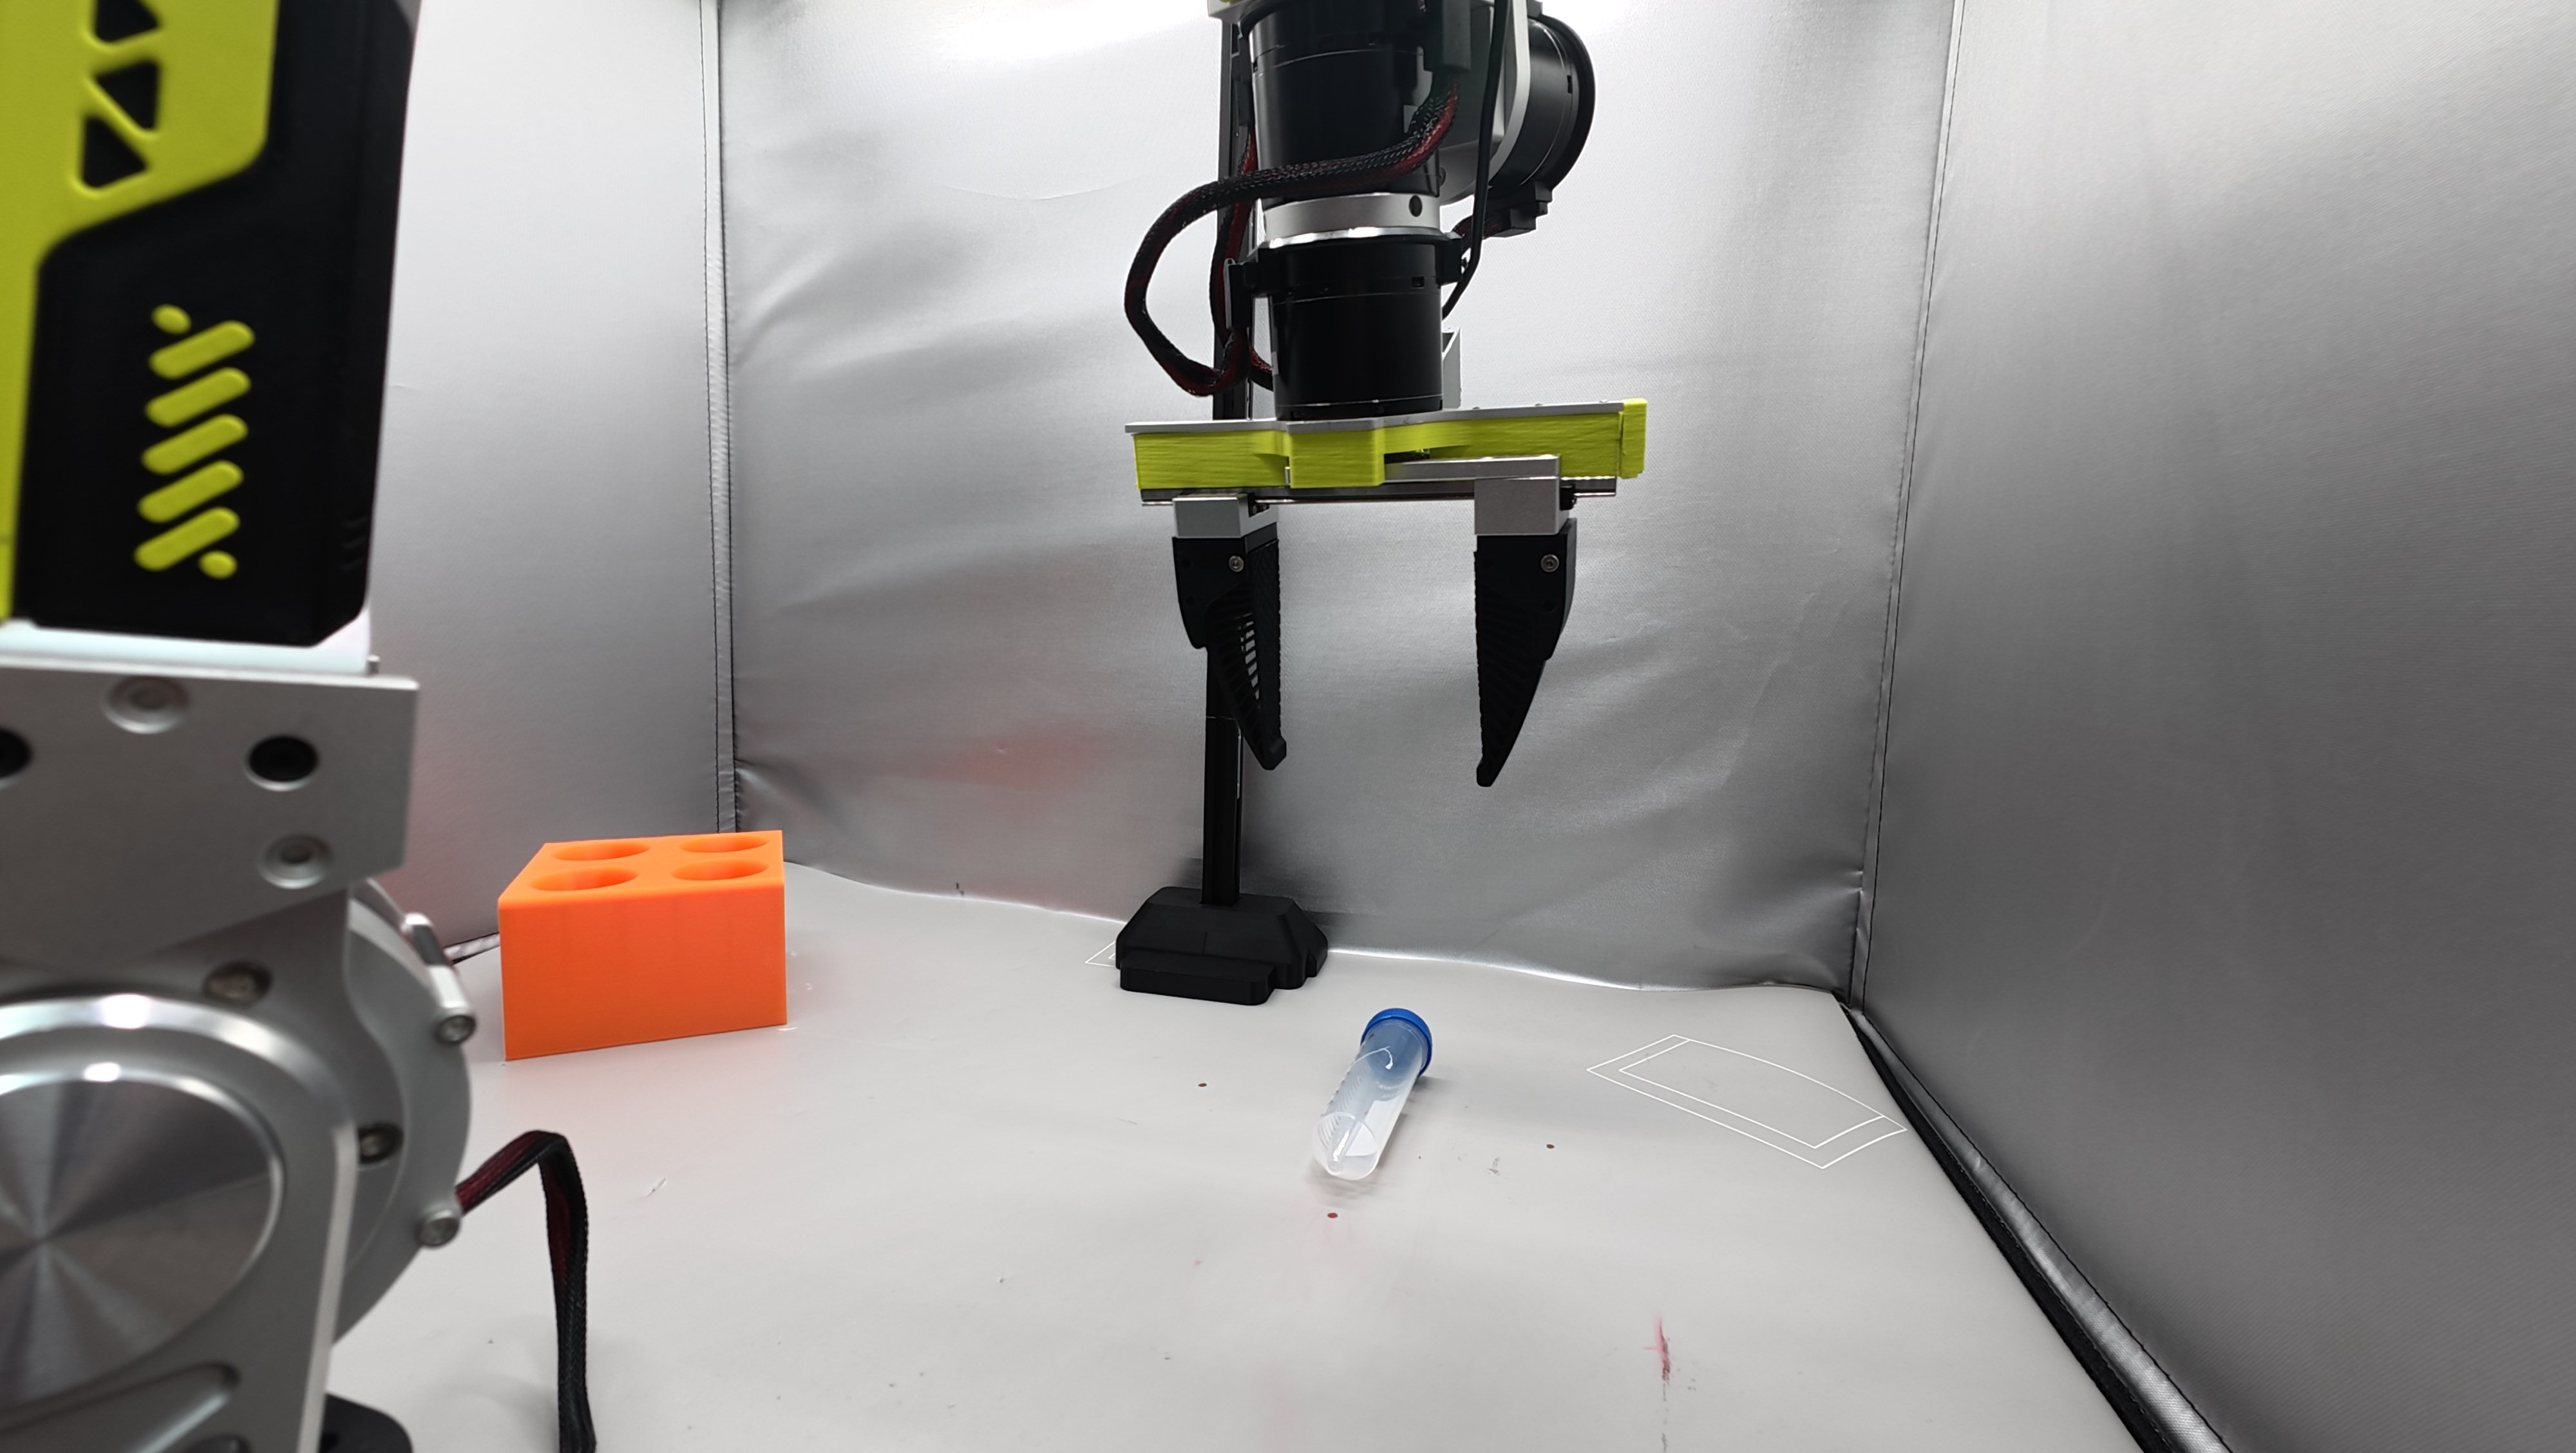
- Abra a garra (por que começar a uma distância fixa? Para evitar bater no tubo ao abrir a garra e deslocar sua posição).
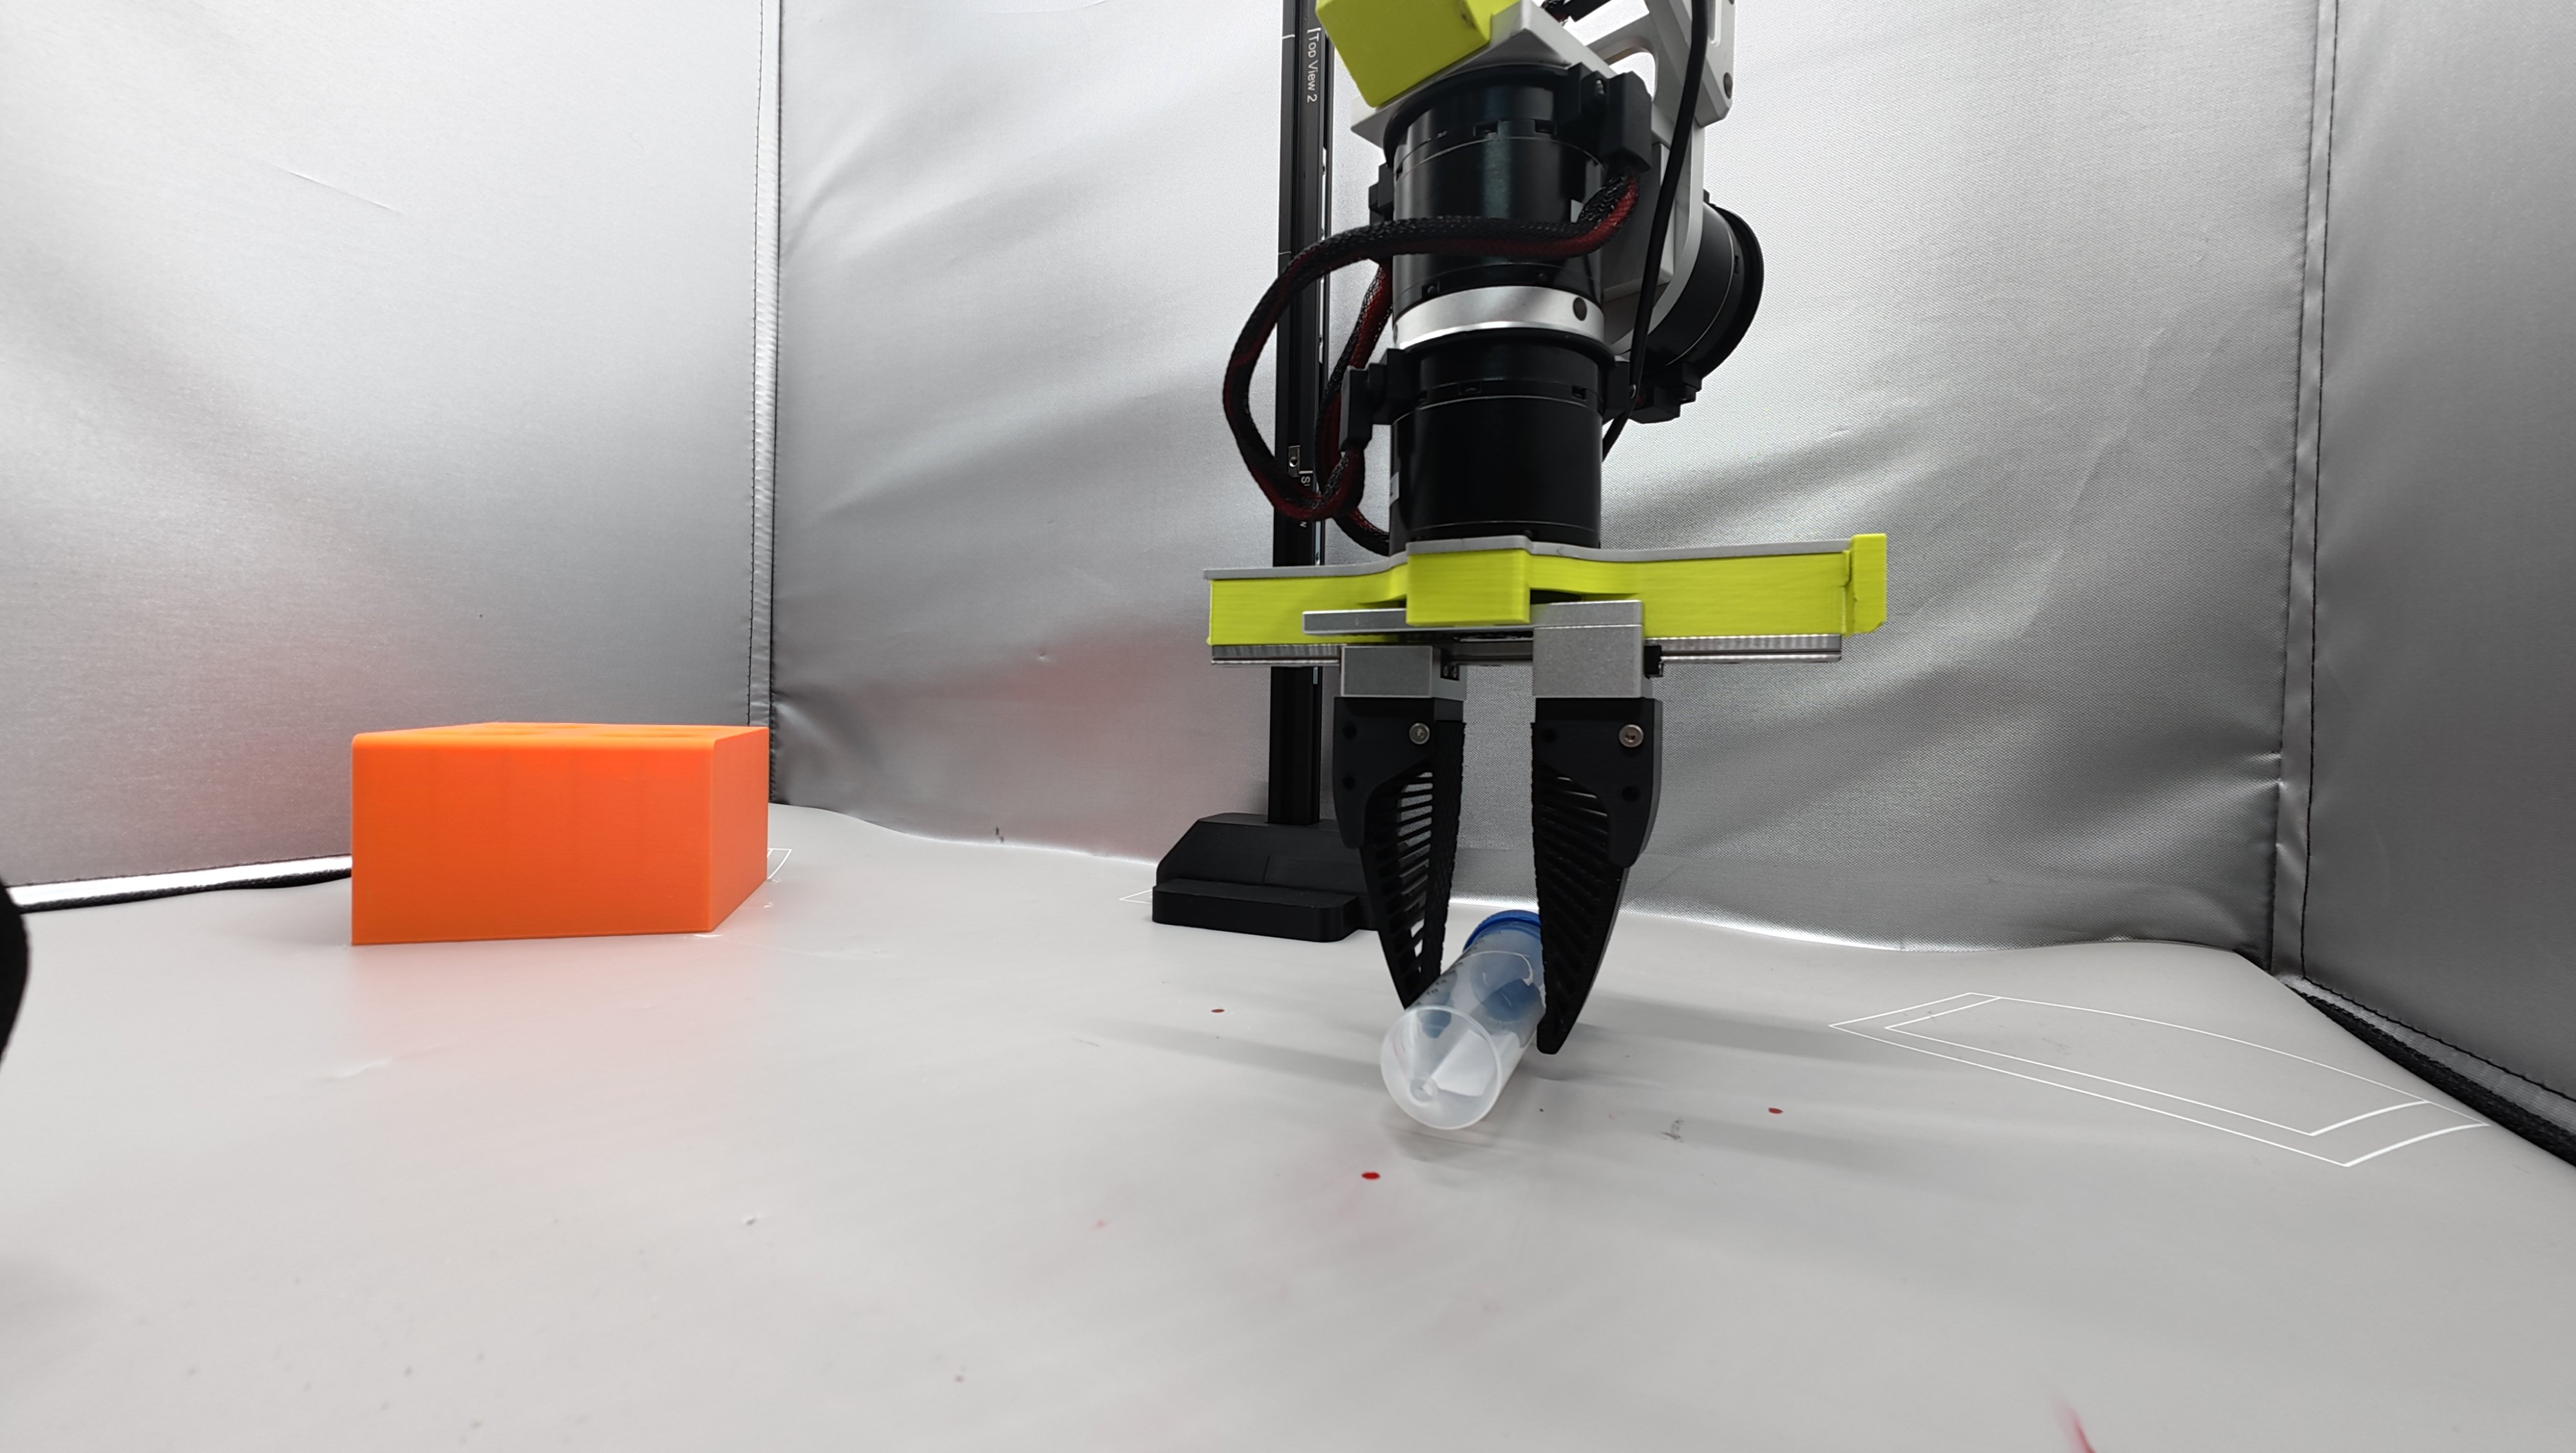
- Agarre sempre com a mesma força e velocidade.
- Colocar o objeto
- Mova diretamente acima do centro do suporte de tubos de ensaio.
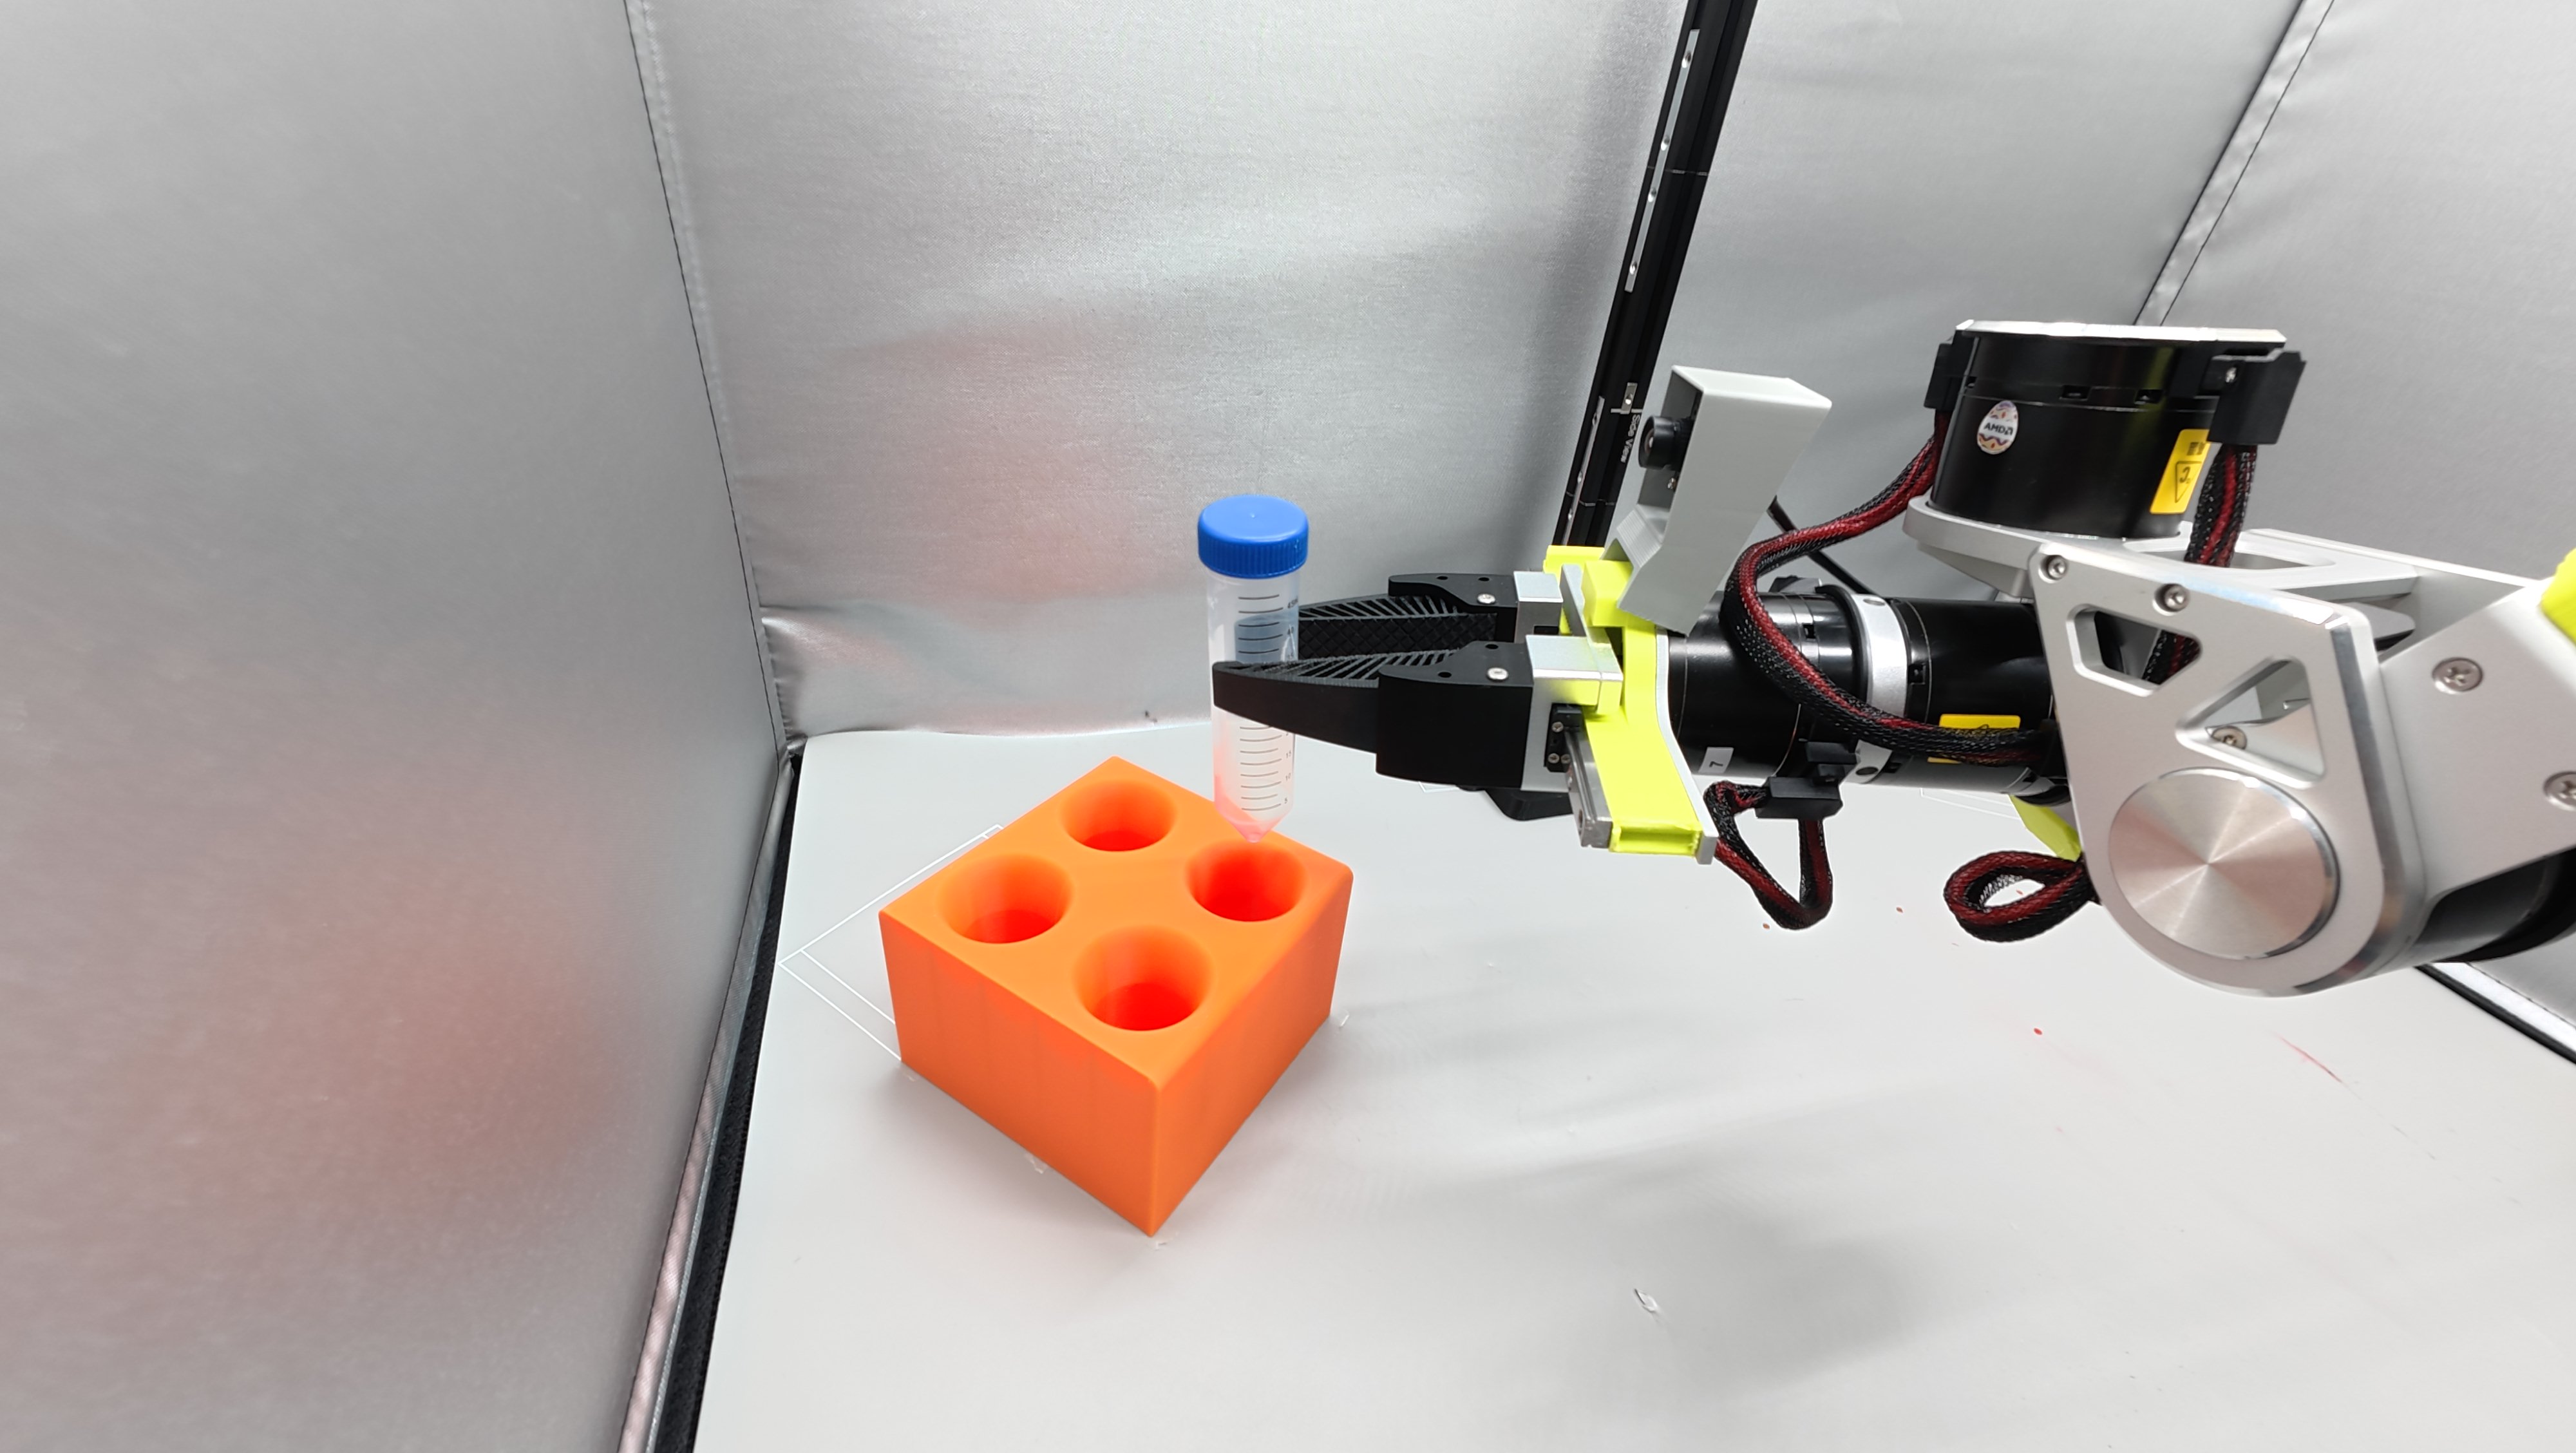
- Abra a garra em velocidade constante e levante o braço; você deve ver o tubo se acomodar suavemente no suporte.
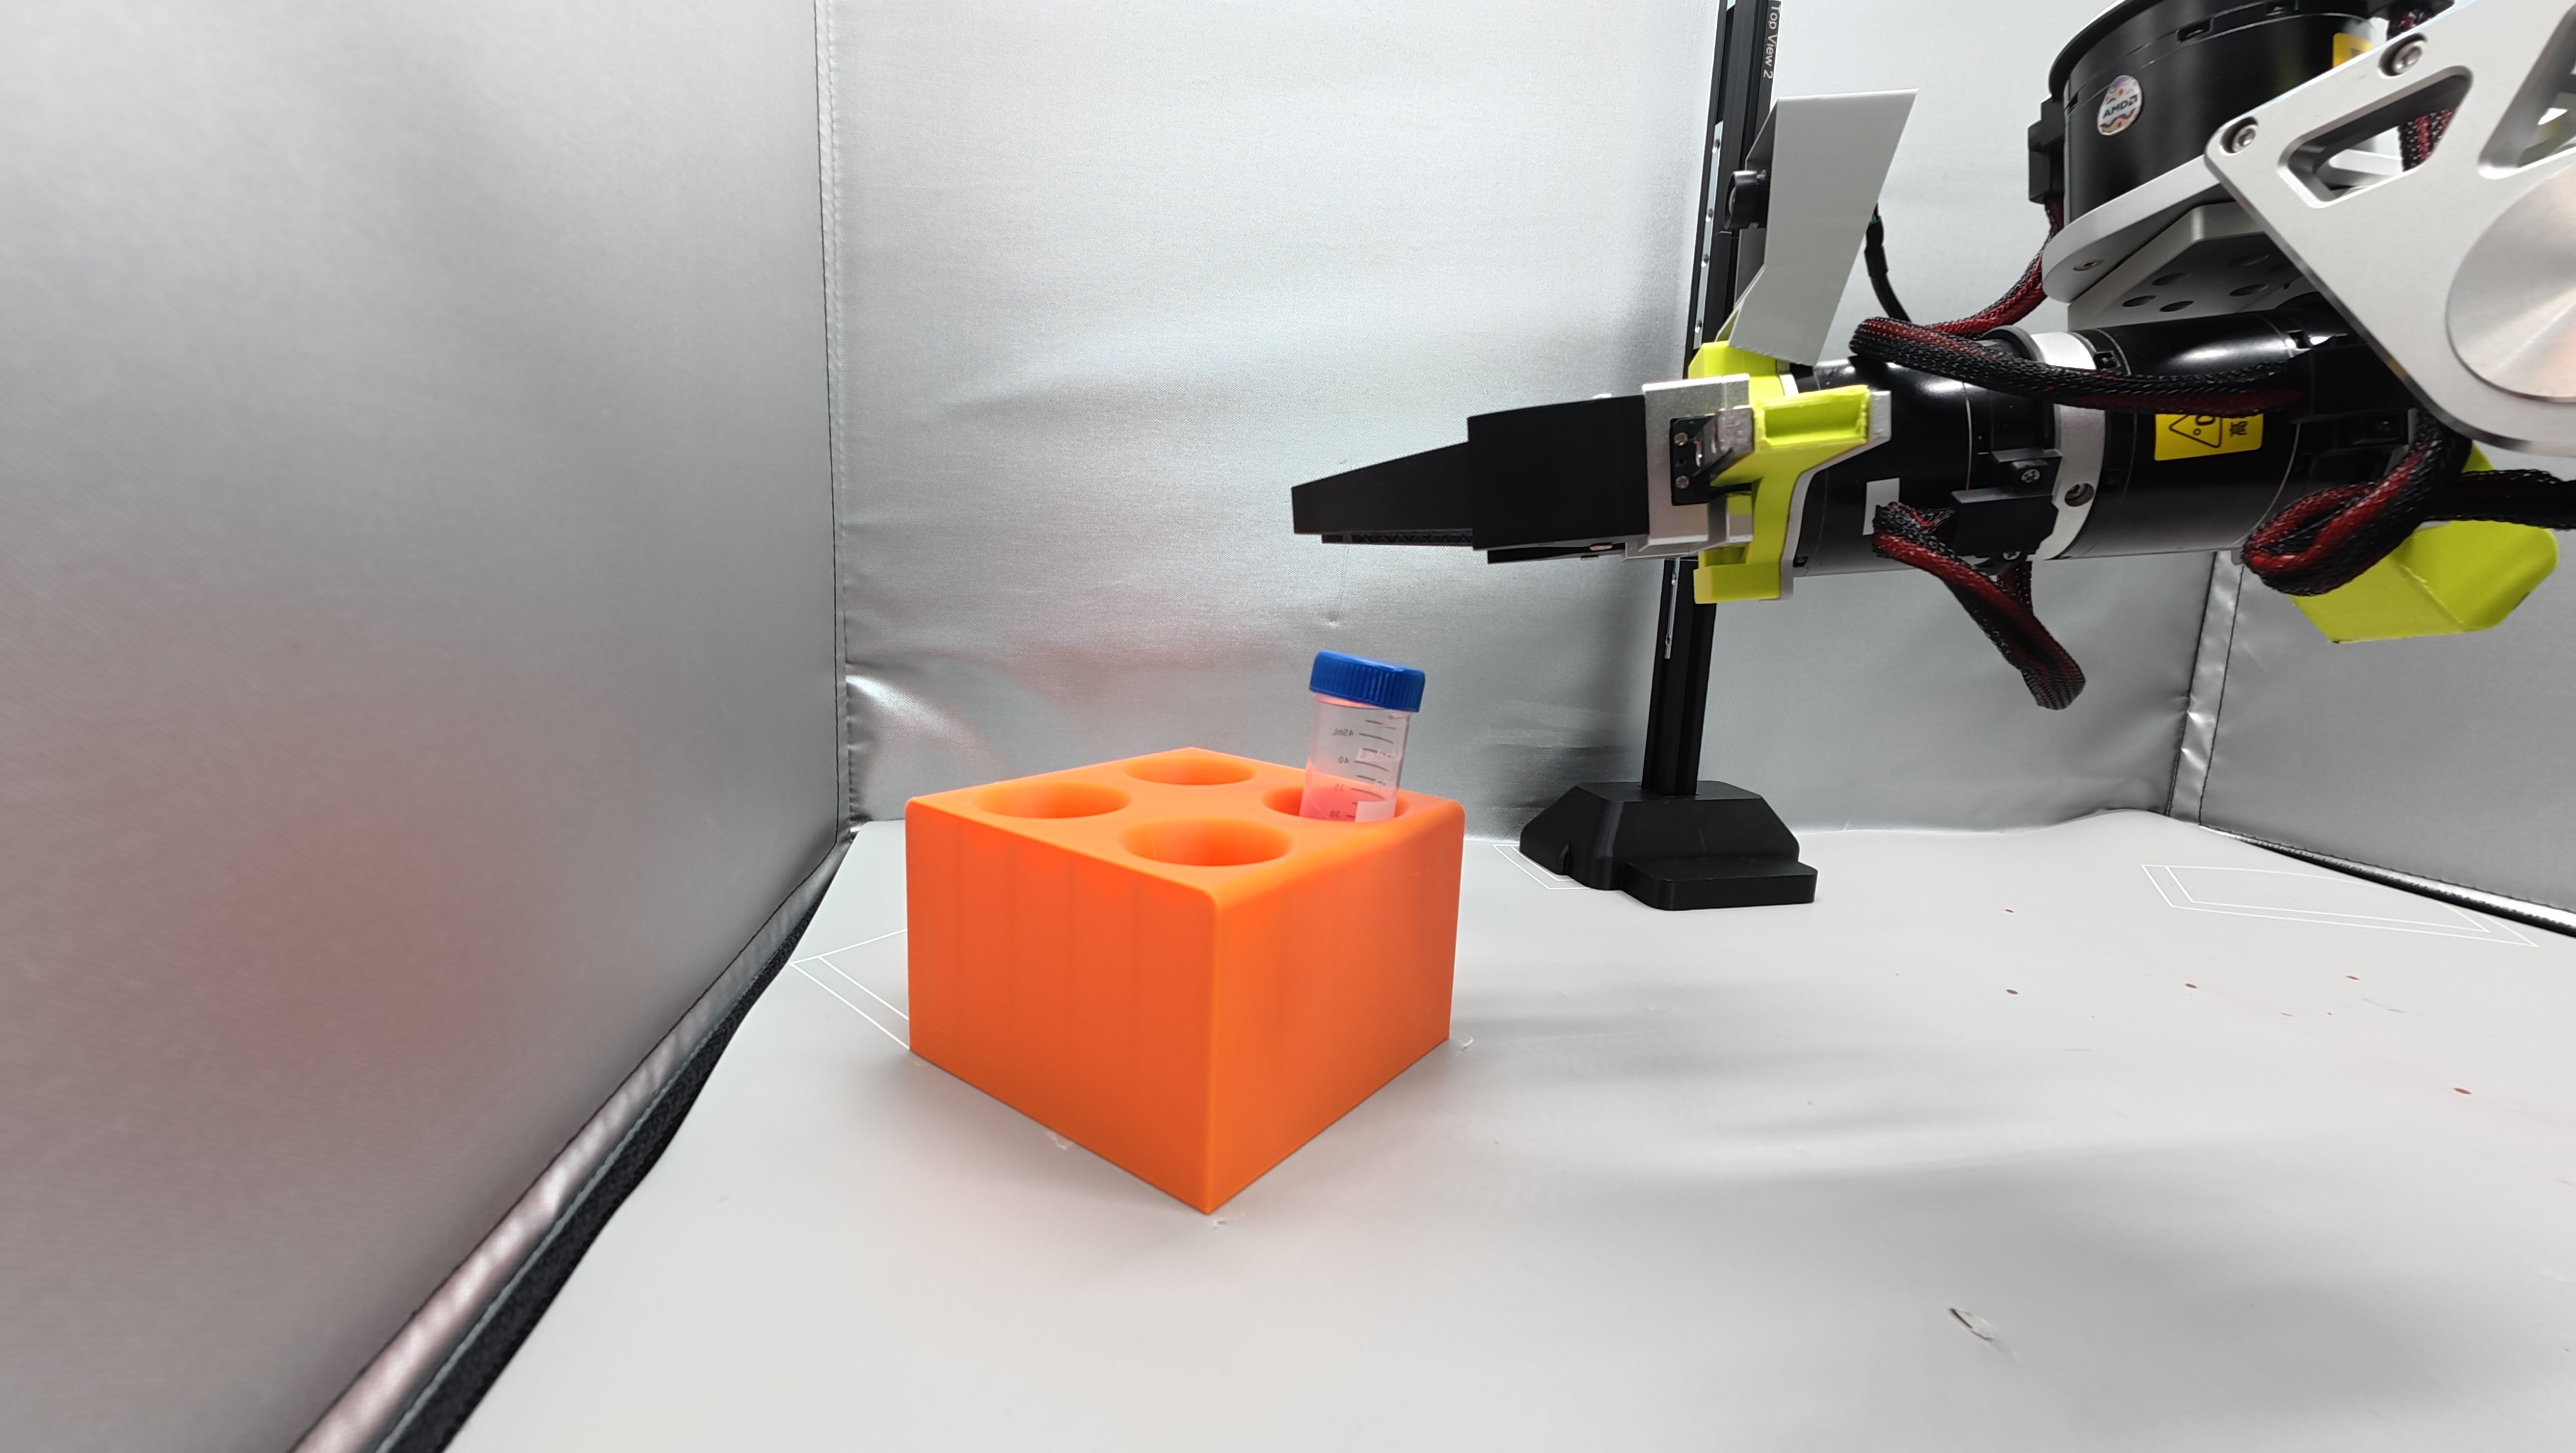
- Após colocar o tubo, retorne o braço para a posição inicial (home).
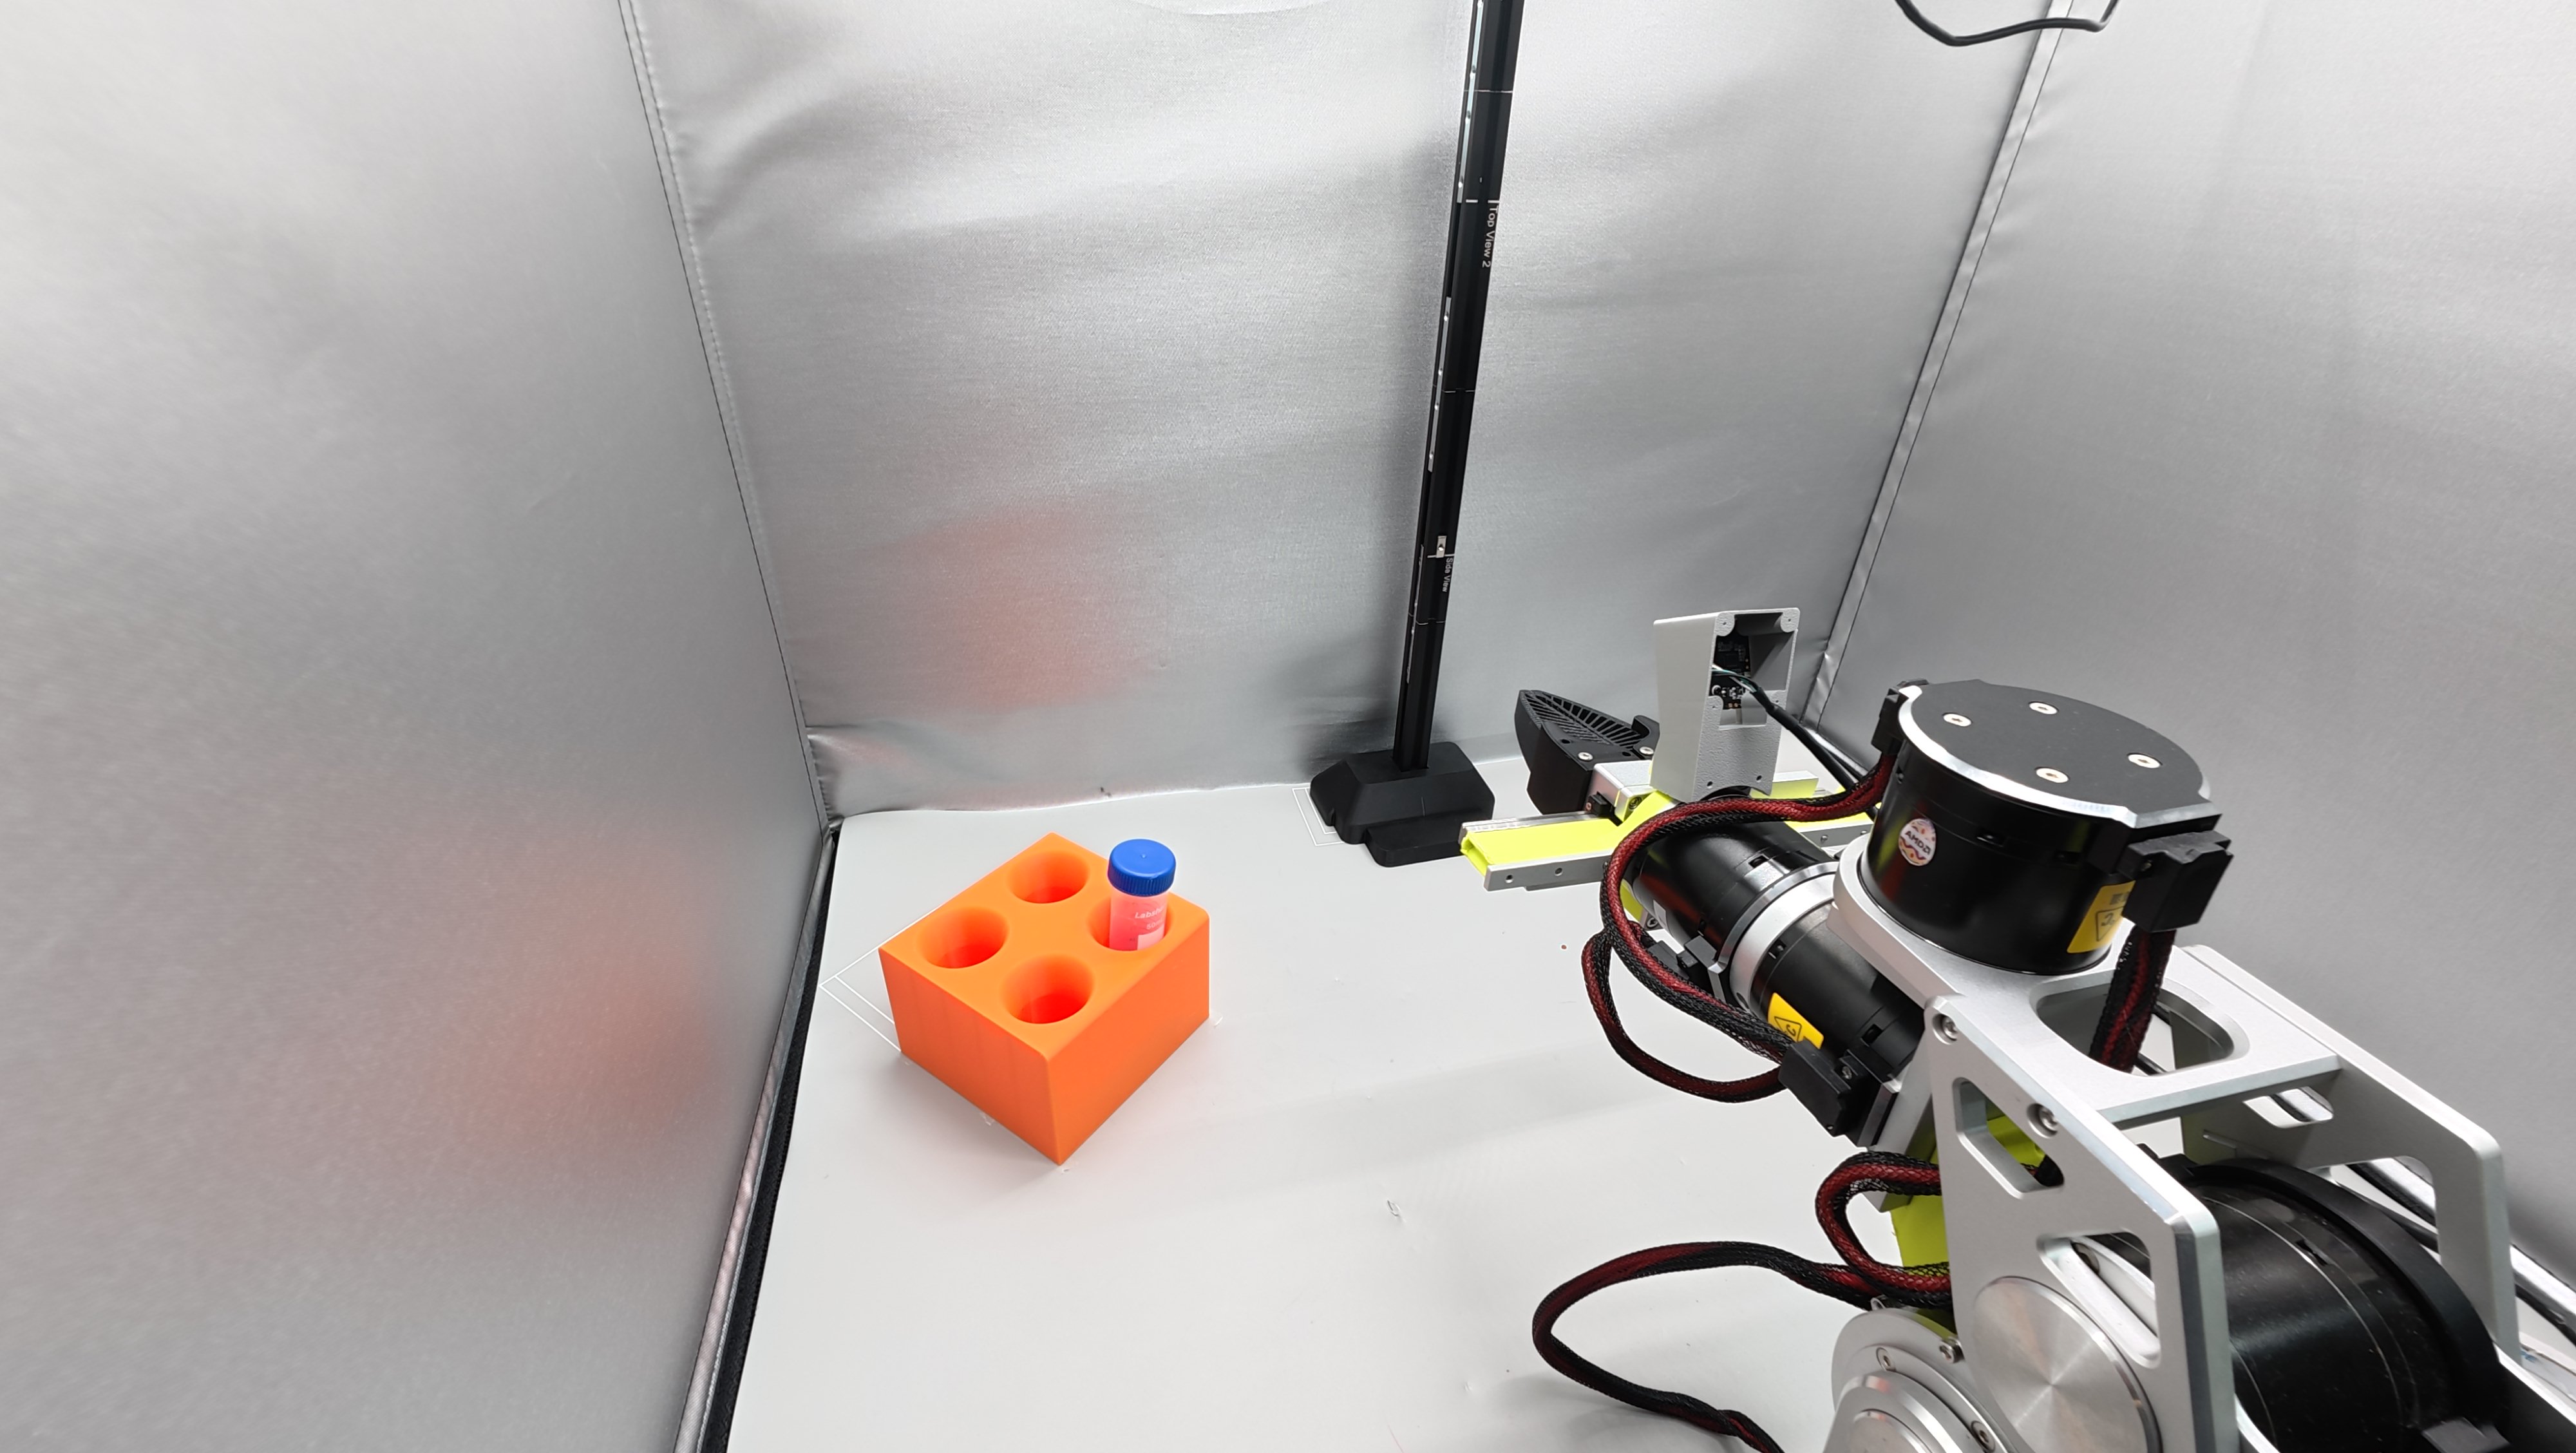
É isso — um Episódio perfeito está concluído. Agora é só repetir isso 50 vezes.
Questões de Design
Por que não posso mover o suporte de tubos de ensaio, as câmeras, as posições dos tubos ou mudar a iluminação?
- Desfazendo o equívoco: "Mover tudo livremente" gera ruído, não diversidade.
- Teoria do orçamento de generalização: com dados limitados, variações gastas em uma dimensão ensinam ao modelo essa dimensão — gastar em posição do alvo o ensina a agarrar tubos em diferentes posições; gastar em variações de posição da câmera faz o modelo aprender tanto a pegada quanto as diferenças de ponto de vista, exigindo muito mais dados e produzindo resultados piores.
- E se eu realmente precisar de variações: não se trata de "não fixar" durante a gravação, mas sim da iteração de dados suplementares depois — expandir conscientemente os limites para alcançar a generalização que buscamos.